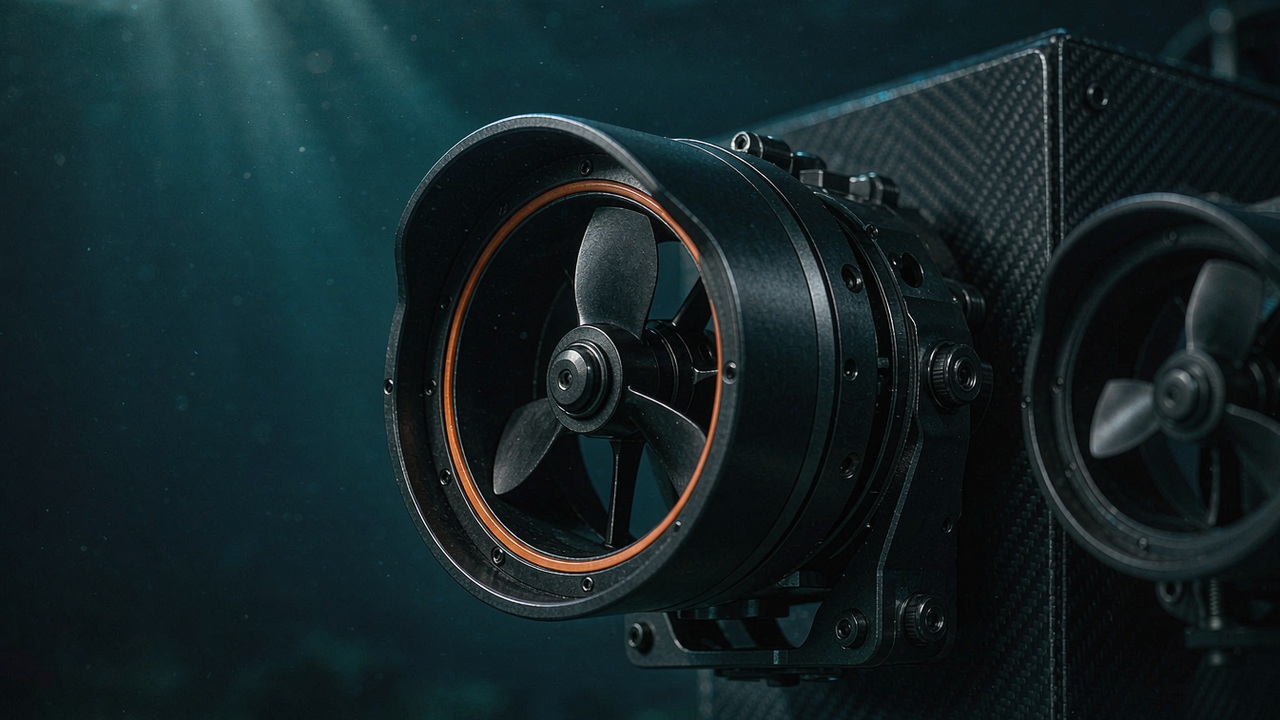
Un thruster per ROV non è un motore con un'elica imbullonata sopra. È un confine di pressione che, per inciso, produce spinta, e l'ordine progettuale che ne deriva è l'inverso di quello di un azionamento raffreddato ad aria: prima si fissa il caso di carico del veicolo, poi si fissa il concetto di tenuta, e solo alla fine si sceglie la macchina elettrica da collocare al loro interno. Se questo ordine viene invertito, il risultato di solito non è un veicolo lento ma un veicolo allagato.
Questa guida tecnica esamina le cinque decisioni che determinano davvero se un thruster è adatto a un veicolo - dimensionamento di spinta e potenza, impermeabilizzazione e tenuta, la specifica BLDC per uso subacqueo, il progetto di elica e ugello Kort e l'integrazione dell'ESC - e si chiude con tre modalità di guasto che è particolarmente importante considerare nei sistemi di thruster subacquei e con il modo in cui ciascuna viene prevenuta. Ogni valore citato di seguito è tratto dai dati di prodotto ToBMS o dalle specifiche pubblicate dal produttore, e ogni valore derivato è indicato come calcolo aritmetico su quei valori.
Risposta rapida
Il dimensionamento di un thruster per ROV parte dal carico stazionario più alto che il veicolo deve mantenere o superare - di norma il mantenimento della posizione contro la corrente, con la resistenza del cavo ombelicale inclusa - e risale all'indietro attraverso spinta, potenza nominale e corrente di bus fino a un numero di unità e a un ingombro del telaio. La profondità operativa si decide nello stesso momento, perché è una proprietà del sistema di tenuta e della carcassa e non può essere migliorata dopo l'acquisto. Tenuta, convogliamento dell'elica ed elettronica di azionamento seguono poi come conseguenze di quelle due decisioni, non come scelte indipendenti. I thruster presenti nell'applicazione Propulsore per ROV di ToBMS coprono da 7 a 25 kgf, da 360 a 1315 W e due classi di profondità, 0-30 m e 0-350 m, e i valori di questa guida sono quelli registrati a settembre 2026.
Perché un thruster per ROV si specifica al contrario rispetto a un motore ad aria
Un motore raffreddato ad aria si sceglie in base a un requisito di coppia e velocità, e il fissaggio è un ripensamento successivo. Un thruster subacqueo inverte tutto questo: il fissaggio e il confine di pressione sono fissati dalla missione, e la macchina elettrica viene poi scelta per vivere al loro interno.
Prima viene il requisito del veicolo, il componente per ultimo
I valori pubblicati di un thruster - spinta, potenza nominale, tensione, massa, ingombro, profondità - sono tutti conseguenze di una decisione presa a livello di veicolo e già definita. È per questo che due unità da 15 kgf della stessa famiglia possono differire in massa, e che un processo di selezione che parte dal componente tende a concludersi con un veicolo sottodimensionato agli estremi del suo inviluppo operativo, oppure dotato di hardware di tenuta di cui non aveva bisogno.
La pressione ambiente è il percorso termico
In aria, un motore scarica il calore in un flusso d'aria in movimento, che è un cattivo conduttore ma facile da movimentare. Sott'acqua la situazione si inverte: l'acqua di mare conduce il calore molto meglio dell'aria, ma il motore ne è separato da una carcassa sigillata, da un riempimento dell'avvolgimento e da un'intercapedine d'aria o d'olio. La conseguenza pratica è che un BLDC subacqueo di norma non è limitato dalla temperatura dell'avvolgimento così rapidamente come un motore ad aria paragonabile, ma è limitato da tutto ciò che si trova tra l'avvolgimento e l'acqua. La carcassa è il dissipatore di calore, e la carcassa è anche il confine di pressione: è questo che rende tenuta e progetto termico un unico discorso.
La spinta a velocità zero è il valore da cui parte ogni calcolo di dimensionamento
In questa classe di applicazione la spinta è pubblicata come spinta massima di ancoraggio: il valore statico prodotto a velocità di avanzamento nulla. È esattamente la condizione che conta per mantenere la posizione, per liberarsi da un letto di sedimento (silt) o per iniziare una manovra contro un cavo ombelicale, ed è la spinta più alta che l'unità produrrà. Non appena il veicolo si muove, la spinta cala perché l'elica vede un afflusso in aumento. Qualsiasi confronto tra thruster - e qualsiasi calcolo di dimensionamento - ha senso solo a quella stessa condizione di velocità zero.
Una sola carcassa contiene motore, azionamento ed elica
ToBMS registra questa classe di applicazione come thruster sigillati con ESC integrato e azionamento bidirezionale. In pratica significa che l'elettronica di commutazione condivide il confine di pressione con il motore, che l'unità si comanda con un setpoint di spinta o di velocità anziché cablando fase per fase, e che la direzione è gestita elettricamente anziché tramite un meccanismo d'inversione. Significa anche che i limiti di corrente e termici sono limiti di sistema per l'unità sigillata completa, non limiti di motore misurati al banco.
Passo 1: calcolare i requisiti di spinta e potenza del ROV
Il calcolo di dimensionamento è l'unica parte del processo che si può svolgere prima di avere qualsiasi hardware sul tavolo, ed è la parte che più spesso viene affrontata nella direzione sbagliata: da un thruster candidato verso l'esterno, anziché dal veicolo verso l'interno.
Costruire il caso di carico prima dei componenti
Annotare ogni condizione che il veicolo deve soddisfare e, per ciascuna, scrivere la forza che vi si oppone: mantenere la posizione contro una corrente, transitare tra due punti, resistere alla trazione del cavo ombelicale, mantenere l'assetto mentre un braccio o un utensile applica una reazione, e recuperare da un'elica ostruita. È il valore più grande tra questi, non la media, a fissare il requisito di spinta. Il profilo di missione conta quanto il valore di picco, perché un veicolo che mantiene la posizione per un'ora fa funzionare i thruster in modo continuo anziché a raffiche di manovra.
La resistenza viene da corrente e cavo ombelicale, non da una velocità obiettivo
La richiesta di mantenimento della posizione è dominata da due termini. Il primo è la resistenza idrodinamica su telaio e carico utile, che cresce con il quadrato della velocità relativa dell'acqua; il secondo è la resistenza del cavo ombelicale, che aumenta con la lunghezza del cavo, con la corrente e con la catenaria che il cavo forma. Entrambi scalano con l'area frontale che il veicolo presenta: è per questo che un grande pacchetto di strumenti può cambiare il requisito di spinta più di quanto lo faccia un cambio di modello di thruster. Poiché la resistenza cresce con il quadrato della velocità, il requisito aumenta rapidamente non appena si alza la corrente di progetto, e una piccola riduzione della corrente di progetto comporta una riduzione sproporzionata di spinta e potenza.
Dalla spinta totale alla potenza nominale e alla corrente di bus
Una volta fissato il requisito di spinta totale, la potenza nominale deriva dalla banda di efficienza che la famiglia raggiunge davvero. Sulle sette unità presenti su ToBMS il valore è coerente: tra circa 18.5 e 23.1 kgf di spinta massima di ancoraggio per chilowatt di potenza nominale, calcolati dai valori pubblicati di spinta e potenza nominale. Questa coerenza è utile: significa che il budget di potenza può essere stimato dal solo requisito di spinta, prima di scegliere un modello, e che qualsiasi candidato molto al di fuori della banda merita un secondo sguardo a come sono stati dichiarati i suoi valori.
La corrente di bus è poi aritmetica: potenza nominale divisa per la tensione di bus, al punto di funzionamento nominale e prima delle perdite dei cavi. Le due classi di tensione di questa categoria danno un'idea della scala: le unità a 36 V a 360 W e 540 W assorbono rispettivamente circa 10 A e 15 A, e la famiglia a 48 V va da circa 11 A a 520 W a circa 27 A a 1315 W. Quelle correnti determinano la classe del passante (penetrator), la sezione dei cavi e, su un veicolo a batteria, la sezione interna della carcassa pressurizzata.
Quante unità e con quale layout
- Prima i gradi di libertà: un veicolo con thruster orizzontali e verticali separati controlla sei assi; meno unità scambiano l'agilità con massa, cablaggi e percorsi di guasto.
- Poi il caso di guasto: un veicolo che deve completare un'immersione dopo aver perso un thruster richiede più unità di quante ne implichi la sola aritmetica della spinta, perché le unità superstiti devono assorbire la quota perduta senza superare i propri limiti.
- Terzo il margine di ridondanza: la spinta in eccesso per unità che rimane dopo una singola perdita è la misura reale di quanto il veicolo sia recuperabile.
- Infine il modello: con numero e layout fissati, il modello si sceglie per adattarsi all'ingombro del telaio e al budget di potenza.
Un esempio di dimensionamento su valori registrati
Si prenda un veicolo d'ispezione a sei thruster che necessita in totale di 40 kgf di spinta massima di ancoraggio, su un bus a 48 V. Usando la banda di efficienza sopra - una nostra stima anziché un valore del produttore - ciò richiede circa tra 1.7 kW e 2.2 kW di potenza nominale dei thruster, che su un bus a 48 V corrispondono all'incirca a 36 A fino a 45 A in totale. Diviso su sei unità, il requisito per unità è di circa 6.7 kgf.
Due candidati soddisfano quel requisito dal lato basso della gamma. Lo SW7, pubblicato a un minimo di 7 kgf da 360 W, lo soddisfa con un margine sottile e consuma 6 × 360 W = 2.16 kW - l'estremo superiore della banda calcolata e, a circa 19 kgf per chilowatt, si colloca nella parte favorevole della banda. Il DW10, pubblicato a 10 kgf da 540 W, soddisfa lo stesso requisito di 6.7 kgf con spazio perché l'anello di controllo lavori, ma consuma 6 × 540 W = 3.24 kW. Scegliere l'unità da 350 m costa quindi circa 1.08 kW e circa 840 g di massa di propulsione in più per lo stesso requisito a livello di veicolo. Si tratta di aritmetica su valori pubblicati, non di una raccomandazione: la decisione appartiene alla profondità della missione.
Passo 2: valutare le tecnologie di impermeabilizzazione e tenuta
La tenuta è il punto in cui un thruster subacqueo si vince o si perde, perché è l'unico sottosistema che degrada in modo continuo e che, quando cede, porta a una perdita totale anziché a una riduzione delle prestazioni.
L'albero rotante è l'unico giunto mobile nel confine di pressione
Un thruster sigillato ha un solo confine di pressione e un solo movimento da trasmettere attraverso di esso. Tutto il resto - giunti della carcassa, ingressi dei cavi, porte dei sensori - può essere reso statico e quindi semplice. L'albero dell'elica è l'eccezione, ed è il motivo per cui è la tecnologia di tenuta dell'albero, e non la tecnologia del motore, a distinguere una classe di thruster da un'altra.
Tenute frontali statiche, tenute dinamiche dell'albero e ciò che ciascuna tollera
I giunti statici vengono chiusi con O-ring in elastomero o guarnizioni in una gola trattenuta, e le loro prestazioni dipendono dalla geometria della gola, dalla finitura superficiale e dallo schiacciamento, non dal movimento. La tenuta dinamica di un albero rotante è più difficile: la tenuta deve mantenere la pressione mentre striscia contro un albero, e le due famiglie più comuni scambiano in modo diverso. Le tenute a labbro e radiali d'albero sono semplici e compatte, ma si affidano a un sottile film d'acqua come lubrificante, quindi si usurano e sono sensibili al sedimento e al funzionamento a secco. Le tenute meccaniche frontali fanno scorrere due superfici lappate l'una contro l'altra e tollerano pressione differenziale (differential pressure) e velocità più alte, al costo di dimensioni, tolleranze di allineamento e prezzo più elevato. Un terzo approccio elimina del tutto il giunto trasmettendo la coppia magneticamente attraverso una parete fissa, il che sopprime la tenuta dinamica ma limita la coppia che il progetto può trasmettere.
Compensazione di pressione, riempimento a olio e ciò che cambiano
Una carcassa sigillata rigida in profondità sperimenta l'intera pressione esterna come differenziale attraverso le sue pareti, il che impone sezioni spesse e coperchi pesanti. La compensazione di pressione (pressure compensation) riempie il vuoto con un fluido incomprimibile e lo collega all'acqua circostante tramite una membrana o una vescica cedevole, così il differenziale attraverso le tenute e la carcassa si riduce quasi a zero. Il vantaggio è una carcassa molto più sottile e leggera e condizioni di lavoro più dolci per le tenute. I costi sono un fluido che deve essere compatibile con l'isolamento dell'avvolgimento e con l'elettronica, una membrana che deve resistere alla stessa profondità della carcassa e una procedura di manutenzione che va seguita esattamente dopo qualsiasi intervento.
Corrosione, metalli dissimili e anodi galvanici
L'acqua di mare è un elettrolita, quindi due metalli dissimili qualsiasi in contatto con essa formano una cella galvanica e il meno nobile viene consumato. Le conseguenze progettuali sono pratiche, non esotiche: le carcasse sono di norma in lega di alluminio, acciaio inossidabile o composito polimerico; gli elementi di fissaggio e gli alberi sono scelti per avvicinarsi al metallo della carcassa nella serie galvanica; il contatto metallico tra famiglie diverse è interrotto da rondelle o boccole isolanti dove non può essere evitato; e gli anodi sacrificali sono montati sull'assieme anziché sui singoli componenti, così che il materiale meno nobile dell'intero assieme sia quello consumato deliberatamente.
Che cosa promette e che cosa non promette la profondità operativa
La profondità operativa è un'affermazione sul sistema di tenuta e sulla carcassa, non sul motore, ed è l'unico valore di questa categoria che non può essere modificato dopo l'acquisto. Va letta come un inviluppo qualificato, non come un valore di scoppio: le unità presenti su ToBMS sono pubblicate come 0-30 m per la famiglia per acque basse e 0-350 m per la famiglia profonda, e la distinzione è un regime di progetto, non una tolleranza. Un'unità da 30 m può funzionare a 5 m, ma un'unità da 350 m non è semplicemente un'unità da 30 m rinforzata: il concetto di tenuta, l'architettura della carcassa e di conseguenza la massa sono diversi. In fase di dimensionamento, l'inviluppo operativo va confrontato con il valore nominale lasciando margine per il punto più profondo del piano, per un'eventuale sovraprofondità occasionale e per il transitorio di pressione che accompagna un varo o un recupero dinamico.
Passo 3: specifiche del motore BLDC per ambienti subacquei
Una volta fissati il caso di carico e il confine di pressione, il motore viene scelto per adattarsi all'elica e per sopravvivere all'interno della carcassa.
kV e costante di coppia determinano l'abbinamento con l'elica
La costante di velocità kV e la sua inversa, la costante di coppia, descrivono la stessa proprietà della macchina da due direzioni: kV dà la velocità per volt applicato, e la costante di coppia dà la coppia per ampere. Un thruster subacqueo fa girare lentamente un'elica relativamente grande, quindi vuole una macchina a basso kV con una costante di coppia alta, lo stesso compromesso che si vede nei motori a trasmissione diretta e nei motori per gimbal. Scegliere un motore ad alto kV per la stessa elica aumenta la corrente a parità di coppia, il che aumenta le perdite di cavi e azionamento, aggiunge calore all'interno di una carcassa che non riesce a smaltirlo facilmente e accorcia la vita dell'indotto che il dimensionamento avrebbe dovuto proteggere. Dove è offerta una gamma su diversi diametri di elica, il kV dovrebbe calare con la crescita dell'elica, così che il cambio di carico sia assorbito elettricamente anziché meccanicamente.
Coppia di cogging e posizionamento a bassa velocità
Il cogging è l'ondulazione periodica di coppia prodotta dall'interazione tra magneti e denti dello statore. In un'elica libera di girare si manifesta soprattutto come rumore e come una piccola penalità di efficienza a bassa velocità; in un veicolo che mantiene una rotta precisa a spinta molto bassa si manifesta come un ciclo limite: il comando del controller e l'ondulazione si combattono a vicenda. Le combinazioni slot-poli, l'inclinazione dei magneti e la sagomatura dello statore sono le leve consuete, e sono fissate in fase di progetto, perciò il cogging va trattato come un criterio di selezione, non come qualcosa che l'azionamento possa annullare.
Retroazione di posizione all'interno di una carcassa sigillata
I sensori Hall danno all'azionamento una posizione assoluta grossolana e rendono semplici l'avvio affidabile e il controllo a bassa velocità, al costo di un set di sensori, di un cablaggio e di un passante all'interno del volume sigillato. La commutazione sensorless elimina tutto ciò e si affida alla stima della forza controelettromotrice, che funziona bene in velocità ma diventa la più debole alle velocità molto basse, dove un veicolo che mantiene la posizione passa gran parte del suo tempo. In pratica la scelta segue il servizio: un veicolo che deve produrre una spinta fluida da velocità quasi nulla trae beneficio dalla retroazione, mentre un veicolo che corre in velocità trae beneficio dall'assieme sigillato più semplice. In entrambi i casi il dispositivo di retroazione è di per sé un componente all'interno del confine di pressione, soggetto allo stesso ambiente corrosivo e termico dell'avvolgimento.
Isolamento dell'avvolgimento, riempimento e la carcassa raffreddata ad acqua che non è opzionale
L'avvolgimento vede il proprio calore e quello della carcassa, e l'unica via d'uscita è la conduzione. Classe di isolamento, riempimento dell'avvolgimento e percorso termico dalla cava alla carcassa contano quindi più di quanto conterebbero in una macchina raffreddata ad aria, e la carcassa che smaltisce il calore è contemporaneamente la parte che resiste alla pressione. È per questo che un cambio di materiale o di spessore di parete della carcassa è anche un cambio di selezione del motore, oltre che meccanico, e che la corrente continua ammissibile va richiesta al produttore per l'assieme sigillato anziché ricavata da una curva di motore nudo.
Quali valori sono pubblicati per questa famiglia
I dati ToBMS di questa classe di applicazione riportano i valori a livello di sistema di cui un progettista di veicoli ha bisogno per primo: spinta massima di ancoraggio, potenza nominale, tensione nominale, massa, ingombro e profondità operativa, e sono i valori alla base del confronto Propulsore per ROV più avanti. Dove un progetto richiede i dati macchina più approfonditi - kV, resistenza di fase, costante di coppia, costante di tempo termica - questi provengono dalla documentazione del produttore relativa al modello specifico, e vanno presi per modello anziché dedotti dalla famiglia. I valori di selezione e i dati macchina rispondono a domande diverse, e confonderli è la via consueta a un'elica mal abbinata.
Passo 4: progetto di elica e ugello Kort
L'elica è il punto in cui l'ingresso elettrico diventa spinta e, in questa classe di applicazione, è quasi sempre racchiusa in un condotto.
Perché i propulsori subacquei sono incanalati
Un condotto, o ugello Kort, è un anello di profilo alare attorno all'elica. Produce spinta aggiuntiva propria alle basse velocità di avanzamento e migliora il flusso verso le pale, il che aumenta la spinta di ancoraggio (bollard pull) - la spinta a velocità zero su cui si basa il calcolo di dimensionamento - a parità di diametro delle pale e di potenza. Il compromesso è all'altro estremo dell'inviluppo: la resistenza del condotto cresce con la velocità, perciò un propulsore incanalato è più efficiente a bassa velocità e meno efficiente ad alta velocità di trasferimento rispetto a un'elica libera dello stesso diametro. Per un ROV che mantiene la posizione è un compromesso favorevole; per un AUV da rilievo a lungo raggio che naviga in crociera in modo continuo non lo è, ed è per questo che thruster incanalati ed eliche libere continuano entrambi a esistere sul campo.
Geometria del condotto: gioco, corda e il compromesso rispetto alla velocità massima
Il profilo interno del condotto, la sua corda rispetto alla corda della pala e il gioco tra estremità della pala e interno del condotto governano tutti quanta portanza del condotto raggiunga il flusso come spinta utile. Il gioco all'estremità è il più sensibile dei tre: se troppo grande, il vortice di estremità trafila attraverso il gioco, perdendo il contributo del condotto e aggiungendo rumore; se troppo piccolo, l'assieme diventa intollerante a detriti, dilatazioni termiche e variabilità di produzione. La corda del condotto stabilisce l'equilibrio tra spinta a bassa velocità e resistenza ad alta velocità, quindi la stessa elica in due condotti diversi forma due propulsori diversi. Nulla di tutto ciò può essere ritoccato su un'unità sigillata sul campo, ed è una delle ragioni per cui l'ingombro di montaggio - il diametro e la lunghezza registrati dell'assieme - appartiene alla specifica insieme a spinta e potenza.
Numero di pale, passo e profili bidirezionali
Poiché queste unità sono bidirezionali, il profilo della pala deve funzionare con il flusso che arriva da entrambi i lati. Profili simmetrici o quasi simmetrici lo ottengono con una piccola penalità sull'efficienza di picco rispetto a un profilo incurvato ottimizzato per una sola direzione, il che è il compromesso accettato per un veicolo che ha bisogno di spinta inversa per frenare e per uscire da uno spazio confinato. Il numero di pale scambia la regolarità con resistenza e peso, e il passo è la scelta singola più influente: un passo grosso favorisce la corsa ad alta velocità e un passo fine favorisce la spinta di ancoraggio, esattamente come su qualsiasi elica. Il valore pubblicato di spinta massima di ancoraggio è il risultato di tutte e tre le decisioni, ed è per questo che un valore di spinta va letto come un risultato di sistema, non come un valore nominale del motore.
Cavitazione, profondità e i limiti di una curva di spinta
La cavitazione (cavitation) si verifica dove la pressione locale sulla superficie della pala scende sotto la tensione di vapore dell'acqua, e distrugge la spinta oltre a erosionare la pala. Due variabili governano quanto un propulsore si avvicini a quella condizione: il carico della pala, che cresce con la spinta per unità di area della pala, e la pressione ambiente, che cresce con la profondità. La conseguenza vale la pena di essere dichiarata esplicitamente per il lavoro ROV: un thruster incanalato è più tollerante alla cavitazione a 300 m che a 3 m, perché la pressione circostante sopprime le cavità di vapore che una corsa in acque basse alla stessa potenza lascerebbe formare. Significa anche che una curva di spinta misurata in una vasca vicino alla superficie non è automaticamente una descrizione conservativa della stessa unità in profondità: la misura in acque basse è il caso più difficile, ed è il caso che va qualificato per il lavoro di ispezione in acque basse, dove il veicolo opera a piena spinta in pochi metri d'acqua.
Passo 5: integrazione dei regolatori elettronici di velocità (ESC)
In questa classe di applicazione l'azionamento non è una scatola separata. Si trova all'interno del confine di pressione, il che cambia sia ciò che può fare sia il significato dei suoi limiti.
Perché in questa famiglia l'azionamento sta dentro il confine di pressione
ToBMS registra questa classe di applicazione come thruster sigillati con ESC integrato e azionamento bidirezionale, il che colloca l'elettronica di commutazione nella stessa carcassa del motore ed elimina la necessità di un passante separato, di un contenitore sigillato separato e di cablaggi di fase che devono attraversare il confine. Il lato veicolo dell'interfaccia diventa una coppia di alimentazione e un collegamento di comando anziché tre conduttori di fase e un cablaggio del sensore di posizione. La conseguenza progettuale è che l'azionamento deve sopravvivere allo stesso ambiente termico e di pressione dell'avvolgimento, e che i limiti di corrente e termici dell'unità descrivono l'assieme completo.
Commutazione a bassa velocità e in entrambe le direzioni
La strategia di commutazione è una decisione di sistema, non un dettaglio dell'azionamento. La commutazione con sensori dà al controller un riferimento di posizione a velocità zero, il che rende ottenibile una spinta fluida dalla quiete e prevedibile la coppia di spunto. La stima sensorless dipende dalla forza controelettromotrice e quindi dalla velocità, perciò un'unità sensorless a cui si chiede di mantenere una spinta molto bassa contro una corrente opera nella regione in cui la sua stima è più debole. Il funzionamento bidirezionale aggiunge un secondo requisito: l'inversione deve essere progressiva anziché commutata, perché un'elica e una colonna d'acqua trascinata rappresentano una grande inerzia e un comando a gradino viene contrastato da un picco di corrente. Entrambi i comportamenti appartengono ai criteri di accettazione del veicolo, non alla scheda tecnica del thruster.
Limitazione di corrente, derating termico e comportamento allo stallo
La domanda di protezione più comune è che cosa succede quando l'elica smette di girare: un cavo ombelicale impigliato attorno al mozzo, alghe o un blocco di sedimento. Un BLDC in stallo si comporta come un resistore di basso valore, perciò la corrente è limitata dall'azionamento anziché dal carico, e la risposta dell'azionamento decide se l'unità sopravvive. Un comportamento utile è un limite di corrente programmabile che si riduce rapidamente, un modello termico che riduce la corrente continua man mano che la carcassa si scalda e un guasto segnalato su cui il sistema di controllo del veicolo possa agire, di norma invertendo brevemente la marcia per liberare l'ostruzione anziché spingendo più forte. Un azionamento che ripristina la piena potenza dopo ogni stallo, senza derating e senza telemetria, trasforma un'ostruzione recuperabile in un avvolgimento bruciato.
Interfaccia di controllo, telemetria e rumore del cavo ombelicale
Una volta che l'azionamento è dentro la carcassa sigillata, gli unici segnali che attraversano il confine viaggiano sul cavo ombelicale, e i cavi lunghi in acqua di mare sono un ambiente elettricamente rumoroso. Segnalazione differenziale, isolamento galvanico e uno schema di trama robusto sul collegamento di comando contano più della larghezza di banda grezza, e la logica pull-up o push-pull pilotata su metri di cavo è una fonte comune di guasti intermittenti che compaiono solo in profondità e solo su cavi ombelicali lunghi. La telemetria è l'altra metà: setpoint di spinta, corrente di bus, temperatura e stato dei guasti sono i valori che permettono a un operatore di distinguere un'elica ostruita da un passante in avaria durante un'immersione anziché dopo.
Le 3 cause principali di guasto dei thruster per ROV (e come prevenirle)
I guasti in servizio si concentrano attorno a tre punti. Nessuno di essi è un guasto del motore, ed è questo il punto che vale la pena portare in una revisione della specifica.
1. Ingresso d'acqua dalla tenuta dell'albero
Una tenuta dinamica è l'unica parte soggetta a usura nel confine di pressione, e degrada in proporzione a quanto sedimento, sabbia e detriti in sospensione il veicolo incontra nel suo lavoro. Il sintomo è di solito graduale: dispersione di isolamento in aumento, poi commutazione irregolare, poi unità morta; il che rende facile attribuirlo all'elettronica.
- Adeguare il concetto di tenuta all'ambiente di lavoro, non alla sola profondità; un porto abrasivo e carico di sedimenti è più duro per una tenuta a labbro di una colonna d'acqua profonda e pulita.
- Proteggere la tenuta dal flusso di detriti della stessa elica e tenere gli anodi sacrificali vicini all'albero e all'hardware della tenuta, così che la carcassa della tenuta non sia il metallo che si corrode.
- Ispezionare e rinnovare le tenute dinamiche a un intervallo fissato dalle ore di funzionamento in sedimento, non dal tempo di calendario, e considerare ogni apertura della carcassa come motivo per sostituirle.
- Registrare la resistenza di isolamento come parte del controllo pre-immersione, così che la tendenza al degrado sia visibile prima che il guasto diventi un allagamento.
2. Ostruzione, stallo e limite di corrente raggiunto
Le eliche in acqua raccolgono di tutto: cavo ombelicale, lenze, alghe, sedimento sollevato dagli stessi thruster. Un'elica ostruita va in stallo, l'azionamento eroga il suo limite di corrente in un rotore a velocità quasi nulla, e l'avvolgimento si scalda senza flusso d'aria né flusso d'acqua sulla carcassa, perché il veicolo non si muove più.
- Impostare un limite di corrente dell'azionamento che l'assieme sigillato possa sostenere indefinitamente e richiedere una riduzione automatica anziché uno scatto con blocco.
- Inserire una breve inversione nella risposta standard a un'ostruzione; un'unità bidirezionale riesce spesso a liberare il proprio mozzo senza riemergere.
- Tenere il sistema di controllo del veicolo informato del guasto, così che la spinta possa essere ridistribuita sulle unità rimanenti anziché essere mantenuta su quella in stallo.
- Progettare il layout dei thruster in modo che le unità non soffino sedimento direttamente nei condotti l'una dell'altra in spazi confinati: la fonte di ostruzione è spesso il thruster vicino.
3. Guasti di connettori e ingressi dei cavi
Il passante è il secondo attraversamento del confine di pressione su un thruster sigillato e, sui veicoli con cavo ombelicale, è il punto in cui carico meccanico, acqua e metalli dissimili si incontrano contemporaneamente. La trazione del cavo ombelicale applicata a un connettore, un passante inserito al limite e un connettore bagnato accoppiato sul campo sono le tre cause più frequenti.
- Scaricare la trazione del cavo ombelicale sul telaio, così che nessuna tensione del cavo raggiunga il passante o il corpo del connettore.
- Mantenere il numero di passanti il più basso consentito dall'architettura; ogni passaggio aggiunto è un'altra interfaccia di tenuta e un'altra coppia galvanica.
- Scegliere connettori wet-mate solo dove l'accoppiamento in acqua è realmente richiesto; un connettore dry-mate protetto da una prolunga scaricata dalla trazione è più affidabile dove il veicolo viene sempre recuperato prima della manutenzione.
- Verificare i valori nominali di profondità e corrente del connettore rispetto al caso peggiore del veicolo, non rispetto al punto di funzionamento tipico del thruster.
I sette thruster per ROV presenti su ToBMS, come un unico insieme di specifiche
La tabella copre le unità attualmente presenti nell'applicazione Propulsore per ROV, ordinate per spinta massima di ancoraggio pubblicata. La spinta è il valore massimo di ancoraggio, la potenza è il valore nominale alla tensione di bus indicata e l'ingombro è il diametro e la lunghezza registrati della carcassa.
| Modello | Spinta di ancoraggio massima | Potenza nominale | Tensione nominale | Profondità | Ingombro | Peso |
|---|---|---|---|---|---|---|
| SW7 | ≥7 kgf | 360 W | 36 V | 0-30 m | Ø100 × 125.5 mm | 700 g |
| DW10 | 10 kgf | 540 W | 36 V | 0-350 m | Ø100 × 148 mm | 840 g |
| SW12 | ≥12 kgf | 520 W | 48 V | 0-30 m | Ø130.6 × 151.5 mm | 1180 g |
| DW15 | 15 kgf | 750 W | 48 V | 0-350 m | Ø130.6 × 174.5 mm | 1260 g |
| SW17 | ≥17 kgf | 870 W | 48 V | 0-30 m | Ø130.6 × 163.5 mm | 1350 g |
| DW20 | 20 kgf | 910 W | 48 V | 0-350 m | Ø152 × 182 mm | 1630 g |
| DW25 | 25 kgf | 1315 W | 48 V | 0-350 m | Ø152 × 191 mm | 1790 g |
Spinta massima di ancoraggio misurata a velocità di avanzamento nulla, potenza nominale alla tensione di bus indicata, profondità operativa, ingombro e massa come pubblicati dal produttore. I valori di spinta della serie SW sono pubblicati come minimi anziché come valori esatti, ed è per questo che compaiono con il prefisso "≥".
Letti nel loro insieme, i sette modelli descrivono una scala di spinta da 7 a 25 kgf, attraversata da due classi di profondità. La spinta per unità di massa sale con la dimensione: circa 10.0 kgf/kg sullo SW7 da 700 g, circa 11.9 kgf/kg tra il DW10 e il DW15 e circa 14.0 kgf/kg sul DW25 da 1790 g; questo perché una carcassa più grande porta la propria struttura resistente alla pressione e il proprio condotto in modo più efficiente di una piccola. Per un telaio con un ingombro di montaggio fisso, quel gradiente è l'argomento a favore dell'unità più grande che la struttura può accogliere, posto che il budget di potenza e il caso di guasto lo permettano.
La spinta per chilowatt è la curva più piatta e il valore di pianificazione più utile: i sette modelli si collocano tra 18.5 e 23.1 kgf per chilowatt, tutti calcolati dai valori pubblicati di spinta e potenza nominale. Due unità condividono lo stesso bus a 36 V a dimensioni diverse - lo SW7 a 360 W e il DW10 a 540 W - e cinque condividono i 48 V, da 520 W a 1315 W. Poiché la banda di efficienza è stretta, il budget di potenza di un veicolo può essere stimato dal suo requisito di spinta prima di scegliere qualsiasi modello, e la scelta tra le famiglie si riduce quindi a profondità, ingombro e massa anziché alla ricerca di un'unità più efficiente.
Le due classi di profondità non sono un ordinamento per dimensione. La famiglia SW va da 7 a 17 kgf a 700-1350 g, e la famiglia DW da 10 a 25 kgf a 840-1790 g, quindi le famiglie si sovrappongono su gran parte della gamma di spinta e la differenza a parità di spinta è la massa che costa il regime di tenuta più profondo. Tra il DW10 e lo SW7 la sovrapposizione è diretta: a parità di spinta l'unità da 350 m è più pesante e assorbe più potenza per lo stesso lavoro. Se valga la pena pagarla dipende interamente dal fatto che la missione superi mai i 30 m: una domanda che, come illustra la sezione sulla tenuta qui sopra, va risolta prima di disegnare il telaio e non dopo.
Che cosa acquista ciascuna famiglia a livello di veicolo
Entrambe le famiglie sono registrate come unità sigillate con ESC integrato e azionamento bidirezionale, quindi la differenza tra loro è il regime di pressione e tutto ciò che ne consegue.
Le tre da 30 m: da 700 g a 1350 g
La famiglia per acque basse è l'opzione più leggera a parità di spinta e copre le classi di veicoli che non lasciano mai la parte alta della colonna d'acqua: lavori in vasca e canale, ispezione di porti e fiumi, acquacoltura e rilievo in acque basse. Lo SW7 è il punto d'ingresso, con un minimo pubblicato di 7 kgf da 360 W su un bus a 36 V in una carcassa da Ø100 × 125.5 mm e 700 g; il suo assorbimento modesto mantiene semplici i requisiti di passante e cavi su un micro-ROV il cui cavo ombelicale può essere il carico elettrico dominante. Lo SW12 passa a un bus a 48 V con un minimo pubblicato di 12 kgf da 520 W in un'unità da Ø130.6 × 151.5 mm e 1180 g, che è il salto di tensione che rende praticabili cavi più lunghi. Lo SW17 è l'unità più grande per acque basse, con un minimo pubblicato di 17 kgf da 870 W, nello stesso diametro di 130.6 mm ma 12 mm più lungo e 170 g più pesante dell'SW12: il punto in cui la rigidità del telaio e l'hardware di montaggio entrano a far parte della decisione sul thruster.
Le quattro da 350 m: da 840 g a 1790 g
La famiglia profonda porta il regime di pressione che richiedono i lavori di ispezione, rilievo e intervento offshore, e il suo membro più leggero è quello che cambia la forma della specifica di un piccolo veicolo. Il DW10 eroga 10 kgf da 540 W in una carcassa da Ø100 × 148 mm e 840 g: una profondità operativa di 350 m all'incirca con la massa e il diametro dell'unità da 7 kgf per acque basse, al costo di 180 W e di un assorbimento di corrente maggiore sul bus a 36 V. Il DW15 e il DW20 coprono la fascia intermedia a 15 kgf e 20 kgf rispettivamente da 750 W e 910 W, in carcasse da Ø130.6 × 174.5 mm e Ø152 × 182 mm. Il DW25 chiude l'insieme a 25 kgf da 1315 W in un'unità da Ø152 × 191 mm e 1790 g, e porta il più alto rapporto spinta-massa del gruppo, pari a circa 14.0 kgf/kg. Il produttore ha pubblicato per questo modello un video di presentazione dedicato, incorporato qui sotto.
La presentazione del DW25 da parte del produttore, con l'unità sigillata in funzione in acqua. Poiché i valori di spinta sono pubblicati come valori statici di ancoraggio, un filmato che mostra l'unità mentre muove effettivamente l'acqua è il modo più diretto per valutare come una spinta di 25 kgf si traduca in movimento del veicolo.
Pagina video su ToBMSGuarda su YouTubeDove le due famiglie si sovrappongono in spinta
La sovrapposizione è la parte della gamma in cui la decisione progettuale avviene davvero. A circa 10 kgf la scelta è tra un'unità profonda a 36 V e un'unità per acque basse a 36 V che differiscono principalmente per massa e corrente; da 12 a 17 kgf la famiglia per acque basse compete sulla massa con unità profonde di spinta simile; e oltre 17 kgf la famiglia profonda è l'unica opzione di questo insieme. Letto insieme all'esempio di dimensionamento del Passo 1, la regola pratica è che la famiglia si sceglie in base alla profondità della missione e il modello in base al requisito di spinta: invertire quest'ordine produce massa di tenuta in eccesso oppure un inviluppo operativo che va rispettato per tutta la vita del veicolo.
Dove finiscono per lavorare questi thruster
Ogni unità di questa classe di applicazione è associata su ToBMS alla stessa applicazione, il che riflette quanto sia specifico il servizio: l'applicazione Propulsore per ROV copre i veicoli per i quali la propulsione è il vincolo di progetto primario anziché un accessorio.
Veicoli di ispezione e osservazione
I veicoli di classe ispezione mantengono la posizione contro una corrente mentre un operatore studia una struttura, uno scafo o un pipeline, il che significa che i loro thruster funzionano in modo continuo anziché a raffiche di manovra. Il servizio continuo è ciò che rende il percorso termico attraverso la carcassa il vincolo determinante, ed è il servizio in cui la banda di efficienza conta di più: un'unità che produce più spinta per chilowatt lascia più potenza disponibile per illuminazione, telecamere e sensori.
Veicoli di classe work e per intervento
Il lavoro di intervento aggiunge un carico di reazione che non ha nulla a che fare con il flusso d'acqua: un manipolatore che spinge contro una struttura respinge il veicolo, e il gruppo di thruster deve mantenere l'assetto mentre ciò accade. A questo requisito si risponde con un margine di spinta distribuito su più unità anziché con unità più grandi, ed è qui che il caso di guasto nella decisione di layout diventa il termine dominante. La classe di profondità si decide qui: il lavoro di intervento offshore è la ragione per cui esiste la famiglia da 350 m, e la massa extra per unità è il prezzo del regime.
AUV, ibridi e piattaforme a batteria
Un veicolo che porta la propria batteria deve portarla in una carcassa con una classe di pressione, il che rende l'architettura di tensione una decisione di massa oltre che elettrica: un bus più alto assorbe meno corrente a parità di potenza, il che significa conduttori più sottili all'interno della carcassa e un passante più piccolo. Le unità a 48 V di questo insieme coprono da 520 W a 1315 W, quindi un veicolo a batteria con un layout multi-unità è di solito progettato attorno a quel bus. Dove lo stesso veicolo funziona anche a cavo ombelicale per lunghi periodi di mantenimento della posizione, l'architettura incanalata e bidirezionale di queste unità si adatta a entrambe le modalità senza cambiare hardware.
Lavori in acque basse e in vasca
I lavori in piscina, in canale, in porto e in fiume sono il campo in cui la famiglia per acque basse è la risposta corretta anziché un compromesso, ed è anche il regime in cui il comportamento alla cavitazione merita attenzione per una ragione diversa: la pressione ambiente è più bassa nei primi metri, quindi un'elica incanalata che gira a piena potenza vicino alla superficie opera più vicino al proprio limite di cavitazione. Ciò rende il servizio in acque basse un caso più difficile da qualificare di uno profondo, ed è un argomento per conservare margine di spinta all'estremo basso dell'inviluppo anziché spendere l'intero budget in capacità di mantenimento della posizione in profondità.
Domande frequenti
QCome si calcola il requisito di spinta di un ROV?
Dal più grande carico stazionario che il veicolo deve mantenere o superare, che di norma è il mantenimento della posizione contro la corrente di progetto con la resistenza del cavo ombelicale inclusa, più l'eventuale carico di reazione imposto da un utensile o da un braccio. La resistenza idrodinamica cresce con il quadrato della velocità relativa dell'acqua e la resistenza del cavo ombelicale cresce con la lunghezza del cavo e con la corrente, quindi entrambi i termini scalano con l'area frontale che il veicolo presenta. La spinta pubblicata è un valore di ancoraggio a velocità zero, perciò il caso di trasferimento va calcolato separatamente. Il totale viene poi diviso per la banda di efficienza della famiglia - 18.5 a 23.1 kgf per chilowatt tra le unità presenti su ToBMS - per dare la potenza nominale, e diviso ancora per la tensione di bus per dare la corrente che cavo ombelicale, passante e alimentazione devono sopportare.
QChe cosa cambia un ugello Kort rispetto alla spinta?
Aumenta la spinta di ancoraggio - la spinta a velocità zero usata per mantenere la posizione - producendo spinta propria alle basse velocità di avanzamento e migliorando il flusso verso le pale, a parità di diametro delle pale e di potenza. Il compromesso compare all'altro estremo dell'intervallo di velocità, perché la resistenza del condotto cresce con la velocità. È per questo che un propulsore incanalato si adatta a un ROV che mantiene la posizione e un'elica libera si adatta a un AUV da rilievo che naviga in crociera in modo continuo, e che entrambe le soluzioni continuano a esistere sul campo invece che una sostituire l'altra.
QPerché i 48 V sono il bus comune per i thruster per ROV più grandi?
Perché è la corrente, non la potenza, a determinare la sezione dei cavi, la dimensione del passante e la sezione dei conduttori all'interno di una carcassa sigillata. Al punto di funzionamento nominale le unità a 36 V di questo insieme assorbono circa 10 A e 15 A a 360 W e 540 W, mentre la famiglia a 48 V va da circa 11 A a 520 W a circa 27 A a 1315 W. Un bus più alto mantiene quindi la corrente gestibile man mano che la spinta cresce, il che conta soprattutto su un veicolo a batteria, dove i conduttori stanno all'interno del confine di pressione. La tensione è una decisione di sistema, non una decisione del thruster, e dovrebbe seguire l'architettura di potenza del veicolo.
QChe cosa cambia la compensazione di pressione in un thruster subacqueo?
Sostituisce il differenziale di pressione attraverso la carcassa con uno quasi nullo, riempiendo i vuoti interni con un fluido incomprimibile collegato all'acqua circostante tramite una membrana cedevole. Il risultato è una carcassa molto più sottile e leggera e condizioni di lavoro più dolci per le tenute. I costi sono un fluido che deve essere compatibile con l'isolamento dell'avvolgimento e con l'elettronica, una membrana che deve resistere alla stessa profondità della carcassa e una procedura di riassemblaggio che va seguita esattamente dopo qualsiasi intervento; il beneficio è quindi meccanico, mentre la disciplina aggiunta è procedurale.
QIn che rapporto sta la profondità operativa con la cavitazione?
La pressione ambiente cresce con la profondità, e la cavitazione inizia dove la pressione locale sulla superficie della pala scende sotto la tensione di vapore dell'acqua. Un thruster incanalato è quindi più tollerante alla cavitazione a 300 m che a 3 m a parità di potenza, perché la pressione circostante sopprime le cavità di vapore che una corsa in acque basse lascerebbe formare. La conseguenza pratica è che il servizio in acque basse è il caso più difficile da qualificare, e che una curva di spinta misurata in una vasca vicino alla superficie non è automaticamente una descrizione conservativa della stessa unità in profondità.
QPerché la tenuta dell'albero rotante è il punto di guasto più comune?
Perché è l'unica parte del confine di pressione che si muove. I giunti statici possono essere resi sigillati e dimenticati, ma un albero rotante deve mantenere la pressione mentre striscia, e le tenute a labbro dipendono da un sottile film d'acqua come lubrificante mentre le tenute meccaniche frontali dipendono da due superfici lappate che restano allineate. Entrambe degradano più rapidamente in acqua carica di sedimenti che in una colonna d'acqua pulita, ed entrambe cedono in modo progressivo: prima dispersione di isolamento, poi commutazione irregolare, poi unità morta; ed è per questo che una lettura della resistenza di isolamento appartiene alla lista di controllo pre-immersione e che gli intervalli di rinnovo delle tenute dovrebbero essere fissati dalle ore di funzionamento in sedimento anziché dal tempo di calendario.
QVale la pena sovradimensionare un thruster per ROV?
La spinta in eccesso vale la pena di averla, ma va comprata come margine nel calcolo di dimensionamento, non come unità più grande nello stesso telaio. Una spinta extra per unità costa massa, corrente e potenza su ogni unità del layout e, su un veicolo a batteria, viene direttamente a scapito dell'autonomia; unità in più costano le stesse tre cose ma aggiungono anche percorsi di guasto e gradi di libertà, che è ciò di cui ha bisogno il lavoro di intervento. Dove il diametro del telaio è condiviso tra due modelli, come accade tra le unità profonde da 152 mm di questo insieme, un aggiornamento successivo è possibile nello stesso spazio di montaggio: di solito è un modo migliore di comprare margine che portarselo dietro dalla prima immersione.
Risorse ufficiali
CubeMars pubblica una documentazione di prodotto che copre le gamme di thruster SW e DW, raccolta nella sezione Risorse della piattaforma, e ogni modello ha una pagina prodotto ufficiale con la specifica completa, la curva di prestazione e il disegno di montaggio: la gamma di propulsori subacquei è il punto d'ingresso. Il produttore resta la fonte autorevole per curve di spinta, specifiche di tenuta, qualifica alla pressione e configurazione dell'azionamento; ToBMS mantiene ricercabile e confrontabile il livello di scoperta.
Dove andare dopo
La controparte a livello di componente di questa guida è Propulsori subacquei: abbinare spinta, potenza e profondità, che prende le sette unità della categoria Propulsori subacquei modello per modello e ne confronta i valori pubblicati. Questa guida parte un livello più all'esterno, dal caso di carico e dal regime di pressione del veicolo, e arriva alle stesse sette unità per una via diversa: utile quando la domanda è che cosa serve al veicolo anziché quale modello sia più grande, e quando la rosa dei candidati deve uscire dall'applicazione Propulsore per ROV anziché da una singola famiglia di modelli.
Per fare una rosa invece che ricerca, gli strumenti della piattaforma procedono in sequenza: filtrare i candidati per spinta, tensione, massa e profondità in Selezione, quindi metterli a confronto tra loro in Confronto prodotti. Dove la stessa architettura sigillata serve per un giunto rotante anziché per la propulsione, la categoria Attuatori robotici copre quella gamma.
La versione breve: fissare prima il caso di carico e il regime di pressione, perché nessuno dei due può essere cambiato dopo che il telaio è stato disegnato; convertire il requisito di spinta in potenza e corrente usando la banda da 18.5 a 23.1 kgf per chilowatt; poi lasciare che ingombro, massa e caso di guasto scelgano tra le famiglie da 30 m e da 350 m e tra i modelli al loro interno. Tenuta, convogliamento ed elettronica di azionamento sono conseguenze di quelle tre decisioni, non scelte indipendenti, e le tre modalità di guasto che dominano sul campo stanno tutte al confine di pressione, che è esattamente dove dovrebbe concludersi una revisione della specifica.