Pędnik ROV to nie silnik z przykręconym śmigłem. To granica ciśnieniowa, która przy okazji wytwarza ciąg, a wynikająca z tego kolejność prac inżynierskich jest odwrotnością napędu chłodzonego powietrzem: najpierw ustala się przypadek obciążenia pojazdu, potem koncepcję uszczelnienia, a dopiero na końcu dobiera się maszynę elektryczną tak, aby zmieściła się w środku. Pomylenie tej kolejności skutkuje zwykle nie wolnym pojazdem, lecz zalanym.
Ten przewodnik inżynierski omawia pięć decyzji, które w rzeczywistości rozstrzygają, czy pędnik pasuje do pojazdu - dobór ciągu i mocy, wodoodporność i uszczelnienia, specyfikację podwodnego silnika BLDC, projekt śmigła i kanału Kort oraz integrację ESC - i zamyka się trzema trybami awarii, które szczególnie warto rozważyć w systemach pędników podwodnych oraz sposobami zapobiegania każdemu z nich. Każda podana niżej wartość pochodzi albo z danych produktowych ToBMS, albo z opublikowanej specyfikacji producenta, a każda wartość wyliczona jest oznaczona jako wynik arytmetyki na tych liczbach.
Szybka odpowiedź
Dobór pędnika ROV zaczyna się od największego stałego obciążenia, które pojazd musi utrzymać lub pokonać - zwykle od utrzymywania pozycji w prądzie z uwzględnieniem oporu kabla - i cofa się przez ciąg, moc znamionową oraz prąd szyny do liczby jednostek i gabarytu ramy. Dopuszczalną głębokość ustala się w tym samym momencie, ponieważ jest ona cechą układu uszczelnień i obudowy i nie da się jej poprawić po zakupie. Uszczelnienie, kanał śmigła i elektronika napędu wynikają wtedy z tych dwóch decyzji jako ich konsekwencje, a nie jako niezależne wybory. Pędniki wymienione w zastosowaniu ToBMS Pędnik ROV obejmują ciąg od 7 do 25 kgf, moc od 360 do 1315 W i dwie klasy głębokości, 0-30 m oraz 0-350 m, a wartości w tym przewodniku to te zapisane we wrześniu 2026 roku.
Dlaczego pędnik ROV specyfikuje się odwrotnie niż silnik powietrzny
Silnik chłodzony powietrzem dobiera się do wymagania dotyczącego momentu i prędkości, a sposób montażu jest sprawą drugorzędną. Podwodny pędnik odwraca tę zależność: sposób montażu i granicę ciśnieniową wyznacza misja, a maszynę elektryczną dobiera się potem tak, aby mogła żyć w ich wnętrzu.
Wymaganie pojazdu jest pierwsze, podzespół ostatni
Publikowane wartości pędnika - ciąg, moc znamionowa, napięcie, masa, gabaryty, głębokość - są wszystkie konsekwencjami decyzji podjętej już na poziomie pojazdu. Dlatego dwie jednostki 15 kgf z tej samej rodziny mogą różnić się masą i dlatego proces doboru zaczynający się od podzespołu kończy się zwykle pojazdem, który albo jest zbyt słaby na skrajach swojego profilu, albo wozi osprzęt uszczelniający, którego nigdy nie potrzebował.
Ciśnienie otoczenia jest drogą cieplną
W powietrzu silnik oddaje ciepło do strumienia powietrza, który jest słabym przewodnikiem, ale łatwo go wprawić w ruch. Pod wodą sytuacja się odwraca: woda morska przewodzi ciepło znacznie lepiej niż powietrze, ale silnik jest od niej oddzielony uszczelnioną obudową, wypełnieniem uzwojenia oraz szczeliną powietrzną lub olejową. Praktyczna konsekwencja jest taka, że podwodny silnik BLDC zwykle nie jest ograniczany temperaturą uzwojenia tak szybko jak porównywalny silnik powietrzny, ale ogranicza go wszystko, co stoi między uzwojeniem a wodą. Obudowa jest radiatorem, a zarazem granicą ciśnieniową - i właśnie dlatego uszczelnienie i projekt cieplny to ta sama rozmowa.
Ciąg przy zerowej prędkości to liczba, od której zaczyna się każde obliczenie doboru
Ciąg w tej klasie zastosowań podaje się jako maksymalny ciąg statyczny: wartość uzyskiwaną przy zerowej prędkości postępowej. To dokładnie ten warunek, który ma znaczenie przy utrzymywaniu pozycji, wydostawaniu się z pokładu osadu czy rozpoczynaniu manewru przeciw napięciu kabla, i jest to największy ciąg, jaki jednostka wytworzy. Gdy tylko pojazd rusza, ciąg spada, bo śmigło napotyka rosnący napływ. Każde porównanie pędników - i każde obliczenie doboru - ma sens tylko przy tym samym warunku zerowej prędkości.
Jedna obudowa mieści silnik, napęd i śmigło
ToBMS opisuje tę klasę zastosowań jako uszczelnione pędniki ze zintegrowanym ESC i napędem dwukierunkowym. W praktyce oznacza to, że elektronika komutacji dzieli granicę ciśnieniową z silnikiem, jednostka jest sterowana zadaną wartością ciągu lub prędkości, a nie podłączana faza po fazie, a kierunek obsługuje się elektrycznie, a nie mechanizmem rewersyjnym. Oznacza to również, że granice prądowe i termiczne są granicami systemowymi całej uszczelnionej jednostki, a nie granicami silnika zmierzonymi na stanowisku.
Krok 1: Obliczanie wymaganego ciągu i mocy ROV
Obliczenie doboru to jedyna część procesu, którą można wykonać, zanim na stole pojawi się jakikolwiek sprzęt, i zarazem część najczęściej wykonywana w złym kierunku - od rozważanego pędnika na zewnątrz, a nie od pojazdu do wewnątrz.
Zbuduj przypadek obciążenia przed listą podzespołów
Wypisz każdy warunek, który pojazd musi spełnić, i przy każdym zapisz siłę, która się mu przeciwstawia: utrzymywanie pozycji w prądzie, przemieszczanie się między dwoma punktami, opór naciągu kabla, utrzymywanie położenia, gdy ramię lub narzędzie wywiera reakcję, oraz wydostawanie się z zablokowanego śmigła. To największy z nich, a nie średni, wyznacza wymaganie ciągu. Profil misji ma znaczenie równie duże jak wartość szczytowa, bo pojazd, który utrzymuje pozycję przez godzinę, pracuje pędnikami w sposób ciągły, a nie w manewrowych seriach.
Opór od prądu i kabla, nie od docelowej prędkości
Na zapotrzebowanie przy utrzymywaniu pozycji składają się dwa człony. Pierwszy to opór hydrodynamiczny ramy i ładunku, który rośnie z kwadratem względnej prędkości wody; drugi to opór kabla, rosnący wraz z jego długością, prądem i utworzoną krzywą łańcuchową. Oba skalują się z powierzchnią czołową, jaką stawia pojazd, dlatego duży pakiet przyrządów może zmienić wymaganie dotyczące pędnika bardziej niż zmiana samego modelu. Ponieważ opór rośnie z kwadratem prędkości, wymaganie szybko rośnie, gdy podniesie się projektowy prąd, a niewielkie obniżenie projektowego prądu daje nieproporcjonalnie duże zmniejszenie ciągu i mocy.
Od ciągu całkowitego do mocy znamionowej i prądu szyny
Gdy całkowite wymaganie ciągu jest ustalone, moc znamionowa wynika z przedziału sprawności, jaki rodzina rzeczywiście osiąga. W siedmiu jednostkach wymienionych w ToBMS wartość ta jest spójna: od około 18.5 do 23.1 kgf maksymalnego ciągu statycznego na kilowat mocy znamionowej, obliczone z publikowanych wartości ciągu i mocy znamionowej. Ta spójność jest użyteczna - pozwala oszacować budżet mocy z samego wymagania ciągu, zanim wybierze się model, a każdy kandydat znacznie wykraczający poza ten przedział zasługuje na ponowne sprawdzenie, jak podano jego wartości.
Prąd szyny jest wtedy arytmetyką: moc znamionowa podzielona przez napięcie szyny, w znamionowym punkcie pracy i przed stratami w kablu. Dwie klasy napięcia w tej kategorii dają wyobrażenie o skali - jednostki 36 V o mocach 360 W i 540 W pobierają odpowiednio około 10 A i 15 A, a rodzina 48 V mieści się od około 11 A przy 520 W do około 27 A przy 1315 W. Te prądy wyznaczają klasę przepustu, przekrój kabla, a w pojeździe akumulatorowym wewnętrzny przekrój obudowy ciśnieniowej.
Ile jednostek i jaki układ
- Najpierw stopnie swobody: pojazd z osobnymi pędnikami poziomymi i pionowymi steruje sześcioma osiami; mniejsza liczba jednostek wymienia zwrotność na masę, okablowanie i ścieżki awarii.
- Po drugie przypadek awarii: pojazd, który musi dokończyć zanurzenie po utracie jednego pędnika, potrzebuje więcej jednostek, niż wynika z samej arytmetyki ciągu, bo pozostałe muszą przejąć utracony udział bez przekroczenia własnych granic.
- Po trzecie zapas nadmiarowości: nadwyżka ciągu na jednostkę, jaka pozostaje po pojedynczej utracie, jest rzeczywistą miarą tego, jak odzyskiwalny jest pojazd.
- Na końcu model: gdy liczba i układ są ustalone, model dobiera się tak, aby pasował do gabarytu ramy i budżetu mocy.
Przykład doboru na zapisanych wartościach
Weźmy inspekcyjny pojazd z sześcioma pędnikami, który potrzebuje łącznie 40 kgf maksymalnego ciągu statycznego i pracuje na szynie 48 V. Przy powyższym przedziale sprawności - nasze oszacowanie, a nie wartość producenta - wymaga to około 1.7 kW do 2.2 kW znamionowej mocy pędników, co na szynie 48 V daje łącznie około 36 A do 45 A. Rozłożone na sześć jednostek, wymaganie na jednostkę wynosi około 6.7 kgf.
Do tego wymagania pasują dwa modele z płytkiego końca zakresu. SW7, podany jako minimum 7 kgf z 360 W, spełnia je z niewielkim zapasem i pobiera 6 × 360 W = 2.16 kW - górny kraniec obliczonego przedziału, a przy około 19 kgf na kilowat mieści się w jego korzystnej części. DW10, podany jako 10 kgf z 540 W, spełnia to samo wymaganie 6.7 kgf z zapasem na pracę pętli sterowania, ale pobiera 6 × 540 W = 3.24 kW. Wybór jednostki na 350 m kosztuje więc około 1.08 kW i około 840 g dodatkowej masy napędowej przy tym samym wymaganiu na poziomie pojazdu. To arytmetyka na publikowanych wartościach, a nie rekomendacja - decyzja należy do głębokości misji.
Krok 2: Ocena technologii wodoodporności i uszczelnień
Na uszczelnieniu rozstrzyga się, czy podwodny pędnik wygra, czy przegra, bo jest to jedyny podzespół, który degraduje się w sposób ciągły, i jego awaria prowadzi do całkowitej utraty, a nie do zmniejszenia możliwości.
Obrotowy wał to jedyne ruchome połączenie w granicy ciśnieniowej
Uszczelniony pędnik ma jedną granicę ciśnieniową i jeden ruch, który trzeba przez nią przenieść. Wszystko inne - połączenia obudowy, wpusty kablowe, porty czujników - można uczynić statycznym, a więc prostym. Wyjątkiem jest wał śmigła i to on sprawia, że to technologia uszczelniania wału, a nie technologia silnika, odróżnia jedną klasę pędników od drugiej.
Uszczelnienia statyczne czołowe, dynamiczne uszczelnienia wału i co każde z nich toleruje
Złącza statyczne zamyka się elastomerowymi pierścieniami O-ring lub uszczelkami w wyfrezowanym rowku, a ich działanie zależy od geometrii rowka, wykończenia powierzchni i stopnia ściśnięcia, a nie od ruchu. Uszczelnienie dynamiczne obracającego się wału jest trudniejsze: uszczelnienie musi utrzymywać ciśnienie, ślizgając się po wale, a dwie popularne rodziny mają odmienne kompromisy. Uszczelnienia wargowe i promieniowe są proste i zwarte, ale polegają na cienkiej warstwie wody jako smarze, więc zużywają się i są wrażliwe na osad oraz na pracę na sucho. Uszczelnienia mechaniczne czołowe dociskają do siebie dwie docierane powierzchnie i tolerują wyższą różnicę ciśnień oraz wyższą prędkość, kosztem rozmiaru, tolerancji ustawienia i wyższej ceny. Trzecie podejście usuwa połączenie całkowicie, przenosząc moment magnetycznie przez nieruchomą ścianę, co eliminuje uszczelnienie dynamiczne, ale ogranicza moment, jaki konstrukcja może przenieść.
Kompensacja ciśnienia, wypełnienie olejem i co zmieniają
Sztywna uszczelniona obudowa na głębokości odczuwa pełne ciśnienie zewnętrzne jako różnicę działającą na swoje ściany, co wymusza grube przekroje i ciężkie denka. Kompensacja ciśnienia wypełnia wnękę nieściśliwym płynem i łączy go z otaczającą wodą przez podatną membranę lub pęcherz, dzięki czemu różnica ciśnień na uszczelnieniach i obudowie spada niemal do zera. Korzyścią jest znacznie cieńsza i lżejsza obudowa oraz łagodniejsze warunki pracy uszczelnień. Kosztami są płyn, który musi być zgodny z izolacją uzwojenia i elektroniką, membrana, która musi przetrwać tę samą głębokość co obudowa, oraz procedura serwisowa, której trzeba dokładnie przestrzegać po każdej interwencji.
Korozja, metale różne i anody galwaniczne
Woda morska jest elektrolitem, więc dowolne dwa różne metale pozostające z nią w kontakcie tworzą ogniwo galwaniczne, a mniej szlachetny z nich ulega zużyciu. Konsekwencje projektowe są praktyczne, a nie egzotyczne: obudowy wykonuje się zwykle ze stopu aluminium, stali nierdzewnej lub kompozytu polimerowego; elementy złączne i wały dobiera się tak, aby w szeregu galwanicznym leżały blisko metalu obudowy; kontakt metaliczny między różnymi rodzinami przerywa się podkładkami lub tulejami izolacyjnymi tam, gdzie nie da się go uniknąć; a anody poświęcalne montuje się na całym zespole, a nie na poszczególnych podzespołach, aby najmniej szlachetny materiał w całym zespole był tym, który ulega świadomemu zużyciu.
Co obiecuje dopuszczalna głębokość, a czego nie
Dopuszczalna głębokość to stwierdzenie o układzie uszczelnień i obudowie, a nie o silniku, i jest to jedyna wartość w tej kategorii, której nie da się zmienić po zakupie. Należy ją czytać jako kwalifikowany zakres, a nie jako wartość zniszczenia: jednostki wymienione w ToBMS podaje się jako 0-30 m dla rodziny płytkiej i 0-350 m dla rodziny głębokiej, a to rozróżnienie to reżim konstrukcyjny, a nie tolerancja. Jednostkę na 30 m można eksploatować na 5 m, ale jednostka na 350 m nie jest po prostu wzmocnioną jednostką na 30 m - koncepcja uszczelnienia, architektura obudowy, a w konsekwencji masa są inne. Przy doborze zakres pracy należy porównać z wartością dopuszczalną, zostawiając zapas na najgłębszy punkt planu, sporadyczne przekroczenie głębokości oraz stan przejściowy ciśnienia towarzyszący dynamicznemu wodowaniu lub odzyskowi.
Krok 3: Specyfikacja silnika BLDC do środowiska podwodnego
Gdy przypadek obciążenia i granica ciśnieniowa są ustalone, silnik dobiera się tak, aby pasował do śmigła i przetrwał wewnątrz obudowy.
kV i stała momentu wyznaczają dopasowanie śmigła
Stała prędkości kV i jej odwrotność, stała momentu, opisują tę samą właściwość maszyny z dwóch stron: kV podaje prędkość na wolt przyłożonego napięcia, a stała momentu podaje moment na amper. Podwodny pędnik obraca stosunkowo duże śmigło powoli, więc potrzebuje maszyny o niskim kV i wysokiej stałej momentu - ten sam kompromis widoczny w silnikach bezpośredniego napędu i silnikach gimbalowych. Wybór silnika o wysokim kV do tego samego śmigła podnosi prąd przy tym samym momencie, co zwiększa straty w kablu i napędzie, dodaje ciepło w obudowie, która nie potrafi go łatwo odprowadzić, i skraca życie uzwojenia, które dobór miał chronić. Tam, gdzie oferowany jest zakres przy kilku średnicach śmigła, kV powinno spadać wraz ze wzrostem śmigła, aby zmiana obciążenia była absorbowana elektrycznie, a nie mechanicznie.
Moment zaczepowy i pozycjonowanie przy niskiej prędkości
Moment zaczepowy to okresowe tętnienie momentu powstające w wyniku oddziaływania magnesów i zębów stojana. W swobodnie pracującym śmigle objawia się głównie jako hałas i niewielka strata sprawności przy niskiej prędkości; w pojeździe utrzymującym dokładny kurs przy bardzo małym ciągu objawia się jako cykl graniczny - zadanie sterownika i tętnienie walczą ze sobą. Kombinacje żłobków i biegunów, skos magnesów oraz kształtowanie stojana to zwykłe dźwignie, a są ustalane na etapie projektu, więc moment zaczepowy należy traktować jako kryterium doboru, a nie coś, co napęd może wyregulować.
Sprzężenie zwrotne pozycji wewnątrz uszczelnionej obudowy
Czujniki Halla dają napędowi przybliżoną pozycję bezwzględną i czynią niezawodny rozruch oraz sterowanie przy niskiej prędkości prostymi, kosztem zestawu czujników, wiązki przewodów i przepustu wewnątrz uszczelnionej objętości. Komutacja bezczujnikowa usuwa to wszystko i opiera się na szacowaniu SEM, co działa dobrze przy prędkości, ale staje się najsłabsze przy bardzo niskich prędkościach, na których pojazd utrzymujący pozycję spędza większość czasu. W praktyce wybór idzie za zadaniem: pojazd, który musi wytwarzać płynny ciąg od niemal zerowej prędkości, korzysta ze sprzężenia zwrotnego, a pojazd pracujący z prędkością korzysta z prostszego uszczelnionego zespołu. Tak czy inaczej samo urządzenie sprzężenia zwrotnego jest podzespołem wewnątrz granicy ciśnieniowej i podlega takiemu samemu środowisku korozyjnemu i termicznemu jak uzwojenie.
Izolacja uzwojenia, wypełnienie i obudowa chłodzona wodą, która nie jest opcją
Uzwojenie odczuwa własne ciepło i ciepło obudowy, a jedyną drogą ujścia jest przewodzenie. Klasa izolacji, wypełnienie uzwojenia i droga cieplna od żłobka do obudowy mają więc większe znaczenie niż w maszynie chłodzonej powietrzem, a obudowa, która odprowadza ciepło, jest jednocześnie częścią stawiającą opór ciśnieniu. Dlatego zmiana materiału obudowy lub grubości ścianki jest zmianą doboru silnika, a nie tylko zmianą mechaniczną, i dlatego dopuszczalny prąd ciągły należy brać od producenta dla uszczelnionego zespołu, a nie z krzywej nagiego silnika.
Które wartości są publikowane dla tej rodziny
Rekordy ToBMS dla tej klasy zastosowań zawierają wartości systemowe, których projektant pojazdu potrzebuje najpierw: maksymalny ciąg statyczny, moc znamionowa, napięcie znamionowe, masa, gabaryty i dopuszczalna głębokość, i to one stoją za porównaniem Pędnik ROV znajdującym się dalej. Tam, gdzie projekt potrzebuje głębszych danych maszyny - kV, rezystancja fazowa, stała momentu, stała czasowa cieplna - pochodzą one z dokumentacji producenta dla konkretnego modelu i należy je brać dla danego modelu, a nie wnioskować z rodziny. Wartości doboru i dane maszyny odpowiadają na różne pytania, a ich mieszanie to zwykła droga do niedopasowanego śmigła.
Krok 4: Projekt śmigła i kanału Kort
Śmigło to miejsce, w którym wejście elektryczne staje się ciągiem, a w tej klasie zastosowań jest niemal zawsze zamknięte w kanale.
Dlaczego napędy podwodne mają kanał
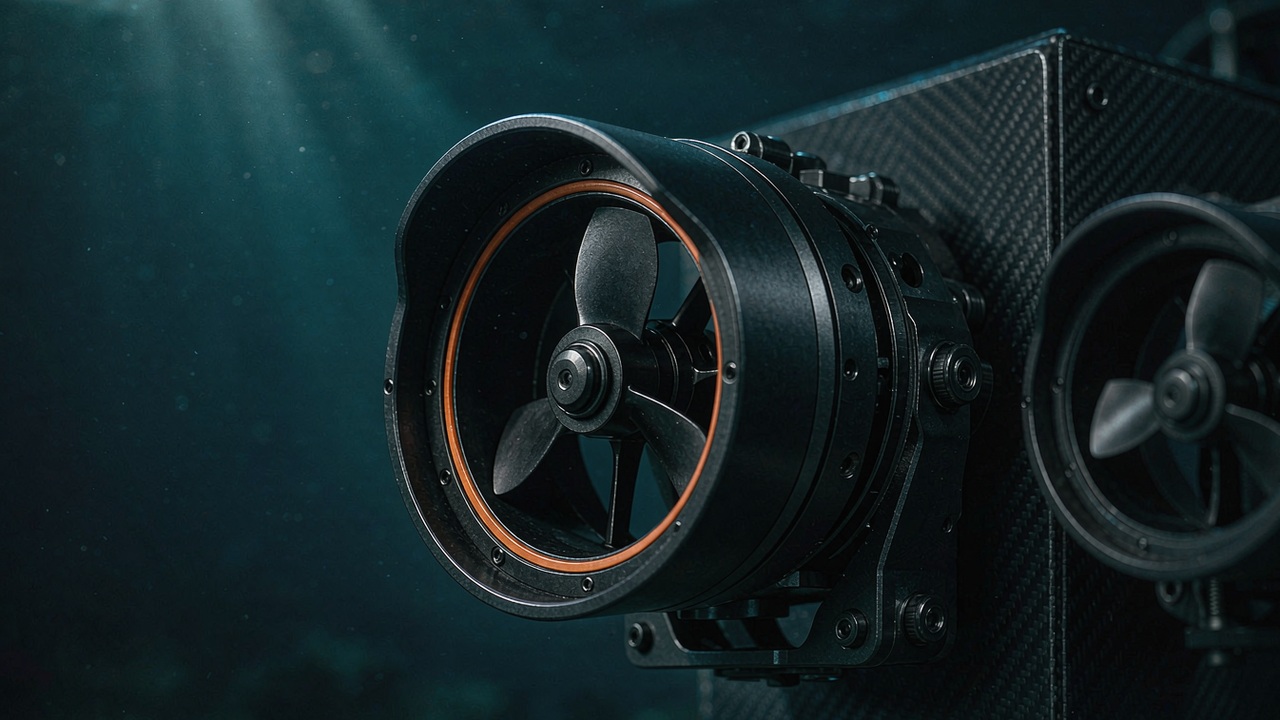
Kanał, zwany też kanałem Kort, to pierścień o profilu lotniczym wokół śmigła. Wytwarza on dodatkowy ciąg własny przy niskich prędkościach napływu i poprawia opływ łopat, co zwiększa maksymalny ciąg statyczny (bollard pull) - ciąg przy zerowej prędkości, na którym opiera się obliczenie doboru - przy danej średnicy łopat i danej mocy. Kompromis ujawnia się na drugim końcu zakresu: opór samego kanału rośnie z prędkością, więc napęd w kanale jest bardziej sprawny przy niskiej prędkości, a mniej sprawny przy dużej prędkości przelotowej niż otwarte śmigło o tej samej średnicy. Dla utrzymującego pozycję ROV to korzystny kompromis; dla dalekozasięgowego AUV badawczego pracującego w sposób ciągły z prędkością przelotową już nie, i dlatego pędniki w kanale i otwarte śmigła współistnieją w praktyce.
Geometria kanału: szczelina, cięciwa i kompromis wobec prędkości maksymalnej
Wewnętrzny profil kanału, jego cięciwa względem cięciwy łopaty oraz luz wierzchołkowy między końcem łopaty a wnętrzem kanału rządzą tym, jaka część siły nośnej kanału dociera do przepływu jako użyteczny ciąg. Luz wierzchołkowy jest najbardziej czuły z tej trójki: zbyt duży i wir wierzchołkowy przecieka przez szczelinę, tracąc wkład kanału i dodając hałas; zbyt mały i zespół staje się nieodporny na zanieczyszczenia, rozszerzalność cieplną i zmienność produkcyjną. Cięciwa kanału ustala równowagę między ciągiem przy niskiej prędkości a oporem przy wysokiej, więc to samo śmigło w dwóch różnych kanałach to dwa różne napędy. Niczego z tego nie da się przestroić na uszczelnionej jednostce w terenie, i to jest jeden z powodów, dla których gabaryt montażowy - zapisana średnica i długość zespołu - należy do specyfikacji razem z ciągiem i mocą.
Liczba łopat, skok i profile dwukierunkowe
Ponieważ te jednostki są dwukierunkowe, profil łopaty musi pracować z przepływem napływającym z obu stron. Profile symetryczne lub niemal symetryczne osiągają to przy niewielkiej stracie sprawności szczytowej w porównaniu z profilem wygiętym optymalizowanym dla jednego kierunku, co jest przyjętym kompromisem dla pojazdu potrzebującego ciągu wstecznego do hamowania i wycofywania się z ciasnej przestrzeni. Liczba łopat równoważy gładkość pracy z oporem i masą, a skok jest pojedynczym najważniejszym wyborem: duży skok sprzyja pracy z dużą prędkością, a mały skok sprzyja maksymalnemu ciągowi statycznemu, dokładnie tak jak w każdym śmigle. Publikowana wartość maksymalnego ciągu statycznego jest wynikiem wszystkich trzech decyzji, dlatego liczbę opisującą ciąg należy czytać jako wynik systemowy, a nie jako parametr silnika.
Kawitacja, głębokość i granice krzywej ciągu
Kawitacja występuje tam, gdzie miejscowe ciśnienie na powierzchni łopaty spada poniżej ciśnienia pary wodnej, i niszczy ciąg oraz eroduje łopatę. Dwie zmienne rządzą tym, jak blisko tego stanu pracuje napęd: obciążenie łopaty, które rośnie wraz z ciągiem na jednostkę powierzchni łopaty, oraz ciśnienie otoczenia, które rośnie z głębokością. Konsekwencję warto wypowiedzieć wprost dla pracy ROV: pędnik w kanale jest bardziej odporny na kawitację na 300 m niż na 3 m, bo otaczające ciśnienie tłumi kawerny parowe, które pozwoliłby powstać płytki bieg przy tej samej mocy. Oznacza to również, że krzywa ciągu zmierzona w basenie blisko powierzchni nie jest automatycznie zachowawczym opisem tej samej jednostki na głębokości - pomiar płytki jest przypadkiem trudniejszym i to jego należy zakwalifikować do płytkiej pracy inspekcyjnej, w której pojazd pracuje pełnym ciągiem w kilku metrach wody.
Krok 5: Integracja elektronicznych regulatorów prędkości (ESC)
Napęd nie jest osobną skrzynką w tej klasie zastosowań. Siedzi wewnątrz granicy ciśnieniowej, co zmienia zarówno to, co potrafi, jak i znaczenie jego granic.
Dlaczego napęd znajduje się wewnątrz granicy ciśnieniowej w tej rodzinie
ToBMS opisuje tę klasę zastosowań jako uszczelnione pędniki ze zintegrowanym ESC i napędem dwukierunkowym, co umieszcza elektronikę komutacji w tej samej obudowie co silnik i usuwa potrzebę osobnego przepustu, osobnej uszczelnionej obudowy oraz okablowania fazowego, które musi przechodzić przez granicę. Strona pojazdu w tym interfejsie staje się parą zasilającą i łączem sterującym, a nie trzema przewodami fazowymi i wiązką czujnika pozycji. Konsekwencją projektową jest to, że napęd musi przetrwać takie samo środowisko termiczne i ciśnieniowe jak uzwojenie, a granice prądowe i termiczne jednostki opisują cały zespół.
Komutacja przy niskiej prędkości i w obu kierunkach
Strategia komutacji jest decyzją systemową, a nie szczegółem napędu. Komutacja z czujnikami daje sterownikowi odniesienie pozycji przy zerowej prędkości, co czyni płynny ciąg od spoczynku osiągalnym, a moment rozruchowy przewidywalnym. Estymacja bezczujnikowa zależy od SEM, a więc od prędkości, więc jednostka bezczujnikowa poproszona o utrzymanie bardzo małego ciągu w prądzie pracuje w obszarze, w którym jej oszacowanie jest najsłabsze. Praca dwukierunkowa dodaje drugie wymaganie: zmiana kierunku musi być narastająca, a nie przełączana skokowo, bo śmigło i słup porwanej wody stanowią dużą bezwładność, a polecenie skokowe spotka się ze skokiem prądu. Oba te zachowania należą do kryteriów odbioru pojazdu, a nie do karty danych pędnika.
Ograniczanie prądu, redukcja termiczna i zachowanie przy zatrzymaniu
Najczęstsze pytanie o zabezpieczenia dotyczy tego, co się dzieje, gdy śmigło przestaje się obracać - kabel zahaczony o piastę, wodorosty albo blokada osadu. Zatrzymany silnik BLDC zachowuje się jak rezystor o małej wartości, więc prąd ogranicza napęd, a nie obciążenie, i to reakcja napędu decyduje, czy jednostka przetrwa. Użyteczne zachowanie to programowalny limit prądu, który szybko się wycofuje, model termiczny redukujący prąd ciągły w miarę nagrzewania się obudowy oraz zgłaszana usterka, na którą układ sterowania pojazdu może zareagować - zwykle krótkim obrotem wstecz w celu usunięcia przeszkody, a nie mocniejszym parciem. Napęd, który po każdym zatrzymaniu przywraca pełną moc, bez redukcji i bez telemetrii, zamienia usuwalną przeszkodę w stopione uzwojenie.
Interfejs sterowania, telemetria i zakłócenia w kablu
Gdy napęd znajduje się wewnątrz uszczelnionej obudowy, jedyne sygnały przekraczające granicę biegną kablem, a długie kable w wodzie morskiej to środowisko o dużym poziomie zakłóceń elektrycznych. Sygnalizacja różnicowa, izolacja galwaniczna i solidny schemat ramkowania łącza sterującego mają większe znaczenie niż czysta przepustowość, a logika podciągana lub przeciwsobna prowadzona przez metry kabla jest częstym źródłem usterek przerywanych, które pojawiają się tylko na głębokości i tylko przy długich kablach. Telemetria to druga połowa: zadana wartość ciągu, prąd szyny, temperatura i status usterki to wartości, które pozwalają operatorowi odróżnić zablokowane śmigło od psującego się przepustu podczas zanurzenia, a nie po nim.
3 najczęstsze przyczyny awarii pędników ROV (i jak im zapobiegać)
Awarie w eksploatacji skupiają się wokół trzech punktów. Żaden z nich nie jest awarią silnika, i to jest wniosek wart przeniesienia do przeglądu specyfikacji.
1. Przedostanie się wody przez uszczelnienie wału
Uszczelnienie dynamiczne to jedyna część zużywająca się w granicy ciśnieniowej i degraduje się wprost proporcjonalnie do tego, w ilu osadach, piasku i zawieszonych zanieczyszczeniach pracuje pojazd. Objaw jest zwykle stopniowy - rosnący upływ izolacji, potem nieregularna komutacja, a następnie martwa jednostka - co łatwo przypisać elektronice.
- Dobierz koncepcję uszczelnienia do środowiska pracy, a nie tylko do głębokości; ścierny, wypełniony osadem port jest dla uszczelnienia wargowego trudniejszy niż czysty słup wody głębinowej.
- Chroń uszczelnienie przed strumieniem zanieczyszczeń wytwarzanym przez samo śmigło i trzymaj anody poświęcalne blisko wału oraz osprzętu uszczelniającego, aby to nie obudowa uszczelnienia była metalem, który koroduje.
- Sprawdzaj i wymieniaj uszczelnienia dynamiczne w odstępach wyznaczanych godzinami pracy w osadzie, a nie czasem kalendarzowym, i traktuj każde otwarcie obudowy jako powód do ich wymiany.
- Zapisuj rezystancję izolacji jako część kontroli przed zanurzeniem, aby trend degradacji był widoczny, zanim usterka zamieni się w zalanie.
2. Zanieczyszczenie, zatrzymanie i osiągnięty limit prądu
Śmigła w wodzie zbierają różne rzeczy: kabel, żyłkę wędkarską, wodorosty, osad wzburzony przez same pędniki. Zablokowane śmigło zatrzymuje się, napęd podaje swój limit prądu do wirnika o niemal zerowej prędkości, a uzwojenie nagrzewa się bez przepływu powietrza i bez przepływu wody wokół obudowy, bo pojazd już się nie porusza.
- Ustaw limit prądu napędu, który uszczelniony zespół może utrzymywać bezterminowo, i wymagaj automatycznego wycofania, a nie zatrzaśniętego wyłączenia.
- Uczyń krótki obrót wstecz częścią standardowej reakcji na przeszkodę; jednostka dwukierunkowa często potrafi oczyścić własną piastę bez wynurzania.
- Utrzymuj w układzie sterowania pojazdu informację o usterce, aby ciąg można było rozdzielić na pozostałe jednostki, zamiast trzymać go na zatrzymanej.
- Zaprojektuj układ pędników tak, aby w ciasnych przestrzeniach jednostki nie wdmuchiwały osadu bezpośrednio do kanałów sąsiadów - źródłem zanieczyszczenia jest często sąsiedni pędnik.
3. Awarie złączy i wpustów kablowych
Przepust to drugie przejście przez granicę ciśnieniową w uszczelnionym pędniku, a w pojazdach kablowych to miejsce, w którym jednocześnie spotykają się obciążenie mechaniczne, woda i różne metale. Naciąg kabla przyłożony do złącza, przepust osadzony na granicy oraz złącze mokre spięte w terenie to trzy najczęstsze przyczyny.
- Odciąż naciąg kabla na ramie, aby żadne napięcie kabla nie docierało do przepustu ani korpusu złącza.
- Utrzymuj liczbę przepustów tak niską, jak pozwala architektura; każde dodane przejście to kolejny interfejs uszczelniający i kolejne ogniwo galwaniczne.
- Wybieraj złącza mokre tylko tam, gdzie spięcie w wodzie jest naprawdę konieczne; złącze suche chronione odciążonym odcinkiem jest bardziej niezawodne tam, gdzie pojazd zawsze jest odzyskiwany przed serwisem.
- Sprawdź własne parametry głębokościowe i prądowe złącza wobec najgorszego przypadku pojazdu, a nie wobec typowego punktu pracy pędnika.
Siedem pędników ROV wymienionych w ToBMS jako jeden zestaw specyfikacji
Tabela obejmuje jednostki aktualnie wymienione w zastosowaniu Pędnik ROV, uszeregowane według publikowanego maksymalnego ciągu statycznego. Ciąg to wartość maksymalnego ciągu statycznego, moc to wartość znamionowa przy podanym napięciu szyny, a gabaryty to zapisana średnica i długość obudowy.
| Model | Maksymalny ciąg utrzymujący | Moc znamionowa | Napięcie znamionowe | Głębokość wody | Gabaryty | Waga |
|---|---|---|---|---|---|---|
| SW7 | ≥7 kgf | 360 W | 36 V | 0-30 m | Ø100 × 125.5 mm | 700 g |
| DW10 | 10 kgf | 540 W | 36 V | 0-350 m | Ø100 × 148 mm | 840 g |
| SW12 | ≥12 kgf | 520 W | 48 V | 0-30 m | Ø130.6 × 151.5 mm | 1180 g |
| DW15 | 15 kgf | 750 W | 48 V | 0-350 m | Ø130.6 × 174.5 mm | 1260 g |
| SW17 | ≥17 kgf | 870 W | 48 V | 0-30 m | Ø130.6 × 163.5 mm | 1350 g |
| DW20 | 20 kgf | 910 W | 48 V | 0-350 m | Ø152 × 182 mm | 1630 g |
| DW25 | 25 kgf | 1315 W | 48 V | 0-350 m | Ø152 × 191 mm | 1790 g |
Maksymalny ciąg statyczny mierzony przy zerowej prędkości postępowej, moc znamionowa przy podanym napięciu szyny, dopuszczalna głębokość, gabaryty i masa według danych producenta. Wartości ciągu dla serii SW podano jako minima, a nie jako wartości dokładne, dlatego występują z przedrostkiem „≥”.
Odczytane jako jeden zestaw, siedem jednostek opisuje drabinę ciągu od 7 do 25 kgf z dwiema klasami głębokości rozłożonymi w poprzek. Ciąg na jednostkę masy rośnie wraz z rozmiarem - około 10.0 kgf/kg przy SW7 o masie 700 g, około 11.9 kgf/kg dla DW10 i DW15 oraz około 14.0 kgf/kg przy DW25 o masie 1790 g - bo większa obudowa przenosi swoją strukturę oporową i swój kanał sprawniej niż mała. Dla ramy o ustalonym gabarycie montażowym ten gradient jest argumentem za największą jednostką, jaką konstrukcja może przyjąć, pod warunkiem że budżet mocy i przypadek awarii na to pozwalają.
Ciąg na kilowat to krzywa płaska i użyteczniejsza do planowania: siedem jednostek mieści się między 18.5 a 23.1 kgf na kilowat, wszystko obliczone z publikowanych wartości ciągu i mocy znamionowej. Dwie jednostki dzielą tę samą szynę 36 V przy różnych rozmiarach - SW7 o mocy 360 W i DW10 o mocy 540 W - a pięć dzielą 48 V, od 520 W do 1315 W. Ponieważ przedział sprawności jest wąski, budżet mocy pojazdu można oszacować z jego wymagania ciągu, zanim wybierze się jakikolwiek model, a wybór między rodzinami sprowadza się wtedy do głębokości, gabarytu i masy, a nie do szukania bardziej sprawnej jednostki.
Dwie klasy głębokości nie tworzą porządku rozmiarów. Rodzina SW obejmuje od 7 do 17 kgf przy masie od 700 do 1350 g, a rodzina DW od 10 do 25 kgf przy masie od 840 do 1790 g, więc rodziny nakładają się na większości zakresu ciągu, a różnicą przy danym ciągu jest masa, jaką kosztuje głębszy reżim uszczelnienia. Między DW10 a SW7 nakładanie jest bezpośrednie: przy porównywalnym ciągu jednostka na 350 m jest cięższa i pobiera więcej mocy do tego samego zadania. To, czy warto za to płacić, zależy wyłącznie od tego, czy misja kiedykolwiek przekracza 30 m - pytanie, które, jak wyjaśnia zamieszczony wyżej rozdział o uszczelnieniach, trzeba rozstrzygnąć przed narysowaniem ramy, a nie po.
Co każda rodzina daje na poziomie pojazdu
Obie rodziny są opisane jako uszczelnione jednostki ze zintegrowanym ESC i napędem dwukierunkowym, więc różnicą między nimi jest reżim ciśnieniowy i wszystko, co z niego wynika.
Trzy jednostki na 30 m: od 700 g do 1350 g
Rodzina płytka jest lżejszą opcją przy każdym danym ciągu i obejmuje klasy pojazdów, które nigdy nie opuszczają wierzchniej warstwy słupa wody - pracę w zbiornikach i kanałach, inspekcję portów i rzek, akwakulturę oraz płytkie badania. SW7 to punkt wejścia, z publikowanym minimum 7 kgf z 360 W na szynie 36 V w obudowie Ø100 × 125.5 mm o masie 700 g; jego umiarkowany pobór prądu upraszcza wymagania wobec przepustu i kabla w mikro-ROV, dla którego kabel może być dominującym obciążeniem elektrycznym. SW12 przechodzi na szynę 48 V z publikowanym minimum 12 kgf z 520 W w jednostce Ø130.6 × 151.5 mm o masie 1180 g, co jest skokiem napięcia czyniącym dłuższe kable praktycznymi. SW17 to największa jednostka płytkowodna z publikowanym minimum 17 kgf z 870 W, w tej samej średnicy 130.6 mm, ale o 12 mm dłuższa i o 170 g cięższa od SW12 - punkt, w którym sztywność ramy i osprzęt montażowy stają się częścią decyzji o pędniku.
Cztery jednostki na 350 m: od 840 g do 1790 g
Rodzina głęboka przenosi reżim ciśnieniowy, którego wymaga inspekcja, badanie i prace interwencyjne na morzu, a jej najlżejszy członek to ten, który zmienia kształt specyfikacji małego pojazdu. DW10 dostarcza 10 kgf z 540 W w obudowie Ø100 × 148 mm o masie 840 g - klasa 350 m przy mniej więcej masie i średnicy płytkiej jednostki 7 kgf, kosztem 180 W i większego poboru prądu na szynie 36 V. DW15 i DW20 obejmują środek zakresu przy 15 kgf i 20 kgf z 750 W i 910 W odpowiednio, w obudowach Ø130.6 × 174.5 mm i Ø152 × 182 mm. DW25 zamyka zestaw przy 25 kgf z 1315 W w jednostce Ø152 × 191 mm o masie 1790 g i ma najwyższy stosunek ciągu do masy w grupie, około 14.0 kgf/kg. Producent opublikował dla niego specjalny film wprowadzający, zamieszczony poniżej.
Wprowadzenie producenta do DW25, pokazujące uszczelnioną jednostkę pracującą w wodzie. Ponieważ wartości ciągu podaje się jako statyczne wartości postojowe, materiał z jednostką rzeczywiście poruszającą wodę jest najbardziej bezpośrednim sposobem oceny, jak ciąg 25 kgf przekłada się na ruch pojazdu.
Strona wideo w ToBMSObejrzyj w YouTubeGdzie obie rodziny nakładają się ciągiem
Nakładanie to ta część zakresu, w której naprawdę rozstrzyga się decyzja inżynierska. Przy około 10 kgf wybór jest między głęboką jednostką 36 V a płytką jednostką 36 V, różniącymi się głównie masą i prądem; przy 12 do 17 kgf rodzina płytka konkuruje masą z głębokimi jednostkami o podobnym ciągu; a powyżej 17 kgf rodzina głęboka jest jedyną opcją w tym zestawie. Czytane razem z przykładem doboru z kroku 1, praktyczna zasada jest taka, że rodzinę wybiera się według głębokości misji, a model według wymagania ciągu - odwrócenie tej kolejności daje albo zbędną masę uszczelnień, albo zakres pracy, którego trzeba przestrzegać przez całe życie pojazdu.
Gdzie te pędniki trafiają do pracy
Każda jednostka w tej klasie zastosowań jest w ToBMS powiązana z tym samym zastosowaniem, co odzwierciedla, jak specyficzne jest to zadanie: zastosowanie Pędnik ROV obejmuje pojazdy, dla których napęd jest głównym ograniczeniem projektowym, a nie dodatkiem.
Pojazdy inspekcyjne i obserwacyjne
Pojazdy klasy inspekcyjnej utrzymują pozycję w prądzie, gdy operator bada konstrukcję, kadłub lub rurociąg, co oznacza, że ich pędniki pracują w sposób ciągły, a nie w manewrowych seriach. Praca ciągła sprawia, że wiążącym ograniczeniem staje się droga cieplna przez obudowę, i to w niej przedział sprawności ma największe znaczenie: jednostka wytwarzająca więcej ciągu na kilowat zostawia więcej dostępnej mocy na oświetlenie, kamery i czujniki.
Pojazdy klasy roboczej i interwencyjne
Prace interwencyjne dodają obciążenie reakcyjne, które nie ma nic wspólnego z przepływem wody - manipulator napierający na konstrukcję odpycha pojazd, a zestaw pędników musi utrzymać położenie w tym czasie. To wymaganie spełnia się zapasem ciągu rozłożonym na więcej jednostek, a nie większymi jednostkami, i tu przypadek awarii w decyzji o układzie staje się dominującym składnikiem. Klasę głębokości rozstrzyga się tutaj: prace interwencyjne na morzu to powód, dla którego istnieje rodzina 350 m, a dodatkowa masa na jednostkę jest ceną tego reżimu.
AUV, konstrukcje hybrydowe i platformy akumulatorowe
Pojazd, który wozi własny akumulator, musi go wozić w obudowie przystosowanej do ciśnienia, co czyni architekturę napięcia decyzją o masie, a nie tylko elektryczną: wyższa szyna pobiera mniejszy prąd przy danej mocy, co oznacza cieńsze przewody wewnątrz obudowy i mniejszy przepust. Jednostki 48 V w tym zestawie obejmują od 520 W do 1315 W, więc pojazd akumulatorowy z układem wielu jednostek projektuje się zwykle wokół tej szyny. Tam, gdzie ten sam pojazd pracuje także na kablu przez długie okresy utrzymywania pozycji, kanałowa, dwukierunkowa architektura tych jednostek odpowiada obu trybom bez zmiany sprzętu.
Praca na płytkich wodach i w zbiornikach
Praca w basenach, kanałach, portach i rzekach to miejsce, gdzie rodzina płytka jest właściwą odpowiedzią, a nie kompromisem, i to także reżim, w którym zachowanie przy kawitacji zasługuje na uwagę z innego powodu: ciśnienie otoczenia jest najniższe w kilku najwyższych metrach, więc śmigło w kanale pracujące pełną mocą blisko powierzchni działa najbliżej swojej granicy kawitacji. Czyni to płytkie zadanie przypadkiem trudniejszym do zakwalifikowania niż głębokie i jest argumentem za zachowaniem zapasu ciągu na płytkim końcu zakresu, zamiast wydawania całego budżetu na zdolność utrzymywania pozycji na głębokości.
Najczęściej zadawane pytania
QJak oblicza się wymaganie ciągu dla ROV?
Od największego stałego obciążenia, które pojazd musi utrzymać lub pokonać, czyli zwykle od utrzymywania pozycji w projektowym prądzie z uwzględnieniem oporu kabla, plus każdego obciążenia reakcyjnego wywieranego przez narzędzie lub ramię. Opór hydrodynamiczny rośnie z kwadratem względnej prędkości wody, a opór kabla rośnie z jego długością i prądem, więc oba człony skalują się z powierzchnią czołową, jaką stawia pojazd. Publikowany ciąg to wartość statyczna przy zerowej prędkości, więc przypadek przelotowy trzeba obliczyć osobno. Sumę dzieli się wtedy przez przedział sprawności rodziny - 18.5 do 23.1 kgf na kilowat dla jednostek wymienionych w ToBMS - aby otrzymać moc znamionową, i dzieli ponownie przez napięcie szyny, aby otrzymać prąd, który muszą przenosić kabel, przepust i zasilanie.
QCo kanał Kort zmienia w zakresie ciągu?
Podnosi maksymalny ciąg statyczny - ciąg przy zerowej prędkości używany do utrzymywania pozycji - wytwarzając ciąg własny przy niskich prędkościach napływu i poprawiając opływ łopat, przy danej średnicy łopat i danej mocy. Kompromis ujawnia się na drugim końcu zakresu prędkości, bo opór samego kanału rośnie z prędkością. Dlatego napęd w kanale pasuje do utrzymującego pozycję ROV, a otwarte śmigło pasuje do badawczego AUV pracującego w sposób ciągły z prędkością przelotową, i dlatego oba rozwiązania trwają w praktyce, a jedno nie zastępuje drugiego.
QDlaczego 48 V to typowa szyna dla większych pędników ROV?
Ponieważ to prąd, a nie moc, wyznacza przekrój kabla, rozmiar przepustu i przekrój przewodów wewnątrz uszczelnionej obudowy. W znamionowym punkcie pracy jednostki 36 V w tym zestawie pobierają około 10 A i 15 A przy 360 W i 540 W, a rodzina 48 V mieści się od około 11 A przy 520 W do około 27 A przy 1315 W. Wyższa szyna utrzymuje więc prąd w ryzach wraz ze wzrostem ciągu, co ma największe znaczenie w pojeździe akumulatorowym, gdzie przewody znajdują się wewnątrz granicy ciśnieniowej. Napięcie to decyzja systemowa, a nie decyzja o pędniku, i powinno wynikać z architektury zasilania pojazdu.
QCo zmienia kompensacja ciśnienia w podwodnym pędniku?
Zastępuje różnicę ciśnień na obudowie różnicą niemal zerową, wypełniając wewnętrzne wnęki nieściśliwym płynem połączonym z otaczającą wodą przez podatną membranę. Efektem jest znacznie cieńsza i lżejsza obudowa oraz łagodniejsze warunki pracy uszczelnień. Kosztami są płyn, który musi być zgodny z izolacją uzwojenia i elektroniką, membrana, która musi przetrwać tę samą głębokość co obudowa, oraz procedura ponownego złożenia, której trzeba dokładnie przestrzegać po każdej interwencji - korzyść jest więc mechaniczna, a dodana dyscyplina proceduralna.
QJak dopuszczalna głębokość ma się do kawitacji?
Ciśnienie otoczenia rośnie z głębokością, a kawitacja zaczyna się tam, gdzie miejscowe ciśnienie na powierzchni łopaty spada poniżej ciśnienia pary wodnej. Pędnik w kanale jest więc bardziej odporny na kawitację na 300 m niż na 3 m przy tej samej mocy, bo otaczające ciśnienie tłumi kawerny parowe, które pozwoliłby powstać płytki bieg. Praktyczną konsekwencją jest to, że płytkie zadanie jest przypadkiem trudniejszym do zakwalifikowania oraz że krzywa ciągu zmierzona w basenie blisko powierzchni nie jest automatycznie zachowawczym opisem tej samej jednostki na głębokości.
QDlaczego uszczelnienie obrotowego wału jest najczęstszym punktem awarii?
Ponieważ jest to jedyna część granicy ciśnieniowej, która się porusza. Złącza statyczne można uszczelnić i o nich zapomnieć, ale obrotowy wał musi utrzymywać ciśnienie, ślizgając się, a uszczelnienia wargowe polegają na cienkiej warstwie wody jako smarze, podczas gdy uszczelnienia mechaniczne czołowe polegają na utrzymaniu współosiowości dwóch docieranych powierzchni. Oba degradują się szybciej w wodzie z osadem niż w czystym słupie wody i oba zawodzą stopniowo - najpierw upływ izolacji, potem nieregularna komutacja, a następnie martwa jednostka - dlatego odczyt rezystancji izolacji należy do listy kontrolnej przed zanurzeniem i dlatego odstępy wymiany uszczelnień powinny być wyznaczane godzinami pracy w osadzie, a nie czasem kalendarzowym.
QCzy warto przewymiarować pędnik ROV?
Nadmiar ciągu warto mieć, ale lepiej kupować go jako zapas w obliczeniu doboru niż jako większą jednostkę w tej samej ramie. Dodatkowy ciąg na jednostkę kosztuje masę, prąd i moc na każdej jednostce układu, a w pojeździe akumulatorowym odbiera to wprost czas pracy; dodatkowe jednostki kosztują te same trzy rzeczy, ale dodają też ścieżki awarii i stopnie swobody, czego potrzebują prace interwencyjne. Tam, gdzie średnica ramy jest wspólna dla dwóch modeli, jak w przypadku głębokich jednostek 152 mm w tym zestawie, późniejsza modernizacja jest możliwa w tej samej przestrzeni montażowej - co jest zwykle lepszym sposobem kupowania zapasu niż wożenie go od pierwszego zanurzenia.
Zasoby oficjalne
CubeMars publikuje dokumentację produktową obejmującą serie pędników SW i DW, zebraną w sekcji Materiały platformy, a każdy model ma oficjalną stronę produktu z pełną specyfikacją, krzywą osiągów i rysunkiem montażowym - gama pędników podwodnych jest punktem wejścia. Producent pozostaje źródłem prawdy dla krzywych ciągu, specyfikacji uszczelnień, kwalifikacji ciśnieniowej i konfiguracji napędu; ToBMS utrzymuje warstwę odkrywania w formie przeszukiwalnej i porównywalnej.
Co dalej
Odpowiednikiem tego przewodnika na poziomie podzespołów jest Pędniki podwodne: dobór ciągu, mocy i dopuszczalnej głębokości, który bierze siedem jednostek z kategorii Pędniki podwodne model po modelu i odczytuje ich publikowane wartości względem siebie. Ten przewodnik zaczyna o poziom wyżej, od przypadku obciążenia i reżimu ciśnieniowego pojazdu, i dochodzi do tych samych siedmiu jednostek inną drogą - przydatną, gdy pytaniem jest, czego potrzebuje pojazd, a nie który model jest większy, i gdy lista kandydatów ma wynikać z zastosowania Pędnik ROV, a nie z jednej rodziny modeli.
Aby tworzyć listę kandydatów, a nie prowadzić rozpoznanie, narzędzia platformy działają po kolei: filtruj kandydatów według ciągu, napięcia, masy i głębokości w Dobór, a następnie zestaw je ze sobą w Porównanie produktów. Tam, gdzie ta sama uszczelniona architektura jest potrzebna dla połączenia obrotowego, a nie dla napędu, zakres ten obejmuje kategoria Siłowniki robotyczne.
W skrócie: najpierw ustal przypadek obciążenia i reżim ciśnieniowy, bo żadnego z nich nie da się zmienić po narysowaniu ramy; przelicz wymaganie ciągu na moc i prąd, korzystając z przedziału 18.5 do 23.1 kgf na kilowat; a potem pozwól gabarytowi, masie i przypadkowi awarii wybrać między rodzinami 30 m i 350 m oraz między modelami w ich wnętrzu. Uszczelnienie, kanał i elektronika napędu są konsekwencjami tych trzech decyzji, a nie niezależnymi wyborami - a trzy tryby awarii dominujące w praktyce leżą wszystkie na granicy ciśnieniowej, czyli dokładnie tam, gdzie powinien kończyć się przegląd specyfikacji.