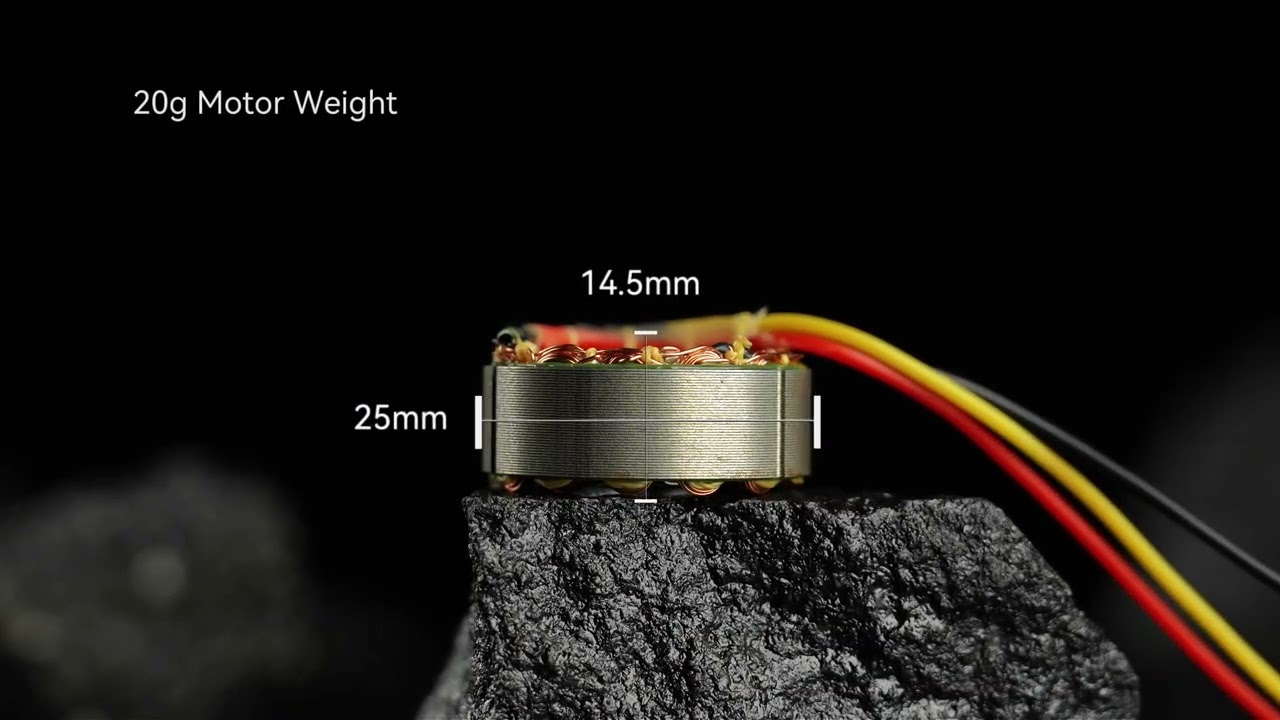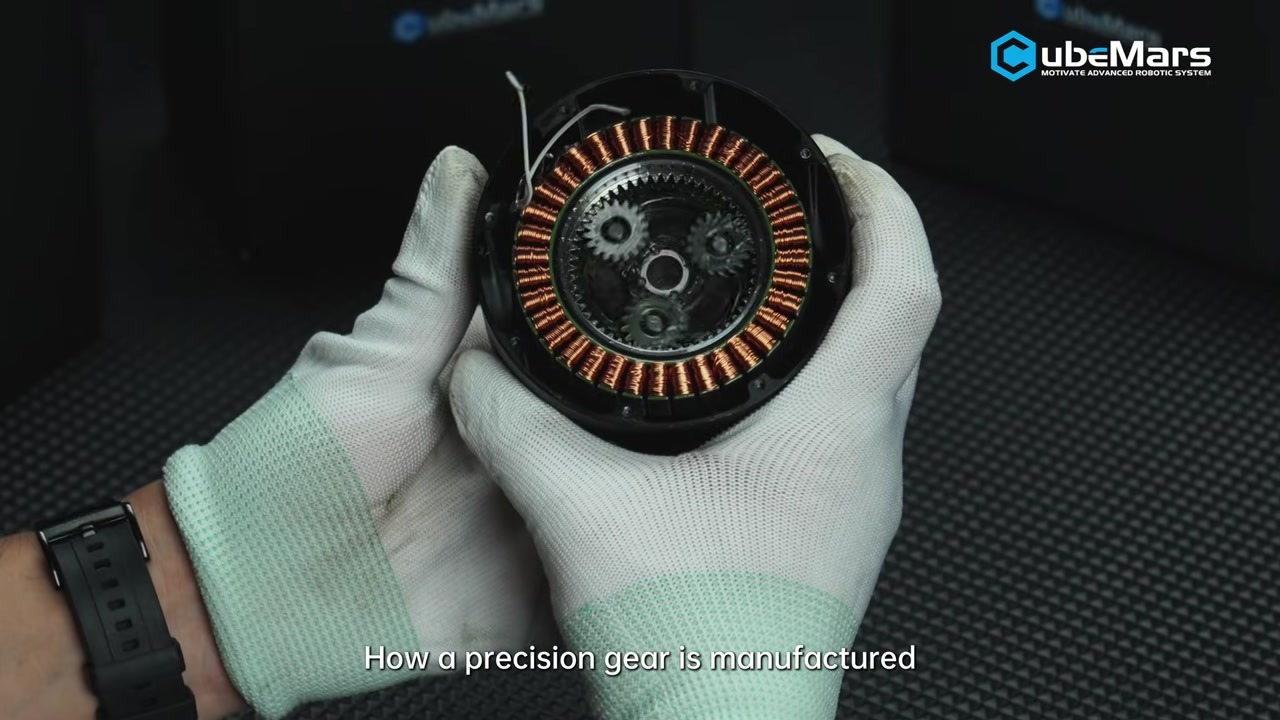
CubeMars ने एक संक्षिप्त निर्माण वीडियो प्रकाशित किया है, जो उसके रोबोटिक एक्चुएटरों के भीतर उपयोग होने वाले परिशुद्ध गियरों के उत्पादन को दिखाता है - कच्चे माल से लेकर मशीनिंग और फ़िनिशिंग तक। 2 मिनट 1 सेकंड का यह क्लिप विनिर्देशों की व्याख्या नहीं, बल्कि कारख़ाने के फ़्लोर का दृश्य है, और इसका वास्तविक विषय एकीकृत एक्चुएटर का वह भाग है जो किसी विनिर्देश तालिका में नहीं दिखता: वह गियर चरण जो तेज़, कम-टॉर्क वाली ब्रशलेस मोटर को धीमे, उच्च-टॉर्क वाले जोड़ में बदल देता है।
यह लेख बताता है कि वीडियो क्या दिखाता है, न्यूनीकरण चरण जोड़ के बारे में उसके नाम के साथ छपे अनुपात से अधिक क्यों तय करता है, तथा CubeMars रोबोटिक एक्चुएटर श्रृंखला की न्यूनीकरण परास - तेज़ छोर पर 6:1, धीमे छोर पर 64:1 - उन जोड़ों पर कैसे मैप होती है जिनके लिए प्रत्येक इकाई बनाई गई है।
वीडियो क्या दिखाता है
आधिकारिक CubeMars YouTube चैनल पर 19 सितंबर 2026 को प्रकाशित यह क्लिप “CubeMars के परिशुद्ध गियर कैसे बनाए जाते हैं | निर्माण प्रक्रिया” शीर्षक के अंतर्गत 2 मिनट 1 सेकंड तक चलता है। यह एक प्रक्रिया-फ़िल्म है: क्रम कच्चे माल से शुरू होकर परिशुद्ध मशीनिंग से गुज़रते हुए फ़िनिशिंग की ओर बढ़ता है, और ज़ोर इस बात पर है कि प्रत्येक चरण उस गियर में कैसे योगदान देता है जो हर बार इंस्टॉल करने पर एक जैसा व्यवहार करता है।
इस प्रस्तुति को जैसा है वैसा ही लेना उचित है। रोबोट जोड़ में गियर चरण का मूल्यांकन किसी एकल पीक आंकड़े से नहीं होता; यह देखा जाता है कि आउटपुट दोहराता है या नहीं, आउटपुट पर खोई गति पूरे सेवा जीवन में नियंत्रण लूप की सहनशीलता के भीतर रहती है या नहीं, तथा एक ही मॉडल की दो इकाइयाँ एक-दूसरे की जगह लगाने पर समान व्यवहार करती हैं या नहीं। ये गुण डिज़ाइन फ़ाइल के बजाय निर्माण प्रक्रिया से तय होते हैं, इसीलिए कोई निर्माता संयंत्र के इस भाग की शूटिंग करता है।
इस क्लिप में परीक्षण डेटा, सहनशीलता आंकड़े, गियर सामग्री अथवा मापन प्रोटोकॉल नहीं हैं, इसलिए इसे प्रक्रिया का सिंहावलोकन मानकर पढ़ा जाना चाहिए। किसी भी एक्चुएटर के आंकड़े उस मॉडल के लिए प्रकाशित आंकड़े ही रहते हैं।
मूल वीडियो
स्रोत: CubeMars का आधिकारिक YouTube चैनल
वीडियो: CubeMars के परिशुद्ध गियर कैसे बनाए जाते हैं | निर्माण प्रक्रिया
न्यूनीकरण चरण यह कैसे तय करता है कि जोड़ कैसा व्यवहार करेगा
एकीकृत एक्चुएटर समझौतों की एक श्रृंखला है, और उनमें से अधिकांश के केंद्र में न्यूनीकरण चरण होता है। मोटर गति और टॉर्क घनत्व के लिए चुनी जाती है; गियर चरण उस गति को उपयोगी जोड़ टॉर्क में बदलता है। दोनों के बीच जो होता है - दक्षता, खोई गति, दृढ़ता, परावर्तित जड़त्व तथा घिसाव - वह मेश पर तय होता है।
अनुपात सरल आंकड़ा है
अनुपात बताता है कि आउटपुट गति कितनी घटती है और, आदर्श रूप से, आउटपुट टॉर्क कितना गुणा होता है। यह नहीं बताता कि रास्ते में कितना टॉर्क खो जाता है। प्लैनेटरी चरण अपने पास आए अधिकांश टॉर्क को लौटा देता है, किंतु सबको नहीं; शेष भाग आउटपुट फ़्लैंज पर टॉर्क के बजाय रिड्यूसर में ऊष्मा के रूप में निकल जाता है। जिस जोड़ को घंटों तक भार उठाना हो, उसमें यह तापीय पथ उतना ही महत्व रखता है जितना स्वयं टॉर्क का आंकड़ा।
अनुपात यह भी नहीं बताता कि पीक रेटिंग किस अवधि के लिए लागू होती है। पीक टॉर्क का आंकड़ा क्षणिक होता है; रेटेड आंकड़ा वह है जिसे वाइंडिंग और स्नेहक लगातार सहन कर सकते हैं। इस एक्चुएटर श्रृंखला के प्रकाशित अभिलेखों में पीक आंकड़ा, मॉडल-दर-मॉडल, रेटेड आंकड़े का दो से लगभग साढ़े तीन गुना रहता है। यह फैलाव इस श्रेणी के लिए सामान्य है और आकार निर्धारण में उपयोगी है, क्योंकि यह तय करता है कि कार्य-चक्र का कितना भाग भार धारण के बजाय त्वरण पर खर्च किया जा सकता है।
खोई गति और दृढ़ता मेश से जुड़ी हैं
खोई गति घूर्णन की दिशा उलटने पर आउटपुट पर होने वाली ढील है। बंद-लूप नियंत्रण वाले जोड़ के लिए यह गेन पर एक सीमा है: जब तक वह ढील पूरी न हो जाए, नियंत्रक छोटे आदेश और छोटी त्रुटि में अंतर नहीं कर सकता, इसीलिए ढीले रिड्यूसर वाला पैर बदलते भार में मुद्रा बनाए रखने के बजाय दोलन करता है। उद्योग में मान भिन्न-भिन्न रूपों में उद्धृत किए जाते हैं - इनपुट पर या आउटपुट पर मापे गए, नई इकाई पर या रन-इन अवधि के बाद - और ये चुनाव संख्या को बड़े गुणक से बदल देते हैं। इस श्रृंखला के लिए जहाँ बैकलैश मान प्रकाशित है वह 0.15° से 0.55° के बीच है, और कुछ अभिलेखों में यह क्षेत्र खाली है, इसलिए किसी आंकड़े के पीछे का आधार उतना ही महत्वपूर्ण है जितना स्वयं आंकड़ा।
आयाम में न्यूनीकरण चरण कहाँ बैठता है
न्यूनीकरण चरण यह भी तय करता है कि असेंबली की वायरिंग कैसे हो सकती है। खोखला आउटपुट शाफ्ट पावर तथा सेंसर केबलों को घूर्णन अक्ष के चारों ओर जाने के बजाय उसी से होकर गुज़रने देता है, जिससे जोड़ के आयाम से सीमित फ़्लेक्स आयु वाला सर्विस लूप हट जाता है। CubeMars इस प्रकार के दो मॉडल बनाता है - AKH70-48 V1.0 तथा AKH70-16 V1.0 - और दोनों की विशेषता के रूप में खोखला शाफ्ट बताता है।
CubeMars वीडियो में क्या कहता है
निम्नलिखित बिंदु आधिकारिक वीडियो विवरण से लिए गए हैं और CubeMars को श्रेय दिए गए हैं, किसी स्वतंत्र परीक्षण को नहीं:
- कच्चे माल से तैयार गियर तक - क्लिप को किसी एकल प्रक्रिया के बजाय पूरी उत्पादन श्रृंखला के रूप में प्रस्तुत किया गया है।
- परिशुद्ध मशीनिंग के बाद फ़िनिशिंग - विवरण में नामित दोनों उत्पादन चरण।
- लक्ष्य के रूप में संगतता - बताया गया उद्देश्य किसी चर्चित सहनशीलता के बजाय विश्वसनीय तथा संगत प्रदर्शन है।
- रोबोटिक्स के लिए निर्मित - गियरों को सामान्य ड्राइवट्रेन उपयोग के बजाय चुनौतीपूर्ण रोबोटिक अनुप्रयोगों के घटकों के रूप में प्रस्तुत किया गया है।
CubeMars रोबोटिक एक्चुएटर श्रृंखला के पीछे के न्यूनीकरण चरण
CubeMars अपने एकीकृत रोबोटिक एक्चुएटरों को एक ही हाउसिंग में चार भागों पर आधारित बनाता है: एक ब्रशलेस DC मोटर, एक प्लैनेटरी न्यूनीकरण चरण, एक ड्राइवर बोर्ड तथा एक एन्कोडर। न्यूनीकरण अनुपात किसी भी अन्य एकल आंकड़े से अधिक मॉडलों को अलग करता है, और यह श्रृंखला तेज़ छोर पर 6:1 से धीमे छोर पर 64:1 तक चलती है।
6:1 से 64:1 तक
कम-अनुपात समूह आउटपुट गति तथा पारदर्शिता के लिए टॉर्क गुणन छोड़ देता है। AK80-6 KV100 तथा AK60-6 मॉडल 6:1 चरण, AK80-8 KV60 8:1 चरण, और AK10-9, AK70-9 तथा AK80-9 मॉडल 9:1 चरण पर चलते हैं। ये वे इकाइयाँ हैं जो उन जोड़ों के लिए उपयुक्त हैं जिन्हें तेज़ी से चलना होता है या हाथ से धकेला जाना होता है - आर्म के दूरस्थ अक्ष, टखने, तथा पैरों वाले प्लेटफ़ॉर्म के अधिक तेज़ जोड़।
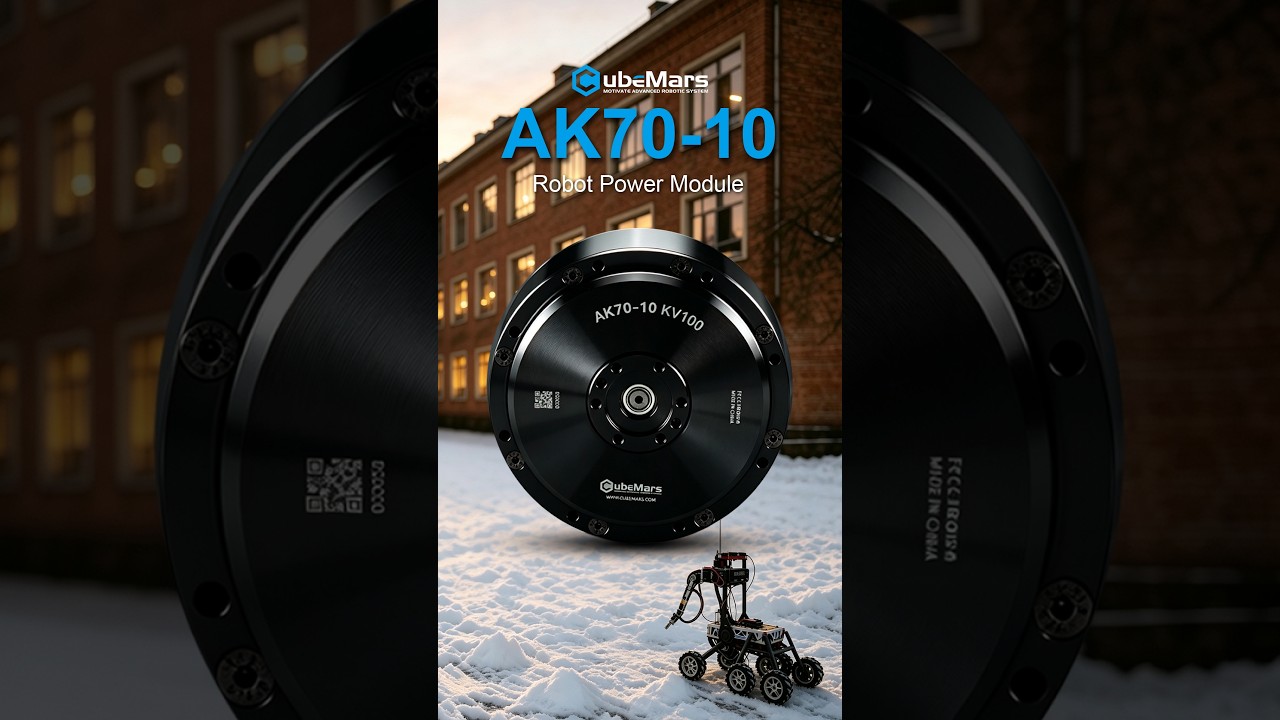
मध्य-अनुपात समूह पारदर्शिता और भार क्षमता के बीच बैठता है। AK40-10 तथा AK45-10 10:1 चरण पर, AK70-10 KV100 621 g के हाउसिंग में 10:1 चरण पर, और AKH70-16 खोखले शाफ्ट पर 16:1 चरण पर चलते हैं। यहाँ एक्चुएटर सामान्यतः जोड़ के शीर्ष गति के बजाय उसके सतत धारण टॉर्क के लिए चुना जाता है।
उच्च-अनुपात समूह भार-धारण जोड़ों के लिए बना है: AK45-36 36:1 पर, AK60-39 39:1 पर, AKH70-48 48:1 पर तथा AK80-64 64:1 पर। 64:1 चरण मामूली मोटर टॉर्क को आउटपुट पर 120 Nm में बदल देता है, जो घुटने, कूल्हे अथवा भारी मैनिपुलेटर अक्ष की आवश्यकता होती है - गति तथा बाहरी बल के प्रति पारदर्शिता की कीमत पर।
एक परिवार इस क्रम से बाहर है। AKA60-6 तथा AKA10-9 व्हील-ड्राइव इकाइयाँ हैं; ये आउटपुट शाफ्ट पर पहिये द्वारा लगाए जाने वाले पार्श्व भार के लिए सुदृढ़ रेडियल भार क्षमता वहन करती हैं, जो जोड़ पर पड़ने वाले अक्षीय तथा आघूर्ण भार से भिन्न आवश्यकता है।
उत्पाद विवरण
| मॉडल | रेटेड वोल्टेज | न्यूनीकरण अनुपात | रेटेड टॉर्क | पीक टॉर्क | वजन | आयाम |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AK10-9 V3.0 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 940 g | Ø98 × 61.7 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 9:1 | 18 Nm | 48 Nm | 960 g | Ø98 × 61.7 mm |
| AK80-9 V3.0 KV100 | 48 V | 9:1 | 9 Nm | 22 Nm | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 8:1 | 10 Nm | 25 Nm | 570 g | Ø98 × 43.9 mm |
| AK80-6 KV100 | 48 V | 6:1 | 6 Nm | 12 Nm | 485 g | Ø98 × 38.5 mm |
| AK80-64 KV80 | 24/48 V | 64:1 | 48 Nm | 120 Nm | 850 g | Ø98 × 61.9 mm |
| AK70-10 KV100 | 24/48 V | 10:1 | 8.3 Nm | 24.8 Nm | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 9:1 | 8.5 Nm | 29.2 Nm | 540 g | Ø89 × 49 mm |
| AK60-39 V3.0 KV80 | 48 V | 39:1 | 24 Nm | 72 Nm | 750 g | Ø79 × 67 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 380 g | Ø79 × 43 mm |
| AK60-6 V1.1 KV140 | 24 V | 6:1 | 3 Nm | 9 Nm | 368 g | Ø79 × 39.5 mm |
| AKA60-6 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 460 g | Ø80 × 51.2 mm |
| AKA10-9 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 1060 g | Ø100 × 70 mm |
विनिर्देश निर्माताओं के अपने उत्पाद पृष्ठों से लिए गए हैं, जैसा कि ToBMS उत्पाद अभिलेखों में संधारित हैं। टॉर्क आंकड़े आउटपुट-पक्ष मान हैं; पीक स्तंभ क्षणिक रेटिंग है, और अनुपात स्तंभ प्लैनेटरी चरण का घोषित न्यूनीकरण अनुपात बताता है।
अनुप्रयोग और अभियांत्रिकी संदर्भ
न्यूनीकरण परास प्लेटफ़ॉर्मों पर काफ़ी सीधे तरीके से मैप होती है। पैरों वाला तथा ह्यूमनॉइड कार्य परास के मध्य पर केंद्रित रहता है, जहाँ जोड़ को शरीर वहन करने लायक टॉर्क चाहिए, किंतु संतुलन सुधारने के लिए उसे पर्याप्त बैकड्राइवेबल भी रहना होता है; AK80-9, AK70-9 तथा AK10-9 वहीं बैठते हैं, और AK70-10 KV100 उसी अवधि में पहले के एक CubeMars प्रदर्शन क्लिप का विषय था। एक्सोस्केलेटन तथा पुनर्वास जोड़ सामान्यतः उसी कारण उन्हीं अनुपातों पर आते हैं, जहाँ निर्णय टॉर्क से अधिक द्रव्यमान और आयाम लेते हैं।
औद्योगिक तथा भारी मैनिपुलेटर अक्ष उच्च अनुपातों की ओर जाते हैं, जहाँ जोड़ भार को त्वरित करने के बजाय लंबे समय तक धारण करता है। AGV तथा पहिया-ड्राइव मॉड्यूल कम अनुपातों का उपयोग एक भिन्न भार-स्थिति के साथ करते हैं: जोड़ के परितः आघूर्ण के बजाय आउटपुट शाफ्ट पर लगातार रेडियल भार।
वीडियो के विषय से दो व्यावहारिक बातें निकलती हैं। पहली, संगत प्रक्रिया से निर्मित गियर चरण ही नियंत्रण लूप को विभिन्न इकाइयों में ट्यून रहने देता है, जो किसी एकल प्रोटोटाइप की तुलना में उत्पादन निर्माण में अधिक महत्व रखता है। दूसरी, यह तय करने वाले सभी आंकड़े किसी विनिर्देश तालिका पर नहीं होते: पीक रेटिंग के पीछे की कार्य-अवधि, बैकलैश आंकड़े का मापन आधार तथा जीवनकाल में उसके बदलने की दर - ये निर्माता के लिए प्रश्न हैं। ToBMS प्रत्येक मॉडल के प्रकाशित आंकड़े संधारित करता है; यह उन उत्तरों का विकल्प नहीं है।
ToBMS पर देखें
- रोबोटिक एक्चुएटर श्रेणी देखें →
- रोबोटिक एक्चुएटर: रोबोट जोड़ों के लिए एकीकृत एक्चुएटर का चयन →
- ह्यूमनॉइड रोबोट के लिए BLDC मोटर देखें →
- एक्सोस्केलेटन के लिए BLDC मोटर देखें →
- ToBMS पर CubeMars निर्माता प्रोफ़ाइल देखें →
CubeMars के बारे में
CubeMars एक रोबोटिक्स पावर ब्रांड है, जो उच्च-एकीकरण वाले एक्चुएटर मॉड्यूल, फ़्रेमलेस टॉर्क मोटर तथा जिम्बल मोटर पर काम करता है। कंपनी ने MIT Mini Cheetah परियोजना में योगदान दिया है और तब से ह्यूमनॉइड, चौपाया, एक्सोस्केलेटन तथा रोबोटिक-आर्म विकास में उपयोग होने वाली AK-श्रृंखला एक्चुएटर परास बनाई है।
निष्कर्ष
गियर उत्पादन पर दो मिनट की फ़िल्म यह याद दिलाती है कि एक्चुएटर के पृष्ठ पर दिए आंकड़े किसी प्रक्रिया का परिणाम हैं, उसका आदान नहीं। अनुपात, रेटेड टॉर्क, द्रव्यमान तथा आयाम CubeMars रोबोटिक एक्चुएटर श्रृंखला में चुनाव को शीघ्रता से सीमित कर देते हैं - गति के लिए बनी 6:1 इकाइयों से लेकर भार के लिए बनी 64:1 इकाई तक; इन आंकड़ों के पीछे क्या है - गियर कितनी संगतता से बनाए जाते हैं, तथा आउटपुट पर खोई गति पूरे सेवा जीवन में कैसा व्यवहार करती है - यही वह भाग है जिसे वीडियो दिखाना चाहता है और जिसे जोड़ ऑर्डर करने से पहले लिखित रूप में रखना उचित है।