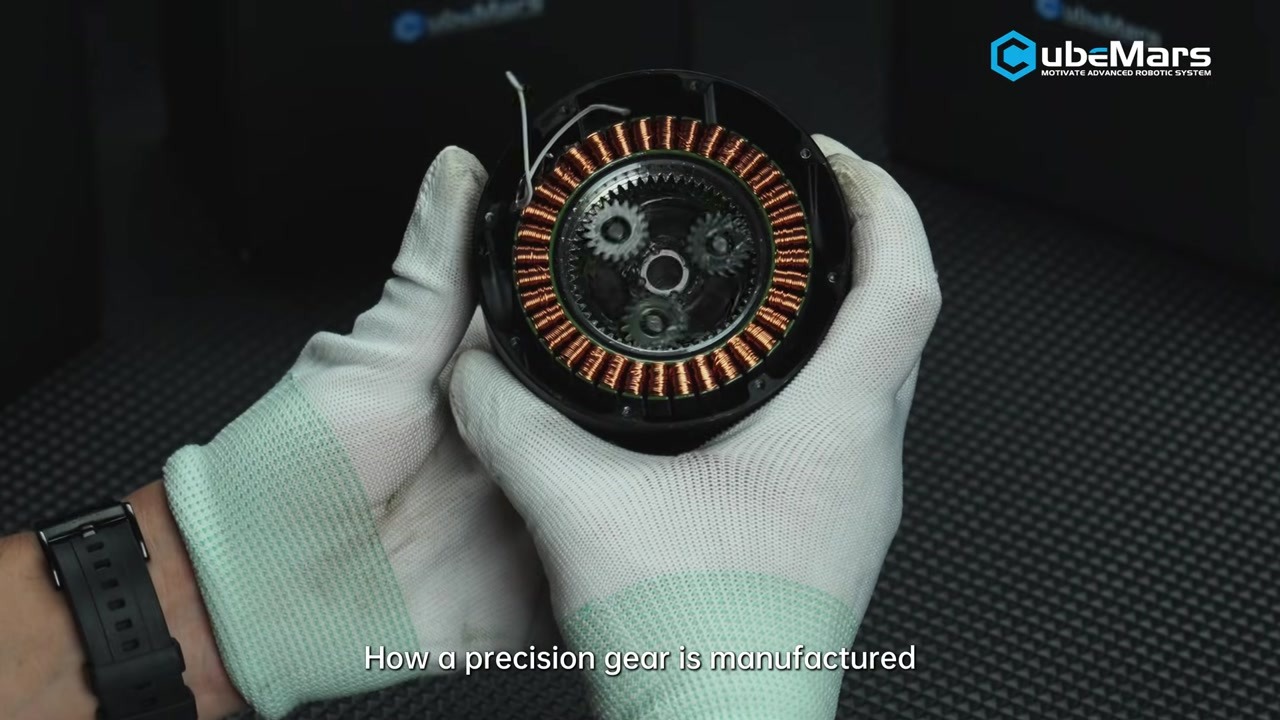
CubeMars опубликовала короткое производственное видео, в котором показано изготовление прецизионных шестерён, применяемых внутри её роботизированных приводов, — от исходного материала через механическую обработку до финишной отделки. Длительностью 2 минуты 1 секунда это скорее съёмка из цеха, чем разбор характеристик, и настоящая его тема — та часть интегрированного привода, которую не показывает ни одна таблица характеристик: зубчатая ступень, превращающая быстрый бесколлекторный мотор с низким моментом в медленный сустав с высоким моментом.
Эта статья разбирает, что показывает видео, почему ступень редукции определяет в суставе больше, чем передаточное число, указанное рядом с его названием, и как диапазон передаточных чисел линейки роботизированных приводов CubeMars — 6:1 на быстром конце, 64:1 на медленном — соотносится с суставами, для которых предназначен каждый модуль.
Что показывает видео
Опубликованный 19 сентября 2026 года на официальном YouTube-канале CubeMars, ролик длится 2 минуты 1 секунду и выходит под названием «Как изготавливаются прецизионные шестерни CubeMars | производственный процесс». Это фильм о процессе: последовательность начинается с исходного материала и через прецизионную механическую обработку идёт к финишной отделке, с акцентом на то, как каждый этап влияет на шестерню, которая ведёт себя одинаково при каждой установке.
К такой подаче стоит отнестись буквально. Зубчатую ступень в суставе робота оценивают не по одной пиковой величине, а по тому, повторяется ли выход, остаётся ли люфт на выходе в пределах допуска контура управления за весь срок службы и ведут ли себя две единицы одной модели одинаково, когда одну заменяют другой. Эти свойства задаёт производственный процесс, а не проектный файл, — именно поэтому производитель снимает этот участок завода.
Ролик не содержит данных испытаний, значений допусков, материалов шестерён или методики измерений, поэтому его следует воспринимать как обзор процесса. Характеристики любого конкретного привода остаются теми, что опубликованы для этой модели.
Оригинальное видео
Источник: Официальный YouTube-канал CubeMars
Видео: Как изготавливаются прецизионные шестерни CubeMars | производственный процесс
Почему ступень редукции определяет поведение сустава
Интегрированный привод — это цепочка компромиссов, и в центре большинства из них находится ступень редукции. Мотор выбирают по скорости и плотности момента, а зубчатая ступень превращает эту скорость в полезный момент на суставе. То, что происходит между ними — КПД, люфт, жёсткость, отражённая инерция и износ, — определяется в зацеплении.
Передаточное число — самая простая из величин
Передаточное число говорит, насколько снижена выходная скорость и, в идеале, во сколько раз умножен выходной момент. Оно не говорит, сколько момента теряется по пути. Планетарная ступень возвращает большую часть подведённого к ней момента, но не весь; остаток уходит в виде тепла в редукторе вместо момента на выходном фланце. В суставе, который часами удерживает нагрузку, этот тепловой путь значит не меньше, чем сама величина момента.
Передаточное число также не говорит, в каком окне применима пиковая характеристика. Пиковый момент — величина переходного режима; номинальная — та, которую обмотка и смазка выдерживают непрерывно. По опубликованным данным этой линейки приводов пиковая величина составляет от двух до примерно трёх с половиной раз больше номинальной, модель за моделью. Такой разброс нормален для этого класса и полезен при подборе, поскольку он определяет, какую долю рабочего цикла можно потратить на разгон, а не на удержание.
Люфт и жёсткость определяются зацеплением
Люфт — это потерянное движение на выходе при смене направления вращения. Для сустава с замкнутым контуром управления это ограничение усиления: контроллер не может отличить малую команду от малой ошибки, пока этот люфт не выбран, и именно поэтому нога с ослабленным редуктором начинает колебаться вместо удержания позы при знакопеременной нагрузке. В отрасли значения указывают по-разному — измеренные на входе или на выходе, на новом изделии или после приработки, — и такой выбор меняет число в разы. Там, где для этой линейки опубликовано значение люфта, оно лежит между 0.15° и 0.55°, а в нескольких записях поле пустое, поэтому основа, стоящая за величиной, значит не меньше самой величины.
Где ступень редукции находится в габаритах
Ступень редукции также определяет, как можно проложить проводку в узле. Полый выходной вал позволяет силовым и сигнальным кабелям проходить через ось вращения, а не огибать её, что убирает из габаритов сустава сервисную петлю с ограниченным ресурсом на изгиб. CubeMars выпускает две такие модели — AKH70-48 V1.0 и AKH70-16 V1.0 — и указывает полый вал как особенность каждой из них.
Что CubeMars заявляет в видео
Следующие пункты взяты из официального описания видео и приписываются CubeMars, а не независимым испытаниям:
- От исходного материала до готовой шестерни — ролик представлен как полная производственная последовательность, а не одна операция.
- Прецизионная механическая обработка с последующей финишной отделкой — два производственных этапа, которые называет описание.
- Стабильность как цель — заявленная цель — надёжная и стабильная работа, а не отдельно взятый допуск.
- Создано для робототехники — шестерни представлены как компоненты для требовательных робототехнических применений, а не для приводов общего назначения.
Ступени редукции в линейке роботизированных приводов CubeMars
CubeMars строит свои интегрированные роботизированные приводы вокруг четырёх частей в одном корпусе: бесколлекторного двигателя постоянного тока, планетарной ступени редукции, платы драйвера и энкодера. Передаточное число разделяет модели сильнее, чем любая другая отдельная величина, и линейка охватывает от 6:1 на быстром конце до 64:1 на медленном.
От 6:1 до 64:1
Группа с низкими передаточными числами обменивает умножение момента на выходную скорость и прозрачность. Модели AK80-6 KV100 и AK60-6 используют ступень 6:1, AK80-8 KV60 — ступень 8:1, а модели AK10-9, AK70-9 и AK80-9 — ступень 9:1. Это модули для суставов, которые должны двигаться быстро или проворачиваться рукой: дистальные оси манипулятора, стопы и более быстрые суставы шагающей платформы.
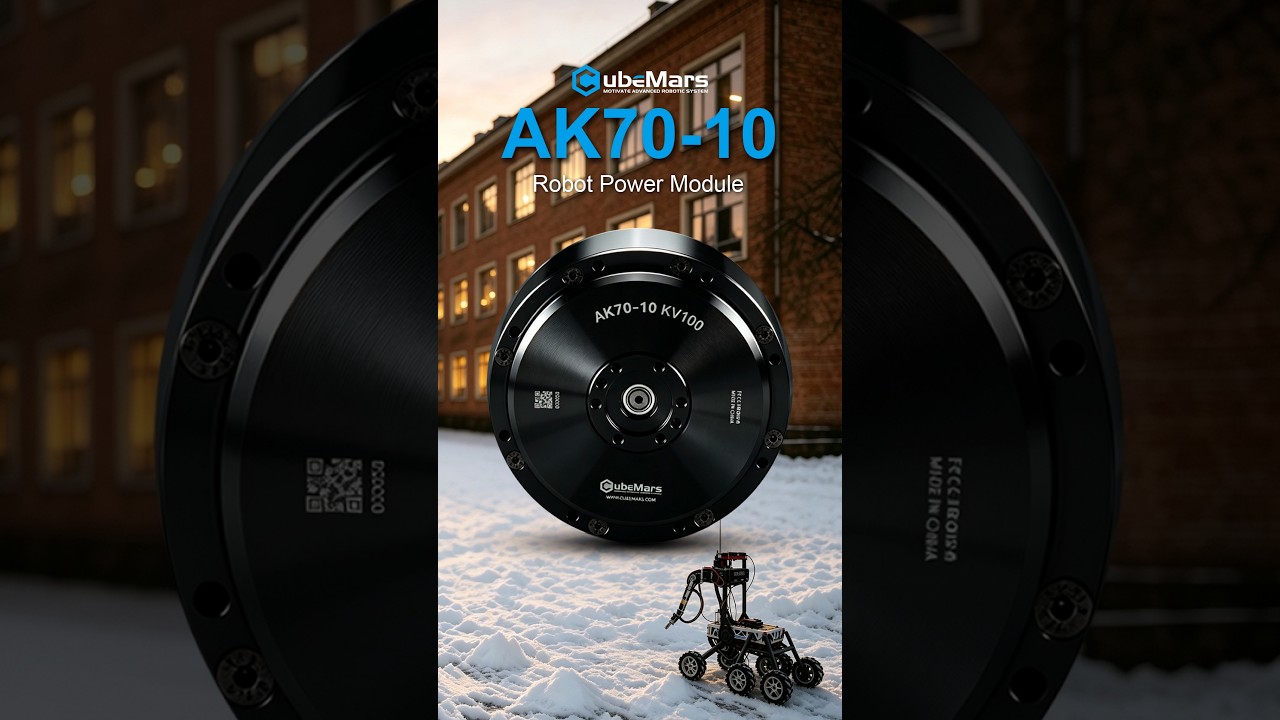
Группа со средними передаточными числами находится между прозрачностью и несущей способностью. Модели AK40-10 и AK45-10 используют ступени 10:1, AK70-10 KV100 — ступень 10:1 в корпусе массой 621 g, а AKH70-16 — ступень 16:1 на полом валу. Здесь привод обычно выбирают по непрерывному удерживающему моменту сустава, а не по максимальной скорости.
Группа с высокими передаточными числами создана для несущих суставов: AK45-36 с 36:1, AK60-39 с 39:1, AKH70-48 с 48:1 и AK80-64 с 64:1. Ступень 64:1 превращает умеренный момент мотора в 120 Nm на выходе — именно это требуется колену, бедру или оси тяжёлого манипулятора, ценой скорости и прозрачности к внешней силе.
Одно семейство стоит вне этого порядка. AKA60-6 и AKA10-9 — модули для колёсного привода; они несут усиленную радиальную нагрузочную способность под боковые нагрузки, которые колесо передаёт на выходной вал, а это иное требование, чем осевые нагрузки и моменты, действующие на сустав.
Детали продукта
| Модель | Номинальное напряжение | Передаточное число | Номинальный момент | Пиковый момент | Масса | Габариты |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AK10-9 V3.0 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 940 g | Ø98 × 61.7 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 9:1 | 18 Nm | 48 Nm | 960 g | Ø98 × 61.7 mm |
| AK80-9 V3.0 KV100 | 48 V | 9:1 | 9 Nm | 22 Nm | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 8:1 | 10 Nm | 25 Nm | 570 g | Ø98 × 43.9 mm |
| AK80-6 KV100 | 48 V | 6:1 | 6 Nm | 12 Nm | 485 g | Ø98 × 38.5 mm |
| AK80-64 KV80 | 24/48 V | 64:1 | 48 Nm | 120 Nm | 850 g | Ø98 × 61.9 mm |
| AK70-10 KV100 | 24/48 V | 10:1 | 8.3 Nm | 24.8 Nm | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 9:1 | 8.5 Nm | 29.2 Nm | 540 g | Ø89 × 49 mm |
| AK60-39 V3.0 KV80 | 48 V | 39:1 | 24 Nm | 72 Nm | 750 g | Ø79 × 67 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 380 g | Ø79 × 43 mm |
| AK60-6 V1.1 KV140 | 24 V | 6:1 | 3 Nm | 9 Nm | 368 g | Ø79 × 39.5 mm |
| AKA60-6 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 460 g | Ø80 × 51.2 mm |
| AKA10-9 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 1060 g | Ø100 × 70 mm |
Характеристики взяты со страниц продуктов самих производителей в том виде, в каком они хранятся в записях о продуктах ToBMS. Значения момента приведены для выходного вала; столбец пикового момента — это характеристика переходного режима, а столбец передаточного числа указывает номинальную редукцию планетарной ступени.
Применение и инженерный контекст
Диапазон передаточных чисел соотносится с платформами довольно прямо. Работы по шагающим и гуманоидным роботам сосредоточены в середине диапазона, где суставу нужно достаточно момента, чтобы нести корпус, но при этом сохранять обратимость, достаточную для восстановления баланса; там находятся AK80-9, AK70-9 и AK10-9, а AK70-10 KV100 был предметом более раннего демонстрационного ролика CubeMars в том же наборе. Суставы экзоскелетов и реабилитационных устройств обычно попадают на те же передаточные числа по той же причине, только решают здесь больше масса и габариты, чем момент.
Оси промышленных и тяжёлых манипуляторов тяготеют к высоким передаточным числам, где сустав длительно удерживает нагрузку, а не разгоняет её. Модули для AGV и колёсных приводов используют низкие передаточные числа с иным случаем нагрузки: непрерывная радиальная нагрузка на выходной вал, а не момент вокруг сустава.
Из темы видео следуют два практических вывода. Во-первых, именно зубчатая ступень, изготовленная по стабильному процессу, позволяет контуру управления оставаться настроенным от модуля к модулю, а это важнее в серийном изделии, чем в единичном прототипе. Во-вторых, не все величины, которые это определяют, есть в таблице характеристик: рабочий диапазон за пиковой характеристикой, основа измерений значения люфта и скорость его изменения за срок службы — это вопросы к производителю. ToBMS хранит опубликованные характеристики по каждой модели, но не заменяет эти ответы.
Изучить на ToBMS
- Изучить категорию Роботизированные актуаторы →
- Роботизированные актуаторы: выбор интегрированного актуатора для шарниров →
- Изучить BLDC-моторы для гуманоидных роботов →
- Изучить BLDC-моторы для экзоскелетов →
- Открыть профиль производителя CubeMars на ToBMS →
О компании CubeMars
CubeMars — бренд силовой робототехники, работающий над модулями приводов высокой интеграции, безрамными моментными двигателями и моторами для подвесов. Компания участвовала в проекте MIT Mini Cheetah и с тех пор создала линейку приводов серии AK, применяемых в разработке гуманоидных и четырёхногих роботов, экзоскелетов и роботизированных манипуляторов.
Заключение
Двухминутный фильм о производстве шестерён напоминает, что числа на странице привода — это результат процесса, а не его вход. Передаточное число, номинальный момент, масса и габариты быстро сужают выбор по всей линейке роботизированных приводов CubeMars — от модулей 6:1, созданных для скорости, до модуля 64:1, созданного для нагрузки; а то, что стоит за этими величинами — насколько стабильно изготовлены шестерни и как ведёт себя люфт на выходе в течение срока службы, — это и есть то, что показывает видео и что стоит зафиксировать письменно до заказа сустава.