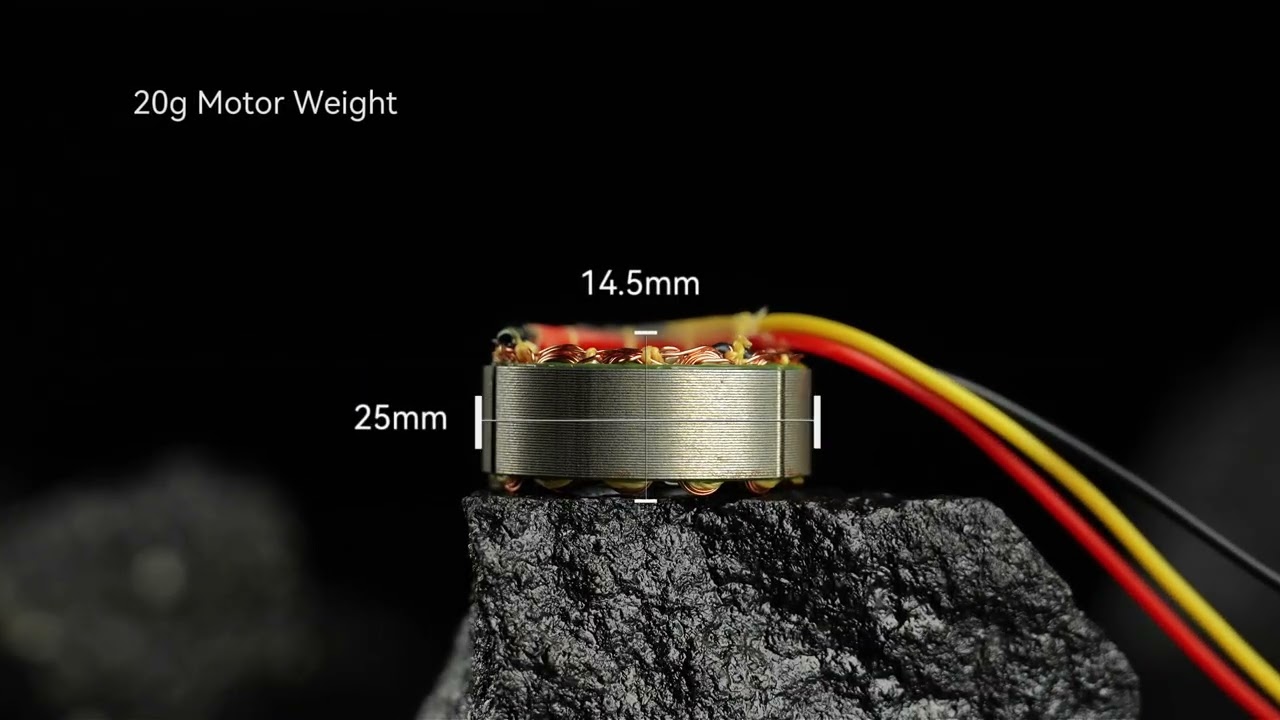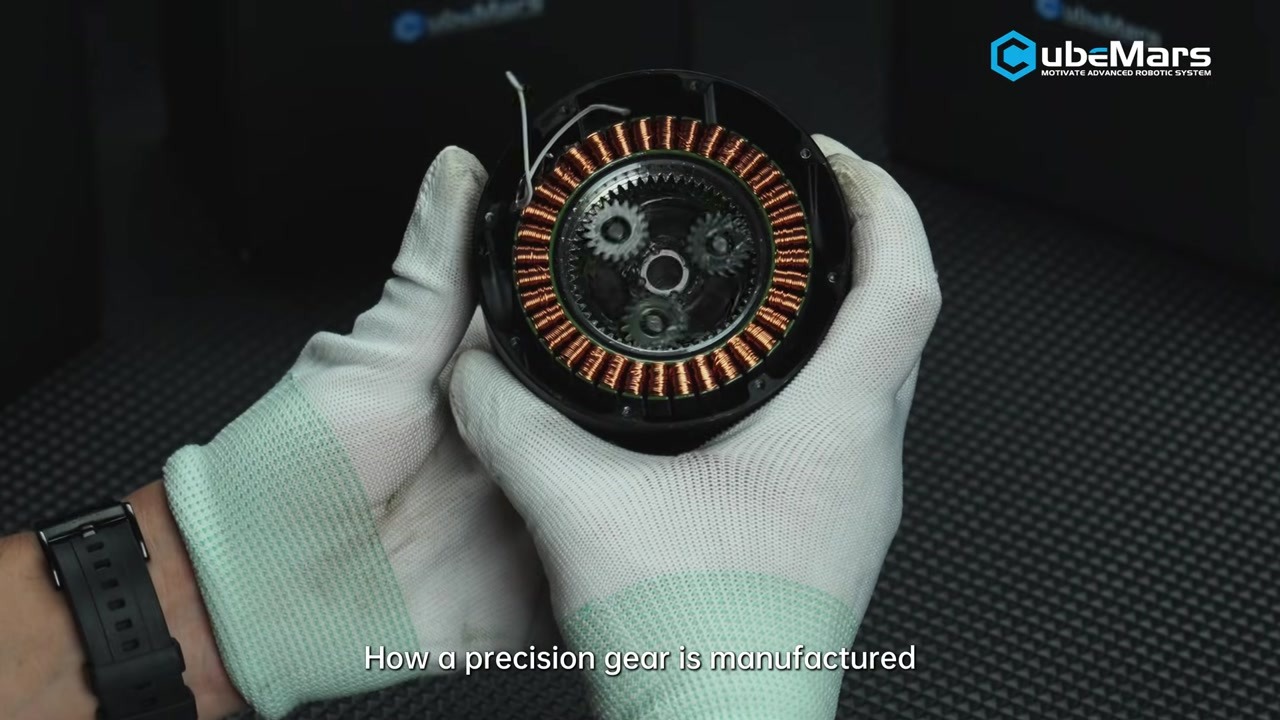
CubeMars telah menerbitkan video manufaktur singkat yang mengikuti produksi roda gigi presisi yang digunakan di dalam aktuator robotiknya, dari bahan mentah melalui pemesinan hingga penyelesaian akhir. Berdurasi 2 menit 1 detik, klip ini merupakan rekaman lantai bengkel dan bukan penelusuran spesifikasi, dan subjek sebenarnya adalah bagian dari aktuator terintegrasi yang tidak ditampilkan oleh tabel spesifikasi mana pun: tahap roda gigi yang mengubah motor brushless berkecepatan tinggi bertorsi rendah menjadi sendi berkecepatan rendah bertorsi tinggi.
Artikel ini membahas apa yang ditunjukkan video, mengapa tahap reduksi lebih menentukan perilaku sebuah sendi daripada rasio yang tercetak di samping namanya, dan bagaimana rentang reduksi lini aktuator robotik CubeMars - 6:1 pada ujung cepat, 64:1 pada ujung lambat - dipetakan ke sendi yang menjadi sasaran setiap unit.
Apa yang Ditunjukkan Video
Diterbitkan di kanal YouTube resmi CubeMars pada 19 September 2026, klip ini berdurasi 2 menit 1 detik dengan judul “Bagaimana Roda Gigi Presisi CubeMars Dibuat | Proses Manufaktur”. Ini adalah film proses: rangkaiannya dimulai dari bahan mentah lalu bergerak melalui pemesinan presisi menuju penyelesaian akhir, dengan penekanan pada bagaimana setiap langkah berkontribusi pada roda gigi yang berperilaku sama setiap kali dipasang.
Kerangka itu layak diterima apa adanya. Tahap roda gigi pada sendi robot tidak dinilai dari satu angka puncak saja; tahap itu dinilai dari apakah keluarannya berulang secara konsisten, apakah gerak yang hilang pada keluaran tetap berada dalam toleransi loop kontrol sepanjang masa pakai, dan apakah dua unit dengan model yang sama berperilaku identik ketika salah satunya digantikan unit lain. Sifat-sifat tersebut ditentukan oleh proses manufaktur dan bukan oleh berkas desain, dan itulah sebabnya produsen merekam bagian pabrik ini.
Klip ini tidak memuat data pengujian, angka toleransi, material roda gigi, maupun protokol pengukuran, sehingga sebaiknya dibaca sebagai ikhtisar proses. Angka untuk setiap aktuator tetap mengacu pada yang diterbitkan untuk model tersebut.
Video Asli
Sumber: Kanal YouTube Resmi CubeMars
Video: Bagaimana Roda Gigi Presisi CubeMars Dibuat | Proses Manufaktur
Mengapa Tahap Reduksi Menentukan Perilaku Sendi
Aktuator terintegrasi adalah rangkaian kompromi, dan tahap reduksi berada di pusat sebagian besar kompromi tersebut. Motor dipilih untuk kecepatan dan kepadatan torsi; tahap roda gigi mengubah kecepatan itu menjadi torsi sendi yang dapat digunakan. Apa yang terjadi di antara keduanya - efisiensi, gerak yang hilang, kekakuan, inersia terpantul, dan keausan - ditentukan pada persinggungan gigi.
Rasio adalah angka yang mudah
Rasio menyatakan seberapa besar kecepatan keluaran direduksi dan, idealnya, seberapa besar torsi keluaran dikalikan. Rasio tidak menyatakan berapa banyak torsi yang hilang di sepanjang jalur tersebut. Tahap planetary mengembalikan sebagian besar, tetapi tidak seluruh, torsi yang diberikan kepadanya; sisanya keluar sebagai panas di roda gigi planet dan bukan sebagai torsi pada flensa keluaran. Pada sendi yang menahan beban selama berjam-jam, jalur termal itu sama pentingnya dengan angka torsi itu sendiri.
Rasio juga tidak menyatakan rentang waktu berlakunya rating puncak. Angka torsi puncak bersifat transien; angka nominal adalah yang dapat ditanggung kumparan dan pelumas secara kontinu. Pada catatan terbitan lini aktuator ini, angka puncak berada di antara dua hingga sekitar tiga setengah kali angka nominal, model per model. Sebaran itu normal untuk kelasnya dan berguna untuk penetapan ukuran, karena sebaran tersebut menetapkan berapa bagian dari siklus kerja yang boleh dipakai untuk mempercepat dan bukan untuk menahan beban.
Gerak yang hilang dan kekakuan berasal dari persinggungan gigi
Gerak yang hilang adalah gerak bebas pada keluaran ketika arah putaran berbalik. Bagi sendi yang dikendalikan loop tertutup, gerak ini menjadi batas penguatan: pengendali tidak dapat membedakan perintah kecil dari galat kecil sampai gerak bebas tersebut terambil, dan itulah sebabnya kaki dengan roda gigi planet yang longgar berosilasi alih-alih menahan posisi di bawah beban yang bergantian. Nilai dilaporkan dengan cara yang berbeda-beda di industri - derajat atau menit busur, diukur pada sisi masukan atau sisi keluaran, pada unit baru atau setelah periode run-in - dan pilihan-pilihan itu mengubah angkanya secara besar. Jika nilai backlash diterbitkan untuk lini ini, nilainya berada di antara 0.15° dan 0.55°, dan beberapa catatan membiarkan kolomnya kosong, sehingga dasar di balik sebuah angka sama pentingnya dengan angka itu sendiri.
Posisi tahap reduksi dalam dimensi amplop
Tahap reduksi juga menentukan bagaimana rangkaian dapat dikabelkan. Poros keluaran berongga memungkinkan kabel daya dan kabel sensor melewati sumbu putaran alih-alih mengelilinginya, sehingga menghilangkan loop servis dengan umur lentur terbatas dari dimensi amplop sendi. CubeMars membuat dua model seperti ini, yaitu AKH70-48 V1.0 dan AKH70-16 V1.0, dan menyebut poros berongga sebagai fitur keduanya.
Apa yang Dinyatakan CubeMars dalam Video
Poin-poin berikut berasal dari deskripsi video resmi dan dikaitkan dengan CubeMars, bukan dengan pengujian independen:
- Bahan mentah hingga roda gigi jadi - klip ini disajikan sebagai rangkaian produksi penuh dan bukan satu operasi tunggal.
- Pemesinan presisi yang diikuti penyelesaian akhir - dua tahap produksi yang disebutkan deskripsi tersebut.
- Konsistensi sebagai tujuan - sasaran yang dinyatakan adalah kinerja yang andal dan konsisten, bukan satu angka toleransi yang menonjol.
- Dirancang untuk robotika - roda gigi disajikan sebagai komponen untuk aplikasi robotik yang menuntut, bukan untuk penggunaan transmisi umum.
Tahap Reduksi di Balik Lini Aktuator Robotik CubeMars
CubeMars membangun aktuator robotik terintegrasinya di sekitar empat bagian dalam satu rumah: motor brushless DC, tahap reduksi roda gigi planet, papan driver, dan enkoder. Rasio reduksi membedakan model-modelnya lebih dari angka tunggal mana pun, dan lini ini membentang dari 6:1 pada ujung cepat hingga 64:1 pada ujung lambat.
Dari 6:1 hingga 64:1
Kelompok rasio rendah menukar penggandaan torsi dengan kecepatan keluaran dan transparansi. Model AK80-6 KV100 dan AK60-6 memakai tahap 6:1, AK80-8 KV60 memakai tahap 8:1, dan model AK10-9, AK70-9, serta AK80-9 memakai tahap 9:1. Unit-unit inilah yang cocok untuk sendi yang harus bergerak cepat atau dapat didorong dengan tangan - sumbu distal lengan, pergelangan kaki, dan sendi yang lebih cepat pada platform berkaki.
Kelompok rasio menengah berada di antara transparansi dan kapasitas beban. AK40-10 dan AK45-10 memakai tahap 10:1, AK70-10 KV100 memakai tahap 10:1 dalam rumah 621 g, dan AKH70-16 memakai tahap 16:1 pada poros berongga. Di sini aktuator biasanya dipilih untuk torsi penahan kontinu sendi dan bukan untuk kecepatan maksimumnya.
Kelompok rasio tinggi dibuat untuk sendi penahan beban: AK45-36 pada 36:1, AK60-39 pada 39:1, AKH70-48 pada 48:1, dan AK80-64 pada 64:1. Tahap 64:1 mengubah torsi motor yang moderat menjadi 120 Nm pada keluaran, yang merupakan kebutuhan lutut, pinggul, atau sumbu manipulator berat, dengan mengorbankan kecepatan dan transparansi terhadap gaya eksternal.
Satu keluarga berada di luar urutan tersebut. AKA60-6 dan AKA10-9 adalah unit penggerak roda; keduanya membawa kapasitas beban radial yang diperkuat untuk beban samping yang diberikan roda pada poros keluaran, suatu persyaratan yang berbeda dari beban aksial dan momen yang dialami sendi.
Detail Produk
| Model | Tegangan Nominal | Rasio Reduksi | Torsi Nominal | Torsi Puncak | Berat | Dimensi amplop |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AK10-9 V3.0 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 940 g | Ø98 × 61.7 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 9:1 | 18 Nm | 48 Nm | 960 g | Ø98 × 61.7 mm |
| AK80-9 V3.0 KV100 | 48 V | 9:1 | 9 Nm | 22 Nm | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 8:1 | 10 Nm | 25 Nm | 570 g | Ø98 × 43.9 mm |
| AK80-6 KV100 | 48 V | 6:1 | 6 Nm | 12 Nm | 485 g | Ø98 × 38.5 mm |
| AK80-64 KV80 | 24/48 V | 64:1 | 48 Nm | 120 Nm | 850 g | Ø98 × 61.9 mm |
| AK70-10 KV100 | 24/48 V | 10:1 | 8.3 Nm | 24.8 Nm | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 9:1 | 8.5 Nm | 29.2 Nm | 540 g | Ø89 × 49 mm |
| AK60-39 V3.0 KV80 | 48 V | 39:1 | 24 Nm | 72 Nm | 750 g | Ø79 × 67 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 380 g | Ø79 × 43 mm |
| AK60-6 V1.1 KV140 | 24 V | 6:1 | 3 Nm | 9 Nm | 368 g | Ø79 × 39.5 mm |
| AKA60-6 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 460 g | Ø80 × 51.2 mm |
| AKA10-9 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 1060 g | Ø100 × 70 mm |
Spesifikasi berasal dari halaman produk resmi produsen sebagaimana tersimpan dalam catatan produk ToBMS. Angka torsi adalah nilai pada sisi keluaran; kolom puncak merupakan rating transien, dan kolom rasio menyatakan reduksi nominal tahap roda gigi planet.
Konteks Aplikasi dan Teknis
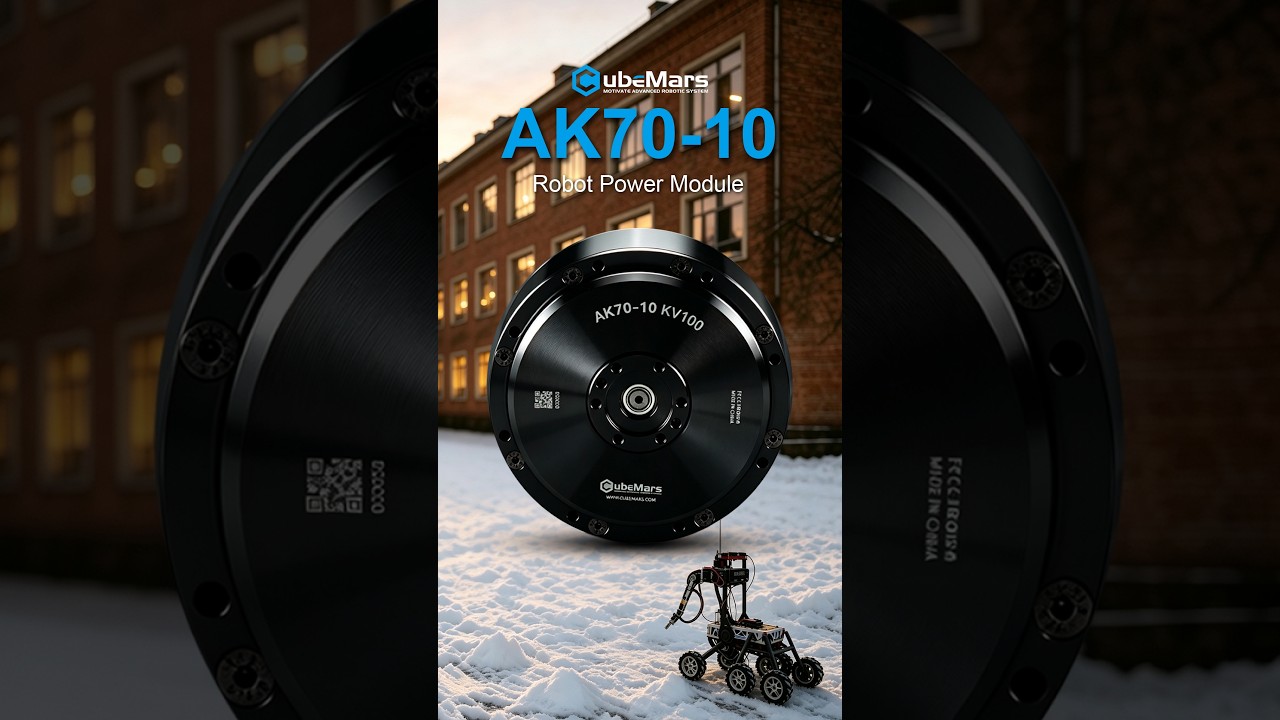
Rentang reduksi dipetakan ke platform dengan cara yang cukup langsung. Pekerjaan berkaki dan humanoid terpusat pada bagian tengah rentang, tempat sendi memerlukan torsi yang cukup untuk membawa tubuh tetapi tetap harus cukup mudah digerakkan balik untuk memulihkan keseimbangan; AK80-9, AK70-9, dan AK10-9 berada di sana, dan AK70-10 KV100 menjadi subjek klip peragaan CubeMars sebelumnya pada rentang yang sama. Sendi eksoskeleton dan rehabilitasi biasanya berada pada rasio yang sama karena alasan yang sama, dengan massa dan dimensi amplop lebih menentukan daripada torsi.
Sumbu manipulator industri dan berat mengarah ke rasio tinggi, tempat sendi menahan beban untuk periode panjang dan bukan mempercepatnya. Modul penggerak AGV dan beroda memakai rasio rendah dengan kasus beban yang berbeda lagi: beban radial kontinu yang dikenakan pada poros keluaran dan bukan momen di sekitar sendi.
Dua poin praktis mengikuti subjek video ini. Pertama, tahap roda gigi yang diproduksi dengan proses yang konsisten memungkinkan loop kontrol tetap tersetel di seluruh unit, dan hal itu lebih penting pada lini produksi daripada pada satu prototipe tunggal. Kedua, angka-angka yang menentukan hal tersebut tidak semuanya ada pada tabel spesifikasi: jendela tugas di balik rating puncak, dasar pengukuran sebuah angka backlash, dan laju perubahannya sepanjang masa pakai merupakan pertanyaan untuk produsen. ToBMS menyimpan angka terbitan per model; ToBMS tidak menggantikan jawaban tersebut.
Jelajahi di ToBMS
- Jelajahi kategori Aktuator Robotik →
- Aktuator Robotik: Cara Memilih Aktuator Terpadu untuk Sendi Robot →
- Jelajahi motor BLDC untuk robot humanoid →
- Jelajahi motor BLDC untuk eksoskeleton →
- Lihat profil produsen CubeMars di ToBMS →
Tentang CubeMars
CubeMars adalah merek daya robotika yang mengerjakan modul aktuator berintegrasi tinggi, motor torsi frameless, dan motor gimbal. Perusahaan ini berkontribusi pada proyek MIT Mini Cheetah dan sejak itu membangun jajaran aktuator seri AK yang digunakan dalam pengembangan humanoid, quadruped, eksoskeleton, dan lengan robot.
Kesimpulan
Film dua menit tentang produksi roda gigi mengingatkan bahwa angka-angka pada halaman sebuah aktuator adalah keluaran dari suatu proses dan bukan masukannya. Rasio, torsi nominal, massa, dan dimensi amplop mempersempit pilihan dengan cepat di seluruh lini aktuator robotik CubeMars, dari unit 6:1 yang dibuat untuk kecepatan hingga unit 64:1 yang dibuat untuk beban; apa yang berada di balik angka-angka itu - seberapa konsisten roda gigi dibuat, dan bagaimana gerak yang hilang pada keluaran berperilaku sepanjang masa pakai - adalah bagian yang ingin ditunjukkan video ini dan bagian yang layak dituangkan secara tertulis sebelum sebuah sendi dipesan.