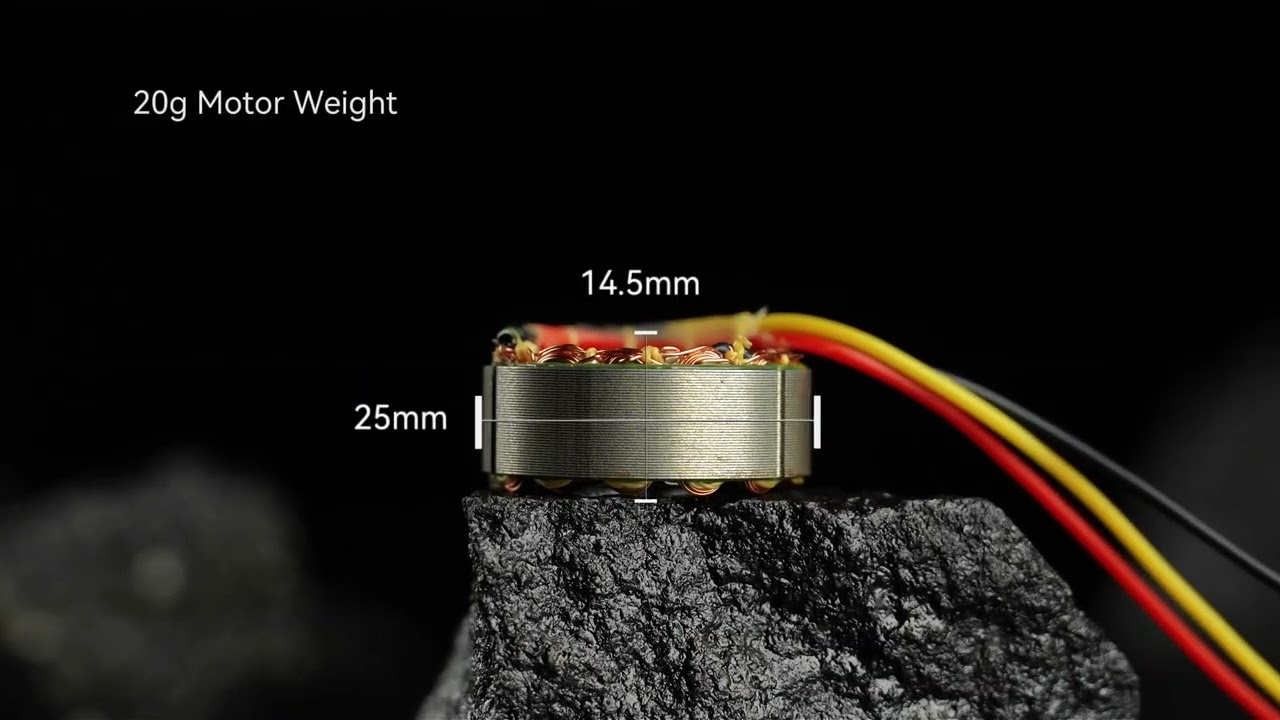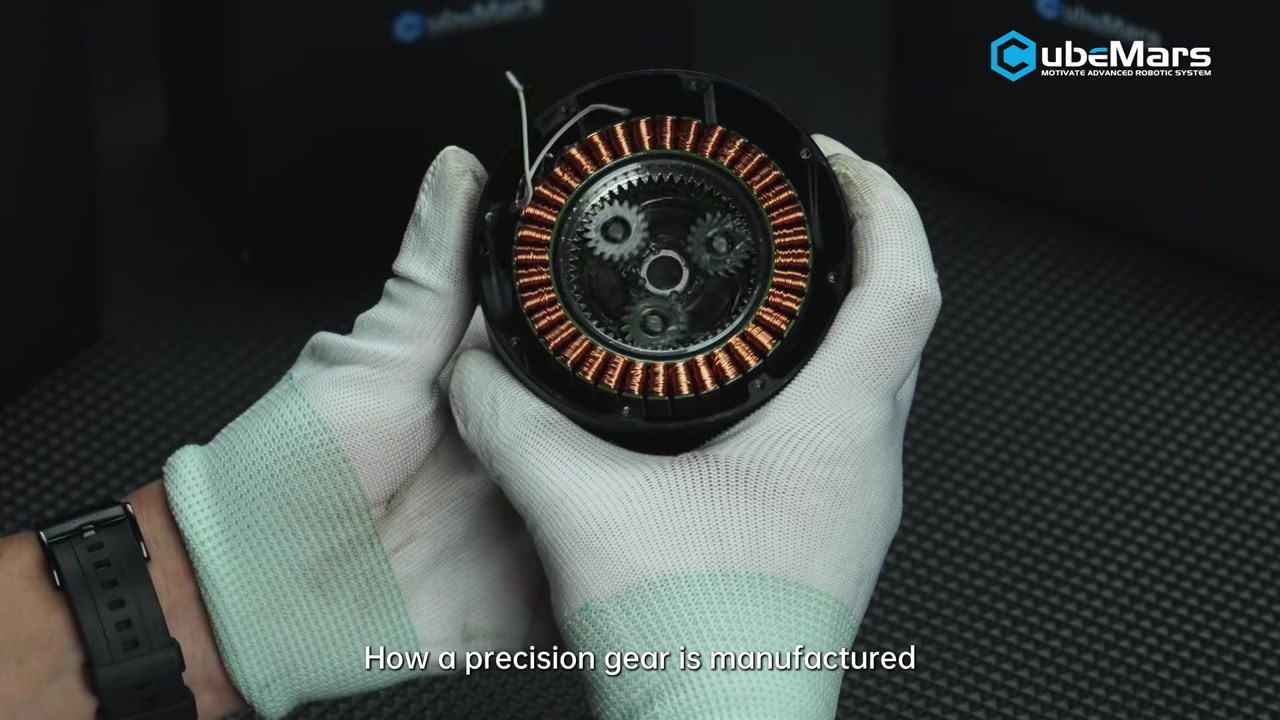
CubeMars ha publicado un breve vídeo de fabricación que sigue la producción de los engranajes de precisión utilizados en el interior de sus actuadores robóticos, desde la materia prima hasta el mecanizado y el acabado. Con 2 minutos y 1 segundo, es un clip de taller y no un recorrido por especificaciones, y su verdadero tema es la parte de un actuador integrado que ninguna tabla de especificaciones muestra: la etapa de engranajes que convierte un motor brushless rápido y de par bajo en una articulación lenta y de par elevado.
Este artículo repasa qué muestra el vídeo, por qué la etapa de reducción decide más sobre una articulación que la relación impresa junto a su nombre, y cómo el rango de reducción de la línea de actuadores robóticos de CubeMars - 6:1 en el extremo rápido, 64:1 en el extremo lento - se corresponde con las articulaciones para las que está construida cada unidad.
Qué muestra el vídeo
Publicado en el canal oficial de CubeMars en YouTube el 19 de septiembre de 2026, el clip dura 2 minutos y 1 segundo y lleva por título “Cómo se fabrican los engranajes de precisión de CubeMars | Proceso de fabricación”. Es una película de proceso: la secuencia comienza con la materia prima y avanza por el mecanizado de precisión hacia el acabado, con el énfasis puesto en cómo cada paso contribuye a un engranaje que se comporta igual cada vez que se instala.
Ese planteamiento merece tomarse al pie de la letra. Una etapa de engranajes en una articulación robótica no se juzga por una sola cifra de pico; se juzga por si la salida se repite, por si el juego en la salida se mantiene dentro de la tolerancia del bucle de control a lo largo de una vida de servicio, y por si dos unidades del mismo modelo se comportan de forma idéntica cuando una sustituye a la otra. Esas propiedades las fija el proceso de fabricación y no el archivo de diseño, que es la razón por la que un fabricante graba esta parte de la planta.
El clip no incluye datos de ensayo, cifras de tolerancia, materiales de los engranajes ni un protocolo de medición, por lo que conviene leerlo como una panorámica del proceso. Las cifras de cualquier actuador concreto siguen siendo las publicadas para ese modelo.
Vídeo original
Fuente: canal oficial de CubeMars en YouTube
Vídeo: Cómo se fabrican los engranajes de precisión de CubeMars | Proceso de fabricación
Por qué la etapa de reducción determina cómo se comporta una articulación
Un actuador integrado es una cadena de compromisos, y la etapa de reducción está en el centro de la mayoría de ellos. El motor se elige por velocidad y densidad de par; la etapa de engranajes convierte esa velocidad en par útil en la articulación. Lo que ocurre entre ambos - eficiencia, juego, rigidez, inercia reflejada y desgaste - se decide en el engrane.
La relación es la cifra fácil
Una relación indica cuánto se reduce la velocidad de salida y, en el mejor de los casos, cuánto se multiplica el par de salida. No indica cuánto par se pierde por el camino. Una etapa planetaria devuelve la mayor parte del par que recibe, aunque no todo; el resto se disipa como calor en la reductora en lugar de llegar como par a la brida de salida. En una articulación que sostiene una carga durante horas, esa vía térmica pesa tanto como la propia cifra de par.
La relación tampoco indica la ventana en la que se aplica un valor de pico. Una cifra de par máximo es transitoria; la cifra nominal es la que el bobinado y el lubricante pueden soportar de forma continua. En los registros publicados de esta línea de actuadores, la cifra de pico se sitúa entre dos y unas tres veces y media la cifra nominal, modelo a modelo. Esa dispersión es normal en esta clase de producto y resulta útil para el dimensionado, porque define qué parte de un ciclo de trabajo puede dedicarse a acelerar en lugar de a sostener.
El juego y la rigidez pertenecen al engrane
El juego es la holgura en la salida cuando se invierte el sentido de giro. Para una articulación bajo control en bucle cerrado supone un límite de ganancia: el controlador no puede distinguir una consigna pequeña de un error pequeño hasta que esa holgura se absorbe, y por eso una pierna con una reductora holgada oscila en lugar de mantener una postura bajo una carga alterna. Los valores se expresan de formas distintas en el sector - grados o minutos de arco, medidos en la entrada o en la salida, en una unidad nueva o tras un periodo de rodaje - y esas elecciones cambian la cifra en un factor elevado. Cuando se publica un valor de juego para esta línea, se sitúa entre 0.15° y 0.55°, y algunos registros dejan el campo vacío, de modo que la base que hay detrás de una cifra importa tanto como la cifra.
Dónde se sitúa la etapa de reducción en la envolvente
La etapa de reducción también determina cómo puede cablearse el conjunto. Un eje de salida hueco permite que los cables de potencia y de los sensores pasen por el eje de rotación en lugar de rodearlo, lo que elimina de la envolvente de la articulación un bucle de servicio con una vida a flexión finita. CubeMars fabrica dos modelos de este tipo, el AKH70-48 V1.0 y el AKH70-16 V1.0, y señala un eje hueco como característica de cada uno.
Lo que CubeMars afirma en el vídeo
Los siguientes puntos proceden de la descripción oficial del vídeo y se atribuyen a CubeMars, no a ensayos independientes:
- De la materia prima al engranaje acabado - el clip se presenta como una secuencia de producción completa y no como una única operación.
- Mecanizado de precisión seguido de acabado - las dos etapas de producción que menciona la descripción.
- La consistencia como objetivo - el objetivo declarado es un rendimiento fiable y constante y no una tolerancia llamativa.
- Diseñados para robótica - los engranajes se presentan como componentes para aplicaciones robóticas exigentes y no para un uso general de transmisión.
Las etapas de reducción de la línea de actuadores robóticos de CubeMars
CubeMars construye sus actuadores robóticos integrados en torno a cuatro piezas en una sola carcasa: un motor de corriente continua sin escobillas, una etapa de reducción planetaria, una placa controladora y un encoder. La relación de reducción separa los modelos más que cualquier otra cifra, y la línea va de 6:1 en el extremo rápido a 64:1 en el extremo lento.
De 6:1 a 64:1
El grupo de relación baja cambia multiplicación de par por velocidad de salida y transparencia. Los modelos AK80-6 KV100 y AK60-6 montan una etapa de 6:1, el AK80-8 KV60 una etapa de 8:1, y los modelos AK10-9, AK70-9 y AK80-9 una etapa de 9:1. Son las unidades que encajan en articulaciones que deben moverse con rapidez o dejarse empujar a mano - ejes distales de un brazo, tobillos y las articulaciones más rápidas de una plataforma con patas.
El grupo de relación media se sitúa entre la transparencia y la capacidad de carga. Los AK40-10 y AK45-10 montan etapas de 10:1, el AK70-10 KV100 una etapa de 10:1 en una carcasa de 621 g, y el AKH70-16 una etapa de 16:1 sobre un eje hueco. Aquí el actuador se elige normalmente por el par continuo de sostenimiento de la articulación y no por su velocidad máxima.
El grupo de relación alta está construido para articulaciones que soportan carga: el AK45-36 con 36:1, el AK60-39 con 39:1, el AKH70-48 con 48:1 y el AK80-64 con 64:1. Una etapa de 64:1 convierte un par de motor modesto en 120 Nm en la salida, que es lo que requiere una rodilla, una cadera o un eje pesado de manipulador, a costa de velocidad y de transparencia frente a fuerzas externas.
Una familia queda fuera de ese orden. Los AKA60-6 y AKA10-9 son unidades de accionamiento de rueda; incorporan una capacidad de carga radial reforzada para las cargas laterales que una rueda aplica a un eje de salida, un requisito distinto del de las cargas axiales y de momento que soporta una articulación.
Detalles del producto
| Modelo | Tensión nominal | Relación de reducción | Par nominal | Par máximo | Peso | Envolvente |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AK10-9 V3.0 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 940 g | Ø98 × 61.7 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 9:1 | 18 Nm | 48 Nm | 960 g | Ø98 × 61.7 mm |
| AK80-9 V3.0 KV100 | 48 V | 9:1 | 9 Nm | 22 Nm | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 8:1 | 10 Nm | 25 Nm | 570 g | Ø98 × 43.9 mm |
| AK80-6 KV100 | 48 V | 6:1 | 6 Nm | 12 Nm | 485 g | Ø98 × 38.5 mm |
| AK80-64 KV80 | 24/48 V | 64:1 | 48 Nm | 120 Nm | 850 g | Ø98 × 61.9 mm |
| AK70-10 KV100 | 24/48 V | 10:1 | 8.3 Nm | 24.8 Nm | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 9:1 | 8.5 Nm | 29.2 Nm | 540 g | Ø89 × 49 mm |
| AK60-39 V3.0 KV80 | 48 V | 39:1 | 24 Nm | 72 Nm | 750 g | Ø79 × 67 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 380 g | Ø79 × 43 mm |
| AK60-6 V1.1 KV140 | 24 V | 6:1 | 3 Nm | 9 Nm | 368 g | Ø79 × 39.5 mm |
| AKA60-6 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 460 g | Ø80 × 51.2 mm |
| AKA10-9 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 1060 g | Ø100 × 70 mm |
Especificaciones tomadas de las páginas de producto propias de los fabricantes tal como figuran en los registros de producto de ToBMS. Las cifras de par son valores del lado de salida; la columna de pico es un valor transitorio y la columna de relación indica la reducción nominal de la etapa planetaria.
Contexto de aplicación e ingeniería
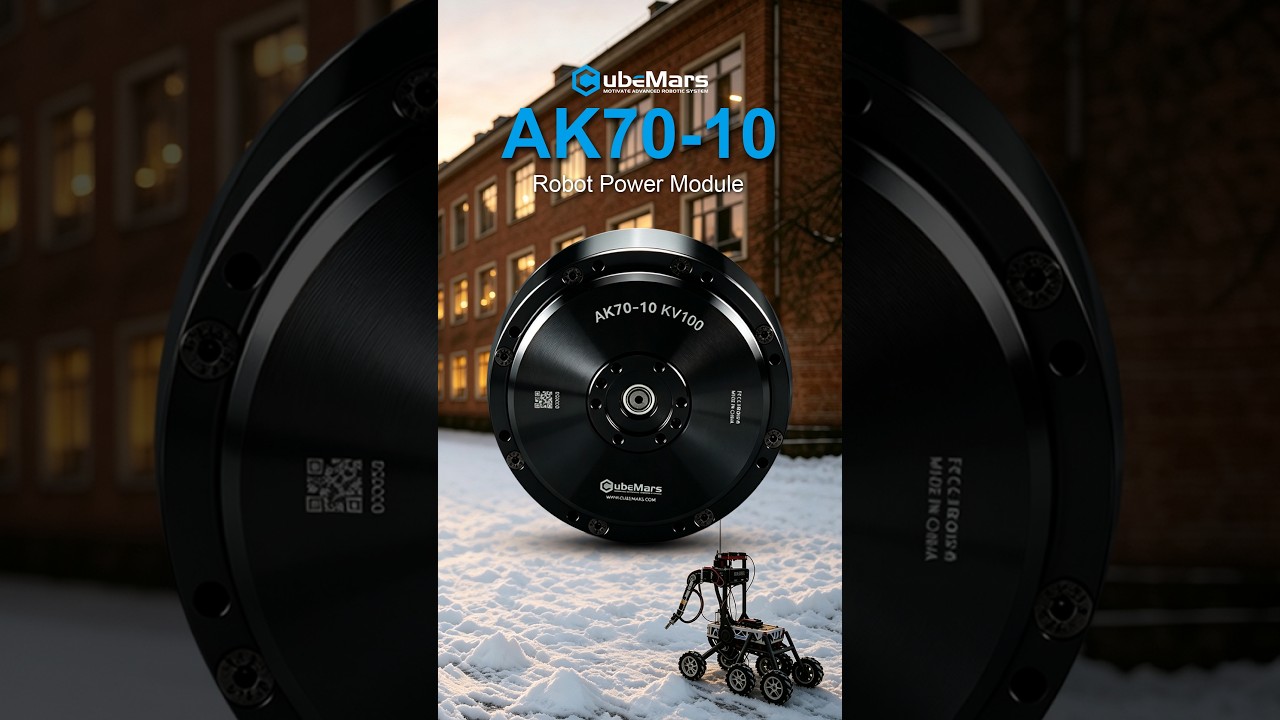
El rango de reducción se corresponde con las plataformas de forma bastante directa. El trabajo con patas y humanoides se concentra en la parte media del rango, donde una articulación necesita par suficiente para sostener un cuerpo pero todavía debe ser lo bastante retroaccionable para recuperar el equilibrio; ahí se sitúan el AK80-9, el AK70-9 y el AK10-9, y el AK70-10 KV100 fue el tema de un clip anterior de presentación de CubeMars en el mismo periodo. Las articulaciones de exoesqueleto y de rehabilitación suelen recaer en las mismas relaciones por la misma razón, y en ellas el peso y la envolvente deciden más que el par.
Los ejes industriales y de manipuladores pesados se inclinan por las relaciones altas, donde la articulación sostiene una carga durante periodos largos en lugar de acelerarla. Los módulos de accionamiento de AGV y de ruedas usan las relaciones bajas con un caso de carga distinto: una carga radial continua aplicada a un eje de salida y no un momento en torno a una articulación.
Del tema del vídeo se derivan dos puntos prácticos. En primer lugar, una etapa de engranajes fabricada con un proceso consistente es lo que permite que un bucle de control siga ajustado entre unidades, algo que importa más en una producción en serie que en un prototipo único. En segundo lugar, las cifras que deciden esto no están todas en una tabla de especificaciones: la ventana de servicio que hay detrás de un valor de pico, la base de medición de una cifra de juego y la velocidad a la que cambia a lo largo de la vida útil son cuestiones para el fabricante. ToBMS mantiene las cifras publicadas por modelo; no sustituye esas respuestas.
Explorar en ToBMS
- Explorar la categoría Actuadores robóticos →
- Actuadores robóticos: elección del actuador integrado para articulaciones →
- Explorar motores BLDC para robots humanoides →
- Explorar motores BLDC para exoesqueletos →
- Ver el perfil del fabricante CubeMars en ToBMS →
Acerca de CubeMars
CubeMars es una marca de potencia para robótica que trabaja en módulos de actuador de alta integración, motores de par sin carcasa y motores de cardán. La empresa contribuyó al proyecto MIT Mini Cheetah y desde entonces ha construido una gama de actuadores de la serie AK utilizada en el desarrollo de humanoides, cuadrúpedos, exoesqueletos y brazos robóticos.
Conclusión
Un vídeo de dos minutos sobre la producción de engranajes recuerda que las cifras de la página de un actuador son el resultado de un proceso y no un dato de partida. La relación, el par nominal, el peso y la envolvente reducen rápido la elección dentro de la línea de actuadores robóticos de CubeMars, desde las unidades de 6:1 construidas para la velocidad hasta la unidad de 64:1 construida para la carga; lo que hay detrás de esas cifras - la consistencia con que se fabrican los engranajes y el comportamiento del juego en la salida a lo largo de una vida de servicio - es la parte que el vídeo se propone mostrar y la que conviene dejar por escrito antes de encargar una articulación.