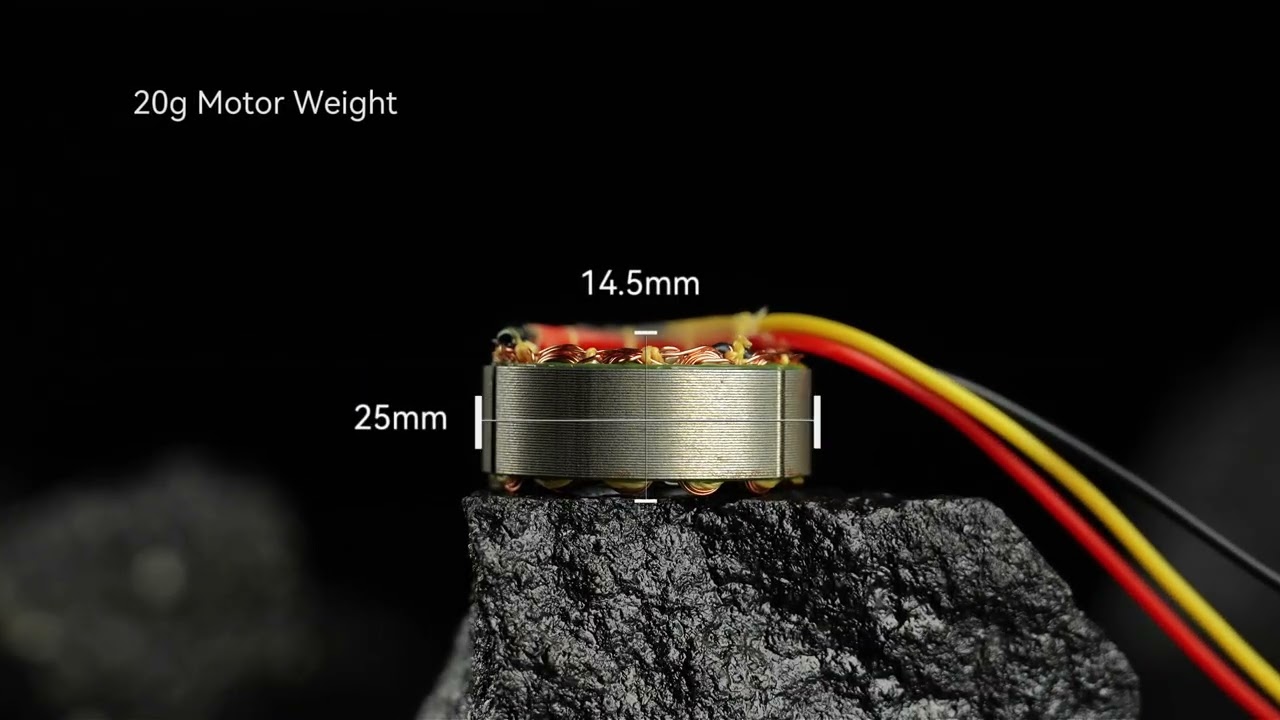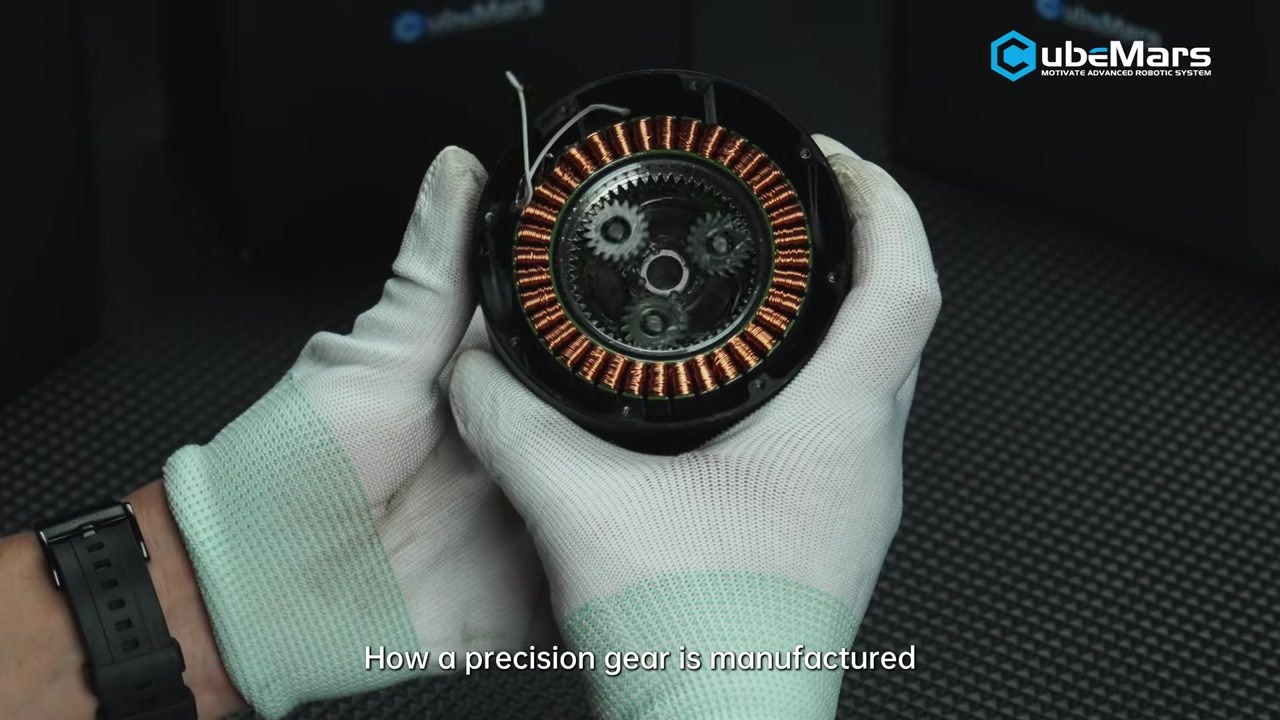
CubeMars, robotik aktüatörlerinin içinde kullanılan hassas dişlilerin üretimini ham maddeden işlemeye ve oradan son işlemlere kadar izleyen kısa bir üretim videosu yayımladı. 2 dakika 1 saniyelik klip, bir teknik özellik turu değil bir atölye zemini kaydıdır ve asıl konusu entegre bir aktüatörün hiçbir teknik özellik tablosunun göstermediği parçasıdır: hızlı ve düşük torklu bir fırçasız motoru yavaş ve yüksek torklu bir ekleme dönüştüren dişli kademesi.
Bu makale; videonun ne gösterdiğini, indirgeme kademesinin bir eklem hakkında adının yanında yazılı orandan neden daha fazlasını belirlediğini ve CubeMars robotik aktüatör serisinin indirgeme aralığının - hızlı uçta 6:1, yavaş uçta 64:1 - her birimin tasarlandığı eklemlerle nasıl eşleştiğini ele alıyor.
Video Neyi Gösteriyor
19 Eylül 2026’da resmî CubeMars YouTube kanalında yayımlanan klip, “CubeMars Hassas Dişlileri Nasıl Üretiliyor | Üretim Süreci” başlığıyla 2 dakika 1 saniye sürüyor. Bu bir süreç filmi: dizi ham maddeyle başlıyor ve hassas işlemeden geçerek son işlemlere doğru ilerliyor; vurgu, her adımın her takıldığında aynı şekilde davranan bir dişliye nasıl katkıda bulunduğu üzerinde.
Bu çerçeve olduğu gibi kabul edilmeye değer. Bir robot eklemindeki dişli kademesi tek bir tepe değerle yargılanmaz; çıkışın yinelenip yinelenmediği, çıkıştaki kayıp hareketin bir kullanım ömrü boyunca kontrol döngüsünün toleransı içinde kalıp kalmadığı ve aynı modelin iki birimi biri diğerinin yerine takıldığında aynı şekilde davranıp davranmadığı üzerinden yargılanır. Bu özellikler tasarım dosyasıyla değil üretim süreciyle belirlenir; bir üreticinin tesisin bu bölümünü filme almasının nedeni de budur.
Klipte test verisi, tolerans değeri, dişli malzemesi veya bir ölçüm protokolü yer almıyor; bu nedenle bir süreç özeti olarak okunmalıdır. Belirli bir aktüatörün değerleri, o model için yayımlanan değerler olarak kalır.
Orijinal Video
Kaynak: CubeMars resmî YouTube kanalı
Video: CubeMars Hassas Dişlileri Nasıl Üretiliyor | Üretim Süreci
İndirgeme Kademesi Bir Eklemin Davranışını Neden Belirler
Entegre bir aktüatör bir ödünleşimler zinciridir ve indirgeme kademesi bunların çoğunun merkezinde yer alır. Motor hız ve tork yoğunluğuna göre seçilir; dişli kademesi bu hızı kullanılabilir eklem torkuna dönüştürür. İkisi arasında olup bitenler - verim, kayıp hareket, rijitlik, yansıtılmış atalet ve aşınma - dişli kavramasında belirlenir.
Oran kolay olan sayıdır
Bir oran, çıkış hızının ne kadar düşürüldüğünü ve kuramsal olarak çıkış torkunun ne kadar çoğaltıldığını belirtir. Yolda ne kadar tork kaybedildiğini belirtmez. Planet bir kademe kendisine verilen torkun tamamını değil çoğunu geri verir; kalan kısım çıkış flanşındaki tork yerine redüktör içinde ısı olarak ayrılır. Bir yükü saatler boyunca tutan bir eklemde bu termal yol, tork değerinin kendisi kadar ağırlık taşır.
Oran ayrıca tepe değerin geçerli olduğu pencereyi de belirtmez. Tepe tork değeri geçicidir; anma değeri ise sargının ve yağlayıcının sürekli olarak dayanabileceği değerdir. Bu aktüatör serisi için yayımlanan kayıtlar genelinde tepe değer, model bazında anma değerin iki ile yaklaşık üç buçuk katı arasında yer alıyor. Bu yayılım sınıf için normaldir ve boyutlandırma açısından yararlıdır; çünkü bir görev çevriminin ne kadarının tutmak yerine hızlandırmaya harcanabileceğini tanımlar.
Kayıp hareket ve rijitlik dişli kavramasına bağlıdır
Kayıp hareket, dönüş yönü tersine döndüğünde çıkıştaki boşluktur. Kapalı döngü kontrolü altındaki bir eklem için bu, kazanç üzerinde bir sınırdır: denetleyici, o boşluk alınana kadar küçük bir komutu küçük bir hatadan ayıramaz; gevşek bir redüktöre sahip bir bacağın alternatif yük altında bir duruşu korumak yerine salınmasının nedeni budur. Değerler sektör genelinde farklı biçimlerde verilir - derece veya arkmin, girişte veya çıkışta ölçülmüş, yeni bir birimde veya alıştırma döneminden sonra - ve bu tercihler sayıyı büyük bir katsayıyla değiştirir. Bu seri için bir boşluk değeri yayımlandığında 0.15° ile 0.55° arasında yer alıyor ve birkaç kayıt bu alanı boş bırakıyor; dolayısıyla bir değerin arkasındaki temel, değerin kendisi kadar önemlidir.
İndirgeme kademesi gövde ölçüsünde nereye oturur
İndirgeme kademesi ayrıca montajın nasıl kablolanabileceğini de belirler. İçi boş bir çıkış mili, güç ve sensör kablolarının dönme ekseninin çevresinden değil içinden geçmesini sağlar; bu da eklemin gövde ölçüsünden sınırlı bir bükülme ömrüne sahip bir servis halkasını kaldırır. CubeMars bu türden iki model üretiyor, AKH70-48 V1.0 ve AKH70-16 V1.0, ve her biri için içi boş mili bir özellik olarak belirtiyor.
CubeMars’ın Videoda Belirttiği Noktalar
Aşağıdaki noktalar resmî video açıklamasından geliyor ve bağımsız testlere değil CubeMars’a atfediliyor:
- Ham maddeden bitmiş dişliye - klip tek bir işlem yerine eksiksiz bir üretim dizisi olarak sunuluyor.
- Hassas işleme ve ardından son işlemler - açıklamanın adını verdiği iki üretim aşaması.
- Hedef olarak tutarlılık - belirtilen amaç, öne çıkan bir tolerans değil güvenilir ve tutarlı performanstır.
- Robotik için tasarım - dişliler, genel aktarma organı kullanımı yerine zorlu robotik uygulamalar için bileşenler olarak sunuluyor.
CubeMars Robotik Aktüatör Serisinin Arkasındaki İndirgeme Kademeleri
CubeMars entegre robotik aktüatörlerini tek bir gövdede dört parça üzerine kuruyor: bir fırçasız DC motor, bir planet indirgeme kademesi, bir sürücü kartı ve bir enkoder. Modelleri diğer tüm tek değerlerden daha fazla indirgeme oranı ayırıyor ve seri hızlı uçta 6:1’den yavaş uçta 64:1’e uzanıyor.
6:1’den 64:1’e
Düşük oranlı grup, tork çoğaltımını çıkış hızı ve şeffaflık karşılığında değişir. AK80-6 KV100 ve AK60-6 modelleri 6:1 kademe, AK80-8 KV60 8:1 kademe, AK10-9, AK70-9 ve AK80-9 modelleri ise 9:1 kademe kullanıyor. Bunlar hızlı hareket etmesi veya elle itilmesi gereken eklemlere uyan birimlerdir - bir kolun uç eksenleri, ayak bilekleri ve bacaklı bir platformun daha hızlı eklemleri.
Orta oranlı grup şeffaflık ile yük kapasitesi arasında yer alır. AK40-10 ve AK45-10 10:1 kademe, AK70-10 KV100 621 g gövdede 10:1 kademe ve AKH70-16 içi boş mil üzerinde 16:1 kademe kullanıyor. Burada aktüatör genellikle eklemin en yüksek hızı yerine sürekli tutma torku için seçilir.
Yüksek oranlı grup yük taşıyan eklemler için tasarlandı: 36:1 ile AK45-36, 39:1 ile AK60-39, 48:1 ile AKH70-48 ve 64:1 ile AK80-64. 64:1 kademe, ölçülü bir motor torkunu çıkışta 120 Nm’ye dönüştürür; bir diz, bir kalça veya ağır bir manipülatör ekseninin gerektirdiği tam da budur ve bunun bedeli hız ile dış kuvvete karşı şeffaflıktır.
Bir aile bu sıralamanın dışında kalıyor. AKA60-6 ve AKA10-9 tekerlek tahrikli birimlerdir; bir tekerleğin çıkış miline uyguladığı yan yükler için güçlendirilmiş radyal yük kapasitesi taşırlar; bu, bir eklemin gördüğü eksenel ve moment yüklerinden farklı bir gereksinimdir.
Ürün Ayrıntıları
| Model | Nominal Gerilim | İndirgeme Oranı | Nominal Tork | Tepe Tork | Ağırlık | Gövde ölçüsü |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AK10-9 V3.0 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 940 g | Ø98 × 61.7 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 9:1 | 18 Nm | 48 Nm | 960 g | Ø98 × 61.7 mm |
| AK80-9 V3.0 KV100 | 48 V | 9:1 | 9 Nm | 22 Nm | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 8:1 | 10 Nm | 25 Nm | 570 g | Ø98 × 43.9 mm |
| AK80-6 KV100 | 48 V | 6:1 | 6 Nm | 12 Nm | 485 g | Ø98 × 38.5 mm |
| AK80-64 KV80 | 24/48 V | 64:1 | 48 Nm | 120 Nm | 850 g | Ø98 × 61.9 mm |
| AK70-10 KV100 | 24/48 V | 10:1 | 8.3 Nm | 24.8 Nm | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 9:1 | 8.5 Nm | 29.2 Nm | 540 g | Ø89 × 49 mm |
| AK60-39 V3.0 KV80 | 48 V | 39:1 | 24 Nm | 72 Nm | 750 g | Ø79 × 67 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 380 g | Ø79 × 43 mm |
| AK60-6 V1.1 KV140 | 24 V | 6:1 | 3 Nm | 9 Nm | 368 g | Ø79 × 39.5 mm |
| AKA60-6 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 460 g | Ø80 × 51.2 mm |
| AKA10-9 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 1060 g | Ø100 × 70 mm |
Teknik özellikler, ToBMS ürün kayıtlarında tutulduğu şekliyle üreticilerin kendi ürün sayfalarından alınmıştır. Tork değerleri çıkış tarafı değerleridir; tepe sütunu geçici bir değerdir ve oran sütunu planet kademenin nominal indirgeme oranını belirtir.
Uygulama ve Mühendislik Bağlamı
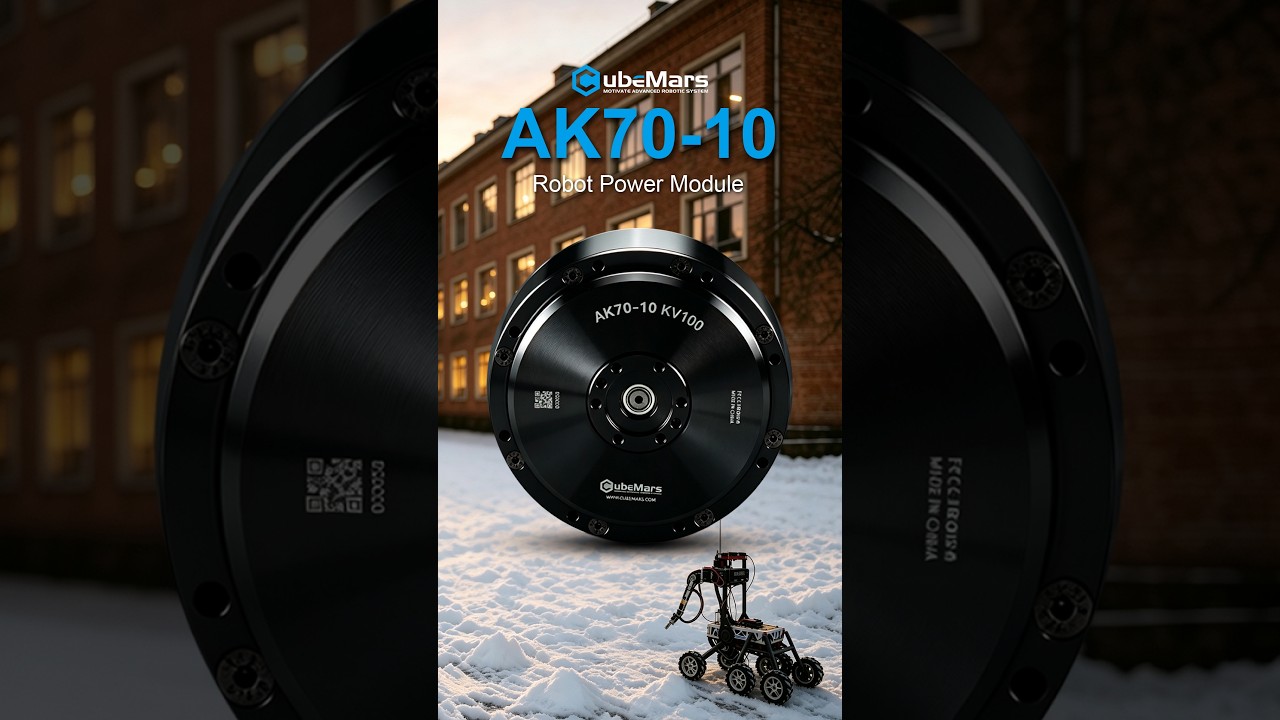
İndirgeme aralığı platformlarla oldukça doğrudan bir şekilde eşleşiyor. Bacaklı ve insansı çalışmalar aralığın ortasına yoğunlaşıyor; burada bir eklem bir gövdeyi taşıyacak kadar torka sahip olmalı ama yine de dengeyi geri kazanacak kadar geri sürülebilir kalmalıdır; AK80-9, AK70-9 ve AK10-9 tam orada yer alıyor ve AK70-10 KV100 aynı dönemde daha önceki bir CubeMars tanıtım klibinin konusuydu. Dış iskelet ve rehabilitasyon eklemleri de aynı nedenle genellikle aynı oranlara yerleşiyor; burada belirleyici olan torktan çok kütle ve gövde ölçüsüdür.
Endüstriyel ve ağır manipülatör eksenleri yüksek oranlara yöneliyor; burada eklem bir yükü hızlandırmak yerine uzun süreler boyunca tutar. AGV ve tekerlekli tahrik modülleri ise düşük oranları yine farklı bir yük durumuyla kullanıyor: bir eklem etrafındaki moment yerine çıkış miline uygulanan sürekli bir radyal yük.
Videonun konusundan iki pratik sonuç çıkıyor. Birincisi, tutarlı bir süreçle üretilen bir dişli kademesi, bir kontrol döngüsünün birimler arasında ayarlı kalmasını sağlayan şeydir; bu, tek bir prototipten çok bir seri üretimde önemlidir. İkincisi, bunu belirleyen değerlerin tamamı bir teknik özellik tablosunda yer almaz: bir tepe değerin arkasındaki görev penceresi, bir boşluk değerinin ölçüm temeli ve bu değerin ömür boyunca hangi hızda değiştiği üreticiye sorulacak sorulardır. ToBMS her model için yayımlanan değerleri tutar; bu yanıtların yerini almaz.
ToBMS’de Keşif
- Robotik Aktüatörler kategorisini inceleme →
- Robotik Aktüatörler: Robot Eklemleri İçin Doğru Entegre Aktüatör Nasıl Seçilir →
- İnsansı robotlar için BLDC motorları inceleme →
- Dış iskeletler için BLDC motorları inceleme →
- ToBMS’de CubeMars üretici profilini görüntüleme →
CubeMars Hakkında
CubeMars; yüksek entegrasyonlu aktüatör modülleri, çerçevesiz tork motorları ve gimbal motorları üzerinde çalışan bir robotik güç markasıdır. Şirket MIT Mini Cheetah projesine katkıda bulundu ve o zamandan bu yana insansı, dört ayaklı, dış iskelet ve robotik kol geliştirmede kullanılan bir AK serisi aktüatör yelpazesi oluşturdu.
Sonuç
Dişli üretimi hakkında iki dakikalık bir film, bir aktüatörün sayfasındaki sayıların bir sürecin girdisi değil çıktısı olduğunu hatırlatıyor. Oran, anma tork, kütle ve gövde ölçüsü, CubeMars robotik aktüatör serisi genelinde seçimi hızla daraltıyor - hız için tasarlanan 6:1 birimlerden yük için tasarlanan 64:1 birime kadar; bu değerlerin arkasında duran şey, yani dişlilerin ne kadar tutarlı üretildiği ve çıkıştaki kayıp hareketin bir kullanım ömrü boyunca nasıl davrandığı, videonun göstermeye çalıştığı ve bir eklem sipariş edilmeden önce yazıya dökülmeye değer kısımdır.