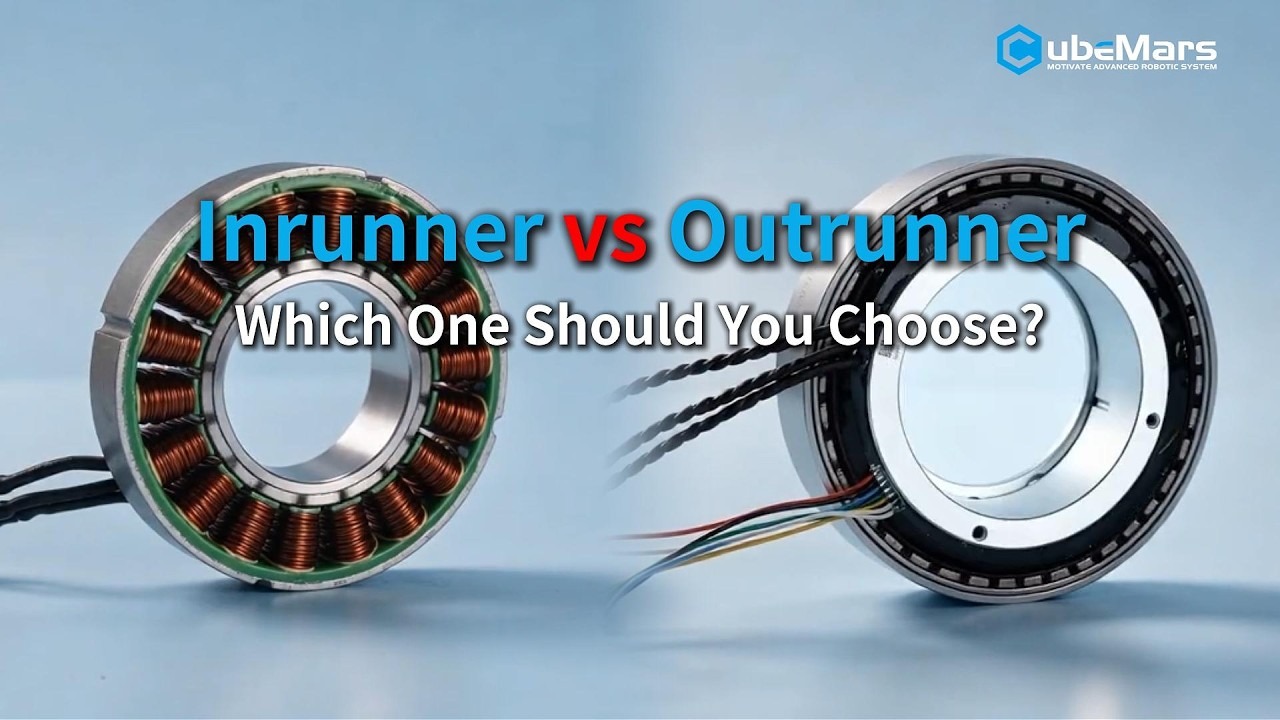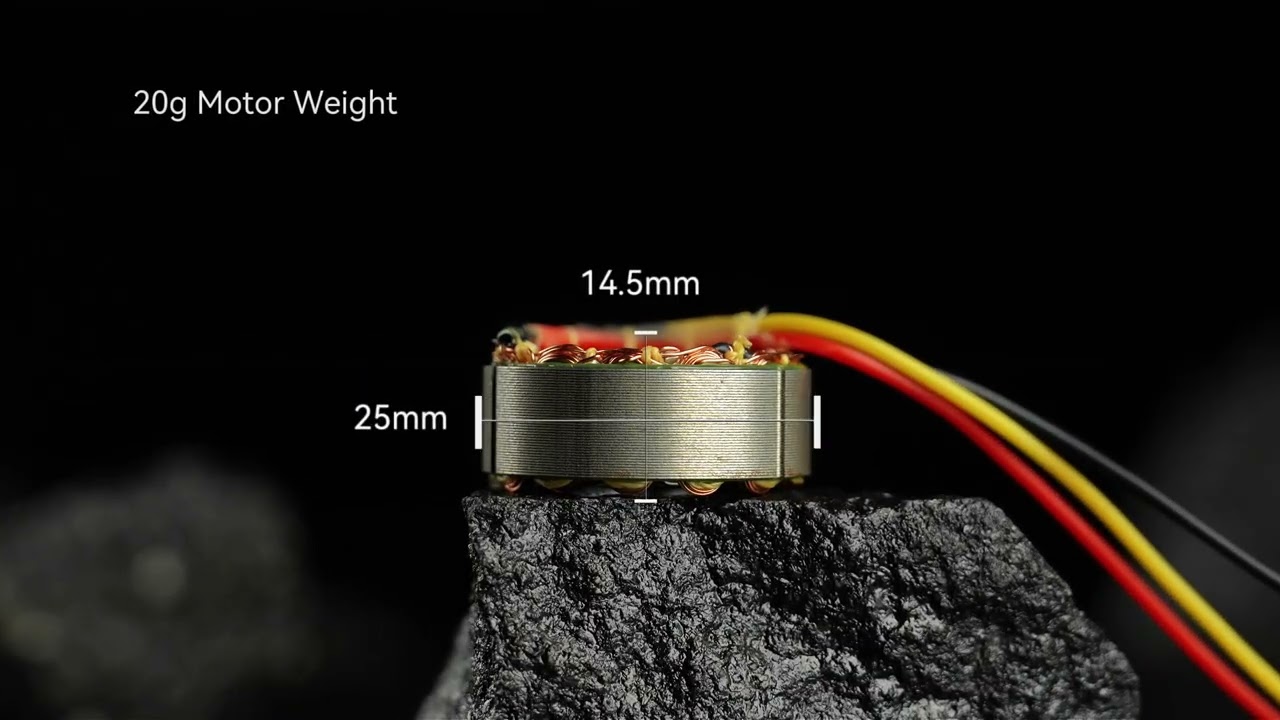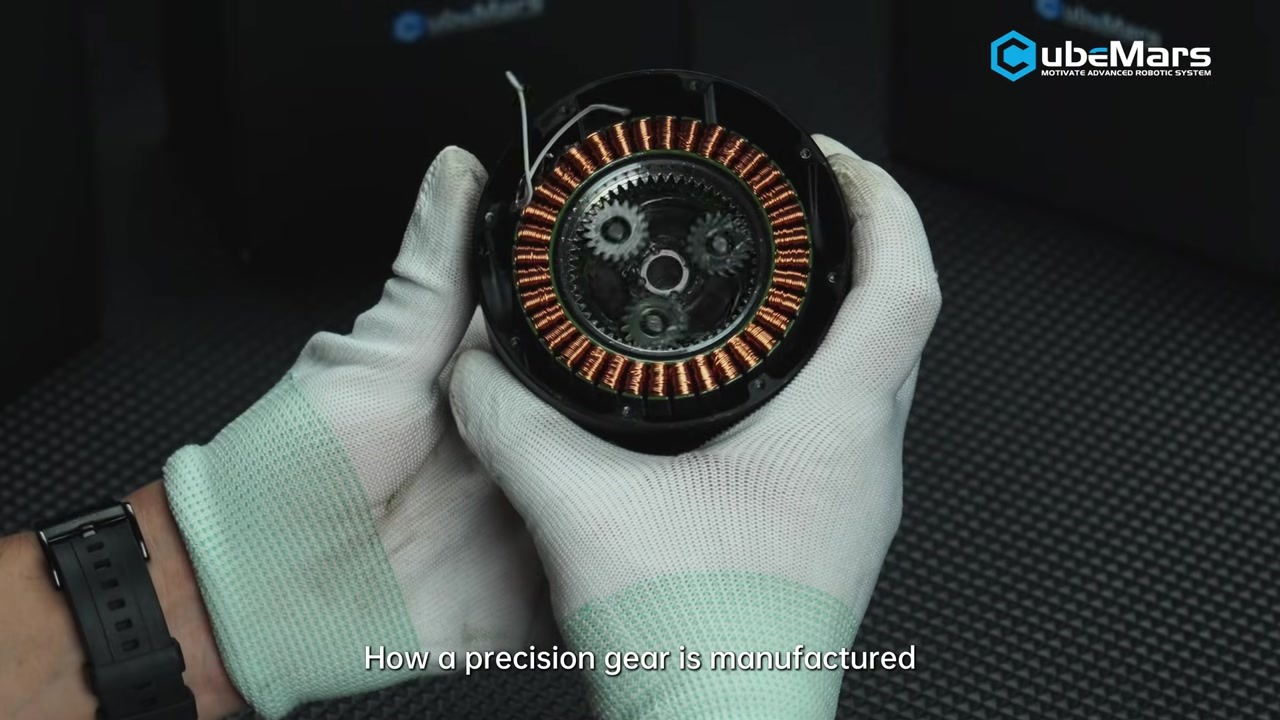
CubeMarsは、ロボット用アクチュエータの内部で使われる精密ギアの製造を、原材料から機械加工、仕上げまで追った短い製造動画を公開しています。2分1秒のこの映像は、仕様を解説するものではなく工場の現場を写したクリップであり、その本当の主題は、仕様表には表れない一体型アクチュエータの一部分、すなわち高速で低トルクのブラシレスモーターを低速で高トルクの関節に変えるギア段にあります。
本記事では、動画が示している内容、減速段がその名称の横に記された減速比以上に関節の挙動を左右する理由、そしてCubeMarsのロボット用アクチュエータ製品ラインの減速比の範囲(高速側の6:1、低速側の64:1)が、各ユニットの想定する関節にどのように対応するかを扱います。
動画の内容
この映像は2026年9月19日にCubeMars公式YouTubeチャンネルで公開され、タイトルは「CubeMarsの精密ギアはどのように作られるか | 製造プロセス」、長さは2分1秒です。これはプロセスを扱った映像であり、原材料から始まり、精密機械加工を経て仕上げへと進む流れを追い、各工程が、取り付けるたびに同じ挙動を示すギアにどう寄与するかに重点を置いています。
この捉え方は、そのまま受け止める価値があります。ロボット関節のギア段は、単一のピーク値では評価されません。出力が再現するかどうか、出力側のロストモーションが供用期間を通じて制御ループの許容範囲に収まるかどうか、そして同じモデルの二つのユニットを入れ替えたときに同一の挙動を示すかどうかで評価されます。こうした特性は設計図ではなく製造プロセスによって決まるため、メーカーは工場のこの工程を映像に収めるのです。
この映像には試験データ、公差の数値、ギアの材料、測定プロトコルは含まれていないため、プロセスの概要として受け取るべきです。個々のアクチュエータの数値は、そのモデルについて公開されている値のままです。
元の動画
出典: CubeMars公式YouTubeチャンネル
動画: CubeMarsの精密ギアはどのように作られるか | 製造プロセス
減速段が関節の挙動を左右する理由
一体型アクチュエータは妥協の連鎖であり、減速段はその多くの中心に位置します。モーターは速度とトルク密度で選ばれ、ギア段はその速度を使える関節トルクに変換します。その間で何が起こるか、すなわち効率、ロストモーション、剛性、反射慣性、摩耗は、歯車のかみ合いで決まります。
減速比は分かりやすい数値にすぎない
減速比は、出力回転速度がどれだけ低下し、理想的には出力トルクがどれだけ倍増するかを示します。しかし、途中でどれだけのトルクが失われるかは示しません。遊星段は与えられたトルクの大部分を伝えますが、すべてではありません。残りは出力フランジのトルクではなく、減速機内の熱として放出されます。負荷を何時間も保持する関節では、この熱の経路はトルクの数値そのものと同じ重みを持ちます。
減速比はまた、ピーク定格が適用される範囲も示しません。ピークトルクの数値は過渡的なものであり、定格値は巻線と潤滑剤が連続して耐えられる値です。このアクチュエータラインについて公開されている記録では、ピーク値はモデルごとに定格値の2倍から約3.5倍の間にあります。この幅はこのクラスでは一般的であり、サイジングに有用です。デューティサイクルのうち保持ではなく加速に費やせる割合を定めるからです。
ロストモーションと剛性はかみ合いで決まる
ロストモーションは、回転方向が反転したときの出力側の遊びです。閉ループ制御下の関節では、これはゲインの制限になります。その遊びが詰まるまで、コントローラは小さな指令と小さな誤差を区別できません。そのため、がたのある減速機を備えた脚は、交番荷重の下で姿勢を保持できずにハンチングを起こします。数値は業界全体で異なる方法で示されます。入力側か出力側か、新品時か慣らし運転後かという違いであり、これらの選択によって数値は大きく変わります。このラインについてバックラッシの値が公開されている場合、それは0.15°から0.55°の間にあり、一部の記録では項目が空欄のままです。そのため、数値の背後にある基準は数値そのものと同じくらい重要です。
減速段が外形の中で占める位置
減速段はまた、アセンブリの配線方法も決めます。中空の出力軸は、電源ケーブルとセンサーケーブルを回転軸の周囲ではなく軸を通して通すことができ、屈曲寿命が有限なサービスループを関節の外形から排除します。CubeMarsはこの種のモデルを二つ製造しており、AKH70-48 V1.0とAKH70-16 V1.0は、いずれも中空軸を特徴として挙げています。
動画内で CubeMars が述べていること
以下の点は公式の動画説明に基づくものであり、独立した試験ではなくCubeMarsによる記載です。
- 原材料から完成したギアまで - この映像は単一の作業ではなく、一連の製造工程全体として提示されています。
- 精密機械加工とそれに続く仕上げ - 説明で挙げられている二つの製造段階です。
- 目標としての一貫性 - 示されている狙いは、目を引く公差ではなく、信頼性が高く一貫した性能です。
- ロボティクス向けの設計 - ギアは、一般的な駆動系用途ではなく、要求の厳しいロボット用途向けの部品として提示されています。
CubeMarsのロボット用アクチュエータ製品ラインを支える減速段
CubeMarsは、一体型ロボット用アクチュエータを、一つのハウジング内の四つの部品、すなわちブラシレスDCモーター、遊星減速段、ドライバ基板、エンコーダを中心に構成しています。減速比は他のどの単一の数値よりもモデルを分かつ要素であり、このラインは高速側の6:1から低速側の64:1まで展開しています。
6:1から64:1まで
低減速比グループは、トルクの倍増を出力速度と透過性のために犠牲にしています。AK80-6 KV100とAK60-6は6:1の段を、AK80-8 KV60は8:1の段を、AK10-9、AK70-9、AK80-9は9:1の段を備えています。これらは、素早く動かす必要がある関節や、手で押して動かす関節に適したユニットです。アームの末端側の軸、足首、脚式プラットフォームのより高速な関節などです。
中減速比グループは、透過性と負荷容量の間に位置します。AK40-10とAK45-10は10:1の段を、AK70-10 KV100は621 gのハウジングで10:1の段を、AKH70-16は中空軸で16:1の段を備えています。ここでは通常、アクチュエータは関節の最高速度ではなく連続保持トルクを基準に選ばれます。
高減速比グループは負荷を支える関節向けに作られています。AK45-36は36:1、AK60-39は39:1、AKH70-48は48:1、AK80-64は64:1です。64:1の段は、控えめなモーターのトルクを出力側で120 Nmに変えます。これは膝、股関節、重量物を扱うマニピュレータの軸が必要とする値であり、その代償として速度と外力に対する透過性が失われます。
一つのファミリーだけはこの並びに当てはまりません。AKA60-6とAKA10-9は車輪駆動用のユニットであり、車輪が出力軸に加える側方荷重に対応するため、強化されたラジアル荷重容量を備えています。これは関節が受けるアキシャル荷重やモーメント荷重とは異なる要件です。
製品詳細
| モデル | 定格電圧 | 減速比 | 定格トルク | ピークトルク | 質量 | 外形 |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AK10-9 V3.0 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 940 g | Ø98 × 61.7 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 9:1 | 18 Nm | 48 Nm | 960 g | Ø98 × 61.7 mm |
| AK80-9 V3.0 KV100 | 48 V | 9:1 | 9 Nm | 22 Nm | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 8:1 | 10 Nm | 25 Nm | 570 g | Ø98 × 43.9 mm |
| AK80-6 KV100 | 48 V | 6:1 | 6 Nm | 12 Nm | 485 g | Ø98 × 38.5 mm |
| AK80-64 KV80 | 24/48 V | 64:1 | 48 Nm | 120 Nm | 850 g | Ø98 × 61.9 mm |
| AK70-10 KV100 | 24/48 V | 10:1 | 8.3 Nm | 24.8 Nm | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 9:1 | 8.5 Nm | 29.2 Nm | 540 g | Ø89 × 49 mm |
| AK60-39 V3.0 KV80 | 48 V | 39:1 | 24 Nm | 72 Nm | 750 g | Ø79 × 67 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 380 g | Ø79 × 43 mm |
| AK60-6 V1.1 KV140 | 24 V | 6:1 | 3 Nm | 9 Nm | 368 g | Ø79 × 39.5 mm |
| AKA60-6 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 460 g | Ø80 × 51.2 mm |
| AKA10-9 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 1060 g | Ø100 × 70 mm |
仕様は、ToBMSの製品記録にあるメーカー自身の製品ページに基づきます。トルクの数値は出力側の値であり、ピークの列は過渡的な定格、減速比の列は遊星段の公称減速比を示します。
用途と技術的な位置づけ
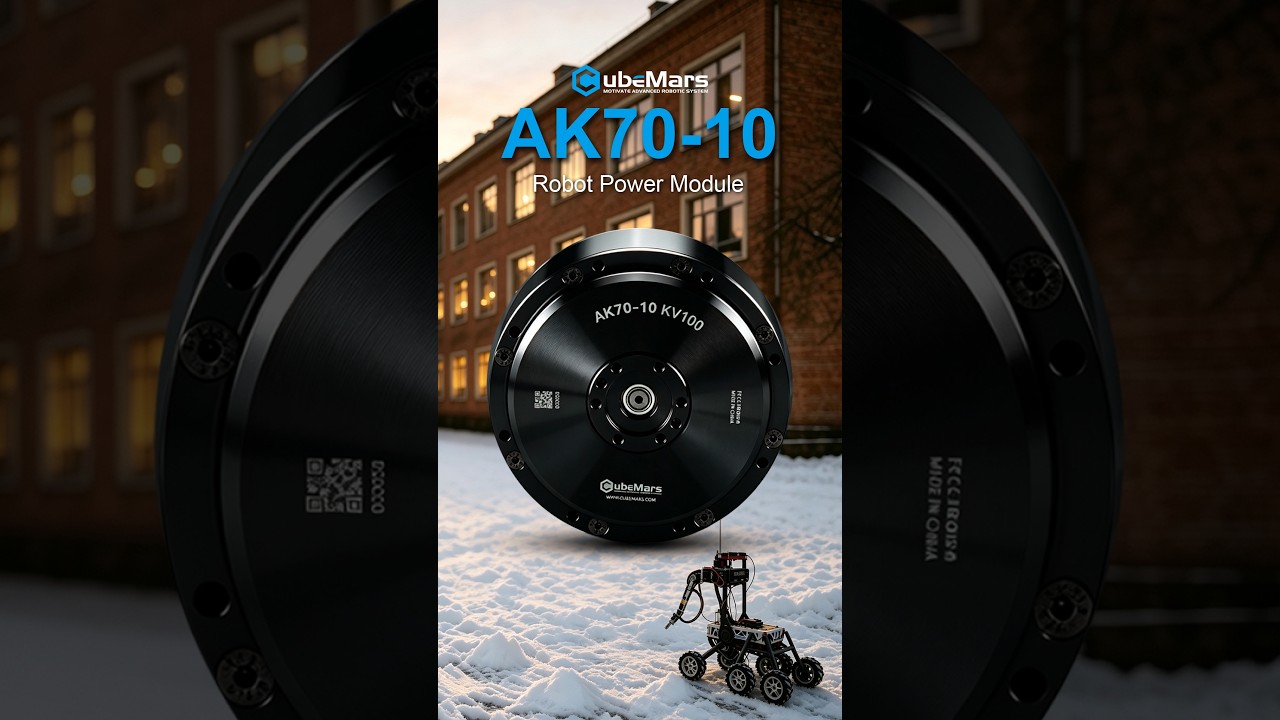
減速比の範囲は、プラットフォームにかなり直接対応します。脚式ロボットとヒューマノイドの用途は範囲の中間部に集中します。そこでは関節が機体を支えるのに十分なトルクを必要としながら、バランスを立て直せるだけのバックドライブ性も備えている必要があります。AK80-9、AK70-9、AK10-9はこの領域に位置し、AK70-10 KV100は同じ期間にCubeMarsが公開した以前の紹介映像の題材でした。パワーアシストスーツとリハビリテーションの関節も同じ理由で同じ減速比に落ち着くことが多く、トルクよりも質量と外形が判断の多くを占めます。
産業用および重量物を扱うマニピュレータの軸は高減速比側に移ります。そこでは関節は負荷を加速させるのではなく、長時間にわたって保持します。AGVと車輪駆動モジュールは低減速比を使用しますが、荷重条件はまた別です。関節まわりのモーメントではなく、出力軸に連続的に加わるラジアル荷重です。
この映像の主題からは、実務上の二つの点が導かれます。第一に、一貫したプロセスで製造されたギア段があってこそ、制御ループはユニット間で調整状態を保てます。これは単一の試作機よりも量産時に重要になります。第二に、これを決める数値はすべてが仕様表に載っているわけではありません。ピーク定格の背後にあるデューティ範囲、バックラッシ値の測定基準、そして供用期間中にそれが変化する割合は、メーカーに確認すべき事項です。ToBMSはモデルごとに公開された数値を保持しており、そうした答えの代わりになるものではありません。
ToBMSで見る
- ロボット用アクチュエータのカテゴリを見る →
- ロボット用アクチュエータ:ロボット関節に適した一体型アクチュエータの選び方 →
- ヒューマノイドロボット向けBLDCモーターを見る →
- パワーアシストスーツ向けBLDCモーターを見る →
- ToBMSでCubeMarsのメーカープロフィールを見る →
CubeMars について
CubeMarsは、高集積度のアクチュエータモジュール、フレームレストルクモーター、ジンバルモーターに取り組むロボティクスパワーブランドです。同社はMIT Mini Cheetahプロジェクトに貢献し、その後、ヒューマノイド、四脚ロボット、パワーアシストスーツ、ロボットアームの開発で使われるAKシリーズのアクチュエータを展開してきました。
まとめ
ギア製造を扱った2分の映像は、アクチュエータのページに載る数値が、プロセスへの入力ではなくプロセスの出力であることを思い出させます。減速比、定格トルク、質量、外形は、CubeMarsのロボット用アクチュエータライン全体で候補を素早く絞り込みます。速度のために作られた6:1のユニットから、負荷のために作られた64:1のユニットまでです。それらの数値の背後にあるもの、すなわちギアがどれだけ一貫して作られているか、出力側のロストモーションが供用期間を通じてどう振る舞うかは、この映像が示そうとしている部分であり、関節を発注する前に文書にしておく価値のある部分です。