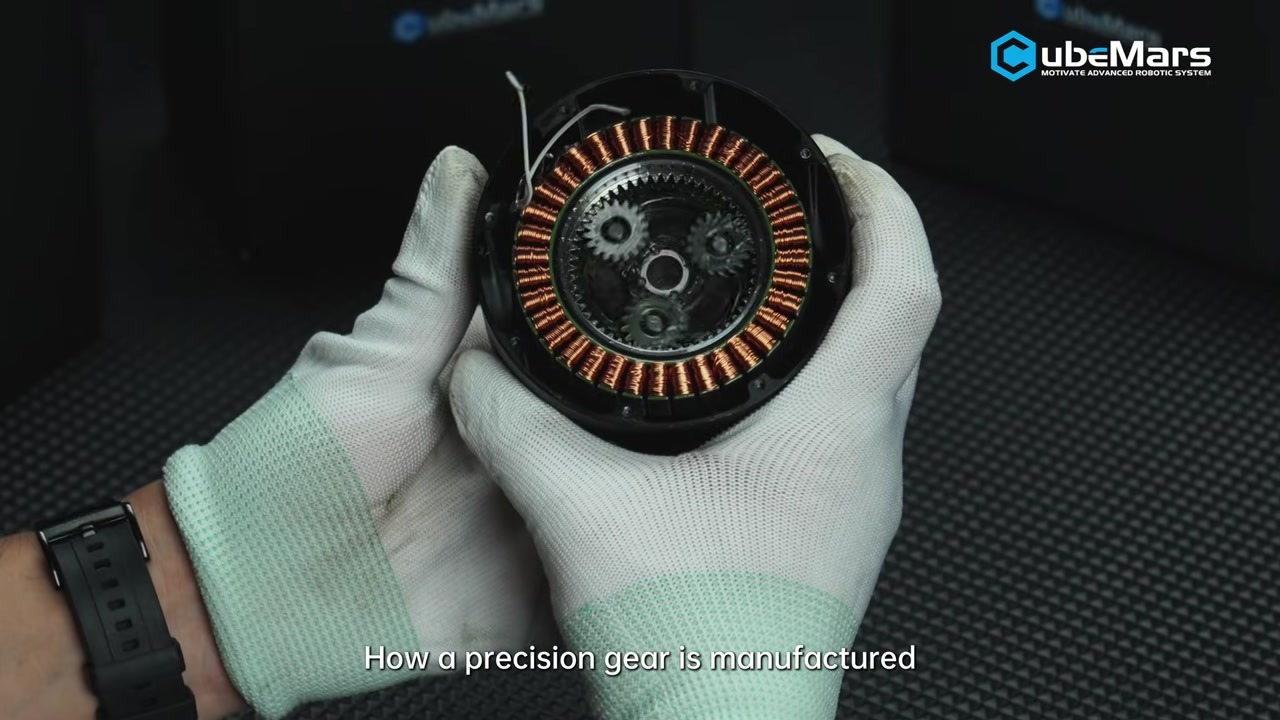
CubeMars अपनी फ्रेमलेस टॉर्क मोटर श्रृंखला को दो रोटर आर्किटेक्चर के आसपास बनाता है: इनरनर (inrunner) वाली RI सीरीज और आउटरनर (outrunner) वाली RO सीरीज। दोनों स्टेटर-रोटर किट के रूप में बिना हाउसिंग, बियरिंग या शाफ्ट के आपूर्ति किए जाते हैं, जिससे यांत्रिक सीमा मशीन डिज़ाइनर पर छोड़ दी जाती है। यह लेख दोनों सीरीज के लिए निर्माता द्वारा प्रकाशित डेटा को साथ-साथ रखता है और बताता है कि रोबोटिक जोड़ में प्रत्येक आर्किटेक्चर कहाँ उपयुक्त है।
वीडियो में क्या दिखाया गया है
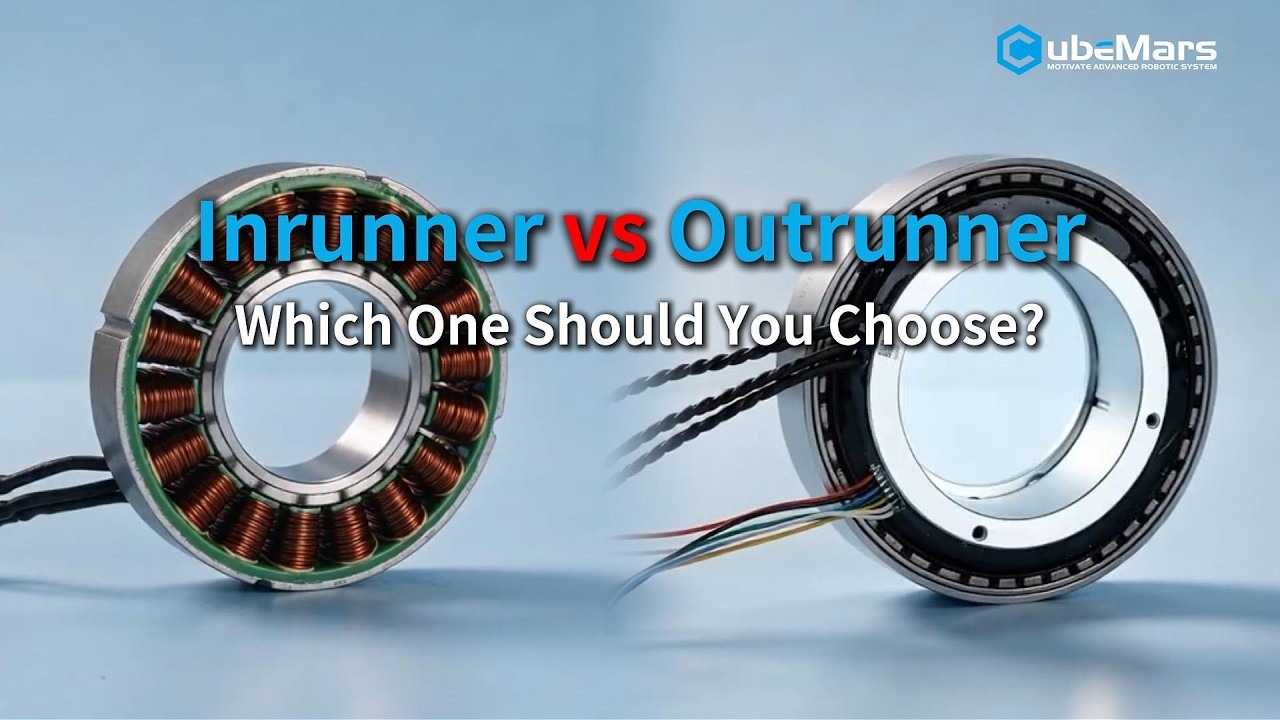
CubeMars 46 सेकंड में इस चुनाव को रोटर विन्यास के प्रश्न के रूप में प्रस्तुत करता है। इनरनर में स्टेटर बाहर रहता है और रोटर केंद्र में घूमता है, जिससे घूर्णन जड़त्व कम और प्रतिक्रिया तेज़ मिलती है; निर्माता इसे उन परिशुद्ध जोड़ों के लिए निर्देशित करता है जिन्हें बार-बार चालू और रुकना होता है। आउटरनर में स्टेटर केंद्र में होता है और रोटर बाहर घूमता है, तथा इसकी लंबी लीवर भुजा समान आकार में अधिक टॉर्क देती है। वीडियो चयन मापदंड पर समाप्त होता है: टॉर्क, गति, उपलब्ध स्थान, खोखले शाफ्ट की आवश्यकता और यांत्रिक एकीकरण।
मूल वीडियो
स्रोत: CubeMars आधिकारिक YouTube चैनल
वीडियो: CubeMars RI और RO सीरीज़ फ्रेमलेस टॉर्क मोटर
व्यवहार में “फ्रेमलेस” का क्या अर्थ है
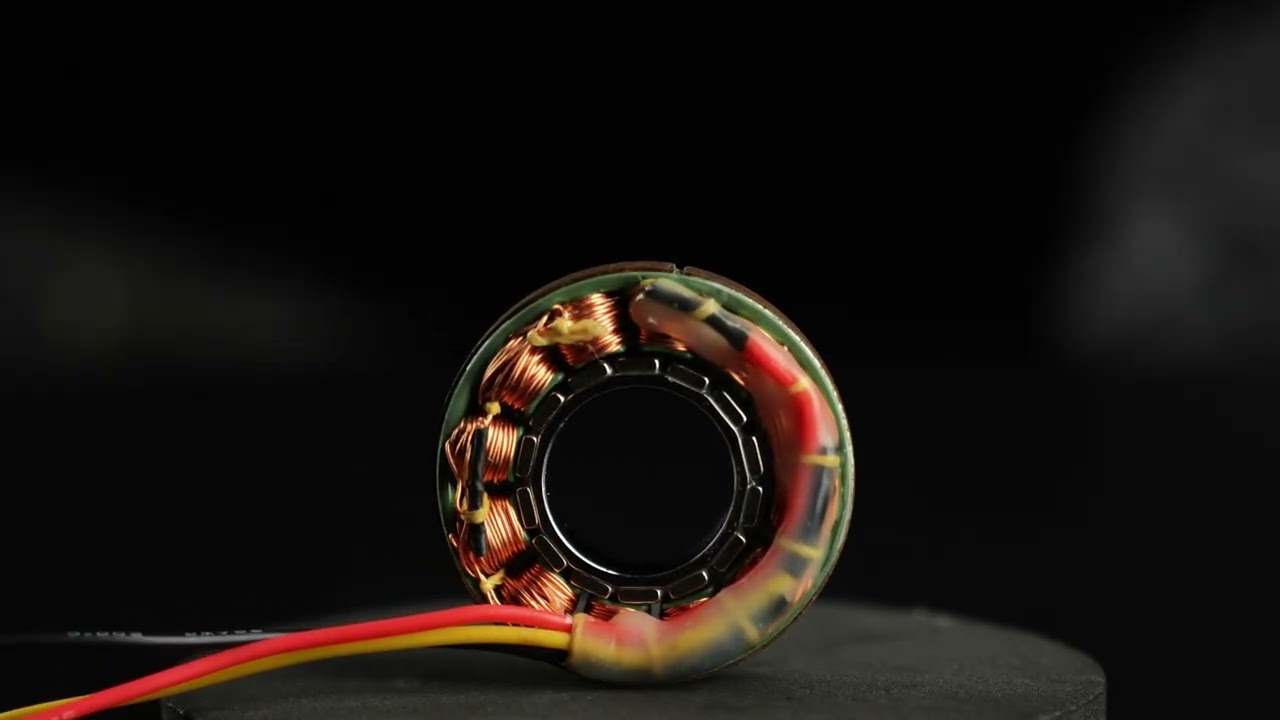
फ्रेमलेस टॉर्क मोटर दो हिस्सों में आता है: वाइंडिंग वाला स्टेटर और रोटर रिंग, बिना हाउसिंग, आउटपुट शाफ्ट या बियरिंग के। यह संयोजन सीधे जोड़ की संरचना में चिपकाया या कसा जाता है, जिससे मोटर का बाहरी व्यास जोड़ का बाहरी व्यास बन जाता है और घूर्णन अक्ष के साथ खोखला छिद्र केबल, स्लिप रिंग या रिड्यूसर इनपुट शाफ्ट के लिए खुला रहता है।
व्यावहारिक परिणाम कॉम्पैक्टनेस और यांत्रिक पारदर्शिता हैं: डिज़ाइन में रिड्यूसर हाउसिंग को ध्यान में रखने की आवश्यकता नहीं, और जोड़ की कठोरता मोटर केस से नहीं बल्कि वहन संरचना से तय होती है। इसका विपरीत यह है कि बियरिंग समर्थन, संरेखण और ऊष्मा निष्कासन एकीकृतकर्ता के पास चले जाते हैं। फ्रेमलेस डिज़ाइन उन टीमों को पुरस्कृत करता है जो जोड़ की संरचनात्मक और थर्मल डिज़ाइन पहले से संभालती हैं, और तैयार यूनिट खोजने वालों के लिए कठिन होता है।
RI सीरीज: फ्रेमलेस इनरनर टॉर्क मोटर
RI सीरीज श्रृंखला का इनरनर पक्ष है। निर्माता के अनुसार, ये मोटर उच्च-परिशुद्ध रोबोटिक्स और औद्योगिक स्वचालन के लिए विकसित किए गए हैं — एक्सोस्केलेटन, चौपाया रोबोट और सहयोगी भुजाएँ — और उच्च टॉर्क घनत्व, कम कोगिंग टॉर्क तथा 0,01° तक नियंत्रण रिज़ॉल्यूशन से पहचाने जाते हैं। चौड़ाई और मोटाई तंग स्थापन स्थानों के लिए डिज़ाइन की गई है और सीरीज अनुकूलन का समर्थन करती है।
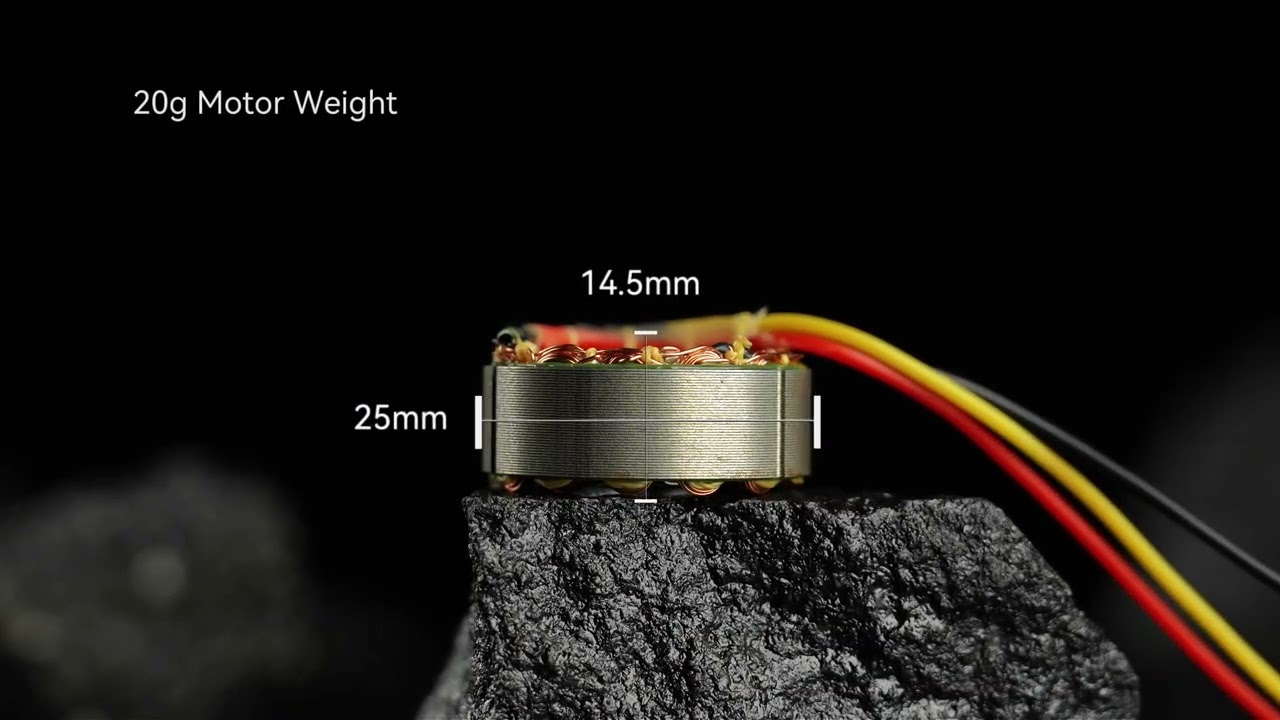
नीचे दी तुलना में सात RI मॉडल शामिल हैं, 20 g से 500 g तक, जिनका पीक टॉर्क 72 mN·m से 4,95 N·m है। छिद्र फ्रेम आकार के साथ नियमित रूप से बढ़ता है, RI20 में 11,6 mm से RI100 में 45 mm तक; आमतौर यही पैरामीटर तय करता है कि कोई जोड़ अपने केबल बंडल को मोटर के भीतर से गुज़ार सकता है या नहीं।
| मॉडल | आयाम | छिद्र / खोखला शाफ्ट | वज़न | पीक टॉर्क |
|---|---|---|---|---|
| RI20 KV600 | Ø25 × 14,5 mm | 11,6 mm | 20 g | 72 mN·m |
| RI30 KV260 | Ø38 × 14 mm | 17 mm | 40 g | 230 mN·m |
| RI50 KV100 | Ø54 × 27 mm | 22 mm | 180,8 g | 1,67 N·m |
| RI60 KV120 | Ø60 × 23 mm | 30 mm | 155,9 g | 1,63 N·m |
| RI70 KV95 | Ø76 × 24 mm | 38 mm | 270,4 g | 2,68 N·m |
| RI80 V2.0 KV75 | Ø85 × 27 mm | 40,5 mm | 411 g | 4,1 N·m |
| RI100 KV105 | Ø104 × 26 mm | 45 mm | 500 g | 4,95 N·m |
विनिर्देश वे हैं जो निर्माता ने अपने उत्पाद पृष्ठों पर प्रकाशित किए हैं। छिद्र को मॉडल के अनुसार थ्रू-बोर व्यास या खोखले शाफ्ट व्यास के रूप में दिया गया है।
RO सीरीज: फ्रेमलेस आउटरनर टॉर्क मोटर
RO सीरीज विपरीत दृष्टिकोण अपनाती है: रोटर स्टेटर के बाहर घूमता है। CubeMars इस श्रृंखला को बड़े खोखले छिद्र पर जोर देते हुए रोबोटिक्स के लिए स्थापित करता है, और प्रत्येक आकार को दो रूपों में बाँटता है: हॉल सेंसर वाला Standard और बिना हॉल सेंसर वाला Lite। यह अंतर एकीकरण के समय मायने रखता है, क्योंकि जिस जोड़ को स्टार्ट पर कम्यूटेशन फीडबैक चाहिए, उसे हॉल युक्त रूप चाहिए।
नीचे पाँच RO मॉडल दिए गए हैं, 60 g के RO40 Lite से लेकर 710 g के RO100 तक। पीक टॉर्क 0,6 N·m से 12 N·m है, और प्रकाशित नो-लोड गति फ्रेम बढ़ने पर घटती है, RO60 के 5520 rpm से RO100 के 2550 rpm तक; बड़े और अधिक टॉर्क वाले मॉडलों में कम KV का अपेक्षित परिणाम।
| मॉडल | आयाम | वज़न | पीक टॉर्क | नो-लोड गति | रूप |
|---|---|---|---|---|---|
| RO40 KV140 Lite | Ø46,3 × 13 mm | 60 g | 0,6 N·m | 3400 rpm | Lite (बिना हॉल) |
| RO50 KV108 Lite | Ø61,7 × 14,5 mm | 105 g | 0,9 N·m | 2600 rpm | Lite (बिना हॉल) |
| RO60 KV115 Standard | Ø73,8 × 23 mm | 248 g | 2,4 N·m | 5520 rpm | Standard (हॉल सहित) |
| RO80 KV105 Standard | Ø92,6 × 26,4 mm | 352 g | 4 N·m | 5040 rpm | Standard (हॉल सहित) |
| RO100 KV55 Standard | Ø113,5 × 36,2 mm | 710 g | 12 N·m | 2550 rpm | Standard (हॉल सहित) |
विनिर्देश वे हैं जो निर्माता ने अपने उत्पाद पृष्ठों पर प्रकाशित किए हैं। «Standard» और «Lite» क्रमशः हॉल सेंसर युक्त और हॉल रहित रूपों को दर्शाते हैं।
इनरनर या आउटरनर: आर्किटेक्चर कैसे भिन्न हैं
दोनों सीरीज के बीच चुनाव मुख्यतः इस बात का प्रश्न है कि जोड़ कौन सा भौतिक आकार स्वीकार कर सकता है। इनरनर अपना घूर्णन द्रव्यमान अक्ष के पास केंद्रित करता है, जिससे रोटर जड़त्व कम रहता है और तेज़ त्वरण वाले जोड़ों के लिए उपयुक्त है; प्रकाशित RI आंकड़े इसे दर्शाते हैं, सबसे बड़ा RI मॉडल 500 g पर 4,95 N·m तक पहुँचता है। आउटरनर रोटर को बड़ी त्रिज्या पर रखता है, जो कम गति पर टॉर्क उत्पादन के अनुकूल है: RO100 710 g पर 12 N·m देता है, जो RI100 के पीक का लगभग ढाई गुना है।
| विशेषता | RI100 KV105 | RO100 KV55 |
|---|---|---|
| रोटर विन्यास | इनरनर | आउटरनर |
| बाहरी व्यास | 104 mm | 113,5 mm |
| अक्षीय लंबाई | 26 mm | 36,2 mm |
| वज़न | 500 g | 710 g |
| पीक टॉर्क | 4,95 N·m | 12 N·m |
| छिद्र | 45 mm | बड़ा खोखला छिद्र |
| कम्यूटेशन फीडबैक | मॉडल पर निर्भर | Standard रूपों में हॉल |
मान वे हैं जो निर्माता ने प्रकाशित किए हैं। दोनों मॉडल अपनी-अपनी श्रृंखला में सबसे बड़े हैं और प्रत्यक्ष विकल्प नहीं हैं।
अक्षीय लंबाई दूसरा निर्णायक मान है। RI सीरीज पतली रहती है — पूरी श्रृंखला में 13 mm से 27 mm — जो उन जोड़ों के अनुकूल है जिनमें मोटर को किसी अंग खंड के भीतर छिपना होता है। RO श्रृंखला अधिक ऊँची है, और RO100 अपने 36,2 mm के साथ एक कॉम्पैक्ट कलाई या टखने से अधिक अक्षीय स्थान माँगता है।
प्रत्येक सीरीज कहाँ उपयुक्त है
दोनों सीरीज मशीनों के समान व्यापक समूह को लक्षित करती हैं, लेकिन प्रकाशित आयाम उन्हें अलग-अलग जोड़ों की ओर ले जाते हैं। पतले अनुप्रस्थ काट और निचले सिरे पर छोटे छिद्रों वाली RI श्रृंखला हल्के और स्थान-क्रिटिकल जोड़ों के अनुकूल है: 20 g और 40 g वाले RI20 और RI30 स्वाभाविक रूप से एक्सोस्केलेटन के कूल्हे या छोटे चौपाया रोबोट की टाँग में बैठते हैं, जहाँ हर ग्राम पहनने वाले या पेलोड बजट पर बोझ होता है। बड़े RI मॉडल सहयोगी भुजाओं की धुरी पर जाते हैं, जहाँ RI100 का 45 mm छिद्र उस केबल बंडल के लिए जगह देता है जिसे घूमने वाले जोड़ से गुज़रना होता है।
RO श्रृंखला उन जोड़ों पर केंद्रित है जो अक्षीय स्थान को टॉर्क और बड़े थ्रू-बोर के लिए बदलते हैं। Cobot आर्म की आधार धुरी, भारी क्वाड्रुपेड रोबोट का कूल्हा, या ऐसा एक्सोस्केलेटन जोड़ जिसे टॉर्क और वायरिंग जगह दोनों चाहिए, Standard रूपों के सामान्य उदाहरण हैं। 60 g और 105 g वाले Lite रूप तब भार-क्रिटिकल विकल्प हैं जब जोड़ बिना हॉल फीडबैक के कम्यूटेट कर सके।
एकीकरण संबंधी टिप्पणियाँ
अधिकांश फ्रेमलेस स्थापनाओं का फैसला तीन बातों से होता है। पहली कम्यूटेशन फीडबैक है: RO Standard रूप हॉल सेंसर के साथ आते हैं और Lite रूप उनके बिना, इसलिए जिस नियंत्रक को स्टार्ट पर रोटर की स्थिति चाहिए, उसे सही रूप के साथ मिलाना होगा। दूसरी छिद्र है: उसे उस केबल बंडल, स्लिप रिंग या रिड्यूसर शाफ्ट को रास्ता देना होगा जिसे जोड़ वास्तव में उपयोग करता है, और RI सीरीज में प्रकाशित छिद्र मान 11,6 mm से 45 mm तक हैं। तीसरी थर्मल पथ है। हाउसिंग के बिना, स्टेटर की गर्मी उस संरचना से निकलनी होगी जिससे वह चिपका है, इसलिए माउंटिंग सतह थर्मल डिज़ाइन का हिस्सा बन जाती है।
ToBMS पर देखें
इस लेख में शामिल मॉडल निम्नलिखित हैं और इनकी तुलना साथ-साथ की जा सकती है:
फ्रेमलेस टॉर्क मोटर श्रेणी में वर्तमान में सूचीबद्ध मॉडलों में से बारह RI और RO सीरीज से संबंधित हैं, और पूरी श्रृंखला CubeMars द्वारा प्रकाशित है।
निष्कर्ष
RI और RO सीरीज एक ही निर्माता से दो मानक फ्रेमलेस आर्किटेक्चर को कवर करती हैं, जिससे तुलना असामान्य रूप से स्पष्ट हो जाती है: समान ब्रांड, समान प्रकाशित डेटा प्रारूप, और पतली-हल्की इनरनर डिज़ाइन तथा अक्षीय लंबाई को टॉर्क और छिद्र आकार के लिए बदलने वाली आउटरनर डिज़ाइन के बीच स्पष्ट विभाजन। सख्त अक्षीय बजट वाले जोड़ के लिए RI सीरीज स्वाभाविक शुरुआती बिंदु है। जिस जोड़ को पतलेपन से अधिक टॉर्क और वायरिंग जगह चाहिए, उसके लिए RO सीरीज — विशेषकर हॉल सेंसर वाले Standard रूप — बेहतर शुरुआती बिंदु है।