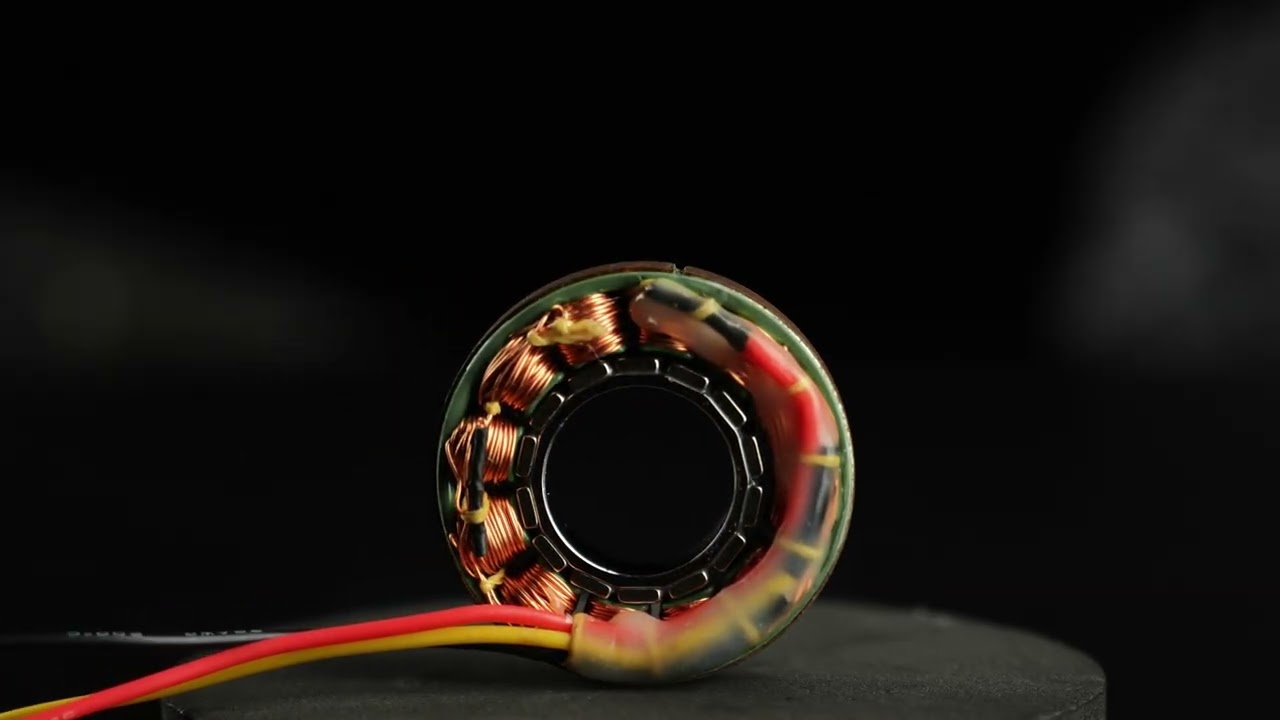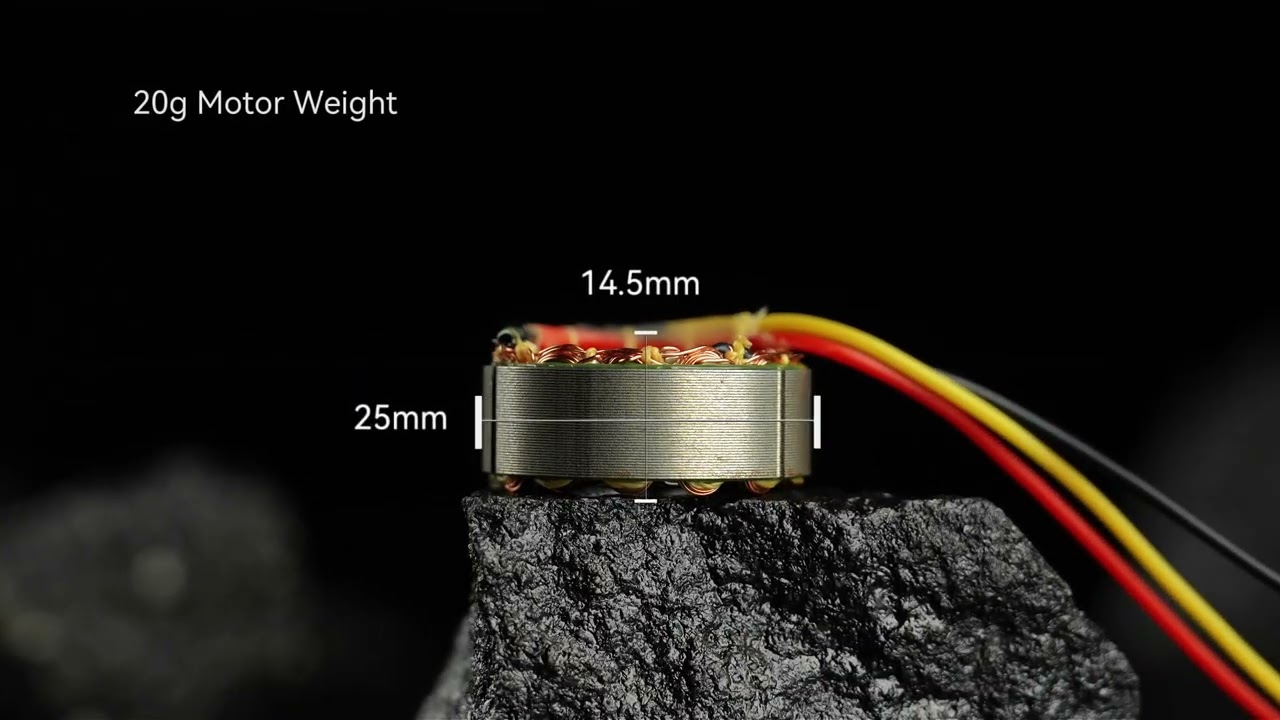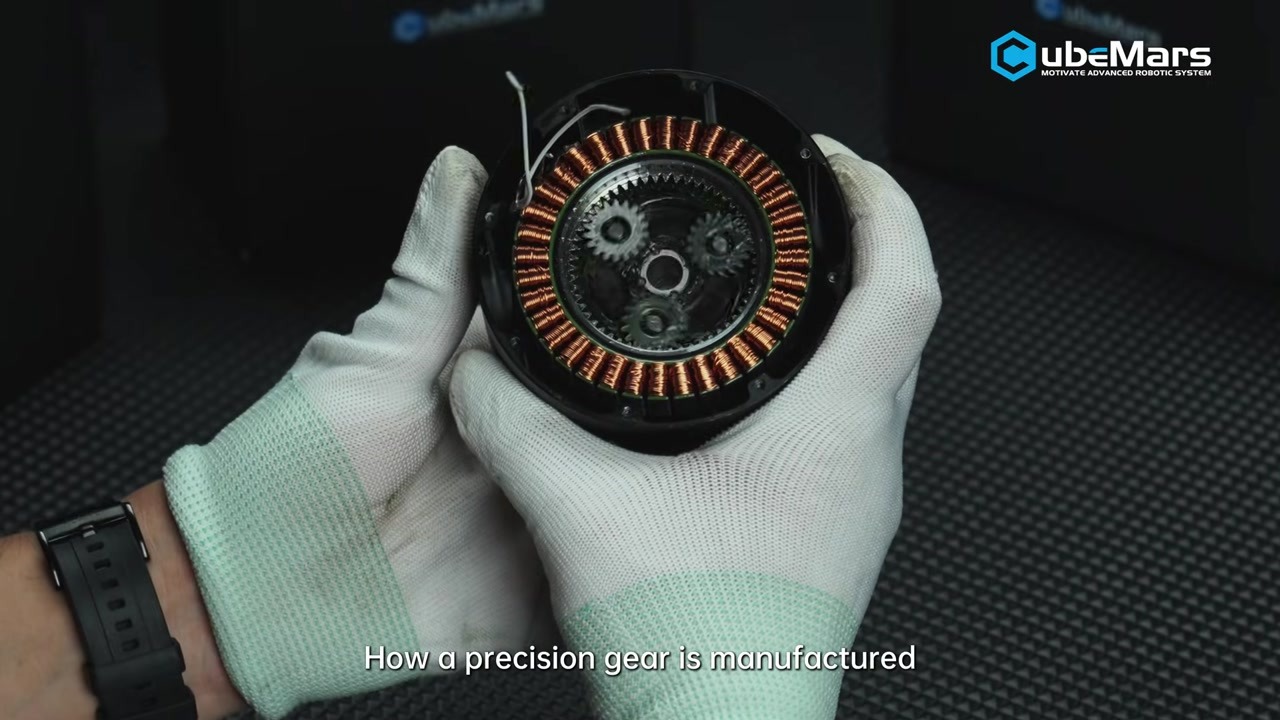
CubeMars ha pubblicato un breve video di produzione che segue la realizzazione degli ingranaggi di precisione impiegati all’interno dei suoi attuatori robotici, dalla materia prima alla lavorazione meccanica fino alla finitura. Con 2 minuti e 1 secondo di durata è un filmato di officina più che una rassegna di specifiche, e il suo vero oggetto è la parte di un attuatore integrato che nessuna scheda tecnica mostra: lo stadio di ingranaggi che trasforma un motore brushless veloce e a bassa coppia in un giunto lento e ad alta coppia.
Questo articolo illustra che cosa mostra il video, perché lo stadio di riduzione determina il comportamento di un giunto più del rapporto stampato accanto al suo nome e come la gamma di riduzione della linea di attuatori robotici CubeMars - 6:1 all’estremità veloce, 64:1 a quella lenta - si mappi sui giunti per cui ciascuna unità è costruita.
Che cosa mostra il video
Pubblicato sul canale YouTube ufficiale di CubeMars il 19 settembre 2026, il filmato dura 2 minuti e 1 secondo ed è intitolato “Come vengono realizzati gli ingranaggi di precisione CubeMars | Processo di produzione”. È un film di processo: la sequenza parte dalla materia prima e attraversa la lavorazione di precisione fino alla finitura, con l’accento su come ogni fase contribuisca a un ingranaggio che si comporta allo stesso modo ogni volta che viene installato.
Vale la pena prendere questa impostazione alla lettera. Uno stadio di ingranaggi in un giunto robotico non si giudica su un singolo valore di picco; si giudica sulla ripetibilità dell’uscita, sul fatto che il gioco in uscita resti entro la tolleranza dell’anello di controllo lungo tutta la vita utile e sul fatto che due unità dello stesso modello si comportino in modo identico quando una viene sostituita con l’altra. Queste proprietà sono determinate dal processo di produzione più che dal file di progetto, ed è per questo che un produttore filma questa parte dello stabilimento.
Il filmato non contiene dati di collaudo, valori di tolleranza, materiali degli ingranaggi né un protocollo di misura, quindi va letto come una panoramica di processo. I valori di qualsiasi attuatore restano quelli pubblicati per quel modello.
Video originale
Fonte: Canale YouTube ufficiale di CubeMars
Video: Come vengono realizzati gli ingranaggi di precisione CubeMars | Processo di produzione
Perché lo stadio di riduzione decide il comportamento di un giunto
Un attuatore integrato è una catena di compromessi, e lo stadio di riduzione si trova al centro della maggior parte di essi. Il motore viene scelto per velocità e densità di coppia; lo stadio di ingranaggi converte quella velocità in coppia utile al giunto. Ciò che accade tra i due - efficienza, gioco, rigidità, inerzia riflessa e usura - si decide nell’ingranamento.
Il rapporto è il numero facile
Un rapporto indica di quanto viene ridotta la velocità in uscita e, in linea di principio, di quanto viene moltiplicata la coppia in uscita. Non indica quanta coppia va persa lungo il percorso. Uno stadio planetario restituisce la maggior parte, ma non tutta, la coppia che riceve; la parte restante esce sotto forma di calore nel riduttore invece che di coppia sulla flangia di uscita. In un giunto che sostiene un carico per ore, quel percorso termico pesa quanto il valore di coppia stesso.
Il rapporto non indica nemmeno la finestra in cui si applica un valore di picco. Un valore di coppia di picco è transitorio; il valore nominale è quello che avvolgimento e lubrificante possono sopportare in continuo. Nei dati pubblicati per questa linea di attuatori il valore di picco si colloca tra due e circa tre volte e mezzo il valore nominale, modello per modello. Questa dispersione è normale per la classe ed è utile in fase di dimensionamento, perché definisce quanta parte di un ciclo di lavoro può essere spesa in accelerazione anziché nel mantenimento.
Gioco e rigidità appartengono all’ingranamento
Il gioco è il movimento perso in uscita quando il senso di rotazione si inverte. Per un giunto in controllo ad anello chiuso rappresenta un limite al guadagno: il controllore non riesce a distinguere un comando piccolo da un errore piccolo finché quel gioco non è stato recuperato, ed è per questo che una gamba con un riduttore allentato oscilla invece di mantenere una posa sotto carico alternato. Nel settore i valori vengono espressi in modi diversi - gradi o primi d’arco, misurati in ingresso o in uscita, su un’unità nuova o dopo un periodo di rodaggio - e tali scelte cambiano il numero di un fattore ampio. Dove per questa linea viene pubblicato un valore di gioco, esso si colloca tra 0.15° e 0.55°, e alcuni dati lasciano il campo vuoto, quindi la base di un valore conta quanto il valore stesso.
Dove si colloca lo stadio di riduzione nell’ingombro
Lo stadio di riduzione decide anche come può essere cablato il gruppo. Un albero di uscita cavo consente ai cavi di alimentazione e dei sensori di passare attraverso l’asse di rotazione anziché attorno a esso, il che elimina dall’ingombro del giunto un anello di servizio con una vita a fatica finita. CubeMars costruisce due modelli di questo tipo, l’AKH70-48 V1.0 e l’AKH70-16 V1.0, e indica un albero cavo come caratteristica di entrambi.
Cosa dichiara CubeMars nel video
I punti seguenti provengono dalla descrizione ufficiale del video e sono attribuiti a CubeMars, non a prove indipendenti:
- Dalla materia prima all’ingranaggio finito - il filmato è presentato come una sequenza produttiva completa anziché come una singola operazione.
- Lavorazione di precisione seguita dalla finitura - le due fasi produttive indicate nella descrizione.
- La costanza come obiettivo - lo scopo dichiarato è una prestazione affidabile e costante anziché una tolleranza di richiamo.
- Costruiti per la robotica - gli ingranaggi sono presentati come componenti per applicazioni robotiche impegnative anziché per un impiego generico nella trasmissione.
Gli stadi di riduzione alla base della linea di attuatori robotici CubeMars
CubeMars costruisce i suoi attuatori robotici integrati attorno a quattro componenti in un unico contenitore: un motore DC brushless, uno stadio di riduzione planetario, una scheda driver e un encoder. Il rapporto di riduzione separa i modelli più di qualsiasi altro singolo valore, e la linea va da 6:1 all’estremità veloce a 64:1 a quella lenta.
Da 6:1 a 64:1
Il gruppo a basso rapporto scambia la moltiplicazione della coppia con la velocità in uscita e la trasparenza. I modelli AK80-6 KV100 e AK60-6 montano uno stadio 6:1, l’AK80-8 KV60 uno stadio 8:1, mentre i modelli AK10-9, AK70-9 e AK80-9 uno stadio 9:1. Sono le unità adatte ai giunti che devono muoversi rapidamente o essere spinti a mano - assi distali di un braccio, caviglie e i giunti più veloci di una piattaforma con zampe.
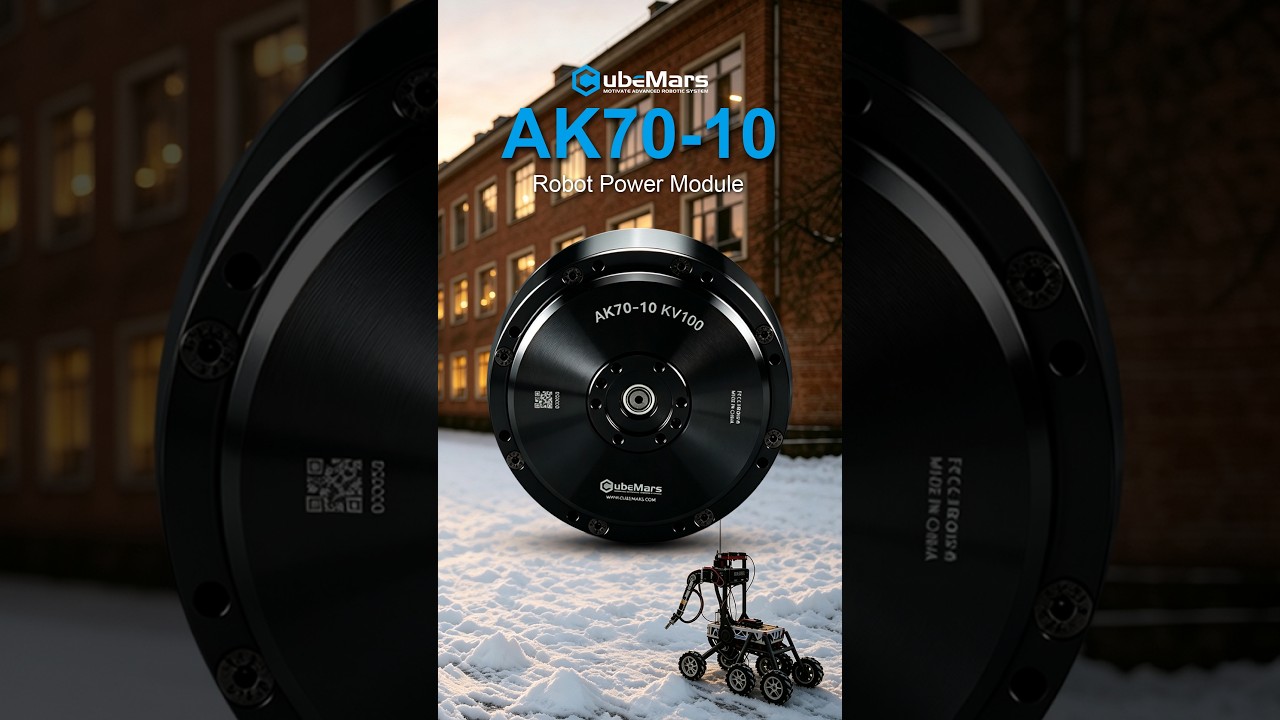
Il gruppo a rapporto intermedio si colloca tra trasparenza e capacità di carico. Gli AK40-10 e AK45-10 montano stadi 10:1, l’AK70-10 KV100 uno stadio 10:1 in un contenitore da 621 g e l’AKH70-16 uno stadio 16:1 su un albero cavo. Qui l’attuatore viene di solito scelto per la coppia di mantenimento continua del giunto anziché per la sua velocità massima.
Il gruppo ad alto rapporto è costruito per giunti portanti: l’AK45-36 a 36:1, l’AK60-39 a 39:1, l’AKH70-48 a 48:1 e l’AK80-64 a 64:1. Uno stadio 64:1 trasforma una coppia motore modesta in 120 Nm in uscita, ed è quanto richiede un ginocchio, un’anca o un asse pesante di manipolatore, al prezzo della velocità e della trasparenza alle forze esterne.
Una famiglia resta fuori da tale ordinamento. Gli AKA60-6 e AKA10-9 sono unità per la trazione su ruota; presentano una capacità di carico radiale rinforzata per i carichi laterali che una ruota applica a un albero di uscita, un requisito diverso dai carichi assiali e dai momenti a cui è sottoposto un giunto.
Dettagli del prodotto
| Modello | Tensione nominale | Rapporto di riduzione | Coppia nominale | Coppia di picco | Peso | Ingombro |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AK10-9 V3.0 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 940 g | Ø98 × 61.7 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 9:1 | 18 Nm | 48 Nm | 960 g | Ø98 × 61.7 mm |
| AK80-9 V3.0 KV100 | 48 V | 9:1 | 9 Nm | 22 Nm | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 8:1 | 10 Nm | 25 Nm | 570 g | Ø98 × 43.9 mm |
| AK80-6 KV100 | 48 V | 6:1 | 6 Nm | 12 Nm | 485 g | Ø98 × 38.5 mm |
| AK80-64 KV80 | 24/48 V | 64:1 | 48 Nm | 120 Nm | 850 g | Ø98 × 61.9 mm |
| AK70-10 KV100 | 24/48 V | 10:1 | 8.3 Nm | 24.8 Nm | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 9:1 | 8.5 Nm | 29.2 Nm | 540 g | Ø89 × 49 mm |
| AK60-39 V3.0 KV80 | 48 V | 39:1 | 24 Nm | 72 Nm | 750 g | Ø79 × 67 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 380 g | Ø79 × 43 mm |
| AK60-6 V1.1 KV140 | 24 V | 6:1 | 3 Nm | 9 Nm | 368 g | Ø79 × 39.5 mm |
| AKA60-6 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 460 g | Ø80 × 51.2 mm |
| AKA10-9 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 1060 g | Ø100 × 70 mm |
Specifiche tratte dalle pagine prodotto dei produttori come conservate nei dati di prodotto ToBMS. I valori di coppia sono riferiti al lato uscita; la colonna di picco è un valore transitorio e la colonna del rapporto indica la riduzione nominale dello stadio planetario.
Contesto applicativo e ingegneristico
La gamma di riduzione si mappa sulle piattaforme in modo piuttosto diretto. Il lavoro su macchine con zampe e umanoidi si concentra sulla parte centrale della gamma, dove un giunto deve avere coppia sufficiente a sostenere un corpo ma deve restare abbastanza backdrivabile da recuperare l’equilibrio; gli AK80-9, AK70-9 e AK10-9 si collocano lì, e l’AK70-10 KV100 è stato oggetto di un precedente filmato dimostrativo CubeMars nello stesso intervallo. I giunti per esoscheletri e riabilitazione ricadono di solito sugli stessi rapporti per la stessa ragione, con massa e ingombro che pesano più della coppia nella scelta.
Gli assi industriali e dei manipolatori pesanti si orientano verso i rapporti alti, dove il giunto sostiene un carico per periodi lunghi anziché accelerarlo. I moduli di trazione per AGV e veicoli su ruote usano i rapporti bassi con un caso di carico ancora diverso: un carico radiale continuo applicato a un albero di uscita anziché un momento attorno a un giunto.
Dall’oggetto del video discendono due considerazioni pratiche. In primo luogo, uno stadio di ingranaggi prodotto con un processo costante è ciò che consente a un anello di controllo di restare tarato tra unità diverse, il che conta più in una produzione di serie che in un singolo prototipo. In secondo luogo, i valori che decidono la questione non sono tutti su una scheda tecnica: la finestra di esercizio dietro un valore di picco, la base di misura di un valore di gioco e la velocità con cui esso cambia nel corso della vita utile sono domande da porre al produttore. ToBMS conserva i valori pubblicati per ciascun modello; non sostituisce quelle risposte.
Esplora su ToBMS
- Esplora la categoria Attuatori robotici →
- Attuatori robotici: scegliere l’attuatore integrato per giunti robotici →
- Esplora i motori BLDC per robot umanoidi →
- Esplora i motori BLDC per esoscheletri →
- Consulta il profilo del produttore CubeMars su ToBMS →
Informazioni su CubeMars
CubeMars è un marchio del settore robotica attivo su moduli attuatori a elevata integrazione, motori coppia frameless e motori per gimbal. L’azienda ha contribuito al progetto MIT Mini Cheetah e da allora ha costruito una gamma di attuatori della serie AK impiegata nello sviluppo di umanoidi, quadrupedi, esoscheletri e bracci robotici.
Conclusione
Un filmato di due minuti sulla produzione degli ingranaggi ricorda che i numeri sulla pagina di un attuatore sono il risultato di un processo, non un dato di partenza. Rapporto, coppia nominale, massa e ingombro restringono rapidamente la scelta nell’intera linea di attuatori robotici CubeMars, dalle unità 6:1 costruite per la velocità all’unità 64:1 costruita per il carico; ciò che sta dietro quei valori - quanto costantemente vengono realizzati gli ingranaggi e come si comporta il gioco in uscita lungo la vita utile - è la parte che il video intende mostrare e quella che vale la pena mettere per iscritto prima di ordinare un giunto.