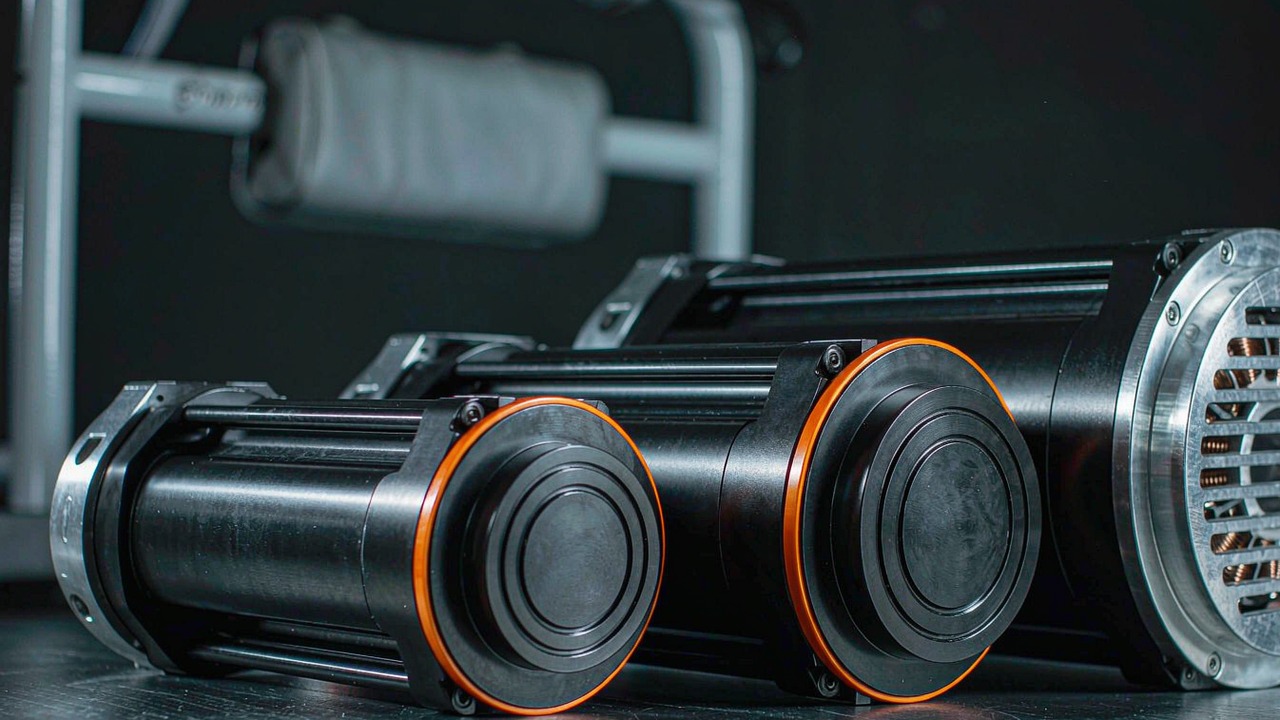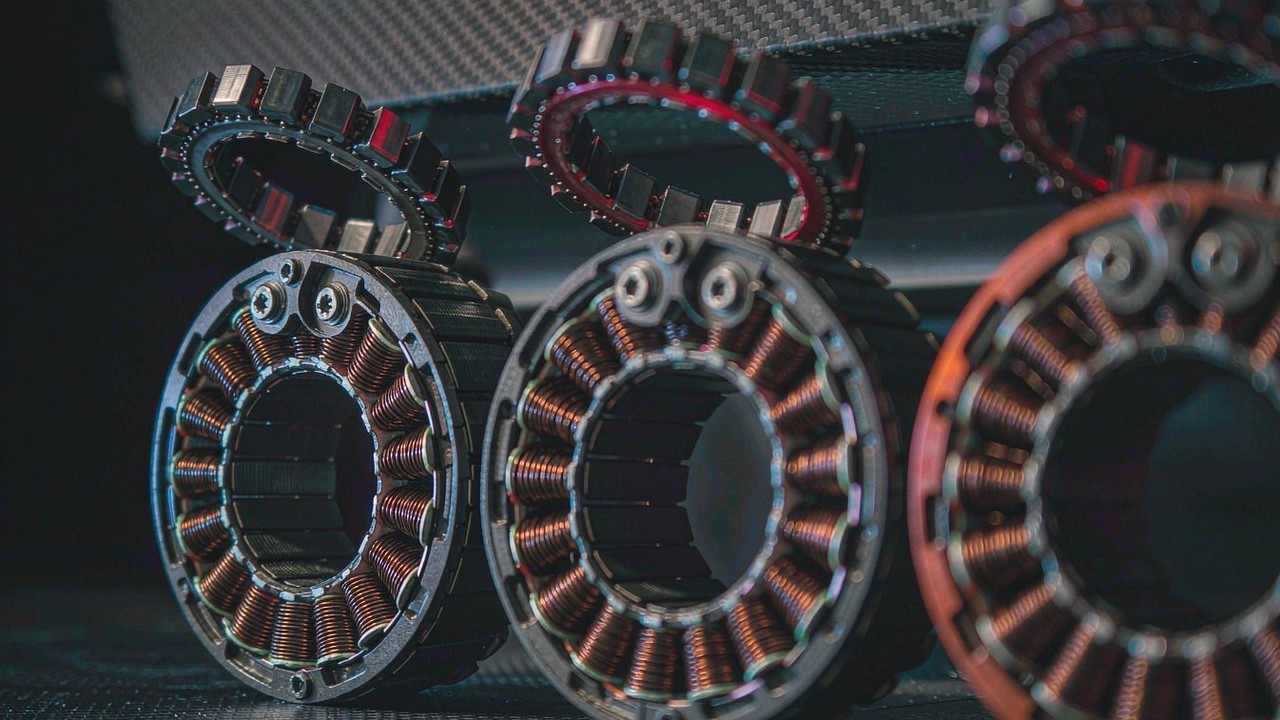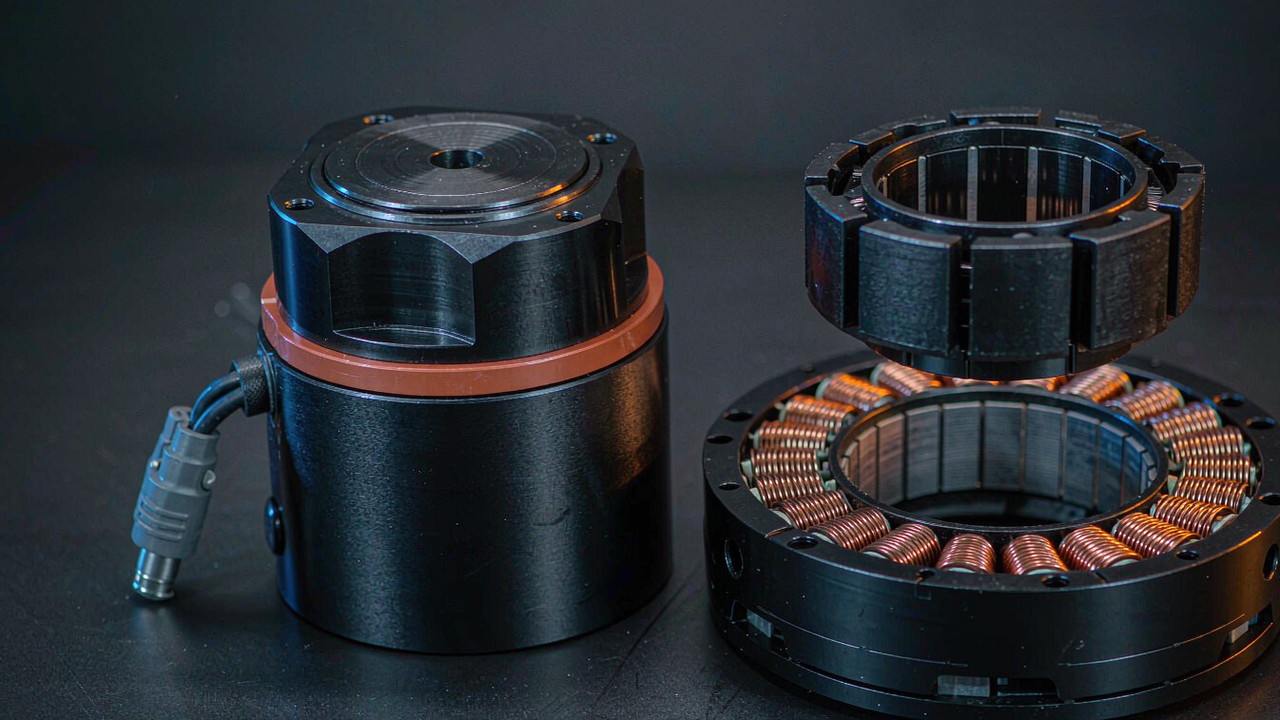
Un progetto di motori BLDC per esoscheletro finisce in uno di due luoghi, e il bivio arriva presto. O il giunto viene assemblato attorno a un motore coppia frameless — uno statore e un rotore forniti come parti separate, senza involucro, senza cuscinetti e senza feedback — oppure viene costruito attorno a un attuatore integrato che arriva sigillato, ridotto e pronto da imbullonare. Le due strade usano all'interno macchine brushless molto simili, e non sono intercambiabili in una revisione di progetto. Una mette la struttura del giunto, la scelta dei cuscinetti, l'encoder e il driver dalla parte del team di progettazione; l'altra li colloca dentro un modulo finito progettato dal produttore. Questa guida mette a confronto le due architetture sui requisiti che spostano davvero una decisione su un giunto indossabile — massa sull'arto, rigidità, percorso termico, ingombro e lavoro di integrazione — usando sette unità registrate che coprono da 105 g a 710 g sul lato frameless e da 260 g a 570 g sul lato integrato.
Il confronto che segue mescola deliberatamente prodotti che non sono misurati sullo stesso lato di un riduttore, perché proprio questo disallineamento è la decisione. Ogni valore in questo articolo è tratto dalla specifica pubblicata dal produttore, così come è registrata nella scheda prodotto ToBMS di quella unità, fatta eccezione per le conversioni di unità e l'aritmetica della densità, che sono indicate come derivate dove compaiono. Nulla qui è stimato e, dove un valore non è registrato, viene indicato come mancante anziché essere completato.
Risposta rapida
Per un primo prototipo indossabile, un attuatore integrato è di solito la soluzione più rapida e spesso il sistema totale più leggero. L'AKE60-8 KV80 pesa 260 g e fornisce 5 Nm nominali e 12.5 Nm di picco attraverso uno stadio 8:1, che è più coppia nominale di quanta ne produca da solo un motore frameless da 710 g. Attorno a esso non c'è nulla da progettare: il riduttore, il set di cuscinetti e il driver sono dentro il contenitore.
Un kit frameless vince quando il vincolo è la geometria anziché la coppia. Se l'uscita del giunto deve essere il giunto stesso — un azionamento diretto all'anca, senza riduttore e quindi senza gioco — allora un RO100 KV55 da 4 Nm nominali non ha bisogno di alcun riduttore. Se un fascio di cavi deve passare attraverso l'asse, o lo statore deve essere imbullonato in una biella che funge anche da dissipatore, o ancora l'involucro e l'arto sono un unico pezzo lavorato, allora un kit frameless è l'unica strada che lo consente. Il compromesso è lo sforzo ingegneristico e un progetto di cuscinetti ed encoder che il team si assume ora in proprio.
Che cosa consegna davvero ciascuna strada
La linea di demarcazione non è il motore. Entrambe le strade usano macchine brushless trifase con controllo orientato sul campo, e entrambe attingono allo stesso insieme di statori avvolti a mano. Ciò che cambia è quali parti di un meccanismo articolare completo arrivano nella confezione.
Un kit frameless è uno statore, un rotore e nulla tra essi
Un motore coppia frameless viene fornito come due gruppi separati. Lo statore porta gli avvolgimenti e i lamierini e si monta nella struttura che il progettista fornisce; il rotore porta i magneti e si monta su un albero che il progettista fornisce anch'esso. Non c'è involucro, non c'è flangia di uscita, non c'è set di cuscinetti, non ci sono encoder né elettronica di azionamento. In cambio di ciò, il kit elimina ogni interfaccia sulla quale il produttore avrebbe altrimenti dovuto scendere a compromessi. Un albero cavo di grandi dimensioni è disponibile per l'instradamento dei cavi — l'RI30 KV260 presenta un alesaggio di 17 mm in un corpo da 38 mm — e la superficie di montaggio, il percorso del calore e la lunghezza assiale diventano tutti variabili di progetto anziché dati di fatto.
Un attuatore integrato arriva assemblato e sigillato
Un attuatore integrato è la disposizione opposta. Un motore, uno stadio di riduzione planetario, un dispositivo di retroazione e una scheda driver vengono assemblati in un unico involucro con un'interfaccia di uscita definita e un connettore elettrico definito. L'AK80-6 KV100 ne è un esempio chiaro: riduzione 6:1, 6 Nm nominali e 12 Nm di picco, 340 W di potenza nominale a 48 V, tutto dentro un corpo da 98 mm per 38.5 mm e 485 g, con un valore di gioco registrato di 0.22. Il valore non è alcun singolo numero di quella lista; è il fatto che l'intero assieme sia un unico codice parte, con un unico schema di montaggio e un unico set di dati di collaudo.
Le parti che nessuna delle due confezioni contiene
Nessuna delle due strade è completa da sola, e le lacune sono sistematiche. La strada frameless lascia al team di progettazione la progettazione dei cuscinetti, del montaggio dell'encoder, dell'accoppiamento rotore-albero, dell'involucro, del percorso di raffreddamento e dell'intera catena di azionamento — è il lavoro che di norma un costruttore di motoriduttori assorbe. La strada integrata lascia al team il compito di accettare il gioco del produttore, la durata dei cuscinetti del produttore, il derating termico del produttore e l'ingombro del produttore, e di progettare l'arto attorno a essi anziché viceversa. Dove un progetto ha uno spazio radiale stretto accanto a un giunto, o richiede una trasparenza di coppia che uno stadio planetario non può offrire, la seconda lacuna diventa quella vincolante.
Cinque requisiti che decidono la strada
Le schede di specifica delle due famiglie si somigliano e rispondono a domande diverse. Nel lavoro indossabile, cinque requisiti le separano in modo costante.
La massa dove chi lo indossa la avverte davvero
La massa non costa allo stesso modo su ogni giunto. In una pagina di applicazioni per esoscheletro lo stesso valore di coppia nominale compare a fronte di unità di peso molto diverso, e la differenza non è distribuita in modo uniforme: un grammo portato all'anca viaggia sul tronco, mentre lo stesso grammo a valle del ginocchio viene accelerato e decelerato a ogni passo. È questa la ragione per cui l'estremità leggera della gamma frameless conta più di quanto suggeriscano i suoi valori di coppia. Il RO50 KV108 Lite pesa 105 g e l'RI30 KV260 pesa 40 g, e nessuno dei due porta nel giunto un riduttore, un set di cuscinetti o un driver.
Rigidità, gioco e come si avverte il giunto
Un giunto frameless ad azionamento diretto non ha ingranaggi in presa, quindi non introduce gioco proprio. Un attuatore integrato porta con sé il gioco del suo stadio planetario, e i valori registrati in questa gamma vanno da 0.15 a 0.22. Il gioco in un giunto usurato si manifesta come isteresi tra il profilo di assistenza comandato e ciò che chi lo indossa percepisce, e complica qualsiasi legge di controllo che stimi la coppia di uscita dall'errore di posizione. Si trova anche sotto un effetto più sottile: uno stadio di riduzione moltiplica l'inerzia del rotore all'incirca per il quadrato del rapporto all'uscita, quindi un modulo con riduttore riflette più inerzia di un giunto ad azionamento diretto con la stessa coppia di uscita, e l'inerzia riflessa è uno dei termini che decide quanto trasparente risulti il giunto.
Dove va il calore dell'avvolgimento
La coppia continua è un'affermazione termica, e il percorso termico differisce nettamente tra le due strade. Uno statore frameless viene di norma imbullonato direttamente in una biella metallica, così la struttura dell'arto diventa parte del dissipatore; la coppia nominale del produttore presuppone condizioni che il progettista deve riprodurre. Un attuatore sigillato dissipa attraverso il proprio involucro verso ciò contro cui è montato, il che è comodo ma fisso. In un dispositivo indossabile il caso termico si complica ulteriormente, perché il giunto è spesso coperto da un indumento o da una fascia. Un valore di picco descrive un transitorio e non un caso di mantenimento, e un impiego di sostegno della postura può richiedere la coppia nominale per minuti interi.
Spazio radiale contro spazio assiale
Le due strade falliscono geometricamente in direzioni diverse. Le unità inrunner di questa gamma — tra cui l’RI50 KV100 e l’RI80 V2.0 KV75 — portano il rotore all'interno dello statore, quindi la lunghezza assiale è fissata dal pacco e la dimensione radiale dal diametro della carcassa; è il meccanismo, non il motore, a decidere quanto profondo diventi l'assieme. I moduli sigillati hanno quasi uniformemente forma piatta, con lo stadio di riduzione impilato sull'asse del motore, e la serie AKE va da 25 mm a 43.5 mm di lunghezza assiale contro 69 mm a 107.5 mm di diametro. Un giunto montato lateralmente accanto all'asse anatomico — che è la disposizione abituale al ginocchio e all'anca — trae vantaggio da quella forma, mentre un involucro stretto e profondo no.
Che cosa viene internalizzato
L'ultimo requisito è raramente messo per iscritto e spesso decide l'esito. Un attuatore integrato sposta un progetto meccanico, una scelta dei cuscinetti, un'installazione dell'encoder e un pacchetto di elettronica di azionamento fuori dal progetto e dentro un produttore. Un kit frameless li sposta tutti e quattro dentro, e con essi l'equilibratura del rotore, l'accoppiamento sull'albero, l'allineamento dell'encoder e la responsabilità di ciò che l'assieme fa in temperatura. Per un singolo prototipo la seconda colonna è costosa; in volume, o dove la geometria del giunto è il prodotto, può essere l'unico modo di raggiungere l'obiettivo.
Kit frameless e attuatori integrati a confronto diretto
La tabella raccoglie sette unità registrate delle due architetture, ordinate per massa. I valori di coppia e massa sono quelli pubblicati in ciascuna scheda prodotto ToBMS.
| Modello | Architettura | Rapporto di riduzione | Tensione di alimentazione | Coppia nominale | Coppia di picco | Peso |
|---|---|---|---|---|---|---|
| RO50 KV108 Lite | Kit frameless | - | 24 V | 0.3 Nm | 0.9 Nm | 105 g |
| RI50 KV100 | Kit frameless | - | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g |
| AKE60-8 KV80 | Attuatore integrato | 8:1 | 24 V | 5 Nm | 12.5 Nm | 260 g |
| RI80 V2.0 KV75 | Kit frameless | - | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g |
| AK80-6 KV100 | Attuatore integrato | 6:1 | 48 V | 6 Nm | 12 Nm | 485 g |
| AKE80-8 KV30 | Attuatore integrato | 8:1 | 48 V | 12 Nm | 30 Nm | 570 g |
| RO100 KV55 | Kit frameless | - | 48 V | 4 Nm | 12 Nm | 710 g |
I quattro kit frameless sono elencati nella categoria Motori frameless di ToBMS; le tre unità sigillate si trovano in Attuatori robotici e Attuatori QDD. La colonna Riduzione è lasciata vuota per i kit frameless perché la riduzione non è una proprietà del motore — è lo stadio che il progettista vi imbullona. Nessun valore di potenza nominale è registrato per le unità AKE nelle schede ToBMS, quindi qui non ne viene citato alcuno. Le dimensioni d'ingombro sono riportate nel testo anziché nella tabella per mantenere leggibile il numero di colonne.
Il primo schema è quello che questo articolo esiste per rendere esplicito. Leggendo la tabella verso il basso per massa, il modulo sigillato da 260 g produce più coppia nominale dei motori nudi da 411 g e 710 g che stanno sopra e sotto di esso. Non è un'affermazione sulla qualità del motore; è ciò che fa uno stadio di riduzione. La coppia nominale di un motore frameless è un valore misurato sull'albero motore, mentre la coppia nominale di un modulo sigillato è un valore misurato sull'albero di uscita dopo il riduttore. I due numeri stanno su lati opposti di un rapporto e non sono confrontabili senza dichiarare quale lato si stia citando.
Il secondo schema è la separazione delle tensioni. Le tre unità più leggere registrano una sola tensione — 24 V per il RO50 KV108 Lite, l'RI50 KV100 al suo valore nominale di base e l'AKE60-8 KV80 — mentre solo l’RI50 KV100 accetta anche 36 V e 48 V. Da 485 g in su ogni unità della tabella registra 48 V, che è il numero che decide il pacco batteria anziché il motore. Per un dispositivo indossabile questo di solito si stabilisce presto, perché segue la chimica della batteria e il set di connettori già scelti per l'indumento anziché il motore.
Il terzo schema è quanto poco i motori nudi differiscano tra loro in velocità di uscita. Le unità frameless qui registrano velocità nominali tra 1090 rpm e 2100 rpm prima di qualsiasi riduzione, mentre le unità sigillate registrano da 150 rpm a 603 rpm dopo la propria. La velocità al giunto, non all'albero motore, è il numero che corrisponde alla letteratura di biomeccanica, e sul lato frameless è disponibile solo una volta scelta la riduzione.
Come leggere il confronto in modo equo
Tre grandezze vengono citate abitualmente in entrambe le architetture come se significassero la stessa cosa. Non è così, e ciascuna ribalta una classifica quando le definizioni vengono separate.
La coppia per chilogrammo è due grandezze diverse
Dividere la coppia nominale per la massa dà un valore che sembra confrontabile su tutta la tabella e non lo è. Sul lato motore del rapporto, i valori registrati sono circa 2.9 Nm/kg per il RO50 KV108 Lite, 3.2 Nm/kg per l'RI50 KV100, 3.5 Nm/kg per l'RI80 V2.0 KV75 e 5.6 Nm/kg per l'RO100 KV55. Sul lato uscita, la stessa aritmetica dà circa 19 Nm/kg nominali per l'AKE60-8 KV80, 21 Nm/kg per l'AKE80-8 KV30 e 12 Nm/kg per l'AK80-6 KV100, salendo rispettivamente a 48, 53 e 25 Nm/kg con la coppia di picco. Tutti questi valori sono qui derivati dividendo la coppia registrata per la massa registrata. I due gruppi differiscono di circa un fattore da quattro a sei, e nessuna parte di quella differenza è disponibile come margine di progetto — è il rapporto di riduzione espresso come densità.
La velocità è misurata su lati opposti del riduttore
I valori di velocità registrati confermano la stessa asimmetria. L'AKE60-8 KV80 gira a 180 rpm nominali e 240 rpm a vuoto all'uscita, ossia circa 1080 e 1440 gradi al secondo; l'AKE80-8 KV30 registra 150 e 195 rpm, circa 900 e 1170 gradi al secondo. L'AK80-6 KV100, con il suo stadio 6:1 più veloce, registra 603 rpm nominali e 800 rpm a vuoto, all'incirca 3620 e 4800 gradi al secondo all'uscita. Le unità frameless registrano velocità del motore di un ordine di grandezza superiori — l'RO100 KV55 gira a 2000 rpm nominali, circa 12000 gradi al secondo — ma quella velocità è disponibile al giunto solo se il progetto usa un azionamento diretto o una riduzione molto blanda. Tutte le conversioni qui riportate moltiplicano gli rpm registrati per sei e sono derivate anziché pubblicate.
La corrente appartiene allo stadio di potenza
La corrente nominale e di picco sono registrate per ogni unità di questo confronto, e non descrivono solo il motore. L'AKE60-8 KV80 e l'AKE80-8 KV30 registrano entrambi 4.8 A nominali e 12 A di picco fornendo rispettivamente 5 Nm e 12 Nm nominali, il che è l'effetto della diversa tensione di bus anziché dell'avvolgimento. L'RO100 KV55 registra 20 A nominali e 62 A di picco. I valori di corrente di un kit frameless sono riferiti all'avvolgimento, mentre il cablaggio, il driver e il progetto termico sono tutti forniti dal team di progettazione, quindi il budget di corrente va costruito anziché letto. Dove è inclusa una scheda driver, come nelle unità sigillate, la corrente registrata è anche un'affermazione sulla capacità di quella scheda.
Quattro kit frameless per un giunto indossabile
La gamma frameless va da 20 g a 710 g, e quattro unità al suo interno coprono il caso indossabile dai giunti distali a quelli prossimali.
RI50 KV100 e RO50 KV108 Lite — l'estremità leggera e veloce
L'RI50 KV100 è un inrunner fornito per sistemi da 24 V a 48 V: 0.58 Nm nominali e 1.67 Nm di picco, 66 W di potenza nominale, 180.8 g e un corpo da 54 mm profondo 27 mm, con una velocità nominale registrata di 1090 rpm a 24 V. La sua descrizione nomina direttamente gli esoscheletri accanto ai robot quadrupedi e ai giunti di bracci robotici. L'aritmetica che lo rende interessante per un giunto è quella che la tabella nasconde: montando uno stadio 8:1, la coppia nominale diventa circa 4.6 Nm a circa 136 rpm, prima delle perdite del riduttore, il che è vicino all'uscita del modulo sigillato da 260 g alla stessa riduzione. Il motore nudo è più leggero del modulo; il riduttore, i cuscinetti, l'encoder e il driver sono la differenza, e si spostano tutti dentro il progetto.
L'introduzione del produttore al RO50 Lite, un motore frameless proposto per robot collaborativi, esoscheletri e automazione di precisione — il caso in cui un giunto non può permettersi un contenitore sigillato attorno a sé.
Pagina video su ToBMSGuarda su YouTubeIl RO50 KV108 Lite si colloca all'estremità più leggera della stessa strada con 105 g in un corpo da 61.7 mm per 14.5 mm, con 0.3 Nm nominali e 0.9 Nm di picco su un bus a 24 V e 66 W di potenza nominale. Due dettagli contano nel lavoro indossabile: il suo corpo da 61.7 mm è profondo solo 14.5 mm, e il riferimento a un grande albero cavo nella sua stessa descrizione punta all'instradamento dei cavi attraverso l'asse del giunto. Nessuna delle due unità porta il proprio feedback — le varianti RO40 KV140 e RO50 KV108 Lite sono fornite esplicitamente senza sensori Hall, e le schede ToBMS non contengono alcun campo per la specifica dell'encoder — quindi il dispositivo di retroazione è una decisione di progetto sul lato frameless esattamente come è una proprietà fissa sul lato sigillato.
RI80 V2.0 KV75 — la fascia media della gamma inrunner
L'RI80 V2.0 KV75 sale a 1.45 Nm nominali e 4.1 Nm di picco da un corpo da 85 mm e 411 g, con 172 W di potenza nominale su un bus selezionabile 24/36/48 V e velocità nominali di 1135 rpm a 24 V. La sua descrizione elenca robot umanoidi, esoscheletri, quadrupedi e moduli articolari pesanti. La scheda riporta una corrente di picco di 27.6 A e una corrente nominale di 9.4 A, e una potenza nominale di 172 W — a differenza delle unità sigillate, qui non manca alcun valore di potenza nominale, quindi un budget continuo può almeno partire dalla scheda.
RO100 KV55 — quando il giunto stesso diventa l'involucro
L'RO100 KV55 è l'unità più grande di questo confronto: 4 Nm nominali e 12 Nm di picco, 838 W di potenza nominale a 48 V, 710 g in un corpo da 113.5 mm per 36.2 mm, 21 coppie polari, con correnti nominale e di picco di 20 A e 62 A. È l'illustrazione più chiara del compromesso centrale di questo articolo. Come giunto ad azionamento diretto fornisce 4 Nm in continuo senza ingranaggi in presa e quindi senza il gioco introdotto da una riduzione, e gira a 2000 rpm nominali — circa 12000 gradi al secondo — che è una velocità di uscita molto superiore a quella di qualsiasi unità con riduttore della tabella. Di contro, pesa 710 g per produrre una coppia nominale leggermente inferiore a quella di un modulo sigillato da 260 g, e richiede un set di cuscinetti, un encoder e un driver che il modulo sigillato contiene già. È la risposta giusta quando il giunto deve essere rigido, veloce e silenzioso, e la risposta sbagliata quando domina la massa sull'arto.
Tre attuatori integrati, uno con un impiego documentato
Il lato sigillato del confronto copre le stesse posizioni di giunto con una frazione del lavoro di integrazione, al costo dell'ingombro, del gioco e del derating termico del produttore.
AKE60-8 KV80 — il più piccolo modulo sigillato del confronto
L'AKE60-8 KV80 pesa 260 g in un corpo da 69 mm per 25 mm, fornendo 5 Nm nominali e 12.5 Nm di picco attraverso uno stadio 8:1 su un bus a 24 V, a 180 rpm nominali e 240 rpm a vuoto, con 4.8 A nominali e 12 A di picco e un gioco registrato di 0.15. La sua descrizione lo colloca su giunti compatti per umanoidi ed esoscheletri. Due proprietà lo separano dai kit frameless che sostituisce su un giunto distale: è l'unica unità di questo confronto con un solo valore nominale a 24 V, e le sue 14 coppie polari differiscono dalle 21 registrate sui moduli più grandi, il che cambia i requisiti di commutazione. Mescolarlo con un'unità prossimale a 48 V significa due distribuzioni.
AK80-6 KV100 — il modulo in una realizzazione di esoscheletro documentata
L'AK80-6 KV100 è l'unica unità qui con un impiego registrato su una piattaforma indossabile. Usa una riduzione 6:1 per raggiungere 6 Nm nominali e 12 Nm di picco con 340 W di potenza nominale a 48 V, a 603 rpm nominali e 800 rpm a vuoto, con 9.7 A nominali e 20 A di picco, pesando 485 g in un corpo da 98 mm per 38.5 mm e registrando un gioco di 0.22. La sua descrizione nomina esoscheletri e robot quadrupedi, e il produttore ha pubblicato una dimostrazione dell'unità che aziona un esoscheletro bilaterale per arto inferiore sviluppato al Georgia Institute of Technology. Per un team che valuta la strada integrata, è un dato che i kit frameless di questo confronto non possono eguagliare: il modulo è già stato fatto girare nell'applicazione.
Una dimostrazione di due minuti dell'AK80-6 KV100 che aziona un esoscheletro bilaterale per arto inferiore costruito al Georgia Tech — la cosa più vicina in questo confronto a una realizzazione di riferimento per la strada integrata.
Pagina video su ToBMSGuarda su YouTubeAKE80-8 KV30 — quando il requisito è 30 Nm di picco
L'AKE80-8 KV30 porta il lato sigillato a 12 Nm nominali e 30 Nm di picco da 570 g in un corpo da 87 mm per 32 mm, su un bus a 48 V, a 150 rpm nominali e 195 rpm a vuoto con 4.8 A nominali e 12 A di picco e lo stesso gioco registrato di 0.15. La sua descrizione lo colloca su esoscheletri, robot riabilitativi e giunti con zampe, e la sua stessa specifica cita direttamente un valore di densità di coppia. È il punto in cui la strada integrata smette di essere l'opzione compatta e comincia a essere quella potente: nulla nella metà frameless della tabella raggiunge 30 Nm di picco senza riduttore, e il più grande motore nudo presente lì produce 12 Nm di picco da 710 g.
Dove finisce per essere impiegata ciascuna strada
Le stesse sette unità compaiono in diverse categorie indossabili, e la divisione tra le strade segue il giunto anziché la piattaforma.
Cammino motorizzato e trasporto di carichi
I dispositivi di assistenza anca-ginocchio-caviglia sono il caso d'uso dominante per i moduli sigillati, e lo schema va da prossimale a distale: l'unità più densa all'anca, un'unità intermedia al ginocchio, la più leggera alla caviglia. Il ragionamento riguarda il costo metabolico cumulativo della massa distale, anziché la richiesta di coppia di ciascun giunto presa isolatamente. Gli attuatori per esoscheletro vengono di norma scelti partendo dall'estremità distale a ritroso proprio per questa ragione, e i kit frameless entrano in scena alla caviglia e al ginocchio, dove l'arto può essere lavorato per portare lo statore e la geometria del giunto vale la pena di possederla.
Strutture riabilitative in clinica
Una struttura fissa toglie la batteria da chi la indossa, il che allenta in un colpo solo l'argomento della massa e la decisione sulla tensione di bus. Ciò che resta è la scorrevolezza, la fedeltà della forza e il comportamento del giunto nei confronti di un paziente che potrebbe non essere in grado di assisterlo. La strada frameless si adatta bene a questo caso, perché lo statore può essere imbullonato in un grande telaio fissato a terra che funge anche da dissipatore, e perché un azionamento diretto evita l'isteresi di gioco che complica la stima della coppia. Anche i moduli sigillati compaiono qui; le loro descrizioni nominano la riabilitazione accanto agli esoscheletri, e il più ampio ambito del robot riabilitativo copre i dispositivi strettamente correlati.
Interfacce per arto superiore e mano
Il supporto a spalla e gomito concentra il problema di ingombro più difficile del lavoro indossabile: il giunto che ha bisogno di assistenza è vicino al corpo, e qualsiasi cosa vi venga montata è immediatamente mal tollerata. Le unità frameless sotto i 100 g sono la scelta naturale, e l'RI30 KV260 con il suo alesaggio di 17 mm risponde direttamente all'instradamento dei cavi attraverso l'asse della spalla. Dove un dispositivo richiede assistenza su più gradi di libertà dell'arto superiore, il più ampio ambito del robot umanoide copre le stesse classi di giunto in altri formati, e la selezione del modulo articolare estende ulteriormente la strada sigillata.
Lista di controllo per la scelta
La strada viene di norma fissata molto prima del motore, perché la geometria di un giunto di esoscheletro e il percorso del cablaggio attorno a esso vengono progettati attorno a quella risposta. Queste verifiche appartengono al periodo precedente a quel punto di congelamento.
Fissare il giunto prima del motore
- Mettere per iscritto se il rapporto di riduzione è una variabile di progetto o un dato di fatto. Se è un dato di fatto, la strada integrata possiede già la decisione; se è una variabile, nessun valore di coppia frameless significa nulla finché non gli si attribuisce un rapporto.
- Stabilire il budget di gioco e che cosa esso compra. Un azionamento diretto non ne introduce alcuno da ingranaggi in presa, uno stadio planetario di questa gamma registra da 0.15 a 0.22, e l'unità di quel campo non è coerente nell'ambito più ampio degli attuatori — confermare con il produttore se si tratti di primi d'arco o di gradi, e a quale coppia.
- Fissare il requisito di coppia continua rispetto al caso di mantenimento, non al transitorio, e confrontarlo con la coppia nominale per l'intero periodo di mantenimento.
Che cosa viene internalizzato
- Elencare ogni parte che il kit frameless non include — set di cuscinetti, encoder, accoppiamento sull'albero, involucro, percorso termico, driver — e valutare il tempo di ingegneria, non solo i componenti.
- Verificare la superficie di montaggio dello statore rispetto al valore termico nominale. Un valore nominale su una scheda tecnica presuppone un percorso del calore che il progetto deve effettivamente fornire.
- Decidere chi è responsabile dell'equilibratura del rotore, dell'allineamento dell'encoder e del comportamento dell'assieme in temperatura, poi scriverlo nella definizione dell'interfaccia.
Colmare le lacune delle schede con il produttore
- L'AKE60-8 KV80 e l'AKE80-8 KV30 non registrano alcun valore di potenza nominale, quindi un budget di potenza continua per i moduli sigillati deve venire dalla scheda tecnica; l'AK80-6 KV100 invece ne porta uno, a 340 W.
- Nessuna dimensione di albero, alesaggio o filettatura è registrata per la serie sigillata in questo confronto, quindi interassi dei bulloni e bracci di leva non possono essere stabiliti dalla sola scheda.
- L’RI80 V2.0 KV75 registra una corrente di picco di 27.6 A e una corrente nominale di 9.4 A; la finestra di impiego dietro il valore di corrente di picco va confermata sulla specifica del produttore prima di dimensionare da esso uno stadio di potenza.
Domande frequenti
QPerché un attuatore integrato da 260 g ha più coppia di un motore frameless da 710 g?
Perché i due valori sono misurati su lati opposti di un riduttore. I 4 Nm del motore frameless sono un valore riferito all'albero motore; i 5 Nm del modulo sigillato sono un valore riferito all'albero di uscita, misurato dopo uno stadio 8:1. Applicare lo stesso stadio 8:1 al motore frameless porterebbe la sua uscita a circa 32 Nm prima delle perdite del riduttore, al di sopra dei 5 Nm del modulo — ma aggiungerebbe anche il riduttore, il set di cuscinetti, l'encoder e il driver che il modulo sigillato contiene già. Il divario di densità tra circa 5.6 Nm/kg e circa 19 Nm/kg è il rapporto di riduzione espresso come confronto, non un margine.
QQuando un kit frameless è la strada migliore per un giunto di esoscheletro?
Quando il vincolo vincolante è la geometria, la rigidità o il percorso di integrazione anziché la coppia. L'azionamento diretto elimina gli ingranaggi in presa e quindi il gioco che essi introducono; uno statore imbullonato in una biella metallica trasforma la struttura dell'arto in un dissipatore; un grande albero cavo consente al fascio di cavi di passare attraverso l'asse del giunto; e un giunto il cui involucro e la cui biella sono un unico pezzo lavorato non può essere costruito affatto attorno a un contenitore sigillato. Il costo è che il set di cuscinetti, l'encoder, il driver e il progetto termico si spostano tutti internamente.
QUn rapporto di riduzione più basso significa sempre una migliore retroazionabilità?
Un rapporto basso lascia in genere un treno di ingranaggi più facile da azionare dal lato uscita rispetto a uno alto, e moltiplica l'inerzia riflessa del rotore per un fattore più piccolo, ed è per questo che gli stadi a basso rapporto continuano a comparire nel lavoro indossabile. Non è l'unico termine: contano anche l'attrito nella riduzione, la resistenza dei cuscinetti e il comportamento del driver quando non è alimentato, e nessuno di questi è registrato per le unità di questo confronto. Un giunto frameless ad azionamento diretto elimina del tutto il termine della riduzione, ma lascia gli altri tre.
QQuanto gioco registrano le unità sigillate?
L'AKE60-8 KV80, l'AKE80-8 KV30 e l'AKE90-8 KV35 registrano tutti 0.15, l'AK80-6 KV100 registra 0.22 e l'AK70-10 KV100 registra 0.2. Il campo del gioco nelle schede ToBMS non è registrato con un'unità coerente nell'ambito più ampio degli attuatori, quindi questi valori vanno trattati come indicativi anziché come valori verificati in primi d'arco. Confermare se il produttore li esprima in primi d'arco o in gradi, a quale coppia e prima o dopo il rodaggio.
QQuale strada si adatta a un primo prototipo?
Un attuatore integrato, nella maggior parte dei casi. Toglie dal programma un progetto meccanico, una scelta dei cuscinetti, un'installazione dell'encoder e un pacchetto di azionamento, e arriva con dati di collaudo pubblicati. Un kit frameless vale il lavoro extra quando la geometria del giunto fa parte di ciò che il progetto cerca di dimostrare, quando l'arto viene comunque lavorato, o quando il progetto ha già raggiunto il punto in cui l'ingombro, il gioco o il derating termico del produttore sono diventati il vincolo vincolante.
QChe cosa si trova nella scheda tecnica del produttore per queste unità?
Tre cose in particolare. Nessun valore di potenza nominale è registrato per i moduli AKE, quindi il budget di potenza continua deve venire dalla scheda tecnica. Nessuna dimensione di albero, alesaggio o filettatura è registrata per la serie sigillata, quindi l'interfaccia meccanica non può essere disegnata dalla scheda. E nessuna specifica dell'encoder è registrata per i kit frameless né per la serie AKE, quindi risoluzione di retroazione, protocollo e moltiplicazione vanno confermati con il produttore prima di scegliere un controllore. Dove un valore manca, è stato nominato nel testo anziché completato.
Risorse ufficiali
CubeMars pubblica una pagina di specifica per ogni motore e ogni modulo, e sono quelle pagine — non i riassunti di terzi — il riferimento per i valori termici, i dettagli della retroazione, i disegni meccanici e il firmware in vigore. Le pagine del produttore per le unità trattate qui sono l'RI50 KV100, l'RI80 V2.0 KV75 e l'RO100 KV55 sul lato frameless, e l'AKE60-8 KV80, l'AK80-6 KV100 e l'AKE80-8 KV30 sul lato sigillato. Dove una scheda ToBMS tace — potenza nominale, dimensioni dell'interfaccia, specifica della retroazione, unità del gioco — quelle pagine o la scheda tecnica corrispondente sono il luogo dove colmare la lacuna.
Dove andare dopo
Per passare dalla lettura a una preselezione, tre strumenti lavorano in sequenza: i kit frameless si trovano nella categoria Motori frameless, le unità sigillate in Attuatori robotici e Attuatori QDD, i candidati si possono restringere per coppia, tensione e massa in Selezione, e le unità scelte si possono mettere a confronto in Confronto prodotti.
Quattro guide ToBMS si estendono lateralmente da qui. Motori coppia frameless: scegliere il kit statore-rotore per giunti robotici copre l'intera gamma statore e rotore, Attuatori per esoscheletro: tre moduli CubeMars QDD da 260 g a 1.4 kg percorre la strada sigillata a basso rapporto attraverso anca, ginocchio e caviglia, Attuatori QDD: cosa offre un rapporto 8:1 spiega che cosa cambia lo stadio di riduzione stesso, e Come scegliere un modulo articolare: cinque attuatori CubeMars da 190 g a 1.4 kg copre le più ampie famiglie sigillate attorno a queste unità. Per confronti che vanno oltre una singola gamma, Motori BLDC per esoscheletri raccoglie le corrispondenze registrate su tutta la gamma di prodotti.
La versione breve: stabilire prima se il rapporto di riduzione è un dato di fatto o una variabile, perché quella singola risposta seleziona la strada. Se è un dato di fatto, l'attuatore integrato ha già preso la decisione e il lavoro rimanente è adattare l'arto attorno al suo ingombro, al suo gioco e al suo derating termico. Se è una variabile, confrontare solo valori lato motore con valori lato motore, aggiungere il rapporto a entrambi i lati prima di confrontare la coppia, e contare il set di cuscinetti, l'encoder e il driver come parte del costo dell'opzione frameless.