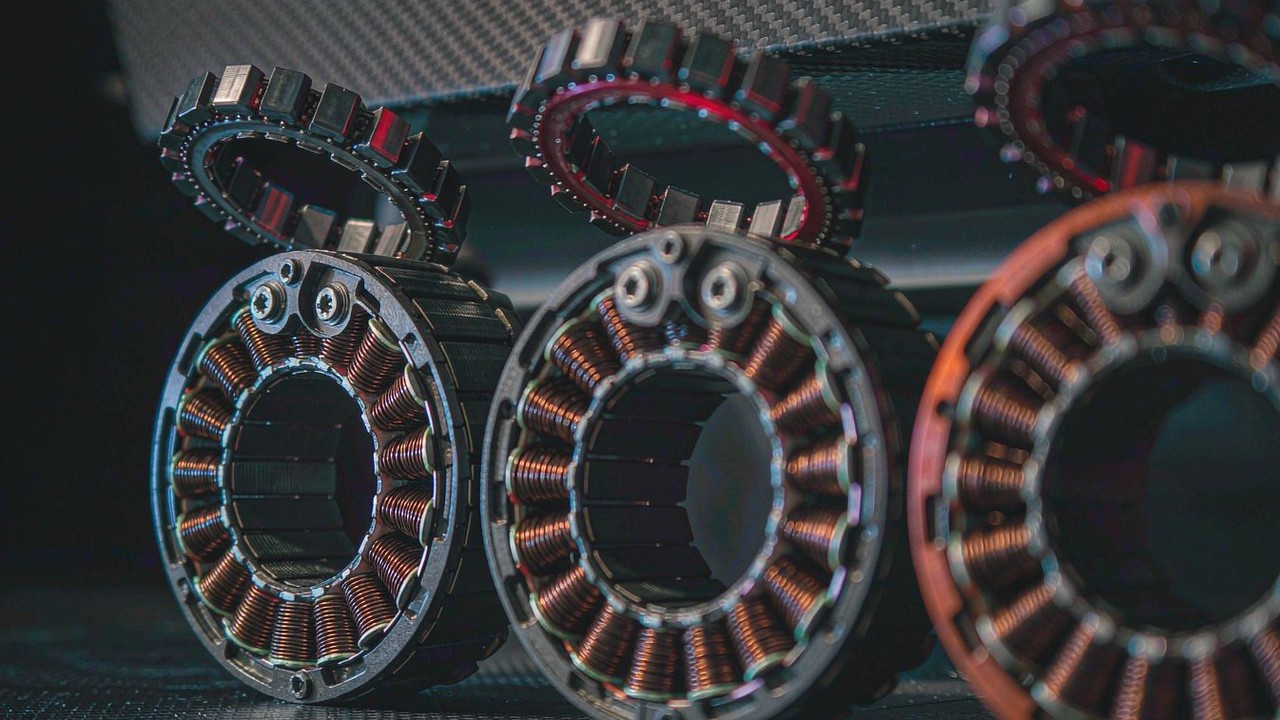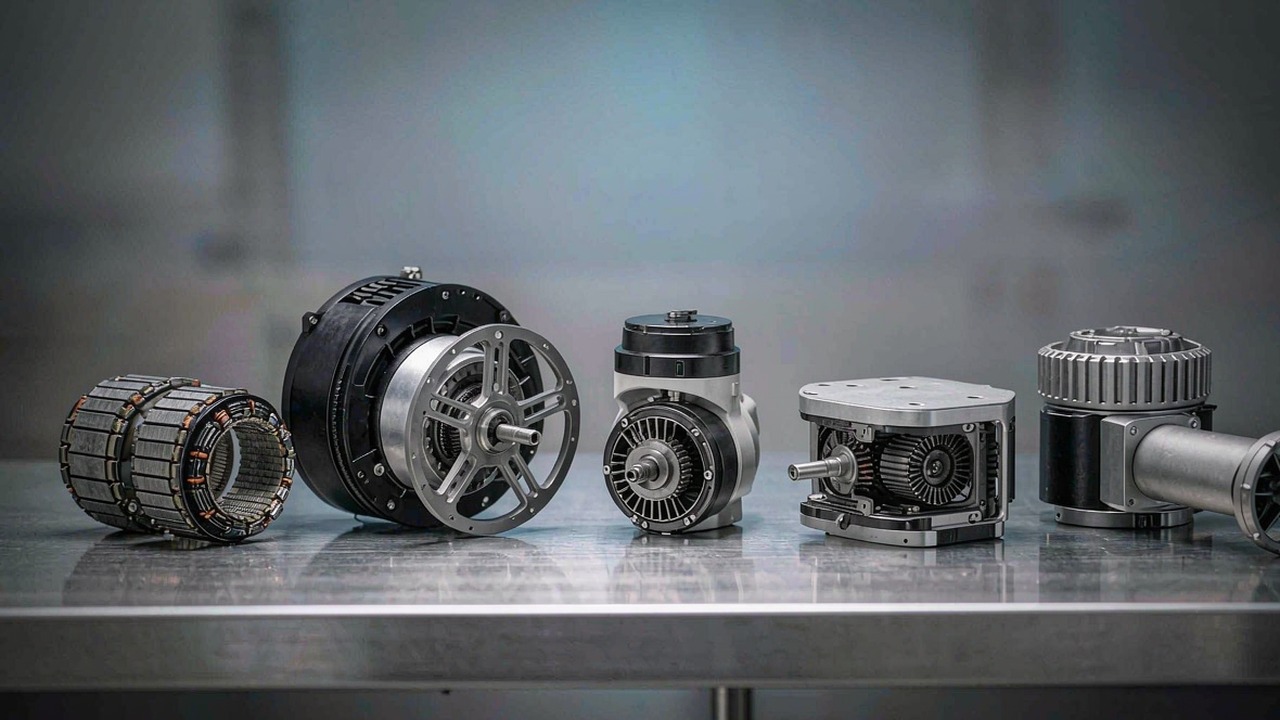
BLDC 모터는 브러시리스 DC 모터입니다. 영구자석 로터, 권선된 스테이터, 그리고 과거 브러시가 담당하던 정류를 수행하는 전자 컨트롤러로 구성됩니다. 바로 이 변화 덕분에 BLDC 모터는 로봇 관절, 멀티로터 기체, 카메라 짐벌, 수중 스러스터에 이르기까지 폭넓게 사용되고 있습니다. 마모될 브러시가 없고 아크가 발생할 정류자가 없으며, 토크 곡선이 충분히 예측 가능해 소프트웨어로 제어할 수 있습니다. 이 때문에 "BLDC 모터"가 더 이상 하나의 구매 결정도 아닙니다. 동일한 전자기 원리가 일곱 가지 서로 다른 형태로 패키징되며, 그 패키징이 모터 사양 결정 방식의 거의 모든 부분을 좌우합니다.
이 가이드는 브러시리스 DC 모터의 작동 원리, 실제로 선택을 좌우하는 사양, 그리고 ToBMS의 일곱 가지 모터 카테고리가 어떻게 다른지를 설명합니다. 각 카테고리에는 동일한 세 가지 질문, 즉 무엇인지, 무엇이 선택을 결정하는지, 어디에 적합한지가 적용되므로 각 절을 단독으로 읽거나 서로 비교할 수 있습니다. 모든 수치는 ToBMS 제품 데이터 또는 제조사가 공개한 사양에서 가져온 것이며, 추정된 값은 없습니다.
한눈에 보는 답
BLDC 모터는 브러시드 모터의 기계식 정류자를 전자식 정류자로 대체하므로, 어느 스테이터 코일에 언제 전류를 인가할지는 브러시가 아니라 컨트롤러가 결정합니다. 그 결과로 얻는 실질적 이점은 높은 효율, 훨씬 긴 수명, 단위 질량당 향상된 토크, 그리고 컨트롤러가 소프트웨어로 형성할 수 있는 토크-속도 특성입니다. 대가는 브러시리스 DC 모터가 결코 단독 부품이 아니라는 점입니다. 로터 위치를 알고 있거나 추정할 수 있는 드라이버와 함께여야만 동작합니다.
선택은 두 단계의 문제입니다. 먼저 기계적 작업에 맞는 카테고리를 고릅니다. 기기 구조가 하우징 역할을 해야 한다면 베어 프레임리스 키트, 관절이 밀폐 모듈로 제공되어야 한다면 일체형 액추에이터, 출력이 축 토크가 아니라 추력이라면 추진 모터, 출력이 매끄러운 저속 동작이라면 다이렉트 드라이브 짐벌 모터, 모터가 수중에서 작동해야 한다면 밀폐형 스러스터가 해당됩니다. 그다음 해당 카테고리 안에서 버스 전압과 요구 속도에 대해 KV를, 듀티 사이클에 대해 정격 토크를, 과도 조건에 대해 최대 토크를 선정합니다. 어느 카테고리에서 나온 사양인지 모른 채 수치를 읽는 것이 후보 목록이 잘못되는 가장 흔한 원인입니다.
브러시리스 DC 모터란
브러시를 대체하는 구성 요소
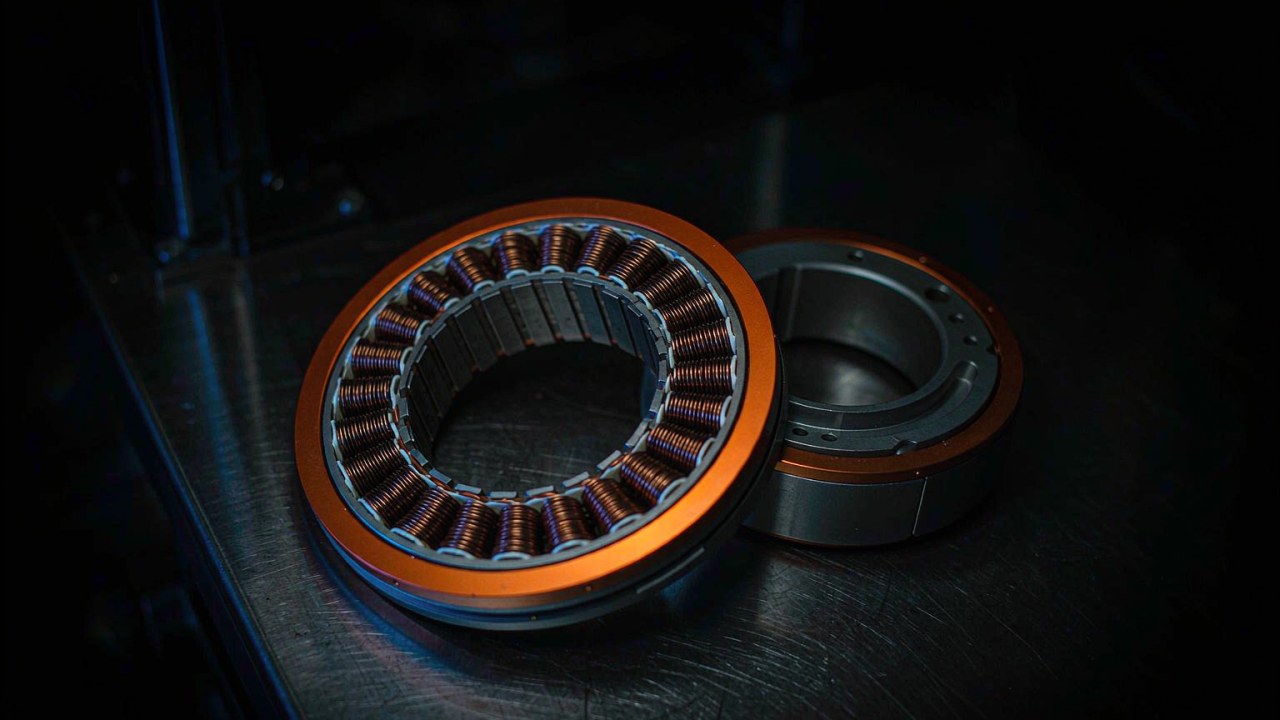
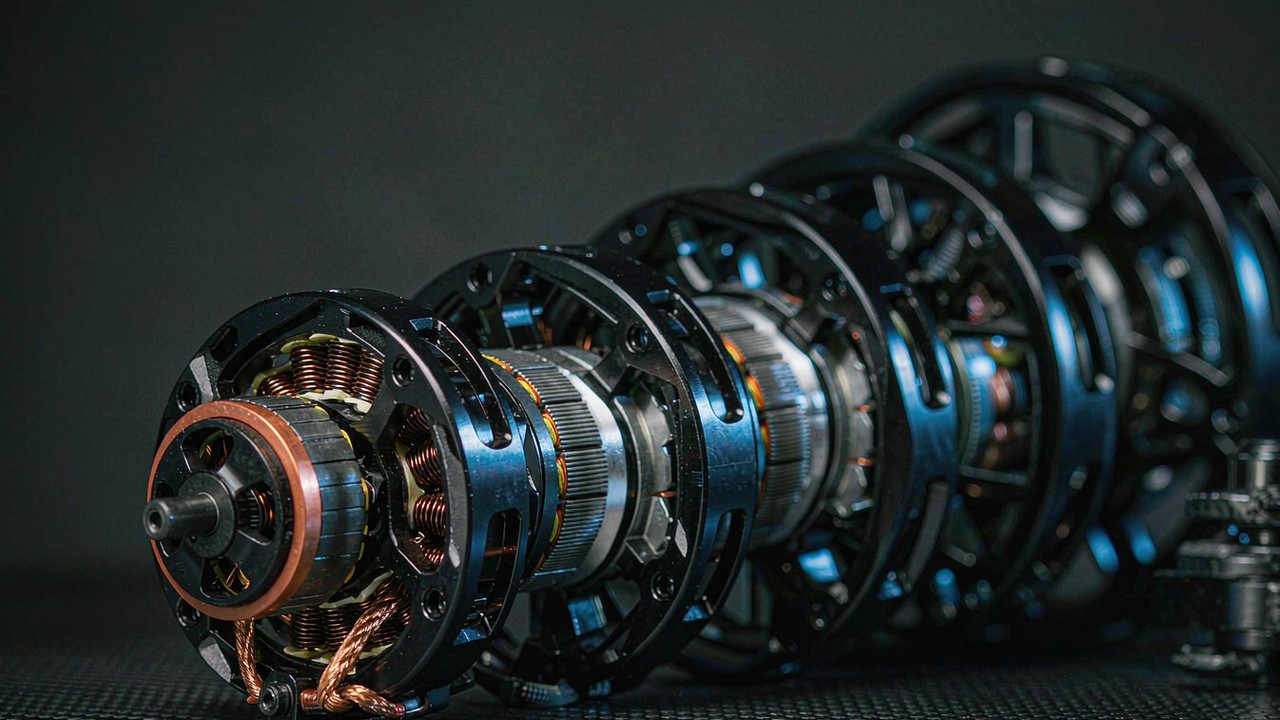
모든 BLDC 모터는 동일한 세 가지 기능 그룹으로 구성됩니다. 스테이터는 권선, 통상 슬롯이 있는 적층 코어에 구성된 세 개의 상을 담으며 고정되어 있습니다. 로터는 영구자석을 담으며, 대개 네오디뮴 세그먼트를 강철 허브에 접착하거나 삽입한 형태입니다. 컨트롤러는 각 상에 순차적으로 전류를 인가해 회전 자계가 항상 최대 토크를 생성하는 각도만큼 로터 자계를 앞서도록 합니다. 브러시드 모터에서는 카본 브러시와 분할 정류자가 이 전환을 기계적으로 수행하고, 브러시리스 모터에서는 인버터가 초당 수천 회 전자적으로 수행합니다.
두 가지 결과가 직접적으로 뒤따릅니다. 마찰 접촉이 없으므로 유지보수 예산에서 마모 항목이 사실상 사라지고, 모터를 밀폐할 수 있게 되는데, 이것이 수중 스러스터와 IP 등급 관절 모듈을 가능하게 합니다. 또한 전환이 소프트웨어 제어하에 있으므로 토크는 파생값이 아니라 지령값이 되며, 따라서 동일한 하드웨어가 한 애플리케이션에서는 강성 위치 서보로, 다른 애플리케이션에서는 컴플라이언트한 힘 소스로 사용될 수 있습니다.
컨트롤러가 논의에 포함되어야 하는 이유
브러시리스 DC 모터는 드라이버 없이는 의미 있는 사양을 갖지 못합니다. 정류에는 로터 위치가 필요하며, 이를 얻는 방법은 두 가지입니다. 센서로 측정하거나, 회전 중 모터 자체가 생성하는 전압과 전류로부터 추정하는 것입니다. 사다리꼴(six-step) 구동은 단순하며 프로펠러와 펌프에는 충분합니다. 자속 기준 제어인 FOC는 전류를 토크 생성 성분과 자속 생성 성분으로 분해해 최적 각도로 유지하며, 이를 통해 저속에서의 매끄러운 토크와 전 영역에서의 높은 효율을 확보합니다. 또한 단순한 속도 제어가 아니라 토크 제어를 실용적으로 만드는 것도 FOC입니다.
일체형 로봇 액추에이터가 단순한 모터가 아니라 하나의 카테고리로 존재하는 이유도 여기에 있습니다. 모터, 감속기, 엔코더, FOC 드라이버가 하나의 세트로 매칭되며, 제조사는 모터 단독이 아니라 그 세트에 대한 토크 수치를 공개합니다. 그 수치를 베어 모터의 수치와 대조하면 서로 다른 대상을 비교하게 됩니다.
센서 방식, 센서리스 방식, 부하 상태에서의 기동
Hall 센서는 정지 상태에서도 절대 정류 위치를 제공하며, 이는 모터가 영속도 또는 그에 가까운 속도에서 토크를 생성해야 할 때마다 중요합니다. 자세를 유지하는 로봇 관절, 돌풍에 저항하는 짐벌, 방향을 반전하는 스러스터가 그 예입니다. 센서리스 제어는 역기전력으로부터 위치를 추정하는데, 역기전력은 모터가 회전하기 시작한 후에만 존재합니다. 부하가 예측 가능하고 기동 토크가 낮은 프로펠러와 팬에는 잘 작동하지만, 부하를 안고 기동해야 하거나 영점을 지나 매끄럽게 반전해야 하는 경우에는 적합하지 않습니다. 많은 설계에서는 제어에 출력 측 엔코더를 사용하고 정류는 드라이버가 Hall 센서로 수행하며, 이를 통해 정류의 견고성과 제어의 정확성을 동시에 확보합니다.
인러너와 아웃러너
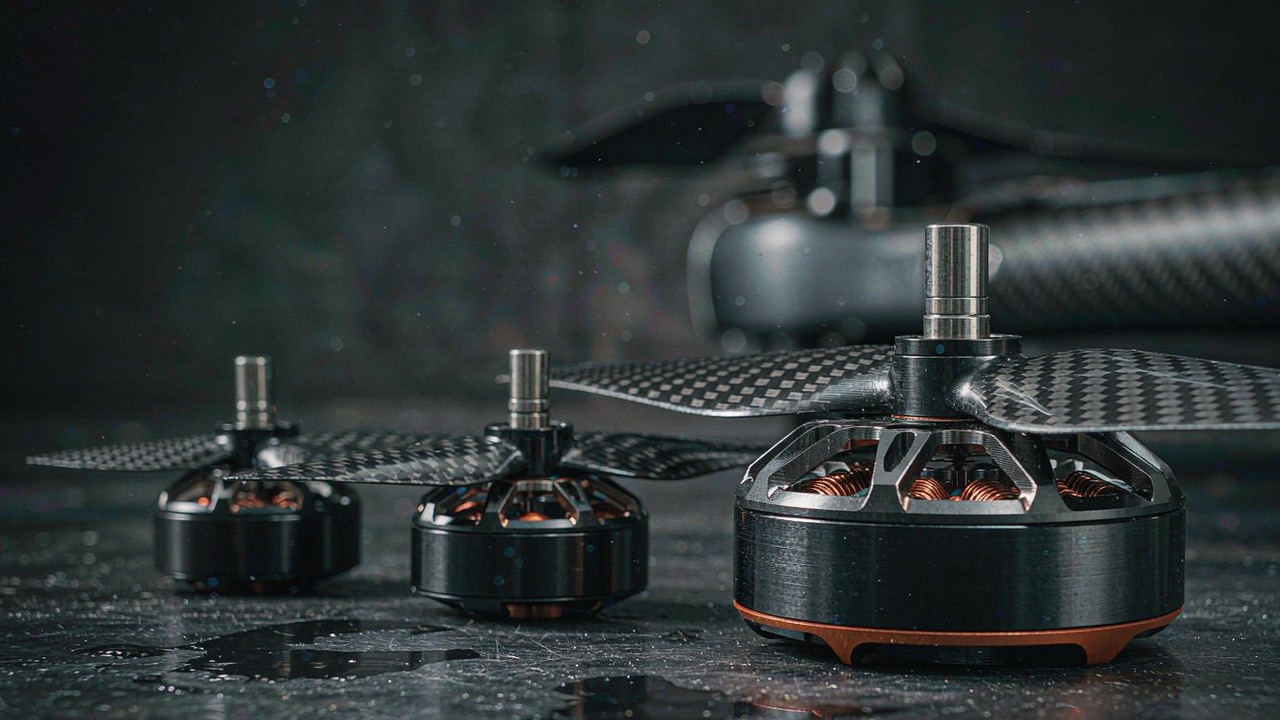
먼저 인러너에서는 로터가 스테이터 내부에서 회전합니다. 자석이 축에 가까워 관성이 낮고, 고정된 외부 하우징을 통해 냉각이 쉽습니다. 아웃러너에서 로터는 스테이터 주위를 회전하는 벨이며, 자석이 더 큰 반경에 위치하므로 동일한 자기 부하에서 더 많은 토크를 생성합니다. 프로펠러가 벨에 직접 체결되고 기어박스가 필요 없는 추진 분야를 지배하는 형상이 바로 이것입니다. ToBMS 프레임리스 토크 모터 카테고리의 프레임리스 키트에는 두 가지 레이아웃이 모두 포함되어 있으며, 이것이 제품군 간 토크 밀도 수치를 직접 비교할 수 없는 이유 중 하나입니다.
선택을 결정하는 사양
KV, 그리고 품질 점수가 아닌 이유
KV는 모터 속도 상수로, 대략 인가 전압당 무부하 rpm을 나타냅니다. 22 V 팩에서 380 KV 모터는 무부하 시 약 8000 rpm으로 회전하고, 동일한 팩에서 29 KV 모터는 약 640 rpm에 도달합니다. KV는 권선에 의해 결정됩니다. 가는 선을 많이 감으면 KV가 낮아지고 앰프당 토크가 커지며 최고 속도는 낮아집니다. 굵은 선을 적게 감으면 KV가 높아지고 속도는 빨라지며 앰프당 토크는 줄어듭니다. KV가 높다고 더 좋은 것은 아닙니다. 적합한 값은 가용 버스 전압에서 요구 속도를 확보하면서, 전류와 그에 따른 발열을 권선과 드라이버가 감당할 수 있는 범위 안에 유지하는 값입니다.
정격 토크와 최대 토크
정격 토크는 제조사가 지정한 장착 및 냉각 구성에서 열적 한계 내에서 모터가 연속으로 생성할 수 있는 값입니다. 최대 토크는 단시간 수치, 즉 모터가 수 초 동안 제공할 수 있는 과도값이며, 기계적 파괴 한계가 아니라 권선 온도, 자석 온도, 드라이버 전류 한계에 의해 제한됩니다. 최대 토크를 작업 수치로 취급하면 운용 중 조용히 성능이 저하되는 모터로 가는 가장 빠른 길입니다. 그에 못지않게 중요한 결론이 있습니다. 최대 수치는 기계부가 견디는 수준에 대한 진술도 아닙니다. 기어박스 충격 한계, 베어링 하중, 축 강도는 별개의 문제이며, 이것이 설계를 좌우한다면 제조사에 확인해야 합니다.
Nm/kg 단위의 토크 밀도
토크 밀도는 사양이 아니라 비교 도구이며, 정격과 최대가 서로 다른 이야기를 하므로 두 가지로 제시되어야 합니다. 정격 토크를 질량으로 나누면 질량 예산으로 확보할 수 있는 연속 출력이 얼마인지 나타나며, 이는 보행 로봇이나 장시간 체공 기체가 체감하는 부분입니다. 최대 토크를 질량으로 나누면 얼마나 큰 과도 성능을 확보하고 있는지 나타나며, 이는 착지를 흡수해야 하는 다리나 정지 마찰을 깨뜨려야 하는 암에서 중요합니다. 프레임리스 라인업에서는 그 격차가 큽니다. 소형 인러너 키트와 대형 아웃로터 표준품은 두 지표 모두에서 서로 다른 위치에 놓이며, 이는 품질 순위가 아니라 설계 결정의 문제입니다. ToBMS에서 어떤 라인업이 Nm/kg로 제시되는 경우, 두 수치가 모두 표기되어 듀티에 맞는 기준으로 비교할 수 있습니다.
기어링, 역구동성, 백래시
기어박스는 속도를 토크와 맞바꾸는 동시에 출력의 성격도 바꿉니다. 높은 감속비는 일반적으로 출력 토크를 높이고 역구동성을 떨어뜨립니다. 마찰과 반사 관성이 스테이지를 거치며 증폭되기 때문입니다. 낮은 감속비는 일반적으로 토크 증폭을 희생하는 대신 역구동성과 토크 투명성을 개선합니다. 역구동성이 있어야 관절이 충격을 흡수하고, 티칭 중에 수동으로 움직일 수 있으며, 로드셀 대신 모터 전류로 힘을 추정할 수 있습니다. 이것이 8:1의 준직구동 액추에이터 카테고리의 전제 전체를 이룹니다.
백래시는 기어 트레인에서 발생하는 유실 운동이며, 명시적으로 확인해 볼 만한 항목입니다. 위치결정 반복 정밀도와 제어 강성을 직접적으로 제한하기 때문입니다. 단위가 없는 수치는 비교할 수 없으므로, 설계 입력값으로 사용하기 전에 제조사 데이터시트에서 값을 확인해야 합니다.
열적 한계와 듀티 사이클
모터를 멈추게 하는 것은 대개 토크가 아니라 열입니다. 동손은 전류의 제곱에 비례하므로, 전류를 두 배로 만드는 듀티 사이클은 그 손실 성분을 네 배로 만듭니다. 정격값은 특정 장착 조건, 특정 주변 환경, 특정 듀티를 반영한 것입니다. 대형 알루미늄 하우징에 클램핑된 프레임리스 모터는 자유 공기 중의 동일한 모터보다 훨씬 더 많이 버텨내며, 벨 위로 프로프 워시가 흐르는 추진 모터는 벤치 위의 모터보다 더 오래 버팁니다. 어떤 수치를 신뢰해야 한다면 대표 수치가 아니라 제조사의 열 조건을 기준으로 삼아야 합니다.
전압, 전류, 드라이버
버스 전압은 주어진 KV에서 속도 상한을 결정하고, 전류는 토크를 결정합니다. 실제 제약은 대개 모터 자체가 아니라 드라이버의 전류 한계와 절연 및 커넥터 정격입니다. 카탈로그를 비교하기 전에 팩 전압, KV, 드라이버 전류 이 세 가지를 먼저 맞추면 부적합한 후보 대부분을 초기에 걸러낼 수 있습니다. 드라이버가 무엇을 알아야 하는지도 확인할 만합니다. 영속도에서 토크를 유지해야 하는 센서 내장 모터에는 해당 센서를 읽는 컨트롤러가 필요하며, 엔코더를 기대하는 FOC 드라이브는 Hall 전용 인터페이스를 받아들이지 않습니다.
일곱 가지 BLDC 모터 카테고리 비교
아래 표는 이 가이드에서 필요한 절을 가장 빠르게 찾는 방법입니다. 토크와 추력 수치는 현재 ToBMS에 등재된 각 카테고리에서 공개된 정격값과 최대값이며, 속도는 단일 수치가 아니라 KV 범위로 표기됩니다. 출력 속도가 선택한 버스 전압에 따라 달라지기 때문입니다.
| 카테고리 | 설계 목적 | 토크 또는 추력 | 속도(KV) | 정격 전압 | 직접 통합해야 하는 항목 | 시작 지점 |
|---|---|---|---|---|---|---|
| 프레임리스 토크 모터 | 기기 구조에 내장되는 스테이터·로터 키트 | 정격 0.024-4 Nm, 최대 0.072-12 Nm | 55-600 | 16-48 V | 하우징, 축, 베어링, 엔코더 | 로봇 관절 |
| 로봇 액추에이터 | 모터, 감속기, 엔코더, 드라이브가 하나의 밀폐 유닛에 통합 | 정격 1.3-74 Nm, 최대 222 Nm | 41-170 | 24-48 V | 장착부와 버스만 | 다족 로봇, 로봇 암 |
| UAV 모터 | 체공이 필요한 기체를 위한 아웃러너 추진 | 토크 기준이 아닌 추력 기준 | 29-700 | 3-24S | 프로펠러, ESC, 냉각 | 멀티로터, 중량물 리프트 |
| 드론 모터 | FPV, 레이싱, 고정익, VTOL 추진 | 토크 기준이 아닌 추력 기준 | 180-2150 | 2-12S | 프로펠러, ESC, 프레임 | FPV, 고정익, VTOL |
| 짐벌 모터 | 매끄럽고 정숙한 저속 다이렉트 드라이브 | 정격 0.08-3 Nm, 최대 0.28-7.7 Nm | 9.3-255 | 12-24 V | IMU와 제어 루프 | 카메라 안정화 |
| 수중 스로스터 | 밀폐형 양방향 수중 추진 | 계류 추력 7-25 kgf | 미공개 | 36-48 V | 선체 인터페이스와 케이블링 | ROV, AUV |
| 준직구동 액추에이터 | 토크 투명성을 위해 설계된 저감속 모듈 | 정격 5-55 Nm, 최대 12.5-170 Nm | 30-80 | 24-48 V | 장착부와 버스만 | 힘 제어, 컴플라이언트 관절 |
일곱 가지 카테고리는 각각 고유한 출력 기준을 갖습니다. 토크 수치는 제조사가 공개한 정격값과 최대값이며, KV 범위는 각 카테고리에 표기된 값을 그대로 따릅니다. 추력은 공개된 최대 계류 추력입니다. 토크 대신 추력을 공개하는 카테고리가 열등한 것은 아닙니다. 서로 다른 질문에 답하고 있을 뿐이며, 둘 사이를 변환하려면 프로펠러와 운전점이 필요합니다.
첫 번째 구분은 축 토크를 공개하는 카테고리와 추력을 공개하는 카테고리 사이의 차이입니다. 프레임리스 모터, 로봇 액추에이터, 짐벌 모터, QDD 모듈은 토크 장치입니다. 출력은 축이며 하중은 Nm으로 정의됩니다. UAV 모터, 드론 모터, 수중 스러스터는 추력 장치입니다. 출력은 이동하는 유체이며, 의미 있는 수치는 주어진 프로펠러와 전압에서의 추력입니다. 이 둘을 하나의 비교에 섞는 것이 가장 흔하게 발생하는 사양 오류입니다.
두 번째 구분은 구매자가 얼마나 많은 부분을 공급해야 하는가입니다. 프레임리스 키트는 하우징, 베어링 구성, 열 경로를 기기 구조가 제공한다고 전제하며, 그 작업에 대한 보상으로 가장 낮은 질량과 가장 짧은 축방향 길이를 제공합니다. 일체형 액추에이터나 스러스터는 정반대를 전제합니다. 모든 것이 매칭되고 밀폐되어 있어 설계 노력은 소프트웨어와 장착부로 옮겨갑니다. 어느 쪽이 더 앞선 것은 아니며, 서로 다른 팀과 서로 다른 물량에 적합합니다.
프레임리스 토크 모터
무엇인가
프레임리스 모터는 두 개의 부품, 즉 권선된 스테이터와 자석을 담은 로터로 판매되는 브러시리스 DC 모터이며, 하우징, 축, 베어링, 엔드 캡이 없습니다. 이들은 기기 제작자가 공급합니다. 모터 자체의 외형이 없기 때문에 관절에 구조물로 내장할 수 있으며, 이를 통해 하우징의 질량과 길이를 없애고 기구학에 맞춰 베어링 구성을 설계할 수 있습니다.
선택을 결정하는 요소
먼저 외형입니다. 스테이터는 가용 직경과 적층 길이에 맞아야 하며, 이 제약은 토크보다 더 많은 후보를 탈락시킵니다. 그다음으로 버스 전압과 요구 속도에 대한 KV, 듀티 사이클에 대한 정격 토크, 과도 조건에 대한 최대 토크를 검토합니다. 하우징이 고객 측 부품이므로 열 경로는 설계 변수입니다. 동일한 스테이터라도 대형 알루미늄 관절에 클램핑하면 자유 공기 중에서보다 훨씬 더 큰 연속 토크를 유지합니다. 마지막으로 남는 갈림길은 피드백입니다. 정류용 Hall 센서, 제어용 출력 측 엔코더, 또는 둘 모두입니다.
적합한 용도
프레임리스 키트는 질량과 축방향 길이가 경쟁 요소인 관절 모듈, 모든 그램이 레버 끝에 놓이는 휴머노이드 로봇과 4족 보행 로봇, 그리고 모터가 메커니즘 속으로 사라져야 하는 외골격 및 재활 로봇의 기본 선택입니다. 라인업은 20 g에 정격 0.024 Nm인 RI20 KV600부터 710 g에 정격 4 Nm인 RO100 KV55 Standard까지이며, 그 중간을 RO60 KV115가 담당합니다. 전체 선택 로직은 프레임리스 토크 모터 가이드에 정리되어 있습니다.
제조사가 40 g 키트를 관절 조립체에서 구동하는 영상으로, 완성된 메커니즘에서 모터가 아닌 제작자가 공급하는 구조물이 얼마나 큰 비중을 차지하는지 보여줍니다.
ToBMS 동영상 페이지YouTube에서 시청로봇 액추에이터
무엇인가
일체형 로봇 액추에이터는 BLDC 모터, 유성 감속기, 출력 베어링, 위치 센싱, FOC 드라이버가 하나의 볼트온 유닛에 담긴 제품입니다. 제조사는 모터와 감속기를 매칭하고 출력 플랜지에서의 토크를 공개하므로, 구매자는 모터가 아니라 관절을 기준으로 사양을 정합니다.
선택을 결정하는 요소
감속비가 첫 번째 결정 사항입니다. 출력 토크와 관절의 성격을 동시에 결정하기 때문입니다. 6:1과 8:1 같은 낮은 감속비는 속도, 역구동성, 토크 투명성에 유리합니다. 64:1 같은 높은 감속비는 토크를 증폭하고 통상 출력을 역구동하기 어렵게 만들며, 이는 하중 유지 관절에 적합합니다. 하네스가 관절을 통과해야 한다면 중공축이 중요합니다. AKH70-48은 48:1 스테이지와 케이블 경로를 정격 74 Nm에 결합한 제품입니다. 백래시는 단위와 함께 확인해야 합니다. 라인업 전반에서 기록값에 측정 조건이 명시되어 있지 않기 때문입니다.
적합한 용도
일체형 모듈은 베어링 예압보다 제어에 설계 시간을 쓰고자 하는 팀에 적합합니다. 협동로봇 팔, 4족 보행 로봇의 다리, 바퀴형 로봇, AGV가 그 예입니다. 이 카테고리는 190 g에 정격 1.3 Nm인 AK40-10 V3.0부터 1396 g에 정격 74 Nm까지 이어지며, 그 사이에 6:1에서 64:1까지의 스테이지가 있습니다.
제조사가 AK40-10, AK45-10, AK45-36을 함께 설명하는 영상으로, 하나의 제품군 안에서 감속비와 질량이 어떻게 맞바뀌는지를 가장 분명하게 보여줍니다.
ToBMS 동영상 페이지YouTube에서 시청UAV 모터
무엇인가
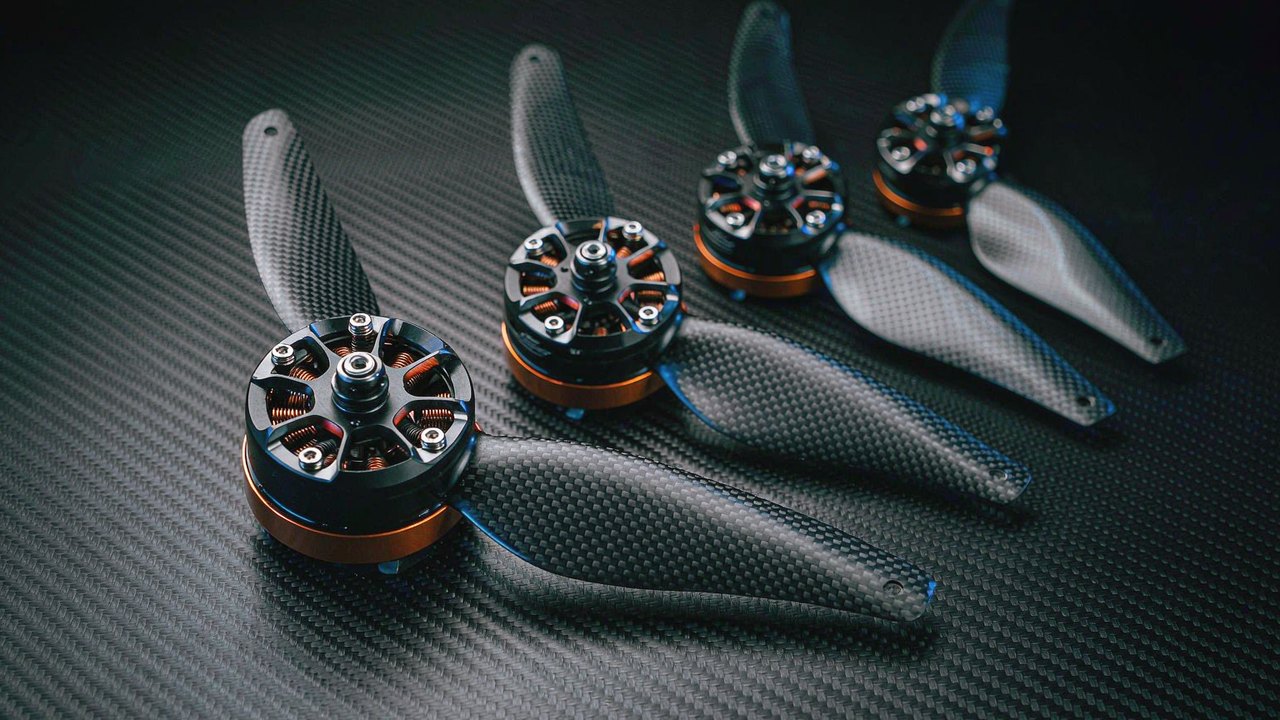
UAV 모터는 체공이 필요한 기체, 즉 멀티로터, 중량물 리프트 플랫폼, 전용 리프트 세트를 갖춘 VTOL 항공기용 아웃러너 추진 유닛입니다. 벨이 프로펠러를 직접 지지하므로 기어박스가 없으며, 사양은 축 토크가 아니라 추력, KV, 출력, 질량으로 표기됩니다.
선택을 결정하는 요소
먼저 프로펠러와 셀 수입니다. 공개된 추력은 항상 특정 프로펠러와 전압에 대한 값이며, 이 없이 순위를 매긴 모터는 비교할 수 없습니다. 그다음으로 팩에 대한 KV입니다. 효율과 중량물 리프트에는 큰 프로펠러와 낮은 KV, 응답성에는 작은 프로펠러와 높은 KV가 쓰입니다. 그다음은 180초 출력 수치로, 순간값이 아니라 지속 성능을 나타내며, 그리고 질량입니다. 멀티로터에서 질량은 대가를 두 번 치릅니다. 실려 가지 못하는 탑재 중량이기도 하기 때문입니다. 스테이터 구성(12N14P부터 36N42P까지)은 매끄러운 회전과 부분 스로틀에서의 거동에 영향을 줍니다.
적합한 용도
이 카테고리는 산업용 UAV 및 점검용 UAV용 기체, 농업용 살포기, 항공 촬영, 헤비리프트 드론, 유인 항공기 추진을 다룹니다. 경량 측면에서는 MN4006 KV380이 68 g에서 380 W를 제공하고, 상단에서는 U15XXL KV29와 U15 II KV80이 수 킬로그램급 기체를 담당하며, P80 III Pin이 농업용 탑재물을 담당합니다.
MN 라인업에 대한 제조사의 출시 영상으로, 68 g에서 171 g 사이의 모터가 기체가 허용하는 디스크 면적에 맞는지 판단하는 데 유용합니다.
ToBMS 동영상 페이지YouTube에서 시청드론 모터
무엇인가
드론 모터는 항공 추진에서 더 작고 빠른 쪽에 해당합니다. 수십 그램 단위로 측정되는 FPV 및 레이싱 유닛, 단일 효율 운전점을 위해 설계된 고정익 및 글라이더 모터, 더 큰 디스크로 더 무거운 기체를 띄우는 VTOL 리프트 모터가 여기에 속합니다. UAV 모터와 마찬가지로 추력 장치지만, 설계점 간 거리가 더 멀고 듀티 사이클은 더 짧으며 훨씬 가혹합니다.
선택을 결정하는 요소
FPV에서 실제 제약은 응답성과 질량입니다. 3인치 빌드의 T-Hobby F30 FPV 드론 모터와 5인치 빌드의 33.5 g 유닛은 효율이 아니라 추력을 얼마나 빠르게 바꿀 수 있는지를 기준으로 선택됩니다. KV는 1300에서 2150으로 높게 설정됩니다. 프로펠러가 작고 팩이 4S에서 6S이기 때문입니다. 고정익 및 장거리 작업은 정반대 끝에 있습니다. AT4130 KV230과 F90 KV1300은 지속 순항점을 기준으로 선택됩니다. V505 KV260 같은 VTOL 리프트 모터는 그 중간에 놓이며, 과도 조건이 아니라 기체가 유지해야 하는 호버를 기준으로 선정됩니다.
적합한 용도
FPV 레이싱과 프리스타일, 고정익 모형, 장시간 체공 플랫폼, 그리고 호버와 전진 비행을 오가는 VTOL 드론이 해당됩니다. 기체가 무겁고 느리며 장시간 체공해야 하는 경우에는 통상 UAV 모터 카테고리가 더 나은 출발점입니다.
짐벌 모터
무엇인가
짐벌 모터는 매우 낮은 속도에서의 매끄러운 동작을 위해 설계된 저 KV 대구경 다이렉트 드라이브 BLDC 모터입니다. 기어박스가 없고 모터가 축을 직접 구동합니다. 구동계의 백래시나 코깅은 영상에서 눈에 보이는 떨림으로 나타나기 때문입니다. 따라서 우선순위는 다른 모든 카테고리와 다릅니다. 코깅 토크, 토크 리플, 저속 매끄러움이 토크 밀도보다 상위에 놓입니다.
선택을 결정하는 요소
먼저 탑재 질량과 축 관성입니다. 모터가 중력과 기체 움직임에 맞서 카메라를 유지하고 가속해야 하기 때문입니다. 그다음으로 최악 조건의 레버 암에서 해당 탑재물을 유지하는 데 필요한 토크를 최대가 아니라 정격과 대조해 확인합니다. 짐벌은 연속으로 유지하므로, 이는 정격 토크가 설명하는 경우에 정확히 해당합니다. KV는 설계상 낮습니다. 라인업 전체에서 9.3에서 255이며, 대형 GL100은 무거운 시네마 탑재물용으로 정격 3 Nm, GL30은 소형 카메라 축용으로 0.08 Nm입니다. 배선이 축을 통과해야 하므로 중공축이 중요합니다.
적합한 용도
짐벌 시스템은 UAV, 핸드헬드 스태빌라이저, 차량 탑재 카메라 리그, 그리고 마운트가 움직이는 동안 센서가 지향점을 유지해야 하는 모든 애플리케이션에 적용됩니다. 중간급인 GL60 KV25는 정격 0.6 Nm으로 단일 축 작업을 담당합니다.
수중 스러스터
무엇인가
수중 스러스터는 모터, 내장 ESC, 덕트형 프로펠러, 내압 또는 압력 보상형 밀폐 구조가 하나의 하우징에 담긴 밀폐형 브러시리스 추진 유닛입니다. 내부의 BLDC 모터는 통상적인 것이며, 그 주변의 모든 구성은 물을 차단하고 추력을 가역적이고 비례 제어 가능하게 만들기 위해 존재합니다.
선택을 결정하는 요소
먼저 추력이며, 최대 계류 추력으로 표현됩니다. 영속도에서 스러스터가 생성하는 당기는 힘으로, 정지 유지를 위한 정직한 수치입니다. 그다음은 버스입니다. 라인업 전체에서 36 V 또는 48 V이며 정격 출력은 360 W에서 1315 W입니다. 그다음은 두 제품군이 갈리는 지점인 수심 등급입니다. SW 시리즈는 0-30 m로 정격되어 있고 DW 시리즈는 0-350 m으로 표기되어 있으며, 공개된 단위는 심해 사양을 확정하기 전에 제조사에 확인해야 합니다. 질량과 직경이 선체에 탑재할 수 있는 유닛 수를 결정합니다.
적합한 용도
ROV 스러스터는 점검 및 개입 작업, AUV 추진, 그리고 벡터 추력이 필요한 모든 수중 기기에 적용됩니다. 700 g에 360 W인 SW7은 소형 점검 기기에 적합하고, 25 kgf에 1315 W인 DW25는 주력급이며, DW10이 중형 선체를 담당합니다.
제조사가 가장 큰 DW 유닛을 수조에서 구동하는 영상으로, 덕트, 가역 추력, 그리고 이 카테고리를 다른 모든 브러시리스 모터와 구분하는 밀폐 구조를 보여줍니다.
ToBMS 동영상 페이지YouTube에서 시청준직구동 액추에이터
무엇인가
준직구동 액추에이터는 의도적으로 낮은 감속비, 즉 이 카테고리 전체에서 8:1을 채택한 일체형 모듈로, 다이렉트 드라이브 모터와 기존의 고감속 액추에이터 사이에 위치합니다. 로드셀 없이 힘 제어를 가능하게 하는 토크 투명성을 유지하면서도, 실용적인 토크에 도달할 만큼의 기어링을 확보합니다.
선택을 결정하는 요소
QDD를 선택하는 이유는 역구동성입니다. 낮은 감속비는 일반적으로 이를 개선합니다. 스테이지를 통해 되돌아오는 마찰과 관성이 적기 때문입니다. 이 특성 덕분에 관절이 충격을 흡수하고, 티칭 중에 수동으로 역구동되며, 모터 전류로 접촉력을 추정할 수 있습니다. 대가는 모터 토크 단위당 출력 토크가 낮아진다는 점이며, 따라서 동일한 출력을 위해 모터가 더 커져야 합니다. AKE90-8이 정격 55 Nm에 도달하기 위해 1400 g을 감수하는 것도 그 때문이며, 64:1 로봇 액추에이터는 더 작은 패키지로 비슷한 토크에 도달합니다. 백래시 값은 ToBMS에 기록되어 있지만 측정 조건이 명시되어 있지 않으므로, 그 수치에 의존하기 전에 확인해야 합니다.
적합한 용도
컴플라이언트한 접촉이 필요한 다족 로봇, 힘 제어 조립을 수행하는 로봇 암, 모터가 사용자에게 순응해야 하는 외골격 및 재활 로봇, 그리고 최대 출력보다 토크 투명성이 더 중요한 연구 플랫폼이 해당됩니다. 260 g에 정격 5 Nm인 AKE60-8은 경량 관절을 담당하고, 정격 12 Nm인 AKE80-8이 중간에 위치합니다.
제조사가 관절 조립체에서 8:1 모듈을 시연하는 영상으로, 이 카테고리를 규정하는 역구동 거동도 함께 보여줍니다.
ToBMS 동영상 페이지YouTube에서 시청카테고리가 겹치는 지점
프레임리스 모터, 일체형 액추에이터, QDD 모듈
세 가지 모두 회전 관절로 귀결되며, 선택의 핵심은 누가 통합을 수행하는가입니다. 프레임리스 키트는 가장 낮은 질량과 가장 짧은 축방향 길이를 제공하지만 하우징, 베어링, 열 경로를 요구합니다. 일체형 로봇 액추에이터는 매칭된 드라이버를 갖춘 매칭·밀폐 유닛을 제공하며, 그 대가로 고정된 외형과 동일 토크 대비 더 높은 질량을 감수해야 합니다. QDD 모듈은 그 토크 밀도의 일부를 토크 투명성과 컴플라이언트한 거동과 맞바꿉니다. 관절 형상이 아직 변경 중이라면 통상 프레임리스가 더 관대한 선택이며, 형상이 확정되고 일정이 촉박하다면 일체형 모듈이 그렇습니다.
UAV 모터와 드론 모터
두 항공 카테고리는 의도적으로 겹칩니다. 둘 다 아웃러너 추진이며, 경량 산업용 쿼드라면 어느 쪽을 사용해도 무리가 없습니다. 실질적인 차이는 듀티와 기체 등급입니다. UAV 모터는 지속 출력, 더 큰 디스크, 수 킬로그램급 기체를 기준으로 문서화되어 있고, 드론 모터는 운전점이 장시간 호버가 아니라 순간 출력이나 순항인 FPV, 고정익, VTOL 작업을 다룹니다. 사양서를 180초 출력 수치와 로터당 질량 예산을 위해 읽고 있다면 UAV에서 시작하고, 스로틀 응답과 프로펠러 크기를 위해 읽고 있다면 드론에서 시작하는 것이 좋습니다.
짐벌 모터와 그 밖의 모든 카테고리
짐벌 모터는 매끄러움이 밀도보다 상위에 놓이는 유일한 카테고리이며, 그래서 KV 값은 낮고 직경은 큽니다. 토크 수치가 충분해 보인다는 이유로 추진 모터를 대체 투입하면 저속에서 코깅과 헌팅이 발생하는 축이 됩니다. 반대 방향의 대체도 실패합니다. 짐벌 모터는 추진에 필요한 속도 범위도 열 설계도 갖추지 못합니다.
스러스터: 동일한 모터, 다른 매질
수중 스러스터에는 평범한 브러시리스 DC 모터가 들어 있습니다. 이것을 별개의 카테고리로 만드는 것은 축 하류의 모든 요소, 즉 밀폐, 내압, 덕트형 프로펠러, 가역 양방향 구동, 내식성입니다. 사양 규약도 그에 따라 바뀝니다. Nm 단위의 토크가 아니라 kgf 단위의 추력이 되며, 항공용 모터와의 모든 비교는 모터가 아니라 프로펠러와 유체를 거쳐야 합니다.
선택 체크리스트
아래 순서대로 진행합니다. 각 단계는 사양을 아무리 읽어도 되살릴 수 없는 후보를 걸러냅니다.
하중과 듀티
- 출력을 정의합니다. Nm 단위의 축 토크인지, 특정 프로펠러와 전압에서의 kgf 단위 추력인지를 정합니다. 이 단계만으로 카테고리 그룹이 결정됩니다.
- 연속 조건과 과도 조건을 구분하고, 정격 토크는 전자에 대해, 최대 토크는 후자에 대해 선정합니다. 최대 토크는 기계적 한계가 아니라 온도와 드라이버 전류에 의해 제한된다는 점을 기억해야 합니다.
- 듀티 사이클은 대표 출력 수치가 아니라 제조사의 열 조건과 대조해 확인합니다.
- 관절이나 축이 영속도에서 토크를 유지해야 하는지 확인하고, 그렇다면 센서와 그 센서를 읽는 드라이버를 계획에 반영합니다.
기계 요소와 통합
- 토크를 비교하기 전에 외형, 즉 직경, 적층 길이 또는 선체 공간을 확정합니다.
- 하우징, 베어링, 축, 열 경로를 누가 공급할지 결정합니다. 답이 “직접 공급한다”라면 프레임리스 키트가 대상이고, “공급업체”라면 일체형 모듈이 대상입니다.
- 감속비는 토크만이 아니라 원하는 거동을 기준으로 선택합니다. 하중 유지에는 높은 감속비, 역구동성과 힘 투명성에는 낮은 감속비가 적합합니다.
- 백래시는 단위와 함께 요청하고, 설계 입력값으로 사용하기 전에 데이터시트와 대조해 확인합니다.
전자 장치와 제어
- 먼저 버스 전압을 확정한 뒤, 요구 속도가 그 전압 범위 안에 들어오도록 KV를 선택합니다.
- 드라이버의 연속 전류와 최대 전류를 요구 토크와 대조해 확인하고, 정류 인터페이스(Hall, 엔코더 또는 센서리스)가 모션 프로파일의 요구 사항과 일치하는지 확인합니다.
- 드라이버에서 사용할 수 있는 제어 모드를 확인합니다. 토크 제어는 컴플라이언트 관절과 힘 추정을 위한 부가 기능이 아니라 필수 요건입니다.
- 설계가 확정되기 전에 공급업체가 공개한 수치를 최신 데이터시트에서 검증합니다. 백래시 같은 항목의 기록은 측정 조건을 항상 명시하지는 않습니다.
자주 묻는 질문
QBLDC 모터는 AC입니까, DC입니까?
측정 지점에 따라 둘 다에 해당합니다. 공급 전원은 배터리나 DC 버스 같은 DC이며, 컨트롤러가 이를 스테이터 권선을 구동하는 세 상 파형으로 변환하므로 모터 자체는 사실상 전자 정류자를 갖춘 동기 AC 기기입니다. 실질적인 의미는 브러시리스 DC 모터를 DC 전원에 연결하는 것만으로는 구동할 수 없다는 점입니다. 드라이버가 필수이며, 드라이버의 전류 한계와 제어 모드가 모터의 실제 사양의 일부를 구성합니다.
QKV는 무엇을 의미하며, KV가 높을수록 더 좋습니까?
KV는 대략 전압당 무부하 rpm입니다. 이는 품질 점수가 아니라 권선 특성입니다. 권선수가 많으면 앰프당 토크가 커지는 대신 KV가 낮아지고, 권선수가 적으면 속도가 빨라지고 앰프당 토크가 줄어드는 대신 KV가 높아집니다. 적합한 KV는 전류와 발열을 권선 및 드라이버 한계 내에 유지하면서 가용 버스 전압에서 요구 속도를 확보하는 값입니다. 동일한 전압에서 KV가 높다는 것은 속도가 더 빠르다는 뜻이며, 통상 축에서 사용할 수 있는 토크는 더 적습니다.
Q정격 토크와 최대 토크의 차이는 무엇입니까?
정격 토크는 제조사가 지정한 장착 및 냉각 구성에서 열적 한계 내에서 모터가 연속으로 생성할 수 있는 값입니다. 최대 토크는 권선 및 자석 온도와 드라이버의 전류 한계에 의해 제한되는 단기간 과도값입니다. 최대 토크는 기계적 파괴 한계가 아니며 그렇게 취급해서도 안 됩니다. 기어박스나 축의 강도가 설계를 좌우한다면 이는 제조사에 별도로 확인해야 합니다. 듀티 사이클은 정격에 대해, 과도 조건은 최대에 대해 선정합니다.
Q일부 BLDC 모터에는 기어박스가 있고 다른 모터에는 없는 이유는 무엇입니까?
기어링은 토크를 증폭하고 속도를 줄이므로 작고 빠른 모터가 실용적인 출력 토크를 낼 수 있게 합니다. 일체형 로봇 액추에이터가 수십 Nm에 도달하는 방식이 바로 이것입니다. 다이렉트 드라이브에는 기어 트레인이 전혀 없어 백래시와 반사 관성이 사라지고, 가장 매끄럽고 역구동성이 뛰어난 출력을 제공합니다. 짐벌 모터와 프레임리스 관절 키트가 다이렉트 드라이브인 이유, 그리고 준직구동 모듈이 의도적으로 8:1에서 멈추는 이유가 여기에 있습니다. 절충의 대상은 수치만이 아니라 거동입니다. 높은 감속비는 통상 출력을 역구동하기 어렵게 만들고, 낮은 감속비는 일반적으로 투명성을 유지합니다.
Q브러시리스 DC 모터를 센서 없이 구동할 수 있습니까?
부하가 예측 가능하고 모터가 영속도에서 의미 있는 토크를 생성할 필요가 없다면 가능합니다. 센서리스 제어는 역기전력으로부터 로터 위치를 추정하는데, 역기전력은 모터가 회전하기 시작한 후에만 존재합니다. 프로펠러, 팬, 펌프에는 적합하지만, 자세를 유지하는 관절, 돌풍에 저항하는 짐벌, 영점을 지나 반전하는 스러스터에는 가장 약합니다. 정지 상태에서 토크를 유지해야 하거나 부하를 안고 기동해야 하는 애플리케이션에는 Hall 센서나 엔코더가 필요합니다.
Q카테고리를 넘나들며 모터를 비교하는 방법은 무엇입니까?
먼저 출력 기준을 비교합니다. 축 토크를 공개하는 카테고리, 즉 프레임리스 모터, 로봇 액추에이터, 짐벌 모터, QDD 모듈은 정격 및 최대 Nm, 질량, 외형을 기준으로 서로 비교할 수 있습니다. 추력을 공개하는 카테고리, 즉 UAV 모터, 드론 모터, 수중 스러스터는 프로펠러, 전압, 운전점이 함께 제시될 때만 비교할 수 있습니다. 추력과 토크 사이를 변환하려면 프로펠러와 유체가 필요하며, 토크 수치와 kgf 수치는 같은 열에 놓일 수 없습니다.
QBLDC 모터의 소형화를 제한하는 요소는 무엇입니까?
발열과 토크 밀도가 순서대로 작용합니다. 동손은 전류의 제곱에 비례하므로, 토크를 유지하면서 모터를 작게 만들면 전류 밀도가 높아지고 따라서 온도가 올라갑니다. 모든 카테고리의 소형단은 권선이 방출할 수 있는 열량에 의해 한정됩니다. 가용 토크를 근본적으로 결정하는 것은 자석 체적이며, 그래서 가장 작은 프레임리스 키트는 약 20 g에서 1 Nm의 일부 수준에 머무는 반면 700 g 유닛은 수 Nm에 도달합니다. 질량이 제약 조건이라면 킬로그램당 정격 토크를 확인한 뒤 열 구성 방식을 제조사에 확인합니다.
공식 자료
토크 규약, 열 정격, 백래시 단위, 최신 펌웨어에 대한 최종 근거는 제조사 문서입니다. CubeMars는 프레임리스, 액추에이터, 스러스터 라인업을 cubemars.com에 공개하고 있으며, T-Motor는 UAV, 드론, 추진 라인업을 tmotor.com에 공개하고 있습니다. ToBMS는 양쪽 모두에 대해 탐색 계층을 검색 가능하고 비교 가능하게 유지합니다.
다음 단계
기계적 작업에 맞는 카테고리에서 시작한 뒤 그 안에서 범위를 좁힙니다. 모든 모델과 사양을 나란히 담은 전체 라인업은 제품에 있으며, 일곱 가지 카테고리에는 각각 전용 페이지가 있습니다. 프레임리스 토크 모터, 로봇 액추에이터, UAV 모터, 드론 모터, 짐벌 모터, 수중 스로스터, 준직구동 액추에이터가 그것입니다. 제품 선정에서 토크, 전압, 질량으로 후보를 필터링한 다음, 제품 비교에서 최종 후보를 서로 비교합니다.
각 카테고리에는 이 개요보다 깊이 다루는 전용 가이드도 마련되어 있습니다. 프레임리스 토크 모터: 로봇 관절용 스테이터·로터 키트 선택, 로봇용 액추에이터: 로봇 관절에 맞는 일체형 액추에이터 선택 방법, UAV 모터, 드론 모터: FPV, 고정익, VTOL 모터 선정, 짐벌 모터: 안정적인 카메라 플랫폼을 위한 저KV 직구동, 수중 스러스터: 추력·출력·심도 등급 맞추기, 준직구동 액추에이터: 8:1 감속비가 주는 이점가 해당됩니다. 카테고리가 아니라 애플리케이션 기준이라면 휴머노이드 로봇, 4족 보행 로봇, ROV, 짐벌 페이지에 해당 작업에 이미 매칭된 모터가 정리되어 있습니다. ToBMS의 전체 브러시리스 DC 모터 라인업은 홈페이지에서 한 번의 클릭으로 확인할 수 있습니다. 이 카테고리 가이드와는 별도로, UAV 모터와 드론 모터 너머의 유인기 영역에는 독립된 비교 글이 있습니다. 유인 항공기 추진 시스템: T-Motor U15 모터 세 가지 선정 가이드는 U15 II, U15XL, U15XXL을 나란히 비교합니다.
요약하면 다음과 같습니다. 기계적 작업에서 카테고리를 고르고, 외형을 확정하고, 버스 전압과 요구 속도에서 KV를 선택하며, 정격 토크는 듀티 사이클에 대해, 최대 토크는 과도 조건에 대해 선정하고, 관절이 영속도에서 토크를 유지해야 하는지 조기에 결정합니다. BLDC 모터 사양의 그 밖의 모든 항목은 이 다섯 가지에서 파생됩니다.