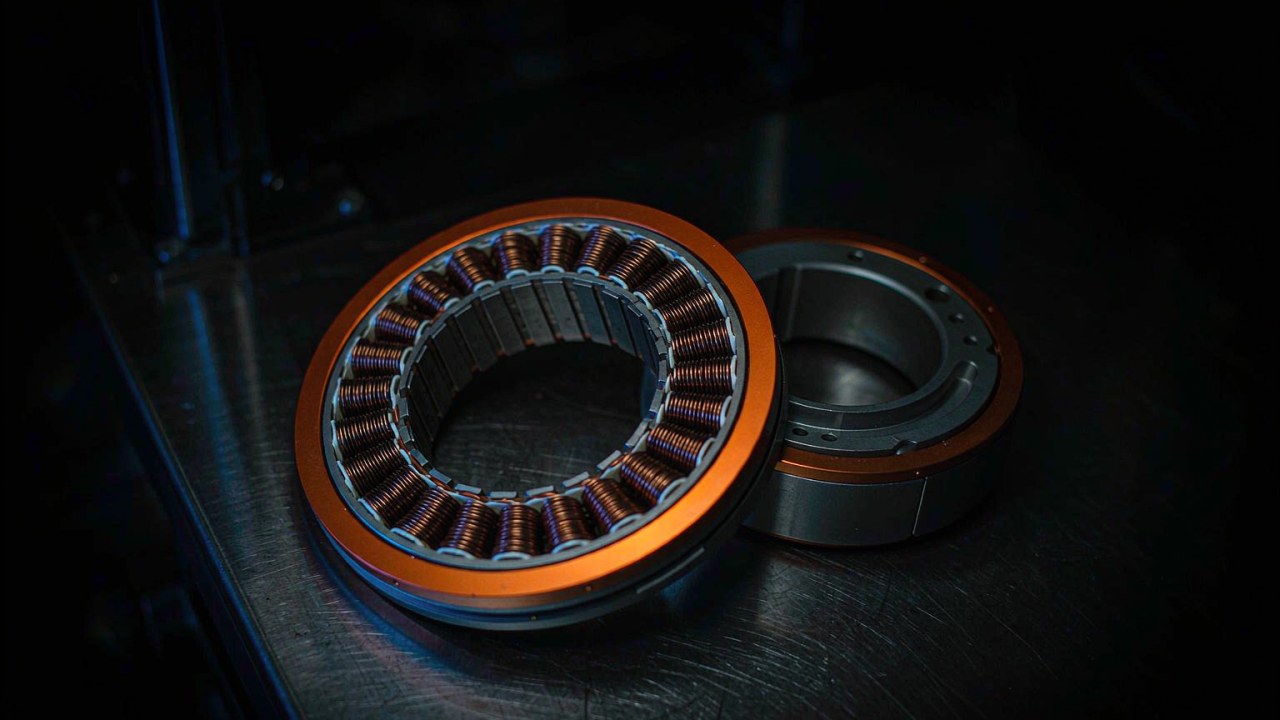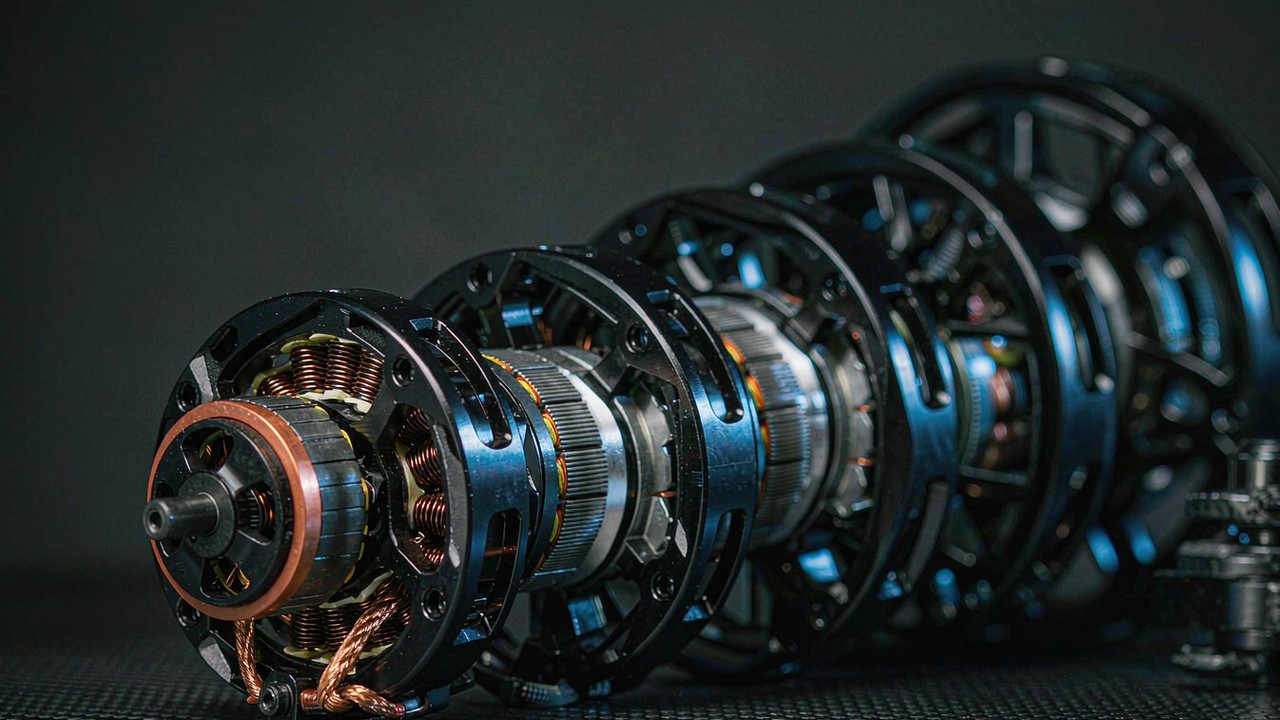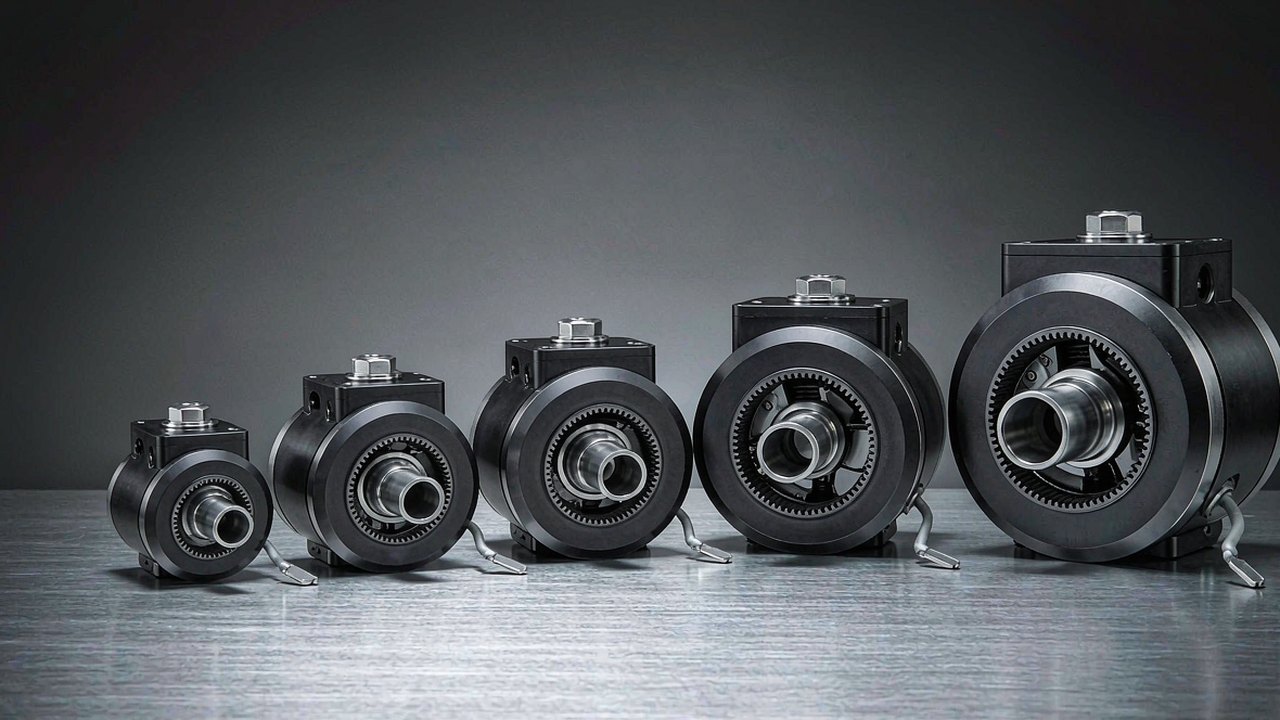
관절 모듈은 하나의 부품으로 공급되는 로봇 축 전체입니다. 브러시리스 모터, 감속단, 피드백 전자장치, 그리고 대부분의 최신 제품에서는 드라이버까지 하나의 하우징에 밀봉되어 두 링크 사이에 바로 볼트로 체결됩니다. 관절 모듈을 고르는 일은 대개 가장 높은 토크 숫자를 찾는 일이 아닙니다. 그 축이 스스로를 태우지 않고 연속으로 얼마만큼의 토크를 유지할 수 있는지, 링크가 얼마나 빠르게 움직일 수 있는지, 팔 끝단에 얼마나 많은 질량이 실리는지, 케이블이 하우징에서 어떻게 빠져나가는지, 그리고 기어박스 입력과 출력 플랜지 사이에 얼마나 많은 유격이 있는지가 기준입니다. 이 가이드는 190 g에서 1.4 kg, 피크 토크 4.1 Nm에서 222 Nm에 이르는 CubeMars 모듈 다섯 종을 살펴보고, 각 관절 위치에서 어떤 사양이 실제로 선택을 결정하는지 설명합니다.
아래 다섯 제품은 모두 같은 계열의 발상에 속합니다. 즉 위치 피드백이 통합된 유성 감속단을 BLDC 모터가 구동하는 구조이며, 다만 서로 다른 용도를 위해 만들어졌습니다. 세 종은 10:1과 36:1 감속으로 24 V 버스에서 동작하고, 두 종은 16:1과 48:1 감속과 중공 출력축을 갖춘 48 V 제품입니다. 이들을 나란히 읽는 것이 관절 모듈이 실제로 무엇인지 이해하는 가장 빠른 길입니다. 트레이드오프가 마케팅 분류가 아니라 숫자로 드러나기 때문입니다. 이 글의 모든 수치는 ToBMS 제품 기록 또는 제조사가 공개한 사양에서 가져왔으며, 추정한 값은 하나도 없습니다. 기록되지 않은 값은 채워 넣지 않고 기록되지 않았다고 표시했습니다.
한 줄 결론
관절 모듈은 모터에서 앞으로 나아가는 방식이 아니라 관절에서 거꾸로 계산해 정합니다. 그 축이 내야 하는 최악 조건 토크, 링크가 필요로 하는 각속도, 기구학적 체인에서 그 위치가 감당해야 하는 질량 예산, 그리고 기구가 받아들일 수 있는 직경을 먼저 확정한 다음, 정격(연속) 토크가 실제 듀티 사이클을 덮고 피크 토크가 과도 상태를 덮는 가장 가벼운 모듈을 고르고, 버스 전압은 로봇의 나머지 전원 계통에 맞춰 정합니다.
이 다섯 모듈에 그 논리를 적용하면 단순한 사다리가 나옵니다. 190 g의 AK40-10 V3.0은 말단 관절용 제품입니다. 손, 손목, 소형 짐벌, 가벼운 암 세그먼트처럼 지렛대 끝의 질량이 가장 큰 비용인 자리입니다. 262 g의 AK45-10 V3.0은 같은 24 V 버스에서 거의 두 배의 피크 토크로 가벼운 관절부터 중간급 관절까지 담당합니다. 349 g의 AK45-36 V3.0은 속도를 감속비와 맞바꿔 피크 24 Nm로 올라서며, 중형 암의 팔꿈치나 무릎에 자연스럽게 맞습니다. 879 g의 AKH70-16 V1.0과 1.4 kg의 AKH70-48 V1.0은 48 V, 90 mm 외형, 중공축으로 넘어가며, 축을 통과하는 케이블 배선이 토크만큼 중요한 엉덩이, 베이스, 중부하 영역에 자리합니다.
관절 모듈은 무엇으로 이루어지는가
부품 자체는 특별하지 않습니다. 관절 모듈이 모터와 기어박스를 따로 사서 조립한 것과 다른 이유는 그 부품들 사이의 인터페이스가 이미 해결되어 있다는 점입니다. 회전자는 기어박스 입력 베어링이 지지하고, 인코더는 기어박스 하중 경로를 견디는 기준면에 장착되며, 하우징이 조립체 전체를 닫습니다. 사는 것은 바로 그 가치입니다.
모터
다섯 제품 모두 브러시리스 DC 아웃러너 모터를 사용하며, 이 단계에서 이들을 구분하는 수치는 KV입니다. 즉 전압 1 V당 회전수로 표시되는 모터의 속도 상수입니다. AK40-10 V3.0은 KV170 권선을, AK45-10 V3.0은 KV75를, AK45-36 V3.0은 KV80을, 두 AKH70 모듈은 KV41을 사용합니다. KV가 높은 권선은 볼트당 속도를 더 내고 암페어당 토크를 덜 내며, KV가 낮은 권선은 그 반대입니다. 이 한 가지 선택이 설계 전체로 이어지며, 이 그룹에서 가장 작은 모듈이 가장 높은 KV를, 가장 큰 모듈이 가장 낮은 KV를 갖는 이유이기도 합니다. 두 AKH70 모듈은 또한 AK 세 제품의 14극쌍에 대비해 21극쌍을 표기하고 있어, 같은 기계적 속도에서 드라이버가 정류해야 하는 전기 주파수가 더 높아집니다.
감속단
각 모듈에는 유성 기어박스가 통합되어 있습니다. AK40-10과 AK45-10은 10:1, AK45-36은 36:1, 두 AKH70은 16:1과 48:1입니다. 이 단은 모터의 고속·저토크 출력을 관절의 저속·고토크 출력으로 바꾸며, 링크가 부하를 얼마나 모터 쪽으로 되밀 수 있는지도 결정합니다. 10:1 단은 일반적으로 관절을 역구동하기 더 쉽게 남겨 두어 순응 제어와 협동 로봇의 수동 유도에 유리하고, 48:1 단은 일반적으로 토크를 더 크게 증폭하는 대신 역구동성을 떨어뜨립니다. 다만 실제 결과는 기어박스 효율, 모터의 토크 상수, 링크가 보이는 반사 관성에 따라 달라지므로 감속비만으로 결론이 나지 않습니다.
피드백과 구동 전자장치
모터와 기어박스를 서보 관절로 만들어 주는 것이 바로 위치 피드백입니다. AK40-10 V3.0의 ToBMS 개요는 이 제품이 BLDC 모터, 10:1 유성 기어박스, 드라이버를 통합한다고 설명하며, 두 AKH70 모듈은 구동 방식으로 FOC(자계 지향 제어)를 표기하고 있습니다. 컨트롤러 보드가 모듈 안에 물리적으로 들어 있는지 아니면 함께 공급되는지는 계열마다 다르므로, 배선 하네스를 설계하기 전에 정확한 납품 구성을 제조사에 확인하십시오. 인코더 인터페이스도 마찬가지입니다. 분해능, 프로토콜, 그리고 센서가 앱솔루트인지 인크리멘털인지는 모두 로봇의 제어 아키텍처로 파급되는 결정입니다.
여전히 직접 공급해야 하는 것
관절 모듈은 완성된 축이 아닙니다. 양쪽 장착 인터페이스, 케이블 배선과 스트레인 릴리프, 하우징 밖으로 빼내는 열 경로, 전원 공급과 그 전류 여유, 그리고 컨트롤러에서 강제하는 안전 한계는 모두 통합하는 쪽의 책임입니다. 얻는 것은 하우징 내부의 기계적·자기적 설계가 하나의 단위로 이미 정합되고 검증되어 있다는 점입니다.
선택을 좌우하는 다섯 개의 숫자
관절 모듈의 사양표는 길지만, 설계 결정을 바꾸는 항목은 몇 개뿐입니다. 중요한 다섯 가지와, 각각을 정직하게 읽는 방법입니다.
피크 토크는 작업 토크가 아니다
피크 토크는 모듈이 짧은 순간에 낼 수 있는 출력입니다. 가속 구간, 충격, 또는 동작 끝단의 토크 스파이크에서 나오는 값입니다. 단시간 수치이며, 기어박스의 기계적 한계도 아니고 관절이 무한정 버틸 수 있는 하중도 아닙니다. 피크 토크를 연속 토크인 것처럼 놓고 설계하는 것이 관절 모듈을 망가뜨리는 가장 흔한 경로입니다. 먼저 도달하는 한계가 기계적이 아니라 열적이기 때문입니다. 피크는 과도 상태를 위한 여유로 취급하고, 기어박스와 구조물은 그것과 별개로 선정하십시오.
정격 토크는 열에 관한 진술이다
정격 토크는 모듈이 자체 열 한계 안에서 지속할 수 있어야 하는 값이며, 단일 최악 조건이 아니라 실제 듀티 사이클과 비교해야 하는 숫자입니다. AKH70-48 V1.0은 정격 74 Nm에 피크 222 Nm를, AK40-10 V3.0은 정격 1.3 Nm에 피크 4.1 Nm를 표기합니다. 이 두 쌍은 같은 종류의 진술이 아니며, 그 비율은 써 버릴 여유가 아니라 하우징이 방출할 수 있는 온도 상승과 그렇지 못한 온도 상승의 차이입니다. 정격 토크는 주위 온도, 장착 방식, 듀티에도 좌우되므로, 자유 공기 중에서 취한 연속 정격은 팔 내부에 묻힌 모듈에서는 낙관적입니다.
모터 속도가 아니라 출력 속도
중요한 속도는 출력 플랜지의 속도이며, 이미 기어박스로 감속된 값입니다. AK40-10 V3.0은 정격 370 rpm에 무부하 435 rpm, AK45-10 V3.0은 120과 180 rpm, AK45-36 V3.0은 40과 52 rpm, AKH70-16 V1.0은 90과 105 rpm, AKH70-48 V1.0은 28과 35 rpm으로 표기됩니다. 관절의 언어로 바꾸면 370 rpm은 초당 2220도, 28 rpm은 초당 168도이며, 이는 빠르게 튕길 수 있는 손목과 천천히 흔들리는 엉덩이의 차이입니다. 실제로 사용할 수 있는 버스 전압에서 필요한 링크 속도를 확인하십시오. 한 전압에서 제시된 모듈이 다른 전압에서도 같은 무부하 속도를 내지는 않습니다.
감속비가 토크와 속도의 균형을 정한다
감속비는 표에서 가장 눈에 띄는 숫자이면서 가장 잘못 읽기 쉬운 숫자입니다. 품질의 척도가 아니라 맞바꿈에 대한 설명이기 때문입니다. 48:1 단은 비슷한 모터를 기반으로 한 10:1 단보다 암페어당 출력 토크가 크고 출력 속도가 느리며, 외부에서 링크를 밀었을 때 관절이 느껴지는 방식도 바꿉니다. 감속비만으로 두 모듈을 비교하면 모터 권선도 다르다는 사실을 가립니다. AKH70 모듈은 KV41로, AK45 제품은 KV75와 KV80으로 동작하므로 두 효과가 겹칩니다.
질량, 외형, 토크 밀도
말단 관절에서는 질량이 지배적인 변수입니다. 상류의 모든 것이 그 질량을 동작 범위 전체에 걸쳐 나르아야 하기 때문입니다. kg당 Nm로 표시하는 토크 밀도는 그 비교를 명시적으로 만들어 주며, 정격과 피크를 따로 제시해야 합니다. AK40-10 V3.0은 정격 약 6.8 Nm/kg, 피크 21.6 Nm/kg이고, AK45-10 V3.0은 9.5와 26.7, AK45-36 V3.0은 22.9와 68.8, AKH70-16 V1.0은 29.6과 88.7, AKH70-48 V1.0은 53과 159입니다. 이 수치들은 각 제품 기록의 질량과 토크 값에서 계산한 것이며, 위 사다리가 시사하는 바를 확인해 줍니다. 즉 무거운 모듈은 kg당 토크로 자기 질량을 되돌려 받습니다. 외형은 짝을 이루는 제약입니다. 직경 53 mm의 몸체는 90 mm 모듈이 도저히 들어갈 수 없는 암 링크 안에 들어가며, 토크 숫자가 무엇을 말하든 그 사실은 변하지 않습니다.
백래시와 그것이 관절에 하는 일
백래시는 기어박스 입력과 출력 플랜지 사이의 헛운동이며, 위치 제어 관절에서는 지령 각도가 변해도 출력이 움직이지 않는 작은 구간으로 나타납니다. 하중을 받은 상태에서 관절이 방향을 바꿀 때 가장 문제가 되고, 다단 유성 구조에서는 단을 거치며 누적됩니다. 이 그룹의 각 제품 기록에는 백래시 값이 있습니다. AK40-10 V3.0과 AK45-10 V3.0은 0.3, AK45-36 V3.0과 두 AKH70 모듈은 0.2입니다. 다만 ToBMS 기록은 액추에이터 카탈로그 전체에 걸쳐 이 필드의 단위를 일관되게 담고 있지 않으므로, 그 숫자는 참고값으로 다루고 설계에 반영하기 전에 제조사 데이터시트에서 각분인지 도인지 확인하십시오.
CubeMars 관절 모듈 다섯 종 비교
아래 표는 다섯 모듈을 질량 순으로 정리한 것이며, 동시에 출력 토크 순이기도 합니다. 토크 값은 ToBMS 제품 데이터에 기록된 제조사 공개 수치이며, 모든 모델은 이 선정 범위 밖의 KV 변형도 제공합니다.
| 모델 | 정격 전압 | 감속비 | 정격 토크 | 최대 토크 | 무게 | 외형 |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
다섯 모듈 모두 ToBMS의 로봇 액추에이터 카테고리에 등록되어 있습니다. 토크, 질량, 외형 값은 각 제품 기록에서 가져왔으며, 현지 단위는 공개된 형태를 그대로 유지합니다(1396 g은 1396으로 기록). 두 AKH70 모듈의 정격 출력은 제조사 데이터시트에 있으므로 여기서도 인용하지 않습니다. 전력 예산에 그 값이 필요하다면 그 데이터시트를 확인하십시오.
두 가지 패턴이 눈에 띕니다. 첫째, 질량은 감속비보다 빠르게 늘지만 피크 토크보다는 느리게 늘어납니다. 349 g의 AK45-36 V3.0에서 1.4 kg의 AKH70-48 V1.0으로 가면 질량은 네 배가 되고 피크 토크는 아홉 배 이상이 됩니다. 둘째, 공급 전압이 이 그룹을 두 갈래로 깔끔하게 나눕니다. 세 AK 모듈은 24 V, 두 AKH70 모듈은 48 V이며, 이는 플랫폼 전체를 하나의 버스로 표준화하지 않는 한 로봇 하나에 두 개의 전원 레일과 두 계열의 드라이버가 들어간다는 뜻입니다.
두 AKH70 모듈은 같은 90 mm 직경, 같은 KV41 권선, 같은 21극쌍, 같은 백래시 값을 공유하며, 감속단과 적층 길이에서 거의 전부가 갈립니다. 879 g의 60.5 mm 몸체에 16:1이거나, 1.4 kg의 81.5 mm 몸체에 48:1입니다. 카탈로그가 보여줄 수 있는 감속비의 대가에 관한 가장 깔끔한 예시이며, 속도와 토크 요구가 바뀌면 같은 기계적 외형 안에서 두 제품이 서로를 대체할 수 있다는 뜻입니다.
관절 모듈 다섯 종, 다섯 가지 역할
위의 정렬은 질량과 토크 기준입니다. 아래 정렬은 각 모듈이 맞는 역할 기준이며, 실제로 선택이 이루어지는 방식입니다.
AK40-10 V3.0 KV170 - 손, 손목, 말단 축
190 g에 직경 53 mm, 길이 40.2 mm인 이 제품은 질량이 지렛대 끝에 매달리는 자리에서 꺼내 들 모듈입니다. 10:1 단을 통해 피크 4.1 Nm, 정격 1.3 Nm를 24 V 버스에서 내며, 정격 속도는 370 rpm으로 손목이나 손가락 그룹이 빠르게 자세를 바꾸기에 충분합니다. ToBMS 항목은 이 제품을 정교한 로봇 작업에 적합하다고 설명하며, 기록에 연결된 적용 분야 링크는 관절 모듈, 재활 로봇, 협동 로봇 팔, 휴머노이드를 가리킵니다. 염두에 둘 한계는 정격 토크입니다. 연속 1.3 Nm는 넉넉하지 않은 예산이므로, 페이로드를 정적으로 유지하는 말단 축이라도 피크 토크 점검이 아니라 듀티 분석이 필요합니다.
AK45-10 V3.0 KV75 - 가벼운 중간급
같은 24 V 버스, 같은 10:1 감속비, 같은 직경 53 mm이지만 길이 45.2 mm, 262 g이고 피크 7 Nm에 정격 2.5 Nm입니다. KV75 권선은 그 토크를 얻는 대가로 정격 속도를 120 rpm, 무부하 속도를 180 rpm으로 낮추며, 이는 가벼운 암 세그먼트가 바라는 바로 그 맞바꿈입니다. 기록에는 정격 출력 39 W가 있어, 이 그룹의 두 10:1 제품 가운데 정격 운전점에서 더 효율적인 쪽입니다. 개요는 소형 로봇 관절과 재활 장비를 가리킵니다. AK40-10과 비교하면, 말단 관절이 더 작은 제품이 감당할 수 있는 것보다 큰 유지 토크를 필요로 하는 것으로 드러났을 때의 자연스러운 다음 단계입니다.
AK45-36 V3.0 KV80 - 저속·고토크 단계
사다리에서 성격이 실제로 바뀌는 첫 지점입니다. 36:1 단은 같은 24 V 계열을 정격 8 Nm, 피크 24 Nm, 정격 40 rpm, 무부하 52 rpm의 제품으로 바꿉니다. 출력에서 초당 240도이며, 빠른 관절이 아니라 의도적으로 하중을 버티는 관절입니다. 질량은 349 g에 머물고 직경 55 mm, 길이 56.5 mm로만 커져서 링크 안에 여전히 들어갑니다. ToBMS 개요는 높은 감속이 필요한 관절 모듈을 위해 설계되었다고 설명하며, 기록에는 대표 제품 플래그가 붙어 있는데, 이는 이 g당 토크 지점이 제품군에서 얼마나 중심적인지를 반영합니다. 감속비의 대가는 속도와 역구동성입니다. 36:1에서는 외부에서 밀었을 때 관절이 두 10:1 제품보다 훨씬 뻣뻣하게 느껴집니다.
제조사가 AK40-10, AK45-10, AK45-36을 나란히 구동합니다. 10:1과 36:1 단이 출력 속도에서 어떻게 다른지, 그리고 세 제품의 외형이 손 안에서 어떻게 비교되는지 판단하기에 가장 명확한 장면입니다.
ToBMS 영상 페이지YouTube에서 보기AKH70-16 V1.0 KV41 - 케이블 구멍이 있는 토크
48 V와 90 mm 몸체로 넘어가면 정격 26 Nm, 피크 78 Nm를 정격 90 rpm에서 얻습니다. 초당 540도로, 이 그룹에서 가장 큰 직경임에도 두 번째로 빠른 출력입니다. KV41 권선은 권선 범위에서 저속·고토크 쪽 끝이며, 21극쌍에서는 같은 출력 속도에서 AK 제품보다 드라이버가 더 높은 전기 주파수로 정류해야 합니다. 중공축은 로봇을 만드는 방식을 바꾸는 구조적 특징입니다. 전원과 센서 케이블이 관절 주위를 돌지 않고 회전축을 따라 지나갈 수 있으므로, 모든 관절에서 움직이는 서비스 루프를 없앨 수 있습니다. 이 모듈의 ToBMS 기록에는 보어 직경이 포함되어 있지 않으므로, 하네스를 계획하기 전에 제조사에서 기계 도면을 받으십시오. 개요는 이 제품을 4족 보행 로봇의 무릎, 로봇 팔 관절, 바퀴형 플랫폼에 위치시키며, 연결된 적용 분야는 휴머노이드, 외골격, AGV 작업에 걸쳐 있습니다.
AKH70-48 V1.0 KV41 - 중부하 관절
여기서 가장 큰 모듈은 속도를 거의 전부 토크와 맞바꿉니다. 같은 KV41 모터와 48 V 버스에 48:1 단을 걸어 정격 74 Nm, 피크 222 Nm를 정격 28 rpm, 즉 초당 168도에서 냅니다. 직경 90 mm, 길이 81.5 mm, 1.4 kg 패키지에서 정격 53 Nm/kg, 피크 159 Nm/kg로, 이 그룹에서 토크 밀도가 큰 차이로 가장 높고 AKH70-16의 정격 밀도의 약 두 배입니다. 정격 전류는 피크 18 A에 대해 6 A이므로, 드라이버와 전력 분배는 과도 상태에 맞춰 선정하고 연속 열 경로는 더 낮은 값만 감당하도록 해야 합니다. ToBMS 개요는 중부하 보행 로봇과 AGV 작업을 언급하며, 기록에 연결된 적용 분야에는 AGV뿐 아니라 휴머노이드, 4족 보행, 외골격이 포함됩니다. 주어진 컨트롤러에 대해 48:1 감속비가 관절을 충분히 역구동 가능하게 남기는지는 제조사와 답을 맞출 문제입니다. 효율과 반사 관성에 달려 있고 감속비만으로 정해지지 않기 때문입니다.
40 kg 질량을 모듈이 한 바퀴 회전시킵니다. 48:1 단이 시험대가 아니라 실제 출력 플랜지에 하중이 매달린 상태에서 어떻게 동작하는지에 대해 영상 자료실에서 얻을 수 있는 가장 직접적인 근거입니다.
ToBMS 영상 페이지YouTube에서 보기이 관절 모듈이 쓰이는 곳
같은 다섯 모듈이 매우 다른 기계에 등장하며, 어느 것이 선택되는지의 패턴은 출발 가설로 쓸 만큼 일관됩니다.
휴머노이드의 팔과 다리
휴머노이드는 이 모든 트레이드오프를 한 대의 기계에 집중시킵니다. 팔 관절은 기구학적 체인의 끝에 있어 페이로드를 유지할 수 있는 가장 가벼운 모듈을 원하며, 이는 190 g과 262 g 제품을 가리킵니다. 엉덩이와 무릎은 몸 전체를 지탱하므로 48 V 모듈을 가리킵니다. 더 넓은 선정 관점은 휴머노이드 로봇용 BLDC 모터에서 볼 수 있습니다.
4족 보행 로봇의 무릎과 엉덩이
보행 로봇은 중력뿐 아니라 지면 충격으로도 관절에 하중을 겁니다. 따라서 피크 토크 여유와 구조 강성이 지배합니다. 879 g의 AKH70-16 V1.0과 1.4 kg의 AKH70-48 V1.0이 4족 보행 로봇 관절에 기록된 매칭이며, 중공축은 접혀야 하는 다리의 하네스를 단순하게 만듭니다.
협동 로봇 팔
협동 로봇 팔은 손으로 유도할 수 있을 만큼 역구동 가능해야 하고 사람 옆에서 안전할 만큼 가벼워야 하므로 낮은 감속비가 유리합니다. 10:1 제품이 협동로봇 팔에 기록된 적합 모델이며, 36:1 모듈은 순응이 아니라 위치 유지가 필요한 관절을 맡습니다.
외골격과 재활 로봇
이 기계들은 사람이 착용하거나 사람과 긴밀하게 결합되므로, 사지의 질량과 관절의 느낌이 피크 출력보다 더 중요합니다. 두 AKH70 모듈은 외골격과 재활 적용을 기록하고 있으며, 더 가벼운 AK 제품들은 재활 로봇과 외골격 항목에 걸쳐 등장합니다. 이 용도를 겨냥한 CubeMars 준직구동 액추에이터 세 가지는 외골격 액추에이터: 260 g에서 1.4 kg까지, CubeMars 준직구동 액추에이터 3종에서 나란히 비교합니다.
AGV와 바퀴형 플랫폼
바퀴형 구동 관절은 역구동성보다 kg당 토크와, 계속 조향하는 바퀴를 위해 축을 통해 케이블을 통과시킬 수 있는 능력을 더 중요하게 봅니다. AKH70 모듈에는 AGV 적용 링크가 붙어 있으며, AGV 및 AMR용 BLDC 모터가 더 넓은 집합을 모아 두었습니다.
선정 체크리스트
관절 모듈은 대개 나머지 기구가 확정되기 전에 정해지므로, 아래 점검은 형상이 굳은 뒤가 아니라 일찍 돌리는 것이 좋습니다.
듀티와 토크
- 지렛대 길이, 페이로드, 동적 효과를 포함한 최악 조건 출력 토크를 계산해 피크 토크와 비교하십시오. 그다음 기어박스와 출력 베어링이 충격에서 무엇을 견딜 수 있는지 제조사와 별도로 확인하십시오. 피크는 기계적 한계가 아니라 단시간 수치이기 때문입니다.
- 실제 듀티 사이클에 대한 연속 토크를 추정해 정격 토크와 비교하십시오. 정격은 열에 관한 진술이며 장착 조건과 주위 환경이 그것을 바꾼다는 점을 기억하십시오.
- 필요한 링크 속도를 실제로 사용할 버스 전압에서의 출력 rpm으로 환산하십시오. 무부하 값을 상한으로, 정격 값을 선정 기준으로 사용하십시오.
기계와 배선
- 토크를 비교하기 전에 외형을 링크 형상과 대조하십시오. 직경 90 mm 몸체와 53 mm 몸체는 숫자가 어떻게 읽히든 서로 바꿔 쓸 수 없습니다.
- 케이블 경로를 일찍 정하십시오. 관절 주위를 돌 것인지, 모듈이 제공한다면 중공축을 통과할 것인지입니다. ToBMS 기록에는 보어 직경이 없으므로 제조사에서 도면을 확인하십시오.
- 양면의 장착 인터페이스와 하중 경로를 계획하고, 그 숫자에 맞춰 위치 루프를 설계하기 전에 백래시와 그 단위를 제조사 데이터시트로 확인하십시오.
제어와 통합
- 모듈 안에 무엇이 들어 있는지 확인하십시오. 모터, 감속기, 인코더, 드라이버가 함께 오리라는 보장은 없습니다. 피드백 프로토콜을 컨트롤러와 맞추십시오.
- 극쌍 수와 최대 속도를 드라이브의 정류 능력과 대조하십시오. 21극쌍은 높은 출력 속도에서 전기 주파수를 상당히 끌어올립니다.
- 전원과 드라이버는 피크 전류에 맞춰 선정하고, 열 경로는 정격 전류에 맞춰 선정하십시오. 두 예산을 분리해 유지하십시오.
자주 묻는 질문
Q관절 모듈에는 정확히 무엇이 포함됩니까?
최소한 브러시리스 모터, 감속단, 위치 피드백이 양면에 장착 인터페이스를 갖춘 하우징 안에 패키징되어 있습니다. 드라이버 전자장치도 자주 통합됩니다. AK40-10 V3.0의 ToBMS 개요는 드라이버가 포함된다고 밝히고 있으며, 두 AKH70 모듈은 구동 방식으로 FOC를 표기합니다. 모듈이 결코 포함하지 않는 것은 주변 작업입니다. 장착 구조물, 케이블 관리, 열 경로, 전원 공급, 그리고 컨트롤러에 설정되는 안전 한계입니다.
Q관절 모듈이 피크 토크를 연속으로 유지할 수 있습니까?
아니요. 피크 토크는 가속 구간과 과도 상태를 위한 단시간 출력이며 기어박스의 기계적 한계가 아닙니다. 연속 운전은 정격 토크로 제한되며, 이는 명시된 조건에서 하우징 내부의 온도 상승에 관한 열적 진술입니다. 정적 페이로드를 유지하는 관절은 피크가 아니라 전체 듀티 사이클에 대해 정격 토크로 점검해야 합니다.
QAK 시리즈는 24 V를 쓰는데 AKH70 모듈은 왜 48 V를 씁니까?
버스 전압이 높으면 같은 전력에서 전류를 덜 씁니다. 출력 토크는 KV41 권선과 48:1 또는 16:1 단을 통해 만들어집니다. 실제로 이 구분은 모듈보다 로봇에 더 중요합니다. 24 V와 48 V 모듈을 섞으면 플랫폼을 하나의 버스로 표준화하지 않는 한 전원 레일 두 개, 드라이버 계열 두 개, 안전 한계 두 세트가 필요합니다. AKH70-48 V1.0과 AKH70-16 V1.0 모두 48 V로 표기되어 있습니다.
Q중공축이 로봇 관절에서 실제로 무엇을 얻어 줍니까?
회전축을 통과하는 케이블 배선입니다. 일반 관절에서는 모든 센서와 전원 케이블이 움직이는 간극을 넘어야 하며, 보통 수백만 번의 굽힘 주기를 견뎌야 하는 서비스 루프 형태가 됩니다. 중공 출력축을 쓰면 하네스가 관절 중심을 곧게 통과할 수 있어 길이가 줄고 루프가 기계 설계에서 사라집니다. 베어링과 실링 배치도 달라지므로, 액세서리가 아니라 구조적 결정입니다.
Q이 모듈에서 백래시는 얼마나 예상해야 합니까?
이 그룹의 각 기록에는 값이 있습니다. 두 10:1 제품은 0.3, 36:1과 두 AKH70 모듈은 0.2입니다. 다만 ToBMS 제품 데이터는 액추에이터 카탈로그 전체에 걸쳐 백래시 필드의 단위를 일관되게 담고 있지 않으므로 이 수치는 참고값으로 다루어야 합니다. 위치 루프나 강성 주장을 이 숫자에 맞춰 설계하기 전에, 제조사가 각분인지 도인지, 그리고 어느 하중에서인지 확인하십시오.
Q10:1과 48:1 모듈을 같은 로봇에 쓸 수 있습니까?
가능하며 흔한 구성입니다. 말단 관절은 낮은 감속비와 가벼운 모듈을 원하고 근위부 관절은 감속과 토크를 원합니다. 실질적인 제약은 전원 버스(여기서 10:1 제품은 24 V, 48:1 제품은 48 V)와 제어 모델입니다. 감속이 큰 관절과 거의 직결 구동에 가까운 관절은 토크 명령과 외력에 상당히 다르게 반응하기 때문입니다. 모든 축을 동일하게 취급하지 말고 그 차이를 기준으로 제어 아키텍처를 계획하십시오.
Q첫 다리 시제품은 어느 모듈로 시작해야 합니까?
중형 보행 시제품의 가장 흔한 출발점은 중공축이 있는 48 V 모듈입니다. 다리는 토크, 케이블 통과, 지면 접촉을 견딜 강성이 필요하기 때문입니다. 정격 26 Nm에 90 rpm인 AKH70-16 V1.0은 매우 느린 고토크 선택지와 가벼운 24 V 제품 사이에 위치합니다. 토크 예산을 넘어서면 결정 요인은 대개 설계가 90 mm 외형을 수용할 수 있는지이며, 수용할 수 없다면 직경 55 mm의 AK45-36 V3.0이 들어갈 수 있는 가장 큰 모듈입니다.
공식 자료
CubeMars는 모든 모듈에 대해 사양 페이지를 공개하며, 제3자 요약이 아니라 그 페이지가 열 특성, 인코더 세부, 기계 도면, 최신 펌웨어의 기준입니다. 여기서 다룬 제품의 제조사 페이지는 AK40-10 V3.0 KV170, AK45-10 V3.0 KV75, AK45-36 V3.0 KV80, AKH70-16 V1.0 KV41, AKH70-48 V1.0 KV41입니다. ToBMS 기록이 침묵하는 부분, 즉 AKH70 모듈의 정격 출력, 보어 직경, 백래시 단위는 제조사 페이지나 데이터시트에서 채우십시오.
다음 단계
읽는 것이 아니라 후보를 추리는 것이 목적이라면 세 가지 도구가 순서대로 일을 합니다. 로봇 액추에이터 카테고리에서 모든 모델을 살펴보고, BLDC 모터 선정에서 토크, 전압, 질량으로 후보를 좁힌 다음, BLDC 모터 비교에서 서로 맞세우십시오. 관절을 밀봉된 제품이 아니라 기계에 통합해야 하는 경우에는 프레임리스 토크 모터 카테고리가 대안 경로이며, 로봇용 액추에이터: 로봇 관절에 맞는 일체형 액추에이터 선택 방법가 이 다섯 모듈을 둘러싼 더 넓은 액추에이터 범위를 다룹니다.
짧게 정리하면 이렇습니다. 링크 형상에서 외형을 확정하고, 필요한 출력 속도와 토크에서 감속비를 고르고, 열 한계 안에서 듀티 사이클에 대해 정격 토크를, 과도 조건에 대해 피크 토크를 선정한 다음, 기구가 확정되기 전에 버스 전압과 케이블 경로를 정하십시오. 관절 모듈에 관한 나머지 모든 것은 이 네 가지에서 따라 나옵니다.