CubeMars는 2026년 10월 중순 AKE 준직구동 계열에 네 번째 모델을 추가했으며, 공개 영상은 16초 분량이다. 검은 세트 위의 모듈 한 대, 네 개의 캡션 블록, 내레이션은 없다. 주제는 AKE50-8 KV110으로, 190 g, Ø61.2 × 22.5 mm, 정격 2.5 Nm, 피크 7.5 Nm이며 8:1 유성단을 내부 고정자 적층보다 조금 더 깊은 하우징에 담았다.
기술 기사의 근거로 16초는 부족하다. 그래서 이 글은 영상과 함께 두 번째 출처, 즉 CubeMars가 이 모델에 공개한 사양표를 사용한다. 영상과 공개 표가 어긋나는 경우 표를 기준으로 삼고, 영상이 다루지 않는 항목은 공개값만 기재한다. 흥미로운 수치 대부분이 여기에 해당한다.
영상이 보여주는 것
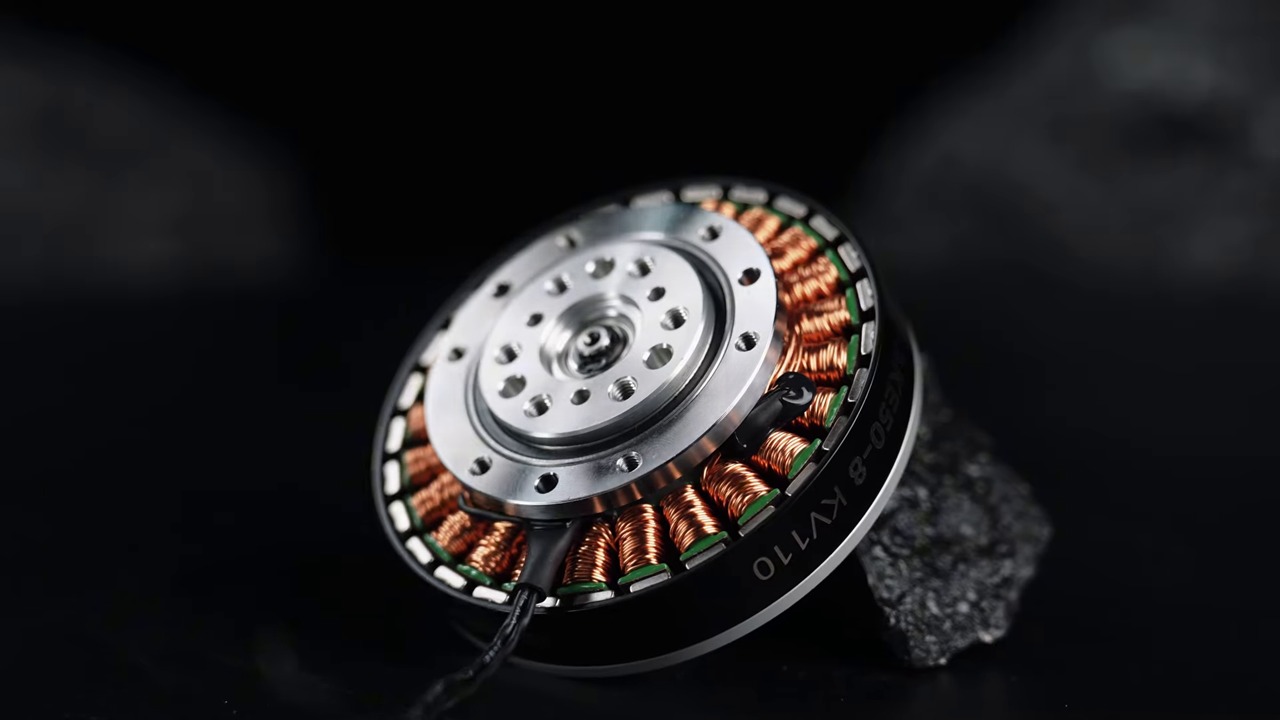
세트는 검고 조명은 단일 광원의 강한 빛이며, 모듈은 네 위치를 지난다. 정면에서 캡션 블록은 8:1 감속비, 7.5 Nm 피크 토크, 2.5 Nm 정격 토크, 320 rpm 무부하 속도를 표시하며 네 항목 모두 공개 표와 정확히 일치한다. 측면에서는 치수 설명으로 바뀐다. 하우징 폭 61.2 mm, 면 간 거리 22.5 mm, 저울 위 190 g. 7초 부근의 매크로 컷은 구리 권선과 적층 코어에 머물고, 마지막 프레임은 물러나며 하우징 벽의 AKE50-8 KV110 각인이 읽힌다.
영상에 없는 것은 응용 장면이다. 외골격 다리도, 팔도, 로드셀도, 열 연속 운전도 없다. 따라서 이 모델에 붙는 응용 관련 서술은 모두 제조사 제품 페이지에서 나오며 영상에서 나오지 않는다. 두 자료를 같은 종류의 근거로 읽어서는 안 된다. 영상은 형상과 각인의 기록이고, 제품 페이지가 데이터다.
원본 영상
출처: CubeMars 공식 YouTube 채널
영상: Meet the New CubeMars AKE50-8 KV110 | Compact QDD Actuator for Robotics
AKE50-8 KV110 개요
관절용 액추에이터의 결정은 주로 세 가지 수치로 갈린다. 축방향 깊이, 연속으로 유지할 수 있는 토크, 그리고 외부에서 출력을 밀었을 때 되돌아오는 토크다. AKE50-8 KV110에서는 각각 22.5 mm, 2.5 Nm, 0.09 Nm이다.
프레임과 외형
190 g, Ø61.2 × 22.5 mm, 24 슬롯과 14 극쌍. 사용 주위 온도는 -20 ~ 50 ℃, 절연 등급 F, 절연 내력 500 V, 공개 소음은 65 cm에서 65 dB. 축방향 수치는 모듈을 사지 바깥에 볼트로 고정하지 않고 사지 안에 넣을 수 있는지를 결정한다. 기본 동정격 하중은 1100 N, 정정격은 840 N으로 공개되어 있으며, 설계자는 이 쌍을 출력 플랜지가 견뎌야 하는 캔틸레버 하중과 대조한다. 소형 관절을 제한하는 것은 모터 토크가 아니라 베어링 용량인 경우가 많다.
구동계와 백래시
8:1 유성단은 로터 내부에 있고 백래시는 9 arcmin으로 억제되며 로터 관성은 153.81 g·cm²로 공개된다. 낮은 감속비는 기어박스를 22.5 mm 외형에 들어갈 만큼 작게 유지하고, 동시에 출력을 모터에 가깝게 묶는다. 이것이 아래 역구동 토크 수치의 기계적 전제다.
전기적 범위
24 V 정격, 최대 연속 출력 65 W, 정격 전류 3 A, 피크 9 A. 정격 속도는 2.5 Nm에서 240 rpm, 무부하 속도는 320 rpm. 토크 상수 0.104 Nm/A, 속도 상수 110 RPM/V, 모터 상수 0.097 Nm/√W, 상 저항 792 mΩ, 상 인덕턴스 560 µH.
공개 차트에서 정격 토크를 웃도는 지점이 세 개 있다. 2 Nm에서 248 rpm과 2.97 A, 2.5 Nm에서 233 rpm과 3.49 A, 3 Nm에서 220 rpm과 4.08 A다. 이는 차트 판독값이며 연속값이 아니다. 2.5 Nm 정격은 열 한계 안에서 성립하며, 공개 영상에는 그 한계를 시험하는 장면이 없다.
관절에서 수치가 의미하는 것
39.5 Nm/kg은 피크 값이다
피크 토크를 모듈 질량으로 나누면 39.5 Nm/kg이 되며, CubeMars가 자사 하이라이트에 넣는 수치다. 이는 맨 모듈 기준으로, 브래킷도 케이블 정리도 외부 구조도 포함하지 않는다. 그 전제에서는 같은 등급 모듈 간 비교로 타당하지만, 정격값으로 쓰면 세 배 과대평가가 된다. AKE50-8 KV110의 정격 토크가 2.5 Nm이기 때문이다.
0.09 Nm의 역구동과 그 의미
역구동 토크는 다른 무언가가 출력을 움직일 때 느껴지는 저항이다. 0.09 Nm에서 AKE50-8 KV110은 거의 투명하다. 외부 하중이 출력을 밀면 모터가 그것을 감지한다. 외골격 액추에이터에 필요한 성질이 이것이며, 제어 루프는 착용자의 움직임을 감지하고 따라가야 하며 맞서서는 안 된다. 고감속 서보 관절은 반대로 설계된다. 기어단이 설계상 외부 운동에 대해 위치를 유지하며, 이는 위치결정 축에서는 장점이고 유연성을 유지해야 하는 관절에서는 부담이다. 8:1 감속비, 9 arcmin 백래시, 0.09 Nm 수치는 하나의 절충에 대한 세 가지 서술이다.
소형 QDD 액추에이터의 적용 위치
외골격과 웨어러블 관절
무릎이나 발목 보조 관절은 토크 문제보다 배치 문제를 먼저 만난다. 모듈은 사지에 붙고 보조기나 옷 아래에 놓이며, 축방향 깊이 1 mm마다 기구가 몸에서 멀어진다. 22.5 mm와 190 g이 그 배치를 가능하게 하는 수치이고, 0.09 Nm의 역구동은 착용자가 스스로 움직일 때 장치가 브레이크처럼 느껴지지 않게 한다. 7.5 Nm 피크와 1100 N 동정격은 이 모듈을 보조와 안내 등급에 놓는다. 같은 계열의 더 큰 AKE90-8은 피크 170 Nm, 1400 g으로 몸을 지지해야 하는 관절용 모델이다.
경량 로봇 팔과 휴머노이드 관절
소형 협동 로봇 팔에서 9 arcmin 백래시와 240 rpm 정격 속도는 손목과 팔꿈치 축에 적합하다. 이 축들은 페이로드가 한 자리 kg 단위이고 수동 교시를 위해 역구동이 가능해야 한다. 같은 논리는 휴머노이드 상체 관절에도 적용되며, 그곳에서는 배치 예산을 모터가 아니라 외장이 정한다. 어깨나 고관절 축은 토크 예산이 다른 자릿수이며, AKE50-8 KV110은 그 작업에는 계열의 작은 쪽에 위치한다.
제품 상세
| 사양 | 세부 정보 |
|---|---|
| 제조사 | CubeMars |
| 유형 | 준직구동 액추에이터, 8:1 유성 |
| 정격 전압 | 24 V |
| 최대 연속 출력 | 65 W |
| 정격 토크 | 2.5 Nm |
| 피크 토크 | 7.5 Nm |
| 정격 전류 | 3 A |
| 피크 전류 | 9 A |
| 정격 속도 | 240 rpm |
| 무부하 속도 | 320 rpm |
| 감속비 | 8:1 |
| 백래시 | 9 arcmin |
| 역구동 토크 | 0.09 Nm |
| 최대 토크 밀도 | 39.5 Nm/kg |
| 토크 상수 | 0.104 Nm/A |
| 속도 상수 | 110 RPM/V |
| 모터 상수 | 0.097 Nm/√W |
| 상 저항 | 792 mΩ |
| 상 인덕턴스 | 560 µH |
| 역기전력 상수 | 7 V/kRPM |
| 로터 관성 | 153.81 g·cm² |
| 극쌍 | 14 |
| 슬롯 | 24 |
| 무게 | 190 g |
| 치수 | Ø61.2 × 22.5 mm |
| 동정격 하중 | 1100 N |
| 정정격 하중 | 840 N |
| 소음 | 65 cm에서 65 dB |
| 사용 주위 온도 | -20 ~ 50 ℃ |
| 절연 등급 | F |
모든 수치는 CubeMars의 AKE50-8 KV110 제품 페이지 공개값이다. 토크 밀도는 피크 토크를 모듈 질량으로 나눈 값이다. 정격 토크는 열 한계 안에서 성립하며, 피크 토크는 단시간 값이지 기계적 한계가 아니다.
AKE 계열의 구성
ToBMS에는 AKE 모델 세 개가 정리되어 있으며 모두 24 V이고 동일한 저감속 유성 배치를 쓴다. 차이는 토크 예산이 어디서 멈추는가에 있다.
| 모델 | 전원 | 정격 토크 | 피크 토크 | 감속비 | 질량 | 외형 |
|---|---|---|---|---|---|---|
| CubeMars AKE40-6 KV90 준직구동 액추에이터 | 24 V | 1.8 Nm | 5.5 Nm | 6:1 | 140 g | Ø51 × 24.5 mm |
| CubeMars AKE50-8 KV110 준직구동 액추에이터 | 24 V | 2.5 Nm | 7.5 Nm | 8:1 | 190 g | Ø61.2 × 22.5 mm |
| CubeMars AKE60-8 KV80 준직구동 액추에이터 | 24 V | 5 Nm | 12.5 Nm | 8:1 | 260 g | Ø69 × 25 mm |
각 모델의 사양은 CubeMars 공개값이다. AKE40-6과 AKE50-8은 함께 출시되어 24 V 전원과 낮은 배치를 공유한다. 세 모델 중 축방향 깊이가 22.5 mm인 것은 AKE50-8 KV110뿐이다.
AKE40-6은 AKE50-8 KV110보다 50 g 가볍고 2 mm 얕으며, 그 대가로 피크 토크가 2 Nm 낮다. AKE60-8은 피크 토크를 12.5 Nm로 두 배로 올리고 70 g을 더하지만 깊이가 25 mm로 커진다. 50-8의 위치는 여기에 있다. 40-6과 같은 깊이 등급이고, 60-8 페이로드의 3분의 2에 해당한다.
ToBMS에서 더 살펴보기
AKE50-8 KV110은 준직구동 액추에이터에 분류되어 CubeMars의 나머지 제품군과 함께 있다. 낮은 감속비의 근거는 준직구동 액추에이터: 8:1 감속비가 주는 이점에서 역구동성이 토크에서 무엇을 대가로 하는지 설명하고, 같은 계열을 무거운 쪽에서 본 외골격 액추에이터: 260 g에서 1.4 kg까지, CubeMars 준직구동 액추에이터 3종은 질량 전반의 폭을 다룬다. 이전 공개 영상은 소형 로봇 관절용 CubeMars AKE 시리즈 준직구동 모터에서 다룬다. 모델은 제품 선정에서 걸러내거나 제품 비교에서 나란히 비교할 수 있다.
CubeMars 소개
CubeMars는 브러시리스 모터와 로봇용 파워 모듈을 설계·제조하며, 프레임리스 토크 모터, 통합 로봇 액추에이터, 짐벌 모터, 수중 추진기를 아우른다. AKE 준직구동 계열은 외골격과 경량 관절용 저배치 라인이며, AKE50-8 KV110은 소형 쪽의 최신 모델이다.
자주 묻는 질문
AKE50-8 KV110의 피크 토크는 얼마인가?
피크 7.5 Nm, 정격 2.5 Nm이며 24 V 전원에서 피크 전류 9 A, 정격 전류 3 A를 소비한다. 피크 값은 가속과 외란 억제를 위한 단시간 값이며 연속 정격이 아니다.
AKE50-8 KV110은 왜 8:1 감속만 사용하는가?
감속비가 모터가 외부 세계를 얼마나 느낄 수 있는지를 정하기 때문이다. 8:1 유성단은 백래시를 9 arcmin, 역구동 토크를 0.09 Nm로 억제하므로 외부 하중이 출력을 움직이고 그것이 모터에서 측정된다. 이것이 유연 제어의 기계적 기초다. 더 높은 감속비는 토크를 얻는 대신 그 투명성을 잃는다.
AKE50-8 KV110에 필요한 전원과 열적 범위는?
24 V 정격, 최대 연속 출력 65 W. 정격 주위 온도는 -20 ~ 50 ℃, 절연 등급 F, 소음은 하우징에서 65 cm 거리에서 65 dB로 공개된다. 정격 토크는 그 열 한계 안에서만 성립한다.
AKE50-8 KV110은 드라이버와 엔코더를 포함한 완성 관절인가?
제조사 비교표에서 AKE 모델은 통합 드라이버 보드가 기재되어 있지 않으므로, 이 모듈은 모터와 감속기 유닛이며 외부 구동 전자장치를 전제로 한다. 22.5 mm 깊이가 구현되는 방식의 일부이기도 하다. 컨트롤러는 관절 외형 밖에 있다.
결론
16초 공개 영상은 관절 설계를 증명할 수 없고, 이 영상도 그렇게 하지 않는다. 190 g 모듈이 스튜디오 조명 아래에서 회전하고 화면에 네 개 수치가 뜨며, 모든 수치가 공개 표와 일치한다. 표가 더하는 것은 AKE50-8 KV110이 특정 관절에 쓸 수 있는지를 정하는 부분이다. 22.5 mm 외형 안의 2.5 Nm 정격과 7.5 Nm 피크, 9 arcmin 백래시, 그리고 출력을 외부에서 읽을 수 있게 유지하는 0.09 Nm 역구동. 무릎이나 발목 보조 관절, 소형 협동 로봇 팔의 손목 축, 외장이 배치 예산을 정하는 휴머노이드 상체 관절이라면 먼저 확인할 네 수치다.