CubeMars는 프레임리스 토크 모터 라인업을 두 가지 로터 구조로 구성합니다. 이너로터(inrunner) 설계의 RI 시리즈와 아우터로터(outrunner) 설계의 RO 시리즈입니다. 두 시리즈 모두 하우징·베어링·샤프트가 없는 스테이터와 로터 키트로 공급되며, 기계적 외형 설계는 장비 설계자가 담당합니다. 이 글은 두 시리즈의 제조사 공개 데이터를 나란히 놓고, 각 구조가 로봇 관절의 어디에 적합한지 설명합니다.
비디오 내용
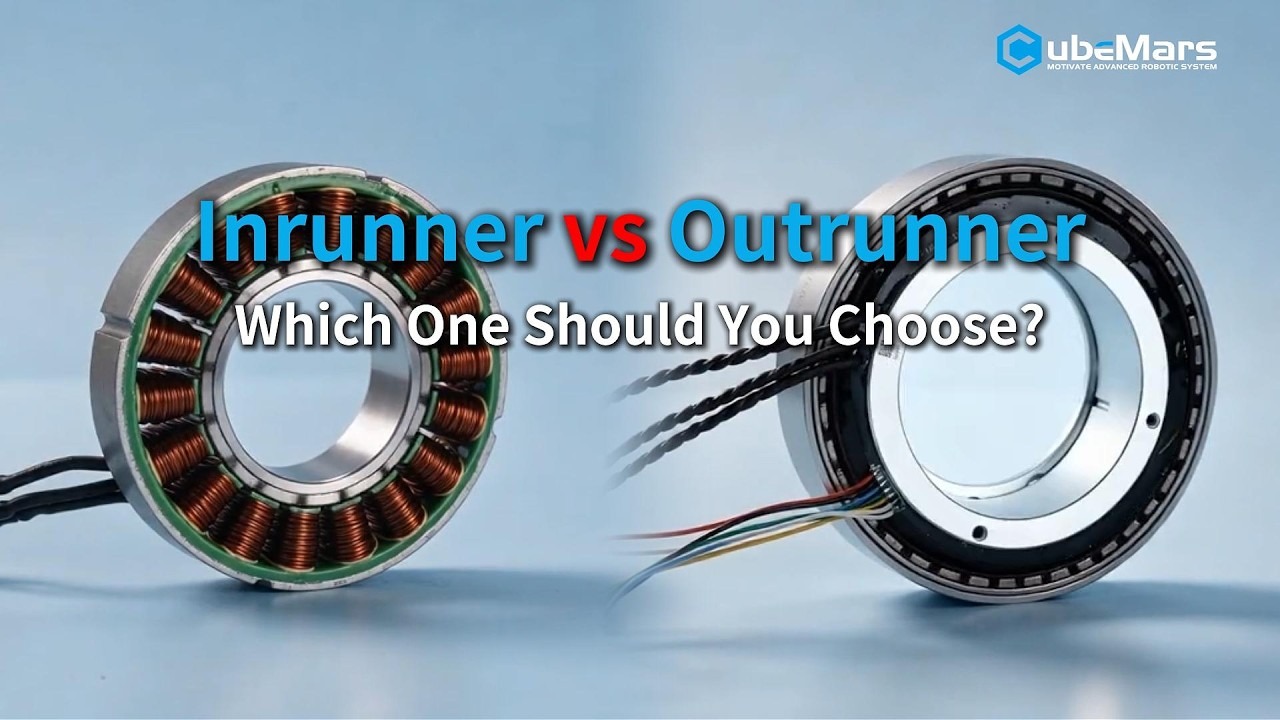
CubeMars는 46초 분량의 클립에서 이 선택을 로터 배치의 문제로 제시합니다. 이너로터는 스테이터를 바깥에 두고 로터가 중심에서 회전하므로 회전 관성이 낮고 응답이 빠릅니다. 제조사는 이를 기동과 정지를 반복하는 정밀 관절에 적합한 것으로 제시합니다. 아우터로터는 스테이터를 중심에 두고 로터가 바깥을 회전하며, 지레의 팔이 더 길어 같은 외곽에서 더 큰 토크를 냅니다. 클립은 선정 기준으로 마무리됩니다. 토크, 속도, 확보 가능한 공간, 중공 축 필요 여부, 그리고 기계적 통합입니다.
원본 비디오
출처: CubeMars 공식 YouTube 채널
비디오: CubeMars RI 시리즈와 RO 시리즈 프레임리스 토크 모터
‘프레임리스’가 실제로 의미하는 것
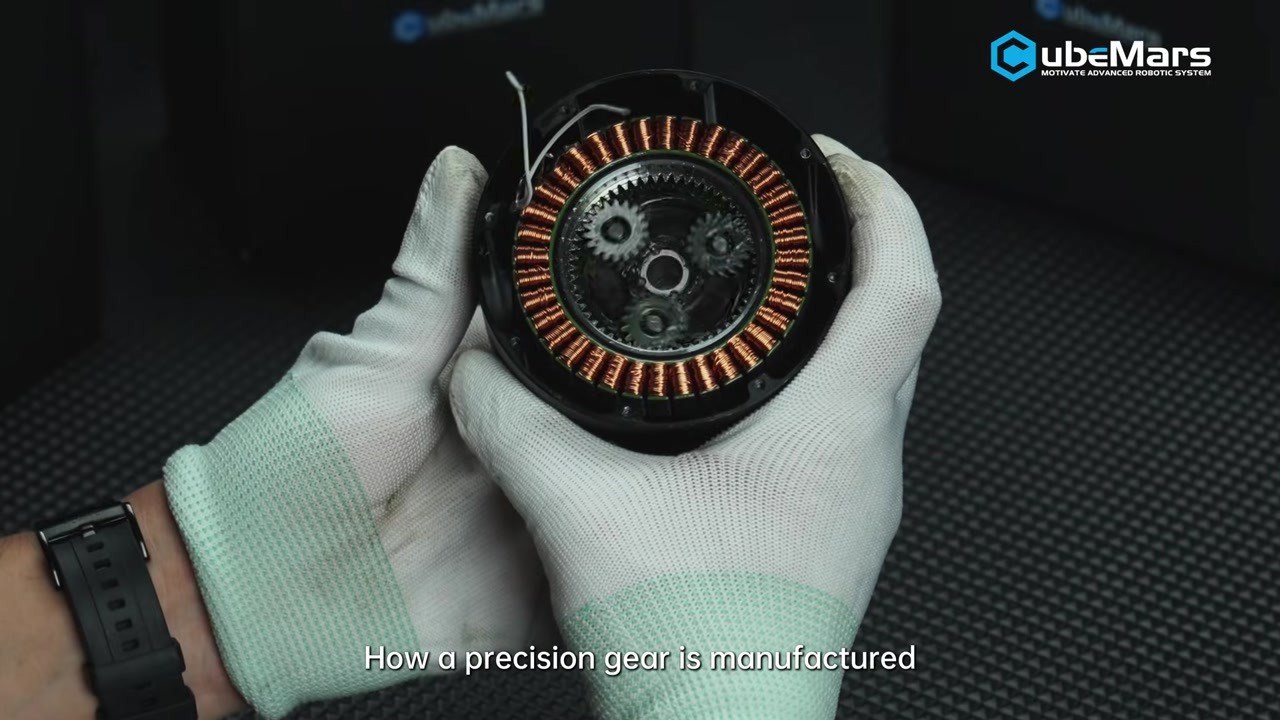
프레임리스 토크 모터는 권선이 된 스테이터와 로터 링, 두 개의 부품으로 출하됩니다. 하우징, 출력 샤프트, 베어링은 없습니다. 이 어셈블리는 관절 구조체에 직접 접착하거나 클램프로 고정되므로, 모터의 외경이 곧 관절의 외경이 되고 회전축의 중공부는 케이블, 슬립링, 감속기 입력 축을 위해 비어 있습니다.
실질적인 결과는 소형화와 기계적 투명성입니다. 감속기 하우징을 고려해 설계할 필요가 없고, 관절 강성은 모터 케이스가 아닌 호스트 구조체가 결정합니다. 반면 베어링 지지, 정렬, 방열은 모두 통합 업체의 몫이 됩니다. 프레임리스 설계는 관절의 구조와 열 설계를 이미 직접 수행하는 팀에 유리하고, 이른바 드롭인 유닛을 찾는 경우에는 불리합니다.
RI 시리즈: 프레임리스 이너로터 토크 모터
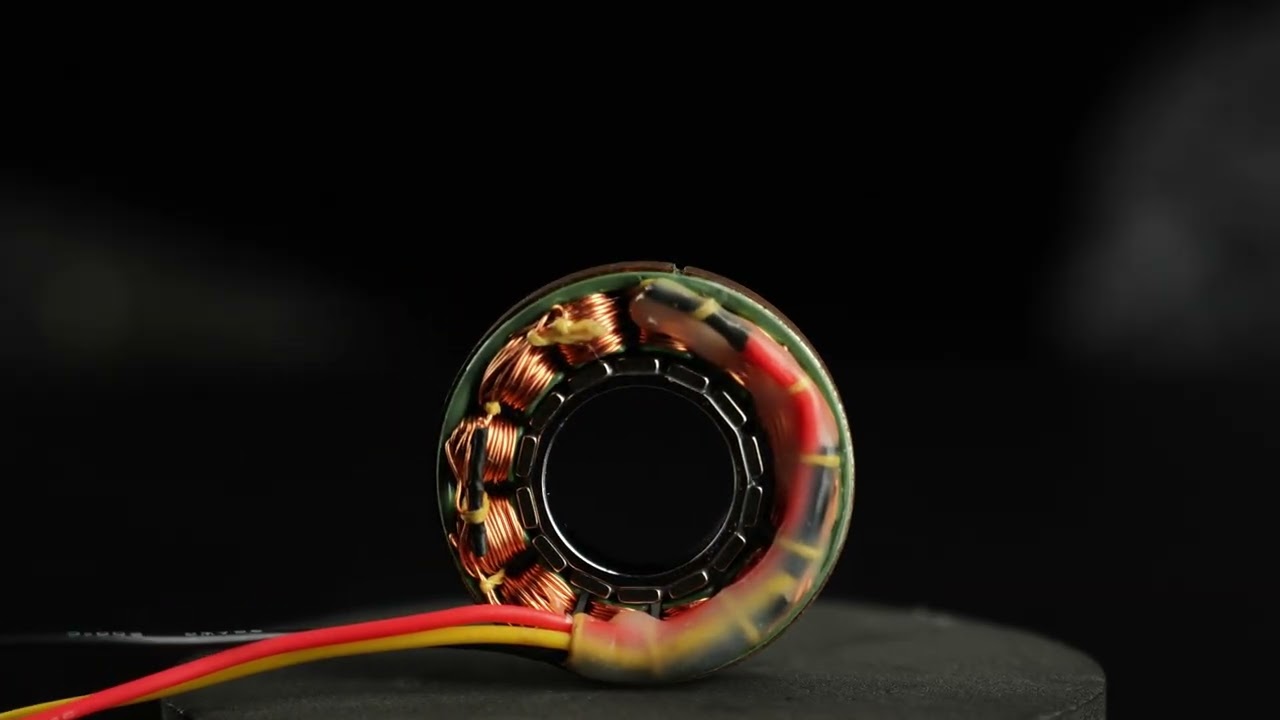
RI 시리즈는 라인업의 이너로터 측입니다. 제조사에 따르면 이 모터들은 고정밀 로보틱스와 산업 자동화(외골격 로봇, 4족 보행 로봇, 협동로봇 팔)를 겨냥해 개발되었으며, 높은 토크 밀도, 낮은 코깅 토크, 그리고 0.01° 수준의 제어 분해능을 특징으로 합니다. 폭과 두께는 좁은 설치 공간에 맞춰 설계되었고 시리즈 전체가 커스터마이징을 지원합니다.
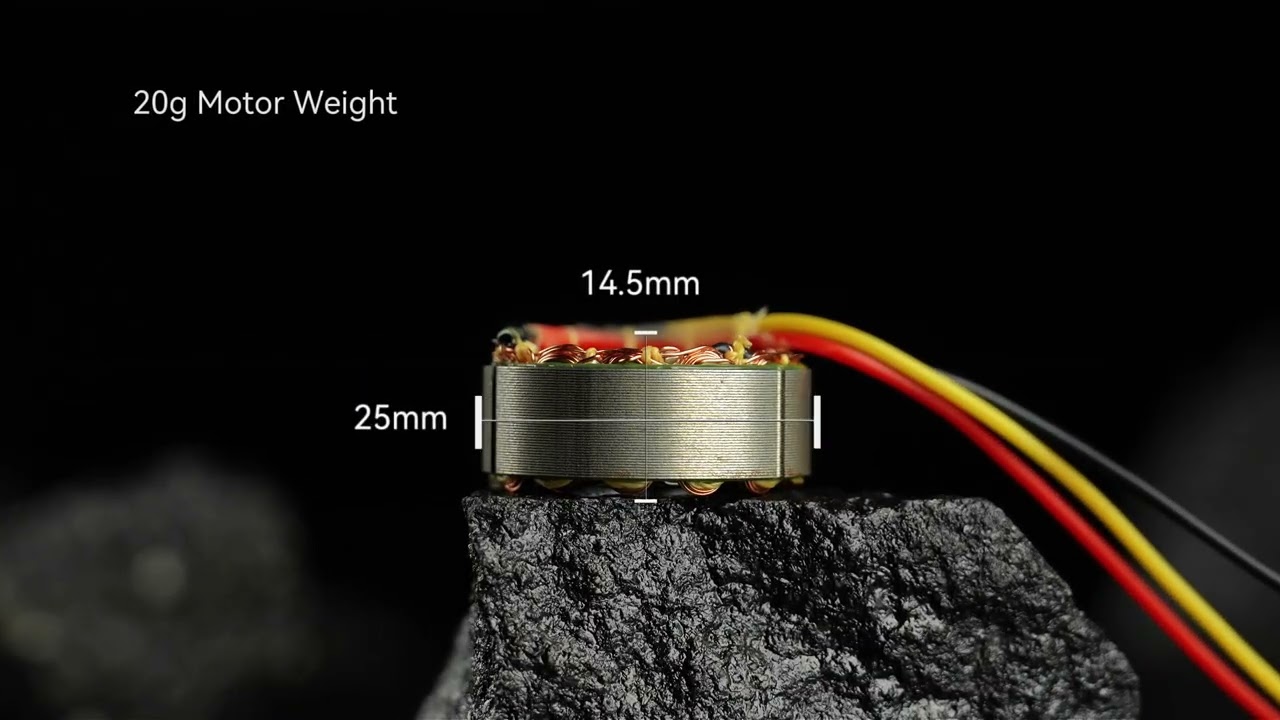
아래 비교에서는 RI 모델 7종을 다룹니다. 무게는 20 g에서 500 g, 피크 토크는 72 mN·m에서 4.95 N·m에 걸칩니다. 보어는 프레임 크기에 따라 꾸준히 커져 RI20의 11.6 mm에서 RI100의 45 mm까지 늘어납니다. 이 값이 해당 관절이 하네스를 모터 안으로 통과시킬 수 있는지를 가르는 매개변수가 되는 경우가 많습니다.
| 모델 | 치수 | 보어 / 중공 축 | 무게 | 피크 토크 |
|---|---|---|---|---|
| RI20 KV600 | Ø25 × 14.5 mm | 11.6 mm | 20 g | 72 mN·m |
| RI30 KV260 | Ø38 × 14 mm | 17 mm | 40 g | 230 mN·m |
| RI50 KV100 | Ø54 × 27 mm | 22 mm | 180.8 g | 1.67 N·m |
| RI60 KV120 | Ø60 × 23 mm | 30 mm | 155.9 g | 1.63 N·m |
| RI70 KV95 | Ø76 × 24 mm | 38 mm | 270.4 g | 2.68 N·m |
| RI80 V2.0 KV75 | Ø85 × 27 mm | 40.5 mm | 411 g | 4.1 N·m |
| RI100 KV105 | Ø104 × 26 mm | 45 mm | 500 g | 4.95 N·m |
사양은 제조사가 자체 제품 페이지에 공개한 값입니다. 보어는 모델에 따라 관통 보어 직경 또는 중공 축 직경으로 표기됩니다.
RO 시리즈: 프레임리스 아우터로터 토크 모터
RO 시리즈는 반대 접근을 취합니다. 로터가 스테이터 바깥에서 회전합니다. CubeMars는 이 라인업을 큰 중공 보어를 강조한 로보틱스용으로 positioning하며, 각 크기를 두 가지 빌드로 나눕니다. 홀 센서를 갖춘 스탠더드 빌드와 홀 센서가 없는 Lite 빌드입니다. 이 구분은 통합 시점에서 중요합니다. 기동 시 정류 피드백이 필요한 관절은 홀 탑재 빌드를 써야 하기 때문입니다.
아래에서는 RO 모델 5종을 다룹니다. 60 g의 RO40 Lite부터 710 g의 RO100까지입니다. 피크 토크는 0.6 N·m에서 12 N·m에 걸치고, 공개된 무부하 속도는 프레임이 커질수록 낮아져 RO60의 5520 rpm에서 RO100의 2550 rpm으로 떨어집니다. 더 크고 높은 토크의 모델에서 KV가 낮아지는 당연한 결과입니다.
| 모델 | 치수 | 무게 | 피크 토크 | 무부하 속도 | 빌드 |
|---|---|---|---|---|---|
| RO40 KV140 Lite | Ø46.3 × 13 mm | 60 g | 0.6 N·m | 3400 rpm | Lite(홀 없음) |
| RO50 KV108 Lite | Ø61.7 × 14.5 mm | 105 g | 0.9 N·m | 2600 rpm | Lite(홀 없음) |
| RO60 KV115 Standard | Ø73.8 × 23 mm | 248 g | 2.4 N·m | 5520 rpm | 스탠더드(홀 있음) |
| RO80 KV105 Standard | Ø92.6 × 26.4 mm | 352 g | 4 N·m | 5040 rpm | 스탠더드(홀 있음) |
| RO100 KV55 Standard | Ø113.5 × 36.2 mm | 710 g | 12 N·m | 2550 rpm | 스탠더드(홀 있음) |
사양은 제조사가 자체 제품 페이지에 공개한 값입니다. ‘스탠더드’와 ‘Lite’는 각각 홀 탑재 빌드와 홀 미탑재 빌드를 뜻합니다.
이너로터인가 아우터로터인가: 두 구조의 차이
두 시리즈 사이의 선택은 대체로 그 관절이 수용할 수 있는 물리적 외형의 문제입니다. 이너로터는 회전 질량을 축 근처에 모아 로터 관성을 낮게 유지하므로 빠른 가속이 필요한 관절에 맞습니다. 공개된 RI 수치도 이를 반영해, 가장 큰 RI 모델은 500 g에서 4.95 N·m에 도달합니다. 아우터로터는 로터를 더 큰 반경에 배치해 저속에서의 토크 생성에 유리합니다. RO100은 12 N·m를 내며, 이는 RI100 피크의 약 2.5배에 해당합니다(무게 710 g).
| 항목 | RI100 KV105 | RO100 KV55 |
|---|---|---|
| 로터 배치 | 이너로터 | 아우터로터 |
| 외경 | 104 mm | 113.5 mm |
| 축 방향 길이 | 26 mm | 36.2 mm |
| 무게 | 500 g | 710 g |
| 피크 토크 | 4.95 N·m | 12 N·m |
| 보어 | 45 mm | 큰 중공 보어 |
| 정류 피드백 | 모델에 따라 다름 | 스탠더드 빌드는 홀 탑재 |
수치는 제조사 공개 값입니다. 두 모델은 각 시리즈에서 가장 큰 모델이며 직접 호환되는 대체품이 아닙니다.
축 방향 길이가 두 번째 결정 요소입니다. RI 시리즈는 얇아 전 라인업이 13 mm에서 27 mm 사이에 들어옵니다. 모터가 팔다리 세그먼트 안으로 들어가야 하는 관절에 적합합니다. RO 라인업은 더 두껍고, RO100의 36.2 mm는 소형 손목이나 발목 관절이 보통 확보할 수 있는 것보다 더 많은 축 방향 공간을 요구합니다.
각 시리즈가 맞는 자리
두 시리즈는 같은 넓은 범위의 장비를 겨냥하지만, 공개된 치수는 서로 다른 관절로 이끕니다. 얇은 단면과 하단의 작은 보어를 갖춘 RI 라인업은 가볍고 공간 제약이 큰 관절에 맞습니다. 20 g과 40 g의 RI20, RI30은 모든 그램이 착용자나 페이로드 예산에 직결되는 외골격 로봇의 고관절이나 소형 4족 보행 로봇의 다리에 자연스럽게 들어갑니다. 더 큰 RI 모델은 협동로봇 팔의 축으로 넘어가며, RI100의 45 mm 보어는 회전 관절을 통과해야 하는 하네스에 여유를 줍니다.
RO 라인업은 축 방향 공간을 토크와 큰 관통 보어와 맞바꾸는 관절에 집중합니다. 협동로봇 팔의 베이스 축, 대형 4족 보행 로봇의 고관절, 또는 토크와 배선 여유를 모두 필요로 하는 외골격 관절이 스탠더드 빌드의 전형적인 적용 사례입니다. 60 g과 105 g의 Lite 빌드는 홀 피드백 없이 정류할 수 있는 관절에서 무게를 중시하는 선택지입니다.
통합 시 유의점
프레임리스 설치를 좌우하는 것은 대체로 세 가지입니다. 첫째는 정류 피드백입니다. RO 스탠더드 빌드는 홀 센서를 갖추고 Lite 빌드는 갖추지 않으므로, 기동 시 로터 위치가 필요한 컨트롤러는 올바른 빌드와 짝을 이뤄야 합니다. 둘째는 보어입니다. 관절이 실제로 쓰는 하네스, 슬립링, 감속기 축이 통과할 여유가 있어야 하며, RI 시리즈의 공개 보어는 11.6 mm에서 45 mm에 걸칩니다. 셋째는 열 경로입니다. 하우징이 없으므로 스테이터의 열은 접착된 구조체를 통해 빠져나가야 하고, 따라서 장착면이 열 설계의 일부가 됩니다.
ToBMS에서 살펴보기
아래 모델들이 이 글에서 다뤄지며 나란히 비교할 수 있습니다.
- CubeMars RI50 KV100 프레임리스 inrunner 토크 모터
- CubeMars RI80 KV75 프레임리스 inrunner 토크 모터
- CubeMars RI100 KV105 프레임리스 inrunner 토크 모터
- CubeMars RO50 KV108 Lite 프레임리스 토크 모터
- CubeMars RO100 KV55 스탠더드 프레임리스 토크 모터
프레임리스 토크 모터 카테고리에 현재 등록된 모델 중 12종이 RI 시리즈와 RO 시리즈에 속하며, 전체 라인업은 CubeMars가 공개하고 있습니다.
맺음말
RI 시리즈와 RO 시리즈는 한 제조사가 두 가지 표준 프레임리스 구조를 모두 갖추고 있어 비교가 특히 명확합니다. 같은 브랜드, 같은 공개 데이터 형식, 그리고 얇고 가벼운 이너로터 설계와 토크와 보어를 위해 축 방향 길이를 내주는 아우터로터 설계 사이의 분명한 구분입니다. 축 방향 예산이 빠듯한 관절에는 RI 시리즈가 자연스러운 출발점입니다. 얇음보다 토크와 배선 여유가 더 중요한 관절에는 RO 시리즈, 특히 홀 센서를 갖춘 스탠더드 빌드가 더 나은 출발점입니다.