CubeMars は 2026 年 10 月中旬、AKE 準ダイレクトドライブファミリーに 4 番目のモデルを追加した。公開映像は 16 秒で、黒いセットに置かれた 1 台のモジュール、4 つのキャプションブロック、ナレーションはない。主題は AKE50-8 KV110 であり、190 g、Ø61.2 × 22.5 mm、定格 2.5 Nm、ピーク 7.5 Nm、8:1 の遊星段を、内部のステータ積層よりわずかに深いだけのハウジングに収めたアクチュエータである。
技術記事の根拠としては 16 秒は薄い。そこで本稿は映像と並んで第二の情報源、すなわち CubeMars が本モデルについて公開している仕様表を用いる。映像と公開表が食い違う場合は表を正とし、映像が触れていない項目——興味深い数値のほとんどがここに該当する——については公開値のみを記載する。
映像が示すもの
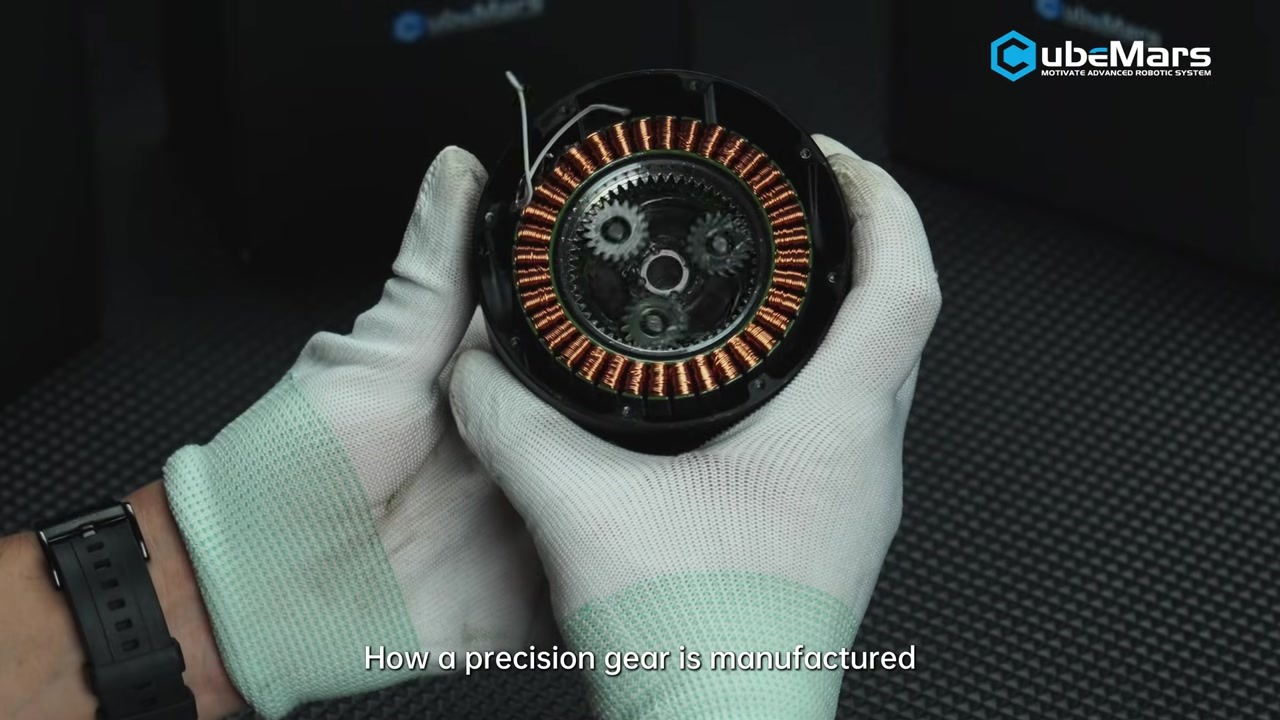
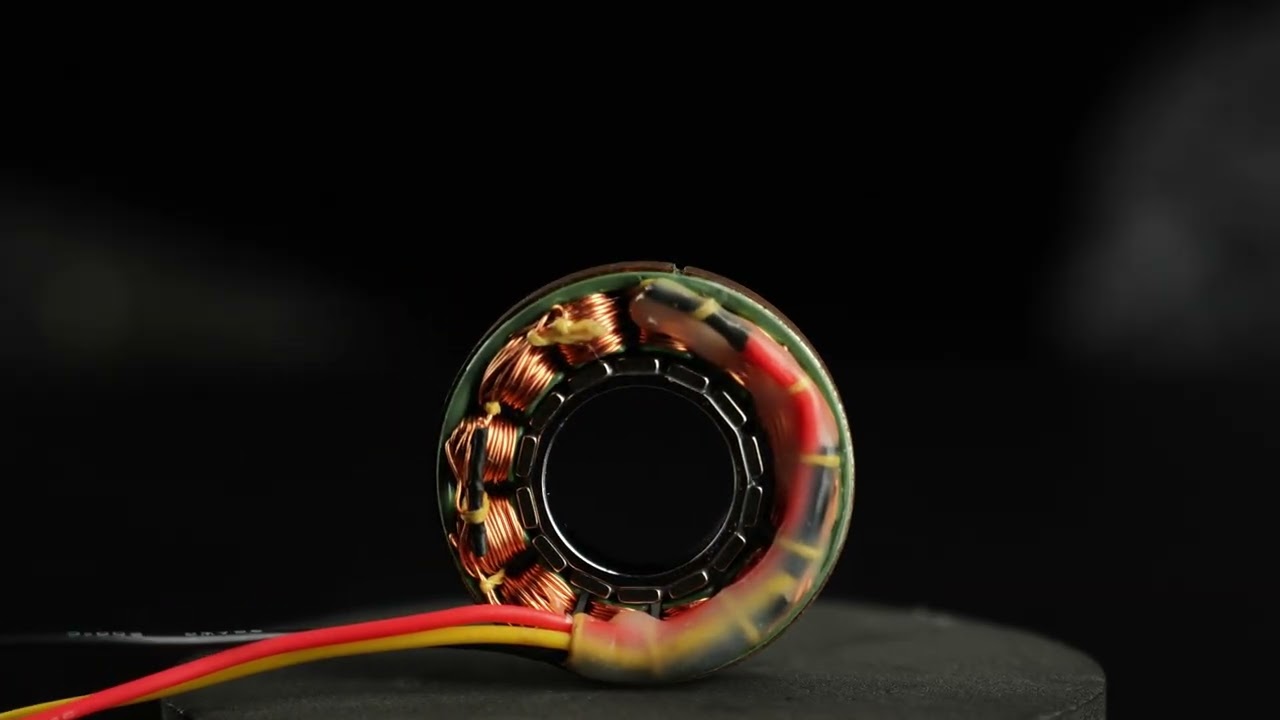
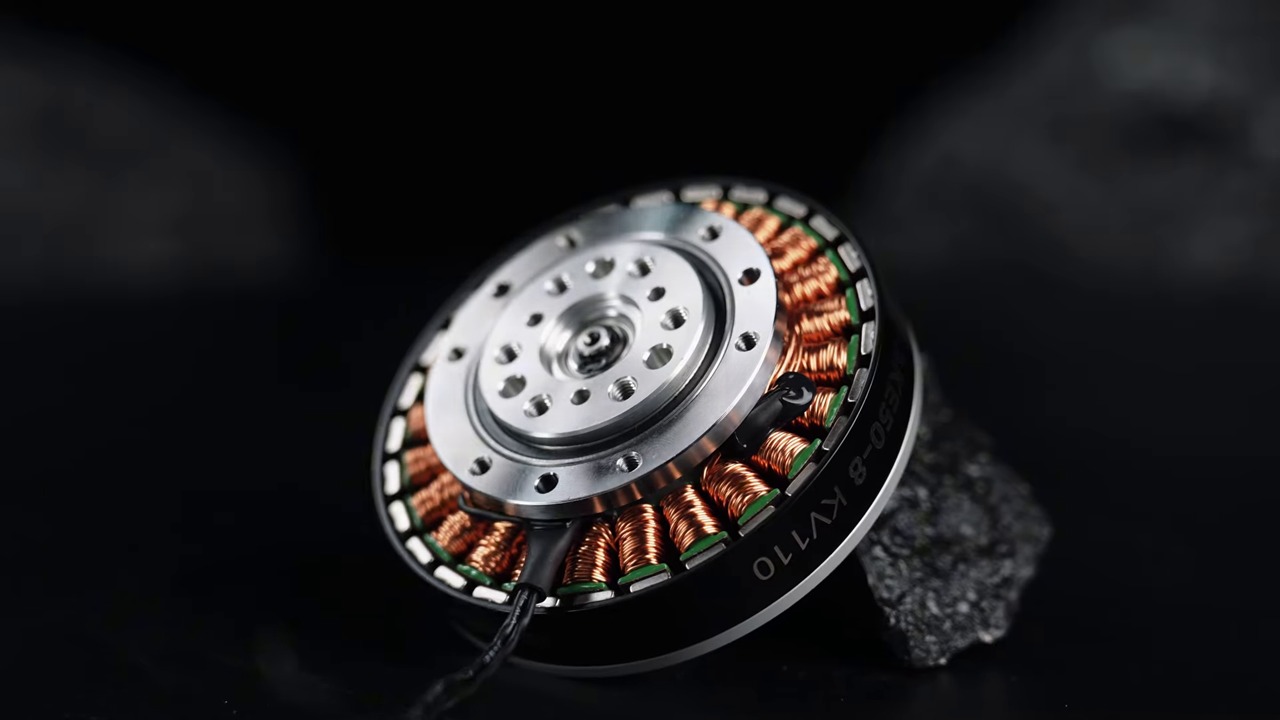
セットは黒、光源は単一で硬く、モジュールは 4 つの位置を向く。正面ではキャプションブロックが 8:1 の減速比、7.5 Nm のピークトルク、2.5 Nm の定格トルク、320 rpm の無負荷回転数を示し、いずれも公開表と完全に一致する。側面では寸法の記述に切り替わり、ハウジング径 61.2 mm、面間 22.5 mm、秤量 190 g。7 秒付近のマクロカットは銅巻線と積層コアで止まり、最後のフレームは引きの画となり、ハウジング側面に刻まれた AKE50-8 KV110 が判読できる。
映像に含まれないのは応用映像である。外骨格の脚も、アームも、ロードセルも、熱連続運転もない。したがって本モデルに付随する応用上の記述はすべてメーカーの製品ページに由来し、映像由来ではない。両者は同じ種類の根拠として読むべきではない。映像は形状と刻印の記録であり、製品ページがデータである。
オリジナル映像
出典: CubeMars 公式 YouTube チャンネル
映像: Meet the New CubeMars AKE50-8 KV110 | Compact QDD Actuator for Robotics
AKE50-8 KV110 の概要
関節用アクチュエータの判断は主に 3 つの数値で決まる。軸方向の深さ、連続的に保持できるトルク、そして外部から出力を押されたときに戻ってくるトルクである。AKE50-8 KV110 ではそれぞれ 22.5 mm、2.5 Nm、0.09 Nm となる。
フレームと包絡
190 g、Ø61.2 × 22.5 mm、24 スロット、14 極対。使用周囲温度は -20 ~ 50 ℃、絶縁クラス F、絶縁耐力 500 V、公開騒音は 65 cm で 65 dB。軸方向の数値は、モジュールを肢体の外側にボルト止めするのではなく内部に収められるかを決める。基本動定格荷重は 1100 N、静定格は 840 N と公開されており、設計者はこの対を出力フランジが受ける片持ち荷重と突き合わせる。コンパクトな関節を制約するのはモータートルクではなく軸受容量であることが多い。
駆動系とバックラッシ
8:1 の遊星段はロータ内部にあり、バックラッシは 9 arcmin に抑えられ、ロータ慣性は 153.81 g·cm² と公開されている。低減速比はギアボックスを 22.5 mm の包絡に収まる大きさに保ち、同時に出力をモーターに近く結びつける。これが後述する逆駆動トルクの機械的前提である。
電気的包絡
24 V 定格、最大連続出力 65 W、定格電流 3 A、ピーク 9 A。定格回転数は 2.5 Nm で 240 rpm、無負荷回転数は 320 rpm。トルク定数 0.104 Nm/A、速度定数 110 RPM/V、モーター定数 0.097 Nm/√W、相抵抗 792 mΩ、相インダクタンス 560 µH。
公開チャート上で定格トルクを上回る点が 3 つある。2 Nm で 248 rpm と 2.97 A、2.5 Nm で 233 rpm と 3.49 A、3 Nm で 220 rpm と 4.08 A である。これらはチャートの読み取り値であり、連続値ではない。2.5 Nm の定格は熱的制限の範囲内で成立し、公開映像の中にその制限を試す要素はない。
関節における数値の意味
39.5 Nm/kg はピーク値である
ピークトルクをモジュール質量で割ると 39.5 Nm/kg となり、CubeMars が自社のハイライト欄に載せている数値である。これは裸のモジュール基準であり、ブラケットもケーブル処理も外部構造も含まない。その前提であれば同クラスのモジュール間の比較として妥当だが、定格値として使うと 3 倍の過大評価になる。AKE50-8 KV110 の定格トルクは 2.5 Nm であるためだ。
0.09 Nm の逆駆動とその意味
逆駆動トルクは、他者が出力を動かしたときに感じる抵抗である。0.09 Nm の AKE50-8 KV110 はほぼ透明に近く、外部負荷が出力を押せばモーターもそれを感じ取る。外骨格アクチュエータに求められる性質はこれであり、制御ループは装着者の動きを検知して譲る必要があり、抗ってはならない。高減速のサーボ関節は逆の設計で、ギア段が設計上、外部運動に対して位置を保持する。位置決め軸では利点であり、柔軟性を保つべき関節では負担となる。8:1 の減速比、9 arcmin のバックラッシ、0.09 Nm という数値は、同一のトレードオフについての 3 つの記述である。
コンパクトな QDD アクチュエータの適合領域
外骨格・ウェアラブル関節
膝や足首のアシスト関節は、トルクの問題より前に配置の問題を抱える。モジュールは肢体に沿い、装具の下や衣類の下に置かれ、軸方向の深さ 1 mm ごとに機構が身体から離れる。22.5 mm と 190 g がその配置を可能にする数値であり、0.09 Nm の逆駆動が、装着者が自力で動くときに装置をブレーキのように感じさせない。7.5 Nm のピークと 1100 N の動定格は本モジュールをアシストとガイダンスのクラスに位置づける。同ファミリーのより大型の AKE90-8 はピーク 170 Nm、1400 g で、身体を支える関節向けのモデルである。
軽量ロボットアームとヒューマノイド関節
小型協働アームでは、9 arcmin のバックラッシと 240 rpm の定格回転数は手首軸と肘軸に適する。これらの軸はペイロードが 1 桁 kg で、手動教示のために逆駆動可能である必要がある。同じ論理はヒューマノイド上半身の関節にも当てはまり、そこでは配置の予算をモーターではなく外装が決める。肩軸や股軸ではトルク予算が桁違いになり、AKE50-8 KV110 はその用途にはファミリーの小さい側に位置する。
製品詳細
| 仕様 | 詳細 |
|---|---|
| メーカー | CubeMars |
| 種類 | 準ダイレクトドライブアクチュエータ、8:1 遊星 |
| 定格電圧 | 24 V |
| 最大連続出力 | 65 W |
| 定格トルク | 2.5 Nm |
| ピークトルク | 7.5 Nm |
| 定格電流 | 3 A |
| ピーク電流 | 9 A |
| 定格回転数 | 240 rpm |
| 無負荷回転数 | 320 rpm |
| 減速比 | 8:1 |
| バックラッシ | 9 arcmin |
| 逆駆動トルク | 0.09 Nm |
| 最大トルク密度 | 39.5 Nm/kg |
| トルク定数 | 0.104 Nm/A |
| 速度定数 | 110 RPM/V |
| モーター定数 | 0.097 Nm/√W |
| 相抵抗 | 792 mΩ |
| 相インダクタンス | 560 µH |
| 逆起電力定数 | 7 V/kRPM |
| ロータ慣性 | 153.81 g·cm² |
| 極対数 | 14 |
| スロット数 | 24 |
| 質量 | 190 g |
| 寸法 | Ø61.2 × 22.5 mm |
| 動定格荷重 | 1100 N |
| 静定格荷重 | 840 N |
| 騒音 | 65 cm で 65 dB |
| 使用周囲温度 | -20 ~ 50 ℃ |
| 絶縁クラス | F |
数値はすべて CubeMars の AKE50-8 KV110 製品ページの公開値による。トルク密度はピークトルクをモジュール質量で割った値。定格トルクは熱的制限内で成立し、ピークトルクは短時間の値であって機械的限界ではない。
AKE シリーズの構成
ToBMS には 3 つの AKE モデルが掲載されており、いずれも 24 V、同じ低減速比の遊星レイアウトを採用する。違いはトルク予算がどこで止まるかにある。
| モデル | 電源 | 定格トルク | ピークトルク | 減速比 | 質量 | 包絡 |
|---|---|---|---|---|---|---|
| CubeMars AKE40-6 KV90 準ダイレクトドライブアクチュエータ | 24 V | 1.8 Nm | 5.5 Nm | 6:1 | 140 g | Ø51 × 24.5 mm |
| CubeMars AKE50-8 KV110 準ダイレクトドライブアクチュエータ | 24 V | 2.5 Nm | 7.5 Nm | 8:1 | 190 g | Ø61.2 × 22.5 mm |
| CubeMars AKE60-8 KV80 準ダイレクトドライブアクチュエータ | 24 V | 5 Nm | 12.5 Nm | 8:1 | 260 g | Ø69 × 25 mm |
各モデルの仕様は CubeMars の公開値による。AKE40-6 と AKE50-8 は同時に発表され、24 V 電源と低背レイアウトを共有する。3 機種のうち軸方向深さが 22.5 mm なのは AKE50-8 KV110 のみである。
AKE40-6 は AKE50-8 KV110 より 50 g 軽く 2 mm 浅く、その代償としてピークトルクが 2 Nm 低い。AKE60-8 はピークトルクを 12.5 Nm へ倍増させ、70 g を追加するが、深さは 25 mm に増える。50-8 の位置づけはそこにある。40-6 と同じ深さクラスで、60-8 の 3 分の 2 のペイロードを持つ。
ToBMS でさらに調べる
AKE50-8 KV110 は 準ダイレクトドライブアクチュエータ に分類され、CubeMars の他のラインナップと並ぶ。低減速比の根拠については 準ダイレクトドライブアクチュエータ:8:1減速比がもたらすもの が逆駆動性がトルクにおいて何を犠牲にするかを示し、同じファミリーを重い側から見た 外骨格アクチュエータ:260 gから1.4 kgまでのCubeMars準ダイレクトドライブ3機種 が質量方向のレンジを扱う。以前の公開映像は コンパクトなロボット関節向けCubeMars AKEシリーズ準ダイレクトドライブモーター で取り上げている。モデルは 製品選定 で絞り込み、製品比較 で並べて比較できる。
CubeMars について
CubeMars はブラシレスモーターとロボット用パワーモジュールを設計・製造し、フレームレストルクモーター、統合型ロボットアクチュエータ、ジンバルモーター、水中スラスターを手がける。AKE 準ダイレクトドライブシリーズは外骨格と軽量関節向けの低背ラインであり、AKE50-8 KV110 はそのコンパクト側の最新モデルである。
よくある質問
AKE50-8 KV110 のピークトルクはいくらか。
ピーク 7.5 Nm、定格 2.5 Nm。24 V 電源でピーク電流 9 A、定格電流 3 A。ピーク値は加速と外乱抑制のための短時間の値であり、連続定格ではない。
AKE50-8 KV110 はなぜ 8:1 の減速のみを使うのか。
減速比が、モーターが外界をどれだけ感じられるかを決めるからである。8:1 の遊星段はバックラッシを 9 arcmin、逆駆動トルクを 0.09 Nm に抑えるため、外部負荷が出力を動かし、それがモーター側で測定できる。これが柔軟制御の機械的基礎である。より高い減速比はトルクを得る代わりにこの透明性を失う。
AKE50-8 KV110 に必要な電源と熱的包絡は。
24 V 定格、最大連続出力 65 W。定格周囲温度は -20 ~ 50 ℃、絶縁クラス F、騒音はハウジングから 65 cm で 65 dB と公開されている。定格トルクはこれらの熱的制限の内側でのみ成立する。
AKE50-8 KV110 はドライバとエンコーダを含む完成関節か。
メーカーの比較表では AKE モデルに統合ドライバ基板の記載がないため、本モジュールはモーターと減速機のユニットであり、外部の駆動電子部品を前提とする。22.5 mm の深さはその一部でもある。コントローラは関節の包絡の外に置かれる。
結論
16 秒の公開映像は関節設計を証明できないし、本映像もそれを試みていない。190 g のモジュールがスタジオ照明の下で回り、画面に 4 つの数値が示され、そのすべてが公開表と一致する。表が加えるのは、AKE50-8 KV110 がある関節に使えるかを決める部分である。22.5 mm の包絡に収まる 2.5 Nm 定格と 7.5 Nm ピーク、9 arcmin のバックラッシ、そして出力を外部から読み取れるまま保つ 0.09 Nm の逆駆動。膝や足首のアシスト関節、小型協働アームの手首軸、外装が配置予算を決めるヒューマノイド上半身関節にとって、まず確認すべきはこの 4 つの数値である。