CubeMars incorporó en la segunda quincena de octubre de 2026 un cuarto miembro a la familia AKE de actuadores QDD, y el vídeo de lanzamiento dura dieciséis segundos: un módulo sobre un fondo negro, cuatro bloques de rótulo y ninguna narración. El objeto es el AKE50-8 KV110, un actuador de 190 g y Ø61.2 × 22.5 mm, con 2.5 Nm nominales y 7.5 Nm de pico, y una etapa planetaria de 8:1 integrada en una carcasa apenas más profunda que el paquete de estator que contiene.
Dieciséis segundos son un material escaso para un análisis técnico, así que este artículo se apoya en una segunda fuente además de la película: la tabla de especificaciones que CubeMars publica para el modelo. Cuando el clip y la tabla publicada discrepan, se considera correcta la tabla; y donde el clip calla, que es en la mayoría de las cifras interesantes, aquí solo aparecen los valores publicados.
Qué muestra el vídeo
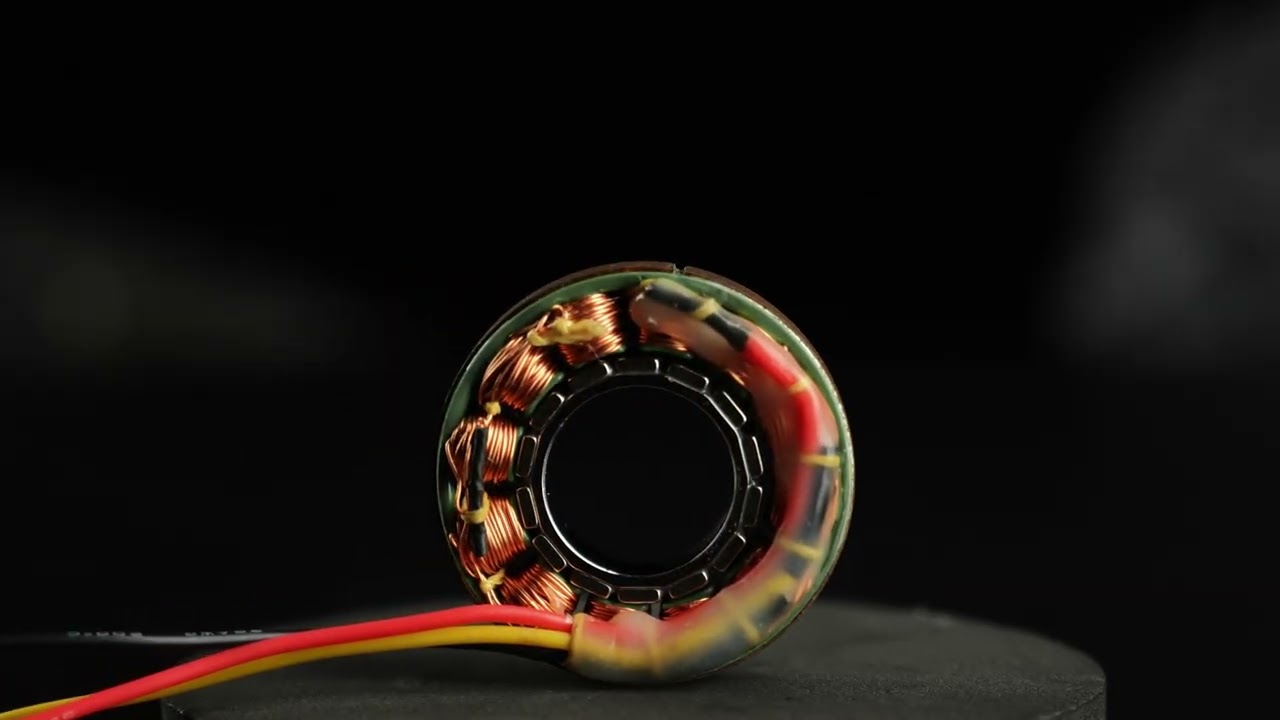
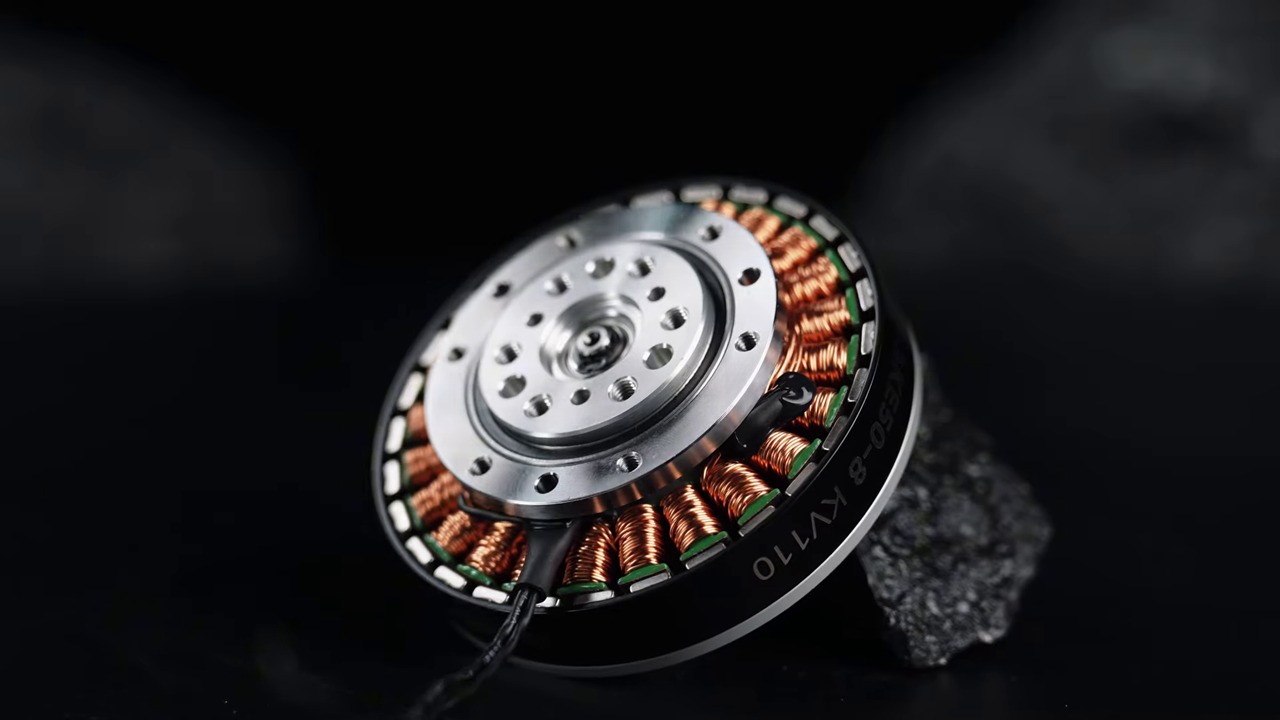
El fondo es negro, la luz es de una sola fuente y dura, y el módulo gira por cuatro posiciones. De frente, un bloque de rótulo indica relación de reducción 8:1, par de pico 7.5 Nm, par nominal 2.5 Nm y velocidad sin carga 320 rpm, los cuatro datos coincidentes con la tabla publicada. La vista lateral cambia a las cifras dimensionales: 61.2 mm de diámetro de carcasa, 22.5 mm de cara a cara, 190 g en la balanza. Un paso macro hacia el segundo siete se detiene en el bobinado de cobre y el apilado de chapas, y los fotogramas finales se alejan con la marca AKE50-8 KV110 legible en la pared de la carcasa.
Lo que el clip no contiene es metraje de aplicación. No hay pierna de exoesqueleto, ni brazo, ni célula de carga, ni ensayo térmico. Toda afirmación de aplicación asociada a este modelo procede por tanto de la página de producto del fabricante y no de la película, y ambas no deben leerse como el mismo tipo de evidencia: el vídeo es una toma de forma y marcado, la página de producto son los datos.
Vídeo original
Fuente: canal oficial de CubeMars en YouTube
Vídeo: Meet the New CubeMars AKE50-8 KV110 | Compact QDD Actuator for Robotics
AKE50-8 KV110 de un vistazo
Tres cifras concentran la mayor parte de la decisión sobre un actuador de articulación: cuánto mide de fondo, cuánto par sostiene de forma continua y cuánto par regresa por la salida cuando algo externo empuja sobre ella. En el AKE50-8 KV110 son 22.5 mm, 2.5 Nm y 0.09 Nm.
Estructura y envolvente
190 g en Ø61.2 × 22.5 mm, construido sobre 24 ranuras y 14 pares de polos. El ambiente de funcionamiento va de -20 a 50 ℃, la clase de aislamiento es F, la rigidez dieléctrica es 500 V y el ruido publicado es de 65 dB a 65 cm. La cifra axial es la que decide si un módulo puede alojarse dentro de un miembro en lugar de atornillarse por fuera. La capacidad de carga dinámica básica se publica en 1100 N y la estática en 840 N: el par que un diseñador contrasta con la carga en voladizo que debe soportar la brida de salida, ya que la capacidad del rodamiento, y no el par del motor, suele ser el límite de una articulación compacta.
Transmisión y juego
Una etapa planetaria de 8:1 se aloja dentro del rotor, con el juego limitado a 9 arcmin y una inercia del rotor publicada de 153.81 g·cm². Una relación baja es lo que mantiene la reductora lo bastante pequeña para caber en una envolvente de 22.5 mm, y también lo que mantiene la salida estrechamente ligada al motor: la precondición mecánica de la cifra de par de retorno que aparece más abajo.
Envolvente eléctrica
24 V nominales, 65 W de potencia máxima continua, 3 A de corriente nominal y 9 A de pico. La velocidad nominal es de 240 rpm a 2.5 Nm y la velocidad sin carga de 320 rpm; constante de par 0.104 Nm/A, constante de velocidad 110 RPM/V, constante del motor 0.097 Nm/√W, resistencia de fase 792 mΩ, inductancia de fase 560 µH.
Tres puntos de la curva publicada se sitúan por encima del par nominal y no por debajo: 2 Nm a 248 rpm y 2.97 A, 2.5 Nm a 233 rpm y 3.49 A, 3 Nm a 220 rpm y 4.08 A. Son lecturas de la curva, no cifras continuas. El régimen de 2.5 Nm se mantiene dentro de los límites térmicos, y nada en el clip de lanzamiento pone a prueba ese límite.
Qué significan las cifras en una articulación
39.5 Nm/kg es una cifra de pico
El par de pico dividido por la masa del módulo da 39.5 Nm/kg, la cifra que CubeMars incluye en el bloque de datos destacados de la ficha. Está medida sobre el módulo desnudo: sin soportes, sin gestión de cables, sin estructura externa. Usada así es una comparación justa entre módulos de la misma clase; usada como cifra nominal sobrestima en un factor de tres, porque el par nominal del AKE50-8 KV110 es 2.5 Nm.
0.09 Nm de par de retorno y lo que aporta
El par de retorno es la resistencia que se percibe cuando otra cosa mueve la salida. Con 0.09 Nm el AKE50-8 KV110 es casi transparente: una carga externa puede empujar la salida y el motor lo nota. Esa es la propiedad que necesita un actuador de exoesqueleto, porque el lazo de control tiene que detectar el movimiento del portador y ceder ante él en lugar de oponerse. Una articulación servocontrolada de relación alta se construye al revés: la etapa de engranajes mantiene la posición frente al movimiento externo por diseño, una ventaja en un eje de posicionamiento y una desventaja en una articulación que debe conservar complacencia. La relación 8:1, el juego de 9 arcmin y la cifra de 0.09 Nm son tres enunciados sobre un mismo compromiso.
Dónde encaja un actuador QDD compacto
Articulaciones de exoesqueleto y portables
Una articulación de asistencia de rodilla o tobillo tiene un problema de empaquetado antes que un problema de par: el módulo se apoya contra un miembro, bajo una ortesis o bajo la ropa, y cada milímetro de profundidad axial aleja el mecanismo del cuerpo. 22.5 mm y 190 g son las cifras que hacen posible ese empaquetado, y 0.09 Nm de par de retorno es lo que evita que el dispositivo se sienta como un freno cuando el portador se mueve por fuerza propia. Los 7.5 Nm de pico y la carga dinámica de 1100 N sitúan este módulo en la clase de asistencia y guiado; el AKE90-8, con 170 Nm de pico y 1400 g en la misma familia, es el modelo para articulaciones que deben cargar con un cuerpo.
Brazos robóticos ligeros y articulaciones humanoides
En un brazo colaborativo pequeño, 9 arcmin de juego y una velocidad nominal de 240 rpm encajan en ejes de muñeca y de codo donde la carga útil se mide en kilogramos de una cifra y el eje debe poder accionarse hacia atrás para el guiado manual. El mismo razonamiento se traslada a las articulaciones del tren superior humanoide, donde el presupuesto de empaquetado lo fija la carcasa y no el motor. Para un eje de hombro o de cadera el presupuesto de par es de otro orden de magnitud, y el AKE50-8 KV110 se sitúa en el extremo equivocado de la familia para ese trabajo.
Detalles del producto
| Especificación | Detalles |
|---|---|
| Fabricante | CubeMars |
| Tipo | Actuador QDD, planetario 8:1 |
| Tensión nominal | 24 V |
| Potencia máxima continua | 65 W |
| Par nominal | 2.5 Nm |
| Par de pico | 7.5 Nm |
| Corriente nominal | 3 A |
| Corriente de pico | 9 A |
| Velocidad nominal | 240 rpm |
| Velocidad sin carga | 320 rpm |
| Relación de reducción | 8:1 |
| Juego | 9 arcmin |
| Par de retorno | 0.09 Nm |
| Densidad de par máxima | 39.5 Nm/kg |
| Constante de par | 0.104 Nm/A |
| Constante de velocidad | 110 RPM/V |
| Constante del motor | 0.097 Nm/√W |
| Resistencia de fase | 792 mΩ |
| Inductancia de fase | 560 µH |
| Constante de fuerza contraelectromotriz | 7 V/kRPM |
| Inercia del rotor | 153.81 g·cm² |
| Pares de polos | 14 |
| Ranuras | 24 |
| Peso | 190 g |
| Dimensiones | Ø61.2 × 22.5 mm |
| Carga dinámica nominal | 1100 N |
| Carga estática nominal | 840 N |
| Ruido | 65 dB a 65 cm |
| Ambiente de funcionamiento | -20 a 50 ℃ |
| Clase de aislamiento | F |
Todas las cifras son las publicadas en la página de producto de CubeMars para el AKE50-8 KV110. La densidad de par es el par de pico dividido por la masa del módulo. El par nominal se mantiene dentro de los límites térmicos; el par de pico es un valor de corta duración, no un límite mecánico.
Dentro de la serie AKE
Tres modelos AKE están documentados en ToBMS, todos a 24 V y todos construidos sobre la misma disposición planetaria de relación baja. La diferencia entre ellos es dónde termina el presupuesto de par.
| Modelo | Alimentación | Par nominal | Par de pico | Relación | Masa | Envolvente |
|---|---|---|---|---|---|---|
| Actuador QDD CubeMars AKE40-6 KV90 | 24 V | 1.8 Nm | 5.5 Nm | 6:1 | 140 g | Ø51 × 24.5 mm |
| Actuador QDD CubeMars AKE50-8 KV110 | 24 V | 2.5 Nm | 7.5 Nm | 8:1 | 190 g | Ø61.2 × 22.5 mm |
| Actuador QDD CubeMars AKE60-8 KV80 | 24 V | 5 Nm | 12.5 Nm | 8:1 | 260 g | Ø69 × 25 mm |
Especificaciones publicadas por CubeMars para cada modelo. El AKE40-6 y el AKE50-8 se lanzaron juntos y comparten alimentación de 24 V y una disposición de perfil bajo; el AKE50-8 KV110 es el único de los tres con 22.5 mm de profundidad axial.
El AKE40-6 pesa 50 g menos y es 2 mm menos profundo que el AKE50-8 KV110, y a cambio cede 2 Nm de par de pico. El AKE60-8 duplica el par de pico hasta 12.5 Nm y añade 70 g, pero crece hasta 25 mm de profundidad. El 50-8 se sitúa por tanto donde le corresponde en la familia: misma clase de profundidad que el 40-6, dos tercios de la carga útil del 60-8.
Explorar en ToBMS
El AKE50-8 KV110 está clasificado en Actuadores QDD junto con el resto de la gama CubeMars. Para el razonamiento que hay detrás de la relación baja, Actuadores QDD: qué aporta una relación 8:1 expone qué cuesta la capacidad de retorno en términos de par; para la misma familia vista desde el extremo más pesado, Actuadores para exoesqueleto: tres módulos CubeMars QDD de 260 g a 1.4 kg cubre la gama en función de la masa. La película de lanzamiento anterior se trata en Motores QDD CubeMars AKE para articulaciones de robot compactas. Los modelos pueden filtrarse en Selección o enfrentarse en Comparar productos.
Sobre CubeMars
CubeMars diseña y fabrica motores sin escobillas y módulos de potencia para robótica, con líneas que cubren motores de par sin carcasa, actuadores robóticos integrados, motores para estabilizadores y propulsores submarinos. La gama AKE de actuadores QDD es la línea de perfil bajo para trabajo con exoesqueletos y articulaciones ligeras, y el AKE50-8 KV110 es el miembro más reciente en el extremo compacto.
Preguntas frecuentes
¿Cuál es el par de pico del AKE50-8 KV110?
7.5 Nm de pico frente a 2.5 Nm nominales, con alimentación de 24 V y un consumo de 9 A de pico y 3 A nominales. La cifra de pico es un valor de corta duración para aceleración y rechazo de perturbaciones, no un régimen continuo.
¿Por qué el AKE50-8 KV110 usa solo una reducción de 8:1?
Porque la relación fija cuánto del mundo exterior puede sentir el motor. Una etapa planetaria de 8:1 mantiene el juego en 9 arcmin y el par de retorno en 0.09 Nm, de modo que una carga externa puede mover la salida y medirse en el motor: la base mecánica del control complaciente. Una relación mayor daría más par y perdería esa transparencia.
¿Qué alimentación y qué envolvente térmica necesita el AKE50-8 KV110?
24 V nominales con 65 W de potencia máxima continua. El ambiente nominal va de -20 a 50 ℃, el aislamiento es clase F y el ruido se publica en 65 dB medidos a 65 cm de la carcasa. El par nominal solo se mantiene dentro de esos límites térmicos.
¿Es el AKE50-8 KV110 una articulación completa con driver y encoder?
En la tabla comparativa del fabricante los modelos AKE aparecen sin placa de control integrada, de modo que el módulo es una unidad de motor y reductor que espera electrónica de potencia externa. Eso forma parte de cómo se logra la profundidad de 22.5 mm: el controlador queda fuera de la envolvente de la articulación.
Conclusión
Una película de lanzamiento de dieciséis segundos no puede demostrar el diseño de una articulación, y esta no lo intenta: muestra un módulo de 190 g girando bajo luz de estudio con cuatro cifras en pantalla, y cada cifra en pantalla coincide con la tabla publicada. Lo que la tabla añade es la parte que decide si el AKE50-8 KV110 es utilizable en una articulación concreta: 2.5 Nm nominales y 7.5 Nm de pico dentro de una envolvente de 22.5 mm, 9 arcmin de juego y 0.09 Nm de par de retorno que mantiene la salida legible desde fuera. Para una articulación de asistencia de rodilla o tobillo, un eje de muñeca en un brazo colaborativo pequeño o una articulación del tren superior humanoide donde la carcasa fija el presupuesto de empaquetado, esas son las cuatro cifras que conviene revisar primero.