
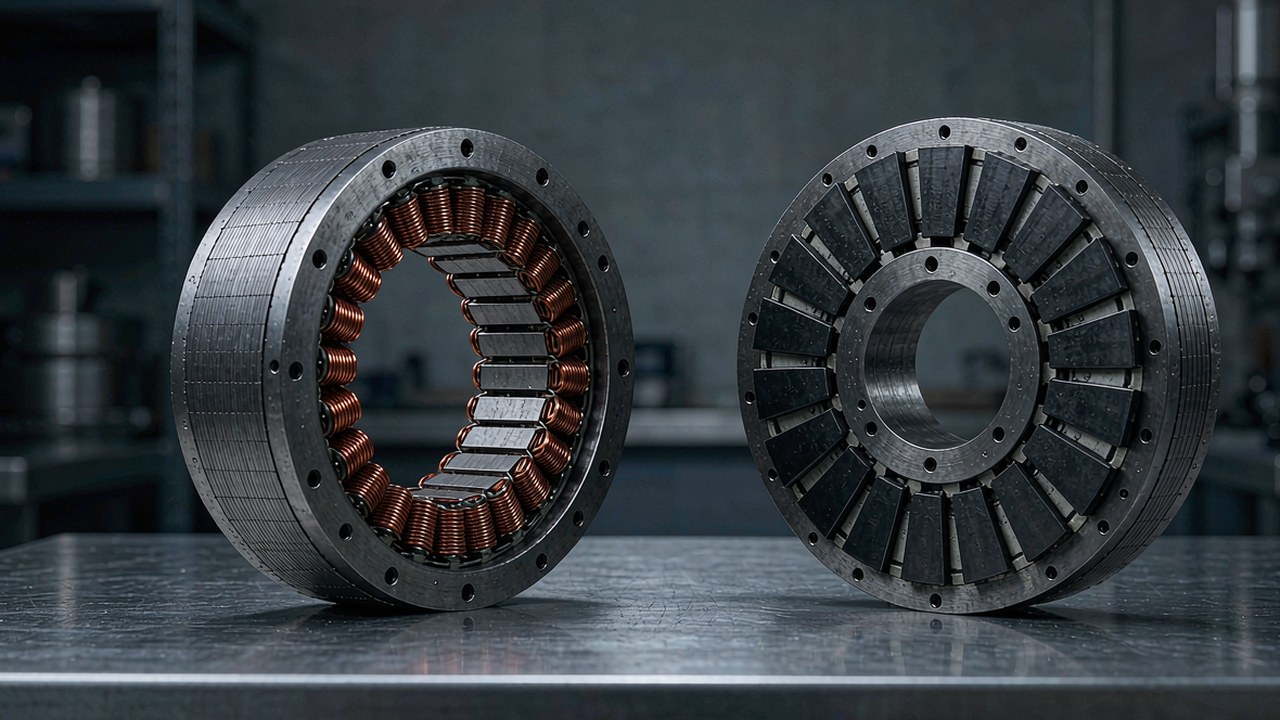
Бескорпусный моментный мотор — это то, что остаётся от бесколлекторного мотора после снятия корпуса, вала, подшипников и крышек: статор с обмоткой из медного провода и ротор с магнитами, продаваемые как две части, которые разработчик машины встраивает в собственную конструкцию. Для суставов роботов такое решение принимается осознанно, а не как способ упростить: мотор становится частью сустава, а не объектом, прикрученным к нему, и схема подшипников, тепловой путь и прокладка кабелей проектируются исходя из кинематики, а не наследуются от корпуса серийного мотора.
Этот обзор описывает, как устроены бескорпусные моторы, какие характеристики действительно меняют проектное решение и как сравниваются двенадцать моделей, представленных сейчас в категории Безрамные моментные двигатели на ToBMS. Все приведённые значения взяты из данных о продуктах ToBMS или из опубликованных производителем характеристик — ничего не оценивалось приблизительно.
Краткий ответ
Бескорпусный моментный мотор — это комплект из статора и ротора без корпуса, вала и подшипников, приобретаемый для того, чтобы эти части изготовил сам проектировщик машины. Его выбирают по трём причинам: он устраняет из сустава массу и осевую длину корпуса обычного мотора, позволяет ротору вращаться на подшипниках самого сустава, так что в силовой цепи не появляется вторая пара подшипников, и даёт доступ к большому отверстию для прокладки кабелей. Платой является работа по интеграции: опора подшипников, тепловой путь, фиксация ротора и обратная связь становятся частью конструкции сустава, а не отдельной позицией поставки.
Что находится внутри бескорпусного моментного мотора
Два компонента и ничего больше. Всё, что обычно собирается вокруг них, остаётся на интегратора.
Статор
Статор — это шихтованный стальной сердечник с медными обмотками, выведенными на провода или на клеммный блок. У него есть заданный наружный диаметр и элементы крепления — обычно фланцевая схема или посадка с натягом, — но нет корпуса. В суставе робота статор обычно зажимается в обработанном корпусе, который одновременно служит тепловым путём, поэтому монтажная поверхность и материал интерфейса здесь важнее, чем у моторов в корпусе: предел температуры обмотки достигается быстрее, когда теплу некуда уходить.
Ротор
Ротор — это стальная или алюминиевая ступица с постоянными магнитами, отверстие которой рассчитано либо на посадку с натягом на вал сустава, либо на прямое соединение с входом редуктора. Удерживают его только подшипники самого сустава, поэтому биение, осевое положение и балансировка ротора — задача конструктора. Ошибки здесь проявляются как вибрация, залипание и шум энкодера, а не как отказ детали.
Компоновки с внутренним и внешним ротором
В этой категории встречаются две компоновки. Машины с внутренним ротором — серия RI — держат магниты на валу внутри статора, что обычно даёт более длинный корпус меньшего диаметра. Машины с внешним ротором, такие как RO60, RO80 и RO100, размещают магниты на колоколе, вращающемся вокруг статора, что обычно благоприятствует большему диаметру, меньшей длине пакета и иному распределению инерции. Ни одна из них не лучше универсально; выбор следует из габарита сустава и того, какую инерцию способен выдержать контур управления.
Обратная связь: датчики Холла или их отсутствие
Бескорпусные комплекты редко несут полноценный энкодер, поскольку требуемое разрешение на выходе сустава определяется суставом, а не мотором. Что различается в этом диапазоне, так это наличие датчиков Холла: модели RO40 и RO50 Lite указаны без датчиков Холла, тогда как стандартные RO60, RO80 и RO100 включают их. Без датчиков Холла коммутация опирается на внешний энкодер или бездатчиковый запуск, что вполне работоспособно, но должно быть предусмотрено в конфигурации привода. Это та единственная характеристика, которую чаще всего упускают, когда бескорпусный мотор выбирают только по моменту и массе.
Характеристики, которые действительно определяют выбор
Страницы бескорпусных продуктов выглядят компактно, но большинство проектов решает одна и та же горстка значений.
Момент: номинальный, пиковый и что каждый обещает
Пиковый момент — это максимальный выходной момент, который производитель заявляет при определённых условиях работы, и для бескорпусного мотора он обычно ограничен температурой обмотки и запасами по размагничиванию магнитов, а не механической прочностью. Это правильное значение для проверки пиков ускорения и коротких переходных процессов и неправильное для удержания нагрузки или для оценки того, когда что-то сломается: механический предел ротора и подшипников сустава необходимо подтверждать отдельно.
Номинальный момент — это непрерывное значение, которое мотор способен удерживать в пределах тепловых ограничений при заданных условиях окружающей среды и монтажа. Для бескорпусного мотора эти два условия имеют больший вес: статор, зажатый в алюминиевом корпусе, отводит тепло совсем не так, как статор, работающий на стенде в неподвижном воздухе. Опубликованный номинальный момент — отправная точка для сустава, который будет оцениваться по собственной системе охлаждения.
KV, Ke и напряжение питания
KV — это константа скорости, то есть то, как быстро мотор вращается на вольт подводимого напряжения, и именно это число связывает требуемую выходную скорость сустава с напряжением шины. Несколько более крупных моделей здесь указаны с характеристиками при двух или трёх напряжениях: RI50 задан на 24, 36 и 48 V с соответственно разными номинальной скоростью и скоростью без нагрузки, поэтому одно и то же изделие покрывает ряд суставов в зависимости от схемы питания робота. Когда бескорпусный мотор подбирается к уже имеющемуся приводу, KV и константа момента определяют, какой ток должен выдавать привод для заданного момента.
Ток, сопротивление обмотки и тепловой запас
Номинальный и пиковый ток говорят приводу, что он должен обеспечивать, а вместе с сопротивлением обмотки описывают, сколько тепла выделяется при заданном моменте. Следует учитывать, что записи ToBMS по этим моторам не используют одну единицу измерения по всему диапазону: значения сопротивления фаза-фаза для самых малых моделей RI и для более крупных блоков RO записаны в разных масштабах, поэтому перед сравнением между семействами их нужно приводить к одной единице, а эталоном для любого теплового расчёта считать документацию производителя.
Диаметр, длина пакета и масса
Для бескорпусного мотора эти три числа являются проектными ограничениями, а не рекламным резюме. RI20 — блок размером 25 mm массой 20 g; RO100 имеет размер 113.5 mm и весит 710 g. Поскольку корпуса нет, указанная масса — это масса, которую сустав должен нести и разгонять полностью, делить её не с чем. Для дистального сустава разница между комплектом массой 60 g и 270 g ложится на каждую вышестоящую ось.
Люфт и жёсткость системы
У бескорпусного мотора нет редуктора, поэтому люфт не является присущим изделию свойством. Любой люфт, который проявляет сустав, исходит от редуктора, добавленного конструктором. Это стоит сказать прямо, потому что так важное решение смещается вверх по цепочке: бескорпусный мотор в сочетании с высокоредукторной планетарной ступенью может получить больше потерянного движения, чем интегрированный модуль квазипрямого привода, и величина накапливается по всем ступеням редуктора. Там, где сустав должен быть обратимым или воспроизводимым по положению, отношение и выбор редуктора значат больше, чем собственная характеристика мотора.
Сравнение двенадцати бескорпусных моментных моторов
В таблице собраны бескорпусные комплекты, представленные сейчас в категории Безрамные моментные двигатели, от самого лёгкого к самому тяжёлому. Значения момента — опубликованные производителем данные; номинальные скорости приведены при наименьшем указанном для каждой модели номинальном напряжении.
| Модель | Номинальный момент | Пиковый момент | Номинальное напряжение | Габариты | Масса |
|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 16 V | Ø25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 24 V | Ø38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 24 V | Ø46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 24 V | Ø61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 24/36/48 V | Ø60 × 23 mm | 156 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 24/36/48 V | Ø54 × 27 mm | 181 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 48 V | Ø73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 24/36/48 V | Ø76 × 24 mm | 270 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 48 V | Ø92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 24/36/48 V | Ø85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 24/36/48 V | Ø104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 48 V | Ø113.5 × 36.2 mm | 710 g |
Номинальный и пиковый момент, напряжение питания, габарит и масса по публикации производителя. Номинальные скорости приведены при наименьшем указанном для каждой модели номинальном напряжении и поэтому различаются между семействами.
Пиковый момент в этом наборе различается примерно в 165 раз — от 0.072 Nm до 12 Nm, а масса — примерно в 35 раз. Поскольку бескорпусный комплект не имеет корпуса, эта масса учитывается полностью: это вращающаяся и переносимая масса, с которой приходится иметь дело суставу, и делить её не с чем.
Если рассматривать плотность момента с указанием основы, форма диапазона становится яснее. На малом конце RI20 даёт 1.2 Nm/kg непрерывно и 3.6 Nm/kg пиково; RO100 достигает 5.6 Nm/kg номинально и 16.9 Nm/kg пиково. Большая часть среднего диапазона моторов с внутренним ротором лежит в узкой полосе около 3.5 Nm/kg номинально и от 9.9 до 10.4 Nm/kg пиково, что говорит о проектировании семейства под единую тепловую цель, а не под эффектные цифры. Выбивается из ряда RO100: более крупный блок с внешним ротором и низким KV, который обменивает габарит на самую высокую непрерывную плотность в наборе.
Крошечные суставы: RI20 KV600 и RI30 KV260
Два самых малых комплекта рассчитаны на приводы, находящиеся в конце кинематической цепи, где массу мотора несут все вышестоящие звенья.
RI20 KV600: конец диапазона с массой 20 g
Мотор RI20 KV600 имеет габарит Ø25 × 14.5 mm и весит 20 g, при номинальном моменте 0.024 Nm и пиковом 0.072 Nm, номинальной мощности 18 W и номинальной скорости 7452 rpm при 16 V. Номинальный ток — 1.47 A, пиковый — 4.4 A, что оставляет небольшими требования к драйверу и кабелям: важное ограничение, когда жгут должен проходить через сам сустав. В его обзоре на ToBMS он описан как сверхкомпактный блок с внутренним ротором для реабилитационных роботов, суставных модулей и компактных роботизированных манипуляторов.
Производитель показывает самый малый блок RI, приводящий компактный суставной узел, и это самый наглядный способ оценить, подходит ли статор 25 mm и пиковый момент 0.072 Nm проектируемому механизму.
Страница видео на ToBMSСмотреть на YouTubeRI30 KV260: больше момента в комплекте массой 40 g
Мотор RI30 KV260 добавляет 13 mm диаметра и 20 g массы и примерно втрое увеличивает значения момента: 0.076 Nm номинально, 0.23 Nm пиково, номинальная мощность 33 W при 24 V. Он работает при номинальной скорости 4110 rpm с номинальным током 1.98 A и пиковым 7.72 A. Семь пар полюсов и у RI20, и у RI30 означают, что электрическая частота быстро растёт со скоростью, и это стоит проверить относительно максимальной частоты коммутации привода, прежде чем выбирать меньший блок только по размеру.
Короткая стендовая демонстрация RI30, приводящего небольшой сустав. Полезна для сравнения отклика статора с 7 парами полюсов и 260 KV с более высоким KV у RI20 до выбора понижающей ступени.
Страница видео на ToBMSСмотреть на YouTubeСемейство Lite: RO40 KV140 и RO50 KV108
Внешнероторные Lite занимают промежуток между миниатюрными блоками RI и средними моторами с внутренним ротором, и это две модели в диапазоне, указанные без датчиков Холла: проектное решение, предполагающее, что обратную связь обеспечивает интегратор.
RO40 KV140 Lite: 60 g при пиковом моменте 0.6 Nm
При габарите Ø46.3 × 13 mm и массе 60 g RO40 KV140 Lite даёт 0.2 Nm номинально и 0.6 Nm пиково при номинальной мощности 51 W на 24 V, работая на номинальной скорости 2450 rpm. Короткий пакет сохраняет малой осевую длину, и именно это делает его привлекательным в плоском суставе. В обзоре на ToBMS производитель представляет его как путь к отзывчивому прямому приводу в лёгких роботизированных суставах — а прямой привод как раз тот режим, где отсутствие датчиков Холла приходится решать на стороне привода, обычно с помощью выходного энкодера на суставе или процедуры бездатчикового запуска.
Обратим внимание, что в названии продукта указано KV140, а записанная константа скорости равна 141; эти два значения стоит проверить по актуальной документации производителя, прежде чем фиксировать расчёт скорости.
RO50 KV108 Lite: та же идея, но крупнее
Мотор RO50 KV108 Lite поднимается до Ø61.7 × 14.5 mm и 105 g при номинальном моменте 0.3 Nm и пиковом 0.9 Nm, номинальной мощности 66 W на 24 V и номинальной скорости 2100 rpm. В его записи ToBMS указан пиковый ток 9.3 A при номинальном 3.4 A, и модель помечена как новинка: производитель выпустил для неё отдельное вводное видео, встроенное ниже.
Вводное видео производителя о модели RO50 массой 105 g, показывающее пару статор-ротор и предназначенный для неё суставной узел. Коротко, но это единственные опубликованные кадры платформы Lite в движении.
Страница видео на ToBMSСмотреть на YouTubeСредние моторы с внутренним ротором: RI50, RI60 и RI70
Три модели объединяет одна идея: сравнительно длинный мотор с внутренним ротором малого диаметра и характеристиками при нескольких напряжениях, рассчитанный на суставы, которым нужен больший непрерывный момент, чем у блоков Lite, но без диаметра стандартных внешнероторных моделей.
RI50 KV100 и RI60 KV120
Мотор RI50 KV100 рассчитан на 0.58 Nm непрерывно и 1.67 Nm пиково при 66 W в корпусе Ø54 × 27 mm массой 181 g. RI60 KV120 — тот же класс при большем диаметре и чуть меньшей массе: 156 g, 0.57 Nm номинально и 1.63 Nm пиково при 85 W, с 14 парами полюсов против 7 у RI50. Оба заданы на 24, 36 и 48 V с соответствующими значениями скорости и тока, что сохраняет их пригодными для робота, у которого напряжение шины ещё определяется.
RI70 KV95
Мотор RI70 KV95 доводит непрерывный момент до 0.94 Nm и пиковый до 2.68 Nm при 125 W, в корпусе Ø76 × 24 mm массой 270 g, при тех же 14 парах полюсов. В его обзоре на ToBMS адресованы шагающие роботы, суставные модули и прецизионные роботизированные манипуляторы — конструкции, где сустав оценивают по плавности под нагрузкой, а не по пиковой отдаче.
Крупные моторы с внутренним ротором и стандартные внешнероторные модели
Выше 350 g два семейства расходятся, и выбор становится вопросом габарита, а не класса момента.
RI80 V2.0 KV75
Мотор RI80 V2.0 KV75 даёт 1.45 Nm номинально и 4.1 Nm пиково при 172 W в корпусе Ø85 × 27 mm массой 411 g. Это второй по величине мотор с внутренним ротором в этом наборе, и он применяется в реальной технике: производитель опубликовал кадры, где он приводит инспекционного робота Gorilla MK1, встроенные ниже. Для сустава, которому нужно подолгу удерживать статичную позу, — ноги шагающего робота, бедра экзоскелета, — номинальная мощность 172 W и архитектура без 21 пары полюсов (в этой модели 8 пар полюсов) делают акцент на непрерывном тепловом поведении, а не на пиковой отдаче.
Инспекционный робот Transgrid Gorilla MK1 использует бескорпусные моторы RI80 для осмотра электросетей. Это самая полная опубликованная демонстрация RI80 в реально эксплуатируемой машине, а не на стенде, что делает её ориентиром, за которым стоит следить, если сустав будет работать на открытом воздухе с переменной нагрузкой.
Страница видео на ToBMSСмотреть на YouTubeRI100 KV105
Мотор RI100 KV105 — крупнейший с внутренним ротором: 1.76 Nm номинально и 4.95 Nm пиково при 252 W, номинальный ток 13.6 A и пиковый 38.6 A, в корпусе Ø104 × 26 mm массой 500 g. Скачок пикового тока относительно RI80 — это то, что обмотка с 14 парами полюсов и 105 KV требует от привода, и именно это значение определяет, придётся ли менять силовой каскад при переходе конструкции к этому размеру.
Стандартные RO60, RO80 и RO100
Три стандартные внешнероторные модели — все на 48 V с датчиками Холла, и они обменивают диаметр на длину пакета. RO60 KV115 весит 248 g при 0.8 Nm номинально и 2.4 Nm пиково при 352 W; RO80 KV105 — 352 g при 1.3 Nm номинально и 4 Nm пиково при 490 W; а RO100 KV55 достигает 4 Nm номинально и 12 Nm пиково при 838 W в корпусе массой 710 g и размером 113.5 mm. Сочетание у RO100 самого низкого KV и наибольшего числа полюсов в диапазоне — осознанная конструкция с приоритетом момента, и это видно по значениям плотности, приведённым выше. В суставе с внешним ротором нагрузку несёт вращающийся колокол, поэтому его инерция и балансировка становятся частью задачи управления — обстоятельство, которого нет у моторов с внутренним ротором.
Где применяются бескорпусные моторы
На ToBMS эти комплекты сгруппированы по устойчивому набору применений, и именно применение определяет, какая характеристика становится главной.
Суставы роботов и устройства взаимодействия с человеком
Суставные модули, Руки коллаборативных роботов, реабилитационные роботы, гуманоидные роботы и экзоскелеты — все представлены в этой категории. В каждом случае сустав строится вокруг мотора, а не наоборот, и плавность, масса и тепловой путь значат больше, чем собственные показатели корпуса мотора, — потому что корпуса нет.
Мобильные и шагающие платформы
Четырёхногие роботы, колёсные роботы и AGV перекладывают нагрузку на непрерывный момент против силы тяжести или сопротивления качению при частых реверсах. Бескорпусный мотор в этой роли обычно стоит за редуктором с низким отношением, поэтому приведённое выше обсуждение люфта применимо напрямую.
Контрольный список для выбора
Бескорпусные моторы задаются на раннем этапе и затем становятся частью конструкции, поэтому такие проверки стоит провести до фиксации геометрии сустава.
Режим работы и момент
- Рассчитать момент в худшем случае на суставе с учётом рычага и динамических эффектов и проверить его по пиковому моменту с запасом — затем отдельно уточнить у производителя, какие удары способна выдержать конструкция ротора и подшипников.
- Оценить непрерывный момент для реального режима работы и сравнить его с номинальным моментом, а не с пиковым. У бескорпусного мотора ответ сильно зависит от корпуса, в который зажат статор.
- Перевести требуемую угловую скорость в обороты мотора при выбранном напряжении шины до сравнения значений KV.
Механика и интеграция
- Определить опору ротора: прессовая посадка на вал сустава или интерфейс к редуктору, с заданными биением и осевым положением.
- Продумать тепловой путь осознанно: поверхность зажима, материал интерфейса и, при тяжёлом режиме, отвод тепла через корпус.
- Сверить габариты с располагаемым диаметром и длиной пакета сустава; модели Standard с внешним ротором и модели с внутренним ротором не взаимозаменяемы по форме даже при равном моменте.
- Убедиться, что балансировка ротора и момент залипания не нарушат разрешение обратной связи, выбранное для сустава.
- Если суставу нужен сквозной канал для кабелей, проверить располагаемое отверстие через пару «статор–ротор», прежде чем предполагать, что из неё можно получить полый выход.
Обратная связь и привод
- Проверить, входят ли в модель датчики Холла. У моделей RO40 и RO50 Lite они не указаны, и следствие этого — решение по приводу, которое необходимо принять заранее.
- Согласовать число пар полюсов и максимальную скорость с частотой коммутации привода.
- Привести единицы сопротивления обмотки к одному виду по всем семействам до любого сравнения тепловых режимов и использовать в качестве эталона актуальный даташит производителя.
Часто задаваемые вопросы
ВВ чём разница между бескорпусным мотором и интегрированным приводом?
Бескорпусный мотор — это только статор и ротор: без корпуса, вала, подшипников, энкодера и электроники привода. Интегрированный привод объединяет эти части в один герметичный узел с выходным валом и контроллером. Бескорпусный вариант выбирают, когда сам сустав должен служить корпусом и несущей конструкцией подшипников: это экономит массу и осевую длину и позволяет конструктору управлять тепловым путём и внутренним каналом. Интегрированные модули выбирают, когда инженерные усилия следует перенести в программную часть. Интегрированную альтернативу содержит категория Роботизированные актуаторы, а версию той же идеи с низким передаточным отношением — категория Актуаторы квазипрямого привода.
ВВозникает ли у бескорпусных моторов люфт?
Сам по себе — нет: в комплекте нет редуктора, поэтому люфт в него не заложен. Люфт появляется только при добавлении редуктора к суставу, а в многоступенчатых планетарных редукторах он накапливается по ступеням. Поскольку бескорпусный мотор часто сочетают со ступенью понижения для получения полезного момента сустава, бюджет люфта по оси определяется выбором этого редуктора, а не мотором. Если сустав должен быть обратимым или воспроизводимым по положению, это решение важнее любой отдельной цифры из даташита мотора.
ВВнутренний или внешний ротор: что выбрать?
Разница — в компоновке и инерции, а не в качестве. Комплекты с внутренним ротором в этом ряду — серия RI — обычно длиннее и меньше в диаметре, а магниты расположены на валу внутри статора. Модели с внешним ротором, такие как RO60, RO80 и RO100, вращают колокол вокруг статора, что обычно предполагает больший диаметр и более короткий пакет. В суставе с внешним ротором вращающийся колокол также несёт нагрузку, поэтому его инерция и балансировка становятся частью задачи управления.
ВМожно ли эксплуатировать бескорпусный мотор на пиковом моменте непрерывно?
Нет. Пиковый момент — это максимальный выходной момент, указанный для определённых условий работы; он обычно ограничен температурой обмотки и запасами по магнитам, а не механической прочностью. Непрерывный режим нужно рассчитывать по номинальному моменту в пределах тепловых ограничений мотора, а у бескорпусного мотора эти ограничения зависят от корпуса, в который он установлен, и от получаемого охлаждения, поскольку у комплекта нет собственного корпуса для отвода тепла. Пиковый момент — подходящая величина для переходных процессов разгона и кратковременных перегрузок.
ВНужен ли бескорпусному мотору энкодер?
Для сустава робота — да, обычно требуется та или иная форма обратной связи по положению, либо на выходе сустава, либо со стороны мотора. Что различается в этом ряду — наличие датчиков Холла: у моделей RO40 и RO50 Lite они не указаны, тогда как модели RO60, RO80 и RO100 Standard их включают. Датчики Холла дают приводу информацию о положении ротора для коммутации; без них коммутация зависит от внешнего энкодера или от стратегии бездатчикового запуска. Это решение необходимо принять до выбора привода.
ВНасколько трудоёмка интеграция бескорпусного мотора?
Покупка экономит корпус и подшипники, но переносит их в проектную задачу: фиксация ротора и биение, выбор подшипников, тепловой зажим и установка обратной связи становятся ответственностью интегратора. В этом и состоит компромисс. Там, где конструкция сустава уже существует или где машина должна быть как можно легче на удалённом звене, усилия обычно окупаются; там, где самодостаточная ось нужна быстро, интегрированный модуль, подобный представленным в категории Роботизированные актуаторы — более короткий путь.
Официальные источники
CubeMars публикует полное описание линейки продукции, охватывающее серии RI и RO; у каждой модели есть официальная страница продукта с полной спецификацией, механическим чертежом и документацией по приводу — как, например, линейка бескорпусных моментных моторов. Производитель остаётся источником истины в отношении соглашений по сопротивлению и индуктивности, тепловых рейтингов и актуальной прошивки; ToBMS обеспечивает доступность и сопоставимость уровня поиска.
Куда двигаться дальше
Если цель — отобрать кандидатов, а не изучать тему, три инструмента на платформе выполняют работу последовательно. Изучить всю Безрамные моментные двигатели, чтобы увидеть все модели и характеристики рядом, отфильтровать кандидатов по моменту, напряжению и массе в Подбор, затем сопоставить их друг с другом в Сравнение продуктов. Там, где сустав должен приходить герметичным модулем с уже согласованными редуктором и приводом, естественным следующим шагом становится категория Роботизированные актуаторы.
Коротко: габариты выбираются исходя из геометрии сустава, затем KV — из напряжения шины и требуемой скорости, затем номинальный момент подбирается под режим работы в пределах тепловых ограничений, а пиковый — под переходный случай; решение по обратной связи (датчики Холла или внешний энкодер) следует держать в поле зрения с самого начала. Всё остальное вытекает из этих четырёх пунктов.







