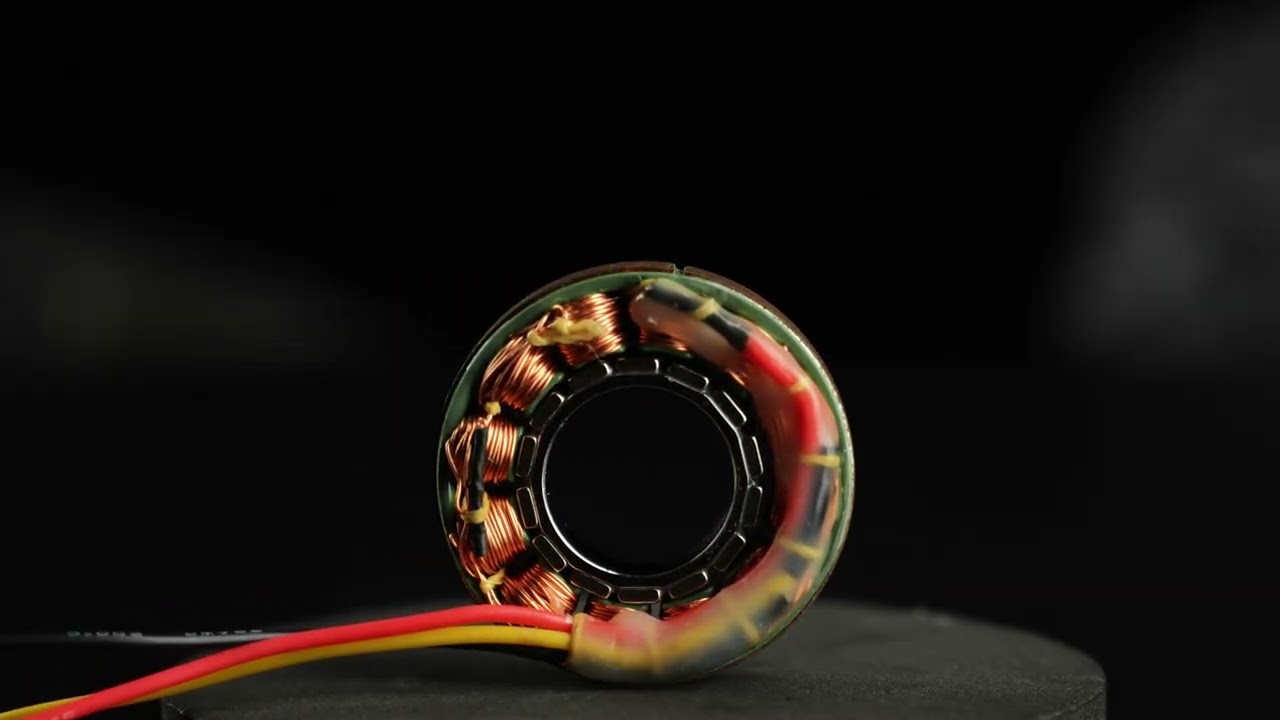
CubeMars строит свою линейку безрамных моментных двигателей вокруг двух конструкций ротора: серия RI с внутренним ротором (inrunner) и серия RO с внешним ротором (outrunner). Обе поставляются в виде комплекта «статор‑ротор» без корпуса, подшипников и вала, поэтому механический контур остаётся за конструктором машины. В этой статье опубликованные производителем данные обеих серий сопоставлены рядом друг с другом и объясняется, куда каждая конструкция подходит в робототехническом шарнире.
Что показывает видео
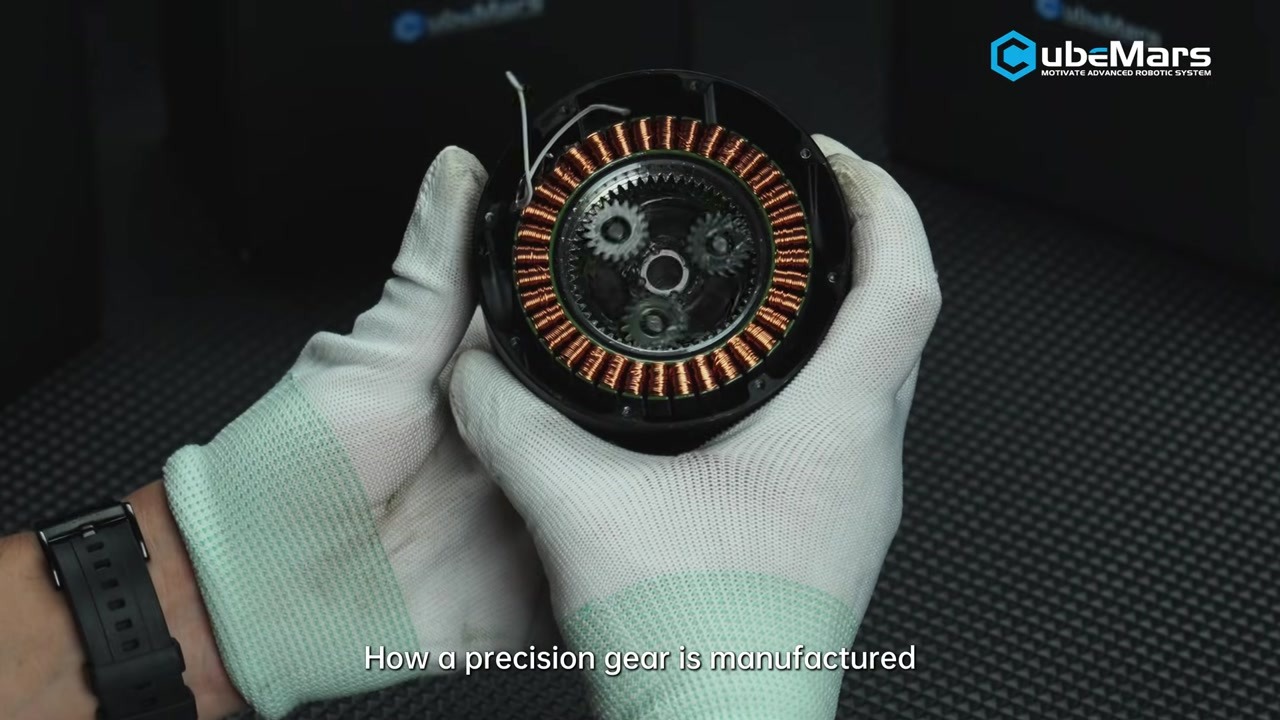
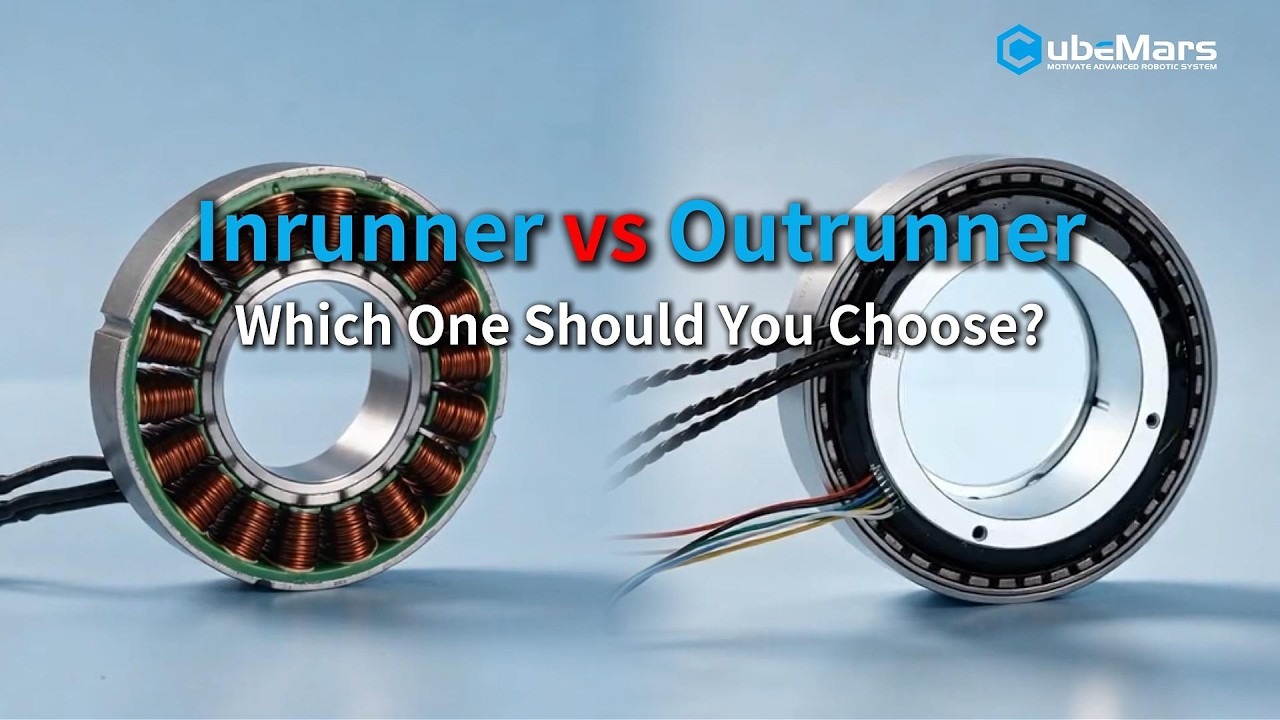
CubeMars за 46 секунд сводит этот выбор к вопросу схемы ротора. В инраннере статор остаётся снаружи, а ротор вращается в центре, что даёт меньший момент инерции и более быстрый отклик; производитель рекомендует его для точных шарниров с частыми пусками и остановками. В аутраннере статор стоит в центре, а ротор вращается снаружи, и более длинное плечо рычага даёт больший момент в том же габарите. Ролик завершается критериями выбора: момент, скорость, доступное пространство, потребность в полом валу и механическая интеграция.
Оригинальное видео
Источник: официальный канал CubeMars на YouTube
Видео: Безрамные моментные двигатели CubeMars серий RI и RO
Что означает «безрамный» на практике
Безрамный моментный двигатель поставляется двумя деталями: обмотанным статором и роторным кольцом, без корпуса, выходного вала и подшипников. Узел приклеивается или зажимается непосредственно в конструкцию шарнира, поэтому наружный диаметр двигателя становится наружным диаметром шарнира, а полое отверстие вдоль оси вращения остаётся свободным для кабелей, токосъёмных колец или входного вала редуктора.
Практические следствия — компактность и механическая прозрачность: не нужно учитывать корпус редуктора, а жёсткость шарнира определяется несущей конструкцией, а не оболочкой двигателя. Обратная сторона в том, что опора подшипников, центровка и отвод тепла переходят к интегратору. Безрамная конструкция вознаграждает команды, которые уже сами занимаются конструктивной и тепловой проработкой шарнира, и не подходит тем, кто ищет готовый к установке узел.
Серия RI: безрамные моментные двигатели с внутренним ротором
Серия RI — это сторона линейки с внутренним ротором. По данным производителя, эти двигатели созданы для высокоточной робототехники и промышленной автоматизации — экзоскелетов, четвероногих роботов и коллаборативных рук — и отличаются высокой плотностью момента, низким моментом залипания и разрешением управления до 0,01°. Ширина и толщина рассчитаны на тесные монтажные объёмы, и серия допускает доработку под задачу.
Приведённое ниже сравнение охватывает семь моделей RI массой от 20 г до 500 г с пиковым моментом от 72 мН·м до 4,95 Н·м. Отверстие steadily растёт с размером корпуса — от 11,6 мм у RI20 до 45 мм у RI100; именно этот параметр чаще всего решает, сможет ли шарнир пропустить свой жгут через двигатель.
| Модель | Размеры | Отверстие / полый вал | Масса | Пиковый момент |
|---|---|---|---|---|
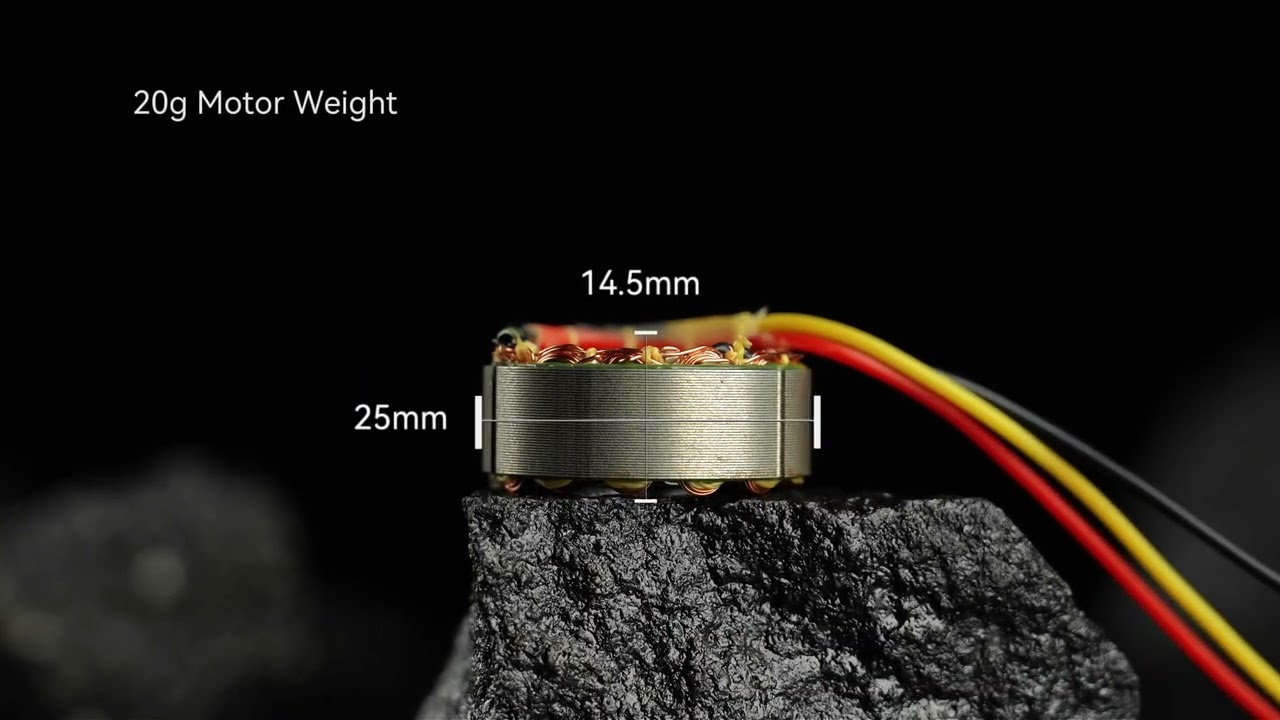
| RI20 KV600 | Ø25 × 14,5 мм | 11,6 мм | 20 г | 72 мН·м |
| RI30 KV260 | Ø38 × 14 мм | 17 мм | 40 г | 230 мН·м |
| RI50 KV100 | Ø54 × 27 мм | 22 мм | 180,8 г | 1,67 Н·м |
| RI60 KV120 | Ø60 × 23 мм | 30 мм | 155,9 г | 1,63 Н·м |
| RI70 KV95 | Ø76 × 24 мм | 38 мм | 270,4 г | 2,68 Н·м |
| RI80 V2.0 KV75 | Ø85 × 27 мм | 40,5 мм | 411 г | 4,1 Н·м |
| RI100 KV105 | Ø104 × 26 мм | 45 мм | 500 г | 4,95 Н·м |
Характеристики опубликованы производителем на собственных страницах продуктов. Отверстие указано как диаметр сквозного канала или диаметр полого вала в зависимости от модели.
Серия RO: безрамные моментные двигатели с внешним ротором
Серия RO использует обратный подход: ротор вращается снаружи статора. CubeMars позиционирует эту линейку для робототехники с акцентом на большое полое отверстие и делит каждый типоразмер на два исполнения: исполнение Standard с датчиками Холла и исполнение Lite без них. Это различие важно на этапе интеграции, потому что шарниру, которому при запуске нужна обратная связь для коммутации, требуется исполнение с датчиками Холла.
Ниже приведены пять моделей RO — от RO40 Lite массой 60 г до RO100 массой 710 г. Пиковый момент составляет от 0,6 Н·м до 12 Н·м, а опубликованная скорость холостого хода снижается по мере роста типоразмера: от 5520 об/мин у RO60 до 2550 об/мин у RO100. Это ожидаемое следствие более низкого KV у более крупных и моментных моделей.
| Модель | Размеры | Масса | Пиковый момент | Скорость холостого хода | Исполнение |
|---|---|---|---|---|---|
| RO40 KV140 Lite | Ø46,3 × 13 мм | 60 г | 0,6 Н·м | 3400 об/мин | Lite (без Холла) |
| RO50 KV108 Lite | Ø61,7 × 14,5 мм | 105 г | 0,9 Н·м | 2600 об/мин | Lite (без Холла) |
| RO60 KV115 Standard | Ø73,8 × 23 мм | 248 г | 2,4 Н·м | 5520 об/мин | Standard (с Холлом) |
| RO80 KV105 Standard | Ø92,6 × 26,4 мм | 352 г | 4 Н·м | 5040 об/мин | Standard (с Холлом) |
| RO100 KV55 Standard | Ø113,5 × 36,2 мм | 710 г | 12 Н·м | 2550 об/мин | Standard (с Холлом) |
Характеристики опубликованы производителем на собственных страницах продуктов. «Standard» и «Lite» обозначают соответственно исполнения с датчиками Холла и без них.
Внутренний или внешний ротор: в чём разница конструкций
Выбор между двумя сериями — это главным образом вопрос того, какой физический контур шарнир способен принять. Двигатель с внутренним ротором концентрирует вращающуюся массу near оси, удерживая инерцию ротора низкой, что подходит шарнирам, которым нужно быстро разгоняться; опубликованные данные RI отражают это: крупнейшая модель RI достигает 4,95 Н·м при 500 г. Внешний ротор размещает ротор на большем радиусе, что благоприятствует созданию момента на низкой скорости — RO100 выдаёт 12 Н·м, примерно в два с половиной раза больше пика RI100, при массе 710 г.
| Параметр | RI100 KV105 | RO100 KV55 |
|---|---|---|
| Схема ротора | Внутренний ротор | Внешний ротор |
| Наружный диаметр | 104 мм | 113,5 мм |
| Осевая длина | 26 мм | 36,2 мм |
| Масса | 500 г | 710 г |
| Пиковый момент | 4,95 Н·м | 12 Н·м |
| Отверстие | 45 мм | Большое полое отверстие |
| Обратная связь коммутации | Зависит от модели | Холл в исполнении Standard |
Значения опубликованы производителем. Обе модели — крупнейшие в своих сериях и не являются взаимозаменяемыми аналогами.
Осевая длина — вторая решающая величина. Серия RI остаётся тонкой — от 13 мм до 27 мм по всей линейке, — что подходит шарнирам, где двигатель должен скрыться внутри сегмента конечности. Линейка RO выше, и RO100 с его 36,2 мм требует больше осевого пространства, чем обычно есть у компактного кистевого или голеностопного шарнира.
Куда подходит каждая серия
Обе серии нацелены на один и тот же широкий класс машин, но опубликованные размеры ведут их к разным шарнирам. Линейка RI с тонким сечением и небольшими отверстиями в младших моделях подходит лёгким и стеснённым по месту шарнирам: RI20 и RI30 массой 20 г и 40 г естественно встают в тазобедренный шарнир экзоскелета или в ногу небольшого четвероногого робота, где каждый грамм несёт либо человек, либо бюджет полезной нагрузки. Более крупные модели RI переходят на оси коллаборативных рук, где отверстие 45 мм у RI100 оставляет место для жгута, который должен пройти через вращающийся шарнир.
Линейка RO сосредоточена на шарнирах, которые меняют осевое пространство на момент и большое сквозное отверстие. Базовая ось руки коллаборативного робота, тазобедренный шарнир тяжёлого четвероногого робота или шарнир экзоскелета, которому нужны и момент, и зазор под проводку, — типичные случаи для исполнений Standard. Исполнения Lite массой 60 г и 105 г — это вариант для тех случаев, когда шарнир критичен по массе и способен коммутировать без обратной связи Холла.
Замечания по интеграции
Большинство безрамных установок решаются тремя моментами. Первый — обратная связь коммутации: исполнения RO Standard поставляются с датчиками Холла, а Lite — без них, поэтому контроллер, которому при запуске нужна позиция ротора, должен сочетаться с нужным исполнением. Второй — отверстие: оно должно пропустить жгут, токосъёмное кольцо или вал редуктора, которые шарнир реально использует, а опубликованные значения отверстия по серии RI лежат в диапазоне от 11,6 мм до 45 мм. Третий — тепловой путь. Без корпуса тепло статора должно уходить через конструкцию, к которой он приклеен, поэтому посадочная поверхность становится частью тепловой схемы.
Смотреть на ToBMS
Модели, рассмотренные в этой статье, перечислены ниже и их можно сравнивать рядом:
- CubeMars RI50 KV100 безрамный моментный инраннер
- CubeMars RI80 V2.0 KV75 безрамный моментный инраннер
- CubeMars RI100 KV105 безрамный моментный инраннер
- CubeMars RO50 KV108 Lite безрамный моментный двигатель
- CubeMars RO100 KV55 Standard безрамный моментный двигатель
Двенадцать моделей, currently представленных в категории безрамных моментных двигателей, относятся к сериям RI и RO, а полную линейку публикует CubeMars.
Вывод
Серии RI и RO покрывают две стандартные безрамные конструкции у одного производителя, что делает сравнение необычно чистым: тот же бренд, тот же формат публикуемых данных и чёткое разделение между тонкими и лёгкими конструкциями с внутренним ротором и конструкциями с внешним ротором, которые меняют осевую длину на момент и размер отверстия. Для шарнира с жёстким осевым бюджетом естественной отправной точкой будет серия RI. Для шарнира, которому больше нужны момент и зазор под проводку, чем тонкость, лучшей отправной точкой станет серия RO — и прежде всего исполнения Standard с датчиками Холла.