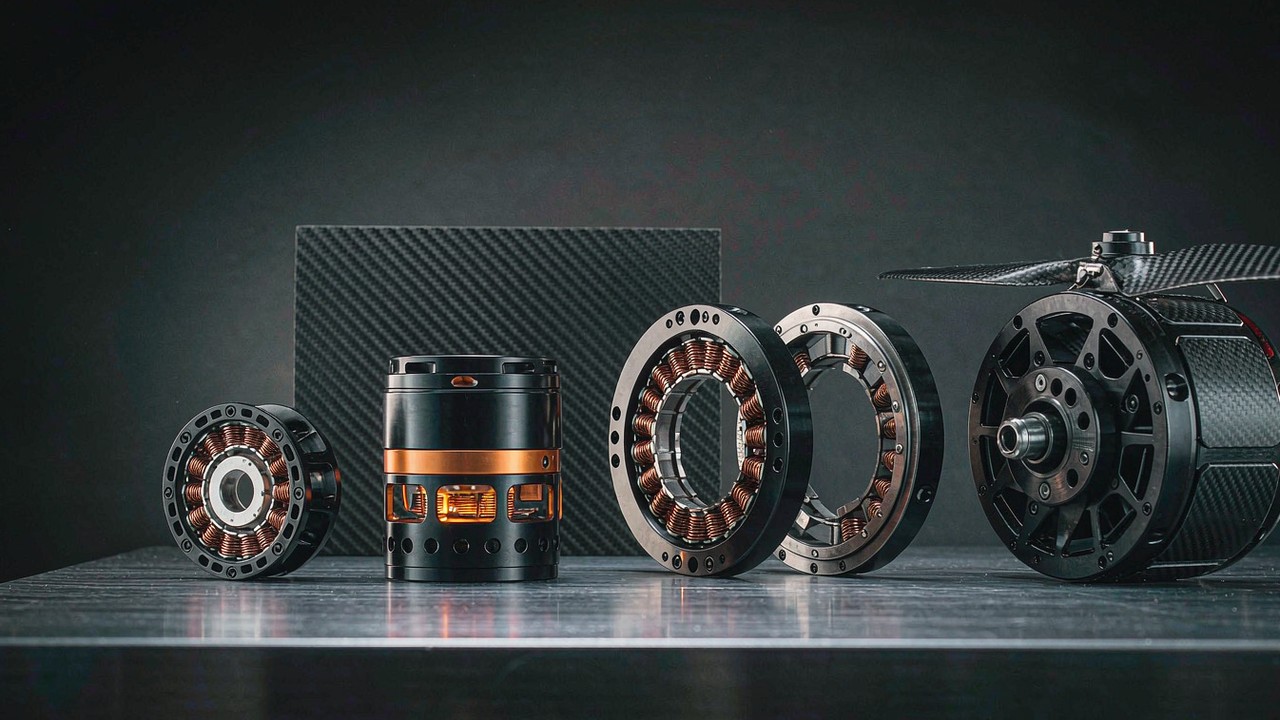
Bir BLDC motor, fırçasız bir DC motorudur: kalıcı mıknatıslı bir rotor, sarılmış bir stator ve eskiden fırçaların yaptığı komütasyonu artık yapan bir elektronik denetleyici. Tek bir değişimden doğan bu yapı, BLDC motorlarının bugün robot eklemlerinin, çok rotorlu gövdelerin, kamera gimballerinin ve su altı iticilerinin içinde yer almasının nedenidir - aşınacak fırça ve ark oluşturacak komütatör yoktur; makinenin ürettiği tork ise sabit bir eğri olarak kabul edilmek yerine yazılımda biçimlendirilebilir. “BLDC motor” ifadesinin tek bir satın alma kararı olmaktan çıkmasının nedeni de budur. Aynı elektromanyetik ilke pazara farklı paketlerle ulaşır: çerçevesiz bir stator-rotor kiti, sızdırmaz bir entegre aktüatör, bir tahrik outrunner’ı, düşük hızlı bir gimbal motoru ve derinlik derecesi belirtilmiş bir itici. Bu paketler, mekanik biçimleri kadar keskin farklılık gösteren spesifikasyon sütunlarına sahip yedi ürün kategorisinde kayıtlıdır. Bu rehber, makinenin torku nasıl ürettiğini, 2026-2027 için bir seçimi belirleyen spesifikasyon sütunlarını, kayıtların yayımladıklarında hâlihazırda görünen kaymaları, beş adımlı bir seçim dizisini ve her paketi hizmete çeken uygulama sınıflarını ele alır.
Aşağıdaki her değer tahmin edilmek yerine ilgili ürün kaydından alınmıştır. Bir değer kayıtlı değerlerden hesaplandığında - bir oran, bir toplam ya da hücre kimyasından çıkarılan bir sayı - göründüğü yerde türetilmiş olarak işaretlenir. Bir kayıt hiç değer taşımıyorsa, boşluk komşu bir modelden doldurulmak yerine adıyla belirtilir ve bir sütunun yapısal olarak bulunmadığı kategoriler açıkça söylenir; çünkü hangi sütunun eksik olduğunu bilmek seçimin bir parçasıdır. Kategori ve uygulama bağlantıları, kayıtlı eşleşmeleri gruplayan sayfalara götürür; Ürünler yedi kategori hâlinde düzenlenmiştir ve Seçim ile Ürün Karşılaştırma araçları aynı kayıtlı sütunlar üzerinden çalışır.
Hızlı yanıt
BLDC motor seçiminde ilk soru hangi motorun en iyi olduğu değil, çıkışın ne olması gerektiğidir. Bir eklemden milden tork üretmesi, bir hava aracı gövdesinden pervaneden itme kuvveti üretmesi, stabilize edilmiş bir kameradan sıfıra yakın bir hızda pürüzsüzlük ve bir su altı aracından basınca dayanan itme kuvveti istenir. Bu dört talep, dört farklı biçimde paketlenmiş makineyle karşılanır ve çıkış kuralı netleştiğinde kısa listenin büyük bölümü zaten belirlenmiş olur.
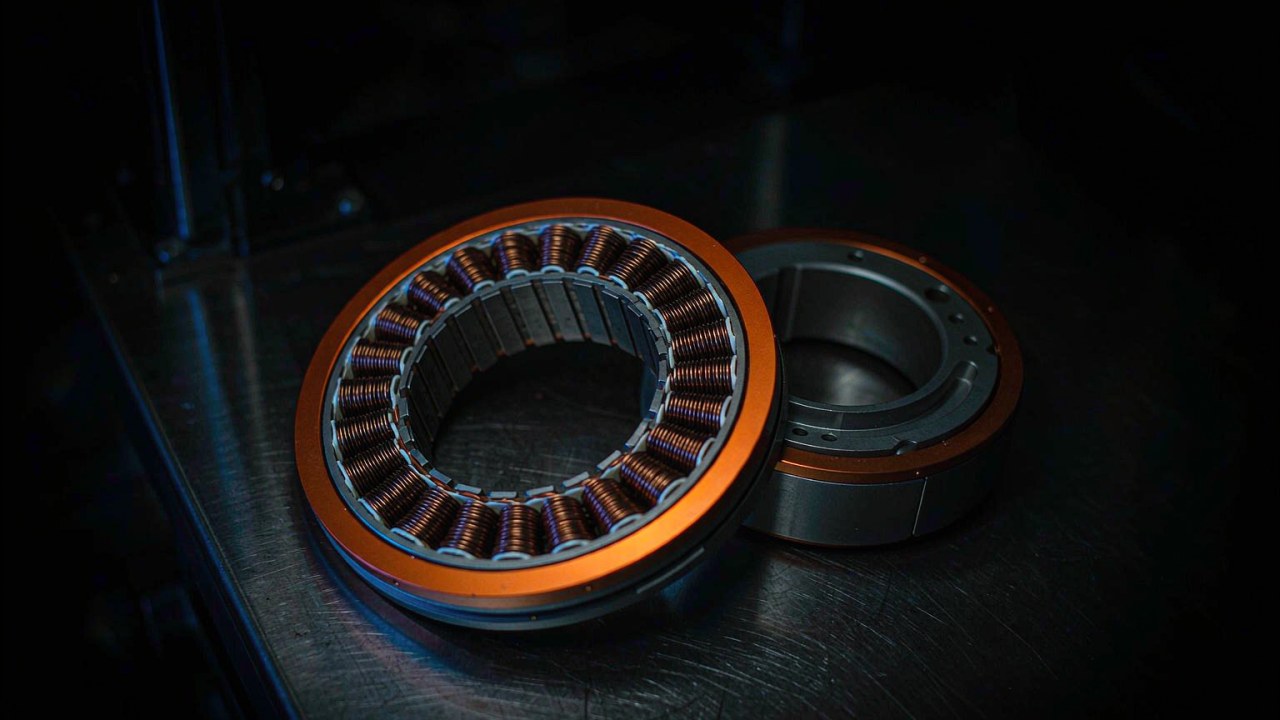
Çıkış bir eklemde tork olduğunda adaylar, kaydın 1.3 Nm ile 74 Nm arasında nominal tork ve 6:1 ile 64:1 arasında redüksiyon oranı taşıdığı Robotik Aktüatörler kategorisinde ya da kayıtlı üç ünitenin de aynı 8:1 oranı ve aynı 0.15 boşluk değerini kullandığı, dolayısıyla tek gerçek değişkenin nominal tork olduğu Yarı Doğrudan Tahrik Aktüatörleri kategorisinde yer alır. Makinenin mevcut bir yapıya cıvatalanmak yerine o yapının içine kurulması gerektiğinde ise Çerçevesiz Tork Motorları aynı elektromanyetik parçaları gövdesiz olarak, 20 g ile 710 g arasında sunar.
Çıkış itme kuvveti olduğunda seçim ölçeğe göre ikiye ayrılır. UAV Motorları 3S ile 24S arasındaki veri yollarında 1220 g ile 101449 g arasında itme kuvveti kaydeder; Drone Motorları ise 2S ile 12S arasındaki veri yollarında 351 g ile 9749 g arasında itme kuvveti kaydeder; yani iki kategori arasındaki sınır tek başına itme kuvvetiyle değil, kütle ve hücre sayısıyla çizilir. Çıkış pürüzsüz yönlendirme olduğunda Gimbal Motorları 12 V ile 24 V arasında, yolda hiç redüktör olmadan 0.08 Nm ile 3 Nm arasında nominal tork kaydeder. Çıkışın suya dayanması gerektiğinde Sualtı İticileri 30 m veya 350 m derinlik derecelerinde 7 kgf ile 25 kgf arasında maksimum bağlama itme kuvveti kaydeder.
Bu dördünün tamamına iki uyarı eşlik eder. Tepe bir değer, sürekli bir kabiliyet değil kısa pencereli bir ifadedir ve burada hiçbir kategori süresiz bir güç veya tork değeri yayımlamaz. Yayımlanmış bir maksimum ise bir çalışma noktası değil, bir test koşulundan alınan bir üst sınırdır; bu nedenle marjına yakın oturan bir tasarımın açığı, manşet sayıdan değil üreticinin test verilerinden kapatması gerekir.
BLDC motor nedir ve nasıl çalışır?
Makinenin kendisi basittir ve bir fırçasız motorun davranışının neredeyse tamamı, fırçaların kaldırılmasının tek bir sonucundan çıkar: akımın motorun dışındaki bir şey tarafından anahtarlanması gerekir ve o şeyin rotorun ne yaptığını bilmesi gerekir.
Rotor, denetleyicinin oluşturduğu bir alanı izler
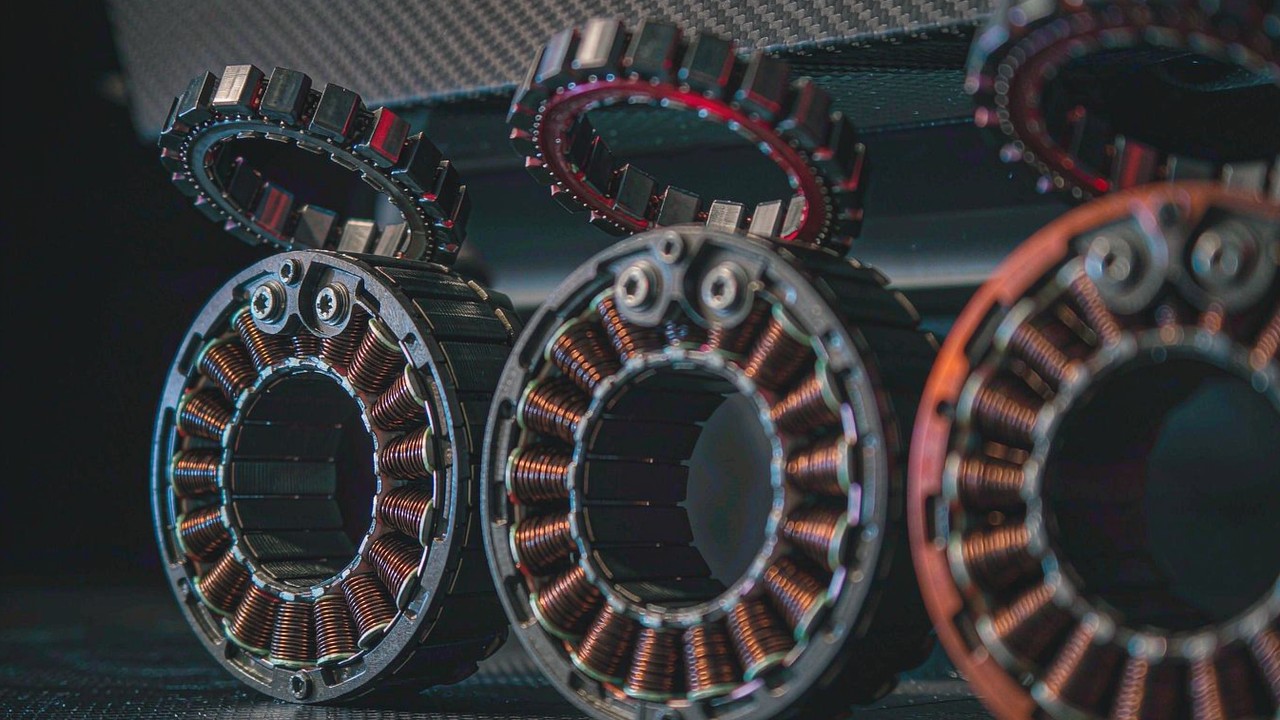
Stator, fazlar hâlinde düzenlenmiş sarılmış bobinler taşır ve denetleyici bu fazları bir sıra içinde enerjilendirir. Her enerjilendirme adımı belirli bir yöne bakan bir manyetik alan üretir ve kalıcı mıknatıslı rotor ona hizalanmak için döner. Sıra ilerletildikçe alan da döner ve rotor onu sürekli izler. Dolayısıyla motor kontrolünün tamamı, ne zaman anahtarlanacağı ve ne kadar akım sürüleceği sorusudur; ikisi de makinede değil elektronikte belirlenir. Fırçasız bir motorun tork eğrisinin yazılımda biçimlendirilebilmesinin yapısal nedeni budur: denetleyici sabit bir komütatör değil, etkin bir katılımcıdır ve anahtarlamanın kalitesi çıkışın ne kadar pürüzsüz olduğunu ve sargının ısısının ne kadarının faydalı işe dönüştüğünü belirler.
Denetleyicinin rotorun nerede olduğunu bilmesi gerekir
Bir fazın yanlış anda anahtarlanması ters yönde tork üretir; bu nedenle denetleyicinin rotor konumuna ihtiyacı vardır. Yaygın olarak iki yaklaşım kullanılır ve fark ürün adlandırmasında görünür. Hall sensörleriyle donatılmış bir motor konumu doğrudan bildirir ve durma hâlinden itibaren tork üretebilir; bu, bir yükün yerçekimine karşı tutulması veya başlatılması gereken yerlerde önemlidir. Bunlar olmayan bir motor ise konumu dönen rotorun ürettiği zıt EMK’den çıkarır; bu daha basittir ve mil dönmeye başladıktan sonra iyi çalışır, ancak durduğunda okuyacak bir şey bulunmaz. Ayrım, ima edilmek yerine kaydedilir: CubeMars RO40 KV140 Lite ve RO50 KV108 Lite Hall sensörsüz olarak adlandırılırken RO60 KV115, RO80 KV105 ve RO100 KV55 Standard modelleri Hall sensörlü olarak adlandırılır; yani seçim, bir spesifikasyon sütunu açılmadan önce görünür hâle gelir.
Sürücünün entegratöre bırakılmak yerine ürünün içine kurulduğu yerlerde kayıt, kontrol yöntemini de belirtir. Alan yönlendirmeli kontrol yöntemi, sürücü taşıyan çerçevesiz motorlarda, robotik aktüatörlerde, gimbal motorlarında ve üç yarı doğrudan tahrik aktüatörünün tamamında kayıtlıdır - İngilizce kümesinde 31 kayıt. Bu, not edilmeye değerdir; çünkü kontrol yöntemini bir entegrasyon varsayımı olmaktan çıkarıp ürün gerçeği hâline getirir.
Inrunner ve outrunner, mıknatısları yer değiştirmiş aynı makinedir
İki mekanik düzen yalnızca dönen kütlenin nerede bulunduğu bakımından farklılaşır. Bir inrunner’da mıknatıslar sabit bir statorun içinde döner; bu, küçük çaplara ve yüksek hızlara uygundur ve CubeMars RI serisi bu şekilde üretilmiştir - ürün adları da bunu söyler: RI50 KV100, RI60 KV120, RI70 KV95, RI80 V2.0 KV75 ve RI100 KV105, çerçevesiz inrunner tork motoru olarak kayıtlıdır. Bir outrunner’da ise mıknatıslar statorun dışında dönen bir çan içinde taşınır; bu, aynı kütlede daha büyük bir tork yarıçapı verir ve yavaş dönüp sert çeken pervanelere uygundur. Sitenin UAV ve drone tarafının tamamı bu şekilde kurulmuştur. Çerçevesiz kategorisindeki RO serisi, RI serisinin dış rotorlu karşılığıdır; böylece iki düzen de tek bir kategoride temsil edilir ve doğrudan karşılaştırılabilir.
Fırçaların kaldırılması yükü başka nereye taşır
Fırçalı bir motor komütatörde ve fırçalarda aşınır ve bu aşınma bakım kalemidir. Fırçasız bir motor ise eşdeğer yükü sürücüye taşır: anahtarlama görevini artık elektronik üstlenir, zamanlama tüm hız aralığı boyunca doğru olmak zorundadır ve motor onlar olmadan hiç çalışamaz. Bir seçim açısından bu, neyin belirtilmesi gerektiğini değiştirir. Fırçalı bir motor yalnızca tork ve gerilime göre seçilebilirdi; fırçasız bir motor ise sürücüyü, kontrol yöntemini, geri bildirim düzenini ve termal sınırı aynı karara getirir; sürücü ürünün içine entegre edildiğinde bu kalemler bir tasarım notundaki varsayım olmaktan çıkıp kayıttaki sütunlar hâline gelir.
Bir seçimi belirleyen temel BLDC motor spesifikasyonları
Altı değer grubu, bir BLDC motor seçiminin neredeyse tamamını taşır ve bu gruplar her kategoride aynı biçimde davranmaz. Üçü neredeyse her yerde yayımlanır; diğer üçü seçici olarak yayımlanır ve hangilerinin eksik olduğu, nelerin karşılaştırılabileceğini baştan biçimlendirir.
KV: belirli bir veri yolunun üreteceği hızı belirler
KV, makinenin uygulanan veri yolu geriliminin voltu başına ulaştığı yüksüz hızdır; yani bir kaliteyi değil, bir sargıyı tanımlar. Sitede geniş bir aralığa yayılmasının nedeni tam olarak budur: çerçevesiz motorlarda 55 ile 600, robotik aktüatörlerde 41 ile 170, UAV motorlarında 29 ile 700, drone motorlarında 180 ile 2150, gimbal motorlarında 9.3 ile 255 ve yarı doğrudan tahrik aktüatörlerinde 30 ile 80. Bu sayılardaki örüntü, işe yarayan kısımdır. Düşük KV değerleri büyük, yavaş dönen ve yüksek torklu görevlerle; yüksek değerler ise hızlı dönen küçük pervanelerle birlikte bulunur; bu nedenle iki motoru yalnızca KV üzerinden karşılaştırmak, farklı sorulara verilmiş iki yanıtı karşılaştırmak olur. Sütunun hiç bulunmadığı bir kategori vardır: hiçbir su altı iticisi bir KV değeri taşımaz; çünkü bu ürünler mil hızına göre değil, itme kuvveti ve derinliğe göre belirtilir.
Nominal tork ve tepe tork iki farklı vaattir
Nominal tork, makinenin termal sınırları içinde tutabileceği değerdir; tepe tork ise kısa süreliğine üretebileceğidir. Bir redüktörün bulunduğu her yerde bu ikisi birbirinden uzaktır; ayrımın değerini gösterdiği yer de burasıdır. Robotik aktüatörler 4.1 Nm ile 222 Nm arasındaki tepe torka karşılık 1.3 Nm ile 74 Nm arasında nominal tork kaydeder; yarı doğrudan tahrik aktüatörleri 12.5 Nm ile 170 Nm tepe değere karşılık 5 Nm ile 55 Nm nominal kaydeder; gimbal motorları ise 0.28 Nm ile 7.7 Nm tepe değere karşılık 0.08 Nm ile 3 Nm nominal kaydeder. Bu çiftlerin her birinde tepe değer daha büyük olan sayıdır ve bir manşetin alıntılayacağı sayıdır; sürekli bir görevin üzerine kurulamayacağı sayı olmasının nedeni de budur. Bir görev bir yükü anlar boyunca değil dakikalar boyunca tutuyorsa, makineyi tanımlayan sayı nominal değerdir.
Tork yoğunluğu ve bölündüğü kütle
Tork yoğunluğu türetilmiş bir değerdir - torkun kütleye bölümü - ve hem tork değeri hem de birim belirtilmedikçe anlamsızdır. Kablosuz bir kütleye bölünen tepe bir değer, hiçbir sürekli görevin üzerine planlanamayacağı bir sayı verir. Tek bir kategori içindeki kütle aralığı, bu ayrımın akademik olmayacak kadar geniştir: çerçevesiz motorlar 20 g ile 710 g, robotik aktüatörler 190 g ile 1396 g ve yarı doğrudan tahrik aktüatörleri 260 g ile 1400 g arasında uzanır; bu yayılım içinde uzvun distal ucunda en düşük kütleyi isteyen bir tasarım, sabit bir tabanda en yüksek torku isteyenden farklı bir hesap yapar. Kütle sütununun bilinmeye değer bir kuralı daha vardır: bir üretici kütleyi kablosuz olarak belirttiğinde kayıt, ikisini ayrı tutar. Dört UAV motoru her iki değeri de taşır ve fark gerçektir: MN3110 KV470 kablosuyla 98 g, kablosuz 80 g olarak kayıtlıdır; MN3510 KV360 modeli 117 g ve 97 g; MN4014 KV400 modeli 171 g ve 150 g; U5 KV400 ise 195 g ve 156 g. Yanlış sütunu okumak, bu ünitelerde bir kütle bütçesini yüzde 20’ye kadar kaydırır.
Veri yolu gerilimi, akım ve sargı direnci
Veri yolu gerilimi hız aralığının üst sınırını belirler ve aday listesini de belirler; çünkü sabit bir hücre sayısı için sarılmış ve derecelendirilmiş bir motor, çalışma noktası değiştirilmeden başka bir pakete taşınamaz. Site veri yolunu iki farklı kuralda kaydeder ve bunlar birbirinin yerine geçmez: tahrik kategorilerinde hücre sayısı olarak, ki burada UAV motorları 3S ile 24S, drone motorları 2S ile 12S aralığındadır; geri kalanında ise gerilim olarak, ki burada çerçevesiz motorlar 16 V ile 48 V, robotik ve yarı doğrudan tahrik aktüatörleri 24 V ile 48 V, gimbal motorları 12 V ile 24 V ve iticiler 36 V ile 48 V kaydeder. Hücre sayısı bir gerilim değil, seri bağlı hücrelerin sayısıdır ve 24S, yalnızca standart 3.7 V/hücre kuralıyla yaklaşık 88.8 V’a karşılık gelir - bu türetilmiş bir değerdir ve bir motor spesifikasyonu değil, bir kuraldır.
Bir iletkenin hissettiği şey akımdır; dolayısıyla iletkenleri, konnektörleri ve sürücüyü boyutlandıran değer budur. UAV motorları 16 A ile 210 A, drone motorları 23 A ile 75 A ve robotik aktüatörler 5 A ile 32 A arasında tepe akım kaydeder; ancak bu sütunun doluluğu keskin biçimde değişir. Her UAV motoru bir sargı direnci kaydeder - kategori genelinde 17 mΩ ile 194 mΩ - buna karşılık sadece yarısı bir tepe akım kaydeder; bu da akım değeri yayımlanmamış üniteler için belirli bir akımdaki bakır kaybının tahmin edilebileceği anlamına gelir. Bu, dikkatle yapılması gereken ve tek başına kayıttan kapatılamayacak bir karşılaştırmadır.
Geri bildirim çözünürlüğü, redüksiyon oranı ve boşluk
Bu üç sütun yalnızca ölçülecek ya da indirgenecek bir şeyin bulunduğu yerde vardır; bu nedenle aktüasyon kategorilerinde görünür, tahrik kategorilerinde ise yoktur. Redüksiyon oranı robotik aktüatörlerde 6:1 ile 64:1 arasında, üç yarı doğrudan tahrik ünitesinde ise sabit 8:1 olarak kayıtlıdır ve oran, bir eklemin nasıl davrandığı üzerindeki en büyük tek etkidir: yüksek bir oran tork kazandırıp şeffaflığı kaybettirir, düşük bir oran eklemi geri tahrik edilmeye uygun bırakıp motordan daha fazla akım ister. Boşluk, aktüatörlerde 0.15 ile 0.55 arasında, yarı doğrudan tahrik ünitelerinde ise 0.15 olarak, sitenin kendi filtresinin derece olarak sunduğu birimde kayıtlıdır ve bir eklemin bir konumu hassas biçimde tutup tutamayacağını belirleyen sütun budur. Geri bildirim çözünürlüğü sayısal bir sütunda değil ürün açıklamasında belirtilir ve benzer görünen modeller arasında değişir: AK70-10 KV100, 10:1 kademesini tek bir 14 bit manyetik enkoderle eşleştirdiği; AKA10-9 KV60 tek bir 16 bit manyetik enkoderle eşleştirdiği; AK10-9 V2.0 ve V3.0 ile AK70-9 V3.0 ise çift enkoder taşıdığı belirtilir. Benzer adlar, farklı geri bildirim düzenleri - bu nedenle bu sütun aile başına değil, model başına okunmalıdır.
Görev penceresi bir dipnot değil, bir sütundur
Bir güç değeri ancak ölçüldüğü pencere de eklendiğinde işe yarar. Tahrik kategorileri tam olarak bunu kaydeder: 14 UAV motorundan 12’si ve 14 drone motorundan 10’u 180 s’lik bir pencere üzerinden belirtilmiş bir maksimum güç değeri taşır ve değerler UAV tarafında 380 W ile 8580 W, drone tarafında ise 250 W ile 2100 W arasında uzanır; daha küçük bir küme aynı pencere üzerinden bir maksimum sürekli akım taşır. Aktüasyon ve stabilizasyon kategorileri hiç güç değeri kaydetmez. Birlikte okunduğunda bu iki olgu, bir manşetin söyleyemeyeceği bir şey söyler: 180 s’lik bir değer, bir derecelendirme değil bir test hakkında termal bir ifadedir ve hiçbir değerin yayımlanmadığı yerde makinenin sürekli davranışı kayıtta hiç belgelenmemiştir. Sürekli bir çalışma noktasına ihtiyaç duyan bir seçim, bunu tepeden çıkarmak yerine üreticiden almak zorundadır.
BLDC aktüasyon teknolojisinde 2026-2027 yenilikleri
Teknolojinin bugünkü durumunu okumanın en yararlı yolu, kayıtların neyi yayımlamaya başladığına bakmaktır. Sütunların kendisinde üç kayma görünür ve bunlar elektromanyetikte değil, bir alıcının neyi belirtebileceğinde yaşanan kaymalardır.
Sürücü elektroniği aktüatörün içine taşındı
En net değişim, sürücünün artık ayrı bir karar olmaktan çıkmasıdır. Ürün bir sürücü içeriyorsa kayıt artık kontrol yöntemini belirtir: alan yönlendirmeli kontrol üç yarı doğrudan tahrik aktüatörünün tamamında, 18 robotik aktüatörün 14’ünde, 8 gimbal motorunun 7’sinde ve 12 çerçevesiz motorun 7’sinde kayıtlıdır; geri kalan çerçevesiz üniteler ise sürücüyü entegratöre bırakan stator-rotor kitleridir. Bu bir ayrıntı değil, sektörde gerçek bir ayrışmadır - içinde sürücü bulunan sızdırmaz bir ünite tork, veri yolu ve arayüz üzerinden seçilebilirken bir kit, entegratörün sağladığı bir sürücüyle eşleştirilmek zorundadır ve ikisi farklı arıza biçimleriyle gelir. 2026-2027 için pratik sonuç, kontrol yönteminin torkun yanında kısa listede yer alması gerektiğidir; çünkü aynı torka ve aynı orana sahip iki ürün, sürücüler işin içine girdiğinde birbirinin yerine kullanılamayabilir.
Geri bildirim çözünürlüğü yayımlanmış bir seçim olgusu hâline geldi
Birkaç yıl önce geri bildirim, sistem düzeyinde bir ayrıntıydı. Bugünkü kayıtlarda ise torkla aynı düzeyde anılan ürün düzeyinde bir olgudur: bir aktüatörde tek bir 14 bit manyetik enkoder, bir diğerinde tek bir 16 bit manyetik enkoder, bir üçüncüsünde çift enkoder; hepsi aynı nominal aile içinde ve hepsi aynı redüksiyon oranı bandında. Bunun kazandırdığı şey, konumu daha ince biçimde komut edilebilen ve doğrulanabilen bir eklemdir; kuvvet kontrolünü ve uyumlu etkileşimi baştan mümkün kılan da budur. Bedeli ise sayının ve çözünürlüğün model başına okunması gerektiğidir - bir aile adı geri bildirim konusunda bir vaat değildir ve AK70-10 KV100, AKA10-9 KV60, AK10-9 V2.0 ile AK70-9 V3.0 birlikte üç düzenin tamamını kapsar.
Veri yolu yükselirken oran düştü
Aynı anda iki hareket yönü görünür. Tahrik tarafında veri yolu yukarı taşınmıştır: UAV kategorisi içinde kayıtlı pencere ağır ünitelerde 24S’e ulaşırken aynı kategori 3S ile 6S arası gövdeler için üretilmiş motorları da içerir ve daha yüksek hücre sayısı, aynı güç için daha düşük akıma izin verir; bu da ağır bir motordan dışarı taşınması gereken bakır kaybını azaltır. Yanında okunmaya değer hâle gelen sütunun sargı direnci olmasının ve kategorideki her UAV motoru için yayımlanmasının nedeni budur. Aktüasyon tarafında ise oran aşağı inmiştir: üç yarı doğrudan tahrik ünitesi de 0.15 boşluk değeriyle 8:1’de oturur; buna karşılık robotik aktüatör kategorisi hâlâ 6:1 ile 64:1 arasına yayılır. Aynı çıkış torkunda daha düşük bir oran, daha fazla akım çeken daha büyük ve daha ağır bir motor anlamına gelir; karşılığında elde edilen şey şeffaflıktır - yalnızca itmekle kalmayıp çevre tarafından itilebilen bir eklem. Her iki hareket de aynı yönü gösterir: daha fazla akım, daha fazla termal tasarım ve makinenin gerçekte ne yaptığını tanımlayan değerlerde daha fazla hassasiyet.
Kayıtların hâlâ yayımlamadığı şeyler
Bu üç kaymanın dürüst karşılığı, belirtilmemiş kalan şeylerdir; çünkü bu değerlerin var olduğunu varsayan bir 2026-2027 seçimi yanlış olur. Hiçbir kategori süresiz bir sürekli çalışma değeri yayımlamaz. Hiçbir kategori bir verim haritası yayımlamaz; bu nedenle bir çalışma aralığı boyunca verim karşılaştırmaları kayıttan yapılamaz, yalnızca test edilmiş bir değerin bulunduğu tek noktada yapılabilir. İticiler hiç KV ve hiç tork sütunu kaydetmez; bu nedenle o kategori yalnızca itme kuvveti, derinlik, veri yolu ve kütle üzerinden karşılaştırılabilir. UAV motorları her ünite için direnç kaydeder ama sadece yarısı için tepe akım kaydeder; bu nedenle bir kısa liste genelinde bakır kaybı karşılaştırması çoğu zaman eksik kalır. Bir üretici itme kuvvetini bir değer olarak değil bir alt sınır olarak belirttiğinde ise - SW7, SW12 ve SW17 iticileri en az 7, 12 ve 17 kgf olarak kayıtlıdır - kayıt bunu korur; bu, yuvarlanmış bir sayıdan daha yararlı bir dürüstlük biçimidir.
Yedi uygulama sınıfı ve her birinin bağladığı şey
Aşağıdaki tablo, yedi kategoriyi her birinin hizmet ettiği uygulama üzerinden okur ve seçimi gerçekte belirleyen kısıtı ortaya koyar. Her değer ilgili ürün kayıtlarında yayımlandığı gibidir ve zayıf ya da eksik olan sütun dışarıda bırakılmak yerine adıyla belirtilir.
| Uygulama sınıfı | Bağlayıcı kısıt | Belirleyen spesifikasyon | Hizmet veren kategori | Kayıtlı çıkış aralığı | Kaydın zayıf olduğu yer | Gruplama |
|---|---|---|---|---|---|---|
| Robot eklemleri ve manipülatörler | Sık yön değiştiren bir eklemde sürekli tork | Nominal tork, redüksiyon oranı, boşluk | Robotik Aktüatörler | 1.3-74 Nm nominal, 4.1-222 Nm tepe, 6:1-64:1 | Hiç sürekli çalışma değeri yayımlanmaz | Eklem Modülü |
| İnsansı, bacaklı ve giyilebilir platformlar | Uzvun distal ucunda taşınan kütle | Nominal noktadaki tork/kütle oranı | Çerçevesiz Tork Motorları | 20-710 g’da 0.024-4 Nm nominal | Yoğunluk türetilmeli ve birim belirtilmeli | İnsansı Robot |
| Kuvvet kontrollü ve uyumlu eklemler | Şeffaflık; böylece eklem geri tahrik edilebilir | Redüksiyon oranı ve boşluk | Yarı Doğrudan Tahrik Aktüatörleri | 5-55 Nm nominal, 12.5-170 Nm tepe, 8:1, 0.15 boşluk | Oran sabit olduğundan tek değişken tork aralığıdır | Kobot Kolu |
| Çok rotorlu gövdeler | Belirtilen çalışma noktasında, kütle birimi başına itme kuvveti | Maksimum itme kuvveti, KV, hücre sayısı | UAV Motorları | 1220-101449 g itme kuvveti, 29-700 KV, 3-24S | Tepe akım ünitelerin sadece yarısı için yayımlanır | Ağır Yük Dronu |
| FPV, sabit kanat ve VTOL modelleri | Yüksek mil hızında tepki ya da seyirde verim | KV, sargı direnci, kütle | Drone Motorları | 351-9749 g itme kuvveti, 180-2150 KV, 2-12S | Hiç tork sütunu bulunmaz | FPV Yarış Dronu |
| Kamera stabilizasyonu ve yönlendirme | Redüktörsüz, sıfıra yakın hızda pürüzsüzlük | Düşük hız sargısı, nominal tork, gerilim | Gimbal Motorları | 0.08-3 Nm nominal, 0.28-7.7 Nm tepe, 12-24 V | Oran ve itme kuvveti sütunu yok | Gimbal Sistemi |
| Su altı araçları ve muayene | Belirtilen derinlikte sızdırmaz çift yönlü itme | Bağlama itme kuvveti, derinlik derecesi, veri yolu | Sualtı İticileri | 7-25 kgf bağlama itme kuvveti, 0-350 m, 36-48 V | KV ve tork sütunu yok | ROV İticisi |
Aralıklar, İngilizce ürün kümesinde her kategori genelinde kayıtlı değerlerin yayılımıdır: nominal ve tepe tork yayımlandığı gibi; oranlar ve boşluk yayımlandığı gibi ve sitenin filtresinin derece olarak sunduğu birimde; itme kuvveti kayıtta gram cinsinden saklanır ve burada kayıtlı olduğu gibi gösterilir; hücre sayıları ise volt değil seri hücre olarak belirtilir. İtme kuvveti ile tork farklı çıkış kurallarıdır ve pervane ile çalışma noktası olmadan birbirine çevrilemez. Son sütun, her kategoride zayıf ya da eksik olan sütunun adını verir; çünkü bu boşluk, tek başına kayıttan hangi karşılaştırmaların tamamlanabileceğini sınırlar.
İlk örüntü, bağlayıcı kısıt ile belirleyen spesifikasyonun genellikle aynı şey olmamasıdır ve seçimlerin yanlış gitmesi tam bu ikisi arasındaki boşlukta olur. Bir çok rotorlu gövde kütle birimi başına itme kuvvetiyle bağlanır ama onu belirleyen spesifikasyon hücre sayısıdır; çünkü paket çalışma noktasını sabitler ve KV’nin ardından işe yarar bir hızda dönen bir pervaneyle eşleştirilmesi gerekir. Bir robot eklemi sürekli torkla bağlanır ama onu belirleyen spesifikasyon redüksiyon oranıdır; çünkü küçük bir motoru büyük bir torka dönüştüren ve aynı anda eklemin geri tahrik edilip edilemeyeceğini belirleyen şey orandır. Kısıtı okuyup ardından manşete çıkan sayı üzerinden satın almak, bir kısa listenin yanlış bir sonuca ulaşmasının en yaygın yoludur.
İkinci örüntü, bir kaydın doluluğunun üreticiye değil kategoriye bağlı olmasıdır. Kategorideki her UAV motoru bir sargı direnci ve bir hücre sayısı kaydeder; sadece yarısı ise bir tepe akım kaydeder. Her robotik ve yarı doğrudan tahrik aktüatörü bir oran kaydeder ve boşluk değeri 18 aktüatörün 15’inde ve üç yarı doğrudan tahrik ünitesinin tamamında kayıtlıdır. İticiler itme kuvvetini, derinliği, veri yolunu ve kütleyi kaydeder; elektriksel ya da tork yönünde başka hiçbir şey kaydetmez. Bu örüntüler, her kategorinin neye göre belirtildiğinin bir özelliğidir; bu nedenle kategoriler arası bir kısa listede her zaman boş hücreler olur - ve doğru yanıt, bunların arasında interpolasyon yapmak değil, bir tasarım gözden geçirmesinden önce adlarını koymaktır.
Üçüncü örüntü, kategorilerin örtüştüğü yerdir; çünkü iki farklı akıl yürütme hattının aynı ürüne ulaştığı yer orasıdır. Bir insansı ya da dış iskelet eklemi, entegratörün sağladığı sürücüyle çalışan çerçevesiz bir kit ile, sızdırmaz bir robotik aktüatörden ya da düşük oranlı bir yarı doğrudan tahrik ünitesinden kurulabilir ve üçü de aynı platformlara karşı görünür. Aralarındaki belirleyici soru tork değildir - üçü de karşılaştırılabilir bir çıkışta bulunabilir - projenin entegrasyonun ne kadarını üstlenmeyi amaçladığıdır: kit, gövdenin, milin, rulmanların, geri bildirimin ve sürücünün tasarlanması anlamına gelir; sızdırmaz aktüatör, montajın ve veri yolunun tasarlanması; yarı doğrudan tahrik ünitesi ise sabit 8:1 oranı ile daha geniş bir oran arasında seçim yapmak anlamına gelir. Aynı eklemi Dış İskelet ve Dört Ayaklı Robot üzerinden okumak, aynı nedenle ürünleri farklı biçimde gruplar ve iki gruplamayı bir kategori sayfasına karşı karşılaştırmak çoğu zaman mimariyi kesinleştiren şeydir.
Doğru BLDC motor nasıl seçilir: adım adım bir rehber
Beş adım, bir BLDC motor seçimi için gereken zemini kapsar ve bu sırayla işler; çünkü her adım, alınmış bir kararı yeniden açmaya gerek kalmadan bir sonraki için alanı daraltır.
Torktan değil, görevden başlamak
Tek bir motora bakmadan önce makineden ne yapmasının istendiği yazılmalıdır: yükün tutulduğu, bir kez hareket ettirildiği mi yoksa dakikalarca çevrimde mi kaldığı; eklemin sürekli yön değiştirip değiştirmediği; milin hafif yük altında hızlı mı yoksa ağır yük altında yavaş mı döndüğü. Hangi sütunun bağlayıcı olduğunu görev belirler ve bunu herhangi bir ürün karşılaştırılmadan önce belirler. Bir yükü dakikalarca tutan bir görev nominal değere ihtiyaç duyar; bir kütleyi kısa süreliğine hızlandıran bir görev ise tepe değere göre boyutlandırılabilir. İkisini karıştırmak, yayımlanmış bir tepe değerin davet ettiği hatadır; çünkü tepe her zaman daha büyük ve daha etkileyici sayıdır ve hiçbir zaman sürekli bir görevin üzerine kurulabileceği sayı değildir.
Veri yolunu ve çalışma noktasını sabitlemek
Kısa liste yapılmadan önce paket ya da besleme belirlenmelidir; çünkü veri yolu hız aralığını sabitler ve adayları tork kadar kesin biçimde eler. Tasarım hâlâ yineleniyorsa, sabit bir sayı yerine bir pencere kaydeden bir kategori, bir nokta kaydedenden daha değerlidir - UAV motorları arasında 3-6S, 4-8S ve 12-24S olarak kayıtlı üniteler vardır; bu nedenle daha düşük gerilimli bir test programı mutlaka bir motor değişikliğini zorunlu kılmaz. Kayıtlı değer bir hücre sayısı olduğunda, onu bir sayı olarak ele alın ve yalnızca belirtilen hücre kimyası kuralıyla dönüştürün; sayı voltmuş gibi davranmayın.
Onu sağlayabilecek paketlere indirgemek
Görev ve veri yolu sabitlendiğinde alan, çıkış kuralı uygulamayla eşleşen kategorilere iner - milden tork, pervaneden itme kuvveti, düşük hızda pürüzsüzlük ya da derinlikte sızdırmaz itme. Seçilen kategori içinde, görevin bağlayıcı kıldığı bir ya da iki sütuna göre filtreleme yapılır: bir eklem için nominal tork ve oran, bir hava aracı gövdesi için maksimum itme kuvveti ve kütle, stabilize edilmiş bir eksen için nominal tork ve gerilim. Seçim aracının işin büyük bölümünü yaptığı adım budur; çünkü filtreler, kategori sayfalarının gösterdiği aynı kayıtlı sütunlardan kurulur.
Yalnızca yayımlanmış sütunlar üzerinden karşılaştırmak
Kalan iki ya da üç adayı Ürün Karşılaştırma içinde yan yana koyun ve yalnızca gerçekten kayıtlı olanı karşılaştırın. Bir sütun bir adayda boş, diğerinde dolu olduğunda o sütun için karşılaştırma tamamlanamaz ve bu olgu bir varsayımla doldurulmak yerine notlarda yer almalıdır. Bir değer türetilmiş olduğunda - bir tork yoğunluğu, bir küme genelinde toplam itme kuvveti, bir güç değeri ile nominal bir veri yolu geriliminden çıkarılan bir akım - türetilmiş olarak işaretlenmelidir; çünkü kayıtlıymış gibi ileri taşınan türetilmiş bir sayı, bir kurulumun yanlış gitmesinin nedenidir.
Taahhütten önce boşlukları kapatmak
Kısa listedeki üniteler için kaydın boş bıraktığı her sütunu listeleyin ve parça taahhüt edilmeden önce bu soruları üreticiye götürün: görevin ihtiyaç duyduğu yerde bir sürekli çalışma değeri, kablo demetinin boyutlandırılması gereken yerde bir tepe akım, bir eklemin hassas biçimde komut edilmesi gereken yerde bir geri bildirim sayısı, bir aracın daldığı yerde payı olan bir derinlik derecesi. Bu boşluklar ürünlerde bir kusur değil, her kategorinin neyi yayımladığının bir özelliğidir ve bunları kapatmanın maliyeti yeniden tasarım değil, üreticiye sorulacak bir sorudur.
- Önce görev profilini yazın - tutulan, bir kez hareket ettirilen ya da çevrimde olan - ve bağlayıcı olan değerin nominal mi yoksa tepe değer mi olduğunu belirleyin.
- Veri yoluna motordan önce karar verin ve kayıtlı bir hücre sayısını volt değil, seri hücre sayısı olarak ele alın.
- Çıkış kuralı uygulamayla eşleşen kategoriye inin, ardından görevin bağlayıcı kıldığı bir ya da iki sütuna göre filtreleyin.
- Yalnızca kısa listenin tamamında yayımlanmış sütunları karşılaştırın ve hangi sütunların boş olduğunu kaydedin.
- Tork yoğunluğunu yalnızca belirtilmiş bir tork değerine ve belirtilmiş bir birime karşı türetin ve her türetilmiş değeri türetilmiş olarak işaretleyin.
- Kaydın güç değeriyle birlikte bir görev penceresi taşıyıp taşımadığını kontrol edin ve 180 s’lik bir değeri hiçbir zaman sürekli bir derecelendirme olarak ele almayın.
- Kablo demetini, konnektörü ve sürücüyü, kayıtlı tepe akımın bulunduğu yerde ona göre boyutlandırın; bulunmadığı yeri ise açık bir soru olarak ele alın.
- Seçim taahhüt edilmeden önce üreticinin test dokümantasyonunun kapatabilmesi için kısa listedeki üniteler için her boş sütunu yazın.
2026’da BLDC motorların öne çıkan uygulamaları
Aynı elektromanyetik makine, kısıtları birbirinden o kadar farklı uygulama kümeleri üzerinden hizmete girer ki spesifikasyon vurgusu kümeler arasında değişir. Aşağıdaki sayfalar kayıtlı eşleşmeleri spesifikasyona göre değil platforma göre gruplar ve ikisini birlikte okumak çoğu zaman mimariyi sabitleyen şeydir.
Robot eklemleri ve manipülatörler
Milden torkun bütün mesele olduğu ve kararı büyük ölçüde oranın verdiği küme burasıdır. Bir yükü yerçekimine karşı tutması gereken bir eklem nominal değere ihtiyaç duyar; sürekli yön değiştiren bir eklemin ise o görevin ne kadar ısı ürettiğini bilmesi gerekir. Eklem Modülü ve Kobot Kolu gruplamaları aynı aktüatörleri farklı kısa listelere çeker; ilki eklem işlevine, ikincisi kol mimarisine göre. robotik aktüatör rehberi ise aynı aralığı uygulama üzerinden değil, oran ve geri bildirim üzerinden ele alır.
Hareketli, bacaklı ve giyilebilir platformlar
Burada kısıt torktan kütleye kayar; çünkü aktüatör uzvun ucunda taşınır ve oradaki her gram her adımda hızlandırılır. Çerçevesiz kitlerin bu kümede baskın olmasının nedeni budur: gövde ve rulmanlar uzva eklenmek yerine uzvun içine tasarlanabilir. Düşük oranlı yarı doğrudan tahrik üniteleri ise eklemin karşı koymak yerine taşıyıcıya ya da yürüme yüzeyine uyum sağlaması gereken her yerde görünür. İnsansı Robot, Dört Ayaklı Robot, Dış İskelet ve Rehabilitasyon Robotu gruplamaları dört varyantı kapsar; çerçevesiz tork motoru rehberi ise aynı kararın kit tarafını ele alır.
Havada kalması gereken gövdeler
Tahrik kümeleri birbirinden tek başına itme kuvvetiyle değil, hava aracı gövdesinden nasıl uçmasının istendiğiyle ayrılır. İrtifayı koruyan bir çok rotorlu gövde itme kuvveti ve termal payla bağlanır; seyirdeki verimle bağlanan bir sabit kanat modeli düşük sargı direnci ve büyük, yavaş bir pervane ister; tepkiyle bağlanan bir FPV gövdesi ise yüksek KV ve düşük kütle ister. Ağır Yük Dronu, VTOL Dronu, Endüstriyel UAV, Muayene UAV ve Havadan Fotoğraf UAV gruplamaları çok rotorlu tarafı kapsarken FPV Yarış Dronu, Sabit Kanatlı Model ve Tarımsal UAV diğerlerini kapsar. Faydalı yük yerine bir kişinin taşındığı yerde kısıt tamamen biçim değiştirir ve insanlı hava aracı tahrik rehberi bundan doğan arıza durumunu ele alır.
Kamera stabilizasyonu ve yönlendirme
Pürüzsüzlüğün torktan daha önemli olduğu tek yer, stabilize edilmiş eksendir. Bir gimbal motoru düşük hız için sarılır, hiçbir dişli kademesi yoktur ve tuttuğu görüntüyü ne kadar az rahatsız ettiğine göre seçilir; bu da kararda nominal torku ve gerilimi KV’nin önüne koyar. Gimbal Sistemi gruplaması kayıtlı eşleşmeleri toplar ve gimbal motoru rehberi aynı aralığı düşük hızlı doğrudan tahrik tarafından ele alır.
Su altı araçları ve muayene
Su altında ortam, üstündeki her şeyi değiştirir: ünite sızdırmazdır, itme kuvveti çift yönlüdür ve adayları eleyen spesifikasyon tork değil derinliktir. Kategori iki derinlik sınıfı kaydeder: 30 m ve 350 m; ve tek başına bu sütun, bir aracın mimarisinde itme kuvveti değerinden daha fazlasını belirler; çünkü bir sızdırmazlık sistemi sahada yükseltilemez. ROV İticisi gruplaması çalışan araçları kapsar ve sualtı itici rehberi aynı üniteleri DW ve SW aileleri genelinde karşılaştırır.
Sıkça sorulan sorular
QBLDC motor ile fırçasız motor aynı şey midir?
Evet. BLDC, brushless DC ifadesinin kısaltmasıdır ve aynı yapıyı tanımlar: kalıcı mıknatıslı bir rotor, sarılmış bir stator ve komütasyonu yapan bir elektronik denetleyici. İlgili terim olan kalıcı mıknatıslı senkron makine ise aynı fiziksel düzeni kontrol teorisi tarafından tanımlar ve iki etiket arasındaki fark yapıdan değil gelenekten kaynaklanan bir konudur. İkisi de burada aynı yedi kategori altında kayıtlıdır ve her paketin hangi etiketi taşıdığına göre değil, neyi çıktı olarak üretmek üzere kurulduğuna göre ayrışır.
QYüksek KV daha iyi bir motor anlamına mı gelir?
Hayır. KV, bir sargının volt başına ürettiği yüksüz hızı tanımlar; yani makinenin ne kadar yetenekli olduğunu değil, çalışma noktasının nereye düştüğünü anlatır. Buradaki kategoriler genelinde 9.3 ile 2150 KV arasında uzanır ve düşük değerler büyük, yavaş dönen görevlere, yüksek değerler ise hızlı dönen küçük pervanelere aittir. Yüksek KV’li bir motor, mil hızıyla ilgili bir soruya doğru, torkla ilgili bir soruya yanlış yanıttır; iki motoru yalnızca KV üzerinden karşılaştırmak ise farklı sorulara verilmiş iki yanıtı karşılaştırmaktır.
QÖnce hangi spesifikasyon kontrol edilmelidir?
Çıkış kuralı - milden tork, pervaneden itme kuvveti, düşük hızda pürüzsüzlük ya da derinlikte sızdırmaz itme - çünkü herhangi bir ürün karşılaştırılmadan önce bütün kategorileri eler. Ardından görev, bağlayıcı olanın nominal mi yoksa tepe değer mi olduğunu belirler ve veri yolu listede hangi adayların kaldığına karar verir. Bu sırayla çalışmak, genellikle yedi kategoriyi kapsayan bir kısa liste yerine her kategoride iki ya da üç üniteden oluşan bir kısa liste bırakır.
QBazı kayıtlar neden bir itme kuvveti değeri yerine bir alt sınır gösterir?
Çünkü değer bu şekilde yayımlanmıştır. SW7, SW12 ve SW17 iticileri maksimum bağlama itme kuvveti olarak en az 7, 12 ve 17 kgf olarak kayıtlıdır; DW10, DW15, DW20 ve DW25 ise 10, 15, 20 ve 25 kgf’lik tek bir değer olarak kayıtlıdır. Bir eşik ile bir değer arasındaki ayrımı korumak, onu yuvarlayıp silmekten daha yararlıdır; çünkü bir eşik değeri, tasarımcıya kayıtlı sayının spesifikasyonun ortası değil tabanı olduğunu söyler.
Q180 s’lik bir güç değeri sürekli bir derecelendirme midir?
Hayır. 180 s’lik bir pencere üzerinden ölçülen bir değer, ünitenin bu gücü bir test tezgâhında ne kadar süre tuttuğuna dair bir ifadedir; termal kabiliyet için yararlı bir göstergedir ama süresiz olarak neyin tutulabileceğinin tanımı değildir. UAV motorları bu pencere üzerinden 380 W ile 8580 W, drone motorları ise 250 W ile 2100 W arasında güç değerleri kaydeder; aktüasyon ve gimbal kategorileri ise hiç güç değeri kaydetmez. Bir görev sürekli bir çalışma noktasına ihtiyaç duyuyorsa, o değerin üreticinin test dokümantasyonundan gelmesi gerekir.
QFırçasız motorlar bir enkoder ya da Hall sensörleri gerektirir mi?
Her zaman değil; ancak denetleyicinin rotor konumunu bir yerden alması gerekir. Hall sensörleriyle donatılmış bir motor bunu doğrudan bildirir ve durma hâlinden itibaren tork üretebilir; bunlar olmayan bir motor ise konumu dönen bir rotorun zıt EMK’sinden çıkarır; bu, mil hareket etmeye başladığında iyi çalışır ve durduğunda okuyacak hiçbir şey sunmaz. Bu site bir ürünün hangi düzeni kullandığını kendi adında kaydeder - RO40 KV140 Lite ve RO50 KV108 Lite Hall sensörsüz, RO60 KV115, RO80 KV105 ve RO100 KV55 Standard modelleri ise Hall sensörlü olarak kayıtlıdır - ve sürücünün entegre olduğu yerde kontrol yöntemi de bir varsayıma bırakılmak yerine kaydedilir.
QBir uygulamaya birden fazla kategori hizmet edebilir mi?
Sıklıkla; ve entegrasyon kararı tam bu örtüşmede yaşar. Giyilebilir ya da insansı bir eklem, sürücüsü proje tarafından sağlanan çerçevesiz bir stator-rotor kitinden, sızdırmaz bir robotik aktüatörden ya da düşük oranlı bir yarı doğrudan tahrik modülünden kurulabilir ve üçü de aynı platformlara karşı kayıtlıdır. Belirleyici soru tork değildir - her birinde karşılaştırılabilir çıkışlar vardır - projenin gövde, mil, rulman, geri bildirim ve sürücü tasarımının ne kadarını üstlenmeyi amaçladığıdır. Aynı eklemi iki farklı uygulama gruplaması üzerinden karşılaştırmak, genellikle bu seçimi açık hâle getiren şeydir.
Resmî kaynaklar
Ürünleri burada kayıtlı olan üreticiler, kayıtların yeniden üretmediği test verilerini ve dokümantasyonu yayımlar - bunlar arasında sürekli çalışma değerleri, verim verileri, havada asılı kalma için derecelendirilmiş itme kuvveti ve geri bildirim sayıları vardır. CubeMars çerçevesiz ve aktüatör aralıklarını CubeMars resmî sitesi üzerinden, T-Motor ise tahrik aralığını T-Motor resmî sitesi ve resmî mağazası üzerinden yayımlar. Bir kayıt bir sütunu boş bıraktığında - kayıtlı aralığın herhangi bir yerinde bir sürekli çalışma değeri, çoğu UAV ve drone motorunda bir tepe akım, iticilerde bir KV değeri, aktüasyon ve stabilizasyon kategorilerinde bir güç değeri - bir parça taahhüt edilmeden önce boşluğun kapatılması gereken sayfalar bunlardır.
Sonraki adım
Buraya kadar okumak bir karar değil bir kısa liste üretir ve üç araç bu kısa listeyi bir karara dönüştürür. Burada ele alınan her ürün, Ürünler bölümündeki yedi kategoriden birinde yer alır; adaylar Seçim içinde kayıtlı sütunlar üzerinden daraltılabilir ve iki ya da üç ünite Ürün Karşılaştırma içinde birbirine karşı konulabilir. Aynı kararın uygulama tarafı, Eklem Modülü ve gövde gruplamaları genelinde toplanır; bunlar kayıtlı eşleşmeleri spesifikasyona göre değil platforma göre sıralar.
Buradan yana doğru dört mevcut rehber uzanır. eksiksiz BLDC motor rehberi, iş akışından önce türleri görmek isteyenler için yedi paketi bir sınıflandırma olarak ortaya koyar. robotik aktüatör rehberi ile yarı doğrudan tahrik rehberi eklem tarafındaki iki kategoriyi derinlemesine ele alır; UAV motor rehberi ise KV, itme kuvveti ve kütlenin düzenleyici fikirler olduğu tahrik aralığı için aynısını yapar.
Kısa özet: önce çıkış kuralını, ardından görevi, sonra veri yolunu sabitleyin; yalnızca kısa listenin tamamında yayımlanmış sütunları karşılaştırın; her tepe değeri bir kabiliyet değil bir pencere hakkında bir vaat olarak ele alın; ve parça taahhüt edilmeden önce kapatılabilmeleri için boş sütunları yazın. Bu kayıtlı aralıkta bu dizi genellikle bir eklemi sızdırmaz bir aktüatöre ya da düşük oranlı bir modüle, bir uzvu çerçevesiz bir kit çözümüne, bir hava aracı gövdesini hücre sayısı ve pervaneyle boyutlandırılmış bir tahrik motoruna, sızdırmaz bir aracı ise sızdırmazlık sisteminin gerçekte tutabileceği derinlik derecesine oturtur.