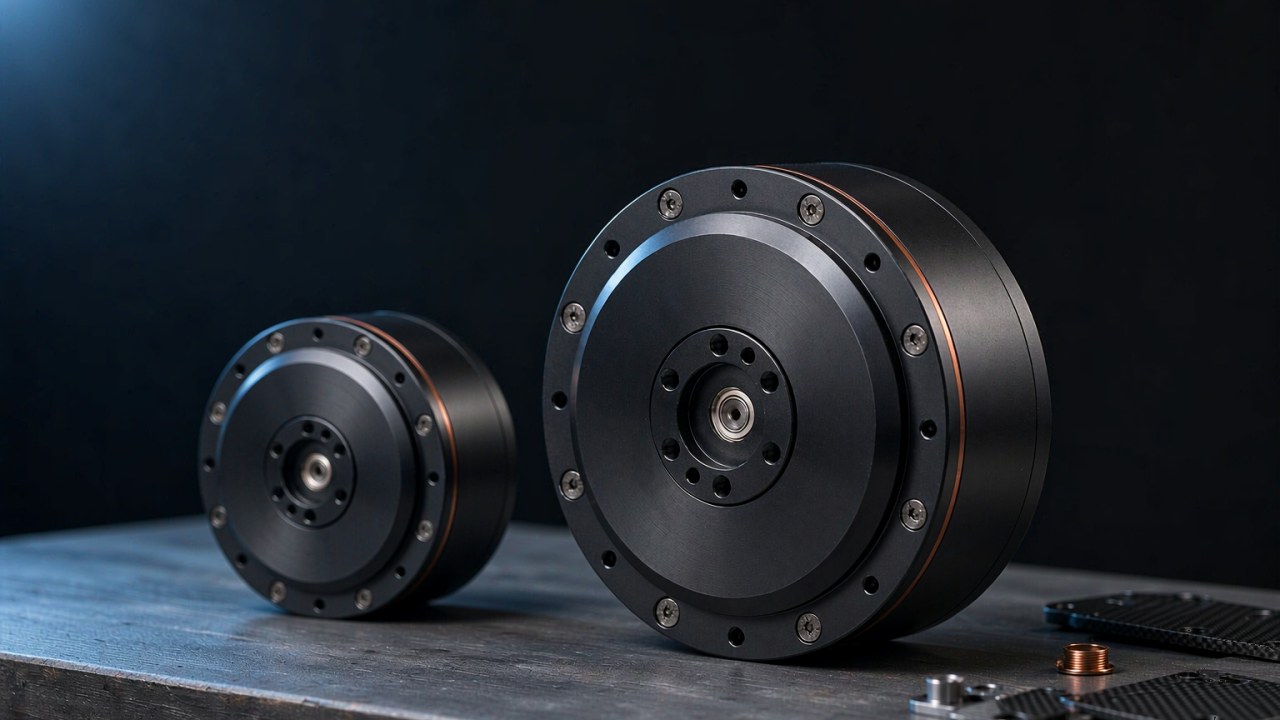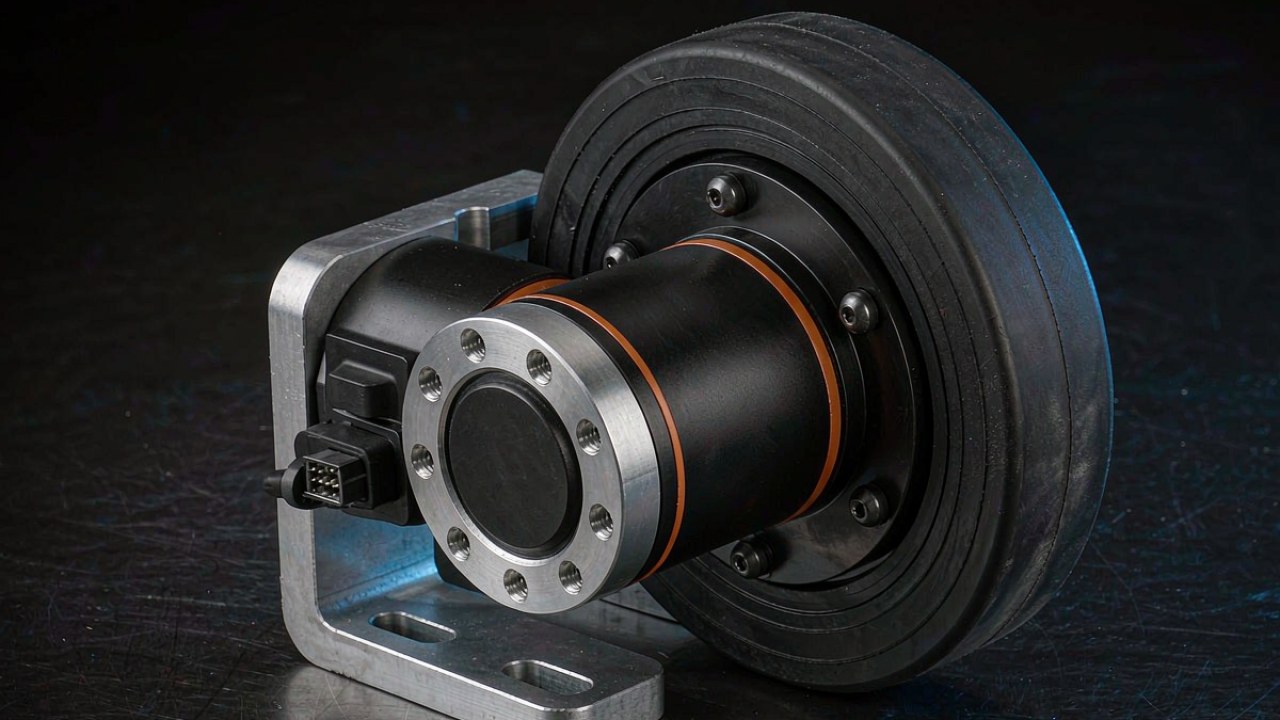
Bir tekerleği tahrik eden AGV aktüatöründen, bir eklem aktüatörünün hiç karşılaşmadığı bir şey istenir: platformun kütlesi, tork kullanışlı harekete dönüşmeden önce tekerlekten, göbekten ve yatak dizisinden geçer. Bu yük, tahrik enerjiliyken de platform park hâlindeyken de vardır; bu nedenle tekerlekli bir platformda adayları eleyen değer tork değil radyal yüktür. Bu makale bir tekerleğin taşıdığı yükü hesaplar, bunu radyal yük değeri yayımlayan iki AKA kaydıyla karşılaştırır ve daha geniş mimari sorusunu, yük değerlerini değil tahrik yerleşimlerini karşılaştıran Tekerlekli Robot için BLDC Motorlar: Tahrik Yerleşimi, Görev ve Dişli Düzeni yazısına bırakır.
Kısa Yanıt
Bir AGV aktüatörü önce tekerleğinin taşımak zorunda olduğu radyal yüke göre aday listesine alınır, ardından hıza göre doğrulanır ve en son akıma göre boyutlandırılır. ToBMS ürün gamındaki dişli indirmeli iki kayıt bu değeri yayımlar: 18 kg ile CubeMars AKA60-6 KV80 ve 50 kg ile CubeMars AKA10-9 KV60. Dört eşit yüklenmiş tekerleğe dağıtılmış 1.5 dinamik faktörüne bölündüklerinde, toplam kütle olarak yaklaşık 48 kg ve yaklaşık 133 kg ön eleme tahmini verirler; bu da ikisini de hafif platform sınıfına yerleştirir, tekerlek yükünün harici bir yatak düzeniyle taşınması ve tahrikin yalnızca tork sağlaması gereken ton sınıfı araçlara değil.
Önce radyal yük: AGV aktüatörü nasıl aday listesine alınır
Yayımlanmış radyal yük değeri, adayları eleyen ilk sayıdır; çünkü ne bir kontrol ayarı ne de farklı bir dişli oranı tarafından yükseltilemeyen bir kabiliyeti tanımlar. Yalnızca torka göre seçilen bir tahrik, çekme gereksinimiyle eşleşip yine de yanlış parça olabilir; çünkü tekerlekten geçen yük yolu, motorun ne kadar tork üretebildiğine bakmaz. Değeri tork sütunundan önce okumak, bir tahrik seçim tablosunun alışılmış sırasını tersine çevirir ve tekerlekli bir platformda AGV aktüatörü aday listesini dürüst tutan şey bu tersine çevirmedir.
Yayımlanmış bir değerin tork okunmadan önce elediği adaylar
Radyal yük değeri, ünitenin göbekte üreticinin kendi test esasına göre ne kadar yük kabul ettiğini belirtir. Bir performans sayısı değil bir nitelendirmedir: ünitenin hangi kurulumlara dayanacak şekilde yapıldığını söyler, platformun ne kadar hızlı hareket edeceğini değil. Böyle bir değer yayımlamayan kayıtlar yük sorusunu açık bırakır ve aday listesi aşamasında açık kalan bir soru, prototip aşamasında tasarım riskine dönüşür. İki AKA kaydı bu soruyu kilogramla yanıtlar; bu, bir şasi kütle bütçesinin doğrudan karşılaştırılabileceği bir birimdir ve ilk turda bir AGV aktüatörünün satın alındığı sayı budur.
AGV aktüatörü ile eklem aktüatörü adayları neden farklı sıralar
Bir eklem aktüatörü, tahrik ettiği bağlantıdan gelen torku ve bir eğilme momentini taşır ve yatak düzeni robot üreticisi tarafından bu momentin çevresinde tasarlanır. Tekerlekli bir platformda ise tahrik yük yolunun yanında değil içinde oturur ve tekerlek çıkış flanşına cıvatalanır. İki görev aynı ürün gamından farklı aday listeleri üretir: robot eklemi seçimi genellikle tepe torkundan ve dişli oranından başlar, AGV aktüatörü seçimi ise tek bir tekerlekteki yükten başlar ve onu kabul edebilecek modüle doğru geri gider.
AGV tekerlek radyal yükünün hesabı
Bir AGV aktüatörünün tek bir tekerlekte gördüğü yük, platform kütlesinin tekerlek sayısına bölümü değildir; gerçi hesap bu bölmeyle başlar. Dört girdi sayıyı ortalamadan uzaklaştırır ve her biri, yazılmış olsun olmasın, şasi tasarımının çoktan verdiği bir karardır: ağırlık merkezinin dingil mesafesi üzerindeki konumu, platformun ne kadar sert frenlediği, hangi eğimde tutunması gerektiği ve bir tekerlek yerden kalktığında ne olduğu. Bu yolla üretilen her sayı, üretici değeri değil bir ToBMS tahminidir; çünkü bir AGV aktüatörü için yayımlanan değer ile bir şasi için hesaplanan talep farklı türden sayılardır ve aynı sütuna konmaz.
Tekerlek başına statik pay, ardından ağırlık merkezinin kayması
Statik pay, platform kütlesi artı faydalı yükün yere basan tekerlekler arasında bölünmesidir. Ağırlık merkezi geometrik merkezde olan dört tekerlekli bir şasi, kütlenin dörtte birini her köşede taşır. Ağırlık merkezini bir aksa doğru kaydırmak, yükü ne kadar kaydığıyla orantılı olarak o aksa aktarır. Tahrik edilmeyen akstan ölçüldüğünde, dingil mesafesinin %60 noktasındaki bir ağırlık merkezi kütlenin %40 kadarını o aksta bırakır; böylece tahrik tekerlekleri toplamın %25 yerine %30 kadarını taşır. Bir kaldırma platformu ikinci bir durum ekler: kaldırılmış yük ağırlık merkezini yukarı çeker ve onu dingil mesafesi boyunca ne kadar da kaydırdığı, kaldırma mekanizmasına ve yükün ona göre nerede durduğuna bağlıdır. Herhangi bir dinamik durum eklenmeden önce bir AGV aktüatörünün karşılaştırıldığı ilk sayı budur.
Frenleme, eğim ve kaldırım çarpması faktörü
Dinamik durumlar statik sayıyı çarpar. Frenleme, yükü yavaşlama ve ağırlık merkezi yüksekliğiyle orantılı olarak ön aksa aktarır; eğim de bir meyilde aynısını yapar. Kaldırım çarpması daha büyük bir çarpanla gelen kısa bir olaydır ve verilen çarpanın zaten değerin içinde olup olmadığı yoksa üstüne mi uygulanması gerektiği, değerin arkasındaki test esasına bağlıdır. Statik paya tek bir birleşik dinamik faktör uygulamak yayımlanmış bir standart değil bir uzlaşımdır ve burada kullanılan değerler, belirli bir araç için tasarım faktörleri değil örnek varsayımlardır. 1.5 faktörü olağan hızlanma, frenleme ve zemin geçişleri için yaygın bir başlangıç noktasıdır, kaldırım, rampa veya dış zemin içeren bir güzergâh için 2.0; ancak tek bir faktör bir darbe düzeyini temsil etmez: hız, yavaşlama, ağırlık merkezi yüksekliği, tekerlek çapı ve olayın süresi gerçek sayıya girer. Hangi faktörün geçerli olduğu bir platform kararıdır ve hiçbir AGV aktüatörü değeri onun yerini tutmaz.
Bir tekerlek havada: ortalamanın gizlediği durum
Rijit bir şasi üzerindeki dört tekerlekli bir gövde düz bir zeminde statik olarak belirsizdir, dolayısıyla pratikte üç nokta üzerinde durur. Teması kaybeden tekerlek hiçbir şey taşımaz; ancak kalan üçünün onun yükünü nasıl paylaştığı destek geometrisine, ağırlık merkezinin konumuna, şasi sertliğine ve varsa süspansiyona bağlıdır, bu yüzden tek bir köşedeki yük ortalamanın sabit bir katı değildir. Kısa bir dingil mesafesinde platform kütlesinin yarısına yaklaşabilir; bu, dört tekerlek üzerinden alınan ortalamanın gizlediği durumdur ve radyal yük değerinin neden en kötü tek tekerleğe göre okunduğunun nedenidir. Bunu hesaplanacak, benzetimi yapılacak veya ölçülecek bir yük durumu olarak ele alın; tekerlek sayısından çıkan bir sonuç olarak değil. Bir süspansiyon veya üç noktalı bağlantı dağılımı değiştirir, ama ortaya çıkan en yüksek tekerlek yükü yine de sonraki bir tasarım gözden geçirmesinin değil AGV aktüatörü seçiminin içine aittir.
18 kg değerine sayı koymak
AKA60-6 KV80 üzerindeki 18 kg, bir AGV aktüatörü için tekerlek başına değerdir; dolayısıyla dinamik faktör seçildiğinde platform tahminine dönüşür. 1.5 faktöründe tek bir tekerlekte izin verilen statik yük 12 kg olur ve bu, dört eşit yüklenmiş tekerlek üzerinden faydalı yük dâhil yaklaşık 48 kg’lık bir şasi verir. Bu bir ön eleme sayısıdır, üreticinin garanti ettiği bir sınır değil: 18 kg’ın neye göre ölçüldüğü, değerin nasıl test edildiği ve yükün nerede etki ettiğinin varsayıldığı, sayı bir tasarıma girmeden önce kontrol listesinde yer alır. Platform büyüklüğü olarak hafif bir çekici, kompakt bir servis ünitesi veya laboratuvar taşıyıcısıdır ve 460 g ağırlığındaki 6:1 kademeli modül bu ölçeğe uyar.
1.5 faktöründe 48 kg dört tekerlekli şasi
Kırk sekiz kilogram toplam bir sayıdır, faydalı yük sayısı değil. Çerçeve, batarya, kontrolcü ve sensörler önce bundan düşülür; kalan faydalı yüktür. Bir kütle bütçesi bunu somutlaştırır: 30 kg yapı, enerji ve elektronikle geriye 18 kg faydalı yük kalır; küçük bir AGV aktüatörünün satın alındığı görev sınıfı budur. Zemin birleşimleri olan bir güzergâh için 2.0 faktörüne geçmek, aynı değer için sayıyı yaklaşık 36 kg’a düşürür ve bu azalma modüldeki bir değişiklik değil daha pürüzlü bir ortamın bedelidir.
Aynı sargıda 24 V ve 48 V, hıza etkisi
AKA60-6 KV80 aynı sargıda 24 V ve 48 V için yayımlanmıştır ve iki bara çıkışta 200 RPM ile 400 RPM anma hızı üretir. 150 mm çaplı bir tekerlekte bu, anma noktasında 1.571 m/s ve 3.142 m/s yer hızıdır; yüksek sayıya yalnızca 48 V barada ulaşılır. 3 Nm’lik anma torku ikisinde de aynıdır, dolayısıyla bara seçimi çekmeyi değil hızı ve gücü değiştirir: 150 mm tekerleğin jantında 3 Nm, lastik tutunması ve aktarma kayıpları girmeden önce 40.0 N teorik jant kuvvetidir ve anma gücü 200 RPM’de 62.83 W çıkar, kayıt için yayımlanan 62 W’a karşı; bu da anma noktasının tutarlı bildirildiğini doğrulayan aritmetik kontroldür.
50 kg değerine sayı koymak
AKA10-9 KV60 üzerindeki 50 kg değeri, aynı dört tekerlek varsayımında bu tahmini kabaca üçe katlar. 1.5 faktöründe tekerlek başına izin verilen statik yük 33.3 kg’dır ve bu, toplam yaklaşık 133 kg’lık bir şasi verir; 2.0 faktöründe 100 kg’a düşer. Bu orta büyüklükte hafif bir platformdur: kasa taşıyıcı, mobil toplama ünitesi veya küçük bir çekici. Modül 100 mm çerçevede 9:1 kademeyle 1060 g’dır ve yayımlanan anma torku 18 Nm, tepe değeri 53 Nm’dir; bu da onu hem yük değeri hem gerçek çekme gerektiren görevler için iki AGV aktüatörü kaydının büyüğü yapar.
Çıkışta 109 RPM ve bunun getirdiği yer hızı
AKA10-9 KV60’ın anma hızı çıkışta 109 RPM’dir; bu, 150 mm çaplı bir tekerlekte 0.856 m/s veya 3.08 km/h’dir. Teorik jant kuvveti anma noktasında 240.0 N, tepe değerde 706.7 N’dir; ikisi de lastik tutunması ve aktarma kayıplarından önce ve tepe torku bir çalışma noktası değil kısa süreli bir durumdur, dolayısıyla pay torkta, doğrulanmış çekmede değil. Anma noktası ayrıca kendi içinde tutarlıdır: 109 RPM’de 18 Nm, kayıt için yayımlanan 205 W’a karşı 205.46 W çıkar. Daha küçük modüle uygulanan aynı kontrol, 200 RPM’de 3 Nm’nin 62 W’a karşı 62.83 W vermesi, herhangi bir AGV aktüatörü kaydı okunurken korunmaya değer bir alışkanlığa işaret eder; çünkü güç üzerinden kapanmayan bir anma noktası, farklı bir esasa göre bildirilmiş bir anma noktasıdır.
Resmî sayfadaki iki yüksüz hız değerinin ayrıştığı yer
AKA10-9 KV60’ın resmî sayfası, ayrıntılı teknik özellik tablosunda bir yüksüz hız belirtir ve aynı sayfadaki karşılaştırma tablosunda daha yüksek, farklı bir hız verir. Yüksek olan sayı, yayımlanmış sabitlerden çıkan sayıdır: 48 V barada 60’lık bir KV motorda 2880 RPM verir ve 9:1 kademe bunu çıkışta tahmini 320 RPM’e getirir; AKA60-6 KV80’in 320 RPM ve 640 RPM yüksüz hız değerlerini tam olarak yeniden üreten yöntem de budur. Bu tahmin, ölçülmüş bir değer değil yayımlanmış sabitlerden yapılan aritmetiktir; sayfadaki düşük sayı hiçbir yayımlanmış sabitten yeniden üretilemez ve üretici ikisinden hangisinin geçerli olduğunu söyleyene kadar teknik özellik tablosu tutarsız kabul edilmelidir. Çıkıştaki yüksüz hız bir seçim büyüklüğü değildir, bu yüzden bu makale 109 RPM anma değerine göre boyutlandırır ve 320 RPM’i çalışma noktası değil üst sınır olarak okur.
AK ve AKA kayıtları arasında mekanik olarak ne değişti
AKA kayıtları yeni bir motor ve yeni bir dişli kutusu değildir. Türetildikleri AK kayıtlarına göre konulduğunda sargı ve indirme oranı aktarılmıştır: AKA60-6 KV80, 6:1 kademesini ve 80’lik KV değerini AK60-6 KV80 ile paylaşır; AKA10-9 KV60 da 9:1 kademesini ve 60’lık KV değerini AK10-9 KV60 ile paylaşır. Kayıtların belirttiği şey güçlendirilmiş bir radyal yük kapasitesi ve platforma farklı bir bağlantıdır; yayımlanan değerler, bir AGV aktüatörü boyutlandırılırken önem kazanan ikinci bir farkı da gösterir: AKA kayıtlarının anma hızı aynı anma torkunda daha düşüktür ve anma gücü de onunla birlikte iner.
Sargı ve oran aynı kalıyor
AKA60-6 KV80 üzerinde 9 Nm, AKA10-9 KV60 üzerinde 53 Nm tepe torku, türetildikleri AK kayıtlarıyla eşleşir; indirme oranları da eşleşir. Anma noktaları eşleşmez. AKA60-6 KV80, 24 V’ta 200 RPM anma değerine sahiptir; AK60-6 V3.0 KV80 üzerinde bu 233 RPM’dir. AKA10-9 KV60 ise 109 RPM anma değerine karşılık AK10-9 V3.0 KV60 üzerinde 235 RPM’dir. Dolayısıyla iki AKA kaydı da anma torkunu daha dar bir hız bandında tutar. Yayımlanan sayılar bu farkı ortaya koyar ama nedenini koymaz; çünkü bir anma noktası termal tasarımdan, kontrol yapılandırmasından veya değerin alındığı koşullardan da kaynaklanabilir ve burada anılan iki sayfadan hiçbiri ikisini birbirine bağlamaz. Bir AGV aktüatörünü değeri için satın almak, sargıyı paylaştığı AK kaydından dışarı çıkarmak değil, o zarfı yayımlandığı gibi kabul etmek anlamına gelir.
2+5 PIN konektör ve tanımlama rutini
Konektör ikinci yapısal değişikliktir. Güç, CAN ve UART, AK kayıtlarındaki ayrı fişlerin yerine M2 vidalarla sabitlenen tek bir 2+5 PIN fişte birleştirilmiştir. Hareketli bir platformda bu elektriksel olmaktan çok bir servis kararıdır: birkaç fiş yerine oturtulacak tek fiş, tekerlek tahrikinin gördüğü titreşime karşı tutan bir vida sabitlemesi ve yanlış eşleştirmeyi zorlaştıran kodlamalı bir gövde. Bunun güvenilirliğe ne kadar eklediği, konektör çizimine değil üreticinin test verilerine ait bir sorudur. Sürücü yazılımı, tek komutla çalışan bir parametre tanımlama rutini ekler ve bu, birkaç özdeş modül taşıyan bir platformda devreye almayı kısaltır.
| Parametre | AKA60-6 KV80 | AKA10-9 KV60 |
|---|---|---|
| Radyal yük değeri | 18 kg | 50 kg |
| Anma gerilimi | 24 V / 48 V | 48 V |
| Anma gücü | 62 W | 205 W |
| Anma torku | 3 Nm | 18 Nm |
| Tepe torku | 9 Nm | 53 Nm |
| Anma hızı | 200 RPM / 400 RPM | 109 RPM |
| Yüksüz hız | 320 RPM / 640 RPM | 320 RPM |
| İndirme oranı | 6:1 | 9:1 |
| Çıkış enkoderi | 14-bit manyetik, tek | 16-bit manyetik, tek |
| Konektör | 2+5 PIN | 2+5 PIN |
| Ağırlık | 460 g | 1060 g |
| Çerçeve | 80 mm x 51.2 mm | 100 mm x 70 mm |
Değerler üreticinin yayımladığı gibidir. İki AKA kaydı da radyal yük değeri verir; türetildikleri AK kayıtları vermez. Yüksüz hız üst sınır olarak gösterilmiştir ve bu makalede boyutlandırmada kullanılmaz.
AGV aktüatörünün boyutlandırılması: yük, sonra hız, sonra akım
Değerlerden çıkan sıra tek yönde ilerler ve geri dönmez. Yük adayları eler, hız kalanı doğrular veya reddeder, akım platformun elektrik tarafını boyutlandırır. Sırayı ters çalıştırmak, yeniden kurulması gereken bir aday listesi üretir; çünkü hızı için seçilip sonra radyal yükte yetersiz kaldığı görülen bir modülün elektriksel düzeyde çözümü yoktur. Sıra ayrıca bu seçimi bir tahrik yerleşimi karşılaştırmasından ayırır; orada önce yerleşim kararı gelir ve yük sonra kontrol edilir. Bu, çıkış yapısı tekerlek yükünü taşıyan entegre tekerlek tahrikleri için bir ön eleme sırasıdır, eksiksiz bir tahrik seçimi değil: gereken çekme kuvveti, frenleme, görev çevrimi, termal pay ve dişli kutusu ömrü bunun yanında kontrol edilir.
Hangi AGV aktüatörünün uyduğunu yük belirler
Tek bir tekerlek üzerinde hesaplanan en kötü durum yükü, yayımlanan değerle karşılaştırılır ve sayı içine sığdığında daha küçük modül seçilir. Bu örneklerin arkasındaki varsayımlarda 48 kg’lık bir şasi 18 kg kaydına, 133 kg’lık bir şasi 50 kg kaydına düşer. İki zarfın arasında kalan bir şasi ilginç durumdur: büyük kayda payla uyar ve bu pay, ağırlık merkezi kaymaları ile zemin koşulları tahminine harcanır.
Hız ya eler ya doğrular
Bir AGV aktüatörünün çıkışındaki anma hızı sürekli yer hızını belirler ve platform gereksiniminin yeterli olup olmadığına o karar verir. 50 kg kaydı üzerinde 150 mm çaplı bir tekerlek, anma noktasında sürekli 0.856 m/s verir; bu ölçülmüş bir yol hızı değil hesaplanmış bir sayıdır. Bunun üzerindeki bir gereksinim seçimi daha hızlı bir modüle veya daha büyük bir tekerleğe taşır. Bara gerilimi ayrı bir sorudur: AKA60-6 KV80 aynı sargıda 24 V’ta 200 RPM ve 48 V’ta 400 RPM yayımlar, dolayısıyla bir anma hızı yayımlandığı gerilime aittir ve yüksek baraya geçiş tahrik değerinin ve termal sınırının içinde kalmalıdır. Anma noktasının üzerinde tepe hız vardır ve zamanının büyük bölümünü orada geçiren bir görev, sürekli zarfın dışına çıkmış bir görevdir.
Tek barada dört tekerlek
Akımı boyutlandırmak AGV aktüatörü seçiminin son adımıdır ve platformun geri kalanına dokunan ilk adımdır. Yayımlanan 4 A anma akımında dört AKA60-6 KV80 modülü toplam 16 A eder, yayımlanan 11.2 A tepe akımında her biriyle toplam 44.8 A; dört AKA10-9 KV60 modülü her biri 10.6 A’da toplam 42.4 A ve her biri 32 A’da 128 A eder. Bunlar modül akımı toplamlarıdır, batarya tarafı gereksinimi değil. Anma akımı, anma gücünün bara gerilimine bölümüyle kapanmaz; yani iki alan farklı şeyleri ölçer ve paket, kontaktör ile tesisat bara tarafından boyutlandırılır; burada gerilim, tahrik verimi, birlikte çeken tekerlek sayısı ve bir tepe değere izin verilen süre hesaba girer. Ayrıca dört modül tepe değerine aynı anda ve aynı süre boyunca ulaşmaz. Yüke göre seçilip hızla doğrulanan bir AGV aktüatörü, dört tekerlek birlikte çektiğinde paketin ne verebileceğine karşı yine de kontrol edilmelidir.
Radyal yük değerinin yanlış araç olduğu yerler
Değer bir soruyu yanıtlar ve seçimi kesinleştirmediği üç durum vardır. Zarfın üstünde bir şasi, göbek merkezinden uzakta etkiyen bir yük ve içi boş olması gereken bir tekerlek ekseni, sorunu yayımlanan sayının tanımladığı alanın dışına taşır. Bunları tanımak, bir AGV aktüatörü kaydını doğru okumanın parçasıdır ve her biri daha büyük bir modüle değil farklı bir çözüme işaret eder.
Değerin izin verdiğinden ağır bir şasi
Zarfın üstünde bir AGV aktüatörü anma torkunu yine üretir ve çekme aritmetiği yine kapanır; hatayı kolay yapılabilir kılan da budur. Kapanmayan şey yük yoludur: çıkış yatağından değerinin belirttiğinden daha fazla radyal yük istenir ve bunu izleyen risk, o yatakta veya çevresindeki yapıda aşırı yüklenme ile kısalmış ömürdür; arıza modu bir tork sınırına düzgünce oturmak yerine kurulum tarafından belirlenir. Tekerlek yükünün değeri aştığı yerde yük yolu yeniden tasarlanmalıdır: tahrikin torku bir kavrama üzerinden sağladığı harici bir yatak yuvası bunu yapan düzenlerden biridir ve ton sınıfı tekerlek yüklerinde yaygındır.
Göbek merkezinden uzakta etkiyen yük
Değer, yükün göbekte etki ettiğini varsayar. Kaydırılmış bir braket üzerine monte edilmiş bir tekerlek, bir direksiyon ekseni üzerindeki tahrik veya bir zincir ya da kayış çıkışı, etki çizgisini yatak merkezinden uzaklaştırır ve radyal yüke bir moment ekler. Yayımlanan sayı bu durumu kapsamaz; çünkü moment kolu modülün değil kurulumun bir özelliğidir. Çözüm mekaniktir: yükü göbeğin üzerine geri getirmek veya kaydırılmış yükü ayrı bir yatakta taşıyıp tahrikin yalnızca tork sağlamasına izin vermek.
Tekerlek ekseninin içi boş olması gerektiğinde
İçi boş bir tekerlek ekseni yük gereksinimi değil kablo geçişi gereksinimidir ve farklı bir modül ailesine işaret eder. Gam, bu durum için içi boş milli planet modülleri içerir ve burada anılan kayıtlar onlar için radyal yük değeri yayımlamaz; bu yüzden üretici bir değer belirtinceye kadar tekerlek yükü modülün dışında taşınmalı ve modül torku içi boş çıkışı üzerinden sağlamalıdır. Bir yük sorununu çözmek için onlardan birini seçmek var oluş nedenlerini tersine çevirir; bir kablo geçişi sorununu çözmek için seçmek ise yük sorusunu tam olarak olduğu yerde bırakır ve AGV aktüatörü aday listesi değer belirten iki kayda geri döner.
Sık sorulan sorular
QAGV aktüatörü tekerlekli bir platformda ne için kullanılır?
Bir tekerleği tahrik eder ve aynı zamanda o tekerleğin platform kütlesindeki payını taşır. Çıkış flanşı tekerleği alır, çıkış yatağı radyal yükü alır ve gövde bu tepkiyi taşır; içerideki motor ve kademe elektrik gücünü jantta torka dönüştürür. Bir AGV aktüatörünü benzer torklu bir eklem aktüatöründen ayıran şey, çekme ile yük taşımanın bu birleşimidir.
QAKA60-6 ve AKA10-9 ne kadar radyal yük taşıyabilir?
İki AGV aktüatörü kaydı, AKA60-6 KV80 üzerinde 18 kg ve AKA10-9 KV60 üzerinde 50 kg değerine sahiptir; ikisi de göbekte ünite başına bildirilmiştir. Dört eşit yüklenmiş tekerleğe dağıtılmış 1.5 dinamik faktörüne bölündüklerinde yaklaşık 48 kg ve yaklaşık 133 kg toplam kütleye karşılık gelirler; bunlar üreticinin garanti ettiği sınırlar değil, o varsayımlar altındaki ön eleme tahminleridir.
QTek bir tekerlekteki yük nasıl hesaplanır?
Platform kütlesi artı faydalı yükün yerdeki tekerlekler arasında bölünmesiyle başlayın, akslar arasındaki ağırlık merkezi kaymasına göre düzeltin, hızlanma, frenleme, eğim ve zemin geçişleri için birleşik bir faktör uygulayın ve ardından bir köşenin teması kaybettiği tek tekerlek durumunu kontrol edin. Bu sonuçların en kötüsü, değerle karşılaştırılacak sayıdır.
QTekerlek yükü değeri aştığında ne olur?
AGV aktüatörü tork üretmeye devam eder, bu yüzden platform çalışıyor gibi görünebilirken çıkış yatağından değerinin belirttiğinden fazlası istenir. Bunu izleyen şey o yatakta veya çevresindeki yapıda aşırı yüklenmedir; kuruluma bağlı olarak kısalmış ömür veya hasar, bir tork sınırına ulaşılması değil. Çözüm, tekerlek yükünü modülün dışında taşımak ve tahrikin yalnızca tork sağlamasıdır.
QDişli indirmeli bir AGV aktüatörü tekerlek yükünü tek başına taşır mı?
Yayımlanan değerine kadar taşır. Bu sayının üstünde yük, tahrik tarafından değil tahrikin çevresindeki yapı tarafından taşınmalıdır ve bu bir şasi düzeyinde karardır. Değeri bir performans sayısı değil bir yük yolu beyanı olarak okumak, kararı açık tutar ve bir AGV aktüatörü çoktan inşa edilmiş bir platformla eşleştirilirken ilk kontrol edilecek şey budur.
Resmî kaynaklar
İki ürün kaydı her modülün tam teknik özelliklerini taşır ve üretici değerleri, ölçü çizimlerini ve konektör atamasını aşağıda bağlantılı sayfalarda yayımlar. İkisi de CubeMars kaydıdır ve bu makalede anılan değerler o sayfalardan alınmıştır. Karşılaştırmada kullanılan AK kayıtlarının anma hızları, üreticinin 24 V’ta AK60-6 V3.0 KV80 ve 48 V’ta AK10-9 V3.0 KV60 sayfalarından gelir.
CubeMars AKA60-6 KV80 18 kg radyal değerini, 6:1 kademeyi ve 24 V ile 48 V anma noktalarını yayımlar. CubeMars AKA10-9 KV60 50 kg radyal değerini, 9:1 kademeyi ve tek 16-bit çıkış enkoderini yayımlar.
Sonraki adımlar
Yük hesabı hangi modülün uyduğunu kesinleştirir ve AGV kategorisi bu seçimin hizmet ettiği platform görevlerini toplar. Robotik Aktüatörler yukarıda ele alınan kayıtları barındırır; Seçim ve Ürün Karşılaştırma araçları teknik özellik alanlarını yan yana taşır.
Bu makalenin arkasındaki iki kayıt CubeMars AKA60-6 KV80 Robotik Aktüatör ve CubeMars AKA10-9 KV60 Robotik Aktüatör kayıtlarıdır. Tekerlek ekseninin içi boş olması gerektiği durum için, yük yolu modülün dışında ele alınmak üzere bu gereksinimin yanında okunacak kayıt CubeMars AKH70-48 V1.0 KV41 İçi Boş Milli Planet Aktüatör kaydıdır.