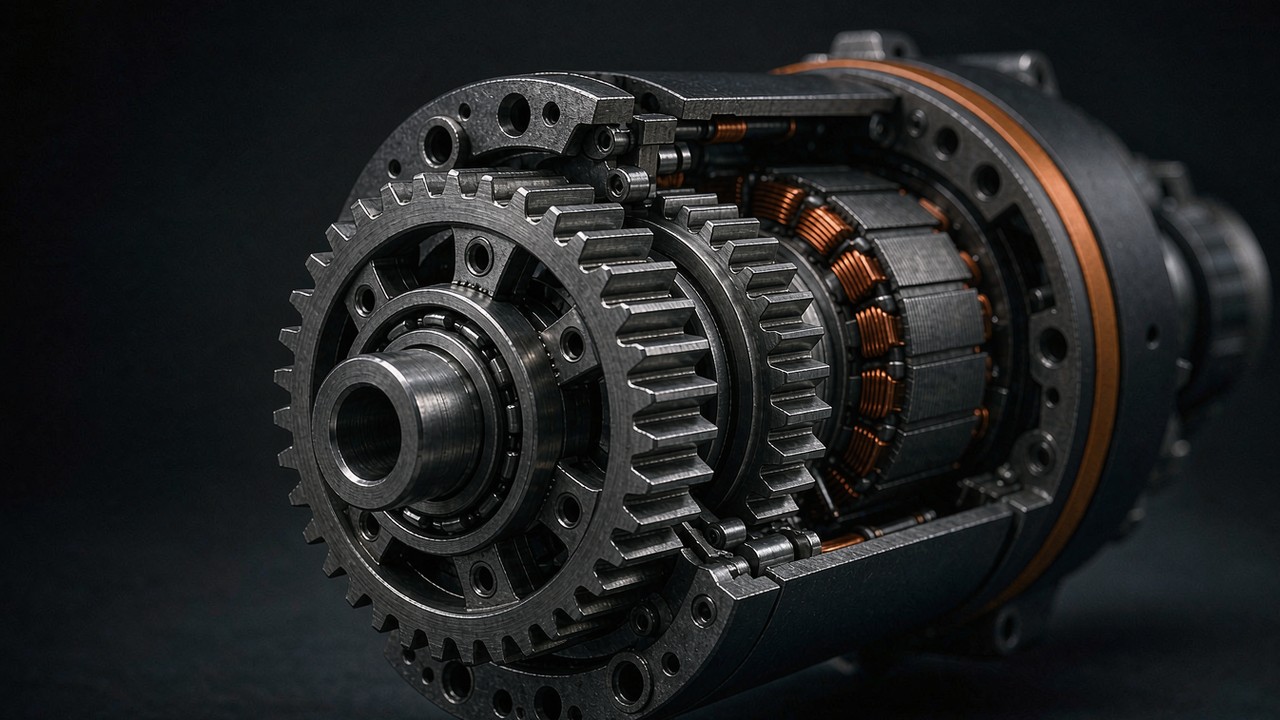
Dişli bir robot ekleminin ardındaki her BLDC motorun taşıdığı tek bir sayı, sayfadaki diğer her şeyi sessizce biçimlendirir: redüksiyon oranı. Oran torku çarpar, hızı böler ve — çoğu veri sayfasının hiç açıkça yazmadığı bir kare yasasıyla — dişli kavramasının iki tarafındaki yansıyan ataleti ölçekler. Bu rehber, gerçek aktüatör sayfalarından alınmış yayımlanmış değerlerle aritmetiği adım adım işler, sonra bunu bir robot eklemi için boyutlandırma sırasına dönüştürür.
Redüksiyon Oranı Tork ve Hıza Ne Yapar
Rotor ile eklem arasında bir planet redüktör yer alır ve redüksiyon oranı, çıkışın bir turu için rotorun kaç tur döndüğünü anlatır. 10:1 redüksiyon oranı, çıkış devri başına on rotor devri demektir. İdeal, kayıpsız tabloda takas tam olarak geçerlidir: çıkıştaki tork, motor torkunun oranla çarpımı; çıkıştaki hız ise motor hızının orana bölümüdür. Torku onla çarpıp hızı ona bölünce eklemden geçen mekanik güç, elektrik tarafının bıraktığı yerde kalır.
Gerçek dişliler kayıpsız değildir. Her planet kademesi temas kayıpları, rulman sürtünmesi ve çalkalama kayıpları taşır; bu yüzden çıkışa ulaşan tork, redüksiyon oranının kâğıt üzerinde vaat ettiğinin altında kalır. Veri sayfaları bu kayıpları nominal ve tepe tork satırlarının içine emer; yayımlanan değerlerin zaten çıkış tarafı sayıları olmasının nedeni budur: CubeMars AK80-64, 64:1 kademesinin ardında, rotorda değil çıkış flanşında 48 Nm nominal tork ve 120 Nm tepe tork yayımlar. Dişli bir aktüatör sayfasını dürüst okumanın yolu dolayısıyla her tork ve hız satırını redüktör sonrası, elektriksel satırları — akım, gerilim, tork sabiti — ise redüktör öncesi saymaktır.
Redüksiyon oranı ayrıca CubeMars AK ve AKH serilerinin model adlarında göz önünde gizlenir: bir AK45-10 10:1 kademe, bir AK45-36 36:1 kademe, bir AKH70-48 48:1 kademe taşır. Sayfayı açmadan önce bu sayıyı addan okumak edinilmeye değer bir alışkanlıktır; çünkü redüksiyon oranı, diğer bütün çıkış tarafı satırlarının devraldığı tek spesifikasyondur.
Redüktörün çıkış tarafı
Bu ayrım önemlidir; çünkü redüksiyon oranı işin içine girince birbirinin aynı görünen iki sayfa farklı makineleri anlatır. AK80-64’ün içindeki rotor, çıkışta yayımlanan 75 rpm’ye ulaşmak için 4800 rpm’ye kadar döner; motor milindeki enkoder, çıkış turu başına 64 rotor turu sayar. Bir seçim rehberi doğrudan tahrikli çerçevesiz bir kit ile entegre dişli bir modülü karşılaştırdığında, karşılaştırma ancak iki taraf da aynı mil üzerinden verilirse yerine oturur. Bu sitedeki tork-hız eğrisi yazısı, elektriksel sınırın ham motor eğrisini nasıl biçimlendirdiğini ele alır; bu yazı ise dişli kavramasının öte yakasında, eklemin gerçekte bulunduğu ve yansıyan ataletin hissedildiği tarafta kalır.
Ödünleşimin düşük oranlı ucunun kendine özgü bir ekonomisi vardır. Yarı doğrudan tahrik modülü redüksiyon oranını tek haneli değerlerde tutar — CubeMars AKE serisi 6:1 ve 8:1’dir — ve bunun bedelini daha düşük çıkış torkuyla, karşılığında daha hafif ve daha şeffaf bir tahrik zinciriyle öder. 8:1’lik bir kademenin geri tahrik edilebilirlik ve kuvvet şeffaflığında ne kazandırdığı, torkta neye mal olduğu Yarı Doğrudan Tahrik Aktüatörleri: 8:1 Oranın Sağladığı yazısında işlenir; bu rehber ise QDD felsefesinin karşısına çıktığı genel kuralı ele alır.
Çarpımın bedava olmaktan çıktığı yer
Tork çarpımı, çalışma noktasının motor eğrisi üzerindeki yerini de kaydırır. 24 Nm sürekli torka ihtiyaç duyan bir eklem, 24 Nm üreten bir motora ihtiyaç duymaz; sürekli torku oranla ve kademe verimiyle çarpıldığında 24 Nm’yi aşan, üstelik akım çekişi termal bütçenin içinde kalan bir motora ihtiyaç duyar. Bu bütçenin termal tarafı ve bir tork-hız eğrisinin sürekli çalışmayı tepe çalışmadan nasıl ayırdığı Sürekli Tork ve Tepe Tork: Görev Döngüsü, Termal Sınır ve Tork-Hız Eğrisi yazısında ele alınır. Redüktör, sargının sürdüremediği bir şeyi çarpamaz ve eklediği yansıyan atalet aynı faturanın ikinci yarısıdır.
Yansıyan Atalet: Redüktördeki Kare Yasası
Redüksiyon oranı hızı torkla doğrusal bir kurdan takas eder. Atalet bu kurala uymaz. Redüktörün bir tarafındaki herhangi bir atalet, öteki tarafta oranın karesiyle çarpılmış ya da ona bölünmüş olarak görünür ve tek bu olgu boyutlandırma probleminin tamamını düzenler. Mühendisler dönüştürülmüş bu değere yansıyan atalet der: bir bileşenin, çözümlenen milin üzerinde doğrudan oturuyormuş gibi aynı dinamik davranışı üretmek için taşıması gereken atalet. Bu bağıntı, ideal rijit bir aktarım için geçerli kinematik bağıntıdır — kavrama esnekliği, elastikiyet ve kademelerin içindeki kayıplar onu ayrıntıda kaydırır ve bu ikinci mertebeden etkilerin önem kazandığı yerler yol boyunca işaretlenir. İki dönüşüm de redüksiyon oranından geçer; oran seçiminin bir tork kararı kadar bir atalet kararı olmasının nedeni budur.
Rotor neden kareyle büyür
Çıkıştan başlayıp motora doğru geri bakılır. Çıkış milinden görülen rotorun yansıyan ataleti, rotor ataletinin redüksiyon oranının karesiyle çarpımıdır. Aritmetik acımasızdır: küçük bir oranın karesini alınca neredeyse hiçbir şey olmaz; büyük bir oranın karesini alınca sayılar patlar. 6:1’lik bir kademe rotor ataletini 36 ile, 64:1’lik bir kademe 4096 ile çarpar. Dolayısıyla yansıyan atalet yalnızca analistlerin ilgilendiği bir incelik değildir — 6:1 ile 64:1’lik bir modül arasında, aynı fiziksel rotor üzerinde yüzden fazla kat demektir.
Yayımlanmış CubeMars AKH70 çifti, kare yasasını aynı rotorlu bir karşılaştırmayla ölçülebilir kılar — oranla birlikte kademe sayısı ve aktarma verimi de değiştiği için katı bir tek değişkenli test değildir, ama bir veri sayfasının sunabileceği en yakın şeydir. AKH70-16 ile AKH70-48 tek bir rotoru paylaşır: iki sayfa da aynı 1170 g·cm² rotor ataletini, aynı KV41 sargısını, aynı 90 mm gövdeyi yayımlar. Anlamlı tek fark redüktördür — birinde iki kademeli 16:1 ünite, ötekinde üç kademeli 48:1 ünite. Her rotor kendi çıkışına yansıtıldığında ortak parça iki farklı makineye dönüşür: 16’nın karesi 256’dır ve 256 × 1170 g·cm², AKH70-16’nın çıkışında 299520 g·cm² yansıyan atalet eder; 48’in karesi 2304’tür ve 2304 × 1170 g·cm², AKH70-48’in çıkışında 2695680 g·cm² eder. Oranı üçe katlamak, yansıyan ataleti dokuza katlamıştır. Buradaki yansıyan atalet değerleri üretici tarafından yayımlanmış değil, yayımlanmış rotor ataletinden formülle hesaplanmış türetilmiş değerlerdir.
Yüksek oranların gerçek fiyat listesi budur. AKH70-48, AKH70-16’nın 26 Nm’sine karşılık 74 Nm nominal tork verir — 2.85 kat — oysa aynı rotorun çıkış milinden görülen yansıyan ataleti dokuz kat büyümüştür. Tepe tork aynı öyküyü anlatır: 78 Nm’ye karşılık 222 Nm. Bir eklem tasarımcısı yüksek oranlı bir modülü sihirli bir çarpanla donanmış küçük bir motor gibi okuduğunda, yansıyan atalet üzerindeki kare yasası işte bu düzeltmedir.
Yük neden kareyle küçülür
Aynı yasa ters yönde işler ve asıl yararlı olan yön budur. Çıkış milindeki bir yük ataleti, motor milinden bakıldığında redüksiyon oranının karesine bölünür. Kalçada 0.005 kg·m² sunan ağır bir robot bacağı, 10:1’lik bir kademenin ardındaki rotora bunun onda biri gibi görünür; çünkü rotor hareketin yalnızca kendi payını, oranın karesine bölünmüş bir dilimini hızlandırmak zorundadır. Yükün yansıyan ataleti, eklemde hareketsiz duran yükten çok daha küçük bir sayıdır.
Dişli eklemlerin çıplak bir motorun dinamik olarak hareket ettiremeyeceği kol ve bacakları tahrik etmesinin nedeni budur. Redüktör yalnızca torku erişilebilir kılmaz; rotorun hızlandırma bütçesine hâkim olabileceği noktaya kadar yükün yansıyan ataletini küçültür. İki kare yasası etkisi ortada buluşur: rotor ataleti çıkışa doğru büyür, yük ataleti motora doğru küçülür ve ikisini dengeleyen redüksiyon oranı bir sonraki bölümün konusudur.
İkinci bir veri noktası olarak AK45 çifti
AKH70 çifti, rotor paylaşıldığı için en temiz karşılaştırmadır. AK45 ailesi aynı örüntüyü daha küçük bir gövdede, iki farklı rotarla yineler. AK45-10, 10:1’lik bir kademenin ardında 157.33 g·cm² rotor ataleti yayımlar ve bu çıkışta 15733 g·cm²’ye yansır; AK45-36 ise 36:1’in ardında 181.9 g·cm² yayımlar ve bu 235742.4 g·cm²’ye yansır. Aynı aile içinde 10:1’den 36:1’e geçmek yansıyan ataleti kabaca on beş katına çıkarırken nominal tork 2.5 Nm’den 8 Nm’ye, yüksüz hız 180 rpm’den 52 rpm’ye düşer. 36:1 modülü, nominal torkun üç katından biraz fazlasını, çıkış tarafındaki yansıyan ataletin kabaca on beş katı ve 87 g ek kütle karşılığında verir. Buradaki yansıyan atalet değerleri de yayımlanmış rotor ataletinden hesaplanmış türetilmiş değerlerdir.
Atalet Eşleştirmesi: Yük-Rotor Atalet Oranı
İki kare yasası etkisi yan yana konunca boyutsuz tek bir sayı ortaya çıkar: tek bir milde hesaplanan yük-rotor atalet oranı. Yansıyan yük ataleti, rotor ataleti ile redüktör ataletinin toplamına — hepsi aynı tarafa indirgenerek — bölündüğünde, atalet oranı motor torkunun ne kadarının yükü, ne kadarının kendi dönen parçalarını hızlandırmaya harcandığını söyler. Atalet eşleştirmesi, bu oranı kontrol döngüsünün başa çıkabileceği bir bant içinde tutma pratiğidir. Yansıyan atalet, iki tarafın da içinde sayıldığı para birimidir.
Atalet oranını bir veri sayfasında okumak
Entegre bir aktüatör sayfasında hesap kısadır; çünkü üretici rotor ataletini yayımlar. Kalça yükünü tahrik eden AKH70-16 ele alınsın: motor miline yansıyan yük ataleti, eklem ataletinin 256’ya bölünmüş hâlidir ve rotor doğrudan 1170 g·cm² katar. Atalet oranı birincinin ikinciye bölümüdür. CubeMars, AK, AKH ve AKE serileri için rotor ataletini basar; böylece bir alıcı bu kontrolü yalnızca yayımlanmış sayfalardan yürütebilir — sökme yok, tahmin yok. Bu yayımlanmış satır, bir aktüatör veri sayfasındaki en az kullanılan sayıdır ve atalet oranının ihtiyaç duyduğu, tork tablosunun zaten vermediği tek girdidir. Üzerine kurulan kontrol ilk geçişlik bir tahmindir: eksiksiz bir model, aynı mile yansıtılmış redüktör ataletini ve uygulamanın duyarlı olduğu aktarma esnekliklerini de eklerdi.
Tek bir uzlaşım kararı aritmetiği kısaltır: bir mil seçip onda kalmak. Motor milinde hesaplamak rotor ataletini basıldığı gibi tutar ve yükü kademenin karesine böler; eklem milinde hesaplamak yükü ölçüldüğü gibi tutar ve rotoru aynı kareyle çarpar. Yansıyan atalet iki mil arasında bu çarpan kadar farklılaşır, ama atalet oranı iki yolda da aynı çıkar — hesaplamanın ortasında referans noktalarını karıştırmak, ilk boyutlandırma geçişindeki en yaygın kaymadır.
Uyumsuz bir eklem nasıl hissettirir
Atalet oranı yüksek çıktığında — nispeten hafif bir rotorun ardında ağır bir yük — eklem, bir dayanım sorununa dönüşmeden önce bir ayar sorununa dönüşür. Yük frekans yanıtına hâkim olur ve redüktör esnekliği ile sınırlı sönümle birleştiğinde mekanik rezonansları kontrol bant genişliğine doğru çekip yerleşme süresini uzatabilir. Kazançların düşürülmesi gerekir ve eklem, tork sayılarının tam tersini söylediği biçimde hantal hissettirir.
Atalet oranı çok düşük çıktığında bunun tersi bir israf belirir: eklem akımını kendi rotorunu ve dişlilerini hızlandırmaya harcar, eklemdeki tork kapasitesi kullanılmadan kalır — tasarım hareketin gerektirdiğinden daha büyük bir motor taşıyor olabilir, gerçi bazı uygulamalar dinamik ya da kontrol gerekçeleriyle bilerek daha büyük bir rotor ataletini yeğler. Kütle bütçesi, yükü gölgede bırakacak kadar büyük bir rotorun bedelini öder — bir sonraki alt bölümün gösterdiği gibi bu bazen doğru karardır, ama hiçbir zaman bedava değildir.
Bu yüzden atalet oranı bir hedef rakamdan çok bir akla yatkınlık bandı olarak işler. Servo literatüründeki seçim pratiği yansıyan yükü rotor ataletinin mütevazı bir katı içinde tutar; kesin tavan ise kontrol döngüsüne, montajın rijitliğine ve uygulamanın ne kadar yerleşme süresine tahammül ettiğine bağlıdır. Kararlı bir konuma oturan işbirlikçi bir kol ile ayak basışında darbeleri emen bir bacak eklemi farklı şeylere önem verir. Veri sayfasının verdiği şey girdilerdir; bandın nerede duracağı ise bir uygulama kararıdır. Disiplin olan, atalet oranının kendisi değil atalet eşleştirmesidir — sayı yalnızca disiplinin ölçüldüğü yerdir.
Hedef ne zaman gevşetilir
İki durum rahat bir atalet oranının dışına çıkmayı haklı kılar. Birincisi darbedir: zemin darbelerini çıkışı üzerinden alan bacaklı bir robot eklemi, rotor yüke göre büyük olduğunda farklı yanıt verir; çünkü çıkıştaki yansıyan rotor ataleti, tahrik zincirinin darbeye nasıl tepki göstereceğini yeniden biçimlendirir. Yine de darbeler ayrı bir dinamik değerlendirme ister — temas rijitliği, redüktör rijitliği ve sönümü, eklem esnekliği ve denetleyici, darbe enerjisinin dişli zincirinden nasıl geçtiğini hep birlikte belirler — dolayısıyla büyük bir yansıyan rotor ataleti tek başına dişler için koruma değildir. İkincisi kuvvet şeffaflığıdır: operatörün elle geri tahrik etmesi gereken bir dış iskelet eklemi, olabilecek en küçük oranı ve olabilecek en hafif rotoru ister; yarı doğrudan tahrik savı tam olarak budur. İkisi de uygulama tarafından İnsansı Robot için BLDC Motorlar: Tork, Hız ve Boyut Nasıl Eşleştirilir yazısında ele alınır.
Yüksek Redüksiyon Oranının Bedeli: Hız Tavanı, Boşluk ve Kütle
Yüksek redüksiyon oranı satın alınır, bağışlanmaz. Üç bedel doğrudan veri sayfasında görünür — hız tavanı, boşluk ve kütle — dördüncüsü, önceki bölümdeki kare yasasıyla gelen yansıyan atalet ise ancak aritmetik yapıldıktan sonra ortaya çıkar. Bir eklemin ulaştığı atalet oranını aynı düğme belirler; çünkü rotorun yansıyan ataletini büyüten oran, yansıyan yükü küçülten oranın ta kendisidir.
Hız tavanı
Redüksiyon oranı rotor hızını, torku çarptığı etkenin aynısına böler; dolayısıyla yüksek bir oran eklem hızını çıkışta sınırlar. AK45-36, AK45-10’un 180 rpm’sine karşılık 52 rpm yüksüz hız yayımlar; AKH70-48, AKH70-16’nın 105 rpm’sine karşılık 35 rpm yayımlar. Saniyede birkaç tur dönmesi gereken bir bilek eklemi, tork gereksiniminin önerdiği oranı kullanamaz ve bu kısıt, tork payından önce bağlayıcı olur. Gerilim tavanı bir miktar oynatır — AK80-64 aynı 64:1 kademesinden 24 V veri yolunda 23 rpm, 48 V veri yolunda 48 rpm nominal hız yayımlar — ve daha yüksek veri yolunu çalıştırmanın sistem düzeyindeki sonuçları 48 V Robotik Aktüatörler: Modeller, Faydalar ve Sistem Kısıtları yazısında ele alınır. Bir dişli oranı bir tavana verilmiş taahhüttür; redüksiyon oranını seçmek tavanı seçmektir.
Boşluk ve doğruluk bütçesi
Her dişli kavraması, boşluk olarak yayımlanan küçük bir serbest hareket taşır. Değerler küçüktür ve birime duyarlıdır: AK45-10 sayfası 18 arcmin basar, AK45-36 ile iki AKH70 modülü 12 arcmin basar, AK80-64 sayfası ise aynı mertebedeki oynamayı 0.18 derece olarak verir. AKE40-6 sayfası boşluğunu en fazla 9 arcmin olarak belirtir — bu karşılaştırmadaki en sıkı değerdir ve yarı doğrudan tahrik tasarım özetinin bir parçasıdır. Çıkışta açı olarak okunduklarında bu sayılar, yük yön değiştirdiğinde eklemin konumu ne kadar iyi koruduğunu belirler ve doğruluk bütçesinin enkoder tarafıyla üst üste biner: denetleyicinin gerçekte ne kadar çözünürlük görebildiği Robot ekleminde enkoder çözünürlüğü: bit, boşluk ve tekrarlanabilirlik yazısında ele alınır.
Boşluk en çok çalışma zarfının köşelerinde önem kazanır. Daima tek yönde tahrik eden bir eklem boşluğunu hiç hissetmez; yük altında yön değiştiren bir eklem — yeniden konumlandırılan kavranmış bir nesne, zemin temasıyla geri itilen bir bacak — her yön değişiminde serbest hareketi konum hatası olarak kaybeder. Yüksek bir redüksiyon oranı kavrama başına otomatik olarak daha fazla boşluk anlamına gelmez; ama derin bir orana ulaşmak genellikle daha çok kademe gerektirir ve her kademe daha sıkı tutulmadıkça daha çok kademe toplamda daha fazla kavrama oynaması demektir.
Kütle ve yerleşim
Basılan üçüncü bedel kütledir. AK45 ailesinde 36:1 modül, 10:1 modülün 262 g’ına karşılık 349 g gelir; AKH70 çiftinde üç kademeli 48:1 modül, 879 g’a karşılık 1396 g gelir. Ek kademe dişli, rulman ve gövde uzunluğunda kütleye mal olur — AKH70-48, 60.5 mm’ye karşılık 81.5 mm uzunluğundadır — ve bir robot ekleminde bu kütleyi bir sonraki dış taraftaki eklem taşır. Tork yoğunluğu öyküyü kısmen dengeler: AKH70-48, AKH70-16’nın 88.74 Nm/kg’ına karşılık 159 Nm/kg tepe tork yoğunluğu yayımlar; böylece daha ağır modül kilogram başına torkta yine kazanır. Bu takasın kapanıp kapanmaması, kütlenin robot üzerinde nereye düştüğüne bağlıdır.
Redüksiyon Oranı Ödünleşimlerini Gerçek Veri Sayfalarında Okumak
Aşağıdaki altı modül bu tartışmanın yararlı aralığını kapsar: redüksiyon oranını değişen değişken olarak yalıtan iki aynı aile çifti, yarı doğrudan tahrik referans noktası ve yüksek oranlı uç. Bütün satırlar her üretici ürün sayfasında yayımlandığı biçimiyle aktarılmıştır ve Kasım 2026’da bu sayfalarla çapraz kontrol edilmiştir; rotor ataleti sütunu, kare yasasının üzerinde işlediği motor tarafı değeridir.
| Model | Redüksiyon Oranı | Nominal Tork (Nm) | Tepe Tork (Nm) | Yüksüz Hız (rpm) | Rotor Ataleti (g·cm²) | Ağırlık (g) |
|---|---|---|---|---|---|---|
| AK45-10 V3.0 | 10:1 | 2.5 | 7 | 180 | 157.33 | 262 |
| AK45-36 V3.0 | 36:1 | 8 | 24 | 52 | 181.9 | 349 |
| AKH70-16 V1.0 | 16:1 | 26 | 78 | 105 | 1170 | 879 |
| AKH70-48 V1.0 | 48:1 | 74 | 222 | 35 | 1170 | 1396 |
| AKE40-6 KV90 | 6:1 | 1.8 | 5.5 | 330 | 188.78 | 140 |
| AK80-64 KV80 | 64:1 | 48 | 120 | 75 | 564.5 | 850 |
Satırlar, her CubeMars ürün sayfasında yayımlandığı biçimiyle aktarılmıştır ve Kasım 2026’da bu sayfalarla çapraz kontrol edilmiştir. Rotor ataleti motor tarafı değeridir; çıkışa yansıtmak redüksiyon oranının karesiyle çarpmak demektir, dolayısıyla iki AKH70 satırı tek bir rotoru paylaşır ve çıkışta dokuz kat farklılaşır. Boşluk tabloya alınmamıştır; çünkü sayfalar onu karışık birimlerle basar — çoğu sayfada arcmin, AK80-64’te derece — ve her değer metinde birimiyle birlikte aktarılır.
AK45 çifti: aynı aile, iki oran
AK45-10 ile AK45-36 aynı gövde çapını ve aynı kontrol yığınını paylaşır; dolayısıyla satırlar yalnızca redüksiyon oranının neyi değiştirdiğini yalıtır: 8 Nm’ye karşılık 2.5 Nm nominal tork, 52 rpm’ye karşılık 180 rpm yüksüz hız, 349 g’a karşılık 262 g kütle. 36:1 modül, eklem torka aç ve yavaş olduğunda — proksimal bir parmak ya da yavaş bir pan ekseni — tercihtir; 10:1 modül ise daha hızlı eklemleme için yeterli hız payını korur. İki modül ayrıca daha önce hesaplanan yansıyan atalet ölçeğinin zıt uçlarını sabitler: çıkışta 235742.4 g·cm²’ye karşılık 15733 g·cm². Satırları önceki aritmetikle çapraz kontrol etmek, onları bir araya getirmenin bütün amacıdır: redüksiyon oranı sütunu ile rotor ataleti sütunu, bu yazıdaki her yansıyan atalet değerini yeniden üretir.
AKH70 çifti: aynı rotor, farklı kademe sayısı
AKH70 karşılaştırması, üreticinin tek bir rotorun çevresine iki redüktör yayımladığı ender durumdur ve tablo, redüksiyon oranının neyi değiştirdiğini yalıtmak için aynı rotorlu bir referans olarak iş görür: özdeş rotor ataleti satırları, neredeyse tam olarak oranla birlikte hareket eden tork ve hız satırları, ek kademeyle büyüyen ağırlık. Çifti bir arada okumak kare yasasını içselleştirmenin en hızlı yoludur — oran üç katına çıktı, tork neredeyse üç katına çıktı ve yansıyan atalet dokuz katına çıktı. İçi boş mil güzergâhı, çift 21 bit enkoderler ve ortak platformun geri kalanı özdeştir; dolayısıyla seçim tertemiz biçimde eklem hızı ile atalet bütçesine indirgenir. Aynı akıl yürütme, rotoru oranlar arasında paylaşan her aileye uzanır: ilk hesaplanması gereken nicelik yansıyan atalettir.
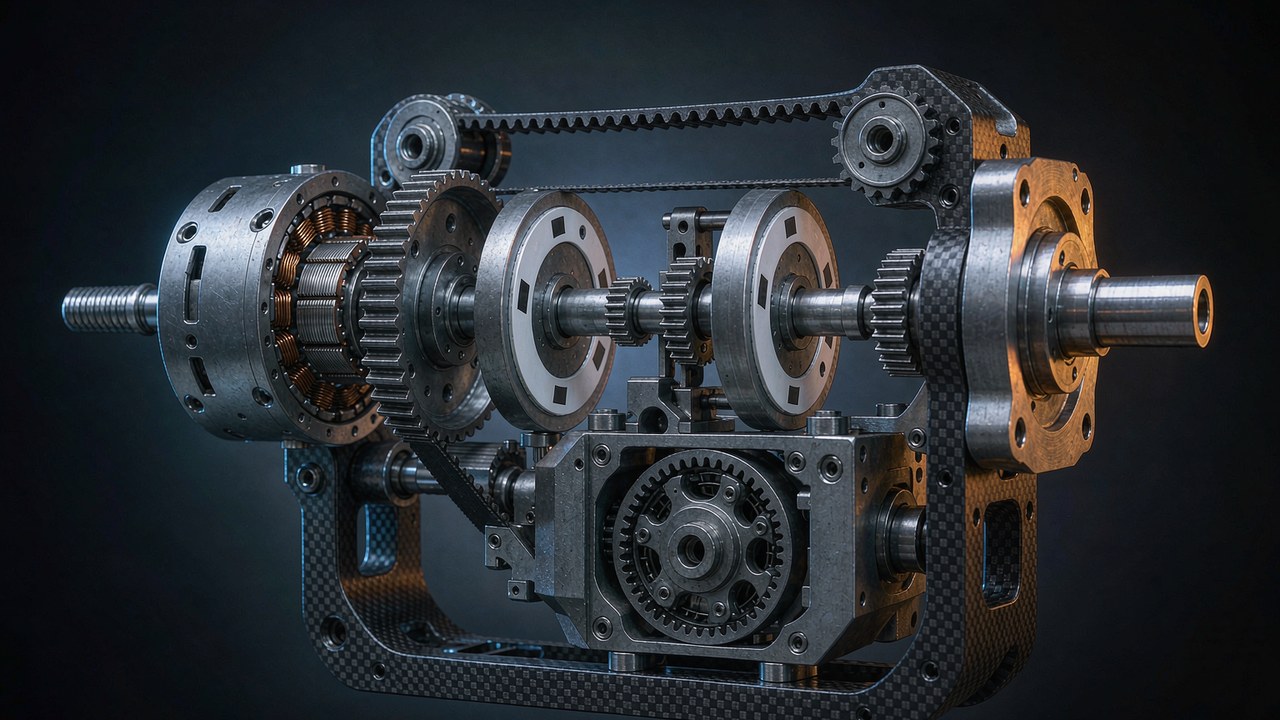
İmalat tarafı, bu sayıların neden hiç geçerli kaldığını açıklar. Bu modüllerin ardındaki dişli üretim süreci — planet kademelerinin dişli açma, ısıl işlem ve bitirme adımları — oranın kâğıt üzerinde vaat ettiği boşluğu ve verimi belirler; yukarıdaki resmî fabrika görüntüleri de bu yazının başından beri üzerinde aritmetik yaptığı kademeleri gösterir.
Düşük oranlı referans ve yüksek oranlı uç
AKE40-6, yarı doğrudan tahrik ucunda 6:1’lik bir kademeyle yer alır: 1.8 Nm nominal tork, 330 rpm yüksüz hız, 140 g kütle ve bu kümedeki en sıkı boşluk. 188.78 g·cm²’lik rotorunu 36 üzerinden yansıtmak çıkışta kabaca 6796 g·cm² verir — bu karşılaştırmadaki en küçük yansıyan atalettir ve düşük oranlı eklemlerin doğrudan hissettirmesinin nedenidir. AK80-64 öteki uçta durur: 564.5 g·cm²’lik bir rotoru saran 64:1’lik bir kademe 2312192 g·cm²’ye yansır ve 850 g’lık bir gövdeden, bu karşılaştırmadaki en ağır atalet oranı bedeliyle 48 Nm nominal tork verir. Bu iki kutbun arasında çoğu robot eklemi yanıtını bulur. AK yelpazesinde modül modüle daha derin karşılaştırma Eklem modülü nasıl seçilir: 190 g'dan 1.4 kg'a beş CubeMars aktüatör yazısında, tekerlek tahriki uygulaması — oranın radyal yük kapasitesiyle takas edildiği yer — ise Tekerlekli Robot için BLDC Motorlar: Tahrik Yerleşimi, Görev ve Dişli Düzeni yazısında ele alınır.
Redüksiyon Oranı Seçmek: Bir Boyutlandırma Sırası
Yukarıdaki parçalar bir işlem sırasında birleşir. Baştan sona izlendiğinde redüksiyon oranı kendiliğinden seçilir; sıra bozulduğunda hatalar üst üste biner.
Aritmetik tek yerde
| Nicelik | Formül | Okuma |
|---|---|---|
| Çıkış torku | Tout ≈ Tmotor × N × η | N redüksiyon oranıdır; η kademe verimidir |
| Çıkış hızı | nout = nmotor / N | Nominal ve yüksüz hız satırları çıkış tarafı değerleridir |
| Çıkış milindeki rotor ataleti | Jout = Jrotor × N2 | Redüktörün motor tarafındaki kare yasası |
| Motor milindeki yük ataleti | Jmotor = Jload / N2 | Aynı kare yasası, öteki uçtan bakıldığında |
| Yük-rotor atalet oranı | RJ = Jload,reflected / Jmotor | Jmotor sistem modeline bağlıdır — ilk geçiş yalnızca yayımlanmış rotor ataletini kullanır |
Birinci adım: eklemde tork gereksinimi
Motor sayfasından değil, yük durumundan başlanır. Yerçekimi torkları, ivme torkları ve dış temas kuvvetlerinin tamamı eklem milinde toplanır; sürekli değer termal yükü, tepe değer ise darbe ya da ivme olayını boyutlandırır. Ancak ondan sonra aday oranlara bölünür: modül, kendi kayıplarından sonra gereksinimin üzerinde nominal ve tepe tork yayımlamalıdır ve bu kontrolün sürekli tarafı, yüksek oranlı modüllerin ilk tökezlediği yerdir — çarpım yetersizliğinden değil, kademenin ardındaki sargının akımı sürdüremediği için. Redüksiyon oranı gereksinimi motor tarafına doğru küçültür; sargının oraya düşeni karşılaması gerekir. Genel tork tarafı seçim mantığı Yüksek Torklu Robotik Aktüatör Nasıl Seçilir yazısında ortaya konur.
İkinci adım: hız tavanı
Sonra eklem hızı kontrol edilir; çünkü sessizce başarısız olur. Yüksüz hızın orana bölünmesi, eklemin erişebileceği en yüksek hıza tavan koyar; saniyede 300 derecelik bir gereksinim, payıyla birlikte kabaca 50 rpm çıkış hızı ister ve bu, tablodaki en derin oranları daha şimdiden elemiş olur. Çalışma noktası tork-hız eğrisinde yükseldikçe hız payları yük altında erir; bu yüzden tavan yüksüz koşulda değil, nominal koşullarda bütçelenmelidir. Tavan önce eklemde bütçelenir, sonra redüksiyon oranı üzerinden rotor tarafına doğru çevrilir.
Üçüncü adım: atalet kontrolü
Tork ve hız temizlendikten sonra, yayımlanmış rotor ataleti satırı kullanılarak yük-rotor atalet oranı hesaplanır. Yük, redüksiyon oranının karesine bölünerek motor miline yansıtılır, ardından alışılmış biçimiyle atalet oranını elde etmek için rotor ve redüktör ataletiyle karşılaştırılır. Sayı rahat banttan uzakta duruyorsa, motor boyutunu büyütmeden önce oran değiştirilmelidir — daha küçük bir oran çoğu zaman hantal bir eklemi daha düşük kütleyle düzeltir, daha büyük bir oran ise yükün içinde boğulan bir rotoru kurtarabilir. Aynı kontrol redüktör ataletini de yakalar: yayımlanmış rotor satırı kademeyi içermez ve derin oranlarda dişlilerin kendisi atalet oranının motor tarafına eklenebilir. Bu kontrol kâğıt üzerinde bedavadır, geç keşfedilmesi pahalıdır; çünkü yükün yansıyan ataleti, kontrol döngüsünün gerçekte karşısında çalıştığı niceliktir.
Dördüncü adım: boşluk, kütle ve montaj
Basılı bedellerle bitirilir: boşluk uygulamanın gerektirdiği yön değiştirme doğruluğuna, kütle dış taraftaki eklemlerin taşıdığına, gövde zarfı ise eklem yuvasına karşı tartılır. İlk üç kontrolü geçip burada takılan bir oran yine de yeniden tasarım demektir — buna tezgâh testinden sonra değil, siparişten önce rastlamak daha iyidir.
Bu sıra robot eklemlerinin ötesine de uzanır: dişli bir yükü tahrik eden BLDC motorlar — bir pan-tilt ünitesi, bir valf aktüatörü, bir tekerlek göbeği — yükün yön değiştirme biçimine göre atalet oranı farklı ağırlıklandırılsa da aynı dört kontrolden geçer. Redüktör tork satın almanın en ucuz, hız satın almanın en pahalı yeridir; redüksiyon oranı ise ikisinin fiyatını birden ayarlayan düğmedir.
Öne Çıkan Noktalar
- Redüksiyon oranı çıkış torkunu çarpar ve çıkış hızını aynı etkene böler.
- Çıkış miline yansıyan rotor ataleti, redüksiyon oranının karesiyle büyür.
- Motor milinden görülen yük ataleti, aynı oranın karesiyle küçülür.
- Daha yüksek oranlar hız tavanını, boşluğu, kütleyi ve dinamik yanıtı torkla takas eder.
- Robot eklemi boyutlandırması torku, hızı, yük-rotor atalet oranını ve mekanik kısıtları, yayımlanmış rotor ataleti satırını giriş noktası alarak birlikte tartar.
Sıkça sorulan sorular
SRedüksiyon oranı torka ne yapar?
Çıkıştaki torku oranla, dişli kayıpları çıktıktan sonra çarpar ve hızı aynı etkene böler — böylece tork ile hızın çarpımı, yani mekanik güç, kabaca sabit kalır. AK45-10 sayfasındaki 2.5 Nm’lik nominal tork satırı, 10:1 kademesinin ardındaki çıkış tarafı değeridir zaten; içerideki rotor daha azını üretir, kademe onu yukarı çarpar.
SYansıyan atalet nedir?
Redüktörün öteki tarafından bakıldığında dönen bir parçanın ataletidir. N oranının ardındaki bir rotor, çıkışta ataleti N’nin karesiyle çarpılmış olarak görünür; çıkıştaki bir yük ise motorda ataleti N’nin karesine bölünmüş olarak görünür. CubeMars AKH70 çifti birinci yönü yayımlanmış sayılarla gösterir: aynı 1170 g·cm² rotor 16:1’in ardında 299520 g·cm²’ye, 48:1’in ardında 2695680 g·cm²’ye yansır; dolayısıyla tek bir rotorun yansıyan ataleti dokuz kat farklılaşır. Her yayımlanmış tork satırının ardında, rotorun yansıyan ataleti sürücünün hareket ettirmek zorunda olduğu yükün bir parçasıdır; onu gizli bir ek yük olarak görmek en güvenli okumadır. Bu yansıyan atalet değerleri rotor ataletinden formülle hesaplanmış türetilmiş değerlerdir.
SYansıyan atalet neden redüksiyon oranının karesiyle büyür?
Çünkü kinetik enerji de ivme de orandan iki kez geçer. Çıkışı belirli bir miktar hızlandırmak için rotorun bu miktarın N katıyla hızlanması gerekir ve rotorda gereken tork, hız bağıntısı için bir kez, tork bağıntısı için bir kez olmak üzere oranla ölçeklenir — iki N çarpanı, dolayısıyla N’nin karesi. Motor milinden bakıldığında bir yükün yansıyan ataletini kendi değerinin bir kesrine indiren de aynı simetridir.
Sİyi bir yük-rotor atalet oranı nedir?
Kontrol döngüsüne ve uygulamaya bağlıdır, ama çalışma ilkesi dengedir: eklem akımını kendi rotorunu değil yükü hızlandırmaya harcamalı, öte yandan yükün frekans yanıtına hâkim olmasına izin vermemelidir. Servo seçim pratiği yansıyan yükü rotor ataletinin mütevazı bir katı içinde tutar ve üretici sayfaları rotor ataleti satırını tam da bu oran satın almadan önce hesaplanabilsin diye yayımlar. Atalet oranı bir kez hesaplandı mı, kısa listeyi hiçbir tork değerinden daha hızlı daraltır. Darbe emen ya da şeffaf biçimde geri tahrik edilmesi gereken eklemler, alışılmış bandın dışına zıt yönlerde çıkmayı haklı kılar. İki arıza biçimi arasında atalet oranı simetriktir: çok yüksek olursa eklemi yük yönetir, çok düşük olursa rotor yönetir.
SDaha yüksek redüksiyon oranı daha fazla tork mu demektir?
Çıkışta daha fazla tork, evet — ama sonsuza dek orantılı değil ve asla sargının sürdürebildiğinin ötesinde değil. AKH70-16 ile AKH70-48 arasında oranı üçe katlamak nominal torku üçle değil 2.85 ile, yansıyan ataleti ise dokuza katlamıştır. Redüksiyon oranı tork satın alırken hızı, boşluk bütçesini, kütleyi ve atalet şeffaflığını harcar; veri sayfası bunların her birine fiyat biçer.
SRedüksiyon oranı boşluğu nasıl etkiler?
Serbest hareketi oranın kendisi belirlemez — dişli geometrisi ve kademe sayısı belirler. Burada karşılaştırılan modüllerin yayımlanmış değerleri, AKE40-6’daki en fazla 9 arcmin ile AK45-10’daki 18 arcmin arasında değişir; AK80-64 sayfası ise 0.18 derece basar. Daha derin bir redüksiyon oranının değiştirdiği şey, bu açısal oynamaya nasıl ulaşıldığıdır: daha çok kademe genellikle toplamda daha fazla kavrama oynaması demektir, oysa tek bir düşük oranlı kademe en sıkı değerleri korur.
Eklem boyutlandırması bir karar zinciridir ve redüksiyon oranı, tork bütçesini kontrol bütçesine bağlayan halkadır. Bir yanda sargının termal ve görev döngüsü aritmetiği, öte yanda denetleyicinin neyi görebildiğine karar veren enkoder çözünürlüğü ile boşluk yer alır. Zincir sırayla — tork, hız tavanı, atalet oranı, basılı bedeller — işlendiğinde her halka, ilk montajda yerine oturan bir modüle doğru bir sonrakini sınırlar.