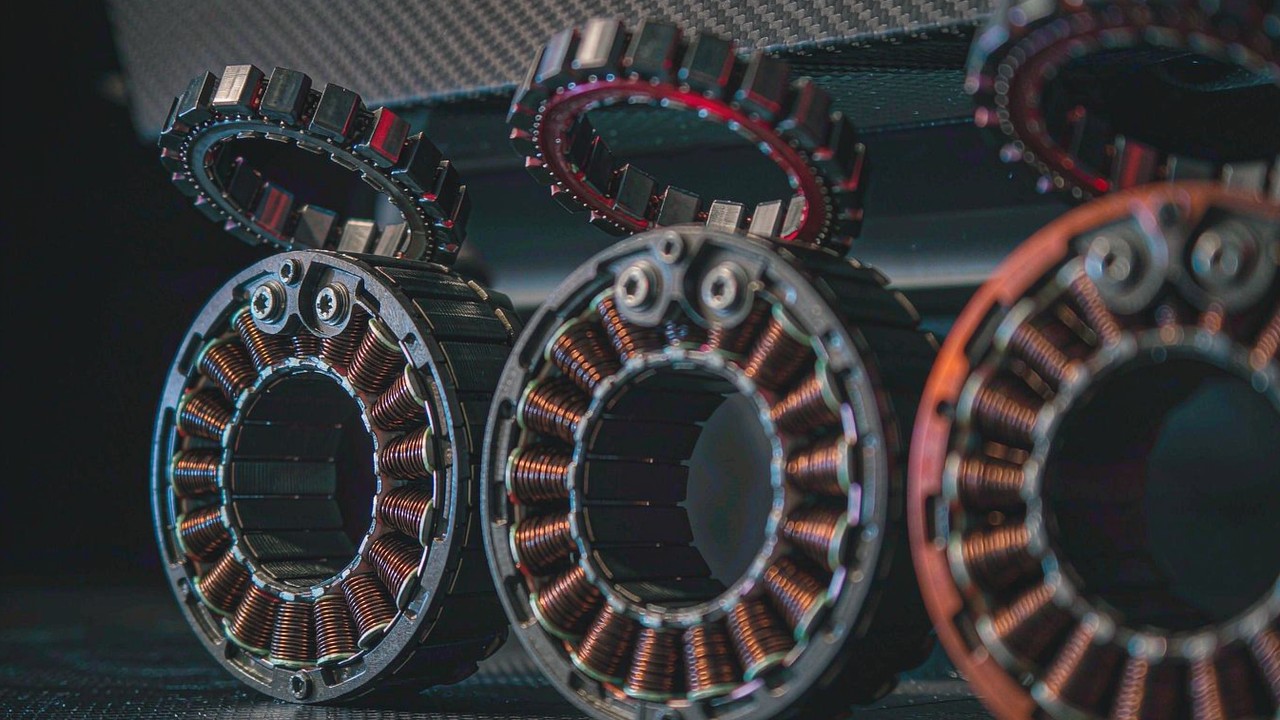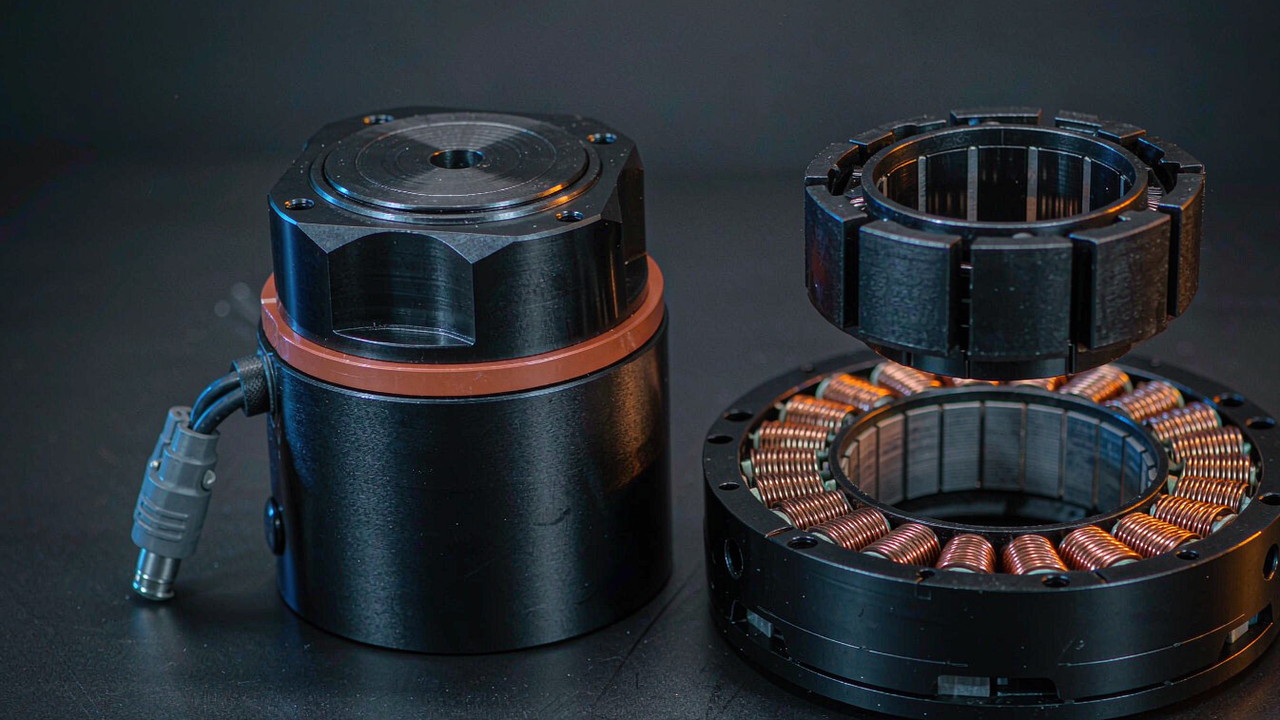
Dış İskelet için BLDC motorlar tasarımı iki yerden birine iner ve çatallanma erken gelir. Ya eklem, çerçevesiz bir tork motorunun etrafında kurulur - stator ile rotor ayrı parçalar olarak verilir; gövde yok, rulman yok, geri bildirim yok - ya da sızdırmaz, redüksiyonlu ve cıvatalanmaya hazır biçimde gelen entegre bir aktüatörün etrafında kurulur. İki yolun içinde de birbirine çok benzeyen fırçasız makineler çalışır ve bunlar bir tasarım incelemesinde birbirinin yerini tutmaz. Biri eklem yapısını, rulman seçimini, enkoderi ve sürücüyü mühendislik ekibinin tarafına koyar; diğeri bunları üreticinin tasarladığı bitmiş bir modülün içine yerleştirir. Bu kılavuz, iki mimariyi bir giyilebilir eklem kararını gerçekten etkileyen gereksinimler üzerinde karşı karşıya koyar - uzuvdaki kütle, rijitlik, termal yol, gövde ölçüsü ve entegrasyon emeği - çerçevesiz tarafta 105 g ile 710 g, entegre tarafta 260 g ile 570 g aralığını kapsayan yedi kayıtlı üniteyle.
Aşağıdaki karşılaştırma, bilinçli olarak bir dişli kutusunun aynı tarafında ölçülmeyen ürünleri bir araya getirir; çünkü bu uyumsuzluğun kendisi karardır. Bu makaledeki her değer, üreticinin yayımladığı spesifikasyondan, yani ToBMS ürün kaydında o ünite için tutulan değerden alınmıştır; göründükleri yerde türetilmiş olarak etiketlenen birim dönüşümleri ve yoğunluk aritmetiği hariç. Burada hiçbir şey tahmin edilmemiştir ve kayıtlı olmayan bir değer doldurulmak yerine eksik olarak belirtilmiştir.
Hızlı yanıt
Bir ilk giyilebilir prototip için entegre bir aktüatör genellikle daha hızlıdır ve çoğu zaman toplam sistem olarak daha hafiftir. AKE60-8 KV80 260 g ağırlığındadır ve 8:1'lik bir kademe üzerinden 5 Nm anma ve 12.5 Nm tepe tork üretir; bu, 710 g'lık bir çerçevesiz motorun tek başına ürettiğinden daha fazla anma torktur. Etrafında tasarlanması gereken hiçbir şey yoktur: redüktör, rulman takımı ve sürücü kutunun içindedir.
Çerçevesiz bir kit, kısıt tork değil geometri olduğunda kazanır. Eklemin çıkışının eklemin kendisi olması gerekiyorsa - kalçada redüktörsüz, dolayısıyla boşluksuz bir doğrudan tahrik - anma değerde 4 Nm olan bir RO100 KV55 hiçbir dişli kutusuna ihtiyaç duymaz. Bir kablo demetinin eksenden geçmesi gerekiyorsa, ya da statorun aynı zamanda ısı emici işlevi gören bir baklaya cıvatalanması gerekiyorsa, ya da gövde ile uzuv tek bir işlenmiş parça ise, çerçevesiz bir kit buna izin veren tek yoldur. Bedeli mühendislik emeği ve artık ekibin kendi üstlendiği bir rulman-ve-enkoder tasarımıdır.
Her yolun gerçekte ne sağladığı
Ayırıcı çizgi motor değildir. İki yol da alan yönlendirmeli kontrol altında üç fazlı fırçasız makineler kullanır ve ikisi de aynı elle sarılmış stator havuzundan beslenir. Farklı olan, eksiksiz bir eklem mekanizmasının hangi parçalarının kutuda geldiğidir.
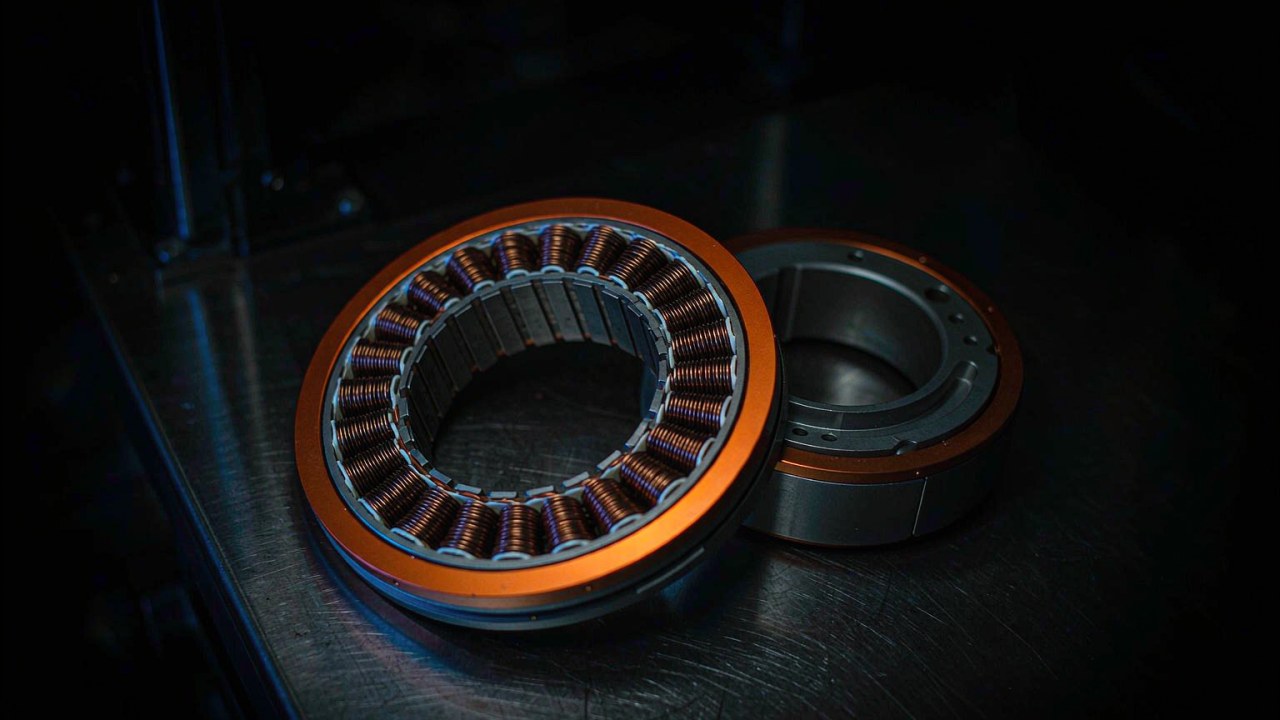
Çerçevesiz kit bir stator, bir rotor ve aralarında başka hiçbir şeydir
Çerçevesiz bir tork motoru iki gevşek parça hâlinde gönderilir. Stator sargıları ve laminasyonları taşır ve tasarımcının sağladığı yapıya monte edilir; rotor mıknatısları taşır ve yine tasarımcının sağladığı bir mile monte edilir. Gövde yok, çıkış flanşı yok, rulman takımı yok, enkoder yok ve sürücü elektroniği yok. Buna karşılık kit, üreticinin aksi hâlde taviz vermek zorunda kalacağı her arayüzü ortadan kaldırır. Kablo güzergâhı için geniş bir iç delik kullanılabilir - RI30 KV260 38 mm'lik bir gövdede 17 mm'lik bir iç delik taşır - ve montaj yüzeyi, ısı yolu ile eksenel uzunluğun tamamı verili koşullar olmaktan çıkıp birer tasarım değişkeni hâline gelir.
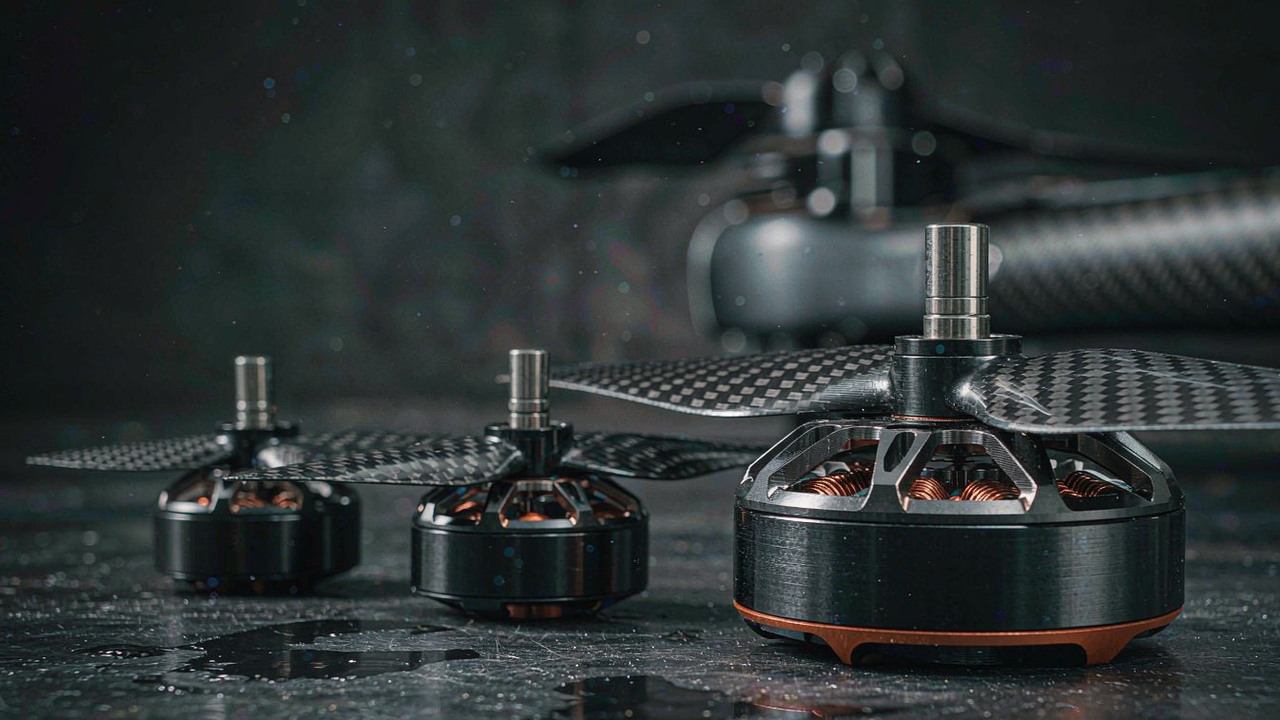
Entegre bir aktüatör monte edilmiş ve sızdırmaz olarak gelir
Entegre bir aktüatör bunun tersi düzenlemedir. Bir motor, bir planet redüksiyon kademesi, bir geri bildirim aygıtı ve bir sürücü kartı, tanımlı bir çıkış arayüzü ve tanımlı bir elektrik konnektörü olan tek bir gövde içinde birleştirilir. AK80-6 KV100 bunun açık bir örneğidir: 6:1 redüksiyon, 6 Nm anma ve 12 Nm tepe, 48 V'ta 340 W anma güç; hepsi 98 mm × 38.5 mm ölçülerinde, 485 g ağırlığındaki bir gövdenin içinde ve kayıtlı boşluk değeri 0.22. Değer, bu listedeki tek bir sayıda değil; tüm düzeneğin tek bir parça numarası, tek bir montaj deseni ve tek bir test verisi kümesi olmasındadır.
İki kutunun da içermediği parçalar
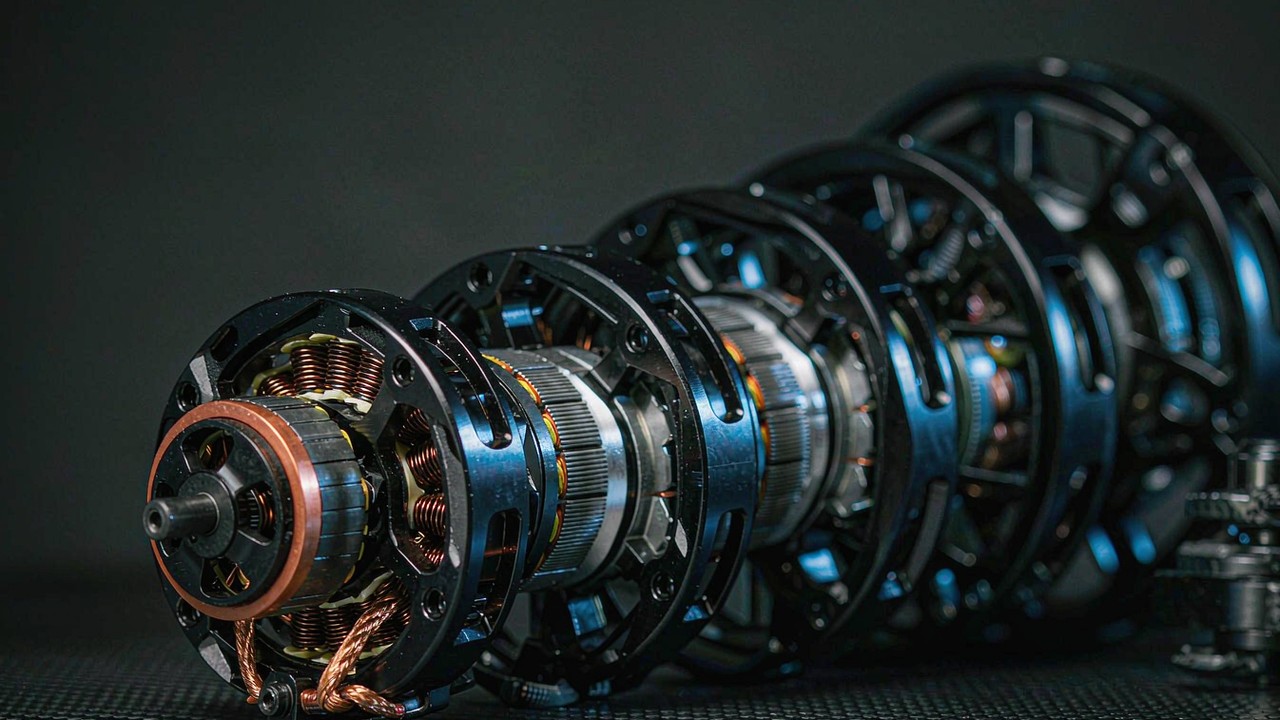
Hiçbir yol tek başına eksiksiz değildir ve boşluklar sistematiktir. Çerçevesiz yol; rulmanları, enkoder montajını, rotor-mil geçmesini, gövdeyi, soğutma yolunu ve tüm tahrik zincirini tasarlamayı mühendislik ekibine bırakır - bu, bir redüktörlü motor üreticisinin normalde üstlendiği iştir. Entegre yol ise ekibe üreticinin boşluğunu, üreticinin rulman ömrünü, üreticinin termal düşürmesini ve üreticinin gövde ölçüsünü kabul etmeyi, ve uzvu bunlara göre tasarlamayı, tersini değil, bırakır. Bir tasarımın bir eklemin yanında dar radyal alana ihtiyaç duyduğu ya da bir planet kademesinin sunamayacağı bir tork şeffaflığı gerektiği yerde, ikinci boşluk bağlayıcı olan hâline gelir.
Rotayı belirleyen beş gereksinim
İki ailenin spesifikasyon sayfaları benzer görünür ve farklı soruları yanıtlar. Giyilebilir işlerde beş gereksinim onları tutarlı biçimde ayırır.
Kütle, kullanıcının gerçekte hissettiği yerde
Kütle her eklemde aynı bedele sahip değildir. Bir Dış İskelet uygulamaları sayfasında aynı nominal tork değeri çok farklı ağırlıktaki ünitelerin karşısında görünür ve fark eşit dağılmaz: kalçada taşınan bir gram gövde tarafından taşınır; dizin distalindeki aynı gram ise her adımda hızlandırılıp yavaşlatılır. Çerçevesiz aralığın hafif ucunun, tork değerlerinin düşündürdüğünden daha önemli olmasının nedeni budur. RO50 KV108 Lite 105 g ağırlığındadır ve RI30 KV260 40 g ağırlığındadır ve ikisi de ekleme bir redüktör, bir rulman takımı ya da bir sürücü taşımaz.
Rijitlik, boşluk ve eklemin hissi
Doğrudan tahrikli çerçevesiz bir eklemde dişli kavraması yoktur, dolayısıyla kendi başına hiçbir boşluk getirmez. Entegre bir aktüatör, planet kademesinin boşluğunu taşır ve bu aralıkta kayıtlı değerler 0.15 ile 0.22 arasında değişir. Aşınmış bir eklemdeki boşluk, komut verilen destek profili ile kullanıcının algıladığı şey arasında bir histerezis olarak ortaya çıkar ve çıkış torkunu konum hatasından tahmin eden her kontrol yasasını zorlaştırır. Ayrıca daha ince bir etkinin altında yatar: bir redüksiyon kademesi, rotor eylemsizliğini çıkışta kabaca oranın karesiyle çarpar; bu nedenle redüksiyonlu bir modül, aynı çıkış torkundaki doğrudan tahrikli bir eklemden daha fazla eylemsizlik yansıtır ve yansıyan eylemsizlik, eklemin ne kadar şeffaf hissettirdiğini belirleyen terimlerden biridir.
Sargı ısısının nereye gittiği
Sürekli tork bir termal ifadedir ve termal yol iki yol arasında keskin biçimde farklıdır. Çerçevesiz bir stator normalde doğrudan bir metal baklaya cıvatalanır, böylece uzuv yapısı ısı emicinin bir parçası hâline gelir; üreticinin anma torku, tasarımcının yeniden üretmesi gereken koşulları varsayar. Sızdırmaz bir aktüatör, kendi gövdesi üzerinden, monte edildiği şeye doğru ısı verir; bu kullanışlıdır ama sabittir. Giyilebilir bir cihazda termal durum daha da karmaşıklaşır çünkü eklem sıklıkla bir giysi ya da bir manşetle örtülür. Tepe değer bir geçici durumu tarif eder, bir tutma durumunu değil; ve duruş desteği türünden bir görev dakikalarca anma tork isteyebilir.
Radyal alan ile eksenel alan
İki yol geometrik olarak farklı yönlerde başarısız olur. Bu aralıktaki iç rotorlu üniteler - aralarında RI50 KV100 ve RI80 V2.0 KV75 de var - rotoru statorun içinde taşır; dolayısıyla eksenel uzunluğu paket yüksekliği, radyal boyutu gövde çapı belirler ve düzeneğin ne kadar derin olacağına motor değil mekanizma karar verir. Sızdırmaz modüller neredeyse tek biçimde yassıdır; redüksiyon kademesi motor ekseni üzerinde üst üste gelir ve AKE serisi 69 mm ile 107.5 mm çap karşısında 25 mm ile 43.5 mm eksenel uzunluk aralığındadır. Anatomik eklemin yanına yanal olarak monte edilen bir eklem - dizde ve kalçada olağan düzen budur - bu biçimden iyi yararlanır; dar ve derin bir gövde ise yararlanmaz.
Neler şirket içine taşınır
Son gereksinim nadiren yazıya dökülür ve çoğu zaman sonucu belirler. Entegre bir aktüatör, bir mekanik tasarımı, bir rulman seçimini, bir enkoder montajını ve bir sürücü elektroniği paketini projeden çıkarıp bir üreticiye taşır. Çerçevesiz bir kit dördünü de içeri taşır ve onlarla birlikte rotor dengesini, mil geçmesini, enkoder hizalamasını ve düzeneğin sıcaklıkta gösterdiği davranışın sorumluluğunu da. Tek bir prototip için ikinci sütun pahalıdır; hacimde, ya da eklem geometrisinin ürün olduğu yerde, hedefe ulaşmanın tek yolu olabilir.
Çerçevesiz kitler ve entegre aktüatörler yan yana
Tablo, iki mimariden yedi kayıtlı üniteyi kütleye göre sıralı olarak toplar. Tork ve kütle değerleri her ToBMS ürün kaydında yayımlandığı gibidir.
| Model | Mimari | İndirgeme Oranı | Nominal Gerilim | Anma Torku | Tepe Tork | Ağırlık |
|---|---|---|---|---|---|---|
| RO50 KV108 Lite | Çerçevesiz kit | - | 24 V | 0.3 Nm | 0.9 Nm | 105 g |
| RI50 KV100 | Çerçevesiz kit | - | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g |
| AKE60-8 KV80 | Entegre aktüatör | 8:1 | 24 V | 5 Nm | 12.5 Nm | 260 g |
| RI80 V2.0 KV75 | Çerçevesiz kit | - | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g |
| AK80-6 KV100 | Entegre aktüatör | 6:1 | 48 V | 6 Nm | 12 Nm | 485 g |
| AKE80-8 KV30 | Entegre aktüatör | 8:1 | 48 V | 12 Nm | 30 Nm | 570 g |
| RO100 KV55 | Çerçevesiz kit | - | 48 V | 4 Nm | 12 Nm | 710 g |
Dört çerçevesiz kit ToBMS'in Çerçevesiz Tork Motorları kategorisinde yer alır; üç sızdırmaz ünite ise Robotik Aktüatörler ve Yarı Doğrudan Tahrik Aktüatörleri içinde yer alır. Redüksiyon sütunu çerçevesiz kitler için boş bırakılmıştır çünkü redüksiyon motorun bir özelliği değildir - tasarımcının cıvataladığı kademedir. AKE üniteleri için ToBMS kayıtlarında hiçbir anma güç değeri kayıtlı değildir, bu nedenle burada hiçbiri belirtilmemiştir. Gövde ölçüsü değerleri sütun sayısını okunur tutmak için tabloda değil metinde verilmiştir.
İlk örüntü, bu makalenin açıkça ortaya koymak için var olduğu örüntüdür. Tabloyu kütleye göre aşağı doğru okurken, 260 g'lık sızdırmaz modül, üstünde ve altındaki 411 g ve 710 g'lık çıplak motorlardan daha fazla anma tork üretir. Bu, motor kalitesiyle ilgili bir iddia değildir; bir redüksiyon kademesinin yaptığı şeydir. Çerçevesiz bir motorun anma torku motor miline ait bir değerdir; sızdırmaz bir modülün anma torku ise dişli kutusundan sonra ölçülen çıkış miline ait bir değerdir. İki sayı bir oranın farklı taraflarındadır ve hangi tarafın belirtildiği söylenmeden karşılaştırılamaz.
İkinci örüntü gerilim ayrımıdır. En hafif üç ünite tek bir gerilim kaydeder - RO50 KV108 Lite için 24 V, temel anma değerinde RI50 KV100 ve AKE60-8 KV80 için 24 V - oysa yalnızca RI50 KV100 36 V ve 48 V’u da kabul eder. 485 g'dan yukarıya doğru tablodaki her ünite 48 V kaydeder; bu da motoru değil batarya paketini belirleyen sayıdır. Giyilebilir bir cihaz için bu genellikle erken netleşir, çünkü motordan çok giysi için zaten seçilmiş olan batarya kimyasını ve konnektör setini izler.
Üçüncü örüntü, çıplak motorların birbirlerinden çıkış hızında ne kadar az farklılaştığıdır. Buradaki çerçevesiz üniteler herhangi bir redüksiyondan önce 1090 rpm ile 2100 rpm arasında anma hız kaydeder; sızdırmaz üniteler ise kendilerininkinden sonra 150 rpm ile 603 rpm kaydeder. Biyomekanik literatürüyle örtüşen sayı motorda değil eklemdeki hızdır ve çerçevesiz tarafta bu yalnızca redüksiyon seçildikten sonra mevcuttur.
Karşılaştırmayı adil biçimde okumak
Üç büyüklük, iki mimaride de aynı anlama geliyormuş gibi rutin olarak alıntılanır. Gelmezler ve tanımlar ayrıldığında her biri bir sıralamayı tersine çevirir.
Kilogram başına tork iki farklı büyüklüktür
Anma torku kütleye bölmek, tablo boyunca karşılaştırılabilir görünen ama olmayan bir değer verir. Oranın motor tarafında, kayıtlı değerler RO50 KV108 Lite için yaklaşık 2.9 Nm/kg, RI50 KV100 için 3.2 Nm/kg, RI80 V2.0 KV75 için 3.5 Nm/kg ve RO100 KV55 için 5.6 Nm/kg'dır. Çıkış tarafında ise aynı aritmetik AKE60-8 KV80 için anma değerde yaklaşık 19 Nm/kg, AKE80-8 KV30 için 21 Nm/kg ve AK80-6 KV100 için 12 Nm/kg verir; tepe torka geçildiğinde bunlar sırasıyla 48, 53 ve 25 Nm/kg'a yükselir. Bunların hepsi burada kayıtlı torku kayıtlı kütleye bölerek türetilmiştir. İki grup yaklaşık dört ile altı kat farklıdır ve bu farkın hiçbiri tasarım payı olarak kullanılamaz - bu, yoğunluk olarak ifade edilmiş redüksiyon oranıdır.
Hız, redüktörün karşıt taraflarında ölçülür
Kayıtlı hız değerleri aynı asimetriyi doğrular. AKE60-8 KV80, çıkışta anma 180 rpm ve yüksüz 240 rpm döner; bu yaklaşık saniyede 1080 ve 1440 derece eder; AKE80-8 KV30 ise 150 ve 195 rpm, yani yaklaşık saniyede 900 ve 1170 derece kaydeder. Daha hızlı 6:1 kademesiyle AK80-6 KV100, anma 603 rpm ve yüksüz 800 rpm kaydeder; çıkışta kabaca saniyede 3620 ve 4800 derece. Çerçevesiz üniteler bir mertebe daha yüksek motor hızları kaydeder - RO100 KV55 anma 2000 rpm döner, yaklaşık saniyede 12000 derece - ama bu hız ekleme ancak tasarım doğrudan tahrik ya da çok sığ bir redüksiyon kullanıyorsa ulaşır. Buradaki tüm dönüşümler kayıtlı rpm'i altıyla çarpar ve yayımlanmış değil türetilmiştir.
Akım güç kademesine aittir
Bu karşılaştırmadaki her ünite için anma ve tepe akım kayıtlıdır ve bunlar yalnızca motoru tanımlamaz. AKE60-8 KV80 ile AKE80-8 KV30 ikisi de anma 4.8 A ve tepe 12 A kaydederken sırasıyla 5 Nm ve 12 Nm anma tork verir; bu sargının değil farklı veri yolu geriliminin etkisidir. RO100 KV55 anma 20 A ve tepe 62 A kaydeder. Çerçevesiz bir kitin akım değerleri sargı için belirtilir; kablo demeti, sürücü ve termal tasarımın tamamı mühendislik ekibi tarafından sağlanır, dolayısıyla akım bütçesi okunmak yerine kurulmak zorundadır. Sızdırmaz ünitelerde olduğu gibi bir sürücü kartının dahil olduğu yerde, kayıtlı akım aynı zamanda o kartın kabiliyeti hakkında bir ifadedir.
Giyilebilir bir eklem için dört çerçevesiz kit
Çerçevesiz aralık 20 g ile 710 g arasını kapsar ve içindeki dört ünite, giyilebilir durumu distal eklemlerden proksimal olanlara kadar kapsar.
RI50 KV100 ve RO50 KV108 Lite - hafif, yüksek hızlı uç
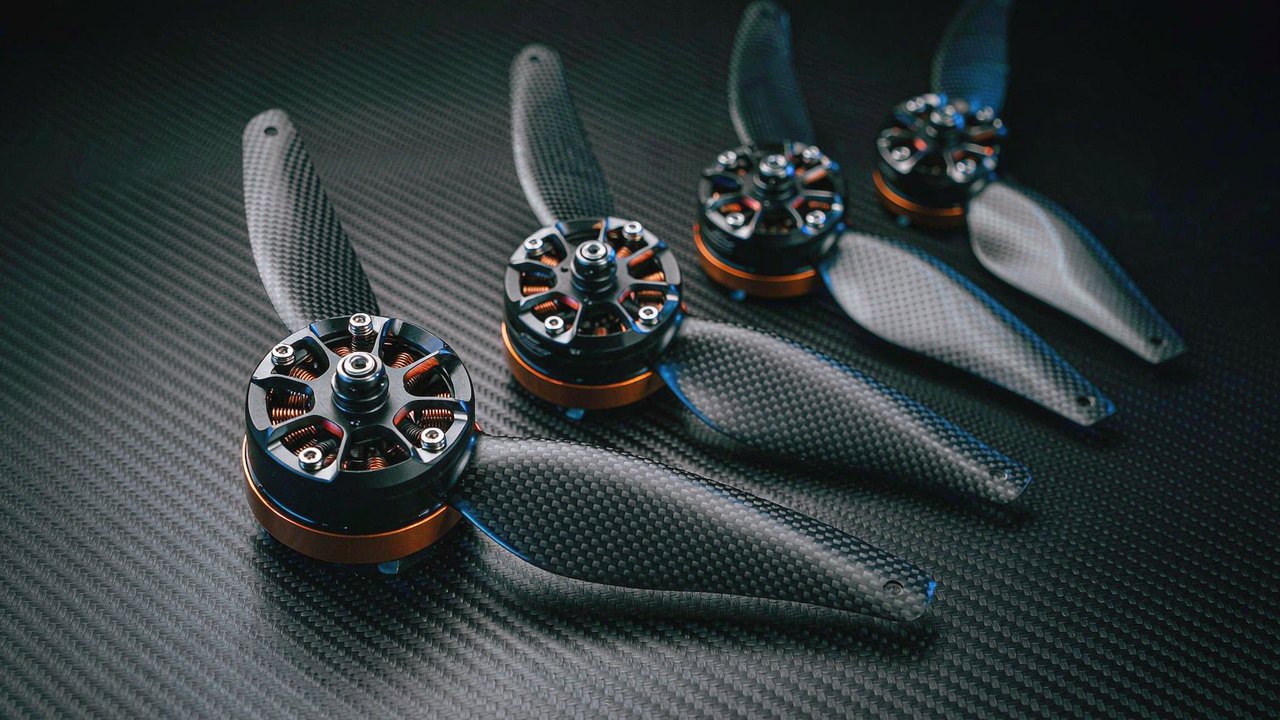
RI50 KV100, 24 V ile 48 V sistemler için sunulan bir iç rotorlu motordur: 0.58 Nm anma ve 1.67 Nm tepe, 66 W anma güç, 180.8 g ve 54 mm çaplı, 27 mm derinliğinde bir gövde; 24 V'ta kayıtlı anma hızı 1090 rpm. Genel bakışı dış iskeletleri doğrudan dört ayaklıların ve robotik kol eklemlerinin yanında anar. Onu bir eklem için ilginç kılan aritmetik, tablonun gizlediği aritmetiktir: 8:1'lik bir kademe takıldığında anma tork yaklaşık 136 rpm'de yaklaşık 4.6 Nm olur - redüktör kayıplarından önce - ki bu, aynı redüksiyonda 260 g'lık sızdırmaz modülün çıkışına yakındır. Çıplak motor modülden daha hafiftir; redüktör, rulmanlar, enkoder ve sürücü aradaki farktır ve hepsi projeye taşınır.
Üreticinin RO50 Lite tanıtımı; işbirlikçi robotlara, dış iskeletlere ve hassas otomasyona yönelmiş bir çerçevesiz motor - bir eklemin etrafında sızdırmaz bir kap taşıyamadığı durum.
ToBMS video sayfasıYouTube'da izleRO50 KV108 Lite, aynı yolun en hafif ucunda, 61.7 mm × 14.5 mm ölçülerindeki bir gövdede 105 g ağırlığında durur; 24 V veri yolunda 0.3 Nm anma ve 0.9 Nm tepe ile 66 W anma güç verir. Giyilebilir işlerde iki ayrıntı önemlidir: 61.7 mm'lik gövdesi yalnızca 14.5 mm derinliğindedir ve kendi açıklamasındaki geniş iç delik göndermesi, eklem ekseninden kablo geçişine işaret eder. Hiçbir ünite kendi geri bildirimini taşımaz - RO40 KV140 ve RO50 KV108 Lite varyantları açıkça Hall sensörü olmadan sunulur ve ToBMS kayıtlarında hiç enkoder spesifikasyon alanı yoktur - dolayısıyla geri bildirim aygıtı, sızdırmaz tarafta sabit bir özellik olduğu tam da o biçimde, çerçevesiz tarafta bir tasarım kararıdır.
RI80 V2.0 KV75 - iç rotorlu aralığın ortası
RI80 V2.0 KV75, 85 mm çaplı 411 g'lık bir gövdeden, seçilebilir 24/36/48 V veri yolunda 172 W anma güçle ve 24 V'ta 1135 rpm anma hızla 1.45 Nm anma ve 4.1 Nm tepe değere yükselir. Genel bakışı insansı robotları, dış iskeletleri, dört ayaklıları ve ağır eklem modüllerini listeler. Kayıt 27.6 A tepe akım ve 9.4 A anma akım verir; ayrıca 172 W anma güç - sızdırmaz ünitelerin aksine burada anma güç değeri eksik değildir, dolayısıyla en azından sürekli bir bütçe kayıttan başlatılabilir.
RO100 KV55 - eklemin kendisi gövde olduğunda
RO100 KV55 bu karşılaştırmadaki en büyük ünitedir: 4 Nm anma ve 12 Nm tepe, 48 V'ta 838 W anma güç, 113.5 mm × 36.2 mm ölçülerindeki bir gövdede 710 g, 21 kutup çifti; anma ve tepe akımları 20 A ve 62 A. Bu makaledeki merkezi ödünleşimin en açık örneğidir. Doğrudan tahrikli bir eklem olarak, dişli kavraması olmadan, dolayısıyla bir redüksiyonun getirdiği boşluk olmadan sürekli 4 Nm verir ve anma 2000 rpm döner - yaklaşık saniyede 12000 derece - ki bu tablodaki herhangi bir redüksiyonlu üniteden çok daha fazla çıkış hızıdır. Buna karşılık, 260 g'lık sızdırmaz bir modülden biraz daha az anma tork üretmek için 710 g ağırlığındadır ve sızdırmaz modülün zaten içerdiği bir rulman takımına, bir enkodere ve bir sürücüye ihtiyaç duyar. Eklem rijit, hızlı ve sessiz olmak zorunda olduğunda doğru yanıttır; uzuvdaki kütle baskın olduğunda yanlış yanıttır.
Biri belgelenmiş kuruluma sahip üç entegre aktüatör
Karşılaştırmanın sızdırmaz tarafı, aynı eklem konumlarını entegrasyon işinin çok daha küçük bir kısmıyla kapsar; bedeli üreticinin gövde ölçüsü, boşluğu ve termal düşürmesidir.
AKE60-8 KV80 - karşılaştırmadaki en küçük sızdırmaz modül
AKE60-8 KV80, 69 mm × 25 mm ölçülerindeki bir gövdede 260 g'dır; 24 V veri yolunda 8:1'lik bir kademe üzerinden 5 Nm anma ve 12.5 Nm tepe tork verir; anma 180 rpm ve yüksüz 240 rpm, 4.8 A anma ve 12 A tepe ve kayıtlı boşluk 0.15. Genel bakışı onu kompakt insansı ve dış iskelet eklemlerine yerleştirir. Onu, distal bir eklemde yerini aldığı çerçevesiz kitlerden iki özellik ayırır: bu karşılaştırmada tek bir 24 V anma değerinde olan tek ünitedir ve 14 kutup çifti, daha büyük modüllerde kayıtlı 21'den farklıdır; bu da komütasyon gereksinimlerini değiştirir. Onu 48 V'luk bir proksimal üniteyle karıştırmak iki dağıtım anlamına gelir.
AK80-6 KV100 - belgelenmiş bir dış iskelet yapımındaki modül
AK80-6 KV100, burada giyilebilir bir platformda kayıtlı bir kurulumu olan tek ünitedir. 48 V'ta 340 W anma güçle 6 Nm anma ve 12 Nm tepe değere ulaşmak için 6:1'lik bir redüksiyon kullanır; anma 603 rpm ve yüksüz 800 rpm, 9.7 A anma ve 20 A tepe; 98 mm × 38.5 mm ölçülerindeki bir gövdede 485 g ağırlığındadır ve kayıtlı boşluğu 0.22. Genel bakışı dış iskeletleri ve dört ayaklı robotları anar ve üretici, ünitenin Georgia Institute of Technology'de geliştirilen iki taraflı bir alt ekstremite dış iskeletini sürdüğü bir gösterim yayımlamıştır. Entegre yolu değerlendiren bir ekip için bu, bu karşılaştırmadaki çerçevesiz kitlerin karşılayamayacağı bir veri noktasıdır: modül uygulamada çalıştırılmıştır.
AK80-6 KV100'ün Georgia Tech'te yapılmış iki taraflı bir alt ekstremite dış iskeletini sürdüğü iki dakikalık bir gösterim - bu karşılaştırmada entegre yol için bir referans yapıma en yakın şey.
ToBMS video sayfasıYouTube'da izleAKE80-8 KV30 - gereksinim tepe 30 Nm olduğunda
AKE80-8 KV30, sızdırmaz tarafı 87 mm × 32 mm ölçülerindeki bir gövdede 570 g'dan 12 Nm anma ve 30 Nm tepe değere yükseltir; 48 V veri yolunda, anma 150 rpm ve yüksüz 195 rpm, 4.8 A anma ve 12 A tepe ve aynı kayıtlı boşluk 0.15. Genel bakışı onu dış iskeletlere, rehabilitasyon robotlarına ve bacaklı eklemlere koyar ve kendi spesifikasyonu doğrudan bir tork yoğunluğu değeri belirtir. Entegre yolun kompakt seçenek olmaktan çıkıp güçlü seçenek olmaya başladığı nokta burasıdır: tablonun çerçevesiz yarısında hiçbir şey bir redüktör olmadan tepe 30 Nm'ye ulaşmaz ve oradaki en büyük çıplak motor 710 g'dan tepe 12 Nm üretir.
Her yolun sonunda nerede kullanıldığı
Aynı yedi ünite giyilebilir kategoriler boyunca görünür ve yollar arasındaki ayrım platformu değil eklemi izler.
Destekli yürüyüş ve yük taşıma
Kalça-diz-ayak bileği destek cihazları sızdırmaz modüller için baskın kullanım durumudur ve örüntü proksimalden distale doğrudur: kalçada en yoğun ünite, dizde orta bir ünite, ayak bileğinde en hafif olan. Gerekçe, her eklemin tek başına tork talebi değil, distal kütlenin birikimli metabolik maliyetidir. Tam da bu nedenle Dış İskelet aktüatörleri genellikle distal uçtan geriye doğru seçilir; çerçevesiz kitler ise resme ayak bileğinde ve dizde girer - orada uzuv, statoru taşıyacak biçimde işlenebilir ve eklem geometrisi sahiplenmeye değerdir.
Kliniğe dayalı rehabilitasyon düzenekleri
Sabit bir düzenek bataryayı kullanıcının üzerinden alır; bu, kütle argümanını ve veri yolu gerilimi kararını bir çırpıda gevşetir. Geriye düzgünlük, kuvvet sadakati ve eklemin, ona yardım edemeyebilecek bir hastaya karşı nasıl davrandığı kalır. Çerçevesiz yol bu duruma iyi uyar çünkü stator, aynı zamanda ısı emici işlevi gören büyük, topraklanmış bir çerçeveye cıvatalanabilir ve doğrudan tahrik, tork tahminini karmaşıklaştıran boşluk histerezisini önler. Sızdırmaz modüller burada da görünür; genel bakışları rehabilitasyonu dış iskeletlerin yanında anar ve daha geniş Rehabilitasyon Robotu alanı yakından ilişkili cihazları kapsar.
Üst ekstremite ve el arayüzleri
Omuz ve dirsek desteği, giyilebilir işlerdeki en zor paketleme sorununu yoğunlaştırır: yardıma ihtiyaç duyan eklem gövdeye yakındır ve üzerine monte edilen her şey hemen rahatsızlık yaratır. 100 g'ın altındaki çerçevesiz üniteler doğal uyumdur ve 17 mm'lik iç deliğiyle RI30 KV260, omuz ekseninden kablo geçişini doğrudan ele alır. Bir cihazın üst gövdenin birkaç serbestlik derecesi boyunca yardıma ihtiyaç duyduğu yerde, daha geniş İnsansı Robot alanı aynı eklem sınıflarını başka form faktörlerinde kapsar ve Eklem Modülü seçimi sızdırmaz yolu daha ileri taşır.
Seçim kontrol listesi
Rota normalde motordan çok önce sabitlenir, çünkü bir Dış İskelet eklemi ile çevresindeki kablo güzergâhının geometrisi bu yanıtın etrafında tasarlanır. Bu kontroller o donma noktasından önce yapılmalıdır.
Eklemin motordan önce sabitlenmesi
- Redüksiyon oranının bir tasarım değişkeni mi yoksa verili bir koşul mu olduğu yazılmalıdır. Veriliyse, bu kararı entegre yol zaten üstlenmiştir; değişkense, ona bir oran bağlanana kadar hiçbir çerçevesiz tork değeri bir anlam taşımaz.
- Boşluk bütçesi ve bunun ne satın aldığı ortaya konmalıdır. Doğrudan tahrik dişli kavramasından hiçbir boşluk getirmez, bu aralıktaki bir planet kademesi 0.15 ile 0.22 kaydeder ve bu alanın birimi daha geniş aktüatör aralığı boyunca tutarlı değildir - yay dakikası mı derece mi, hangi torkta, üreticiyle doğrulanmalıdır.
- Sürekli tork gereksinimi geçici duruma değil tutma durumuna göre sabitlenmeli ve tüm tutma süresi boyunca anma torka karşı konmalıdır.
Neler şirket içine taşınır
- Çerçevesiz kitin içermediği her parça sıralanmalıdır - rulman takımı, enkoder, mil geçmesi, gövde, termal yol, sürücü - ve yalnızca parçalar değil mühendislik süresi de fiyatlandırılmalıdır.
- Stator montaj yüzeyi termal anma değerine karşı kontrol edilmelidir. Bir veri sayfasındaki anma değeri, tasarımın gerçekten sağlaması gereken bir ısı yolunu varsayar.
- Rotor dengesinin, enkoder hizalamasının ve düzeneğin sıcaklıkta gösterdiği davranışın kime ait olduğuna karar verilmeli, ardından arayüz tanımına yazılmalıdır.
Kayıt boşluklarının üreticiyle kapatılması
- AKE60-8 KV80 ile AKE80-8 KV30 hiç anma güç değeri kaydetmez, dolayısıyla sızdırmaz modüller için sürekli güç bütçesi veri sayfasından gelmek zorundadır; AK80-6 KV100 ise bir tane taşır: 340 W.
- Bu karşılaştırmadaki sızdırmaz seri için hiçbir mil, delik ya da diş ölçüsü kayıtlı değildir, dolayısıyla cıvata desenleri ve kaldıraç kolları yalnızca kayıttan netleştirilemez.
- RI80 V2.0 KV75, 27.6 A tepe akım ve 9.4 A anma akım kaydeder; tepe akım değerinin ardındaki görev penceresi, bir güç kademesi buna göre boyutlandırılmadan önce üreticinin spesifikasyonuna karşı doğrulanmalıdır.
Sıkça sorulan sorular
QNeden 260 g'lık bir entegre aktüatör, 710 g'lık bir çerçevesiz motordan daha fazla tork üretir?
Çünkü iki değer bir dişli kutusunun karşıt taraflarında ölçülür. Çerçevesiz motorun 4 Nm'si bir motor mili anma değeridir; sızdırmaz modülün 5 Nm'si 8:1'lik bir kademeden sonra ölçülen bir çıkış mili anma değeridir. Aynı 8:1'lik kademe çerçevesiz motora takılsa çıkışı, redüktör kayıplarından önce kabaca 32 Nm’ye çıkardı ve modülün 5 Nm’sinin üzerine düşerdi - ama aynı zamanda sızdırmaz modülün zaten içerdiği redüktörü, rulman takımını, enkoderi ve sürücüyü de eklerdi. Kabaca 5.6 Nm/kg ile kabaca 19 Nm/kg arasındaki yoğunluk farkı, bir karşılaştırma olarak ifade edilmiş redüksiyon oranıdır, bir pay değil.
QBir dış iskelet eklemi için çerçevesiz kit ne zaman daha iyi yoldur?
Bağlayıcı kısıt tork değil geometri, rijitlik ya da entegrasyon yolu olduğunda. Doğrudan tahrik dişli kavramasını ve dolayısıyla getirdiği boşluğu ortadan kaldırır; bir metal baklaya cıvatalanmış stator uzuv yapısını bir ısı emiciye çevirir; geniş bir iç delik kablo demetinin eklem ekseninden geçmesine izin verir; ve gövdesi ile baklası tek bir işlenmiş parça olan bir eklem, sızdırmaz bir kap etrafında hiç kurulamaz. Bedeli, rulman takımının, enkoderin, sürücünün ve termal tasarımın hepsinin şirket içine taşınmasıdır.
QDaha düşük bir redüksiyon oranı her zaman daha iyi geri tahrik edilebilirlik mi demektir?
Düşük bir oran, bir dişli trenini çıkış tarafından genellikle yüksek bir orana göre daha kolay sürülebilir bırakır ve yansıyan rotor eylemsizliğini daha küçük bir katsayıyla çarpar; düşük oranlı kademelerin giyilebilir işlerde tekrar tekrar görünmesinin nedeni budur. Tek terim bu değildir: redüksiyondaki sürtünme, rulman sürtünmesi ve sürücünün güçsüz durumdaki davranışı da önemlidir ve bunların hiçbiri bu karşılaştırmadaki üniteler için kayıtlı değildir. Doğrudan tahrikli çerçevesiz bir eklem redüksiyon terimini tamamen ortadan kaldırır ama diğer üçünü bırakır.
QSızdırmaz üniteler ne kadar boşluk kaydeder?
AKE60-8 KV80, AKE80-8 KV30 ve AKE90-8 KV35 hepsi 0.15 kaydeder, AK80-6 KV100 0.22 ve AK70-10 KV100 0.2 kaydeder. ToBMS boşluk alanı daha geniş aktüatör aralığı boyunca tutarlı bir birimle kayıtlı değildir, dolayısıyla bunlar doğrulanmış yay dakikası değerleri olarak değil gösterge niteliğinde kabul edilmelidir. Üreticinin yay dakikası mı yoksa derece mi belirttiği, hangi torkta ve alıştırma öncesinde mi sonrasında mı olduğu doğrulanmalıdır.
Qİlk prototip için hangi yol uygundur?
Çoğu durumda entegre bir aktüatör. Bir mekanik tasarımı, bir rulman seçimini, bir enkoder montajını ve bir sürücü paketini takvimden çıkarır ve yayımlanmış test verisiyle gelir. Çerçevesiz bir kit, eklem geometrisi projenin kanıtlamaya çalıştığı şeyin bir parçası olduğunda, uzuv zaten işleniyorsa, ya da tasarım üreticinin gövde ölçüsünün, boşluğunun veya termal düşürmesinin bağlayıcı kısıt hâline geldiği noktaya çoktan ulaşmışsa, fazladan emeğe değer.
QBu üniteler için neler üreticinin veri sayfasında yer alır?
Özellikle üç şey. AKE modülleri için hiç anma güç değeri kayıtlı değildir, dolayısıyla sürekli güç bütçelemesi veri sayfasından gelmek zorundadır. Sızdırmaz seri için hiçbir mil, delik ya da diş ölçüsü kayıtlı değildir, dolayısıyla mekanik arayüz kayıttan çizilemez. Ve ne çerçevesiz kitler ne de AKE serisi için hiçbir enkoder spesifikasyonu kayıtlı değildir, dolayısıyla bir denetleyici seçilmeden önce geri bildirim çözünürlüğü, protokolü ve çarpanı üreticiyle doğrulanmalıdır. Eksik olan bir değer doldurulmak yerine metinde adlandırılmıştır.
Resmî kaynaklar
CubeMars her motor ve modül için bir spesifikasyon sayfası yayımlar ve üçüncü taraf özetleri değil bu sayfalar termal anma değerleri, geri bildirim ayrıntıları, mekanik çizimler ve güncel ürün yazılımı için referanstır. Burada ele alınan üniteler için üretici sayfaları, çerçevesiz tarafta RI50 KV100, RI80 V2.0 KV75 ve RO100 KV55 ile sızdırmaz tarafta AKE60-8 KV80, AK80-6 KV100 ve AKE80-8 KV30 sayfalarıdır. Bir ToBMS kaydının sessiz kaldığı yerlerde - anma güç, arayüz ölçüleri, geri bildirim spesifikasyonu, boşluk birimi - boşluğu kapatacak yer bu sayfalar ya da ilgili veri sayfasıdır.
Sonraki adım
Okumaktan bir kısa listeye geçmek için üç araç sırayla iş görür: çerçevesiz kitler Çerçevesiz Tork Motorları kategorisinde, sızdırmaz üniteler Robotik Aktüatörler ve Yarı Doğrudan Tahrik Aktüatörleri kategorilerinde yer alır; adaylar Seçim ile tork, gerilim ve kütleye göre daraltılabilir ve seçilen üniteler Ürün Karşılaştırma ile birbirine karşı konabilir.
Dört ToBMS rehberi buradan yanlara uzanır. Çerçevesiz Tork Motorları: Robot Eklemleri İçin Stator ve Rotor Kiti Seçimi tüm stator-ve-rotor aralığını kapsar, Dış iskelet aktüatörleri: 260 g'dan 1.4 kg'a üç CubeMars QDD modülü sızdırmaz düşük oranlı yolu kalça, diz ve ayak bileği boyunca götürür, Yarı Doğrudan Tahrik Aktüatörleri: 8:1 Oranın Sağladığı redüksiyon kademesinin kendisinin neyi değiştirdiğini açıklar ve Eklem modülü nasıl seçilir: 190 g'dan 1.4 kg'a beş CubeMars aktüatör bu ünitelerin çevresindeki daha geniş sızdırmaz aileleri kapsar. Tek bir aralığın ötesindeki karşılaştırmalar için Dış İskeletler için BLDC motorlar ürün yelpazesinin tamamındaki kayıtlı eşleşmeleri toplar.
Kısa versiyon: önce redüksiyon oranının verili mi yoksa değişken mi olduğuna karar verilmelidir, çünkü bu tek yanıt rotayı seçer. Veriliyse, entegre aktüatör kararı zaten vermiştir ve geriye kalan iş, uzvu onun gövde ölçüsü, boşluğu ve termal düşürmesi etrafına uydurmaktır. Değişkense, yalnızca motor tarafındaki değerler motor tarafındaki değerlerle karşılaştırılmalı, torku karşılaştırmadan önce iki tarafa da oran eklenmeli ve rulman takımı, enkoder ile sürücü çerçevesiz seçeneğin maliyetinin bir parçası olarak sayılmalıdır.