Kogging torku, bir BLDC motor tarafından hiçbir akım uygulanmamışken bile üretilen küçük ve inatçı kogging kademesi torkudur — rotor mıknatısları ile stator dişleri arasındaki manyetik çekim, gücü kesilmiş bir milin belli açısal konumları tercih etmesine yol açar. Hızla dönen bir pervane motorunda bozulma frekansı, tahrik edilen sistemin ona neredeyse tepki veremeyeceği kadar yükselir. Bir kamera gimbalında, doğrudan tahrikli bir robot ekleminde veya saniyede birkaç derece ilerleyen bir yönlendirme mekanizmasında ise aynı etki, akıcı hareket ile görünür bir kademeli geçiş arasındaki farkı belirler. Bu rehber, kogging torkunun nereden geldiğini, hangi tasarım seçimlerinin onu bastırdığını ve veri sayfası sessiz kaldığında nasıl değerlendirileceğini açıklıyor.
Kısa Yanıt
Kogging torku, rotor mıknatıslarının oluklu statora karşı en düşük relüktanslı konumları aramasından kaynaklanan, konuma bağlı bir bozucu torktur. Akım gerektirmez, devir başına birçok kez tekrarlanır ve en çok durmaya yakın, yavaş sürekli harekette ve sık yavaş hızlı yön değişimlerinde önem taşır; çünkü bu rejimlerde rotor ataleti onu artık yumuşatamaz. Yavaş pan hızında gözle görülür biçimde seğiren bir gimbal ekseni veya titrek davranış olmadan kesin bir açıyı tutamayan bir robot eklemi, genellikle denetleyici arızası değil kogging kademesi gösterir.
Bastırma, bir kontrol sorunundan önce bir motor tasarımı sorunudur: kesirli oluk sargısı düzenleri, eğim (skew) uygulanmış mıknatıslar veya stator dişleri, biçimlendirilmiş mıknatıs yayları ve oluksuz (slotless) yapılar tümüyle mekanizmayı kaynağında hedeflerken, daha yüksek kutup sayıları doğrudan tahrikli tasarımlarda kogging kademesi bozulmasını daha yüksek bir mekânsal frekansa kaydırabilir. Bir ürün sayfası sayı basmıyorsa — çoğu basmaz — kutup ve oluk verileri, elle yapılan bir geri tahrik ve düşük hızlı akım dalgalanması testi, bir sayının pratik yerine geçenlerdir.
Kogging Torku Nedir
Oluğa sahip her fırçasız motor bu etkiyi bir ölçüde taşır. Kogging torkunu anlamak üç fikir gerektirir: rotorun neden hiç tercih edilen konumları bulundurduğu, bozulmanın neden hızla birlikte söndüğü ve bunun, yalnızca motor tahrik edildiğinde ortaya çıkan daha geniş tork dalgalanması ailesiyle neden karıştırılmaması gerektiği.
Tercih edilen manyetik konumlar
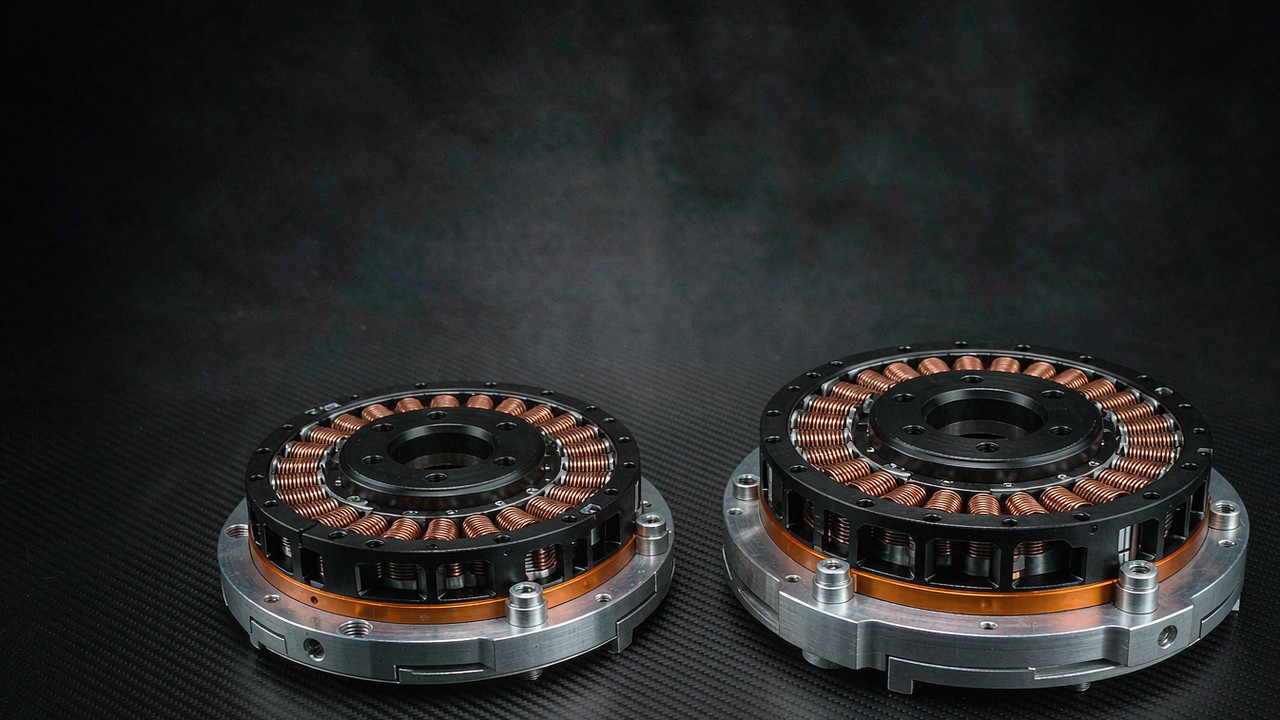
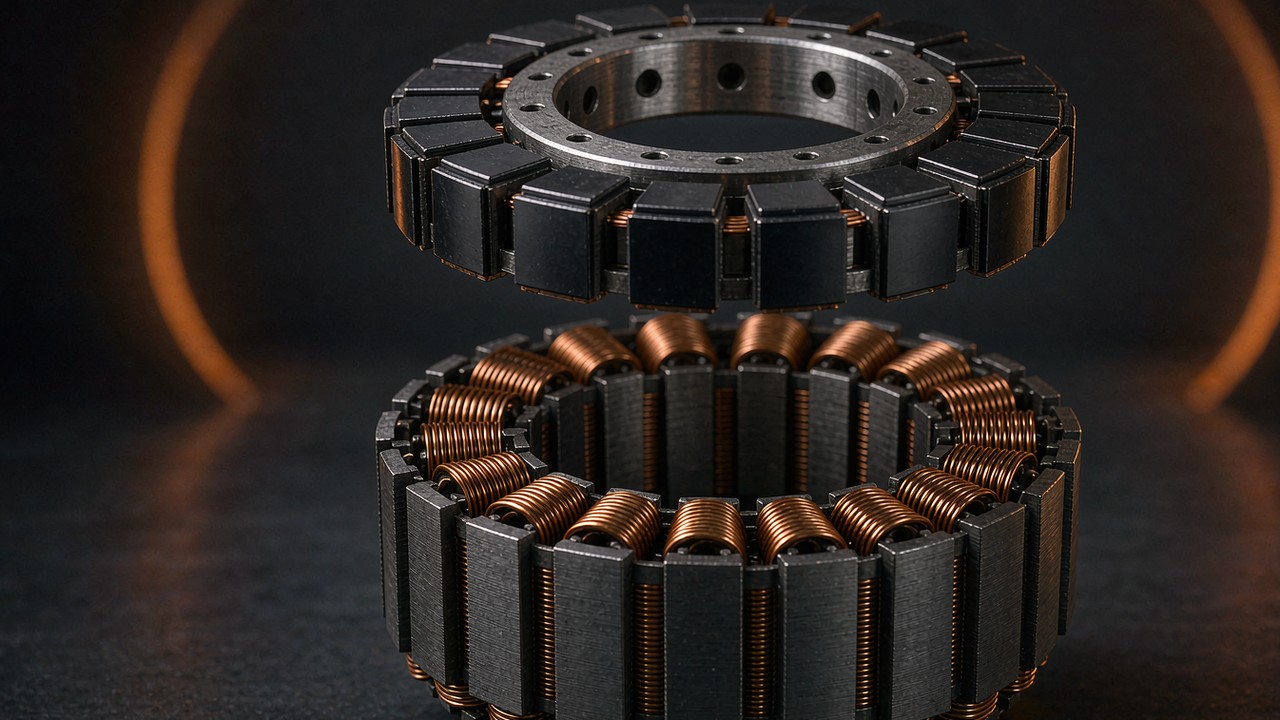
Bir demir stator çekirdeğinin yanında duran sabit mıknatıslı bir rotor, manyetik açıdan hiçbir zaman nötr değildir. Statorun dişleri demiri kesik paketler hâlinde yoğunlaştırır ve her rotor mıknatısı, dişler üzerinden geçen akı yolunun en düşük relüktansı sunduğu açısal konuma doğru çekilir. Bu konumlar arasında depolanan manyetik enerji açıyla değişir ve bu enerjinin açıya göre türevi bir torktur — kogging torku. Oluğa sahip bir motor akımsızken elle döndürüldüğünde milden hissedilen kogging kademeleri, tam olarak bu enerji haritasının elle tutulur hâlidir.
Devir başına kogging kademesi sayısını geometri belirler; sargılar veya sürücü değil: sayı, oluk sayısı ile kutup sayısının en küçük ortak katını izler. 12 oluklu bir stator ile 8 kutuplu bir rotor, devir başına 24 tercih edilen konum üretir; en küçük ortak katı daha büyük olan bir kombinasyon ise çok daha fazla, tek tek daha zayıf kademeler üretir. Bu tek aritmetik olgu, ileride gelen tasarım kaldıraçlarının çoğunu açıklar — ve bir kogging kademesi sorununun çoğu zaman bir oluk ve kutup sorununun farklı bir görünüm olmasının nedenini.
Hız kademeyi neden gizler
Kogging torku, rotor her tercih edilen konumu geçerken işaret değiştirir: kogging kademesinin bir tarafında harekete direnir, diğer tarafında yardımcı olur; dolayısıyla tam bir çevrim boyunca net işi sıfırdır. Ancak sıfır net iş, sıfır hareket bozulması anlamına gelmez. Hız yükseldikçe bozulma frekansı tırmanır ve rotor ile yük ataleti mekanik bir alçak geçiren filtre gibi davranır; bunun sonucunda oluşan hız değişimi çoğu zaman uygulamanın fark edebileceğinin altına iner. Etkinin kendisi kaybolmaz: sistem ona verilen tepkiyi bırakır ve bu tepkinin ne kadar düştüğü, atalet, rijitlik, sönümleme ve kontrol bant genişliğine bağlıdır.
Sürüngen hızda filtre kaybolur. Saniyede birkaç derece dönen bir mil, her kogging kademesinin içinde, kademeyi doğrudan hız dalgalanması, konum hatası veya denetleyicinin mücadele etmesi gereken bir adım olarak gösterecek kadar uzun süre kalır. 3000 rpm hızında sorunsuz çalışan aynı motor sınıfının 3 rpm hızında neden zorlandığı ve düşük hızlı uygulamaların motor sayfalarını tahrik uygulamalarından farklı okumasının nedeni budur.
Kogging torku ile tork dalgalanması
İki terim ilişkilidir ama birbirinin yerine geçmez ve karıştırılmaları yanlış çözümlere götürür. Kogging kademesi torku motor gücü kesikken de vardır; saf bir mıknatıs-demir etkisidir. Tork dalgalanması ise motor tahrik edilirken çıkış torkunun rotor konumuyla değişiminin genel adıdır ve birkaç katkıda bulunanı toplar: kogging kademesi bileşenini, zıt elektromotor kuvvet dalga biçimi ile sürüş akımı dalga biçimi arasındaki uyumsuzluğu, trapez sürüşlerdeki komütasyon olaylarını ve akım döngüsü kusurlarını.
Bu terimlerin içinde iki farklı inceleme nesnesi bulunur ve kısa bir tablo onları ayrı tutar. Seçim açısından önemli olan ayrım, bir sürücünün hangi kusurlara ulaşabildiği ve hangilerine ulaşamadığıdır.
| Özellik | Kogging Torku | Tork Dalgalanması |
|---|---|---|
| Akımsızken mevcut | Evet — demirin ve mıknatısların manyetik bir özelliği | Genellikle tahrikli çalışmada tanımlanır |
| Başlıca kaynaklar | Rotor mıknatısları ve stator olukları | Kogging kademesi bileşeni, zıt elektromotor kuvvet harmonikleri, akım dalga biçimi, komütasyon, kontrol |
| Sürücü ayarı onu kaldırabilir mi | Temeldeki manyetik kaynağı değil | Bazı bileşenler azaltılabilir |
| Tipik değerlendirme | Akımsız tork-açı eğrisi | Tahrikli tork veya hareket ölçümü |
Pratik ayrım şudur: bir sürücü tork dalgalanmasının bir kısmına saldırabilir — sinüsoidal zıt elektromotor kuvvetli bir motoru sinüsoidal FOC ile sürmek, komütasyona bağlı bileşeni azaltabilir — oysa kogging kademesi bileşeni herhangi bir sürücüden değişmeden geçer; çünkü akımda değil demirde ve mıknatıslarda yaşar. CubeMars gimbal motoru sayfalarında nedensel yönü açıkça belirtir: düşük kogging torku düşük tork dalgalanmasıyla sonuçlanır. Tersi doğru değildir; sürücü ayarıyla dalgalanmayı kovalamanın motor donanımının belirlediği sert bir tabanı olmasının nedeni de budur.
Kogging Torkunun Seçimi Belirlediği Yerler
Motor seçimlerinin çoğu, kogging kademesi torkunu hiç düşünmek zorunda değildir. Üç uygulama sınıfının bu şansı yoktur; çünkü çalışma noktaları tam da kogging kademesinin en güçlü olduğu yerde durur: düşük hızda, durmaya yakın veya yavaş ters dönüşte.
Kamera gimbalı eksenleri
Dengelenmiş bir kamera ekseni, çalışma ömrünü yerçekimine karşı bir açı tutarak ve birkaç derecelik bozulmaları düzelterek geçirir. Düzeltmeye karşı koyacak kadar güçlü bir kogging kademesi torku, görüntüde küçük bir periyodik salınım olarak ortaya çıkar; en çok yavaş panlarda ve uzun lensli sabit çekimlerde görünür. Düşük kogging torkunun gizli bir ikramiye değil açık bir satış noktası olduğu uygulama budur ve bu sınıfı seçim terimleriyle Gimbal Motorları: Kararlı Kamera Platformları İçin Düşük KV Doğrudan Tahrik ele alıyor — düşük KV sargıları, büyük içi boş miller, eksende hiçbir yerde dişli kutusu bulunmayan doğrudan tahrik.
Fizik, o rehberin gözlemlediği örüntüyü açıklar: gimbal motorlarının yüksek kutup sayıları ve doğrudan tahrik kullanmasının nedenlerinden biri, dişli aktarımın sorunu çözmek yerine değiştirmesidir. İdeal bir dişli aktarımda motor tarafındaki kogging torku çıkışta indirgeme oranıyla çarpılırken, kogging kademesi olayları arasındaki çıkış açısı aralığı daralır — aynı kademe, çıkış açısından bakıldığında daha sık ulaşılır demektir. Harekete ulaşan miktar ise aktarım rijitliğine, sürtünmeye, boşluğa, sönümlemeye ve kontrol tepkisine bağlıdır. Bir redüktör bu nedenle kogging kademesinin nasıl iletildiğini ve algılandığını değiştirir; bozulmayı basitçe ortadan kaldırmaz ve ekseni otomatik olarak kötüleştirmez.
Doğrudan tahrikli robot eklemleri
Bir robot eklemi kogging torkunu üç yerde hisseder: kuvvet kontrolünde, bozulmanın dış temas gibi görünündüğü yerde; geri sürülebilirlikte, operatörün veya çevrenin her kogging kademesini elle itmek zorunda olduğu yerde; ve konum tutmada, servo döngüsünün komut edilen konuma yerleşmek yerine tercih edilen bir manyetik konumun çevresinde titrediği yerde. Bu yerleşme sorununun çözünürlük tarafı — enköderin gerçekte neyi görebildiği — Robot ekleminde enkoder çözünürlüğü: bit, boşluk ve tekrarlanabilirlik içinde ele alınmıştır; kogging kademesi tarafı ise enköder sayımları arasındaki hareketin ne kadar akıcı olduğunu belirler.
Yarı doğrudan tahrik aktüatörleri küçük bir oranı kabul eder ve şeffaflıkla yaşar; derin oranlı aktüatörler motor tarafındaki bozulmayı çarpma altına gömer ama buna yansıyan atalet ve boşlukla öder. Bu ödünleşim Redüksiyon Oranı ve Yansıyan Atalet: Bir Robot Eklem Redüktörünün Boyutlandırılması içinde işlenmiştir ve arkasındaki düşük oran felsefesi Yarı Doğrudan Tahrik Aktüatörleri: 8:1 Oranın Sağladığı içinde ele alınmıştır. Eklemin bu tayfın neresinde durduğu, çıkış flanşında kogging torkunun ne kadar önemli olduğunu belirler.
Hassas yönlendirme ve takip
Teleskop ayakları, LiDAR tarayıcıları, anten takip sistemleri ve pan-tilt faydalı yükleri gimbal rejimini paylaşır: periyodik bir tork bozulmasının doğrudan yönlendirme titremesi olarak okunduğu yavaş, akıcı, sürekli hareket — yavaş taramada tork dalgalanmasının görünür ucu. Bir uydunun geçişini izleyen bir takip sistemi veya bir sahneyi tarayan bir tarayıcı, tarama frekansında hız dalgalanmasına tahammül edemez ve kogging kademesi bozulmasının frekansı, çalışma hızında tam olarak o bantta durur. Bu mekanizmalarda veri sayfası soruyu nadiren çözer; çünkü onu çözecek satır genellikle eksiktir — ilerideki bir bölümün konusu.
Kogging Torkunu Azaltan Tasarım Kaldıraçları
Kogging torku azaltma sorunu elektromanyetik tasarımda çözülür ve kaldıraçlar iyi bilinir. Hiçbiri bedava değildir: her biri akıcılık karşılığında bir şey verir — tork yoğunluğu, üretilebilirlik, maliyet — ve tahrik motorları ile gimbal motorlarının neden bu kadar farklı göründüğünün açıklaması da budur.
Oluk ve kutup kombinasyonu
İlk kaldıraç, kombinasyonun kendisidir ve genlikten çok periyodikliği belirler. Devir başına kogging kademesi sayısı, oluklarla kutupların en küçük ortak katını izler; dolayısıyla daha büyük bir en küçük ortak kat, daha sık kademeli geçiş olayları demektir; otomatik olarak daha zayıf bir kogging kademesi demek değildir. Genlik elektromanyetik geometriye bağlıdır — oluk açıklıkları, mıknatıs kutup yayı oranı, hava boşluğu dağılımı ve harmonik iptali. Her kutup ve her faz için düşen oluk sayısının tam sayı olmadığı kesirli oluk sargıları, belirli kombinasyona bağlı olarak mekânsal harmonik içeriği biçimlendirip kogging torkunu azaltabilir ve sonuç, tek başına sargı sınıflandırmasının değil tam elektromanyetik tasarımın bir özelliğidir.
Genlik tarafı, sayı kadar önemlidir. Oluk açıklıkları mıknatıs akısına düşük relüktanslı bir köprü sunar; daha dar açıklıklar veya kapalı oluk tasarımları, her kogging kademesinin ardındaki enerji değişimini küçültür ve kademeyi doğrudan zayıflatır. Ödünleşim sargı zorluğu ve kaçak akıdır; dolayısıyla açıklık genişliği, üreticinin bir kez yaptığı ve alıcının miras aldığı bir uzlaşmadır. Oluk-kutup seçimi yoluyla kogging torku azaltma, malzemede hiçbir şeye mal olmaz; karar tamamen çizim üzerinde verilir.
Eğim (skew) ve mıknatıs biçimlendirme
Eğim (skew), makinenin eksenel boyu boyunca bir açısal kayma getirir: paketin bir ucundaki kogging kademesi konumları öbür uçtakilerin arasına düşer ve oluşan faz farkları, seçili kogging torku harmoniklerini kısmi iptalle azaltabilir. Kademeli eğim — eksenel olarak kaydırılmış segmentlerde monte edilen mıknatıslar — benzer bir etkiye daha kolay üretimle ulaşır. En uygun eğim açısı, oluk-kutup kombinasyonuna ve hedef harmoniğe bağlıdır ve azaltma, tasarımın belirlediği ölçüde zıt elektromotor kuvveti biçimi, tork sabiti ve üretim karmaşıklığıyla takas edilir.
Mıknatıs biçimlendirme, aynı harmonik içeriğe rotor tarafından saldırır: yay profilleri, kutup yayı oranları, eksantrik yüzeyler ve pahlı kenarların tümü, akı yoğunluğu dağılımını, oluklarla etkileşiminin kogging kademesi frekanslarında daha az enerji taşıması için yeniden biçimlendirir. Bu önlemler bir veri sayfasında görünmez ama tasarım niyeti ifadelerinde görünür — akıcı düşük hızlı hareket için optimize edilmiş elektromanyetik tasarım ifadesi taşıyan bir sayfa, genellikle bu kogging torku azaltma ailesindeki çalışmayı raporluyordur.
Oluksuz (slotless) sargılar
Radikal kaldıraç, dişleri tamamen kaldırmaktır. Oluksuz (slotless) bir sargı, kesik demir paketleri olmayan pürüzsüz bir hava boşluğunda durur; dolayısıyla tercih edilen konum yoktur ve kogging kademesinin ardındaki mekanizma temelini yitirir. Oluksuz motorlar, ana kogging kademesi mekanizmasının ardındaki kesik stator dişlerini kaldırdıkları için çok düşük kogging torkuna ulaşabilir; ancak tork dalgalanmasından otomatik olarak bağımsız değildirler: akım dalga biçimi bozulması, zıt elektromotor kuvvet harmonikleri, kontrol hataları ve diğer elektromanyetik etkiler onu yine üretebilir. Bunlar, akıcılığın her şeyin önünde geçtiği ölçüm aygıtlarında ve tıbbi cihazlarda yaygın bir seçenektir. Bedeli tork yoğunluğudur: akıyı yoğunlaştıracak dişler olmadan, oluksuz bir tasarım aynı tork için daha fazla mıknatıs malzemesine ve daha fazla bakıra ihtiyaç duyar ve sargıyı soğutmak zordur.
Tamamen oluklu ile tamamen oluksuz arasında uzlaşmalar durur — hava boşluğuna daha pürüzsüz bir yüz gösterirken altta dişleri koruyan kapalı oluklar ve manyetik kamalar. Bu tasarımlarda kogging torku azaltma, ortadan kaldırma değil bir derece meselesidir ve duruma göre değerlendirilir.
Listelenen modellerden kutup çifti kanıtı
Bu sitede listelenen gimbal ve çerçevesiz aileler, kaldıraçları yayımladıkları teknik özelliklerde gösterir. CubeMars GL gimbal serisi içinde kutup çifti sayısı, gövde ölçüsü ve faydalı yük sınıfıyla tırmanır: 41 g kütleli GL30 üzerinde 7 kutup çifti, 230 g kütleli GL60 üzerinde 14, profesyonel kamera kütlelerini taşıyan 698 g kütleli GL100 üzerinde 20. RI çerçevesiz inrunner serisi aynı örüntüyü robot eklemi tarafında yineler: RI50 üzerinde 7 kutup çifti, RI80 V2.0 üzerinde 8, RI100 üzerinde 14. Her iki aile de ürün sayfalarında düşük koggingli tasarım niyetini belirtir ve her ikisi de bu ifadeyi, bir tahrik outrunner tipinde tipik olan 3 ila 4 kutup çiftinin çok üzerindeki kutup sayılarıyla eşleştirir.
Daha yüksek bir kutup çifti sayısı, oluk-kutup kombinasyonuna bağlı olarak kogging torkunun mekânsal frekansını yükseltebilir. Belirli bir mil hızında bu, bozulmayı daha yüksek bir frekansa kaydırır; bazı mekanik sistemler oluşan hareket dalgalanmasını diğerlerinden daha etkili söndürür — ne kadarını atalet, rijitlik, sönümleme ve kontrol bant genişliği belirler. Kutup çifti sayısı tek başına düşük kogging torku genliğini kanıtlamaz; genlik tam elektromanyetik tasarıma aittir ve ölçümle doğrulanmalıdır. Yayımlanan sayılar, karşılaştırılabilir yapısal bilgi olarak yararlı kalır — sayının kendisi basılmadığında okunacak somut bir satır — ölçümün yerine geçen bir şey değil.
Kogging Torku: Veri Sayfasında Nadiren Görünen Sayı
Bu rehberde ileride karşılaştırılan yedi modelin özellik tabloları açıldığında bir örüntü ortaya çıkar: altısı, düşük kogging kademesi davranışını sözlerle iddia eder ve hiçbir kogging torku sayısı basmaz; yedincisi olan GL60 II ise bir önce-sonra çifti basar. Nominal tork, tepe tork, direnç, endüktans, atalet — hepsi her sayfada mevcuttur. Düşük hız akıcılığını belirleyen bozulma ise genellikle yalnızca bir tasarım niyeti olarak tanımlanır.
Üreticiler bu satırı neden boş bırakır
Atlama, kazara değil yapılsaldır. Bir kogging kademesi değeri tanımlı bir test düzeneği gerektirir — düşük hızlı sabit dönüşlü bir sürüş, milinewtonmetre çözünürlüklü bir tork sensörü, denetlenen bir sıcaklık — ve markalar arası hiçbir standart bu düzeneği sabitlemez; dolayısıyla basılan her sayı, markalar arasında karşılaştırılamaz olur ve kolayca itiraz edilebilir. Değer ayrıca mıknatıs toleranslarıyla ve sıcaklıkla saçılır; bu da tek bir basılı sayıyı bir yükümlülük hâline getirir: bir partinin en kötü ünitesi, müşterinin ölçtüğü ünitedir.
Pazarlama aritmetiği aynı yönü iter. Yayımlanan değerler nominal torca göre küçüktür — değerleri yayımlayan tek sayfa olan GL60 II sayfası, 0,6 Nm nominal değerli bir motorda 0,024 Nm değerinin yaklaşık 0,015 Nm değerine düştüğünü ve bunu yüzde 37,5 azalma olarak tanımlar — ve büyük bir sayının yanındaki küçük sayı, yanlış okumaya davet eder. Düşük veya ultra düşük gibi kelimeler çeviri ve karşılaştırmadan sağ çıkar; çıplak bir sayı ikisini de yapamaz. Sonuç, en önemli düşük hız satırının kogging kademesi satırı olduğu ve onun genellikle boş bırakılan satır olduğu bir özellik kültürüdür.
Dinamometresiz tezgâh tahmini
Basılı bir sayının yokluğu, tezgâhı eli boş bırakmaz. Üç kontrol, motordan, sürücüsünden ve sabırdan başka hiçbir şey gerektirmez. Birincisi geri tahriktir: gücü kesilmiş mil, yavaşça elle veya hafif bir kol yardımıyla döndürülür ve kogging kademeleri hissedilir. Zayıf kogging kademeli oluklu bir motor ince ve eşit bir dokuyla döner; güçlü kademesi olan bir motor konumdan konuma tıklar. Test niteldir ama anlıktır ve iki aday motoru dakikalar içinde karşılaştırır. Bir ölçüm değil bir eleme testidir: rulman sürtünmesi, sızdırmazlıklar, rotor hizası ve takılı herhangi bir aktarım hissi boyar; dolayısıyla motorlar aynı konfigürasyonda karşılaştırılmalı ve mümkün olduğunda motor, redüktörden ve yükten yalıtılmalıdır.
İkinci kontrol, sürücüyü alet olarak kullanır. Motor, akım kontrolü altında sabit düşük hızda çalıştırılır ve faz akımı bir osiloskop veya sürücü telemetrisinde izlenir: sabit hızda ve sabit yükte akım düz olmalıdır ve kogging kademesi bozulması, döngü onunla mücadele ederken kogging kademesi frekansında periyodik bir akım dalgalanması olarak ortaya çıkar. Buradaki akım dalgalanması sistem düzeyinde bir teşhistir, nicel bir karşılık değildir: biçimi, kontrol bant genişliğine, PWM stratejisine, zıt elektromotor kuvveti dalga biçimine, sensör doğruluğuna ve yük bozulmalarına, motorda olduğu kadar bağlıdır; dolayısıyla sürücünün konuma bağlı bozulmaya nasıl tepki verdiğini gösterir, kogging kademesinin ne kadar büyük olduğunu değil.
Üçüncü kontrol, uygulama hız bandındaki adım testidir. Yavaş bir sabit hızlı hareket veya küçük bir konum adımı komut edilir ve gerçek hız veya konum enköderden kaydedilir; hız hatasının periyodik bileşeni, kogging kademesinin bütün mekanikler üzerinden etki eden parmak izidir. Bu test motordan çok sistemi ölçer — bozulmayı mekaniklerin gerçekte teslim ettiği biçimi — ve bir seçim kararı için değeri tam olarak budur. Üç kontrol, neyi kanıtlayabildiklerinde ayrılır ve hiyerarşinin net tutulması değerlidir.
| Yöntem | Verdiği sonuç | Kanıt düzeyi |
|---|---|---|
| Gücü kesilmiş geri tahrik | Kogging kademesi hissi ve karakteri | Nitel eleme |
| Düşük hızlı akım dalgalanması | Periyodik bozulmaya sürücü tepkisi | Dolaylı teşhis |
| Enköder hız veya konum testi | Yük altında gerçek sistem hareketi | Sistem düzeyinde doğrulama |
| Tork transdüseri, akımsız yavaş dönüş | Tork-açı dalga biçimi ve genliği | Doğrudan ölçüm |
Gerçek bir sayıyı üreten son satırdır ve dinamometre gerektirmez — yalnızca bir tork sensörü, yavaş bir dönüş ve tamamen akımsız bir motor.
Üreticiye ne sorulmalı
Karar pahalı olduğunda boş satır bir soru listesine dönüşür. Ölçülmüş tepe ve tepe-arası kogging torku, bu değerlerin ardındaki tork-açı dalga biçimi, test sırasında motorun tamamen akımsız olup olmadığı, sıcaklık, açı çözünürlüğü ve test yöntemi istenir — ayrıca sayıların tek bir numuneyi mi yoksa parti istatistiklerini mi tanımladığı. Kogging torku azaltma çalışmasını yapmış bir üretici, bunların hepsini genellikle yanıtlayabilir; yöntem üzerindeki sessizlik kendisi bir yanıttır ve farklı satıcıların değerleri yalnızca koşullar eşleştiğinde karşılaştırılabilir. Bu sitede taşınan modeller için üretici sayfaları ve indirilebilir dokümantasyonu başlangıç noktasıdır ve ToBMS ürün sayfaları, yayımlanan satırları — kutup çiftleri, tork, kütle — yan yana karşılaştırılabilir tutar.
Yayımlanmış veri sayfası değeri olmadan kogging torku nasıl değerlendirilir
- Sayfanın yayımladığı oluk-kutup kombinasyonu ve varsa elektromanyetik tasarım bilgisi okunmalıdır.
- Adaylar arasında nitel bir eleme olarak akımsız bir geri tahrik yapılmalıdır.
- Gerçek bir dalga biçimi gerektiğinde, yavaşça dönen ve akımsız bir mile tork transdüseri takılmalıdır.
- Bütün sistemi değerlendirmek için, aynı çalışma koşulları altında düşük hızlı konum veya hız dalgalanması karşılaştırılmalıdır.
Düşük Koggingli Tasarım Bildiren Listeli Modeller
Aşağıdaki yedi model, düşük hız akıcılığının tasarım görevi olduğu iki sınıfı kapsar: doğrudan tahrikli gimbal motorları ve robot eklemleri için çerçevesiz inrunnerlar. Tüm satırlar her üretici ürün sayfasında yayımlandığı biçimdedir ve Kasım 2026 tarihinde o sayfalarla çapraz kontrol edilmiştir; belirtilen niyet sütunu her sayfanın taşıdığı ifadeyi, veri bulunurluğu sütunu ise yanında sayısal bir değer olup olmadığını kaydeder. Bu modeller, düşük koggingli motorların bir sıralaması değil, yayımlanmış özellik örüntülerine örnek olarak kullanılır ve aynı çerçeve, diğer üreticilerin ürünlerine de uygulanır. Tablo bilinçli olarak her sayfanın bastığı satırlara sadık kalır — tork, kütle, kutup sayısı — böylece karşılaştırma, yalnızca nitel ifadelere dayanmak yerine denetlenebilir zeminde durur.
| Model | Tip | Nominal Tork (Nm) | Tepe Tork (Nm) | Kutup Çifti | Kütle (g) | Belirtilen Tasarım Niyeti | Sayısal Kogging Torku Verisi |
|---|---|---|---|---|---|---|---|
| GL30 KV290 | Gimbal | 0.08 | 0.28 | 7 | 41 | Düşük kogging belirtilmiş | Yayımlanmamış |
| GL60 KV25 | Gimbal | 0.6 | 1.75 | 14 | 230 | Düşük kogging belirtilmiş | Yayımlanmamış |
| GL60 II KV28 | Entegre sürücülü gimbal | 0.6 | 1.5 | 28 | 276 | Ultra düşük kogging belirtilmiş | Yayımlanan: 0,024 ila 0,015 Nm |
| GL100 KV10 | Gimbal | 3 | 7.7 | 20 | 698 | Düşük kogging belirtilmiş | Yayımlanmamış |
| RI50 KV100 | Çerçevesiz inrunner | 0.58 | 1.67 | 7 | 180.8 | Daha düşük kogging belirtilmiş | Yayımlanmamış |
| RI80 V2.0 KV75 | Çerçevesiz inrunner | 1.45 | 4.1 | 8 | 411 | Daha düşük kogging belirtilmiş | Yayımlanmamış |
| RI100 KV105 | Çerçevesiz inrunner | 1.76 | 4.95 | 14 | 500 | Ultra düşük kogging belirtilmiş | Yayımlanmamış |
Satırlar her CubeMars ürün sayfasında yayımlandığı biçimde verilmiştir ve Kasım 2026 tarihinde çapraz kontrol edilmiştir. Yalnızca GL60 II sayfası sayısal bir değer basar — 0,024 Nm değerinin yaklaşık 0,015 Nm değerine indirildiği, sayfada yüzde 37,5 azalma olarak tanımlanan bir satır — ve o satır 24 V varyantını kapsar. Kutup çifti sütunu ve belirtilen niyet sütunu, sırasıyla yapısal ve nitel bilgidir; ölçüm değildir. GL II alt ailesi entegre bir sürücü kartı ve farklı bir sargı düzeni taşır; dolayısıyla kutup sayısı, çevresindeki GL satırlarıyla örtüşmez.
GL gimbal satırları
Gimbal satırları, bir kamera ekseninin faydalı yük merdivenini tırmanır. CubeMars GL30 KV290 Gimbal Motoru 41 g kütleyle kompakt dengeleyicilere uyar; CubeMars GL60 KV25 Gimbal Motoru orta boy kameralar için 14 kutup çiftiyle sürekli 0,6 Nm tutar; CubeMars GL60 II KV28 Gimbal Motoru CAN ve PWM arayüzlü entegre bir sürücü kartı ekler ve bu kümede ölçülmüş bir çift yayımlayan tek sayfadır — 0,024 Nm değerinin yaklaşık 0,015 Nm değerine indirilmesi; CubeMars GL100 KV10 Gimbal Motoru profesyonel faydalı yükler için 20 kutup çiftiyle 3 Nm nominal torca ulaşır. Hepsi doğrudan tahriklidir; rotor ile kamera kütlesi arasında dişli kutusu yoktur. Bu modeller boyunca artan kutup çifti sayısı, elektromanyetik yapılandırmaların faydalı yük sınıfıyla nasıl değiştiğini gösterir; ancak kutup çifti sayısı tek başına hangi modelin daha zayıf kogging kademesine sahip olduğunu kuramaz ve karşılaştırılabilir ölçümler var olana kadar düşük kogging ifadeleri, nitel tasarım iddiaları olarak kalır.
RI çerçevesiz üçlüsü
Çerçevesiz inrunnerlar, kameralardan çok eklemlere hizmet eder. CubeMars RI50 KV100 Çerçevesiz İç Rotorlu Tork Motoru 180,8 g kütleyle kompakt eklemlere uyar; CubeMars RI80 V2.0 KV75 Çerçevesiz İç Rotorlu Tork Motoru orta aralığı 1,45 Nm nominal değerle kapsar; CubeMars RI100 KV105 Çerçevesiz İç Rotorlu Tork Motoru 14 kutup çiftinden 4,95 Nm tepe tork üretir ve sayfası, düşük hızda bile hızlı tepkiyle birlikte ultra düşük kogging kademesi davranışı belirtir. Çerçevesiz kitler, eklem yapısının kendisine entegre olur — stator ve rotor gövdeye vidalanır — ve sınıf seçim mantığı Çerçevesiz Tork Motorları: Robot Eklemleri İçin Stator ve Rotor Kiti Seçimi içinde ele alınmıştır.
Yukarıdaki resmî video, inrunner ve outrunner çerçevesiz yapıyı doğrudan anlatır — bir tasarımın ne kadar kogging torku ürettiğini belirleyen stator dişleri, rotor mıknatısları ve sargı düzeni — ve iki mimariyi gerçek donanımda yan yana gösterir.
Akıcı Düşük Hızlı Hareket İçin Seçim: Bir Kontrol Listesi
Mekanizma ve kanıt, bir işlem sırasına dönüşür. Uygulama düşük hızda yaşadığında baştan sona uygulanır; yalnızca çalışma noktası, kogging kademesinin filtrelendiği rejimden hiç çıkmadığında atlanır.
Birinci adım: hız bandının tanımlanması
Herhangi bir ürün sayfası açılmadan önce, en yavaş yararlı hareket ve tutma görevi yazılmalıdır. Durmaya yakın, yavaş sürekli harekette ve sık düşük hızlı yön değişimlerinde, motorun kogging kademesi davranışı birinci derece seçim ölçütüdür — ve evrensel bir rpm eşiği yoktur; çünkü etki, mil hızının yanı sıra rotor ve yük ataletine, mekanik rijitliğe, sönümlemeye, aktarım oranına ve kontrol bant genişliğine bağlıdır. Yüksek hızda bozulma frekansı mekanik tepki bandından çıkar ve diğer satırlar daha önemli olur. Hem sürünen hem dönen bir eksen için motoru boyutlandıran, sürünme durumudur; çünkü hızlı durum kendi başına çözülecektir.
İkinci adım: kutup sayısının ve düzenin okunması
Karşılaştırılacak basılı bir sayı olmadığında, sinyali yapısal satırlar taşır. Daha çok kutup çifti, kesirli oluk sargısı, eğim (skew) uygulanmış mıknatıslar veya dişler ve belirtilmiş herhangi bir düşük kogging niyeti, akıcılığa harcanan tasarım çabasının işaretleridir; yukarıdaki karşılaştırma tablosu, bu satırların pratikte nasıl okunduğunu gösterir. Sayfa yapı konusunda sessiz kaldığında, önceki bölümdeki üretici soru listesi geçerlidir — ve ardında yapısal satırlar olmayan kogging torku azaltma iddiaları, boş test yöntemi notunun öngördüğü kuşkuyu hak eder.
Üçüncü adım: tezgâh testinin bütçelenmesi
Veri sayfasının atladığı şeyin ölçülmesi planlanmalıdır. Geri tahrik hissi, sabit hızlı akım dalgalanması ve düşük hızlı hız parmak izi, bir sürücü ve bir enköderle birer saatten az sürer ve birlikte, basılı satırların gösteremediği davranışı çerçeve içine alır. Bütçe elveriyorsa iki aday motor örneklenmelidir: karşılaştırma, mutlak okumalardan daha bilgilendiricidir; çünkü testler doğaları gereği görelidir. Düzenek disiplinine bir not: her iki aday için aynı sürücü ayarları, aynı hız ve aynı yük koşulu kullanılmalıdır; çünkü akım dalgalanması genliği, döngü kazançlarına ve hıza, motorda olduğu kadar bağlıdır. Tek bir düzenek üzerinde disiplinli bir art arda karşılaştırma, iki farklı düzendeki iki özenli ölçümden daha değerlidir.
Dördüncü adım: sürücünün motora eşlenmesi
Sürücü, kogging kademesini kaldıramaz ama geniş tork dalgalanması ailesinin ne kadarının çıkışa kadar hayatta kaldığını belirler. Sinüsoidal zıt elektromotor kuvvetli bir motorla eşlenen sinüsoidal FOC, komütasyona bağlı bileşenin büyük kısmını bastırabilir; trapez sürüş, üstüne kendi dalgalanmasını ekler. Manyetik taban — kogging kademesi — her iki durumda da kalır. Bu eşlemenin akım ve ısınma tarafı Sürekli Tork ve Tepe Tork: Görev Döngüsü, Termal Sınır ve Tork-Hız Eğrisi içinde ele alınmıştır. Mildeki akıcılık, bir motor özelliğinin bir sürücü özelliğiyle çarpımıdır ve kontrol listesi, ancak iki taraf da seçildiğinde kapanır.
Önemli Çıkarımlar
- Kogging torku, mıknatıs-diş çekiminden kaynaklanan, akımsız ve konuma bağlı bir kogging kademesi torkudur; akım gerektirmez ve devir başına birçok kez tekrarlanır.
- Rotor ve yük ataleti, bozulmayı hızda filtreler; dolayısıyla kogging kademesi, seçimleri yalnızca düşük hızda, durmaya yakın ve yavaş ters dönüşte etkiler.
- Kogging, tork dalgalanmasının bir bileşenidir — demirde ve mıknatıslarda yaşadığı için hiçbir sürücü ayarının kaldıramadığı bileşen.
- Kesirli oluk düzenleri, eğim (skew), mıknatıs biçimlendirme ve oluksuz sargılar, yerleşik tasarım kaldıraçlarıdır; oluk-kutup seçimi periyodikliği belirlerken genlik, tam elektromanyetik tasarıma aittir.
- Veri sayfalarının çoğu sayı basmaz; dolayısıyla kogging torku azaltma, kutup çifti sayılarından, belirtilen tasarım niyetinden, elle geri tahrikten ve düşük hızlı akım dalgalanması testinden yargılanır.
Sık sorulan sorular
SFırçasız bir motorda kogging torkuna ne yol açar?
Rotor sabit mıknatısları ile oluklu bir statorun kesik demir dişleri arasındaki çekim. Her mıknatıs, en düşük manyetik relüktansın açısal konumuna doğru çekilir ve depolanan manyetik enerjinin açıyla değişimi, dönüşe sırayla direnen ve yardım eden bir tork olarak görünür. Etki bu nedenle akım gerektirmez — gücü kesilmiş bir milde bile mevcuttur — ve devir başına kogging kademesi sayısı, oluk ve kutup sayılarının en küçük ortak katını izler. Başka bir deyişle kogging kademesi, tork dalgalanması ailesinin akımsız üyesidir.
SKogging torku ile tork dalgalanması aynı şey midir?
Hayır — kogging torku, tork dalgalanmasının bir bileşenidir; eş anlamlısı değildir. Tork dalgalanması, motor tahrik edilirken çıkış torkunun konumla toplam değişimidir ve kogging kademesi etkisini, zıt elektromotor kuvvet ile akım dalga biçimi uyumsuzluğunu ve komütasyon olaylarını toplar. Kogging kademesi bileşeni akımsız var olur ve her sürücü ayarından sağ çıkarken, diğer bileşenler sürücü tekniğine tepki verir; iki terimin farklı çözümlere götürmesinin nedeni de budur.
SKogging torku yüksek hızda önemli midir?
Hızda neredeyse hiç — ama etkinin kaybolması nedeniyle değil. Bozulma, her kogging kademesi boyunca işaret değiştirir ve çevrim başına net işi sıfıra denk gelir; hız yükseldikçe frekansı tırmanır ve dönen atalet, oluşan hareket dalgalanmasını söndürür; ne kadar olduğu, sistem ataletine, rijitliğe, sönümlemeye ve kontrol bant genişliğine bağlıdır. Etki bunun yerine durmaya yakın, konum tutmada ve yavaş ters dönüşlerde baskındır — gimbal eksenlerinin, doğrudan tahrikli robot eklemlerinin ve takip mekanizmalarının çalışma ömrünü geçirdiği rejimler.
SDinamometre olmadan kogging torku nasıl ölçülebilir?
Üç tezgâh kontrolü onu çerçeveler ve hiçbiri doğrudan bir ölçümün yerine geçmez. Gücü kesilmiş milin elle geri tahriki, kogging kademesi dokusunu nitel bir eleme olarak ortaya koyar. Akım kontrolü altında sabit düşük hızda çalıştırmak, sürücünün bozulmaya nasıl tepki verdiğini gösterir; ancak akım dalgalanması, döngü kazançlarını, PWM stratejisini ve yükü de yansıtır. Yavaş bir sabit hızlı hareket sırasında enköder hızını kaydetmek, sistem düzeyindeki hareket dalgalanmasını gösterir. Gerçek bir sayı gerektiğinde doğrudan yol, yavaşça dönen ve akımsız bir mil üzerindeki tork transdüseridir — dinamometre gerekmez.
SKogging torkunu azaltan tasarım seçimleri nelerdir?
Yüksek en küçük ortak katlı oluk-kutup kombinasyonları, devir başına kogging kademesi olaylarının sayısını artırır; ancak genlik, yine oluk açıklıklarına, kutup yayı oranına ve harmonik içeriğe bağlıdır. Eğim (skew), paket boyunca seçili kademeli geçiş harmoniklerini azaltır; mıknatıs yayı biçimlendirme ve dar oluk açıklıkları, kaynaktaki enerji değişimini küçültür; oluksuz sargılar ise dişleri, bir tork yoğunluğu bedeliyle tamamen kaldırır. Bu kaldıraçlarla kogging torku azaltma, tasarım zamanında karara bağlanır; bir sayı basılmadığında sinyali bir ürün sayfasındaki yapısal satırların taşımasının nedeni de budur.
SKogging torku neden çoğu veri sayfasında yoktur?
Çünkü basmak, iddia etmekten zordur. Karşılaştırılabilir bir değer; milinewtonmetre çözünürlüklü, tanımlı bir düşük hız düzeneği gerektirir; satıcılar arası bir test standardı yöntemi sabitlemez ve değer, mıknatıs toleransıyla ve sıcaklıkla saçılır. Sayılar ayrıca nominal torca göre küçüktür ve bağlamından koparıldığında kolayca yanlış okunur. Üreticiler bu nedenle tasarım niyetini sözlerle belirtir — düşük veya ultra düşük — ve ölçümü alıcıya bırakır; kutup sayısı ile tezgâh testlerini pratik karşılaştırma araçları yapan da budur.
Düşük hız akıcılığı, kontrol döngüsüne sıra gelmeden çok önce karar verilir: oluk ve kutup sayılarında, eğimde (skew) ve veri sayfası satırının var olup olmamasında. Yapısal satırlar, pazarlama ifadesinin söyleyemediği için okunmalı; sayfanın boş bıraktığı şey tezgâhta test edilmelidir. O zaman bir gimbal, bir eklem veya bir takip sistemi için kısa listeye alınan her BLDC motorlar, kendiliğinden iki gruba ayrılır: konumunu sağlam tutanlar ve yalnızca hızlı dönenler.