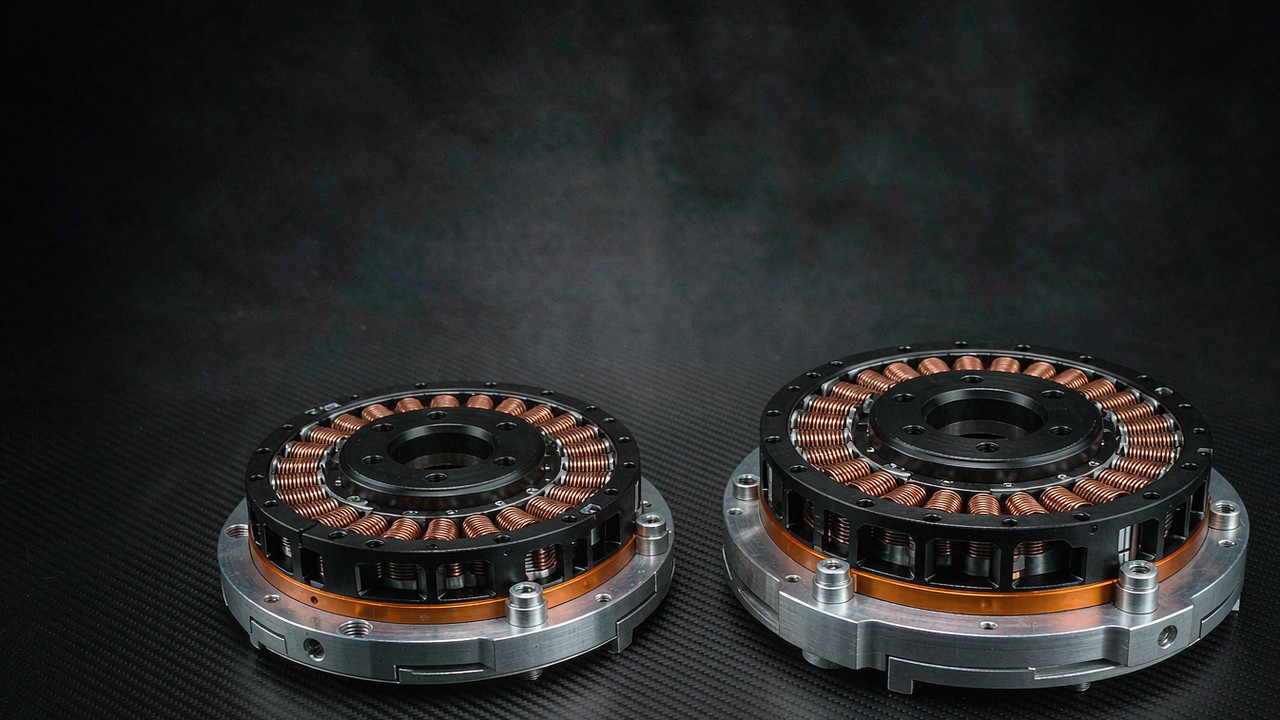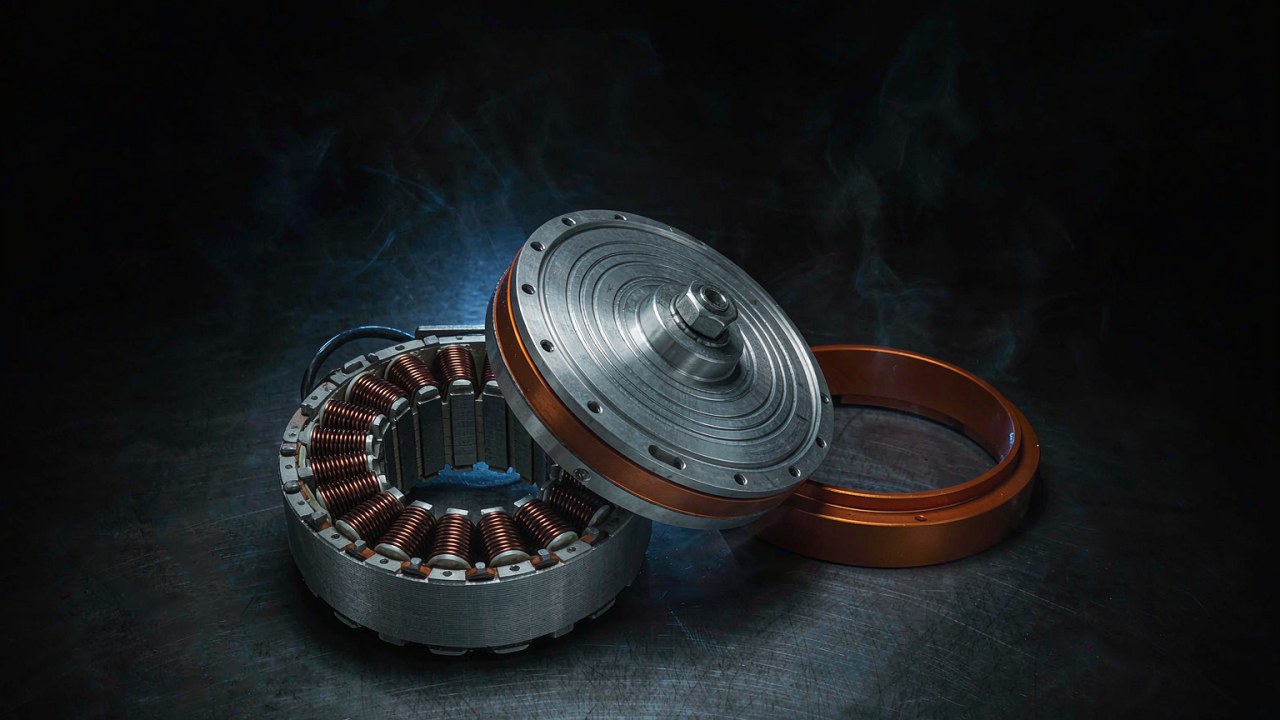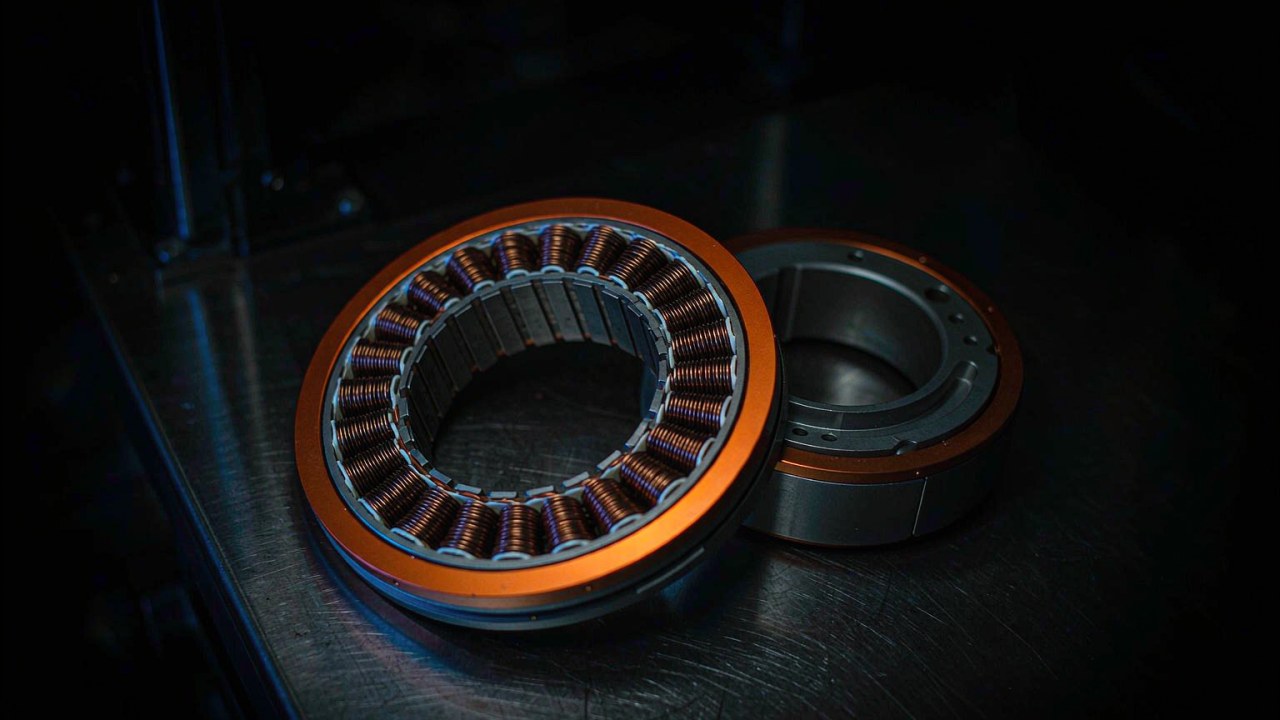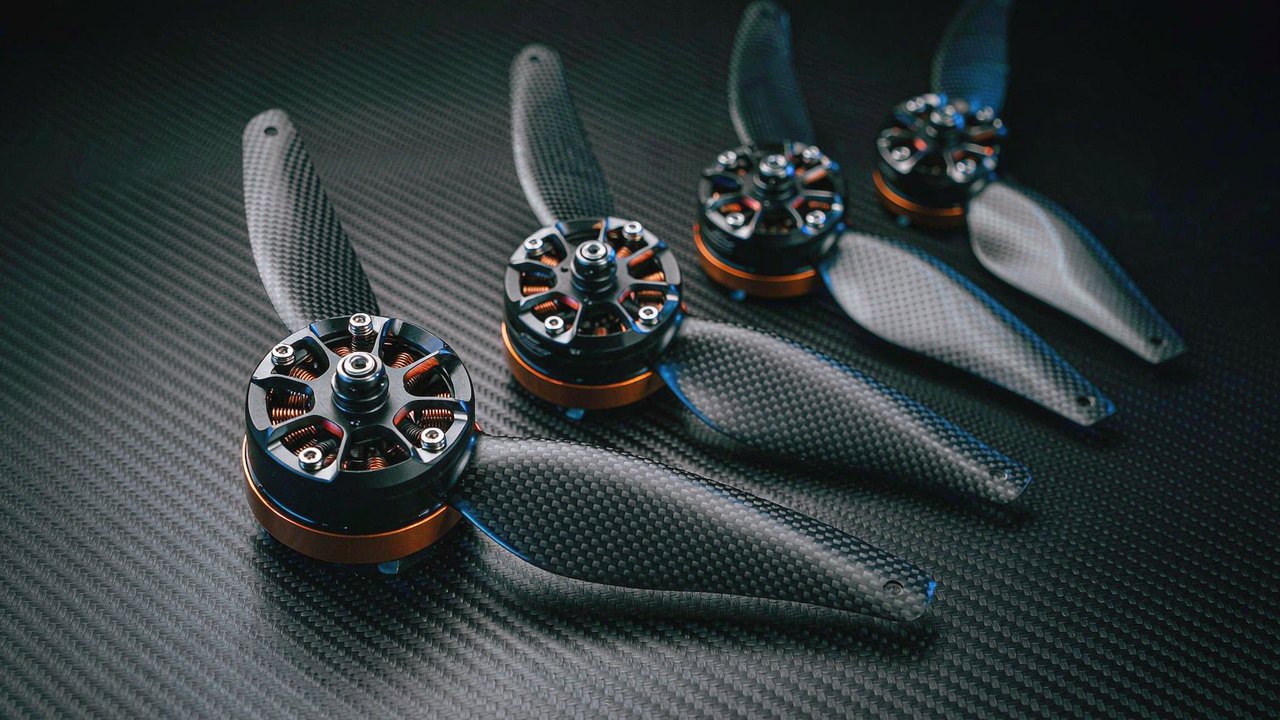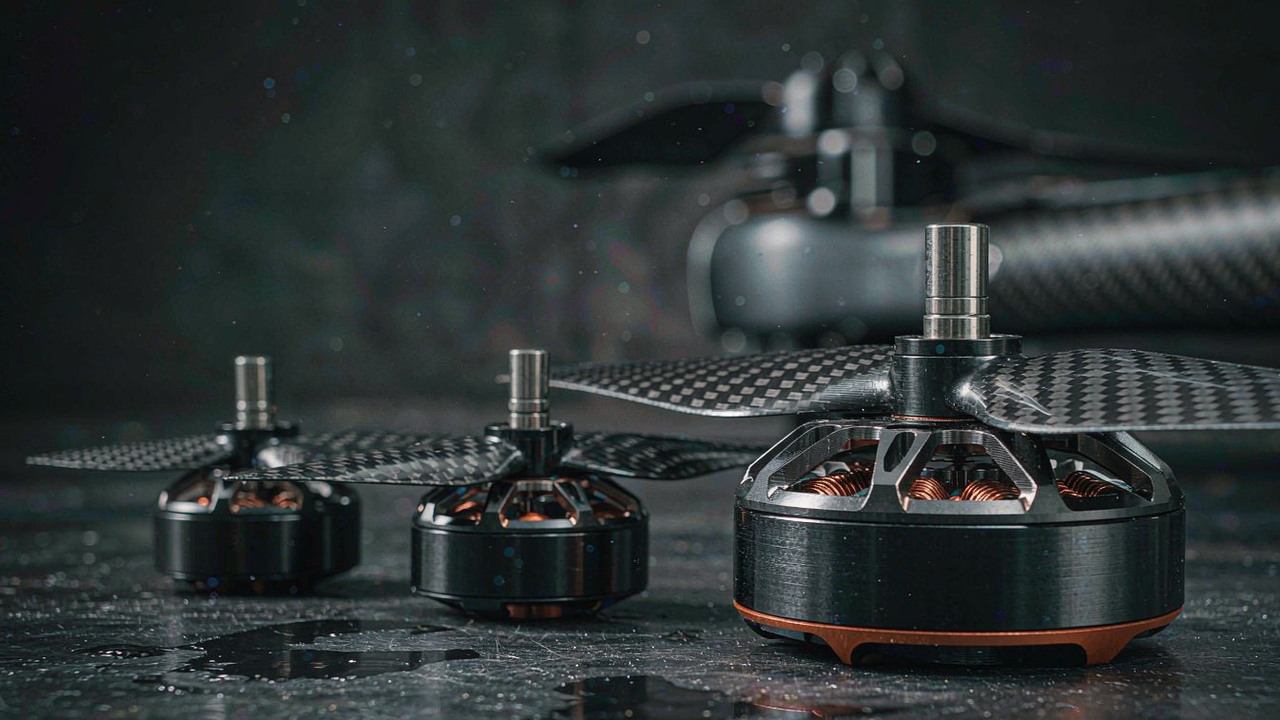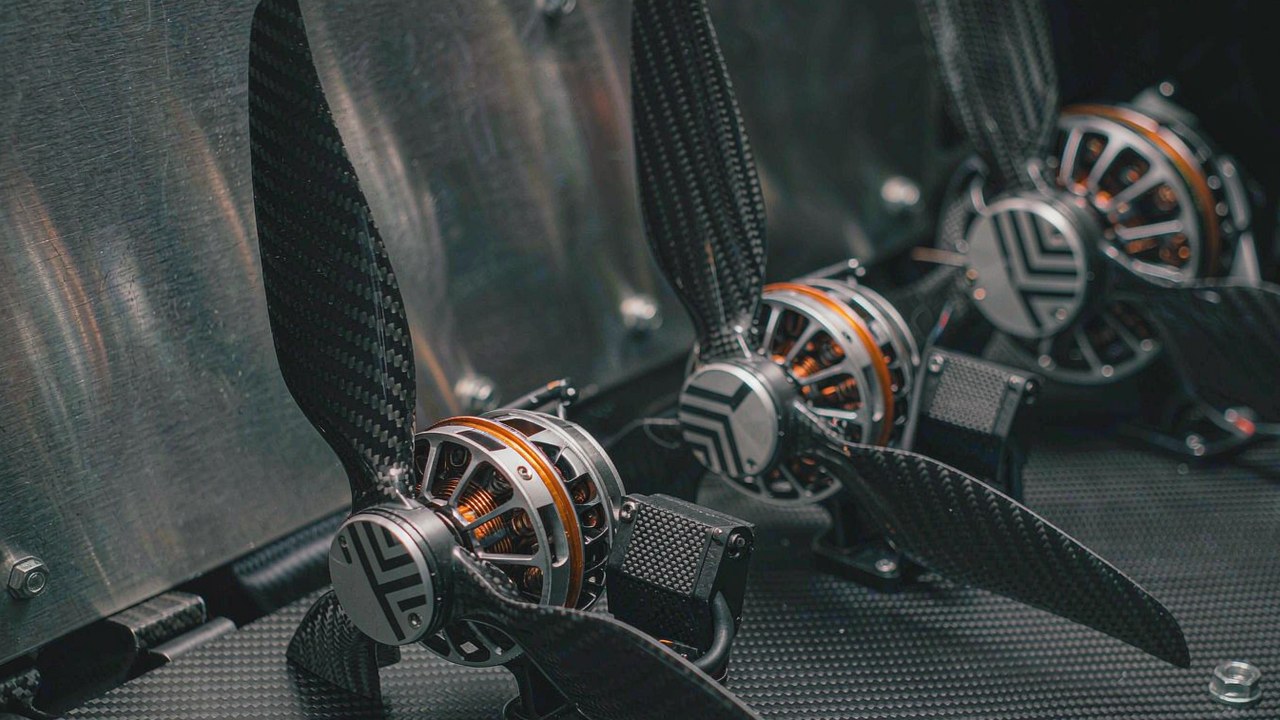
T-Motor VL serisi, sabit kanatlı dikey kalkış ve iniş yapan hava araçlarının kaldırma fazı için üretilmiş 16 VTOL tahrik setinden oluşan bir ailedir. Her set bir motoru, eşleştirilmiş bir ESC ve pervane ile bir araya getirir ve üretici her basamak için quadcopter bir gövdeye yönelik önerilen azami kalkış ağırlığını yayımlar. Bu yazı bu basamakları ortaya koyar ve bir hava aracı ağırlığının bunlardan birine nasıl oturduğunu gösterir.
Kısa Yanıt
T-Motor VL serisi, 16 set boyunca yayımlanmış 12 kg ile 150 kg arasındaki quadcopter MTOW değerini kapsar ve her set çıplak bir motor olarak değil, bir motor, bir ESC ve bir pervane olarak satılır. Aralık üç gerilim bandına ayrılır: on set 12S, iki set 14S ve dört set 24S üzerinde çalışır. Buradaki MTOW azami kalkış ağırlığı anlamına gelir ve üretici bu değeri bir quadcopter gövdesi için belirtir; dolayısıyla bir hexacopter veya octocopter aynı toplam kütleye her kolda daha düşük bir yük ile ulaşır.
Bu nedenle seçim motordan değil hava aracından başlar. T-Motor VL serisini aşağıdan yukarıya okumak, bir kalkış ağırlığından belirli bir sete giden en kısa yoldur; çünkü yayımlanan basamaklar ayrıktır ve her biri kendi VTOL tahrik sistemi bileşenlerini adlandırır. Batarya veri yolu ve pervane çapı etrafında tasarlanmış bir platform, herhangi bir model numarası okunmadan önce seçimi birkaç basamağa indirmiştir. VTOL Dronu kategorisi bu aralığın hizmet ettiği hava aracı görevlerini bir araya getirir.
T-Motor VL Serisi Bir Tahrik Seti Neler İçerir
Bu aralık, aksesuarları ayrı satılan bağımsız motorlardan oluşan bir dizi değildir. T-Motor VL serisindeki her kayıt bir tahrik setidir ve üç parça fabrikada eşleştirilir: motor, onu süren ESC ve birlikte karakterize edildiği pervane. Aralığı bir motor aralığı olarak okumak, kurulumun işleyip işlemeyeceğini belirleyen iki bileşeni gözden kaçırır. Bu ailenin sabit kanatlı ve çok rotorlu motorların yanında nerede durduğuna daha geniş bir bakış için Drone Motorları: FPV, Sabit Kanatlı ve VTOL Motor Seçimi yazısı daha geniş alanı kapsar.
Motor, ESC ve Pervane Tek Bir Set Olarak
Pervane, sonradan eklenen bir ayrıntı değil teknik özelliğin bir parçasıdır. T-Motor VL serisi her set için adlandırılmış bir pervane yayımlar; en küçük kayıtta DZ17 × 6.2, en büyüğünde VZ45 × 18 ve o set için verilen itme kuvveti değeri bu pervaneye aittir. Farklı bir kanat takmak motorun gördüğü yükü değiştirir, bu da ESC biriminin sağlamak zorunda olduğu akımı değiştirir. Üç parça birlikte hareket eder; bu nedenle bir VTOL tahrik sistemi ayrı ayrı seçilen parçalardan monte edilmek yerine bir bütün olarak belirtilir.
ESC Kütlesi Boş Ağırlığa Dahildir
ESC hava aracında ayrı bir kalemdir ve aralığın üst ucunda tek bir ünite kaldırma donanımının önemli bir bölümünü oluşturur. Aşağıdaki tablodaki motor ağırlığı sütunu, üreticinin yayımladığı biçimde kablo dahil motor kütlesidir; ESC birimini, pervaneyi, montajı veya kablolamayı kapsamaz. Yalnızca bu sütun üzerine kurulmuş bir boş ağırlık bütçesi kaldırma donanımını olduğundan az gösterir; dolayısıyla bütçenin ihtiyaç duyduğu değer, setin tamamının monte edilmiş kütlesidir.
MTOW Merdiveni: 12 kg ile 150 kg Arası Quadcopter MTOW
T-Motor VL serisi bir merdiven gibi okunur; çünkü önerilen quadcopter MTOW değerindeki sıçramalar yayımlanmış ve ayrıktır. Alt uçtaki on iki kayıt 12 kg ile 70 kg arasını birkaç kilogramlık adımlarla kapsar ve 90 kg değerinden itibaren dört 24S kaydı devreye girer. Basamaklar sürekli bir ölçek değil yayımlanmış bantlardır; bu nedenle bazı ağırlıklar bir kaydın içine değil iki kayıt arasına düşer. Merdiveni aşağıdan yukarıya okumak, her basamağın nerede itme kuvveti nerede kütle eklediğini gösterir.
12S ve 14S: 12 kg ile 70 kg
Aralığın alt bölümünü on iki set kapsar. En küçüğü olan VL5009 KV275, kol başına 8624 g itme kuvveti ve 280 g motor ile 12-15 kg bir quadcopter için yayımlanmıştır. Merdiven daha sonra 15-22 kg için VL6011 KV180 ve VL6013 KV210, 22-25 kg civarı için VL7015 KV190 ve VL8015 KV170, 30-35 kg için VL8018 KV180 ve VL8020 KV170 ve 40 kg için VL8022 KV170 üzerinden yükselir. 14S ikilisi, VL1035 KV150 ve VL1040 KV150, kol başına 36173 g ve 45797 g itme kuvveti ile bu bandı 55-70 kg değerinde kapatır.
24S: 90 kg ile 150 kg
Merdivenin üst ucunu dört set taşır. VL1155 KV65, kol başına 57036 g itme kuvveti ile 90-105 kg için; VL1165 KV60 66032 g ile 115-125 kg için; VL1180 KV60 ve VL1380 KV60 ise 88075 g ve 83024 g ile 140-150 kg için yayımlanmıştır. Dördü de 24S bir veri yolu üzerinde çalışır ve VL200A veya VL300A ESC ile eşleşir; bu, alt kısımda kullanılan V60A ile V200A arasındaki ünitelerden farklı bir denetleyici ailesidir.
Üreticinin kendi görüntüsü, T-MOTOR VL Serisi VTOL Tahrik Sistemini Gerçek Platformlarda gösterir; VL1155 KV65 tuz püskürtme testinde, VL7015 KV190 ise ESC ve pervanesiyle tam bir set olarak monte edilmiş haldedir.
Görüntü, aşağıdaki tablodan önce izlenmeye değer; çünkü aynı ailenin iki ucunu çıplak donanım olarak değil güç altında gösterir. T-MOTOR VL Serisi VTOL Tahrik Sistemi Gerçek Platformlarda yalnızca bu iki modeli kapsar ve merdiven ikisinin de ötesinde devam eder. T-Motor VL serisindeki her quadcopter MTOW bandı dört kol için yayımlanmıştır; dolayısıyla değer tek bir motoru değil tam bir hava aracını tanımlar.
Aralığın Hangi Ucu Hangi Hava Aracına Uyar
Kalkış ağırlığı bir projenin aralığın hangi ucuna ait olduğunu belirler, ancak o ucun ne kadar marj gerektirdiğini rotor sayısı ve faydalı yük görevi belirler. 40 kg bir quadcopter ile 40 kg bir octocopter aynı kayda düşmez: ikincisi aynı kütleyi iki katı kola yayar, dolayısıyla kol başına ortalama yük azalır. Yayımlanan bantlar hâlâ bir quadcopter tanımlar; bu nedenle octocopter tablodan devralınan bir değer değil kendi değerlendirmesini gerektirir.
Faydalı Yük Görevi ve Rotor Sayısı
T-Motor VL serisi için yayımlanan değerler dört kolu varsayar ve MTOW bantları bu konfigürasyon için yayımlanmıştır. Yükün eşit paylaşıldığı ideal bir havada asılı kalma durumunda kaldırma kolu eklemek, belirli bir hava aracı kütlesi için her kolun üretmesi gereken ortalama itme kuvvetini düşürür; ancak bu bir tahmindir, bir basamak kuralı değildir: bir hexacopter veya octocopter itme kuvveti marjı, rotor etkileşimi, kontrol otoritesi, geçiş davranışı ve arıza durumları için kendi değerlendirmesini gerektirir ve aynı kütledeki bir quadcoptere göre daha fazla tahrik donanımı taşır. Faydalı yük kütlesi ayrı bir sorudur; çünkü toplam ağırlığı ve onunla birlikte kaldırma gereksinimini yükseltir. Faydalı yükün nerede durduğu ağırlık merkezini kaydırır ve kontrol ile yapısal talepleri artırabilir, ancak aynı kalkış ağırlığındaki kaydırılmış bir faydalı yük tek başına daha fazla itme kuvveti gerektirmez. Tahrik sistemi önce itme kuvveti ve işletme marjına göre boyutlandırılmalı, ardından faydalı yük yerleşimi için ağırlık merkezi sınırları, kontrol otoritesi ve yapısal yükler doğrulanmalıdır.
Rotor Sayısı Bir Tahmindir, Bir Anma Değeri Değil
İdealize ilişki ters yönlüdür: kol sayısını iki katına çıkarmak, aynı toplam ağırlık için her kolun üretmesi gereken ortalama itme kuvvetini yarıya indirir. Bu, havada asılı kalma durumu için ilk tahmindir; yayımlanan MTOW için bir dönüştürme katsayısı değildir, çünkü bantlar dört kolu varsayar ve bir octocopter üzerine taşınan set o hava aracı için doğrulanmamıştır. Pratikte önem taşıyan yön diğeridir: bir octocopter etrafında seçilip ardından quadcopter bir gövdeye takılan setten, belirtildiği itme kuvvetinin kabaca iki katı istenir ve uyumsuzluğu ortaya çıkaran değer, yayımlanan quadcopter MTOW değeridir. Bu nedenle sırada rotor sayısı model numarasından önce gelir ve tam hava aracı yine de uçacağı konfigürasyonda kontrol edilmelidir.
Pervane Kilidi Seriyi Neden Tanımlar
Üreticinin T-Motor VL serisi genelinde öne çıkardığı yetenek, ESC tarafından tutulan 360 derece ayarlanabilir açı olarak tanımlanan pervane kilididir. Havada asılı kalmadan kanat taşımalı uçuşa geçen sabit kanatlı bir hava aracında kaldırma pervaneleri durur ve park halindeki kanadın, hava akımının bıraktığı yerde değil bilinen bir yönde durması gerekir; dolayısıyla dinlenme konumu şansa bırakılan ayrıntılarda değil hava aracı yerleşiminde yer alır.
360 Derece Pervane Kilidi
Rastgele bir açıda duran bir pervane kanadın üzerindeki hava akımının içinde kalır ve nerede sonlandığı uçuştan uçuşa değişir. Kanadı seçilen bir açıda tutan bir kilit bu konumu tekrarlanabilir kılar. Üretici, kilidin saniyeler içinde devreye girdiğini ve açının ayarlanabilir olduğunu belirtir; bu da bir hava aracı tasarımcısının park halindeki kanadın nerede duracağını seçmesine olanak verir. Belirli bir açının belirli bir kanada yardımcı olup olmadığı hava aracına, pervaneye ve montaja bağlıdır; dolayısıyla aerodinamik sonuç kilidin kendisinin değil tam hava aracının bir özelliğidir.
Kilitli Durumda Tutma Akımı
Bir kanadı hava akımına karşı tutmak tork gerektirir ve ESC bunu akım olarak sağlar. Üretici, ESC birimini sabit bir değer tutmak yerine tutma akımını dış yüke göre ayarlayan bir birim olarak tanımlar ve kilitli durumda yaklaşık 10 W düzeyinde bir bekleme tüketimi yayımlar; seyir boyunca tutma işlevinden gelen ısıyı düşük tutan da budur. Aynı ESC ailesi, denetleyici tarafında CAN 2.0 desteği ile tanımlanır; bu, bir T-Motor VL serisi kurulumunda otopilot üzerinden seti komut etmek ve izlemek için kullanılan arayüzdür.
Kilitleme geçiş sorununun yalnızca yarısıdır. İki uçuş rejimi aynı motordan farklı şeyler ister ve VTOL Drone Motorları: Hover İtme Kuvveti ile Seyir Verimini Dengelemek yazısı, kaldırma fazı sona erdiğinde havada asılı kalma itme kuvveti ile seyir veriminin nasıl zıt yönlere çektiğini ortaya koyar.
Gerilim Bantları: 12S, 14S ve 24S
Aralık üç veri yolu gerilimi etrafında düzenlenmiştir ve bir projenin bulunduğu bant genellikle motor seçilmeden önce sabitlenir; çünkü batarya paketi ve hava aracı kablolaması o aşamada zaten belirlenmiştir. Üretici, serinin bütün olarak 6S ile 24S arasındaki bir aralığı desteklediğini, yayımlanan 16 setin ise 12S, 14S ve 24S üzerinde yer aldığını belirtir.
12S: Setlerin Onu
T-Motor VL serisindeki on set 12S bir veri yolu üzerinde çalışır; VL5009 KV275 kaydından VL8022 KV170 kaydına ve onların üzerindeki VL1028 KV190 ile VL1032 KV180 kayıtlarına kadar. Bu bant, yayımlanan quadcopter MTOW değerini 12 kg ile 55 kg arasında taşır. Bu gruptaki ESC birimleri altta V60A ile başlar ve üstte V200A ile biter; motor kütlesi de aynı aralıkta 280 g değerinden 1090 g değerine yükselir.
14S: İki Set
İki set 14S düzeyine çıkar: 1205 g ile VL1035 KV150 ve 1100 g ile VL1040 KV150. İkisi de 55-70 kg bandı için yayımlanmıştır ve ikisi de 150 KV olarak anma değerine sahiptir. Bu ikiliyi 12S grubundan ayıran şey 14S veri yoludur: belirli bir elektriksel güç düzeyi ve karşılaştırılabilir sistem verimi için daha yüksek bir veri yolu gerilimi genellikle daha düşük besleme akımı anlamına gelir; bir hava aracının gerçekte çektiği akım ise gerilim etiketini değil kendi çalışma noktasını izler.
24S: Dört Set
Dört set 24S üzerinde çalışır ve 90 kg ile 150 kg arasındaki quadcopter MTOW değerini kapsar. 14S ikilisinden VL1155 KV65 kaydına geçiş, T-Motor VL serisindeki en büyük tek basamaktır ve beraberinde VL200A ile VL300A ESC birimlerine bir denetleyici ailesi değişikliği getirir. Bu basamağı aşan bir proje, motorla birlikte veri yolu gerilimini ve denetleyici ailesini de değiştirir; dolayısıyla aralığın üst ucu, altındakinin daha büyük bir sürümü değil farklı bir güç aktarma organıdır.
Bir VTOL Tahrik Sisteminde ESC ve Pervane Eşleşmesi
T-Motor VL serisindeki her set fabrikada eşleştirildiği için, bir motorun yanında yayımlanan ESC ve pervane, itme kuvveti değerinin ait olduğu eşleşmedir. Parçalardan birinin değiştirilmesi seti yayımlanmış konfigürasyonunun dışına taşır ve sayılar artık hava aracının ne yapacağını tanımlamaz. Eşleşmeyi sabit kabul etmek, bir VTOL tahrik sisteminin yayımlanmış zarfı içinde kalmanın en basit yoludur.
Aralık Boyunca Sekiz ESC Anma Değeri
T-Motor VL serisi sekiz ESC anma değeri kullanır: V60A, V80A, V120A, V150A, V200A, VL248A, VL200A ve VL300A. V serisi birimler 12S ve 14S setlerine hizmet ederken VL serisi birimler aralığın üst ucuna hizmet eder. V150A ile V200A arasındaki geçiş VL8022 KV170 ile VL1028 KV190 arasında gerçekleşir ve VL serisi denetleyicilere geçiş 24S sınırında olur.
Pervane Değişimi ESC Değerini Değiştirir
Daha büyük bir pervane aynı hızda daha fazla tork soğurur, bu da belirli bir itme kuvveti için akımı yükseltir. ESC yayımlanan kanat için boyutlandırıldıysa sahip olduğu marj bu değişimle tüketilir. Pratikte eşleştirilmiş bir sette pervane değişimi dört parçalı bir sorudur: motorun yükü taşıyıp taşıyamayacağı, ESC biriminin akımı sağlayıp sağlayamayacağı, motor ile ESC birimlerinin termal sınırları içinde kalıp kalmayacağı ve hava aracının daha büyük disk için hâlâ yer açıklığına sahip olup olmadığı. Bu dördünden herhangi birinin başarısız olması kurulumu yayımlanmış VTOL tahrik sistemi konfigürasyonunun dışına taşır.
T-Motor VL Serisi Teknik Özellik Matrisi
Aşağıdaki tablo, T-Motor VL serisindeki 16 setin tamamını yayımlandığı biçimde ve önerilen quadcopter MTOW değerine göre sıralanmış olarak verir. Model adları KV anma değerini içerir ve gerilim sütunu her setin hangi veri yolu üzerinde çalıştığını gösterir.
| Model | Gerilim | Motor ağırlığı (g) | Kol başına maksimum itme kuvveti (g) | Önerilen MTOW (kg) | ESC | Pervane |
|---|---|---|---|---|---|---|
| VL5009 KV275 | 12S | 280 | 8624 | 12-15 | V60A | DZ17 × 6.2 |
| VL6011 KV180 | 12S | 300 | 10464 | 15-18 | V60A | VZ22 × 7.4 |
| VL6013 KV210 | 12S | 388 | 12889 | 20-22 | V80A | VZ22 × 7.4 |
| VL7015 KV190 | 12S | 540 | 15867 | 22-24 | V80A | P24 × 7.2 |
| VL8015 KV170 | 12S | 610 | 14754 | 25 | V80A | VZ26 × 9.5 |
| VL8018 KV180 | 12S | 655 | 17129 | 30-32 | V120A | VZ26 × 9.5 |
| VL8020 KV170 | 12S | 735 | 19679 | 35 | V150A | VZ28 × 10.8 |
| VL8022 KV170 | 12S | 785 | 22268 | 40 | V150A | VZ29 × 11 |
| VL1028 KV190 | 12S | 940 | 26322 | 45-50 | V200A | VZ29 × 11 |
| VL1032 KV180 | 12S | 1090 | 31766 | 50-55 | V200A | G30 × 10.5 |
| VL1035 KV150 | 14S | 1205 | 36173 | 55-60 | V200A | PL32 × 11 |
| VL1040 KV150 | 14S | 1100 | 45797 | 65-70 | VL248A | VZ32 × 12 |
| VL1155 KV65 | 24S | 1420 | 57036 | 90-105 | VL200A | VZ40 × 16.1 |
| VL1165 KV60 | 24S | 1710 | 66032 | 115-125 | VL200A | VZ42 × 16.5 |
| VL1180 KV60 | 24S | 2680 | 88075 | 140-150 | VL300A | VZ45 × 18 |
| VL1380 KV60 | 24S | 2400 | 83024 | 140-150 | VL300A | VZ45 × 18 |
Önerilen MTOW, üreticinin bir quadcopter için yayımladığı değerdir. Kol başına maksimum itme kuvveti ve motor ağırlığı, üreticinin eşleştirilmiş set için yayımladığı değerlerdir ve itme kuvveti değerinin arkasındaki test koşulları her ürün sayfasında verilir.
Motor kütlesi tablo boyunca 280 g değerinden 2680 g değerine, kol başına itme kuvveti ise 8624 g değerinden 88075 g değerine yükselir; dolayısıyla iki uç arasında kütlede kabaca dokuz kat, itme kuvvetinde kabaca on kat fark vardır. Bu karşılaştırma her satır için değil tablonun uçları için geçerlidir: yayımlanan kol başına itme kuvvetinin motor kütlesine oranı VL8015 KV170 kaydında yaklaşık 24 g/g ile VL1040 KV150 kaydında yaklaşık 42 g/g arasında değişir. Oran, iki yayımlanmış değer üzerinde yapılan bir aritmetiktir; bir verim ölçüsü de değildir, monte edilmiş bir hava aracı için bir öngörü de değildir.
Merdivenin artık kademeli olmaktan çıktığı yer 24S grubudur. 65-70 kg düzeyindeki VL1040 KV150 ile 90-105 kg düzeyindeki VL1155 KV65 arasında her sütunda aynı anda bir sıçrama vardır: gerilim, motor kütlesi, ESC ailesi ve itme kuvveti. Bu boşluktaki bir proje bitişik kayıtlar arasında seçim yapmaz, güç aktarma organı değişiminin hangi tarafı etrafında tasarlanacağını seçer.
140-150 kg düzeyinde yayımlanan iki 24S kaydı, VL1180 KV60 ve VL1380 KV60, bir veri yolu gerilimini, bir ESC değerini ve bir pervane ölçüsünü paylaşır; yayımlanan motor kütlesi ve kol başına itme kuvvetinde ise ayrılır. Üretici bunları 36N40P ve 36N42P olarak verir; dolayısıyla oluk ve kutup sayısındaki fark tablodan çıkarılmış bir sonuç değil teknik özellikte yer alan bir bilgidir. Tablo tek başına kütle ve itme kuvveti ayrımını açıklamaz; iki kayıttan birini diğeriyle değiştirilebilir saymadan önce tam teknik özelliğin ve test koşullarının karşılaştırılacağı yer ürün sayfalarıdır.
Bir Seti Hava Aracına Eşleştirmek: Bir Boyutlandırma Sırası
Aşağıdaki sıra, bir kalkış ağırlığını T-Motor VL serisindeki tek bir kayda dönüştürür. Her adım alanı daraltır ve sıralama önemlidir; çünkü sonraki bir adım önceki bir seçimi geçersiz kılabilir.
Adım 1: MTOW Değerini Sabitlemek
Hava aracının gerçekte uçacağı toplam kütleden başlanır; batarya, faydalı yük ve kaldırma donanımı buna dahildir. Yayımlanan değerler bir quadcopter içindir, bu nedenle kütlenin yanında kol sayısı da not edilmelidir. Bandın ortasında oturan bir kütle en kolay durumdur; bandın üst ucunda oturan bir kütlenin daha ağır bir batarya için ayıracak marjı kalmaz.
Adım 2: Kol Sayısına Bölmek
Yükün eşit paylaşıldığı varsayımıyla, havada asılı kalma sırasında her kolun taşıdığı ortalama yükü bulmak için toplam kütle kaldırma kolu sayısına bölünür. Bu değer tek başına bir boyutlandırma ölçütü değil ortalama bir itme kuvveti gereksinimidir: seçilen set, hava aracının uçacağı koşullar için itme kuvveti marjını korumak zorundadır ve yayımlanan itme kuvveti değeri üreticinin test koşullarıyla birlikte okunmalıdır. Sonuç, önerilen MTOW ile değil kol başına itme kuvveti ile karşılaştırılmalı; ardından tam hava aracı havada asılı kalma, geçiş ve uçuş zarfının geri kalanı boyunca, yapısal ve kontrol sınırları dahil, kontrol edilmelidir.
Adım 3: Bir Gerilim Bandına Oturmak
Paket zaten seçilmişse gerilim bandı sabittir ve aday kümesi on iki 12S ve 14S setine ya da dört 24S setine daralır. Paket hâlâ açıksa bandı önce kalkış ağırlığı belirler: 24S grubu 70 kg üzerindeki her kaydı taşır, dolayısıyla hiçbir 12S veya 14S seçeneği aralığın o bölümüne ulaşmaz.
Adım 4: ESC ve Pervaneyi Kontrol Etmek
Seçilen setle birlikte yayımlanan ESC biriminin hava aracının çekeceği akımı taşıyabildiği ve pervane çapının yer açıklığı ile kanat yerleşimine uyduğu doğrulanır. İtme kuvveti açısından uyan ancak pervane çapı açısından uymayan bir set uygun değildir ve eşleşme, yayımlanmış konfigürasyonun dışına çıkmadan ayarlanamaz.
Adım 5: Veri Yolu Gerilimini ve Akımını Kontrol Etmek
Son kontrol, güç aktarma organının bütünüdür. Veri yolu gerilimini paket belirler ve veri yolu akımı ESC birimlerinin çektiği akımların toplamıdır. Aralığın üst ucundaki bir 24S kurulumu, kablolama, konnektörler ve dağıtım kartının birlikte taşımak zorunda olduğu bir akım çeker. İtme kuvveti marjı ile termal marjın arkasındaki genel boyutlandırma mantığı Yüksek itişli drone motoru boyutlandırma: faydalı yük, verimlilik ve termal marj yazısında ortaya konur ve burada bir set seçildikten sonra da değişmeden geçerlidir.
Sık Sorulan Sorular
ST-Motor VL serisinde hangi set 25 kg bir quadcopter için uygundur?
25 kg düzeyinde yayımlanan kayıt VL8015 KV170 kaydıdır; kol başına 14754 g itme kuvveti ve V80A ESC ile gelir. VL7015 KV190 22-24 kg aralığını kapsar ve onun bir alt basamağıdır.
S100 kg bir quadcopter için hangi set uygundur?
VL1155 KV65, kol başına 57036 g itme kuvveti, 1420 g motor ve VL200A ESC ile 90-105 kg için yayımlanmıştır. 24S bandına ilk adımdır ve aralıkta VL serisi bir ESC üzerinde çalışan ilk settir.
SYayımlanan quadcopter MTOW değeri kaç kolu varsayar?
Değerler bir quadcopter için yayımlanmıştır. Aynı toplam kütleye sahip bir hexacopter veya octocopter kol başına daha az yük taşır; bu nedenle karşılaştırılacak değer önerilen MTOW değil aday setin kol başına itme kuvvetidir.
SBir tahrik seti parçaları ayrı satın almaktan daha mı ağırdır?
Her iki durumda da aynı üç bileşen devrededir ve boş ağırlık bütçesinden en sık dışarıda bırakılan bileşen ESC olur. Eşleştirilmiş setin sağladığı şey, tam olarak o motor, ESC ve pervane birleşimine ait yayımlanmış bir itme kuvveti değeri ve arkasındaki test verileridir.
SBir 12S set 24S bir veri yolu üzerinde çalışabilir mi?
Aynı ayarlarla çalışmaz. Motor, ESC ve pervane bir gerilim bandı içinde eşleştirilmiştir ve ESC anma değeri yayımlandığı veri yoluna bağlıdır. Bir setin herhangi bir parçasının daha yüksek bir veri yolunda yeniden kullanılıp kullanılamayacağı o parçanın kendi gerilim sınırına ve üreticinin teknik özelliğine bağlıdır; bu nedenle geçerli varsayım, setin yeniden yapılandırılması değil değiştirilmesidir.
SBir sette pervane değiştirildiğinde ne değişir?
İtme kuvveti, akım ve ESC üzerindeki yük birlikte değişir. Daha büyük bir disk aynı hızda daha fazla tork soğurur; bu nedenle ilk kontrol edilecek şey ESC akım marjı, ikincisi motor ile ESC birimlerinin termal marjı, üçüncüsü ise yer açıklığıdır.
SSabit açılı pervane kilidi sabit kanatlı bir hava aracında neyi değiştirir?
Seçilen bir açıda tutulan durmuş bir kaldırma pervanesi, rastgele oturduğu yerde kalmak yerine tekrarlanabilir bir konuma sahip olur; park halindeki yönelimi hava aracının etrafında tasarlanabileceği bir şey yapan da budur. Üretici kilidi 360 derece ayarlanabilir bir açı olarak tanımlar ve belirli bir açının ne kadar yardımcı olduğu kanada ve montaja bağlıdır.
Resmî kaynaklar
16 ürün sayfası her set için tam teknik özelliği ve test verilerini taşır ve üretici sayfası daha geniş programı bağlar. Yukarıdaki tablodaki her kaydın üreticisi T-Motor ve her ürün sayfası o set için VTOL tahrik sistemi eşleşmesini yineler.
Sonraki adımlar
Merdiven ağırlık sorusunu yanıtlar. Uçuş rejimi sorusu, itme kuvveti marjı sorusu ve geçiş sorunu sitede başka yerlerde ele alınır ve matrisin her satırının arkasındaki ayrıntıyı ürün sayfaları taşır.
VTOL Drone Motorları: Hover İtme Kuvveti ile Seyir Verimini Dengelemek iki rejimli sorunu ortaya koyar. Drone Motorları: FPV, Sabit Kanatlı ve VTOL Motor Seçimi T-Motor VL serisini diğer sabit kanatlı ve çok rotorlu ailelerin yanına yerleştirir. Yüksek itişli drone motoru boyutlandırma: faydalı yük, verimlilik ve termal marj bir set seçildikten sonra boyutlandırma mantığını ileriye taşır ve VTOL Dronu kategori sayfası bu aralığın hizmet ettiği hava aracı görevlerini bir araya getirir.