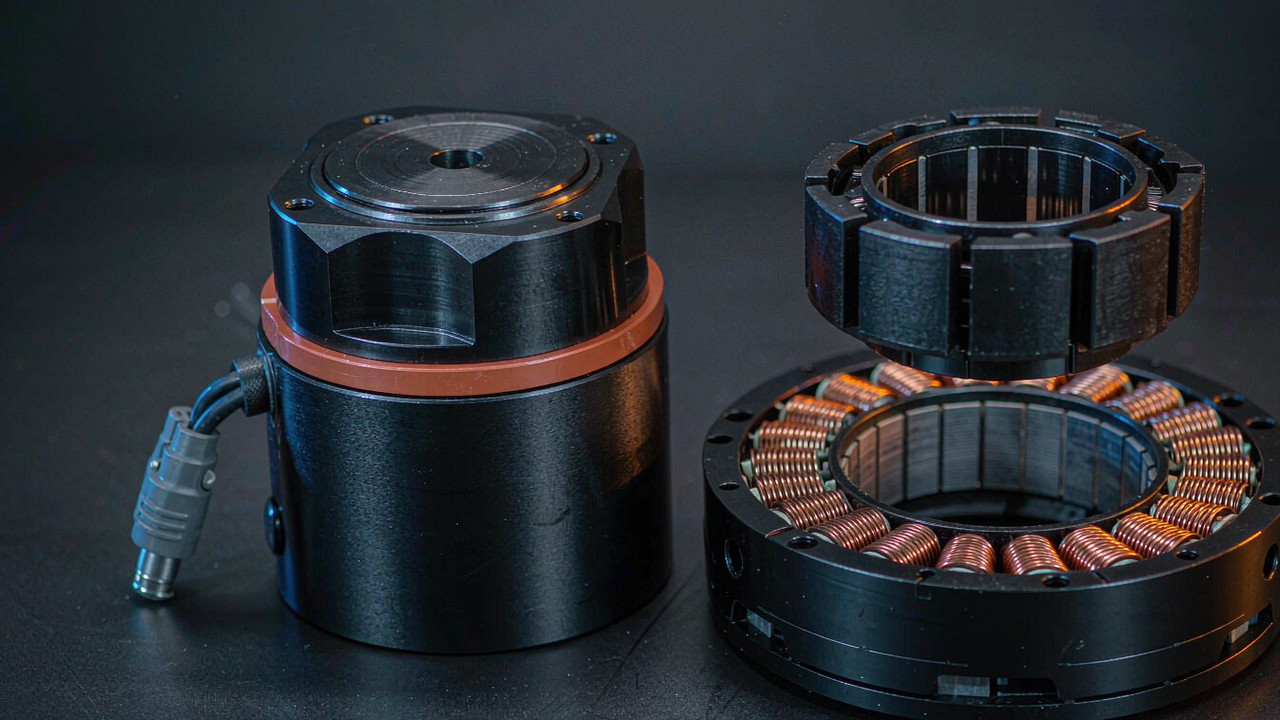
做 外骨骼用 BLDC 电机 的设计,最终都会落到两条路线上,而这个分叉很早就出现。要么关节围绕一台无框力矩电机构建——定子与转子作为两个零件单独供货,没有外壳、没有轴承、没有反馈;要么围绕一台集成执行器构建——出厂即密封、带减速、可直接安装。两条路线内部用的是非常相似的无刷电机,但在一场设计评审里它们并不等效。一条路把关节结构、轴承选型、编码器与驱动器放在工程团队这一侧;另一条路把它们收进制造商设计好的成品模组里。本指南用七款有记录的机型——无框侧覆盖 105 g 到 710 g,集成侧覆盖 260 g 到 570 g——把这两套架构放在真正会左右可穿戴关节决策的要求上逐项对比:肢段上的重量、刚度、散热路径、外形尺寸与集成工作量。
下面的对比有意混入了「不在同一侧减速箱上测量」的产品,因为这个错位本身就是这道决策。本文中的每一个数值都取自制造商公布的规格,也就是 ToBMS 该产品记录里所载的值;单位换算与扭矩密度算术除外,那些是本文推导的,并已在出现处标注。没有一项是估算出来的;凡是记录里没有的值,一律点名为缺失,而不是补上一个好看的数字。
快速结论
对可穿戴产品的第一台样机而言,集成执行器通常更快,而且往往是总系统更轻的那条路。AKE60-8 KV80 重 260 g,经一级 8:1 减速输出额定 5 Nm、峰值 12.5 Nm——这个额定扭矩已经超过一台 710 g 无框电机单独输出的水平。围绕它不需要设计什么:减速器、轴承组与驱动器都在壳体里面。
而无框套件在约束来自几何、而不是来自扭矩时胜出。如果关节的输出就必须是关节本身——髋部直驱、因此没有减速器也就没有回差——那么以额定 4 Nm 的 RO100 KV55 直驱就完全不需要齿轮箱。如果线束必须穿过关节轴线,或者定子必须直接螺接进一根同时充当散热片的连杆,或者壳体与肢段本身就是同一个加工件,那么无框套件是唯一允许这样做的路线。代价是工程投入,以及一套从此由团队自己承担的轴承与编码器设计。
两条路线各自交付什么
分界线不在电机上。两条路线用的都是磁场定向控制下的三相无刷电机,也都取自同一批手工绕制的定子。真正不同的,是一套完整关节机构里哪些零件随货到手。
无框套件就是定子、转子,中间没有别的
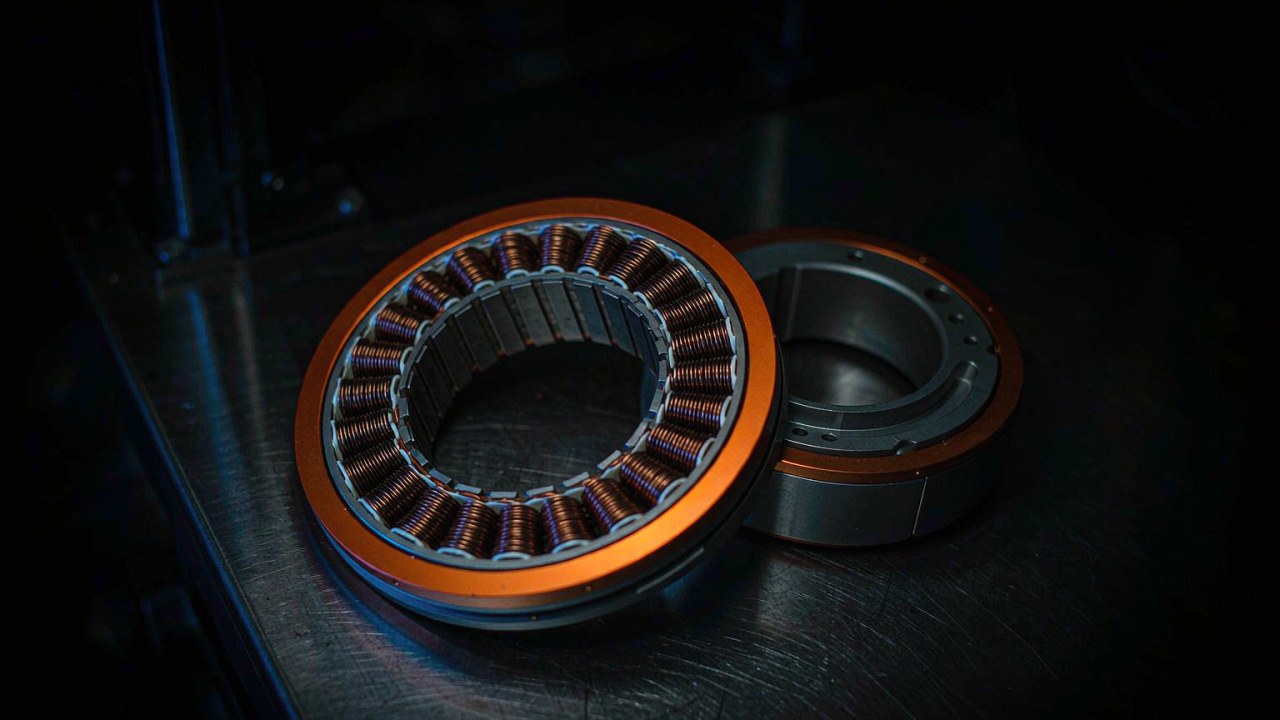
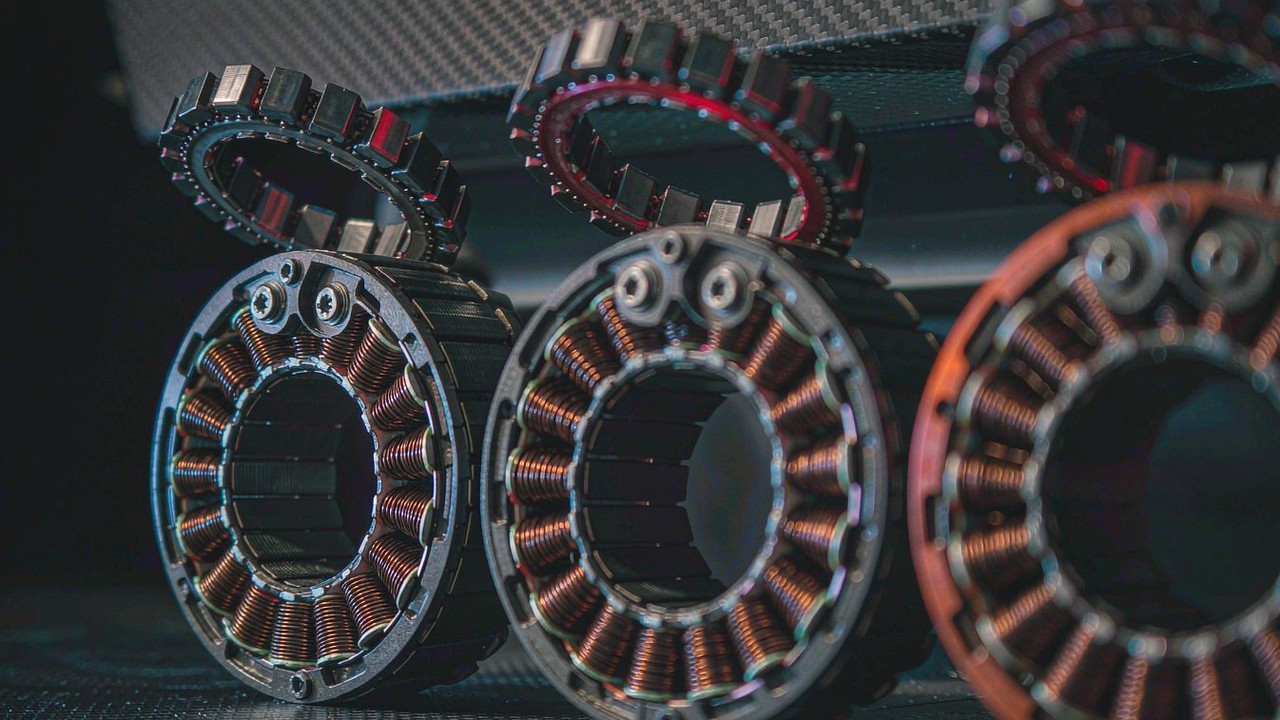
无框力矩电机以两个松散组件的形式供货。定子带着绕组与铁芯,装进设计方自己提供的结构里;转子带着磁钢,装到设计方同样要自己提供的轴上。没有外壳、没有输出法兰、没有轴承组、没有编码器、没有驱动电子。作为交换,这个套件去掉了制造商原本不得不做出妥协的每一个接口。走线可以用大中空轴——RI30 KV260 在 38 mm 机身里给出了 17 mm 内孔——而安装面、散热路径与轴向长度,全都从既定条件变成了设计变量。
集成执行器到手即装、出厂即密封
集成执行器是相反的安排。电机、行星减速级、反馈器件与驱动板被装配进同一个壳体,配有确定的输出接口与确定的电气接插件。AK80-6 KV100 是个清楚的例子:6:1 减速,额定 6 Nm、峰值 12 Nm,48 V 下额定功率 340 W,全部装在一个 98 mm × 38.5 mm、重 485 g 的机身里,记录的回差为 0.22。它的价值不在于这份清单里的任何单个数字,而在于整个总成是一个料号、一套安装孔位、一份测试数据。
两个盒子里都没有的东西
两条路线单靠自身都不完整,而且缺口是系统性的。无框路线把轴承设计、编码器安装、转子与轴的配合、壳体、散热路径以及整套驱动链路都留给工程团队——这些正是齿轮电机厂家通常会承担的工作。集成路线则要求团队接受制造商给定的回差、轴承寿命、热降额与外形尺寸,并让肢段去迁就它们,而不是反过来。当设计在关节旁的径向空间紧张,或者需要一套行星减速级给不了的扭矩透明度时,第二个缺口就会变成卡脖子的那一个。
决定路线的五项要求
两个系列的规格表看起来相似,回答的却是不同的问题。在可穿戴工作中,有五项要求稳定地把它们区分开。
佩戴者真正能感觉到的重量
重量在每一个关节上的代价并不相同。在 外骨骼应用 里,同样一个标称扭矩会对应到重量相差很大的机型上,而这个差异并不是均匀分布的:髋部承载的一克由躯干分担,膝部远端的那一克却要随着每一步被加速与减速。这正是无框系列里最轻那一段比它的扭矩数字更有分量的原因。RO50 KV108 Lite 重 105 g,RI30 KV260 重 40 g,两者都不会把减速器、轴承组或驱动器带进关节里。
刚度、回差,以及关节的手感
直驱的无框关节没有齿轮啮合,因此自身不引入回差。集成执行器则要背上它那一级行星减速的回差,本系列记录值从 0.15 一直到 0.22。可穿戴关节里的回差会表现为「指令助力曲线」与佩戴者实际感受之间的迟滞,也会让任何「用位置误差估算输出扭矩」的控制律变得复杂。它下面还压着一个更微妙的影响:减速级会把转子惯量按大约减速比的平方放大到输出端,所以同样输出扭矩下,带减速的模组反射惯量比直驱关节更高,而反射惯量正是决定关节手感是否透明的那一项。
绕组的热往哪里走
连续扭矩是一句热学陈述,而两条路线的热路径差别很大。无框定子通常直接螺接进金属连杆,于是肢段结构成了散热片的一部分;制造商给出的额定扭矩所假定的条件,需要设计方自己复现出来。密封执行器通过自身壳体向外散,散到它所安装的那个面上——方便,但是固定。在可穿戴设备上,热学工况还会更复杂一层,因为关节常常被衣物或护具包住。峰值扭矩描述的是瞬态,不是保持工况;而支撑姿态一类的占空比,可能会要求额定扭矩持续输出若干分钟。
径向空间与轴向空间之争
两条路线在几何上失败的方向不同。本系列里的内转子机型——包括 RI50 KV100 与 RI80 V2.0 KV75——转子在定子之内,轴向长度由铁芯叠厚决定,径向尺寸由机座直径决定;总成能做多深,取决于机构而不是电机。密封模组则几乎一致地是饼形,减速级沿电机轴线叠上去,AKE 系列轴向长 25 mm 到 43.5 mm,对应直径 69 mm 到 107.5 mm。沿解剖关节侧向安装的关节——也就是膝与髋常见的布置——很适合这个形状,狭而深的壳体则不适合。
有哪些工作挪到了自己这边
最后一项要求很少被写下来,却经常决定结果。集成执行器把一套机械设计、一次轴承选型、一次编码器安装与一套驱动电子搬出项目、搬进制造商。无框套件把这四样全部搬进来,随之一并搬来的还有转子动平衡、轴配合、编码器对位,以及总成在温度下的行为由谁负责。对单台样机而言,这第二列很贵;而在批量场景下,或者当关节几何本身就是产品时,它可能是达成目标的唯一方式。
无框套件与集成执行器并列对比
下表按重量排序,收录两套架构中共七款有记录的机型。扭矩与重量均按各 ToBMS 产品记录所载公布值填写。
| 型号 | 架构 | 减速比 | 额定电压 | 额定扭矩 | 峰值扭矩 | 重量 |
|---|---|---|---|---|---|---|
| RO50 KV108 Lite | 无框套件 | - | 24 V | 0.3 Nm | 0.9 Nm | 105 g |
| RI50 KV100 | 无框套件 | - | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g |
| AKE60-8 KV80 | 集成执行器 | 8:1 | 24 V | 5 Nm | 12.5 Nm | 260 g |
| RI80 V2.0 KV75 | 无框套件 | - | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g |
| AK80-6 KV100 | 集成执行器 | 6:1 | 48 V | 6 Nm | 12 Nm | 485 g |
| AKE80-8 KV30 | 集成执行器 | 8:1 | 48 V | 12 Nm | 30 Nm | 570 g |
| RO100 KV55 | 无框套件 | - | 48 V | 4 Nm | 12 Nm | 710 g |
四款无框套件列在 ToBMS 的 无框力矩电机 品类;三款密封机型分属 机器人执行器 与 准直驱执行器。「减速比」一列对无框套件留空,因为减速比不是电机的属性——它是设计方装上去的那一级。AKE 机型在 ToBMS 记录里没有额定功率值,因此此处不予引用。外形尺寸写在正文里而不是表里,以保持列数可读。
第一个规律,正是本文存在的理由。沿重量往下读,260 g 的密封模组,其额定扭矩高于它上下方的 411 g 与 710 g 裸电机。这不是对电机好坏的判断,而是减速级本身的功效。无框电机的额定扭矩是电机轴上的值,密封模组的额定扭矩是经齿轮箱之后、输出轴上的值。两个数分处一个比值两侧,不说明引用的是哪一侧,就不可比。
第二个规律是电压分界。最轻的三款记录的是单一电压——RO50 KV108 Lite 为 24 V、RI50 KV100 在基础额定点为 24 V、AKE60-8 KV80 为 24 V——而只有 RI50 KV100 还额外接受 36 V 与 48 V。从 485 g 往上,表中每一款记录的都是 48 V,而这个数字取决于电池组,而不是电机。
第三个规律是裸电机彼此之间在输出转速上差别之小。表中的无框机型在任何减速之前记录的额定转速介于 1090 rpm 与 2100 rpm 之间,而密封机型在减速之后记录的是 150 rpm 到 603 rpm。与生物力学文献对得上的是关节处的速度,不是电机轴上的速度——而在无框一侧,只有先定下减速比,这个数字才存在。
如何公平地读这份对比
有三个量在两套架构里被习惯性地当成同一件事引用。它们并不是,而只要把定义拆开,每一个都会让排名翻转。
每公斤扭矩是两个不同的量
用额定扭矩除以重量,得到的数字在这张表上看起来可比,实际不可比。在比值的电机侧,记录换算值约为:RO50 KV108 Lite 2.9 Nm/kg、RI50 KV100 3.2 Nm/kg、RI80 V2.0 KV75 3.5 Nm/kg、RO100 KV55 5.6 Nm/kg。在输出侧,同样一套算术给出:AKE60-8 KV80 额定约 19 Nm/kg、AKE80-8 KV30 约 21 Nm/kg、AK80-6 KV100 约 12 Nm/kg;换成峰值扭矩则分别为 48、53 与 25 Nm/kg。以上全部为本文用记录扭矩除以记录重量推导所得。两组之间差了大约四到六倍,而这个差值一分都不能当成设计余量——它就是被写成密度形式的减速比。
速度是在减速器的两侧测量的
记录的速度值印证了同一种不对称。AKE60-8 KV80 在输出端额定 180 rpm、空载 240 rpm,约合 1080 与 1440 度/秒;AKE80-8 KV30 记录 150 与 195 rpm,约合 900 与 1170 度/秒。减速级更快(6:1)的 AK80-6 KV100 记录额定 603 rpm、空载 800 rpm,输出端约合 3620 与 4800 度/秒。而无框机型记录的电机转速要高一个数量级——RO100 KV55 额定 2000 rpm,约合 12000 度/秒——但只有在设计采用直驱或极浅减速时,这个速度才真正落到关节上。此处所有换算均为记录 rpm 乘以六,是推导值而非公布值。
电流属于功率级,不属于电机
本次对比中的每一款都记录了额定与峰值电流,而它们描述的并不只是电机。AKE60-8 KV80 与 AKE80-8 KV30 同样记录额定 4.8 A、峰值 12 A,却分别输出额定 5 Nm 与 12 Nm——这是母线电压差带来的效果,而不是绕组的。RO100 KV55 记录额定 20 A、峰值 62 A。无框套件的电流值是针对绕组的,而线束、驱动器与热设计全部由工程团队自己提供,所以电流预算必须自己搭出来,而不是照读。凡是像密封机型那样内含驱动板的,记录电流同时也是对该板能力的陈述。
四款面向可穿戴关节的无框套件
无框系列从 20 g 覆盖到 710 g,其中四款足以覆盖从远端关节到近端关节的可穿戴场景。
RI50 KV100 与 RO50 KV108 Lite——轻量、高速的那一端
RI50 KV100 是一台供 24 V 至 48 V 系统使用的内转子机型:额定 0.58 Nm、峰值 1.67 Nm,额定功率 66 W,重 180.8 g,机身直径 54 mm、长 27 mm,24 V 下记录额定转速 1090 rpm。它的概述直接点名了外骨骼,与四足机器人和机械臂关节并列。让它对关节真正有意思的,是表格藏起来的那套算术:加装一级 8:1 之后,额定扭矩约为 4.6 Nm、对应约 136 rpm——这是在计入减速器损耗之前——已经接近那台 260 g 密封模组在同一减速比下的输出。裸电机比模组更轻;减速器、轴承、编码器与驱动器就是那部分差额,而它们全都挪进了项目里。
制造商对 RO50 Lite 的介绍——这是一台面向协作机器人、外骨骼与精密自动化的无框电机,正是那种关节无法承受外部密封壳体的情况。
ToBMS 视频页在 YouTube 上观看RO50 KV108 Lite 处在同一条路线最轻的那一端,105 g 装在 61.7 mm × 14.5 mm 的机身里,24 V 母线下额定 0.3 Nm、峰值 0.9 Nm,额定功率 66 W。可穿戴工作里有两处细节要紧:它 61.7 mm 的机身只有 14.5 mm 厚;而它自己的描述里提到的大中空轴,指向的正是线束穿过关节轴线的走线方式。两款机型都不自带反馈——RO40 KV140 与 RO50 KV108 Lite 这两个变体明确是不带霍尔元件供货的,而 ToBMS 记录里根本没有编码器规格字段——所以在无框一侧,反馈器件是一项设计决策,正如它在密封一侧是一项固定属性。
RI80 V2.0 KV75——内转子区间中段
RI80 V2.0 KV75 提升到额定 1.45 Nm、峰值 4.1 Nm,机身直径 85 mm、重 411 g,可选 24/36/48 V 母线,额定功率 172 W,24 V 下额定转速 1135 rpm。它的概述列出了人形机器人、外骨骼、四足机器人与重载关节模组。它记录峰值电流 27.6 A、额定电流 9.4 A,额定功率 172 W 是有记录的——与密封机型不同——所以连续功率预算至少可以从记录起步。
RO100 KV55——当关节本身就是壳体时
RO100 KV55 是本次对比里最大的机型:额定 4 Nm、峰值 12 Nm,48 V 下额定功率 838 W,710 g 装在 113.5 mm × 36.2 mm 的机身里,21 极对,额定与峰值电流分别为 20 A 与 62 A。它最清楚地说明了本文的核心权衡。作为一个直驱关节,它能不借助齿轮啮合连续输出 4 Nm,因此不引入减速级带来的回差,并以额定 2000 rpm 运转——约合 12000 度/秒——输出速度远超表中任何带减速的机型。与之相对,它要 710 g 才能输出略低于一台 260 g 密封模组的额定扭矩,而且还需要一套轴承、一台编码器与一台驱动器,而这些密封模组都已经含在里面。当关节必须刚、必须快、必须静时它是正确答案;当肢段上的重量主导一切时,它是错误答案。
三款集成执行器,其中一款有公开的落地案例
对比的密封一侧用少得多的集成工作量覆盖了同样的关节位置,代价是接受制造商给定的外形尺寸、回差与热降额。
AKE60-8 KV80——本次对比中最小的密封模组
AKE60-8 KV80 重 260 g,装在 69 mm × 25 mm 的机身里,经一级 8:1 减速在 24 V 母线下输出额定 5 Nm、峰值 12.5 Nm,额定 180 rpm、空载 240 rpm,额定 4.8 A、峰值 12 A,记录回差 0.15。它的概述把它定位在紧凑型人形与外骨骼关节。与它在远端关节所替代的那些无框套件相比,有两点把它区分开:它是本次对比中唯一采用单一 24 V 额定的机型;它的 14 极对与更大型号记录的 21 极对不同,会改变换相要求。把它与一台 48 V 的近端机型混用,意味着两套配电。
AK80-6 KV100——有公开案例的那台模组
AK80-6 KV100 是这里唯一一台有可查可穿戴平台落地记录的机型。它采用 6:1 减速,达到额定 6 Nm、峰值 12 Nm,48 V 下额定功率 340 W,额定 603 rpm、空载 800 rpm,额定 9.7 A、峰值 20 A,重 485 g 装在 98 mm × 38.5 mm 的机身里,记录回差 0.22。它的概述点名了外骨骼与四足机器人,而且制造商公布了一段演示:这台机型驱动了佐治亚理工学院(Georgia Institute of Technology)研制的一台双侧下肢外骨骼。对于正在权衡集成路线的团队来说,这是本次对比中的无框套件拿不出的一项数据:这台模组已经在目标应用里跑过。
两分钟的演示:AK80-6 KV100 驱动佐治亚理工学院研制的一台双侧下肢外骨骼——在这份对比里,这是最接近集成路线参考搭建的东西。
ToBMS 视频页在 YouTube 上观看AKE80-8 KV30——当要求是峰值 30 Nm 时
AKE80-8 KV30 把密封一侧提升到额定 12 Nm、峰值 30 Nm:570 g,87 mm × 32 mm 机身,48 V 母线,额定 150 rpm、空载 195 rpm,额定 4.8 A、峰值 12 A,记录回差同为 0.15。它的概述把它定位在外骨骼、康复机器人与足式关节,而它自己的规格里直接给出了扭矩密度数字。从它开始,集成路线不再只是紧凑选项,而开始成为强力选项:表中无框那一半没有任何一款能在不加减速器的情况下达到峰值 30 Nm,而那里最大的裸电机是 710 g 输出峰值 12 Nm。
两条路线各自出现在哪里
同样这七款机型出现在不同的可穿戴品类里,而路线之分跟随的是关节,不是平台。
动力步态与负重行走
髋-膝-踝助力装置是密封模组最主要的用武之地,且模式是「由近端到远端」:密度最高的一款在髋,中段的一款在膝,最轻的一款在踝。原因在于远端重量的累计代谢代价,而不是单个关节的扭矩需求。正因如此,外骨骼执行器 通常从远端往前端反着选;而无框套件介入的地方是踝与膝——那里肢段可以被加工成能承载定子的结构,关节几何也值得自己掌握。
诊所里的康复设备
固定式设备把电池从佩戴者身上移走,于是重量论证与母线电压的决策同时松绑。剩下的就是平顺性、力保真度,以及关节面对一个可能完全无法配合的患者时如何表现。无框路线很适合这类场景:定子可以螺接进一台硕大的落地机架,而机架同时充当散热片;直驱也避开了会让扭矩估算变复杂的回差迟滞。密封模组在这里同样出现,它们的概述把康复与外骨骼并列,而更广的 康复机器人 领域覆盖了关系密切的同类设备。
上肢与手部接口
肩肘助力集中了可穿戴工作里最难的结构设计问题:需要助力的关节贴着身体,而任何压在它上面的东西都会立刻招致抗拒。100 g 以下的无框机型是天然之选,而带 17 mm 内孔的 RI30 KV260 直接回应了线束穿过肩关节轴线的问题。如果设备需要在多个上肢自由度上提供助力,更广的 人形机器人 领域覆盖了同样这些关节类别在其它形态下的机型,而 关节模组 的选型把密封路线继续往前延伸。
选型清单
路线通常远在电机之前就定下来了,因为 外骨骼关节 的几何与它周围的走线路径都是围绕这个答案设计的。以下核查属于那个冻结时点之前。
先定关节,再定电机
- 写下减速比是设计变量还是既定条件。如果是既定条件,这道决策已由集成路线完成;如果是变量,那么在挂上一个减速比之前,任何无框扭矩数字都没有意义。
- 确立回差预算以及它能换来什么。直驱不引入齿轮啮合回差,本系列里的行星减速记录为 0.15 到 0.22,请对照制造商的数据表确认其数值、在多大扭矩下、跑合前还是跑合后。
- 把连续扭矩要求对着保持工况而不是瞬态来定,并在整个保持期间对照额定扭矩。
有哪些工作挪到了自己这边
- 列出无框套件不含的每一个零件——轴承组、编码器、轴配合、壳体、散热路径、驱动器——并把工程工时算进去,而不是只算料件。
- 把定子安装面对照热额定值核对。规格表上的一句额定值,其前提是一条设计方必须真正提供出来的散热路径。
- 明确转子动平衡、编码器对位与总成在温度下的行为由谁负责,然后写进接口定义里。
用制造商资料补齐记录缺口
- AKE60-8 KV80 与 AKE80-8 KV30 完全没有记录额定功率值,因此密封模组的连续功率预算必须来自数据表;AK80-6 KV100 则是有记录的,为 340 W。
- 本次对比中的密封系列没有记录轴径、孔径或螺纹尺寸,因此安装孔位与力臂无法只凭记录敲定。
- RI80 V2.0 KV75 记录峰值电流 27.6 A、额定电流 9.4 A;在据此确定功率级之前,应按制造商规格确认峰值电流的工作制窗口。
常见问题
Q为什么一台 260 g 的集成执行器扭矩高于一台 710 g 的无框电机?
因为两个数字是在齿轮箱的两侧测量的。无框电机的 4 Nm 是电机轴额定值;密封模组的 5 Nm 是经一级 8:1 之后的输出轴额定值。给无框电机装上同一级 8:1,其输出会在计入减速器损耗前升到约 32 Nm,高出密封模组的 5 Nm——但它同时还要加上减速器、轴承组、编码器与驱动器,而这些东西密封模组本来就都含有。约 5.6 Nm/kg 与约 19 Nm/kg 之间的密度差,是被写成对比形式的减速比,而不是余量。
Q什么情况下无框套件才是外骨骼关节更好的路线?
当卡脖子的约束是几何、刚度或集成路径,而不是扭矩时。直驱去掉了齿轮啮合,因此也去掉了它引入的回差;定子螺接进金属连杆,把肢段结构变成散热片;大中空轴让线束能穿过关节轴线;而一个壳体与连杆是同一个加工件的关节,根本无法围绕密封壳体搭起来。代价是轴承组、编码器、驱动器与热设计全部挪到自己这边。
Q更低的减速比是否总意味着更好的反向驱动能力?
低减速比通常让齿轮传动比高减速比更容易从输出端被驱动,它把转子反射惯量放大的倍数也更小——这正是低减速级不断出现在可穿戴工作中的原因。但它不是唯一的项:减速器内的摩擦、轴承阻力,以及驱动器断电时的行为都各有影响,而这几项在本次对比的机型中都没有记录。直驱的无框关节完全去掉了减速这一项,但另外三项仍然存在。
Q密封机型记录了多少回差?
AKE60-8 KV80、AKE80-8 KV30 与 AKE90-8 KV35 都记录为 0.15,AK80-6 KV100 为 0.22,AK70-10 KV100 为 0.2。这些值应视为参考性数据,而不是已核实的制造商数值。请对照制造商的数据表确认其数值、在多大扭矩下、以及跑合前还是跑合后。
Q第一台样机适合走哪条路线?
多数情况下是集成执行器。它把一套机械设计、一次轴承选型、一次编码器安装与一套驱动方案从排期里拿掉,并且随货附带公布的测试数据。当关节几何本身就是项目要验证的东西、当肢段反正是要自己加工、或者当设计已经走到「制造商给定的外形尺寸、回差或热降额成为卡脖子约束」这一步时,无框套件才值得那份额外工作量。
Q这些机型还有哪些参数载于制造商数据手册?
尤其有三项。AKE 模组没有记录额定功率,因此连续功率预算必须来自数据表。密封系列没有记录轴径、孔径或螺纹尺寸,因此机械接口无法只凭记录画出来。无框套件与 AKE 系列也都没有记录编码器规格,所以在选定控制器之前,反馈分辨率、协议与倍频都应与制造商确认。凡是缺失的值,本文都在正文中点了名,而不是补上。
官方资料
CubeMars 为每一款电机与模组都发布了规格页面,这些页面——而不是第三方摘要——才是热额定值、反馈细节、机械图与当前固件的参考来源。这里讨论到的几款机型,其制造商页面分别是无框一侧的 RI50 KV100、RI80 V2.0 KV75 与 RO100 KV55,以及密封一侧的 AKE60-8 KV80、AK80-6 KV100 与 AKE80-8 KV30。凡是 ToBMS 记录沉默的地方——额定功率、接口尺寸、反馈规格、回差单位——那些页面或对应的数据表就是补齐缺口的地方。
下一步看什么
要从阅读走到一份候选清单,三个工具可以依次发挥作用:无框套件都在 无框力矩电机 品类里,密封机型在 机器人执行器 与 准直驱执行器 品类里;候选可以在 选型 里按扭矩、电压与重量收窄;选定的机型可以在 产品对比 里互相比对。
另有四篇 ToBMS 指南可以从这里横向展开。无框力矩电机:为机器人关节选择定子与转子套件 覆盖整套定子加转子的产品范围;外骨骼执行器:从 260 g 到 1.4 kg 的三款 CubeMars 准直驱模组 沿髋、膝、踝走完密封的低减速比路线;准直驱执行器:8:1 减速比能换来什么 解释减速级本身改变了什么;如何选择关节模组:从 190 g 到 1.4 kg 的五款 CubeMars 执行器 覆盖这些机型周边更广的密封家族。若要在单一产品系列之外做比较,外骨骼用 BLDC 电机 汇总了全站已记录的匹配机型。
一句话版本:先判定减速比是既定条件还是设计变量,因为这一个答案就选定了路线。如果是既定条件,决策已由集成执行器做完,剩下的工作就是让肢段去适配它的外形、回差与热降额。如果是变量,就只拿电机侧的数字与电机侧的数字比较,两侧都加上减速比之后再比扭矩,并把轴承组、编码器与驱动器一并计入无框方案的代价。