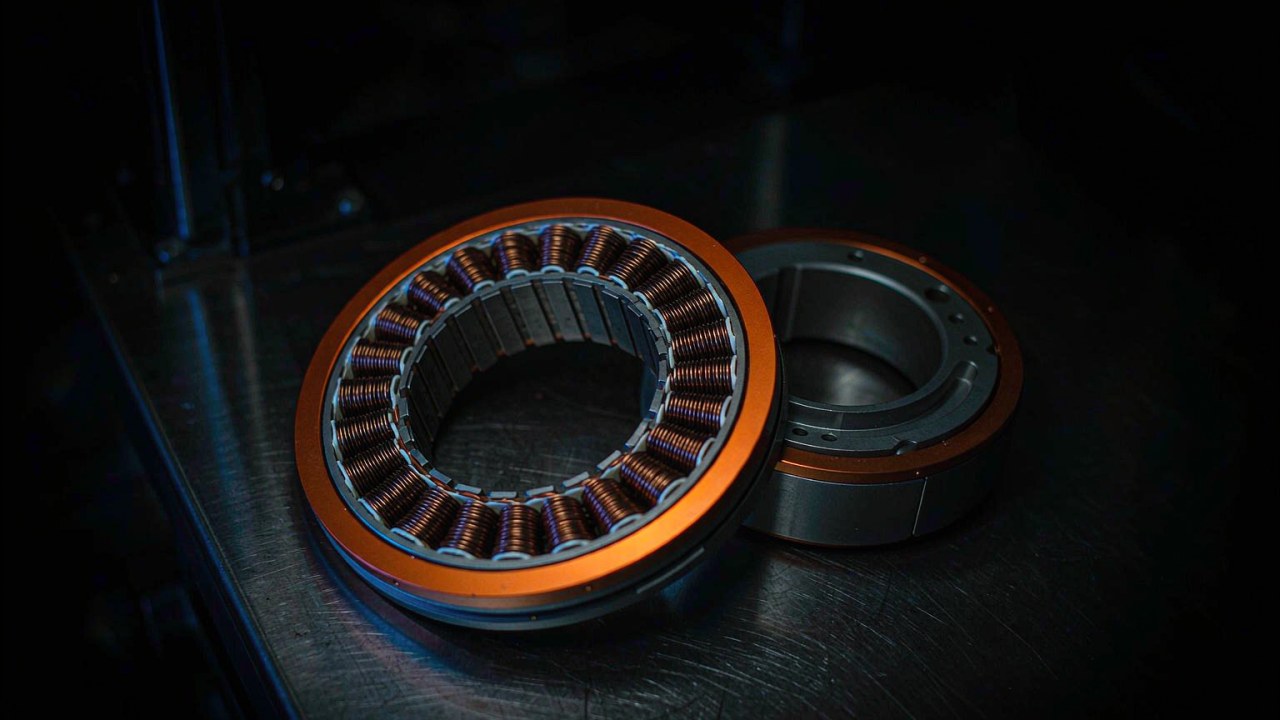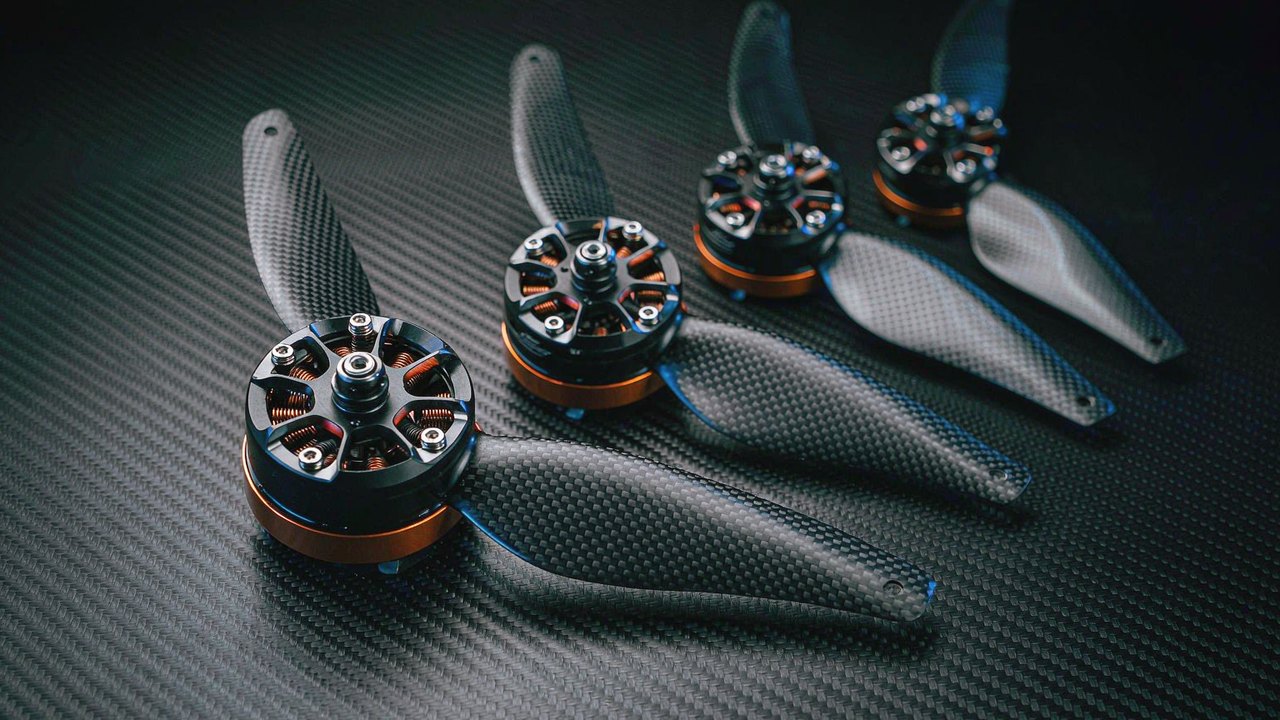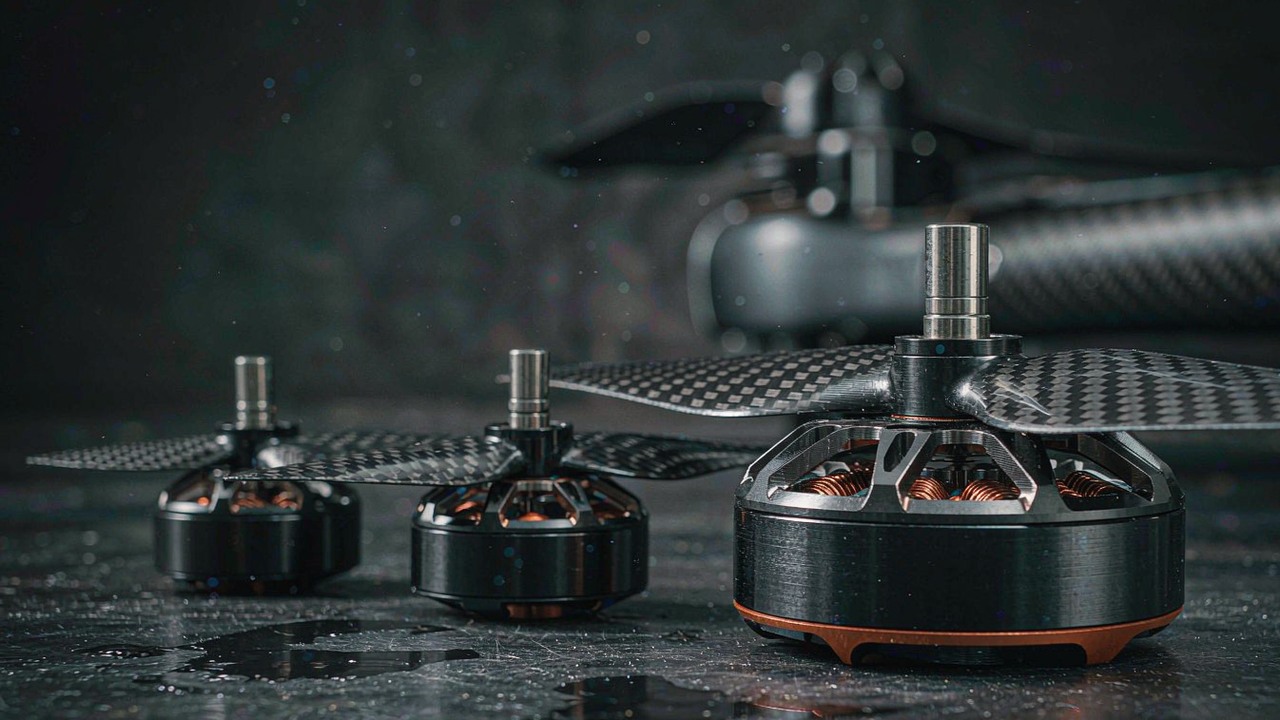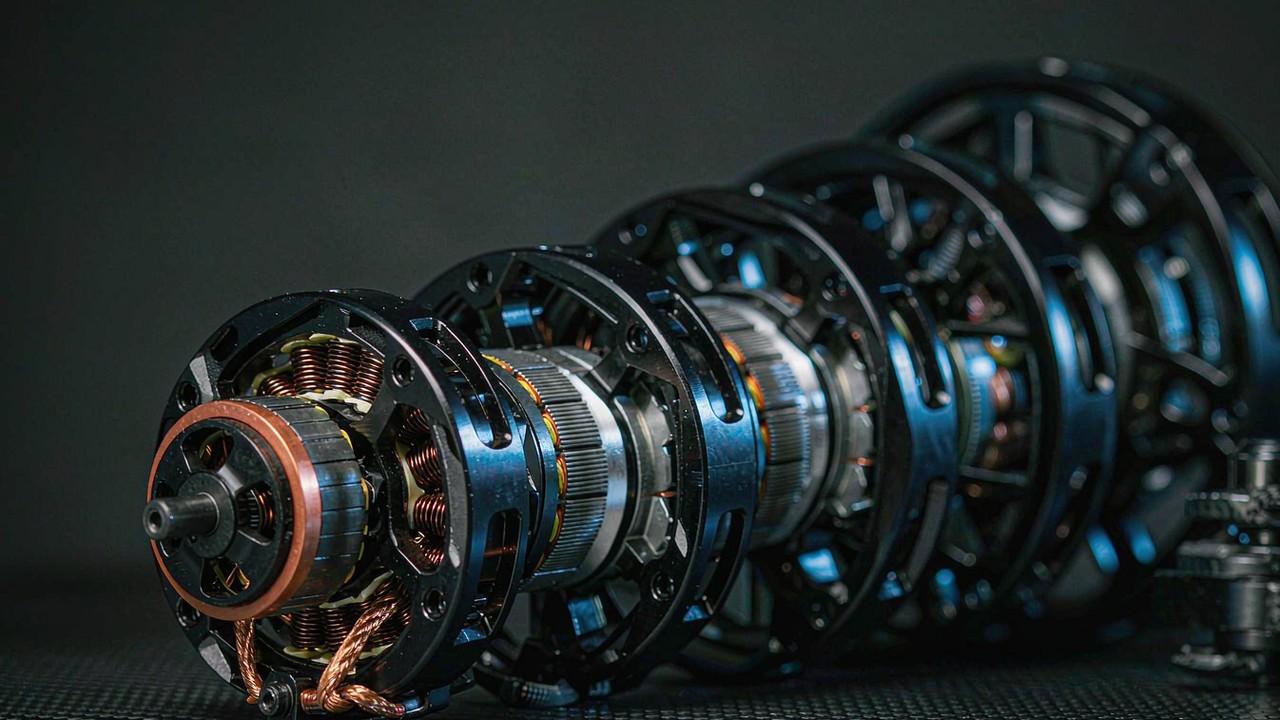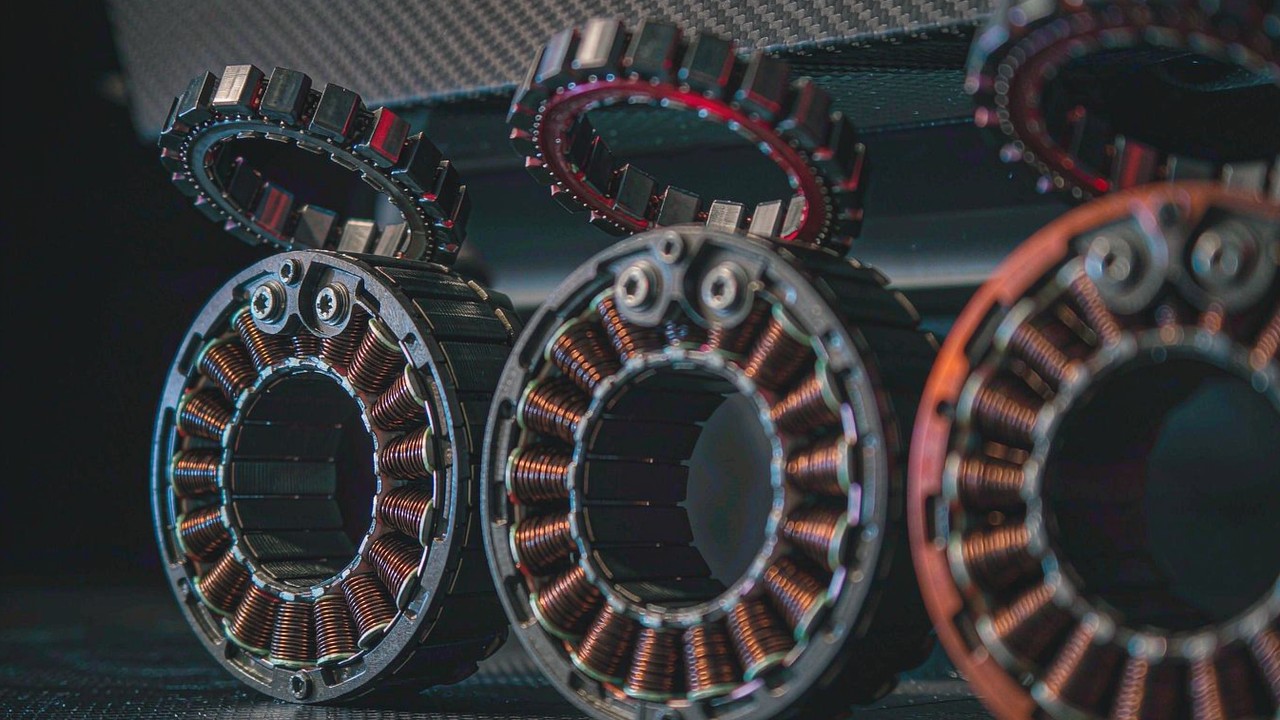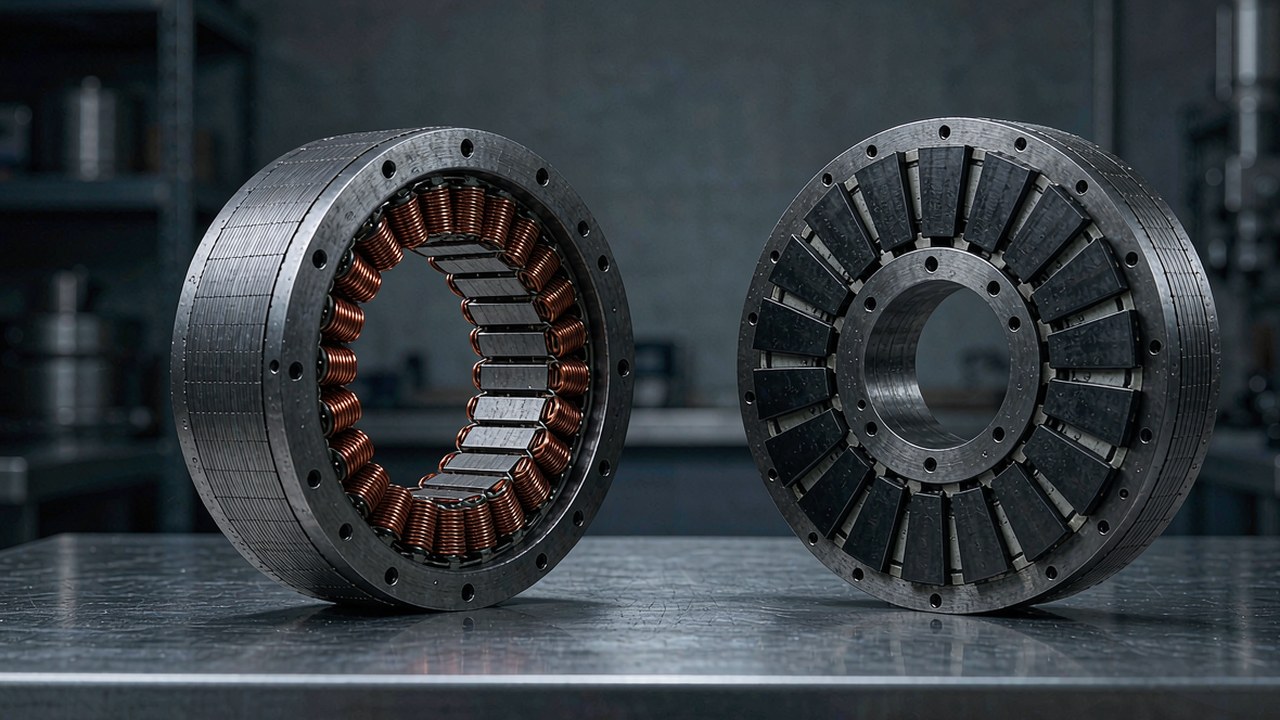
Ein rahmenloser Drehmomentmotor ist das, was von einem bürstenlosen Motor übrig bleibt, wenn Gehäuse, Welle, Lager und Lagerschilde entfernt sind: ein Stator mit gewickelten Kupferspulen und ein Rotor, der die Magnete trägt - verkauft als zwei Teile, die von den Maschinenbauenden in die eigene Struktur eingebaut werden. Bei Robotergelenken ist diese Entscheidung bewusst getroffen und keine Kostenabkürzung: Der Motor wird Teil des Gelenks statt ein daran geschraubtes Objekt, und Lageranordnung, Wärmepfad sowie Leitungsführung werden um die Kinematik herum ausgelegt, statt von einem Kataloggehäuse übernommen zu werden.
Dieser Leitfaden behandelt, wie rahmenlose Motoren aufgebaut sind, welche Spezifikationen eine Auslegungsentscheidung tatsächlich verändern und wie sich die zwölf Modelle vergleichen, die derzeit in der Rubrik Rahmenlose Drehmomentmotoren auf ToBMS geführt werden. Jede der folgenden Angaben stammt aus ToBMS-Produktdaten oder aus der veröffentlichten Spezifikation des Herstellers - nichts davon ist geschätzt.
Kurze Antwort
Ein rahmenloser Drehmomentmotor ist ein Satz aus Stator und Rotor ohne Gehäuse, ohne Welle und ohne Lager, gekauft, damit die Konstrukteure diese Teile selbst beisteuern. Er wird aus drei Gründen gewählt: Er nimmt Masse und axiale Baulänge eines herkömmlichen Motorgehäuses aus dem Gelenk, er lässt den Rotor auf den eigenen Lagern des Gelenks laufen, sodass kein zweites Lagerpaar im Kraftpfad liegt, und er eröffnet den Zugang zu einer großen Bohrung für die Leitungsführung. Der Preis dafür ist Integrationsarbeit - Lagerung, Wärmepfad, Rotorsicherung und Rückführung werden Teil der Gelenkauslegung statt Gegenstand einer Bestellung.
Was in einem rahmenlosen Drehmomentmotor steckt
Zwei Komponenten und sonst nichts. Alles, was normalerweise darum herum montiert wird, bleibt den Integrierenden überlassen.
Der Stator
Der Stator ist ein geblechtes Eisenpaket mit Kupferwicklung, herausgeführt auf freie Leitungsenden oder einen Anschlussblock. Er hat einen festgelegten Außendurchmesser und eine Befestigungsmöglichkeit - meist ein Flanschbild oder eine Presspassung -, aber keine Umhüllung. In einem Robotergelenk wird der Stator üblicherweise in ein spanend gefertigtes Gehäuse geklemmt, das zugleich als Wärmepfad dient; deshalb zählen Auflagefläche und Material der Kontaktstelle hier mehr als bei einem Gehäusemotor: Die Temperaturgrenze der Wicklung wird früher erreicht, wenn die Wärme nirgends abfließen kann.
Der Rotor
Der Rotor ist eine Nabe aus Stahl oder Aluminium, die die Permanentmagnete trägt, mit einer Bohrung, die entweder für eine Presspassung auf die Gelenkwelle oder für eine unmittelbare Anbindung an den Getriebeeingang ausgelegt ist. Nichts hält ihn, außer den eigenen Lagern des Gelenks; Rundlauf, axiale Lage und Rotorwuchtung liegen also in der Verantwortung der Konstruierenden. Fehler darin zeigen sich als Schwingungen, Rasten und Encoder-Rauschen statt als ausgefallenes Teil.
Innenläufer und Außenläufer
In dieser Kategorie treten zwei Bauformen auf. Bei Innenläufern – der RI-Serie – sitzen die Magnete auf einer Welle innerhalb des Stators, was meist zu einer längeren Baugruppe mit kleinerem Durchmesser führt. Bei Außenläufern wie dem RO60, RO80 und RO100 liegen die Magnete auf einer Glocke, die sich um den Stator dreht; das begünstigt in der Regel einen größeren Durchmesser, ein kürzeres Blechpaket und eine andere Trägheitsverteilung. Keine der beiden Bauformen ist generell überlegen; die Wahl richtet sich nach dem verfügbaren Bauraum des Gelenks und nach der Trägheit, die der Regelkreis tolerieren kann.
Rückführung: Hall-Sensoren oder keine
Rahmenlose Bausätze tragen selten einen vollständigen Encoder, weil die am Gelenkausgang benötigte Auflösung vom Gelenk abhängt und nicht vom Motor. Was sich in diesem Bereich unterscheidet, ist die Hall-Erfassung: Die Modelle RO40 und RO50 Lite sind ohne Hall-Sensoren gelistet, während die Standard-Ausführungen RO60, RO80 und RO100 sie mitbringen. Ohne Hall-Sensoren beruht die Kommutierung auf einem externen Encoder oder einem sensorlosen Anlauf – grundsätzlich machbar, aber in der Antriebskonfiguration einzuplanen. Dies ist die Kenngröße, die am häufigsten übersehen wird, wenn ein rahmenloser Motor allein nach Drehmoment und Masse ausgewählt wird.
Kenngrößen, die die Auswahl tatsächlich entscheiden
Produktseiten für rahmenlose Motoren wirken kompakt, doch dieselbe Handvoll Zahlen entscheidet die meisten Projekte.
Drehmoment: Nennwert, Spitze und was jede Angabe bedeutet
Das Spitzendrehmoment ist das maximale Ausgangsdrehmoment, das der Hersteller unter definierten Betriebsbedingungen angibt; bei einem rahmenlosen Motor wird es meist durch die Wicklungstemperatur und die Entmagnetisierungsreserve der Magnete begrenzt und nicht durch die mechanische Festigkeit. Es ist die richtige Größe, um Beschleunigungsspitzen und kurze Transienten zu prüfen, und die falsche Größe für das Halten einer Last oder für die Abschätzung, wann etwas bricht – die mechanische Grenze von Rotor und Gelenklagern ist gesondert zu klären.
Das Nenndrehmoment ist der Dauerwert, den der Motor innerhalb seiner thermischen Grenzen bei angegebener Umgebungstemperatur und Montagebedingung halten kann. Bei einem rahmenlosen Motor kommt diesen beiden Bedingungen mehr Gewicht zu: Ein in ein Aluminiumgehäuse eingespannter Stator führt Wärme sehr anders ab als einer, der auf dem Prüfstand in ruhender Luft läuft. Das veröffentlichte Nenndrehmoment ist ein Ausgangspunkt für ein Gelenk, das an seiner eigenen Kühlungsauslegung gemessen wird.
KV, Ke und Versorgungsspannung
KV ist die Drehzahlkonstante – wie schnell sich der Motor pro Volt angelegter Antriebsspannung dreht – und damit die Zahl, welche die geforderte Ausgangsdrehzahl des Gelenks mit der Zwischenkreisspannung verknüpft. Mehrere der größeren Modelle sind mit Bemessungen bei zwei oder drei Spannungen gelistet: Der RI50 ist mit 24, 36 und 48 V spezifiziert, mit entsprechend unterschiedlichen Nenn- und Leerlaufdrehzahlen, sodass dieselbe Hardware je nach Batteriearchitektur des Roboters ein Spektrum von Gelenken abdeckt. Wenn ein rahmenloser Motor an einen vorhandenen Antrieb angepasst wird, bestimmen KV und die Drehmomentkonstante, wie viel Strom der Antrieb für ein gegebenes Drehmoment aufbringen muss.
Strom, Wicklungswiderstand und thermische Reserve
Nenn- und Spitzenstrom sagen dem Antrieb, was er liefern muss, und beschreiben zusammen mit dem Wicklungswiderstand, wie viel Wärme bei einem gegebenen Drehmoment entsteht. Zu beachten ist, dass die ToBMS-Datensätze für diese Motoren nicht durchgängig dieselbe Einheitenkonvention über die Baureihe verwenden – die Strang-zu-Strang-Widerstandswerte der kleinsten RI-Modelle und der größeren RO-Einheiten sind in unterschiedlichen Größenordnungen erfasst –, daher ist vor jedem Vergleich über Baufamilien hinweg zu normieren; für jede thermische Berechnung gilt das Datenblatt des Herstellers als Referenz.
Durchmesser, Blechpaketlänge und Masse
Bei einem rahmenlosen Motor sind diese drei Zahlen Auslegungsgrenzen und keine Marketingzusammenfassung. Der RI20 ist eine Einheit mit 25 mm und 20 g; der RO100 misst 113.5 mm über den Durchmesser und wiegt 710 g. Weil kein Gehäuse vorhanden ist, ist die angegebene Masse vollständig diejenige, die das Gelenk tragen und beschleunigen muss – es gibt keine Umhüllung, die einen Teil davon übernimmt. Bei einem distalen Gelenk wird der Unterschied zwischen einem 60-g- und einem 270-g-Bausatz von jeder vorgelagerten Achse mitgetragen.
Verdrehspiel und Systemsteifigkeit
Ein rahmenloser Motor hat kein Getriebe, folglich ist das Verdrehspiel keine inhärente Eigenschaft des Bauteils. Jedes Spiel, das das Gelenk zeigt, stammt von dem Untersetzungsgetriebe, das der Konstrukteur ergänzt. Das ausdrücklich festzustellen lohnt sich, weil es eine wichtige Entscheidung nach vorn verlagert: Ein rahmenloser Motor in Verbindung mit einer hoch übersetzenden Planetenstufe kann am Ende mehr Verlustbewegung aufweisen als ein integriertes Quasi-Direct-Drive-Modul, und der Betrag summiert sich über jede Getriebestufe. Wo ein Gelenk rücktreibbar oder positionswiederholbar sein muss, zählen Übersetzung und Getriebewahl mehr als die eigenen Kenngrößen des Motors.
Zwölf rahmenlose Drehmomentmotoren im Vergleich
Die Tabelle umfasst die rahmenlosen Bausätze, die derzeit in der Kategorie Rahmenlose Drehmomentmotoren gelistet sind, geordnet von der leichtesten zur schwersten Ausführung. Die Drehmomentwerte sind vom Hersteller veröffentlichte Angaben; die Nenndrehzahlen sind bei der jeweils niedrigsten aufgeführten Nennspannung des Modells angegeben.
| Modell | Nenndrehmoment | Spitzendrehmoment | Nennspannung | Einbaumaß | Gewicht |
|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 16 V | Ø25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 24 V | Ø38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 24 V | Ø46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 24 V | Ø61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 24/36/48 V | Ø60 × 23 mm | 156 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 24/36/48 V | Ø54 × 27 mm | 181 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 48 V | Ø73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 24/36/48 V | Ø76 × 24 mm | 270 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 48 V | Ø92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 24/36/48 V | Ø85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 24/36/48 V | Ø104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 48 V | Ø113.5 × 36.2 mm | 710 g |
Nenn- und Spitzendrehmoment, Versorgungsspannung, Einbaumaß und Masse gemäß Herstellerangaben. Die Nenndrehzahlen sind bei der jeweils niedrigsten aufgeführten Nennspannung angegeben und unterscheiden sich daher zwischen den Baufamilien.
Das Spitzendrehmoment erstreckt sich über etwa das 165-fache dieser Auswahl, von 0.072 Nm bis 12 Nm, während die Masse sich über rund das 35-fache spannt. Weil ein rahmenloser Bausatz kein Gehäuse mitbringt, wirkt diese Masse vollständig: Es ist die rotierende und getragene Masse, mit der das Gelenk umgehen muss, ohne dass eine Umhüllung einen Teil davon abnimmt.
Mit ausgewiesener Bezugsgröße betrachtet, tritt die Form der Baureihe bei der Drehmomentdichte deutlicher hervor. Am unteren Ende bietet der RI20 dauerhaft 1.2 Nm/kg und 3.6 Nm/kg in der Spitze; der RO100 erreicht 5.6 Nm/kg im Nennbetrieb und 16.9 Nm/kg in der Spitze. Der Großteil der mittleren Innenläufer liegt in einem engen Band um 3.5 Nm/kg im Nennbetrieb sowie 9.9 bis 10.4 Nm/kg in der Spitze, was darauf hindeutet, dass die Baureihe auf ein einheitliches thermisches Ziel hin ausgelegt wurde und nicht auf publikumswirksame Zahlen. Der Ausreißer ist der RO100: eine größere Außenläufereinheit mit niedriger Drehzahlkonstante, die Bauraum gegen eine höhere Drehmomentdichte im Dauerbetrieb eintauscht, als sie die übrigen Modelle der Auswahl erreichen.
Kleinste Gelenke: RI20 KV600 und RI30 KV260
Die beiden kleinsten Bausätze zielen auf Aktoren am Ende einer kinematischen Kette, wo die Masse des Motors von allem Vorgelagerten mitgetragen wird.
RI20 KV600: das 20-g-Ende der Baureihe
Der RI20 KV600 misst Ø25 × 14.5 mm und wiegt 20 g, bei 0.024 Nm Nenn- und 0.072 Nm Spitzendrehmoment, 18 W Nennleistung und einer Nenndrehzahl von 7452 rpm an 16 V. Der Nennstrom liegt bei 1.47 A, der Spitzenstrom bei 4.4 A; das hält die Anforderungen an Treiber und Kabel gering – eine relevante Randbedingung, wenn der Kabelbaum durch das Gelenk selbst geführt werden muss. Die ToBMS-Übersicht beschreibt ihn als ultrakompakten Innenläufer für Rehabilitationsroboter, Gelenkmodule und kompakte Roboterarme.
Der Hersteller zeigt die kleinste RI-Einheit beim Antrieb einer kompakten Gelenkbaugruppe – der anschaulichste Weg zu beurteilen, ob ein 25-mm-Stator mit 0.072 Nm Spitze zu dem entworfenen Mechanismus passt.
ToBMS-VideoseiteAuf YouTube ansehenRI30 KV260: mehr Drehmoment in einem 40-g-Bausatz
Der RI30 KV260 legt 13 mm Durchmesser und 20 g Masse zu und verdreifacht die Drehmomentwerte in etwa: 0.076 Nm im Nennbetrieb, 0.23 Nm in der Spitze, 33 W Nennleistung bei 24 V. Er läuft mit einer Nenndrehzahl von 4110 rpm bei 1.98 A Nenn- und 7.72 A Spitzenstrom. Sieben Polpaare sowohl beim RI20 als auch beim RI30 bedeuten, dass die elektrische Frequenz mit der Drehzahl schnell ansteigt; das ist gegen die maximale Kommutierungsrate des Antriebs zu prüfen, bevor die kleinere Einheit allein wegen ihrer Größe gewählt wird.
Kurze Vorführung auf dem Prüfstand, in der der RI30 ein kleines Gelenk antreibt. Nützlich, um das Ansprechverhalten eines 260-KV-Stators mit 7 Polpaaren gegen das des höher drehenden RI20 abzuwägen, bevor eine Untersetzungsstufe festgelegt wird.
ToBMS-VideoseiteAuf YouTube ansehenDie Lite-Familie: RO40 KV140 und RO50 KV108
Die Lite-Außenläufer füllen die Lücke zwischen den Miniatur-Innenläufern der RI-Reihe und den mittelgroßen Innenläufern, und sie sind die beiden Modelle dieser Baureihe, die ohne Hall-Sensoren gelistet sind – eine Auslegungsentscheidung, die voraussetzt, dass der Integrator die Rückführung beisteuert.
RO40 KV140 Lite: 60 g mit 0.6 Nm Spitze
Mit Ø46.3 × 13 mm und 60 g erzeugt der RO40 KV140 Lite 0.2 Nm Nenn- und 0.6 Nm Spitzendrehmoment bei 51 W Nennleistung an 24 V und läuft bis zu einer Nenndrehzahl von 2450 rpm. Sein kurzes Blechpaket hält die axiale Länge gering, was ihn in einem flach gebauten Gelenk attraktiv macht. In der ToBMS-Übersicht stellt der Hersteller ihn als Weg zu reaktionsschneller Direct-Drive-Bewegung in leichten Robotergelenken dar – und Direct Drive ist genau der Bereich, in dem das Fehlen von Hall-Sensoren antriebsseitig gelöst werden muss, üblicherweise mit einem Encoder am Gelenkausgang oder mit einer sensorlosen Anlaufroutine.
Zu beachten ist, dass der Produktname KV140 nennt, während die erfasste Drehzahlkonstante 141 beträgt; diese beiden Angaben sollten vor dem Festlegen einer Drehzahlberechnung mit dem aktuellen Datenblatt des Herstellers abgeglichen werden.
RO50 KV108 Lite: dieselbe Idee, eine Nummer größer
Der RO50 KV108 Lite wächst auf Ø61.7 × 14.5 mm und 105 g mit 0.3 Nm Nenn- und 0.9 Nm Spitzendrehmoment, 66 W Nennleistung bei 24 V und einer Nenndrehzahl von 2100 rpm. Der ToBMS-Datensatz führt 9.3 A Spitzenstrom bei 3.4 A Nennstrom auf, und das Modell ist als Neuheit gekennzeichnet – der Hersteller hat ein eigenes Einführungsvideo veröffentlicht, das unten eingebettet ist.
Die Vorstellung des 105-g-Modells RO50 durch den Hersteller, die das Stator-Rotor-Paar und die vorgesehene Gelenkmontage zeigt. Kurz, aber es ist das einzige veröffentlichte Filmmaterial der Lite-Plattform in Bewegung.
ToBMS-VideoseiteAuf YouTube ansehenMittlere Innenläufer: RI50, RI60 und RI70
Drei Modelle teilen eine Auslegungsidee: ein vergleichsweise langer Innenläufer mit kleinem Durchmesser und Mehrspannungsbemessung, gedacht für Gelenke, die mehr Dauerdrehmoment brauchen als die Lite-Einheiten, ohne den Durchmesser der Außenläufer-Standardmodelle.
RI50 KV100 und RI60 KV120
Der RI50 KV100 ist mit 0.58 Nm Dauer- und 1.67 Nm Spitzendrehmoment bei 66 W bemessen, im Einbaumaß Ø54 × 27 mm bei 181 g. Der RI60 KV120 gehört derselben Klasse an, mit größerem Durchmesser und etwas geringerer Masse – 156 g, 0.57 Nm Nenn- und 1.63 Nm Spitzendrehmoment bei 85 W – und mit 14 Polpaaren statt der 7 des RI50. Beide sind mit 24, 36 und 48 V spezifiziert, mit entsprechenden Drehzahl- und Stromangaben, was sie für einen Roboter nutzbar hält, dessen Zwischenkreisspannung noch offen ist.
RI70 KV95
Der RI70 KV95 hebt das Dauerdrehmoment auf 0.94 Nm und die Spitze auf 2.68 Nm bei 125 W, im Einbaumaß Ø76 × 24 mm bei 270 g, bei denselben 14 Polpaaren. Die ToBMS-Übersicht nennt Laufroboter, Gelenkmodule und Präzisionsroboterarme als Zielanwendungen – Auslegungen, bei denen das Gelenk an seiner Gleichmäßigkeit unter Last gemessen wird und nicht an der Spitzenabgabe.
Große Innenläufer und Außenläufer-Standardmodelle
Oberhalb von 350 g trennen sich die beiden Familien, und die Wahl wird zu einer Frage des Bauraums statt der Drehmomentklasse.
RI80 V2.0 KV75
Der RI80 V2.0 KV75 liefert 1.45 Nm Nenn- und 4.1 Nm Spitzendrehmoment bei 172 W im Einbaumaß Ø85 × 27 mm und wiegt 411 g. Er ist der zweitgrößte Innenläufer in dieser Auswahl und wird in realer Hardware eingesetzt: Der Hersteller hat Aufnahmen veröffentlicht, die ihn im Inspektionsroboter Gorilla MK1 zeigen, unten eingebettet. Für ein Gelenk, das über lange Zeiträume eine statische Pose halten muss – ein Bein eines Laufroboters, eine Exoskeletthüfte – rücken die Bemessung von 172 W und die Architektur mit 8 Polpaaren statt 21 das thermische Dauerverhalten in den Mittelpunkt statt der Spitzenabgabe.
Der Transgrid Gorilla MK1 verwendet rahmenlose RI80-Motoren in einem Roboter zur Netzinspektion. Es ist die vollständigste veröffentlichte Demonstration des RI80 in einer im Feld eingesetzten Maschine statt in einem Prüfaufbau und damit die Referenzaufnahme, wenn das Gelenk im Freien mit wechselnder Beanspruchung arbeiten soll.
ToBMS-VideoseiteAuf YouTube ansehenRI100 KV105
Der RI100 KV105 ist der größte Innenläufer: 1.76 Nm Nenn- und 4.95 Nm Spitzendrehmoment bei 252 W, 13.6 A Nenn- und 38.6 A Spitzenstrom, im Einbaumaß Ø104 × 26 mm bei 500 g. Der Sprung beim Spitzenstrom gegenüber dem RI80 ist das, was eine 105-KV-Wicklung mit 14 Polpaaren vom Antrieb verlangt, und er ist die Zahl, die entscheidet, ob die Leistungsstufe wechseln muss, wenn eine Auslegung auf diese Größe wächst.
RO60, RO80 und RO100 Standard
Die drei Außenläufer-Standardmodelle sind alle 48-V-Ausführungen mit Hall-Sensoren, und sie tauschen Durchmesser gegen Blechpaketlänge. Der RO60 KV115 wiegt 248 g bei 0.8 Nm Nenn- und 2.4 Nm Spitzendrehmoment sowie 352 W; der RO80 KV105 liegt bei 352 g mit 1.3 Nm Nenn- und 4 Nm Spitzendrehmoment bei 490 W; und der RO100 KV55 erreicht 4 Nm Nenn- und 12 Nm Spitzendrehmoment bei 838 W in einem 710-g-Gehäuse mit 113.5 mm. Die Kombination aus der niedrigsten Drehzahlkonstante und der höchsten Polzahl der Baureihe beim RO100 ist eine bewusst drehmomentorientierte Auslegung, und das zeigt sich in den oben genannten Dichtewerten. Bei einem Außenläufergelenk trägt die rotierende Glocke die Last, sodass deren Trägheit und Unwucht Teil der Regelungsaufgabe werden – eine Überlegung, die bei den Innenläufern nicht besteht.
Wo rahmenlose Motoren eingesetzt werden
Auf ToBMS sind diese Bausätze einer konsistenten Gruppe von Anwendungen zugeordnet, und die Anwendung entscheidet, welche Kenngröße dominiert.
Robotergelenke und Vorrichtungen mit Menschkontakt
Gelenkmodule, Kollaborativer Roboterarm, Rehabilitationsroboter, humanoide Roboter und Exoskelette sind in dieser Kategorie vertreten. In jedem Fall wird das Gelenk um den Motor herum gebaut und nicht umgekehrt, und Gleichmäßigkeit, Masse sowie Wärmepfad zählen mehr als die Gehäuseklassen des Motors selbst – weil es kein Gehäuse gibt.
Mobile und laufende Plattformen
Quadruped-Roboter, Radroboter und AGVs belasten das Dauerdrehmoment gegen Schwerkraft oder Rollwiderstand, mit häufigen Wechseln der Drehrichtung. Ein rahmenloser Motor in dieser Rolle sitzt meist hinter einem Untersetzungsgetriebe niedriger Übersetzung, sodass die obige Erörterung des Verdrehspiels unmittelbar gilt.
Auswahlprüfliste
Rahmenlose Motoren werden früh spezifiziert und wirken danach strukturell; diese Prüfungen lohnen sich daher, bevor die Gelenkgeometrie festgeschrieben wird.
Beanspruchung und Drehmoment
- Das Worst-Case-Drehmoment am Gelenk einschließlich Hebelarm und dynamischer Effekte berechnen und mit Reserve gegen das Spitzendrehmoment prüfen – danach gesondert beim Hersteller klären, was die Rotor- und Lageranordnung stoßartig übersteht.
- Das Dauerdrehmoment für das reale Lastspiel abschätzen und mit dem Nenndrehmoment vergleichen, nicht mit der Spitze. Bei einem rahmenlosen Motor hängt die Antwort stark von dem Gehäuse ab, in das der Stator eingespannt wird.
- Die geforderte Winkelgeschwindigkeit vor dem Vergleich von KV-Werten in die Motordrehzahl bei der gewählten Zwischenkreisspannung umrechnen.
Mechanik und Integration
- Die Rotorlagerung festlegen: Presssitz auf der Gelenkwelle oder eine Schnittstelle zum Untersetzungsgetriebe, mit definiertem Rundlauf und definierter axialer Lage.
- Den Wärmepfad gezielt planen – Spannfläche, Zwischenmaterial und, bei schwerer Beanspruchung, Kühlung über das Gehäuse.
- Das Einbaumaß gegen den verfügbaren Durchmesser und die Blechpaketlänge des Gelenks prüfen; die Außenläufer-Standardmodelle und die Innenläufer sind selbst bei gleichem Drehmoment keine austauschbaren Formen.
- Bestätigen, dass Rotorunwucht und Rastmoment die gewählte Auflösung der Gelenkrückführung nicht stören.
- Wenn das Gelenk eine Durchgangsbohrung für Kabel braucht, die durch das Stator-Rotor-Paar verfügbare Bohrung prüfen, bevor ein hohler Abtrieb als gegeben angenommen wird.
Rückführung und Antrieb
- Prüfen, ob das Modell Hall-Sensoren enthält. Die Lite-Einheiten RO40 und RO50 sind ohne sie gelistet, und die Konsequenz ist eine antriebsseitige Entscheidung, die früh getroffen werden muss.
- Polpaare und maximale Drehzahl gegen die Kommutierungsrate des Antriebs abgleichen.
- Die Einheiten des Wicklungswiderstands über Baufamilien hinweg normieren, bevor ein thermischer Vergleich angestellt wird, und das aktuelle Datenblatt des Herstellers als Referenzwert verwenden.
Häufig gestellte Fragen
QWorin unterscheidet sich ein rahmenloser Motor von einem integrierten Aktor?
Ein rahmenloser Motor besteht nur aus Stator und Rotor – ohne Gehäuse, Welle, Lager, Encoder oder Antriebselektronik. Ein integrierter Aktor fasst diese Teile in einer gekapselten Einheit mit Abtriebswelle und Regler zusammen. Rahmenlose Bauweise wird gewählt, wenn das Gelenk selbst als Gehäuse- und Lagerstruktur dienen soll; das spart Masse und axiale Länge und gibt dem Konstrukteur die Kontrolle über Wärmepfad und Bohrung. Integrierte Module werden gewählt, wenn der Entwicklungsaufwand in die Software wandern soll. Die Kategorie Roboteraktuatoren führt die integrierte Alternative, und die Kategorie Quasi-Direct-Drive-Aktuatoren deckt die integrierte Ausführung desselben Gedankens mit niedriger Übersetzung ab.
QHaben rahmenlose Motoren Verdrehspiel?
Nicht von sich aus – im Bausatz sitzt kein Getriebe, also ist keine Verlustbewegung eingebaut. Verdrehspiel entsteht erst, wenn das Gelenk ein Untersetzungsgetriebe erhält, und bei mehrstufigen Planetengetrieben summiert es sich über die Stufen. Weil ein rahmenloser Motor oft mit einer Untersetzungsstufe kombiniert wird, um nutzbares Gelenkdrehmoment zu erreichen, wird das Spielbudget der Achse von dieser Getriebewahl gesetzt und nicht vom Motor. Muss das Gelenk rücktreibbar oder positionswiederholbar sein, zählt diese Entscheidung mehr als jede einzelne Zahl im Datenblatt des Motors.
QInnenläufer oder Außenläufer – welche Bauform ist zu wählen?
Der Unterschied betrifft Einbau und Trägheit, nicht die Güte. Innenläufer-Bausätze dieser Baureihe – die RI-Serie – sind eher länger und kleiner im Durchmesser, mit den Magneten auf einer Welle innerhalb des Stators. Bei Außenläufern wie dem RO60, RO80 und RO100 dreht sich eine Glocke um den Stator, was in der Regel einen größeren Durchmesser und ein kürzeres Blechpaket begünstigt. Bei einem Außenläufergelenk trägt die rotierende Glocke außerdem die Last, sodass deren Trägheit und Unwucht Teil der Regelungsaufgabe werden.
QKann ein rahmenloser Motor dauerhaft am Spitzendrehmoment betrieben werden?
Nein. Das Spitzendrehmoment ist das unter definierten Betriebsbedingungen angegebene maximale Ausgangsdrehmoment und wird typischerweise durch Wicklungstemperatur und Magnetreserven begrenzt statt durch mechanische Festigkeit. Dauerbetrieb ist gegen das Nenndrehmoment innerhalb der thermischen Grenzen des Motors zu dimensionieren – und bei einem rahmenlosen Motor hängen diese Grenzen vom Gehäuse ab, in das er montiert wird, sowie von der Kühlung, die er erfährt, weil der Bausatz keine Umhüllung zur Wärmeabfuhr hat. Das Spitzendrehmoment ist die richtige Größe für Beschleunigungstransienten und kurze Überlastereignisse.
QBraucht ein rahmenloser Motor einen Encoder?
Für ein Robotergelenk ja – normalerweise ist irgendeine Form der Positionsrückführung erforderlich, entweder am Gelenkausgang oder motorseitig. Was sich in dieser Baureihe unterscheidet, ist die Hall-Sensor-Ausstattung: Die Modelle RO40 und RO50 Lite sind ohne Hall-Sensoren gelistet, während die Standard-Ausführungen RO60, RO80 und RO100 sie enthalten. Hall-Sensoren liefern dem Antrieb die Rotorlage für die Kommutierung; ohne sie beruht die Kommutierung auf einem externen Encoder oder einer sensorlosen Anlaufstrategie. Diese Wahl ist zu treffen, bevor der Antrieb spezifiziert wird.
QWie viel Integrationsaufwand kostet ein rahmenloser Motor?
Der Kauf spart Gehäuse und Lager ein und verlagert sie auf die Konstruktionsaufgabe: Rotorbefestigung und Rundlauf, Lagerauswahl, thermische Einspannung und Montage der Rückführung werden zur Verantwortung des Integrators. Das ist der Tausch. Wo die Gelenkauslegung bereits vorliegt oder die Maschine an einem distalen Glied so leicht wie möglich sein muss, zahlt sich der Aufwand in der Regel aus; wo rasch eine in sich geschlossene Achse gebraucht wird, ist ein integriertes Modul wie in der Kategorie Roboteraktuatoren der kürzere Weg.
Offizielle Ressourcen
CubeMars veröffentlicht eine vollständige Produktübersicht zu den Baureihen RI und RO, und jedes Modell hat eine offizielle Produktseite mit vollständiger Spezifikation, Maßzeichnung und Antriebsdokumentation – beispielsweise die Baureihe der rahmenlosen Drehmomentmotoren. Der Hersteller bleibt die maßgebliche Quelle für Widerstands- und Induktivitätskonventionen, thermische Bemessungen und die aktuelle Firmware; ToBMS hält die Entdeckungsebene durchsuchbar und vergleichbar.
Wie es weitergeht
Wenn das Ziel eine engere Auswahl statt eine Recherche ist, erledigen drei Werkzeuge auf der Plattform die Arbeit nacheinander. Die vollständige Kategorie Rahmenlose Drehmomentmotoren erschließen, um jedes Modell und jede Kenngröße nebeneinander zu sehen, Kandidaten in Auswahl nach Drehmoment, Spannung und Masse filtern und sie dann in Produktvergleich gegeneinander stellen. Wo das Gelenk als gekapseltes Modul mit bereits abgestimmtem Getriebe und Antrieb ankommen soll, ist die Kategorie Roboteraktuatoren der naheliegende nächste Schritt.
Kurz gefasst: den Bauraum aus der Gelenkgeometrie ableiten, dann KV aus Zwischenkreisspannung und geforderter Drehzahl, darauf das Nenndrehmoment gegen das Lastspiel innerhalb der thermischen Grenzen und das Spitzendrehmoment gegen den Transientenfall dimensionieren – und die Frage der Rückführung, Hall-Sensoren oder externer Encoder, von Anfang an im Blick behalten. Alles Übrige folgt aus diesen vier Punkten.