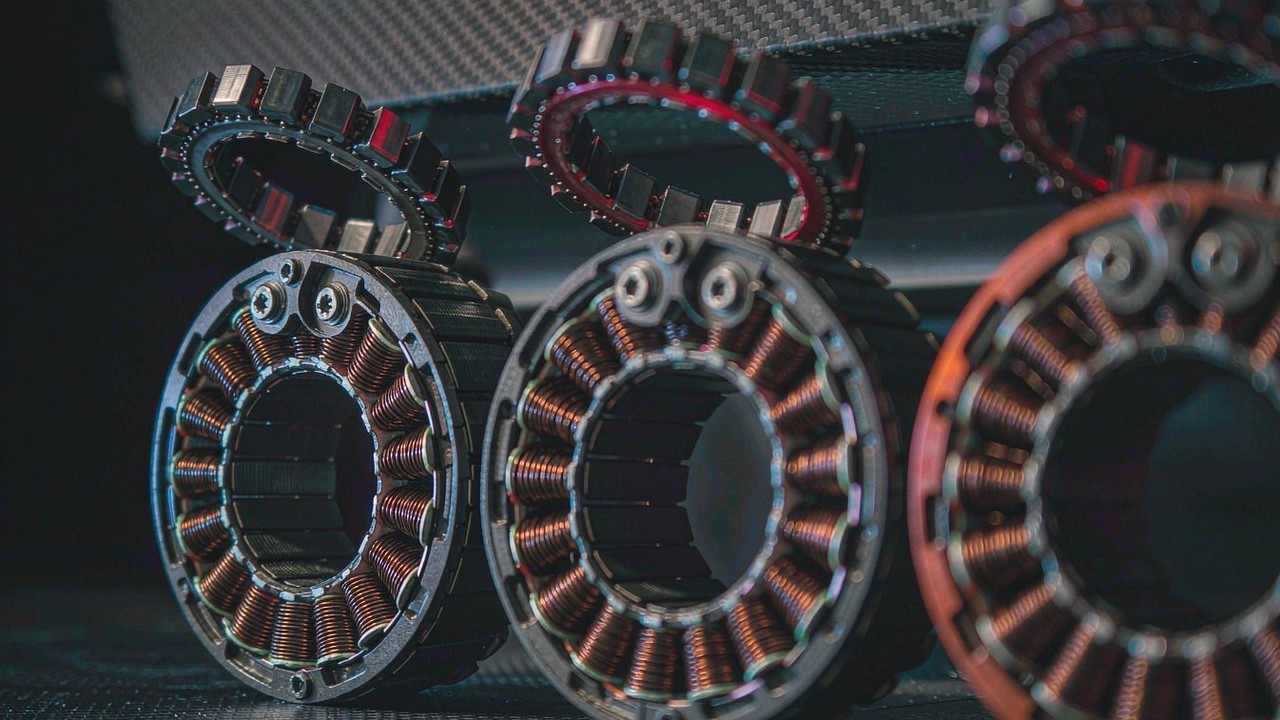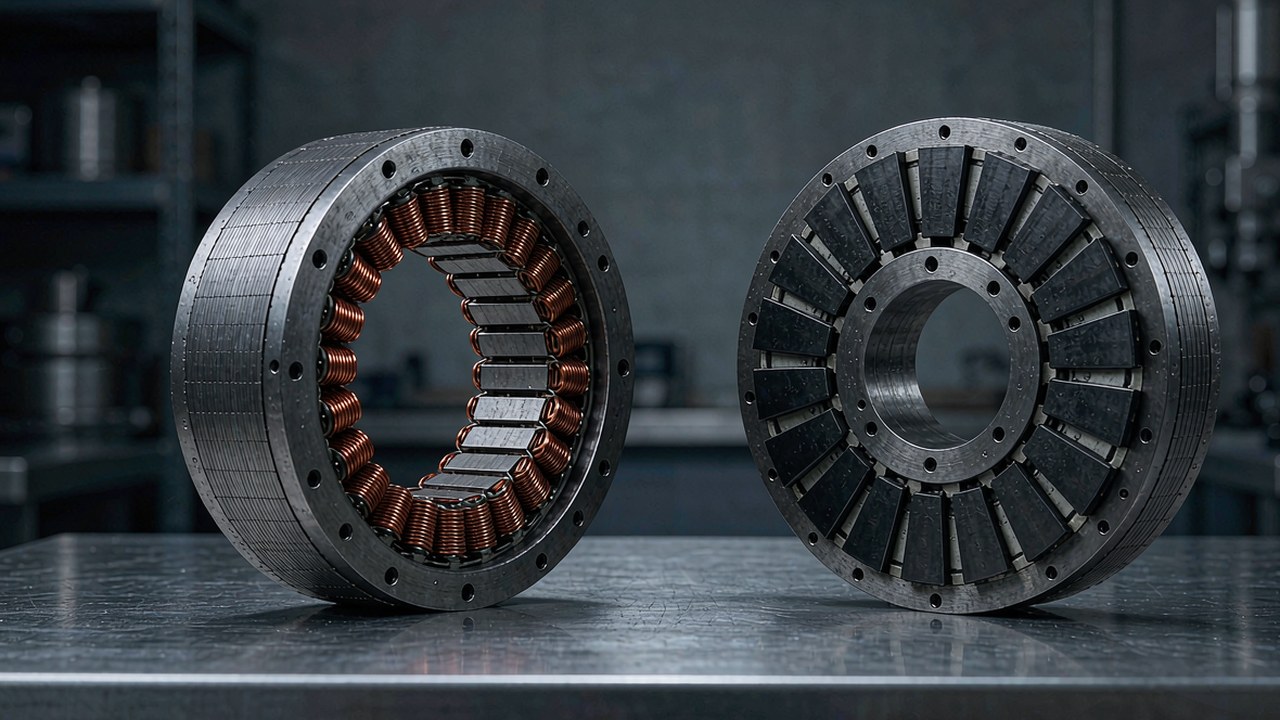
Un motore coppia frameless è ciò che resta di un motore brushless dopo la rimozione di involucro, albero, cuscinetti e calotte: uno statore con avvolgimenti in rame e un rotore che porta i magneti, venduti come due parti che il costruttore della macchina integra nella propria struttura. Per i giunti robotici questa scelta è deliberata e non una scorciatoia di costo: il motore diventa parte del giunto anziché un oggetto avvitato accanto a esso, e la disposizione dei cuscinetti, il percorso termico e l'instradamento dei cavi vengono progettati attorno alla cinematica invece di essere ereditati da un involucro di serie.
Questa guida illustra come sono costruiti i motori frameless, quali specifiche cambiano davvero una decisione di progetto e come si confrontano i dodici modelli attualmente elencati nella categoria Motori frameless di ToBMS. Ogni valore riportato di seguito è tratto dai dati di prodotto ToBMS o dalle specifiche pubblicate dal produttore: nessuno è stimato.
Risposta rapida
Un motore coppia frameless è un kit statore-rotore senza involucro, albero né cuscinetti, acquistato perché sia il progettista della macchina a fornire tali parti. Viene scelto per tre ragioni: elimina dal giunto la massa e la lunghezza assiale dell'involucro di un motore convenzionale, consente al rotore di girare sui cuscinetti del giunto eliminando una seconda coppia di cuscinetti nel percorso del carico, e offre accesso a un foro ampio per l'instradamento dei cavi. Il compromesso è il lavoro di integrazione: supporto dei cuscinetti, percorso termico, fissaggio del rotore e feedback diventano parte del progetto del giunto anziché di un ordine di acquisto.
Che cosa contiene un motore coppia frameless
Due componenti, e nulla più. Tutto ciò che normalmente verrebbe assemblato attorno a essi è lasciato all'integratore.
Lo statore
Lo statore è un nucleo in acciaio laminato con avvolgimenti in rame, terminati su conduttori volanti o su una morsettiera. Ha un diametro esterno definito e un sistema di montaggio, di norma uno schema di flangia o un accoppiamento forzato, ma nessun contenitore. In un giunto robotico lo statore viene di solito bloccato in un alloggiamento lavorato che funge anche da percorso termico, ed è per questo che superficie di montaggio e materiale di interfaccia contano qui più che su un motore con involucro: il limite di temperatura dell'avvolgimento viene raggiunto prima quando il calore non ha dove andare.
Il rotore
Il rotore è un mozzo in acciaio o alluminio che porta i magneti permanenti, con un foro dimensionato per un accoppiamento forzato sull'albero del giunto oppure per un'interfaccia diretta con l'ingresso del riduttore. Nulla lo trattiene se non i cuscinetti del giunto stesso, quindi eccentricità, posizionamento assiale ed equilibrio del rotore sono responsabilità del progettista. Un errore in questo ambito si manifesta come vibrazione, dentellatura e rumore dell'encoder, non come un componente rotto.
Configurazioni a rotore interno e a rotore esterno
In questa categoria compaiono due disposizioni. Le macchine a rotore interno, la serie RI, mantengono i magneti su un albero all'interno dello statore, il che dà di solito un pacchetto più lungo e di diametro minore. Le macchine a rotore esterno come RO60, RO80 e RO100 collocano i magneti su una campana che ruota attorno allo statore, il che favorisce in genere un diametro maggiore, un pacco più corto e una distribuzione diversa dell'inerzia. Nessuna delle due è universalmente migliore; la scelta segue l'ingombro del giunto e quanta inerzia possa tollerare l'anello di controllo.
Feedback: sensori Hall oppure nessuno
I kit frameless raramente integrano un encoder completo, perché la risoluzione necessaria all'uscita del giunto dipende dal giunto e non dal motore. Ciò che varia in questa gamma è il rilevamento a effetto Hall: i modelli RO40 e RO50 Lite sono elencati senza sensori Hall, mentre i modelli Standard RO60, RO80 e RO100 li includono. Senza sensori Hall la commutazione si basa su un encoder esterno o su un avvio sensorless, soluzione del tutto praticabile ma da prevedere nella configurazione dell'azionamento. È la singola specifica più spesso trascurata quando un motore frameless viene scelto in base alla sola coppia e massa.
Le specifiche che decidono davvero la scelta
Le pagine prodotto dei motori frameless sembrano compatte, ma sono sempre gli stessi pochi valori a decidere la maggior parte dei progetti.
Coppia: nominale, di picco e che cosa promette ciascuna
La coppia di picco è la coppia massima in uscita specificata dal produttore in condizioni operative definite e, per un motore frameless, è di norma limitata dalla temperatura dell'avvolgimento e dai margini di smagnetizzazione dei magneti più che dalla resistenza meccanica. È il valore corretto per verificare picchi di accelerazione e transitori brevi, e quello sbagliato per sostenere un carico o per stimare quando qualcosa si romperà: il limite meccanico del rotore e dei cuscinetti del giunto va confermato separatamente.
La coppia nominale è il valore continuo che il motore può mantenere entro i propri limiti termici a una temperatura ambiente e a una condizione di montaggio dichiarate. Su un motore frameless queste due condizioni pesano di più: uno statore bloccato in un alloggiamento in alluminio dissipa il calore in modo molto diverso da uno che funziona in aria ferma su un banco. La coppia nominale pubblicata è un punto di partenza per un giunto che verrà giudicato sul proprio progetto di raffreddamento.
KV, Ke e tensione di alimentazione
Il KV è la costante di velocità, ovvero la velocità con cui il motore gira per volt di azionamento applicato, ed è il valore che collega la velocità di uscita richiesta dal giunto alla tensione del bus. Diversi modelli più grandi qui presentati sono elencati con valori nominali a due o tre tensioni: l'RI50 è specificato a 24, 36 e 48 V con velocità nominali e a vuoto corrispondentemente diverse, quindi lo stesso hardware copre una gamma di giunti a seconda dell'architettura della batteria del robot. Quando un motore frameless viene abbinato a un azionamento esistente, KV e costante di coppia decidono quanta corrente l'azionamento debba erogare per una data coppia.
Corrente, resistenza di avvolgimento e margine termico
La corrente nominale e quella di picco indicano all'azionamento ciò che deve fornire e, insieme alla resistenza di avvolgimento, descrivono quanto calore viene generato a una data coppia. Si noti che le schede ToBMS di questi motori non usano una convenzione di unità unica su tutta la gamma: i valori di resistenza tra fasi dei più piccoli modelli RI e delle unità RO più grandi sono registrati in scale diverse, quindi occorre normalizzare prima di confrontare famiglie differenti e considerare la scheda tecnica del produttore come riferimento per qualsiasi calcolo termico.
Diametro, lunghezza del pacco e massa
Su un motore frameless questi tre numeri sono i vincoli di progetto, non il riassunto commerciale. L'RI20 è un'unità da 25 mm e 20 g; l'RO100 misura 113.5 mm di diametro e pesa 710 g. Poiché non esiste un involucro, la massa dichiarata è quella che il giunto deve portare e accelerare per intero: non c'è nessun contenitore con cui condividerla. Per un giunto distale, la differenza tra un kit da 60 g e uno da 270 g è sostenuta da ogni asse a monte.
Gioco e rigidità del sistema
Un motore frameless non ha riduttore, quindi il gioco non è una proprietà intrinseca del dispositivo. Il gioco che il giunto presenta deriva dal riduttore che il progettista vi aggiunge. Vale la pena dirlo chiaramente perché sposta a monte una decisione importante: un motore frameless abbinato a uno stadio planetario ad alto rapporto può finire con più movimento perso di un modulo integrato quasi direct drive, e la quantità si accumula su ogni stadio di riduzione. Dove un giunto deve essere backdrivabile o ripetibile in posizione, contano più il rapporto e la scelta del riduttore che la specifica del motore stesso.
Dodici motori coppia frameless a confronto
La tabella copre i kit frameless attualmente elencati nella categoria Motori frameless, ordinati dal più leggero al più pesante. I valori di coppia sono quelli pubblicati dal produttore; le velocità nominali sono riferite alla tensione nominale più bassa elencata per ciascun modello.
| Modello | Coppia nominale | Coppia di picco | Tensione nominale | Ingombro | Peso |
|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 16 V | Ø25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 24 V | Ø38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 24 V | Ø46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 24 V | Ø61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 24/36/48 V | Ø60 × 23 mm | 156 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 24/36/48 V | Ø54 × 27 mm | 181 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 48 V | Ø73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 24/36/48 V | Ø76 × 24 mm | 270 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 48 V | Ø92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 24/36/48 V | Ø85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 24/36/48 V | Ø104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 48 V | Ø113.5 × 36.2 mm | 710 g |
Coppia nominale e di picco, tensione di alimentazione, ingombro e massa come pubblicati dal produttore. Le velocità nominali sono riferite alla tensione nominale più bassa elencata per ciascun modello e differiscono quindi tra le famiglie.
La coppia di picco varia di circa 165 volte in questo insieme, da 0.072 Nm a 12 Nm, mentre la massa varia di circa 35 volte. Poiché un kit frameless non ha involucro, quella massa conta per intero: è la massa rotante e trasportata con cui il giunto deve fare i conti, senza nulla da condividere con un contenitore.
Osservare la densità di coppia dichiarando la base rende più chiara la forma della gamma. All'estremità piccola l'RI20 offre 1.2 Nm/kg in continuo e 3.6 Nm/kg di picco; l'RO100 raggiunge 5.6 Nm/kg nominali e 16.9 Nm/kg di picco. La maggior parte degli inrunner di fascia media si colloca in una banda stretta intorno a 3.5 Nm/kg nominali e a 9.9-10.4 Nm/kg di picco, il che suggerisce che la famiglia sia stata progettata su un obiettivo termico coerente anziché su numeri di richiamo commerciale. L'eccezione è l'RO100: un'unità a rotore esterno più grande e a basso KV che scambia l'ingombro con la più alta densità continua dell'insieme.
Giunti minuscoli: RI20 KV600 e RI30 KV260
I due kit più piccoli sono destinati ad attuatori che si trovano all'estremità di una catena cinematica, dove la massa del motore è sostenuta da tutto ciò che sta a monte.
RI20 KV600: l'estremità da 20 g della gamma
L'RI20 KV600 misura Ø25 × 14.5 mm e pesa 20 g, con 0.024 Nm nominali e 0.072 Nm di coppia di picco, 18 W di potenza nominale e una velocità nominale di 7452 rpm a 16 V. La corrente nominale è di 1.47 A e quella di picco di 4.4 A, il che mantiene piccoli i requisiti di driver e cablaggio: un vincolo rilevante quando il fascio di cavi deve passare attraverso il giunto stesso. La sua scheda ToBMS lo descrive come unità a rotore interno ultracompatta per robot riabilitativi, moduli articolari e bracci robotici compatti.
Il produttore mostra la più piccola unità RI mentre aziona un assemblaggio articolare compatto, che è il modo più chiaro per valutare se uno statore da 25 mm e 0.072 Nm di picco si adattino al meccanismo in progetto.
Pagina video su ToBMSGuarda su YouTubeRI30 KV260: più coppia in un kit da 40 g
L'RI30 KV260 aggiunge 13 mm di diametro e 20 g di massa e circa triplica i valori di coppia: 0.076 Nm nominali, 0.23 Nm di picco, 33 W di potenza nominale a 24 V. Funziona a 4110 rpm nominali con 1.98 A nominali e 7.72 A di picco. Le sette coppie polari presenti sia nell'RI20 sia nell'RI30 fanno salire rapidamente la frequenza elettrica con la velocità, il che va verificato rispetto alla frequenza di commutazione massima dell'azionamento prima di scegliere l'unità più piccola soltanto in base alle dimensioni.
Breve dimostrazione al banco dell'RI30 che aziona un piccolo giunto. Utile per confrontare la risposta di uno statore a 7 coppie polari e 260 KV con quella dell'RI20 a KV più alto prima di impegnarsi su uno stadio di riduzione.
Pagina video su ToBMSGuarda su YouTubeLa famiglia Lite: RO40 KV140 e RO50 KV108
Gli outrunner Lite occupano lo spazio tra le unità RI in miniatura e gli inrunner di taglia media, e sono i due modelli di questa gamma elencati senza sensori Hall: una scelta progettuale che presuppone che sia l'integratore a fornire il feedback.
RO40 KV140 Lite: 60 g con 0.6 Nm di picco
Con Ø46.3 × 13 mm e 60 g, l'RO40 KV140 Lite produce 0.2 Nm nominali e 0.6 Nm di coppia di picco con 51 W di potenza nominale a 24 V, arrivando a 2450 rpm nominali. Il pacco corto mantiene contenuta la lunghezza assiale, ed è ciò che lo rende interessante in un giunto appiattito. Nella sua scheda ToBMS il produttore lo presenta come via verso un movimento direct drive pronto nei giunti robotici leggeri, e il direct drive è esattamente il regime in cui l'assenza di sensori Hall va risolta sul lato azionamento, di norma con un encoder di uscita sul giunto o con una routine di avvio sensorless.
Si noti che il nome del prodotto indica KV140 mentre la costante di velocità registrata è 141; questi due valori vanno verificati sulla scheda tecnica aggiornata del produttore prima di fissare un calcolo di velocità.
RO50 KV108 Lite: la stessa idea, più grande
L'RO50 KV108 Lite sale a Ø61.7 × 14.5 mm e 105 g con 0.3 Nm nominali e 0.9 Nm di coppia di picco, 66 W di potenza nominale a 24 V e 2100 rpm nominali. La sua scheda ToBMS indica 9.3 A di corrente di picco con 3.4 A nominali, e il modello è segnalato come novità: il produttore ha pubblicato per esso un video introduttivo dedicato, incorporato di seguito.
L'introduzione del produttore al RO50 da 105 g, che mostra la coppia statore-rotore e l'assemblaggio articolare previsto. Breve, ma è l'unico filmato pubblicato della piattaforma Lite in movimento.
Pagina video su ToBMSGuarda su YouTubeInrunner di taglia media: RI50, RI60 e RI70
Tre modelli condividono un'idea progettuale: un inrunner relativamente lungo e di piccolo diametro con valori nominali a più tensioni, destinato a giunti che richiedono più coppia continua delle unità Lite senza il diametro degli outrunner Standard.
RI50 KV100 e RI60 KV120
L'RI50 KV100 è nominale per 0.58 Nm continui e 1.67 Nm di picco a 66 W, in un pacchetto da Ø54 × 27 mm e 181 g. L'RI60 KV120 appartiene alla stessa classe con diametro maggiore e massa leggermente inferiore (156 g, 0.57 Nm nominali e 1.63 Nm di picco a 85 W), con 14 coppie polari anziché le 7 dell'RI50. Entrambi sono specificati a 24, 36 e 48 V con velocità e correnti corrispondenti, il che li mantiene utilizzabili in un robot la cui tensione di bus è ancora in fase di definizione.
RI70 KV95
L'RI70 KV95 porta la coppia continua a 0.94 Nm e quella di picco a 2.68 Nm a 125 W, in Ø76 × 24 mm e 270 g, con le stesse 14 coppie polari. La sua scheda ToBMS è rivolta a robot con zampe, moduli articolari e bracci robotici di precisione: progetti in cui il giunto viene giudicato sulla fluidità sotto carico più che sulla potenza di picco.
Inrunner di grandi dimensioni e outrunner Standard
Oltre i 350 g le due famiglie divergono, e la scelta diventa una questione di ingombro più che di classe di coppia.
RI80 V2.0 KV75
L'RI80 V2.0 KV75 eroga 1.45 Nm nominali e 4.1 Nm di coppia di picco a 172 W in Ø85 × 27 mm, con un peso di 411 g. È il secondo inrunner più grande di questo insieme ed è impiegato in hardware sul campo: il produttore ha pubblicato filmati che lo mostrano mentre aziona il robot di ispezione Gorilla MK1, incorporati di seguito. Per un giunto che deve mantenere una posa statica a lungo, come la gamba di un robot con zampe o l'anca di un esoscheletro, il valore nominale di 172 W e l'architettura priva di 21 coppie polari (8 coppie polari su questo modello) spostano l'accento sul comportamento termico continuo anziché sulla potenza di picco.
Il Transgrid Gorilla MK1 utilizza motori frameless RI80 in un robot per l'ispezione della rete. È la dimostrazione pubblicata più completa dell'RI80 in una macchina impiegata sul campo e non su un banco, il che lo rende il riferimento da osservare se il giunto dovrà operare all'aperto con un impiego variabile.
Pagina video su ToBMSGuarda su YouTubeRI100 KV105
L'RI100 KV105 è il più grande inrunner: 1.76 Nm nominali e 4.95 Nm di coppia di picco a 252 W, 13.6 A nominali e 38.6 A di picco, in Ø104 × 26 mm e 500 g. Il salto di corrente di picco rispetto all'RI80 è ciò che un avvolgimento a 14 coppie polari e 105 KV richiede all'azionamento, ed è il valore che decide se lo stadio di potenza debba cambiare quando un progetto passa a questa taglia.
RO60, RO80 e RO100 Standard
I tre outrunner Standard sono tutti componenti a 48 V con sensori Hall, e scambiano diametro con lunghezza del pacco. Il RO60 KV115 pesa 248 g con 0.8 Nm nominali e 2.4 Nm di picco a 352 W; l'RO80 KV105 pesa 352 g con 1.3 Nm nominali e 4 Nm di picco a 490 W; e l'RO100 KV55 raggiunge 4 Nm nominali e 12 Nm di picco a 838 W in un corpo da 710 g e 113.5 mm. La combinazione dell'RO100, il KV più basso e il numero di poli più alto della gamma, è un progetto deliberatamente orientato alla coppia, e si vede nei valori di densità citati sopra. In un giunto a rotore esterno è la campana rotante a portare il carico, quindi inerzia ed equilibrio della campana diventano parte del problema di controllo: una considerazione che non esiste sugli inrunner.
Dove si impiegano i motori frameless
Su ToBMS questi kit sono raggruppati rispetto a un insieme coerente di applicazioni, e l'applicazione decide quale specifica domina.
Giunti robotici e dispositivi a interazione umana
Moduli articolari, bracci robotici collaborativi, robot riabilitativi, robot umanoidi e esoscheletri sono tutti rappresentati in questa categoria. In ogni caso il giunto è costruito attorno al motore e non viceversa, e fluidità, massa e percorso termico contano più dei gradi di protezione del motore stesso, perché un involucro non c'è.
Piattaforme mobili e con zampe
Robot quadrupedi, Robot a ruote e AGV mettono il carico su coppia continua contro la gravità o la resistenza al rotolamento, con inversioni frequenti. Un motore frameless in questo ruolo si trova di norma dietro un riduttore a basso rapporto, quindi la discussione sul gioco sopra riportata si applica direttamente.
Lista di controllo per la selezione
I motori frameless vengono specificati presto e poi diventano strutturali, quindi vale la pena eseguire queste verifiche prima di congelare la geometria del giunto.
Impiego e coppia
- Calcolare la coppia nel caso peggiore al giunto, includendo braccio di leva ed effetti dinamici, e verificarla con margine rispetto alla coppia di picco, quindi confermare separatamente con il produttore quali urti possano sopportare rotore e disposizione dei cuscinetti.
- Stimare la coppia continua per il ciclo di lavoro reale e confrontarla con la coppia nominale, non con quella di picco. Su un motore frameless la risposta dipende fortemente dall'alloggiamento in cui lo statore è bloccato.
- Convertire la velocità angolare richiesta in rpm del motore alla tensione di bus scelta prima di confrontare i valori di KV.
Meccanica e integrazione
- Decidere il supporto del rotore: accoppiamento forzato sull'albero del giunto oppure interfaccia con il riduttore, con eccentricità e posizionamento assiale definiti.
- Pianificare il percorso termico in modo deliberato: superficie di bloccaggio, materiale di interfaccia e, dove l'impiego è gravoso, dissipazione attraverso l'alloggiamento.
- Verificare l'ingombro rispetto al diametro disponibile e alla lunghezza di pacco del giunto; gli outrunner Standard e gli inrunner non sono forme intercambiabili nemmeno a parità di coppia.
- Confermare che equilibrio del rotore e dentellatura non disturbino la risoluzione di feedback scelta per il giunto.
- Se il giunto richiede un foro passante per i cavi, verificare il foro disponibile attraverso la coppia statore-rotore prima di dare per scontato che se ne possa ricavare un'uscita cava.
Feedback e azionamento
- Verificare se il modello include sensori Hall. Le unità RO40 e RO50 Lite sono elencate senza, e la conseguenza è una decisione sul lato azionamento che va presa presto.
- Abbinare coppie polari e velocità massima alla frequenza di commutazione dell'azionamento.
- Normalizzare le unità di resistenza di avvolgimento tra le famiglie prima di qualsiasi confronto termico e usare la scheda tecnica aggiornata del produttore come valore di riferimento.
Domande frequenti
DQual è la differenza tra un motore frameless e un attuatore integrato?
Un motore frameless è solo statore e rotore: niente involucro, albero, cuscinetti, encoder né elettronica di azionamento. Un attuatore integrato racchiude queste parti in un'unica unità sigillata con albero di uscita e controllore. Il frameless si sceglie quando è il giunto stesso a dover fungere da involucro e da struttura portante dei cuscinetti, il che risparmia massa e lunghezza assiale e consente al progettista di controllare percorso termico e foro passante; i moduli integrati si scelgono quando lo sforzo ingegneristico deve spostarsi sul software. La categoria Attuatori robotici raccoglie l'alternativa integrata, e la categoria Attuatori QDD copre la versione integrata a basso rapporto della stessa idea.
DI motori frameless hanno gioco?
Non intrinsecamente: nel kit non c'è alcun riduttore, quindi non è previsto alcun movimento perso. Il gioco compare solo quando al giunto si aggiunge un riduttore e, nei riduttori planetari a più stadi, si accumula tra gli stadi. Poiché un motore frameless viene spesso abbinato a uno stadio di riduzione per raggiungere una coppia utile al giunto, il budget di gioco dell'asse è fissato da quella scelta del riduttore e non dal motore. Se il giunto deve essere backdrivabile o ripetibile in posizione, quella decisione conta più di qualsiasi singolo valore sulla scheda tecnica del motore.
DRotore interno o rotore esterno: quale scegliere?
La differenza è di ingombro e inerzia, non di qualità. I kit a rotore interno di questa gamma, la serie RI, tendono a essere più lunghi e di diametro minore, con i magneti su un albero all'interno dello statore. Le unità a rotore esterno come RO60, RO80 e RO100 fanno ruotare una campana attorno allo statore, il che favorisce in genere un diametro maggiore e un pacco più corto. In un giunto a rotore esterno è anche la campana rotante a portare il carico, quindi inerzia ed equilibrio della campana diventano parte del problema di controllo.
DSi può far funzionare un motore frameless alla sua coppia di picco in continuo?
No. La coppia di picco è la coppia massima in uscita specificata in condizioni operative definite ed è limitata tipicamente dalla temperatura dell'avvolgimento e dai margini dei magneti più che dalla resistenza meccanica. L'esercizio continuo va dimensionato sulla coppia nominale entro i limiti termici del motore e, su un motore frameless, tali limiti dipendono dall'alloggiamento in cui è montato e dal raffreddamento che riceve, perché il kit non ha un involucro per dissipare il calore. La coppia di picco è il valore corretto per i transitori di accelerazione e i brevi eventi di sovraccarico.
DUn motore frameless richiede un encoder?
Per un giunto robotico sì: è di norma necessaria una qualche forma di feedback di posizione, sull'uscita del giunto oppure sul lato motore. Ciò che varia in questa gamma è la presenza dei sensori Hall: i modelli RO40 e RO50 Lite sono elencati senza sensori Hall, mentre i modelli Standard RO60, RO80 e RO100 li includono. I sensori Hall forniscono all'azionamento le informazioni di posizione del rotore per la commutazione; senza di essi la commutazione dipende da un encoder esterno o da una strategia di avvio sensorless. La scelta va fatta prima di specificare l'azionamento.
DQuanto costa in lavoro di integrazione un motore frameless?
L'acquisto risparmia involucro e cuscinetti e li aggiunge al lavoro di progetto: fissaggio ed eccentricità del rotore, scelta dei cuscinetti, bloccaggio termico e montaggio del feedback diventano tutti responsabilità dell'integratore. È questo il compromesso. Dove il progetto del giunto esiste già o dove la macchina deve essere il più leggera possibile su un collegamento distale, lo sforzo di norma si ripaga; dove serve rapidamente un asse autonomo, un modulo integrato come quelli della categoria Attuatori robotici è la via più breve.
Risorse ufficiali
CubeMars pubblica una documentazione completa di gamma di prodotto che copre le serie RI e RO, e ogni modello dispone di una pagina prodotto ufficiale con specifica completa, disegno meccanico e documentazione di azionamento, ad esempio la gamma di motori coppia frameless. Il produttore resta la fonte autorevole per le convenzioni di resistenza e induttanza, i valori termici e il firmware corrente; ToBMS mantiene ricercabile e confrontabile il livello di scoperta dei prodotti.
Dove andare dopo
Se l'obiettivo è selezionare e non fare ricerca, tre strumenti della piattaforma svolgono il lavoro in sequenza. Esplorare l'intera categoria Motori frameless per vedere ogni modello e ogni specifica affiancati, filtrare i candidati per coppia, tensione e massa in Selezione, quindi confrontarli tra loro in Confronto prodotti. Dove il giunto deve arrivare già come modulo sigillato con riduttore e azionamento abbinati, la categoria Attuatori robotici è la tappa successiva naturale.
In sintesi: scegliere l'ingombro dalla geometria del giunto, poi il KV dalla tensione di bus e dalla velocità richiesta, quindi dimensionare la coppia nominale sul ciclo di lavoro entro i limiti termici e la coppia di picco sul caso transitorio, tenendo presente fin dall'inizio la decisione sul feedback, sensori Hall o encoder esterno. Tutto il resto discende da queste quattro scelte.