
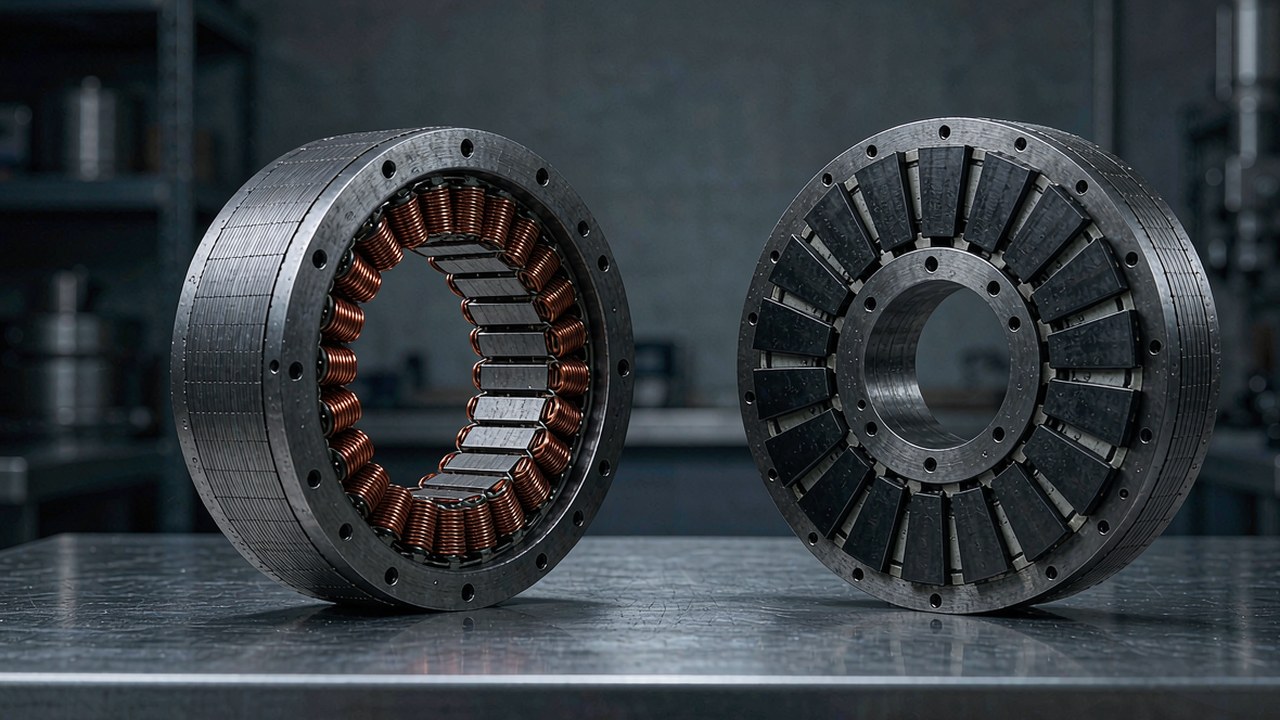
フレームレストルクモーターとは、ブラシレスモーターからハウジング、シャフト、ベアリング、エンドキャップを取り除いたものです。巻線を施した銅コイルを持つステータと、磁石を備えたロータという二つの部品として販売され、機械メーカーが自社の構造体に組み込みます。ロボットの関節においてこの選択は意図的なものであり、コスト削減の近道ではありません。モーターは関節にボルトで取り付ける部品ではなく関節の一部となり、ベアリング配置、熱経路、ケーブル配線は、カタログ品のハウジングから受け継ぐのではなく運動学的要件に合わせて設計されます。
本ガイドでは、フレームレスモーターの構造、実際に設計判断を左右する仕様、そして現在ToBMSの フレームレストルクモーター カテゴリに掲載されている十二のモデルの比較を扱います。以下に示す数値はすべてToBMSの製品データまたはメーカーの公表仕様から取得したものであり、推定値は含まれていません。
要点
フレームレストルクモーターとは、ハウジング、シャフト、ベアリングを持たないステータとロータのキットであり、それらの部品を機械設計者が自ら用意することを前提に購入されます。採用される理由は三つあります。従来のモーターハウジングの質量と軸方向長さを関節から排除できること、ロータを関節自体のベアリングで支持できるため荷重経路に二組目のベアリングが入らないこと、そしてケーブル配線用の大きな内径を確保できることです。対価として組み込みの作業が発生し、ベアリングの支持、熱経路、ロータの保持、フィードバックは発注で済む事項ではなく関節設計の一部となります。
フレームレストルクモーターの構成
構成部品は二つだけで、他には何もありません。通常その周囲に組み付けられる要素は、すべてインテグレーターに委ねられます。
ステータ
ステータは銅巻線を施した積層鋼板コアで、リード線またはコネクタブロックで結線されています。外径と取り付け部の仕様は定まっており、一般的にはフランジパターンまたは圧入ですが、外囲いはありません。ロボットの関節では、ステータは通常、熱経路を兼ねる機械加工ハウジングにクランプ固定されます。そのため、ケース付きモーターよりも取り付け面や界面材料の重要性が高くなります。熱の逃げ場がない場合、巻線の温度限界により早く達してしまうためです。
ロータ
ロータは永久磁石を保持する鋼製またはアルミ製のハブで、内径は関節シャフトへの圧入、あるいは減速機入力との直接結合に合わせて設定されています。関節自体のベアリング以外にこれを保持するものはないため、振れ、軸方向の位置決め、ロータのバランスは設計者の責任範囲となります。これを誤ると部品の破損としては現れず、振動、コギング、エンコーダノイズとして表れます。
インナーロータとアウターロータの構成
このカテゴリには二つの構成が存在します。インナーロータ機、すなわちRIシリーズは、磁石をステータ内側のシャフト上に配置するため、一般に軸方向が長く外径が小さいパッケージになります。RO60、RO80、RO100などのアウターロータ機は、ステータの周囲を回転するベル側に磁石を配置するため、一般に大径・短積厚となり、慣性分布も異なります。どちらが全面的に優れているというものではなく、選択は関節の外形制約と、制御ループが許容できる慣性の大きさによって決まります。
フィードバック: ホールセンサの有無
フレームレスキットにフルエンコーダが付属することはほとんどありません。関節出力に必要な分解能は、モーターではなく関節側の要件で決まるためです。このレンジで違いが出るのはホール素子による検出です。RO40とRO50のLiteモデルはホールセンサなしで掲載されているのに対し、RO60、RO80、RO100のStandardモデルにはホールセンサが搭載されています。ホールセンサがない場合、転流は外部エンコーダまたはセンサレス起動に依存します。これでも十分に成立しますが、ドライバの構成であらかじめ計画しておく必要があります。トルクと質量だけでフレームレスモーターを選定する際に見落とされがちなのが、まさにこの仕様です。
実際に選定を左右する仕様
フレームレスモーターの製品ページは情報がコンパクトに見えますが、実際には限られた少数の数値がほとんどのプロジェクトの決定を左右します。
トルク: 定格とピーク、それぞれが示すもの
ピークトルクは、メーカーが定めた動作条件の下で規定する最大出力トルクです。フレームレスモーターの場合、機械的強度よりも巻線温度と磁石の減磁マージンによって制限されるのが一般的です。加速のピークや短時間の過渡状態を確認するには適した数値ですが、負荷保持や破損時期の推定には適しません。ロータの機械的限界と関節のベアリングについては、別途確認する必要があります。
定格トルクは、規定された周囲温度および取り付け条件の下でモーターが熱的制限内で維持できる連続値です。フレームレスモーターの場合、この二つの条件は重みが増します。アルミハウジングにクランプ固定されたステータと、台上の静止空気中で運転されるステータとでは、放熱の挙動が大きく異なります。公表されている定格トルクは、関節自体の冷却設計で評価される出発点と位置づけるべき数値です。
KV、Ke と電源電圧
KVは速度定数であり、印加電圧あたりの回転速度を示す値です。関節に必要な出力速度とバス電圧とを結びつける数値でもあります。ここで挙げた大型モデルのいくつかは、二つまたは三つの電圧での定格が掲載されています。RI50は24、36、48 Vで規定され、それぞれ定格回転数と無負荷回転数が異なります。そのため、ロボットのバッテリ構成に応じて同じハードウェアで幅広い関節に対応できます。既存のドライバにフレームレスモーターを組み合わせる場合、KVとトルク定数が、所定のトルクを得るためにドライバが供給すべき電流量を決定します。
電流、巻線抵抗と熱的余裕
定格電流とピーク電流は、ドライバが供給すべき電流を示します。また、巻線抵抗と組み合わせることで、所定のトルクでどれだけの熱が発生するかを表します。注意すべき点として、これらのモーターのToBMSレコードは、レンジ全体で単一の単位系を採用しているわけではありません。最小のRIモデルと大型のROユニットでは、線間抵抗の値が異なるスケールで記録されています。そのため、ファミリをまたいで比較する前に単位をそろえる必要があり、熱計算を行う際はメーカーのデータシートを参照する必要があります。
外径、積厚と質量
フレームレスモーターの場合、これら三つの数値は訴求のための要約ではなく設計制約そのものです。RI20は外径25 mm、質量20 gのユニットであり、RO100は外径113.5 mm、質量710 gです。ハウジングがないため、記載された質量は関節がそのまま支え、加速させなければならない質量であり、負担を分担する外囲いは存在しません。末端の関節において、60 gのキットと270 gのキットの差は、上流のすべての軸が背負うことになります。
バックラッシとシステム剛性
フレームレスモーターにはギアボックスがないため、バックラッシは機器固有の特性ではありません。関節に生じるバックラッシは、すべて設計者が追加する減速機に由来します。この点を明確に述べておく価値があるのは、それが重要な判断を上流へ移すからです。フレームレスモーターと高減速比の遊星段を組み合わせると、一体型の準ダイレクトドライブモジュールよりも失われる動作量が大きくなることがあり、その量はギア段ごとに累積します。関節にバックドライバビリティや位置再現性が求められる場合、減速比とギアボックスの選択はモーター自体の仕様よりも重要になります。
フレームレストルクモーター十二機種の比較
以下の表は、現在 フレームレストルクモーター カテゴリに掲載されているフレームレスキットを、質量の軽い順に並べたものです。トルク値はメーカーの公表値であり、定格回転数は各モデルに掲載されている最も低い定格電圧での値です。
| モデル | 定格トルク | ピークトルク | 定格電圧 | 外形 | 質量 |
|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 16 V | Ø25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 24 V | Ø38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 24 V | Ø46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 24 V | Ø61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 24/36/48 V | Ø60 × 23 mm | 156 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 24/36/48 V | Ø54 × 27 mm | 181 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 48 V | Ø73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 24/36/48 V | Ø76 × 24 mm | 270 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 48 V | Ø92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 24/36/48 V | Ø85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 24/36/48 V | Ø104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 48 V | Ø113.5 × 36.2 mm | 710 g |
メーカー公表による定格トルク、ピークトルク、電源電圧、外形、質量です。定格回転数は各モデルに掲載されている最も低い定格電圧での値であるため、ファミリ間で異なります。
ピークトルクはこのセット全体で約165倍の開きがあり、0.072 Nmから12 Nmまでの範囲にわたります。一方、質量の開きはおよそ35倍です。フレームレスキットにはハウジングがないため、この質量は丸ごと効いてきます。関節が扱うべき回転質量かつ搬送質量であり、外囲いに負担を分散させることができないためです。
基準を明示したうえでトルク密度を見ると、このレンジの輪郭がより明確になります。小さい側では、RI20が連続1.2 Nm/kg、ピーク3.6 Nm/kgを実現しており、RO100は定格5.6 Nm/kg、ピーク16.9 Nm/kgに達します。中間のインナーロータ機の多くは、定格3.5 Nm/kg前後、ピーク9.9から10.4 Nm/kgという狭い帯域に集中しています。このことから、このファミリは目立つ数値を狙うのではなく、一貫した熱設計目標に合わせて設計されたことがうかがえます。例外的な存在なのがRO100です。大型でKVの低いアウターロータ機であり、占有面積と引き換えにこのセット内で際立って高い連続定格密度を得ています。
極小関節向け: RI20 KV600 と RI30 KV260
この二つの最小キットは、運動チェーンの末端に位置するアクチュエータを対象としています。モーターの質量が上流のすべての要素にのしかかる箇所です。
RI20 KV600: 20 gクラスの最小モデル
最小モデルの RI20 KV600 は外形Ø25 × 14.5 mm、質量20 gで、定格トルク0.024 Nm、ピークトルク0.072 Nm、定格出力18 W、16 Vでの定格回転数7452 rpmです。定格電流は1.47 A、ピーク電流は4.4 Aであり、ドライバとケーブルへの要求を小さく抑えられます。ハーネスを関節内部に通す必要がある場合、これは重要な制約となります。ToBMSの概要では、リハビリテーションロボット、関節モジュール、コンパクトなロボットアーム向けの超小型インナーロータユニットとして紹介されています。
メーカーは最小のRIユニットがコンパクトな関節アセンブリを駆動する様子を紹介しています。25 mmステータと0.072 Nmのピークトルクが設計中の機構に適しているかを判断する材料として、分かりやすい映像です。
ToBMS動画ページYouTubeで視聴RI30 KV260: 40 gキットでさらに大きなトルク
上位モデルの RI30 KV260 は外径が13 mm、質量が20 g増え、トルク値はおよそ三倍になります。定格0.076 Nm、ピーク0.23 Nm、24 Vで定格出力33 Wです。定格回転数は4110 rpmで、定格電流1.98 A、ピーク電流7.72 Aです。RI20とRI30はいずれも極対数が七であり、回転速度の上昇に対して電気的周波数が急速に高くなります。寸法だけで小型ユニットを選ぶ前に、ドライバの最大転流レートに対して確認しておく価値がある点です。
RI30が小型の関節を駆動する短いベンチデモです。減速段を確定する前に、7極対・260 KVステータの応答をより高KVのRI20と比較する際に役立ちます。
ToBMS動画ページYouTubeで視聴Liteファミリ: RO40 KV140 と RO50 KV108
Liteアウトランナは、超小型のRIユニットと中型のインナーロータ機との間の隙間を埋める存在であり、このレンジでホールセンサなしとして掲載されている二つのモデルです。フィードバックはインテグレーター側で用意することを前提とした設計判断といえます。
RO40 KV140 Lite: 60 gで0.6 Nmのピークトルク
外形Ø46.3 × 13 mm、質量60 gの RO40 KV140 Lite は、定格0.2 Nm、ピーク0.6 Nmのトルクを発生し、24 Vで定格出力51 W、定格回転数2450 rpmです。積厚が短いため軸方向長さを抑えられ、扁平な関節で魅力となる点です。ToBMSの概要でメーカーは、軽量ロボット関節における応答性の高いダイレクトドライブ動作への道筋として位置づけています。そしてダイレクトドライブは、ホールセンサの不在をドライバ側で解決しなければならない領域そのものであり、通常は関節の出力エンコーダ、あるいはセンサレス起動ルーチンで対応します。
製品名はKV140となっているのに対し、記録されている速度定数は141です。回転速度の計算を確定させる前に、この二つの数値をメーカーの最新データシートで確認しておく価値があります。
RO50 KV108 Lite: 同じ考え方をより大型に
大型モデルの RO50 KV108 Lite は、外形Ø61.7 × 14.5 mm、質量105 gへと大型化し、定格0.3 Nm、ピーク0.9 Nmのトルク、24 Vで定格出力66 W、定格回転数2100 rpmを備えます。ToBMSのレコードでは定格3.4 Aに対してピーク電流9.3 Aと記載されており、このモデルは新製品としてマークされています。メーカーが専用の紹介動画を公開しており、以下に埋め込んでいます。
メーカーによる105 gのRO50の紹介で、ステータとロータのペアと想定される関節アセンブリが示されています。短い映像ですが、Liteプラットフォームが動作する様子を収めた公開映像はこれだけです。
ToBMS動画ページYouTubeで視聴中型インナーロータ: RI50、RI60、RI70
三つのモデルは共通の設計思想に基づいています。比較的細長い小径のインナーロータ機に多電圧定格を組み合わせ、Liteユニットより大きな連続トルクを必要としつつ、アウトランナStandardほどの外径は不要な関節を対象としています。
RI50 KV100 と RI60 KV120
このクラスの RI50 KV100 は、外形Ø54 × 27 mm、181 gのパッケージで連続0.58 Nm、ピーク1.67 Nm、66 Wと規定されています。RI60 KV120 は同じクラスで外径が大きく質量がわずかに小さく、156 gで定格0.57 Nm、ピーク1.63 Nm、85 Wです。極対数はRI50の7ではなく14です。両モデルとも24、36、48 Vで規定され、それぞれ対応する回転数と電流値が用意されています。バス電圧がまだ確定していないロボットでも、このレンジで使い続けられるモデルといえます。
RI70 KV95
上位モデルの RI70 KV95 は、連続トルク0.94 Nm、ピークトルク2.68 Nm、125 Wへと引き上げ、外形Ø76 × 24 mm、質量270 gで、極対数は同じく14です。ToBMSの概要では、脚式ロボット、関節モジュール、精密ロボットアームを対象としています。ピーク出力ではなく、負荷下でのなめらかさで関節が評価される設計です。
大型インナーロータとアウトランナStandard
350 gを超えると二つのファミリは方向性が分かれ、選択の基準はトルククラスではなく外形になります。
RI80 V2.0 KV75
大型モデルの RI80 V2.0 KV75 は、外形Ø85 × 27 mm、質量411 gで定格1.45 Nm、ピーク4.1 Nmのトルクを172 Wで出力します。このセットの中で二番目に大きいインナーロータ機であり、実機にも採用されています。メーカーは Gorilla MK1 点検ロボットを駆動する映像を公開しており、以下に埋め込んでいます。脚式ロボットの脚部やパワーアシストスーツの股関節など、長時間にわたり静止姿勢を保持する必要がある関節では、172 Wという定格と21極対を持たない構成(本モデルは8極対)により、ピーク出力よりも連続的な熱挙動に重点が置かれています。
Transgrid の Gorilla MK1 は、送電網点検ロボットにRI80フレームレスモーターを採用しています。ベンチ治具ではなく実運用される機械に搭載されたRI80を確認できる公開映像として内容が充実しており、屋外で変動負荷の下に関節を動作させる場合に参照すべき材料となります。
ToBMS動画ページYouTubeで視聴RI100 KV105
シリーズ最大の RI100 KV105 は、このセットで最大のインナーロータ機です。定格1.76 Nm、ピーク4.95 Nmのトルクを252 Wで出力し、定格電流13.6 A、ピーク電流38.6 A、外形Ø104 × 26 mm、質量500 gです。RI80と比べてピーク電流が大きく跳ね上がるのは、14極対・105 KVの巻線がドライバに要求するものであり、設計をこのサイズへ移行する際に電力段の変更が必要かどうかを決める数値です。
RO60、RO80、RO100 のStandardモデル
三つのアウトランナStandardモデルはいずれもホールセンサ付きの48 V機で、外径を大きくする代わりに積厚を抑えています。RO60 KV115 は質量248 gで定格0.8 Nm、ピーク2.4 Nm、352 W。RO80 KV105 は352 gで定格1.3 Nm、ピーク4 Nm、490 W。RO100 KV55 は710 g、113.5 mmのボディで定格4 Nm、ピーク12 Nm、838 Wに達します。RO100はKVが低く極数が多い構成であり、トルクを優先した意図的な設計です。そのことは上述の密度の数値にも表れています。アウターロータの関節では回転するベルが負荷を支えるため、その慣性とバランスが制御上の課題の一部となります。インナーロータ機には存在しない考慮事項です。
フレームレスモーターの用途
ToBMSではこれらのキットは一貫した用途区分で分類されており、どの仕様が支配的になるかは用途によって決まります。
ロボット関節と人間と協働する機器
関節モジュール、協働ロボットアーム、リハビリテーションロボット、ヒューマノイドロボット、パワーアシストスーツ は、いずれもこのカテゴリに該当します。どの場合も、モーターを囲む形ではなくモーターを中心に関節が構成され、モーター自体の筐体保護等級よりも、なめらかさ、質量、熱経路が重要になります。そもそも筐体が存在しないためです。
移動・脚式プラットフォーム
四足歩行ロボット、車輪型ロボット、AGV(無人搬送車) では、反転が頻繁に発生するなかで、重力や転がり抵抗に対抗する連続トルクに負荷が集中します。この役割でフレームレスモーターを使う場合、通常は低減速比の減速機と組み合わせられるため、前述のバックラッシの議論がそのまま当てはまります。
選定チェックリスト
フレームレスモーターは早い段階で仕様が決まり、その後は構造体の一部となります。そのため、関節の形状を確定させる前に次の確認を行っておく価値があります。
用途とトルク
- レバーアームや動的影響を含めて関節における最悪条件のトルクを計算し、ピーク トルクに対して余裕をもって照合します。そのうえで、ロータとベアリング構成がどの程度の衝撃に耐えられるかをメーカーに別途確認します。
- 実際のデューティサイクルに対する連続トルクを見積もり、ピークではなく 定格 トルクと比較します。フレームレスモーターの場合、この答えはステータをクランプ固定するハウジングに大きく依存します。
- KVの値を比較する前に、必要な角速度を選択したバス電圧でのモーター回転数に換算します。
機械設計と組み込み
- ロータの支持方式を決定します。関節シャフトへの圧入か、減速機とのインターフェースかを選び、振れと軸方向の位置決めを規定します。
- 熱経路を意図的に計画します。クランプ面、界面材料、そして負荷が大きい場合にはハウジングを介した放熱です。
- 外形を関節に確保できる外径と積厚に対して確認します。トルクが同等であっても、アウトランナStandardとインナーロータ機の形状は互換ではありません。
- ロータのバランスとコギングが、関節に選んだフィードバック分解能を乱さないことを確認します。
- ケーブル用の貫通孔が関節に必要な場合は、中空出力を実現できると決めつける前に、ステータとロータのペアを通して確保できる内径を検証します。
フィードバックとドライバ
- そのモデルにホールセンサが搭載されているかを確認します。RO40とRO50のLiteユニットはホールセンサなしで掲載されており、その結果としてドライバ側で早い段階に判断を下す必要があります。
- 極対数と最高回転数をドライバの転流レートに対して適合させます。
- 熱比較を行う前にファミリ間で巻線抵抗の単位をそろえ、基準値としてはメーカーの最新データシートを使用します。
よくある質問
Qフレームレスモーターと一体型アクチュエータの違いは何ですか
フレームレスモーターはステータとロータのみで、ハウジング、シャフト、ベアリング、エンコーダ、駆動回路を持ちません。一体型アクチュエータは、それらの部品を出力シャフトとコントローラとともに一つの密閉ユニットに収めています。フレームレスが選ばれるのは、関節自体をハウジングおよびベアリング構造として機能させたい場合です。質量と軸方向長さを削減でき、熱経路や内径を設計者が制御できます。一体型モジュールが選ばれるのは、開発工数をソフトウェアに振り向けたい場合です。ロボット用アクチュエータ カテゴリが一体型の選択肢を扱っており、準ダイレクトドライブアクチュエータ カテゴリは同じ考え方の低減速比版を扱っています。
Qフレームレスモーターにバックラッシはありますか
本質的にはありません。キットにギアボックスがないため、失われる動作は設計上発生しません。バックラッシが生じるのは、関節に減速機を追加した場合だけであり、多段の遊星ギアボックスでは段ごとに累積します。実用的な関節トルクを得るためにフレームレスモーターが減速段と組み合わせられることは多いため、その軸のバックラッシ許容量を決めるのはモーターではなくギアボックスの選択です。関節にバックドライバビリティや位置再現性が求められる場合、この判断はモーターのデータシート上のどの数値よりも重要になります。
Qインナーロータとアウターロータ、どちらを選ぶべきですか
違いは優劣ではなく、実装形状と慣性にあります。このレンジのインナーロータキット、すなわちRIシリーズは、磁石をステータ内側のシャフト上に配置するため、軸方向が長く外径が小さくなる傾向があります。RO60、RO80、RO100などのアウターロータ機はステータの周囲でベルを回転させるため、一般に大径・短積厚に適しています。アウターロータの関節では回転するベルが負荷も支えるため、その慣性とバランスが制御上の課題の一部となります。
Qフレームレスモーターをピークトルクで連続運転できますか
できません。ピークトルクは、定められた動作条件の下で規定された最大出力トルクであり、一般に機械的強度ではなく巻線温度と磁石のマージンによって制限されます。連続運転は、モーターの熱的制限内で定格トルクに対してサイズ設定する必要があります。フレームレスモーターの場合、キットには放熱のための外囲いがないため、その制限は取り付け先のハウジングと受ける冷却に依存します。ピークトルクは、加速の過渡状態や短時間の過負荷事象に適した数値です。
Qフレームレスモーターにエンコーダは必要ですか
ロボットの関節であれば必要です。関節出力側かモーター側のいずれかで、何らかの位置フィードバックが通常は求められます。このレンジで異なるのはホールセンサの搭載の有無です。RO40とRO50のLiteモデルはホールセンサなしで掲載されているのに対し、RO60、RO80、RO100のStandardモデルには搭載されています。ホールセンサは転流に必要なロータ位置情報をドライバに与えます。これがない場合、転流は外部エンコーダまたはセンサレス起動の方式に依存します。この選択はドライバの仕様を確定させる前に行う必要があります。
Qフレームレスモーターは組み込みの手間がどの程度かかりますか
購入によってハウジングとベアリングが不要になる一方で、それらが設計作業として加わります。ロータの保持と振れ、ベアリングの選定、熱的なクランプ固定、フィードバックの取り付けは、すべてインテグレーターの責任範囲となります。これがトレードオフです。関節設計が既に存在する場合や、末端リンクを可能な限り軽くする必要がある場合は、その手間は通常は十分に見合います。一方、独立した軸を早く用意したい場合は、ロボット用アクチュエータ カテゴリのような一体型モジュールが短い道のりとなります。
公式リソース
CubeMarsは、RIおよびROレンジを網羅した完全な 製品カタログ を公開しており、各モデルには完全な仕様、機械図面、ドライバ資料を備えた公式製品ページがあります。例えば フレームレストルクモーターのレンジ が挙げられます。抵抗およびインダクタンスの表記法、熱定格、現在のファームウェアについては、引き続きメーカーが確かな情報源です。ToBMSは、検索・比較できる発見層を維持しています。
次のステップ
調査ではなく絞り込みが目的であれば、プラットフォーム上の三つのツールを順に使うことで作業が進みます。まず フレームレストルクモーター カテゴリ全体を確認して全モデルと仕様を並べて比較し、製品選定 でトルク、電圧、質量による絞り込みを行い、製品比較 で候補を突き合わせます。減速機とドライバがあらかじめ組み合わされた密閉モジュールとして関節を導入したい場合は、ロボット用アクチュエータ カテゴリが当然の次の目的地となります。
要点をまとめると、関節の形状から外形を選び、次にバス電圧と必要な速度からKVを選び、熱的制限内でデューティサイクルに対して定格トルクを、過渡条件に対してピークトルクをサイズ設定し、ホールセンサか外部エンコーダかというフィードバックの判断を当初から視野に入れておきます。残りの要素はこれら四つから導かれます。







