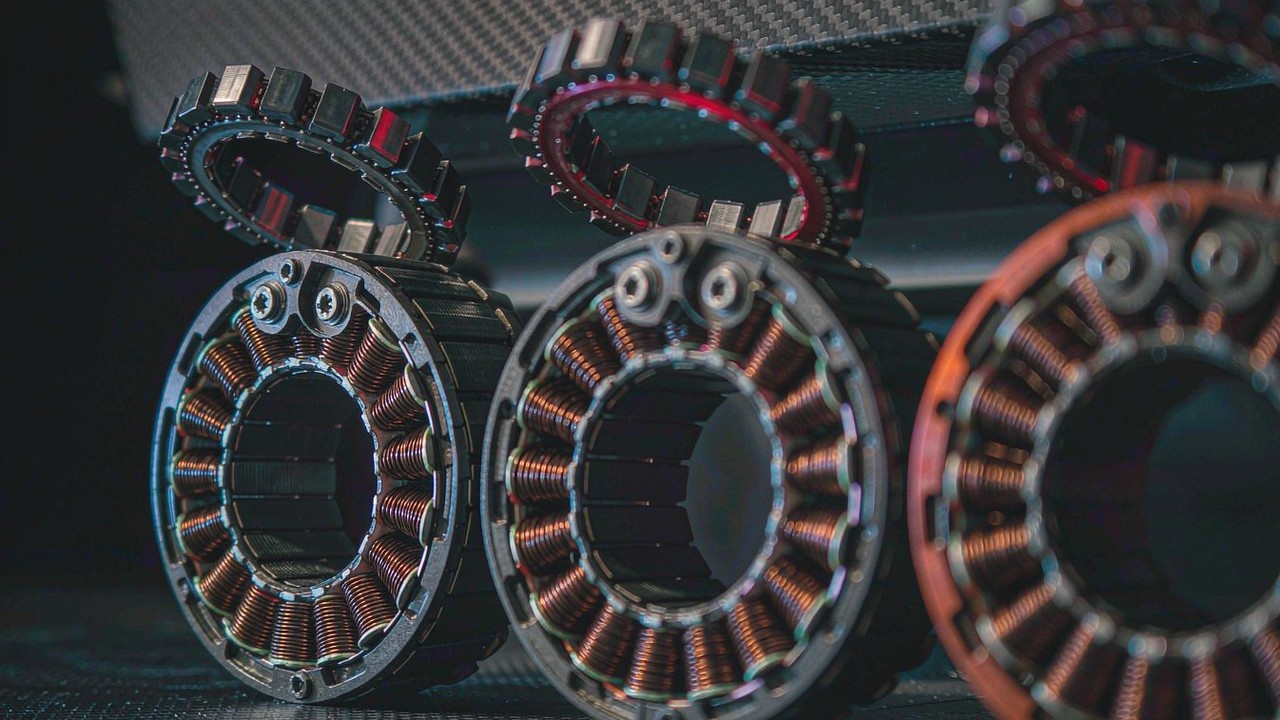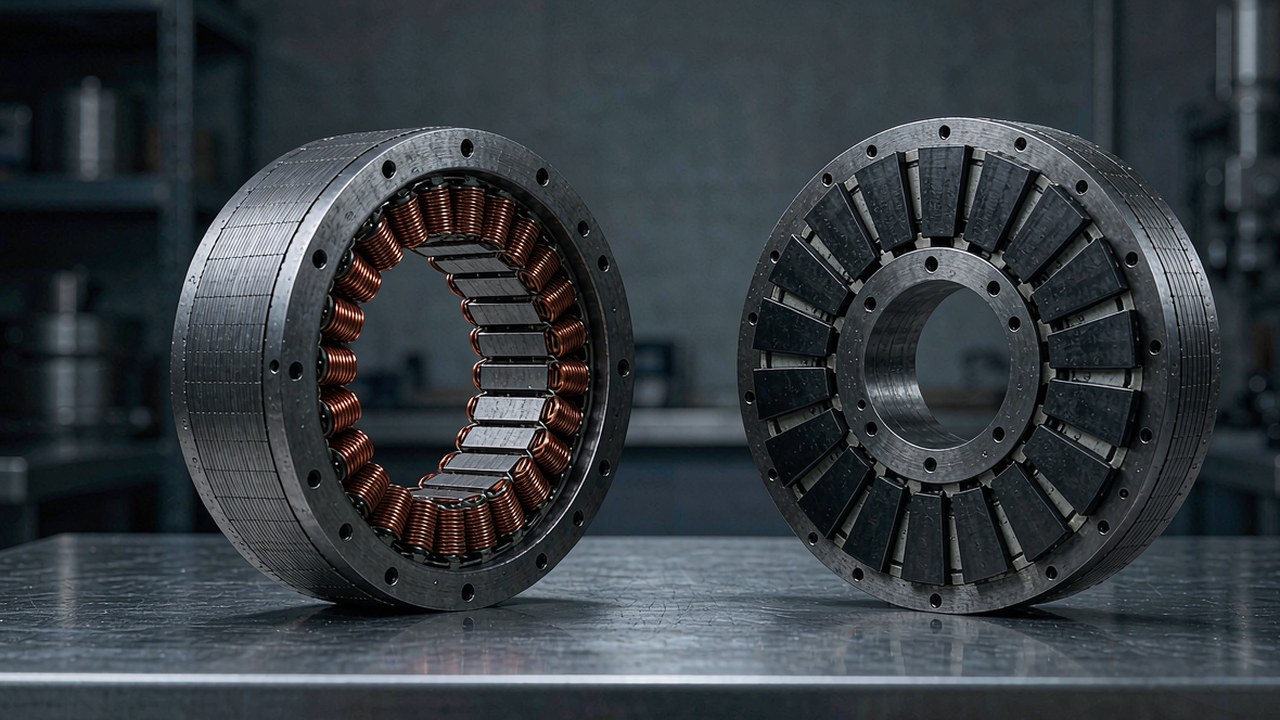
Bezramowy silnik momentowy to to, co pozostaje z silnika bezszczotkowego po usunięciu obudowy, wału, łożysk i pokryw: stojan z uzwojonymi cewkami miedzianymi oraz wirnik z magnesami, sprzedawane jako dwie części, które konstruktor maszyny integruje z własną strukturą. W przypadku przegubów robotów jest to decyzja świadoma, a nie skrót mający obniżyć koszty – silnik staje się częścią przegubu, a nie obiektem przykręconym obok niego, a układ łożysk, ścieżka cieplna i prowadzenie przewodów są projektowane wokół kinematyki, zamiast być dziedziczone z obudowy seryjnej.
Ten przewodnik omawia, jak zbudowane są bezramowe silniki momentowe, które parametry rzeczywiście zmieniają decyzję projektową oraz jak wypada dwanaście modeli aktualnie wymienionych w kategorii ToBMS Silniki momentowe bezramowe. Każda wartość poniżej pochodzi z danych produktowych ToBMS lub z opublikowanej specyfikacji producenta – żadna nie jest szacowana.
Szybka odpowiedź
Bezramowy silnik momentowy to zestaw stojana i wirnika bez obudowy, wału i łożysk, nabywany po to, aby te elementy zapewnił sam projektant maszyny. Wybiera się go z trzech powodów: usuwa z przegubu masę i długość osiową konwencjonalnej obudowy silnika, pozwala pracować wirnikowi na łożyskach samego przegubu, dzięki czemu w drodze obciążenia nie ma drugiej pary łożysk, oraz daje dostęp do dużego otworu do prowadzenia przewodów. Ceną jest praca integracyjna – podparcie łożysk, ścieżka cieplna, utrzymanie wirnika i sprzężenie zwrotne stają się częścią projektu przegubu, a nie pozycją w zamówieniu.
Co znajduje się wewnątrz bezramowego silnika momentowego
Dwa podzespoły i nic więcej. Wszystko, co normalnie montuje się wokół nich, pozostaje po stronie integratora.
Stojan
Stojan to rdzeń z pakietu blach stalowych z uzwojeniami miedzianymi, zakończony wyprowadzeniami lub blokiem złączy. Ma określoną średnicę zewnętrzną i sposób mocowania – zwykle układ kołnierza lub pasowanie wciskane – ale nie ma obudowy. W przegubie robota stojan jest zwykle zaciśnięty w obrobionej obudowie, która pełni jednocześnie funkcję drogi cieplnej, dlatego powierzchnia mocowania i materiał stykowy mają tu większe znaczenie niż w silniku z obudową: limit temperatury uzwojenia zostaje osiągnięty szybciej, gdy ciepło nie ma gdzie ujść.
Wirnik
Wirnik to piasta stalowa lub aluminiowa przenosząca magnesy trwałe, z otworem dopasowanym albo do pasowania wciskanego na wał przegubu, albo do bezpośredniej współpracy z wejściem przekładni. Nie utrzymuje go nic poza łożyskami samego przegubu, więc bicie, położenie osiowe i wyważenie wirnika są odpowiedzialnością projektanta. Błąd w tym zakresie objawia się drganiami, zapadkowaniem i szumem enkodera, a nie awarią części.
Układy z wirnikiem wewnętrznym i zewnętrznym
W tej kategorii występują dwa rozwiązania konstrukcyjne. Silniki o wirniku wewnętrznym – seria RI – mają magnesy osadzone na wale wewnątrz stojana, co zwykle daje dłuższy zestaw o mniejszej średnicy. Silniki o wirniku zewnętrznym, takie jak RO60, RO80 i RO100, umieszczają magnesy na dzwonie obracającym się wokół stojana, co sprzyja większej średnicy, krótszemu pakietowi i innemu rozkładowi bezwładności. Żadne z tych rozwiązań nie jest uniwersalnie lepsze; wybór wynika z gabarytów przegubu oraz z tego, jaką bezwładność toleruje pętla sterowania.
Sprzężenie zwrotne: czujniki Halla albo żadne
Zestawy bezramowe rzadko mają pełny enkoder, ponieważ rozdzielczość potrzebna na wyjściu przegubu zależy od samego przegubu, a nie od silnika. W tym zakresie zmienia się jedna rzecz: czujniki Halla. Modele RO40 i RO50 Lite podano bez czujników Halla, natomiast modele RO60, RO80 i RO100 Standard je zawierają. Bez czujników Halla komutacja opiera się na zewnętrznym enkoderze albo na rozruchu bezczujnikowym, co jest całkowicie wykonalne, ale trzeba to uwzględnić w konfiguracji napędu. To najczęściej pomijana pozycja specyfikacji, gdy silnik bezramowy wybiera się wyłącznie na podstawie momentu obrotowego i masy.
Parametry, które rzeczywiście decydują o wyborze
Karty produktów silników bezramowych wyglądają zwięźle, ale o większości projektów rozstrzyga ta sama garść liczb.
Moment obrotowy: znamionowy, szczytowy i co każdy z nich oznacza
Moment szczytowy to maksymalny moment wyjściowy, jaki producent podaje dla określonych warunków pracy; w silniku bezramowym ograniczają go zwykle temperatura uzwojenia i marginesy rozmagnesowania magnesów, a nie wytrzymałość mechaniczna. To właściwa wartość do sprawdzania szczytów przyspieszenia i krótkich stanów przejściowych, a niewłaściwa do utrzymywania obciążenia albo do szacowania, kiedy coś ulegnie uszkodzeniu – granicę mechaniczną wirnika i łożysk przegubu trzeba potwierdzić osobno.
Moment znamionowy to wartość ciągła, jaką silnik może utrzymywać w granicach termicznych przy podanej temperaturze otoczenia i sposobie mocowania. W silniku bezramowym oba te warunki mają większe znaczenie: stojan wciśnięty w aluminiową obudowę oddaje ciepło zupełnie inaczej niż stojan pracujący na stole w nieruchomym powietrzu. Podany moment znamionowy jest punktem wyjścia dla przegubu, który ocenia się następnie na podstawie jego własnej konstrukcji chłodzenia.
KV, Ke i napięcie zasilania
KV to stała prędkości – mówi, jak szybko silnik obraca się na każdy wolt napięcia napędu – i to ona wiąże wymaganą prędkość wyjściową przegubu z napięciem szyny. Kilka większych modeli z tego zestawienia ma dane dla dwóch lub trzech napięć: RI50 podano dla 24, 36 i 48 V, z odpowiednio różnymi prędkościami znamionowymi oraz bez obciążenia, więc ten sam sprzęt obsłuży różne przeguby w zależności od architektury akumulatorów robota. Gdy silnik bezramowy dopasowuje się do istniejącego napędu, o tym, ile prądu musi on dostarczyć dla danego momentu, decydują KV i stała momentu.
Prąd, rezystancja uzwojenia i zapas termiczny
Prąd znamionowy i szczytowy mówią napędowi, ile musi dostarczyć, a razem z rezystancją uzwojenia opisują, ile ciepła powstaje przy danym momencie obrotowym. Warto zauważyć, że rekordy ToBMS dla tych silników nie stosują jednej konwencji jednostek w całym zakresie – rezystancje międzyfazowe najmniejszych modeli RI i większych jednostek RO zapisano w różnych skalach – dlatego przed porównywaniem rodzin trzeba je sprowadzić do wspólnej jednostki, a wszelkie obliczenia cieplne opierać na aktualnej karcie danych producenta.
Średnica, długość pakietu i masa
W silniku bezramowym te trzy liczby są ograniczeniami projektowymi, a nie hasłami marketingowymi. RI20 to jednostka o średnicy 25 mm i masie 20 g; RO100 ma 113.5 mm średnicy i waży 710 g. Ponieważ nie ma obudowy, podana masa to masa, którą przegub musi w całości przenosić i rozpędzać – nie istnieje osłona, która wzięłaby jej część na siebie. W przegubie dystalnym różnicę między zestawem 60 g a 270 g odczuwa każda oś leżąca bliżej podstawy.
Luz i sztywność układu
Silnik bezramowy nie ma przekładni, więc luz nie jest cechą samego urządzenia. Każdy luz, jaki pojawi się w przegubie, pochodzi z reduktora dodanego przez konstruktora. Warto powiedzieć to wprost, bo przenosi ważną decyzję na wcześniejszy etap: silnik bezramowy połączony z planetarnym stopniem o dużym przełożeniu może mieć więcej ruchu straconego niż zintegrowany moduł quasi direct drive, a jego ilość sumuje się na każdym stopniu przekładni. Tam, gdzie przegub musi być napędowo odwracalny albo powtarzalny pozycyjnie, przełożenie i wybór przekładni znaczą więcej niż sama specyfikacja silnika.
Porównanie dwunastu bezramowych silników momentowych
Tabela obejmuje zestawy bezramowe obecnie wymienione w kategorii Silniki momentowe bezramowe, uszeregowane od najlżejszego do najcięższego. Wartości momentu obrotowego pochodzą od producenta; prędkości znamionowe podano dla najniższego napięcia znamionowego wymienionego dla każdego modelu.
| Model | Moment znamionowy | Moment szczytowy | Napięcie znamionowe | Gabaryty | Waga |
|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 16 V | Ø25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 24 V | Ø38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 24 V | Ø46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 24 V | Ø61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 24/36/48 V | Ø60 × 23 mm | 156 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 24/36/48 V | Ø54 × 27 mm | 181 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 48 V | Ø73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 24/36/48 V | Ø76 × 24 mm | 270 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 48 V | Ø92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 24/36/48 V | Ø85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 24/36/48 V | Ø104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 48 V | Ø113.5 × 36.2 mm | 710 g |
Moment znamionowy i szczytowy, napięcie zasilania, gabaryty i masa według danych producenta. Prędkości znamionowe podano dla najniższego napięcia znamionowego wymienionego dla każdego modelu, dlatego różnią się między rodzinami.
Moment szczytowy obejmuje w tym zestawieniu około 165-krotny zakres, od 0.072 Nm do 12 Nm, a masa około 35-krotny. Ponieważ zestaw bezramowy nie ma obudowy, ta masa liczy się w pełni: to masa wirująca i przenoszona, z którą przegub musi sobie poradzić, bez osłony, która przejęłaby jej część.
Gdy gęstość momentu podaje się wraz z podstawą odniesienia, kształt tego zakresu staje się czytelniejszy. Na małym końcu RI20 oferuje 1.2 Nm/kg w pracy ciągłej i 3.6 Nm/kg w szczycie; RO100 osiąga 5.6 Nm/kg znamionowo i 16.9 Nm/kg w szczycie. Większość średnich jednostek o wirniku wewnętrznym mieści się w wąskim przedziale około 3.5 Nm/kg znamionowo oraz od 9.9 do 10.4 Nm/kg w szczycie, co sugeruje, że rodzinę projektowano pod spójny cel termiczny, a nie pod efektowne liczby. Wyjątkiem jest RO100: większa jednostka o wirniku zewnętrznym i niskim KV, która w zamian za zajmowaną przestrzeń daje najwyższą gęstość momentu w pracy ciągłej w tym zestawieniu.
Lekkie przeguby: RI20 KV600 i RI30 KV260
Dwa najmniejsze zestawy są przeznaczone do siłowników na końcu łańcucha kinematycznego, gdzie masę silnika przenoszą wszystkie elementy leżące bliżej podstawy.
RI20 KV600: koniec zakresu o masie 20 g
Model RI20 KV600 ma wymiary Ø25 × 14.5 mm i waży 20 g, przy 0.024 Nm momentu znamionowego i 0.072 Nm szczytowego, 18 W mocy znamionowej oraz 7452 rpm prędkości znamionowej przy 16 V. Prąd znamionowy wynosi 1.47 A, a szczytowy 4.4 A, co pozwala ograniczyć wymagania wobec sterownika i przewodów – istotne ograniczenie, gdy wiązka przewodów musi przejść przez sam przegub. W opisie w ToBMS określono go jako ultrakompaktową jednostkę o wirniku wewnętrznym do robotów rehabilitacyjnych, modułów przegubów i kompaktowych ramion robotycznych.
Producent pokazuje najmniejszą jednostkę RI napędzającą kompaktowy zespół przegubu – to najbardziej bezpośredni sposób oceny, czy stojan 25 mm i moment szczytowy 0.072 Nm odpowiadają projektowanemu mechanizmowi.
Strona wideo w ToBMSObejrzyj w YouTubeRI30 KV260: więcej momentu w zestawie 40 g
Model RI30 KV260 dodaje 13 mm średnicy i 20 g masy, a moment obrotowy zwiększa w przybliżeniu trzykrotnie: 0.076 Nm znamionowo, 0.23 Nm w szczycie, 33 W mocy znamionowej przy 24 V. Pracuje z prędkością znamionową 4110 rpm przy 1.98 A prądu znamionowego i 7.72 A szczytowego. Siedem par biegunów zarówno w RI20, jak i RI30 sprawia, że częstotliwość elektryczna szybko rośnie wraz z prędkością – warto więc zestawić ją z maksymalną częstotliwością komutacji napędu, zanim mniejsza jednostka zostanie wybrana wyłącznie ze względu na rozmiar.
Krótka demonstracja stanowiskowa RI30 napędzającego mały przegub. Przydatna przy porównywaniu odpowiedzi stojana o 7 parach biegunów i 260 KV z jednostką RI20 o wyższym KV, zanim wybierze się stopień redukcyjny.
Strona wideo w ToBMSObejrzyj w YouTubeRodzina Lite: RO40 KV140 i RO50 KV108
Jednostki Lite o wirniku zewnętrznym wypełniają lukę między miniaturowymi modelami RI a średniej wielkości silnikami o wirniku wewnętrznym; to dwa modele w tym zakresie podane bez czujników Halla – decyzja projektowa zakładająca, że sprzężenie zwrotne dostarczy integrator.
RO40 KV140 Lite: 60 g i 0.6 Nm w szczycie
Przy wymiarach Ø46.3 × 13 mm i masie 60 g RO40 KV140 Lite daje 0.2 Nm momentu znamionowego i 0.6 Nm szczytowego przy 51 W mocy znamionowej i 24 V, osiągając 2450 rpm prędkości znamionowej. Krótki pakiet ogranicza długość osiową, co czyni go atrakcyjnym w spłaszczonym przegubie. W opisie w ToBMS producent przedstawia go jako drogę do responsywnego ruchu w napędzie bezpośrednim w lekkich przegubach robotycznych – a napęd bezpośredni to właśnie ten przypadek, w którym brak czujników Halla trzeba rozwiązać po stronie napędu, zwykle enkoderem na wyjściu przegubu albo procedurą rozruchu bezczujnikowego.
Warto zauważyć, że nazwa produktu podaje KV140, podczas gdy zapisana stała prędkości wynosi 141; te dwie wartości należy sprawdzić w aktualnej karcie danych producenta, zanim obliczenia prędkości zostaną zatwierdzone.
RO50 KV108 Lite: ten sam pomysł w większej skali
Model RO50 KV108 Lite przechodzi na wymiary Ø61.7 × 14.5 mm i masę 105 g, z 0.3 Nm momentu znamionowego i 0.9 Nm szczytowego, 66 W mocy znamionowej przy 24 V oraz 2100 rpm prędkości znamionowej. Jego rekord w ToBMS podaje 9.3 A prądu szczytowego przy 3.4 A znamionowego, a model oznaczono jako nowość – producent opublikował dla niego osobne wideo wprowadzające, zamieszczone poniżej.
Wprowadzenie producenta do modelu RO50 o masie 105 g, pokazujące parę stojan–wirnik i docelowy zespół przegubu. Krótkie, ale to jedyny opublikowany materiał z platformą Lite w ruchu.
Strona wideo w ToBMSObejrzyj w YouTubeŚrednie silniki o wirniku wewnętrznym: RI50, RI60 i RI70
Trzy modele łączy jedna idea konstrukcyjna: stosunkowo długi silnik o wirniku wewnętrznym i małej średnicy, z danymi dla kilku napięć, przeznaczony do przegubów, które potrzebują większego momentu ciągłego niż jednostki Lite, ale bez średnicy jednostek Standard o wirniku zewnętrznym.
RI50 KV100 i RI60 KV120
Model RI50 KV100 ma 0.58 Nm momentu ciągłego i 1.67 Nm szczytowego przy 66 W, w zestawie Ø54 × 27 mm o masie 181 g. RI60 KV120 to ta sama klasa przy większej średnicy i nieco mniejszej masie – 156 g, 0.57 Nm znamionowo i 1.63 Nm w szczycie przy 85 W – z 14 parami biegunów zamiast 7 w RI50. Oba podano dla 24, 36 i 48 V wraz z odpowiednimi prędkościami i prądami, co pozostawia je użytecznymi dla robota, którego napięcie szyny nie zostało jeszcze ustalone.
RI70 KV95
Model RI70 KV95 podnosi moment ciągły do 0.94 Nm, a szczytowy do 2.68 Nm przy 125 W, w obudowie Ø76 × 24 mm i masie 270 g, przy tych samych 14 parach biegunów. Jego opis w ToBMS wskazuje roboty kroczące, moduły przegubów i precyzyjne ramiona robotyczne – konstrukcje, w których przegub ocenia się po płynności pracy pod obciążeniem, a nie po momencie szczytowym.
Duże silniki o wirniku wewnętrznym i jednostki Standard o wirniku zewnętrznym
Powyżej 350 g obie rodziny się rozchodzą, a wybór przestaje dotyczyć klasy momentu, a zaczyna gabarytów.
RI80 V2.0 KV75
Model RI80 V2.0 KV75 dostarcza 1.45 Nm momentu znamionowego i 4.1 Nm szczytowego przy 172 W, w obudowie Ø85 × 27 mm i masie 411 g. To drugi pod względem wielkości silnik o wirniku wewnętrznym w tym zestawie, wykorzystywany w realnych konstrukcjach: producent opublikował materiał, w którym napędza robota inspekcyjnego Gorilla MK1, zamieszczony poniżej. W przegubie, który musi długo utrzymywać statyczną pozycję – noga robota kroczącego, biodro egzoszkieletu – moc 172 W i konstrukcja bez 21 par biegunów (w tym modelu 8 par) przesuwają nacisk na ciągłe zachowanie termiczne, a nie na moment szczytowy.
Transgrid Gorilla MK1 wykorzystuje silniki bezramowe RI80 w robocie do inspekcji sieci. To najpełniejsza opublikowana demonstracja RI80 w maszynie pracującej w terenie, a nie na stanowisku badawczym, dlatego warto się na niej opierać, jeśli przegub ma pracować na zewnątrz przy zmiennym obciążeniu.
Strona wideo w ToBMSObejrzyj w YouTubeRI100 KV105
Model RI100 KV105 to największy silnik o wirniku wewnętrznym: 1.76 Nm momentu znamionowego i 4.95 Nm szczytowego przy 252 W, 13.6 A prądu znamionowego i 38.6 A szczytowego, w obudowie Ø104 × 26 mm i masie 500 g. Skok prądu szczytowego względem RI80 to wymaganie, jakie uzwojenie o 14 parach biegunów i 105 KV stawia napędowi; od tej wartości zależy, czy przy przejściu projektu na ten rozmiar trzeba zmienić stopień mocy.
RO60, RO80 i RO100 Standard
Trzy jednostki Standard o wirniku zewnętrznym to konstrukcje 48 V z czujnikami Halla, w których średnicę wymieniono na długość pakietu. RO60 KV115 waży 248 g i daje 0.8 Nm znamionowo oraz 2.4 Nm w szczycie przy 352 W; RO80 KV105 to 352 g, 1.3 Nm znamionowo i 4 Nm w szczycie przy 490 W; a RO100 KV55 osiąga 4 Nm znamionowo i 12 Nm w szczycie przy 838 W w obudowie 710 g i 113.5 mm. Połączenie najniższego KV i największej liczby biegunów w tym zakresie to w przypadku RO100 świadoma konstrukcja zorientowana przede wszystkim na moment obrotowy, co widać w przytoczonych wyżej liczbach gęstości. W przegubie o wirniku zewnętrznym obciążenie przenosi obracający się dzwon, więc jego bezwładność i wyważenie stają się częścią problemu sterowania – czynnik, którego nie ma w silnikach o wirniku wewnętrznym.
Gdzie stosuje się silniki bezramowe
W ToBMS zestawy te są przypisane do spójnego zbioru zastosowań, a to właśnie zastosowanie rozstrzyga, który parametr ma największe znaczenie.
Przeguby robotów i urządzenia do interakcji z człowiekiem
Moduły przegubów, Ramię cobota, roboty rehabilitacyjne, roboty humanoidalne i egzoszkielety są reprezentowane w tej kategorii. W każdym przypadku przegub buduje się wokół silnika, a nie odwrotnie, więc płynność pracy, masa i droga odprowadzania ciepła znaczą więcej niż własne parametry obudowy silnika – bo obudowy nie ma.
Platformy mobilne i kroczące
Roboty czworonożne, roboty kołowe i AGV przenoszą nacisk na moment ciągły przeciwko grawitacji lub oporom toczenia, przy częstych zmianach kierunku. Silnik bezramowy w takiej roli zwykle pracuje za reduktorem o małym przełożeniu, więc omówiona wyżej kwestia luzu dotyczy go bezpośrednio.
Lista kontrolna doboru
Silniki bezramowe wybiera się na wczesnym etapie, a potem stają się częścią konstrukcji nośnej, dlatego te punkty warto przejść, zanim geometria przegubu zostanie ustalona.
Obciążenie i moment obrotowy
- Oblicz najtrudniejszy przypadek momentu w przegubie, z uwzględnieniem ramienia dźwigni i efektów dynamicznych, a następnie porównaj go z momentem szczytowym z zapasem – i osobno potwierdź u producenta, jakie wstrząsy wytrzymuje układ wirnika i łożysk.
- Oszacuj moment ciągły dla rzeczywistego cyklu pracy i porównaj go z momentem znamionowym, a nie szczytowym. W silniku bezramowym wynik zależy w dużym stopniu od tego, w jaką obudowę wciśnięto stojan.
- Przelicz wymaganą prędkość kątową na prędkość silnika w rpm przy wybranym napięciu szyny, zanim porównasz wartości KV.
Mechanika i integracja
- Ustal sposób osadzenia wirnika: pasowanie wciskane na wał przegubu albo interfejs do reduktora, z określonym biciem i ustaleniem osiowym.
- Zaplanuj świadomie drogę odprowadzania ciepła – powierzchnię mocowania, materiał stykowy, a przy dużym obciążeniu także odprowadzanie ciepła przez obudowę.
- Sprawdź gabaryty względem dostępnej średnicy i długości pakietu przegubu; jednostki Standard o wirniku zewnętrznym i silniki o wirniku wewnętrznym nie mają zamiennych kształtów, nawet przy równym momencie.
- Potwierdź, że wyważenie wirnika i zapadkowanie nie zakłócą rozdzielczości sprzężenia zwrotnego wybranej dla przegubu.
- Jeśli przegub wymaga przepustu na przewody, sprawdź, jaki otwór zapewnia para stojan–wirnik, zanim założy się, że da się z niej uzyskać wydrążone wyjście.
Sprzężenie zwrotne i napęd
- Sprawdź, czy model ma czujniki Halla. Jednostki RO40 i RO50 Lite podano bez nich, a konsekwencją jest decyzja po stronie napędu, którą trzeba podjąć wcześnie.
- Dopasuj liczbę par biegunów i prędkość maksymalną do częstotliwości komutacji napędu.
- Przed każdym porównaniem termicznym sprowadź jednostki rezystancji uzwojenia do wspólnej skali w obrębie rodzin, a jako wartość odniesienia przyjmij aktualną kartę danych producenta.
Najczęściej zadawane pytania
PCzym różni się bezramowy silnik momentowy od zintegrowanego siłownika?
Bezramowy silnik momentowy to wyłącznie stojan i wirnik – bez obudowy, wału, łożysk, enkodera i elektroniki napędu. Zintegrowany siłownik zamyka te elementy w jednej uszczelnionej jednostce z wałem wyjściowym i sterownikiem. Silnik bezramowy wybiera się wtedy, gdy sam przegub ma pełnić funkcję obudowy i konstrukcji łożyskowania, co oszczędza masę i długość osiową oraz pozwala konstruktorowi panować nad drogą cieplną i otworem przelotowym; moduły zintegrowane wybiera się wtedy, gdy wysiłek inżynierski ma się przenieść do oprogramowania. Kategoria Siłowniki robotyczne obejmuje rozwiązanie zintegrowane, a kategoria Siłowniki QDD – jego wersję zintegrowaną o małym przełożeniu.
PCzy bezramowe silniki momentowe mają luz?
Same w sobie nie – w zestawie nie ma przekładni, więc nie zaprojektowano w nim żadnego ruchu straconego. Luz pojawia się dopiero wtedy, gdy do przegubu doda się reduktor, a w wielostopniowych przekładniach planetarnych sumuje się na kolejnych stopniach. Ponieważ bezramowy silnik momentowy często łączy się ze stopniem redukcyjnym, aby uzyskać użyteczny moment w przegubie, o budżecie luzu dla osi decyduje wybór przekładni, a nie sam silnik. Jeśli przegub musi być napędowo odwracalny albo powtarzalny pozycyjnie, ta decyzja znaczy więcej niż jakakolwiek pojedyncza wartość z karty danych silnika.
PWirnik wewnętrzny czy zewnętrzny – co wybrać?
Różnica dotyczy zabudowy i bezwładności, a nie jakości. Zestawy o wirniku wewnętrznym w tym zakresie – seria RI – są zwykle dłuższe i o mniejszej średnicy, a magnesy znajdują się na wale wewnątrz stojana. Jednostki o wirniku zewnętrznym, takie jak RO60, RO80 i RO100, obracają dzwon wokół stojana, co sprzyja większej średnicy i krótszemu pakietowi. W przegubie o wirniku zewnętrznym obracający się dzwon przenosi także obciążenie, więc jego bezwładność i wyważenie stają się częścią problemu sterowania.
PCzy bezramowy silnik momentowy może pracować ciągle z momentem szczytowym?
Nie. Moment szczytowy to maksymalny moment wyjściowy podany dla określonych warunków pracy i ograniczają go zwykle temperatura uzwojenia oraz marginesy magnesów, a nie wytrzymałość mechaniczna. Pracę ciągłą trzeba zwymiarować względem momentu znamionowego w granicach termicznych silnika – a w silniku bezramowym granice te zależą od obudowy, w którą został wmontowany, oraz od chłodzenia, jakie otrzymuje, ponieważ zestaw nie ma osłony odprowadzającej ciepło. Moment szczytowy jest właściwą wartością dla przejściowych przyspieszeń i krótkich przeciążeń.
PCzy bezramowy silnik momentowy potrzebuje enkodera?
W przegubie robota tak – potrzebne jest zwykle sprzężenie zwrotne pozycji, na wyjściu przegubu albo po stronie silnika. W tym zakresie zmienia się jedna rzecz: obecność czujników Halla. Modele RO40 i RO50 Lite podano bez czujników Halla, natomiast modele RO60, RO80 i RO100 Standard je mają. Czujniki Halla dostarczają napędowi informacji o położeniu wirnika potrzebnej do komutacji; bez nich komutacja zależy od zewnętrznego enkodera albo od strategii rozruchu bezczujnikowego. Tę decyzję trzeba podjąć przed określeniem napędu.
PIle pracy integracyjnej wymaga bezramowy silnik momentowy?
Zakup oszczędza obudowę i łożyska, a przenosi je do zadań projektowych: osadzenie wirnika i bicie, dobór łożysk, mocowanie termiczne oraz montaż sprzężenia zwrotnego stają się odpowiedzialnością integratora. Taki jest kompromis. Tam, gdzie konstrukcja przegubu już istnieje albo maszyna ma być możliwie lekka na dystalnym ogniwie, ten wysiłek zwykle się zwraca; tam, gdzie potrzebna jest szybko samodzielna oś, krótszą drogą jest moduł zintegrowany, taki jak moduły z kategorii Siłowniki robotyczne.
Zasoby oficjalne
CubeMars publikuje pełny przegląd produktów obejmujący serie RI i RO, a każdy model ma oficjalną stronę produktu z pełną specyfikacją, rysunkiem mechanicznym i dokumentacją napędu – na przykład gama bezramowych silników momentowych. Producent pozostaje źródłem wiarygodnych danych w zakresie konwencji rezystancji i indukcyjności, wartości termicznych oraz aktualnego oprogramowania układowego; ToBMS utrzymuje warstwę odkrywania i porównywania w formie przeszukiwalnej.
Co dalej
Jeżeli celem jest utworzenie listy kandydatów, a nie rozpoznanie rynku, trzy narzędzia platformy wykonują tę pracę po kolei. Pełna kategoria Silniki momentowe bezramowe pozwala zobaczyć każdy model i specyfikację obok siebie, narzędzie Dobór służy do filtrowania kandydatów według momentu obrotowego, napięcia i masy, a następnie do zestawienia ich ze sobą w narzędziu Porównanie produktów. Tam, gdzie przegub ma dotrzeć jako uszczelniony moduł z już dopasowanym reduktorem i napędem, naturalnym kolejnym krokiem jest kategoria Siłowniki robotyczne.
W skrócie: wybierz gabaryty na podstawie geometrii przegubu, następnie KV na podstawie napięcia szyny i wymaganej prędkości, potem zwymiaruj moment znamionowy względem cyklu pracy w granicach termicznych, a moment szczytowy względem stanu przejściowego, i od początku miej na uwadze decyzję o sprzężeniu zwrotnym – czujniki Halla czy zewnętrzny enkoder. Wszystko inne wynika z tych czterech punktów.