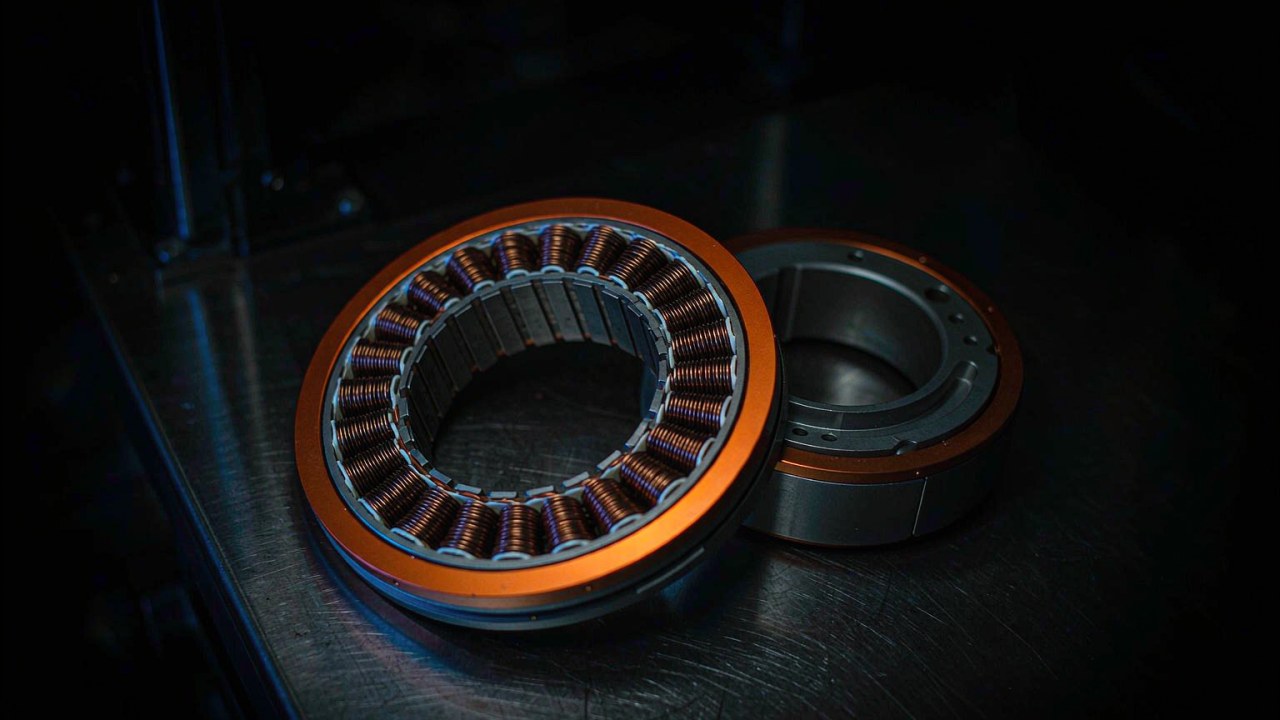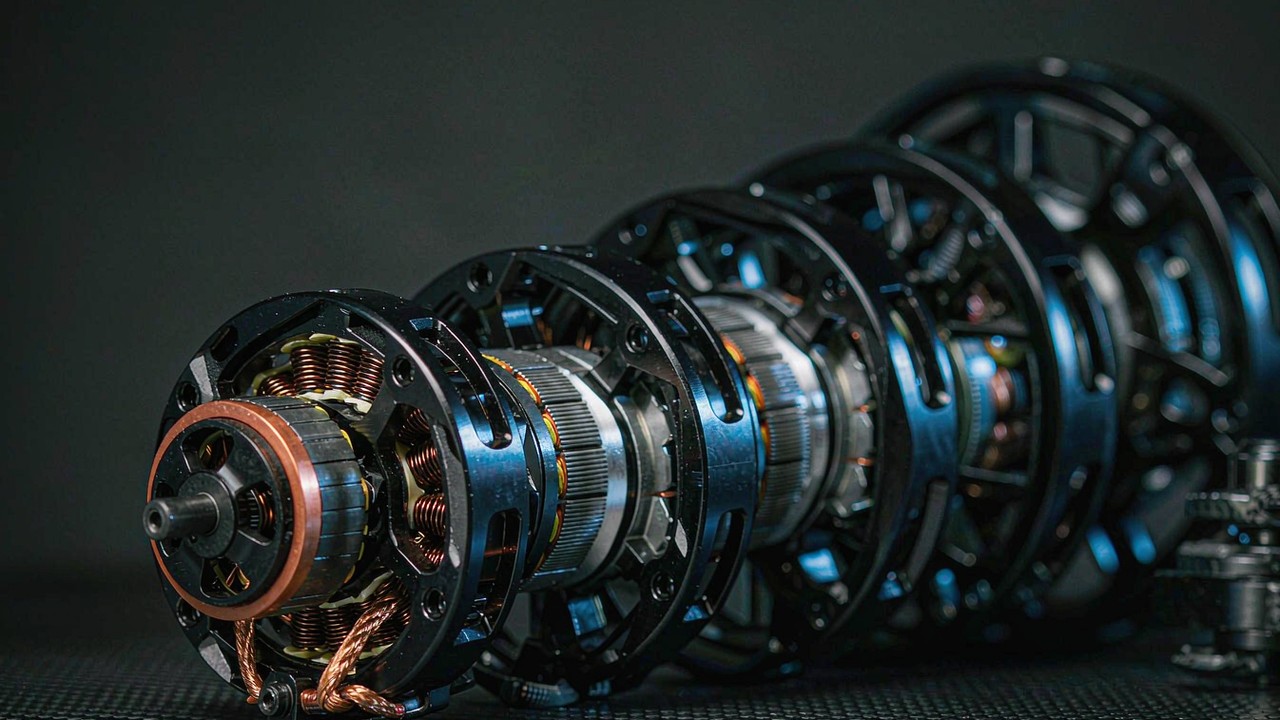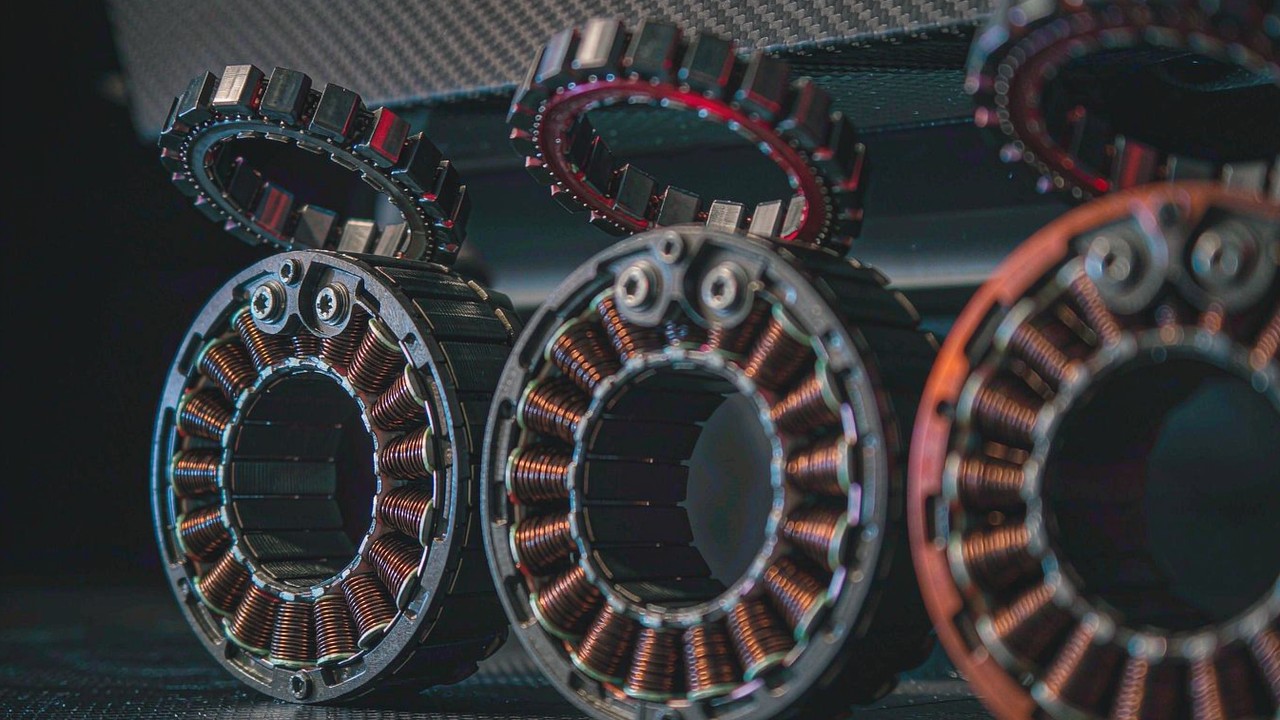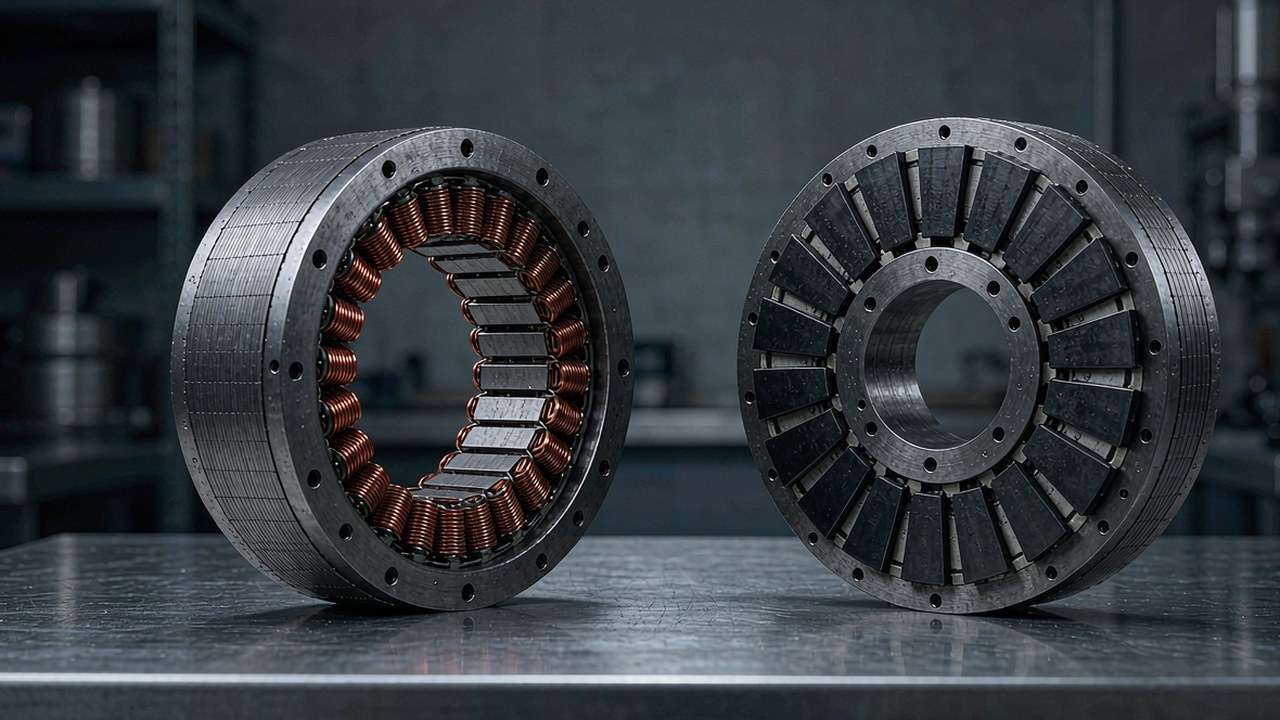
Çerçevesiz tork motoru, bir fırçasız motordan gövde, mil, rulmanlar ve kapaklar çıkarıldıktan sonra geriye kalan parçadır: sarılı bakır bobinlere sahip bir stator ile mıknatısları taşıyan bir rotor; makine üreticisinin kendi yapısına entegre ettiği iki parça olarak satılır. Robot eklemlerinde bu karar bilinçlidir, bir maliyet kısayolu değildir; motor, üzerine cıvatalanmış bir nesne olmak yerine eklemin parçası hâline gelir ve rulman düzeni, ısı yolu ile kablo güzergâhı, hazır bir motor gövdesinden devralınmak yerine kinematiğe göre tasarlanır.
Bu kılavuz, çerçevesiz motorların nasıl üretildiğini, hangi teknik özelliklerin bir tasarım kararını gerçekten değiştirdiğini ve ToBMS Çerçevesiz tork motorları kategorisinde şu anda listelenen on iki modelin nasıl karşılaştırıldığını ele alıyor. Aşağıdaki her değer ToBMS ürün verilerinden veya üreticinin yayımladığı teknik özelliklerden alınmıştır; hiçbiri tahmin değildir.
Kısa Yanıt
Çerçevesiz tork motoru; gövdesi, mili ve rulmanı olmayan, stator ile rotordan oluşan bir kittir ve bu parçaları makine tasarımcısının kendisinin sağlaması için satın alınır. Üç nedenle seçilir: geleneksel bir motor gövdesinin kütlesini ve eksenel uzunluğunu eklemden kaldırır; rotoru eklemin kendi rulmanları üzerinde döndürerek yük yolunda ikinci bir rulman çifti bırakmaz; kablo güzergâhı için geniş bir iç delik erişimi sağlar. Karşılığında entegrasyon işi gelir: rulman desteği, ısı yolu, rotor tespiti ve geri bildirim artık bir satın alma kalemi değil, eklem tasarımının parçasıdır.
Çerçevesiz tork motorunun içinde ne var
İki bileşen ve başka hiçbir şey. Normalde bunların etrafına monte edilecek her şey entegratöre bırakılmıştır.
Stator
Stator, bakır sargılı lamine bir çelik çekirdektir ve bağlantıları serbest kablolarda veya bir konnektör bloğunda sonlanır. Tanımlı bir dış çapı ve montaj düzeni vardır - genellikle bir flanş düzeni ya da pres geçme - ancak muhafazası yoktur. Bir robot ekleminde stator genellikle aynı zamanda ısı yolu işlevi gören işlenmiş bir gövdeye sıkıştırılır; ısının gidecek yeri olmadığında sargı sıcaklık sınırına daha erken ulaşıldığı için montaj yüzeyi ve arayüz malzemesi burada muhafazalı bir motordakinden daha önemlidir.
Rotor
Rotor, kalıcı mıknatısları taşıyan çelik veya alüminyum bir göbek olup iç deliği ya eklem miline pres geçme ya da redüktör girişine doğrudan arayüz için boyutlandırılmıştır. Onu eklemin kendi rulmanlarından başka hiçbir şey tutmaz; dolayısıyla salgı, eksenel konum ve rotor dengesi tasarımcının sorumluluğundadır. Bunun yanlış yapılması, arızalı bir parça olarak değil titreşim, kademeli geçiş ve enkoder gürültüsü olarak ortaya çıkar.
İç rotor ve dış rotor düzenleri
Bu kategoride iki düzenleme görülür. İç rotorlu makineler - RI serisi - mıknatısları statorun içindeki bir mil üzerinde tutar; bu genellikle daha uzun ve daha küçük çaplı bir paket verir. RO60, RO80 ve RO100 gibi dış rotorlu makineler ise mıknatısları statorun etrafında dönen bir çanağa yerleştirir; bu da genellikle daha büyük çapı, daha kısa paket yüksekliğini ve farklı bir atalet dağılımını destekler. Hiçbiri evrensel olarak daha iyi değildir; seçim, eklem zarfını ve kontrol çevriminin ne kadar ataleti tolere edebildiğini izler.
Geri bildirim: Hall sensörlü ya da sensörsüz
Çerçevesiz kitler nadiren tam bir enkoder taşır; çünkü eklem çıkışında gereken çözünürlük motora değil ekleme bağlıdır. Bu aralıkta değişen şey Hall etkisi algılamasıdır: RO40 ve RO50 Lite modelleri Hall sensörü olmadan listelenirken RO60, RO80 ve RO100 Standard modelleri bunları içerir. Hall sensörü olmadığında komütasyon harici bir enkodere veya sensörsüz başlatmaya dayanır; bu tamamen uygulanabilirdir ancak sürücü yapılandırmasında hesaba katılması gerekir. Bir çerçevesiz motor yalnızca tork ve kütleye göre seçildiğinde en sık gözden kaçan teknik özellik budur.
Seçimi gerçekten belirleyen teknik özellikler
Çerçevesiz ürün sayfaları derli toplu görünür, ancak çoğu projeyi aynı birkaç değer belirler.
Tork: anma, tepe ve her birinin ne vaat ettiği
Tepe torku, üreticinin tanımlı çalışma koşullarında belirttiği maksimum çıkış torkudur ve çerçevesiz bir motorda genellikle mekanik dayanımdan değil, sargı sıcaklığından ve mıknatısların manyetizmasını kaybetme paylarından sınırlanır. İvme tepelerini ve kısa geçişleri kontrol etmek için doğru, yükü tutmak veya bir şeyin ne zaman kırılacağını kestirmek için yanlış bir değerdir; rotorun ve eklem rulmanlarının mekanik sınırı ayrıca teyit edilmelidir.
Anma torku, motorun belirtilen ortam ve montaj koşulunda termal sınırları içinde sürekli olarak tutabileceği değerdir. Çerçevesiz bir motorda bu iki koşul daha çok önem taşır: alüminyum bir gövdeye sıkıştırılan bir stator, ısıyı bir tezgâhta durgun havada çalışan bir statordan çok farklı biçimde atar. Yayımlanan anma torku, kendi soğutma tasarımına göre değerlendirilecek bir eklem için başlangıç noktasıdır.
KV, Ke ve besleme gerilimi
KV hız sabitidir - motorun uygulanan sürüş geriliminin voltu başına ne kadar hızlı döndüğünü gösterir - ve eklemin gereken çıkış hızını veri yolu gerilimine bağlayan değerdir. Buradaki daha büyük modellerden birkaçı iki veya üç gerilimde anma değerleriyle listelenmiştir: RI50, 24, 36 ve 48 V'ta belirtilmiştir ve buna karşılık gelen farklı anma ile yüksüz hızları vardır; dolayısıyla aynı donanım, robotun batarya mimarisine bağlı olarak bir dizi eklemi kapsar. Bir çerçevesiz motor mevcut bir sürücüyle eşleştirilirken, belirli bir tork için sürücünün ne kadar akım vermesi gerektiğini KV ve tork sabiti belirler.
Akım, sargı direnci ve termal pay
Anma ve tepe akım, sürücüye ne sağlaması gerektiğini söyler ve sargı direnciyle birlikte belirli bir torkta ne kadar ısı üretildiğini tanımlar. ToBMS kayıtlarının bu motorlar için aralık boyunca tek bir birim kuralı kullanmadığını belirtmek gerekir; en küçük RI modelleri ile daha büyük RO üniteleri için fazlar arası direnç değerleri farklı ölçeklerde kaydedilmiştir; bu nedenle aileler arasında karşılaştırma yapılmadan önce normalleştirilmeli ve her termal hesap için başvuru kaynağı üreticinin veri sayfası olarak alınmalıdır.
Çap, paket yüksekliği ve kütle
Çerçevesiz bir motorda bu üç sayı, tanıtım özeti değil tasarım kısıtlarıdır. RI20, 25 mm çaplı ve 20 g ağırlığında bir ünitedir; RO100 ise 113.5 mm çapında olup 710 g ağırlığındadır. Muhafaza olmadığı için belirtilen kütle, eklemin tamamen taşıması ve hızlandırması gereken kütledir; onu paylaşacak bir kap yoktur. Uçtaki bir eklemde 60 g ile 270 g arasındaki farkı, akışın yukarısındaki her eksen taşır.
Boşluk ve sistem rijitliği
Çerçevesiz bir motorda dişli kutusu yoktur, dolayısıyla boşluk cihazın doğasında bulunan bir özellik değildir. Eklemin gösterdiği boşluk ne olursa olsun, tasarımcının eklediği redüktörden gelir. Bunun açıkça belirtilmesi gerekir; çünkü önemli bir kararı akışın yukarısına taşır: yüksek oranlı bir planet kademesiyle birleştirilen çerçevesiz bir motor, entegre bir yarı doğrudan tahrik modülünden daha fazla kayıp harekete sahip olabilir ve bu miktar her dişli kademesinde birikir. Bir eklemin ters yönde sürülebilir veya konum tekrarlanabilir olması gerektiğinde, oran ve dişli kutusu seçimi motorun kendi teknik özelliklerinden daha önemlidir.
On iki çerçevesiz tork motorunun karşılaştırması
Tablo, Çerçevesiz tork motorları kategorisinde şu anda listelenen çerçevesiz kitleri en hafiften en ağıra doğru sıralıyor. Tork değerleri üreticinin yayımladığı değerlerdir; anma hızları her model için listelenen en düşük anma geriliminde verilmiştir.
| Model | Nominal Tork | Tepe Tork | Nominal Gerilim | Gövde ölçüsü | Ağırlık |
|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 16 V | Ø25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 24 V | Ø38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 24 V | Ø46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 24 V | Ø61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 24/36/48 V | Ø60 × 23 mm | 156 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 24/36/48 V | Ø54 × 27 mm | 181 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 48 V | Ø73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 24/36/48 V | Ø76 × 24 mm | 270 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 48 V | Ø92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 24/36/48 V | Ø85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 24/36/48 V | Ø104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 48 V | Ø113.5 × 36.2 mm | 710 g |
Anma ve tepe tork, besleme gerilimi, gövde ölçüsü ve kütle üreticinin yayımladığı biçimde verilmiştir. Anma hızları her model için listelenen en düşük anma geriliminde verildiğinden aileler arasında farklılık gösterir.
Tepe torku bu küme genelinde yaklaşık 165 kat, 0.072 Nm ile 12 Nm arasında yayılıyor; kütle ise kabaca 35 kat değişiyor. Çerçevesiz bir kit muhafaza taşımadığı için bu kütle tümüyle hesaba girer: eklemin baş etmesi gereken dönen ve taşınan kütledir ve bir kap karşılığında paylaştırılacak bir şey yoktur.
Tork yoğunluğuna belirtilen temel üzerinden bakmak, aralığın biçimini daha net gösterir. Küçük uçta RI20 sürekli 1.2 Nm/kg, tepe değerde 3.6 Nm/kg sunar; RO100 ise anma değerde 5.6 Nm/kg, tepe değerde 16.9 Nm/kg değerine ulaşır. Orta aralıktaki iç rotorlu motorların çoğu anma değerde 3.5 Nm/kg ve tepe değerde 9.9 ile 10.4 Nm/kg civarındaki dar bir bantta yer alır; bu da ailenin manşet sayılar için değil tutarlı bir termal hedefe göre tasarlandığını düşündürür. Ayrıksı olan RO100'dür: küme içindeki en yüksek sürekli yoğunluk karşılığında yerleşim alanından ödün veren, daha büyük ve düşük KV'li bir dış rotorlu ünite.
Küçük eklemler: RI20 KV600 ve RI30 KV260
En küçük iki kit, kinematik zincirin ucunda yer alan ve motorun kütlesinin akışın yukarısındaki her şey tarafından taşındığı aktüatörleri hedefliyor.
RI20 KV600: aralığın 20 g'lık ucu
Ø25 × 14.5 mm ölçülerinde olan ve 20 g ağırlığındaki RI20 KV600, 0.024 Nm anma ve 0.072 Nm tepe tork, 18 W anma güç ve 16 V'ta 7452 rpm anma hızı sunar. Anma akımı 1.47 A, tepe akımı 4.4 A'dır; bu da sürücü ve kablo gereksinimlerini küçük tutar; kablo demetinin eklemin içinden geçmesi gerektiğinde bu ilgili bir kısıttır. ToBMS özeti onu rehabilitasyon robotları, eklem modülleri ve kompakt robotik kollar için ultra kompakt bir iç rotorlu ünite olarak tanımlıyor.
Üretici, en küçük RI ünitesini kompakt bir eklem düzeneğini sürerken gösteriyor; 25 mm'lik bir statorun ve 0.072 Nm tepe değerin tasarlanan mekanizmaya uygun olup olmadığını değerlendirmenin en açık yolu budur.
ToBMS video sayfasıYouTube'da izlemeRI30 KV260: 40 g'lık bir kitte daha fazla tork
13 mm çap ve 20 g kütle ekleyen RI30 KV260, tork değerlerini kabaca üçe katlıyor: 0.076 Nm anma, 0.23 Nm tepe ve 24 V'ta 33 W anma güç. 4110 rpm anma hızında, 1.98 A anma ve 7.72 A tepe akımla çalışır. Hem RI20 hem de RI30'da yedi kutup çifti bulunması, elektriksel frekansın hızla birlikte hızlı yükselmesi anlamına gelir; daha küçük ünite yalnızca boyuta göre seçilmeden önce bunun sürücünün maksimum komütasyon oranına karşı kontrol edilmesi gerekir.
RI30'un küçük bir eklemi sürdüğü kısa bir tezgâh gösterimi. Bir redüksiyon kademesine karar verilmeden önce 7 kutup çiftli, 260 KV'lik bir statorun tepkisini daha yüksek KV'li RI20 ile karşılaştırmak için faydalıdır.
ToBMS video sayfasıYouTube'da izlemeLite ailesi: RO40 KV140 ve RO50 KV108
Lite dış rotorlu modeller, minyatür RI üniteleri ile orta boy iç rotorlu motorlar arasındaki boşluğu doldurur ve bu aralıkta Hall sensörü olmadan listelenen iki modeldir; bu, entegratörün geri bildirimi sağlayacağını varsayan bir tasarım tercihidir.
RO40 KV140 Lite: 0.6 Nm tepe değerle 60 g
Ø46.3 × 13 mm ölçülerinde ve 60 g ağırlığındaki RO40 KV140 Lite, 24 V'ta 51 W anma güçle 0.2 Nm anma ve 0.6 Nm tepe tork üretir ve 2450 rpm anma hızına çıkar. Kısa paket yüksekliği eksenel uzunluğu düşük tutar; onu yassı bir eklemde çekici kılan da budur. ToBMS özetinde üretici onu hafif robotik eklemlerde tepkisel doğrudan tahrik hareketine giden bir yol olarak çerçeveliyor; doğrudan tahrik ise Hall sensörlerinin yokluğunun mutlaka sürücü tarafında çözülmesi gereken tam da o rejimdir; bu genellikle eklem üzerinde bir çıkış enkoderi veya sensörsüz bir başlatma rutiniyle yapılır.
Ürün adının KV140, kayıtlı hız sabitinin ise 141 olduğunu belirtmek gerekir; bu iki değer, bir hız hesabı sabitlenmeden önce üreticinin güncel veri sayfasına karşı kontrol edilmeye değerdir.
RO50 KV108 Lite: aynı fikir, daha büyük
Ø61.7 × 14.5 mm ve 105 g'a yükselen RO50 KV108 Lite, 0.3 Nm anma ve 0.9 Nm tepe tork, 24 V'ta 66 W anma güç ve 2100 rpm anma hızı sunar. ToBMS kaydı 3.4 A anma değerde 9.3 A tepe akım listeliyor ve model yeni gelen olarak işaretlenmiş; üretici onun için aşağıda gömülü özel bir tanıtım videosu yayımladı.
Üreticinin 105 g'lık RO50 tanıtımı; stator ve rotor çiftini ve hedeflenen eklem düzeneğini gösteriyor. Kısa, ancak Lite platformunun hareket hâlindeki tek yayımlanmış görüntüsü.
ToBMS video sayfasıYouTube'da izlemeOrta boy iç rotorlu motorlar: RI50, RI60 ve RI70
Üç model aynı tasarım fikrini paylaşıyor: çok gerilimli anma değerine sahip, görece uzun ve küçük çaplı bir iç rotorlu motor; Lite ünitelerden daha fazla sürekli tork gerektiren, ancak dış rotorlu Standard modellerin çapına çıkmak istemeyen eklemleri hedefliyor.
RI50 KV100 ve RI60 KV120
66 W'ta sürekli 0.58 Nm ve tepe 1.67 Nm için anma değerine sahip olan RI50 KV100, Ø54 × 27 mm ve 181 g'lık bir pakette sunulur. Daha büyük çaplı ve biraz daha düşük kütleli aynı sınıftaki RI60 KV120 ise 156 g ağırlığında olup 85 W'ta 0.57 Nm anma ve 1.63 Nm tepe değer sunar; RI50'nin 7 kutup çiftine karşılık 14 kutup çifti taşır. Her ikisi de 24, 36 ve 48 V'ta buna karşılık gelen hız ve akım değerleriyle belirtilmiştir; bu da onları veri yolu gerilimi henüz kararlaştırılmakta olan bir robot için kullanılabilir kılar.
RI70 KV95
Sürekli torku 0.94 Nm'ye, tepe değeri de 125 W'ta 2.68 Nm'ye taşıyan RI70 KV95, aynı 14 kutup çiftiyle Ø76 × 24 mm ölçülerinde ve 270 g ağırlığındadır. ToBMS özeti bacaklı robotları, eklem modüllerini ve hassas robotik kolları hedefliyor; eklemin tepe çıktıya göre değil yük altındaki yumuşaklığa göre değerlendirildiği tasarımlar.
Büyük iç rotorlu motorlar ve dış rotorlu Standard modeller
350 g'ın üzerinde iki aile ayrışır ve seçim tork sınıfı değil gövde ölçüsü meselesi hâline gelir.
RI80 V2.0 KV75
Ø85 × 27 mm ölçülerinde 411 g ağırlığında olan RI80 V2.0 KV75, 172 W'ta 1.45 Nm anma ve 4.1 Nm tepe tork üretir. Bu kümede en büyük ikinci iç rotorlu motordur ve saha donanımında kullanılır: üretici, onu Gorilla MK1 denetim robotunu sürerken gösteren ve aşağıda gömülü olan görüntüleri yayımladı. Statik bir duruşu uzun süre koruması gereken bir eklem için - bacaklı bir robotun bacağı, bir dış iskeletin kalça eklemi - 172 W'lık anma değeri ve 21 kutup çifti bulunmayan mimarisi (bu modelde 8 kutup çifti), vurguyu tepe çıktıya değil sürekli termal davranışa kaydırır.
Transgrid Gorilla MK1, bir şebeke denetim robotunda RI80 çerçevesiz motorlarını kullanıyor. Bu, RI80'in tezgâh düzeneği değil sahaya çıkmış bir makinede yer aldığı en eksiksiz yayımlanmış gösterimdir; eklem açık havada değişken görevle çalışacaksa izlenmesi gereken referans da budur.
ToBMS video sayfasıYouTube'da izlemeRI100 KV105
En büyük iç rotorlu motor olan RI100 KV105: 252 W'ta 1.76 Nm anma ve 4.95 Nm tepe tork, 13.6 A anma ve 38.6 A tepe akım; Ø104 × 26 mm ölçülerinde ve 500 g ağırlığında. RI80'e göre tepe akımdaki sıçrama, 14 kutup çiftli ve 105 KV'lik bir sargının sürücüden istediği şeydir ve bir tasarım bu boyuta çıktığında güç kademesinin değişmesi gerekip gerekmediğini belirleyen de bu değerdir.
RO60, RO80 ve RO100 Standard modeller
Üç dış rotorlu Standard modelin hepsi Hall sensörlü 48 V parçalardır ve çapı paket yüksekliğiyle değiş tokuş eder. RO60 KV115, 248 g ağırlığında olup 352 W'ta 0.8 Nm anma ve 2.4 Nm tepe değer sunar; RO80 KV105 352 g ağırlığında olup 490 W'ta 1.3 Nm anma ve 4 Nm tepe değer verir; RO100 KV55 ise 710 g ve 113.5 mm'lik gövdesinde 838 W'ta 4 Nm anma ve 12 Nm tepe değere ulaşır. RO100'ün aralıktaki en düşük KV ile en yüksek kutup sayısını birleştirmesi bilinçli bir tork öncelikli tasarımdır ve yukarıda verilen yoğunluk değerlerinde de görülür. Dış rotorlu bir eklemde yükü dönen çanak taşır; dolayısıyla onun ataleti ve dengesi kontrol probleminin parçası hâline gelir; iç rotorlu motorlarda bulunmayan bir etkendir bu.
Çerçevesiz motorların kullanıldığı yerler
ToBMS'de bu kitler tutarlı bir uygulama kümesine göre gruplanıyor ve hangi teknik özelliğin baskın olacağını uygulama belirliyor.
Robot eklemleri ve insan etkileşimli cihazlar
Eklem modülleri, Kobot Kolu, rehabilitasyon robotları, insansı robotlar ve dış iskeletler bu kategoride temsil ediliyor. Her durumda eklem, motorun etrafında kurulur, tersi değil; yumuşaklık, kütle ve ısı yolu da motorun kendi muhafaza anma değerlerinden daha önemlidir, çünkü muhafaza yoktur.
Mobil ve bacaklı platformlar
Dört ayaklı robotlar, tekerlekli robotlar ve AGV'ler sürekli torku yerçekimine veya yuvarlanma direncine karşı, sık yön değişimleriyle birlikte yüklenir. Bu roldeki çerçevesiz bir motor genellikle düşük oranlı bir redüktörün arkasında yer alır; dolayısıyla yukarıdaki boşluk tartışması doğrudan geçerlidir.
Seçim kontrol listesi
Çerçevesiz motorlar erken aşamada belirlenir ve sonra yapısal hâle gelir; bu nedenle bu kontroller eklem geometrisi dondurulmadan önce yapılmaya değerdir.
Görev ve tork
- Kol uzunluğu ve dinamik etkiler dâhil, eklemdeki en kötü durum torku hesaplanmalı ve bir pay bırakılarak tepe torka karşı kontrol edilmelidir; ardından rotorun ve rulman düzeninin darbede neyi kaldırabileceği üreticiden ayrıca teyit edilmelidir.
- Gerçek görev çevrimi için sürekli tork kestirilmeli ve bu değer tepe değil anma torkuyla karşılaştırılmalıdır. Çerçevesiz bir motorda sonuç büyük ölçüde statorun sıkıştırıldığı gövdeye bağlıdır.
- KV değerleri karşılaştırılmadan önce gereken açısal hız, seçilen veri yolu geriliminde motor rpm'ine çevrilmelidir.
Mekanik ve entegrasyon
- Rotor desteğine karar verilmelidir: eklem miline pres geçme ya da redüktöre arayüz; salgı ve eksenel konum tanımlanmış olmalıdır.
- Isı yolu bilinçli planlanmalıdır: sıkıştırma yüzeyi, arayüz malzemesi ve görevin ağır olduğu durumlarda gövde üzerinden ısı tahliyesi.
- Gövde ölçüsü, eklemde kullanılabilir çapa ve paket yüksekliğine karşı kontrol edilmelidir; dış rotorlu Standard modeller ile iç rotorlu motorlar eşit torkta bile birbirinin yerine geçebilecek biçimler değildir.
- Rotor dengesinin ve kademeli geçişin, eklem için seçilen geri bildirim çözünürlüğünü bozmayacağı teyit edilmelidir.
- Eklem kablolar için geçiş deliğine ihtiyaç duyuyorsa, stator-rotor çiftinden geçen kullanılabilir delik, ondan içi boş bir çıkış üretilebileceği varsayılmadan önce doğrulanmalıdır.
Geri bildirim ve sürücü
- Modelin Hall sensörü içerip içermediği kontrol edilmelidir. RO40 ve RO50 Lite üniteleri bunlar olmadan listelenmiştir ve bunun sonucu, erken alınması gereken bir sürücü tarafı kararıdır.
- Kutup çiftleri ve maksimum hız, sürücünün komütasyon oranıyla eşleştirilmelidir.
- Herhangi bir termal karşılaştırmadan önce sargı direnci birimleri aileler arasında normalleştirilmeli ve referans değer olarak üreticinin güncel veri sayfası kullanılmalıdır.
Sık sorulan sorular
SÇerçevesiz motor ile entegre aktüatör arasındaki fark nedir?
Çerçevesiz motor yalnızca bir stator ve rotordur; gövdesi, mili, rulmanı, enkoderi veya sürücü elektroniği yoktur. Entegre bir aktüatör bu parçaları çıkış milleri ve denetleyicisiyle birlikte tek bir sızdırmaz ünitede toplar. Çerçevesiz, eklemin muhafaza ve rulman yapısı olarak hizmet etmesi gerektiğinde seçilir; bu, kütle ve eksenel uzunluk kazandırır, tasarımcının ısı yolunu ve deliği denetlemesini sağlar. Entegre modüller ise mühendislik emeğinin yazılıma kaydırılması gerektiğinde seçilir. Robotik aktüatörler kategorisi entegre alternatifi barındırır ve Yarı doğrudan tahrik aktüatörleri kategorisi aynı fikrin düşük oranlı entegre sürümünü kapsar.
SÇerçevesiz motorlarda boşluk olur mu?
Doğası gereği olmaz; kitte dişli kutusu yoktur, dolayısıyla tasarımda kayıp hareket bulunmaz. Boşluk yalnızca ekleme bir redüktör eklendiğinde ortaya çıkar ve çok kademeli planet dişli kutularında kademeler boyunca birikir. Çerçevesiz bir motor, kullanılabilir bir eklem torkuna ulaşmak için sıklıkla bir redüksiyon kademesiyle eşleştirildiğinden eksenin boşluk bütçesini motor değil o dişli kutusu seçimi belirler. Eklemin ters yönde sürülebilir veya konum tekrarlanabilir olması gerekiyorsa bu karar, motorun veri sayfasındaki herhangi bir tek değerden daha önemlidir.
Sİç rotor mu dış rotor mu seçilmelidir?
Fark kalite değil paketleme ve atalettir. Bu aralıktaki iç rotorlu kitler - RI serisi - genellikle daha uzun ve daha küçük çaplıdır ve mıknatıslar statorun içindeki bir mil üzerindedir. RO60, RO80 ve RO100 gibi dış rotorlu üniteler ise statorun etrafında bir çanak döndürür; bu da genellikle daha büyük çapı ve daha kısa paket yüksekliğini destekler. Dış rotorlu bir eklemde yükü dönen çanak da taşır; dolayısıyla onun ataleti ve dengesi kontrol probleminin parçası hâline gelir.
SÇerçevesiz bir motor tepe torkunda sürekli çalıştırılabilir mi?
Hayır. Tepe torku, tanımlı çalışma koşullarında belirtilen maksimum çıkış torkudur ve tipik olarak mekanik dayanımdan değil sargı sıcaklığından ve mıknatıs paylarından sınırlanır. Sürekli görev, motorun termal sınırları içinde anma torka göre boyutlandırılmalıdır; çerçevesiz bir motorda bu sınırlar, monte edildiği gövdeye ve aldığı soğutmaya bağlıdır, çünkü kitin ısıyı atacak bir muhafazası yoktur. Tepe torku, ivme geçişleri ve kısa süreli aşırı yük olayları için doğru değerdir.
SÇerçevesiz bir motor enkoder gerektirir mi?
Bir robot eklemi için evet; genellikle eklem çıkışında ya da motor tarafında bir tür konum geri bildirimi gerekir. Bu aralıkta değişen şey Hall sensörü desteğidir: RO40 ve RO50 Lite modelleri Hall sensörü olmadan listelenirken RO60, RO80 ve RO100 Standard modelleri bunları içerir. Hall sensörleri, komütasyon için sürücüye rotor konumu bilgisi verir; bunlar olmadığında komütasyon harici bir enkodere veya sensörsüz bir başlatma stratejisine bağlıdır. Bu tercih, sürücü belirlenmeden önce yapılmalıdır.
SÇerçevesiz bir motorun entegrasyon emeği maliyeti nedir?
Satın alma, gövde ve rulmanlardan tasarruf sağlar ve bunları tasarım görevine ekler: rotor tespiti ve salgı, rulman seçimi, termal sıkıştırma ve geri bildirim montajı entegratörün sorumluluğuna girer. Ödünleşim budur. Eklem tasarımı zaten mevcutsa veya makinenin uç bir bağlantıda olabildiğince hafif olması gerekiyorsa bu emek genellikle kendini karşılar; kendi kendine yeten bir eksen hızlıca gerekiyorsa Robotik aktüatörler kategorisindeki gibi entegre bir modül daha kısa yoldur.
Resmî kaynaklar
CubeMars, RI ve RO aralıklarını kapsayan eksiksiz bir ürün kataloğu yayımlıyor ve her modelin tam teknik özelliklerini, mekanik çizimini ve sürücü dokümantasyonunu içeren resmî bir ürün sayfası var - örneğin çerçevesiz tork motoru aralığı. Direnç ve endüktans kuralları, termal anma değerleri ve güncel ürün yazılımı için birincil kaynak üreticidir; ToBMS ise keşif katmanını aranabilir ve karşılaştırılabilir tutar.
Sonraki adımlar
Amaç araştırmak değil adayları daraltmak ise platformdaki üç araç sırayla işi görür. Tüm modelleri ve teknik özellikleri yan yana görmek için Çerçevesiz tork motorları kategorisi incelenebilir; adaylar tork, gerilim ve kütleye göre Seçim ile filtrelenebilir, ardından Ürün karşılaştırma alanında karşı karşıya konulabilir. Eklemin, redüktörü ve sürücüsü zaten eşleştirilmiş sızdırmaz bir modül olarak gelmesi gerekiyorsa Robotik aktüatörler kategorisi doğal sonraki duraktır.
Kısa özet: gövde ölçüsü eklem geometrisinden, KV ise veri yolu gerilimi ile gereken hızdan seçilmeli; ardından anma torku termal sınırlar içinde görev çevrimine, tepe torku ise geçiş durumuna göre boyutlandırılmalı ve geri bildirim kararı - Hall sensörleri mi harici enkoder mi - baştan itibaren göz önünde tutulmalıdır. Geri kalan her şey bu dört karardan doğar.