
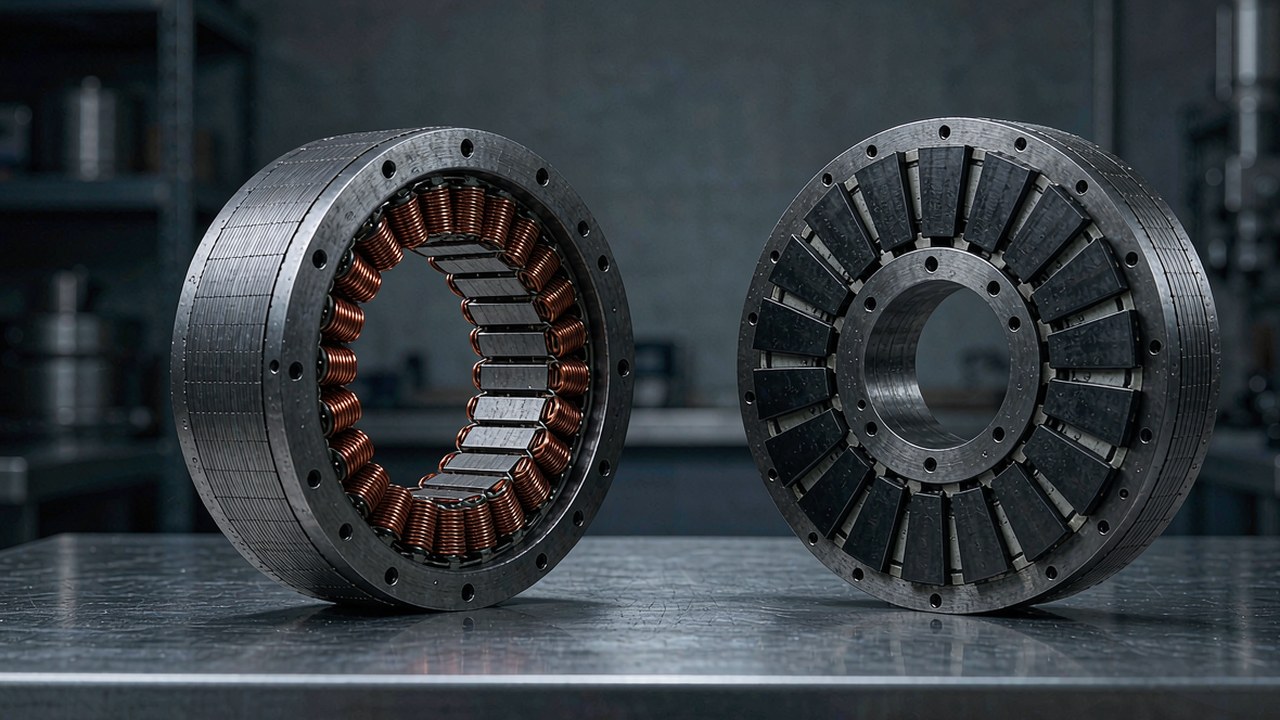
Un motor de par sin carcasa es lo que queda de un motor brushless cuando se retiran la carcasa, el eje, los rodamientos y las tapas: un estator con bobinas de cobre bobinadas y un rotor con los imanes, vendidos como dos piezas que el fabricante de la máquina integra en su propia estructura. En las articulaciones robóticas esa decisión es deliberada y no un atajo de coste: el motor pasa a formar parte de la articulación en lugar de ser un objeto atornillado a ella, y la disposición de rodamientos, la ruta térmica y el paso de cables se diseñan en función de la cinemática en vez de heredarse de una carcasa de producción estándar.
Esta guía explica cómo se construyen los motores sin carcasa, qué especificaciones cambian de verdad una decisión de diseño y cómo se comparan los doce modelos listados actualmente en la categoría Motores de par sin carcasa de ToBMS. Todas las cifras siguientes proceden de los datos de producto de ToBMS o de la especificación publicada por el fabricante; ninguna de ellas es una estimación.
Respuesta rápida
Un motor de par sin carcasa es un conjunto de estator y rotor sin carcasa, sin eje y sin rodamientos, que se compra para que el diseñador de la máquina aporte esas piezas. Se elige por tres razones: elimina la masa y la longitud axial de una carcasa de motor convencional en la articulación, permite que el rotor gire sobre los propios rodamientos de la articulación de modo que no haya un segundo par de rodamientos en la ruta de carga, y da acceso a un gran orificio para el paso de cables. El precio es trabajo de integración: el soporte de rodamientos, la ruta térmica, la retención del rotor y la realimentación pasan a formar parte del diseño de la articulación en lugar de ser un pedido de compra.
Qué hay dentro de un motor de par sin carcasa
Dos componentes, y nada más. Todo lo que normalmente se montaría a su alrededor queda en manos de quien integra.
El estator
El estator es un núcleo de acero laminado con bobinados de cobre, terminado en cables conductores o en una regleta de conexión. Tiene un diámetro exterior definido y una provisión de montaje, normalmente un patrón de brida o un ajuste por presión, pero no dispone de envolvente. En una articulación robótica el estator suele fijarse por apriete en una carcasa mecanizada que hace también de ruta térmica, y por eso la superficie de montaje y el material de interfaz importan aquí más que en un motor con carcasa: el límite de temperatura del bobinado se alcanza antes cuando el calor no tiene por dónde salir.
El rotor
El rotor es un cubo de acero o aluminio que soporta los imanes permanentes, con un orificio dimensionado bien para un ajuste por presión sobre el eje de la articulación, bien para una interfaz directa con la entrada de la reductora. Nada lo retiene salvo los propios rodamientos de la articulación, de modo que la excentricidad, la posición axial y el equilibrado del rotor son responsabilidad del diseñador. Equivocarse en eso se manifiesta como vibración, retención y ruido del encoder, y no como una pieza averiada.
Disposiciones de rotor interno y rotor externo
En esta categoría aparecen dos disposiciones. Las máquinas de rotor interno —la serie RI— mantienen los imanes sobre un eje dentro del estator, lo que suele dar un conjunto más largo y de menor diámetro. Las máquinas de rotor externo, como el RO60, el RO80 y el RO100, colocan los imanes en una campana que gira alrededor del estator, lo que en general favorece un diámetro mayor, un paquete más corto y una distribución de inercia distinta. Ninguna es mejor en términos absolutos; la elección depende de la envolvente de la articulación y de cuánta inercia admite el bucle de control.
Realimentación: sensores Hall o ninguno
Los conjuntos sin carcasa rara vez incorporan un encoder completo, porque la resolución necesaria en la salida de la articulación depende de la articulación y no del motor. Lo que varía en esta gama es la detección por efecto Hall: los modelos RO40 y RO50 Lite se listan sin sensores Hall, mientras que los RO60, RO80 y RO100 Standard los incluyen. Sin sensores Hall, la conmutación depende de un encoder externo o de un arranque sin sensores, lo que es perfectamente viable pero debe preverse en la configuración del accionamiento. Es la especificación que más se pasa por alto cuando un motor sin carcasa se elige solo por par y masa.
Las especificaciones que realmente deciden la elección
Las páginas de producto de motores sin carcasa parecen compactas, pero las mismas pocas cifras deciden la mayoría de los proyectos.
Par: nominal, máximo y qué promete cada uno
El par máximo es el par de salida máximo que especifica el fabricante en condiciones de funcionamiento definidas y, en un motor sin carcasa, suele estar limitado por la temperatura del bobinado y los márgenes de desmagnetización de los imanes más que por la resistencia mecánica. Es la cifra adecuada para comprobar picos de aceleración y transitorios breves, y la cifra equivocada para sostener carga o para estimar cuándo algo se romperá: el límite mecánico del rotor y de los rodamientos de la articulación debe confirmarse por separado.
El par nominal es la cifra continua que el motor puede mantener dentro de sus límites térmicos en condiciones declaradas de temperatura ambiente y de montaje. En un motor sin carcasa esas dos condiciones pesan más: un estator fijado por apriete en una carcasa de aluminio disipa el calor de forma muy distinta a uno que funciona al aire libre sobre un banco. El par nominal publicado es un punto de partida para una articulación que se juzgará por su propio diseño de refrigeración.
KV, Ke y tensión de alimentación
El KV es la constante de velocidad (la rapidez con que gira el motor por voltio de accionamiento aplicado) y es el número que vincula la velocidad de salida requerida en la articulación con la tensión del bus. Varios de los modelos mayores de esta selección se listan con valores a dos o tres tensiones: el RI50 está especificado a 24, 36 y 48 V con velocidades nominales y en vacío correspondientemente distintas, de modo que el mismo hardware cubre una serie de articulaciones según la arquitectura de batería del robot. Cuando un motor sin carcasa se empareja con un accionamiento existente, el KV y la constante de par deciden cuánta corriente debe entregar el accionamiento para un par dado.
Corriente, resistencia de bobinado y margen térmico
La corriente nominal y la de pico indican al accionamiento lo que debe suministrar y, junto con la resistencia del bobinado, describen cuánto calor se genera para un par dado. Conviene señalar que los registros de ToBMS de estos motores no usan una única convención de unidades en toda la gama (las cifras de resistencia entre fases de los modelos RI más pequeños y de las unidades RO mayores están registradas en escalas distintas), por lo que hay que normalizarlas antes de comparar entre familias y tomar la ficha técnica del fabricante como referencia para cualquier cálculo térmico.
Diámetro, longitud del paquete y masa
En un motor sin carcasa estas tres cifras son las restricciones de diseño y no el resumen comercial. El RI20 es una unidad de 25 mm y 20 g; el RO100 mide 113.5 mm de diámetro y pesa 710 g. Como no hay carcasa, la masa indicada es la masa que la articulación debe soportar y acelerar por completo, sin ninguna envolvente que la comparta. En una articulación distal, la diferencia entre un conjunto de 60 g y otro de 270 g la soporta cada eje anterior.
Juego mecánico y rigidez del sistema
Un motor sin carcasa no tiene reductora, por lo que el juego mecánico no es una propiedad inherente del dispositivo. El juego que presente la articulación vendrá de la reductora que añada el diseñador. Merece la pena decirlo con claridad porque desplaza una decisión importante aguas arriba: un motor sin carcasa combinado con una etapa planetaria de relación alta puede acabar con más movimiento perdido que un módulo integrado de accionamiento casi directo, y la cantidad se acumula en cada etapa de engranajes. Cuando una articulación debe ser retroaccionable o repetible en posición, la relación y la elección de la reductora importan más que la especificación propia del motor.
Doce motores de par sin carcasa comparados
La tabla recoge los conjuntos sin carcasa listados actualmente en la categoría Motores de par sin carcasa, ordenados del más ligero al más pesado. Las cifras de par son los valores publicados por el fabricante; las velocidades nominales se dan a la tensión nominal más baja listada para cada modelo.
| Modelo | Par nominal | Par máximo | Tensión nominal | Envolvente | Peso |
|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 16 V | Ø25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 24 V | Ø38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 24 V | Ø46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 24 V | Ø61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 24/36/48 V | Ø60 × 23 mm | 156 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 24/36/48 V | Ø54 × 27 mm | 181 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 48 V | Ø73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 24/36/48 V | Ø76 × 24 mm | 270 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 48 V | Ø92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 24/36/48 V | Ø85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 24/36/48 V | Ø104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 48 V | Ø113.5 × 36.2 mm | 710 g |
Par nominal y máximo, tensión de alimentación, envolvente y masa según lo publicado por el fabricante. Las velocidades nominales se dan a la tensión nominal más baja listada para cada modelo y por tanto difieren entre familias.
El par máximo abarca aproximadamente un factor de 165 en este conjunto, de 0.072 Nm a 12 Nm, mientras que la masa abarca unas 35 veces. Como un conjunto sin carcasa no lleva envolvente, esa masa cuenta en su totalidad: es la masa giratoria y transportada con la que debe lidiar la articulación, sin nada que se comparta con una carcasa.
Analizar la densidad de par indicando la base aclara mejor la forma de la gama. En el extremo pequeño el RI20 ofrece 1.2 Nm/kg de forma continua y 3.6 Nm/kg en el pico; el RO100 alcanza 5.6 Nm/kg nominales y 16.9 Nm/kg de pico. La mayor parte de los motores de rotor interno de gama media se sitúa en una banda estrecha en torno a 3.5 Nm/kg nominales y de 9.9 a 10.4 Nm/kg de pico, lo que sugiere que la familia se diseñó con un objetivo térmico coherente y no para cifras llamativas. La excepción es el RO100: una unidad de rotor externo más grande y de KV bajo que cambia huella por la mayor densidad continua del conjunto.
Articulaciones minúsculas: RI20 KV600 y RI30 KV260
Los dos conjuntos más pequeños se orientan a actuadores situados en el extremo de una cadena cinemática, donde la masa del motor la soporta todo lo que hay aguas arriba.
RI20 KV600: el extremo de 20 g de la gama
El RI20 KV600 mide Ø25 × 14.5 mm y pesa 20 g, con 0.024 Nm nominales y 0.072 Nm de par máximo, 18 W de potencia nominal y una velocidad nominal de 7452 rpm a 16 V. La corriente nominal es de 1.47 A y la de pico de 4.4 A, lo que mantiene pequeños los requisitos de accionamiento y de cable, una restricción relevante cuando el mazo debe pasar por la propia articulación. Su ficha en ToBMS lo describe como unidad de rotor interno ultraligera para robots de rehabilitación, módulos articulares y brazos robóticos compactos.
El fabricante muestra la unidad RI más pequeña accionando un conjunto articular compacto, que es la forma más clara de juzgar si un estator de 25 mm y 0.072 Nm de pico convienen al mecanismo que se está diseñando.
Página del vídeo en ToBMSVer en YouTubeRI30 KV260: más par en un conjunto de 40 g
El RI30 KV260 añade 13 mm de diámetro y 20 g de masa y aproximadamente triplica las cifras de par: 0.076 Nm nominales, 0.23 Nm de pico y 33 W de potencia nominal a 24 V. Funciona a 4110 rpm nominales con 1.98 A nominales y 7.72 A de pico. Los siete pares de polos del RI20 y del RI30 hacen que la frecuencia eléctrica suba con rapidez al aumentar la velocidad, algo que conviene comprobar frente a la frecuencia máxima de conmutación del accionamiento antes de elegir la unidad más pequeña solo por su tamaño.
Una breve demostración de banco del RI30 accionando una articulación pequeña. Útil para comparar la respuesta de un estator de 7 pares de polos y 260 KV con la del RI20 de KV más alto antes de decidirse por una etapa de reducción.
Página del vídeo en ToBMSVer en YouTubeLa familia Lite: RO40 KV140 y RO50 KV108
Los outrunners Lite ocupan el hueco entre las unidades RI en miniatura y los inrunners de tamaño medio, y son los dos modelos de esta gama que se listan sin sensores Hall, una decisión de diseño que presupone que quien integra aporta la realimentación.
RO40 KV140 Lite: 60 g con 0.6 Nm de pico
Con Ø46.3 × 13 mm y 60 g, el RO40 KV140 Lite produce 0.2 Nm nominales y 0.6 Nm de par máximo con 51 W de potencia nominal a 24 V, alcanzando 2450 rpm nominales. Su paquete corto mantiene baja la longitud axial, que es lo que lo hace atractivo en una articulación aplanada. En su ficha de ToBMS el fabricante lo plantea como una vía hacia un movimiento de accionamiento directo con buena respuesta en articulaciones robóticas ligeras, y el accionamiento directo es precisamente el régimen en el que la ausencia de sensores Hall debe resolverse en el lado del accionamiento, normalmente con un encoder de salida en la articulación o con una rutina de arranque sin sensores.
Conviene señalar que el nombre del producto indica KV140 mientras que la constante de velocidad registrada es 141; esos dos valores conviene confirmar frente a la ficha técnica vigente del fabricante antes de fijar un cálculo de velocidad.
RO50 KV108 Lite: la misma idea, más grande
El RO50 KV108 Lite sube a Ø61.7 × 14.5 mm y 105 g con 0.3 Nm nominales y 0.9 Nm de par máximo, 66 W de potencia nominal a 24 V y 2100 rpm de velocidad nominal. Su registro en ToBMS indica 9.3 A de corriente de pico con 3.4 A nominales, y el modelo aparece señalado como novedad: el fabricante publicó para él un vídeo de presentación específico, incluido más abajo.
La presentación del fabricante del RO50 de 105 g, en la que se muestra el par de estator y rotor y el conjunto articular al que está destinado. Breve, pero es la única grabación publicada de la plataforma Lite en movimiento.
Página del vídeo en ToBMSVer en YouTubeInrunners de tamaño medio: RI50, RI60 y RI70
Tres modelos comparten una idea de diseño: un inrunner relativamente largo y de pequeño diámetro con especificación a varias tensiones, orientado a articulaciones que necesitan más par continuo que las unidades Lite sin el diámetro de los Standard de rotor externo.
RI50 KV100 y RI60 KV120
El RI50 KV100 está especificado en 0.58 Nm continuos y 1.67 Nm de pico a 66 W, en un conjunto de Ø54 × 27 mm y 181 g. El RI60 KV120 es de la misma clase con mayor diámetro y algo menos de masa —156 g, 0.57 Nm nominales y 1.63 Nm de pico a 85 W—, con 14 pares de polos frente a los 7 del RI50. Ambos están especificados a 24, 36 y 48 V con las correspondientes cifras de velocidad y corriente, lo que los mantiene utilizables en un robot cuya tensión de bus todavía está por decidir.
RI70 KV95
El RI70 KV95 lleva el par continuo a 0.94 Nm y el de pico a 2.68 Nm con 125 W, en Ø76 × 24 mm y 270 g, con los mismos 14 pares de polos. Su ficha en ToBMS se orienta a robots con patas, módulos articulares y brazos robóticos de precisión, diseños en los que la articulación se juzga por su suavidad bajo carga y no por su salida máxima.
Inrunners grandes y Standard de rotor externo
Por encima de 350 g las dos familias se separan, y la elección pasa a ser de envolvente y no de clase de par.
RI80 V2.0 KV75
El RI80 V2.0 KV75 entrega 1.45 Nm nominales y 4.1 Nm de par máximo con 172 W en Ø85 × 27 mm, con un peso de 411 g. Es el segundo inrunner más grande de este conjunto y se emplea en hardware de campo: el fabricante publicó imágenes de él accionando el robot de inspección Gorilla MK1, incluidas más abajo. Para una articulación que debe mantener una postura estática durante periodos largos —una pierna de robot con patas, una cadera de exoesqueleto—, la potencia de 172 W y la arquitectura ajena a los 21 pares de polos (este modelo tiene 8 pares de polos) ponen el énfasis en el comportamiento térmico continuo más que en la salida máxima.
El Transgrid Gorilla MK1 emplea motores sin carcasa RI80 en un robot de inspección de redes eléctricas. Es la demostración publicada más completa del RI80 en una máquina desplegada y no en un montaje de banco, lo que la convierte en la referencia a seguir si la articulación va a operar en exteriores con un servicio variable.
Página del vídeo en ToBMSVer en YouTubeRI100 KV105
El RI100 KV105 es el inrunner más grande: 1.76 Nm nominales y 4.95 Nm de par máximo con 252 W, 13.6 A nominales y 38.6 A de corriente de pico, en Ø104 × 26 mm y 500 g. El salto de corriente de pico respecto al RI80 es lo que exige al accionamiento un bobinado de 14 pares de polos y 105 KV, y es la cifra que decide si la etapa de potencia debe cambiar cuando un diseño sube a este tamaño.
RO60, RO80 y RO100 Standard
Los tres Standard de rotor externo son piezas de 48 V con sensores Hall, y cambian diámetro por longitud de paquete. El RO60 KV115 pesa 248 g con 0.8 Nm nominales y 2.4 Nm de pico a 352 W; el RO80 KV105 pesa 352 g con 1.3 Nm nominales y 4 Nm de pico a 490 W; y el RO100 KV55 alcanza 4 Nm nominales y 12 Nm de pico con 838 W en un cuerpo de 710 g y 113.5 mm. La combinación del RO100, con el KV más bajo y el mayor número de polos de la gama, es un diseño deliberado que prima el par, y así se refleja en las cifras de densidad citadas antes. En una articulación de rotor externo la campana giratoria soporta la carga, por lo que su inercia y su equilibrado pasan a formar parte del problema de control, una consideración que no existe en los inrunners.
Dónde se utilizan los motores sin carcasa
En ToBMS estos conjuntos se agrupan frente a un conjunto coherente de aplicaciones, y la aplicación decide qué especificación domina.
Articulaciones robóticas y dispositivos de interacción con personas
Módulos articulares, Brazo de cobot, robots de rehabilitación, robots humanoides y exoesqueletos están todos representados en esta categoría. En cada caso la articulación se construye alrededor del motor y no al revés, y la suavidad, la masa y la ruta térmica importan más que las clasificaciones de la envolvente del propio motor, porque no hay envolvente.
Plataformas móviles y con patas
Robots cuadrúpedos, robots con ruedas y AGV trasladan la carga al par continuo contra la gravedad o la resistencia a la rodadura, con inversiones frecuentes. Un motor sin carcasa en este papel suele situarse detrás de una reductora de relación baja, por lo que la reflexión anterior sobre el juego mecánico se aplica directamente.
Lista de comprobación para la selección
Los motores sin carcasa se especifican pronto y después pasan a ser estructurales, por lo que merece la pena revisar estos puntos antes de congelar la geometría de la articulación.
Servicio y par
- Calcular el par en el peor caso de la articulación, incluidos el brazo de palanca y los efectos dinámicos, y comprobarlo frente al par máximo con margen, confirmando después por separado con el fabricante qué soportan el rotor y la disposición de rodamientos ante un choque.
- Estimar el par continuo para el ciclo de trabajo real y compararlo con el par nominal, no con el máximo. En un motor sin carcasa la respuesta depende en gran medida de la carcasa en la que se fije el estator.
- Convertir la velocidad angular requerida a rpm del motor con la tensión de bus elegida antes de comparar valores de KV.
Mecánica e integración
- Definir el apoyo del rotor: ajuste a presión sobre el eje de la articulación o una interfaz con la reductora, con excentricidad y posición axial definidas.
- Planificar la ruta térmica de forma deliberada: superficie de fijación, material de interfaz y, cuando el servicio es exigente, disipación a través de la carcasa.
- Comprobar la envolvente frente al diámetro disponible de la articulación y a la longitud del paquete; los outrunner de la serie Standard y los inrunner no son formas intercambiables ni siquiera a igual par.
- Confirmar que el equilibrio del rotor y el par de retención no perturbarán la resolución de realimentación elegida para la articulación.
- Si la articulación necesita un paso pasante para cables, verificar el diámetro interior disponible a través del par estator-rotor antes de dar por hecho que puede obtenerse de él una salida hueca.
Realimentación y accionamiento
- Comprobar si el modelo incluye sensores Hall. Las unidades RO40 y RO50 Lite se listan sin ellos, y la consecuencia es una decisión del lado del accionamiento que debe tomarse pronto.
- Ajustar los pares de polos y la velocidad máxima a la frecuencia de conmutación del accionamiento.
- Normalizar las unidades de resistencia del bobinado entre familias antes de cualquier comparación térmica, y tomar la ficha técnica vigente del fabricante como cifra de referencia.
Preguntas frecuentes
Q¿Cuál es la diferencia entre un motor sin carcasa y un actuador integrado?
Un motor sin carcasa se compone solo de estator y rotor: no incluye carcasa, eje, rodamientos, encoder ni electrónica de accionamiento. Un actuador integrado encierra esas piezas en una única unidad sellada con un eje de salida y un controlador. Se elige la opción sin carcasa cuando la propia articulación debe hacer de carcasa y de estructura de rodamientos, lo que ahorra masa y longitud axial y permite al diseñador controlar la ruta térmica y el diámetro interior; los módulos integrados se eligen cuando el esfuerzo de ingeniería debe trasladarse al software. La categoría Actuadores Robóticos reúne la alternativa integrada, y la categoría Actuadores QDD cubre la versión integrada de baja relación de la misma idea.
Q¿Tienen juego mecánico los motores sin carcasa?
No de forma inherente: en el kit no hay reductora, así que no se diseña ningún movimiento perdido. El juego mecánico aparece solo cuando se añade una reductora a la articulación y, en los engranajes planetarios de varias etapas, se acumula entre etapas. Como un motor sin carcasa suele combinarse con una etapa de reducción para alcanzar un par útil en la articulación, el presupuesto de juego mecánico del eje lo fija esa elección de reductora, no el motor. Si la articulación debe ser retroaccionable o repetible en posición, esa decisión importa más que cualquier cifra aislada de la ficha técnica del motor.
Q¿Rotor interno o rotor externo: cuál elegir?
La diferencia está en el empaquetado y la inercia, no en la calidad. Los kits de rotor interno de esta gama —la serie RI— tienden a ser más largos y de menor diámetro, con los imanes sobre un eje en el interior del estator. Las unidades de rotor externo como el RO60, el RO80 y el RO100 giran una campana alrededor del estator, lo que en general favorece un diámetro mayor y un paquete más corto. En una articulación de rotor externo la campana giratoria también soporta la carga, de modo que su inercia y su equilibrio pasan a formar parte del problema de control.
Q¿Puede un motor sin carcasa funcionar a su par máximo de forma continua?
No. El par máximo es el par de salida máximo especificado en condiciones de funcionamiento definidas y suele estar limitado por la temperatura del bobinado y los márgenes de desmagnetización de los imanes, no por la resistencia mecánica. El servicio continuo debe dimensionarse con el par nominal dentro de los límites térmicos del motor, y en un motor sin carcasa esos límites dependen de la carcasa en la que se monta y de la refrigeración que recibe, porque el kit no tiene envolvente que disipe calor. El par máximo es la cifra adecuada para transitorios de aceleración y sobrecargas breves.
Q¿Necesita un encoder un motor sin carcasa?
En una articulación robótica, sí: normalmente se requiere algún tipo de realimentación de posición, ya sea en la salida de la articulación o en el lado del motor. Lo que varía en esta gama es la dotación de sensores Hall: los modelos RO40 y RO50 Lite se listan sin sensores Hall, mientras que los modelos Standard RO60, RO80 y RO100 los incluyen. Los sensores Hall proporcionan al accionamiento información de posición del rotor para la conmutación; sin ellos, la conmutación depende de un encoder externo o de una estrategia de arranque sin sensores. Esa decisión debe tomarse antes de especificar el accionamiento.
Q¿Cuánto esfuerzo de integración exige un motor sin carcasa?
La compra ahorra la carcasa y los rodamientos, y los traslada a la tarea de diseño: la retención del rotor y su excentricidad, la selección de rodamientos, la fijación térmica y el montaje de la realimentación pasan a ser responsabilidad del integrador. Ese es el intercambio. Cuando el diseño de la articulación ya existe o la máquina debe ser lo más ligera posible en un eslabón distal, el esfuerzo suele compensarse; cuando se necesita un eje autónomo con rapidez, un módulo integrado como los de la categoría Actuadores Robóticos es el camino más corto.
Recursos oficiales
CubeMars publica un Recursos que abarca las gamas RI y RO, y cada modelo tiene una página de producto oficial con su especificación completa, plano mecánico y documentación del accionamiento; por ejemplo, la gama de motores de par sin carcasa. El fabricante sigue siendo la fuente de referencia para las convenciones de resistencia e inductancia, los valores térmicos y el firmware vigente; ToBMS mantiene la capa de descubrimiento con capacidades de búsqueda y comparación.
A dónde ir después
Si el objetivo es preseleccionar en lugar de investigar, tres herramientas de la plataforma hacen el trabajo en secuencia. Explorar la categoría completa Motores de Par sin Carcasa para ver todos los modelos y especificaciones uno junto a otro, filtrar candidatos por par, tensión y masa en Seleccionar, y después confrontarlos entre sí en Comparar Productos. Cuando la articulación deba llegar como un módulo sellado con la reductora y el accionamiento ya emparejados, la Actuadores Robóticos es la siguiente parada natural.
La versión breve: elegir la envolvente a partir de la geometría de la articulación, después el KV a partir de la tensión del bus y la velocidad requerida, luego dimensionar el par nominal frente al ciclo de servicio dentro de los límites térmicos y el par máximo frente al caso transitorio, y mantener la decisión de realimentación —sensores Hall o un encoder externo— a la vista desde el principio. Todo lo demás se deriva de esos cuatro puntos.







