
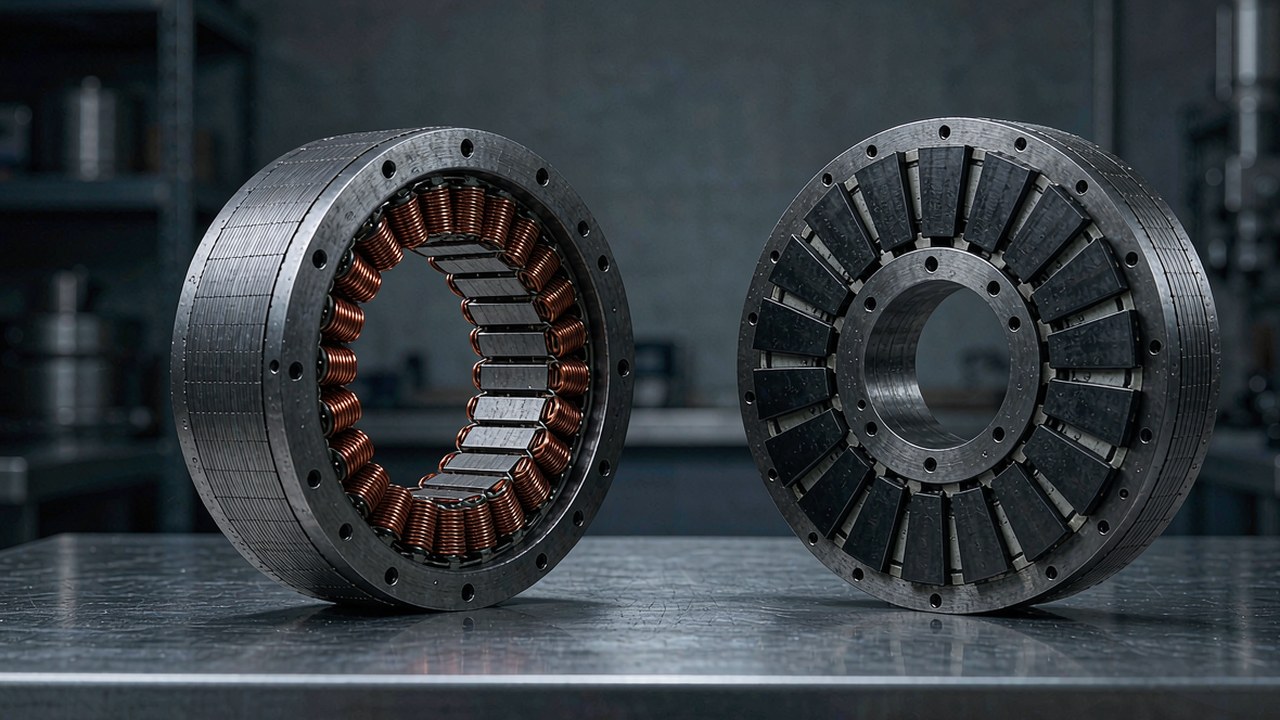
Um motor de torque sem carcaça é o que resta de um motor brushless depois de retirados carcaça, eixo, rolamentos e tampas: um estator com bobinas de cobre enroladas e um rotor que carrega os ímãs, vendidos como duas peças que o construtor da máquina integra à própria estrutura. Para articulações robóticas, essa decisão é deliberada, e não um atalho de custo — o motor passa a fazer parte da articulação, em vez de ser um objeto aparafusado a ela, e o arranjo de rolamentos, o caminho térmico e o encaminhamento de cabos são projetados em função da cinemática, em vez de herdados de uma carcaça de linha padrão.
Este guia aborda como motores sem carcaça são construídos, quais especificações realmente mudam uma decisão de projeto e como se comparam os doze modelos atualmente listados na categoria Motores de torque sem carcaça da ToBMS. Todos os números abaixo vêm dos dados de produto da ToBMS ou das especificações publicadas pelo fabricante — nenhum deles é estimado.
Resposta rápida
Um motor de torque sem carcaça é um kit de estator e rotor sem carcaça, sem eixo e sem rolamentos, adquirido para que o projetista da máquina forneça essas peças. Ele é selecionado por três razões: elimina da articulação a massa e o comprimento axial de uma carcaça de motor convencional, permite que o rotor gire nos próprios rolamentos da articulação, sem um segundo par de rolamentos no caminho de carga, e dá acesso a um furo amplo para o encaminhamento de cabos. A contrapartida é trabalho de integração — apoio de rolamentos, caminho térmico, retenção do rotor e feedback passam a fazer parte do projeto da articulação, e não de um pedido de compra.
O que há dentro de um motor de torque sem carcaça
Dois componentes, e nada mais. Tudo o que normalmente seria montado ao redor deles fica a cargo de quem integra.
O estator
O estator é um núcleo de aço laminado com enrolamentos de cobre, terminados em condutores livres ou em um bloco conector. Ele tem diâmetro externo definido e previsão de fixação — tipicamente um padrão de flange ou um ajuste por prensagem — mas nenhum invólucro. Em uma articulação robótica, o estator costuma ser fixado em uma carcaça usinada que também funciona como caminho térmico, e é por isso que superfície de montagem e material de interface importam mais aqui do que em um motor com carcaça: o limite de temperatura do enrolamento é atingido mais cedo quando o calor não tem para onde ir.
O rotor
O rotor é um cubo de aço ou alumínio que carrega os ímãs permanentes, com furo dimensionado para ajuste por prensagem no eixo da articulação ou para interface direta com a entrada do redutor. Nada o mantém no lugar além dos próprios rolamentos da articulação, de modo que excentricidade, posicionamento axial e balanceamento do rotor são responsabilidade do projetista. Erros nesses pontos aparecem como vibração, cogging e ruído de encoder, e não como uma peça que falha.
Arranjos de rotor interno e rotor externo
Dois arranjos aparecem nesta categoria. As máquinas de rotor interno — a série RI — mantêm os ímãs em um eixo dentro do estator, o que geralmente resulta em um conjunto mais longo e de menor diâmetro. As máquinas de rotor externo, como as RO60, RO80 e RO100, colocam os ímãs em uma campânula que gira ao redor do estator, o que em geral favorece um diâmetro maior, empilhamento mais curto e distribuição de inércia diferente. Nenhum dos dois é universalmente melhor; a escolha segue o envelope da articulação e quanta inércia a malha de controle consegue tolerar.
Feedback: sensores Hall ou nenhum
Kits sem carcaça raramente trazem um encoder completo, porque a resolução necessária na saída da articulação depende da articulação, e não do motor. O que varia nesta faixa é a presença de sensores de efeito Hall: os modelos RO40 e RO50 Lite são listados sem sensores Hall, enquanto os modelos RO60, RO80 e RO100 Standard os incluem. Sem sensores Hall, a comutação depende de um encoder externo ou de uma partida sem sensor, o que é perfeitamente viável, mas precisa ser previsto na configuração do drive. Esta é a especificação mais frequentemente esquecida quando um motor sem carcaça é escolhido apenas por torque e massa.
Especificações que realmente decidem a escolha
As páginas de produto de motores sem carcaça parecem compactas, mas o mesmo pequeno conjunto de números decide a maioria dos projetos.
Torque: nominal, de pico e o que cada um promete
O torque de pico é o torque máximo de saída especificado pelo fabricante em condições de operação definidas e, em um motor sem carcaça, costuma ser limitado pela temperatura do enrolamento e pelas margens de desmagnetização dos ímãs, e não pela resistência mecânica. É o valor correto para verificar picos de aceleração e transientes curtos, e o valor errado para sustentar carga ou para estimar quando algo vai quebrar — o limite mecânico do rotor e dos rolamentos da articulação precisa ser confirmado separadamente.
O torque nominal é o valor contínuo que o motor consegue sustentar dentro de seus limites térmicos em uma temperatura ambiente e condição de montagem declaradas. Em um motor sem carcaça, essas duas condições pesam mais: um estator fixado em uma carcaça de alumínio dissipa calor de forma bem diferente de um que opera em ar parado sobre uma bancada. O torque nominal publicado é um ponto de partida para uma articulação que será avaliada pelo próprio projeto de refrigeração.
KV, Ke e tensão de alimentação
KV é a constante de velocidade — a rapidez com que o motor gira por volt de acionamento aplicado — e é o número que liga a velocidade de saída exigida pela articulação à tensão do barramento. Vários modelos maiores aqui são listados com classificações em duas ou três tensões: o RI50 é especificado em 24, 36 e 48 V, com velocidades nominais e sem carga correspondentemente diferentes, de modo que o mesmo hardware cobre uma faixa de articulações conforme a arquitetura de bateria do robô. Quando um motor sem carcaça é combinado a um drive existente, KV e constante de torque determinam quanta corrente o drive precisa fornecer para um dado torque.
Corrente, resistência de enrolamento e margem térmica
As correntes nominal e de pico indicam o que o drive precisa fornecer e, junto com a resistência de enrolamento, descrevem quanto calor é gerado para um dado torque. Observe que os registros da ToBMS para esses motores não usam uma única convenção de unidade em toda a faixa — os valores de resistência entre fases dos menores modelos RI e das unidades RO maiores estão registrados em escalas diferentes —, portanto normalize antes de comparar entre famílias e trate a folha de dados do fabricante como referência para qualquer cálculo térmico.
Diâmetro, comprimento do empilhamento e massa
Em um motor sem carcaça, esses três números são as restrições de projeto, e não o resumo de marketing. O RI20 é uma unidade de 25 mm e 20 g; o RO100 mede 113.5 mm de diâmetro e pesa 710 g. Como não há carcaça, a massa informada é integralmente suportada e acelerada pela articulação — não existe invólucro para dividi-la. Em uma articulação distal, a diferença entre um kit de 60 g e um de 270 g é carregada por todos os eixos anteriores.
Folga e rigidez do sistema
Um motor sem carcaça não tem caixa de engrenagens, portanto a folga não é uma propriedade inerente ao dispositivo. Qualquer folga que a articulação apresente vem do redutor que o projetista acrescenta. Vale afirmar isso com clareza, porque desloca uma decisão importante para o início do projeto: um motor sem carcaça combinado a um estágio planetário de relação elevada pode acabar com mais movimento perdido do que um módulo integrado quasi direct drive, e essa quantidade se acumula a cada estágio de engrenagens. Quando uma articulação precisa ser retroacionável ou repetível em posição, a relação e a escolha da caixa de engrenagens importam mais do que a especificação do próprio motor.
Doze motores de torque sem carcaça comparados
A tabela cobre os kits sem carcaça atualmente listados na categoria Motores de torque sem carcaça, ordenados do mais leve ao mais pesado. Os valores de torque são os publicados pelo fabricante; as velocidades nominais referem-se à menor tensão nominal listada para cada modelo.
| Modelo | Torque nominal | Torque de pico | Tensão nominal | Dimensões | Peso |
|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 16 V | Ø25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 24 V | Ø38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 24 V | Ø46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 24 V | Ø61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 24/36/48 V | Ø60 × 23 mm | 156 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 24/36/48 V | Ø54 × 27 mm | 181 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 48 V | Ø73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 24/36/48 V | Ø76 × 24 mm | 270 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 48 V | Ø92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 24/36/48 V | Ø85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 24/36/48 V | Ø104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 48 V | Ø113.5 × 36.2 mm | 710 g |
Torque nominal e de pico, tensão de alimentação, dimensões e massa conforme publicado pelo fabricante. As velocidades nominais referem-se à menor tensão nominal listada para cada modelo e, por isso, diferem entre as famílias.
O torque de pico varia cerca de 165 vezes neste conjunto, de 0.072 Nm a 12 Nm, enquanto a massa varia aproximadamente 35 vezes. Como um kit sem carcaça não tem invólucro, essa massa conta por inteiro: é a massa rotativa e transportada com que a articulação precisa lidar, sem nada compartilhado com uma carcaça.
Observar a densidade de torque com a base declarada deixa o formato da faixa mais claro. Na extremidade menor, o RI20 oferece 1.2 Nm/kg continuamente e 3.6 Nm/kg no pico; o RO100 alcança 5.6 Nm/kg nominal e 16.9 Nm/kg de pico. A maior parte dos inrunners de faixa intermediária fica em uma banda estreita em torno de 3.5 Nm/kg nominal e de 9.9 a 10.4 Nm/kg de pico, o que sugere que a família foi projetada para um alvo térmico consistente, e não para números de destaque. A exceção é o RO100: uma unidade de rotor externo, maior e de KV baixo, que troca área ocupada pela maior densidade contínua do conjunto.
Articulações minúsculas: RI20 KV600 e RI30 KV260
Os dois menores kits são voltados a atuadores que ficam na extremidade de uma cadeia cinemática, em que a massa do motor é carregada por tudo o que está a montante.
RI20 KV600: a extremidade de 20 g da faixa
O RI20 KV600 mede Ø25 × 14.5 mm e pesa 20 g, com 0.024 Nm nominais e 0.072 Nm de torque de pico, 18 W de potência nominal e 7452 rpm nominais em 16 V. A corrente nominal é de 1.47 A e a de pico, 4.4 A, o que mantém pequenos os requisitos de driver e cabos — uma restrição relevante quando o chicote precisa passar pela própria articulação. Sua visão geral na ToBMS descreve-o como uma unidade de rotor interno ultracompacta para robôs de reabilitação, módulos de articulação e braços robóticos compactos.
O fabricante mostra a menor unidade RI acionando um conjunto articular compacto, que é a forma mais clara de avaliar se um estator de 25 mm e 0.072 Nm de pico atendem ao mecanismo em projeto.
Página do vídeo na ToBMSAssistir no YouTubeRI30 KV260: mais torque em um kit de 40 g
O RI30 KV260 acrescenta 13 mm de diâmetro e 20 g de massa e praticamente triplica os valores de torque: 0.076 Nm nominais, 0.23 Nm de pico, 33 W de potência nominal em 24 V. Opera a 4110 rpm nominais, com 1.98 A nominais e 7.72 A de corrente de pico. Sete pares de polos tanto no RI20 quanto no RI30 fazem a frequência elétrica subir rapidamente com a rotação, o que vale verificar em relação à taxa máxima de comutação do drive antes de escolher a unidade menor apenas pelo tamanho.
Uma breve demonstração em bancada do RI30 acionando uma articulação pequena. Útil para comparar a resposta de um estator de 7 pares de polos e 260 KV com a do RI20, de KV mais alto, antes de decidir por um estágio de redução.
Página do vídeo na ToBMSAssistir no YouTubeA família Lite: RO40 KV140 e RO50 KV108
Os outrunners Lite ocupam a lacuna entre as unidades RI em miniatura e os inrunners de porte médio, e são os dois modelos desta faixa listados sem sensores Hall — uma escolha de projeto que pressupõe que quem integra fornece o feedback.
RO40 KV140 Lite: 60 g com 0.6 Nm de pico
Com Ø46.3 × 13 mm e 60 g, o RO40 KV140 Lite produz 0.2 Nm nominais e 0.6 Nm de torque de pico, com 51 W de potência nominal em 24 V, operando a 2450 rpm nominais. Seu empilhamento curto mantém o comprimento axial reduzido, o que o torna atrativo em uma articulação achatada. Em sua visão geral na ToBMS, o fabricante o apresenta como um caminho para movimento direto e responsivo em articulações robóticas leves — e o acionamento direto é exatamente o regime em que a ausência de sensores Hall precisa ser resolvida no lado do drive, geralmente com um encoder de saída na articulação ou uma rotina de partida sem sensor.
Note que o nome do produto indica KV140 enquanto a constante de velocidade registrada é 141; esses dois valores convém confirmar na folha de dados atual do fabricante antes de fixar um cálculo de velocidade.
RO50 KV108 Lite: a mesma ideia, em escala maior
O RO50 KV108 Lite sobe para Ø61.7 × 14.5 mm e 105 g, com 0.3 Nm nominais e 0.9 Nm de torque de pico, 66 W de potência nominal em 24 V e 2100 rpm nominais. Seu registro na ToBMS indica 9.3 A de corrente de pico com 3.4 A nominais, e o modelo está marcado como novidade — o fabricante publicou um vídeo de apresentação dedicado a ele, incorporado abaixo.
A apresentação do fabricante para o RO50 de 105 g, mostrando o par estator e rotor e o conjunto articular a que se destina. É curto, mas é a única filmagem publicada da plataforma Lite em movimento.
Página do vídeo na ToBMSAssistir no YouTubeInrunners de porte médio: RI50, RI60 e RI70
Três modelos compartilham uma ideia de projeto: um inrunner relativamente longo e de pequeno diâmetro, com classificação multi-tensão, voltado a articulações que precisam de mais torque contínuo do que as unidades Lite, sem o diâmetro dos Standards de rotor externo.
RI50 KV100 e RI60 KV120
O RI50 KV100 é classificado com 0.58 Nm contínuos e 1.67 Nm de pico a 66 W, em um conjunto de Ø54 × 27 mm e 181 g. O RI60 KV120 é da mesma classe, com diâmetro maior e massa ligeiramente menor — 156 g, 0.57 Nm nominais e 1.63 Nm de pico a 85 W — com 14 pares de polos em vez dos 7 do RI50. Ambos são especificados em 24, 36 e 48 V com valores correspondentes de velocidade e corrente, o que os mantém utilizáveis em um robô cuja tensão de barramento ainda está sendo definida.
RI70 KV95
O RI70 KV95 leva o torque contínuo a 0.94 Nm e o de pico a 2.68 Nm a 125 W, em Ø76 × 24 mm e 270 g, com os mesmos 14 pares de polos. Sua visão geral na ToBMS é voltada a robôs com pernas, módulos de articulação e braços robóticos de precisão — projetos em que a articulação é avaliada pela suavidade sob carga, e não pela saída de pico.
Inrunners grandes e Standards de rotor externo
Acima de 350 g, as duas famílias divergem, e a escolha passa a ser de envelope, e não de classe de torque.
RI80 V2.0 KV75
O RI80 V2.0 KV75 entrega 1.45 Nm nominais e 4.1 Nm de torque de pico a 172 W, em Ø85 × 27 mm, pesando 411 g. É o segundo maior inrunner deste conjunto e é usado em hardware de campo: o fabricante publicou imagens dele acionando o robô de inspeção Gorilla MK1, incorporadas abaixo. Para uma articulação que precisa manter uma postura estática por longos períodos — uma perna de robô com pernas, um quadril de exoesqueleto —, a potência de 172 W e a arquitetura sem os 21 pares de polos (8 pares de polos neste modelo) colocam a ênfase no comportamento térmico contínuo, e não na saída de pico.
O Transgrid Gorilla MK1 usa motores sem carcaça RI80 em um robô de inspeção de rede elétrica. É a demonstração publicada mais completa do RI80 em uma máquina de campo, e não em uma bancada, o que a torna a referência a acompanhar se a articulação operará ao ar livre com regime variável.
Página do vídeo na ToBMSAssistir no YouTubeRI100 KV105
O RI100 KV105 é o maior inrunner: 1.76 Nm nominais e 4.95 Nm de torque de pico a 252 W, 13.6 A nominais e 38.6 A de corrente de pico, em Ø104 × 26 mm e 500 g. O salto na corrente de pico em relação ao RI80 é o que um enrolamento de 14 pares de polos e 105 KV exige do drive, e é o número que decide se o estágio de potência precisa mudar quando um projeto avança para esse tamanho.
RO60, RO80 e RO100 Standard
Os três Standards de rotor externo são peças de 48 V com sensores Hall, e trocam diâmetro por comprimento de empilhamento. O RO60 KV115 pesa 248 g, com 0.8 Nm nominais e 2.4 Nm de pico a 352 W; o RO80 KV105 tem 352 g, com 1.3 Nm nominais e 4 Nm de pico a 490 W; e o RO100 KV55 alcança 4 Nm nominais e 12 Nm de pico a 838 W em um corpo de 710 g e 113.5 mm. A combinação do RO100, com o KV mais baixo e a maior contagem de polos da faixa, é um projeto deliberadamente orientado a torque, e isso aparece nos valores de densidade citados acima. Em uma articulação de rotor externo, a campânula giratória carrega a carga, de modo que sua inércia e seu balanceamento passam a fazer parte do problema de controle — uma consideração que não existe nos inrunners.
Onde motores sem carcaça são usados
Na ToBMS, esses kits são agrupados em um conjunto consistente de aplicações, e a aplicação determina qual especificação predomina.
Articulações robóticas e dispositivos de interação com humanos
Módulo de junta, Braço de robô colaborativo, robôs de reabilitação, robôs humanoides e exoesqueletos estão todos representados nesta categoria. Em cada caso, a articulação é construída em torno do motor, e não o contrário, e suavidade, massa e caminho térmico importam mais do que as classificações de invólucro do próprio motor — porque não há invólucro.
Plataformas móveis e com pernas
Robôs quadrúpedes, Robô com rodas e AGVs colocam a carga sobre o torque contínuo contra a gravidade ou a resistência ao rolamento, com reversões frequentes. Um motor sem carcaça nessa função costuma operar atrás de um redutor de relação baixa, de modo que a discussão sobre folga acima se aplica diretamente.
Lista de verificação para seleção
Motores sem carcaça são especificados no início e depois se tornam estruturais, por isso vale executar estas verificações antes de congelar a geometria da articulação.
Regime e torque
- Calcule o torque no pior caso na articulação, incluindo braço de alavanca e efeitos dinâmicos, e compare-o com o torque de pico com margem — depois confirme separadamente com o fabricante o que o arranjo de rotor e rolamentos suporta em termos de choque.
- Estime o torque contínuo para o ciclo de trabalho real e compare-o ao torque nominal, e não ao de pico. Em um motor sem carcaça, a resposta depende fortemente da carcaça em que o estator é fixado.
- Converta a velocidade angular exigida em rpm do motor na tensão de barramento escolhida antes de comparar valores de KV.
Mecânica e integração
- Decida o apoio do rotor: ajuste por prensagem no eixo da articulação ou interface com o redutor, com excentricidade e posicionamento axial definidos.
- Planeje deliberadamente o caminho térmico — superfície de fixação, material de interface e, quando o regime for severo, dissipação através da carcaça.
- Verifique o envelope em relação ao diâmetro disponível e ao comprimento de empilhamento da articulação; os Standards de rotor externo e os inrunners não são formas intercambiáveis mesmo com torque igual.
- Confirme que balanceamento do rotor e cogging não comprometerão a resolução de feedback escolhida para a articulação.
- Se a articulação precisar de furo passante para cabos, verifique o furo disponível através do par estator-rotor antes de supor que dele se possa obter uma saída vazada.
Feedback e drive
- Verifique se o modelo inclui sensores Hall. As unidades RO40 e RO50 Lite são listadas sem eles, e a consequência é uma decisão do lado do drive que precisa ser tomada desde o início.
- Compatibilize pares de polos e velocidade máxima com a taxa de comutação do drive.
- Normalize as unidades de resistência de enrolamento entre as famílias antes de qualquer comparação térmica e use a folha de dados atual do fabricante como valor de referência.
Perguntas frequentes
QQual é a diferença entre um motor sem carcaça e um atuador integrado?
Um motor sem carcaça é apenas estator e rotor — sem carcaça, eixo, rolamentos, encoder ou eletrônica de acionamento. Um atuador integrado reúne essas peças em uma única unidade vedada, com eixo de saída e controlador. A opção sem carcaça é escolhida quando a própria articulação deve servir de carcaça e estrutura de rolamentos, o que economiza massa e comprimento axial e permite ao projetista controlar o caminho térmico e o furo; módulos integrados são escolhidos quando o esforço de engenharia deve migrar para o software. A categoria Atuadores robóticos reúne a alternativa integrada, e a categoria Atuadores de acionamento quase direto cobre a versão integrada de relação baixa da mesma ideia.
QMotores sem carcaça têm folga?
Não por natureza — não há caixa de engrenagens no kit, portanto nenhum movimento perdido é projetado nele. A folga aparece apenas quando um redutor é acrescentado à articulação e, em caixas planetárias de múltiplos estágios, acumula-se ao longo deles. Como um motor sem carcaça costuma ser combinado a um estágio de redução para alcançar torque útil na articulação, o orçamento de folga do eixo é definido por essa escolha de caixa de engrenagens, e não pelo motor. Se a articulação precisa ser retroacionável ou repetível em posição, essa decisão importa mais do que qualquer número isolado da folha de dados do motor.
QRotor interno ou rotor externo — qual escolher?
A diferença está na acomodação e na inércia, e não na qualidade. Os kits de rotor interno desta faixa — a série RI — tendem a ser mais longos e de menor diâmetro, com os ímãs em um eixo dentro do estator. Unidades de rotor externo, como as RO60, RO80 e RO100, giram uma campânula ao redor do estator, o que geralmente favorece diâmetro maior e empilhamento mais curto. Em uma articulação de rotor externo, a campânula giratória também carrega a carga, de modo que sua inércia e seu balanceamento passam a fazer parte do problema de controle.
QÉ possível operar um motor sem carcaça no torque de pico continuamente?
Não. O torque de pico é o torque máximo de saída especificado em condições de operação definidas e costuma ser limitado pela temperatura do enrolamento e pelas margens dos ímãs, e não pela resistência mecânica. O regime contínuo deve ser dimensionado pelo torque nominal dentro dos limites térmicos do motor — e, em um motor sem carcaça, esses limites dependem da carcaça em que ele é montado e da refrigeração que recebe, porque o kit não tem invólucro para dissipar calor. O torque de pico é o valor correto para transientes de aceleração e eventos curtos de sobrecarga.
QUm motor sem carcaça precisa de encoder?
Para uma articulação robótica, sim — normalmente é necessária alguma forma de feedback de posição, na saída da articulação ou no lado do motor. O que varia nesta faixa é a presença de sensores Hall: os modelos RO40 e RO50 Lite são listados sem sensores Hall, enquanto os modelos RO60, RO80 e RO100 Standard os incluem. Sensores Hall fornecem ao drive a informação de posição do rotor para a comutação; sem eles, a comutação depende de um encoder externo ou de uma estratégia de partida sem sensor. Essa escolha precisa ser feita antes de especificar o drive.
QQuanto esforço de integração um motor sem carcaça exige?
A compra dispensa carcaça e rolamentos e os transfere para a tarefa de projeto: retenção e excentricidade do rotor, seleção de rolamentos, fixação térmica e montagem do feedback passam a ser responsabilidade de quem integra. Essa é a troca. Quando o projeto da articulação já existe ou a máquina precisa ser o mais leve possível em um elo distal, o esforço costuma se pagar; quando é necessário um eixo autônomo com rapidez, um módulo integrado como os da categoria Atuadores robóticos é o caminho mais curto.
Recursos oficiais
A CubeMars publica um Recursos que cobre as linhas RI e RO, e cada modelo tem uma página oficial de produto com especificação completa, desenho mecânico e documentação de acionamento — por exemplo a linha de motores de torque sem carcaça. O fabricante permanece a fonte de referência para convenções de resistência e indutância, classificações térmicas e firmware atual; a ToBMS mantém a camada de descoberta pesquisável e comparável.
Próximos passos
Se o objetivo é montar uma lista de candidatos, e não pesquisar a fundo, três ferramentas da plataforma funcionam em sequência. Explore a categoria completa Motores de torque sem carcaça para ver todos os modelos e especificações lado a lado, filtre candidatos por torque, tensão e massa em Selecionar e depois coloque-os frente a frente em Comparar produtos. Quando a articulação deve chegar como módulo vedado, com redutor e drive já compatibilizados, a categoria Atuadores robóticos é o próximo passo natural.
A versão curta: escolha o envelope a partir da geometria da articulação, depois o KV a partir da tensão de barramento e da velocidade exigida, dimensione o torque nominal pelo ciclo de trabalho dentro dos limites térmicos e o torque de pico pelo caso transitório, e mantenha a decisão de feedback — sensores Hall ou encoder externo — em vista desde o início. Todo o resto decorre dessas quatro decisões.







