
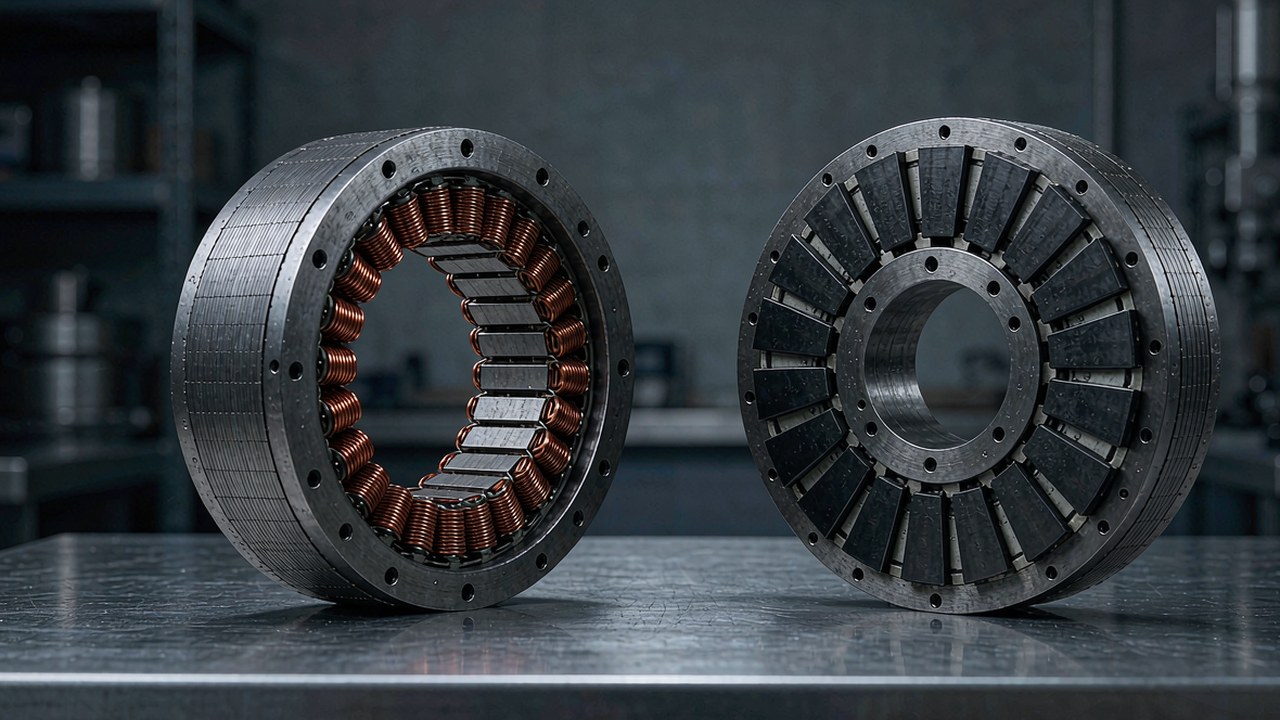
Motor torsi tanpa rangka adalah bagian yang tersisa dari motor brushless setelah rumah, poros, bantalan, dan tutup ujungnya dilepas: sebuah stator dengan kumparan tembaga yang dililit dan sebuah rotor yang membawa magnet, dijual sebagai dua bagian yang diintegrasikan oleh perakit mesin ke dalam strukturnya sendiri. Untuk sendi robot, keputusan itu diambil dengan sengaja, bukan sebagai jalan pintas biaya - motor menjadi bagian dari sendi, bukan objek yang dibaut padanya, dan susunan bantalan, jalur termal, serta jalur kabel dirancang mengikuti kinematika, bukan diwarisi dari rumah motor produksi standar.
Panduan ini membahas bagaimana motor tanpa rangka dibangun, spesifikasi mana yang benar-benar mengubah keputusan desain, dan bagaimana dua belas model yang saat ini tercantum dalam kategori Motor Torsi Frameless di ToBMS dibandingkan. Setiap angka di bawah diambil dari data produk ToBMS atau spesifikasi yang diterbitkan produsen - tidak ada yang diperkirakan.
Jawaban Singkat
Motor torsi tanpa rangka adalah kit stator dan rotor tanpa rumah, tanpa poros, dan tanpa bantalan, yang dibeli agar perancang mesin menyediakan bagian-bagian tersebut sendiri. Motor ini dipilih karena tiga alasan: menghilangkan massa dan panjang aksial rumah motor konvensional dari sendi, memungkinkan rotor berjalan pada bantalan sendi itu sendiri sehingga tidak ada pasangan bantalan kedua di jalur beban, dan memberi akses ke lubang berukuran besar untuk jalur kabel. Komprominya adalah pekerjaan integrasi - dukungan bantalan, jalur termal, penahanan rotor, dan umpan balik semuanya menjadi bagian dari desain sendi, bukan sekadar pesanan pembelian.
Apa yang ada di dalam motor torsi tanpa rangka
Dua komponen, dan tidak ada yang lain. Segala hal yang biasanya dirakit di sekelilingnya diserahkan kepada integrator.
Stator
Stator adalah inti baja berlapis dengan kumparan tembaga, yang ujungnya berakhir pada kabel lepas atau blok konektor. Stator memiliki diameter luar dan sarana pemasangan yang ditentukan - umumnya pola flensa atau pas tekan - tetapi tanpa enklosur. Pada sendi robot, stator biasanya dijepit ke dalam rumah hasil pemesinan yang sekaligus berfungsi sebagai jalur termal, itulah sebabnya permukaan pemasangan dan material antarmuka lebih penting di sini daripada pada motor berumah: batas suhu kumparan tercapai lebih cepat ketika panas tidak memiliki tempat untuk mengalir.
Rotor
Rotor adalah hub baja atau aluminium yang membawa magnet permanen, dengan lubang yang ukurannya disesuaikan untuk pas tekan pada poros sendi atau untuk antarmuka langsung dengan masukan reducer. Tidak ada yang menahannya selain bantalan sendi itu sendiri, sehingga runout, posisi aksial, dan keseimbangan rotor menjadi tanggung jawab perancang. Kesalahan pada hal tersebut muncul sebagai getaran, cogging, dan derau enkoder, bukan sebagai komponen yang rusak.
Tata letak rotor dalam dan rotor luar
Dua tata letak muncul dalam kategori ini. Mesin rotor dalam - seri RI - menempatkan magnet pada poros di dalam stator, yang biasanya menghasilkan paket lebih panjang dan berdiameter lebih kecil. Mesin rotor luar seperti RO60, RO80, dan RO100 menempatkan magnet pada bell yang berputar mengelilingi stator, yang umumnya lebih menguntungkan untuk diameter lebih besar, tumpukan lebih pendek, dan distribusi inersia yang berbeda. Tidak ada yang lebih baik secara universal; pilihannya mengikuti dimensi sendi dan seberapa besar inersia yang dapat ditoleransi oleh loop kontrol.
Umpan balik: sensor Hall atau tanpa sensor
Kit tanpa rangka jarang membawa enkoder lengkap, karena resolusi yang dibutuhkan pada keluaran sendi bergantung pada sendinya, bukan pada motornya. Yang berbeda dalam rentang ini adalah pengindraan efek Hall: model RO40 dan RO50 Lite tercantum tanpa sensor Hall, sedangkan model Standard RO60, RO80, dan RO100 menyertakannya. Tanpa sensor Hall, komutasi bergantung pada enkoder eksternal atau start-up tanpa sensor, yang sepenuhnya dapat dikerjakan namun harus direncanakan dalam konfigurasi penggerak. Inilah satu spesifikasi yang paling sering terlewat ketika motor tanpa rangka dipilih hanya berdasarkan torsi dan massa.
Spesifikasi yang benar-benar menentukan pilihan
Halaman produk tanpa rangka tampak ringkas, namun segelintir angka yang sama menentukan sebagian besar proyek.
Torsi: nominal, puncak, dan janji masing-masing
Torsi puncak adalah torsi keluaran maksimum yang ditetapkan produsen dalam kondisi operasi tertentu, dan untuk motor tanpa rangka umumnya dibatasi oleh suhu kumparan serta margin demagnetisasi magnet, bukan oleh kekuatan mekanis. Angka ini tepat untuk memeriksa puncak akselerasi dan transien singkat, dan keliru untuk menahan beban atau memperkirakan kapan sesuatu akan rusak - batas mekanis rotor serta bantalan sendi harus dikonfirmasi secara terpisah.
Torsi nominal adalah angka kontinu yang dapat ditahan motor dalam batas termalnya pada suhu ambien dan kondisi pemasangan yang dinyatakan. Pada motor tanpa rangka, kedua kondisi tersebut lebih berbobot: stator yang dijepit ke dalam rumah aluminium membuang panas dengan cara yang sangat berbeda dari stator yang berjalan di udara diam di atas bangku kerja. Torsi nominal yang diterbitkan merupakan titik awal bagi sendi yang akan dinilai berdasarkan desain pendinginannya sendiri.
KV, Ke dan tegangan suplai
KV adalah konstanta kecepatan - seberapa cepat motor berputar per volt penggerak yang diterapkan - dan angka inilah yang menghubungkan kecepatan keluaran sendi yang dibutuhkan dengan tegangan bus. Beberapa model yang lebih besar di sini tercantum dengan rating pada dua atau tiga tegangan: RI50 ditetapkan pada 24, 36, dan 48 V dengan kecepatan nominal serta kecepatan tanpa beban yang berbeda, sehingga perangkat keras yang sama mencakup berbagai sendi bergantung pada arsitektur baterai robot. Apabila motor tanpa rangka dipadankan dengan penggerak yang sudah ada, KV dan konstanta torsi menentukan berapa besar arus yang harus disuplai penggerak untuk torsi tertentu.
Arus, resistansi kumparan, dan cadangan termal
Arus nominal dan arus puncak memberi tahu penggerak apa yang harus disuplainya, dan bersama resistansi kumparan keduanya menggambarkan seberapa besar panas yang dihasilkan pada torsi tertentu. Perlu dicatat bahwa catatan ToBMS untuk motor-motor ini tidak menggunakan satu konvensi satuan di seluruh rentang - angka resistansi fasa-ke-fasa untuk model RI terkecil dan untuk unit RO yang lebih besar tercatat dalam skala yang berbeda - sehingga perlu dinormalkan sebelum membandingkan antar keluarga, dan perlakukan lembar data produsen sebagai rujukan untuk setiap perhitungan termal.
Diameter, panjang tumpukan, dan massa
Pada motor tanpa rangka, ketiga angka ini merupakan kendala desain, bukan ringkasan pemasaran. RI20 adalah unit 25 mm seberat 20 g; RO100 berukuran 113.5 mm dan berbobot 710 g. Karena tidak ada rumah, massa yang disebutkan adalah massa yang harus dibawa dan dipercepat oleh sendi secara penuh - tidak ada enklosur yang ikut menanggungnya. Untuk sendi distal, perbedaan antara kit 60 g dan 270 g ditanggung oleh setiap sumbu di hulu.
Backlash dan kekakuan sistem
Motor tanpa rangka tidak memiliki kotak roda gigi, sehingga backlash bukan sifat bawaan perangkatnya. Backlash apa pun yang muncul pada sendi berasal dari reducer yang ditambahkan perancang. Hal itu layak dinyatakan secara jelas karena menggeser keputusan penting ke hulu: motor tanpa rangka yang dipadukan dengan tahap planetary berasio tinggi dapat berakhir dengan gerak yang hilang lebih besar daripada modul quasi-direct-drive terintegrasi, dan jumlahnya terakumulasi di setiap tahap roda gigi. Apabila sendi harus dapat digerakkan balik atau memiliki keterulangan posisi, rasio dan pilihan kotak roda gigi lebih penting daripada spesifikasi motor itu sendiri.
Dua belas motor torsi tanpa rangka dibandingkan
Tabel ini mencakup kit tanpa rangka yang saat ini tercantum dalam kategori Motor Torsi Frameless, diurutkan dari paling ringan ke paling berat. Angka torsi merupakan nilai yang diterbitkan produsen; kecepatan nominal dikutip pada tegangan nominal terendah yang tercantum untuk setiap model.
| Model | Torsi Nominal | Torsi Puncak | Tegangan Nominal | Dimensi amplop | Berat |
|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 16 V | Ø25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 24 V | Ø38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 24 V | Ø46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 24 V | Ø61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 24/36/48 V | Ø60 × 23 mm | 156 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 24/36/48 V | Ø54 × 27 mm | 181 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 48 V | Ø73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 24/36/48 V | Ø76 × 24 mm | 270 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 48 V | Ø92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 24/36/48 V | Ø85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 24/36/48 V | Ø104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 48 V | Ø113.5 × 36.2 mm | 710 g |
Torsi nominal dan torsi puncak, tegangan suplai, dimensi amplop, dan massa sesuai yang diterbitkan produsen. Kecepatan nominal dikutip pada tegangan nominal terendah yang tercantum untuk setiap model, sehingga berbeda antar keluarga.
Torsi puncak mencakup rentang sekitar 165 kali lipat pada himpunan ini, dari 0.072 Nm hingga 12 Nm, sedangkan massanya mencakup sekitar 35 kali lipat. Karena kit tanpa rangka tidak membawa rumah, massa tersebut terhitung penuh: itulah massa yang berputar dan dibawa yang harus ditangani sendi, tanpa ada bagian yang ditanggung oleh enklosur.
Meninjau kepadatan torsi dengan dasar yang dinyatakan membuat bentuk rentangnya lebih jelas. Pada ujung kecil, RI20 menawarkan 1.2 Nm/kg secara kontinu dan 3.6 Nm/kg pada puncak; RO100 mencapai 5.6 Nm/kg nominal dan 16.9 Nm/kg puncak. Sebagian besar inrunner kelas menengah berada pada pita sempit sekitar 3.5 Nm/kg nominal dan 9.9 hingga 10.4 Nm/kg puncak, yang mengindikasikan keluarga ini dirancang untuk target termal yang konsisten dan bukan untuk angka yang mencolok. Pengecualiannya adalah RO100: unit rotor luar ber-KV rendah dan berukuran lebih besar yang menukar jejak dimensi dengan kepadatan kontinu tertinggi dalam himpunan ini.
Sendi mungil: RI20 KV600 dan RI30 KV260
Dua kit terkecil ditujukan untuk aktuator yang berada di ujung rantai kinematik, tempat massa motor ditanggung oleh semua komponen di hulu.
RI20 KV600: ujung 20 g dari rentang ini
Unit RI20 KV600 berukuran Ø25 × 14.5 mm dan berbobot 20 g, dengan torsi nominal 0.024 Nm dan torsi puncak 0.072 Nm, daya nominal 18 W, serta kecepatan nominal 7452 rpm pada 16 V. Arus nominalnya 1.47 A dan arus puncaknya 4.4 A, yang menjaga kebutuhan driver dan kabel tetap kecil - kendala yang relevan ketika harness harus melewati sendi itu sendiri. Ikhtisar produknya di ToBMS menggambarkannya sebagai unit rotor dalam yang sangat ringkas untuk robot rehabilitasi, modul sendi, dan lengan robotik ringkas.
Produsen memperlihatkan unit RI terkecil menggerakkan rakitan sendi yang ringkas, dan itulah cara paling jelas untuk menilai apakah stator 25 mm serta torsi puncak 0.072 Nm sesuai dengan mekanisme yang sedang dirancang.
Halaman video ToBMSTonton di YouTubeRI30 KV260: torsi lebih besar dalam kit 40 g
Unit RI30 KV260 menambah 13 mm diameter dan 20 g massa serta melipattigakan angka torsinya: 0.076 Nm nominal, 0.23 Nm puncak, daya nominal 33 W pada 24 V. Motor ini berjalan pada 4110 rpm nominal dengan arus nominal 1.98 A dan arus puncak 7.72 A. Tujuh pasang kutub pada RI20 maupun RI30 berarti frekuensi listrik naik dengan cepat seiring kecepatan, dan hal itu layak diperiksa terhadap laju komutasi maksimum penggerak sebelum unit yang lebih kecil dipilih semata-mata karena ukurannya.
Demonstrasi singkat di bangku kerja yang memperlihatkan RI30 menggerakkan sendi kecil. Berguna untuk membandingkan respons stator 7 pasang kutub ber-KV 260 dengan RI20 yang ber-KV lebih tinggi sebelum memutuskan tahap reduksi.
Halaman video ToBMSTonton di YouTubeKeluarga Lite: RO40 KV140 dan RO50 KV108
Outrunner Lite mengisi celah antara unit RI mini dan inrunner kelas menengah, dan keduanya merupakan dua model dalam rentang ini yang tercantum tanpa sensor Hall - pilihan desain yang mengasumsikan integrator menyediakan umpan baliknya.
RO40 KV140 Lite: 60 g dengan puncak 0.6 Nm
Dengan ukuran Ø46.3 × 13 mm dan bobot 60 g, RO40 KV140 Lite menghasilkan torsi nominal 0.2 Nm dan torsi puncak 0.6 Nm dengan daya nominal 51 W pada 24 V, berjalan hingga 2450 rpm nominal. Tumpukannya yang pendek menjaga panjang aksial tetap rendah, dan itulah yang membuatnya menarik pada sendi yang pipih. Dalam ikhtisar produknya di ToBMS, produsen membingkainya sebagai jalan menuju gerakan penggerak langsung yang responsif pada sendi robotik ringan - dan penggerak langsung justru merupakan wilayah tempat ketiadaan sensor Hall harus diselesaikan di sisi penggerak, biasanya dengan enkoder keluaran pada sendi atau rutinitas start-up tanpa sensor.
Perlu dicatat bahwa nama produk menyatakan KV140 sedangkan konstanta kecepatan yang tercatat adalah 141; kedua angka itu sebaiknya dikonfirmasi terhadap lembar data produsen yang terkini sebelum perhitungan kecepatan ditetapkan.
RO50 KV108 Lite: gagasan yang sama, ukuran lebih besar
Unit RO50 KV108 Lite naik ke Ø61.7 × 14.5 mm dan 105 g dengan torsi nominal 0.3 Nm dan torsi puncak 0.9 Nm, daya nominal 66 W pada 24 V, dan kecepatan nominal 2100 rpm. Catatan ToBMS-nya mencantumkan arus puncak 9.3 A pada arus nominal 3.4 A, dan model ini ditandai sebagai produk baru - produsen menerbitkan video pengenalan khusus untuknya, yang disematkan di bawah.
Pengenalan dari produsen untuk RO50 seberat 105 g, memperlihatkan pasangan stator dan rotor serta rakitan sendi yang dituju. Singkat, namun ini satu-satunya rekaman terbitan yang memperlihatkan platform Lite bergerak.
Halaman video ToBMSTonton di YouTubeInrunner kelas menengah: RI50, RI60 dan RI70
Tiga model berbagi satu gagasan desain: inrunner yang relatif panjang dan berdiameter kecil dengan rating multi-tegangan, ditujukan untuk sendi yang memerlukan torsi kontinu lebih besar daripada unit Lite tanpa harus memiliki diameter outrunner Standard.
RI50 KV100 dan RI60 KV120
Unit RI50 KV100 memiliki rating 0.58 Nm kontinu dan 1.67 Nm puncak pada 66 W, dalam paket Ø54 × 27 mm seberat 181 g. RI60 KV120 berada pada kelas yang sama dengan diameter lebih besar dan massa sedikit lebih rendah - 156 g, 0.57 Nm nominal dan 1.63 Nm puncak pada 85 W - dengan 14 pasang kutub, bukan 7 pasang seperti RI50. Keduanya ditetapkan pada 24, 36, dan 48 V dengan angka kecepatan serta arus yang sesuai, menjadikannya tetap dapat digunakan untuk robot yang tegangan busnya masih dalam penentuan.
RI70 KV95
Unit RI70 KV95 membawa torsi kontinu ke 0.94 Nm dan puncak ke 2.68 Nm pada 125 W, dalam bodi Ø76 × 24 mm seberat 270 g, dengan 14 pasang kutub yang sama. Ikhtisar produknya di ToBMS menyasar robot berkaki, modul sendi, dan lengan robotik presisi - desain tempat sendi dinilai dari kehalusannya di bawah beban dan bukan dari keluaran puncaknya.
Inrunner besar dan outrunner Standard
Di atas 350 g, kedua keluarga ini menyimpang, dan pilihannya menjadi soal dimensi amplop dan bukan kelas torsi.
RI80 V2.0 KV75
Unit RI80 V2.0 KV75 menghasilkan torsi nominal 1.45 Nm dan torsi puncak 4.1 Nm pada 172 W dalam bodi Ø85 × 27 mm, dengan bobot 411 g. Ini adalah inrunner terbesar kedua dalam himpunan ini dan digunakan pada perangkat lapangan: produsen menerbitkan rekaman yang memperlihatkannya menggerakkan robot inspeksi Gorilla MK1, yang disematkan di bawah. Untuk sendi yang harus menahan pose statis dalam waktu lama - kaki robot berkaki, pinggul eksoskeleton - rating 172 W serta arsitektur 21 pasang kutub (8 pasang kutub pada model ini) menekankan perilaku termal kontinu dan bukan keluaran puncak.
Transgrid Gorilla MK1 menggunakan motor tanpa rangka RI80 pada robot inspeksi jaringan listrik. Ini merupakan demonstrasi terbitan terlengkap mengenai RI80 pada mesin yang benar-benar digunakan di lapangan dan bukan pada dudukan bangku kerja, sehingga menjadi rujukan yang perlu diperhatikan apabila sendi akan beroperasi di luar ruangan dengan tugas yang bervariasi.
Halaman video ToBMSTonton di YouTubeRI100 KV105
Unit RI100 KV105 adalah inrunner terbesar: torsi nominal 1.76 Nm dan torsi puncak 4.95 Nm pada 252 W, arus nominal 13.6 A dan arus puncak 38.6 A, dalam bodi Ø104 × 26 mm seberat 500 g. Lonjakan arus puncak dibandingkan RI80 adalah apa yang diminta oleh kumparan 14 pasang kutub ber-KV 105 kepada penggerak, dan itulah angka yang menentukan apakah tahap daya harus diganti ketika sebuah desain naik ke ukuran ini.
RO60, RO80 dan RO100 Standard
Ketiga outrunner Standard seluruhnya merupakan komponen 48 V dengan sensor Hall, dan ketiganya menukar diameter dengan panjang tumpukan. RO60 KV115 berbobot 248 g dengan torsi nominal 0.8 Nm dan torsi puncak 2.4 Nm pada 352 W; RO80 KV105 berbobot 352 g dengan torsi nominal 1.3 Nm dan torsi puncak 4 Nm pada 490 W; dan RO100 KV55 mencapai torsi nominal 4 Nm serta torsi puncak 12 Nm pada 838 W dalam bodi 710 g berukuran 113.5 mm. Kombinasi KV terendah dan jumlah kutub tertinggi pada RO100 merupakan desain yang sengaja mengutamakan torsi, dan hal itu terlihat pada angka kepadatan yang dikutip di atas. Pada sendi rotor luar, bell yang berputar itu membawa beban, sehingga inersia dan keseimbangannya menjadi bagian dari persoalan kontrol - pertimbangan yang tidak ada pada inrunner.
Di mana motor tanpa rangka digunakan
Di ToBMS, kit ini dikelompokkan terhadap sekumpulan aplikasi yang konsisten, dan aplikasinya menentukan spesifikasi mana yang dominan.
Sendi robot dan perangkat interaksi manusia
Modul sendi, lengan robot kolaboratif, robot rehabilitasi, robot humanoid dan eksoskeleton semuanya terwakili dalam kategori ini. Pada setiap kasus, sendi dibangun mengelilingi motor dan bukan sebaliknya, serta kehalusan, massa, dan jalur termal lebih penting daripada rating enklosur motor itu sendiri - karena enklosurnya tidak ada.
Platform bergerak dan berkaki
Robot Berkaki Empat, robot beroda dan AGV menumpukan tuntutan pada torsi kontinu melawan gravitasi atau hambatan gelinding, dengan pembalikan arah yang sering. Motor tanpa rangka pada peran ini biasanya berada di belakang reducer berasio rendah, sehingga pembahasan backlash di atas berlaku langsung.
Daftar periksa pemilihan
Motor tanpa rangka ditetapkan pada tahap awal lalu menjadi bagian struktural, sehingga pemeriksaan berikut layak dijalankan sebelum geometri sendi dikunci.
Tugas dan torsi
- Hitung torsi kondisi terburuk pada sendi termasuk panjang tuas dan efek dinamis, lalu periksa terhadap torsi puncak dengan margin - kemudian konfirmasikan secara terpisah kepada produsen apa yang dapat ditahan oleh susunan rotor dan bantalan terhadap kejutan.
- Estimasi torsi kontinu untuk siklus kerja yang sebenarnya dan bandingkan dengan torsi nominal, bukan torsi puncak. Pada motor tanpa rangka, jawabannya sangat bergantung pada rumah tempat stator dijepit.
- Konversikan kecepatan sudut yang dibutuhkan menjadi rpm motor pada tegangan bus yang dipilih sebelum membandingkan nilai KV.
Mekanika dan integrasi
- Tentukan dukungan rotor: pas tekan pada poros sendi atau antarmuka ke reducer, dengan runout dan posisi aksial yang ditentukan.
- Rencanakan jalur termal secara sengaja - permukaan penjepit, material antarmuka, dan bila tugasnya berat, pembuangan panas melalui rumah.
- Periksa dimensi amplop terhadap diameter dan panjang tumpukan yang tersedia pada sendi; outrunner Standard dan inrunner bukan bentuk yang dapat saling dipertukarkan meski torsinya sama.
- Pastikan keseimbangan rotor dan cogging tidak mengganggu resolusi umpan balik yang dipilih untuk sendi.
- Apabila sendi memerlukan lubang tembus untuk kabel, verifikasi lubang yang tersedia melalui pasangan stator-rotor sebelum mengasumsikan keluaran berongga dapat dihasilkan darinya.
Umpan balik dan penggerak
- Periksa apakah model menyertakan sensor Hall. Unit RO40 dan RO50 Lite tercantum tanpanya, dan konsekuensinya adalah keputusan di sisi penggerak yang harus diambil sejak awal.
- Padankan jumlah pasang kutub dan kecepatan maksimum terhadap laju komutasi penggerak.
- Normalkan satuan resistansi kumparan antar keluarga sebelum melakukan perbandingan termal apa pun, dan gunakan lembar data produsen yang terkini sebagai angka rujukan.
Pertanyaan yang sering diajukan
PApa perbedaan antara motor tanpa rangka dan aktuator terintegrasi?
Motor tanpa rangka hanya terdiri dari stator dan rotor - tanpa rumah, poros, bantalan, enkoder, maupun elektronik penggerak. Aktuator terintegrasi menutup bagian-bagian tersebut dalam satu unit tersegel dengan poros keluaran dan pengendali. Motor tanpa rangka dipilih ketika sendi itu sendiri harus berfungsi sebagai rumah dan struktur bantalan, yang menghemat massa serta panjang aksial dan memungkinkan perancang mengendalikan jalur termal serta lubang tembus; modul terintegrasi dipilih ketika upaya rekayasa sebaiknya dipindahkan ke perangkat lunak. Kategori Aktuator Robotik memuat alternatif terintegrasinya, dan kategori Aktuator QDD mencakup versi terintegrasi berasio rendah dari gagasan yang sama.
PApakah motor tanpa rangka memiliki backlash?
Secara bawaan tidak - tidak ada kotak roda gigi dalam kit tersebut, sehingga tidak ada gerak hilang yang dirancang di dalamnya. Backlash hanya muncul ketika reducer ditambahkan ke sendi, dan pada kotak roda gigi planet bertingkat nilainya terakumulasi antar tahap. Karena motor tanpa rangka sering dipadukan dengan tahap reduksi untuk mencapai torsi sendi yang berguna, anggaran backlash untuk sumbu tersebut ditentukan oleh pilihan kotak roda gigi itu, bukan oleh motornya. Apabila sendi harus dapat digerakkan balik atau memiliki keterulangan posisi, keputusan itu lebih penting daripada angka mana pun pada lembar data motor.
PRotor dalam atau rotor luar - mana yang sebaiknya dipilih?
Perbedaannya terletak pada penataan dan inersia, bukan pada kualitas. Kit rotor dalam dalam rentang ini - seri RI - cenderung lebih panjang dan berdiameter lebih kecil, dengan magnet pada poros di dalam stator. Unit rotor luar seperti RO60, RO80, dan RO100 memutar bell di sekeliling stator, yang umumnya lebih menguntungkan untuk diameter lebih besar dan tumpukan lebih pendek. Pada sendi rotor luar, bell yang berputar juga membawa beban, sehingga inersia dan keseimbangannya menjadi bagian dari persoalan kontrol.
PDapatkah motor tanpa rangka dijalankan pada torsi puncaknya secara kontinu?
Tidak. Torsi puncak adalah torsi keluaran maksimum yang ditetapkan dalam kondisi operasi tertentu dan umumnya dibatasi oleh suhu kumparan serta margin magnet, bukan oleh kekuatan mekanis. Tugas kontinu harus ditetapkan ukurannya terhadap torsi nominal dalam batas termal motor - dan pada motor tanpa rangka, batas tersebut bergantung pada rumah tempat motor dipasang dan pendinginan yang diterimanya, karena kit tersebut tidak memiliki enklosur untuk membuang panas. Torsi puncak adalah angka yang tepat untuk transien akselerasi dan peristiwa beban lebih yang singkat.
PApakah motor tanpa rangka memerlukan enkoder?
Untuk sendi robot, ya - umpan balik posisi dalam suatu bentuk biasanya diperlukan, baik pada keluaran sendi maupun di sisi motor. Yang berbeda dalam rentang ini adalah penyediaan sensor Hall: model RO40 dan RO50 Lite tercantum tanpa sensor Hall, sedangkan model Standard RO60, RO80, dan RO100 menyertakannya. Sensor Hall memberi penggerak informasi posisi rotor untuk komutasi; tanpanya, komutasi bergantung pada enkoder eksternal atau strategi start-up tanpa sensor. Pilihan itu harus ditetapkan sebelum penggerak ditentukan.
PBerapa besar upaya integrasi yang dibutuhkan motor tanpa rangka?
Pembeliannya menghemat rumah dan bantalan, lalu menambahkannya ke tugas desain: penahanan serta runout rotor, pemilihan bantalan, penjepitan termal, dan pemasangan umpan balik semuanya menjadi tanggung jawab integrator. Itulah komprominya. Apabila desain sendi sudah ada atau mesin harus seringan mungkin pada sambungan distal, upaya tersebut biasanya sepadan; apabila sumbu mandiri dibutuhkan dengan cepat, modul terintegrasi seperti yang ada di kategori Aktuator Robotik merupakan jalur yang lebih singkat.
Sumber daya resmi
CubeMars menerbitkan informasi produk lengkap yang mencakup jajaran RI dan RO, dan setiap model memiliki halaman produk resmi dengan spesifikasi lengkap, gambar teknik mekanis, serta dokumentasi penggerak - misalnya jajaran motor torsi tanpa rangka. Produsen tetap menjadi sumber rujukan utama untuk konvensi resistansi dan induktansi, rating termal, serta firmware terkini; ToBMS menjaga lapisan penelusuran tetap dapat dicari dan dibandingkan.
Langkah selanjutnya
Apabila tujuannya menyusun daftar pendek dan bukan meneliti, tiga alat di platform ini bekerja secara berurutan. Telusuri seluruh kategori Motor Torsi Frameless untuk melihat setiap model dan spesifikasi secara berdampingan, saring kandidat berdasarkan torsi, tegangan, dan massa di Seleksi, lalu bandingkan satu sama lain di Perbandingan Produk. Apabila sendi sebaiknya tiba sebagai modul tersegel dengan reducer dan penggerak yang sudah dipadankan, kategori Aktuator Robotik adalah tujuan berikutnya yang wajar.
Ringkasnya: pilih dimensi amplop dari geometri sendi, lalu KV dari tegangan bus dan kecepatan yang dibutuhkan, lalu tetapkan ukuran torsi nominal terhadap siklus kerja dalam batas termal serta torsi puncak terhadap kasus transien, dan jagalah keputusan umpan balik - sensor Hall atau enkoder eksternal - tetap terlihat sejak awal. Selebihnya mengikuti keempat hal tersebut.







