
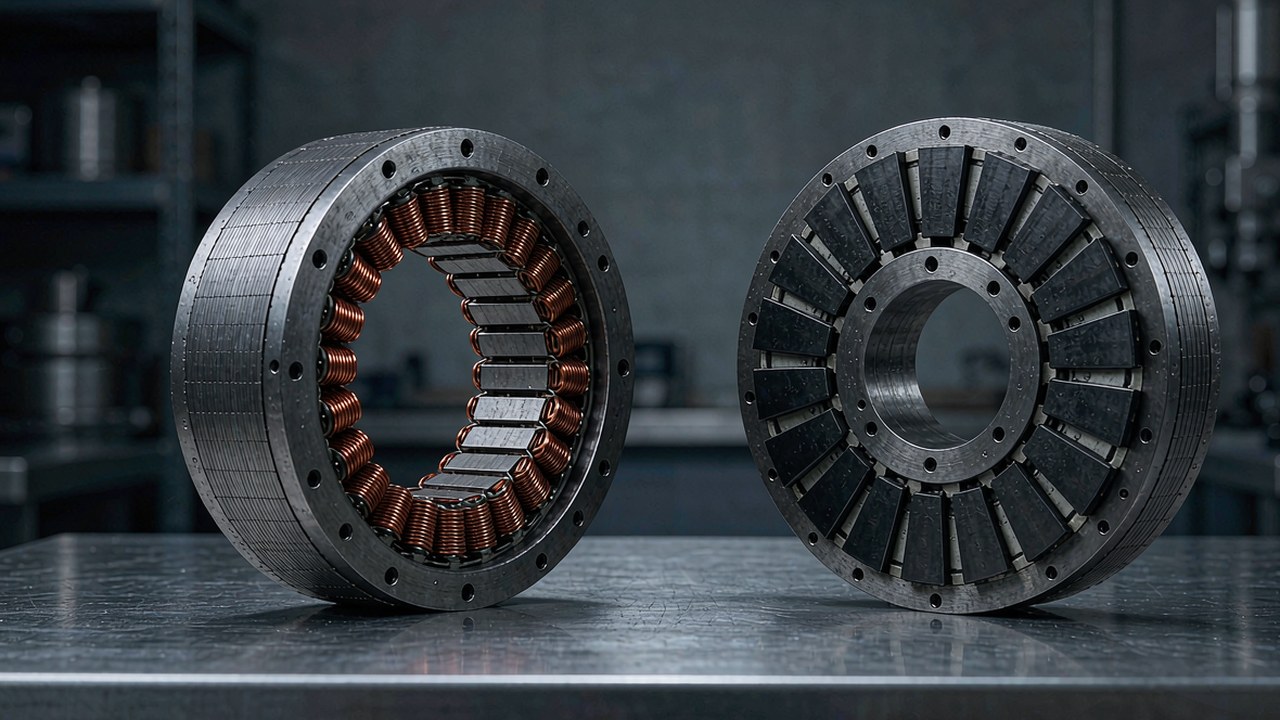
มอเตอร์แรงบิดไร้เฟรมคือสิ่งที่เหลืออยู่ของมอเตอร์ไร้แปรงถ่านหลังจากถอดเรือน เพลา ตลับลูกปืน และฝาปิดออก นั่นคือ stator ที่มีขดลวดทองแดงพันอยู่และ rotor ที่แบกแม่เหล็ก ขายเป็นสองชิ้นส่วนให้ผู้สร้างเครื่องจักรผสานเข้ากับโครงสร้างของตนเอง สำหรับข้อต่อหุ่นยนต์ การตัดสินใจนี้เป็นเจตนา ไม่ใช่ทางลัดเพื่อลดต้นทุน มอเตอร์กลายเป็นส่วนหนึ่งของข้อต่อ แทนที่จะเป็นวัตถุที่ยึดติดเข้าไป และการจัดวางตลับลูกปืน เส้นทางความร้อน และการเดินสาย ถูกออกแบบตามจลนศาสตร์ แทนที่จะสืบทอดมาจากเรือนหุ้มสำเร็จรูป
คู่มือนี้ครอบคลุมว่ามอเตอร์ไร้เฟรมสร้างขึ้นอย่างไร ข้อกำหนดใดที่เปลี่ยนการตัดสินใจออกแบบจริง และมอเตอร์สิบสองรุ่นที่ปัจจุบันอยู่ในหมวดหมู่มอเตอร์แรงบิดไร้เฟรม ของ ToBMS เปรียบเทียบกันอย่างไร ตัวเลขทุกตัวด้านล่างนำมาจากข้อมูลผลิตภัณฑ์ของ ToBMS หรือข้อกำหนดที่ผู้ผลิตเผยแพร่ ไม่มีตัวเลขใดเป็นการประเมิน
คำตอบแบบรวบรัด
มอเตอร์แรงบิดไร้เฟรมคือชุด stator และ rotor ที่ไม่มีเรือน ไม่มีเพลา และไม่มีตลับลูกปืน ซื้อมาเพื่อให้นักออกแบบเครื่องจักรจัดหาชิ้นส่วนเหล่านั้นเอง เลือกใช้ด้วยเหตุผลสามข้อ: ขจัดมวลและความยาวตามแนวแกนของเรือนมอเตอร์ทั่วไปออกจากข้อต่อ ทำให้ rotor หมุนบนตลับลูกปืนของข้อต่อเอง จึงไม่มีตลับลูกปืนชุดที่สองในเส้นทางโหลด และเปิดให้ใช้รูขนาดใหญ่สำหรับการเดินสาย สิ่งที่ต้องแลกคืองานผสานรวม ทั้งการรองรับตลับลูกปืน เส้นทางความร้อน การยึด rotor และการป้อนกลับ ล้วนกลายเป็นส่วนหนึ่งของการออกแบบข้อต่อ ไม่ใช่แค่รายการสั่งซื้อ
ภายในมอเตอร์แรงบิดไร้เฟรมมีอะไร
สองส่วนประกอบ และไม่มีอย่างอื่น ทุกสิ่งที่จะถูกประกอบอยู่รอบ ๆ กันนั้นถูกปล่อยให้เป็นงานของผู้ผสานรวม
Stator
Stator เป็นแกนเหล็กแผ่นซ้อนพร้อมขดลวดทองแดง ออกแบบให้มีเส้นผ่านศูนย์กลางภายนอกและช่องทางยึดที่กำหนดไว้ ซึ่งมักเป็นรูปแบบหน้าแปลนหรือการอัดแน่นพอดี แต่ไม่มีเปลือกหุ้ม ในข้อต่อหุ่นยนต์ stator มักถูกยึดด้วยการหนีบเข้าในเรือนกลึงที่ทำหน้าที่เป็นเส้นทางความร้อนไปด้วย ซึ่งเป็นเหตุผลว่าทำไมพื้นผิวติดตั้งและวัสดุประสานจึงสำคัญกว่าบนมอเตอร์มีเรือน: ขีดจำกัดอุณหภูมิขดลวดจะไปถึงเร็วกว่าเมื่อความร้อนไม่มีที่ระบาย
Rotor
Rotor เป็นดุมเหล็กหรืออะลูมิเนียมที่แบกแม่เหล็กถาวร พร้อมรูที่กำหนดขนาดไว้สำหรับการอัดแน่นพอดีกับเพลาข้อต่อ หรือสำหรับต่อเข้ากับอินพุตของชุดลดรอบโดยตรง ไม่มีสิ่งใดยึดมันไว้เลยนอกจากตลับลูกปืนของข้อต่อเอง ความเบี้ยวของศูนย์ ตำแหน่งตามแนวแกน และความสมดุลของ rotor จึงเป็นความรับผิดชอบของผู้ออกแบบ การทำผิดพลาดในจุดนี้จะปรากฏเป็นความสั่นสะเทือน แรงบิดกระตุก และสัญญาณรบกวนของ encoder ไม่ใช่เป็นชิ้นส่วนที่เสีย
การจัดวางแบบ inner rotor และ outer rotor
หมวดนี้มีการจัดวางสองแบบ เครื่องแบบ inner-rotor ได้แก่ซีรีส์ RI วางแม่เหล็กไว้บนเพลาภายใน stator ซึ่งมักให้แพ็กเกจที่ยาวกว่าและเส้นผ่านศูนย์กลางเล็กกว่า ส่วนเครื่องแบบ outer-rotor อย่าง RO60, RO80 และ RO100 วางแม่เหล็กบนกระดิ่งที่หมุนรอบ stator ซึ่งมักเอื้อต่อเส้นผ่านศูนย์กลางที่ใหญ่กว่า ชุดซ้อนที่สั้นกว่า และการกระจายความเฉื่อยที่ต่างออกไป ไม่มีแบบใดดีกว่าโดยสากล การเลือกขึ้นอยู่กับขนาดของข้อต่อและความเฉื่อยที่ลูปควบคุมรับได้
การป้อนกลับ: Hall sensor หรือไม่มี
ชุดไร้เฟรมไม่ค่อยมี encoder ครบชุด เพราะความละเอียดที่ต้องการที่เอาต์พุตของข้อต่อขึ้นอยู่กับข้อต่อ ไม่ใช่มอเตอร์ สิ่งที่แตกต่างกันในช่วงนี้คือการตรวจจับด้วย Hall effect: รุ่น RO40 และ RO50 Lite ระบุว่าไม่มี Hall sensor ขณะที่รุ่น RO60, RO80 และ RO100 Standard มีติดตั้งมาให้ หากไม่มี Hall sensor การคอมมิวเทชันต้องพึ่ง encoder ภายนอกหรือการสตาร์ตแบบ sensorless ซึ่งทำได้ทั้งหมด แต่ต้องวางแผนไว้ในการตั้งค่าไดรฟ์ นี่เป็นข้อกำหนดเดียวที่ถูกละเลยบ่อยที่สุดเมื่อเลือกมอเตอร์ไร้เฟรมจากแรงบิดและมวลเพียงอย่างเดียว
ข้อกำหนดที่ตัดสินการเลือกจริง ๆ
หน้าผลิตภัณฑ์ของมอเตอร์ไร้เฟรมดูกระชับ แต่ตัวเลขเพียงไม่กี่ตัวก็ตัดสินโครงการส่วนใหญ่
แรงบิด: พิกัด สูงสุด และสิ่งที่แต่ละค่าสัญญา
แรงบิดสูงสุดคือแรงบิดขาออกสูงสุดที่ผู้ผลิตระบุภายใต้สภาวะการทำงานที่กำหนด และสำหรับมอเตอร์ไร้เฟรมมักถูกจำกัดด้วยอุณหภูมิขดลวดและระยะเผื่อการสูญเสียสภาพแม่เหล็กมากกว่าความแข็งแรงทางกล เป็นตัวเลขที่เหมาะสำหรับตรวจสอบจุดสูงสุดของการเร่งความเร็วและสภาวะชั่วขณะสั้น ๆ และเป็นตัวเลขที่ไม่เหมาะสำหรับการคงโหลดหรือการประเมินว่าเมื่อใดจะเสียหาย เพราะขีดจำกัดทางกลของ rotor และตลับลูกปืนของข้อต่อต้องยืนยันแยกต่างหาก
แรงบิดพิกัดคือค่าต่อเนื่องที่มอเตอร์รักษาไว้ได้ภายในขีดจำกัดทางความร้อนที่อุณหภูมิแวดล้อมและสภาวะการติดตั้งที่ระบุ บนมอเตอร์ไร้เฟรม สองเงื่อนไขนี้มีน้ำหนักมากขึ้น: stator ที่ถูกหนีบเข้าในเรือนอะลูมิเนียมระบายความร้อนต่างจากตัวที่ทำงานในอากาศนิ่งบนแท่นอย่างมาก แรงบิดพิกัดที่เผยแพร่จึงเป็นจุดเริ่มต้นสำหรับข้อต่อที่จะถูกตัดสินจากดีไซน์การระบายความร้อนของตัวเอง
KV, Ke และแรงดันไฟฟ้าจ่าย
KV คือค่าคงที่ความเร็ว นั่นคือมอเตอร์หมุนเร็วเพียงใดต่อโวลต์ของไดรฟ์ที่จ่าย และเป็นตัวเลขที่เชื่อมความเร็วขาออกที่ข้อต่อต้องการเข้ากับแรงดันบัส หลายรุ่นที่ใหญ่กว่าในที่นี้ระบุพิกัดที่สองหรือสามระดับแรงดัน: RI50 ระบุที่ 24, 36 และ 48 V พร้อมความเร็วพิกัดและความเร็วไม่มีโหลดที่ต่างกันตามนั้น ฮาร์ดแวร์เดียวกันจึงครอบคลุมข้อต่อได้หลายแบบตามสถาปัตยกรรมแบตเตอรี่ของหุ่นยนต์ ในกรณีที่จับคู่มอเตอร์ไร้เฟรมกับไดรฟ์ที่มีอยู่แล้ว KV และค่าคงที่แรงบิดเป็นตัวกำหนดว่าไดรฟ์ต้องจ่ายกระแสเท่าใดสำหรับแรงบิดหนึ่งค่า
กระแส ความต้านทานขดลวด และระยะเผื่อความร้อน
กระแสพิกัดและกระแสสูงสุดบอกไดรฟ์ว่าต้องจ่ายเท่าใด และร่วมกับความต้านทานขดลวดก็อธิบายว่ามีความร้อนเกิดขึ้นมากเพียงใดที่แรงบิดหนึ่งค่า โปรดทราบว่าบันทึกของ ToBMS สำหรับมอเตอร์เหล่านี้ไม่ได้ใช้หน่วยเดียวกันตลอดช่วง โดยตัวเลขความต้านทานระหว่างเฟสของรุ่น RI ขนาดเล็กสุดและของหน่วย RO ขนาดใหญ่ถูกบันทึกในสเกลที่ต่างกัน จึงควรปรับให้เป็นหน่วยเดียวกันก่อนเปรียบเทียบข้ามตระกูล และใช้เอกสารข้อมูลของผู้ผลิตเป็นแหล่งอ้างอิงสำหรับการคำนวณทางความร้อนใด ๆ
เส้นผ่านศูนย์กลาง ความยาวชุดซ้อน และมวล
บนมอเตอร์ไร้เฟรม ตัวเลขสามตัวนี้เป็นข้อจำกัดในการออกแบบ ไม่ใช่บทสรุปทางการตลาด RI20 เป็นหน่วยขนาด 25 mm น้ำหนัก 20 g ส่วน RO100 วัดได้ 113.5 mm และหนัก 710 g เนื่องจากไม่มีเรือนหุ้ม มวลที่ระบุจึงเป็นมวลที่ข้อต่อต้องแบกและเร่งให้ได้ทั้งหมด โดยไม่มีเปลือกหุ้มมาช่วยแบ่ง สำหรับข้อต่อปลายทาง ความต่างระหว่างชุด 60 g กับ 270 g ถูกแบกโดยแกนต้นทางทุกตัว
ค่าแบ็คแลชและความแข็งเกร็งของระบบ
มอเตอร์ไร้เฟรมไม่มีชุดเกียร์ ค่าแบ็คแลชจึงไม่ใช่คุณสมบัติที่มีมาในตัวอุปกรณ์ ค่าแบ็คแลชใดที่ข้อต่อแสดงออกมาจะมาจากชุดลดรอบที่ผู้ออกแบบเพิ่มเข้าไป เรื่องนี้ควรกล่าวให้ชัดเพราะมันเลื่อนการตัดสินใจสำคัญขึ้นไปต้นทาง: มอเตอร์ไร้เฟรมที่รวมกับขั้น planetary อัตราทดสูงอาจมีช่วงการเคลื่อนที่ที่สูญหายมากกว่าโมดูล QDD แบบผสานรวม และปริมาณนั้นสะสมข้ามทุกขั้นของเกียร์ ในกรณีที่ข้อต่อต้องขับย้อนกลับได้หรือทำซ้ำตำแหน่งได้ อัตราทดและทางเลือกของชุดเกียร์สำคัญกว่าข้อกำหนดของมอเตอร์เอง
เปรียบเทียบมอเตอร์แรงบิดไร้เฟรมสิบสองรุ่น
ตารางนี้ครอบคลุมชุดไร้เฟรมที่ปัจจุบันอยู่ในหมวดหมู่มอเตอร์แรงบิดไร้เฟรม เรียงจากเบาไปหนัก ตัวเลขแรงบิดเป็นค่าที่ผู้ผลิตเผยแพร่ ส่วนความเร็วพิกัดระบุที่แรงดันไฟฟ้าพิกัดต่ำสุดที่ระบุไว้สำหรับแต่ละรุ่น
| รุ่น | แรงบิดพิกัด | แรงบิดสูงสุด | แรงดันไฟฟ้าพิกัด | ขนาด | น้ำหนัก |
|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 16 V | Ø25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 24 V | Ø38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 24 V | Ø46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 24 V | Ø61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 24/36/48 V | Ø60 × 23 mm | 156 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 24/36/48 V | Ø54 × 27 mm | 181 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 48 V | Ø73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 24/36/48 V | Ø76 × 24 mm | 270 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 48 V | Ø92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 24/36/48 V | Ø85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 24/36/48 V | Ø104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 48 V | Ø113.5 × 36.2 mm | 710 g |
แรงบิดพิกัดและแรงบิดสูงสุด, แรงดันไฟฟ้าจ่าย, ขนาด และมวล ตามที่ผู้ผลิตเผยแพร่ ความเร็วพิกัดระบุที่แรงดันไฟฟ้าพิกัดต่ำสุดที่ระบุไว้สำหรับแต่ละรุ่น จึงแตกต่างกันระหว่างตระกูล
แรงบิดสูงสุดกระจายกว้างราว 165 เท่าในชุดนี้ จาก 0.072 Nm ถึง 12 Nm ขณะที่มวลกระจายกว้างราว 35 เท่า เนื่องจากชุดไร้เฟรมไม่มีเรือนหุ้ม มวลนั้นจึงนับรวมเต็มจำนวน: เป็นมวลที่หมุนและมวลที่ต้องแบกซึ่งข้อต่อต้องจัดการ โดยไม่มีเปลือกหุ้มมาช่วยหักลบ
การดูความหนาแน่นของแรงบิดโดยระบุฐานให้ชัดทำให้รูปทรงของช่วงชัดเจนขึ้น ที่ปลายเล็ก RI20 ให้ 1.2 Nm/kg ต่อเนื่องและ 3.6 Nm/kg ที่แรงบิดสูงสุด ส่วน RO100 ไปถึง 5.6 Nm/kg พิกัด และ 16.9 Nm/kg สูงสุด รุ่น inrunner ช่วงกลางส่วนใหญ่อยู่ในแถบแคบราว 3.5 Nm/kg พิกัด และ 9.9 ถึง 10.4 Nm/kg สูงสุด ซึ่งบ่งชี้ว่าตระกูลนี้ถูกออกแบบตามเป้าทางความร้อนที่สม่ำเสมอ มากกว่าตามตัวเลขที่ใช้พาดหัวข่าว ตัวที่แตกต่างคือ RO100: หน่วย outer-rotor ขนาดใหญ่ KV ต่ำ ที่แลกพื้นที่ติดตั้งกับความหนาแน่นต่อเนื่องสูงสุดในชุดนี้
ข้อต่อขนาดจิ๋ว: RI20 KV600 และ RI30 KV260
ชุดที่เล็กที่สุดสองชุดมุ่งเป้าไปที่แอคชูเอเตอร์ที่อยู่ปลายของโซ่จลนศาสตร์ ซึ่งมวลของมอเตอร์ถูกแบกโดยทุกสิ่งทางต้นทาง
RI20 KV600: ปลายที่ 20 g ของช่วง
มอเตอร์ RI20 KV600 วัดได้ Ø25 × 14.5 mm และหนัก 20 g ด้วยแรงบิดพิกัด 0.024 Nm และแรงบิดสูงสุด 0.072 Nm กำลังพิกัด 18 W และความเร็วพิกัด 7452 rpm ที่ 16 V กระแสพิกัด 1.47 A และกระแสสูงสุด 4.4 A ซึ่งทำให้ข้อกำหนดของไดรเวอร์และสายเคเบิลต่ำ ซึ่งเป็นข้อจำกัดที่เกี่ยวข้องเมื่อชุดสายต้องลอดผ่านตัวข้อต่อ ภาพรวมบน ToBMS อธิบายว่าเป็นหน่วย inner-rotor ขนาดเล็กพิเศษสำหรับหุ่นยนต์ฟื้นฟู โมดูลข้อต่อ และแขนหุ่นยนต์ขนาดกะทัดรัด
ผู้ผลิตแสดงหน่วย RI ที่เล็กที่สุดขับชุดข้อต่อขนาดกะทัดรัด ซึ่งเป็นวิธีที่ชัดเจนที่สุดในการตัดสินว่า stator 25 mm และแรงบิดสูงสุด 0.072 Nm เหมาะกับกลไกที่กำลังออกแบบหรือไม่
หน้าวิดีโอบน ToBMSรับชมบน YouTubeRI30 KV260: แรงบิดมากขึ้นในชุด 40 g
มอเตอร์ RI30 KV260 เพิ่มเส้นผ่านศูนย์กลาง 13 mm และมวล 20 g และเพิ่มตัวเลขแรงบิดเป็นราวสามเท่า: แรงบิดพิกัด 0.076 Nm แรงบิดสูงสุด 0.23 Nm กำลังพิกัด 33 W ที่ 24 V ทำงานที่ความเร็วพิกัด 4110 rpm ด้วยกระแสพิกัด 1.98 A และกระแสสูงสุด 7.72 A การมีคู่ขั้วเจ็ดคู่ทั้งใน RI20 และ RI30 หมายความว่าความถี่ทางไฟฟ้าเพิ่มขึ้นอย่างรวดเร็วตามความเร็ว ซึ่งควรตรวจเทียบกับอัตราการคอมมิวเทชันสูงสุดของไดรฟ์ก่อนเลือกหน่วยที่เล็กกว่าเพราะขนาดเพียงอย่างเดียว
การสาธิตบนแท่นสั้น ๆ ของ RI30 ที่ขับข้อต่อขนาดเล็ก มีประโยชน์สำหรับเปรียบเทียบการตอบสนองของ stator 260 KV แบบ 7 คู่ขั้ว กับ RI20 ที่ KV สูงกว่า ก่อนตัดสินใจเลือกขั้นลดรอบ
หน้าวิดีโอบน ToBMSรับชมบน YouTubeตระกูล Lite: RO40 KV140 และ RO50 KV108
outrunner ตระกูล Lite อยู่ในช่องว่างระหว่างหน่วย RI ขนาดจิ๋วกับ inrunner ขนาดกลาง และเป็นสองรุ่นในช่วงนี้ที่ระบุว่าไม่มี Hall sensor ซึ่งเป็นการเลือกโดยเจตนาที่ถือว่าผู้ผสานรวมจะจัดหาการป้อนกลับเอง
RO40 KV140 Lite: 60 g พร้อมแรงบิดสูงสุด 0.6 Nm
ที่ Ø46.3 × 13 mm และ 60 g มอเตอร์ RO40 KV140 Lite ให้แรงบิดพิกัด 0.2 Nm และแรงบิดสูงสุด 0.6 Nm ด้วยกำลังพิกัด 51 W ที่ 24 V และความเร็วพิกัด 2450 rpm ชุดซ้อนที่สั้นช่วยให้ความยาวตามแนวแกนต่ำ ซึ่งเป็นสิ่งที่ทำให้มันน่าสนใจในข้อต่อที่แบน ในภาพรวมบน ToBMS ผู้ผลิตวางตำแหน่งเป็นเส้นทางสู่การเคลื่อนที่แบบขับตรงที่ตอบสนองไวในข้อต่อหุ่นยนต์น้ำหนักเบา และการขับตรงก็เป็นย่านที่การไม่มี Hall sensor ต้องแก้ที่ฝั่งไดรฟ์ ซึ่งมักใช้ encoder ที่เอาต์พุตของข้อต่อหรือรูทีนสตาร์ตแบบ sensorless
โปรดทราบว่าชื่อผลิตภัณฑ์ระบุ KV140 ขณะที่ค่าคงที่ความเร็วที่บันทึกไว้คือ 141 ตัวเลขทั้งสองนี้ควรตรวจสอบกับเอกสารข้อมูลฉบับปัจจุบันของผู้ผลิตก่อนกำหนดการคำนวณความเร็ว
RO50 KV108 Lite: แนวคิดเดียวกัน ขนาดใหญ่ขึ้น
มอเตอร์ RO50 KV108 Lite ขยับไปที่ Ø61.7 × 14.5 mm และ 105 g ด้วยแรงบิดพิกัด 0.3 Nm และแรงบิดสูงสุด 0.9 Nm กำลังพิกัด 66 W ที่ 24 V และความเร็วพิกัด 2100 rpm บันทึกบน ToBMS ระบุกระแสสูงสุด 9.3 A ที่พิกัด 3.4 A และรุ่นนี้ถูกทำเครื่องหมายว่าเป็นผลิตภัณฑ์มาใหม่ โดยผู้ผลิตเผยแพร่วิดีโอแนะนำเฉพาะสำหรับรุ่นนี้ ซึ่งฝังไว้ด้านล่าง
บทนำจากผู้ผลิตสำหรับ RO50 น้ำหนัก 105 g แสดงคู่ stator และ rotor และชุดข้อต่อที่ตั้งใจใช้ สั้น แต่เป็นภาพบันทึกที่เผยแพร่เพียงชิ้นเดียวของแพลตฟอร์ม Lite ขณะทำงาน
หน้าวิดีโอบน ToBMSรับชมบน YouTubeinrunner ขนาดกลาง: RI50, RI60 และ RI70
สามรุ่นใช้แนวคิดการออกแบบเดียวกัน: inrunner ที่ค่อนข้างยาวและเส้นผ่านศูนย์กลางเล็ก พร้อมพิกัดหลายระดับแรงดัน มุ่งเป้าไปที่ข้อต่อที่ต้องการแรงบิดต่อเนื่องมากกว่าหน่วย Lite โดยไม่ต้องใช้เส้นผ่านศูนย์กลางของ outrunner ตระกูล Standard
RI50 KV100 และ RI60 KV120
มอเตอร์ RI50 KV100 มีพิกัด 0.58 Nm ต่อเนื่อง และ 1.67 Nm สูงสุด ที่ 66 W ในแพ็กเกจ Ø54 × 27 mm น้ำหนัก 181 g ส่วน RI60 KV120 อยู่ในคลาสเดียวกันที่เส้นผ่านศูนย์กลางใหญ่กว่าและมวลน้อยกว่าเล็กน้อย คือ 156 g, แรงบิดพิกัด 0.57 Nm และสูงสุด 1.63 Nm ที่ 85 W ด้วยคู่ขั้ว 14 คู่ แทนที่จะเป็น 7 คู่ของ RI50 ทั้งสองรุ่นระบุที่ 24, 36 และ 48 V พร้อมตัวเลขความเร็วและกระแสที่สอดคล้องกัน ซึ่งทำให้ยังใช้งานได้กับหุ่นยนต์ที่ยังไม่ตัดสินแรงดันบัส
RI70 KV95
มอเตอร์ RI70 KV95 ยกระดับแรงบิดต่อเนื่องเป็น 0.94 Nm และแรงบิดสูงสุด 2.68 Nm ที่ 125 W ในขนาด Ø76 × 24 mm น้ำหนัก 270 g ด้วยคู่ขั้ว 14 คู่เท่ากัน ภาพรวมบน ToBMS มุ่งเป้าไปที่หุ่นยนต์ขา โมดูลข้อต่อ และแขนหุ่นยนต์ความแม่นยำสูง ซึ่งเป็นงานออกแบบที่ข้อต่อถูกตัดสินจากความราบรื่นภายใต้โหลด มากกว่าจากกำลังสูงสุด
inrunner ขนาดใหญ่และ outrunner ตระกูล Standard
เหนือ 350 g ขึ้นไป สองตระกูลแยกทางกัน และการเลือกกลายเป็นเรื่องของขนาดมากกว่าเรื่องคลาสแรงบิด
RI80 V2.0 KV75
มอเตอร์ RI80 V2.0 KV75 ให้แรงบิดพิกัด 1.45 Nm และแรงบิดสูงสุด 4.1 Nm ที่ 172 W ในขนาด Ø85 × 27 mm น้ำหนัก 411 g เป็น inrunner ที่ใหญ่เป็นอันดับสองในชุดนี้ และถูกใช้ในฮาร์ดแวร์ภาคสนาม: ผู้ผลิตเผยแพร่ภาพบันทึกที่มันขับหุ่นยนต์ตรวจสอบ Gorilla MK1 ซึ่งฝังไว้ด้านล่าง สำหรับข้อต่อที่ต้องคงท่าทางนิ่งเป็นเวลานาน เช่น ขาของหุ่นยนต์ขา หรือสะโพกของหุ่นยนต์โครงกระดูกภายนอก พิกัด 172 W และสถาปัตยกรรมที่ไม่มีคู่ขั้วจำนวน 21 คู่ (รุ่นนี้มี 8 คู่ขั้ว) เน้นพฤติกรรมทางความร้อนต่อเนื่องมากกว่ากำลังสูงสุด
Transgrid Gorilla MK1 ใช้มอเตอร์ไร้เฟรม RI80 ในหุ่นยนต์ตรวจสอบโครงข่ายไฟฟ้า เป็นการสาธิตที่สมบูรณ์ที่สุดที่เผยแพร่ของ RI80 ในเครื่องจักรที่ใช้งานจริง ไม่ใช่ชุดติดตั้งบนแท่น จึงเป็นข้อมูลอ้างอิงที่ควรดูหากข้อต่อต้องทำงานกลางแจ้งกับภาระงานที่แปรผัน
หน้าวิดีโอบน ToBMSรับชมบน YouTubeRI100 KV105
มอเตอร์ RI100 KV105 เป็น inrunner ที่ใหญ่ที่สุด: แรงบิดพิกัด 1.76 Nm และแรงบิดสูงสุด 4.95 Nm ที่ 252 W กระแสพิกัด 13.6 A และกระแสสูงสุด 38.6 A ในขนาด Ø104 × 26 mm น้ำหนัก 500 g การกระโดดของกระแสสูงสุดเมื่อเทียบกับ RI80 คือสิ่งที่ขดลวด 105 KV แบบ 14 คู่ขั้วเรียกร้องจากไดรฟ์ และเป็นตัวเลขที่ตัดสินว่าขั้นกำลังไฟต้องเปลี่ยนหรือไม่เมื่อการออกแบบขยับขึ้นมาที่ขนาดนี้
RO60, RO80 และ RO100 ตระกูล Standard
outrunner ตระกูล Standard ทั้งสามเป็นชิ้นส่วน 48 V พร้อม Hall sensor และแลกเส้นผ่านศูนย์กลางกับความยาวชุดซ้อน มอเตอร์ RO60 KV115 หนัก 248 g ด้วยแรงบิดพิกัด 0.8 Nm และสูงสุด 2.4 Nm ที่ 352 W ส่วน RO80 KV105 หนัก 352 g ด้วยแรงบิดพิกัด 1.3 Nm และสูงสุด 4 Nm ที่ 490 W และ RO100 KV55 ไปถึงแรงบิดพิกัด 4 Nm และสูงสุด 12 Nm ที่ 838 W ในเรือน 710 g ขนาด 113.5 mm การรวมกันของ KV ต่ำสุดและจำนวนขั้วสูงสุดในช่วงของ RO100 เป็นดีไซน์ที่เน้นแรงบิดก่อนโดยเจตนา และปรากฏในตัวเลขความหนาแน่นที่อ้างถึงข้างต้น ในข้อต่อแบบ outer-rotor กระดิ่งที่หมุนเป็นตัวรับโหลด ความเฉื่อยและความสมดุลของมันจึงกลายเป็นส่วนหนึ่งของปัญหาการควบคุม ซึ่งเป็นเรื่องที่ไม่มีในรุ่น inrunner
มอเตอร์ไร้เฟรมถูกใช้ที่ใด
บน ToBMS ชุดเหล่านี้ถูกจัดกลุ่มตามชุดการใช้งานที่สอดคล้องกัน และการใช้งานเป็นตัวกำหนดว่าข้อกำหนดใดเป็นตัวหลัก
ข้อต่อหุ่นยนต์และอุปกรณ์ที่มีปฏิสัมพันธ์กับมนุษย์
โมดูลข้อต่อ, แขนหุ่นยนต์ร่วมงาน, หุ่นยนต์ฟื้นฟู, หุ่นยนต์ฮิวแมนนอยด์ และ หุ่นยนต์โครงกระดูกภายนอก มีอยู่ในหมวดนี้ทั้งหมด ในทุกกรณี ข้อต่อถูกสร้างขึ้นรอบมอเตอร์ ไม่ใช่กลับกัน และความราบรื่น มวล และเส้นทางความร้อน สำคัญกว่าค่าพิกัดของเปลือกหุ้มมอเตอร์ เพราะไม่มีเปลือกหุ้ม
แพลตฟอร์มเคลื่อนที่และแบบขา
หุ่นยนต์สี่ขา, หุ่นยนต์ล้อ และ AGV วางภาระไว้ที่แรงบิดต่อเนื่องต้านแรงโน้มถ่วงหรือแรงต้านการกลิ้ง พร้อมการกลับทิศทางบ่อยครั้ง มอเตอร์ไร้เฟรมในบทบาทนี้มักอยู่หลังชุดลดรอบอัตราทดต่ำ ข้อถกเถียงเรื่องค่าแบ็คแลชข้างต้นจึงใช้ได้โดยตรง
รายการตรวจสอบการเลือก
มอเตอร์ไร้เฟรมถูกกำหนดสเปกตั้งแต่ต้นแล้วกลายเป็นส่วนหนึ่งของโครงสร้าง การตรวจสอบเหล่านี้จึงควรทำก่อนรูปทรงของข้อต่อถูกกำหนดตายตัว
ภาระงานและแรงบิด
- คำนวณแรงบิดกรณีเลวร้ายที่สุดที่ข้อต่อ รวมความยาวคานและผลจากพลวัต แล้วตรวจเทียบกับแรงบิดสูงสุด โดยเผื่อระยะไว้ จากนั้นยืนยันกับผู้ผลิตแยกต่างหากว่าการจัดวาง rotor และตลับลูกปืนทนแรงกระแทกได้มากเพียงใด
- ประเมินแรงบิดต่อเนื่องสำหรับรอบการทำงานจริง แล้วเทียบกับแรงบิดพิกัด ไม่ใช่ค่าสูงสุด บนมอเตอร์ไร้เฟรม คำตอบขึ้นอยู่กับเรือนที่ stator ถูกหนีบเข้าไปอย่างมาก
- แปลงความเร็วเชิงมุมที่ต้องการเป็น rpm ของมอเตอร์ที่แรงดันบัสที่เลือก ก่อนเปรียบเทียบค่า KV
กลไกและการผสานรวม
- ตัดสินการรองรับ rotor: อัดแน่นพอดีกับเพลาข้อต่อ หรือต่อเข้ากับชุดลดรอบ โดยกำหนดความเบี้ยวของศูนย์และตำแหน่งตามแนวแกนให้ชัด
- วางแผนเส้นทางความร้อนอย่างตั้งใจ ทั้งพื้นผิวที่หนีบจับ วัสดุประสาน และในกรณีที่ภาระงานหนัก ให้ระบายความร้อนผ่านเรือน
- ตรวจขนาดเทียบกับเส้นผ่านศูนย์กลางและความยาวชุดซ้อนที่มีอยู่ในข้อต่อ เพราะ outrunner ตระกูล Standard กับ inrunner ไม่ใช่รูปทรงที่ใช้แทนกันได้ แม้ที่แรงบิดเท่ากัน
- ยืนยันว่าความสมดุลของ rotor และค่า cogging จะไม่รบกวนความละเอียดการป้อนกลับที่เลือกไว้สำหรับข้อต่อ
- หากข้อต่อต้องมีรูทะลุสำหรับสายเคเบิล ให้ตรวจสอบรูที่มีอยู่ผ่านคู่ stator-rotor ก่อนสันนิษฐานว่าจะทำเอาต์พุตแบบกลวงจากมันได้
การป้อนกลับและไดรฟ์
- ตรวจว่ารุ่นนั้นมี Hall sensor หรือไม่ หน่วย RO40 และ RO50 Lite ระบุว่าไม่มี และผลที่ตามมาคือการตัดสินใจฝั่งไดรฟ์ที่ต้องทำตั้งแต่ต้น
- จับคู่จำนวนคู่ขั้วและความเร็วสูงสุด กับอัตราการคอมมิวเทชันของไดรฟ์
- ปรับหน่วยความต้านทานขดลวดให้เป็นมาตรฐานเดียวกันระหว่างตระกูลก่อนเปรียบเทียบทางความร้อนใด ๆ และใช้เอกสารข้อมูลฉบับปัจจุบันของผู้ผลิตเป็นตัวเลขอ้างอิง
คำถามที่พบบ่อย
Qมอเตอร์ไร้เฟรมต่างจากแอคชูเอเตอร์แบบผสานรวมอย่างไร
มอเตอร์ไร้เฟรมมีเพียง stator และ rotor ไม่มีเรือน เพลา ตลับลูกปืน encoder หรืออิเล็กทรอนิกส์ไดรฟ์ ส่วนแอคชูเอเตอร์แบบผสานรวมบรรจุชิ้นส่วนเหล่านั้นไว้ในยูนิตเดียวที่ปิดผนึก พร้อมเพลาขาออกและตัวควบคุม มอเตอร์ไร้เฟรมถูกเลือกเมื่อตัวข้อต่อควรทำหน้าที่เป็นเรือนและโครงตลับลูกปืนเอง ซึ่งช่วยประหยัดมวลและความยาวตามแนวแกน และให้ผู้ออกแบบควบคุมเส้นทางความร้อนและรูเจาะได้ ส่วนโมดูลแบบผสานรวมถูกเลือกเมื่อต้องการย้ายความพยายามทางวิศวกรรมไปสู่ซอฟต์แวร์ หมวดหมู่แอคชูเอเตอร์หุ่นยนต์ มีทางเลือกแบบผสานรวม และหมวดหมู่ แอคชูเอเตอร์ QDD ครอบคลุมเวอร์ชันผสานรวมอัตราทดต่ำของแนวคิดเดียวกัน
Qมอเตอร์ไร้เฟรมมีค่าแบ็คแลชหรือไม่
ไม่มีโดยตัวมันเอง เพราะในชุดนี้ไม่มีชุดเกียร์ จึงไม่มีช่วงการเคลื่อนที่ที่สูญหายถูกออกแบบเข้าไป ค่าแบ็คแลชจะปรากฏเฉพาะเมื่อมีการเพิ่มชุดลดรอบเข้าไปในข้อต่อ และในชุดเกียร์ดาวเคราะห์ หลายขั้นค่านั้นสะสมข้ามขั้น เนื่องจากมอเตอร์ไร้เฟรมมักถูกจับคู่กับขั้นลดรอบเพื่อให้ได้แรงบิดที่ใช้งานได้จริง งบค่าแบ็คแลชของแกนนั้นจึงถูกกำหนดโดยทางเลือกของชุดเกียร์ ไม่ใช่โดยมอเตอร์ หากข้อต่อต้องขับย้อนกลับได้หรือทำซ้ำตำแหน่งได้ การตัดสินใจนั้นสำคัญกว่าตัวเลขใด ๆ บนเอกสารข้อมูลของมอเตอร์
Qinner rotor หรือ outer rotor ควรเลือกแบบใด
ความแตกต่างอยู่ที่การจัดวางและความเฉื่อย ไม่ใช่คุณภาพ ชุด inner-rotor ในช่วงนี้ ได้แก่ซีรีส์ RI มักยาวกว่าและเส้นผ่านศูนย์กลางเล็กกว่า โดยมีแม่เหล็กบนเพลาภายใน stator ส่วนหน่วย outer-rotor อย่าง RO60, RO80 และ RO100 หมุนกระดิ่งรอบ stator ซึ่งมักเอื้อต่อเส้นผ่านศูนย์กลางที่ใหญ่กว่าและชุดซ้อนที่สั้นกว่า ในข้อต่อแบบ outer-rotor กระดิ่งที่หมุนยังเป็นตัวรับโหลด ความเฉื่อยและความสมดุลของมันจึงกลายเป็นส่วนหนึ่งของปัญหาการควบคุม
Qใช้มอเตอร์ไร้เฟรมที่แรงบิดสูงสุดแบบต่อเนื่องได้หรือไม่
ไม่ได้ แรงบิดสูงสุดคือแรงบิดขาออกสูงสุดที่ระบุภายใต้สภาวะการทำงานที่กำหนด และมักถูกจำกัดด้วยอุณหภูมิขดลวดและระยะเผื่อแม่เหล็กมากกว่าความแข็งแรงทางกล ภาระต่อเนื่องต้องกำหนดขนาดด้วยแรงบิดพิกัดภายในขีดจำกัดทางความร้อนของมอเตอร์ และบนมอเตอร์ไร้เฟรม ขีดจำกัดเหล่านั้นขึ้นอยู่กับเรือนที่ติดตั้งและความเย็นที่ได้รับ เพราะชุดนี้ไม่มีเปลือกหุ้มสำหรับระบายความร้อน แรงบิดสูงสุดเป็นตัวเลขที่เหมาะกับสภาวะชั่วขณะของการเร่งความเร็วและเหตุการณ์โหลดเกินระยะสั้น
Qมอเตอร์ไร้เฟรมต้องใช้ encoder หรือไม่
สำหรับข้อต่อหุ่นยนต์ ต้องใช้ เพราะโดยปกติต้องมีการป้อนกลับตำแหน่งในรูปแบบใดรูปแบบหนึ่ง ไม่ว่าจะที่เอาต์พุตของข้อต่อหรือที่ฝั่งมอเตอร์ สิ่งที่แตกต่างกันในช่วงนี้คือการมี Hall sensor: รุ่น RO40 และ RO50 Lite ระบุว่าไม่มี Hall sensor ขณะที่รุ่น RO60, RO80 และ RO100 Standard มีติดตั้งมาให้ Hall sensor ให้ข้อมูลตำแหน่ง rotor แก่ไดรฟ์สำหรับการคอมมิวเทชัน หากไม่มี การคอมมิวเทชันต้องพึ่ง encoder ภายนอกหรือกลยุทธ์สตาร์ตแบบ sensorless ทางเลือกนั้นต้องตัดสินก่อนกำหนดสเปกไดรฟ์
Qมอเตอร์ไร้เฟรมต้องลงแรงผสานรวมมากเพียงใด
การซื้อช่วยประหยัดเรือนและตลับลูกปืน แต่เพิ่มงานเหล่านั้นเข้าสู่งานออกแบบ: การยึด rotor และความเบี้ยวของศูนย์ การเลือกตลับลูกปืน การหนีบจับเพื่อระบายความร้อน และการติดตั้งการป้อนกลับ ล้วนกลายเป็นความรับผิดชอบของผู้ผสานรวม นั่นคือสิ่งที่ต้องแลก ในกรณีที่ดีไซน์ข้อต่อมีอยู่แล้ว หรือเครื่องจักรต้องเบาที่สุดเท่าที่เป็นไปได้ที่ข้อต่อปลายทาง ความพยายามนั้นมักคุ้มค่า ในกรณีที่ต้องได้แกนที่สมบูรณ์ในเวลาอันสั้น โมดูลแบบผสานรวมอย่างที่อยู่ในหมวดหมู่แอคชูเอเตอร์หุ่นยนต์ เป็นเส้นทางที่สั้นกว่า
แหล่งข้อมูลอย่างเป็นทางการ
CubeMars เผยแพร่รายการผลิตภัณฑ์ฉบับเต็ม ที่ครอบคลุมช่วง RI และ RO และแต่ละรุ่นมีหน้าผลิตภัณฑ์อย่างเป็นทางการพร้อมข้อกำหนดฉบับเต็ม แบบแปลนเชิงกล และเอกสารไดรฟ์ เช่น ช่วงมอเตอร์แรงบิดไร้เฟรม ผู้ผลิตยังคงเป็นแหล่งอ้างอิงหลักสำหรับธรรมเนียมการระบุความต้านทานและค่าความเหนี่ยวนำ พิกัดทางความร้อน และเฟิร์มแวร์ฉบับปัจจุบัน ส่วน ToBMS ดูแลชั้นการค้นพบให้ค้นหาและเปรียบเทียบได้
ขั้นตอนถัดไป
หากเป้าหมายคือการคัดรายการสั้นมากกว่าการค้นคว้า เครื่องมือสามอย่างบนแพลตฟอร์มช่วยทำงานตามลำดับได้ สำรวจหมวดหมู่มอเตอร์แรงบิดไร้เฟรม ทั้งหมดเพื่อดูทุกรุ่นและทุกข้อกำหนดเทียบกัน กรองตัวเลือกตามแรงบิด แรงดันไฟฟ้า และมวลใน การเลือก แล้วนำมาเทียบกันใน เปรียบเทียบผลิตภัณฑ์ ในกรณีที่ข้อต่อควรมาถึงในรูปโมดูลที่ปิดผนึกพร้อมชุดลดรอบและไดรฟ์ที่จับคู่ไว้แล้ว หมวดหมู่ แอคชูเอเตอร์หุ่นยนต์ เป็นจุดต่อไปที่เหมาะสม
สรุปสั้น ๆ: เลือกขนาดจากรูปทรงของข้อต่อ แล้วเลือก KV จากแรงดันบัสและความเร็วที่ต้องการ จากนั้นกำหนดขนาดแรงบิดพิกัดเทียบกับรอบการทำงานภายในขีดจำกัดทางความร้อน และแรงบิดสูงสุดเทียบกับกรณีชั่วขณะ และให้การตัดสินใจเรื่องการป้อนกลับ ทั้ง Hall sensor หรือ encoder ภายนอก อยู่ในสายตาตั้งแต่ต้น ปัจจัยอื่นทั้งหมดตามมาจากสี่ข้อนั้น







