
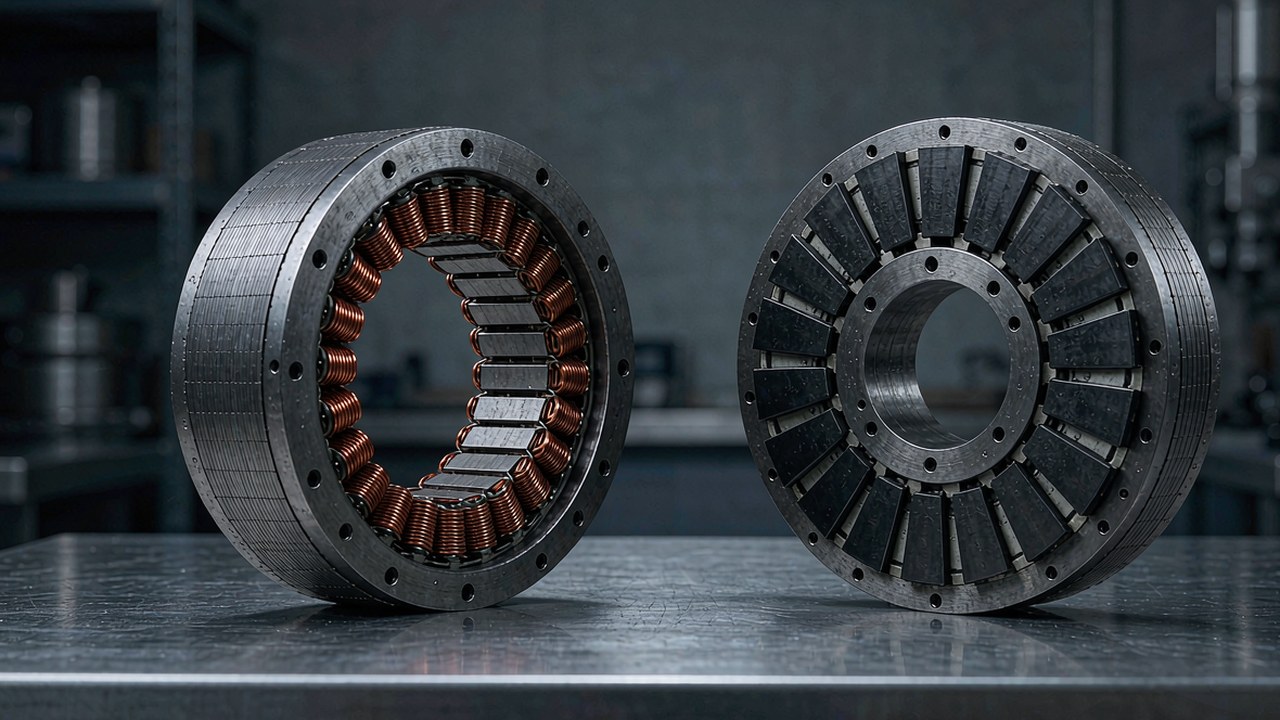
Un moteur couple sans carter est ce qui reste d'un moteur brushless une fois le carter, l'arbre, les roulements et les flasques retirés : un stator portant des bobinages de cuivre et un rotor portant les aimants, vendus en deux pièces que le constructeur de la machine intègre à sa propre structure. Pour les articulations de robot, ce choix est délibéré et non un raccourci de coût : le moteur devient une partie de l'articulation plutôt qu'un objet boulonné dessus, et la disposition des roulements, le chemin thermique et le cheminement des câbles sont conçus autour de la cinématique au lieu d'être hérités d'un carter standard.
Ce guide explique comment les moteurs sans carter sont construits, quelles caractéristiques modifient réellement une décision de conception, et comment se comparent les douze modèles actuellement référencés dans la catégorie Moteurs couple frameless de ToBMS. Chaque valeur ci-dessous provient des données produit ToBMS ou de la spécification publiée par le fabricant ; aucune n'est estimée.
Réponse rapide
Un moteur couple sans carter est un kit stator-rotor sans carter, sans arbre et sans roulements, acheté pour que le concepteur de la machine fournisse lui-même ces éléments. Il est retenu pour trois raisons : il retire de l'articulation la masse et la longueur axiale d'un carter de moteur classique ; il permet au rotor de tourner sur les propres roulements de l'articulation, si bien qu'aucune seconde paire de roulements ne s'ajoute à la chaîne d'effort ; et il offre un large alésage pour le passage des câbles. La contrepartie est le travail d'intégration : support de roulement, chemin thermique, retenue du rotor et retour d'information deviennent autant de points de la conception de l'articulation, et non une commande d'achat.
De quoi est fait un moteur couple sans carter
Deux composants, et rien d'autre. Tout ce qui serait normalement assemblé autour d'eux est laissé à l'intégrateur.
Le stator
Le stator est un noyau d'acier feuilleté portant des bobinages de cuivre, raccordé sur des fils volants ou un bornier. Il présente un diamètre extérieur défini et une disposition de montage, généralement un plan de bride ou un ajustement serré, mais aucune enveloppe. Dans une articulation de robot, le stator est généralement serré dans un carter usiné qui sert aussi de chemin thermique ; c'est pourquoi la surface de montage et le matériau d'interface comptent davantage ici que sur un moteur carteré : la limite de température du bobinage est atteinte plus vite lorsque la chaleur n'a nulle part où aller.
Le rotor
Le rotor est un moyeu d'acier ou d'aluminium portant les aimants permanents, avec un alésage dimensionné soit pour un ajustement serré sur l'arbre de l'articulation, soit pour une interface directe avec l'entrée du réducteur. Rien ne le retient sinon les propres roulements de l'articulation ; le faux-rond, la position axiale et l'équilibrage du rotor relèvent donc de la responsabilité du concepteur. Une erreur à ce niveau se manifeste par des vibrations, de la détente et du bruit sur le codeur plutôt que par une pièce en défaut.
Configurations à rotor interne et à rotor externe
Deux architectures coexistent dans cette catégorie. Les machines à rotor interne — les séries RI — portent les aimants sur un arbre situé à l’intérieur du stator, ce qui donne généralement un ensemble plus long et de plus faible diamètre. Les machines à rotor externe, comme les RO60, RO80 et RO100, disposent les aimants sur une cloche qui tourne autour du stator, ce qui favorise en règle générale un diamètre plus grand, une longueur de paquet plus courte et une autre répartition de l’inertie. Aucune des deux n’est universellement supérieure ; le choix découle de l’encombrement de l’articulation et de l’inertie que la boucle de régulation peut tolérer.
Retour d’information : capteurs Hall ou absence de capteurs
Les kits frameless comportent rarement un codeur complet, car la résolution nécessaire en sortie d’articulation dépend de l’articulation elle-même, et non du moteur. Ce qui varie dans cette gamme, c’est la détection à effet Hall : les modèles RO40 et RO50 Lite sont référencés sans capteurs Hall, tandis que les modèles RO60, RO80 et RO100 Standard en sont équipés. Sans capteurs Hall, la commutation repose sur un codeur externe ou sur un démarrage sans capteur, une approche parfaitement viable mais qui doit être anticipée dans la configuration du variateur. C’est la caractéristique la plus souvent négligée lorsqu’un moteur frameless est choisi uniquement sur le couple et la masse.
Les caractéristiques qui déterminent réellement le choix
Les pages produits des moteurs frameless paraissent concises, mais ce sont toujours les mêmes quelques valeurs qui tranchent dans la plupart des projets.
Couple : nominal, de crête, et ce que chacun promet
Le couple de crête est le couple de sortie maximal spécifié par le fabricant dans des conditions de fonctionnement définies ; sur un moteur frameless, il est généralement limité par la température du bobinage et par les marges de désaimantation des aimants plutôt que par la résistance mécanique. C’est la valeur pertinente pour vérifier les pics d’accélération et les régimes transitoires brefs, et la mauvaise valeur pour le maintien en charge ou pour estimer la limite de rupture : la limite mécanique du rotor et celle des roulements de l’articulation doivent être confirmées séparément.
Le couple nominal est la valeur continue que le moteur peut tenir dans ses limites thermiques, pour une température ambiante et des conditions de montage données. Sur un moteur frameless, ces deux conditions pèsent davantage : un stator bridé dans un carter en aluminium dissipe la chaleur très différemment d’un stator fonctionnant en air calme sur un établi. Le couple nominal publié constitue un point de départ pour une articulation qui sera jugée sur sa propre conception thermique.
KV, Ke et tension d’alimentation
Le KV est la constante de vitesse, c’est-à-dire la vitesse de rotation du moteur par volt appliqué ; c’est le chiffre qui relie la vitesse de sortie requise par l’articulation à la tension du bus. Plusieurs des modèles les plus grands de cette gamme sont référencés à deux ou trois tensions : le RI50 est spécifié à 24, 36 et 48 V, avec des vitesses nominales et à vide correspondantes, de sorte qu’un même matériel couvre une plage d’articulations selon l’architecture de batterie du robot. Lorsqu’un moteur frameless doit être appairé à un variateur existant, le KV et la constante de couple déterminent le courant que le variateur devra fournir pour un couple donné.
Courant, résistance du bobinage et marge thermique
Les courants nominal et de crête indiquent au variateur ce qu’il doit fournir ; avec la résistance du bobinage, ils décrivent la quantité de chaleur générée pour un couple donné. À noter : les fiches ToBMS de ces moteurs n’utilisent pas une convention d’unité unique sur toute la gamme : les valeurs de résistance entre phases des plus petits modèles RI et celles des unités RO les plus grandes sont enregistrées dans des échelles différentes. Il convient donc de normaliser avant de comparer entre familles, et de considérer la fiche technique du fabricant comme référence pour tout calcul thermique.
Diamètre, longueur de paquet et masse
Sur un moteur frameless, ces trois chiffres constituent des contraintes de conception plutôt qu’un résumé commercial. Le RI20 est un ensemble de 25 mm et 20 g ; le RO100 mesure 113.5 mm de diamètre et pèse 710 g. Comme il n’y a pas de carter, la masse annoncée est celle que l’articulation doit porter et accélérer intégralement, sans qu’aucun boîtier ne vienne la partager. Pour une articulation distale, l’écart entre un kit de 60 g et un kit de 270 g est supporté par chaque axe en amont.
Jeu et raideur du système
Un moteur frameless n’a pas de réducteur : le jeu n’est donc pas une propriété inhérente au composant. Le jeu que présente l’articulation provient du réducteur ajouté par le concepteur. Il est utile de le dire clairement, car cela déplace une décision importante en amont : un moteur frameless associé à un étage planétaire à fort rapport peut finir par présenter plus de mouvement perdu qu’un module à entraînement quasi direct intégré, et cette quantité s’accumule à chaque étage d’engrenage. Lorsqu’une articulation doit être réversible ou répétable en position, le rapport et le choix du réducteur comptent davantage que les caractéristiques propres du moteur.
Douze moteurs couple frameless comparés
Le tableau couvre les kits frameless actuellement référencés dans la catégorie Moteurs couple frameless, classés du plus léger au plus lourd. Les valeurs de couple sont celles publiées par le fabricant ; les vitesses nominales sont indiquées à la tension nominale la plus basse référencée pour chaque modèle.
| Modèle | Couple nominal | Couple de crête | Tension nominale | Encombrement | Masse |
|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 16 V | Ø25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 24 V | Ø38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 24 V | Ø46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 24 V | Ø61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 24/36/48 V | Ø60 × 23 mm | 156 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 24/36/48 V | Ø54 × 27 mm | 181 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 48 V | Ø73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 24/36/48 V | Ø76 × 24 mm | 270 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 48 V | Ø92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 24/36/48 V | Ø85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 24/36/48 V | Ø104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 48 V | Ø113.5 × 36.2 mm | 710 g |
Couple nominal et couple de crête, tension d’alimentation, encombrement et masse tels que publiés par le fabricant. Les vitesses nominales sont indiquées à la tension nominale la plus basse référencée pour chaque modèle et diffèrent donc d’une famille à l’autre.
Le couple de crête varie d’un facteur voisin de 165 sur cet ensemble, de 0.072 Nm à 12 Nm, tandis que la masse varie d’un facteur voisin de 35. Comme un kit frameless n’a pas de carter, cette masse compte pleinement : c’est la masse tournante et portée que l’articulation doit assumer, sans rien à répartir sur un boîtier.
En rapportant le couple à la masse, la base étant explicitée, la forme de la gamme devient plus lisible. Dans le bas de la plage, le RI20 offre 1.2 Nm/kg en continu et 3.6 Nm/kg en crête ; le RO100 atteint 5.6 Nm/kg en nominal et 16.9 Nm/kg en crête. La plupart des rotors internes de milieu de gamme se situent dans une bande étroite autour de 3.5 Nm/kg en nominal et de 9.9 à 10.4 Nm/kg en crête, ce qui suggère une famille conçue selon une cible thermique cohérente plutôt que pour des chiffres d’affichage. L’exception est le RO100 : un rotor externe plus grand, à faible KV, qui échange l’encombrement contre la densité continue la plus élevée de la série.
Petites articulations : RI20 KV600 et RI30 KV260
Les deux kits les plus petits visent les actionneurs placés à l’extrémité d’une chaîne cinématique, là où la masse du moteur est portée par tout ce qui se trouve en amont.
RI20 KV600 : l’extrémité 20 g de la gamme
Le RI20 KV600 mesure Ø25 × 14.5 mm et pèse 20 g, avec un couple nominal de 0.024 Nm et un couple de crête de 0.072 Nm, une puissance nominale de 18 W et une vitesse nominale de 7452 rpm sous 16 V. Le courant nominal est de 1.47 A et le courant de crête de 4.4 A, ce qui maintient les exigences en variateur et en câblage à un niveau modeste, une contrainte pertinente lorsque le faisceau doit traverser l’articulation elle-même. Sa fiche ToBMS le décrit comme un rotor interne ultra-compact destiné aux robots de rééducation, aux modules d’articulation et aux bras robotiques compacts.
Le fabricant montre la plus petite unité RI entraînant un ensemble d’articulation compact : c’est la manière la plus claire de juger si un stator de 25 mm et 0.072 Nm de crête convient au mécanisme en cours de conception.
Page vidéo ToBMSRegarder sur YouTubeRI30 KV260 : plus de couple dans un kit de 40 g
Le RI30 KV260 ajoute 13 mm de diamètre et 20 g de masse et multiplie environ par trois les valeurs de couple : 0.076 Nm en nominal, 0.23 Nm en crête, 33 W de puissance nominale sous 24 V. Il tourne à 4110 rpm en nominal, avec un courant nominal de 1.98 A et un courant de crête de 7.72 A. La présence de sept paires de pôles sur le RI20 comme sur le RI30 signifie que la fréquence électrique monte rapidement avec la vitesse ; il est utile de la confronter à la fréquence de commutation maximale du variateur avant de retenir le plus petit modèle sur le seul critère de l’encombrement.
Courte démonstration sur banc du RI30 entraînant une petite articulation. Utile pour comparer la réponse d’un stator de 7 paires de pôles à 260 KV face au RI20 à KV plus élevé, avant d’arrêter un étage de réduction.
Page vidéo ToBMSRegarder sur YouTubeLa famille Lite : RO40 KV140 et RO50 KV108
Les rotors externes Lite occupent l’intervalle entre les unités RI miniatures et les rotors internes de taille moyenne ; ce sont les deux modèles de cette gamme référencés sans capteurs Hall, un choix de conception qui suppose que l’intégrateur fournisse lui-même le retour d’information.
RO40 KV140 Lite : 60 g et 0.6 Nm de crête
À Ø46.3 × 13 mm et 60 g, le RO40 KV140 Lite délivre 0.2 Nm de couple nominal et 0.6 Nm de couple de crête, pour une puissance nominale de 51 W sous 24 V, jusqu’à 2450 rpm en nominal. Sa faible longueur de paquet maintient l’encombrement axial à un niveau bas, ce qui le rend attractif dans une articulation aplatie. Dans sa fiche ToBMS, le fabricant le présente comme une voie vers un mouvement direct réactif dans des articulations robotiques légères ; or l’entraînement direct est précisément le régime où l’absence de capteurs Hall doit être résolue côté variateur, généralement par un codeur de sortie sur l’articulation ou par une routine de démarrage sans capteur.
À noter : le nom du produit annonce KV140 alors que la constante de vitesse enregistrée est 141 ; ces deux valeurs méritent d’être vérifiées sur la fiche technique en vigueur du fabricant avant de figer un calcul de vitesse.
RO50 KV108 Lite : la même idée, en plus grand
Le RO50 KV108 Lite passe à Ø61.7 × 14.5 mm et 105 g, avec 0.3 Nm de couple nominal et 0.9 Nm de couple de crête, 66 W de puissance nominale sous 24 V et une vitesse nominale de 2100 rpm. Sa fiche ToBMS indique 9.3 A de courant de crête pour 3.4 A en nominal, et le modèle est signalé comme une nouveauté : le fabricant a publié une vidéo de présentation dédiée, intégrée ci-dessous.
Présentation par le fabricant du RO50 de 105 g, montrant le couple stator-rotor et l’assemblage d’articulation prévu. Séquence courte, mais c’est la seule publiée montrant la plateforme Lite en mouvement.
Page vidéo ToBMSRegarder sur YouTubeRotors internes de taille moyenne : RI50, RI60 et RI70
Trois modèles partagent une même idée de conception : un rotor interne relativement long et de faible diamètre, avec une tension à valeurs multiples, destiné aux articulations qui demandent plus de couple continu que les unités Lite, sans le diamètre des Standards à rotor externe.
RI50 KV100 et RI60 KV120
Le RI50 KV100 est donné pour 0.58 Nm en continu et 1.67 Nm en crête à 66 W, dans un ensemble de Ø54 × 27 mm et 181 g. Le RI60 KV120 appartient à la même classe avec un diamètre plus grand et une masse légèrement inférieure : 156 g, 0.57 Nm en nominal et 1.63 Nm en crête à 85 W, avec 14 paires de pôles au lieu des 7 du RI50. Les deux sont spécifiés à 24, 36 et 48 V avec les valeurs de vitesse et de courant correspondantes, ce qui les garde utilisables pour un robot dont la tension de bus n’est pas encore arrêtée.
RI70 KV95
Le RI70 KV95 porte le couple continu à 0.94 Nm et la crête à 2.68 Nm à 125 W, dans un Ø76 × 24 mm de 270 g, avec les mêmes 14 paires de pôles. Sa fiche ToBMS vise les robots à pattes, les modules d’articulation et les bras robotiques de précision, des conceptions où l’articulation est jugée sur sa douceur en charge plutôt que sur sa puissance de crête.
Grands rotors internes et standards à rotor externe
Au-delà de 350 g, les deux familles divergent et le choix devient une question d’encombrement plutôt que de classe de couple.
RI80 V2.0 KV75
Le RI80 V2.0 KV75 délivre 1.45 Nm de couple nominal et 4.1 Nm de couple de crête à 172 W, dans un Ø85 × 27 mm pesant 411 g. C’est le deuxième plus grand rotor interne de cet ensemble, et il est utilisé sur du matériel de terrain : le fabricant a publié une séquence où il entraîne le robot d’inspection Gorilla MK1, intégrée ci-dessous. Pour une articulation qui doit tenir une posture statique pendant de longues périodes, une patte de robot marcheur ou une hanche d’exosquelette par exemple, la puissance de 172 W et l’architecture de ce modèle, qui ne recourt pas aux 21 paires de pôles mais en compte 8, mettent l’accent sur le comportement thermique continu plutôt que sur la puissance de crête.
Le Transgrid Gorilla MK1 utilise des moteurs frameless RI80 dans un robot d’inspection de réseau. C’est la démonstration publiée la plus complète du RI80 dans une machine déployée sur le terrain plutôt que sur un banc d’essai ; c’est donc la référence à regarder si l’articulation doit fonctionner en extérieur avec un cycle variable.
Page vidéo ToBMSRegarder sur YouTubeRI100 KV105
Le RI100 KV105 est le plus grand rotor interne : 1.76 Nm de couple nominal et 4.95 Nm de couple de crête à 252 W, 13.6 A de courant nominal et 38.6 A de courant de crête, dans un Ø104 × 26 mm de 500 g. Le saut de courant de crête par rapport au RI80 correspond à ce qu’un bobinage à 14 paires de pôles et 105 KV demande au variateur ; c’est la valeur qui décide si l’étage de puissance doit changer lorsqu’une conception passe à cette taille.
RO60, RO80 et RO100 Standards
Les trois Standards à rotor externe sont tous des pièces 48 V avec capteurs Hall, et ils échangent le diamètre contre la longueur de paquet. Le RO60 KV115 pèse 248 g avec 0.8 Nm en nominal et 2.4 Nm en crête à 352 W ; le RO80 KV105 affiche 352 g avec 1.3 Nm en nominal et 4 Nm en crête à 490 W ; et le RO100 KV55 atteint 4 Nm en nominal et 12 Nm en crête à 838 W dans un corps de 710 g et 113.5 mm. Sur le RO100, la combinaison du KV le plus bas et du nombre de pôles le plus élevé de la gamme est un choix délibéré favorable au couple, et cela se lit dans les chiffres de densité cités plus haut. Dans une articulation à rotor externe, la cloche tournante porte la charge : son inertie et son équilibrage entrent donc dans le problème de régulation, une considération qui n’existe pas sur les rotors internes.
Où les moteurs frameless sont utilisés
Sur ToBMS, ces kits sont regroupés selon un ensemble cohérent d’applications, et c’est l’application qui décide quelle caractéristique domine.
Articulations robotiques et dispositifs en interaction avec l’humain
Module articulaire, bras robots collaboratifs, robots de rééducation, robots humanoïdes et exosquelettes sont tous représentés dans cette catégorie. Dans chaque cas, l’articulation est construite autour du moteur plutôt que l’inverse, et la douceur, la masse et le chemin thermique comptent plus que les indices de protection du moteur lui-même, puisqu’il n’y a pas de carter.
Plateformes mobiles et marcheuses
Robots quadrupèdes, robots à roues et AGV font porter l’effort sur le couple continu face à la gravité ou à la résistance au roulement, avec des inversions fréquentes. Un moteur frameless dans ce rôle se place généralement derrière un réducteur à faible rapport : la discussion sur le jeu développée plus haut s’applique donc directement.
Liste de vérification pour la sélection
Les moteurs frameless sont spécifiés tôt puis deviennent structurels ; ces vérifications valent donc la peine d’être menées avant que la géométrie de l’articulation ne soit figée.
Cycle de service et couple
- Calculer le couple du pire cas à l’articulation, bras de levier et effets dynamiques inclus, et le comparer au couple de crête avec de la marge ; confirmer ensuite séparément auprès du fabricant ce que le rotor et la disposition des roulements peuvent encaisser en cas de choc.
- Estimer le couple continu pour le cycle de service réel et le comparer au couple nominal, et non au couple de crête. Sur un moteur frameless, la réponse dépend fortement du carter dans lequel le stator est bridé.
- Convertir la vitesse angulaire requise en rpm moteur à la tension de bus choisie avant de comparer les valeurs de KV.
Mécanique et intégration
- Décider du support du rotor : frettage sur l’arbre de l’articulation ou interface avec le réducteur, le faux-rond et le positionnement axial étant définis.
- Planifier délibérément le chemin thermique : surface de bridage, matériau d’interface et, si le cycle est sévère, dissipation thermique par le carter.
- Vérifier l’encombrement au regard du diamètre disponible et de la longueur de paquet de l’articulation ; les Standards à rotor externe et les rotors internes ne sont pas des formes interchangeables, même à couple égal.
- Confirmer que l’équilibrage du rotor et le couple d’encoche (cogging) ne perturberont pas la résolution de retour retenue pour l’articulation.
- Si l’articulation a besoin d’un alésage traversant pour les câbles, vérifier l’alésage disponible à travers le couple stator-rotor avant de supposer qu’une sortie creuse peut en être tirée.
Retour d’information et variateur
- Vérifier si le modèle comporte des capteurs Hall. Les unités RO40 et RO50 Lite sont référencées sans capteurs, et la conséquence est une décision côté variateur qui doit être prise tôt.
- Faire correspondre les paires de pôles et la vitesse maximale avec la fréquence de commutation du variateur.
- Normaliser les unités de résistance du bobinage entre familles avant toute comparaison thermique, et retenir la fiche technique en vigueur du fabricant comme valeur de référence.
Questions fréquentes
QQuelle est la différence entre un moteur frameless et un actionneur intégré ?
Un moteur frameless se limite à un stator et à un rotor : pas de carter, d’arbre, de roulements, de codeur ni d’électronique de commande. Un actionneur intégré enveloppe ces éléments dans un ensemble étanche unique, avec un arbre de sortie et un contrôleur. Le frameless est retenu lorsque l’articulation elle-même doit servir de carter et de structure de roulement, ce qui économise la masse et la longueur axiale et laisse au concepteur la maîtrise du chemin thermique et de l’alésage ; les modules intégrés sont retenus lorsque l’effort d’ingénierie doit se porter sur le logiciel. La catégorie Actionneurs robotisés regroupe l’alternative intégrée, et la catégorie Actionneurs QDD couvre la version intégrée à faible rapport de la même idée.
QLes moteurs frameless ont-ils du jeu ?
Pas par nature : le kit ne comporte aucun réducteur, donc aucun mouvement perdu n’est prévu par construction. Le jeu n’apparaît que lorsqu’un réducteur est ajouté à l’articulation, et dans les réducteurs planétaires multi-étages il s’accumule d’un étage à l’autre. Comme un moteur frameless est souvent associé à un étage de réduction pour atteindre un couple utile à l’articulation, c’est le choix du réducteur, et non le moteur, qui fixe le budget de jeu de l’axe. Si l’articulation doit être réversible ou répétable en position, cette décision compte davantage que n’importe quelle valeur isolée de la fiche technique du moteur.
QRotor interne ou rotor externe : comment choisir ?
La différence tient à l’encombrement et à l’inertie, non à la qualité. Les kits à rotor interne de cette gamme, les séries RI, ont tendance à être plus longs et de plus faible diamètre, les aimants étant portés par un arbre à l’intérieur du stator. Les unités à rotor externe, comme les RO60, RO80 et RO100, font tourner une cloche autour du stator, ce qui favorise généralement un diamètre plus grand et une longueur de paquet plus courte. Dans une articulation à rotor externe, la cloche tournante porte aussi la charge : son inertie et son équilibrage entrent donc dans le problème de régulation.
QUn moteur frameless peut-il fonctionner en continu à son couple de crête ?
Non. Le couple de crête est le couple de sortie maximal spécifié dans des conditions de fonctionnement définies ; il est généralement limité par la température du bobinage et par les marges des aimants plutôt que par la résistance mécanique. Le régime continu doit être dimensionné sur le couple nominal dans les limites thermiques du moteur ; or sur un moteur frameless ces limites dépendent du carter dans lequel il est monté et du refroidissement qu’il reçoit, puisque le kit n’a aucun boîtier pour dissiper la chaleur. Le couple de crête est la valeur appropriée pour les transitoires d’accélération et les brèves surcharges.
QUn moteur frameless a-t-il besoin d’un codeur ?
Pour une articulation de robot, oui : une forme de retour de position est normalement nécessaire, soit en sortie d’articulation, soit côté moteur. Ce qui varie dans cette gamme, c’est la présence de capteurs Hall : les modèles RO40 et RO50 Lite sont référencés sans capteurs Hall, tandis que les modèles RO60, RO80 et RO100 Standard en sont équipés. Les capteurs Hall fournissent au variateur la position du rotor nécessaire à la commutation ; sans eux, la commutation dépend d’un codeur externe ou d’une stratégie de démarrage sans capteur. Ce choix doit être arrêté avant de spécifier le variateur.
QQuel effort d’intégration un moteur frameless demande-t-il ?
Le kit évite le carter et les roulements, mais les reporte sur la tâche de conception : maintien et faux-rond du rotor, choix des roulements, bridage thermique et montage du retour d’information deviennent de la responsabilité de l’intégrateur. C’est là tout l’échange. Lorsque la conception de l’articulation existe déjà ou que la machine doit être aussi légère que possible à un maillon distal, l’effort est généralement rentabilisé ; lorsqu’un axe autonome est nécessaire rapidement, un module intégré comme ceux de la catégorie Actionneurs robotisés est la voie la plus courte.
Ressources officielles
CubeMars publie une documentation produit complète couvrant les gammes RI et RO, et chaque modèle dispose d’une page produit officielle avec sa spécification complète, son plan mécanique et la documentation du variateur ; voir par exemple la gamme de moteurs couple frameless. Le fabricant reste la référence pour les conventions de résistance et d’inductance, les valeurs thermiques et le micrologiciel en vigueur ; ToBMS maintient la couche de découverte interrogeable et comparable.
Pour aller plus loin
Si l’objectif est de présélectionner plutôt que de documenter, trois outils de la plateforme s’enchaînent. Explorer l’intégralité de la catégorie Moteurs couple frameless pour voir chaque modèle et chaque spécification côte à côte, filtrer les candidats par couple, tension et masse dans Sélection, puis les confronter dans Comparaison. Lorsque l’articulation doit arriver sous forme de module étanche avec le réducteur et le variateur déjà appairés, la catégorie Actionneurs robotisés est l’étape suivante naturelle.
En bref : choisir l’encombrement à partir de la géométrie de l’articulation, puis le KV à partir de la tension de bus et de la vitesse requise, puis dimensionner le couple nominal sur le cycle de service dans les limites thermiques et le couple de crête sur le cas transitoire, en gardant la décision de retour d’information, capteurs Hall ou codeur externe, en vue dès le départ. Tout le reste découle de ces quatre points.







