
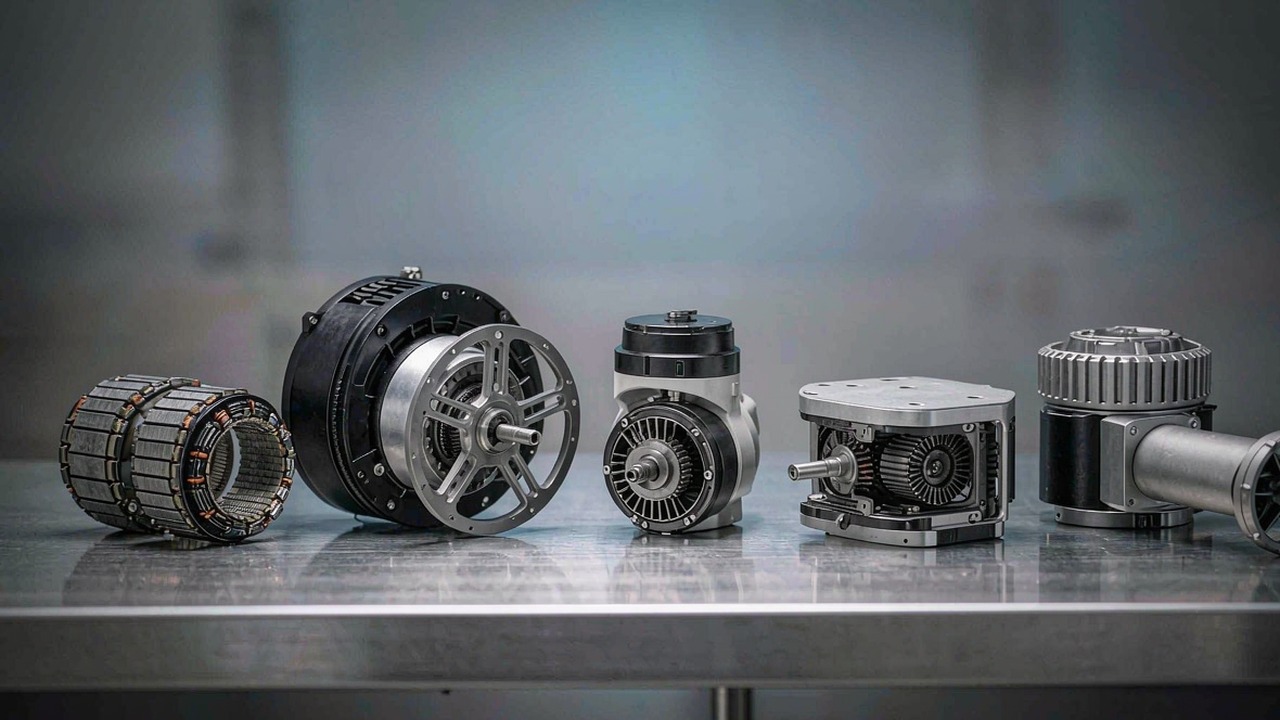
Motor BLDC adalah motor DC tanpa sikat: rotor magnet permanen, stator berbelitan, dan pengendali elektronik yang menjalankan komutasi yang dahulu dikerjakan sikat. Perubahan tunggal itulah sebabnya motor BLDC kini berada di dalam sendi robot, rangka multirotor, gimbal kamera, dan thruster bawah laut - tidak ada sikat yang aus, tidak ada komutator yang memercikkan busur, dan kurva torsinya cukup dapat diprediksi untuk dikendalikan melalui perangkat lunak. Itulah pula sebabnya "motor BLDC" bukan lagi satu keputusan pembelian tunggal: prinsip elektromagnetik yang sama dikemas dalam tujuh cara berbeda, dan cara pengemasan itu menentukan hampir semua hal tentang bagaimana motor dispesifikasikan.
Panduan ini menjelaskan cara kerja motor DC tanpa sikat, spesifikasi mana yang benar-benar mengubah keputusan, dan bagaimana tujuh kategori motor di ToBMS berbeda satu sama lain. Setiap kategori dijawab dengan tiga pertanyaan yang sama - apa itu, apa yang menentukan pilihan, dan di mana penerapannya - sehingga tiap bagian dapat dibaca sendiri atau dibandingkan dengan bagian lain. Semua angka diambil dari data produk ToBMS atau spesifikasi resmi produsen; tidak ada angka yang diperkirakan.
Jawaban Singkat
Motor BLDC menggantikan komutator mekanis pada motor ber-sikat dengan komutator elektronik, sehingga pengendali - bukan sikat - yang menentukan kumparan stator mana yang diberi daya dan kapan. Konsekuensi praktisnya adalah efisiensi lebih tinggi, masa pakai jauh lebih panjang, torsi per satuan massa lebih baik, dan perilaku torsi-kecepatan yang dapat dibentuk pengendali melalui perangkat lunak. Biayanya adalah bahwa motor DC tanpa sikat tidak pernah menjadi komponen yang berdiri sendiri: ia hanya bekerja dengan driver yang mengetahui, atau dapat memperkirakan, posisi rotor.
Memilihnya adalah persoalan dua langkah. Pertama, pilih kategori yang sesuai dengan pekerjaan mekanisnya - kit frameless telanjang bila struktur mesinnya sendiri yang menjadi rumah, aktuator terintegrasi bila sendi harus tiba sebagai modul tersegel, motor propulsi bila keluarannya berupa daya dorong dan bukan torsi poros, motor gimbal direct drive bila keluarannya berupa gerak halus berkecepatan rendah, atau thruster tersegel bila motor harus bekerja di bawah air. Kedua, di dalam kategori itu, sesuaikan KV dengan tegangan bus dan kecepatan yang dibutuhkan, torsi nominal dengan siklus kerja, dan torsi puncak dengan kasus transien. Membaca spesifikasi tanpa mengetahui dari kategori mana angka itu berasal adalah penyebab paling umum daftar pendek menjadi keliru.
Apa itu motor DC tanpa sikat
Bagian-bagian yang menggantikan sikat
Setiap motor BLDC memiliki tiga kelompok fungsional yang sama. stator membawa belitan - umumnya tiga fase pada tumpukan laminasi beralur - dan tetap diam. rotor membawa magnet permanen, biasanya segmen neodimium yang direkatkan atau ditanam pada hub baja. pengendali memberi daya pada fase-fase secara berurutan sehingga medan stator yang berputar selalu mendahului medan rotor pada sudut yang menghasilkan torsi maksimum. Pada motor ber-sikat, sikat karbon dan komutator bersegmen melakukan pensakelaran itu secara mekanis; pada motor tanpa sikat, inverter melakukannya secara elektronik, ribuan kali per detik.
Dua konsekuensi mengikutinya secara langsung. Karena tidak ada bagian yang bergesekan, komponen keausan dalam anggaran perawatan praktis hilang, dan motor dapat disegel - inilah yang memungkinkan thruster bawah laut serta modul sendi berating IP. Dan karena pensakelarannya berada di bawah kendali perangkat lunak, torsi menjadi besaran yang diperintahkan dan bukan besaran yang muncul sendiri, itulah sebabnya perangkat keras yang sama dapat menjadi servo posisi yang kaku pada satu aplikasi dan sumber gaya yang patuh pada aplikasi lain.
Mengapa pengendali ikut dibahas
Motor DC tanpa sikat tidak memiliki spesifikasi yang bermakna tanpa drivernya. Komutasi memerlukan posisi rotor, dan ada dua cara memperolehnya: mengukurnya dengan sensor, atau memperkirakannya dari tegangan dan arus yang dihasilkan motor itu sendiri saat berputar. Drive trapesoidal (enam langkah) sederhana dan memadai untuk propeller serta pompa. Field-oriented control, atau FOC, menguraikan arus menjadi komponen penghasil torsi dan komponen penghasil medan lalu menahannya pada sudut optimal, dan itulah yang memberi torsi halus pada kecepatan rendah serta efisiensi tinggi di seluruh rentang - sekaligus yang membuat kendali torsi, bukan sekadar kendali kecepatan, menjadi praktis.
Inilah pula sebabnya aktuator robotik terintegrasi menjadi sebuah kategori dan bukan sekadar motor: motor, peredam, encoder, dan driver FOC dipadankan sebagai satu set, dan produsen menerbitkan angka torsi untuk set tersebut, bukan untuk motornya saja. Membandingkan angka itu dengan angka motor telanjang berarti membandingkan dua hal yang berbeda.
Sensored, sensorless, dan apa yang bisa start di bawah beban
Sensor Hall memberikan posisi komutasi absolut sejak keadaan diam, dan itu penting setiap kali motor harus menghasilkan torsi pada kecepatan nol atau mendekati nol - sendi robot yang menahan posisi, gimbal yang melawan embusan angin, thruster yang membalik arah. Kendali sensorless memperkirakan posisi dari back-EMF, yang hanya ada setelah motor berputar; cara ini bekerja baik untuk propeller dan kipas, yang bebannya dapat diprediksi dan torsi start-nya rendah, serta kurang baik untuk apa pun yang harus start melawan beban atau membalik arah dengan mulus melewati titik nol. Banyak rancangan memakai encoder di sisi keluaran untuk kendali sementara driver berkomutasi berdasarkan sensor Hall, sehingga komutasi tetap kokoh dan kendalinya tetap akurat pada saat yang sama.
Inrunner dan outrunner
Pada inrunner, rotor berputar di dalam stator; magnetnya dekat dengan poros, inersianya rendah, dan motor mudah didinginkan melalui rumah luar yang diam. Pada outrunner, rotor berupa lonceng yang berputar mengelilingi stator, sehingga magnetnya berada pada radius yang lebih besar dan menghasilkan torsi lebih besar untuk pembebanan magnetik yang sama - geometri yang mendominasi propulsi, tempat propeller dibaut langsung ke lonceng dan tidak diperlukan kotak roda gigi. Kit frameless di kategori Motor Torsi Frameless pada ToBMS mencakup kedua tata letak tersebut, dan itu salah satu sebab angka kepadatan torsi antarjajaran tidak dapat dibandingkan secara langsung.
Spesifikasi yang menentukan pilihan
KV, dan mengapa bukan skor kualitas
KV adalah konstanta kecepatan motor: kira-kira rpm tanpa beban per volt yang diterapkan. Motor 380 KV pada paket 22 V berputar sekitar 8000 rpm tanpa beban; motor 29 KV pada paket yang sama mencapai sekitar 640 rpm. KV ditentukan oleh belitan - lilitan lebih banyak dari kawat yang lebih tipis menghasilkan KV lebih rendah, torsi per ampere lebih besar, dan kecepatan puncak lebih rendah; lilitan lebih sedikit dari kawat yang lebih tebal menghasilkan KV lebih tinggi, kecepatan lebih besar, dan torsi per ampere lebih kecil. KV yang lebih tinggi bukan berarti KV yang lebih baik. Nilai yang tepat adalah nilai yang menempatkan kecepatan yang dibutuhkan pada tegangan bus yang tersedia sekaligus menjaga arus - dan karena itu panas - tetap dalam batas yang dapat ditanggung belitan dan driver.
Torsi nominal dan torsi puncak
Torsi nominal adalah torsi yang dapat dihasilkan motor secara terus-menerus, dalam batas termalnya, pada susunan pemasangan dan pendinginan yang ditetapkan produsen. Torsi puncak adalah angka berdurasi singkat - nilai transien yang dapat diberikan motor selama beberapa detik, dibatasi oleh suhu belitan, suhu magnet, dan batas arus driver, bukan oleh titik patah mekanis. Memperlakukan angka puncak sebagai angka kerja adalah jalan tercepat menuju motor yang diam-diam menurunkan ratingnya saat dipakai. Hal yang sejalan sama pentingnya: angka puncak bukan pernyataan tentang ketahanan bagian mekanisnya. Batas kejut kotak roda gigi, beban bantalan, dan kekuatan poros adalah persoalan yang terpisah, dan bila hal-hal itu menentukan rancangan, semuanya perlu dikonfirmasi kepada produsen.
Kepadatan torsi dalam Nm/kg
Kepadatan torsi adalah alat pembanding, bukan spesifikasi - dan angka itu harus dinyatakan dua kali, karena nilai nominal dan nilai puncak menceritakan hal yang berbeda. Membagi torsi nominal dengan massa menunjukkan berapa banyak keluaran terus-menerus yang diperoleh dari anggaran massa, dan itulah yang terasa pada robot berjalan atau rangka berdaya tahan lama. Membagi torsi puncak dengan massa menunjukkan berapa besar kemampuan transien yang dibawa, dan itu penting bagi kaki yang harus menyerap pendaratan atau lengan yang harus memutus gaya lekat statis. Pada jajaran frameless, sebarannya lebar: kit inrunner berukuran kecil dan standar rotor luar berukuran besar berada di posisi berbeda pada kedua ukuran tersebut, dan itu merupakan keputusan rancangan, bukan pemeringkatan kualitas. Bila suatu jajaran dicantumkan dalam Nm/kg di ToBMS, kedua angkanya dicantumkan agar perbandingan dapat dilakukan pada angka yang sesuai dengan tugasnya.
Rasio roda gigi, kemampuan gerak balik, dan backlash
Kotak roda gigi menukar kecepatan dengan torsi dan sekaligus mengubah karakter keluarannya. Rasio reduksi tinggi umumnya menaikkan torsi keluaran dan menurunkan kemampuan gerak balik, karena gesekan dan inersia terpantul dikalikan melalui tahap itu; rasio rendah umumnya memperbaiki kemampuan gerak balik dan transparansi torsi, dengan konsekuensi pengalian torsi yang lebih kecil. Kemampuan gerak balik inilah yang memungkinkan sendi menyerap benturan, digerakkan dengan tangan saat pengajaran, dan memperkirakan gaya dari arus motor alih-alih dari load cell - dan itulah seluruh premis kategori Aktuator QDD pada 8:1.
Backlash adalah gerak hilang pada rangkaian roda gigi, dan hal ini layak ditanyakan secara eksplisit: nilai itu langsung membatasi keterulangan posisi dan kekakuan kendali. Angka tanpa satuannya tidak dapat dibandingkan, jadi pastikan nilainya pada lembar data produsen sebelum memperlakukannya sebagai masukan rancangan.
Batas termal dan siklus kerja
Panas, bukan torsi, yang biasanya membuat motor berhenti. Rugi tembaga berskala dengan kuadrat arus, sehingga siklus kerja yang menggandakan arus melipatgandakan komponen rugi itu empat kali; rating mencerminkan pemasangan tertentu, suhu lingkungan tertentu, dan beban kerja tertentu. Motor frameless yang dijepit pada rumah aluminium berukuran besar akan menahan jauh lebih besar daripada motor yang sama di udara terbuka, dan motor propulsi yang terkena semburan propeller di loncengnya akan menahan lebih besar daripada motor yang berada di meja uji. Bila suatu angka harus dipercaya, gunakan kondisi termal dari produsen sebagai acuannya, bukan angka utamanya.
Tegangan, arus, dan driver
Tegangan bus menetapkan batas atas kecepatan untuk KV tertentu; arus menetapkan torsinya. Kendala yang mengikat biasanya adalah batas arus driver serta rating isolasi dan konektor, bukan motornya sendiri. Memadankan ketiganya - tegangan paket, KV, dan arus driver - sebelum membandingkan informasi produk akan menyingkirkan sebagian besar kandidat yang keliru sejak awal. Ada baiknya pula memeriksa apa yang perlu diketahui driver: motor bersensor yang harus menahan torsi pada kecepatan nol memerlukan pengendali yang membaca sensor tersebut, dan drive FOC yang mengharapkan encoder tidak akan menerima antarmuka yang hanya menyediakan Hall.
Perbandingan tujuh kategori motor BLDC
Tabel di bawah ini adalah cara tercepat untuk menemukan bagian panduan yang tepat. Angka torsi dan daya dorong adalah nilai nominal dan nilai puncak yang diterbitkan untuk setiap kategori yang saat ini tercantum di ToBMS; kecepatannya berupa rentang KV dan bukan satu angka tunggal, karena kecepatan keluaran bergantung pada tegangan bus yang dipilih.
| Kategori | Dirancang untuk | Torsi atau daya dorong | Kecepatan (KV) | Tegangan Nominal | Yang diintegrasikan | Mulai dari |
|---|---|---|---|---|---|---|
| Motor Torsi Frameless | Kit stator dan rotor yang dibangun ke dalam struktur mesin | 0.024-4 Nm nominal, 0.072-12 Nm puncak | 55-600 | 16-48 V | Rumah, poros, bantalan, encoder | Sendi robot |
| Aktuator Robotik | Motor, peredam, encoder, dan drive dalam satu unit tersegel | 1.3-74 Nm nominal, hingga 222 Nm puncak | 41-170 | 24-48 V | Hanya pemasangan dan bus | Robot berkaki, lengan |
| Motor UAV | Propulsi outrunner untuk rangka udara yang harus bertahan di udara | Dinilai berdasarkan daya dorong, bukan torsi | 29-700 | 3-24S | Propeller, ESC, pendinginan | Multirotor, angkat berat |
| Motor Drone | Propulsi FPV, balap, sayap tetap, dan VTOL | Dinilai berdasarkan daya dorong, bukan torsi | 180-2150 | 2-12S | Propeller, ESC, rangka | FPV, sayap tetap, VTOL |
| Motor Gimbal | Direct drive yang halus, senyap, dan berkecepatan rendah | 0.08-3 Nm nominal, 0.28-7.7 Nm puncak | 9.3-255 | 12-24 V | IMU dan loop kendali | Stabilisasi kamera |
| Thruster Bawah Air | Propulsi bawah laut dua arah yang tersegel | Daya dorong tambat 7-25 kgf | Tidak diterbitkan | 36-48 V | Antarmuka lambung dan pengkabelan | ROV, AUV |
| Aktuator QDD | Modul rasio rendah yang dibangun untuk transparansi torsi | 5-55 Nm nominal, 12.5-170 Nm puncak | 30-80 | 24-48 V | Hanya pemasangan dan bus | Kendali gaya, sendi patuh |
Tujuh kategori, masing-masing dengan konvensi keluarannya sendiri. Angka torsi adalah nilai nominal dan nilai puncak yang diterbitkan produsen; rentang KV sesuai yang tercantum pada setiap kategori; daya dorong adalah daya dorong tambat maksimum yang diterbitkan. Kategori yang menerbitkan daya dorong dan bukan torsi bukan berarti lebih rendah - kategori itu menjawab pertanyaan yang berbeda, dan mengonversi keduanya memerlukan propeller serta titik operasinya.
Pemisahan pertama adalah antara kategori yang menerbitkan torsi poros dan kategori yang menerbitkan daya dorong. Motor frameless, aktuator robotik, motor gimbal, dan modul QDD adalah perangkat torsi: keluarannya berupa poros, dan bebannya dinyatakan dalam Nm. Motor UAV, motor drone, dan thruster bawah laut adalah perangkat daya dorong: keluarannya berupa fluida yang digerakkan, dan angka yang bermakna adalah daya dorong pada propeller dan tegangan tertentu. Mencampur keduanya dalam satu perbandingan adalah kekeliruan spesifikasi yang paling sering terjadi.
Pemisahan kedua adalah seberapa banyak yang diharapkan disediakan oleh pihak pembeli. Kit frameless mengandaikan struktur mesin menyediakan rumah, susunan bantalan, dan jalur termal, dan sebagai imbalannya diperoleh massa paling ringan serta panjang aksial paling pendek. Aktuator atau thruster terintegrasi mengandaikan hal sebaliknya: semuanya sudah dipadankan dan disegel, dan upaya rekayasanya berpindah ke perangkat lunak serta dudukan. Tidak ada yang lebih maju; keduanya cocok untuk tim dan volume yang berbeda.
Motor torsi frameless
Apa itu
Motor frameless adalah motor DC tanpa sikat yang dijual sebagai dua bagian - stator berbelitan dan rotor pembawa magnet - tanpa rumah, tanpa poros, tanpa bantalan, dan tanpa penutup ujung. Semua itu disediakan oleh perakit mesinnya. Karena motor ini tidak memiliki selubung sendiri, ia dapat dibangun ke dalam sendi sebagai struktur, sehingga massa dan panjang rumah dapat dihilangkan dan susunan bantalannya dapat dirancang mengikuti kinematika.
Apa yang menentukan pilihan
Dimensi lebih dahulu: stator harus muat pada diameter dan panjang tumpukan yang tersedia, dan kendala itu menyingkirkan lebih banyak kandidat daripada torsi. Berikutnya KV terhadap tegangan bus dan kecepatan yang dibutuhkan, lalu torsi nominal terhadap siklus kerja, kemudian nilai puncak terhadap kasus transien. Karena rumahnya disediakan pihak pemakai, jalur termal menjadi variabel rancangan - stator yang sama menahan torsi terus-menerus jauh lebih besar ketika dijepit pada sendi aluminium berukuran besar daripada ketika berada di udara terbuka. Umpan balik adalah percabangan yang tersisa: sensor Hall untuk komutasi, encoder di sisi keluaran untuk kendali, atau keduanya.
Di mana cocok digunakan
Kit frameless menjadi pilihan utama untuk modul sendi yang massa dan panjang aksialnya diperebutkan, untuk robot humanoid dan robot berkaki empat yang setiap gramnya berada di ujung tuas, serta untuk eksoskeleton dan Robot Rehabilitasi yang motornya harus menyatu ke dalam mekanisme. Jajaran ini membentang dari RI20 KV600 pada 20 g dan 0.024 Nm nominal hingga RO100 KV55 Standard pada 710 g dan 4 Nm nominal, dengan RO60 KV115 mencakup kelas menengahnya. Logika pemilihan selengkapnya ada di panduan motor torsi frameless.
Produsen menjalankan kit 40 g tersebut pada rakitan sendi, yang menunjukkan betapa besar bagian dari mekanisme jadi berupa struktur yang disediakan perakitnya dan bukan berupa motor.
Halaman video ToBMSTonton di YouTubeAktuator robotik
Apa itu
Aktuator robotik terintegrasi adalah motor BLDC, peredam planetary, bantalan keluaran, pemantauan posisi, dan driver FOC dalam satu unit yang dibaut langsung. Produsen memadankan motornya dengan peredam dan menerbitkan angka torsi pada flensa keluaran, sehingga yang dispesifikasikan adalah sendinya dan bukan motornya.
Apa yang menentukan pilihan
Rasio reduksi adalah keputusan pertama, karena rasio itu menetapkan torsi keluaran sekaligus karakter sendinya. Rasio rendah seperti 6:1 dan 8:1 menguntungkan kecepatan, kemampuan gerak balik, dan transparansi torsi; rasio tinggi seperti 64:1 mengalikan torsi dan umumnya membuat keluarannya lebih sulit digerakkan balik, dan itu cocok untuk sendi penahan beban. Poros berongga menjadi penting ketika berkas kabel harus melewati sendi - AKH70-48 memadankan tahap 48:1 dengan jalur kabel pada 74 Nm nominal. Backlash perlu dipastikan beserta satuannya, karena kondisi pengukuran di balik nilai yang tercatat tidak dinyatakan.
Di mana cocok digunakan
Modul terintegrasi cocok untuk tim yang lebih memilih menghabiskan waktu rekayasa pada kendali daripada pada pramuat bantalan - lengan robot kolaboratif, Robot Berkaki Empat, robot beroda dan AGV. Kategori ini mencakup dari AK40-10 V3.0 pada 190 g dan 1.3 Nm nominal hingga 74 Nm nominal pada 1396 g, dengan tahap 6:1 sampai 64:1 di antaranya.
Produsen membahas AK40-10, AK45-10, dan AK45-36 secara bersamaan, dan itu ilustrasi paling jelas tentang bagaimana rasio dan massa dipertukarkan di dalam satu keluarga.
Halaman video ToBMSTonton di YouTubeMotor UAV
Apa itu
Motor UAV adalah unit propulsi outrunner untuk rangka udara yang harus bertahan di udara - multirotor, platform angkat berat, dan pesawat VTOL dengan set pengangkat khusus. Loncengnya membawa propeller secara langsung, sehingga tidak ada kotak roda gigi dan spesifikasinya ditulis dalam daya dorong, KV, daya, dan massa, bukan torsi poros.
Apa yang menentukan pilihan
Propeller dan jumlah sel lebih dahulu: daya dorong yang diterbitkan selalu milik propeller dan tegangan tertentu, dan motor yang diperingkat tanpa keduanya tidak dapat dibandingkan. Berikutnya KV terhadap paket - KV rendah dengan propeller besar untuk efisiensi dan angkat berat, KV tinggi dengan propeller kecil untuk respons. Lalu angka daya 180 detik, yang merupakan kemampuan yang bertahan dan bukan angka sesaat, serta massanya, yang dibayar dua kali pada multirotor karena massa itu juga berarti muatan yang tidak dapat diangkut. Konfigurasi stator (12N14P sampai 36N42P) berpengaruh pada kehalusan dan pada perilaku motor di throttle sebagian.
Di mana cocok digunakan
Kategori ini mencakup UAV industri dan inspeksi rangka udara, pertanian penyemprot, fotografi udara, angkat berat dan propulsi pesawat berawak. Di ujung paling ringan, MN4006 KV380 menghasilkan 380 W pada 68 g; di ujung atas, U15XXL KV29 dan U15 II KV80 membawa rangka udara berbobot beberapa kilogram, dengan P80 III Pin mencakup muatan pertanian.
Rekaman peluncuran dari produsen untuk jajaran MN, berguna untuk menilai apakah motor 68 g sampai 171 g sesuai dengan luas cakram yang tersedia pada rangka udara.
Halaman video ToBMSTonton di YouTubeMotor drone
Apa itu
Motor drone adalah ujung propulsi udara yang lebih kecil dan lebih cepat: unit FPV dan balap dengan bobot belasan gram, motor sayap tetap dan glider yang dirancang untuk satu titik operasi yang efisien, serta motor pengangkat VTOL yang membawa rangka udara lebih berat pada cakram yang lebih besar. Seperti motor UAV, semuanya perangkat daya dorong, tetapi titik rancangannya lebih berjauhan dan siklus kerjanya lebih pendek serta jauh lebih keras.
Apa yang menentukan pilihan
Pada FPV, kendala yang mengikat adalah respons dan massa: T-Hobby F30 Motor Drone FPV pada rakitan 3 inci dan unit 33.5 g pada rakitan 5 inci dipilih karena seberapa cepat keduanya dapat mengubah daya dorong, bukan karena efisiensinya. KV berada tinggi - 1300 sampai 2150 - karena propeller-nya kecil dan paketnya 4S sampai 6S. Pekerjaan sayap tetap dan jarak jauh berada di ujung sebaliknya: AT4130 KV230 dan F90 KV1300 dipilih untuk titik jelajah yang berkelanjutan. Motor pengangkat VTOL seperti V505 KV260 berada di antara keduanya, disesuaikan untuk hover yang harus ditahan rangka udara dan bukan untuk kondisi transien.
Di mana cocok digunakan
Balap FPV dan freestyle, model sayap tetap, berdaya tahan lama platform dan drone VTOL yang bertransisi antara hover dan terbang maju. Bila rangka udaranya berat, lambat, dan bertahan di udara untuk waktu lama, kategori Motor UAV biasanya menjadi titik awal yang lebih baik.
Motor gimbal
Apa itu
Motor gimbal adalah motor BLDC ber-KV rendah, berdiameter besar, dengan penggerak langsung, yang dirancang untuk gerak halus pada kecepatan sangat rendah. Tidak ada kotak roda gigi: motornya menggerakkan sumbu secara langsung, karena setiap backlash atau cogging pada rangkaian penggerak akan tampak sebagai getaran pada gambar. Karena itu prioritasnya berbeda dari kategori lain - torsi cogging, riak torsi, dan kehalusan pada kecepatan rendah lebih diutamakan daripada kepadatan torsi.
Apa yang menentukan pilihan
Massa muatan dan inersia sumbu lebih dahulu, karena motor harus menahan dan mempercepat kamera melawan gravitasi serta gerak wahana. Berikutnya torsi yang dibutuhkan untuk menahan muatan itu pada lengan tuas terburuk, diperiksa terhadap nilai nominal dan bukan nilai puncak - gimbal menahan secara terus-menerus, dan itulah tepatnya kasus yang digambarkan torsi nominal. KV rendah memang disengaja: 9.3 sampai 255 di seluruh jajaran, dengan GL100 pada 3 Nm nominal untuk muatan sinema berat dan GL30 pada 0.08 Nm untuk sumbu kamera kecil. Poros berongga menjadi penting karena pengkabelan harus melewati sumbunya.
Di mana cocok digunakan
Sistem gimbal pada UAV, penstabil genggam, rig kamera yang dipasang pada wahana, dan aplikasi apa pun yang sensornya harus tetap mengarah sementara dudukannya bergerak. Kelas menengah GL60 KV25 mencakup pekerjaan satu sumbu pada 0.6 Nm nominal.
Thruster bawah laut
Apa itu
Thruster bawah laut adalah unit propulsi tanpa sikat yang tersegel: motor, ESC terintegrasi, propeller berduktus, dan penyegelan yang tahan tekanan atau terkompensasi tekanan dalam satu rumah. Motor BLDC di dalamnya konvensional; semua yang ada di sekelilingnya berfungsi menahan air masuk dan membuat daya dorongnya dapat dibalik serta diatur proporsional.
Apa yang menentukan pilihan
Daya dorong lebih dahulu, dinyatakan sebagai daya dorong tambat maksimum - tarikan yang dihasilkan thruster pada kecepatan nol, dan itulah angka yang jujur untuk menjaga posisi. Berikutnya bus: 36 V atau 48 V di seluruh jajaran, dengan daya nominal dari 360 W sampai 1315 W. Lalu rating kedalaman, dan di sinilah kedua keluarga itu berbeda: seri SW diratingkan sampai 0-30 m sementara seri DW tercantum sebagai 0-350 m, dan satuannya seperti yang diterbitkan perlu dikonfirmasi kepada produsen sebelum rancangan kedalaman diputuskan. Massa dan diameter menentukan berapa banyak unit yang dapat dibawa lambung.
Di mana cocok digunakan
Thruster ROV untuk inspeksi dan intervensi, propulsi AUV, dan wahana bawah laut apa pun yang memerlukan daya dorong tervektor. SW7 pada 700 g dan 360 W cocok untuk wahana inspeksi kecil; DW25 pada 25 kgf dan 1315 W menjadi ujung andalannya, dengan DW10 mencakup lambung berukuran menengah.
Produsen menjalankan unit DW terbesar di dalam tangki, yang memperlihatkan duktus, daya dorong yang dapat dibalik, dan susunan penyegel yang membedakan kategori ini dari motor tanpa sikat lainnya.
Halaman video ToBMSTonton di YouTubeAktuator quasi direct drive
Apa itu
Aktuator quasi direct drive adalah modul terintegrasi dengan rasio reduksi yang sengaja dibuat rendah - 8:1 di seluruh kategori ini - dan berada di antara motor direct drive dan aktuator rasio tinggi konvensional. Modul ini mempertahankan tahap roda gigi yang cukup untuk mencapai torsi yang berguna sekaligus menjaga transparansi torsi yang memungkinkan kendali gaya tanpa load cell.
Apa yang menentukan pilihan
Alasan memilih QDD adalah kemampuan gerak balik: rasio rendah umumnya memperbaikinya, karena lebih sedikit gesekan dan inersia yang terpantul kembali melalui tahap itu. Itulah yang memungkinkan sendi menyerap benturan, digerakkan balik dengan tangan saat pengajaran, dan memperkirakan gaya kontak dari arus motor. Konsekuensinya, torsi keluaran per satuan torsi motor lebih kecil, sehingga motornya harus lebih besar untuk keluaran yang sama - itulah sebabnya AKE90-8 membawa 1400 g untuk mencapai 55 Nm nominal, sementara aktuator robotik 64:1 mencapai torsi yang sebanding dalam kemasan yang lebih kecil. Nilai backlash tercatat di ToBMS, tetapi kondisi pengukuran di baliknya tidak dinyatakan; pastikan nilainya sebelum bergantung pada angka itu.
Di mana cocok digunakan
Robot berkaki yang memerlukan kontak patuh, lengan yang melakukan perakitan terkendali gaya, eksoskeleton dan Robot Rehabilitasi yang motornya harus mengalah kepada pemakainya, serta platform penelitian yang transparansi torsinya lebih penting daripada keluaran puncak. AKE60-8 pada 260 g dan 5 Nm nominal mencakup sendi ringan; AKE80-8 pada 12 Nm berada di kelas menengah.
Produsen memperagakan modul 8:1 pada rakitan sendi, termasuk perilaku gerak balik yang menjadi ciri kategori ini.
Halaman video ToBMSTonton di YouTubeTitik tumpang tindih antarkategori
Motor frameless, aktuator terintegrasi, atau modul QDD
Ketiganya berujung pada sendi yang berputar, dan pilihannya menyangkut siapa yang melakukan integrasinya. Kit frameless memberi massa paling ringan dan panjang aksial paling pendek, tetapi menuntut rumah, bantalan, dan jalur termal. Aktuator robotik terintegrasi memberi unit tersegel yang sudah dipadankan beserta driver yang padan, dengan konsekuensi dimensi yang tetap dan massa yang lebih tinggi untuk torsi yang sama. Modul QDD menukar sebagian kepadatan torsi itu dengan transparansi torsi dan perilaku yang patuh. Bila geometri sendinya masih berubah, frameless biasanya menjadi pilihan yang lebih longgar; bila geometrinya sudah tetap dan jadwalnya singkat, modul terintegrasi yang lebih tepat.
Motor UAV atau motor drone
Kedua kategori udara itu memang sengaja bertumpang tindih: keduanya propulsi outrunner, dan quadcopter industri ringan masuk akal memakai salah satunya. Pembedaan praktisnya adalah tugas dan kelas rangka udaranya. Motor UAV didokumentasikan terhadap daya berkelanjutan, cakram yang lebih besar, dan rangka udara berbobot beberapa kilogram; Motor Drone mencakup pekerjaan FPV, sayap tetap, dan VTOL yang titik operasinya berupa semburan singkat atau jelajah dan bukan hover panjang. Bila lembar spesifikasi dibaca untuk angka daya 180 detik dan anggaran massa per rotor, mulailah dari UAV; bila dibaca untuk respons throttle dan ukuran propeller, mulailah dari drone.
Motor gimbal dan kategori lainnya
Motor gimbal adalah satu-satunya kategori yang kehalusannya lebih diutamakan daripada kepadatannya, itulah sebabnya nilai KV-nya rendah dan diameternya besar. Menggantinya dengan motor propulsi hanya karena angka torsinya tampak memadai akan menghasilkan sumbu yang cogging dan berosilasi pada kecepatan rendah. Penggantian sebaliknya juga tidak berhasil: motor gimbal tidak memiliki rentang kecepatan maupun rancangan termal untuk propulsi.
Thruster: motor yang sama, medium yang berbeda
Thruster bawah laut berisi motor DC tanpa sikat yang biasa. Yang menjadikannya kategori tersendiri adalah semua hal di hilir porosnya: penyegelan, ketahanan terhadap tekanan, propeller berduktus, penggerak dua arah yang dapat dibalik, dan ketahanan terhadap korosi. Konvensi spesifikasinya ikut berubah - daya dorong dalam kgf dan bukan torsi dalam Nm - dan perbandingan apa pun dengan motor udara harus melalui propeller dan fluidanya, bukan melalui motornya.
Daftar periksa pemilihan
Jalankan langkah-langkah ini secara berurutan. Setiap langkah menyingkirkan kandidat yang tidak akan bisa diselamatkan oleh pembacaan spesifikasi sebanyak apa pun.
Beban dan tugas
- Tetapkan keluarannya: torsi poros dalam Nm, atau daya dorong dalam kgf pada propeller dan tegangan yang disebutkan. Langkah ini sendiri sudah menentukan kelompok kategorinya.
- Pisahkan kasus terus-menerus dari kasus transien, lalu sesuaikan torsi nominal dengan yang pertama dan torsi puncak dengan yang kedua - dengan mengingat bahwa nilai puncak dibatasi oleh suhu dan arus driver, bukan oleh batas mekanis.
- Periksa siklus kerja terhadap kondisi termal dari produsen, bukan terhadap angka daya utamanya.
- Pastikan apakah sendi atau sumbunya harus menahan torsi pada kecepatan nol; bila harus, rencanakan sensor dan driver yang membacanya.
Mekanika dan integrasi
- Tetapkan dimensinya - diameter, panjang tumpukan, atau ruang lambung - sebelum membandingkan torsi.
- Tentukan siapa yang menyediakan rumah, bantalan, poros, dan jalur termal. Bila jawabannya pihak perakit sendiri, kit frameless masuk dalam pertimbangan; bila jawabannya pihak pemasok, modul terintegrasi yang lebih tepat.
- Pilih rasio reduksi berdasarkan perilaku yang diinginkan, bukan hanya berdasarkan torsi: rasio tinggi untuk menahan beban, rasio rendah untuk kemampuan gerak balik dan transparansi gaya.
- Mintalah angka backlash beserta satuannya, dan pastikan pada lembar data sebelum memperlakukannya sebagai masukan rancangan.
Elektronika dan kendali
- Tetapkan tegangan bus lebih dahulu, lalu pilih KV agar kecepatan yang dibutuhkan berada di dalam rentang tegangan itu dan bukan di luarnya.
- Periksa arus kontinu dan arus puncak driver terhadap torsi yang dibutuhkan, lalu pastikan antarmuka komutasinya - Hall, encoder, atau sensorless - sesuai dengan kebutuhan profil geraknya.
- Pastikan mode kendali yang tersedia pada driver: kendali torsi merupakan keharusan untuk sendi patuh dan estimasi gaya, bukan sekadar nilai tambah.
- Verifikasi angka yang diterbitkan pemasok pada lembar data terkini sebelum rancangan dibekukan; catatan untuk besaran seperti backlash tidak selalu menyatakan kondisi pengukuran.
Pertanyaan yang sering diajukan
PApakah motor BLDC itu AC atau DC?
Keduanya, bergantung pada titik pengukurannya. Sumbernya DC - baterai atau bus DC - dan pengendali mencacahnya menjadi bentuk gelombang tiga fase yang menggerakkan belitan stator, sehingga motor itu sendiri pada dasarnya adalah mesin AC sinkron dengan komutator elektronik. Implikasi praktisnya, motor DC tanpa sikat tidak dapat dijalankan hanya dengan menghubungkannya ke sumber DC; driver bersifat wajib, dan batas arus serta mode kendalinya merupakan bagian dari spesifikasi motor yang sebenarnya.
PApa arti KV, dan apakah KV yang lebih tinggi lebih baik?
KV kira-kira adalah rpm tanpa beban per volt. KV merupakan sifat belitan, bukan skor kualitas: lilitan yang lebih banyak memberi KV lebih rendah dengan torsi per ampere lebih besar, lilitan yang lebih sedikit memberi KV lebih tinggi dengan kecepatan lebih besar dan torsi per ampere lebih kecil. KV yang tepat adalah nilai yang menempatkan kecepatan yang dibutuhkan pada tegangan bus yang tersedia sekaligus menjaga arus - dan panas - tetap dalam batas belitan serta driver. KV yang lebih tinggi pada tegangan yang sama berarti kecepatan lebih besar dan biasanya torsi yang dapat dipakai di poros lebih kecil.
PApa perbedaan antara torsi nominal dan torsi puncak?
Torsi nominal adalah torsi yang dapat dihasilkan motor secara terus-menerus dalam batas termalnya pada susunan pemasangan dan pendinginan yang ditetapkan produsen. Torsi puncak adalah kondisi transien berdurasi singkat, dibatasi oleh suhu belitan dan magnet serta oleh batas arus driver. Nilai puncak bukan titik patah mekanis dan tidak boleh diperlakukan sebagai titik patah; bila kekuatan kotak roda gigi atau poros yang menentukan rancangan, hal itu perlu dikonfirmasi kepada produsen secara terpisah. Sesuaikan siklus kerja dengan nilai nominal dan kasus transien dengan nilai puncak.
PMengapa sebagian motor BLDC memakai kotak roda gigi dan sebagian tidak?
Roda gigi mengalikan torsi dan menurunkan kecepatan, sehingga motor kecil yang cepat dapat menghasilkan torsi keluaran yang berguna - itulah cara aktuator robotik terintegrasi mencapai puluhan Nm. Direct drive tidak memiliki rangkaian roda gigi sama sekali, sehingga backlash dan inersia terpantul hilang dan keluarannya menjadi paling halus serta paling mudah digerakkan balik - itulah sebabnya motor gimbal dan kit sendi frameless memakai direct drive, dan mengapa modul quasi direct drive sengaja berhenti di 8:1. Pertukarannya menyangkut perilaku, bukan hanya angka: rasio tinggi umumnya membuat keluaran lebih sulit digerakkan balik, rasio rendah umumnya menjaganya tetap transparan.
PBisakah motor DC tanpa sikat berjalan tanpa sensor?
Bisa, bila bebannya dapat diprediksi dan motor tidak perlu menghasilkan torsi yang berarti pada kecepatan nol. Kendali sensorless menyimpulkan posisi rotor dari back-EMF, yang hanya ada setelah motor berputar - memadai untuk propeller, kipas, dan pompa, paling lemah untuk sendi yang menahan posisi, gimbal yang melawan embusan angin, atau thruster yang membalik arah melewati titik nol. Aplikasi yang harus menahan torsi saat diam, atau start di bawah beban, memerlukan sensor Hall atau encoder.
PBagaimana membandingkan motor antarkategori?
Bandingkan konvensi keluarannya lebih dahulu. Kategori yang menerbitkan torsi poros - motor frameless, aktuator robotik, motor gimbal, dan modul QDD - dapat disandingkan berdasarkan Nm nominal dan puncak, massa, serta dimensinya. Kategori yang menerbitkan daya dorong - motor UAV, motor drone, dan thruster bawah laut - hanya dapat dibandingkan bila propeller, tegangan, dan titik operasinya turut disertakan. Mengonversi daya dorong dan torsi memerlukan propeller serta fluidanya; angka torsi dan angka kgf tidak pantas berada di kolom yang sama.
PApa yang membatasi sekecil apa motor BLDC dapat dibuat?
Panas dan kepadatan torsi, dalam urutan itu. Rugi tembaga berskala dengan kuadrat arus, sehingga memperkecil motor sambil mempertahankan torsi berarti menaikkan kerapatan arus dan karenanya suhunya; ujung kecil pada setiap kategori dibatasi oleh seberapa besar panas yang dapat dilepaskan belitan. Volume magnet menentukan torsi yang tersedia sejak awal, itulah sebabnya kit frameless terkecil - sekitar 20 g - berada pada kisaran pecahan Nm sementara unit 700 g mencapai beberapa Nm. Bila massa menjadi kendala yang mengikat, periksa torsi nominal per kilogram, lalu pastikan susunan termalnya kepada produsen.
Sumber daya resmi
Dokumentasi produsen tetap menjadi rujukan utama untuk konvensi torsi, rating termal, satuan backlash, dan firmware terkini. CubeMars menerbitkan jajaran frameless, aktuator, dan thruster-nya di cubemars.com, dan T-Motor menerbitkan jajaran UAV, drone, serta propulsinya di tmotor.com. ToBMS menjaga lapisan penemuan produk tetap dapat ditelusuri dan dibandingkan pada keduanya.
Langkah selanjutnya
Mulailah dari kategori yang sesuai dengan pekerjaan mekanisnya, lalu persempit pilihan di dalamnya. Jajaran lengkapnya - setiap model dan spesifikasinya secara berdampingan - ada di Produk; ketujuh kategori itu masing-masing memiliki halamannya sendiri: Motor Torsi Frameless, Aktuator Robotik, Motor UAV, Motor Drone, Motor Gimbal, Thruster Bawah Air dan Aktuator QDD. Saring kandidat berdasarkan torsi, tegangan, dan massa di Seleksi, lalu sandingkan para finalisnya di Perbandingan Produk.
Setiap kategori juga memiliki panduan khusus yang membahas lebih dalam daripada ikhtisar ini: motor torsi frameless, aktuator robotik, motor UAV, motor drone, motor gimbal, Thruster Bawah Air: Menyesuaikan Gaya Dorong, Daya, dan Kedalaman dan aktuator quasi direct drive. Untuk aplikasi dan bukan kategori, halaman robot humanoid, berkaki empat, ROV dan gimbal mencantumkan motor yang sudah dipadankan untuk pekerjaan tersebut. Dan seluruh jajaran motor DC tanpa sikat di ToBMS dapat dijangkau dalam satu klik dari halaman utama. Di luar panduan per kategori itu, ujung berawak dari motor UAV dan drone memiliki perbandingannya sendiri. Propulsi Pesawat Berawak: Memilih Motor T-Motor U15 untuk Wahana Berawak menempatkan U15 II, U15XL, dan U15XXL berdampingan.
Ringkasnya: pilih kategori berdasarkan pekerjaan mekanisnya, tetapkan dimensinya, pilih KV dari tegangan bus dan kecepatan yang dibutuhkan, sesuaikan torsi nominal dengan siklus kerja dan nilai puncak dengan kondisi transien, lalu putuskan sejak awal apakah sendi perlu menahan torsi pada kecepatan nol. Semua hal lain dalam spesifikasi motor BLDC mengikuti kelima hal tersebut.







