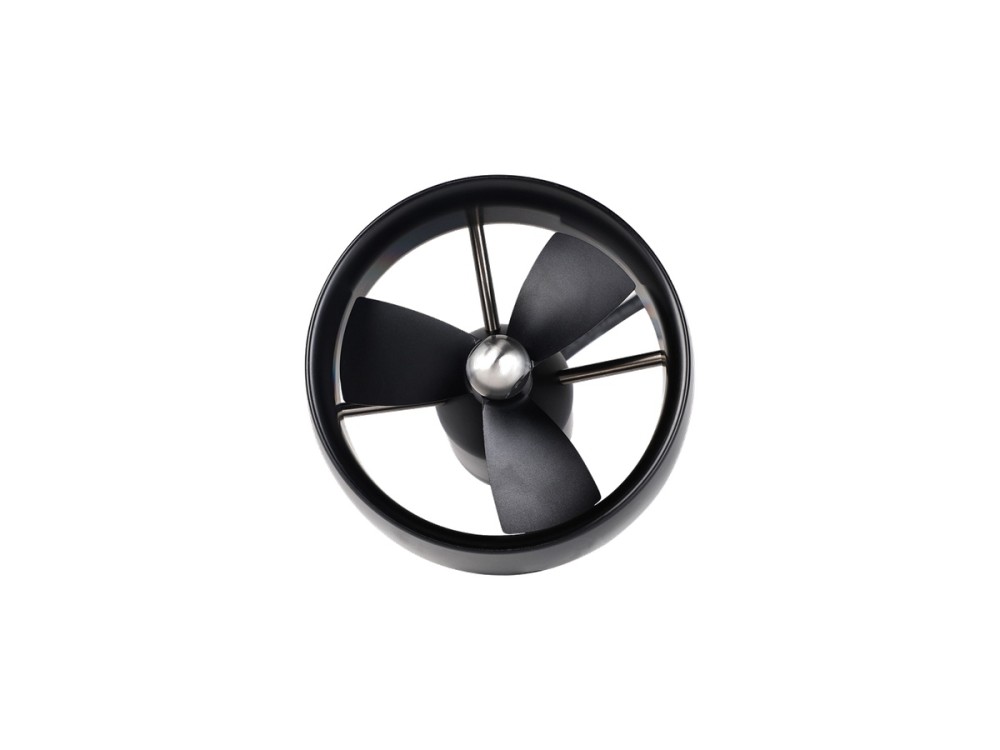
CubeMars DW25 Thruster Bawah Air
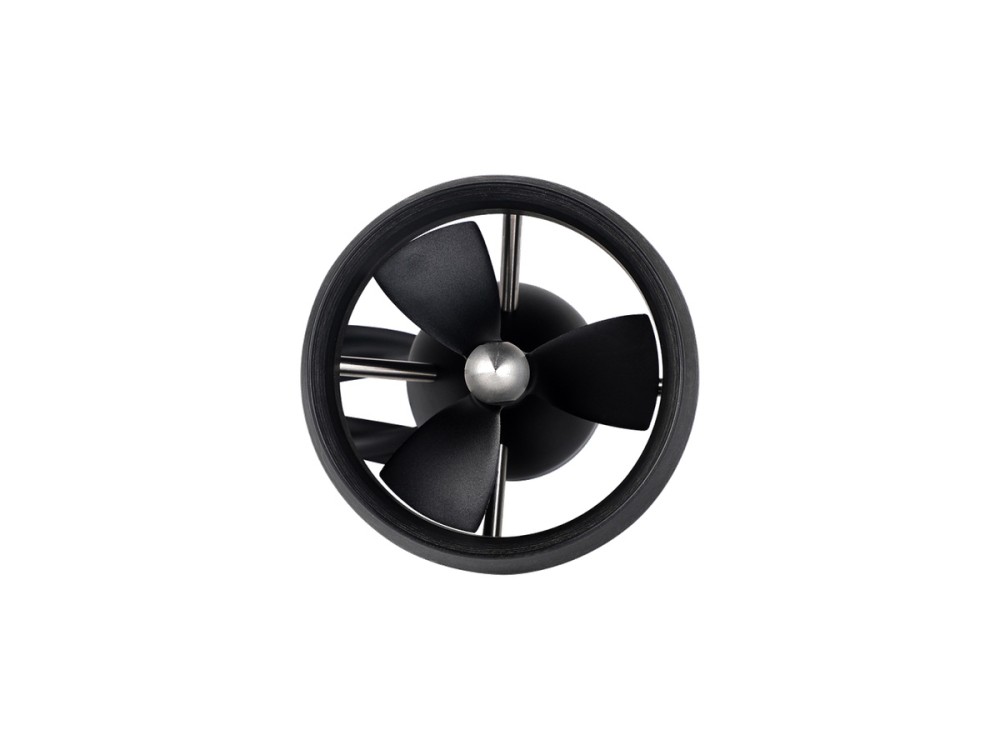
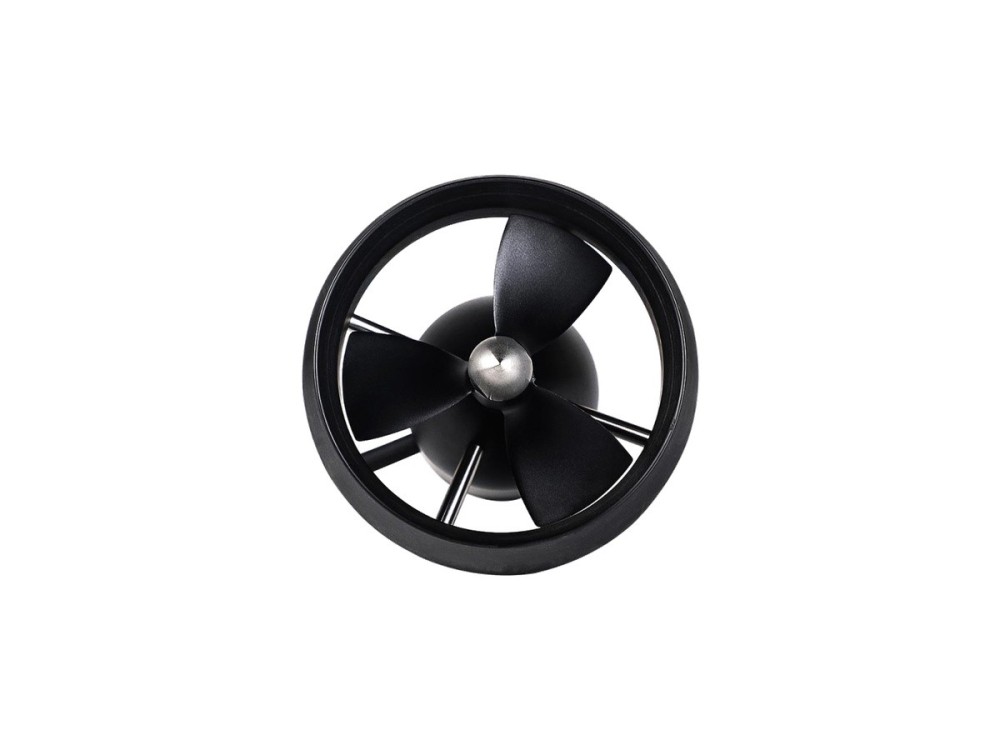
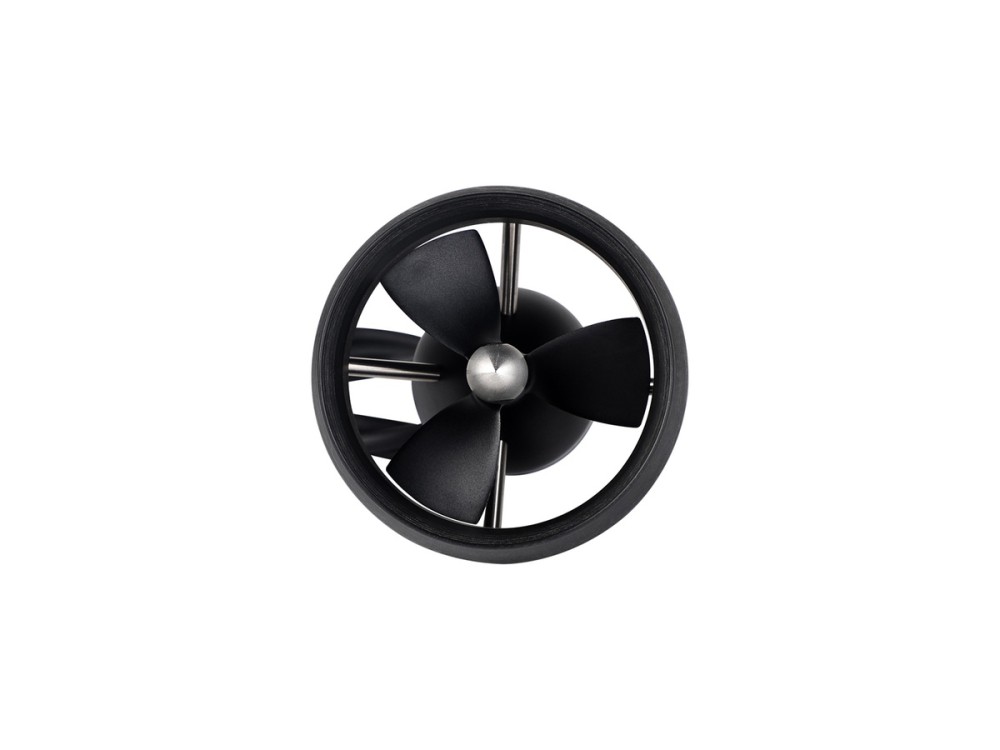
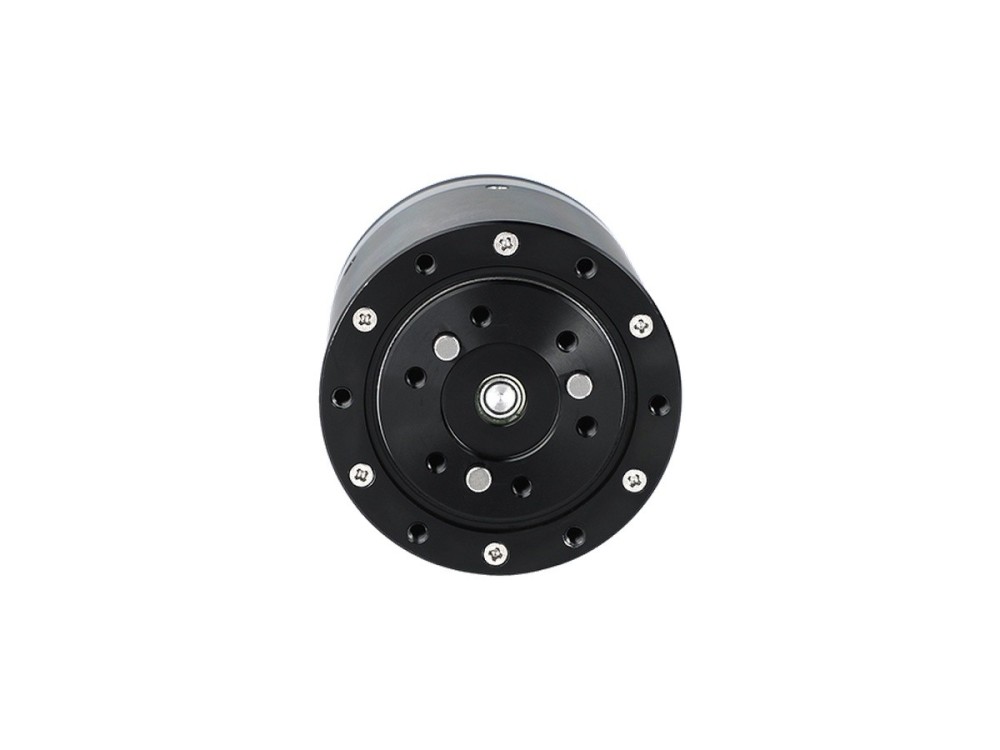
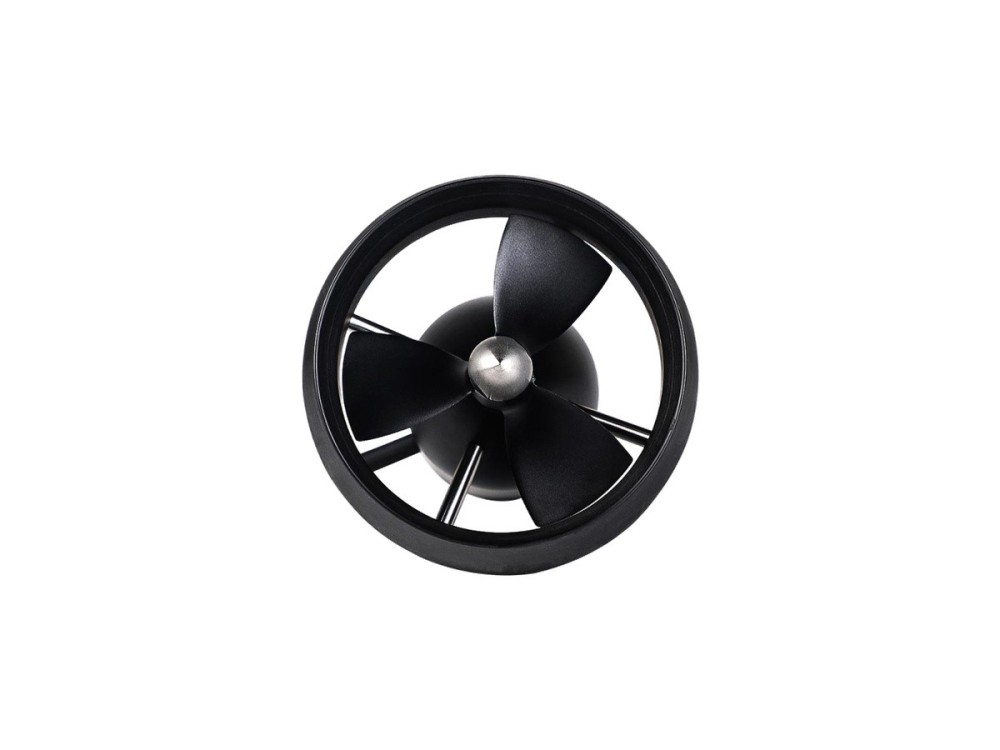
CubeMars DW25 adalah thruster DW unggulan dengan gaya dorong 25 kgf dan daya nominal 1315 W pada 48 V. Unit 1.79 kg ini memberi propulsi yang kuat dan andal untuk ROV besar serta kendaraan bawah air berat.
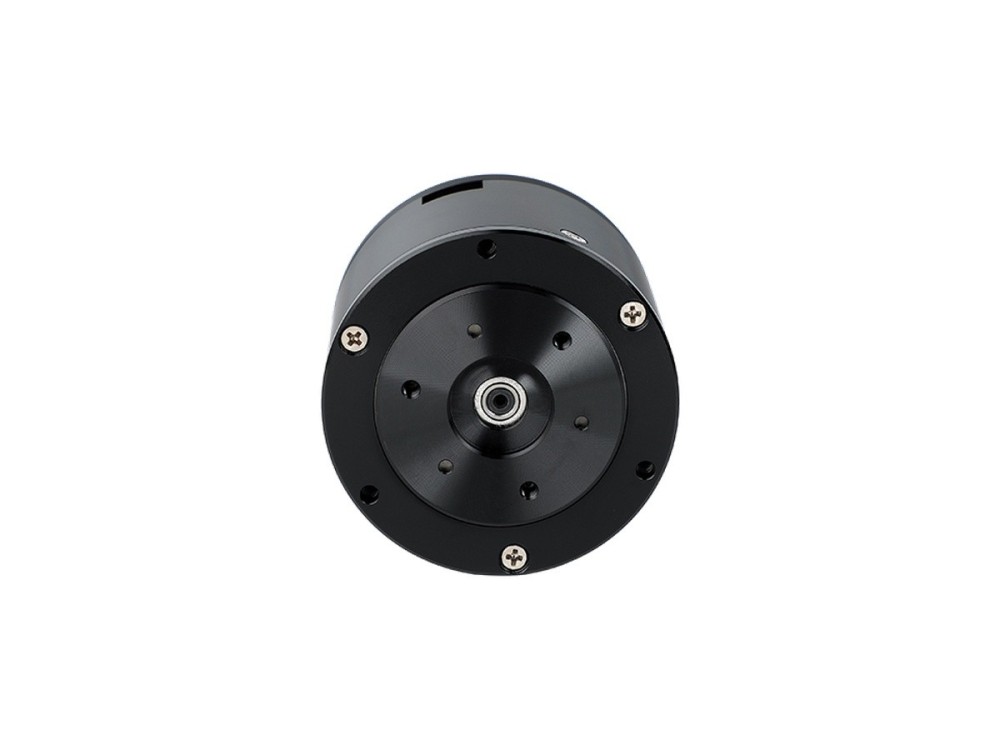
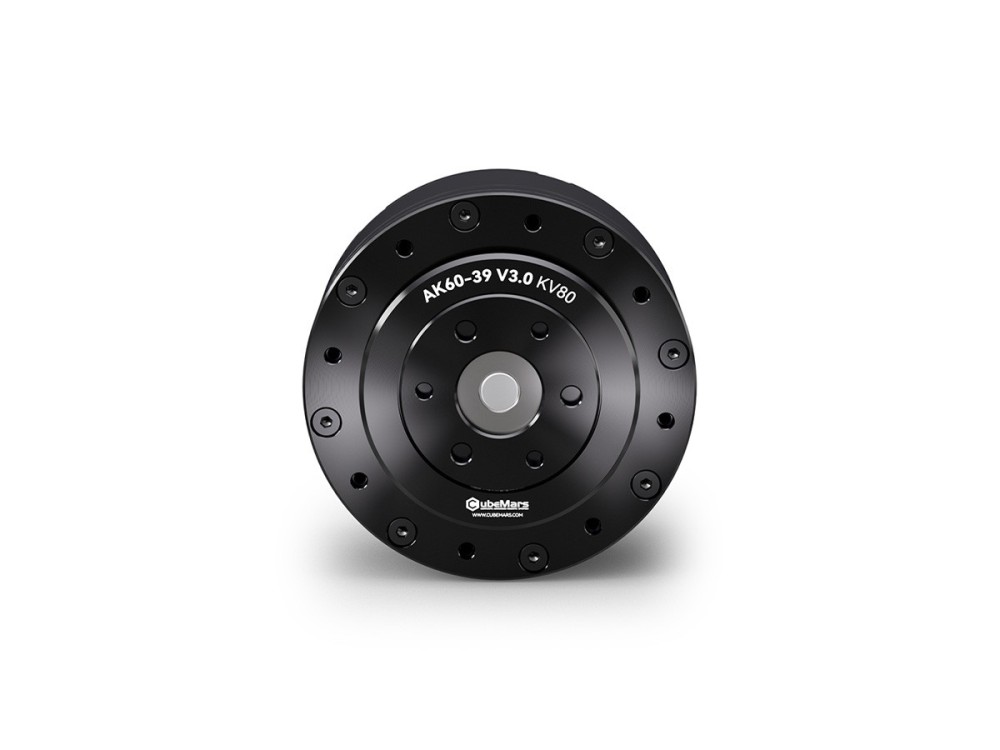
AK60-39 V3.0 memadukan motor KV80 dengan reducer 39:1 untuk torsi puncak 72 Nm dan torsi nominal 24 Nm, dengan daya nominal 176 W pada 48 V. Bermassa 750 g, aktuator ini dibuat untuk sendi pemikul beban pada robot berkaki dan manipulator industri.
※ Spesifikasi yang tercantum merupakan nilai referensi. Spesifikasi terbaru perlu dikonfirmasi kepada produsen.
CubeMars DW25 adalah thruster DW unggulan dengan gaya dorong 25 kgf dan daya nominal 1315 W pada 48 V. Unit 1.79 kg ini memberi propulsi yang kuat dan andal untuk ROV besar serta kendaraan bawah air berat.
Aktuator CubeMars AK45-10 V3.0 memberi torsi puncak 7 Nm dan torsi nominal 2.5 Nm melalui reducer 10:1, dengan massa 262 g pada diameter 53 mm. Rating dayanya 39 W pada bus 24 V, cocok untuk sendi robot kompak dan eksoskeleton rehabilitasi.
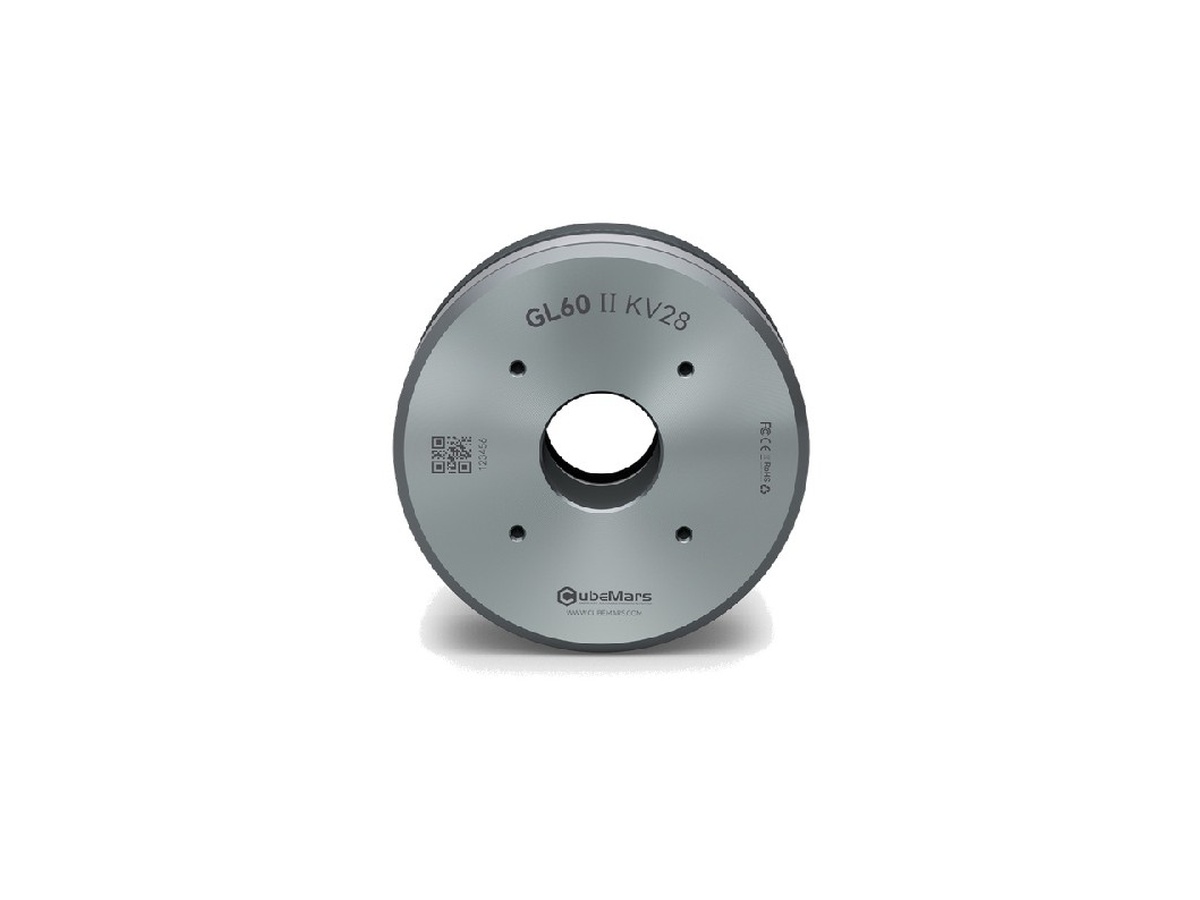
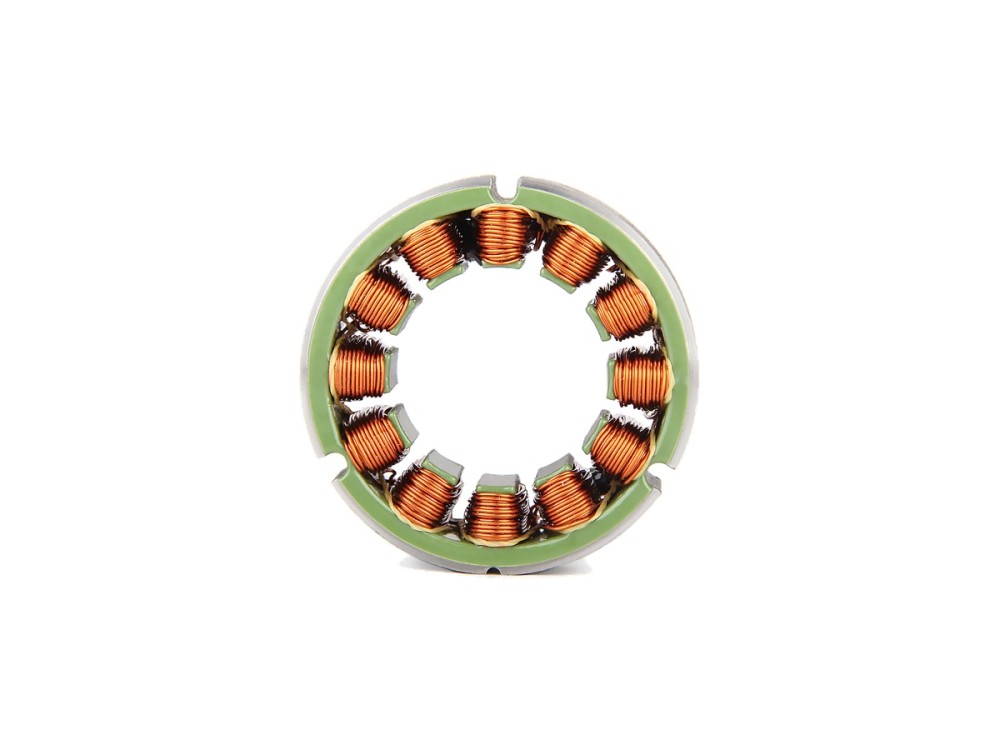
CubeMars GL60 II KV28 motor gimbal memberi torsi puncak 1.5 Nm dan torsi nominal 0.6 Nm pada massa hanya 276 g. Desain cogging rendah dan stator 24N28P menghasilkan stabilisasi kamera yang halus dan mantap untuk sistem gimbal kelas atas.
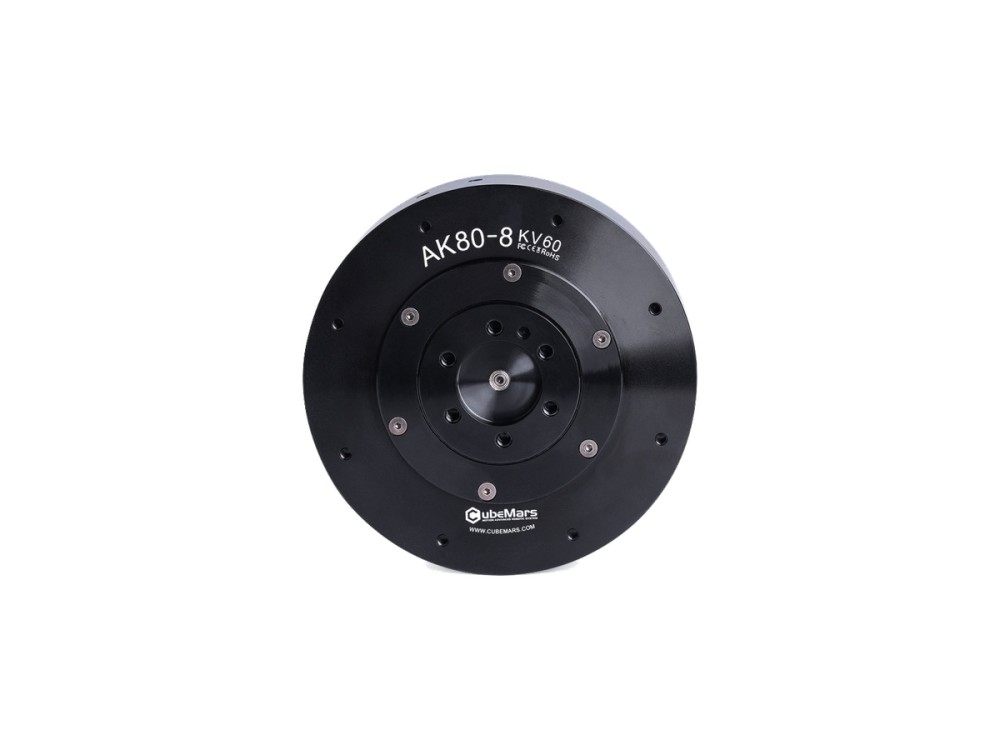
Aktuator CubeMars AK80-8 memadukan reducer 8:1 untuk torsi puncak 25 Nm dan torsi nominal 10 Nm dengan daya nominal 230 W pada bus 48 V. Unit 570 g ini banyak dipakai pada eksoskeleton, robot berkaki empat, dan sendi lengan robot kolaboratif.
Thruster CubeMars DW15 memberi gaya dorong 15 kgf dengan daya nominal 750 W pada 48 V dalam bodi 131 mm dan 1.26 kg. Dibuat untuk misi ROV yang menuntut, thruster ini menyeimbangkan gaya dorong, efisiensi, dan daya tahan.
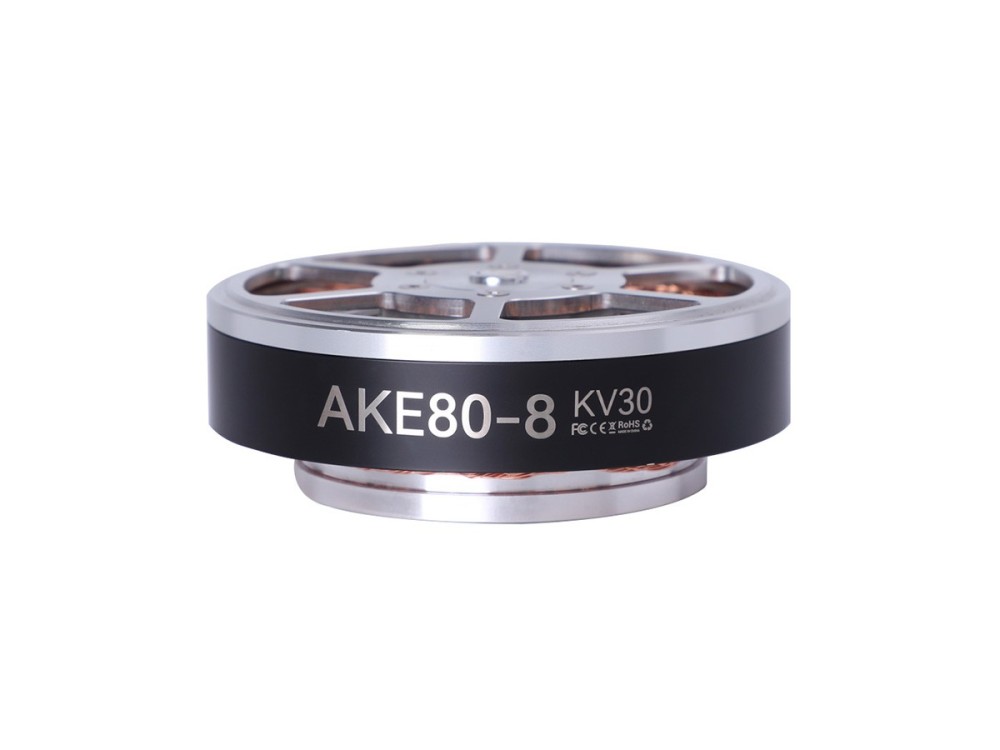
Aktuator quasi-direct drive CubeMars AKE80-8 KV30 memberi torsi puncak 30 Nm dan torsi nominal 12 Nm melalui reducer 8:1 pada suplai 48 V. Bermassa 570 g, inersia rendah dan kemampuan backdrive-nya cocok untuk eksoskeleton, robot rehabilitasi, dan sendi robot berkaki.
RI50 KV100 adalah motor torsi frameless inrunner yang dibuat untuk sistem 24-48 V. Dalam paket 54 mm dan 181 g, motor ini menghasilkan torsi puncak 1.67 Nm dan torsi nominal 0.58 Nm dengan daya nominal 66 W, melayani robot berkaki empat, eksoskeleton, AGV, dan sendi lengan robot.
Thruster bawah air SW17 menghasilkan gaya dorong minimal 17 kgf dari daya nominal 870 W pada 48 V. Unit tersegel 1.35 kg ini memberi daya yang kuat dan bersih untuk ROV kelas kerja dan robot bawah air.
Thruster bawah air DW10 memberi gaya dorong 10 kgf dengan daya nominal 540 W pada 36 V dalam housing 100 mm dan 840 g. Efisien dan bising rendah, thruster ini cocok untuk manuver ROV dan kendaraan bawah air kecil.
AK45-36 V3.0 memadukan motor KV80 dengan reducer planetari 36:1 untuk torsi puncak 24 Nm dan torsi nominal 8 Nm dalam paket 349 g. Berjalan pada 24 V, aktuator ini dirancang untuk modul sendi yang membutuhkan reduksi tinggi serta keluaran presisi dan stabil.
Thruster bawah air CubeMars SW12 memberi gaya dorong 12 kgf atau lebih dengan daya nominal 520 W pada 48 V. Bermassa 1.18 kg, thruster ini menawarkan propulsi yang efisien dan tahan korosi untuk ROV kelas inspeksi.
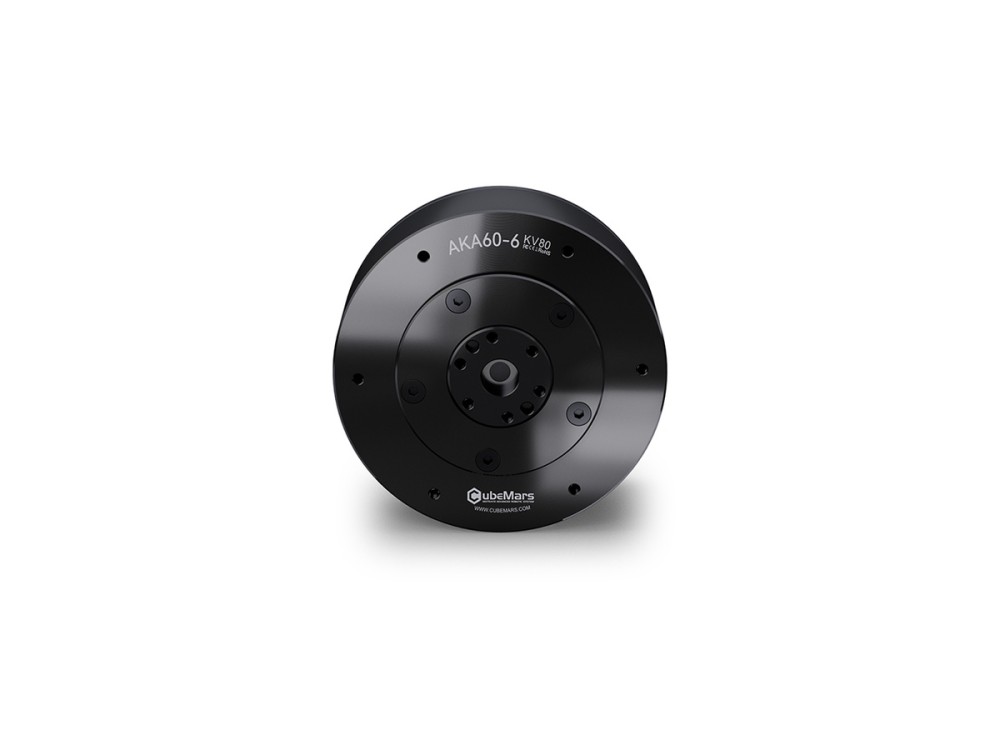
Dirancang untuk robot beroda dan AGV, aktuator AKA60-6 KV80 memberi torsi puncak 9 Nm dan torsi nominal 3 Nm melalui reducer 6:1 dengan kapasitas beban radial yang diperkuat. Bermassa 460 g, aktuator ini berjalan pada 24/48 V dan menghasilkan daya nominal 62 W.

Model aktuator robotik CubeMars mana yang menerima bus 48 V, apa yang diubah teg···

Motor BLDC untuk sendi robot humanoid: jendela torsi, rasio reduksi, kecepatan s···
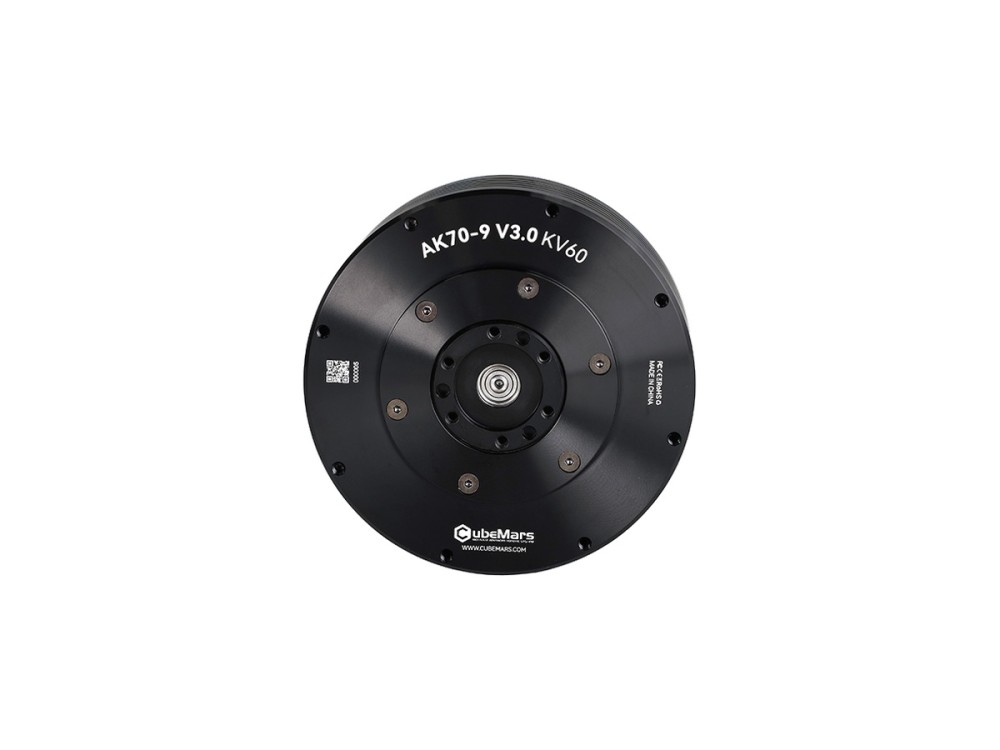
CubeMars AK70-9 V3.0 memberi torsi puncak 29.2 Nm dan torsi nominal 8.5 Nm melalui reducer 9:1 dengan daya nominal 231 W pada 48 V. Housing 89 mm dan 540 g-nya terintegrasi dengan dual encoder untuk kaki robot humanoid, eksoskeleton, dan sendi lengan.
Dirancang untuk robot beroda dan AGV, aktuator AKA60-6 KV80 memberi torsi puncak 9 Nm dan torsi nominal 3 Nm melalui reducer 6:1 dengan kapasitas beban radial yang diperkuat. Bermassa 460 g, aktuator ini berjalan pada 24/48 V dan menghasilkan daya nominal 62 W.
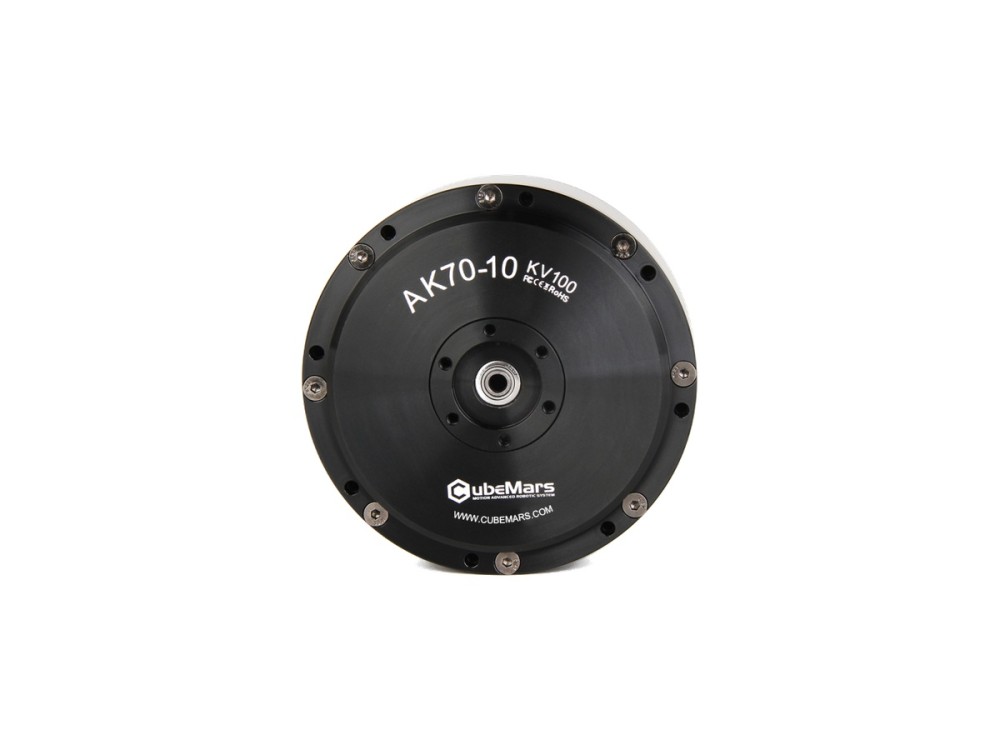
AK70-10 memadukan tahap planetari 10:1 dengan satu encoder magnetik 14-bit, memberi torsi puncak 24.8 Nm dan torsi nominal 8.3 Nm plus daya nominal 230 W. Aktuator 621 g ini berjalan pada 24/48 V dan cocok untuk sendi eksoskeleton, robot berkaki empat, dan lengan robot.
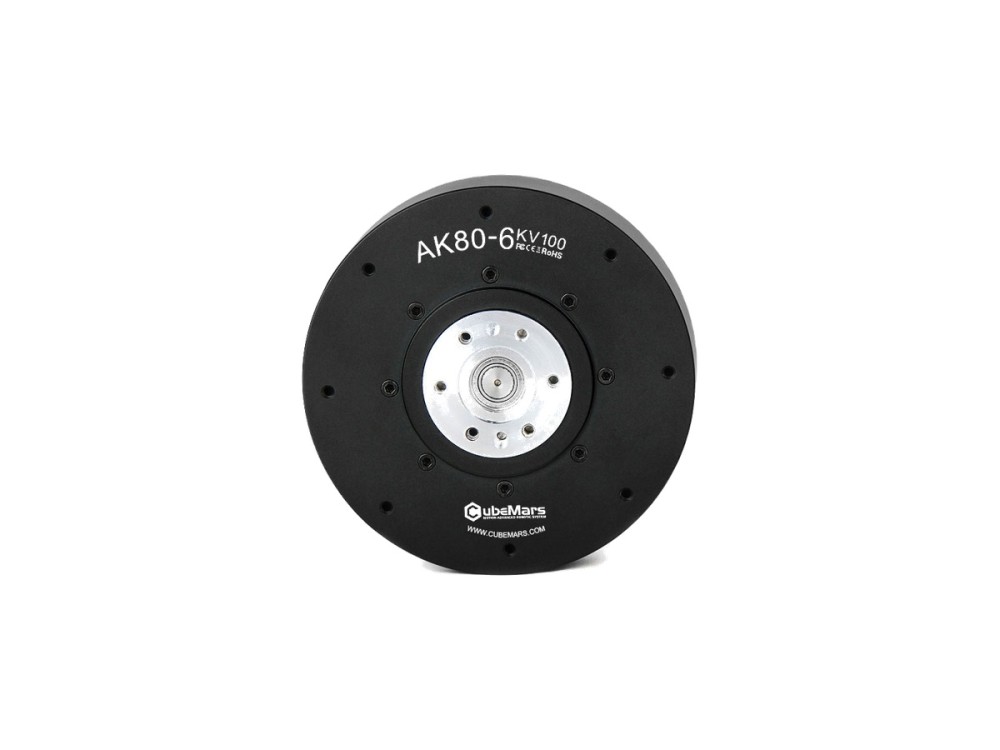
AK80-6 V1.0 memakai reduksi 6:1 untuk torsi puncak 12 Nm dan torsi nominal 6 Nm, mencapai 800 rpm tanpa beban dengan daya nominal 340 W. Bermassa 485 g pada 48 V, aktuator ini cocok untuk sendi yang lebih cepat pada lengan robot humanoid dan robot berkaki empat yang ringan.
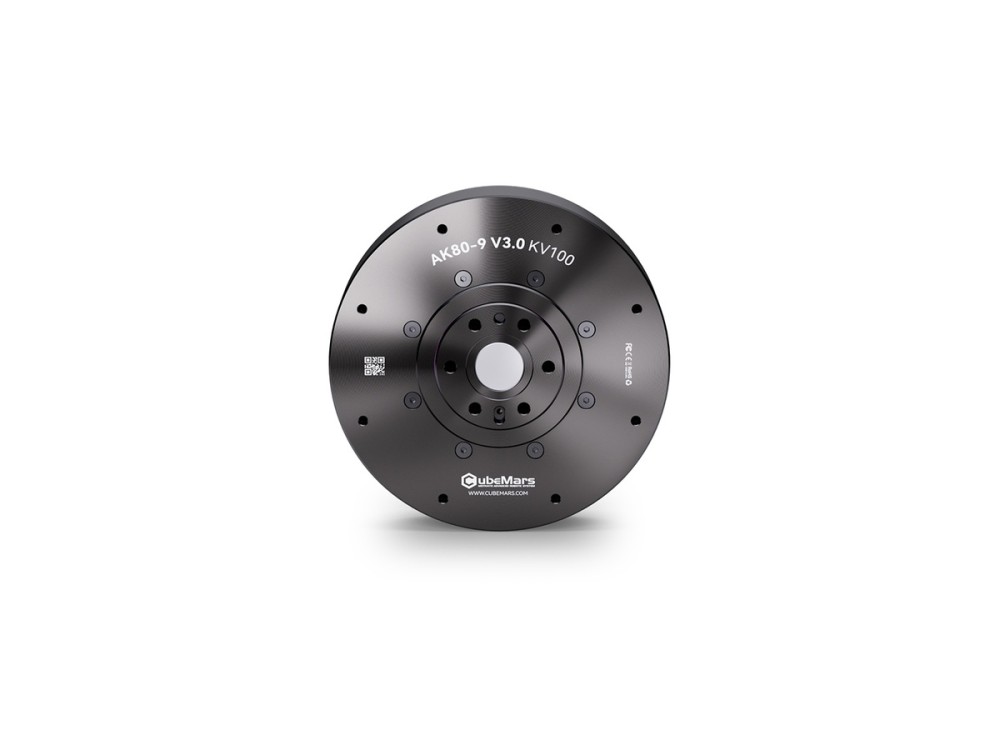
AK80-9 V3.0 memuat motor BLDC, gearbox planetari 9:1, dan driver dalam aktuator 98 mm dan 490 g. Aktuator ini memberi torsi puncak 22 Nm dan torsi nominal 9 Nm dengan daya nominal 368 W pada 48 V untuk robot berkaki yang gesit dan lengan yang kompak.
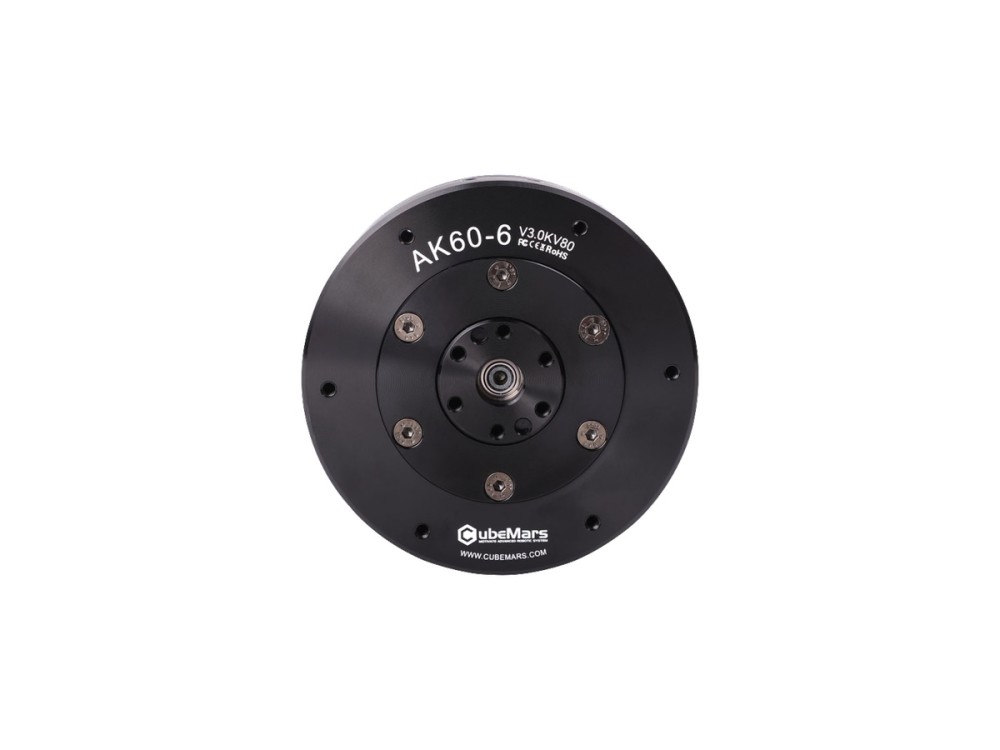
Aktuator CubeMars AK60-6 V3.0 memberi torsi puncak 9 Nm dan torsi nominal 3 Nm melalui tahap 6:1 yang kompak dengan daya nominal 74 W pada 24/48 V. Pada 380 g dan 79 mm, aktuator ini melayani lengan robot ringan, modul sendi kecil, dan robot berkaki empat yang kompak.
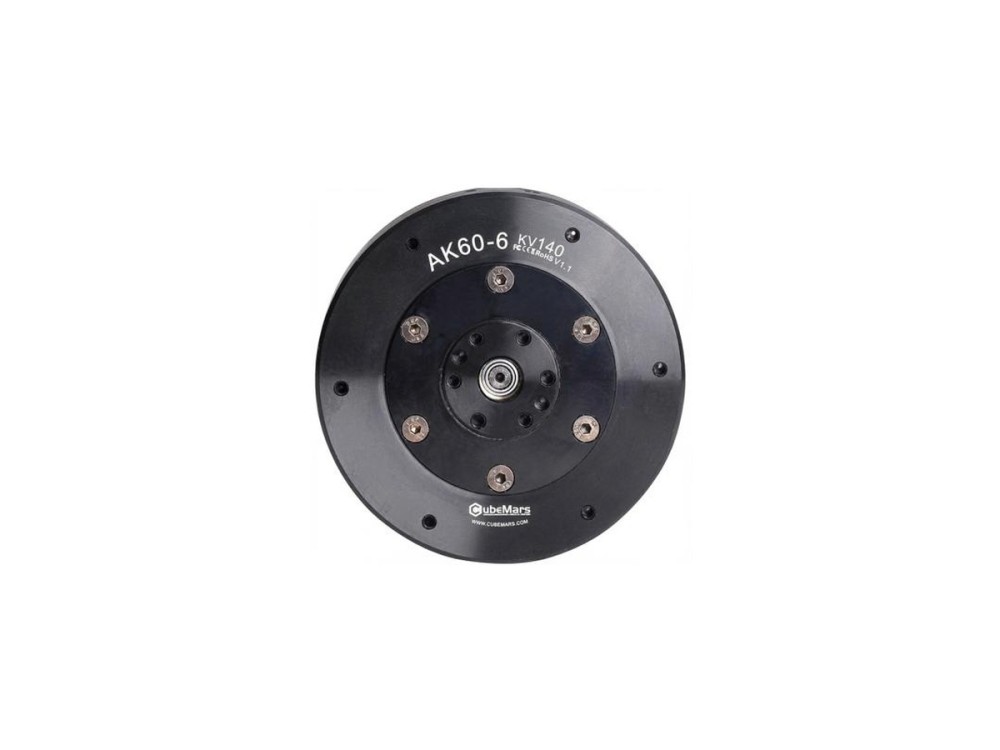
AK60-6 V1.1 KV140 menawarkan torsi puncak 9 Nm dan torsi nominal 3 Nm dengan daya nominal 130 W pada 24 V, mencapai 560 rpm tanpa beban. Bodi terpadu 368 g dengan reducer 6:1 ini cocok untuk sendi yang gesit pada lengan desktop dan robot berkaki kecil.
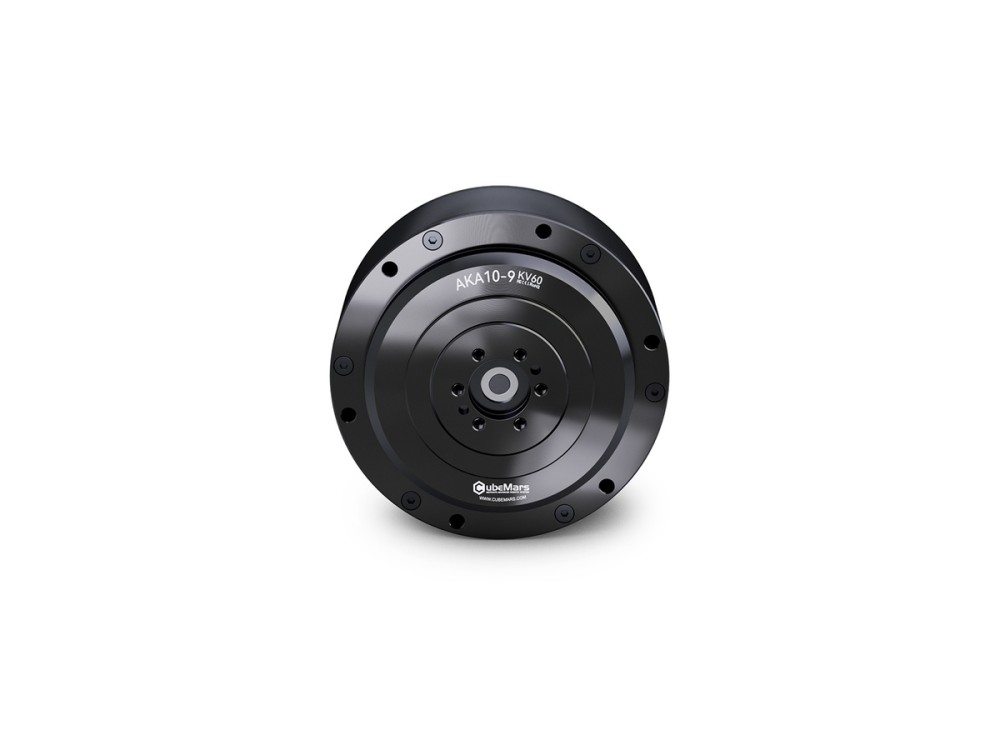
AKA10-9 KV60 adalah aktuator penggerak roda untuk AGV dan robot beroda, memberi torsi puncak 53 Nm dan torsi nominal 18 Nm dengan kapasitas beban radial 120 persen lebih tinggi. Reducer 9:1, encoder magnetik 16 bit, dan daya nominal 205 W pada 48 V menjamin traksi yang kuat.
AK40-10 V3.0 adalah aktuator robotik ultralight 190 g yang memadukan motor BLDC, gearbox planetari 10:1, dan driver. Aktuator ini memberi torsi puncak 4.1 Nm serta torsi nominal 1.3 Nm pada 24 V, cocok untuk lengan robot yang tangkas dan modul sendi kecil.
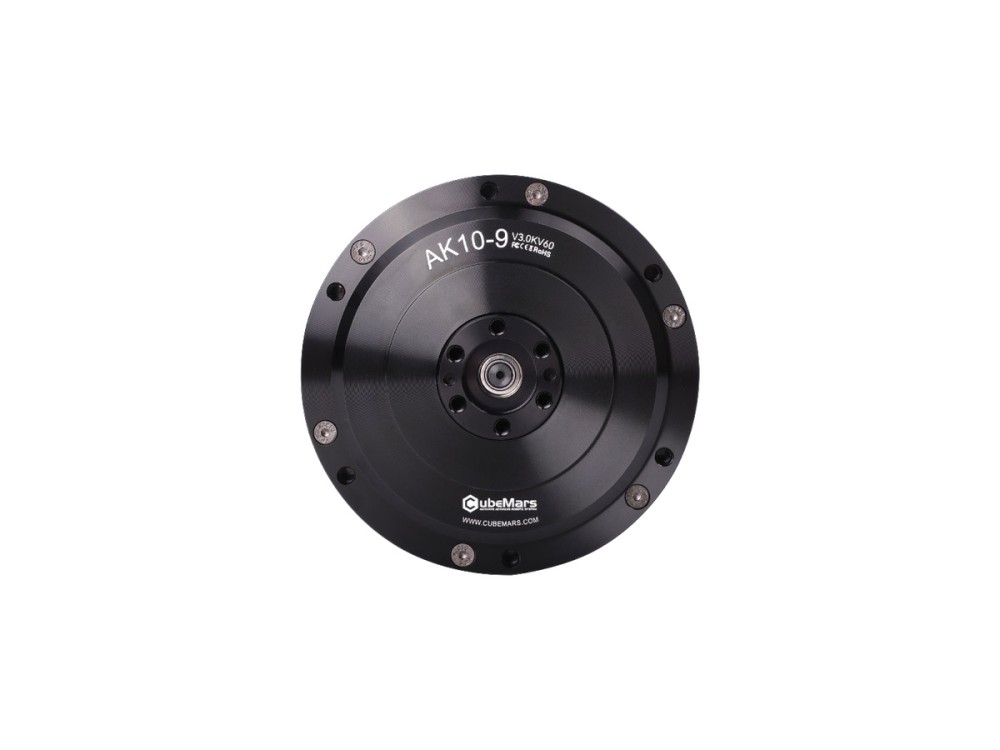
AK10-9 V3.0 memadukan motor BLDC torsi tinggi, gearbox planetari 9:1, dan driver dengan dual encoder. Aktuator ini menghasilkan torsi puncak 53 Nm dan torsi nominal 18 Nm dengan daya nominal 442 W pada 48 V — pilihan yang telah teruji untuk kaki robot humanoid dan lengan robot.
Aktuator CubeMars AK45-10 V3.0 memberi torsi puncak 7 Nm dan torsi nominal 2.5 Nm melalui reducer 10:1, dengan massa 262 g pada diameter 53 mm. Rating dayanya 39 W pada bus 24 V, cocok untuk sendi robot kompak dan eksoskeleton rehabilitasi.
Aktuator CubeMars AK80-8 memadukan reducer 8:1 untuk torsi puncak 25 Nm dan torsi nominal 10 Nm dengan daya nominal 230 W pada bus 48 V. Unit 570 g ini banyak dipakai pada eksoskeleton, robot berkaki empat, dan sendi lengan robot kolaboratif.
Informasi terbaru seputar produk, produsen, dan perkembangan industri.