ToBMS - To BLDC Motor Source
Aktuator Robotik

CubeMars AK60-6 V3.0 KV80 Aktuator Robotik

CubeMars
Tiongkok

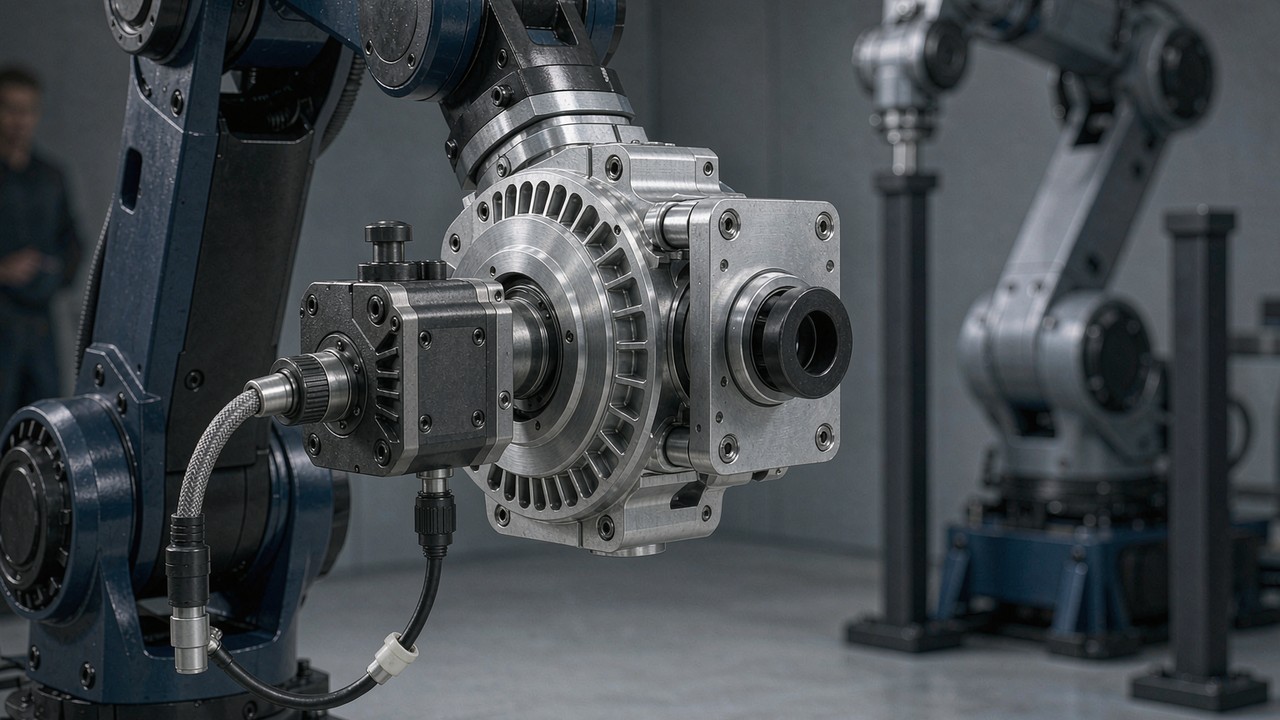
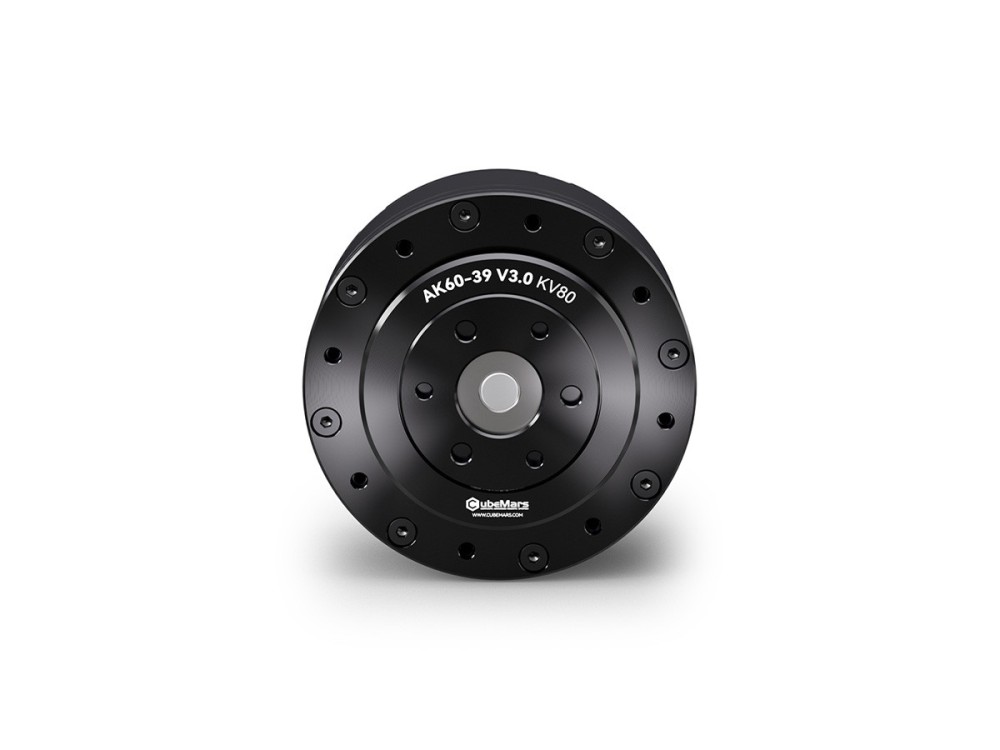
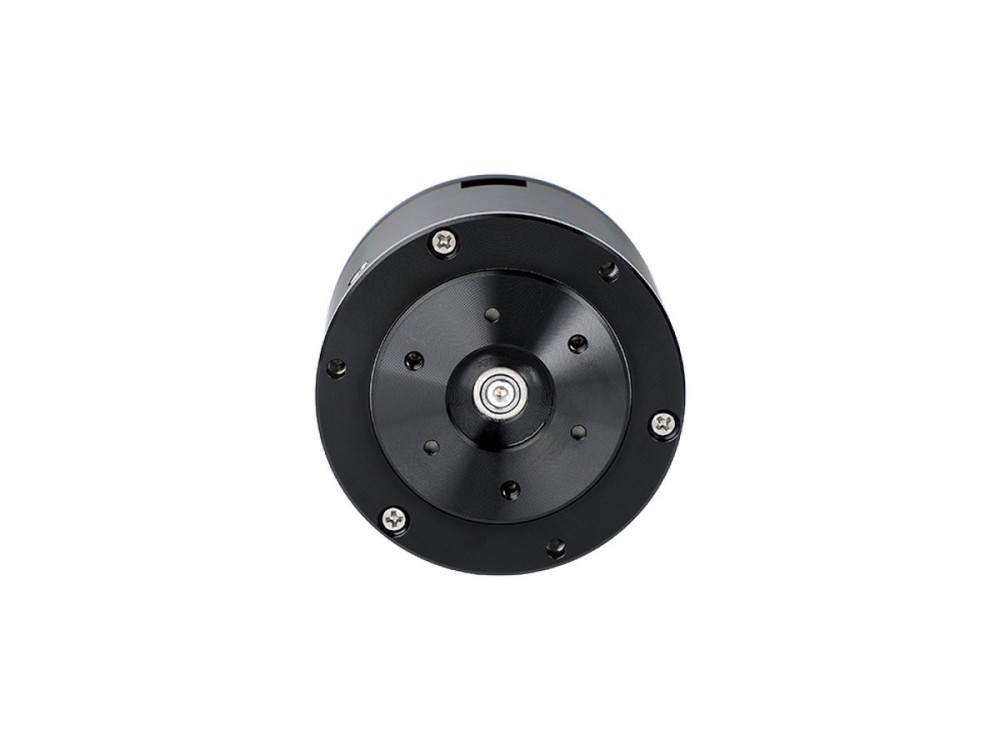
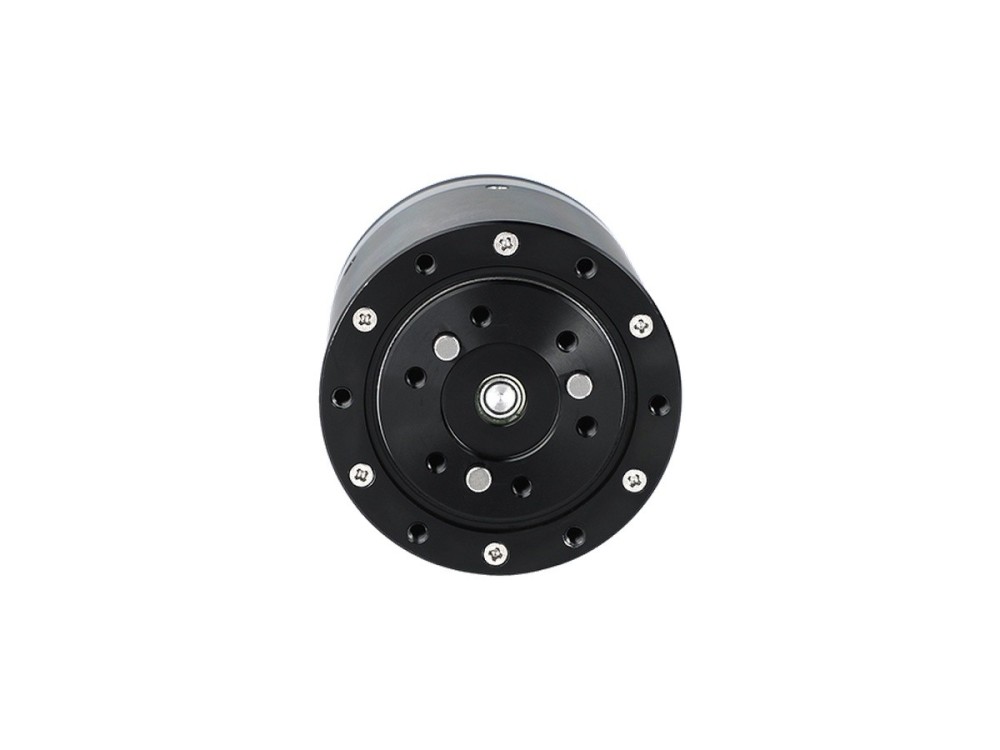
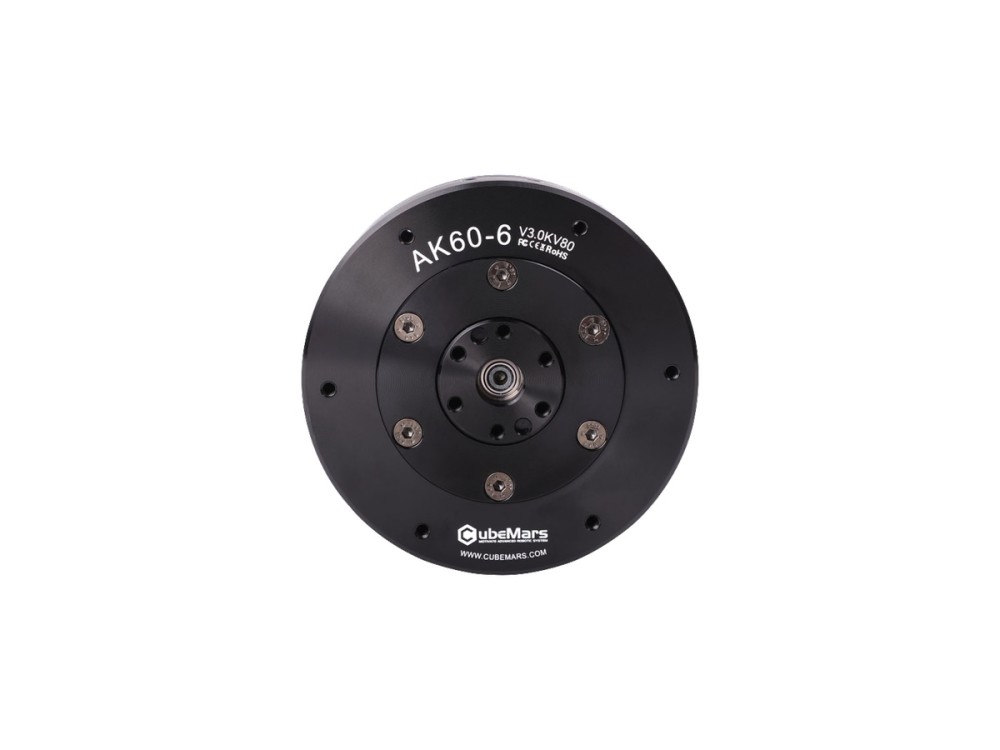
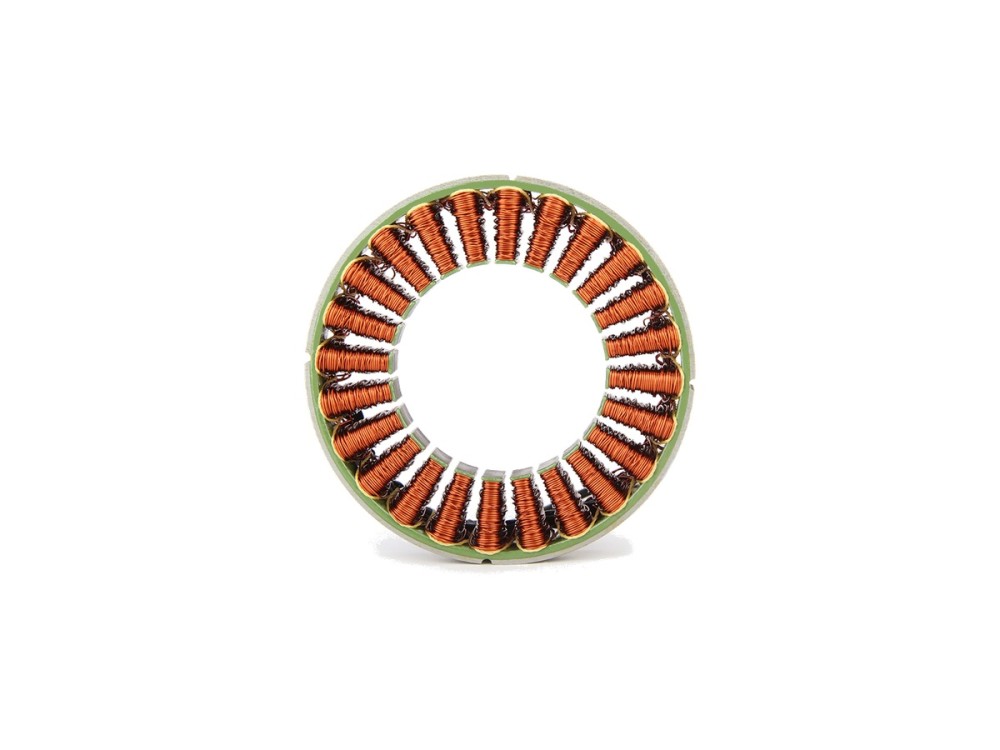
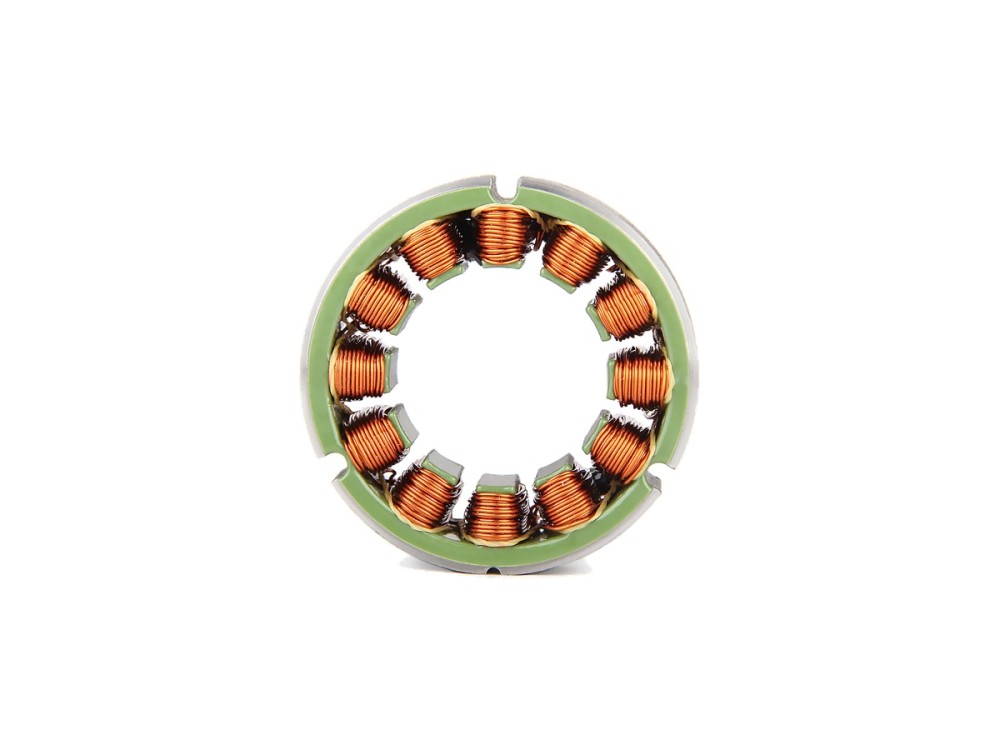
Aktuator CubeMars AK60-6 V3.0 memberi torsi puncak 9 Nm dan torsi nominal 3 Nm melalui tahap 6:1 yang kompak dengan daya nominal 74 W pada 24/48 V. Pada 380 g dan 79 mm, aktuator ini melayani lengan robot ringan, modul sendi kecil, dan robot berkaki empat yang kompak.

Aplikasi
Robot HumanoidEksoskeletonRobot Berkaki EmpatRobot RehabilitasiModul SendiLengan Cobot
Situs Web Produsen
Beli di Marketplace Global

Spesifikasi

Tegangan Nominal (V)24/48
Daya Nominal (W)74
Torsi Nominal (Nm)3
Arus Nominal (A)3.8
Kecepatan Nominal (rpm)233/490
Torsi Puncak (Nm)9
Arus Puncak (A)10.3/11.2
Kecepatan Tanpa Beban (rpm)320/640
Rasio Reduksi6:1
Berat (g)380
Diameter (mm)79
Panjang (mm)43
Pasangan Kutub14
KV (rpm/V)80
Resistansi Antar Fasa (mΩ)595
Induktansi Antar Fasa (μH)676
Ke (V/krpm)12.5
Cara PenggerakFOC

※ Spesifikasi yang tercantum merupakan nilai referensi. Spesifikasi terbaru perlu dikonfirmasi kepada produsen.

Deskripsi

FAQ

Tautan "Manufacturer Website" mengarah ke halaman produk resmi merek tersebut, tempat produk dapat dibeli secara online atau tim penjualan dapat dihubungi langsung.
Ya. Ini modul terpadu: motor DC brushless, tahap reduksi 6:1, dan elektronik driver digabung dalam satu unit, sehingga tidak diperlukan pengendali atau rakitan gearbox terpisah.
Keluaran maksimumnya mencapai torsi puncak 9 N·m dan torsi kontinu 3 N·m pada 24/48 V, dengan KV 80 rpm/V. Tegangan bus dan rentang torsi sendi perlu diverifikasi terhadap angka-angka ini.

Pertanyaan Produk

Lainnya dari CubeMars

Lihat produsen →
CubeMars RI100 KV105 Motor Torsi Frameless Inrunner Motor Torsi Frameless

CubeMars RI100 KV105 Motor Torsi Frameless Inrunner

RI100 KV105 adalah inrunner terbesar dalam seri RI, memberi torsi puncak 4.95 Nm dan torsi nominal 1.76 Nm dengan daya nominal 252 W. Desain frameless 104 mm dan 500 g pada bus 24-48 V ini melayani robot humanoid, eksoskeleton, dan modul sendi berbeban tinggi.

Tegangan Nominal (V) 24/36/48Daya Nominal (W) 252Torsi Nominal (Nm) 1.76Arus Nominal (A) 13.6Kecepatan Nominal (rpm) 1370/2100/2825
Detail
CubeMars RI50 KV100 Motor Torsi Frameless Inrunner Motor Torsi Frameless

CubeMars RI50 KV100 Motor Torsi Frameless Inrunner

RI50 KV100 adalah motor torsi frameless inrunner yang dibuat untuk sistem 24-48 V. Dalam paket 54 mm dan 181 g, motor ini menghasilkan torsi puncak 1.67 Nm dan torsi nominal 0.58 Nm dengan daya nominal 66 W, melayani robot berkaki empat, eksoskeleton, AGV, dan sendi lengan robot.

Tegangan Nominal (V) 24/36/48Daya Nominal (W) 66Torsi Nominal (Nm) 0.58Arus Nominal (A) 4.8Kecepatan Nominal (rpm) 1090/1860/2600
Detail
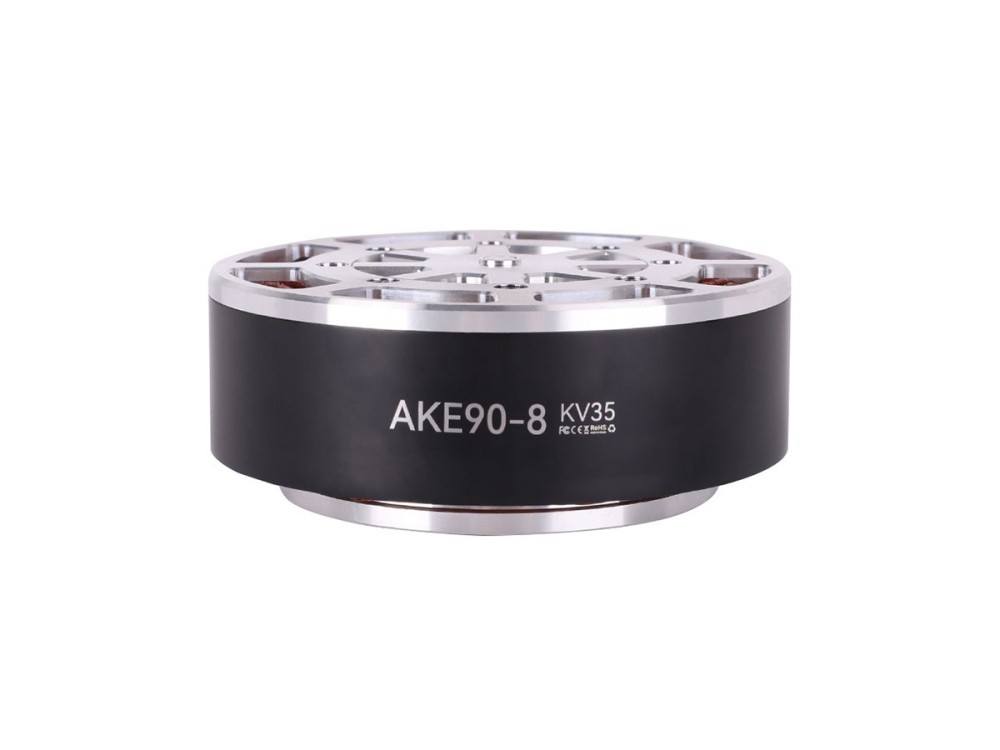
CubeMars AKE90-8 KV35 Aktuator Quasi Direct Drive Aktuator QDD

CubeMars AKE90-8 KV35 Aktuator Quasi Direct Drive

Aktuator quasi-direct drive AKE90-8 KV35 memadukan tahap planetari 8:1 dengan kendali inersia rendah, menghasilkan torsi puncak 170 Nm dan torsi nominal 55 Nm. Bermassa 1.4 kg pada 48 V, aktuator ini ditujukan untuk kaki robot humanoid, eksoskeleton, dan modul sendi dinamis tinggi.

Tegangan Nominal (V) 48Daya Nominal (W) 700Torsi Nominal (Nm) 55Arus Nominal (A) 21Kecepatan Nominal (rpm) 120
Detail
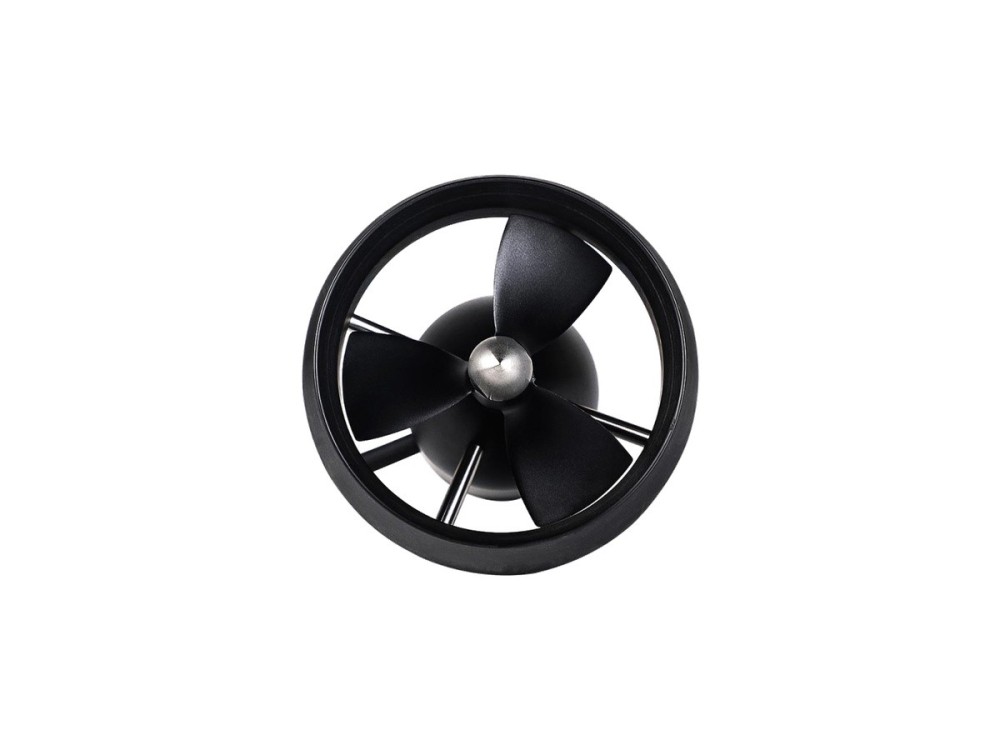
CubeMars SW7 Thruster Bawah Air Thruster Bawah Air

CubeMars SW7 Thruster Bawah Air

Thruster bawah air CubeMars SW7 menghasilkan gaya dorong lebih dari 7 kgf dengan daya nominal 360 W pada 36 V dalam bodi kompak 700 g. Baling-baling dan desain penyegelan yang dioptimalkan menjadikannya pilihan propulsi yang andal untuk ROV dan AUV kecil.

Tegangan Nominal (V) 36Daya Nominal (W) 360Berat (g) 700Diameter (mm) 100Panjang (mm) 125.5
Detail
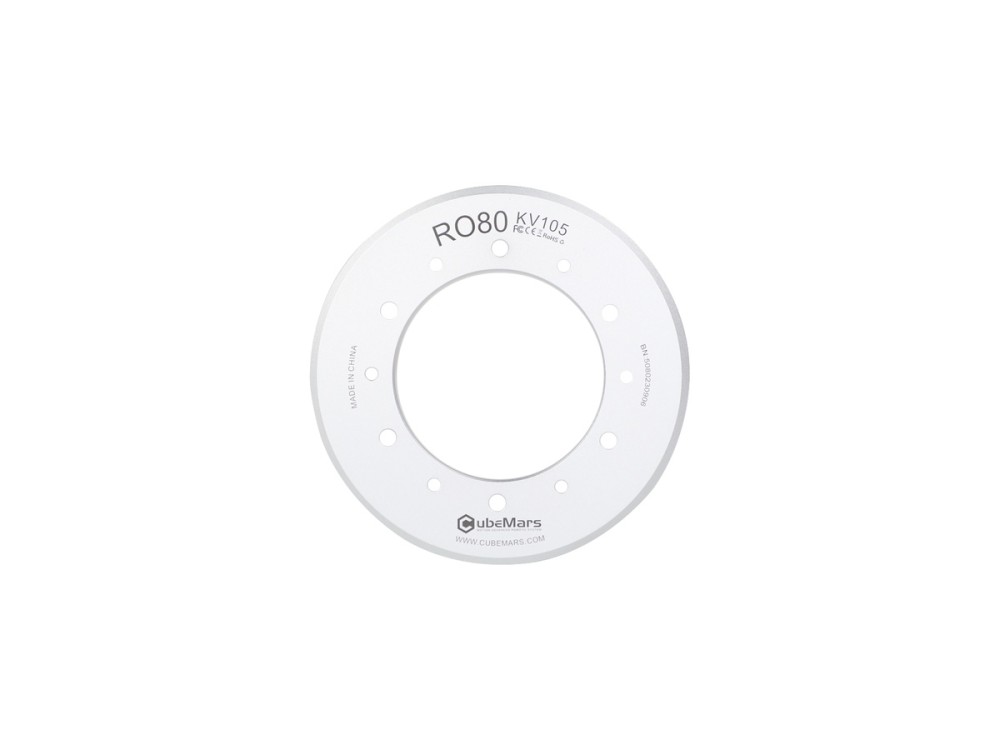
CubeMars RO80 KV105 Standard Motor Torsi Frameless Motor Torsi Frameless

CubeMars RO80 KV105 Standard Motor Torsi Frameless

Motor frameless CubeMars RO80 KV105 Standard mengeluarkan torsi puncak 4 Nm dan torsi nominal 1.3 Nm dengan daya nominal 490 W. Unit 93 mm dan 352 g ini berjalan pada 48 V dan memberi direct drive bertorsi besar untuk robot berkaki serta modul sendi kelas industri.

Tegangan Nominal (V) 48Daya Nominal (W) 490Torsi Nominal (Nm) 1.3Arus Nominal (A) 15Kecepatan Nominal (rpm) 3600
Detail
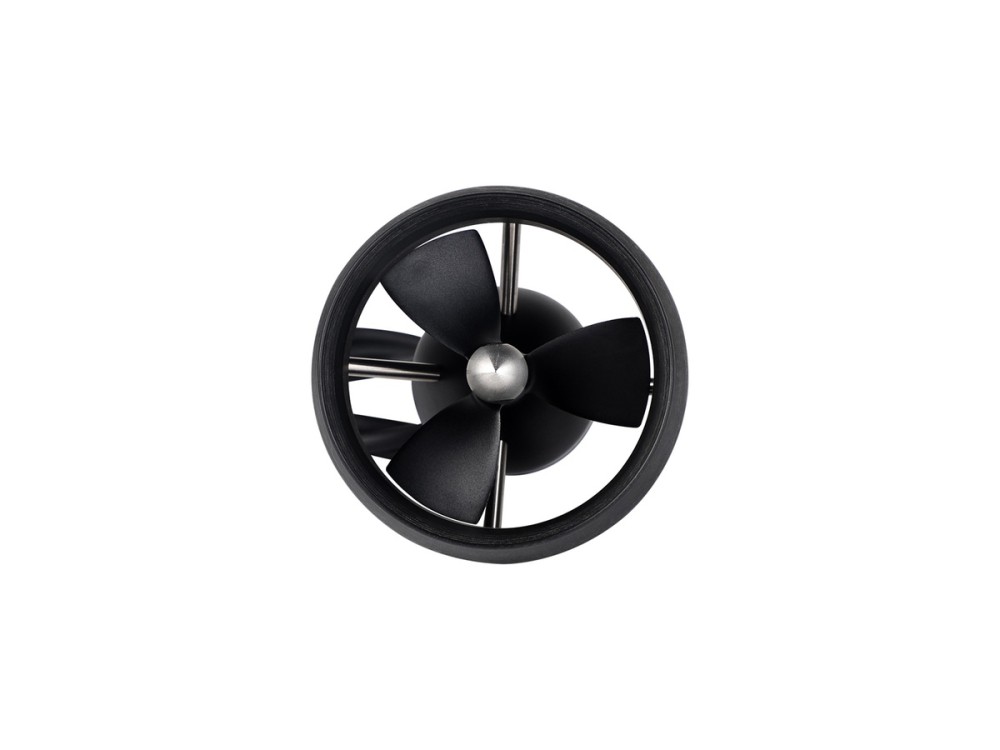
CubeMars DW10 Thruster Bawah Air Thruster Bawah Air

CubeMars DW10 Thruster Bawah Air

Thruster bawah air DW10 memberi gaya dorong 10 kgf dengan daya nominal 540 W pada 36 V dalam housing 100 mm dan 840 g. Efisien dan bising rendah, thruster ini cocok untuk manuver ROV dan kendaraan bawah air kecil.

Tegangan Nominal (V) 36Daya Nominal (W) 540Berat (g) 840Diameter (mm) 100Panjang (mm) 148
Detail
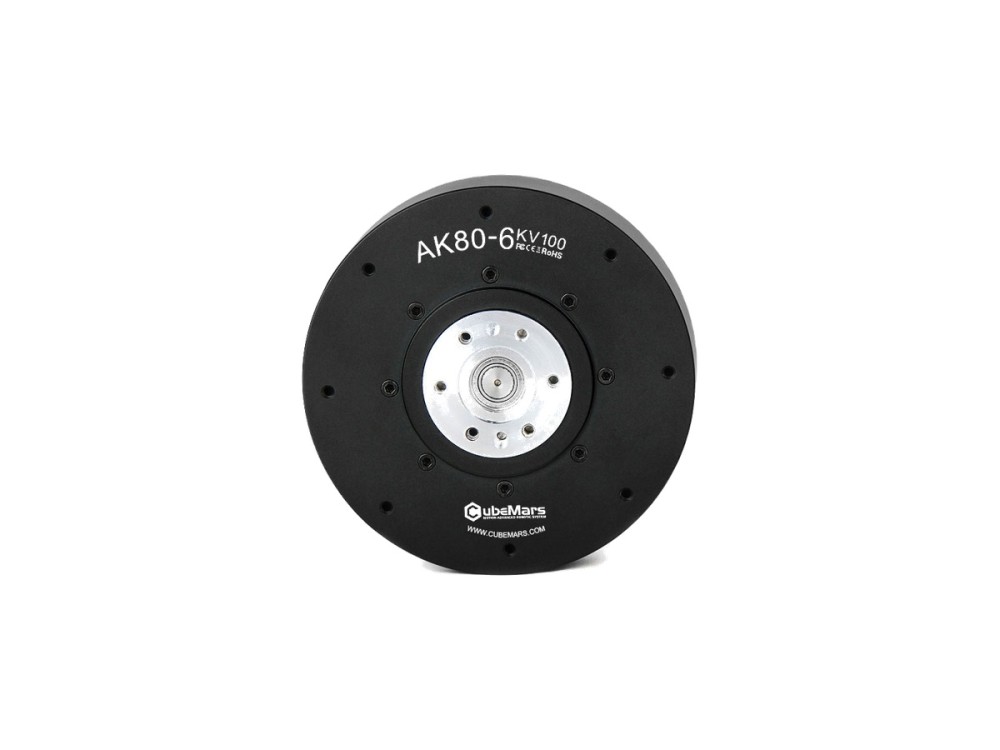
CubeMars AK80-6 KV100 Aktuator Robotik Aktuator Robotik

CubeMars AK80-6 KV100 Aktuator Robotik

AK80-6 V1.0 memakai reduksi 6:1 untuk torsi puncak 12 Nm dan torsi nominal 6 Nm, mencapai 800 rpm tanpa beban dengan daya nominal 340 W. Bermassa 485 g pada 48 V, aktuator ini cocok untuk sendi yang lebih cepat pada lengan robot humanoid dan robot berkaki empat yang ringan.

Tegangan Nominal (V) 48Daya Nominal (W) 340Torsi Nominal (Nm) 6Arus Nominal (A) 9.7Kecepatan Nominal (rpm) 603
Detail
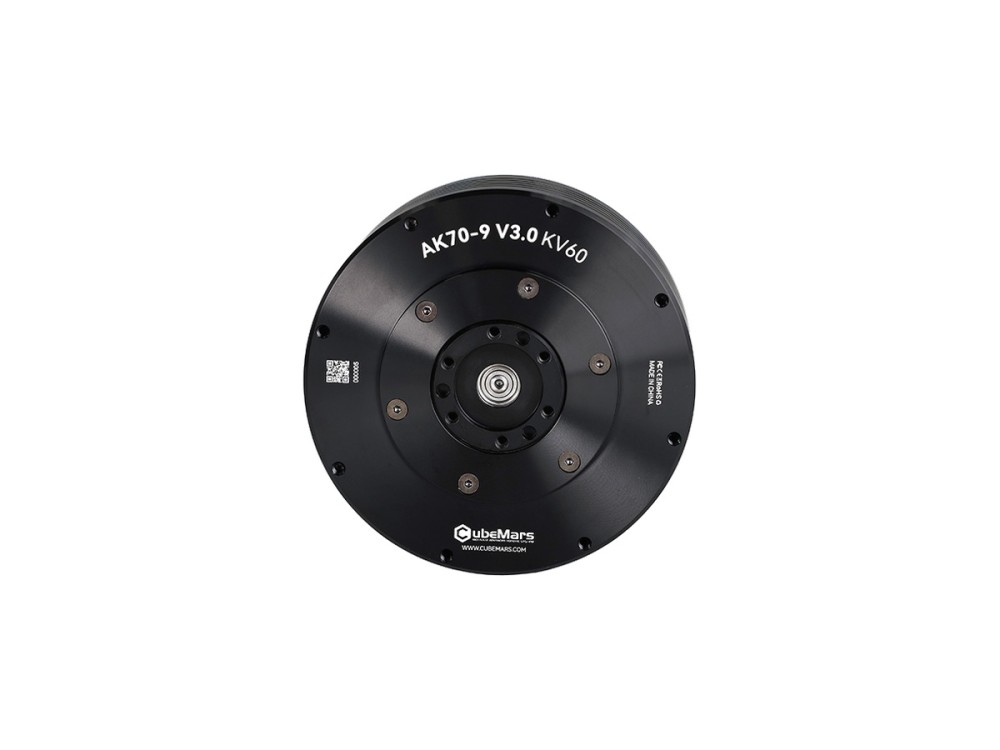
CubeMars AK70-9 V3.0 KV60 Aktuator Robotik Aktuator Robotik

CubeMars AK70-9 V3.0 KV60 Aktuator Robotik

CubeMars AK70-9 V3.0 memberi torsi puncak 29.2 Nm dan torsi nominal 8.5 Nm melalui reducer 9:1 dengan daya nominal 231 W pada 48 V. Housing 89 mm dan 540 g-nya terintegrasi dengan dual encoder untuk kaki robot humanoid, eksoskeleton, dan sendi lengan.

Tegangan Nominal (V) 48Daya Nominal (W) 231Torsi Nominal (Nm) 8.5Arus Nominal (A) 6.25Kecepatan Nominal (rpm) 260
Detail
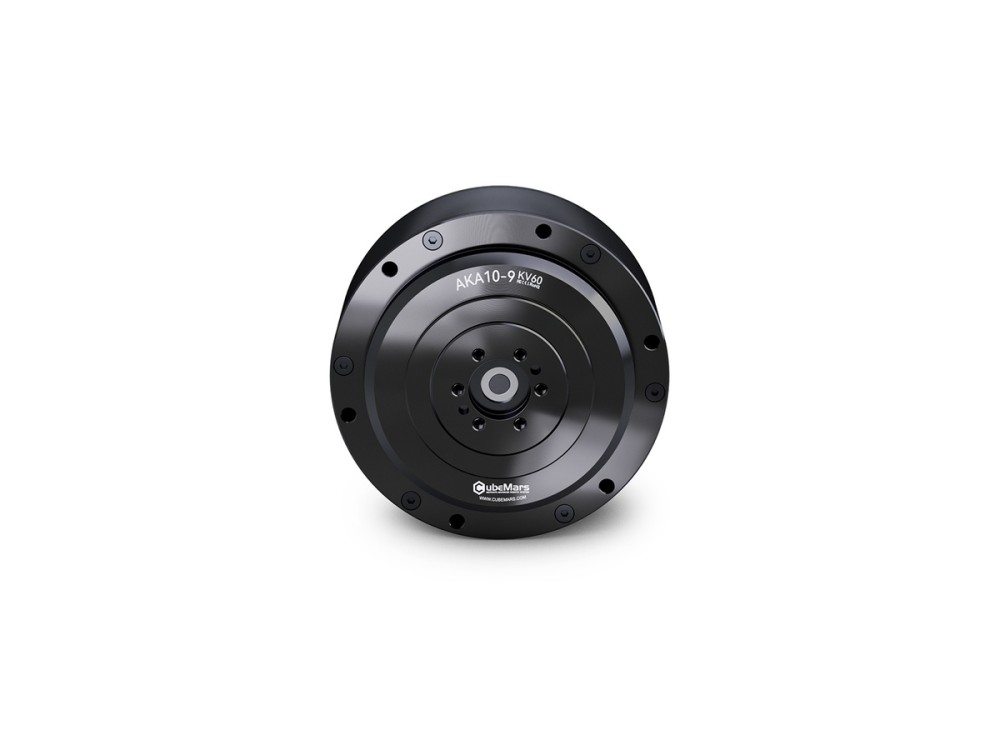
CubeMars AKA10-9 KV60 Aktuator Robotik Aktuator Robotik

CubeMars AKA10-9 KV60 Aktuator Robotik

AKA10-9 KV60 adalah aktuator penggerak roda untuk AGV dan robot beroda, memberi torsi puncak 53 Nm dan torsi nominal 18 Nm dengan kapasitas beban radial 120 persen lebih tinggi. Reducer 9:1, encoder magnetik 16 bit, dan daya nominal 205 W pada 48 V menjamin traksi yang kuat.

Tegangan Nominal (V) 48Daya Nominal (W) 205Torsi Nominal (Nm) 18Arus Nominal (A) 10.6Kecepatan Nominal (rpm) 109
Detail
CubeMars RO50 KV108 Lite Motor Torsi Frameless Motor Torsi Frameless

CubeMars RO50 KV108 Lite Motor Torsi Frameless

Motor frameless CubeMars RO50 KV108 Lite menghasilkan torsi puncak 0.9 Nm dan torsi nominal 0.3 Nm dengan massa hanya 105 g. Dengan daya nominal 66 W pada 24 V, motor ini cocok untuk sendi robot kompak yang mengutamakan respons cepat dan bobot ringan.

Tegangan Nominal (V) 24Daya Nominal (W) 66Torsi Nominal (Nm) 0.3Arus Nominal (A) 3.4Kecepatan Nominal (rpm) 2100
Detail
CubeMars GL60 II KV28 Motor Gimbal Motor Gimbal

CubeMars GL60 II KV28 Motor Gimbal

CubeMars GL60 II KV28 motor gimbal memberi torsi puncak 1.5 Nm dan torsi nominal 0.6 Nm pada massa hanya 276 g. Desain cogging rendah dan stator 24N28P menghasilkan stabilisasi kamera yang halus dan mantap untuk sistem gimbal kelas atas.

Tegangan Nominal (V) 24Torsi Nominal (Nm) 0.6Arus Nominal (A) 1.54Kecepatan Nominal (rpm) 319Torsi Puncak (Nm) 1.5
Detail
CubeMars RO40 KV140 Lite Motor Torsi Frameless Motor Torsi Frameless

CubeMars RO40 KV140 Lite Motor Torsi Frameless

RO40 KV140 Lite adalah motor torsi frameless 60 g dengan torsi puncak 0.6 Nm dan torsi nominal 0.2 Nm dalam format kompak 46 mm. Rating dayanya 51 W pada 24 V, dan motor ini menghadirkan gerak direct-drive yang responsif untuk sendi robot ringan.

Tegangan Nominal (V) 24Daya Nominal (W) 51Torsi Nominal (Nm) 0.2Arus Nominal (A) 2.85Kecepatan Nominal (rpm) 2450
Detail

Artikel Terkait

Semua artikel →
Memilih Motor BLDC untuk Robot Rehabilitasi

Memilih Motor BLDC untuk Robot Rehabilitasi

Panduan memilih motor BLDC untuk robot rehabilitasi: torsi nominal, rasio reduks···

Baca Selengkapnya →
Aktuator Robotik 48 V: Model, Manfaat Kinerja, dan Kendala Sistem

Aktuator Robotik 48 V: Model, Manfaat Kinerja, dan Kendala Sistem

Model aktuator robotik CubeMars mana yang menerima bus 48 V, apa yang diubah teg···

Baca Selengkapnya →
Memilih motor BLDC untuk robot berkaki empat: torsi, kecepatan dan batas termal

Memilih motor BLDC untuk robot berkaki empat: torsi, kecepatan dan batas termal

Motor BLDC untuk sendi tungkai robot berkaki empat: yang menentukan siklus kerja···

Baca Selengkapnya →
Aktuator Robotik: Cara Memilih Aktuator Terpadu untuk Sendi Robot

Aktuator Robotik: Cara Memilih Aktuator Terpadu untuk Sendi Robot

Perbandingan aktuator robotik terpadu: perbedaan torsi, rasio reduksi, bobot, da···

Baca Selengkapnya →

Video Terkait

Semua video →
CubeMars AK60-6 Mengantar Tim BioMechatronics Queen’s ke Juara 1 di ACE 00:37

CubeMars AK60-6 Mengantar Tim BioMechatronics Queen’s ke Juara 1 di ACE

Tim BioMechatronics Queen's meraih juara 1 pada tantangan eksoskeleton ACE denga···

Tonton →
Aktuator CubeMars AK60-6 & AK10-9 Menggerakkan Rover Swerve Drive SuRover 02:53

Aktuator CubeMars AK60-6 & AK10-9 Menggerakkan Rover Swerve Drive SuRover

Tim SuRover membangun rover swerve-drive dengan aktuator CubeMars AK60-6 dan AK1···

Tonton →
Bagaimana Roda Gigi Presisi CubeMars Dibuat: Manufaktur Roda Gigi Aktuator Robotik 02:01

Bagaimana Roda Gigi Presisi CubeMars Dibuat: Manufaktur Roda Gigi Aktuator Robotik

Video resmi CubeMars mengikuti produksi roda gigi presisi untuk aktuator robotik···

Tonton →

Produk Terkait di Aktuator Robotik

Jelajahi kategori →
CubeMars AK60-6 V3.0 KV80 Aktuator Robotik Aktuator Robotik

CubeMars AK60-6 V3.0 KV80 Aktuator Robotik

Aktuator CubeMars AK60-6 V3.0 memberi torsi puncak 9 Nm dan torsi nominal 3 Nm melalui tahap 6:1 yang kompak dengan daya nominal 74 W pada 24/48 V. Pada 380 g dan 79 mm, aktuator ini melayani lengan robot ringan, modul sendi kecil, dan robot berkaki empat yang kompak.

Tegangan Nominal (V) 24/48Daya Nominal (W) 74Torsi Nominal (Nm) 3Arus Nominal (A) 3.8Kecepatan Nominal (rpm) 233/490
Detail
CubeMars AK80-64 KV80 Aktuator Robotik Aktuator Robotik

CubeMars AK80-64 KV80 Aktuator Robotik

Aktuator CubeMars AK80-64 memasang motor KV80 pada reducer planetari 64:1, menghasilkan torsi puncak 120 Nm dan torsi nominal 48 Nm dalam bodi 850 g. Mendukung 24/48 V, aktuator ini menyasar sendi berbeban tinggi pada robot berkaki dan manipulator berat.

Tegangan Nominal (V) 24/48Daya Nominal (W) 220Torsi Nominal (Nm) 48Arus Nominal (A) 7Kecepatan Nominal (rpm) 23/48
Detail
CubeMars AKA60-6 KV80 Aktuator Robotik Aktuator Robotik

CubeMars AKA60-6 KV80 Aktuator Robotik

Dirancang untuk robot beroda dan AGV, aktuator AKA60-6 KV80 memberi torsi puncak 9 Nm dan torsi nominal 3 Nm melalui reducer 6:1 dengan kapasitas beban radial yang diperkuat. Bermassa 460 g, aktuator ini berjalan pada 24/48 V dan menghasilkan daya nominal 62 W.

Tegangan Nominal (V) 24/48Daya Nominal (W) 62Torsi Nominal (Nm) 3Arus Nominal (A) 4Kecepatan Nominal (rpm) 200/400
Detail
CubeMars AK70-10 KV100 Aktuator Robotik Aktuator Robotik

CubeMars AK70-10 KV100 Aktuator Robotik

AK70-10 memadukan tahap planetari 10:1 dengan satu encoder magnetik 14-bit, memberi torsi puncak 24.8 Nm dan torsi nominal 8.3 Nm plus daya nominal 230 W. Aktuator 621 g ini berjalan pada 24/48 V dan cocok untuk sendi eksoskeleton, robot berkaki empat, dan lengan robot.

Tegangan Nominal (V) 24/48Daya Nominal (W) 230Torsi Nominal (Nm) 8.3Arus Nominal (A) 7.2Kecepatan Nominal (rpm) 148/310
Detail
CubeMars AKH70-48 V1.0 KV41 Aktuator Planetari Poros Berongga Aktuator Robotik

CubeMars AKH70-48 V1.0 KV41 Aktuator Planetari Poros Berongga

Aktuator planetari poros berongga AKH70-48 V1.0 memberi torsi puncak 222 Nm dan torsi nominal 74 Nm melalui reducer 48:1 pada 48 V. Bermassa 1.4 kg dengan jalur kabel tembus, aktuator ini menggerakkan robot berkaki berat, penggerak AGV, dan modul sendi besar.

Tegangan Nominal (V) 48Daya Nominal (W) 217Torsi Nominal (Nm) 74Arus Nominal (A) 6Kecepatan Nominal (rpm) 28
Detail
CubeMars AK10-9 V3.0 KV60 Aktuator Robotik Aktuator Robotik

CubeMars AK10-9 V3.0 KV60 Aktuator Robotik

AK10-9 V3.0 memadukan motor BLDC torsi tinggi, gearbox planetari 9:1, dan driver dengan dual encoder. Aktuator ini menghasilkan torsi puncak 53 Nm dan torsi nominal 18 Nm dengan daya nominal 442 W pada 48 V — pilihan yang telah teruji untuk kaki robot humanoid dan lengan robot.

Tegangan Nominal (V) 48Daya Nominal (W) 442Torsi Nominal (Nm) 18Arus Nominal (A) 10.7Kecepatan Nominal (rpm) 235
Detail
CubeMars AK60-39 V3.0 KV80 Aktuator Robotik Aktuator Robotik

CubeMars AK60-39 V3.0 KV80 Aktuator Robotik

AK60-39 V3.0 memadukan motor KV80 dengan reducer 39:1 untuk torsi puncak 72 Nm dan torsi nominal 24 Nm, dengan daya nominal 176 W pada 48 V. Bermassa 750 g, aktuator ini dibuat untuk sendi pemikul beban pada robot berkaki dan manipulator industri.

Tegangan Nominal (V) 48Daya Nominal (W) 176Torsi Nominal (Nm) 24Arus Nominal (A) 4.5Kecepatan Nominal (rpm) 70
Detail
CubeMars AK80-9 V3.0 KV100 Aktuator Robotik Aktuator Robotik

CubeMars AK80-9 V3.0 KV100 Aktuator Robotik

AK80-9 V3.0 memuat motor BLDC, gearbox planetari 9:1, dan driver dalam aktuator 98 mm dan 490 g. Aktuator ini memberi torsi puncak 22 Nm dan torsi nominal 9 Nm dengan daya nominal 368 W pada 48 V untuk robot berkaki yang gesit dan lengan yang kompak.

Tegangan Nominal (V) 48Daya Nominal (W) 368Torsi Nominal (Nm) 9Arus Nominal (A) 12Kecepatan Nominal (rpm) 390
Detail
CubeMars AK80-8 KV60 Aktuator Robotik Aktuator Robotik

CubeMars AK80-8 KV60 Aktuator Robotik

Aktuator CubeMars AK80-8 memadukan reducer 8:1 untuk torsi puncak 25 Nm dan torsi nominal 10 Nm dengan daya nominal 230 W pada bus 48 V. Unit 570 g ini banyak dipakai pada eksoskeleton, robot berkaki empat, dan sendi lengan robot kolaboratif.

Tegangan Nominal (V) 48Daya Nominal (W) 230Torsi Nominal (Nm) 10Arus Nominal (A) 6.9Kecepatan Nominal (rpm) 243
Detail
CubeMars AK40-10 V3.0 KV170 Aktuator Robotik Aktuator Robotik

CubeMars AK40-10 V3.0 KV170 Aktuator Robotik

AK40-10 V3.0 adalah aktuator robotik ultralight 190 g yang memadukan motor BLDC, gearbox planetari 10:1, dan driver. Aktuator ini memberi torsi puncak 4.1 Nm serta torsi nominal 1.3 Nm pada 24 V, cocok untuk lengan robot yang tangkas dan modul sendi kecil.

Tegangan Nominal (V) 24Daya Nominal (W) 50Torsi Nominal (Nm) 1.3Arus Nominal (A) 2.7Kecepatan Nominal (rpm) 370
Detail
CubeMars AK45-36 V3.0 KV80 Aktuator Robotik Aktuator Robotik

CubeMars AK45-36 V3.0 KV80 Aktuator Robotik

AK45-36 V3.0 memadukan motor KV80 dengan reducer planetari 36:1 untuk torsi puncak 24 Nm dan torsi nominal 8 Nm dalam paket 349 g. Berjalan pada 24 V, aktuator ini dirancang untuk modul sendi yang membutuhkan reduksi tinggi serta keluaran presisi dan stabil.

Tegangan Nominal (V) 24Daya Nominal (W) 33.5Torsi Nominal (Nm) 8Arus Nominal (A) 2Kecepatan Nominal (rpm) 40
Detail
CubeMars AK80-6 KV100 Aktuator Robotik Aktuator Robotik

CubeMars AK80-6 KV100 Aktuator Robotik

AK80-6 V1.0 memakai reduksi 6:1 untuk torsi puncak 12 Nm dan torsi nominal 6 Nm, mencapai 800 rpm tanpa beban dengan daya nominal 340 W. Bermassa 485 g pada 48 V, aktuator ini cocok untuk sendi yang lebih cepat pada lengan robot humanoid dan robot berkaki empat yang ringan.

Tegangan Nominal (V) 48Daya Nominal (W) 340Torsi Nominal (Nm) 6Arus Nominal (A) 9.7Kecepatan Nominal (rpm) 603
Detail

Produsen Terkait

Semua produsen →
Bandingkan Sekarang