ToBMS - To BLDC Motor Source
Attuatori robotici

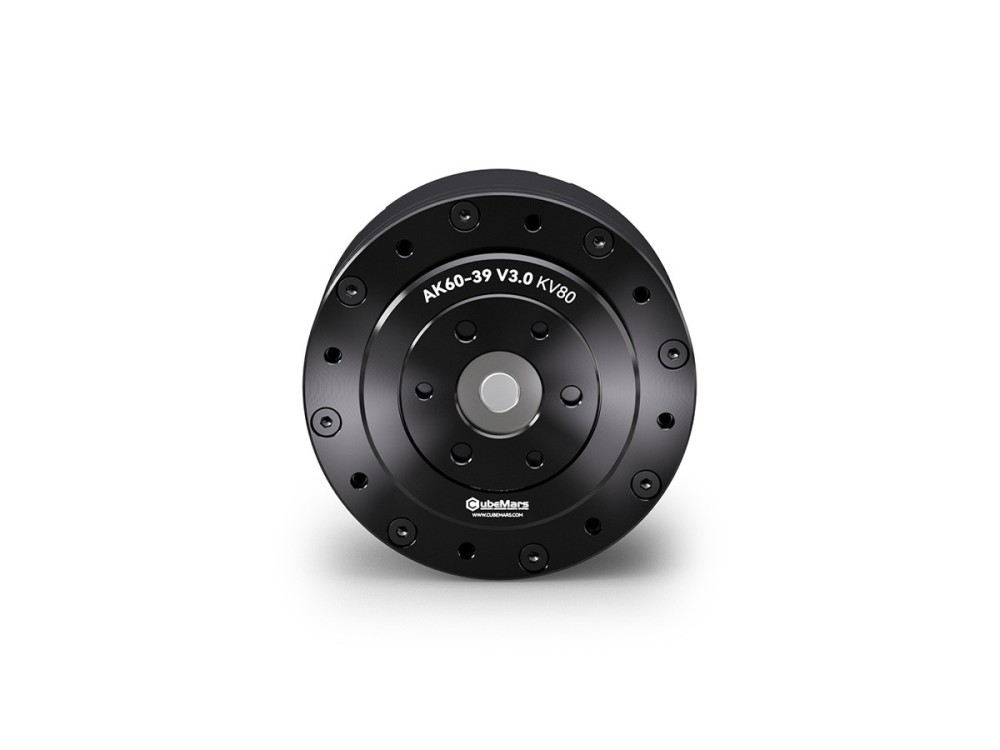
Attuatore robotico CubeMars AK60-39 V3.0 KV80

CubeMars
Cina

L’AK60-39 V3.0 abbina un motore KV80 a un riduttore 39:1 per 72 Nm di picco e 24 Nm nominali, con 176 W di potenza nominale a 48 V. Con 750 g, è costruito per giunti portanti in robot a zampe e manipolatori industriali.

Applicazioni
Robot umanoideEsoscheletroRobot quadrupedeRobot riabilitativoModulo articolareBraccio cobot
Sito del produttore
Acquista tramite canali globali
Condividi questo prodotto

Specifiche

Tensione nominale (V)48
Potenza nominale (W)176
Coppia nominale (Nm)24
Corrente nominale (A)4.5
Velocità nominale (rpm)70
Coppia di picco (Nm)72
Corrente di picco (A)17
Velocità a vuoto (rpm)98
Rapporto di riduzione39:1
Peso (g)750
Diametro (mm)79
Lunghezza (mm)67
Coppie polari14
KV (rpm/V)80
Resistenza tra fasi (mΩ)600
Induttanza tra fasi (μH)670
Gioco (°)0.25
Ke (V/krpm)12.5
Tipo di azionamentoFOC

※ Le specifiche indicate sono valori di riferimento. Le specifiche più recenti vanno verificate presso il produttore.

Descrizione

FAQ

Cliccando su "Sito web del produttore" si apre la pagina prodotto ufficiale del marchio, dove è possibile acquistare online o contattare direttamente il team commerciale.
Sì. È un modulo integrato: motore CC brushless, stadio di riduzione 39:1 ed elettronica di pilotaggio sono riuniti in una sola unità, quindi non servono un controllore e un gruppo riduttore separati.
Eroga fino a 72 N·m di coppia di picco e 24 N·m continui a 48 V, con un KV di 80 rpm/V. Verificare la tensione di bus e l’inviluppo di coppia dell’articolazione rispetto a questi valori.

Richiesta prodotto

Altro da CubeMars

Vedi produttore →
Motore coppia frameless CubeMars RO50 KV108 Lite Motori frameless

Motore coppia frameless CubeMars RO50 KV108 Lite

Il motore frameless CubeMars RO50 KV108 Lite produce 0.9 Nm di picco e 0.3 Nm nominali con soli 105 g di massa. Con 66 W di potenza nominale a 24 V, si adatta a giunti robotici compatti dove contano risposta rapida e peso ridotto.

Tensione nominale (V) 24Potenza nominale (W) 66Coppia nominale (Nm) 0.3Corrente nominale (A) 3.4Velocità nominale (rpm) 2100
Dettagli
Attuatore QDD CubeMars AKE90-8 KV35 Attuatori QDD

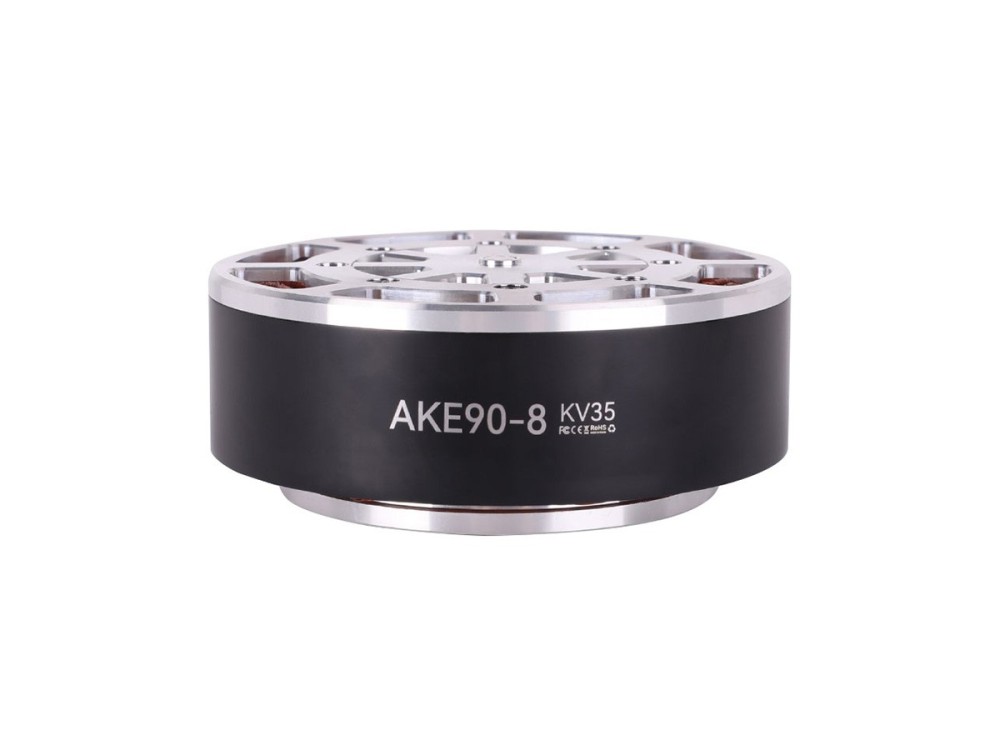
Attuatore QDD CubeMars AKE90-8 KV35

L’attuatore ad azionamento quasi diretto AKE90-8 KV35 combina uno stadio planetario 8:1 con un controllo a bassa inerzia, producendo 170 Nm di picco e 55 Nm nominali. Con 1.4 kg a 48 V, è destinato a gambe di robot umanoidi, esoscheletri e moduli articolari ad alta dinamica.

Tensione nominale (V) 48Potenza nominale (W) 700Coppia nominale (Nm) 55Corrente nominale (A) 21Velocità nominale (rpm) 120
Dettagli
Attuatore robotico CubeMars AK80-64 KV80 Attuatori robotici

Attuatore robotico CubeMars AK80-64 KV80

L’attuatore CubeMars AK80-64 monta un motore KV80 su un riduttore planetario 64:1, producendo 120 Nm di picco e 48 Nm nominali in un corpo da 850 g. Accetta 24/48 V ed è destinato a giunti ad alto carico su robot a zampe e manipolatori pesanti.

Tensione nominale (V) 24/48Potenza nominale (W) 220Coppia nominale (Nm) 48Corrente nominale (A) 7Velocità nominale (rpm) 23/48
Dettagli
Motore coppia frameless CubeMars RO60 KV115 Standard Motori frameless

Motore coppia frameless CubeMars RO60 KV115 Standard

L’RO60 KV115 Standard eroga 2.4 Nm di picco e 0.8 Nm nominali con 352 W di potenza nominale a 48 V, fino a 5520 rpm a vuoto. La piattaforma frameless riprogettata da 74 mm e 248 g offre elevata adattabilità per giunti di robot umanoidi e quadrupedi.

Tensione nominale (V) 48Potenza nominale (W) 352Coppia nominale (Nm) 0.8Corrente nominale (A) 8.5Velocità nominale (rpm) 4200
Dettagli
CubeMars AKH70-16 V1.0 KV41: attuatore planetario ad albero cavo Attuatori robotici

CubeMars AKH70-16 V1.0 KV41: attuatore planetario ad albero cavo

CubeMars AKH70-16 V1.0 combina un albero cavo con uno stadio planetario 16:1 per 78 Nm di picco e 26 Nm nominali. L’attuatore da 879 g funziona a 48 V ed è adatto a ginocchia di quadrupedi, giunti di bracci robotici e trazioni su ruote che richiedono il passaggio interno dei cavi.

Tensione nominale (V) 48Potenza nominale (W) 245Coppia nominale (Nm) 26Corrente nominale (A) 6.5Velocità nominale (rpm) 90
Dettagli
Motore coppia frameless CubeMars RI20 KV600 Motori frameless

Motore coppia frameless CubeMars RI20 KV600

Il CubeMars RI20 KV600 è un motore coppia frameless a rotore interno ultracompatto, con soli 20 g di massa e 25 mm di diametro. Eroga 0.072 Nm di picco e 0.024 Nm nominali con potenza fino a 18 W, ed è indicato per robot riabilitativi, moduli articolari e bracci robotici compatti.

Tensione nominale (V) 16Potenza nominale (W) 18Coppia nominale (Nm) 0.024Corrente nominale (A) 1.47Velocità nominale (rpm) 7452
Dettagli
Attuatore robotico CubeMars AK10-9 V3.0 KV60 Attuatori robotici

Attuatore robotico CubeMars AK10-9 V3.0 KV60

L’AK10-9 V3.0 integra un motore BLDC ad alta coppia, un riduttore planetario 9:1 e il driver con doppio encoder. Eroga 53 Nm di picco e 18 Nm nominali con 442 W di potenza nominale a 48 V, una scelta consolidata per gambe di robot umanoidi e bracci robotici.

Tensione nominale (V) 48Potenza nominale (W) 442Coppia nominale (Nm) 18Corrente nominale (A) 10.7Velocità nominale (rpm) 235
Dettagli
Attuatore robotico CubeMars AK70-10 KV100 Attuatori robotici

Attuatore robotico CubeMars AK70-10 KV100

L’AK70-10 unisce uno stadio planetario 10:1 a un singolo encoder magnetico a 14 bit, erogando 24.8 Nm di picco e 8.3 Nm nominali più 230 W di potenza nominale. L’attuatore da 621 g funziona a 24/48 V ed è adatto a giunti per esoscheletri, quadrupedi e bracci robotici.

Tensione nominale (V) 24/48Potenza nominale (W) 230Coppia nominale (Nm) 8.3Corrente nominale (A) 7.2Velocità nominale (rpm) 148/310
Dettagli
Motore coppia frameless CubeMars RI30 KV260 Motori frameless

Motore coppia frameless CubeMars RI30 KV260

Il motore coppia frameless CubeMars RI30 KV260 concentra 0.23 Nm di picco e 0.076 Nm nominali in un corpo da 38 mm e 40 g. Con 33 W nominali a 24 V, è adatto a moduli articolari compatti, bracci robotici collaborativi e dispositivi riabilitativi che richiedono coppia fluida e precisa.

Tensione nominale (V) 24Potenza nominale (W) 33Coppia nominale (Nm) 0.076Corrente nominale (A) 1.98Velocità nominale (rpm) 4110
Dettagli
Attuatore robotico CubeMars AK80-8 KV60 Attuatori robotici

Attuatore robotico CubeMars AK80-8 KV60

L’attuatore CubeMars AK80-8 integra un riduttore 8:1 per 25 Nm di picco e 10 Nm nominali con 230 W di potenza nominale su bus a 48 V. L’unità da 570 g è ampiamente impiegata in esoscheletri, quadrupedi e giunti di robot collaborativi.

Tensione nominale (V) 48Potenza nominale (W) 230Coppia nominale (Nm) 10Corrente nominale (A) 6.9Velocità nominale (rpm) 243
Dettagli
Attuatore QDD CubeMars AKE60-8 KV80 Attuatori QDD

Attuatore QDD CubeMars AKE60-8 KV80

L’AKE60-8 KV80 offre 12.5 Nm di picco e 5 Nm nominali tramite uno stadio planetario 8:1 a 24 V, con soli 260 g di massa. Il design ad azionamento quasi diretto assicura bassa inerzia e conformità per giunti compatti di robot umanoidi ed esoscheletri.

Tensione nominale (V) 24Potenza nominale (W) 95Coppia nominale (Nm) 5Corrente nominale (A) 4.8Velocità nominale (rpm) 180
Dettagli
Motore coppia frameless CubeMars RO40 KV140 Lite Motori frameless

Motore coppia frameless CubeMars RO40 KV140 Lite

L’RO40 KV140 Lite è un motore coppia frameless da 60 g con 0.6 Nm di picco e 0.2 Nm nominali in un formato compatto da 46 mm. Con 51 W nominali a 24 V, porta un azionamento diretto reattivo a giunti robotici leggeri.

Tensione nominale (V) 24Potenza nominale (W) 51Coppia nominale (Nm) 0.2Corrente nominale (A) 2.85Velocità nominale (rpm) 2450
Dettagli

Articoli correlati

Tutti gli articoli →
Attuatori robotici a 48 V: modelli, vantaggi e vincoli

Attuatori robotici a 48 V: modelli, vantaggi e vincoli

Quali attuatori robotici CubeMars accettano un bus a 48 V, che cosa cambia la te···

Leggi di più →
Motori BLDC per robot umanoide: come abbinare coppia, velocità e dimensioni

Motori BLDC per robot umanoide: come abbinare coppia, velocità e dimensioni

Motori BLDC per il giunto di un robot umanoide: finestre di coppia, rapporto di ···

Leggi di più →

Video correlati

Tutti i video →
Come vengono realizzati gli ingranaggi di precisione CubeMars per attuatori robotici 02:01

Come vengono realizzati gli ingranaggi di precisione CubeMars per attuatori robotici

Video ufficiale CubeMars sulla produzione degli ingranaggi di precisione per att···

Guarda →

Prodotti correlati in Attuatori robotici

Esplora la categoria →
Attuatore robotico CubeMars AK60-6 V3.0 KV80 Attuatori robotici

Attuatore robotico CubeMars AK60-6 V3.0 KV80

L’attuatore CubeMars AK60-6 V3.0 eroga 9 Nm di picco e 3 Nm nominali tramite uno stadio compatto 6:1 con 74 W di potenza nominale a 24/48 V. Con 380 g e 79 mm, serve bracci robotici leggeri, piccoli moduli articolari e quadrupedi compatti.

Tensione nominale (V) 24/48Potenza nominale (W) 74Coppia nominale (Nm) 3Corrente nominale (A) 3.8Velocità nominale (rpm) 233/490
Dettagli
Attuatore robotico CubeMars AK80-9 V3.0 KV100 Attuatori robotici

Attuatore robotico CubeMars AK80-9 V3.0 KV100

L’AK80-9 V3.0 racchiude motore BLDC, riduttore planetario 9:1 e driver in un attuatore da 98 mm e 490 g. Eroga 22 Nm di picco e 9 Nm nominali con 368 W di potenza nominale a 48 V per robot a zampe agili e bracci compatti.

Tensione nominale (V) 48Potenza nominale (W) 368Coppia nominale (Nm) 9Corrente nominale (A) 12Velocità nominale (rpm) 390
Dettagli
Attuatore robotico CubeMars AK80-6 KV100 Attuatori robotici

Attuatore robotico CubeMars AK80-6 KV100

L’AK80-6 V1.0 impiega una riduzione 6:1 per 12 Nm di picco e 6 Nm nominali, raggiungendo 800 rpm a vuoto con 340 W di potenza nominale. Con 485 g a 48 V, privilegia giunti veloci in bracci di robot umanoidi e robot quadrupedi leggeri.

Tensione nominale (V) 48Potenza nominale (W) 340Coppia nominale (Nm) 6Corrente nominale (A) 9.7Velocità nominale (rpm) 603
Dettagli
Attuatore robotico CubeMars AK10-9 V2.0 KV60 Attuatori robotici

Attuatore robotico CubeMars AK10-9 V2.0 KV60

L’attuatore robotico CubeMars AK10-9 V2.0 fornisce 48 Nm di picco e 18 Nm nominali tramite un riduttore 9:1, con doppio encoder e flessibilità 24/48 V. Con 960 g di massa, serve robot umanoidi, esoscheletri e moduli articolari di precisione.

Tensione nominale (V) 24/48Potenza nominale (W) 430Coppia nominale (Nm) 18Corrente nominale (A) 10.6Velocità nominale (rpm) 109/228
Dettagli
Attuatore robotico CubeMars AK60-39 V3.0 KV80 Attuatori robotici

Attuatore robotico CubeMars AK60-39 V3.0 KV80

L’AK60-39 V3.0 abbina un motore KV80 a un riduttore 39:1 per 72 Nm di picco e 24 Nm nominali, con 176 W di potenza nominale a 48 V. Con 750 g, è costruito per giunti portanti in robot a zampe e manipolatori industriali.

Tensione nominale (V) 48Potenza nominale (W) 176Coppia nominale (Nm) 24Corrente nominale (A) 4.5Velocità nominale (rpm) 70
Dettagli
Attuatore robotico CubeMars AK80-8 KV60 Attuatori robotici

Attuatore robotico CubeMars AK80-8 KV60

L’attuatore CubeMars AK80-8 integra un riduttore 8:1 per 25 Nm di picco e 10 Nm nominali con 230 W di potenza nominale su bus a 48 V. L’unità da 570 g è ampiamente impiegata in esoscheletri, quadrupedi e giunti di robot collaborativi.

Tensione nominale (V) 48Potenza nominale (W) 230Coppia nominale (Nm) 10Corrente nominale (A) 6.9Velocità nominale (rpm) 243
Dettagli
Attuatore robotico CubeMars AK10-9 V3.0 KV60 Attuatori robotici

Attuatore robotico CubeMars AK10-9 V3.0 KV60

L’AK10-9 V3.0 integra un motore BLDC ad alta coppia, un riduttore planetario 9:1 e il driver con doppio encoder. Eroga 53 Nm di picco e 18 Nm nominali con 442 W di potenza nominale a 48 V, una scelta consolidata per gambe di robot umanoidi e bracci robotici.

Tensione nominale (V) 48Potenza nominale (W) 442Coppia nominale (Nm) 18Corrente nominale (A) 10.7Velocità nominale (rpm) 235
Dettagli
CubeMars AKH70-16 V1.0 KV41: attuatore planetario ad albero cavo Attuatori robotici

CubeMars AKH70-16 V1.0 KV41: attuatore planetario ad albero cavo

CubeMars AKH70-16 V1.0 combina un albero cavo con uno stadio planetario 16:1 per 78 Nm di picco e 26 Nm nominali. L’attuatore da 879 g funziona a 48 V ed è adatto a ginocchia di quadrupedi, giunti di bracci robotici e trazioni su ruote che richiedono il passaggio interno dei cavi.

Tensione nominale (V) 48Potenza nominale (W) 245Coppia nominale (Nm) 26Corrente nominale (A) 6.5Velocità nominale (rpm) 90
Dettagli
Attuatore robotico CubeMars AK70-9 V3.0 KV60 Attuatori robotici

Attuatore robotico CubeMars AK70-9 V3.0 KV60

CubeMars AK70-9 V3.0 fornisce 29.2 Nm di picco e 8.5 Nm nominali tramite un riduttore 9:1 con 231 W di potenza nominale a 48 V. La carcassa da 89 mm e 540 g integra doppi encoder per gambe di robot umanoidi, esoscheletri e giunti di bracci.

Tensione nominale (V) 48Potenza nominale (W) 231Coppia nominale (Nm) 8.5Corrente nominale (A) 6.25Velocità nominale (rpm) 260
Dettagli
Attuatore robotico CubeMars AK45-36 V3.0 KV80 Attuatori robotici

Attuatore robotico CubeMars AK45-36 V3.0 KV80

L’AK45-36 V3.0 abbina un motore KV80 a un riduttore planetario 36:1 per 24 Nm di picco e 8 Nm nominali in un corpo da 349 g. Funziona a 24 V ed è progettato per moduli articolari che richiedono una riduzione elevata e un’uscita precisa e stabile.

Tensione nominale (V) 24Potenza nominale (W) 33.5Coppia nominale (Nm) 8Corrente nominale (A) 2Velocità nominale (rpm) 40
Dettagli
Attuatore robotico CubeMars AK80-64 KV80 Attuatori robotici

Attuatore robotico CubeMars AK80-64 KV80

L’attuatore CubeMars AK80-64 monta un motore KV80 su un riduttore planetario 64:1, producendo 120 Nm di picco e 48 Nm nominali in un corpo da 850 g. Accetta 24/48 V ed è destinato a giunti ad alto carico su robot a zampe e manipolatori pesanti.

Tensione nominale (V) 24/48Potenza nominale (W) 220Coppia nominale (Nm) 48Corrente nominale (A) 7Velocità nominale (rpm) 23/48
Dettagli
Attuatore robotico CubeMars AK60-6 V1.1 KV140 Attuatori robotici

Attuatore robotico CubeMars AK60-6 V1.1 KV140

L’AK60-6 V1.1 KV140 offre 9 Nm di picco e 3 Nm nominali con 130 W di potenza nominale a 24 V, raggiungendo 560 rpm a vuoto. Il corpo integrato da 368 g con riduttore 6:1 si adatta a giunti agili in bracci da banco e piccoli robot a zampe.

Tensione nominale (V) 24Potenza nominale (W) 130Coppia nominale (Nm) 3Corrente nominale (A) 6.5Velocità nominale (rpm) 420
Dettagli

Produttori correlati

Tutti i produttori →
Confronta ora