CubeMars costruisce la propria gamma di motori coppia frameless attorno a due architetture di rotore: la serie RI, a rotore interno (inrunner), e la serie RO, a rotore esterno (outrunner). Entrambi sono forniti come kit statore-rotore senza carcassa, cuscinetti o albero, lasciando l’involucro meccanico al progettista della macchina. Questo articolo affianca i dati pubblicati dal produttore per le due serie e spiega dove ciascuna architettura trova posto in un giunto robotico.
Cosa mostra il video
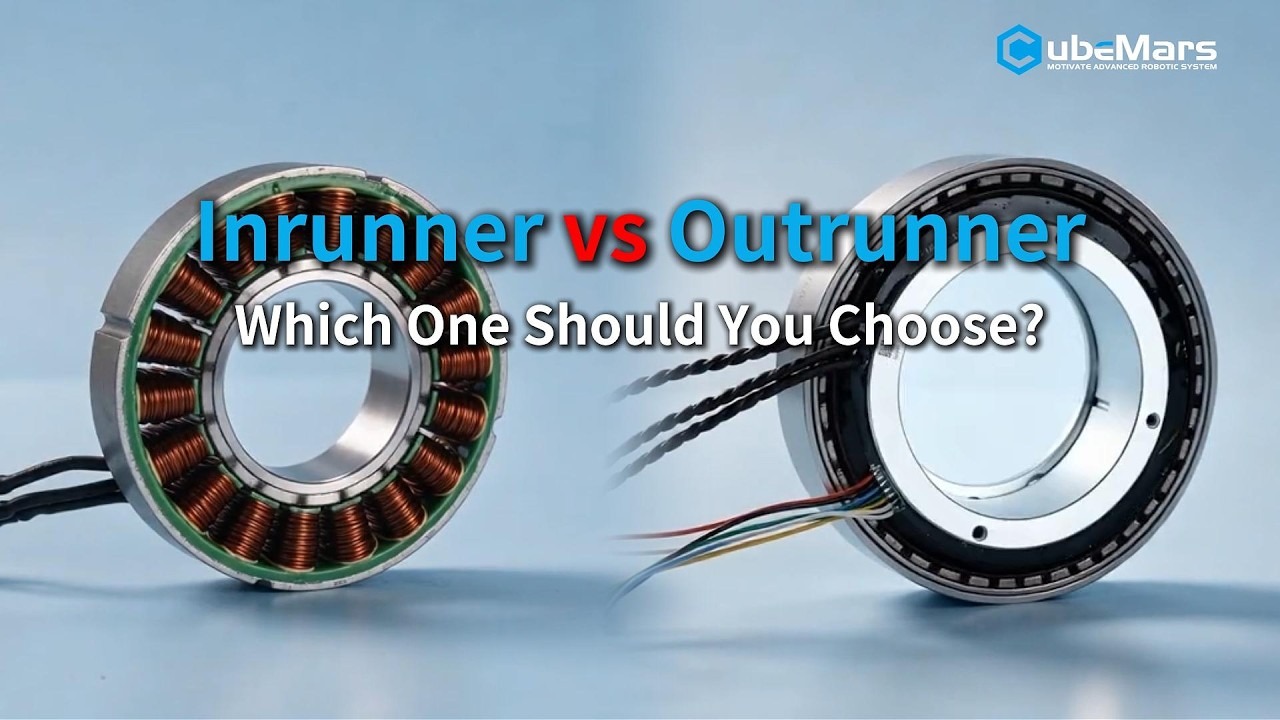
CubeMars inquadra la scelta come una questione di disposizione del rotore in 46 secondi. L’inrunner mantiene lo statore all’esterno con il rotore che gira al centro, ottenendo inerzia rotazionale minore e risposta più rapida; il produttore lo indica per giunti di precisione con frequenti avvii e arresti. L’outrunner pone lo statore al centro con il rotore che ruota all’esterno, e il suo braccio di leva più lungo produce più coppia nello stesso ingombro. Il clip si chiude sui criteri di scelta: coppia, velocità, spazio disponibile, esigenze di albero cavo e integrazione meccanica.
Video originale
Fonte: canale YouTube ufficiale CubeMars
Video: Motori coppia frameless CubeMars serie RI e RO
Cosa significa “frameless” nella pratica
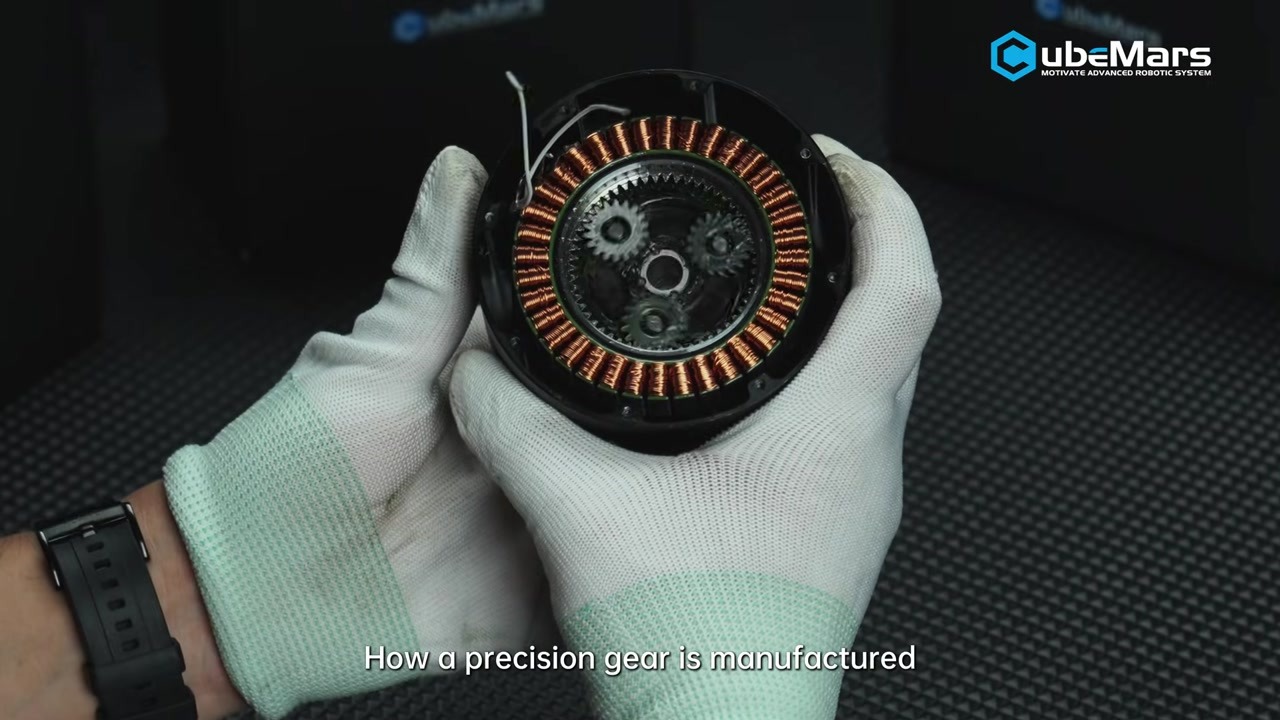
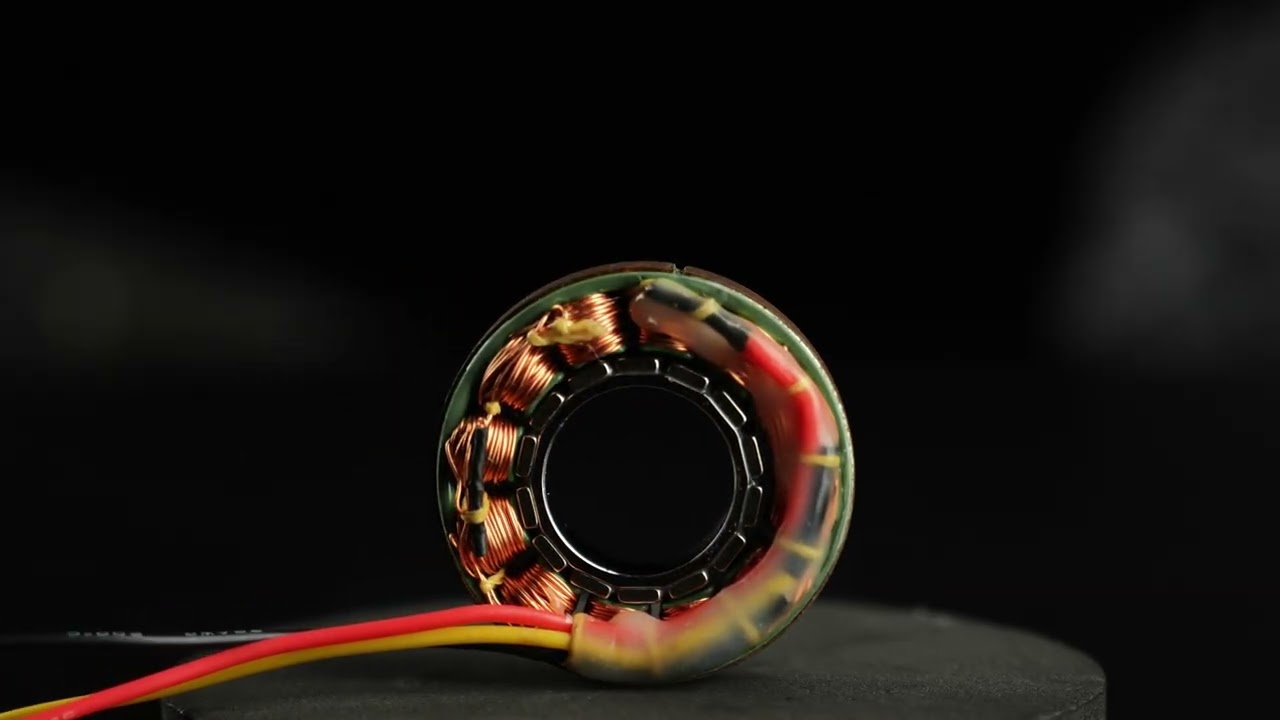
Un motore coppia frameless viene fornito in due parti: uno statore avvolto e un anello rotorico, senza carcassa, albero di uscita o cuscinetti. Il gruppo viene incollato o serrato direttamente nella struttura del giunto, così il diametro esterno del motore diventa quello del giunto e il foro passante lungo l’asse di rotazione resta libero per cablaggi, anelli collettori o l’albero di ingresso di un riduttore.
Le conseguenze pratiche sono compattezza e trasparenza meccanica: non c’è una scatola del riduttore da inglobare nel progetto e la rigidità del giunto è definita dalla struttura portante, non da una carcassa. Il rovescio della medaglia è che supporto dei cuscinetti, allineamento e dissipazione termica passano all’integratore. Una soluzione frameless premia chi già governa la progettazione strutturale e termica del giunto e penalizza chi cerca un gruppo pronto da installare.
Serie RI: motori coppia frameless a rotore interno
La serie RI è il versante a rotore interno della gamma. Secondo il produttore questi motori sono sviluppati per robotica di alta precisione e automazione industriale — esoscheletri, robot quadrupedi e bracci collaborativi — e si caratterizzano per alta densità di coppia, bassa coppia di detent e risoluzione di controllo fino a 0,01°. Larghezza e spessore sono studiati per spazi di installazione ridotti e la serie ammette personalizzazioni.
Il confronto seguente copre sette modelli RI, da 20 g a 500 g, con coppia di picco da 72 mN·m a 4,95 N·m. Il foro cresce regolarmente con la taglia, da 11,6 mm sull’RI20 a 45 mm sull’RI100: è in genere questo il parametro che decide se un giunto può far passare il proprio cablaggio attraverso il motore.
| Modello | Dimensioni | Foro / albero cavo | Peso | Coppia di picco |
|---|---|---|---|---|
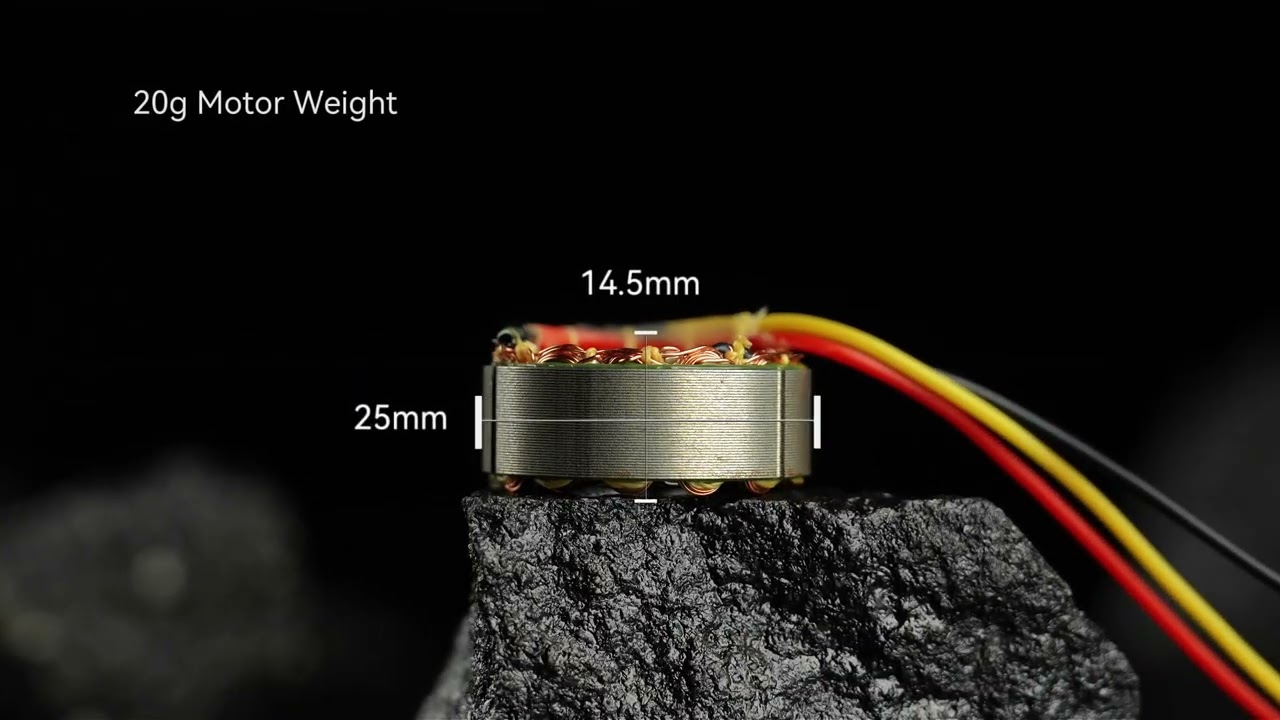
| RI20 KV600 | Ø25 × 14,5 mm | 11,6 mm | 20 g | 72 mN·m |
| RI30 KV260 | Ø38 × 14 mm | 17 mm | 40 g | 230 mN·m |
| RI50 KV100 | Ø54 × 27 mm | 22 mm | 180,8 g | 1,67 N·m |
| RI60 KV120 | Ø60 × 23 mm | 30 mm | 155,9 g | 1,63 N·m |
| RI70 KV95 | Ø76 × 24 mm | 38 mm | 270,4 g | 2,68 N·m |
| RI80 V2.0 KV75 | Ø85 × 27 mm | 40,5 mm | 411 g | 4,1 N·m |
| RI100 KV105 | Ø104 × 26 mm | 45 mm | 500 g | 4,95 N·m |
Specifiche pubblicate dal produttore sulle proprie pagine prodotto. Il foro è indicato come diametro passante o diametro dell’albero cavo secondo il modello.
Serie RO: motori coppia frameless a rotore esterno
La serie RO adotta l’approccio opposto: il rotore gira all’esterno dello statore. CubeMars posiziona la gamma per la robotica puntando su un ampio foro passante e divide ogni taglia in due allestimenti: Standard con sensori Hall e Lite senza. La distinzione conta in fase di integrazione, perché un giunto che necessita di retroazione di commutazione all’avvio richiede l’allestimento con sensori Hall.
La tabella seguente raccoglie cinque modelli RO, dal RO40 Lite da 60 g al RO100 da 710 g. La coppia di picco va da 0,6 N·m a 12 N·m e la velocità a vuoto pubblicata cala al crescere della taglia, da 5520 rpm sul RO60 a 2550 rpm sul RO100: conseguenza attesa di un KV più basso sui modelli più grandi e più coppiosi.
| Modello | Dimensioni | Peso | Coppia di picco | Velocità a vuoto | Allestimento |
|---|---|---|---|---|---|
| RO40 KV140 Lite | Ø46,3 × 13 mm | 60 g | 0,6 N·m | 3400 rpm | Lite (senza Hall) |
| RO50 KV108 Lite | Ø61,7 × 14,5 mm | 105 g | 0,9 N·m | 2600 rpm | Lite (senza Hall) |
| RO60 KV115 Standard | Ø73,8 × 23 mm | 248 g | 2,4 N·m | 5520 rpm | Standard (con Hall) |
| RO80 KV105 Standard | Ø92,6 × 26,4 mm | 352 g | 4 N·m | 5040 rpm | Standard (con Hall) |
| RO100 KV55 Standard | Ø113,5 × 36,2 mm | 710 g | 12 N·m | 2550 rpm | Standard (con Hall) |
Specifiche pubblicate dal produttore sulle proprie pagine prodotto. «Standard» e «Lite» indicano rispettivamente gli allestimenti con e senza sensori Hall.
Rotore interno o rotore esterno: come differiscono le architetture
La scelta fra le due serie è soprattutto questione di quale involucro fisico il giunto possa accogliere. Un rotore interno concentra la massa rotante vicino all’asse, mantenendo bassa l’inerzia e adattandosi ai giunti che devono accelerare rapidamente; i valori RI pubblicati lo riflettono, con il modello più grande che raggiunge 4,95 N·m a 500 g. Un rotore esterno colloca il rotore su un raggio maggiore, favorendo la produzione di coppia a bassa velocità: il RO100 eroga 12 N·m, circa due volte e mezza il picco dell’RI100, a 710 g.
| Caratteristica | RI100 KV105 | RO100 KV55 |
|---|---|---|
| Disposizione del rotore | Rotore interno | Rotore esterno |
| Diametro esterno | 104 mm | 113,5 mm |
| Lunghezza assiale | 26 mm | 36,2 mm |
| Peso | 500 g | 710 g |
| Coppia di picco | 4,95 N·m | 12 N·m |
| Foro | 45 mm | Ampio foro passante |
| Retroazione di commutazione | Secondo il modello | Hall sugli allestimenti Standard |
Valori pubblicati dal produttore. I due modelli sono i più grandi delle rispettive serie e non sono sostituti diretti.
La lunghezza assiale è il secondo dato decisivo. La serie RI resta sottile — da 13 mm a 27 mm su tutta la gamma — adattandosi ai giunti in cui il motore deve sparire dentro un segmento dell’arto. La gamma RO è più alta e il RO100, con i suoi 36,2 mm, chiede più spazio assiale di quanto un polso o una caviglia compatti possano offrire.
Dove si colloca ciascuna serie
Entrambe le serie puntano alla stessa ampia platea di macchine, ma le dimensioni pubblicate le indirizzano a giunti diversi. La gamma RI, con sezione sottile e fori ridotti alle taglie basse, si adatta a giunti leggeri e con spazio critico: RI20 e RI30, a 20 g e 40 g, trovano posto naturale nell’anca di un esoscheletro o nella zampa di un piccolo robot quadrupede, dove ogni grammo è carico di chi lo indossa o del budget di payload. I modelli RI maggiori passano agli assi dei bracci collaborativi, dove il foro da 45 mm dell’RI100 lascia spazio al cablaggio che deve attraversare un giunto rotante.
La gamma RO si concentra sui giunti che scambiano spazio assiale con coppia e un ampio foro passante. L’asse di base di un braccio cobot, l’anca di un robot quadrupede pesante o un giunto di esoscheletro che richiede sia coppia sia spazio per i cavi sono casi tipici per gli allestimenti Standard. Gli allestimenti Lite, a 60 g e 105 g, sono l’opzione critica per il peso quando il giunto può commutare senza retroazione Hall.
Note di integrazione
Tre aspetti decidono la maggior parte delle installazioni frameless. Il primo è la retroazione di commutazione: gli allestimenti RO Standard sono forniti con sensori Hall e i Lite senza, quindi un controllore che richiede la posizione del rotore all’avvio va abbinato all’allestimento corretto. Il secondo è il foro: deve lasciar passare cablaggio, anello collettore o albero del riduttore effettivamente usati dal giunto, e i valori pubblicati vanno da 11,6 mm a 45 mm sulla serie RI. Il terzo è il percorso termico. Senza carcassa il calore dello statore deve uscire attraverso la struttura su cui è incollato, così la superficie di montaggio diventa parte della progettazione termica.
Esplorare su ToBMS
I modelli trattati in questo articolo sono i seguenti e possono essere confrontati affiancati:
Dodici dei modelli attualmente presenti nella categoria dei motori coppia frameless appartengono alle serie RI e RO, e la gamma completa è pubblicata da CubeMars.
Conclusione
Le serie RI e RO coprono le due architetture frameless standard presso un unico produttore, il che rende il confronto particolarmente netto: stesso marchio, stesso formato dei dati pubblicati e una separazione chiara fra progetti a rotore interno sottili e leggeri e progetti a rotore esterno che scambiano lunghezza assiale con coppia e ampiezza del foro. Per un giunto con budget assiale ridotto la serie RI è il punto di partenza naturale. Per un giunto che necessita più di coppia e spazio per i cavi che di sottigliezza, la serie RO — e in particolare gli allestimenti Standard con sensori Hall — è il punto di partenza migliore.