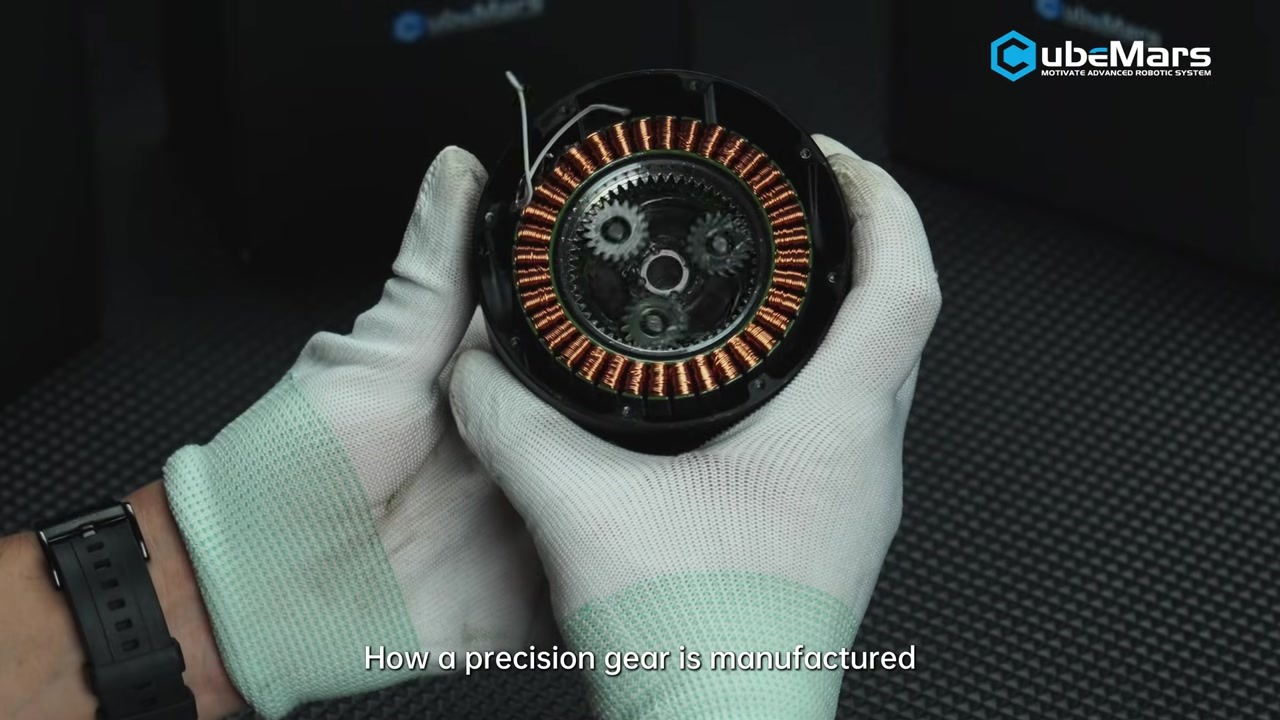
CubeMars はフレームレストルクモーターのラインアップを 2 つのロータ構造で構成しています。インナーロータ(インランナー)設計の RI シリーズ と、アウターロータ(アウトランナー)設計の RO シリーズ です。どちらもハウジング・ベアリング・シャフトを持たないステータとロータのキットとして供給され、機械的な外郭設計は機器設計者に委ねられます。本稿では両シリーズのメーカー公表データを並べ、それぞれの構造がロボット関節のどこに適合するかを解説します。
ビデオの内容
CubeMars は 46 秒のクリップで、この選択をロータ配置の問題として提示します。インランナーはステータを外側に置き、ロータが中心で回転するため回転慣性が低く応答が速くなります。メーカーはこれを、起動と停止を繰り返す精密関節に向けたものとしています。アウトランナーはステータを中心に置き、ロータが外側を回ります。てこの腕が長いため、同じ外郭でより大きなトルクを得られます。クリップの締めくくりは選定基準です。トルク、速度、確保できるスペース、中空シャフトの要否、そして機械的な統合性です。
元のビデオ
出典: CubeMars 公式 YouTube チャンネル
ビデオ: CubeMars RI シリーズと RO シリーズのフレームレストルクモーター
「フレームレス」が実際に意味するもの
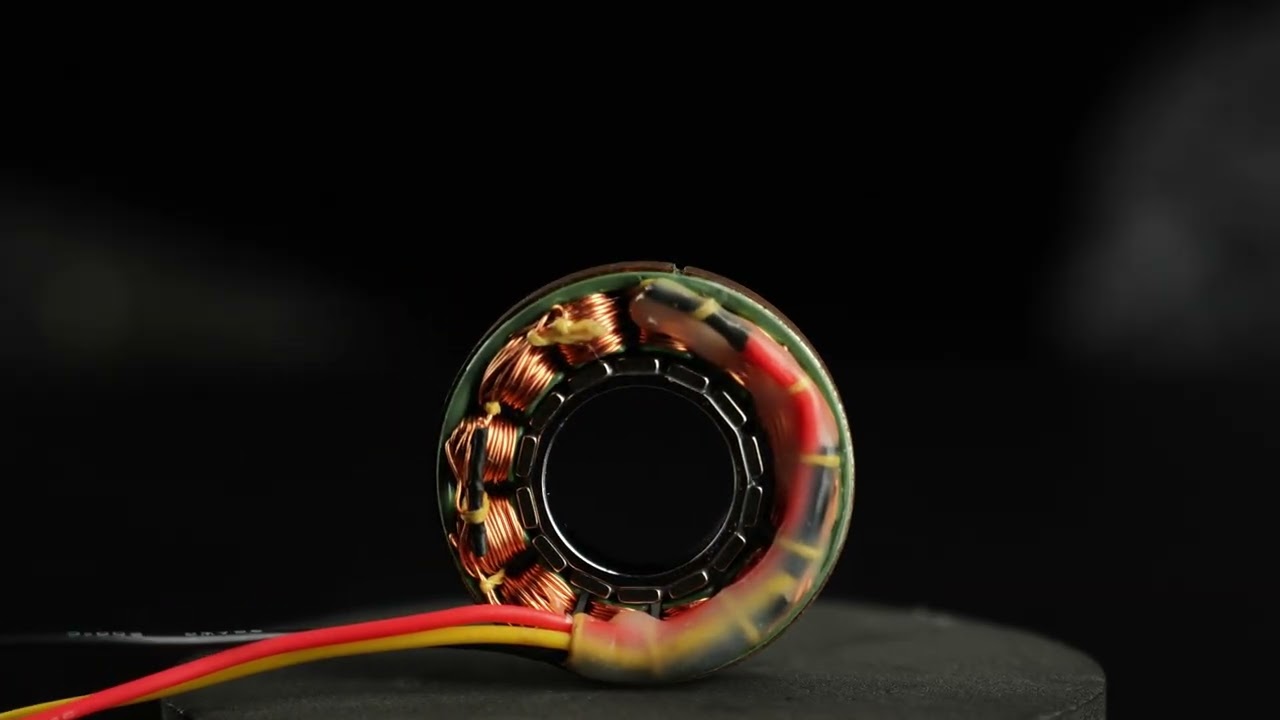
フレームレストルクモーターは、巻線を施したステータとロータリングという 2 つの部品で出荷されます。ハウジング、出力シャフト、ベアリングは付属しません。このアセンブリは関節構造体に直接接着またはクランプ固定されるため、モータの外径がそのまま関節の外径となり、回転軸上の空洞(ボア)はケーブル、スリップリング、減速機入力軸のために開放されたままになります。
実用上の帰結は、コンパクトさと機械的な透明性です。減速機ハウジングを設計で考慮する必要がなく、関節の剛性はモータ筐体ではなくホスト構造体によって決まります。一方で、ベアリング支持、アライメント、放熱はすべてインテグレータ側に移ります。フレームレス設計は、関節の構造設計と熱設計をすでに自社で担っているチームには恩恵をもたらし、いわゆるドロップインユニットを求める場合には不利に働きます。
RI シリーズ:フレームレスインナーロータトルクモーター
RI シリーズは、このレンジのインナーロータ側です。メーカーによれば、これらのモータは高精度ロボティクスと産業オートメーション(パワーアシストスーツ、四足歩行ロボット、協働ロボットアーム)向けに開発されており、高いトルク密度、低いコギングトルク、そして 0.01° までの制御分解能を特徴とします。幅と厚みは狭い設置スペースに収まるよう設計され、シリーズ全体でカスタマイズに対応します。
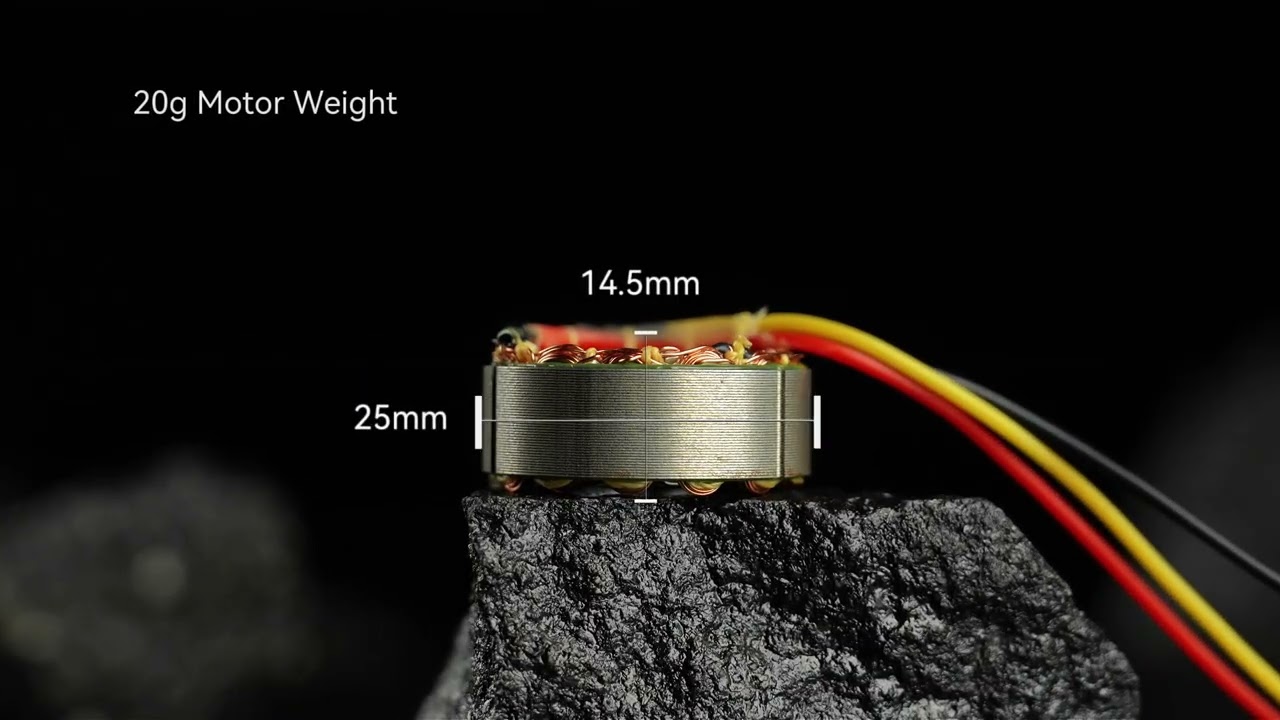
以下の比較では 7 つの RI モデルを取り上げます。質量は 20 g から 500 g、ピークトルクは 72 mN・m から 4.95 N・m にわたります。ボア径はフレームサイズに応じて着実に大きくなり、RI20 の 11.6 mm から RI100 の 45 mm まで拡大します。この値が、その関節でハーネスをモータ内部に通せるかどうかを左右するパラメータになることがほとんどです。
| モデル | 寸法 | ボア / 中空シャフト | 質量 | ピークトルク |
|---|---|---|---|---|
| RI20 KV600 | Ø25 × 14.5 mm | 11.6 mm | 20 g | 72 mN・m |
| RI30 KV260 | Ø38 × 14 mm | 17 mm | 40 g | 230 mN・m |
| RI50 KV100 | Ø54 × 27 mm | 22 mm | 180.8 g | 1.67 N・m |
| RI60 KV120 | Ø60 × 23 mm | 30 mm | 155.9 g | 1.63 N・m |
| RI70 KV95 | Ø76 × 24 mm | 38 mm | 270.4 g | 2.68 N・m |
| RI80 V2.0 KV75 | Ø85 × 27 mm | 40.5 mm | 411 g | 4.1 N・m |
| RI100 KV105 | Ø104 × 26 mm | 45 mm | 500 g | 4.95 N・m |
仕様はメーカーが自社製品ページで公表している値です。ボアはモデルにより貫通穴径または中空シャフト径として記載されています。
RO シリーズ:フレームレスアウターロータトルクモーター
RO シリーズは逆のアプローチを採ります。ロータがステータの外側を回ります。CubeMars はこのレンジを大きな中空ボアを強調したロボティクス向けと位置づけ、各サイズを 2 つの仕様に分けています。ホールセンサを備える スタンダード 仕様と、ホールセンサを持たない ライト 仕様です。この区分は組み込み時に重要です。起動時に転流フィードバックを必要とする関節には、ホール搭載仕様が必要になるからです。
以下では 5 つの RO モデルを取り上げます。60 g の RO40 ライトから 710 g の RO100 までです。ピークトルクは 0.6 N・m から 12 N・m にわたり、公表されている無負荷回転数はフレームサイズが大きくなるほど低下します。RO60 の 5520 rpm から RO100 の 2550 rpm までです。これは大型・高トルクモデルで KV が低くなることの当然の帰結です。
| モデル | 寸法 | 質量 | ピークトルク | 無負荷回転数 | 仕様 |
|---|---|---|---|---|---|
| RO40 KV140 Lite | Ø46.3 × 13 mm | 60 g | 0.6 N・m | 3400 rpm | ライト(ホールなし) |
| RO50 KV108 Lite | Ø61.7 × 14.5 mm | 105 g | 0.9 N・m | 2600 rpm | ライト(ホールなし) |
| RO60 KV115 Standard | Ø73.8 × 23 mm | 248 g | 2.4 N・m | 5520 rpm | スタンダード(ホール付き) |
| RO80 KV105 Standard | Ø92.6 × 26.4 mm | 352 g | 4 N・m | 5040 rpm | スタンダード(ホール付き) |
| RO100 KV55 Standard | Ø113.5 × 36.2 mm | 710 g | 12 N・m | 2550 rpm | スタンダード(ホール付き) |
仕様はメーカーが自社製品ページで公表している値です。「スタンダード」と「ライト」はそれぞれホール搭載仕様とホール非搭載仕様を示します。
インナーロータかアウターロータか:2 つの構造の違い
両シリーズの選択は、主としてその関節が許容できる物理的外郭の問題です。インナーロータは回転質量を軸近くに集中させるためロータ慣性が低く保たれ、素早い加速が求められる関節に適します。公表されている RI の数値もこれを反映しており、最大の RI モデルは 500 g で 4.95 N・m に達します。アウターロータはより大きな半径にロータを配置するため低速でのトルク生成に有利です。RO100 は 12 N・m を出力し、これは RI100 のピークの約 2.5 倍に相当します(質量 710 g)。
| 項目 | RI100 KV105 | RO100 KV55 |
|---|---|---|
| ロータ配置 | インナーロータ | アウターロータ |
| 外径 | 104 mm | 113.5 mm |
| 軸方向長さ | 26 mm | 36.2 mm |
| 質量 | 500 g | 710 g |
| ピークトルク | 4.95 N・m | 12 N・m |
| ボア | 45 mm | 大きな中空ボア |
| 転流フィードバック | モデルによる | スタンダード仕様はホール搭載 |
数値はメーカー公表値です。両モデルはそれぞれのシリーズで最大のものであり、直接の互換品ではありません。
軸方向長さが第二の決定要素です。RI シリーズは薄く、全レンジで 13 mm から 27 mm に収まります。これはモータをリンク部位の中に収めなければならない関節に適しています。RO レンジは厚みがあり、RO100 の 36.2 mm は、コンパクトな手首や足首関節が通常確保できるよりも多くの軸方向スペースを要求します。
各シリーズの適合先
両シリーズは同じ広い範囲の機器を対象としていますが、公表されている寸法が異なる関節へと導きます。薄型で小径ボアを揃える RI レンジは、軽量でスペース制約の厳しい関節に適します。20 g と 40 g の RI20 と RI30 は、すべてのグラムが装着者またはペイロード予算に直結するパワーアシストスーツの股関節や小型四足歩行ロボットの脚部に自然に収まります。より大型の RI モデルは協働ロボットアームの軸へと移り、RI100 の 45 mm ボアは回転関節を貫通するハーネスに十分な余裕を与えます。
RO レンジは、トルクと大きな貫通ボアを得るために軸方向スペースを割り当てる関節に集中します。協働ロボットアーム の基部軸、大型の 四足歩行ロボット の股関節、あるいはトルクと配線クリアランスの両方を必要とする パワーアシストスーツ の関節は、スタンダード仕様の典型的な適用例です。60 g と 105 g のライト仕様は、ホールフィードバックなしで転流できる関節における軽量重視の選択肢です。
組み込み上の注意点
フレームレスの組込みを左右するのは主に 3 つの点です。第一に転流フィードバックです。RO のスタンダード仕様はホールセンサを備え、ライト仕様は備えません。起動時にロータ位置を必要とするコントローラは、適切な仕様と組み合わせる必要があります。第二にボアです。関節が実際に使用するハーネス、スリップリング、減速機シャフトを通すだけのクリアランスが必要で、公表ボア径は RI シリーズ全体で 11.6 mm から 45 mm にわたります。第三に熱経路です。ハウジングがないため、ステータの熱は接着された構造体を通じて逃がす必要があり、取付面が熱設計の一部になります。
ToBMS で見る
本稿で取り上げたモデルは次のとおりで、並べて比較できます。
- CubeMars RI50 KV100 フレームレスインナーロータトルクモーター
- CubeMars RI80 V2.0 KV75 フレームレスインナーロータトルクモーター
- CubeMars RI100 KV105 フレームレスインナーロータトルクモーター
- CubeMars RO50 KV108 ライトフレームレストルクモーター
- CubeMars RO100 KV55 スタンダードフレームレストルクモーター
フレームレストルクモーターカテゴリに現在掲載されているモデルのうち 12 機種が RI シリーズと RO シリーズに属し、全レンジは CubeMars が公表しています。
まとめ
RI シリーズと RO シリーズは、1 つのメーカーが 2 つの標準的なフレームレス構造をカバーしているため、比較が極めて明快です。同じブランド、同じ公表データ形式、そして薄く軽量なインナーロータ設計とトルクとボア径のために軸方向長さを割り当てるアウターロータ設計という明確な分担です。軸方向の寸法に厳しい制約がある関節には、RI シリーズが自然な出発点になります。薄さよりもトルクと配線クリアランスを重視する関節には、RO シリーズ、とりわけホールセンサを備えるスタンダード仕様がより適した出発点となります。