
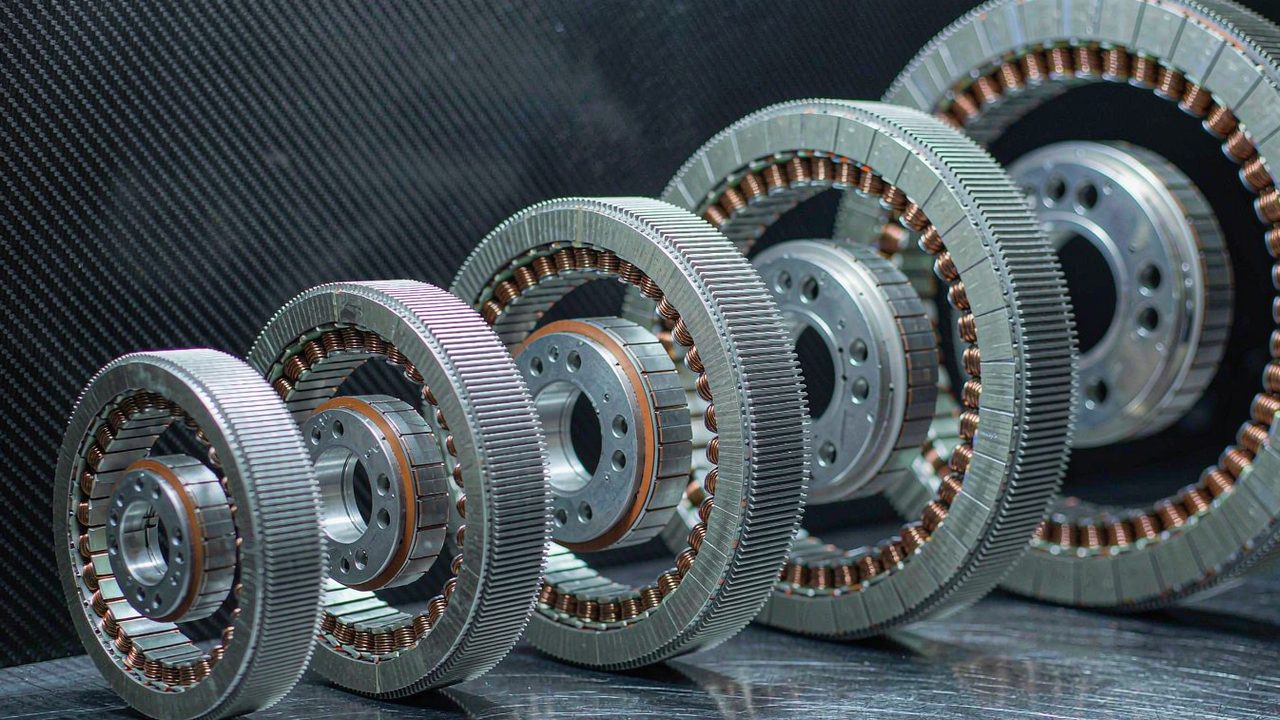
มอเตอร์แรงบิดไร้เฟรมมาถึงในรูปสองชิ้นส่วนที่ไม่มีสิ่งใดคั่นกลาง: stator ที่พันขดลวดและอัดแผ่นเหล็กให้ได้ขนาดเฟรมหนึ่ง และ rotor ที่แบกแม่เหล็ก โดยไม่มีเรือน ไม่มีชุดตลับลูกปืนของตัวเอง และไม่มีเพลา นั่นคือข้อเสนอทั้งหมด และเป็นเหตุผลว่าทำไมชุดทั้งสิบสองรุ่นที่ปัจจุบันอยู่ในหมวดหมู่มอเตอร์แรงบิดไร้เฟรมจึงไม่สามารถเรียงบนแกนเดียวแล้วอ่านไล่ตามลำดับได้ สองในสิบสองรุ่นมีน้ำหนัก 40 g หรือน้อยกว่า และแรงบิดสูงสุดที่เผยแพร่ของมันวัดกันเป็นเศษร้อยของนิวตันเมตร หนึ่งรุ่นมีพิกัด 838 W และเผยแพร่ค่า 12 Nm ระหว่างจุดเริ่มต้นที่ 20 g กับยอดบนสุดของช่วงที่ 710 g แรงบิดสูงสุดที่เผยแพร่ครอบคลุมตั้งแต่ 0.072 Nm ถึง 12 Nm และหน่วยจากปลายใดปลายหนึ่งของช่วงนี้ไม่ใช่สิ่งทดแทนกันในทุกการใช้งาน คำถามที่มีประโยชน์จึงไม่ใช่สิบสองรุ่นนี้รุ่นใดแข็งแรงที่สุด แต่เป็นว่าเส้นแบ่งตกอยู่ตรงไหน ระหว่างช่วงที่เหมาะกับแกนปลายที่รับโหลดเบา ช่วงที่เหมาะกับข้อต่อทำงานที่ต้องแบกคนหรือน้ำหนักบรรทุก และช่วงที่ต้องเคลื่อนเครื่องจักรแทนที่จะเคลื่อนข้อต่อ
คำตอบแบบรวบรัด
เมื่อเรียงตามแรงบิดสูงสุดที่เผยแพร่ ทั้งสิบสองหน่วยตกลงในสามช่วงที่ไม่ทับซ้อนกัน และถูกคั่นด้วยช่องว่างที่ชัดเจนในบันทึกข้อมูล: สี่หน่วยที่มีแรงบิดสูงสุด 1 Nm หรือต่ำกว่า ระหว่าง 20 g ถึง 105 g, สี่หน่วยระหว่าง 1.63 Nm ถึง 2.68 Nm ระหว่าง 156 g ถึง 270 g และสี่หน่วยที่แรงบิดสูงสุด 4 Nm ขึ้นไป ระหว่าง 352 g ถึง 710 g การเรียงลำดับนี้ไม่ใช่การแบ่งเพื่อการตลาด แต่เป็นการเรียงตามลำดับที่กระแสพิกัดที่เผยแพร่ไต่ขึ้น ตามลำดับที่เส้นผ่านศูนย์กลางภายนอกไต่ขึ้น และตามลำดับที่ขดลวดเคลื่อนจากแบบ 16 V หรือ 24 V เดียว ไปสู่บัส 48 V หรือแบบหลายบัสที่รับกระแสซึ่งขดลวดใหญ่กว่าต้องการได้จริง เมื่ออ่านหมวดหมู่มอเตอร์แรงบิดไร้เฟรมโดยรวม บันไดขั้นนี้คือเหตุผลว่าทำไมสิบสองรุ่นจึงไม่สามารถยุบรวมเป็นอันดับความแข็งแรงเดียวได้
ข้อเท็จจริงเชิงโครงสร้างสองข้อพาดผ่านทั้งสามช่วง และสำคัญกว่าตัวช่วงเอง ข้อแรกคือการจัดวาง: เจ็ดในสิบสองรุ่นเป็น inrunner โดยมีแม่เหล็กบน rotor ด้านในและขดลวดอยู่บน stator ด้านนอก ส่วนห้ารุ่นเป็น outrunner ที่กลับการจัดวางนั้น ข้อที่สองคือการป้อนกลับ: สามในสิบสองบันทึกระบุชุดที่มาพร้อม Hall sensor และสองบันทึกระบุชุดที่มาโดยไม่มี ขณะที่อีกเจ็ดบันทึกที่เหลือ - ซึ่งอยู่ในสาย RI ทั้งหมด - ไม่ได้ระบุรูปแบบการป้อนกลับไว้เลย และความต่างนี้เปลี่ยนสิ่งที่ผู้ผสานรวมต้องเพิ่มก่อนที่มอเตอร์จะถูกคอมมิวเทตที่ความเร็วต่ำได้ ในกรณีที่ไม่มีรุ่นใดในสิบสองรุ่นพอดีกับซองขนาดที่ต้องการ รูปแบบไร้เฟรมคือแบบที่สามารถกำหนดสเปกใหม่ได้ และผู้ผลิตเบื้องหลังชุดเหล่านี้มีเอกสารระบุช่องทางสำหรับคำขอนั้น
ตัวชี้วัดหลักที่ใช้ประเมิน: 12 มอเตอร์นี้ถูกจัดหมวดอย่างไร
ปริมาณที่เผยแพร่ห้าค่าทำให้การจัดหมวดหมู่ด้านล่างนี้เป็นไปได้ และถูกอ่านตามลำดับนี้เพราะแต่ละค่าจำกัดขอบเขตสิ่งที่ค่าถัดไปต้องอธิบาย ทั้งสิบสองบันทึกเผยแพร่ค่าครบทั้งห้า ซึ่งเป็นสิ่งที่ทำให้การเปรียบเทียบแบบแบ่งชั้นของตระกูลนี้เป็นไปได้ตั้งแต่แรก
แรงบิดสูงสุดกำหนดเส้นแบ่งชั้น
ทุกหน่วยที่นี่เผยแพร่ค่าแรงบิดสองค่า และเส้นแบ่งชั้นในคู่มือนี้ลากบนค่าที่มากกว่าของสองค่านั้น แรงบิดสูงสุดอธิบายสิ่งที่ขดลวดผลิตได้ในช่วงเวลาสั้น ๆ ก่อนที่ไดรฟ์จะถึงขีดจำกัดกระแส หรือก่อนที่แม่เหล็กจะสูญเสียจุดทำงาน มันเป็นข้อความเกี่ยวกับหน้าต่างเวลา ไม่ใช่ขีดความสามารถ และเป็นวิธีที่ซื่อตรงในการแยกชุดที่มีพิกัดต่อเนื่องใกล้กัน เมื่ออ่านเช่นนั้น สิบสองรุ่นเรียงได้สะอาด: 0.072 Nm, 0.23 Nm, 0.6 Nm และ 0.9 Nm ในช่วงแรก จากนั้น 1.63 Nm, 1.67 Nm, 2.4 Nm และ 2.68 Nm แล้ว 4 Nm, 4.1 Nm, 4.95 Nm และ 12 Nm ช่องว่างระหว่างช่วง - จาก 0.9 Nm ถึง 1.63 Nm และจาก 2.68 Nm ถึง 4 Nm - เกือบเป็นสองเท่าในแต่ละช่วง ดังนั้นหน่วยที่ถูกวางผิดด้านของเส้นแบ่งจึงไม่ใช่การตัดสินใจที่เป็นเพียงส่วนต่างเล็กน้อย
แรงบิดพิกัดคือค่าต่อเนื่อง
คอลัมน์ที่เล็กกว่าของสองคอลัมน์แรงบิดคือค่าที่ข้อต่อต้องอยู่ด้วย แรงบิดพิกัดคือแรงบิดที่ชุดสามารถคงไว้ได้ขณะที่ขดลวดยังอยู่ในคลาสฉนวนของมัน และต่างจากแอคชูเอเตอร์แบบผสานรวมในหมวดหมู่แอคชูเอเตอร์หุ่นยนต์ ค่านี้ระบุที่ตัวมอเตอร์ ไม่ใช่หลังขั้นเกียร์ เพราะชุดไร้เฟรมไม่มีขั้นเกียร์ ตลอดทั้งสิบสองรุ่น อัตราส่วนระหว่างค่าสูงสุดต่อค่าพิกัดอยู่ระหว่างราว 2.8 ถึงราว 3.1 ในทุกบันทึก ซึ่งเป็นการคำนวณจากสองคอลัมน์ที่เผยแพร่ ค่าทั้งสองจึงเคลื่อนไปด้วยกัน และไม่สามารถใช้ค่าหนึ่งเพื่อหาข้อตกลงที่ซ่อนอยู่ได้ สิ่งที่ไม่เคลื่อนไปด้วยกันคือแรงบิดต่อหน่วยมวล: ชุดที่เล็กที่สุดสองชุดเผยแพร่แรงบิดสูงสุดราว 3.6 และราว 5.8 Nm ต่อกิโลกรัม ขณะที่หน่วยตั้งแต่ 60 g ขึ้นไปให้ค่าระหว่างราว 8.6 ถึงราว 16.9 Nm/kg จากการคำนวณเดียวกัน เฟรมที่เล็กที่สุดมีประสิทธิภาพต่อกรัมต่ำที่สุด ซึ่งเป็นเหตุผลว่าทำไมช่วงเริ่มต้นจึงมีอยู่เป็นช่วงหนึ่ง ไม่ใช่เป็นเพียงเวอร์ชันราคาถูกของช่วงบนสุด
กระแส กำลัง และบัสที่รองรับ
กระแสพิกัดคือตัวเลขที่กำหนดว่าแบตเตอรี่และไดรเวอร์ต้องจ่ายอะไร และต้องระบายความร้อนออกจากขดลวดมากเท่าใด และเป็นคอลัมน์ที่แยกช่วงต่าง ๆ ได้ชัดเจนที่สุด ช่วงแรกดึงกระแสระหว่าง 1.47 A ถึง 3.4 A ที่พิกัด ช่วงที่สองระหว่าง 4.8 A ถึง 7.1 A และช่วงที่สามระหว่าง 8.5 A ถึง 20 A กำลังพิกัดไต่ตามบันไดเดียวกัน จาก 18 W ที่จุดเริ่มต้นถึง 838 W ที่ยอดบนสุด และแรงดันที่รองรับตัวเลขเหล่านั้นก็เคลื่อนตามกันไป: ชุดที่เล็กที่สุดมีพิกัด 16 V ช่วงเริ่มต้นและบางส่วนของช่วงกลางที่ 24 V และช่วงบนสุดที่ 48 V โดยห้าหน่วยในกลุ่มกลางเผยแพร่จุดทำงานที่ 24 V, 36 V และ 48 V แทนที่จะเป็นบัสเดียว มีความสอดคล้องหนึ่งอย่างที่ควรบันทึกไว้เพราะไม่ได้เป็นเช่นนี้ทั่วไปในบันทึกของแพลตฟอร์มนี้: การคูณแรงบิดพิกัดด้วยความเร็วพิกัดในแต่ละรุ่นทั้งสิบสอง และแปลงเรเดียนต่อวินาทีเป็นรอบต่อนาที ให้กำลังพิกัดที่เผยแพร่คลาดเคลื่อนภายในราวสี่เปอร์เซ็นต์ในทุกบันทึก ดังนั้นทั้งสามคอลัมน์จึงถูกวัดภายใต้เงื่อนไขชุดเดียวกันและสามารถอ่านเทียบข้ามกันได้
ขนาดและมวลในชุดที่ไม่มีเรือน
เส้นผ่านศูนย์กลางในตระกูลนี้อยู่ในช่วง 25 mm ถึง 113.5 mm และความยาวชุดซ้อน 13 mm ถึง 36.2 mm และเนื่องจากไม่มีเรือน ขนาดที่เผยแพร่จึงเป็นตัว stator เอง ไม่ใช่แพ็กเกจสำเร็จรูป - ผู้ผสานรวมเป็นผู้จัดหาตลับลูกปืน เพลา และการยึดติด ดังนั้นพื้นที่ตามแนวรัศมีที่งานออกแบบต้องหาที่ให้คือขดลวดและ rotor ส่วนพื้นที่ตามแนวแกนคือชุดซ้อนหนึ่งชุด มวลเป็นตัวแทนที่ซื่อตรงของว่าพื้นที่นั้นถูกเติมไปมากเพียงใด: 20 g, 40 g, 60 g และ 105 g ในช่วงเริ่มต้น 155.9 g ถึง 270.4 g ในช่วงกลาง และ 352 g ถึง 710 g ที่ช่วงบนสุด ในข้อต่อไร้เฟรม มวลนั้นอยู่ตรงที่มอเตอร์อยู่ ซึ่งสำหรับแกนปลายแล้วคือเหตุผลทั้งหมดของการเลือกคลาสนี้ตั้งแต่แรก
ชุดมี Hall sensor หรือไม่
สามในสิบสองบันทึกระบุชุดที่มาพร้อม Hall sensor และสองบันทึกระบุชุดที่มาโดยไม่มี และการแบ่งนี้ตกตามสาย RO ไม่ใช่สาย RI: บันทึกของ RO40 KV140 Lite และ RO50 KV108 Lite เป็นสองรุ่นที่ระบุว่ามาโดยไม่มี Hall sensor ขณะที่บันทึกของ RO60, RO80 และ RO100 Standard ระบุว่ามาพร้อมติดตั้งให้ คำเดียวนี้เปลี่ยนงานออกแบบโดยรอบ ชุดที่ไม่มี Hall sensor ต้องคอมมิวเทตจากการประเมินตำแหน่งที่ได้มาจากตัวขดลวดเอง หรือจาก encoder ที่ผู้ผสานรวมติดตั้งให้ และที่ความเร็วต่ำหรือขณะหยุดนิ่ง - ซึ่งเป็นสภาวะที่ข้อต่อที่ต้องยึดตำแหน่งใช้เวลาส่วนใหญ่ - การประเมินนั้นได้มายากกว่าเมื่อกำลังเคลื่อนที่ ชุดที่มี Hall sensor ให้ตำแหน่งสัมบูรณ์แบบหยาบ ๆ ตั้งแต่แกะกล่อง และทำให้เส้นทางการสตาร์ตง่ายขึ้น โดยแลกกับสายเซนเซอร์ที่ต้องเดินภายในซองของข้อต่อ ไม่มีแบบใดดีกว่าโดยตัวมันเอง สิ่งที่สำคัญคือความต่างนี้ถูกระบุไว้ในบันทึก ไม่ใช่ถูกค้นพบหลังจากกลึงแท่นยึดเสร็จแล้ว
ตารางเปรียบเทียบสเปกมอเตอร์แรงบิดไร้เฟรม 12 รุ่น
ตารางด้านล่างอ่านมอเตอร์แรงบิดไร้เฟรมทุกรุ่นที่ปัจจุบันอยู่ในหมวดหมู่มอเตอร์แรงบิดไร้เฟรมเป็นชุดสเปกเดียวกัน เรียงตามแรงบิดสูงสุดที่เผยแพร่ เพราะนั่นคือแกนที่ใช้ลากเส้นแบ่งชั้น ทุกตัวเลขคือค่าที่ผู้ผลิตเผยแพร่ ซึ่งเก็บบันทึกไว้ในข้อมูลผลิตภัณฑ์ของแพลตฟอร์มนี้ ความเร็วเป็นค่าฝั่งมอเตอร์ ซึ่งสำหรับชุดไร้เฟรมที่ไม่มีขั้นลดรอบก็เป็นค่าฝั่งข้อต่อเช่นกันหลังหักชุดเกียร์ใด ๆ ที่ผู้ผสานรวมเพิ่มเข้าไป
| รุ่น | แรงบิดพิกัด | แรงบิดสูงสุด | กำลังพิกัด | ความเร็วพิกัด | ขนาด (Ø × L) | น้ำหนัก |
|---|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 18 W | 7452 rpm | 25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 33 W | 4110 rpm | 38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 51 W | 2450 rpm | 46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 66 W | 2100 rpm | 61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 85 W | 1440 / 2320 / 3190 rpm | 60 × 23 mm | 155.9 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 66 W | 1090 / 1860 / 2600 rpm | 54 × 27 mm | 180.8 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 352 W | 4200 rpm | 73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 125 W | 1270 / 1990 / 2710 rpm | 76 × 24 mm | 270.4 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 490 W | 3600 rpm | 92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 172 W | 1135 / 1785 / 2430 rpm | 85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 252 W | 1370 / 2100 / 2825 rpm | 104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 838 W | 2000 rpm | 113.5 × 36.2 mm | 710 g |
แรงบิดพิกัดและแรงบิดสูงสุดที่เผยแพร่ กำลังพิกัด ความเร็วพิกัดที่แรงบิดพิกัด ขนาด stator ในรูปเส้นผ่านศูนย์กลางภายนอกคูณความยาวชุดซ้อน และมวล สำหรับมอเตอร์แรงบิดไร้เฟรมที่ปัจจุบันอยู่ในหมวดหมู่มอเตอร์แรงบิดไร้เฟรม เรียงตามแรงบิดสูงสุด แรงบิดพิกัดคือค่าต่อเนื่องภายในขีดจำกัดทางความร้อนของขดลวด ส่วนแรงบิดสูงสุดคือค่าที่ใช้ในช่วงสั้น ความเร็วค่าเดียวหมายถึงชุดบัสเดียว สามค่าคือจุดทำงานที่ 24 V, 36 V และ 48 V ตามลำดับนั้น ชุดเหล่านี้เป็นชุด stator และ rotor เปล่า จึงไม่มีอัตราทด ไม่มีแบ็คแลช และไม่มีพิกัดฝั่งเอาต์พุตปรากฏในบันทึกใดของทั้งสิบสองรุ่น
มีสองข้อที่เด่นชัดเมื่อสิบสองรุ่นอยู่บนหน้าเดียวกัน ข้อแรกคือช่วงต่าง ๆ ถูกคั่นด้วยช่องว่างในบันทึก ไม่ใช่ด้วยจุดตัดที่เลือกขึ้นมา ระหว่าง RO50 KV108 Lite น้ำหนัก 105 g ที่แรงบิดสูงสุด 0.9 Nm กับ RI60 KV120 น้ำหนัก 155.9 g ที่แรงบิดสูงสุด 1.63 Nm ไม่มีหน่วยใดอยู่เลย และเช่นเดียวกันระหว่าง RI70 KV95 น้ำหนัก 270.4 g ที่ 2.68 Nm กับ RO80 KV105 Standard น้ำหนัก 352 g ที่ 4 Nm รายการคัดเลือกที่ต้องการ เช่น แรงบิดสูงสุด 1.2 Nm และน้ำหนัก 130 g ไม่สามารถพอใจได้ด้วยการเลื่อนไปครึ่งทางระหว่างสองเพื่อนบ้าน เพราะไม่มีเพื่อนบ้านอยู่ตรงนั้น
ข้อที่สองคือมวลกับแรงบิดต่อหน่วยมวลชี้ไปคนละทางที่ปลายเล็ก RI20 KV600 น้ำหนัก 20 g เผยแพร่แรงบิดสูงสุด 3.6 Nm ต่อกิโลกรัม และ RI30 KV260 น้ำหนัก 40 g ราว 5.8 ขณะที่ RO40 KV140 Lite น้ำหนัก 60 g ไปถึงราว 10 แล้ว และ RO100 KV55 Standard น้ำหนัก 710 g ราว 16.9 - ตัวเลขทั้งสี่นี้คำนวณจากคอลัมน์แรงบิดและมวลที่เผยแพร่ การอ่านค่านี้ว่าเป็นข้อบกพร่องของชุดเล็กเป็นการอ่านผิด เฟรม 20 g มีเหล็กน้อยกว่า เส้นทางแม่เหล็กสั้นกว่า และมีสัดส่วนของมวลในทองแดงที่รับฟลักซ์ที่รูปทรงเอื้ออำนวยไม่ได้มากกว่า ดังนั้นปลายเล็กจึงซื้อความละเอียดและความใกล้ชิด ไม่ใช่ความหนาแน่น
หน่วยที่เล็กที่สุดในตารางนี้ ซึ่ง CubeMars นำเสนอเป็นชุดไร้เฟรมสำหรับข้อต่อหุ่นยนต์ขนาดกะทัดรัด เป็นภาพประกอบที่ชัดเจนที่สุดของหน้าตาของช่วงเริ่มต้นจริง ๆ: stator และ rotor ที่ไม่มีเรือน ไม่มีตลับลูกปืน และไม่มีเพลา ปรับขนาดสำหรับแกนปลายที่บทลงโทษด้านมวลของโมดูลผสานรวมเป็นข้อจำกัดที่ผูกมัด
หน้าวีดีโอใน ToBMSรับชมบน YouTubeชั้นที่ 1: เริ่มต้นและกะทัดรัด
สี่หน่วยอยู่ในช่วงนี้ ทั้งหมดมีแรงบิดสูงสุดที่เผยแพร่ 1 Nm หรือต่ำกว่า และทั้งหมดมีน้ำหนักระหว่าง 20 g ถึง 105 g สิ่งที่รวมพวกมันเข้าด้วยกันไม่ใช่ราคาหรือคุณภาพ แต่เป็นภาระงานที่พวกมันรับได้: แกนมือหรือข้อมือ ข้อต่อปลายของหุ่นยนต์กดขนาดเล็ก ก้านกายอุปกรณ์ฟื้นฟูที่รับโหลดเบา หรือแกนเล็งของแท่นกล้องขนาดกะทัดรัด สิ่งที่แยกพวกมันออกจากกันคือการจัดวางและการป้อนกลับ และสองคำนี้กำหนดงานออกแบบโดยรอบมากกว่าคอลัมน์แรงบิด ทั้งสี่เป็นแบบบัสเดียว - 16 V สำหรับตัวที่เล็กที่สุด 24 V สำหรับอีกสามตัว - ดังนั้นไดรเวอร์ที่รองรับแหล่งจ่าย 24 V เดียวก็ครอบคลุมช่วงนี้เกือบทั้งหมดแล้ว
RI20 KV600 และ RI30 KV260: คู่ inrunner ขนาดกะทัดรัด
RI20 KV600 คือจุดเริ่มต้นของหมวดหมู่ทั้งหมดที่ 20 g ในเส้นผ่านศูนย์กลาง 25 mm ชุดซ้อน 14.5 mm เผยแพร่แรงบิดพิกัด 0.024 Nm และแรงบิดสูงสุด 0.072 Nm กำลังพิกัด 18 W และความเร็วพิกัด 7452 rpm บนบัส 16 V ความเร็วไม่มีโหลด 9600 rpm ของมันสูงที่สุดในตาราง และค่า 600 KV ก็สูงที่สุดเช่นกัน ซึ่งเมื่อรวมกันแล้วอธิบายชุดที่สร้างมาเพื่อหมุนมากกว่าเพื่อดัน: ขดลวด 7 คู่ขั้วบนเฟรม 25 mm จะไม่สร้างแรงบิดที่มีประโยชน์ แต่จะให้ความละเอียดเชิงมุมที่ละเอียดมากเมื่อผ่านชุดเกียร์ หรือเมื่อขับ capstan ขนาดเล็กโดยตรง RI30 KV260 คือแนวคิดเดียวกันที่ขนาดเฟรมใหญ่ขึ้นหนึ่งขั้น - 40 g เส้นผ่านศูนย์กลาง 38 mm ชุดซ้อน 14 mm - ด้วยแรงบิดพิกัด 0.076 Nm และแรงบิดสูงสุด 0.23 Nm กำลังพิกัด 33 W และความเร็วพิกัด 4110 rpm ที่ 24 V ทั้งสองถูกทำเครื่องหมายว่าเป็นผลิตภัณฑ์มาใหม่ในบันทึก โดยมีวันที่เปิดตัวภายในไม่กี่เดือนที่ผ่านมา และทั้งสองเป็น inrunner แม่เหล็กจึงอยู่บนเพลาที่ผู้ผสานรวมจะเป็นผู้จัดหา และขดลวดอยู่ใน stator ที่ผู้ผสานรวมจะหนีบยึด ทั้งสองไม่ได้เผยแพร่กระแสพิกัดเกิน 2 A ซึ่งเป็นสิ่งที่ทำให้มันใช้ได้จริงกับไดรเวอร์ขนาดเล็กภายในซองของอุปกรณ์ถือหรือสวมใส่
RO40 KV140 Lite และ RO50 KV108 Lite: คู่ outrunner ที่ไม่มี Hall
RO40 KV140 Lite และ RO50 KV108 Lite เป็นสองหน่วยที่บันทึกระบุว่าเป็นชุดที่มาโดยไม่มี Hall sensor และยังเป็น outrunner สองตัวในช่วงนี้อีกด้วย RO40 ให้แรงบิดพิกัด 0.2 Nm และแรงบิดสูงสุด 0.6 Nm ด้วยกำลังพิกัด 51 W ที่ความเร็วพิกัด 2450 rpm ในเส้นผ่านศูนย์กลาง 46.3 mm ชุดซ้อน 13 mm น้ำหนัก 60 g ส่วน RO50 เพิ่มเกือบเป็นสองเท่าในหลายค่า ด้วยแรงบิดพิกัด 0.3 Nm และแรงบิดสูงสุด 0.9 Nm กำลังพิกัด 66 W ความเร็วพิกัด 2100 rpm ในเส้นผ่านศูนย์กลาง 61.7 mm ชุดซ้อน 14.5 mm น้ำหนัก 105 g ความแบนคือประเด็นของการจัดวางแบบ outrunner ที่นี่: พื้นที่ตามแนวแกนเพียง 13 mm และ 14.5 mm สำหรับสองชุดที่ไปถึงแรงบิดสูงสุด 0.6 Nm และ 0.9 Nm คือสิ่งที่ทำให้มันเข้ากับข้อต่อที่มีซองเป็นรูปจานมากกว่ารูปทรงกระบอก ข้อแลกเปลี่ยนคือเซนเซอร์ที่หายไป เมื่อไม่มีอุปกรณ์ Hall ในบันทึก การคอมมิวเทตที่ความเร็วต่ำและขณะหยุดนิ่งต้องมาจาก encoder ภายนอกหรือจากการประเมินแบบ sensorless และสำหรับข้อต่อที่ต้องยึดตำแหน่งซึ่งใช้เวลาอยู่นิ่งเป็นส่วนใหญ่ นั่นคือการตัดสินใจออกแบบที่ทำก่อนกลึงแท่นยึด ไม่ใช่หลัง
ชั้นที่ 2: ระดับกลางและร่วมงาน
ช่วงกลางมีสี่หน่วยที่ข้อต่อทำงานมีแนวโน้มถูกกำหนดสเปกจากมากที่สุด: แรงบิดสูงสุด 1.63 Nm ถึง 2.68 Nm มวล 155.9 g ถึง 270.4 g กระแสพิกัดตั้งแต่ 4.8 A ถึง 8.5 A นี่คือช่วงที่การแบ่งใช้ชิ้นส่วนระหว่างหลายแกนเริ่มสมเหตุสมผล เพราะการกระจายระหว่างหน่วยที่เบาที่สุดกับหนักที่สุดต่ำกว่าสองเท่า ขณะที่แรงบิดที่เผยแพร่ครอบคลุม 1.6 Nm ถึง 2.7 Nm และยังเป็นช่วงที่บัสแยกออก: inrunner สามตัวที่นี่เผยแพร่จุดทำงานที่ 24 V, 36 V และ 48 V ขณะที่ outrunner เผยแพร่พิกัด 48 V เดียว ดังนั้นการเลือกแหล่งจ่าย 48 V จึงทำครั้งเดียวสำหรับแขนทั้งตัว ไม่ใช่ต่อแกน
RI50 KV100 และ RI60 KV120: inrunner กลางสองตัวบนบัส 24-48 V
RI60 KV120 เป็นตัวที่เบากว่าในคู่นี้ที่ 155.9 g ในเส้นผ่านศูนย์กลาง 60 mm ชุดซ้อน 23 mm เผยแพร่แรงบิดพิกัด 0.57 Nm และแรงบิดสูงสุด 1.63 Nm กำลังพิกัด 85 W และความเร็วพิกัด 1440 rpm ที่จุดทำงาน 24 V เพิ่มขึ้นเป็น 3190 rpm ที่ 48 V RI50 KV100 เป็นตัวที่กว้างกว่าที่ 180.8 g ในเส้นผ่านศูนย์กลาง 54 mm ชุดซ้อน 27 mm เผยแพร่แรงบิดพิกัด 0.58 Nm และแรงบิดสูงสุด 1.67 Nm กำลังพิกัด 66 W และความเร็วพิกัด 1090 rpm ที่ 24 V และ 2600 rpm ที่ 48 V ทั้งสองมีแรงบิดใกล้กันพอที่จะใช้แทนกันได้ในการประเมินครั้งแรก และต่างกันพอในรูปทรงที่จะสำคัญภายหลัง: RI60 มีขดลวด 14 คู่ขั้ว ขณะที่ RI50 มี 7 คู่ขั้ว ดังนั้น RI60 จึงให้แรงบิดต่อแอมแปร์มากกว่าที่ความเร็วต่ำ ขณะที่ RI50 หมุนเร็วกว่าที่บัสเดียวกัน และเส้นผ่านศูนย์กลางที่ใหญ่กว่ากับชุดซ้อนที่สั้นกว่าก็เหมาะกับซองที่แบนกว่า ทั้งสองถูกบันทึกว่าใช้การขับแบบ FOC ซึ่งเป็นวิธีการคอมมิวเทตที่ทำให้ชุดที่ไม่มีเซนเซอร์ตำแหน่งทำงานได้อย่างใช้งานได้จริงที่ความเร็วต่ำ
RI70 KV95: หน่วยสุดท้ายที่ต่ำกว่าแรงบิดสูงสุด 3 Nm
RI70 KV95 ปิดช่วงกลางที่ 270.4 g ในเส้นผ่านศูนย์กลาง 76 mm ชุดซ้อน 24 mm เผยแพร่แรงบิดพิกัด 0.94 Nm และแรงบิดสูงสุด 2.68 Nm กำลังพิกัด 125 W และความเร็วพิกัด 1270 rpm ที่ 24 V เพิ่มเป็น 2710 rpm ที่ 48 V ที่กระแสพิกัด 7.1 A เมื่อเทียบกับสองหน่วยที่ต่ำกว่าในช่วงเดียวกัน มันเป็นชุดแรกที่นี่ที่มีแรงบิดพิกัดเข้าใกล้ 1 Nm ซึ่งเป็นจุดที่ชุดไร้เฟรมสามารถยึดข้อต่อไว้ต้านแรงโน้มถ่วงได้โดยไม่ต้องใช้ชุดเกียร์บนเครื่องจักรขนาดเล็ก กระแสพิกัด 7.1 A ของมันสูงที่สุดในช่วงกลาง ดังนั้นไดรเวอร์และชุดสายที่รองรับจึงต้องเพิ่มขนาดขึ้นหนึ่งขั้นพร้อมกับที่เฟรมเพิ่ม เหนือขึ้นไปไม่มีอะไรเลยจนถึงแรงบิดสูงสุด 4 Nm ซึ่งเป็นเหตุผลว่าทำไมงานออกแบบที่ตกอยู่ระหว่างข้อกำหนดแรงบิดสูงสุด 2.7 Nm ถึง 4 Nm จึงต้องเลือกอย่างใดอย่างหนึ่ง ระหว่างยอมรับเฟรมที่ใหญ่กว่าที่ต้องการ หรือออกจากแนวทางไร้เฟรมไปใช้ยูนิตผสานรวม
RO60 KV115 Standard: outrunner ที่เส้นแบ่งชั้น
RO60 KV115 Standard เป็น outrunner เพียงตัวเดียวในช่วงกลาง และเป็นหน่วยที่เบาที่สุดในตารางที่เผยแพร่พิกัด 48 V ด้วยตัวเอง ที่ 248 g ในเส้นผ่านศูนย์กลาง 73.8 mm ชุดซ้อน 23 mm มันเผยแพร่แรงบิดพิกัด 0.8 Nm และแรงบิดสูงสุด 2.4 Nm ด้วยกำลังพิกัด 352 W ที่ความเร็วพิกัด 4200 rpm และความเร็วไม่มีโหลด 5520 rpm ดึงกระแส 8.5 A ที่พิกัด ค่ากำลังนั้นเป็นค่าที่ผิดแผกจากช่วง - มากกว่ากำลังพิกัดของ RI60 KV120 เกินสี่เท่า สำหรับแรงบิดที่เพิ่มขึ้นเพียงครึ่งต่อครึ่ง - และอธิบายได้ด้วยความเร็วที่ใช้พิกัดนั้น เพราะแรงบิดเดียวกันที่ส่งที่ 4200 rpm คืองานต่อวินาทีที่มากกว่าที่ 1440 rpm บันทึกของมันยังเป็นหนึ่งในสามบันทึกที่ระบุชุดที่มาพร้อม Hall sensor จึงเป็นตัวเลือกธรรมชาติของช่วงกลางในงานที่ข้อต่อต้องสตาร์ตจากหยุดนิ่งภายใต้โหลดอย่างเชื่อถือได้ และการจัดวางแบบ outrunner ให้ซองแบบจานแบนที่ชุด Lite สองตัวมี แต่อยู่ที่แรงบิดหนึ่งในสี่
ชั้นที่ 3: สมรรถนะสูงและน้ำหนักบรรทุกหนัก
ช่วงบนสุดเปิดที่แรงบิดสูงสุดที่เผยแพร่ 4 Nm และปิดที่ 12 Nm ระหว่าง 352 g ถึง 710 g และทุกหน่วยในนั้นเป็นได้ทั้งแบบบัสเดียว 48 V หรือแบบสามบัส 24-48 V นี่คือจุดที่ชุดไร้เฟรมหยุดเป็นเพียงส่วนประกอบของข้อต่อ และกลายเป็นสิ่งที่เคลื่อนแขนขาหรือเครื่องจักร: สะโพกและเข่าของหุ่นยนต์สองขา ข้อต่อขาของหุ่นยนต์สี่ขา ชุดขับล้อ และแกนรับน้ำหนักของแท่นกายภาพบำบัด พิกัดที่นี่ใหญ่พอที่งานออกแบบโดยรอบจะสำคัญพอ ๆ กับตัวมอเตอร์: ช่วงนี้ดึงกระแสระหว่าง 9.4 A ถึง 20 A ที่พิกัด และเมื่อแกนหลายแกนเหล่านี้ใช้แบตเตอรี่ก้อนเดียวและปริมาตรความร้อนเดียวกัน งบประมาณของระบบต่างหาก ไม่ใช่บันทึกของหน่วยเดียว ที่กำหนดเพดาน
RO80 KV105 Standard และ RI80 V2.0 KV75: คู่ 4 Nm คู่แรก
RO80 KV105 Standard เป็นทางเข้าสู่ช่วงนี้ที่ 352 g ในเส้นผ่านศูนย์กลาง 92.6 mm ชุดซ้อน 26.4 mm เผยแพร่แรงบิดพิกัด 1.3 Nm และแรงบิดสูงสุด 4 Nm ด้วยกำลังพิกัด 490 W ที่ความเร็วพิกัด 3600 rpm และความเร็วไม่มีโหลด 5040 rpm บน 48 V ดึงกระแส 15 A ที่พิกัด RI80 V2.0 KV75 อยู่ถัดจากมันในแง่แรงบิดที่ 4.1 Nm สูงสุด และ 1.45 Nm พิกัด แต่ในรูปทรงที่ต่างกันมาก - 411 g ในเส้นผ่านศูนย์กลาง 85 mm ชุดซ้อน 27 mm - และที่กำลังพิกัดต่ำกว่ามากที่ 172 W ความเร็วพิกัด 1135 rpm บน 24 V เพิ่มเป็น 2430 rpm ที่ 48 V ทั้งสองให้แรงบิดสูงสุดเท่ากันผ่านเส้นทางที่ต่างกัน RO80 ทำได้ด้วยกระแสที่ความเร็วบนบัส 48 V เดียวและการดึงกระแส 15 A ที่พิกัด RI80 ทำได้ด้วยขดลวดที่ช้ากว่าและให้แรงบิดสูงกว่า ที่ 9.4 A บนสามบัสที่เลือกได้ บันทึกของ RO80 ระบุชุดที่มาพร้อม Hall sensor และ RI80 ถูกบันทึกว่าใช้การขับแบบ FOC ในงานที่ข้อต่อต้องยึดน้ำหนักต้านแรงโน้มถ่วงเป็นเวลานาน พิกัดความเร็วต่ำของ RI80 เป็นที่ที่สบายกว่าในการอยู่ ขณะที่งานที่ต้องขยับล้อหรือแกนสะโพกที่เร็ว ค่าความเร็วของ RO80 ตัดสินให้
แพลตฟอร์มตรวจสอบ Gorilla MK1 ของ Transgrid สร้างขึ้นรอบหน่วยที่อยู่ในครึ่งบนของช่วงนี้ คุณค่าของภาพที่นี่คือมันเป็นการนำไปใช้งานจริง ไม่ใช่การทดสอบบนแท่น: ชุดนี้กำลังพาเครื่องจักรเคลื่อนข้ามพื้น แทนที่จะพาลูกถ่ายโหลดผ่านสคริปต์ ซึ่งเป็นหลักฐานที่หนักแน่นที่สุดว่าข้อต่อไร้เฟรมทำงานอย่างไรภายใต้ภาระงานต่อเนื่อง
หน้าวีดีโอใน ToBMSรับชมบน YouTubeRI100 KV105 และ RO100 KV55 Standard: ยอดบนสุดของช่วง
ชุดที่ใหญ่ที่สุดสองชุดในหมวดหมู่นี้เลือกจุดยืนต่างกันบนข้อแลกเปลี่ยนเดียวกัน RI100 KV105 เป็น inrunner ที่กว้างที่สุดที่นี่ที่เส้นผ่านศูนย์กลาง 104 mm กับชุดซ้อนเพียง 26 mm น้ำหนัก 500 g และเผยแพร่แรงบิดพิกัด 1.76 Nm และแรงบิดสูงสุด 4.95 Nm ด้วยกำลังพิกัด 252 W ที่ความเร็วพิกัด 1370 rpm บน 24 V เพิ่มเป็น 2825 rpm ที่ 48 V ที่กระแสพิกัด 13.6 A RO100 KV55 Standard เป็นชุดที่ใหญ่ที่สุดในสิบสองรุ่นในทุกมิติที่สำคัญ: เส้นผ่านศูนย์กลาง 113.5 mm ชุดซ้อน 36.2 mm น้ำหนัก 710 g เผยแพร่แรงบิดพิกัด 4 Nm และแรงบิดสูงสุด 12 Nm ด้วยกำลังพิกัด 838 W ที่ความเร็วพิกัด 2000 rpm และความเร็วไม่มีโหลด 2550 rpm บน 48 V ดึงกระแส 20 A ที่พิกัด ค่า 55 KV ของมันต่ำที่สุดในตาราง ซึ่งเป็นจุดประสงค์ของขดลวด 21 คู่ขั้วบนเฟรม 113.5 mm: เพื่อสร้างแรงบิดด้วยกระแสมากกว่าด้วยความเร็ว ที่แรงดันบัสต่ำพอที่แบตเตอรี่แพ็กจะจ่ายได้ บันทึกของ RO100 ระบุชุดที่มาพร้อม Hall sensor และทั้งสองใหญ่พอที่ผู้ผสานรวมต้องวางแผนเส้นทางความร้อนอย่างตั้งใจ เพราะ stator เปล่าไม่มีเรือนให้ระบายความร้อนเข้าไปจนกว่าจะออกแบบเรือนล้อมมันขึ้นมา
ตารางการเลือก: จับคู่ชั้นกับงานประยุกต์
สามช่วงจับคู่กับตำแหน่งข้อต่อ ไม่ใช่กับอุตสาหกรรม เพราะมอเตอร์ตัวเดียวกันปรากฏในอุปกรณ์สวมใส่ หุ่นยนต์ร่วมงาน และแพลตฟอร์มเคลื่อนที่ ตารางด้านล่างอ่านแต่ละช่วงเทียบกับข้อต่อที่มันรับได้ และหมวดหมู่การใช้งานบนแพลตฟอร์มนี้ที่ข้อต่อเหล่านั้นปรากฏ
| ชั้น | ช่วงแรงบิดสูงสุด | เหมาะกับที่ใด | บัส | ช่วงมวล | หน่วยตัวแทน | หมวดหมู่การใช้งาน |
|---|---|---|---|---|---|---|
| เริ่มต้นและกะทัดรัด | ไม่เกิน 1 Nm | แกนมือ ข้อมือ และปลาย; แท่นเล็งขนาดเล็ก; ก้านกายอุปกรณ์ช่วยเหลือที่รับโหลดเบา | 16 V ถึง 24 V | 20 g ถึง 105 g | RI20 KV600 | หุ่นยนต์ฟื้นฟู, แขนหุ่นยนต์ร่วมงาน |
| ระดับกลางและร่วมงาน | 1.6 Nm ถึง 2.7 Nm | แกนข้อศอกและปลายแขน; แกนเขาที่รับโหลดเบา; โมดูลข้อต่อที่สร้างรอบหมายเลขชิ้นส่วนเดียวกัน | 24 V ถึง 48 V | 156 g ถึง 270 g | RI50 KV100 | แขนหุ่นยนต์ร่วมงาน, โมดูลข้อต่อ, หุ่นยนต์สี่ขา |
| สมรรถนะสูงและน้ำหนักบรรทุกหนัก | 4 Nm ถึง 12 Nm | แกนสะโพก เข่า และไหล่; ขาของหุ่นยนต์สี่ขา; ชุดขับล้อ; ข้อต่อช่วยเหลือที่รับน้ำหนัก | 24 V ถึง 48 V | 352 g ถึง 710 g | RO100 KV55 Standard | หุ่นยนต์ฮิวแมนนอยด์, หุ่นยนต์โครงกระดูกภายนอก, หุ่นยนต์ล้อ, AGV |
ช่วงแรงบิดสูงสุด ตำแหน่งข้อต่อโดยทั่วไป ช่วงบัส ช่วงมวล หน่วยตัวแทนจากแต่ละช่วง และหมวดหมู่การใช้งานบนแพลตฟอร์มนี้ที่ข้อต่อเหล่านั้นปรากฏ ช่วงต่าง ๆ ลากบนแรงบิดสูงสุดที่เผยแพร่และไม่ทับซ้อนกัน รายการการใช้งานบ่งชี้ว่าช่วงนั้นปกติใช้ที่ใด มากกว่าที่จะจำกัดว่าต้องใช้เฉพาะที่นั่น เพราะตำแหน่งข้อต่อหนึ่งตำแหน่งปรากฏในเครื่องจักรหลายชนิด
มีสองรูปแบบในตารางที่น่าพูดให้ชัด ข้อแรกคือบัสตามช่วง ไม่ใช่ตามการใช้งาน แกนมือบนหุ่นยนต์ร่วมงานกับแกนมือบนถุงมือฟื้นฟูต่างเป็นภาระงานของช่วงเริ่มต้น และทั้งคู่ปกติจ่ายจากราง 24 V เดียว ทันทีที่ข้อต่อต้องยึดแขนขาทั้งท่อนต้านแรงโน้มถ่วง บันทึกจะขยับไปที่ 48 V เพราะแรงบิดยึดที่ 4 Nm ขึ้นไปต้องใช้กระแสที่แพ็กเล็กจ่ายที่ 24 V ไม่ได้ หากไม่มีตัวเพิ่มแรงดันซึ่งเพิ่มการสูญเสียของตัวเอง ข้อที่สองคือช่วงที่ข้อกำหนดหนึ่งตกอยู่ถูกกำหนดโดยแรงบิดที่แย่ที่สุดที่ข้อต่อเผชิญ ไม่ใช่ค่าเฉลี่ย ข้อมือที่ใช้ชีวิตส่วนใหญ่ที่ 0.024 Nm และรับแรงบิดสูงสุด 0.9 Nm ระหว่างการพลิกกลับอย่างรวดเร็ว จัดอยู่ในช่วงเริ่มต้น และหน่วยที่เลือกต้องอ่านเทียบกับค่านั้น ไม่ใช่เทียบกับภาระงานที่มันรับเกือบทั้งวัน เมื่ออ่านบนพื้นฐานนั้น หมวดหมู่มอเตอร์แรงบิดไร้เฟรมแยกออกเป็นกลุ่มปลาย กลุ่มข้อต่อทำงาน และกลุ่มเครื่องจักรเคลื่อนที่ ซึ่งเป็นสิ่งที่ตารางด้านบนย้ำอีกครั้ง
ไม่ใช่ทุกข้อกำหนดจะตกอยู่ในสิบสองรุ่นนี้ เพราะชุดไร้เฟรมเป็น stator กับ rotor ไม่ใช่ผลิตภัณฑ์สำเร็จรูป เฟรมเดียวกันจึงสามารถพันขดลวด เพิ่มชุดซ้อน และเจาะรูให้ได้สเปกที่ต่างออกไปได้ และผู้ผลิตเบื้องหลังโมเดลเหล่านี้มีเอกสารระบุช่องทางสำหรับเรื่องนี้โดยตรง: ความยาวชุดซ้อนที่ต่างออกไป ขดลวดที่ต่างออกไปสำหรับ KV อื่นที่บัสเดียวกัน รูเจาะที่ต่างออกไป หรืออินเทอร์เฟซเพลาที่ผู้ผสานรวมต้องการ ข้อกำหนดที่ตกในช่องว่างระหว่างช่วง - ราวแรงบิดสูงสุด 1.2 Nm หรือเกิน 12 Nm หรือในซองขนาดที่ไม่มีเส้นผ่านศูนย์กลางใดในสิบสองรุ่นรองรับ - จึงเป็นการสอบถามสเปก มากกว่าจะเป็นทางตัน หน้าผลิตภัณฑ์แต่ละหน้าในตารางด้านบนลิงก์ไปยังเว็บไซต์ของผู้ผลิตเอง และลิงก์นั้นคือจุดเริ่มต้นของการสอบถามเช่นนั้น ตัวเลขในคู่มือนี้ยังคงเป็นค่าที่เผยแพร่ซึ่งเก็บบันทึกไว้ในข้อมูลของแพลตฟอร์ม
ลำดับขั้นการเลือกสำหรับข้อต่อไร้เฟรม
สามขั้นตอนรับน้ำหนักการตัดสินใจส่วนใหญ่ ตามลำดับนี้ เพราะแต่ละขั้นจำกัดขอบเขตสิ่งที่ขั้นถัดไปต้องส่งมอบ
กำหนดภาระงานและแรงบิดสูงสุดกรณีเลวร้ายก่อน
จดลงไปก่อนจะพูดถึงหมายเลขรุ่นใด ๆ: มวลที่ข้อต่อต้องเคลื่อน แขนโมเมนต์ที่ท่าทางแย่ที่สุด รอบการทำงานและแต่ละช่วงใช้เวลานานเท่าใด และสัญญาณชั่วขณะที่ใหญ่ที่สุดที่ข้อต่อจะเผชิญ จากสิ่งเหล่านั้นได้ตัวเลขสามค่ามา - แรงบิดที่ยึดไว้ได้ต่อเนื่อง แรงบิดที่ต้องการ ณ ชั่วขณะแย่ที่สุด และระยะเชิงมุมที่ช่วงที่เร็วที่สุดเรียกร้อง ช่วงถูกเลือกจากค่าที่สอง และหน่วยภายในช่วงถูกเลือกจากค่าที่แรก
กำหนดบัสและขนาดซองเป็นลำดับที่สอง
เลือกแรงดันแหล่งจ่ายก่อนเปรียบเทียบหน่วย เพราะบันทึกแบบหลายบัสเผยแพร่ตัวเลขต่างกันที่ 24 V, 36 V และ 48 V และการเปรียบเทียบเปลี่ยนรูปไปตามว่าใช้ค่าใด จากนั้นจึงกำหนดขนาดซอง: เส้นผ่านศูนย์กลางภายนอกเทียบกับความยาวชุดซ้อน และข้อต่อมีพื้นที่ตามแนวรัศมีสำหรับจานหรือพื้นที่ตามแนวแกนสำหรับทรงกระบอก หน่วยที่ชนะในคอลัมน์แรงบิดอาจแพ้ในขั้นนี้เพียงขั้นเดียว เพราะ stator 54 mm กับ stator 60 mm เข้ากับเรขาคณิตข้อต่อที่ต่างกัน แม้แรงบิดที่เผยแพร่จะอยู่ในช่วงห่างกันเพียงไม่กี่ส่วนร้อยของนิวตันเมตร
ยืนยันว่าอะไรสามารถกำหนดสเปกใหม่บนเฟรมที่มีอยู่ได้
มอเตอร์ไร้เฟรมถูกนิยามด้วยขดลวด ชุดซ้อน และรูเจาะของมัน ไม่ใช่ด้วยหมายเลขชิ้นส่วนที่ปิดผนึกไว้ ดังนั้นข้อกำหนดที่พลาดจากสิบสองรุ่นไปเพียงเล็กน้อยจึงมักเป็นคำขอแบบปรับเปลี่ยน มากกว่าจะเป็นการพัฒนาขึ้นใหม่: KV อื่นที่บัสเดียวกัน ชุดซ้อนที่สูงขึ้นเพื่อแรงบิดมากขึ้นในเส้นผ่านศูนย์กลางเดิม หรือรูเจาะที่ปรับขนาดสำหรับเพลาหนึ่ง ๆ หน้าผลิตภัณฑ์ของผู้ผลิตเองคือจุดที่บทสนทนานั้นเริ่มต้น และทุกหน่วยในตารางด้านบนลิงก์ไปที่นั่น
คำถามที่พบบ่อย
Qทำไมจึงเรียงสิบสองรุ่นนี้ตามแรงบิดสูงสุด ไม่ใช่ตามมวลหรือแรงบิดพิกัด
เพราะแรงบิดสูงสุดเป็นคอลัมน์เดียวที่สิบสองรุ่นแยกออกเป็นสามกลุ่มโดยมีช่องว่างจริงระหว่างกัน และเพราะมันเป็นค่าที่ข้อกำหนดของข้อต่อมักถูกเขียนเทียบด้วยก่อน มวลจะวางสองหน่วยที่มีขีดความสามารถต่างกันมากไว้ติดกัน - RO80 KV105 Standard น้ำหนัก 352 g กับ RI80 V2.0 KV75 น้ำหนัก 411 g เผยแพร่แรงบิดสูงสุด 4 Nm และ 4.1 Nm แต่มีกำลังพิกัดเพียง 490 W และ 172 W ดังนั้นทั้งสองจึงไม่ใช่ทางเลือกแทนกันบนเครื่องจักรที่จำกัดกำลัง แรงบิดพิกัดจะบีบตารางทั้งหมดให้แคบลง เพราะทุกบันทึกมีอัตราส่วนสูงสุดต่อพิกัดระหว่างราว 2.8 ถึงราว 3.1 แรงบิดสูงสุดยังเป็นค่าที่ต้องครอบคลุมชั่วขณะแย่ที่สุดของภาระงาน ซึ่งเป็นสิ่งที่กำหนดว่าข้อต่อจะรอดจากการลงจอด การรับแรงกระชาก หรือการพลิกกลับอย่างรวดเร็วหรือไม่
Qชุดไร้เฟรมเหลืออะไรให้ผู้ผสานรวมจัดหา
ทุกสิ่งระหว่าง stator กับโหลด: การยึด rotor และเพลา การจัดวางตลับลูกปืนและแรงอัดล่วงหน้าของมัน เรือนหรือการหนีบยึดที่ยึด stator ให้อยู่กับที่และนำความร้อนออกจากมัน และการป้อนกลับตำแหน่งในกรณีที่บันทึกระบุว่าเป็นชุดที่มาโดยไม่มี Hall sensor รายการสุดท้ายนี้เป็นสิ่งที่ถูกประเมินต่ำเกินไปบ่อยที่สุด เพราะข้อต่อที่ยึดตำแหน่งขณะหยุดนิ่งต้องการข้อมูลตำแหน่งขณะหยุดนิ่ง และการประเมินแบบ sensorless นั้นได้มายากที่สุดก็ตรงจุดนั้นเอง บันทึกตอบคำถามนี้ให้แต่ละหน่วยได้จริง: RO40 KV140 Lite และ RO50 KV108 Lite ถูกบันทึกว่ามาโดยไม่มี Hall sensor และ RO60 KV115 Standard, RO80 KV105 Standard และ RO100 KV55 Standard ว่ามาพร้อมติดตั้งให้
Qทำไมแรงบิดต่อหน่วยมวลจึงลดลงที่ปลายเล็กของช่วง
เพราะเฟรมเล็กมีเหล็กน้อยกว่าเมื่อเทียบสัดส่วน และมีเส้นทางแม่เหล็กที่สั้นกว่า สัดส่วนของมวลที่อยู่ในทองแดงซึ่งรับฟลักซ์ได้ไม่เต็มที่จึงมากกว่า และเพราะขดลวดต้องสร้างจากลวดที่ละเอียดกว่าซึ่งมีหน้าตัดทองแดงน้อยกว่า จากตัวเลขที่เผยแพร่ แรงบิดสูงสุดต่อกิโลกรัมอยู่ราว 3.6 สำหรับหน่วย 20 g ราว 5.8 สำหรับหน่วย 40 g ราว 10 สำหรับหน่วย 60 g และราว 16.9 สำหรับหน่วย 710 g ชุดเล็กไม่ได้เป็นผลิตภัณฑ์ที่แย่กว่าเพราะเหตุนี้ พวกมันถูกเลือกเพราะตำแหน่งที่มวลของมันอยู่ และเพราะความละเอียดที่เฟรมเล็กให้ที่แรงบิดต่ำ และความหนาแน่นก็ไม่ใช่แกนที่ใช้ตัดสินใจเลือกนั้นเลย
Qช่องว่างระหว่าง 2.7 Nm กับ 4 Nm เป็นข้อจำกัดจริงหรือไม่
มันเป็นข้อจำกัดจริงภายในหมวดหมู่นี้ตามที่บันทึกไว้ในปัจจุบัน และเป็นผลจากวิธีที่ขนาดเฟรมถูกสร้างขึ้น มากกว่าจะมาจากผลิตภัณฑ์ที่ขาดหายไป ข้อต่อที่ต้องการแรงบิดสูงสุด 3.2 Nm จริง ๆ มีสามเส้นทางปฏิบัติ: ยอมรับเฟรมถัดไปที่ 352 g และแบกมวลที่เพิ่มขึ้น เปลี่ยนไปใช้แอคชูเอเตอร์แบบผสานรวมในคลาสแอคชูเอเตอร์หุ่นยนต์ที่ขั้นลดรอบขยายมอเตอร์ที่เล็กกว่าให้เข้าสู่ช่วงนั้น หรือขอให้ผู้ผลิตปรับขดลวดและชุดซ้อนบนเฟรมที่มีอยู่ เส้นทางที่สามมีอยู่เพราะชุดไร้เฟรมถูกกำหนดสเปก ไม่ใช่ประกอบสำเร็จ แต่เป็นการสอบถามสเปกที่มีเวลารอผลิต ไม่ใช่ตัวเลือกที่มีพร้อมขาย ซึ่งเป็นเหตุผลว่าทำไมช่องว่างนี้จึงควรรู้ไว้ก่อนจะล็อกรายการคัดเลือก
Qข้อกำหนดที่อยู่นอกเหนือสิบสองรุ่นนี้ยังตอบสนองได้หรือไม่
โดยปกติได้ และผ่านทางผู้ผลิต ไม่ใช่ผ่านแพลตฟอร์มนี้ มอเตอร์ไร้เฟรมเป็นคลาสเดียวที่มอเตอร์ถูกนิยามด้วยขดลวด ชุดซ้อน และรูเจาะของมัน ไม่ใช่ด้วยหมายเลขชิ้นส่วนที่ปิดผนึก ดังนั้นข้อกำหนดที่ต้องการ KV อื่นที่บัสเดียวกัน ชุดซ้อนที่สูงขึ้นเพื่อแรงบิดมากขึ้นในเส้นผ่านศูนย์กลางเดิม หรือรูเจาะที่ปรับขนาดสำหรับเพลาหนึ่ง ๆ จึงเป็นการปรับเปลี่ยนบนเฟรมที่มีอยู่ ไม่ใช่การพัฒนาขึ้นใหม่ เส้นทางคือหน้าผลิตภัณฑ์ของผู้ผลิต ซึ่งบันทึกที่นี่ลิงก์ไปสำหรับทุกหน่วย ToBMS ดูแลชั้นสเปก - สิ่งที่เผยแพร่ เปรียบเทียบได้ และค้นหาได้ - และผู้ผลิตยังคงเป็นแหล่งอ้างอิงหลักสำหรับสิ่งที่สร้างได้และได้ค่าคลาดเคลื่อนเท่าใด
แหล่งข้อมูลอย่างเป็นทางการ
CubeMars มีเอกสารของช่วงไร้เฟรมบนเว็บไซต์ของตัวเอง และแต่ละหน่วยในสิบสองรุ่นในตารางนี้มีหน้าอย่างเป็นทางการที่บรรจุสเปกฉบับเต็ม ข้อมูลขดลวด และแบบแปลนการติดตั้ง ช่วงผลิตภัณฑ์ของผู้ผลิต เป็นจุดเริ่มต้น และปลายสุดสองด้านของการเปรียบเทียบนี้มีเอกสารแยกกัน - RI20 KV600 ที่ปลายเบา และ RO100 KV55 Standard ที่ปลายหนัก เอกสารผลิตภัณฑ์ในหมวดหมู่ต่าง ๆ ของแพลตฟอร์มถูกรวบรวมไว้ที่แหล่งข้อมูล ผู้ผลิตยังคงเป็นแหล่งอ้างอิงหลักสำหรับตัวเลือกขดลวด พิกัดทางความร้อน คำถามเรื่องชุดซ้อนและรูเจาะแบบกำหนดเอง และการตั้งค่าไดรฟ์ ส่วน ToBMS ดูแลชั้นการค้นพบและการเปรียบเทียบ และทุกตัวเลขที่ใช้ในคู่มือนี้เป็นค่าที่เผยแพร่ซึ่งเก็บบันทึกไว้ในข้อมูลผลิตภัณฑ์ของแพลตฟอร์ม
ขั้นตอนถัดไป
คู่มือที่ใกล้เคียงที่สุดกับคู่มือนี้คือ มอเตอร์แรงบิดไร้เฟรม: การเลือกชุด stator และ rotor สำหรับข้อต่อหุ่นยนต์ ซึ่งอ่านสิบสองหน่วยเดียวกันจากข้างในออกมา - stator, rotor, การจัดวางสองแบบ และสิ่งที่แต่ละคอลัมน์สเปกรับประกัน - ขณะที่คู่มือนี้อ่านจากข้างนอกเข้าไป ตามช่วงและตามตำแหน่งข้อต่อ เมื่ออ่านด้วยกัน ทั้งสองตอบคำถามต่างกันสองข้อที่ขนาดเฟรมหนึ่งก่อขึ้น: ชุดไร้เฟรมคืออะไร และชุดหนึ่ง ๆ อยู่ตรงไหน
ในกรณีที่ต้องเลือกระหว่างคลาสนี้กับคลาสที่ประกอบสำเร็จ มอเตอร์ BLDC สำหรับโครงกระดูกภายนอก: มอเตอร์แรงบิดไร้เฟรม vs แอคชูเอเตอร์แบบผสานรวม วางสองเส้นทางเทียบกันในเรื่องมวล ความแข็งเกร็ง แบ็คแลช และตำแหน่งที่ความร้อนจากขดลวดต้องไป ซึ่งเป็นการตัดสินใจที่มาก่อนช่วงใด ๆ ในตารางด้านบน ในกรณีที่ขั้นลดรอบคือสิ่งที่ทำให้มอเตอร์ที่เล็กกว่าไปถึงข้อต่อที่หนักกว่า แอคชูเอเตอร์ QDD: สิ่งที่อัตราทด 8:1 มอบให้ ครอบคลุมกรณีอัตราทดต่ำ และ แอคชูเอเตอร์หุ่นยนต์: วิธีเลือกแอคชูเอเตอร์แบบรวมสำหรับข้อต่อหุ่นยนต์ ครอบคลุมทางเลือกแบบประกอบสำเร็จอย่างครบถ้วน
หากต้องการคัดรายการสั้นมากกว่าค้นคว้า ให้กรองผู้สมัครตามแรงบิด แรงดัน มวล และขนาดในการเลือก แล้ววางเทียบกันในเปรียบเทียบผลิตภัณฑ์ สำหรับตำแหน่งข้อต่อที่ระบุในตาราง แพลตฟอร์มจัดกลุ่มผู้สมัครไว้ภายใต้หุ่นยนต์ฮิวแมนนอยด์, หุ่นยนต์โครงกระดูกภายนอก, หุ่นยนต์สี่ขา, หุ่นยนต์ฟื้นฟู, โมดูลข้อต่อ, แขนหุ่นยนต์ร่วมงาน, หุ่นยนต์ล้อ และ AGV ทั้งสิบสองหน่วยที่เปรียบเทียบที่นี่อยู่ในหมวดหมู่มอเตอร์แรงบิดไร้เฟรม และหน้า CubeMars รวมส่วนที่เหลือของช่วงไว้







