Una articulación mantiene una posición tan bien como es capaz de medirla. La resolución del encoder es la cifra que convierte el ángulo del eje en una magnitud contable, y se sitúa antes de todo lo que un controlador hace con ese ángulo. Este texto sigue una sola pregunta a través de una familia de actuadores con reductora: qué mide realmente el sensor, cuántas cuentas lleva esa medición y el punto en el que añadir más deja de cambiar nada.
Lo que informa un encoder en una articulación
Un actuador con reductora tiene dos ejes que importan. Uno es el eje del motor, que gira rápido y con poca carga. El otro es el eje de salida, que gira despacio detrás de la etapa de reducción y soporta la carga. Un sensor en el primero informa del ángulo del motor. Un sensor en el segundo informa del ángulo de salida. No son la misma medición, y todo lo que hay entre ambos es la transmisión.
Dos ejes, dos mediciones
La distinción suena académica hasta que una articulación tiene que mantener una postura bajo carga. El ángulo del motor es fácil de medir y fácil de controlar, porque el eje del motor es donde está el campo magnético y donde ya vive la electrónica de accionamiento. El ángulo de salida es lo que realmente importa a la máquina. Entre ambos están los dientes de los engranajes, el juego de los rodamientos y la torsión elástica de cada componente del camino de carga.
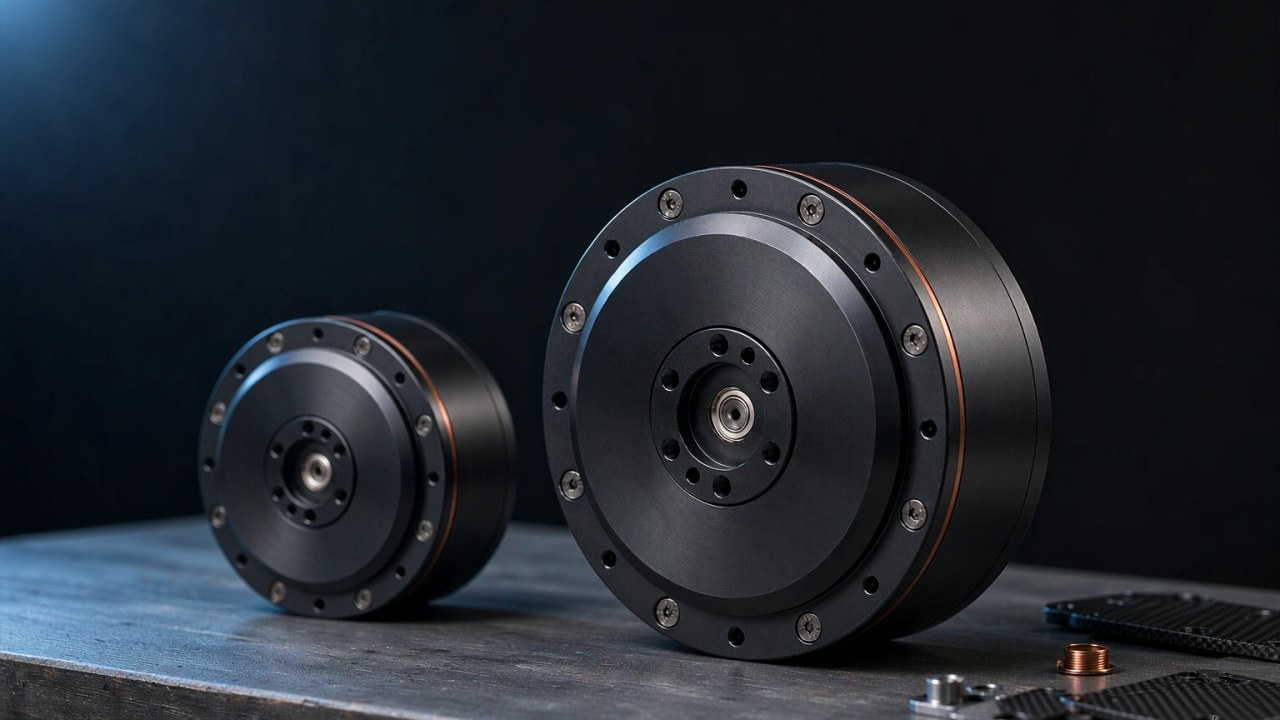
CubeMars expone la disposición en sus actuadores de eje hueco AKH70 sin rodeos. El módulo lleva dos encoders magnéticos de 21 bits, uno en el lado del motor y otro en el lado de salida, y el fabricante describe el resultado como una realimentación de posición independiente en las etapas de motor y salida, que aísla los errores de transmisión del lazo de control. Esa es la redacción del fabricante, y conviene leerla como una afirmación sobre lo que mide el segundo sensor más que sobre lo que elimina: la realimentación del lado de salida permite a un controlador observar la diferencia entre el ángulo del motor y el ángulo de salida, mientras que el juego, la torsión elástica y el rozamiento siguen siendo propiedades de la transmisión.
Por qué el lazo cerrado decide a qué cifra creer
Un controlador que solo lee el ángulo del motor está controlando una cifra que está a una transmisión de distancia de lo que quiere mover. La resolución del encoder gobierna con qué fineza se divide esa cifra, pero la ubicación del sensor gobierna si la cifra significa algo en la carga. Ambas cosas han de leerse juntas, y por eso una resolución del encoder citada sin ubicación es casi carente de sentido.
Resolución del encoder en la salida: 14, 16 y 21 bits
La resolución expresada en bits es un número de cuentas por revolución. Un sensor de 14 bits resuelve 16384 cuentas por vuelta, uno de 16 bits 65536 y uno de 21 bits 2097152. Esas son las tres cifras que aparecen en esta clase de actuadores, y la distancia entre la primera y la última es un factor de 128.
Tres términos se usan indistintamente y no deberían. Resolución es el incremento teórico de posición que un sensor puede distinguir por revolución. Exactitud es cuánto se aparta el ángulo informado del ángulo real. Repetibilidad es la dispersión de posiciones a las que una articulación vuelve bajo el mismo comando y las mismas condiciones. Una resolución más fina mejora la primera sin garantizar ninguna de las otras dos, y una resolución del encoder citada por sí sola no dice nada sobre las otras dos.
Qué dicen las filas publicadas
El AKH70-48 y el AKH70-16 publican 21 bits para la resolución del encoder del lazo interno y 21 bits para la del lazo externo. El AK70-9 V3.0 publica el mismo par. El AK70-10 KV100 publica 14 bits en la resolución del encoder del anillo interno, con las filas de tipo y resolución del anillo externo vacías. Estas son las filas de especificación del fabricante, citadas tal como están escritas. La redacción no es la misma en todas las páginas: la página del AK70-10 mezcla lazo y anillo, y la redacción aquí sigue cada fila tal como se publicó.
La ubicación cambia lo que vale una cuenta
Una resolución del encoder de un tamaño dado no compra el mismo paso angular en la salida, porque la ubicación decide la conversión. Un sensor de 14 bits en el eje del motor de una etapa 10:1 produce 16384 cuentas por vuelta del motor y diez vueltas del motor por vuelta de salida, de modo que la salida ve 163840 cuentas por revolución. Eso da aproximadamente 0.0022° por cuenta en la salida. Un sensor de 21 bits montado en el eje de salida produce directamente 2097152 cuentas por revolución de salida, lo que supone unos 0.000172° por cuenta. Ambas cifras son aritmética a partir de los recuentos de bits publicados y la relación, no valores publicados. Son incrementos equivalentes del ángulo de salida bajo una transmisión ideal más que una exactitud de salida medida: el juego y la deflexión elástica entre los dos ejes siguen alejando la salida de la conversión ideal.
De ahí se siguen dos cosas. Primero, la reducción multiplica la fineza de un sensor del lado del motor en la salida, de modo que un número de bits modesto detrás de una relación alta todavía puede parecer impresionante sobre el papel. Segundo, y más importante, la cifra del lado del motor es más fina de lo repetible que es la transmisión. La fineza no es la limitación.
| Modelo | Resolución del encoder del lazo interno | Resolución del encoder del lazo externo | Número de encoders | Juego según publicación | Relación de reducción |
|---|---|---|---|---|---|
| AKH70-48 V1.0 KV41 | 21 bits | 21 bits | 2 | 12 arcmin | 48:1 |
| AKH70-16 V1.0 KV41 | 21 bits | 21 bits | 2 | 12 arcmin | 16:1 |
| AK70-9 V3.0 KV60 | 21 bits | 21 bits | 2 | 18 arcmin | 9:1 |
| AK70-10 KV100 | 14 bits | no publicado | 1 | 0.2° | 10:1 |
| AKE50-8 KV110 | no indicado | no indicado | no indicado | 9 arcmin | 8:1 |
Filas publicadas de encoder y juego, citadas tal como aparecen en cada página de producto del fabricante. La unidad del juego no es coherente entre páginas: el par AKH70 y el AK70-9 indican arcmin, mientras que el AK70-10 indica grados. Las cifras se reproducen con la unidad que usa cada página. Una fila mostrada como no indicada significa que el registro de producto citado no publica ningún valor para ella; una fila ausente no es prueba de que la función falte.
Encoder simple frente a encoder dual
La comparación más útil en esta gama no es entre familias de producto, sino entre dos módulos de tamaño casi idéntico. El AK70-9 V3.0 mide 89 mm de diámetro y 49 mm de largo, trabaja con una etapa 9:1 y publica dos encoders de 21 bits cada uno. El AK70-10 KV100 mide 89 mm de diámetro y 50.25 mm de largo, trabaja con una etapa 10:1 y publica un encoder de 14 bits. Casi el mismo envolvente, relaciones contiguas, realimentación completamente distinta. El número de sensores no es una clasificación. Un sensor único no hace por sí solo que un módulo sea menos capaz, ya que el resultado también depende de la transmisión, la exactitud del sensor, el algoritmo de control y la aplicación. Lo que aquí difiere es lo que el sistema puede observar directamente.
Qué aporta el segundo sensor
Con un solo sensor en el eje del motor, la posición de salida se infiere: el controlador toma el ángulo del motor, lo divide por la relación y supone que la transmisión es rígida. Con un segundo sensor en el eje de salida, la posición de salida se mide. La diferencia no es una pequeña mejora de la resolución del encoder. Es la diferencia entre un modelo de la transmisión y una medición de la misma.
CubeMars lo expresa en términos operativos en el AK70-9 V3.0, donde el diseño de encoder dual se describe como encoders en los lados de entrada y salida que mejoran la exactitud de posicionamiento y la fiabilidad del sistema, y donde el diseño de lazo cerrado se describe como conservación de la información de posición tras la pérdida de alimentación. El par AKH70 lleva la misma afirmación sobre la conservación de la posición de salida tras la pérdida de alimentación.
Cómo se reparte la gama
En la tabla comparativa del fabricante, diez módulos llevan la designación de encoder dual, once la de encoder simple y cinco ninguna entrada en absoluto. Los módulos sin entrada están en la serie de accionamiento casi directo AKE, que en la misma tabla tampoco lleva placa de driver. Un encoder dual no es una característica que crezca suavemente con el tamaño en esta gama; sigue la generación del módulo y la intención de diseño que hay detrás.
Absoluto frente a incremental
La distinción que importa en la práctica es el comportamiento a lo largo de un ciclo de alimentación. Un encoder incremental informa del ángulo respecto al punto donde el controlador contó por última vez. Un encoder absoluto informa de un ángulo verdadero al llegar. Donde una articulación tiene que despertar y saber dónde está, esa diferencia decide si la máquina realiza un movimiento de referencia al arrancar.
CubeMars indica que la posición de salida se conserva tras la pérdida de alimentación en el par AKH70 y el AK70-9 V3.0, y la redacción del AK70-9 se refiere a un diseño de lazo cerrado con doble engranaje. Las filas publicadas para estos módulos dan el tipo de encoder como magnético y la resolución en bits; no indican si el sensor es absoluto o incremental, y una posición conservada no es por sí misma prueba de una cosa ni de la otra. Tres cosas son distintas: una afirmación del fabricante sobre la posición conservada, el principio de medición del sensor y el comportamiento de todo el accionamiento a través de un ciclo de alimentación y una recuperación de fallo.
La resolución del encoder no es lo que separa los dos casos. Un encoder incremental en el lado del motor deja el ángulo de salida desconocido tras un ciclo de alimentación, porque el estado de la transmisión le es desconocido; la cuestión no es con qué fineza se mide el ángulo, sino si sobrevive a ser apagado. Donde una máquina necesita el ángulo de salida inmediatamente al encender, el requisito es una disposición de realimentación absoluta de posición en el lado de salida que el accionamiento soporte, verificada contra la documentación del fabricante para el módulo concreto. Aun así, un sistema puede necesitar todavía una calibración, una comprobación de referencia o una secuencia de arranque supervisada.
Entre lo que informa el motor y lo que hace el eslabón
El juego es la holgura angular de la transmisión, y es la cifra que pone la resolución del encoder en perspectiva. El par AKH70 publica 12 arcmin, el AK70-9 V3.0 publica 18 arcmin y el AK70-10 KV100 publica 0.2°. El AKE50-8 KV110 publica 9 arcmin. Cada cifra se cita con la unidad que usa su propia página, porque las páginas no coinciden en la unidad.
La banda es mucho más ancha que el paso
Comparadas con las cuentas derivadas antes, las cifras dicen mucho. Una articulación con 12 arcmin de juego tiene 0.2° de holgura angular. El sensor de 14 bits del lado del motor detrás de una etapa 10:1 resuelve unos 0.0022° en la salida, y el sensor de 21 bits del lado de salida resuelve unos 0.000172°. La holgura es aproximadamente dos órdenes de magnitud más gruesa que la primera cifra y tres órdenes más gruesa que la segunda. Sea lo que sea lo que limita la repetibilidad en esa articulación, no es la cuenta.
Esta es la razón por la que una resolución del encoder citada por sí sola engaña. Un sensor más fino mide el eje del motor con más precisión mientras la salida sigue libre para situarse en cualquier punto dentro de la banda de juego. El segundo sensor tampoco reduce esa banda. Lo que hace un encoder del lado de salida es hacer observable la banda, para que el controlador pueda ver la diferencia entre la posición de salida ordenada y la real. Observar esa diferencia no es lo mismo que compensarla: que el lazo pueda corregirla después depende del diseño de control, el ancho de banda, la frecuencia de muestreo y la carga.
La elección de la relación es una decisión propia y no se retoma aquí; las compensaciones de una relación baja se exponen en Actuadores QDD: qué aporta una relación 8:1. La resolución del encoder interactúa con esa elección, pero no la sustituye.
Dónde deja de ayudar la resolución adicional del encoder
Resolución y repetibilidad son magnitudes distintas, y la distancia entre ellas es el punto donde la resolución adicional del encoder deja de rendir. La resolución es el cambio más pequeño que un sensor puede informar. La repetibilidad es la dispersión de posiciones a las que una articulación vuelve realmente bajo el mismo comando y la misma carga. La primera la fija el sensor. La segunda la fijan el juego, la flexibilidad, el rozamiento, el estado térmico y cómo se acopla la carga.
Pasado cierto punto, el sensor deja de ser el elemento grueso de la cadena. En cuanto una cuenta es mucho más fina que la holgura angular, elevar por sí sola la resolución nominal difícilmente mejorará de forma sustancial la repetibilidad a nivel de sistema. El resultado sigue dependiendo de la exactitud del sensor, la arquitectura de control, la flexibilidad mecánica, el rozamiento y las condiciones de ensayo. Por eso la pregunta útil no es cuánta resolución del encoder lleva un módulo, sino qué elemento de la cadena es ahora el grueso.
La aritmética enmarca esa comparación. A 12 arcmin, la banda tiene 0.2° de ancho, suponiendo que ambas cifras se apoyen en la misma definición de juego. Una resolución del encoder de 21 bits en la salida supone unos 0.000172° por cuenta dentro de esa banda. Esto es una comparación entre un incremento de cuantización y una cifra de juego publicada, no una medición de lo cerca que la articulación vuelve a una posición ordenada.
Hay un segundo límite, más cerca de la electrónica. La resolución del encoder es una afirmación sobre el sensor, no sobre el suelo de ruido que lo alimenta. Una cuenta más fina que el ruido eléctrico en el camino de realimentación informa de ruido en lugar de movimiento, y un controlador que persiga ese ruido entrará en oscilación. Donde la hoja de especificaciones y el comportamiento medido discrepan, el que importa es el comportamiento medido.
La magnitud del par y el régimen térmico deciden el propio módulo, y ese paso de dimensionado es aparte; véase Cómo elegir un actuador robótico de par elevado. La realimentación debe especificarse junto con esa decisión, no en lugar de ella, y la resolución del encoder no debe optimizarse de forma aislada.
Cuándo merece la pena el segundo sensor
Hay casos en los que el segundo sensor gana su lugar de inmediato. Una articulación que deba despertar sabiendo su ángulo de salida. Una articulación cuya transmisión vaya a desgastarse, y donde el controlador seguiría confiando en una relación original. Una articulación cuyo camino de carga incluya un elemento flexible entre el módulo y el eslabón. En cada caso la ganancia es la misma: el controlador deja de adivinar lo que hace la transmisión, y ninguna cantidad de resolución adicional del encoder en el lado del motor la sustituye.
Ajustar la realimentación a la tarea
Tres casos de carga tiran en tres direcciones, y la misma cifra de resolución del encoder no sirve a todos por igual. Lo que cambia entre ellos no es tanto la cuenta como qué error domina.
Módulos de articulación con reductora
Para una articulación de pata o de manipulador detrás de una etapa planetaria, el encoder de articulación robótica en el lado de salida es el que importa, porque la transmisión es la fuente dominante de error. El AKH70-48 lleva 48:1 y publica 21 bits en ambos lazos; el AKH70-16 lleva 16:1 con el mismo par. La resolución del encoder en el lado del motor de una articulación así es secundaria frente a saber dónde está realmente la salida. Los módulos de este grupo se listan en Actuadores robóticos, y el contexto de aplicación de esta clase está en Módulo articular.
Accionamientos de rueda
Un accionamiento de rueda tolera mejor el ángulo de salida que una articulación, porque la carga es rotación continua y no una postura mantenida. Lo que gobierna allí es la carga que soporta el buje, que es un paso de dimensionado aparte; la carga radial en el buje se trata en Motores BLDC para robot con ruedas: accionamiento, servicio y reducción. Las restricciones de tensión de bus para esta clase se exponen en Actuadores robóticos de 48 V: modelos, ventajas y restricciones de sistema.
Accionamiento directo y diseños frameless
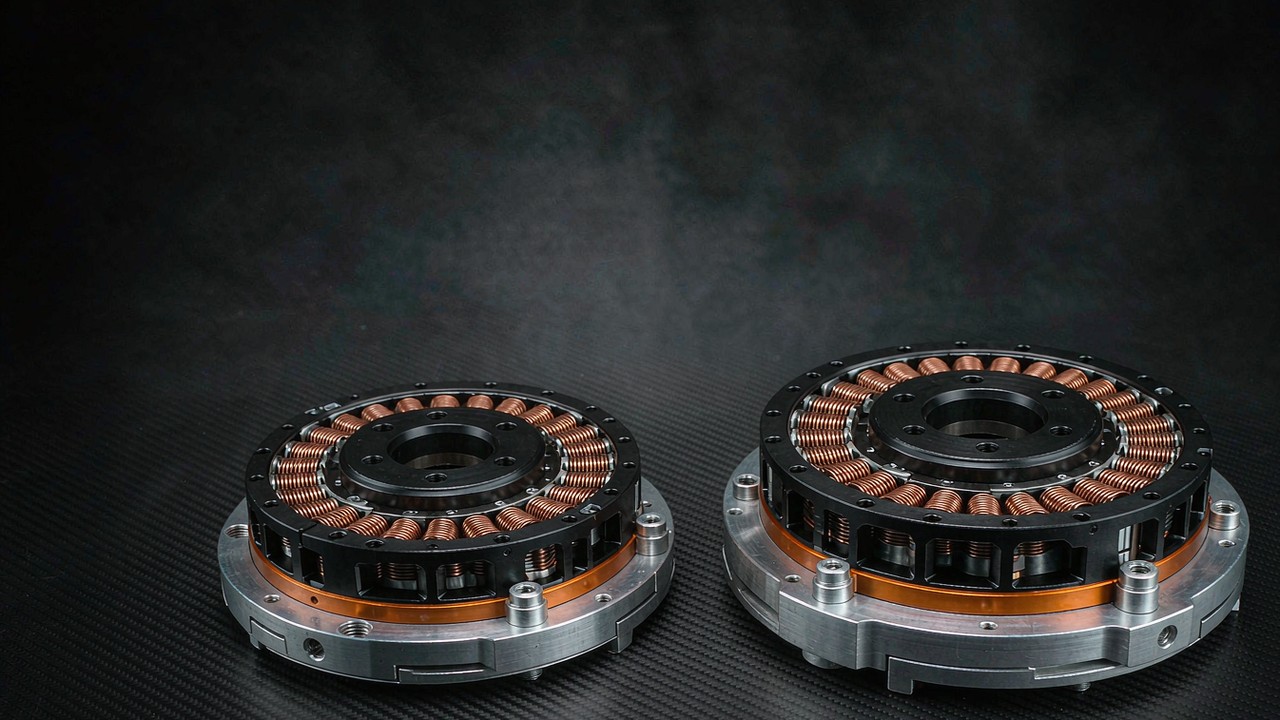
Al quitar la caja reductora, el argumento cambia. Un motor frameless acopla el rotor a la carga sin reducción, de modo que no hay error de transmisión que aislar ni relación por la que multiplicar cuentas. El inrunner frameless RI80 V2.0 no publica ninguna fila de encoder, con la integración de sensor Hall ofrecida como opción y una altura de rotor aumentada en 2 mm para adaptarse a la alineación del sensor Hall. CubeMars describe la configuración frameless como aquella que deja las bridas de soporte, las interfaces de accionamiento y los soportes de encoder al diseñador de la máquina. El sensor pasa a ser una decisión de diseño de la máquina en lugar de una especificación del módulo, y la resolución del encoder pasa a ser una propiedad del encoder que instale el diseñador.
Los módulos del grupo de accionamiento casi directo, incluido el AKE50-8, se listan en Actuadores QDD, y la gama frameless en Motores par sin carcasa. Una comparación más amplia de modelos frameless está disponible en Motores de par sin carcasa: 12 modelos comparados, de la entrada al alto rendimiento.
Preguntas frecuentes
¿Cuánta resolución del encoder necesita realmente una articulación robótica?
La suficiente para que una cuenta sea más fina que el error que introduce el resto de la cadena, y no más. En una articulación con reductora y 12 arcmin de juego, la holgura de la transmisión ronda 0.2°, mucho más gruesa que el paso que cualquiera de los sensores de esta gama produce en la salida. Una vez que la resolución del encoder es mucho más fina que la holgura, los bits extra por sí solos difícilmente cambiarán lo que la articulación puede repetir.
¿Una resolución del encoder más alta hace más exacta una articulación?
No por sí sola. La resolución del encoder fija el cambio más pequeño que un sensor puede informar; la exactitud en la carga la deciden el juego, la flexibilidad, el rozamiento y el estado térmico. Un sensor más fino en el eje del motor mide el motor con más precisión mientras la salida sigue libre para situarse en cualquier punto dentro de la banda de juego.
¿Cuál es la diferencia entre un encoder simple y un encoder dual?
Un sensor único en el eje del motor permite al controlador inferir la posición de salida dividiendo el ángulo del motor por la relación. Un segundo sensor en el eje de salida mide la posición de salida directamente. El AK70-9 V3.0 publica dos encoders de 21 bits cada uno; el AK70-10 KV100 publica uno de 14 bits, con las filas del anillo externo vacías.
¿Un encoder absoluto elimina la necesidad de volver a referenciar una articulación tras la pérdida de alimentación?
Elimina la necesidad de volver a referenciar el eje que mide. CubeMars indica que la posición de salida se conserva tras la pérdida de alimentación en el par AKH70 y el AK70-9 V3.0, que ambos llevan detección en el lado de salida, pero las filas publicadas para esos módulos no indican si el sensor es absoluto o incremental. Un módulo con un solo sensor del lado del motor no puede hacer la misma afirmación sobre la salida, porque el estado de la transmisión tras un ciclo de alimentación le es desconocido.
¿Cuánto le quita el juego a la resolución del encoder?
El juego no reduce la resolución del encoder; se sitúa fuera de ella. Las cifras de juego publicadas en esta gama van de 9 arcmin en el AKE50-8 a 18 arcmin en el AK70-9 V3.0, frente a pasos en el lado de salida del orden de 0.000172° para un sensor de salida de 21 bits. La holgura es la cifra más gruesa por varios órdenes de magnitud, así que es la que fija lo que la articulación puede repetir.
Especificar la realimentación viene después de especificar el módulo: par, relación, masa y tensión de bus primero, y después el sensor que mide lo que queda. La resolución del encoder no debe optimizarse de forma aislada: pertenece a la prestación de posicionamiento objetivo, la ubicación de la realimentación, las características de la transmisión y la arquitectura de control. Para aplicaciones que necesitan control fino a baja velocidad o un ángulo de salida conocido al encender, la arquitectura de realimentación es un requisito por derecho propio y no un detalle final. Los módulos pueden filtrarse por esas cifras mecánicas en Selección y compararse lado a lado en Comparar productos. Un tratamiento más amplio de los módulos de articulación integrados está disponible en Actuadores robóticos: elección del actuador integrado para articulaciones.