
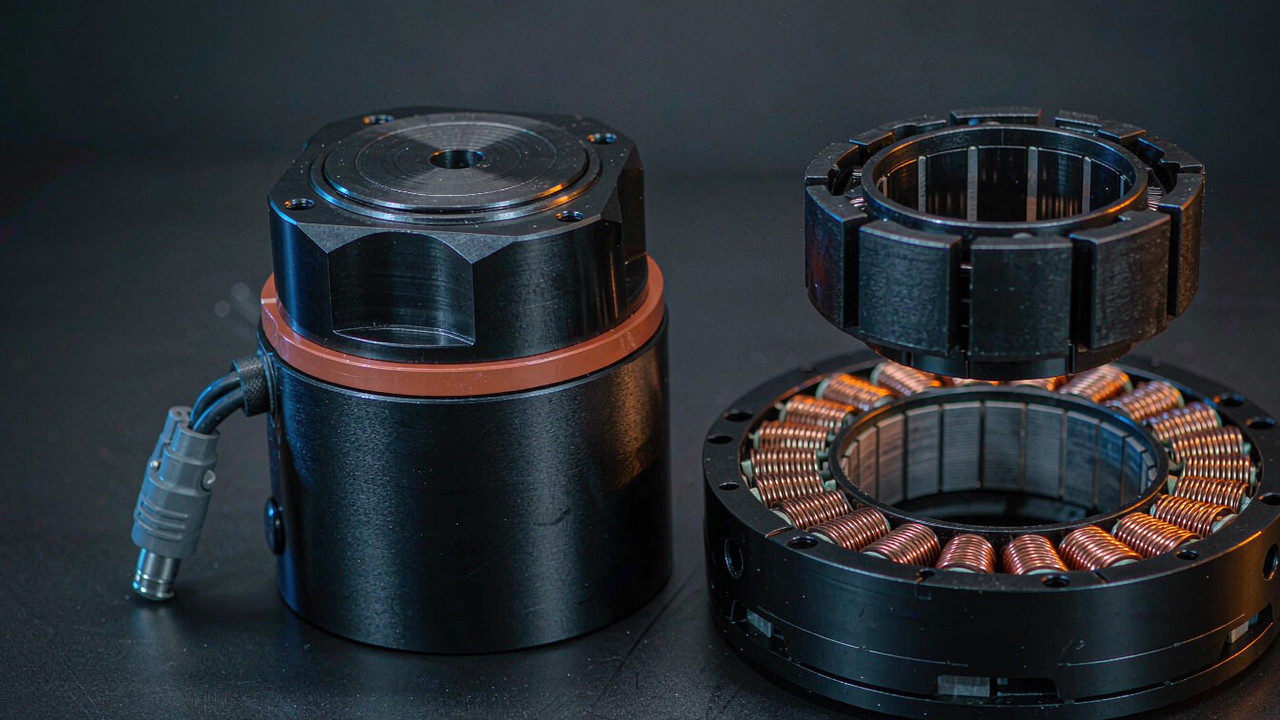
การออกแบบ มอเตอร์ BLDC สำหรับโครงกระดูกภายนอก ลงเอยที่ใดที่หนึ่งในสองทาง และทางแยกก็มาถึงตั้งแต่เนิ่น ๆ ไม่ว่าจะประกอบข้อต่อขึ้นรอบมอเตอร์แรงบิดไร้เฟรมหนึ่งตัว ซึ่งก็คือ stator และ rotor ที่ส่งมาเป็นชิ้นส่วนแยกกัน โดยไม่มีเรือน ไม่มีตลับลูกปืน และไม่มีการป้อนกลับ หรือสร้างขึ้นรอบแอคชูเอเตอร์แบบผสานรวมที่มาถึงแบบปิดผนึก มีชุดลดรอบ และพร้อมขันยึดติด ทั้งสองเส้นทางใช้เครื่องจักรไร้แปรงถ่านที่คล้ายกันมากภายใน และทั้งสองไม่ใช่สิ่งที่ใช้แทนกันได้ในการประชุมรีวิวการออกแบบ เส้นทางหนึ่งวางโครงสร้างข้อต่อ การเลือกตลับลูกปืน encoder และไดรฟ์ไว้ฝั่งทีมวิศวกรรมของโต๊ะทำงาน อีกเส้นทางหนึ่งใส่สิ่งเหล่านั้นไว้ในโมดูลสำเร็จรูปที่ผู้ผลิตออกแบบไว้ คู่มือนี้วางสองสถาปัตยกรรมมาเทียบกันบนข้อกำหนดที่ขยับการตัดสินใจของข้อต่อสวมใส่ได้จริง ได้แก่ มวลที่แขนขา ความแข็งเกร็ง เส้นทางความร้อน โครงขนาด และความพยายามในการผสานรวม โดยใช้เจ็ดหน่วยที่มีบันทึกไว้ ซึ่งครอบคลุม 105 g ถึง 710 g ในฝั่งไร้เฟรม และ 260 g ถึง 570 g ในฝั่งผสานรวม
การเปรียบเทียบด้านล่างจงใจผสมผลิตภัณฑ์ที่ไม่ได้วัดกันบนฝั่งเดียวกันของชุดเกียร์ เพราะความไม่ลงรอยนั้นคือตัวการตัดสินใจเอง ตัวเลขทุกตัวในบทความนี้มาจากข้อกำหนดที่ผู้ผลิตเผยแพร่ ซึ่งตรงกับที่บันทึกไว้ในบันทึกสินค้าของ ToBMS สำหรับหน่วยนั้น ยกเว้นการแปลงหน่วยและเลขคณิตความหนาแน่น ซึ่งระบุไว้ ณ จุดที่ปรากฏว่าเป็นค่าที่ได้มาจากการคำนวณ ไม่มีสิ่งใดในที่นี้ถูกประมาณขึ้นเอง และในจุดที่ไม่มีค่าบันทึกไว้ จะระบุว่าไม่มีข้อมูลแทนการเติมตัวเลขเข้าไป
คำตอบสั้น
สำหรับโปรโตไทป์สวมใส่ชิ้นแรก แอคชูเอเตอร์แบบผสานรวมมักเป็นทางที่เร็วกว่า และบ่อยครั้งเป็นระบบรวมที่เบากว่า AKE60-8 KV80 หนัก 260 g และให้แรงบิดพิกัด 5 Nm กับแรงบิดสูงสุด 12.5 Nm ผ่านขั้น 8:1 ซึ่งเป็นแรงบิดพิกัดที่มากกว่าที่มอเตอร์ไร้เฟรม 710 g ผลิตได้เองตัวเดียว ไม่มีอะไรต้องออกแบบรอบมัน ชุดลดรอบ ชุดตลับลูกปืน และไดรฟ์อยู่ภายในตัวเรือน
ชุดไร้เฟรมชนะเมื่อข้อจำกัดคือเรขาคณิต ไม่ใช่แรงบิด หากเอาต์พุตของข้อต่อต้องเป็นตัวข้อต่อเอง นั่นคือการขับตรงที่สะโพกโดยไม่มีชุดลดรอบและจึงไม่มีแบ็คแลช RO100 KV55 ที่แรงบิดพิกัด 4 Nm ก็ไม่ต้องใช้ชุดเกียร์เลย หากชุดสายต้องลอดผ่านแกนหมุน หรือ stator ต้องถูกขันยึดเข้ากับลิงก์ที่ทำหน้าที่เป็นตัวระบายความร้อนไปด้วย หรือเรือนกับแขนขาเป็นชิ้นงานกลึงชิ้นเดียวกัน ชุดไร้เฟรมก็เป็นเส้นทางเดียวที่ทำได้ สิ่งที่ต้องแลกคือความพยายามทางวิศวกรรม และการออกแบบตลับลูกปืนกับ encoder ที่ตอนนี้ทีมต้องรับผิดชอบเอง
แต่ละเส้นทางส่งมอบอะไรจริง ๆ
เส้นแบ่งไม่ได้อยู่ที่ตัวมอเตอร์ ทั้งสองเส้นทางใช้เครื่องจักรไร้แปรงถ่านสามเฟสภายใต้การควบคุมแบบ field-oriented control และทั้งสองดึงจากกลุ่ม stator ที่พันด้วยมือชุดเดียวกัน สิ่งที่ต่างกันคือชิ้นส่วนใดของกลไกข้อต่อที่สมบูรณ์ถูกส่งมาในกล่อง
ชุดไร้เฟรมคือ stator หนึ่งตัว rotor หนึ่งตัว และไม่มีอะไรคั่นกลาง
มอเตอร์แรงบิดไร้เฟรมถูกส่งมาเป็นชุดประกอบหลวมสองชิ้น stator แบกขดลวดและแกนเหล็กแผ่นซ้อน และยึดเข้ากับโครงสร้างใดก็ตามที่ผู้ออกแบบจัดหาให้ ส่วน rotor แบกแม่เหล็กและยึดเข้ากับเพลาที่ผู้ออกแบบจัดหาให้เช่นกัน ไม่มีเรือน ไม่มีหน้าแปลนเอาต์พุต ไม่มีชุดตลับลูกปืน ไม่มี encoder และไม่มีอิเล็กทรอนิกส์ไดรฟ์ แลกมาด้วยการที่ชุดนี้ตัดทิ้งทุกอินเทอร์เฟซที่ผู้ผลิตจะต้องประนีประนอมไป มีเพลากลวงขนาดใหญ่ให้ใช้เดินสาย RI30 KV260 มีรู 17 mm ในตัวเรือน 38 mm และพื้นผิวติดตั้ง เส้นทางความร้อน กับความยาวตามแนวแกน ล้วนกลายเป็นตัวแปรการออกแบบแทนที่จะเป็นค่าที่กำหนดมา
แอคชูเอเตอร์แบบผสานรวมมาถึงแบบประกอบเสร็จและปิดผนึก
แอคชูเอเตอร์แบบผสานรวมคือการจัดวางที่ตรงกันข้าม มอเตอร์ หนึ่งขั้นลดรอบแบบดาวเคราะห์ อุปกรณ์ป้อนกลับ และบอร์ดไดรฟ์ถูกประกอบเข้าเป็นเรือนเดียวกัน พร้อมอินเทอร์เฟซเอาต์พุตที่กำหนดไว้และคอนเนกเตอร์ไฟฟ้าที่กำหนดไว้ AK80-6 KV100 เป็นตัวอย่างที่ชัดเจน การลดรอบ 6:1 แรงบิดพิกัด 6 Nm และแรงบิดสูงสุด 12 Nm กำลังพิกัด 340 W ที่ 48 V ทั้งหมดอยู่ในเรือน 98 mm × 38.5 mm น้ำหนัก 485 g พร้อมค่าแบ็คแลชที่บันทึกไว้ 0.22 มูลค่าของมันไม่ได้อยู่ที่ตัวเลขใดตัวเลขหนึ่งในรายการนั้น แต่อยู่ที่ว่าชุดประกอบทั้งหมดเป็นหมายเลขชิ้นส่วนเดียว มีรูปแบบการติดตั้งเดียว และมีชุดข้อมูลทดสอบชุดเดียว
ชิ้นส่วนที่ทั้งสองกล่องไม่มี
ไม่มีเส้นทางใดสมบูรณ์ในตัวเอง และช่องว่างนั้นเป็นไปอย่างเป็นระบบ เส้นทางไร้เฟรมปล่อยให้ทีมวิศวกรรมต้องออกแบบตลับลูกปืน การติดตั้ง encoder การประกอบ rotor เข้ากับเพลา เรือน เส้นทางระบายความร้อน และชุดส่งกำลังทั้งหมด นั่นคืองานที่ผู้ผลิตมอเตอร์เกียร์มักรับไป เส้นทางผสานรวมปล่อยให้ทีมต้องยอมรับแบ็คแลชของผู้ผลิต อายุตลับลูกปืนของผู้ผลิต การลดพิกัดทางความร้อนของผู้ผลิต และโครงขนาดของผู้ผลิต แล้วออกแบบแขนขาให้เข้ากับสิ่งเหล่านั้นแทนที่จะทำกลับกัน ในกรณีที่การออกแบบมีพื้นที่ตามแนวรัศมีแน่นข้างข้อต่อ หรือต้องการความโปร่งใสของแรงบิดที่ขั้นดาวเคราะห์ให้ไม่ได้ ช่องว่างที่สองก็จะกลายเป็นข้อจำกัดที่ผูกมัด
ห้าข้อกำหนดที่ตัดสินเส้นทาง
ตารางข้อกำหนดของสองตระกูลดูคล้ายกัน แต่ตอบคำถามต่างกัน ในงานสวมใส่ มีห้าข้อกำหนดที่แยกสองตระกูลออกจากกันอย่างสม่ำเสมอ
มวลในจุดที่ผู้สวมใส่รู้สึกได้จริง
มวลไม่ได้มีต้นทุนเท่ากันในทุกข้อต่อ ในหน้า การใช้งานโครงกระดูกภายนอก ตัวเลขแรงบิดตามพิกัดเดียวกันปรากฏเทียบกับหน่วยที่น้ำหนักต่างกันมาก และความต่างนั้นไม่ได้กระจายเท่ากัน หนึ่งกรัมที่แบกไว้ที่สะโพกอาศัยลำตัวรับไว้ ขณะที่หนึ่งกรัมเดียวกันที่อยู่ปลายสุดของเข่าถูกเร่งและชะลอในทุกย่างก้าว นี่คือเหตุผลที่ปลายเบาของช่วงไร้เฟรมสำคัญกว่าที่ตัวเลขแรงบิดบอกไว้ RO50 KV108 Lite หนัก 105 g และ RI30 KV260 หนัก 40 g และทั้งสองไม่แบกชุดลดรอบ ชุดตลับลูกปืน หรือไดรฟ์เข้าไปในข้อต่อ
ความแข็งเกร็ง แบ็คแลช และความรู้สึกของข้อต่อ
ข้อต่อไร้เฟรมแบบขับตรงไม่มีการประกบเฟือง จึงไม่นำแบ็คแลชของตัวเองเข้ามา แอคชูเอเตอร์แบบผสานรวมแบกแบ็คแลชของขั้นดาวเคราะห์ไว้ และค่าที่บันทึกไว้ในช่วงนี้อยู่ระหว่าง 0.15 ถึง 0.22 แบ็คแลชในข้อต่อที่สึกจะปรากฏเป็นฮิสเทอรีซิสระหว่างโปรไฟล์การช่วยที่สั่งไปกับสิ่งที่ผู้สวมใส่รับรู้ และทำให้กฎการควบคุมใด ๆ ที่ประเมินแรงบิดเอาต์พุตจากความคลาดเคลื่อนของตำแหน่งซับซ้อนขึ้น มันยังรองรับผลที่ละเอียดกว่าอีกชั้น ขั้นลดรอบขยายความเฉื่อยของ rotor ขึ้นราวกำลังสองของอัตราทดที่เอาต์พุต โมดูลที่มีชุดเกียร์จึงสะท้อนความเฉื่อยมากกว่าข้อต่อขับตรงที่แรงบิดเอาต์พุตเท่ากัน และความเฉื่อยสะท้อนเป็นหนึ่งในเทอมที่ตัดสินว่าข้อต่อให้ความรู้สึกโปร่งใสเพียงใด
ความร้อนของขดลวดไปที่ใด
แรงบิดต่อเนื่องคือข้อความเกี่ยวกับความร้อน และเส้นทางความร้อนต่างกันอย่างชัดเจนระหว่างสองเส้นทาง stator ไร้เฟรมมักถูกขันยึดตรงเข้ากับลิงก์โลหะ โครงสร้างแขนขาจึงกลายเป็นส่วนหนึ่งของตัวระบายความร้อน แรงบิดพิกัดที่ผู้ผลิตให้จึงตั้งอยู่บนเงื่อนไขที่ผู้ออกแบบต้องทำซ้ำให้ได้ แอคชูเอเตอร์แบบปิดผนึกระบายความร้อนผ่านเรือนของตัวเองออกไปยังสิ่งที่มันถูกติดตั้งไว้ ซึ่งสะดวกแต่ตายตัว ในอุปกรณ์สวมใส่ กรณีทางความร้อนซับซ้อนขึ้นอีกเพราะข้อต่อมักถูกปกคลุมด้วยเสื้อผ้าหรือปลอกรัด ค่าแรงบิดสูงสุดอธิบายสภาวะชั่วขณะ ไม่ใช่กรณีการยึดท่าไว้ และงานพยุงท่าทางอาจเรียกแรงบิดพิกัดต่อเนื่องเป็นนาที ๆ
พื้นที่ตามแนวรัศมีเทียบกับพื้นที่ตามแนวแกน
สองเส้นทางล้มเหลวคนละทิศทางในเชิงเรขาคณิต หน่วย inrunner ในช่วงนี้ ได้แก่ RI50 KV100 และ RI80 V2.0 KV75 แบก rotor ไว้ภายใน stator ความยาวตามแนวแกนจึงถูกกำหนดโดยชุดซ้อน และขนาดตามแนวรัศมีถูกกำหนดโดยเส้นผ่านศูนย์กลางตัวเรือน กลไกต่างหาก ไม่ใช่มอเตอร์ ที่ตัดสินว่าชุดประกอบจะลึกเท่าใด โมดูลปิดผนึกเกือบทั้งหมดมีรูปทรงแบนราบ โดยมีขั้นลดรอบซ้อนอยู่ตามแนวแกนมอเตอร์ และซีรีส์ AKE มีความยาวตามแนวแกน 25 mm ถึง 43.5 mm เทียบกับเส้นผ่านศูนย์กลาง 69 mm ถึง 107.5 mm ข้อต่อที่ติดตั้งด้านข้างขนานกับแกนทางกายวิภาค ซึ่งเป็นการจัดวางปกติที่เข่าและสะโพก ได้ประโยชน์จากรูปทรงนั้น ขณะที่เรือนที่แคบและลึกไม่ได้
อะไรที่ย้ายกลับเข้ามาอยู่ฝั่งทีม
ข้อกำหนดข้อสุดท้ายไม่ค่อยถูกเขียนลงเป็นลายลักษณ์อักษร และบ่อยครั้งตัดสินผลลัพธ์ แอคชูเอเตอร์แบบผสานรวมย้ายการออกแบบเชิงกล การเลือกตลับลูกปืน การติดตั้ง encoder และชุดอิเล็กทรอนิกส์ไดรฟ์ ออกจากโครงการเข้าไปหาผู้ผลิต ชุดไร้เฟรมย้ายทั้งสี่อย่างเข้ามา และย้ายความสมดุลของ rotor การประกอบเข้ากับเพลา การปรับแนว encoder และความรับผิดชอบต่อสิ่งที่ชุดประกอบทำที่อุณหภูมิต่าง ๆ เข้ามาด้วย สำหรับโปรโตไทป์เพียงตัวเดียว คอลัมน์ที่สองนี้มีราคาแพง แต่ในงานปริมาณมาก หรือในกรณีที่เรขาคณิตของข้อต่อคือตัวผลิตภัณฑ์ มันอาจเป็นทางเดียวที่จะไปถึงเป้าหมาย
ชุดไร้เฟรมกับแอคชูเอเตอร์แบบผสานรวมวางเทียบกัน
ตารางนี้รวบรวมเจ็ดหน่วยที่มีบันทึกไว้จากสองสถาปัตยกรรม เรียงตามมวล ค่าแรงบิดและมวลเป็นไปตามที่เผยแพร่ในบันทึกสินค้าของ ToBMS แต่ละรายการ
| รุ่น | สถาปัตยกรรม | อัตราทด | แรงดันไฟฟ้าพิกัด | แรงบิดพิกัด | แรงบิดสูงสุด | น้ำหนัก |
|---|---|---|---|---|---|---|
| RO50 KV108 Lite | ชุดไร้เฟรม | - | 24 V | 0.3 Nm | 0.9 Nm | 105 g |
| RI50 KV100 | ชุดไร้เฟรม | - | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g |
| AKE60-8 KV80 | แอคชูเอเตอร์ผสานรวม | 8:1 | 24 V | 5 Nm | 12.5 Nm | 260 g |
| RI80 V2.0 KV75 | ชุดไร้เฟรม | - | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g |
| AK80-6 KV100 | แอคชูเอเตอร์ผสานรวม | 6:1 | 48 V | 6 Nm | 12 Nm | 485 g |
| AKE80-8 KV30 | แอคชูเอเตอร์ผสานรวม | 8:1 | 48 V | 12 Nm | 30 Nm | 570 g |
| RO100 KV55 | ชุดไร้เฟรม | - | 48 V | 4 Nm | 12 Nm | 710 g |
ชุดไร้เฟรมทั้งสี่รายการอยู่ในหมวด มอเตอร์แรงบิดไร้เฟรม ของ ToBMS ส่วนสามหน่วยปิดผนึกอยู่ใน แอคชูเอเตอร์หุ่นยนต์ และ แอคชูเอเตอร์ QDD คอลัมน์อัตราทดเว้นว่างไว้สำหรับชุดไร้เฟรม เพราะอัตราทดไม่ใช่สมบัติของมอเตอร์ มันคือขั้นใดก็ตามที่ผู้ออกแบบขันยึดเข้าไป ไม่มีค่ากำลังพิกัดบันทึกไว้สำหรับหน่วย AKE ในบันทึกของ ToBMS จึงไม่ระบุค่าดังกล่าวที่นี่ มิติโครงขนาดระบุไว้ในเนื้อความแทนที่จะอยู่ในตาราง เพื่อให้จำนวนคอลัมน์อ่านได้
รูปแบบแรกคือรูปแบบที่บทความนี้ตั้งใจให้เห็นชัด อ่านไล่ลงตามมวล โมดูลปิดผนึก 260 g ให้แรงบิดพิกัดมากกว่ามอเตอร์เปล่า 411 g และ 710 g ที่อยู่เหนือและใต้มัน นั่นไม่ใช่ข้อกล่าวอ้างว่ามอเตอร์ตัวใดดีกว่า หากเป็นสิ่งที่ขั้นลดรอบทำ แรงบิดพิกัดของมอเตอร์ไร้เฟรมเป็นค่าที่เพลามอเตอร์ ส่วนแรงบิดพิกัดของโมดูลปิดผนึกเป็นค่าที่เพลาเอาต์พุตซึ่งวัดหลังชุดเกียร์ ตัวเลขสองตัวนี้อยู่คนละฝั่งของอัตราทด และเทียบกันไม่ได้หากไม่ระบุว่าเป็นการอ้างถึงฝั่งใด
รูปแบบที่สองคือการแยกตามแรงดัน หน่วยที่เบาที่สุดสามหน่วยบันทึกแรงดันเดียว คือ 24 V สำหรับ RO50 KV108 Lite, RI50 KV100 ที่พิกัดฐานของมัน และ AKE60-8 KV80 และมีเพียง RI50 KV100 เท่านั้นที่ยังรับ 36 V และ 48 V ได้ด้วย จาก 485 g ขึ้นไป ทุกหน่วยในตารางบันทึก 48 V ซึ่งเป็นตัวเลขที่ตัดสินชุดแบตเตอรี่ ไม่ใช่มอเตอร์ สำหรับอุปกรณ์สวมใส่ เรื่องนี้มักถูกตัดสินตั้งแต่เนิ่น ๆ เพราะมันตามเคมีของแบตเตอรี่และชุดคอนเนกเตอร์ที่เลือกไว้แล้วสำหรับเสื้อผ้า ไม่ใช่ตามมอเตอร์
รูปแบบที่สามคือมอเตอร์เปล่าแต่ละตัวต่างกันน้อยเพียงใดในเรื่องความเร็วเอาต์พุต หน่วยไร้เฟรมในที่นี้บันทึกความเร็วพิกัดระหว่าง 1090 rpm และ 2100 rpm ก่อนการลดรอบใด ๆ ขณะที่หน่วยปิดผนึกบันทึก 150 rpm ถึง 603 rpm หลังการลดรอบของตัวเอง ความเร็วที่ข้อต่อ ไม่ใช่ที่เพลามอเตอร์ คือตัวเลขที่ตรงกับงานวิจัยทางชีวกลศาสตร์ และในฝั่งไร้เฟรมจะทราบได้ก็ต่อเมื่อเลือกอัตราทดเรียบร้อยแล้ว
อ่านการเปรียบเทียบนี้อย่างเป็นธรรม
มีสามปริมาณที่ถูกอ้างถึงข้ามทั้งสองสถาปัตยกรรมราวกับว่าหมายถึงสิ่งเดียวกัน พวกมันไม่ได้หมายถึงสิ่งเดียวกัน และแต่ละตัวจะพลิกอันดับเมื่อแยกนิยามออกจากกัน
แรงบิดต่อกิโลกรัมคือสองปริมาณที่ต่างกัน
การหารแรงบิดพิกัดด้วยมวลให้ตัวเลขที่ดูเทียบกันได้ทั่วทั้งตาราง แต่เทียบกันไม่ได้จริง ในฝั่งมอเตอร์ของอัตราส่วน ค่าที่บันทึกไว้คือประมาณ 2.9 Nm/kg สำหรับ RO50 KV108 Lite, 3.2 Nm/kg สำหรับ RI50 KV100, 3.5 Nm/kg สำหรับ RI80 V2.0 KV75 และ 5.6 Nm/kg สำหรับ RO100 KV55 ในฝั่งเอาต์พุต เลขคณิตชุดเดียวกันให้ค่าพิกัดประมาณ 19 Nm/kg สำหรับ AKE60-8 KV80, 21 Nm/kg สำหรับ AKE80-8 KV30 และ 12 Nm/kg สำหรับ AK80-6 KV100 และเพิ่มเป็น 48, 53 และ 25 Nm/kg ตามลำดับเมื่อใช้แรงบิดสูงสุด ทั้งหมดนี้เป็นค่าที่คำนวณขึ้นในที่นี้โดยหารแรงบิดที่บันทึกด้วยมวลที่บันทึก สองกลุ่มต่างกันราวสี่ถึงหกเท่า และความต่างนั้นไม่สามารถใช้เป็นระยะเผื่อการออกแบบได้เลย มันคืออัตราทดที่เขียนออกมาในรูปความหนาแน่น
ความเร็วถูกวัดคนละฝั่งของชุดลดรอบ
ค่าความเร็วที่บันทึกไว้ยืนยันความไม่สมมาตรแบบเดียวกัน AKE60-8 KV80 หมุนที่ 180 rpm พิกัด และ 240 rpm ไม่มีโหลดที่เอาต์พุต ซึ่งคิดเป็นราว 1080 และ 1440 องศาต่อวินาที ส่วน AKE80-8 KV30 บันทึกไว้ที่ 150 และ 195 rpm หรือราว 900 และ 1170 องศาต่อวินาที AK80-6 KV100 ที่มีขั้น 6:1 เร็วกว่า บันทึกไว้ที่ 603 rpm พิกัด และ 800 rpm ไม่มีโหลด หรือราว 3620 และ 4800 องศาต่อวินาทีที่เอาต์พุต หน่วยไร้เฟรมบันทึกความเร็วมอเตอร์สูงกว่าหนึ่งอันดับ ขนาด RO100 KV55 หมุนที่ 2000 rpm พิกัด หรือราว 12000 องศาต่อวินาที แต่ความเร็วนั้นจะมาถึงข้อต่อก็ต่อเมื่อการออกแบบใช้การขับตรงหรือการลดรอบที่ตื้นมาก การแปลงทั้งหมดในที่นี้คูณ rpm ที่บันทึกด้วยหก และเป็นค่าที่ได้มาจากการคำนวณ ไม่ใช่ค่าที่เผยแพร่
กระแสเป็นเรื่องของขั้นกำลัง
กระแสพิกัดและกระแสสูงสุดถูกบันทึกไว้สำหรับทุกหน่วยในการเปรียบเทียบนี้ และมันไม่ได้อธิบายเฉพาะตัวมอเตอร์ AKE60-8 KV80 และ AKE80-8 KV30 ต่างก็บันทึก 4.8 A พิกัด และ 12 A สูงสุด ขณะที่ให้แรงบิดพิกัด 5 Nm และ 12 Nm ตามลำดับ ซึ่งเป็นผลของแรงดันบัสที่ต่างกัน ไม่ใช่ของขดลวด RO100 KV55 บันทึก 20 A พิกัด และ 62 A สูงสุด ค่ากระแสของชุดไร้เฟรมอ้างถึงขดลวด ส่วนชุดสาย ไดรฟ์ และการออกแบบทางความร้อนล้วนจัดหาโดยทีมวิศวกรรม งบกระแสจึงต้องสร้างขึ้นเอง ไม่ใช่ทราบได้ทันที ในกรณีที่มีบอร์ดไดรฟ์รวมมาด้วย อย่างในหน่วยปิดผนึก กระแสที่บันทึกไว้ก็เป็นข้อความเกี่ยวกับความสามารถของบอร์ดนั้นด้วย
สี่ชุดไร้เฟรมสำหรับข้อต่อสวมใส่
ช่วงไร้เฟรมครอบคลุม 20 g ถึง 710 g และสี่หน่วยในนั้นครอบคลุมกรณีสวมใส่ตั้งแต่ข้อต่อปลายทางถึงข้อต่อใกล้ลำตัว
RI50 KV100 และ RO50 KV108 Lite ปลายที่เบาและเร็ว
RI50 KV100 เป็น inrunner ที่ส่งมาสำหรับระบบ 24 V ถึง 48 V แรงบิดพิกัด 0.58 Nm และแรงบิดสูงสุด 1.67 Nm กำลังพิกัด 66 W หนัก 180.8 g ในตัวเรือน 54 mm ลึก 27 mm พร้อมความเร็วพิกัดที่บันทึกไว้ 1090 rpm ที่ 24 V ภาพรวมของมันระบุโครงกระดูกภายนอกไว้โดยตรง เคียงกับหุ่นยนต์สี่ขาและข้อต่อแขนหุ่นยนต์ เลขคณิตที่ทำให้มันน่าสนใจสำหรับข้อต่อคือสิ่งที่ตารางซ่อนไว้ ใส่ขั้น 8:1 แล้วแรงบิดพิกัดจะกลายเป็นราว 4.6 Nm ที่ราว 136 rpm ก่อนหักการสูญเสียในชุดลดรอบ ซึ่งใกล้กับเอาต์พุตของโมดูลปิดผนึก 260 g ที่อัตราทดเดียวกัน มอเตอร์เปล่าเบากว่าโมดูล ชุดลดรอบ ตลับลูกปืน encoder และไดรฟ์คือส่วนต่าง และทั้งหมดนั้นย้ายเข้ามาในโครงการ
บทนำจากผู้ผลิตเกี่ยวกับ RO50 Lite มอเตอร์ไร้เฟรมที่มุ่งเป้าไปที่หุ่นยนต์ร่วมงาน โครงกระดูกภายนอก และระบบอัตโนมัติความแม่นยำ ซึ่งเป็นกรณีที่ข้อต่อไม่สามารถแบกตัวเรือนปิดผนึกไว้รอบตัวได้
หน้าวิดีโอใน ToBMSรับชมบน YouTubeRO50 KV108 Lite อยู่ที่ปลายเบาสุดของเส้นทางเดียวกันที่ 105 g ในตัวเรือน 61.7 mm × 14.5 mm ด้วยแรงบิดพิกัด 0.3 Nm และแรงบิดสูงสุด 0.9 Nm บนบัส 24 V และกำลังพิกัด 66 W รายละเอียดสองอย่างสำคัญในงานสวมใส่ ตัวเรือน 61.7 mm ของมันหนาเพียง 14.5 mm และการอ้างถึงเพลากลวงขนาดใหญ่ในคำอธิบายของตัวมันเองชี้ไปที่การเดินสายผ่านแกนข้อต่อ ทั้งสองหน่วยไม่มีการป้อนกลับในตัวเอง ตัวแปร RO40 KV140 และ RO50 KV108 Lite ระบุชัดว่าส่งมาโดยไม่มี Hall sensor และบันทึกของ ToBMS ไม่มีฟิลด์ข้อกำหนด encoder เลย อุปกรณ์ป้อนกลับจึงเป็นการตัดสินใจในการออกแบบในฝั่งไร้เฟรม เช่นเดียวกับที่มันเป็นสมบัติตายตัวในฝั่งปิดผนึก
RI80 V2.0 KV75 ตรงกลางของช่วง inrunner
RI80 V2.0 KV75 ขยับขึ้นไปที่แรงบิดพิกัด 1.45 Nm และแรงบิดสูงสุด 4.1 Nm จากตัวเรือน 85 mm น้ำหนัก 411 g ด้วยกำลังพิกัด 172 W บนบัส 24/36/48 V ที่เลือกได้ และความเร็วพิกัด 1135 rpm ที่ 24 V ภาพรวมของมันระบุหุ่นยนต์ฮิวแมนนอยด์ โครงกระดูกภายนอก หุ่นยนต์สี่ขา และโมดูลข้อต่อขนาดหนัก บันทึกระบุกระแสสูงสุด 27.6 A และกระแสพิกัด 9.4 A พร้อมกำลังพิกัด 172 W ต่างจากหน่วยปิดผนึก ไม่มีค่ากำลังพิกัดที่หายไปในที่นี้ งบกำลังไฟต่อเนื่องจึงเริ่มต้นจากบันทึกได้อย่างน้อย
RO100 KV55 เมื่อข้อต่อกลายเป็นเรือนเอง
RO100 KV55 เป็นหน่วยที่ใหญ่ที่สุดในการเปรียบเทียบนี้ แรงบิดพิกัด 4 Nm และแรงบิดสูงสุด 12 Nm กำลังพิกัด 838 W ที่ 48 V หนัก 710 g ในตัวเรือน 113.5 mm × 36.2 mm 21 คู่ขั้ว พร้อมกระแสพิกัดและกระแสสูงสุดที่ 20 A และ 62 A มันเป็นภาพประกอบที่ชัดที่สุดของข้อแลกเปลี่ยนหลักในบทความนี้ ในฐานะข้อต่อขับตรง มันให้แรงบิด 4 Nm ต่อเนื่องโดยไม่มีการประกบเฟือง และจึงไม่มีแบ็คแลชจากการลดรอบเข้ามา และหมุนที่ 2000 rpm พิกัด หรือราว 12000 องศาต่อวินาที ซึ่งเป็นความเร็วเอาต์พุตที่มากกว่าหน่วยที่มีชุดเกียร์ใด ๆ ในตาราง ในทางกลับกัน มันหนัก 710 g เพื่อผลิตแรงบิดพิกัดที่น้อยกว่าโมดูลปิดผนึก 260 g เล็กน้อย และต้องใช้ชุดตลับลูกปืน encoder และไดรฟ์ที่โมดูลปิดผนึกมีอยู่แล้ว มันเป็นคำตอบที่ถูกต้องเมื่อข้อต่อต้องแข็งเกร็ง เร็ว และเงียบ และเป็นคำตอบที่ผิดเมื่อมวลที่แขนขาเป็นตัวนำ
สามแอคชูเอเตอร์แบบผสานรวม โดยหนึ่งตัวมีกรณีการติดตั้งจริงที่บันทึกไว้
ฝั่งปิดผนึกของการเปรียบเทียบนี้ครอบคลุมตำแหน่งข้อต่อเดียวกันด้วยงานผสานรวมเพียงเศษเสี้ยว ในราคาที่ต้องยอมรับโครงขนาด แบ็คแลช และการลดพิกัดทางความร้อนของผู้ผลิต
AKE60-8 KV80 โมดูลปิดผนึกที่เล็กที่สุดในการเปรียบเทียบนี้
AKE60-8 KV80 หนัก 260 g ในตัวเรือน 69 mm × 25 mm ให้แรงบิดพิกัด 5 Nm และแรงบิดสูงสุด 12.5 Nm ผ่านขั้น 8:1 บนบัส 24 V ที่ 180 rpm พิกัด และ 240 rpm ไม่มีโหลด พร้อม 4.8 A พิกัด และ 12 A สูงสุด และแบ็คแลชที่บันทึกไว้ 0.15 ภาพรวมของมันวางตำแหน่งไว้ที่ข้อต่อฮิวแมนนอยด์และข้อต่อโครงกระดูกภายนอกขนาดกะทัดรัด มีสองลักษณะที่แยกมันออกจากชุดไร้เฟรมที่มันเข้าแทนที่ที่ข้อต่อปลายทาง มันเป็นหน่วยเดียวในการเปรียบเทียบนี้ที่ใช้พิกัด 24 V เดียว และ 14 คู่ขั้วของมันต่างจาก 21 คู่ขั้วที่บันทึกไว้ในโมดูลที่ใหญ่กว่า ซึ่งเปลี่ยนข้อกำหนดการคอมมิวเทชัน การผสมมันกับหน่วยใกล้ลำตัวที่ 48 V หมายถึงระบบจ่ายไฟสองชุด
AK80-6 KV100 โมดูลในงานประกอบโครงกระดูกภายนอกที่มีบันทึกไว้
AK80-6 KV100 เป็นหน่วยเดียวในที่นี้ที่มีบันทึกการใช้งานจริงบนแพลตฟอร์มสวมใส่ มันใช้การลดรอบ 6:1 เพื่อไปถึงแรงบิดพิกัด 6 Nm และแรงบิดสูงสุด 12 Nm ด้วยกำลังพิกัด 340 W ที่ 48 V ที่ 603 rpm พิกัด และ 800 rpm ไม่มีโหลด พร้อม 9.7 A พิกัด และ 20 A สูงสุด หนัก 485 g ในตัวเรือน 98 mm × 38.5 mm และบันทึกแบ็คแลชไว้ 0.22 ภาพรวมของมันระบุโครงกระดูกภายนอกและหุ่นยนต์สี่ขา และผู้ผลิตได้เผยแพร่การสาธิตหน่วยนี้ขับเคลื่อนโครงกระดูกภายนอกขาส่วนล่างแบบสองข้างที่พัฒนาขึ้นที่ Georgia Institute of Technology สำหรับทีมที่กำลังชั่งน้ำหนักเส้นทางผสานรวม นั่นคือจุดข้อมูลที่ชุดไร้เฟรมในการเปรียบเทียบนี้เทียบไม่ได้ โมดูลนี้ถูกใช้งานในแอปพลิเคชันจริงแล้ว
การสาธิตความยาวสองนาทีของ AK80-6 KV100 ที่ขับเคลื่อนโครงกระดูกภายนอกขาส่วนล่างแบบสองข้างซึ่งสร้างที่ Georgia Tech ซึ่งเป็นสิ่งที่ใกล้เคียงที่สุดกับการสร้างอ้างอิงสำหรับเส้นทางผสานรวมในการเปรียบเทียบนี้
หน้าวิดีโอใน ToBMSรับชมบน YouTubeAKE80-8 KV30 เมื่อความต้องการคือแรงบิดสูงสุด 30 Nm
AKE80-8 KV30 ยกฝั่งปิดผนึกขึ้นไปที่แรงบิดพิกัด 12 Nm และแรงบิดสูงสุด 30 Nm จาก 570 g ในตัวเรือน 87 mm × 32 mm บนบัส 48 V ที่ 150 rpm พิกัด และ 195 rpm ไม่มีโหลด พร้อม 4.8 A พิกัด และ 12 A สูงสุด และแบ็คแลชที่บันทึกไว้ 0.15 เท่ากัน ภาพรวมของมันวางไว้ที่โครงกระดูกภายนอก หุ่นยนต์ฟื้นฟู และข้อต่อแบบขา และข้อกำหนดของมันเองอ้างถึงตัวเลขความหนาแน่นแรงบิดโดยตรง มันคือจุดที่เส้นทางผสานรวมเลิกเป็นตัวเลือกกะทัดรัด และเริ่มเป็นตัวเลือกที่ทรงพลัง ไม่มีสิ่งใดในครึ่งไร้เฟรมของตารางไปถึงแรงบิดสูงสุด 30 Nm ได้โดยไม่ใช้ชุดลดรอบ และมอเตอร์เปล่าที่ใหญ่ที่สุดที่นั่นผลิตแรงบิดสูงสุด 12 Nm จาก 710 g
แต่ละเส้นทางถูกใช้ที่ใดในที่สุด
เจ็ดหน่วยเดียวกันปรากฏข้ามหมวดงานสวมใส่หลายประเภท และการแบ่งระหว่างเส้นทางตามข้อต่อ ไม่ใช่ตามแพลตฟอร์ม
การช่วยเดินแบบมีกำลังและการแบกน้ำหนัก
อุปกรณ์ช่วยเหลือแบบสะโพก-เข่า-ข้อเท้าเป็นกรณีใช้งานหลักของโมดูลปิดผนึก และรูปแบบคือจากใกล้ลำตัวไปยังปลายทาง หน่วยที่แน่นที่สุดที่สะโพก หน่วยกลางที่เข่า และหน่วยที่เบาที่สุดที่ข้อเท้า เหตุผลคือต้นทุนเมตาบอลิกสะสมของมวลที่อยู่ปลายทาง ไม่ใช่ความต้องการแรงบิดของแต่ละข้อต่อแยกกัน แอคชูเอเตอร์โครงกระดูกภายนอก มักถูกเลือกจากปลายทางย้อนกลับมา ด้วยเหตุผลนี้เอง และชุดไร้เฟรมเข้ามาในภาพที่ข้อเท้าและเข่า ซึ่งแขนขาสามารถถูกกลึงให้แบก stator ได้ และเรขาคณิตของข้อต่อคุ้มค่าที่จะถือไว้เอง
แท่นฟื้นฟูในคลินิก
แท่นติดตั้งอยู่กับที่ย้ายแบตเตอรี่ออกจากตัวผู้สวมใส่ ซึ่งผ่อนทั้งข้อโต้แย้งเรื่องมวลและการตัดสินใจเรื่องแรงดันบัสในคราวเดียว สิ่งที่เหลือคือความราบรื่น ความเที่ยงตรงของแรง และว่าข้อต่อทำตัวอย่างไรกับผู้ป่วยที่อาจช่วยมันไม่ได้เลย เส้นทางไร้เฟรมเหมาะกับกรณีนี้เป็นอย่างดี เพราะ stator สามารถขันยึดเข้ากับโครงขนาดใหญ่ที่ลงกราวด์และทำหน้าที่เป็นตัวระบายความร้อนไปด้วย และเพราะการขับตรงเลี่ยงฮิสเทอรีซิสของแบ็คแลชที่ทำให้การประเมินแรงบิดซับซ้อน โมดูลปิดผนึกก็ปรากฏที่นี่เช่นกัน ภาพรวมของมันระบุการฟื้นฟูเคียงกับโครงกระดูกภายนอก และสาขา หุ่นยนต์ฟื้นฟู ที่กว้างกว่าครอบคลุมอุปกรณ์ที่เกี่ยวข้องอย่างใกล้ชิด
อินเทอร์เฟซแขนส่วนบนและมือ
การช่วยเหลือไหล่และข้อศอกทำให้ปัญหาการจัดวางที่ยากที่สุดในงานสวมใส่กระจุกตัวอยู่ที่เดียว ข้อต่อที่ต้องการความช่วยเหลืออยู่ใกล้ลำตัว และอะไรก็ตามที่ติดตั้งบนนั้นจะถูกต่อต้านทันที หน่วยไร้เฟรมที่ต่ำกว่า 100 g เป็นตัวเลือกที่ลงตัว และ RI30 KV260 ที่มีรู 17 mm ตอบโจทย์การเดินสายผ่านแกนไหล่โดยตรง ในกรณีที่อุปกรณ์ต้องการความช่วยเหลือครอบคลุมหลายองศาอิสระของร่างกายส่วนบน สาขา หุ่นยนต์ฮิวแมนนอยด์ ที่กว้างกว่าครอบคลุมคลาสข้อต่อเดียวกันในรูปแบบอื่น และการเลือก โมดูลข้อต่อ ขยายเส้นทางปิดผนึกให้ไกลออกไปอีก
รายการตรวจสอบการเลือก
เส้นทางมักถูกตรึงไว้ก่อนมอเตอร์มานานแล้ว เพราะเรขาคณิตของ ข้อต่อโครงกระดูกภายนอก และเส้นทางชุดสายรอบ ๆ มันถูกออกแบบโดยอิงคำตอบนั้น การตรวจสอบเหล่านี้ควรทำก่อนจุดตรึงนั้น
ตรึงข้อต่อก่อนมอเตอร์
- เขียนลงไปว่าอัตราทดเป็นตัวแปรการออกแบบหรือเป็นค่าที่กำหนดมา หากเป็นค่าที่กำหนดมา เส้นทางผสานรวมก็ตัดสินใจไปแล้ว หากเป็นตัวแปร ตัวเลขแรงบิดไร้เฟรมใด ๆ ก็ไม่มีความหมายจนกว่าจะมีอัตราทดผูกไว้
- กำหนดงบแบ็คแลชและสิ่งที่มันซื้อได้ การขับตรงไม่นำแบ็คแลชจากการประกบเฟืองเข้ามา ขั้นดาวเคราะห์ในช่วงนี้บันทึกไว้ 0.15 ถึง 0.22 และหน่วยของฟิลด์นั้นไม่สม่ำเสมอทั่วช่วงแอคชูเอเตอร์ที่กว้างกว่า โปรดยืนยันว่าเป็นลิปดาหรือองศา ที่แรงบิดเท่าใด กับผู้ผลิต
- ตรึงข้อกำหนดแรงบิดต่อเนื่องเทียบกับกรณีการยึดท่า ไม่ใช่กรณีชั่วขณะ และเทียบกับแรงบิดพิกัด ตลอดระยะเวลาที่ยึดไว้ทั้งหมด
อะไรที่ย้ายกลับเข้ามาอยู่ฝั่งทีม
- เขียนรายการทุกชิ้นส่วนที่ชุดไร้เฟรมไม่มี ทั้งชุดตลับลูกปืน encoder การประกอบเพลา เรือน เส้นทางความร้อน และไดรฟ์ แล้วตีราคาเวลาทางวิศวกรรม ไม่ใช่แค่ตัวชิ้นส่วน
- ตรวจพื้นผิวติดตั้งของ stator เทียบกับพิกัดทางความร้อน ค่าพิกัดบนเอกสารข้อมูลตั้งอยู่บนสมมติฐานเรื่องเส้นทางความร้อนที่การออกแบบต้องจัดหาให้จริง
- ตัดสินว่าใครรับผิดชอบความสมดุลของ rotor การปรับแนว encoder และพฤติกรรมของชุดประกอบที่อุณหภูมิต่าง ๆ แล้วเขียนลงในนิยามอินเทอร์เฟซ
ปิดช่องว่างของบันทึกกับผู้ผลิต
- AKE60-8 KV80 และ AKE80-8 KV30 ไม่บันทึกค่ากำลังพิกัดเลย งบกำลังไฟต่อเนื่องสำหรับโมดูลปิดผนึกจึงต้องมาจากเอกสารข้อมูล ส่วน AK80-6 KV100 มีบันทึกไว้ที่ 340 W
- ไม่มีมิติเพลา รู หรือเกลียวที่บันทึกไว้สำหรับซีรีส์ปิดผนึกในการเปรียบเทียบนี้ รูปแบบการขันสลักและแขนคานจึงสรุปจากบันทึกเพียงอย่างเดียวไม่ได้
- RI80 V2.0 KV75 บันทึกกระแสสูงสุด 27.6 A และกระแสพิกัด 9.4 A ช่วงเวลาภาระงานเบื้องหลังตัวเลขกระแสสูงสุดควรยืนยันกับข้อกำหนดของผู้ผลิตก่อนกำหนดขนาดขั้นกำลังจากค่านั้น
คำถามที่พบบ่อย
Qทำไมแอคชูเอเตอร์แบบผสานรวม 260 g จึงมีแรงบิดมากกว่ามอเตอร์ไร้เฟรม 710 g
เพราะตัวเลขสองตัวถูกวัดคนละฝั่งของชุดเกียร์ 4 Nm ของมอเตอร์ไร้เฟรมเป็นพิกัดที่เพลามอเตอร์ ส่วน 5 Nm ของโมดูลปิดผนึกเป็นพิกัดที่เพลาเอาต์พุตซึ่งวัดหลังขั้น 8:1 การใส่ขั้น 8:1 เดียวกันลงบนมอเตอร์ไร้เฟรมจะยกเอาต์พุตขึ้นเป็นราว 32 Nm ก่อนหักการสูญเสียในชุดลดรอบ ซึ่งสูงกว่า 5 Nm ของโมดูลปิดผนึก แต่ก็จะเพิ่มชุดลดรอบ ชุดตลับลูกปืน encoder และไดรฟ์ที่โมดูลปิดผนึกมีอยู่แล้ว ช่องว่างความหนาแน่นระหว่างราว 5.6 Nm/kg กับราว 19 Nm/kg คืออัตราทดที่เขียนออกมาเป็นการเปรียบเทียบ ไม่ใช่ระยะเผื่อ
Qเมื่อใดที่ชุดไร้เฟรมเป็นเส้นทางที่ดีกว่าสำหรับข้อต่อโครงกระดูกภายนอก
เมื่อข้อจำกัดที่ผูกมัดคือเรขาคณิต ความแข็งเกร็ง หรือเส้นทางผสานรวม ไม่ใช่แรงบิด การขับตรงตัดการประกบเฟืองออก และจึงตัดแบ็คแลชที่มันนำเข้ามาด้วย stator ที่ขันยึดเข้ากับลิงก์โลหะเปลี่ยนโครงสร้างแขนขาให้เป็นตัวระบายความร้อน เพลากลวงขนาดใหญ่ให้ชุดสายลอดผ่านแกนข้อต่อได้ และข้อต่อที่เรือนกับลิงก์เป็นชิ้นงานกลึงชิ้นเดียวกันก็สร้างรอบตัวเรือนปิดผนึกไม่ได้เลย ราคาที่จ่ายคือชุดตลับลูกปืน encoder ไดรฟ์ และการออกแบบทางความร้อนย้ายเข้ามาในทีมทั้งหมด
Qอัตราทดต่ำกว่าหมายถึงการขับย้อนกลับได้ดีกว่าเสมอหรือไม่
อัตราทดต่ำโดยทั่วไปทำให้ชุดส่งกำลังถูกขับจากฝั่งเอาต์พุตได้ง่ายกว่าอัตราทดสูง และขยายความเฉื่อยสะท้อนของ rotor ด้วยตัวคูณที่น้อยกว่า ซึ่งเป็นเหตุผลที่ขั้นอัตราทดต่ำยังคงปรากฏในงานสวมใส่บ่อยครั้ง แต่มันไม่ใช่เทอมเดียว แรงเสียดทานในชุดลดรอบ แรงลากของตลับลูกปืน และพฤติกรรมของไดรฟ์เมื่อไม่มีไฟ ล้วนมีผล และไม่มีข้อใดถูกบันทึกไว้สำหรับหน่วยในการเปรียบเทียบนี้ ข้อต่อไร้เฟรมแบบขับตรงตัดเทอมการลดรอบออกทั้งหมด แต่ยังเหลืออีกสามข้อ
Qหน่วยปิดผนึกบันทึกแบ็คแลชไว้เท่าใด
AKE60-8 KV80, AKE80-8 KV30 และ AKE90-8 KV35 บันทึกไว้ 0.15 ทั้งหมด AK80-6 KV100 บันทึก 0.22 และ AK70-10 KV100 บันทึก 0.2 ฟิลด์แบ็คแลชของ ToBMS ไม่ได้ถูกบันทึกด้วยหน่วยที่สม่ำเสมอทั่วช่วงแอคชูเอเตอร์ที่กว้างกว่า จึงควรถือค่าเหล่านี้เป็นค่าบ่งชี้ ไม่ใช่ค่าลิปดาที่ตรวจสอบยืนยันแล้ว โปรดยืนยันว่าผู้ผลิตรายงานเป็นลิปดาหรือองศา ที่แรงบิดเท่าใด และก่อนหรือหลังการรันเข้าที่
Qเส้นทางใดเหมาะกับโปรโตไทป์ชิ้นแรก
แอคชูเอเตอร์แบบผสานรวม ในกรณีส่วนใหญ่ มันตัดการออกแบบเชิงกล การเลือกตลับลูกปืน การติดตั้ง encoder และชุดไดรฟ์ออกจากตารางเวลา และมาถึงพร้อมข้อมูลทดสอบที่เผยแพร่ ชุดไร้เฟรมคุ้มกับงานที่เพิ่มขึ้นเมื่อเรขาคณิตของข้อต่อเป็นส่วนหนึ่งของสิ่งที่โครงการกำลังพยายามพิสูจน์ เมื่อแขนขาถูกกลึงอยู่แล้ว หรือเมื่อการออกแบบไปถึงจุดที่โครงขนาด แบ็คแลช หรือการลดพิกัดทางความร้อนของผู้ผลิตกลายเป็นข้อจำกัดที่ผูกมัด
Qอะไรที่อยู่ในเอกสารข้อมูลของผู้ผลิตสำหรับหน่วยเหล่านี้
สามเรื่องเป็นพิเศษ ไม่มีค่ากำลังพิกัดบันทึกไว้สำหรับโมดูล AKE การวางงบกำลังไฟต่อเนื่องจึงต้องมาจากเอกสารข้อมูล ไม่มีมิติเพลา รู หรือเกลียวที่บันทึกไว้สำหรับซีรีส์ปิดผนึก อินเทอร์เฟซเชิงกลจึงวาดจากบันทึกไม่ได้ และไม่มีข้อกำหนด encoder บันทึกไว้สำหรับชุดไร้เฟรมหรือซีรีส์ AKE ความละเอียดของการป้อนกลับ โปรโตคอล และตัวคูณ ควรยืนยันกับผู้ผลิตก่อนเลือกคอนโทรลเลอร์ ในจุดที่ค่าหนึ่งหายไป มันถูกระบุชื่อไว้ในเนื้อความแทนการเติมเข้าไป
แหล่งข้อมูลทางการ
CubeMars เผยแพร่หน้าข้อกำหนดสำหรับมอเตอร์และโมดูลแต่ละรุ่น และหน้าเหล่านั้น ไม่ใช่บทสรุปจากบุคคลที่สาม คือเอกสารอ้างอิงสำหรับพิกัดทางความร้อน รายละเอียดการป้อนกลับ แบบแปลนเชิงกล และเฟิร์มแวร์ปัจจุบัน หน้าผู้ผลิตสำหรับหน่วยที่กล่าวถึงในที่นี้คือ RI50 KV100 RI80 V2.0 KV75 และ RO100 KV55 ในฝั่งไร้เฟรม และ AKE60-8 KV80 AK80-6 KV100 และ AKE80-8 KV30 ในฝั่งปิดผนึก ในจุดที่บันทึกของ ToBMS เงียบ ได้แก่ กำลังพิกัด มิติอินเทอร์เฟซ ข้อกำหนดการป้อนกลับ และหน่วยของแบ็คแลช หน้าเหล่านั้นหรือเอกสารข้อมูลที่เกี่ยวข้องคือจุดที่ใช้ปิดช่องว่างนั้น
ไปต่อที่ไหน
หากต้องการก้าวจากการอ่านไปสู่รายการคัดเลือกสั้น ๆ เครื่องมือสามอย่างทำงานตามลำดับ ชุดไร้เฟรมอยู่ในหมวด มอเตอร์แรงบิดไร้เฟรม ส่วนหน่วยปิดผนึกอยู่ใน แอคชูเอเตอร์หุ่นยนต์ และ แอคชูเอเตอร์ QDD ตัวเลือกสามารถกรองตามแรงบิด แรงดัน และมวลได้ใน การเลือก และหน่วยที่เลือกไว้สามารถนำมาเทียบกันได้ใน เปรียบเทียบผลิตภัณฑ์
คู่มือ ToBMS สี่ฉบับแตกแขนงออกไปจากตรงนี้ มอเตอร์แรงบิดไร้เฟรม: การเลือกชุด stator และ rotor สำหรับข้อต่อหุ่นยนต์ ครอบคลุมช่วง stator และ rotor ทั้งหมด แอคชูเอเตอร์โครงกระดูกภายนอก: แอคชูเอเตอร์ QDD CubeMars สามรุ่นตั้งแต่ 260 g ถึง 1.4 kg พาเส้นทางอัตราทดต่ำแบบปิดผนึกผ่านสะโพก เข่า และข้อเท้า แอคชูเอเตอร์ QDD: สิ่งที่อัตราทด 8:1 มอบให้ อธิบายว่าขั้นลดรอบเองเปลี่ยนอะไร และ วิธีเลือกโมดูลข้อต่อ: แอคชูเอเตอร์ CubeMars ห้ารุ่นตั้งแต่ 190 g ถึง 1.4 kg ครอบคลุมตระกูลปิดผนึกที่กว้างกว่ารอบ ๆ หน่วยเหล่านี้ สำหรับการเปรียบเทียบที่เกินกว่าช่วงเดียว มอเตอร์ BLDC สำหรับหุ่นยนต์โครงกระดูกภายนอก รวบรวมรายการที่บันทึกไว้ทั่วทั้งช่วงผลิตภัณฑ์
เวอร์ชันสั้น ตัดสินก่อนว่าอัตราทดเป็นค่าที่กำหนดมาหรือเป็นตัวแปร เพราะคำตอบเดียวนี้เลือกเส้นทาง หากเป็นค่าที่กำหนดมา แอคชูเอเตอร์แบบผสานรวมตัดสินใจไปแล้ว และงานที่เหลือคือจัดแขนขาให้เข้ากับโครงขนาด แบ็คแลช และการลดพิกัดทางความร้อนของมัน หากเป็นตัวแปร ให้เทียบเฉพาะตัวเลขฝั่งมอเตอร์กับตัวเลขฝั่งมอเตอร์ เติมอัตราทดให้ทั้งสองฝั่งก่อนเทียบแรงบิด และนับชุดตลับลูกปืน encoder และไดรฟ์เป็นส่วนหนึ่งของต้นทุนตัวเลือกไร้เฟรม







