
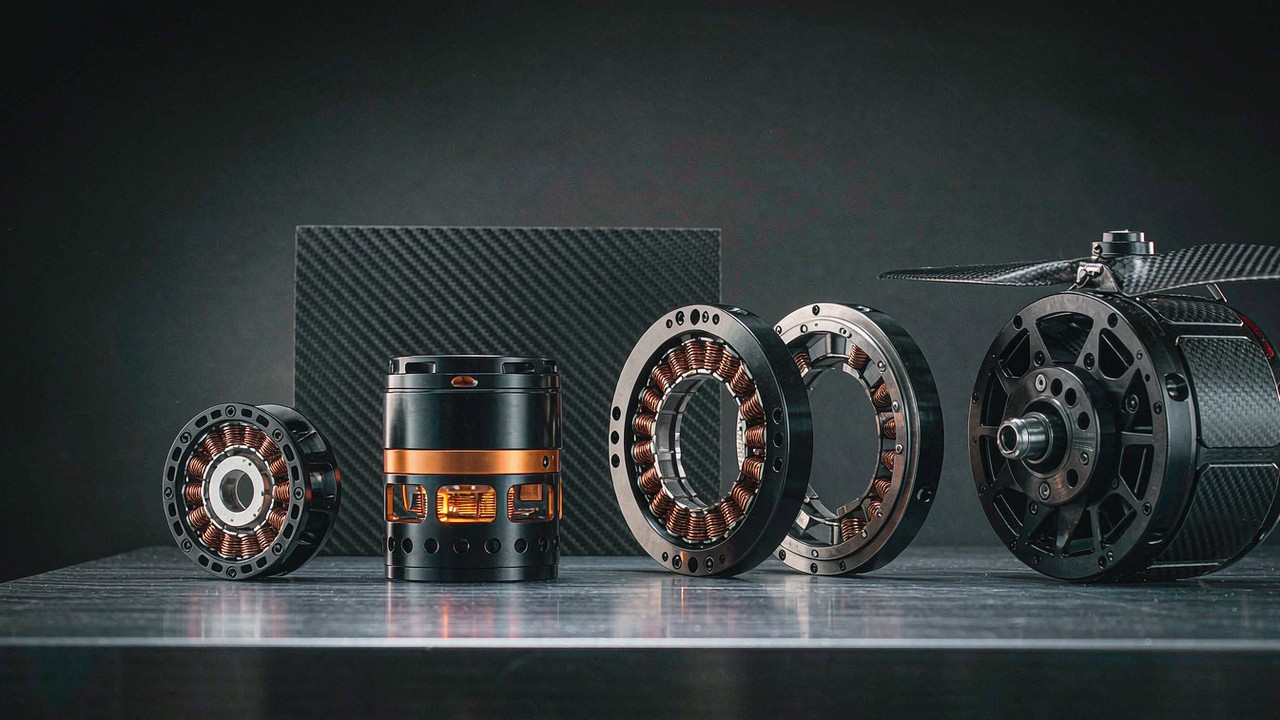
มอเตอร์ BLDC คือมอเตอร์ DC ไร้แปรงถ่าน ประกอบด้วยโรเตอร์แม่เหล็กถาวร สเตเตอร์ที่พันขดลวด และคอนโทรลเลอร์อิเล็กทรอนิกส์ที่ทำหน้าที่คอมมิวเทชันซึ่งเดิมเป็นหน้าที่ของแปรงถ่าน การแทนที่เพียงจุดนี้คือเหตุผลที่ มอเตอร์ BLDC เข้าไปอยู่ในข้อต่อหุ่นยนต์ โครงอากาศยานมัลติโรเตอร์ กิมบอลกล้อง และทรัสเตอร์ใต้น้ำในปัจจุบัน เพราะไม่มีแปรงถ่านให้สึกและไม่มีคอมมิวเทเตอร์ให้เกิดอาร์ก และแรงบิดที่เครื่องผลิตได้สามารถถูกกำหนดรูปในซอฟต์แวร์แทนที่จะต้องยอมรับเป็นเส้นโค้งตายตัว อีกทั้งยังเป็นเหตุผลที่คำว่า มอเตอร์ BLDC เลิกเป็นเพียงการตัดสินใจซื้อครั้งเดียว หลักการแม่เหล็กไฟฟ้าเดียวกันไปถึงตลาดในรูปของชุดสเตเตอร์และโรเตอร์แบบไร้เฟรม แอคชูเอเตอร์แบบรวมที่ปิดผนึก มอเตอร์ขับเคลื่อนแบบ outrunner มอเตอร์กิมบอลความเร็วต่ำ และทรัสเตอร์ที่ทนความลึก และแพ็กเกจเหล่านั้นถูกบันทึกไว้ในเจ็ดหมวดหมู่ผลิตภัณฑ์ซึ่งคอลัมน์ข้อกำหนดต่างกันพอ ๆ กับรูปทรงเชิงกล คู่มือนี้ครอบคลุมว่าเครื่องผลิตแรงบิดได้อย่างไร คอลัมน์ข้อกำหนดที่ตัดสินการเลือกสำหรับปี 2026-2027 การเปลี่ยนแปลงที่มองเห็นได้แล้วในสิ่งที่บันทึกเผยแพร่ ลำดับการเลือกห้าขั้นตอน และประเภทการใช้งานที่ดึงแต่ละแพ็กเกจเข้าสู่การทำงาน
ตัวเลขทุกตัวด้านล่างนำมาจากบันทึกสินค้าที่เกี่ยวข้อง ไม่ใช่การประมาณ ในจุดที่ค่าหนึ่งคำนวณจากค่าที่บันทึกไว้ ไม่ว่าจะเป็นอัตราส่วน ผลรวม หรือค่าที่อนุมานจากการเคมีของเซลล์ จะถูกระบุว่าเป็นค่าคำนวณ (derived) ณ จุดที่ปรากฏ ในจุดที่บันทึกไม่มีค่าใดเลย จะระบุชื่อช่องว่างนั้นแทนการเติมจากรุ่นข้างเคียง และหมวดหมู่ที่คอลัมน์หนึ่งหายไปโดยโครงสร้างจะถูกระบุไว้ เพราะการรู้ว่าคอลัมน์ใดขาดหายเป็นส่วนหนึ่งของการตัดสินใจ ลิงก์ของหมวดหมู่และการใช้งานนำไปสู่หน้าที่จัดกลุ่มรายการที่บันทึกไว้ตรงกัน ผลิตภัณฑ์ ถูกจัดเป็นเจ็ดหมวดหมู่ และเครื่องมือ การเลือก กับ เปรียบเทียบผลิตภัณฑ์ ทำงานจากคอลัมน์ที่บันทึกไว้ชุดเดียวกัน
คำตอบสั้น
คำถามแรกในการเลือกมอเตอร์ BLDCไม่ใช่ว่ามอเตอร์ตัวใดดีที่สุด แต่เป็นว่าเอาต์พุตต้องเป็นอะไร ข้อต่อถูกขอแรงบิดที่เพลา โครงอากาศยานถูกขอแรงขับจากใบพัด กล้องที่รักษาเสถียรภาพถูกขอความราบรื่นที่ความเร็วใกล้ศูนย์ และยานใต้น้ำถูกขอแรงขับที่ทนแรงดันได้ ความต้องการทั้งสี่ข้อนี้ตอบสนองด้วยเครื่องสี่แบบที่บรรจุต่างกัน และเมื่อตกลงรูปแบบเอาต์พุตได้แล้ว รายการคัดเลือกส่วนใหญ่ก็ถูกตัดสินไปแล้ว
ในจุดที่เอาต์พุตคือแรงบิดที่ข้อต่อ ตัวเลือกอยู่ในแอคชูเอเตอร์หุ่นยนต์ ซึ่งบันทึกมีแรงบิดพิกัดตั้งแต่ 1.3 Nm ถึง 74 Nm และอัตราทดตั้งแต่ 6:1 ถึง 64:1 หรืออยู่ในแอคชูเอเตอร์ QDD ซึ่งยูนิตที่บันทึกไว้ทั้งสามตัวใช้อัตราทด 8:1 เดียวกันและค่าแบ็คแลช 0.15 เดียวกัน แรงบิดพิกัดจึงเป็นตัวแปรจริงเพียงตัวเดียว ในจุดที่เครื่องต้องถูกสร้างเข้าไปในโครงสร้างที่มีอยู่แล้วแทนการขันยึดติด มอเตอร์แรงบิดไร้เฟรม ให้ชิ้นส่วนแม่เหล็กไฟฟ้าชุดเดียวกันโดยไม่มีเฮาส์ซิง ตั้งแต่ 20 g ถึง 710 g
ในจุดที่เอาต์พุตคือแรงขับ ทางเลือกแยกตามขนาด มอเตอร์ UAV บันทึกแรงขับตั้งแต่ 1220 g ถึง 101449 g บนบัสตั้งแต่ 3S ถึง 24S และมอเตอร์โดรนบันทึกแรงขับตั้งแต่ 351 g ถึง 9749 g บนบัสตั้งแต่ 2S ถึง 12S เส้นแบ่งระหว่างสองหมวดหมู่จึงถูกขีดด้วยมวลและจำนวนเซลล์ ไม่ใช่ด้วยแรงขับเพียงอย่างเดียว ในจุดที่เอาต์พุตคือการเล็งที่ราบรื่น มอเตอร์กิมบอล บันทึกแรงบิดพิกัดตั้งแต่ 0.08 Nm ถึง 3 Nm ที่ 12 V ถึง 24 V โดยไม่มีชุดเฟืองในเส้นทาง ในจุดที่เอาต์พุตต้องทนน้ำ ทรัสเตอร์ใต้น้ำ บันทึกแรงขับยึดสูงสุด 7 kgf ถึง 25 kgf ที่ระดับความลึก 30 m หรือ 350 m
มีข้อควรระวังสองข้อกำกับทั้งสี่กรณี ค่าสูงสุดเป็นข้อความช่วงสั้น ไม่ใช่ความสามารถต่อเนื่อง และไม่มีหมวดหมู่ใดในที่นี้เผยแพร่พิกัดกำลังหรือพิกัดแรงบิดแบบไม่จำกัดเวลา และค่าสูงสุดที่เผยแพร่เป็นเพดานที่ได้จากสภาวะทดสอบ ไม่ใช่จุดทำงาน การออกแบบที่อยู่ใกล้ขอบของตัวเองจึงต้องปิดช่องว่างจากข้อมูลทดสอบของผู้ผลิต ไม่ใช่จากตัวเลขพาดหัว
มอเตอร์ BLDC คืออะไรและทำงานอย่างไร
ตัวเครื่องเองเรียบง่าย และพฤติกรรมเกือบทั้งหมดของมอเตอร์ไร้แปรงถ่านเป็นผลสืบเนื่องจากผลลัพธ์หนึ่งข้อของการเอาแปรงถ่านออก นั่นคือกระแสต้องถูกสลับโดยบางสิ่งภายนอกมอเตอร์ และสิ่งนั้นต้องรู้ว่าโรเตอร์กำลังทำอะไรอยู่
โรเตอร์ตามสนามที่คอนโทรลเลอร์สร้างขึ้น
สเตเตอร์มีขดลวดที่พันเรียงเป็นเฟส และคอนโทรลเลอร์จ่ายไฟให้เฟสเหล่านั้นตามลำดับ แต่ละขั้นของการจ่ายไฟสร้างสนามแม่เหล็กที่ชี้ไปในทิศทางหนึ่ง และโรเตอร์แม่เหล็กถาวรหมุนไปจัดแนวกับสนามนั้น การเลื่อนลำดับไปข้างหน้าทำให้สนามหมุน และโรเตอร์ตามอย่างต่อเนื่อง การควบคุมมอเตอร์ทั้งหมดจึงเป็นคำถามว่าเมื่อไรควรสลับและควรดันกระแสมากเท่าใด และทั้งสองอย่างถูกกำหนดในอิเล็กทรอนิกส์ ไม่ใช่ในตัวเครื่อง นี่คือเหตุผลเชิงโครงสร้างที่เส้นโค้งแรงบิดของมอเตอร์ไร้แปรงถ่านสามารถถูกกำหนดรูปในซอฟต์แวร์ได้ คอนโทรลเลอร์ไม่ใช่คอมมิวเทเตอร์ตายตัว แต่เป็นผู้มีส่วนร่วมที่ทำงานอยู่ และคุณภาพของการสลับเป็นตัวตัดสินว่าเอาต์พุตจะราบรื่นเพียงใดและความร้อนของขดลวดจะถูกเปลี่ยนเป็นงานที่มีประโยชน์มากเท่าใด
คอนโทรลเลอร์ต้องรู้ว่าโรเตอร์อยู่ที่ใด
การสลับเฟสในจังหวะที่ผิดผลิตแรงบิดในทิศทางที่ผิด คอนโทรลเลอร์จึงต้องรู้ตำแหน่งของโรเตอร์ มีสองแนวทางที่ใช้กันทั่วไป และความต่างปรากฏออกมาในชื่อผลิตภัณฑ์ มอเตอร์ที่ติดตั้งเซ็นเซอร์ Hall รายงานตำแหน่งโดยตรงและสามารถสร้างแรงบิดได้ตั้งแต่หยุดนิ่ง ซึ่งสำคัญในจุดที่โหลดต้องถูกยึดไว้หรือต้องเริ่มต้นภายใต้แรงโน้มถ่วง มอเตอร์ที่ไม่มีเซ็นเซอร์เหล่านั้นอนุมานตำแหน่งจากแรงดันย้อนกลับ (back-EMF) ที่โรเตอร์ซึ่งหมุนอยู่ผลิตขึ้น ซึ่งเรียบง่ายกว่าและทำงานได้ดีเมื่อเพลาหมุนอยู่ แต่ไม่มีอะไรให้อ่านเมื่อเพลาหยุด ความต่างนี้ถูกบันทึกไว้ ไม่ได้เป็นเพียงนัยที่ต้องอนุมาน CubeMars RO40 KV140 Lite และ RO50 KV108 Lite ถูกตั้งชื่อโดยไม่มีเซ็นเซอร์ Hall ขณะที่ RO60 KV115, RO80 KV105 และ RO100 KV55 Standards ถูกตั้งชื่อโดยมีเซ็นเซอร์ Hall ทางเลือกจึงมองเห็นได้ก่อนเปิดคอลัมน์ข้อกำหนด
ในจุดที่ไดรเวอร์ถูกสร้างเข้าไปในผลิตภัณฑ์แทนที่จะปล่อยให้ผู้ผสานรวมจัดหา บันทึกยังระบุวิธีควบคุมด้วย วิธีควบคุมแบบ field-oriented control (FOC) ถูกบันทึกไว้บนมอเตอร์ไร้เฟรมที่พาไดรเวอร์มา บนแอคชูเอเตอร์หุ่นยนต์ บนมอเตอร์กิมบอล และบนแอคชูเอเตอร์ QDD ทั้งสามตัว รวม 31 รายการในชุดภาษาอังกฤษ เรื่องนี้น่าสังเกตเพราะทำให้วิธีควบคุมเป็นข้อเท็จจริงของผลิตภัณฑ์ ไม่ใช่สมมติฐานของงานผสานรวม
inrunner และ outrunner คือเครื่องเดียวกันที่ย้ายตำแหน่งแม่เหล็ก
การจัดวางเชิงกลสองแบบต่างกันเพียงตำแหน่งของมวลที่หมุน ในมอเตอร์ inrunner แม่เหล็กหมุนอยู่ภายในสเตเตอร์ที่หยุดนิ่ง ซึ่งเหมาะกับเส้นผ่านศูนย์กลางเล็กและความเร็วสูง ซีรีส์ RI ของ CubeMars ถูกสร้างแบบนี้ และชื่อผลิตภัณฑ์ก็บอกไว้ RI50 KV100, RI60 KV120, RI70 KV95, RI80 V2.0 KV75 และ RI100 KV105 ล้วนถูกบันทึกเป็นมอเตอร์แรงบิดไร้เฟรมแบบ inrunner ในมอเตอร์ outrunner แม่เหล็กถูกพาไว้ในเบลล์ที่หมุนอยู่ภายนอกสเตเตอร์ ซึ่งให้รัศมีแรงบิดที่ใหญ่กว่าด้วยมวลเท่ากัน และเหมาะกับใบพัดที่หมุนช้าและดึงหนัก ฝั่ง UAV และโดรนทั้งหมดของเว็บไซต์ถูกสร้างแบบนี้ ซีรีส์ RO ภายในหมวดไร้เฟรมเป็นคู่ตรงข้ามแบบโรเตอร์นอกของซีรีส์ RI การจัดวางทั้งสองแบบจึงมีอยู่ในหมวดเดียวและเทียบกันได้โดยตรง
การเอาแปรงถ่านออกไปย้ายภาระไปที่ใด
มอเตอร์มีแปรงถ่านสึกที่คอมมิวเทเตอร์และแปรงถ่าน และการสึกนั้นคือรายการบำรุงรักษา มอเตอร์ไร้แปรงถ่านย้ายภาระที่เทียบเท่ากันเข้าไปในไดรเวอร์ อิเล็กทรอนิกส์รับหน้าที่สลับกระแส การตั้งเวลาต้องถูกต้องตลอดช่วงความเร็ว และมอเตอร์ไม่สามารถทำงานได้เลยหากไม่มีอิเล็กทรอนิกส์นั้น สำหรับการเลือก สิ่งนี้เปลี่ยนว่าต้องระบุข้อกำหนดอะไรบ้าง มอเตอร์มีแปรงถ่านเลือกได้จากแรงบิดและแรงดันเพียงอย่างเดียว ส่วนมอเตอร์ไร้แปรงถ่านนำไดรเวอร์ วิธีควบคุม การจัดวางระบบป้อนกลับ และขีดจำกัดทางความร้อนเข้ามาในการตัดสินใจเดียวกัน และในจุดที่ไดรเวอร์ถูกรวมเข้าไปในผลิตภัณฑ์ รายการเหล่านั้นกลายเป็นคอลัมน์ในบันทึก แทนที่จะเป็นสมมติฐานในบันทึกการออกแบบ
ข้อกำหนดสำคัญของมอเตอร์ BLDC ที่ตัดสินการเลือก
ค่าหกกลุ่มรับน้ำหนักเกือบทั้งหมดของการเลือกมอเตอร์ BLDC และค่าเหล่านี้ไม่ได้ทำตัวเหมือนกันในทุกหมวดหมู่ สามกลุ่มถูกเผยแพร่เกือบทุกที่ อีกสามกลุ่มถูกเผยแพร่แบบเลือกสรร และการที่กลุ่มใดหายไปเป็นตัวกำหนดว่าอะไรเทียบกันได้บ้างเลย
KV ซึ่งกำหนดความเร็วที่บัสหนึ่ง ๆ จะให้ได้
KV คือความเร็วไม่มีโหลดที่เครื่องทำได้ต่อโวลต์ของแรงดันบัสที่จ่ายให้ KV จึงอธิบายขดลวด ไม่ใช่อธิบายคุณภาพ ทั่วทั้งเว็บไซต์ค่าอยู่ในช่วงกว้างด้วยเหตุผลนั้นเอง 55 ถึง 600 บนมอเตอร์ไร้เฟรม 41 ถึง 170 บนแอคชูเอเตอร์หุ่นยนต์ 29 ถึง 700 บนมอเตอร์ UAV 180 ถึง 2150 บนมอเตอร์โดรน 9.3 ถึง 255 บนมอเตอร์กิมบอล และ 30 ถึง 80 บนแอคชูเอเตอร์ QDD รูปแบบในตัวเลขเหล่านั้นคือส่วนที่มีประโยชน์ ค่า KV ต่ำอยู่คู่กับงานที่ใหญ่ หมุนช้า และแรงบิดสูง ส่วนค่าสูงอยู่คู่กับใบพัดเล็กที่หมุนเร็ว การเทียบมอเตอร์สองตัวด้วย KV เพียงอย่างเดียวจึงเป็นการเทียบคำตอบสองข้อของคำถามที่ต่างกัน มีหมวดหมู่หนึ่งที่คอลัมน์นี้ไม่มีอยู่เลย ไม่มีทรัสเตอร์ใต้น้ำตัวใดมีค่า KV เพราะผลิตภัณฑ์เหล่านั้นถูกกำหนดสเปกด้วยแรงขับและความลึก ไม่ใช่ด้วยความเร็วเพลา
แรงบิดพิกัดและแรงบิดสูงสุดคือคำสัญญาสองแบบที่ต่างกัน
แรงบิดพิกัดคือสิ่งที่เครื่องรับไว้ได้ภายในขีดจำกัดทางความร้อนของตน และแรงบิดสูงสุดคือสิ่งที่เครื่องผลิตได้ในช่วงสั้น ทั้งสองห่างกันมากในทุกที่ที่มีชุดเฟืองอยู่ ซึ่งเป็นจุดที่ความต่างนี้มีค่า แอคชูเอเตอร์หุ่นยนต์บันทึกแรงบิดพิกัดตั้งแต่ 1.3 Nm ถึง 74 Nm เทียบกับแรงบิดสูงสุดตั้งแต่ 4.1 Nm ถึง 222 Nm แอคชูเอเตอร์ QDD บันทึก 5 Nm ถึง 55 Nm พิกัด เทียบกับ 12.5 Nm ถึง 170 Nm สูงสุด มอเตอร์กิมบอลบันทึก 0.08 Nm ถึง 3 Nm พิกัด เทียบกับ 0.28 Nm ถึง 7.7 Nm สูงสุด ในทุกคู่ดังกล่าว ค่าสูงสุดเป็นตัวเลขที่มากกว่าและเป็นตัวเลขที่พาดหัวมักยกมา ซึ่งเป็นเหตุผลที่มันเป็นตัวเลขที่งานต่อเนื่องสร้างขึ้นไม่ได้เช่นกัน ในจุดที่รอบการทำงานยึดโหลดไว้นานเป็นนาทีแทนที่จะเป็นชั่วขณะ ค่าพิกัดคือค่าที่อธิบายเครื่อง
ความหนาแน่นแรงบิด และมวลที่ใช้หาร
ความหนาแน่นแรงบิดเป็นค่าคำนวณ คือแรงบิดหารด้วยมวล และไม่มีความหมายเลยหากไม่ระบุทั้งค่าแรงบิดและหน่วยกำกับ ค่าสูงสุดที่หารด้วยมวลซึ่งไม่รวมสายให้ตัวเลขที่ไม่มีรอบการทำงานต่อเนื่องใดวางแผนตามได้ ช่วงมวลภายในหมวดเดียวก็กว้างพอที่ความแตกต่างนี้จะไม่ใช่เรื่องทางทฤษฎี มอเตอร์ไร้เฟรมมีมวลตั้งแต่ 20 g ถึง 710 g แอคชูเอเตอร์หุ่นยนต์ตั้งแต่ 190 g ถึง 1396 g และแอคชูเอเตอร์ QDD ตั้งแต่ 260 g ถึง 1400 g และภายในช่วงกว้างนั้น การออกแบบที่ต้องการมวลต่ำสุดที่ปลายสุดของแขนขาคิดคนละแบบกับการออกแบบที่ต้องการแรงบิดสูงสุดที่ฐานซึ่งยึดติดอยู่ คอลัมน์มวลยังมีธรรมเนียมปฏิบัติที่ควรรู้ ในจุดที่ผู้ผลิตระบุมวลโดยไม่รวมสาย บันทึกจะแยกสองค่านี้ออกจากกัน มอเตอร์ UAV สี่ตัวมีทั้งสองค่า และช่องว่างนั้นมีจริง MN3110 KV470 ถูกบันทึกที่ 98 g เมื่อรวมสายและ 80 g เมื่อไม่รวม MN3510 KV360 ที่ 117 g และ 97 g, MN4014 KV400 ที่ 171 g และ 150 g และ U5 KV400 ที่ 195 g และ 156 g การอ่านคอลัมน์ผิดตัวเลื่อนงบมวลได้ถึง 20 เปอร์เซ็นต์บนยูนิตเหล่านั้น
แรงดันบัส กระแส และความต้านทานขดลวด
แรงดันบัสกำหนดเพดานของช่วงความเร็วและยังกำหนดรายการตัวเลือกด้วย เพราะมอเตอร์ที่พันและให้พิกัดสำหรับจำนวนเซลล์คงที่หนึ่งค่าไม่สามารถย้ายไปใช้แพ็กอื่นได้โดยไม่เปลี่ยนจุดทำงาน เว็บไซต์บันทึกบัสในสองธรรมเนียมปฏิบัติซึ่งใช้แทนกันไม่ได้ คือเป็นจำนวนเซลล์สำหรับหมวดขับเคลื่อน โดยมอเตอร์ UAV ครอบคลุม 3S ถึง 24S และมอเตอร์โดรน 2S ถึง 12S และเป็นแรงดันสำหรับที่เหลือ โดยมอเตอร์ไร้เฟรมบันทึก 16 V ถึง 48 V แอคชูเอเตอร์หุ่นยนต์และแอคชูเอเตอร์ QDD 24 V ถึง 48 V มอเตอร์กิมบอล 12 V ถึง 24 V และทรัสเตอร์ 36 V ถึง 48 V จำนวนเซลล์คือจำนวนของเซลล์ที่ต่ออนุกรม ไม่ใช่แรงดัน และ 24S แปลงเป็นประมาณ 88.8 V ได้ก็เฉพาะตามธรรมเนียม 3.7 V ต่อเซลล์เท่านั้น ซึ่งเป็นค่าคำนวณ และเป็นธรรมเนียมปฏิบัติ ไม่ใช่ข้อกำหนดของมอเตอร์
กระแสคือสิ่งที่ตัวนำรับรู้ จึงเป็นตัวเลขที่ใช้กำหนดขนาดสาย ตัวเชื่อมต่อ และไดรเวอร์ มอเตอร์ UAV บันทึกกระแสสูงสุดตั้งแต่ 16 A ถึง 210 A มอเตอร์โดรน 23 A ถึง 75 A และแอคชูเอเตอร์หุ่นยนต์ 5 A ถึง 32 A แต่ความครบถ้วนของคอลัมน์นี้ต่างกันมาก มอเตอร์ UAV ทุกตัวบันทึกความต้านทานขดลวด ตั้งแต่ 17 mΩ ถึง 194 mΩ ทั่วทั้งหมวด ขณะที่มีเพียงครึ่งเดียวที่บันทึกกระแสสูงสุดเลย ซึ่งหมายความว่าการสูญเสียในทองแดงที่กระแสหนึ่ง ๆ ประเมินได้สำหรับยูนิตที่ไม่ได้เผยแพร่พิกัดกระแส นี่เป็นการเปรียบเทียบที่ต้องทำอย่างระมัดระวังและปิดให้ครบจากบันทึกเพียงอย่างเดียวไม่ได้
ความละเอียดของระบบป้อนกลับ อัตราทด และแบ็คแลช
คอลัมน์ทั้งสามนี้มีอยู่เฉพาะที่ที่มีบางอย่างให้วัดหรือมีบางอย่างให้ลดรอบ จึงปรากฏในหมวดแอคชูเอเตอร์และหายไปจากหมวดขับเคลื่อน อัตราทดถูกบันทึกตั้งแต่ 6:1 ถึง 64:1 บนแอคชูเอเตอร์หุ่นยนต์ และที่ 8:1 คงที่บนยูนิต QDD ทั้งสามตัว และอัตราทดเป็นปัจจัยที่มีอิทธิพลมากที่สุดเพียงตัวเดียวต่อพฤติกรรมของข้อต่อ อัตราทดสูงซื้อแรงบิดและเสียความโปร่งใส อัตราทดต่ำทำให้ข้อต่อถูกดันกลับได้ง่ายและเรียกร้องกระแสจากมอเตอร์มากขึ้น แบ็คแลชถูกบันทึกอยู่ระหว่าง 0.15 และ 0.55 บนแอคชูเอเตอร์ และที่ 0.15 บนยูนิต QDD ในหน่วยที่ตัวกรองของเว็บไซต์เองนำเสนอเป็น องศา และเป็นคอลัมน์ที่ตัดสินว่าข้อต่อยึดตำแหน่งได้แม่นยำหรือไม่ ความละเอียดของระบบป้อนกลับถูกระบุในคำอธิบายผลิตภัณฑ์มากกว่าในคอลัมน์ตัวเลข และมันต่างกันระหว่างรุ่นที่ดูคล้ายกัน AK70-10 KV100 ถูกอธิบายว่าจับคู่ขั้น 10:1 กับ encoder แม่เหล็ก 14-bit ตัวเดียว AKA10-9 KV60 กับ encoder แม่เหล็ก 16-bit ตัวเดียว ขณะที่ AK10-9 V2.0 และ V3.0 และ AK70-9 V3.0 ถูกอธิบายว่ามี encoder คู่ ชื่อคล้ายกัน แต่การจัดวางระบบป้อนกลับต่างกัน นี่จึงเป็นคอลัมน์ที่ต้องอ่านเป็นรายรุ่น ไม่ใช่เป็นรายตระกูล
หน้าต่างรอบการทำงานคือคอลัมน์ ไม่ใช่เชิงอรรถ
ค่ากำลังมีประโยชน์ก็ต่อเมื่อมีหน้าต่างที่วัดค่ามานั้นกำกับอยู่ หมวดขับเคลื่อนบันทึกไว้แบบนั้นพอดี มอเตอร์ UAV 12 จาก 14 ตัว และมอเตอร์โดรน 10 จาก 14 ตัว มีค่ากำลังสูงสุดที่ระบุในช่วง 180 s และค่าอยู่ตั้งแต่ 380 W ถึง 8580 W ในฝั่ง UAV และตั้งแต่ 250 W ถึง 2100 W ในฝั่งโดรน โดยมีชุดที่เล็กกว่าที่มีกระแสต่อเนื่องสูงสุดในช่วงเดียวกัน หมวดแอคชูเอเตอร์และหมวดรักษาเสถียรภาพไม่บันทึกค่ากำลังเลย เมื่ออ่านร่วมกัน ข้อเท็จจริงสองข้อนี้บอกสิ่งที่พาดหัวบอกไม่ได้ ค่า 180 s เป็นข้อความทางความร้อนเกี่ยวกับการทดสอบ ไม่ใช่พิกัด และในจุดที่ไม่มีการเผยแพร่ค่าใดเลย พฤติกรรมต่อเนื่องของเครื่องก็ไม่ได้ถูกบันทึกไว้ในบันทึกเลย การเลือกที่ต้องการจุดทำงานต่อเนื่องต้องได้ค่านั้นจากผู้ผลิต ไม่ใช่สรุปจากค่าสูงสุด
นวัตกรรมด้านเทคโนโลยีแอคชูเอเตอร์ BLDC ปี 2026-2027
วิธีที่มีประโยชน์ที่สุดในการอ่านสถานะปัจจุบันของเทคโนโลยีคือการดูว่าบันทึกเริ่มเผยแพร่อะไร การเปลี่ยนแปลงสามอย่างมองเห็นได้ในตัวคอลัมน์เอง และเป็นการเปลี่ยนแปลงในสิ่งที่ผู้ซื้อระบุสเปกได้ ไม่ใช่ในแม่เหล็กไฟฟ้า
อิเล็กทรอนิกส์ขับเคลื่อนย้ายเข้าไปในแอคชูเอเตอร์
การเปลี่ยนแปลงที่ชัดที่สุดคือไดรเวอร์เลิกเป็นการตัดสินใจแยกต่างหาก ในจุดที่ผลิตภัณฑ์รวมไดรเวอร์มา บันทึกระบุวิธีควบคุมในปัจจุบัน field-oriented control ถูกบันทึกบนแอคชูเอเตอร์ QDD ทั้งสามตัว บนแอคชูเอเตอร์หุ่นยนต์ 14 จาก 18 ตัว บนมอเตอร์กิมบอล 7 จาก 8 ตัว และบนมอเตอร์ไร้เฟรม 7 จาก 12 ตัว ส่วนยูนิตไร้เฟรมที่เหลือเป็นชุดสเตเตอร์และโรเตอร์ที่ปล่อยไดรเวอร์ให้ผู้ผสานรวม นี่เป็นการแยกฝั่งในตลาดจริง ๆ ไม่ใช่รายละเอียด ยูนิตปิดผนึกที่มีไดรเวอร์อยู่ข้างในเลือกได้จากแรงบิด บัส และอินเทอร์เฟซ ขณะที่ชุดต้องถูกจับคู่กับไดรเวอร์ที่ผู้ผสานรวมจัดหา และทั้งสองมาพร้อมรูปแบบความเสียหายที่ต่างกัน ผลในทางปฏิบัติสำหรับปี 2026-2027 คือวิธีควบคุมควรอยู่ในรายการคัดเลือกเคียงข้างแรงบิด เพราะผลิตภัณฑ์สองตัวที่มีแรงบิดเท่ากันและอัตราทดเท่ากันอาจใช้แทนกันไม่ได้เมื่อมีไดรเวอร์เข้ามาเกี่ยวข้อง
ความละเอียดของระบบป้อนกลับกลายเป็นข้อเท็จจริงการเลือกที่เผยแพร่
ไม่กี่ปีก่อน ระบบป้อนกลับเป็นรายละเอียดระดับระบบ ในบันทึกปัจจุบันมันเป็นข้อเท็จจริงระดับผลิตภัณฑ์ ถูกอ้างถึงในระดับเดียวกับแรงบิด encoder แม่เหล็ก 14-bit ตัวเดียวบนแอคชูเอเตอร์หนึ่งตัว encoder แม่เหล็ก 16-bit ตัวเดียวบนอีกตัว และ encoder คู่บนตัวที่สาม ทั้งหมดอยู่ในตระกูลตามชื่อเดียวกันและอยู่ในช่วงอัตราทดเดียวกัน สิ่งที่ได้มาคือข้อต่อที่ตำแหน่งสามารถถูกสั่งและตรวจยืนยันได้ละเอียดขึ้น ซึ่งเป็นสิ่งที่ทำให้การควบคุมแรงและการปฏิสัมพันธ์แบบยืดหยุ่นเป็นไปได้เลย สิ่งที่ต้องแลกคือจำนวนและความละเอียดต้องอ่านเป็นรายรุ่น ชื่อตระกูลไม่ใช่คำสัญญาเกี่ยวกับระบบป้อนกลับ และ AK70-10 KV100, AKA10-9 KV60, AK10-9 V2.0 และ AK70-9 V3.0 ระหว่างกันก็ครอบคลุมการจัดวางทั้งสามแบบ
บัสเพิ่มขึ้นขณะที่อัตราทดลดลง
ทิศทางการเคลื่อนที่สองทางมองเห็นได้พร้อมกัน ทางฝั่งขับเคลื่อน บัสขยับขึ้น ภายในหมวด UAV หน้าต่างที่บันทึกไว้ไปถึง 24S บนยูนิตหนัก ขณะที่หมวดเดียวกันยังมีมอเตอร์ที่สร้างสำหรับโครงอากาศยาน 3S ถึง 6S และจำนวนเซลล์ที่สูงกว่าอนุญาตให้ใช้กระแสต่ำลงเพื่อกำลังเท่าเดิม ซึ่งลดการสูญเสียในทองแดงที่ต้องระบายออกจากมอเตอร์หนัก นั่นคือเหตุผลที่คอลัมน์ที่กลายมาเป็นสิ่งที่ควรอ่านควบคู่กันคือความต้านทานขดลวด ซึ่งเผยแพร่สำหรับมอเตอร์ UAV ทุกตัวในหมวด ทางฝั่งแอคชูเอเตอร์ อัตราทดขยับลง ยูนิต QDD ทั้งสามตัวอยู่ที่ 8:1 พร้อมค่าแบ็คแลช 0.15 เทียบกับหมวดแอคชูเอเตอร์หุ่นยนต์ที่ยังครอบคลุม 6:1 ถึง 64:1 อัตราทดต่ำลงที่แรงบิดเอาต์พุตเท่าเดิมหมายถึงมอเตอร์ที่ใหญ่และหนักกว่าและกินกระแสมากกว่า และสิ่งที่แลกมาคือความโปร่งใส ข้อต่อที่ถูกสภาพแวดล้อมดันได้ แทนที่จะเป็นฝ่ายดันเพียงอย่างเดียว การเคลื่อนไหวทั้งสองทางชี้ไปทางเดียวกัน คือกระแสมากขึ้น การออกแบบทางความร้อนมากขึ้น และความแม่นยำมากขึ้นในค่าที่อธิบายว่าเครื่องกำลังทำอะไรจริง ๆ
สิ่งที่บันทึกยังไม่เผยแพร่
คู่ที่ซื่อตรงของการเปลี่ยนแปลงสามข้อนั้นคือสิ่งที่ยังไม่ถูกระบุ เพราะการเลือกสำหรับปี 2026-2027 ที่สันนิษฐานว่าค่าเหล่านั้นมีอยู่จะผิด ไม่มีหมวดหมู่ใดเผยแพร่พิกัดต่อเนื่องแบบไม่จำกัด ไม่มีหมวดหมู่ใดเผยแพร่แผนที่ประสิทธิภาพ การเปรียบเทียบประสิทธิภาพตลอดช่วงการทำงานจึงทำจากบันทึกไม่ได้ ทำได้เฉพาะที่จุดเดียวซึ่งบังเอิญมีค่าที่ทดสอบไว้อยู่ ทรัสเตอร์ไม่บันทึก KV และไม่บันทึกคอลัมน์แรงบิดเลย หมวดนั้นจึงเทียบกันได้เฉพาะเรื่องแรงขับ ความลึก บัส และมวล มอเตอร์ UAV บันทึกความต้านทานครบทุกตัวแต่บันทึกกระแสสูงสุดเพียงครึ่งเดียว การเปรียบเทียบการสูญเสียในทองแดงข้ามรายการคัดเลือกจึงมักไม่ครบ และในจุดที่ผู้ผลิตระบุแรงขับเป็นขอบล่างแทนที่จะเป็นค่า ทรัสเตอร์ SW7, SW12 และ SW17 ถูกบันทึกว่าให้อย่างน้อย 7, 12 และ 17 kgf บันทึกก็เก็บรายละเอียดนั้นไว้ ซึ่งเป็นความซื่อตรงที่มีประโยชน์กว่าการปัดเป็นตัวเลขกลม
เจ็ดประเภทการใช้งานและสิ่งที่แต่ละประเภทผูกมัด
ตารางด้านล่างอ่านเจ็ดหมวดหมู่ผ่านการใช้งานที่แต่ละหมวดรองรับ และระบุข้อจำกัดที่ตัดสินการเลือกจริง ๆ ทุกค่าเป็นไปตามที่เผยแพร่ในบันทึกสินค้าที่เกี่ยวข้อง และคอลัมน์ที่บางหรือหายไปจะถูกระบุชื่อ ไม่ใช่ปล่อยว่างไว้
| ประเภทการใช้งาน | ข้อจำกัดที่ผูกมัด | ข้อกำหนดที่เป็นตัวตัดสิน | หมวดหมู่ที่รองรับ | ช่วงเอาต์พุตที่บันทึกไว้ | จุดที่บันทึกยังบาง | การจัดกลุ่ม |
|---|---|---|---|---|---|---|
| ข้อต่อหุ่นยนต์และแขนกล | แรงบิดต่อเนื่องที่ข้อต่อซึ่งกลับทิศบ่อยครั้ง | แรงบิดพิกัด อัตราทด แบ็คแลช | แอคชูเอเตอร์หุ่นยนต์ | 1.3-74 Nm พิกัด, 4.1-222 Nm สูงสุด, 6:1-64:1 | ไม่มีการเผยแพร่พิกัดต่อเนื่อง | โมดูลข้อต่อ |
| แพลตฟอร์มฮิวแมนนอยด์ เดินได้ และสวมใส่ | มวลที่รับไว้ที่ปลายสุดของแขนขา | แรงบิดต่อมวลที่จุดพิกัด | มอเตอร์แรงบิดไร้เฟรม | 0.024-4 Nm พิกัด จาก 20-710 g | ความหนาแน่นต้องคำนวณเอง และต้องระบุหน่วย | หุ่นยนต์ฮิวแมนนอยด์ |
| ข้อต่อที่ควบคุมแรงและผ่อนตามแรง | ความโปร่งใส เพื่อให้ข้อต่อถูกดันกลับได้ | อัตราทดและแบ็คแลช | แอคชูเอเตอร์ QDD | 5-55 Nm พิกัด, 12.5-170 Nm สูงสุด, 8:1, แบ็คแลช 0.15 | อัตราทดคงที่ ช่วงแรงบิดจึงเป็นตัวแปรเดียว | แขนหุ่นยนต์ร่วมงาน |
| โครงอากาศยานมัลติโรเตอร์ | แรงขับที่จุดทำงานที่ระบุ ต่อหนึ่งหน่วยมวล | แรงขับสูงสุด KV จำนวนเซลล์ | มอเตอร์ UAV | แรงขับ 1220-101449 g, 29-700 KV, 3-24S | กระแสสูงสุดถูกเผยแพร่เพียงครึ่งเดียวของจำนวนยูนิต | โดรนบรรทุกหนัก |
| โมเดล FPV ปีกตรึง และ VTOL | การตอบสนองที่ความเร็วเพลาสูง หรือประสิทธิภาพขณะบินระดับ | KV ความต้านทานขดลวด มวล | มอเตอร์โดรน | แรงขับ 351-9749 g, 180-2150 KV, 2-12S | ไม่มีคอลัมน์แรงบิดเลย | โดรนแข่ง FPV |
| การรักษาเสถียรภาพกล้องและการเล็ง | ความราบรื่นที่ความเร็วใกล้ศูนย์ โดยไม่มีชุดเฟือง | ขดลวดความเร็วต่ำ แรงบิดพิกัด แรงดัน | มอเตอร์กิมบอล | 0.08-3 Nm พิกัด, 0.28-7.7 Nm สูงสุด, 12-24 V | ไม่มีคอลัมน์อัตราทดและไม่มีคอลัมน์แรงขับ | ระบบกิมบอล |
| ยานใต้น้ำและงานตรวจสอบ | แรงขับสองทิศทางแบบปิดผนึกที่ความลึกที่ระบุ | แรงขับยึด ระดับความลึก บัส | ทรัสเตอร์ใต้น้ำ | แรงขับยึด 7-25 kgf, 0-350 m, 36-48 V | ไม่มีคอลัมน์ KV และไม่มีคอลัมน์แรงบิด | ทรัสเตอร์ ROV |
ช่วงค่าคือขอบเขตของค่าที่บันทึกไว้ในแต่ละหมวดของชุดผลิตภัณฑ์ภาษาอังกฤษ แรงบิดพิกัดและสูงสุดตามที่เผยแพร่ อัตราทดและแบ็คแลชตามที่เผยแพร่และในหน่วยที่ตัวกรองของเว็บไซต์นำเสนอเป็น องศา แรงขับที่เก็บเป็นกรัมในบันทึกและแสดงที่นี่ตามที่บันทึก และจำนวนเซลล์ที่ระบุเป็นเซลล์อนุกรมไม่ใช่โวลต์ แรงขับและแรงบิดเป็นรูปแบบเอาต์พุตที่ต่างกันและแปลงกันไม่ได้หากไม่มีใบพัดและจุดทำงาน คอลัมน์สุดท้ายระบุชื่อคอลัมน์ที่บางหรือหายไปในแต่ละหมวด เพราะช่องว่างนั้นจำกัดว่าการเปรียบเทียบใดทำให้ครบได้จากบันทึกเพียงอย่างเดียว
รูปแบบแรกคือข้อจำกัดที่ผูกมัดกับข้อกำหนดที่ตัดสินมักไม่ใช่สิ่งเดียวกัน และช่องว่างระหว่างสองสิ่งนั้นคือจุดที่การเลือกผิดพลาด โครงอากาศยานมัลติโรเตอร์ถูกผูกด้วยแรงขับต่อหนึ่งหน่วยมวล แต่ข้อกำหนดที่ตัดสินคือจำนวนเซลล์ เพราะแพ็กกำหนดจุดทำงานและ KV จึงต้องถูกจับคู่กับใบพัดที่หมุนด้วยความเร็วที่มีประโยชน์ ข้อต่อหุ่นยนต์ถูกผูกด้วยแรงบิดต่อเนื่อง แต่ข้อกำหนดที่ตัดสินคืออัตราทด เพราะอัตราทดคือสิ่งที่แปลงมอเตอร์เล็กให้เป็นแรงบิดมาก และเป็นสิ่งที่ตัดสินพร้อมกันว่าข้อต่อถูกดันกลับได้หรือไม่ การอ่านข้อจำกัดแล้วซื้อตามตัวเลขที่พาดหัวคือวิธีที่พบบ่อยที่สุดที่ทำให้รายการคัดเลือกรอดไปสู่ข้อสรุปที่ผิด
รูปแบบที่สองคือความครบถ้วนของบันทึกขึ้นกับหมวดหมู่ ไม่ใช่ขึ้นกับผู้ผลิต มอเตอร์ UAV ทุกตัวในหมวดบันทึกความต้านทานขดลวดและจำนวนเซลล์ และมีเพียงครึ่งเดียวที่บันทึกกระแสสูงสุด แอคชูเอเตอร์หุ่นยนต์และแอคชูเอเตอร์ QDD ทุกตัวบันทึกอัตราทด และค่าแบ็คแลชถูกบันทึกบนแอคชูเอเตอร์ 15 จาก 18 ตัว และบนยูนิต QDD ทั้งสามตัว ทรัสเตอร์บันทึกแรงขับ ความลึก บัส และมวล และไม่มีอย่างอื่นในด้านไฟฟ้าหรือแรงบิด รูปแบบเหล่านั้นเป็นคุณสมบัติของสิ่งที่แต่ละหมวดถูกกำหนดสเปก รายการคัดเลือกที่ข้ามหมวดหมู่จึงมีช่องว่างเสมอ และการตอบสนองที่ถูกต้องคือระบุชื่อช่องเหล่านั้นก่อนการทบทวนการออกแบบ ไม่ใช่ประมาณข้ามช่องเหล่านั้น
รูปแบบที่สามคือจุดที่หมวดหมู่ทับซ้อนกัน เพราะนั่นคือจุดที่เส้นเหตุผลสองเส้นไปถึงผลิตภัณฑ์เดียวกัน ข้อต่อฮิวแมนนอยด์หรือโครงกระดูกภายนอกสร้างได้จากชุดไร้เฟรมที่มีไดรเวอร์จากผู้ผสานรวม จากแอคชูเอเตอร์หุ่นยนต์แบบปิดผนึก หรือจากยูนิต QDD อัตราทดต่ำ และทั้งสามแบบปรากฏกับแพลตฟอร์มเดียวกัน คำถามที่ตัดสินระหว่างกันไม่ใช่แรงบิด เพราะทั้งสามแบบมีเอาต์พุตที่เทียบกันได้ แต่อยู่ที่ว่าโครงการตั้งใจจะรับงานผสานรวมไว้เองมากน้อยเพียงใด ชุดหมายถึงการออกแบบเฮาส์ซิง เพลา ตลับลูกปืน ระบบป้อนกลับ และไดรเวอร์ แอคชูเอเตอร์แบบปิดผนึกหมายถึงการออกแบบการติดตั้งและบัส ยูนิต QDD หมายถึงการเลือกระหว่างอัตราทด 8:1 คงที่กับอัตราทดที่กว้างกว่า การอ่านข้อต่อเดียวกันผ่านหุ่นยนต์โครงกระดูกภายนอกและผ่านหุ่นยนต์สี่ขาจัดกลุ่มผลิตภัณฑ์ต่างกันด้วยเหตุผลเดียวกัน และการเทียบการจัดกลุ่มทั้งสองกับหน้าหมวดหมู่มักเป็นสิ่งที่ตัดสินสถาปัตยกรรม
วิธีเลือกมอเตอร์ BLDC ที่เหมาะสม: คู่มือทีละขั้นตอน
ห้าขั้นตอนครอบคลุมพื้นที่สำหรับการเลือกมอเตอร์ BLDC และขั้นตอนเหล่านี้ทำงานตามลำดับนี้เพราะแต่ละขั้นทำให้ขอบเขตแคบลงสำหรับขั้นถัดไปโดยไม่ต้องเปิดการตัดสินใจที่ทำไปแล้วใหม่
เริ่มจากรอบการทำงาน ไม่ใช่จากแรงบิด
เขียนลงไปว่าเครื่องถูกขอให้ทำอะไรก่อนจะดูมอเตอร์แม้แต่ตัวเดียว ว่าโหลดถูกยึดไว้ ถูกเคลื่อนย้ายครั้งเดียว หรือถูกวนซ้ำเป็นนาที ๆ ว่าข้อต่อกลับทิศทางอย่างต่อเนื่องหรือไม่ ว่าเพลาหมุนเร็วภายใต้โหลดเบาหรือหมุนช้าภายใต้โหลดหนัก รอบการทำงานเป็นตัวตัดสินว่าคอลัมน์ใดผูกมัด และตัดสินก่อนผลิตภัณฑ์ใดจะถูกนำมาเทียบ รอบการทำงานที่ยึดโหลดไว้นานเป็นนาทีต้องการค่าพิกัด รอบการทำงานที่เร่งมวลช่วงสั้นกำหนดขนาดจากค่าสูงสุดได้ การสับสนระหว่างสองสิ่งนี้คือความผิดพลาดที่ค่าสูงสุดที่เผยแพร่ชักชวนให้เกิด เพราะค่าสูงสุดเป็นตัวเลขที่มากกว่าและน่าประทับใจกว่าเสมอ และไม่เคยเป็นค่าที่งานต่อเนื่องสร้างขึ้นได้
ตรึงบัสและจุดทำงาน
ตัดสินใจเรื่องแพ็กหรือแหล่งจ่ายก่อนทำรายการคัดเลือก เพราะบัสกำหนดช่วงความเร็วและตัดตัวเลือกออกอย่างเด็ดขาดพอ ๆ กับแรงบิด ในจุดที่การออกแบบยังวนซ้ำอยู่ หมวดที่บันทึกเป็นหน้าต่างแทนที่จะเป็นค่าคงที่ย่อมมีค่ามากกว่าหมวดที่บันทึกเป็นจุด มอเตอร์ UAV รวมยูนิตที่บันทึกไว้ที่ 3-6S, 4-8S และ 12-24S โปรแกรมทดสอบที่ใช้แรงดันต่ำกว่าจึงไม่ได้บังคับให้ต้องเปลี่ยนมอเตอร์เสมอไป ในจุดที่ค่าที่บันทึกเป็นจำนวนเซลล์ ให้ถือเป็นจำนวนและแปลงเฉพาะด้วยธรรมเนียมทางเคมีของเซลล์ที่ระบุไว้ อย่าถือเสมือนว่าตัวเลขนั้นเป็นโวลต์
ลดเหลือแพ็กเกจที่ให้สิ่งนั้นได้
เมื่อตรึงรอบการทำงานและบัสแล้ว ขอบเขตจะลดลงเหลือหมวดหมู่ที่รูปแบบเอาต์พุตตรงกับการใช้งาน คือแรงบิดที่เพลา แรงขับจากใบพัด ความราบรื่นที่ความเร็วต่ำ หรือแรงขับแบบปิดผนึกที่ความลึก ภายในหมวดที่เลือก ให้กรองด้วยคอลัมน์หนึ่งหรือสองคอลัมน์ที่รอบการทำงานทำให้ผูกมัด คือแรงบิดพิกัดและอัตราทดสำหรับข้อต่อ แรงขับสูงสุดและมวลสำหรับโครงอากาศยาน แรงบิดพิกัดและแรงดันสำหรับแกนที่รักษาเสถียรภาพ นี่คือขั้นที่เครื่องมือ การเลือก ทำงานมากที่สุด เพราะตัวกรองสร้างจากคอลัมน์ที่บันทึกไว้ชุดเดียวกับที่หน้าหมวดหมู่แสดง
เปรียบเทียบบนคอลัมน์ที่ถูกเผยแพร่
วางผู้รอดชีวิตสองหรือสามตัวเคียงข้างกันใน เปรียบเทียบผลิตภัณฑ์ และเปรียบเทียบเฉพาะสิ่งที่ถูกบันทึกไว้จริง ๆ ในจุดที่คอลัมน์หนึ่งว่างบนตัวเลือกหนึ่งแต่มีค่าบนอีกตัว การเปรียบเทียบสำหรับคอลัมน์นั้นทำให้ครบไม่ได้ และข้อเท็จจริงนั้นควรอยู่ในบันทึก ไม่ใช่ถูกเติมด้วยสมมติฐาน ในจุดที่ค่าหนึ่งเป็นค่าคำนวณ ไม่ว่าจะเป็นความหนาแน่นแรงบิด แรงขับรวมของทั้งชุด หรือกระแสที่อนุมานจากค่ากำลังและแรงดันบัสตามชื่อ ให้ติดป้ายว่าเป็นค่าคำนวณ เพราะตัวเลขที่คำนวณแล้วถูกส่งต่อไปเสมือนว่าเป็นค่าที่บันทึกไว้คือจุดที่การติดตั้งผิดพลาด
ปิดช่องว่างก่อนตัดสินใจ
ระบุรายการทุกคอลัมน์ที่บันทึกทิ้งว่างไว้สำหรับยูนิตในรายการคัดเลือก และนำคำถามเหล่านั้นไปหาผู้ผลิตก่อนตัดสินใจใช้ชิ้นส่วน ไม่ว่าจะเป็นพิกัดต่อเนื่องในจุดที่รอบการทำงานต้องการ กระแสสูงสุดในจุดที่ต้องกำหนดขนาดชุดสาย จำนวนระบบป้อนกลับในจุดที่ข้อต่อต้องถูกสั่งอย่างแม่นยำ หรือระดับความลึกที่มีส่วนเผื่อในจุดที่ยานดำน้ำ ช่องว่างไม่ใช่ข้อบกพร่องของผลิตภัณฑ์ แต่เป็นคุณสมบัติของสิ่งที่แต่ละหมวดเผยแพร่ และต้นทุนของการปิดช่องเหล่านั้นคือคำถามถึงผู้ผลิต ไม่ใช่การออกแบบใหม่
- เขียนโปรไฟล์รอบการทำงานก่อน ว่าจะยึดไว้ เคลื่อนย้ายครั้งเดียว หรือวนซ้ำ แล้วตัดสินว่าค่าพิกัดหรือค่าสูงสุดเป็นตัวที่ผูกมัด
- ตัดสินบัสก่อนมอเตอร์ และถือจำนวนเซลล์ที่บันทึกไว้เป็นจำนวนเซลล์อนุกรม ไม่ใช่เป็นโวลต์
- ลดเหลือหมวดหมู่ที่รูปแบบเอาต์พุตตรงกับการใช้งาน แล้วกรองด้วยคอลัมน์หนึ่งหรือสองคอลัมน์ที่รอบการทำงานทำให้ผูกมัด
- เปรียบเทียบเฉพาะคอลัมน์ที่ถูกเผยแพร่ทั่วทั้งรายการคัดเลือก และบันทึกว่าคอลัมน์ใดว่าง
- คำนวณความหนาแน่นแรงบิดเทียบกับค่าแรงบิดที่ระบุและหน่วยที่ระบุเท่านั้น และติดป้ายค่าคำนวณทุกค่าให้ชัดว่าเป็นค่าคำนวณ
- ตรวจว่าบันทึกมีหน้าต่างรอบการทำงานกำกับค่ากำลังหรือไม่ และอย่าถือค่า 180 s เป็นพิกัดต่อเนื่องเด็ดขาด
- กำหนดขนาดชุดสาย ตัวเชื่อมต่อ และไดรเวอร์เทียบกับกระแสสูงสุดที่บันทึกไว้ในจุดที่มี และถือการไม่มีค่านั้นเป็นคำถามที่ยังเปิดอยู่
- เขียนคอลัมน์ที่ว่างทุกคอลัมน์ของยูนิตในรายการคัดเลือก เพื่อให้เอกสารทดสอบของผู้ผลิตปิดช่องเหล่านั้นได้ก่อนการเลือกจะถูกตัดสิน
การใช้งานหลักของมอเตอร์ BLDC ในปี 2026
เครื่องแม่เหล็กไฟฟ้าแบบเดียวกันเข้าสู่การใช้งานผ่านกลุ่มการใช้งานซึ่งข้อจำกัดต่างกันมากพอที่จุดเน้นของข้อกำหนดจะเปลี่ยนไประหว่างกลุ่ม หน้าเว็บด้านล่างจัดกลุ่มรายการที่บันทึกไว้ตรงกันตามแพลตฟอร์ม ไม่ใช่ตามข้อกำหนด และการอ่านสองหน้าควบคู่กันมักเป็นสิ่งที่ตรึงสถาปัตยกรรม
ข้อต่อหุ่นยนต์และแขนกล
นี่คือกลุ่มที่แรงบิดที่เพลาเป็นคำถามทั้งหมด และเป็นกลุ่มที่อัตราทดทำหน้าที่ตัดสินเกือบทั้งหมด ข้อต่อที่ต้องยึดโหลดสู้แรงโน้มถ่วงต้องใช้ค่าพิกัด และข้อต่อที่กลับทิศอย่างต่อเนื่องต้องรู้ว่ารอบการทำงานนั้นสร้างความร้อนมากเท่าใด การจัดกลุ่มโมดูลข้อต่อและแขนหุ่นยนต์ร่วมงานดึงแอคชูเอเตอร์เดียวกันเข้าสู่รายการคัดเลือกที่ต่างกัน กลุ่มแรกตามหน้าที่ของข้อต่อและกลุ่มที่สองตามสถาปัตยกรรมแขน และคู่มือแอคชูเอเตอร์หุ่นยนต์ไล่ดูช่วงเดียวกันผ่านอัตราทดและระบบป้อนกลับแทนที่จะผ่านการใช้งาน
แพลตฟอร์มเคลื่อนที่ เดินได้ และสวมใส่
ที่นี่ข้อจำกัดย้ายจากแรงบิดไปที่มวล เพราะแอคชูเอเตอร์ถูกพาไว้ที่ปลายแขนขาและทุกกรัมที่นั้นถูกเร่งในทุกย่างก้าว ชุดไร้เฟรมครองกลุ่มนี้ด้วยเหตุผลนั้น เพราะเฮาส์ซิงและตลับลูกปืนสามารถถูกออกแบบเข้าไปในแขนขาแทนที่จะเพิ่มเข้าไป และยูนิต QDD อัตราทดต่ำปรากฏในทุกที่ที่ข้อต่อต้องผ่อนตามผู้สวมใส่หรือพื้นผิวการเดินแทนที่จะต้านทาน การจัดกลุ่มหุ่นยนต์ฮิวแมนนอยด์, หุ่นยนต์สี่ขา, หุ่นยนต์โครงกระดูกภายนอก และหุ่นยนต์ฟื้นฟูครอบคลุมสี่รูปแบบ และคู่มือมอเตอร์แรงบิดไร้เฟรมครอบคลุมฝั่งชุดของการตัดสินใจเดียวกัน
โครงอากาศยานที่ต้องอยู่บนอากาศ
กลุ่มขับเคลื่อนแยกกันตามวิธีที่โครงอากาศยานถูกขอให้บิน ไม่ใช่ตามแรงขับเพียงอย่างเดียว มัลติโรเตอร์ที่รักษาระดับความสูงถูกผูกด้วยแรงขับและส่วนเผื่อทางความร้อน โมเดลปีกตรึงที่ผูกด้วยประสิทธิภาพขณะบินระดับต้องการความต้านทานขดลวดต่ำและใบพัดใหญ่ที่หมุนช้า โครงอากาศยาน FPV ที่ผูกด้วยการตอบสนองต้องการ KV สูงและมวลต่ำ การจัดกลุ่มโดรนบรรทุกหนัก, โดรน VTOL, UAV อุตสาหกรรม, UAV ตรวจสอบ และUAV ถ่ายภาพทางอากาศครอบคลุมฝั่งมัลติโรเตอร์ ขณะที่โดรนแข่ง FPV, โมเดลปีกตรึง และUAV เกษตรครอบคลุมส่วนที่เหลือ ในจุดที่มีคนถูกบรรทุกแทนน้ำหนักบรรทุก ข้อจำกัดเปลี่ยนรูปไปทั้งหมด และคู่มือระบบขับเคลื่อนอากาศยานมีคนขับรับมือกับกรณีความล้มเหลวที่ตามมา
การรักษาเสถียรภาพกล้องและการเล็ง
แกนที่รักษาเสถียรภาพเป็นที่เดียวที่ความราบรื่นสำคัญกว่าแรงบิด มอเตอร์กิมบอลถูกพันเพื่อความเร็วต่ำ ไม่มีชุดเฟืองใด ๆ และถูกเลือกจากว่ารบกวนภาพที่มันยึดอยู่น้อยเพียงใด ซึ่งทำให้แรงบิดพิกัดและแรงดันอยู่ก่อน KV ในการตัดสินใจ การจัดกลุ่มระบบกิมบอลรวบรวมรายการที่บันทึกไว้ตรงกัน และคู่มือมอเตอร์กิมบอลไล่ดูช่วงเดียวกันจากฝั่งขับตรงความเร็วต่ำ
ยานใต้น้ำและงานตรวจสอบ
ใต้น้ำ ตัวกลางเปลี่ยนทุกอย่างที่อยู่เหนือมัน ยูนิตถูกปิดผนึก แรงขับเป็นสองทิศทาง และข้อกำหนดที่ตัดตัวเลือกออกคือความลึก ไม่ใช่แรงบิด หมวดนี้บันทึกสองระดับความลึก คือ 30 m และ 350 m และคอลัมน์เดียวนี้ตัดสินสถาปัตยกรรมของยานได้มากกว่าค่าแรงขับ เพราะระบบซีลไม่สามารถอัปเกรดในภาคสนามได้ การจัดกลุ่มทรัสเตอร์ ROVครอบคลุมยานที่ใช้งานจริง และคู่มือทรัสเตอร์ใต้น้ำเปรียบเทียบยูนิตเดียวกันข้ามตระกูล DW และ SW
คำถามที่พบบ่อย
Qมอเตอร์ BLDC เหมือนกับมอเตอร์ไร้แปรงถ่านหรือไม่
ใช่ BLDC เป็นเพียงคำย่อของ DC ไร้แปรงถ่าน และคำนี้บรรยายโครงสร้างเดียวกัน คือโรเตอร์แม่เหล็กถาวร สเตเตอร์ที่พันขดลวด และคอนโทรลเลอร์อิเล็กทรอนิกส์ที่ทำคอมมิวเทชัน คำที่เกี่ยวข้องอย่าง permanent-magnet synchronous machine บรรยายการจัดวางทางกายภาพเดียวกันจากมุมของทฤษฎีการควบคุม และความต่างระหว่างสองชื่อเป็นเรื่องของธรรมเนียมปฏิบัติ ไม่ใช่ของโครงสร้าง ทั้งสองถูกบันทึกภายใต้เจ็ดหมวดหมู่เดียวกันที่นี่ โดยแยกกันด้วยสิ่งที่แต่ละแพ็กเกจถูกสร้างมาเพื่อส่งออก ไม่ใช่ด้วยชื่อที่ถูกนำมาใช้กับมัน
QKV สูงกว่าหมายความว่ามอเตอร์ดีกว่าหรือไม่
ไม่ใช่ KV บรรยายความเร็วไม่มีโหลดที่ขดลวดหนึ่งผลิตต่อโวลต์ จึงบรรยายว่าจุดทำงานไปตกที่ใด ไม่ใช่ความสามารถของเครื่อง ทั่วหมวดหมู่ที่นี่ค่าอยู่ตั้งแต่ 9.3 ถึง 2150 KV และค่าต่ำเป็นของงานใหญ่ที่หมุนช้า ส่วนค่าสูงเป็นของใบพัดเล็กที่หมุนเร็ว มอเตอร์ KV สูงเป็นคำตอบที่ถูกสำหรับคำถามเกี่ยวกับความเร็วเพลาและเป็นคำตอบที่ผิดสำหรับคำถามเกี่ยวกับแรงบิด และการเทียบมอเตอร์สองตัวด้วย KV เพียงอย่างเดียวเป็นการเทียบคำตอบสองข้อของคำถามที่ต่างกัน
Qควรตรวจข้อกำหนดใดก่อน
รูปแบบเอาต์พุต คือแรงบิดที่เพลา แรงขับจากใบพัด ความราบรื่นที่ความเร็วต่ำ หรือแรงขับแบบปิดผนึกที่ความลึก เพราะมันตัดทั้งหมวดหมู่ออกก่อนผลิตภัณฑ์ใดจะถูกนำมาเทียบ หลังจากนั้น รอบการทำงานเป็นตัวตัดสินว่าค่าพิกัดหรือค่าสูงสุดเป็นตัวผูกมัด และบัสเป็นตัวตัดสินว่าตัวเลือกใดยังอยู่ในรายการ การทำตามลำดับนี้มักเหลือรายการคัดเลือกสองหรือสามยูนิตในแต่ละหมวด แทนที่จะเป็นรายการที่ข้ามทั้งเจ็ดหมวด
Qเหตุใดบันทึกบางรายการจึงแสดงขอบล่างแทนค่าแรงขับ
เพราะค่านั้นถูกเผยแพร่มาแบบนั้น ทรัสเตอร์ SW7, SW12 และ SW17 ถูกบันทึกว่าให้แรงขับยึดสูงสุดอย่างน้อย 7, 12 และ 17 kgf ขณะที่ DW10, DW15, DW20 และ DW25 ถูกบันทึกเป็นค่าเดียวคือ 10, 15, 20 และ 25 kgf การรักษาความต่างระหว่างขอบเขตกับค่าหนึ่ง ๆ มีประโยชน์กว่าการปัดมันทิ้ง เพราะค่าขอบเขตบอกผู้ออกแบบว่าตัวเลขที่บันทึกไว้เป็นพื้นของข้อกำหนด ไม่ใช่จุดกลาง
Qค่ากำลัง 180 s เป็นพิกัดต่อเนื่องหรือไม่
ไม่ใช่ ค่าที่วัดในช่วง 180 s เป็นข้อความเกี่ยวกับว่านานเท่าใดที่ยูนิตยึดกำลังนั้นไว้บนแท่นทดสอบ ซึ่งเป็นข้อบ่งชี้ที่มีประโยชน์เกี่ยวกับความสามารถทางความร้อน ไม่ใช่คำนิยามของสิ่งที่ยึดไว้ได้อย่างไม่จำกัด มอเตอร์ UAV บันทึกค่ากำลังตั้งแต่ 380 W ถึง 8580 W ในช่วงนั้น และมอเตอร์โดรนตั้งแต่ 250 W ถึง 2100 W ส่วนหมวดแอคชูเอเตอร์และหมวดกิมบอลไม่บันทึกค่ากำลังเลย ในจุดที่รอบการทำงานต้องการจุดทำงานต่อเนื่อง ค่านั้นต้องมาจากเอกสารทดสอบของผู้ผลิต
Qมอเตอร์ไร้แปรงถ่านต้องใช้ encoder หรือเซ็นเซอร์ Hall หรือไม่
ไม่เสมอไป แต่คอนโทรลเลอร์ต้องได้ตำแหน่งโรเตอร์จากที่ใดที่หนึ่ง มอเตอร์ที่ติดตั้งเซ็นเซอร์ Hall รายงานตำแหน่งโดยตรงและผลิตแรงบิดได้ตั้งแต่หยุดนิ่ง มอเตอร์ที่ไม่มีเซ็นเซอร์เหล่านั้นอนุมานจากแรงดันย้อนกลับของโรเตอร์ที่หมุนอยู่ ซึ่งทำงานได้ดีเมื่อเพลากำลังหมุนและไม่มีอะไรให้อ่านเมื่อเพลาหยุดนิ่ง เว็บไซต์นี้บันทึกว่าผลิตภัณฑ์ใช้การจัดวางแบบใดไว้ในชื่อของมันเอง RO40 KV140 Lite และ RO50 KV108 Lite ถูกบันทึกว่าไม่มีเซ็นเซอร์ Hall และ RO60 KV115, RO80 KV105 และ RO100 KV55 Standards มีเซ็นเซอร์เหล่านั้น และในจุดที่ไดรเวอร์ถูกรวมไว้ วิธีควบคุมก็ถูกบันทึกไว้ด้วยเช่นกัน แทนที่จะปล่อยให้เป็นสมมติฐาน
Qการใช้งานหนึ่งอย่างสามารถถูกให้บริการด้วยมากกว่าหนึ่งหมวดหมู่ได้หรือไม่
บ่อยครั้ง และความทับซ้อนนั้นคือจุดที่การตัดสินใจเรื่องการผสานรวมอยู่ ข้อต่อแบบสวมใส่หรือฮิวแมนนอยด์สร้างได้จากชุดสเตเตอร์และโรเตอร์แบบไร้เฟรมที่มีไดรเวอร์จากโครงการ จากแอคชูเอเตอร์หุ่นยนต์แบบปิดผนึก หรือจากโมดูล QDD อัตราทดต่ำ และทั้งสามถูกบันทึกกับแพลตฟอร์มเดียวกัน คำถามที่ตัดสินไม่ใช่แรงบิด เพราะเอาต์พุตที่เทียบกันได้มีอยู่ในแต่ละแบบ แต่อยู่ที่ว่าโครงการตั้งใจจะรับงานออกแบบเฮาส์ซิง เพลา ตลับลูกปืน ระบบป้อนกลับ และไดรเวอร์ไว้เองมากน้อยเพียงใด การเทียบข้อต่อเดียวกันผ่านการจัดกลุ่มการใช้งานสองแบบที่ต่างกันมักเป็นสิ่งที่ทำให้ทางเลือกนั้นชัดเจนขึ้น
แหล่งข้อมูลทางการ
ผู้ผลิตที่ผลิตภัณฑ์ถูกบันทึกไว้ที่นี่เผยแพร่ข้อมูลทดสอบและเอกสารที่บันทึกไม่ได้ทำซ้ำขึ้นมา รวมถึงพิกัดต่อเนื่อง ข้อมูลประสิทธิภาพ แรงขับที่วัดที่จุด hover และจำนวนระบบป้อนกลับ CubeMars เผยแพร่ช่วงไร้เฟรมและช่วงแอคชูเอเตอร์ผ่านเว็บไซต์ทางการของ CubeMars และ T-Motor เผยแพร่ช่วงขับเคลื่อนผ่านเว็บไซต์ทางการของ T-Motor และร้านค้าอย่างเป็นทางการ ในจุดที่บันทึกทิ้งคอลัมน์ไว้ว่าง ไม่ว่าจะเป็นพิกัดต่อเนื่องที่ใดก็ตามในช่วงที่บันทึก กระแสสูงสุดบนมอเตอร์ UAV และโดรนส่วนใหญ่ ค่า KV บนทรัสเตอร์ หรือค่ากำลังบนหมวดแอคชูเอเตอร์และหมวดรักษาเสถียรภาพ หน้าเหล่านั้นคือที่ที่ต้องปิดช่องว่างก่อนตัดสินใจใช้ชิ้นส่วน
ไปต่อที่ไหน
การอ่านมาถึงตรงนี้ให้รายการคัดเลือก ไม่ใช่การตัดสินใจ และเครื่องมือสามอย่างเปลี่ยนรายการนั้นให้เป็นการตัดสินใจ ผลิตภัณฑ์ทุกตัวที่กล่าวถึงที่นี่อยู่ในหนึ่งในเจ็ดหมวดหมู่ผลิตภัณฑ์ ตัวเลือกสามารถถูกทำให้แคบลงบนคอลัมน์ที่บันทึกไว้ในการเลือก และยูนิตสองหรือสามตัวสามารถถูกวางเทียบกันในเปรียบเทียบผลิตภัณฑ์ ฝั่งการใช้งานของการตัดสินใจเดียวกันถูกรวบรวมไว้ในกลุ่มโมดูลข้อต่อและกลุ่มโครงอากาศยาน ซึ่งเรียงรายการที่บันทึกไว้ตรงกันตามแพลตฟอร์ม ไม่ใช่ตามข้อกำหนด
คู่มือที่มีอยู่แล้วสี่เล่มต่อขยายออกไปด้านข้างจากที่นี่ คู่มือมอเตอร์ BLDC ฉบับสมบูรณ์วางเจ็ดแพ็กเกจเป็นอนุกรมวิธานสำหรับผู้ที่ต้องการประเภทก่อนกระบวนการทำงาน คู่มือแอคชูเอเตอร์หุ่นยนต์และคู่มือแอคชูเอเตอร์ QDDลงลึกในสองหมวดฝั่งข้อต่อ และคู่มือมอเตอร์ UAVทำเช่นเดียวกันกับช่วงขับเคลื่อนที่ KV แรงขับ และมวลเป็นแนวคิดจัดระเบียบ
เวอร์ชันสั้น ตรึงรูปแบบเอาต์พุตก่อน แล้วจึงรอบการทำงาน แล้วจึงบัส เปรียบเทียบเฉพาะคอลัมน์ที่ถูกเผยแพร่ทั่วทั้งรายการคัดเลือก ถือค่าสูงสุดทุกค่าเป็นคำสัญญาเกี่ยวกับหน้าต่าง ไม่ใช่ความสามารถ และเขียนคอลัมน์ที่ว่างไว้เพื่อให้ปิดได้ก่อนตัดสินใจใช้ชิ้นส่วน บนช่วงที่บันทึกไว้นี้ ลำดับนั้นมักลงเอยให้ข้อต่อหนึ่งตัวใช้แอคชูเอเตอร์แบบปิดผนึกหรือโมดูลอัตราทดต่ำ แขนขาหนึ่งข้างใช้ชุดไร้เฟรม โครงอากาศยานหนึ่งโครงใช้มอเตอร์ขับเคลื่อนที่กำหนดขนาดด้วยจำนวนเซลล์และใบพัด และยานแบบปิดผนึกหนึ่งลำใช้ระดับความลึกที่ระบบซีลของมันรับได้จริง







