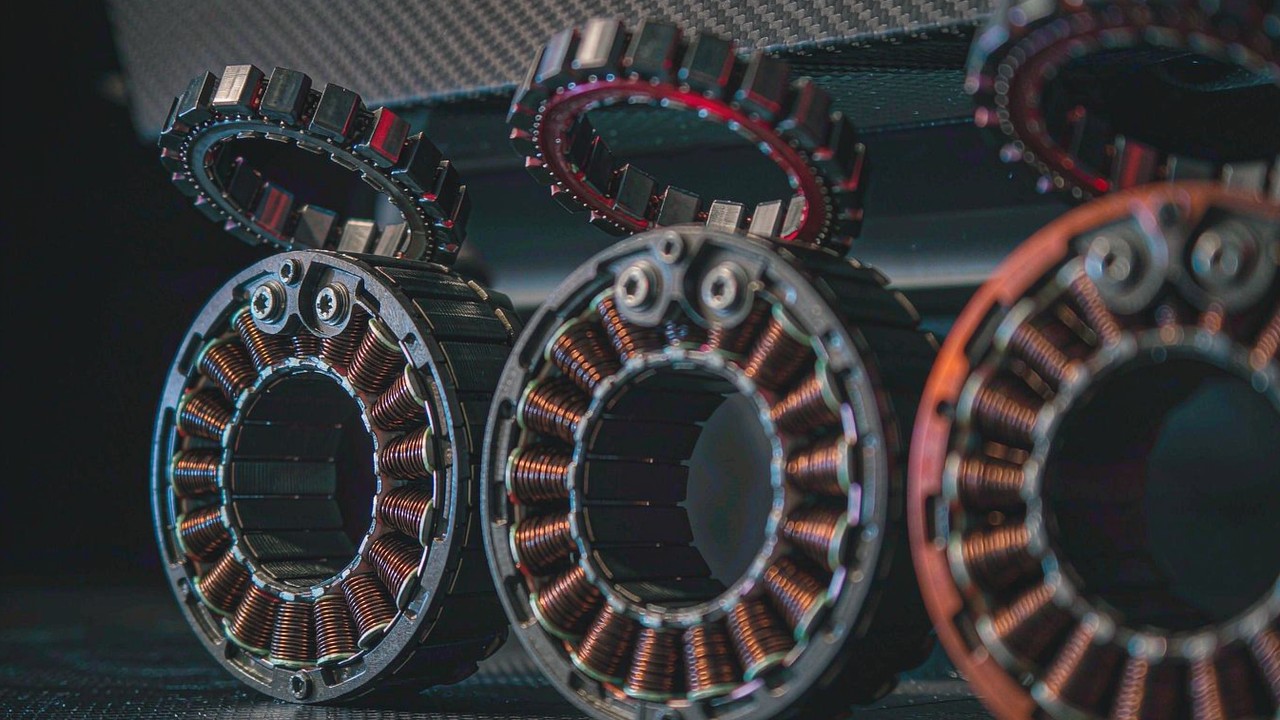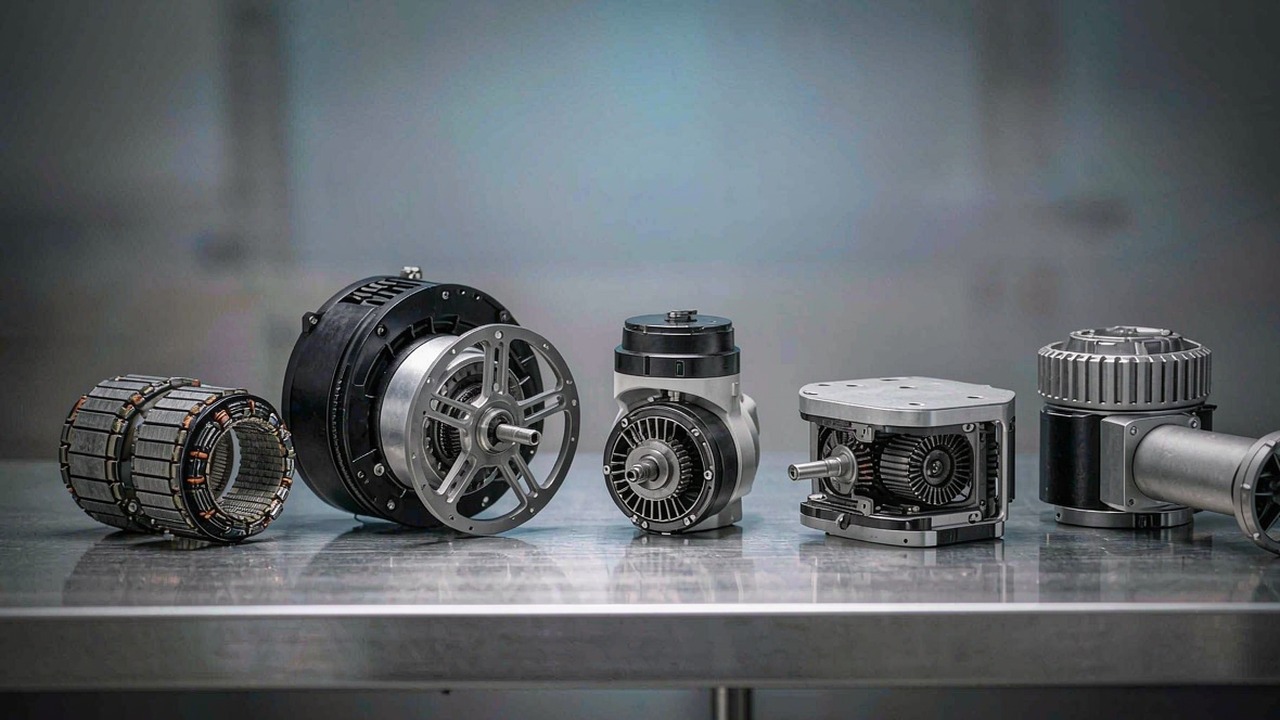
BLDC motor, fırçasız bir DC motordur: sabit mıknatıslı bir rotor, sargılı bir stator ve komütasyonu eskiden fırçaların yaptığı gibi yapan elektronik bir kontrolcü. Tek başına bu değişiklik, BLDC motorlarının artık robot eklemlerinin, çok rotorlu hava aracı gövdelerinin, kamera gimballarının ve deniz altı iticilerinin içinde yer almasının nedenidir: aşınacak fırça, ark yapacak komütatör yoktur ve tork eğrisi yazılımla kontrol edilebilecek kadar öngörülebilirdir. "BLDC motor" kavramının artık tek bir satın alma kararı olmamasının nedeni de budur: aynı elektromanyetik ilke yedi farklı biçimde paketlenir ve motorun nasıl spesifiye edileceğini neredeyse tamamen bu paketleme belirler.
Bu kılavuz, fırçasız bir DC motorun nasıl çalıştığını, hangi spesifikasyonların gerçekten bir kararı değiştirdiğini ve ToBMS'teki yedi motor kategorisinin birbirinden nasıl ayrıldığını açıklar. Her kategoride aynı üç soru sorulur - nedir, tercihi ne belirler ve nereye oturur - böylece ilgili bölüm tek başına okunabilir ya da diğer bölümlerle karşılaştırılabilir. Tüm değerler ToBMS ürün verilerinden veya üreticinin yayımlanmış spesifikasyonundan alınmıştır; burada hiçbir şey tahmin değildir.
Kısa yanıt
Bir BLDC motor, fırçalı bir motorun mekanik komütatörünü elektronik bir komütatörle değiştirir; böylece hangi stator bobininin ne zaman enerjileneceğine fırça değil kontrolcü karar verir. Pratik sonuçları daha yüksek verim, çok daha uzun kullanım ömrü, birim kütle başına daha iyi tork ve kontrolcünün yazılımla biçimlendirebildiği bir tork-hız davranışıdır. Bedeli, fırçasız bir DC motorun hiçbir zaman tek başına bir parça olmamasıdır: yalnızca rotor konumunu bilen ya da kestirebilen bir sürücüyle çalışır.
Seçim yapmak iki adımlı bir problemdir. Önce mekanik işe uyan kategori seçilmelidir: makine yapısı muhafaza işlevi görecekse çıplak çerçevesiz bir kit, eklemin sızdırmaz bir modül olarak gelmesi isteniyorsa entegre bir aktüatör, çıkış mil torku değil itme kuvveti ise bir tahrik motoru, çıkış düzgün ve düşük hızlı bir hareket ise doğrudan tahrikli bir gimbal motoru, motor su altında çalışmak zorundaysa sızdırmaz bir itici. Ardından o kategori içinde KV, bara gerilimine ve gereken hıza göre; nominal tork, çalışma çevrimine göre; tepe tork ise geçici duruma göre boyutlandırılır. Bir spesifikasyonu hangi kategoriden geldiğini bilmeden okumak, kısa listenin yanlış kurulmasının en yaygın nedenidir.
Fırçasız DC motor nedir
Fırçaların yerini alan parçalar
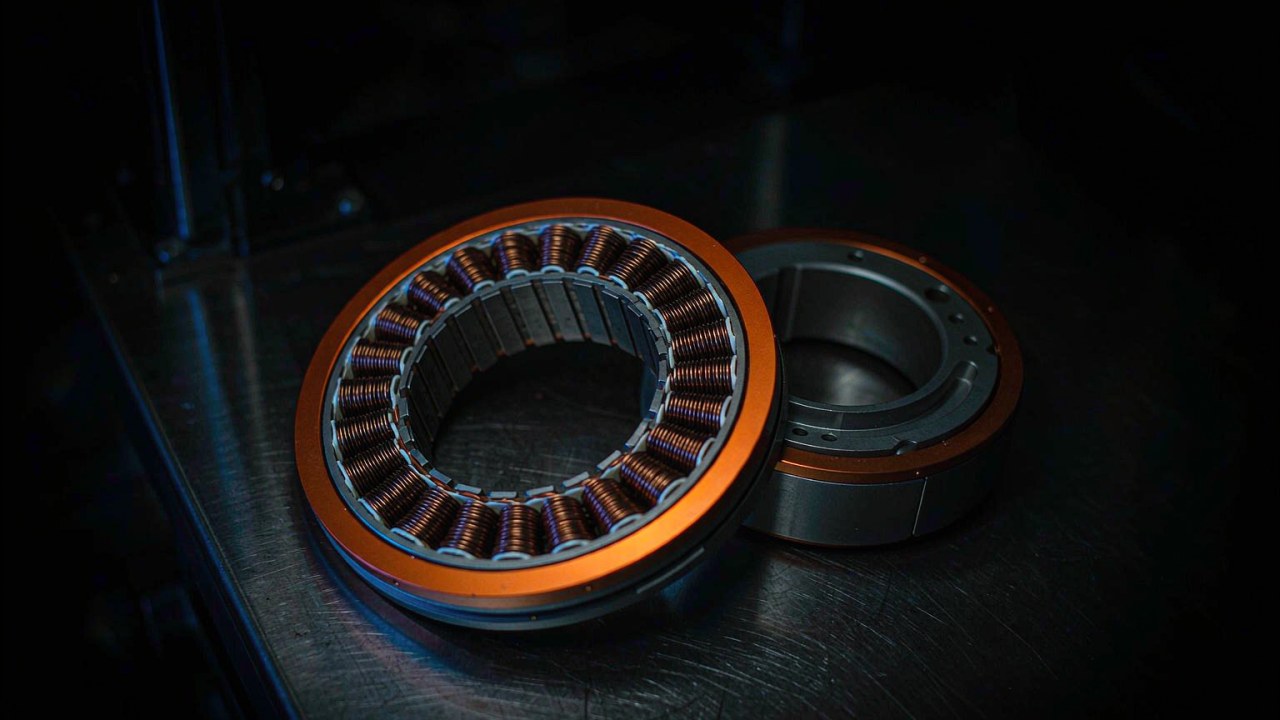
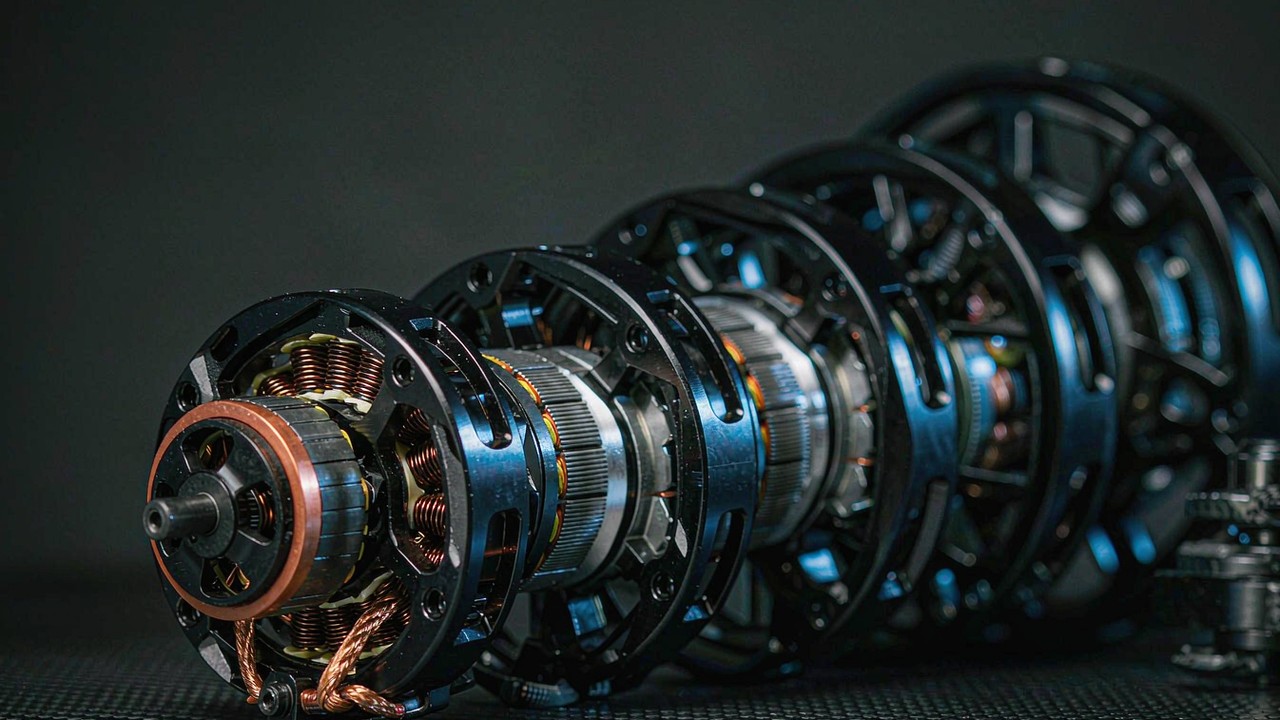
Her BLDC motor aynı üç işlevsel gruptan oluşur. Stator sargıları taşır - genellikle oluklu bir laminasyon paketi içinde üç faz - ve hareketsiz kalır. Rotor sabit mıknatısları taşır; bunlar genellikle çelik bir göbeğe yapıştırılmış ya da gömülmüş neodimyum parçalardır. Kontrolcü fazları sırayla enerjiler; böylece dönen stator alanı, rotor alanını her zaman maksimum torku üreten açı kadar önde götürür. Fırçalı bir motorda bu anahtarlamayı karbon bir fırça ile parçalı bir komütatör mekanik olarak yapar; fırçasız bir motorda ise bir invertör bunu saniyede binlerce kez elektronik olarak gerçekleştirir.
Bundan doğrudan iki sonuç çıkar. Hiçbir şey sürtünmediği için bakım bütçesindeki aşınma kalemi fiilen ortadan kalkar ve motor sızdırmaz hâle getirilebilir; deniz altı iticilerini ve IP sınıflı eklem modüllerini mümkün kılan da budur. Anahtarlama yazılım denetiminde olduğu için tork, kendiliğinden ortaya çıkan bir büyüklük değil komut edilen bir büyüklüktür; aynı donanımın bir uygulamada rijit bir konum servosu, başka bir uygulamada uyumlu bir kuvvet kaynağı olabilmesinin nedeni budur.
Kontrolcünün neden işin içinde olması gerektiği
Fırçasız bir DC motorun, sürücüsü olmadan anlamlı bir spesifikasyonu yoktur. Komütasyon rotor konumunu gerektirir ve bunu elde etmenin iki yolu vardır: sensörlerle ölçmek ya da motorun dönerken kendi ürettiği gerilim ve akımdan kestirmek. Trapezoidal (altı adımlı) sürüş basittir ve pervaneler ile pompalar için yeterlidir. Alan yönelimli kontrol, yani FOC, akımı tork üreten ve alan üreten bileşenlere ayırır ve bunları en uygun açıda tutar; düşük hızda düzgün torku ve aralık boyunca yüksek verimi sağlayan da, yalnızca hız kontrolü yerine tork kontrolünü pratik kılan da budur.
Entegre robotik aktüatörlerin yalnızca bir motor değil bir kategori olmasının nedeni de budur: motor, redüktör, enkoder ve FOC sürücüsü bir set olarak eşleştirilir ve üretici tork değerlerini yalnızca motor için değil bu set için yayımlar. Bu değerleri çıplak bir motorun değerleriyle karşılaştırmak, farklı şeyleri karşılaştırmak anlamına gelir.
Sensörlü, sensörsüz ve yük altında kalkış
Hall sensörleri, duruş hâlinden itibaren mutlak komütasyon konumu verir; motorun sıfır veya sıfıra yakın hızda tork üretmesi gereken her durumda bu önemlidir: bir duruşu koruyan robot eklemi, ani hava akımına direnen bir gimbal, yön değiştiren bir itici. Sensörsüz kontrol konumu, motor ancak dönmeye başladıktan sonra var olan zıt EMK'den kestirir; yükün öngörülebilir olduğu ve kalkış torkunun düşük kaldığı pervaneler ile fanlarda iyi çalışır, yük altında kalkması ya da sıfırdan geçerek düzgün biçimde yön değiştirmesi gereken her şeyde ise kötü çalışır. Birçok tasarım kontrol için çıkış tarafında bir enkoder kullanırken sürücü Hall sensörleriyle komütasyon yapar; bu, komütasyonu sağlam, kontrolü ise aynı zamanda hassas tutar.
İçten rotorlu ve dıştan rotorlu yapılar
Bir içten rotorlu motorda rotor statorun içinde döner; mıknatıslar mile yakındır, atalet düşüktür ve motor sabit dış muhafaza üzerinden kolayca soğutulur. Bir dıştan rotorlu motorda ise rotor, statorun çevresinde dönen bir çan biçimindedir; mıknatıslar daha büyük yarıçapta yer alır ve aynı manyetik yükleme için daha fazla tork üretir. Pervanenin doğrudan çana cıvatalandığı ve dişli kutusuna gerek kalmayan tahrik uygulamalarına hâkim olan geometri budur. ToBMS Çerçevesiz Tork Motorları kategorisindeki çerçevesiz kitler her iki yerleşimi de içerir; tork yoğunluğu değerlerinin aileler arasında doğrudan karşılaştırılamamasının bir nedeni de budur.
Tercihi belirleyen spesifikasyonlar
KV ve neden bir kalite puanı olmadığı
KV, motor hız sabitidir: kabaca uygulanan volt başına yüksüz rpm değeri. 22 V'luk bir pakette 380 KV bir motor yüksüz olarak yaklaşık 8000 rpm'de döner; aynı pakette 29 KV bir motor ise yaklaşık 640 rpm'e ulaşır. KV'yi sargı belirler: daha ince telden daha fazla sarım daha düşük KV, amper başına daha fazla tork ve daha düşük üst hız verir; daha kalın telden daha az sarım ise daha yüksek KV, daha fazla hız ve amper başına daha az tork verir. Yüksek KV, iyi KV değildir. Doğru değer, gereken hızı mevcut bara geriliminde yakalayan ve akımı - dolayısıyla ısıyı - sargının ve sürücünün taşıyabileceği sınırlar içinde tutan değerdir.
Nominal tork ve tepe tork
Nominal tork, motorun üreticinin belirttiği montaj ve soğutma düzeninde, termal sınırları içinde sürekli üretebildiği torktur. Tepe tork ise kısa süreli bir değerdir; motorun saniyeler boyunca verebildiği geçici bir büyüklüktür ve mekanik bir kopma noktasıyla değil, sargı sıcaklığı, mıknatıs sıcaklığı ve sürücü akım sınırıyla sınırlanır. Tepe değeri çalışma değeri gibi ele almak, hizmette sessizce güç düşüren bir motora giden en hızlı yoldur. Bunun tersi de aynı ölçüde önemlidir: tepe değer, mekanik parçaların neyi atlattığına dair bir ifade değildir. Dişli kutusu darbe sınırları, rulman yükleri ve mil dayanımı ayrı sorulardır ve tasarımı bunlar belirliyorsa üreticiden doğrulanmaları gerekir.
Nm/kg cinsinden tork yoğunluğu
Tork yoğunluğu bir karşılaştırma aracıdır, spesifikasyon değildir; ayrıca iki kez belirtilmesi gerekir, çünkü nominal ve tepe değerler farklı şeyler anlatır. Nominal torku kütleye bölmek, kütle bütçesinin ne kadar sürekli çıkış satın aldığını söyler; yürüyen bir robotun ya da uzun dayanıklılıklı bir hava aracı gövdesinin hissettiği şey budur. Tepe torku kütleye bölmek ise taşınan geçici kabiliyeti gösterir; bu, inişi absorbe etmesi gereken bir bacak ya da sürtünmeyi kırması gereken bir kol için önemlidir. Çerçevesiz seride dağılım geniştir: küçük içten rotorlu kitler ile büyük dıştan rotorlu standartlar her iki ölçütte de farklı noktalara düşer; bu bir kalite sıralaması değil bir tasarım tercihidir. ToBMS'te bir seri Nm/kg cinsinden verildiğinde her iki değer de listelenir; böylece karşılaştırma, göreve uyan ölçüt üzerinden yapılabilir.
Dişli aktarım, geri sürülebilirlik ve boşluk
Bir dişli kutusu hızı torkla takas eder ve aynı zamanda çıkışın karakterini değiştirir. Yüksek bir indirgeme oranı genellikle çıkış torkunu artırır ve geri sürülebilirliği azaltır, çünkü sürtünme ve yansıyan atalet kademe boyunca çarpılarak yansır; düşük oran ise tork çarpanından feragat etme pahasına geri sürülebilirliği ve tork şeffaflığını genellikle iyileştirir. Geri sürülebilirlik, bir eklemin darbeyi absorbe etmesini, öğretme sırasında elle hareket ettirilebilmesini ve kuvveti yük hücresi yerine motor akımından kestirmesini sağlar; Yarı Doğrudan Tahrik Aktüatörleri kategorisinin 8:1 oranındaki tüm varlık nedeni budur.
Boşluk, dişli trenindeki kayıp harekettir ve açıkça sorgulanmaya değer: konum tekrarlanabilirliğini ve kontrol rijitliğini doğrudan sınırlar; ToBMS'te kayıtlı değerler aileler arasında birim açısından tutarlı değildir, dolayısıyla birimi belirtilmeyen bir sayı karşılaştırılabilir değildir. Bir tasarım girdisi olarak ele alınmadan önce ark dakikası veya derece değeri üreticinin veri sayfasından doğrulanmalıdır.
Termal sınırlar ve çalışma çevrimi
Bir motoru genellikle tork değil ısı durdurur. Bakır kaybı akımın karesiyle ölçeklenir; dolayısıyla akımı ikiye katlayan bir çalışma çevrimi kaybın bu bileşenini dörde katlar; anma değeri belirli bir montajı, belirli bir ortam sıcaklığını ve belirli bir çalışma rejimini yansıtır. Büyük bir alüminyum muhafaza içine sıkıştırılmış çerçevesiz bir motor, serbest havadaki aynı motordan çok daha fazlasını taşır; çanı üzerinden pervane akışı geçen bir tahrik motoru da tezgahtaki bir motordan daha fazlasını taşır. Bir değere güvenilmesi gerektiğinde referans olarak öne çıkan sayı değil, üreticinin termal koşulları alınmalıdır.
Gerilim, akım ve sürücü
Bara gerilimi, belirli bir KV için hız tavanını belirler; akım ise torku belirler. Bağlayıcı kısıtlar genellikle motorun kendisi değil, sürücünün akım sınırı ile yalıtım ve konnektör anma değerleridir. Üçünü - paket gerilimi, KV ve sürücü akımı - ürün kaynaklarını karşılaştırmadan önce eşleştirmek, hatalı adayların çoğunu baştan eler. Sürücünün ne bilmesi gerektiğini kontrol etmek de yerinde olur: sıfır hızda tork tutması gereken sensörlü bir motor, bu sensörleri okuyabilen bir kontrolcü gerektirir ve enkoder bekleyen bir FOC sürücüsü yalnızca Hall arayüzünü kabul etmez.
Yedi BLDC motor kategorisinin karşılaştırması
Aşağıdaki tablo, bu kılavuzun doğru bölümünü bulmanın en hızlı yoludur. Tork ve itme kuvveti değerleri, ToBMS'te listelenen her kategorideki yayımlanmış nominal ve tepe değerlerdir; hızlar ise tek bir sayı yerine KV aralığı olarak verilir, çünkü çıkış hızı seçilen bara gerilimine bağlıdır.
| Kategori | Yapmak üzere tasarlandığı iş | Tork veya itme kuvveti | Hız (KV) | Nominal Gerilim | Entegre edilmesi gerekenler | Başlangıç noktası |
|---|---|---|---|---|---|---|
| Çerçevesiz Tork Motorları | Makine yapısına gömülen stator-rotor kiti | 0.024-4 Nm nominal, 0.072-12 Nm tepe | 55-600 | 16-48 V | Muhafaza, mil, rulmanlar, enkoder | Robot eklemleri |
| Robotik Aktüatörler | Motor, redüktör, enkoder ve sürücü tek sızdırmaz ünitede | 1.3-74 Nm nominal, 222 Nm'ye kadar tepe | 41-170 | 24-48 V | Yalnızca montaj ve bara | Bacaklı robotlar, robot kolları |
| UAV Motorları | Havada kalmak zorunda olan gövdeler için dıştan rotorlu tahrik | İtme kuvvetine göre anma, torka göre değil | 29-700 | 3-24S | Pervane, ESC, soğutma | Çok rotorlu, ağır yük |
| Drone Motorları | FPV, yarış, sabit kanat ve VTOL tahriki | İtme kuvvetine göre anma, torka göre değil | 180-2150 | 2-12S | Pervane, ESC, gövde | FPV, sabit kanat, VTOL |
| Gimbal Motorları | Düzgün, sessiz, düşük hızlı doğrudan tahrik | 0.08-3 Nm nominal, 0.28-7.7 Nm tepe | 9.3-255 | 12-24 V | IMU ve kontrol döngüsü | Kamera stabilizasyonu |
| Su Altı İticileri | Sızdırmaz, çift yönlü deniz altı tahriki | 7-25 kgf bağlama itme kuvveti | Yayımlanmamış | 36-48 V | Gövde arayüzü ve kablolama | ROV, AUV |
| Yarı Doğrudan Tahrik Aktüatörleri | Tork şeffaflığı için tasarlanmış düşük oranlı modüller | 5-55 Nm nominal, 12.5-170 Nm tepe | 30-80 | 24-48 V | Yalnızca montaj ve bara | Kuvvet kontrolü, uyumlu eklemler |
Yedi kategori; her birinin kendi çıkış kuralı vardır. Tork değerleri üreticinin yayımladığı nominal ve tepe değerlerdir; KV aralıkları her kategoride listelendiği gibidir; itme kuvveti ise yayımlanan maksimum bağlama itme kuvvetidir. Tork yerine itme kuvveti yayımlayan kategoriler daha düşük seviyede değildir; farklı bir soruya yanıt verirler ve ikisi arasında dönüşüm yapmak için pervane ile çalışma noktası gerekir.
İlk ayrım, mil torku yayımlayan kategoriler ile itme kuvveti yayımlayan kategoriler arasındadır. Çerçevesiz motorlar, robotik aktüatörler, gimbal motorları ve QDD modülleri tork cihazlarıdır: çıkış bir mildir ve yük Nm cinsinden tanımlanır. İHA motorları, drone motorları ve su altı iticileri itme kuvveti cihazlarıdır: çıkış, hareket ettirilen bir akışkandır ve anlamlı değer, belirli bir pervane ve gerilimdeki itme kuvvetidir. İkisini tek bir karşılaştırmada karıştırmak, en yaygın spesifikasyon hatasıdır.
İkinci ayrım, alıcının ne kadarını kendisinin sağlaması beklendiğidir. Çerçevesiz bir kit; muhafazayı, rulman düzenini ve termal yolu makine yapısının sağladığını varsayar ve bu emeğin karşılığını en düşük kütle ile en kısa eksenel uzunlukla verir. Entegre bir aktüatör ya da itici ise bunun tersini varsayar: her şey eşleştirilmiş ve sızdırmazdır ve mühendislik emeği yazılıma ve montaja kayar. Hiçbiri diğerinden daha ileri değildir; farklı ekiplere ve farklı üretim hacimlerine uygundurlar.
Çerçevesiz tork motorları
Nedir
Çerçevesiz motor, iki parça hâlinde satılan bir fırçasız DC motordur - sargılı bir stator ile mıknatıs taşıyan bir rotor - ve muhafazası, mili, rulmanları ve kapakları yoktur. Bunları makine üreticisi sağlar. Motorun kendine ait bir hacmi olmadığı için eklemin yapısına gömülebilir; bu da bir muhafazanın kütlesini ve uzunluğunu ortadan kaldırır ve rulman düzeninin kinematik etrafında tasarlanmasına imkân tanır.
Tercihi ne belirler
Önce hacim: stator mevcut çapa ve paket uzunluğuna sığmak zorundadır ve bu kısıt, torktan daha fazla adayı eler. Ardından KV, bara gerilimine ve gereken hıza göre; nominal tork, çalışma çevrimine göre; tepe tork ise geçici duruma göre değerlendirilir. Muhafaza müşteriye ait olduğu için termal yol bir tasarım değişkenidir: büyük bir alüminyum eklem içine sıkıştırılan aynı stator, serbest havada olduğundan çok daha fazla sürekli tork taşır. Geriye kalan çatal ise geri bildirimdir: komütasyon için Hall sensörleri, kontrol için çıkış tarafında bir enkoder ya da her ikisi.
Nereye oturur
Çerçevesiz kitler; kütlenin ve eksenel uzunluğun kritik olduğu eklem modülleri için, her gramın bir kolun ucunda yer aldığı insansı robotlar ve Dört Ayaklı Robot için ve motorun mekanizmanın içinde kaybolması gereken dış iskeletler ile Rehabilitasyon Robotu için varsayılan tercihtir. Seri, 20 g ağırlığında ve 0.024 Nm nominal torklu RI20 KV600'den 710 g ağırlığında ve 4 Nm nominal torklu RO100 KV55 Standard'a uzanır; ortayı ise RO60 KV115 kapsar. Seçim mantığının tamamı çerçevesiz tork motoru kılavuzunda yer alır.
Üretici, 40 g'lık kiti bir eklem düzeneğinde çalıştırıyor; bu, tamamlanmış mekanizmanın ne kadarının motor değil üreticinin sağladığı yapı olduğunu gösterir.
ToBMS video sayfasıYouTube bağlantısıRobotik aktüatörler
Nedir
Entegre bir robotik aktüatör; bir BLDC motoru, bir planet redüktörü, bir çıkış rulmanını, konum algılamayı ve bir FOC sürücüsünü tek bir cıvatalı ünitede toplar. Üretici motoru redüktöre eşleştirir ve torku çıkış flanşı üzerinden yayımlar; böylece alıcı motoru değil eklemi spesifiye eder.
Tercihi ne belirler
İlk karar indirgeme oranıdır; çünkü hem çıkış torkunu hem de eklemin karakterini belirler. 6:1 ve 8:1 gibi düşük oranlar hızı, geri sürülebilirliği ve tork şeffaflığını öne çıkarır; 64:1 gibi yüksek oranlar torku çoğaltır ve çıkışın geri sürülmesini genellikle zorlaştırır; bu da yük tutan eklemlere uygundur. Kablo demetlerinin eklemden geçmesi gerektiğinde içi boş miller önem kazanır: AKH70-48, 48:1 bir kademeyi 74 Nm nominal torkta bir kablo güzergâhıyla birleştirir. Boşluk değeri birimiyle birlikte doğrulanmalıdır, çünkü kayıtlı değerlerin ardındaki ölçüm koşulu belirtilmemiştir.
Nereye oturur
Entegre modüller, mühendislik zamanını rulman ön yüklemesi yerine kontrole harcamayı tercih eden ekiplere uygundur: Kobot Kolu, dört bacaklı bacaklar, tekerlekli robotlar ve AGV'ler. Kategori, 190 g ağırlığında ve 1.3 Nm nominal torklu AK40-10 V3.0'dan 1396 g ağırlıkta 74 Nm nominal torka uzanır; arada 6:1 ile 64:1 arasında kademeler bulunur.
Üretici AK40-10, AK45-10 ve AK45-36 modüllerini bir arada ele alıyor; oran ile kütlenin tek bir aile içinde nasıl takas edildiğinin en açık örneği budur.
ToBMS video sayfasıYouTube bağlantısıİHA motorları
Nedir
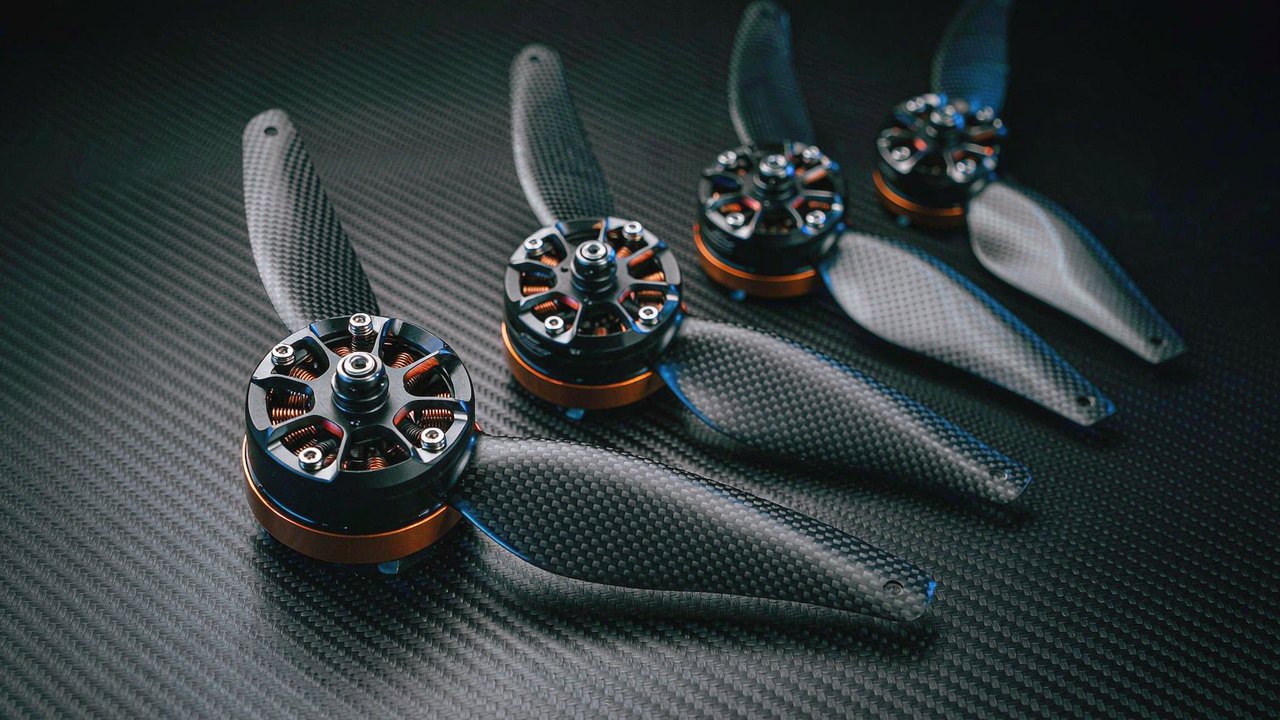
İHA motorları, havada kalmak zorunda olan gövdeler için üretilen dıştan rotorlu tahrik üniteleridir: çok rotorlular, ağır yük platformları ve ayrı bir kaldırma setine sahip VTOL hava araçları. Çan pervaneyi doğrudan taşır; dolayısıyla dişli kutusu yoktur ve spesifikasyon mil torku yerine itme kuvveti, KV, güç ve kütle cinsinden yazılır.
Tercihi ne belirler
Önce pervane ve hücre sayısı: yayımlanan itme kuvveti her zaman belirli bir pervane ve gerilime aittir ve bunlar belirtilmeden sıralanan bir motor karşılaştırılamaz. Ardından KV pakete göre değerlendirilir: verim ve ağır yük için büyük pervaneyle düşük KV, tepkisellik için küçük pervaneyle yüksek KV. Sonra 180 saniyelik güç değeri, yani ani bir sayı değil sürdürülebilir kabiliyet; ve kütle, çünkü çok rotorluda iki kez ödenir: taşınamayan faydalı yük anlamına da gelir. Stator yapılandırması (12N14P ile 36N42P arası) düzgünlük ve motorun kısmi gazdaki davranışı açısından önemlidir.
Nereye oturur
Kategori; Endüstriyel UAV ve muayene gövdelerini, tarımsal ilaçlama araçlarını, hava fotoğrafçılığını, ağır yük uygulamalarını ve İnsanlı Hava Aracı Tahrik Sistemleri kapsar. Hafif uçta MN4006 KV380, 68 g ağırlıkta 380 W sağlar; üst uçta U15XXL KV29 ve U15 II KV80 çok kilogramlık gövdeleri taşır; P80 III Pin ise tarımsal faydalı yükleri kapsar.
Üreticinin MN serisi için yayımladığı tanıtım görüntüleri; 68 g ile 171 g arasındaki bir motorun gövdenin izin verdiği disk alanına uyup uymadığını değerlendirmek için yararlıdır.
ToBMS video sayfasıYouTube bağlantısıDrone motorları
Nedir
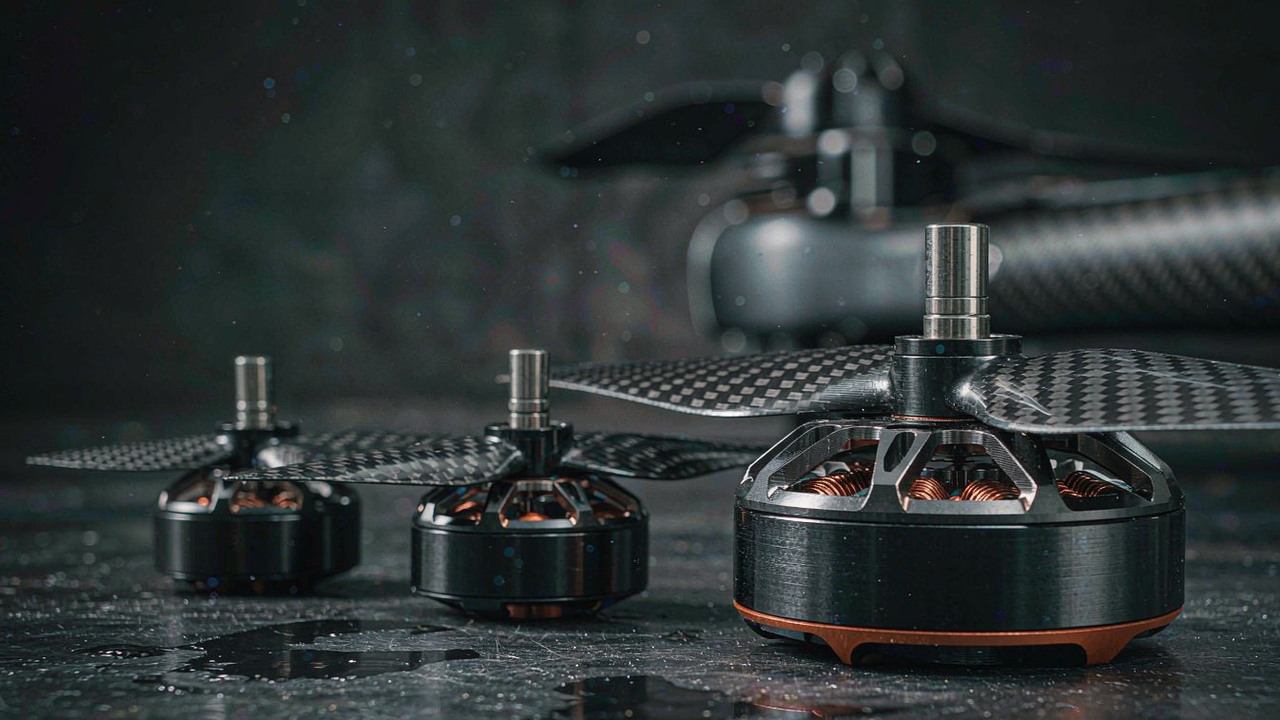
Drone motorları, havacılık tahrikinin daha küçük ve daha hızlı ucudur: onlarca gramla ölçülen FPV ve yarış üniteleri, tek bir verimli çalışma noktası için tasarlanmış sabit kanat ve planör motorları ve daha ağır bir gövdeyi daha büyük bir disk üzerinde taşıyan VTOL kaldırma motorları. İHA motorları gibi bunlar da itme kuvveti cihazlarıdır; ancak tasarım noktaları birbirinden daha uzaktır ve çalışma çevrimleri daha kısa, çok daha serttir.
Tercihi ne belirler
FPV'de bağlayıcı kısıtlar tepkisellik ve kütledir: 3 inçlik bir yapıda T-Hobby F30 FPV Drone Motoru ile 5 inçlik bir yapıda 33.5 g'lık bir ünite, verim için değil itme kuvvetini ne kadar hızlı değiştirebildikleri için seçilir. KV yüksektir - 1300 ile 2150 arası - çünkü pervane küçük, paket ise 4S ile 6S arasındadır. Sabit kanat ve uzun menzilli işler ise diğer uçta yer alır: AT4130 KV230 ile F90 KV1300 sürdürülebilir bir seyir noktası için seçilir. V505 KV260 gibi VTOL kaldırma motorları ikisinin arasında yer alır; geçici bir durum için değil, gövdenin korumak zorunda olduğu bir askıda kalma hâli için boyutlandırılır.
Nereye oturur
FPV yarış ve serbest uçuş, Sabit Kanatlı Model, Uzun Havada Kalışlı UAV platformlar ve askıda kalma ile ileri uçuş arasında geçiş yapan VTOL Dronu. Gövdenin ağır, yavaş ve uzun süre havada kalan bir yapı olduğu durumlarda başlangıç noktası genellikle UAV Motorları kategorisidir.
Gimbal motorları
Nedir
Gimbal motoru, çok düşük hızda düzgün hareket için tasarlanmış, düşük KV'li ve büyük çaplı bir doğrudan tahrikli BLDC motor'dur. Dişli kutusu yoktur: motor ekseni doğrudan sürer, çünkü tahrik hattındaki herhangi bir boşluk ya da kademeli moment görüntüde gözle görülür titreme olarak ortaya çıkar. Bu nedenle öncelikler diğer tüm kategorilerden farklıdır: kademeli moment, tork dalgalanması ve düşük hızda düzgünlük, tork yoğunluğunun önünde gelir.
Tercihi ne belirler
Önce faydalı yük kütlesi ve eksen ataleti; çünkü motor, kamerayı yerçekimine ve aracın hareketine karşı tutmak ve hızlandırmak zorundadır. Ardından bu yükü en olumsuz kuvvet kolunda tutmak için gereken tork gelir; bu, tepe değil nominal torkla karşılaştırılır, çünkü gimbal sürekli tutar ve nominal torkun tanımladığı durum tam olarak budur. KV tasarım gereği düşüktür: seri boyunca 9.3 ile 255 arası; ağır sinema yükleri için 3 Nm nominal torklu büyük GL100 ve küçük bir kamera ekseni için 0.08 Nm'lik GL30. İçi boş miller önemlidir, çünkü kablolama eksenden geçmek zorundadır.
Nereye oturur
Gimbal sistemleri, İHA'larda, el tipi dengeleyicilerde, araç üstü kamera düzeneklerinde ve bir sensörün montajı hareket ederken hedefe doğrultulmuş kalması gereken her uygulamada kullanılır. Orta segmentteki GL60 KV25, 0.6 Nm nominal torkla tek eksenli işleri kapsar.
Su altı iticileri
Nedir
Su altı iticisi, sızdırmaz bir fırçasız tahrik ünitesidir: motor, entegre ESC, kanallı pervane ve basınca dayanıklı ya da basınç dengeli sızdırmazlık tek bir muhafaza içinde. İçindeki BLDC motor sıradandır; çevresindeki her şey suyu dışarıda tutmak ve itme kuvvetini geri döndürülebilir ve oransal kılmak için vardır.
Tercihi ne belirler
Önce itme kuvveti; maksimum bağlama itme kuvveti olarak ifade edilir - iticinin sıfır hızda ürettiği çekiş, yani konumu korumak için dürüst olan sayı. Ardından bara: seri boyunca 36 V ya da 48 V ve 360 W ile 1315 W arasında nominal güç. Sonra derinlik sınıfı; iki ailenin ayrıldığı yer burasıdır: SW serisi 0-30 m için sınıflandırılmışken DW serisi 0-350 m olarak listelenir ve derin bir yapı taahhüt edilmeden önce yayımlandığı hâliyle birimlerin üreticiden doğrulanması gerekir. Kütle ve çap, gövdenin kaç ünite taşıyabileceğini belirler.
Nereye oturur
ROV iticileri, muayene ve müdahale, AUV tahriki ve yönlendirilmiş itme kuvveti gerektiren her deniz altı aracı için. 700 g ağırlığında ve 360 W'lık SW7 küçük muayene araçlarına uygundur; 25 kgf ve 1315 W'lık DW25 iş yükünü çeken uçtadır ve DW10 orta boy gövdeleri kapsar.
Üretici, en büyük DW ünitesini bir tankta çalıştırıyor; bu, kanalı, geri döndürülebilir itme kuvvetini ve bu kategoriyi diğer tüm fırçasız motorlardan ayıran sızdırmazlık düzenini gösterir.
ToBMS video sayfasıYouTube bağlantısıYarı doğrudan tahrikli aktüatörler
Nedir
Yarı doğrudan tahrikli aktüatör, doğrudan tahrikli bir motor ile geleneksel yüksek oranlı bir aktüatör arasında yer alan ve bilinçli olarak düşük bir indirgeme oranına - bu kategoride 8:1 - sahip entegre bir modüldür. İşe yarar bir torka ulaşacak kadar dişli aktarımı korurken, kuvvet kontrolünü yük hücresi olmadan mümkün kılan tork şeffaflığını da sürdürür.
Tercihi ne belirler
QDD'yi seçmenin nedeni geri sürülebilirliktir: düşük oran bunu genellikle iyileştirir, çünkü kademe üzerinden geriye daha az sürtünme ve atalet yansır. Bir eklemin darbeyi absorbe etmesini, öğretme sırasında elle geri sürülebilmesini ve temas kuvvetini motor akımından kestirmesini sağlayan da budur. Bedeli, birim motor torku başına çıkış torkunun daha düşük olmasıdır; bu nedenle aynı çıkış için motorun daha büyük olması gerekir. AKE90-8'in 55 Nm nominal torka ulaşmak için 1400 g taşımasının, 64:1 bir robotik aktüatörün ise benzer torka daha küçük bir pakette ulaşmasının nedeni budur. Boşluk değerleri ToBMS’te kayıtlıdır, ancak ölçüm koşulu belirtilmemiştir; değere güvenmeden önce doğrulanmalıdır.
Nereye oturur
Uyumlu temas gerektiren bacaklı robotlar, kuvvet kontrollü montaj yapan kollar, motorun kullanıcıya boyun eğmesi gereken dış iskeletler ve Rehabilitasyon Robotu ile tork şeffaflığının tepe çıkıştan daha önemli olduğu araştırma platformları. 260 g ağırlığında ve 5 Nm nominal torklu AKE60-8 hafif eklemleri kapsar; 12 Nm'lik AKE80-8 ise ortada yer alır.
Üretici, 8:1 modülleri eklem düzeneklerinde tanıtıyor; kategoriyi tanımlayan geri sürülme davranışı da buna dâhil.
ToBMS video sayfasıYouTube bağlantısıKategorilerin kesiştiği yerler
Çerçevesiz motor, entegre aktüatör ya da QDD modülü
Üçü de dönen bir eklemle sonuçlanır ve tercih, entegrasyonu kimin yapacağıyla ilgilidir. Çerçevesiz bir kit en düşük kütleyi ve en kısa eksenel uzunluğu verir, ancak muhafaza, rulmanlar ve termal yol ister. Entegre bir robotik aktüatör, eşleştirilmiş bir sürücüyle birlikte eşleştirilmiş ve sızdırmaz bir ünite sunar; bunun bedeli sabit bir hacim ve aynı tork için daha yüksek kütledir. QDD modülü ise bu tork yoğunluğunun bir kısmını tork şeffaflığı ve uyumlu davranış karşılığında takas eder. Eklem geometrisi hâlâ değişiyorsa çerçevesiz yapı genellikle daha bağışlayıcı bir tercihtir; geometri sabitse ve takvim kısaysa entegre bir modül öyledir.
İHA motoru mu drone motoru mu
İki havacılık kategorisi bilinçli olarak kesişir: ikisi de dıştan rotorlu tahriktir ve hafif bir endüstriyel quad muhtemelen ikisinden birini kullanabilir. Pratik ayrım görev ve gövde sınıfıdır. UAV Motorları sürdürülebilir güce, daha büyük disklere ve çok kilogramlık gövdelere göre belgelenmiştir; Drone Motorları ise çalışma noktası uzun bir askıda kalma yerine bir atım ya da bir seyir olan FPV, sabit kanat ve VTOL işlerini kapsar. Spesifikasyon sayfası 180 saniyelik güç değeri ve rotor başına kütle bütçesi için okunuyorsa İHA'dan başlanmalıdır; gaz tepkisi ve pervane boyutu için okunuyorsa drone'dan başlanmalıdır.
Gimbal motorları ve diğerleri
Gimbal motorları, düzgünlüğün yoğunluğun önüne geçtiği tek kategoridir; KV değerlerinin düşük, çaplarının ise büyük olmasının nedeni budur. Tork değeri yeterli göründüğü için bir tahrik motorunu yerine koymak, düşük hızda kademeli moment gösteren ve avlanan bir eksen üretir. Ters yöndeki değişim de başarısız olur: bir gimbal motorunda tahrik için ne hız aralığı ne de termal tasarım vardır.
İticiler: aynı motor, farklı bir ortam
Bir su altı iticisinin içinde sıradan bir fırçasız DC motor bulunur. Onu ayrı bir kategori yapan şey, milden sonraki her şeydir: sızdırmazlık, basınç dayanımı, kanallı pervane, geri döndürülebilir çift yönlü tahrik ve korozyon direnci. Spesifikasyon kuralı da buna göre değişir - Nm cinsinden tork yerine kgf cinsinden itme kuvveti - ve havacılık motoruyla her karşılaştırma, motordan değil pervaneden ve akışkandan geçmek zorundadır.
Seçim kontrol listesi
Bunlar sırayla uygulanmalıdır. Her adım, ne kadar spesifikasyon okunursa okunsun geri kazanılamayacak adayları eler.
Yük ve çalışma rejimi
- Çıkış tanımlanmalıdır: Nm cinsinden mil torku ya da belirtilen bir pervane ve gerilimde kgf cinsinden itme kuvveti. Tek başına bu, kategori grubunu belirler.
- Sürekli durum ile geçici durum ayrılmalı; nominal tork birincisine, tepe tork ise ikincisine göre boyutlandırılmalıdır. Tepe değerin mekanik bir sınırla değil, sıcaklık ve sürücü akımıyla sınırlandığı unutulmamalıdır.
- Çalışma çevrimi, öne çıkan güç değerine değil üreticinin termal koşullarına göre kontrol edilmelidir.
- Eklem veya eksenin sıfır hızda tork tutması gerekip gerekmediği netleştirilmelidir; gerekiyorsa sensörler ve bunları okuyan bir sürücü planlanmalıdır.
Mekanik ve entegrasyon
- Tork karşılaştırması yapılmadan önce hacim sabitlenmelidir: çap, paket uzunluğu ya da gövde içi alan.
- Muhafazayı, rulmanları, mili ve termal yolu kimin sağlayacağı kararlaştırılmalıdır. Yanıt "biz sağlıyoruz" ise çerçevesiz bir kit kapsama girer; "tedarikçi sağlıyor" ise entegre bir modül girer.
- İndirgeme oranı yalnızca torka göre değil, istenen davranışa göre seçilmelidir: yük tutma için yüksek oran, geri sürülebilirlik ve kuvvet şeffaflığı için düşük oran.
- Boşluk değeri birimiyle birlikte istenmeli ve bir tasarım girdisi olarak ele alınmadan önce veri sayfasıyla doğrulanmalıdır.
Elektronik ve kontrol
- Önce bara gerilimi sabitlenmeli, ardından KV, gereken hız bu gerilimin dışına taşmayacak şekilde seçilmelidir.
- Sürücünün sürekli ve tepe akımı, talep edilen torka göre kontrol edilmeli ve komütasyon arayüzünün - Hall, enkoder veya sensörsüz - hareket profilinin ihtiyacına uyduğu doğrulanmalıdır.
- Sürücüde bulunan kontrol modu doğrulanmalıdır: tork kontrolü, uyumlu eklemler ve kuvvet kestirimi için bir gerekliliktir, tercihe bağlı bir ek değil.
- Tasarım kesinleşmeden önce tedarikçinin yayımladığı değerler güncel veri sayfasından doğrulanmalıdır; boşluk gibi niceliklerin kayıtları her zaman ölçüm koşulunu belirtmez.
Sık sorulan sorular
SBLDC motorlar AC mi DC mi?
Ölçümün nereye yapıldığına bağlı olarak her ikisi de. Besleme DC'dir - bir batarya ya da bir DC bara - ve kontrolcü bunu stator sargılarını süren üç fazlı bir dalga biçimine dönüştürür; dolayısıyla motorun kendisi, elektronik komütatörlü bir senkron AC makinesidir. Bunun pratik sonucu, fırçasız bir DC motorun bir DC beslemeye bağlanarak çalıştırılamamasıdır; sürücü zorunludur ve sürücünün akım sınırı ile kontrol modu, motorun gerçek spesifikasyonunun bir parçasıdır.
SKV ne anlama gelir ve yüksek KV daha mı iyidir?
KV kabaca volt başına yüksüz rpm değeridir. Bir kalite puanı değil, sargıya ait bir özelliktir: daha fazla sarım daha düşük KV ile amper başına daha fazla tork verir, daha az sarım ise daha yüksek KV ile daha fazla hız ve amper başına daha az tork verir. Doğru KV, gereken hızı mevcut bara geriliminde yakalarken akımı - ve ısıyı - sargı ile sürücü sınırları içinde tutan değerdir. Aynı gerilimde daha yüksek KV, daha fazla hız ve genellikle milde daha az kullanılabilir tork anlamına gelir.
SNominal tork ile tepe tork arasındaki fark nedir?
Nominal tork, motorun üreticinin belirttiği montaj ve soğutma düzeninde termal sınırları içinde sürekli üretebildiği torktur. Tepe tork ise sargı ve mıknatıs sıcaklığı ile sürücünün akım sınırıyla sınırlanan kısa süreli bir geçici değerdir. Tepe değer mekanik bir kopma noktası değildir ve öyle ele alınmamalıdır; tasarımı dişli kutusu ya da mil dayanımı belirliyorsa bunun üreticiden ayrıca doğrulanması gerekir. Çalışma çevrimi nominal torka, geçici durum ise tepe torka göre boyutlandırılmalıdır.
SNeden bazı BLDC motorlarda dişli kutusu vardır, bazılarında yoktur?
Dişli aktarım torku çoğaltır ve hızı düşürür; böylece küçük ve hızlı bir motorun işe yarar çıkış torku üretmesini sağlar; entegre robotik aktüatörlerin onlarca Nm'ye ulaşması bu sayede olur. Doğrudan tahrikte dişli treni hiç yoktur; bu, boşluğu ve yansıyan ataleti ortadan kaldırır ve en düzgün, geri sürülmesi en kolay çıkışı verir. Gimbal motorlarının ve çerçevesiz eklem kitlerinin doğrudan tahrikli olmasının, yarı doğrudan tahrik modüllerinin ise bilinçli olarak 8:1'de durmasının nedeni budur. Takas yalnızca sayılarla değil davranışla ilgilidir: yüksek oran çıkışın geri sürülmesini genellikle zorlaştırır, düşük oran ise onu genellikle şeffaf tutar.
SFırçasız bir DC motor sensörsüz çalışabilir mi?
Evet; yük öngörülebilirse ve motorun sıfır hızda anlamlı tork üretmesi gerekmiyorsa çalışabilir. Sensörsüz kontrol, rotor konumunu yalnızca motor dönmeye başladıktan sonra var olan zıt EMK'den kestirir; pervaneler, fanlar ve pompalar için uygundur, bir duruşu koruyan eklem, ani hava akımına direnen bir gimbal ya da sıfırdan geçerek yön değiştiren bir itici için en zayıftır. Durma hâlinde tork tutması ya da yük altında kalkması gereken uygulamalar Hall sensörlerine veya bir enkodere ihtiyaç duyar.
SFarklı kategorilerdeki motorlar nasıl karşılaştırılır?
Önce çıkış kuralı karşılaştırılmalıdır. Mil torku yayımlayan kategoriler - çerçevesiz motorlar, robotik aktüatörler, gimbal motorları ve QDD modülleri - nominal ve tepe Nm, kütle ve hacim üzerinden birbirleriyle kıyaslanabilir. İtme kuvveti yayımlayan kategoriler - İHA motorları, drone motorları ve su altı iticileri - ise ancak pervane, gerilim ve çalışma noktası belirtilerek karşılaştırılabilir. İtme kuvveti ile tork arasında dönüşüm, pervaneyi ve akışkanı gerektirir; bir tork değeri ile bir kgf değeri aynı sütuna ait değildir.
SBir BLDC motorun ne kadar küçük olabileceğini ne sınırlar?
Isı ve tork yoğunluğu; bu sırayla. Bakır kaybı akımın karesiyle ölçeklenir; dolayısıyla torku koruyarak motoru küçültmek, akım yoğunluğunu ve dolayısıyla sıcaklığı artırmak anlamına gelir; her kategorinin küçük ucu, sargının atabildiği ısıyla sınırlıdır. Mevcut torku ise baştan mıknatıs hacmi belirler; en küçük çerçevesiz kitlerin - 20 g civarında - bir Nm'nin kesirlerinde kalmasının, 700 g'lık bir ünitenin ise birkaç Nm'ye ulaşmasının nedeni budur. Kütlenin bağlayıcı kısıt olduğu durumlarda kilogram başına nominal tork kontrol edilmeli, ardından termal düzen üreticiyle doğrulanmalıdır.
Resmî kaynaklar
Tork kuralları, termal anma değerleri, boşluk birimleri ve güncel yazılım için başvurulacak kaynak üretici dokümantasyonudur. CubeMars çerçevesiz, aktüatör ve itici serilerini cubemars.com adresinde, T-Motor ise İHA, drone ve tahrik serilerini tmotor.com adresinde yayımlar. ToBMS, keşif katmanını her ikisi için de aranabilir ve karşılaştırılabilir tutar.
Sonraki adımlar
Mekanik işe uyan kategoriden başlanmalı, ardından o kategori içinde daraltılmalıdır. Tüm seri - her model ve spesifikasyon yan yana - Ürün bölümündedir; yedi kategorinin her birinin kendi sayfası vardır: Çerçevesiz Tork Motorları, Robotik Aktüatörler, UAV Motorları, Drone Motorları, Gimbal Motorları, Su Altı İticileri ve Yarı Doğrudan Tahrik Aktüatörleri. Adaylar Seç bölümünde tork, gerilim ve kütleye göre filtrelenebilir, ardından finale kalanlar Ürünleri Karşılaştır bölümünde birbirleriyle kıyaslanabilir.
Her kategorinin ayrıca bu genel bakıştan daha derine inen kendi kılavuzu vardır: çerçevesiz tork motorları, robotik aktüatörler, İHA motorları, drone motorları, gimbal motorları, su altı iticileri ve Yarı Doğrudan Tahrik Aktüatörleri: 8:1 Oranın Sağladığı. Kategoriler yerine uygulamalar için insansı robot, dört bacaklı, ROV ve gimbal sayfaları, bu işlere hâlihazırda eşleştirilmiş motorları listeler. ToBMS'teki fırçasız DC motorların tamamına ise ana sayfadan tek tıkla ulaşılabilir. Bu kategori kılavuzlarının yanı sıra, UAV ve drone motorlarının insanlı ucunun kendi karşılaştırması vardır. İnsanlı Hava Aracı Tahrik Sistemleri: Üç T-Motor U15 Motoru Karşılaştırması U15 II, U15XL ve U15XXL'yi yan yana koyar.
Kısa özet: kategori mekanik işe göre seçilmeli, hacim sabitlenmeli, KV bara gerilimi ile gereken hızdan türetilmeli, nominal tork çalışma çevrimine, tepe tork ise geçici duruma göre boyutlandırılmalı ve eklemin sıfır hızda tork tutması gerekip gerekmediği baştan kararlaştırılmalıdır. Bir BLDC motor spesifikasyonundaki geri kalan her şey bu beş maddeden türer.