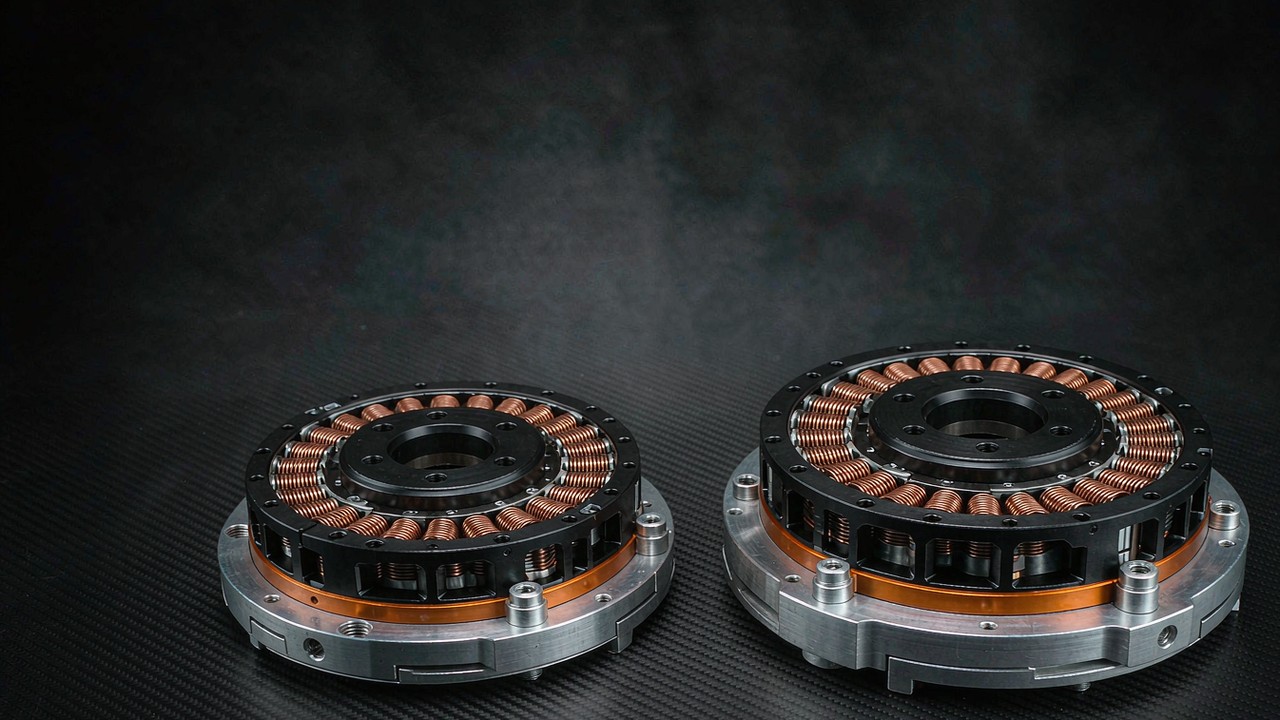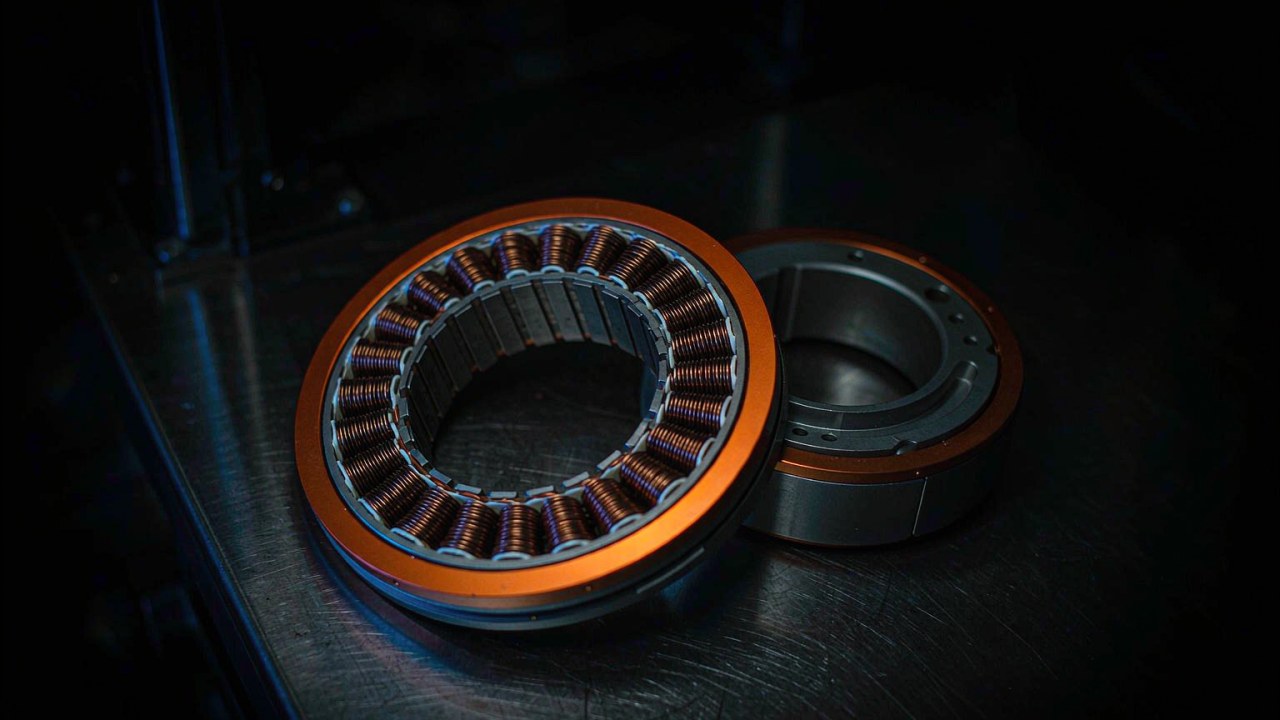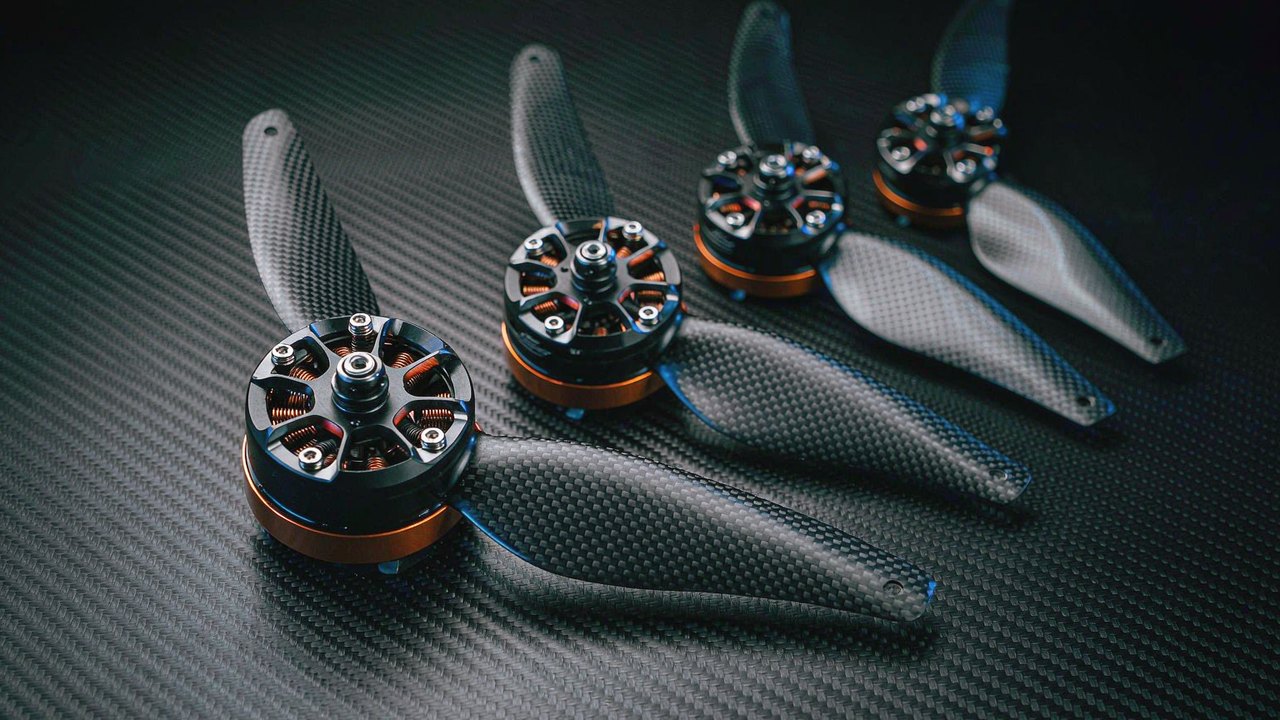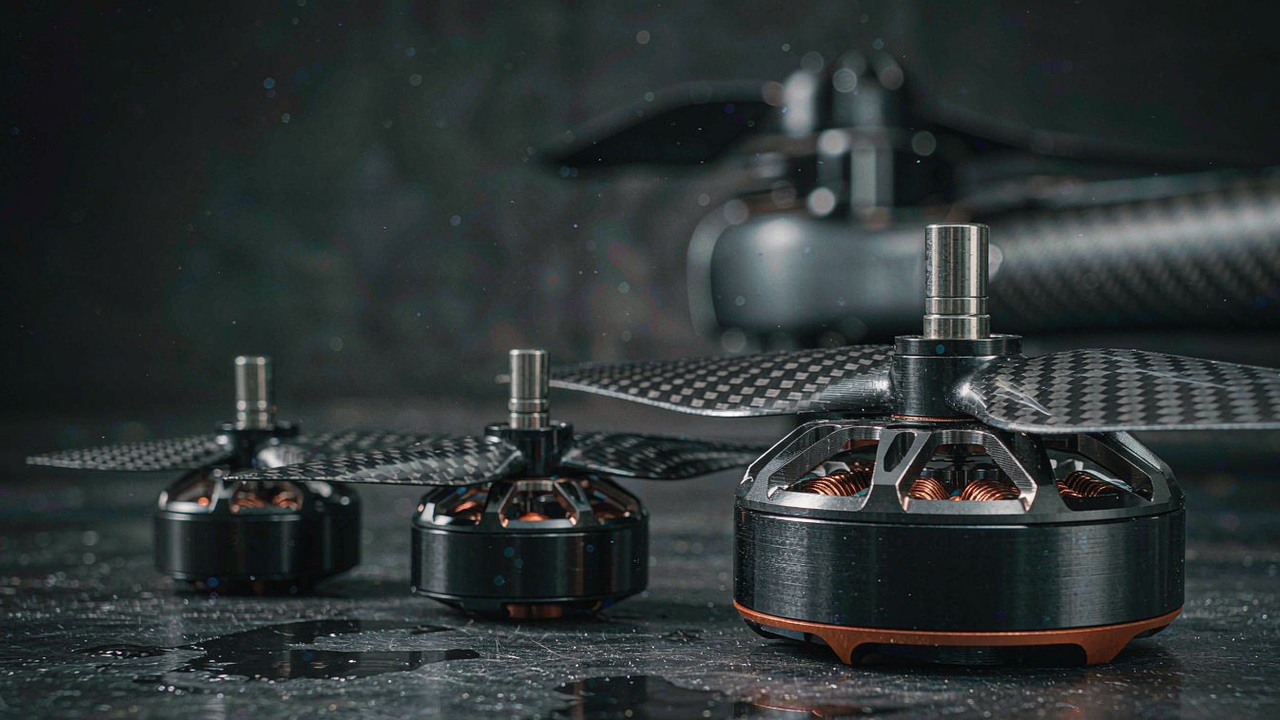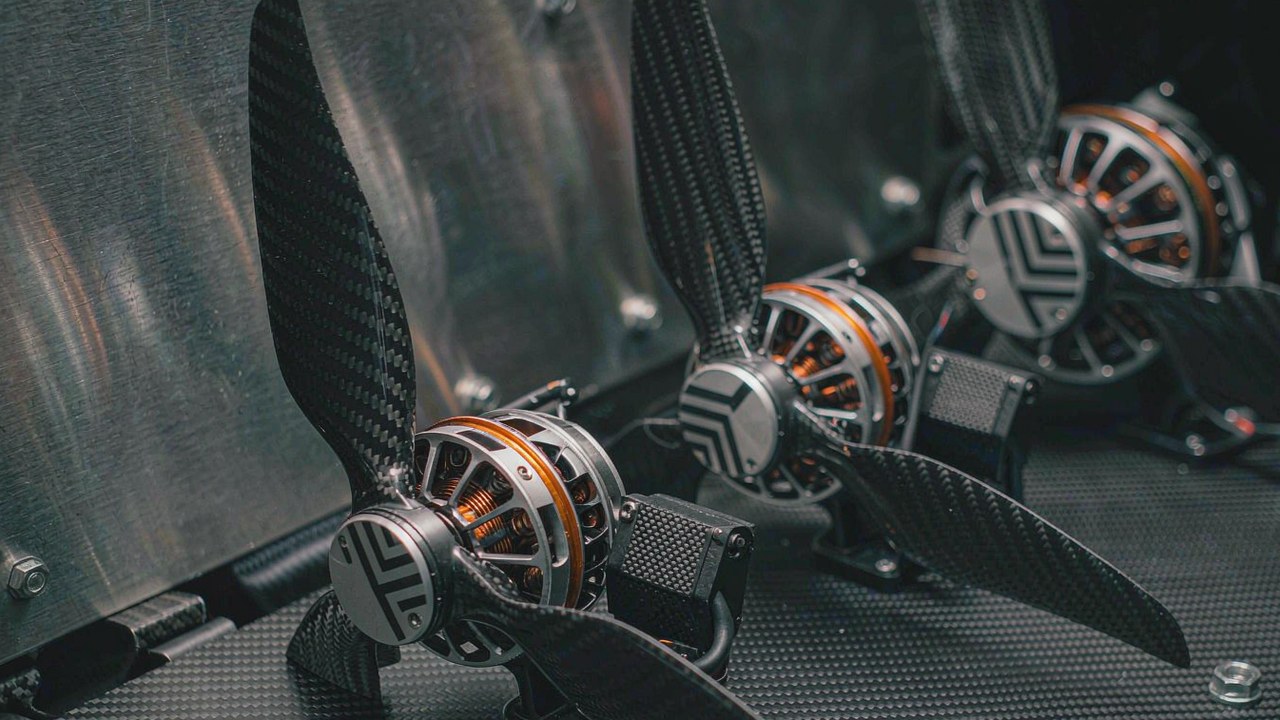
La serie T-Motor VL es una familia de 16 conjuntos de sistema de propulsión VTOL concebidos para la fase de sustentación de aeronaves de ala fija con despegue y aterrizaje vertical. Cada conjunto empareja un motor con un ESC y una hélice que le corresponden, y el fabricante publica un peso máximo de despegue recomendado para un bastidor de cuadricóptero en cada escalón. Este artículo ordena esos escalones y muestra cómo el peso de una aeronave queda situado en uno de ellos.
Respuesta rápida
La serie T-Motor VL cubre un MTOW de cuadricóptero publicado de 12 kg a 150 kg repartido en 16 conjuntos, y cada conjunto se vende como motor, ESC y hélice en lugar de como un motor suelto. La gama se divide en tres bandas de tensión: diez conjuntos funcionan a 12S, dos a 14S y cuatro a 24S. Aquí MTOW significa peso máximo de despegue, y el fabricante declara la cifra para un bastidor de cuadricóptero, de modo que un hexacóptero u octocóptero alcanza la misma masa total con una carga menor en cada brazo.
La selección parte por tanto de la aeronave y no del motor. Recorrer la serie T-Motor VL de abajo arriba es la ruta más corta desde un peso de despegue hasta un conjunto concreto, porque los escalones publicados son discretos y cada uno nombra los componentes propios de sistema de propulsión VTOL. Una plataforma ya concebida en torno a un bus de batería y a un diámetro de hélice ha reducido la elección a unos pocos escalones antes de leer ningún número de modelo. La categoría Dron VTOL reúne los cometidos de aeronave que cubre esta gama.
Qué contiene un conjunto de propulsión de la serie T-Motor VL
La gama no es una línea de motores sueltos con accesorios vendidos por separado. Cada entrada de la serie T-Motor VL es un conjunto de propulsión, y las tres piezas se emparejan en fábrica: el motor, el ESC que lo gobierna y la hélice con la que se caracterizó. Leer la gama como una gama de motores deja fuera las dos piezas que deciden si la instalación funciona. Para una visión más amplia de cómo esta familia se sitúa junto a motores de ala fija y de multirrotor, la guía Motores para drones: selección FPV, de ala fija y VTOL cubre el campo más extenso.
Motor, ESC y hélice como un solo conjunto
La hélice forma parte de la especificación y no es un añadido posterior. La serie T-Motor VL publica una hélice con nombre propio para cada conjunto, desde la DZ17 × 6.2 de la entrada más pequeña hasta la VZ45 × 18 de la más grande, y la cifra de empuje que se cita para ese conjunto pertenece a esa hélice. Montar una pala distinta cambia la carga que ve el motor, lo que cambia la corriente que el ESC debe entregar. Las tres piezas se mueven juntas, y por eso un sistema de propulsión VTOL se especifica como una unidad en lugar de ensamblarse con piezas elegidas por separado.
La masa del ESC cuenta en el peso vacío
El ESC es un elemento aparte en la aeronave, y en el extremo alto de la gama una sola unidad constituye una parte considerable del hardware de sustentación. La columna de peso del motor de la tabla siguiente es la masa del motor tal como la publica el fabricante, cable incluido; no cubre el ESC, la hélice, el soporte ni el cableado. Un presupuesto de peso vacío construido solo sobre esa columna subestima el hardware de sustentación, de modo que la masa instalada del conjunto completo es la cifra que el presupuesto necesita.
La escalera de MTOW: de 12 kg a 150 kg en cuadricóptero
La serie T-Motor VL se lee como una escalera porque los saltos de MTOW recomendado para cuadricóptero están publicados y son discretos. Las doce entradas inferiores cubren de 12 kg a 70 kg en pasos de unos pocos kilogramos, y las cuatro entradas de 24S toman el relevo a partir de 90 kg. Los escalones son bandas publicadas y no una escala continua, así que algunos pesos caen entre dos entradas en lugar de dentro de una. Recorrer la escalera de abajo arriba muestra dónde añade empuje cada escalón y dónde añade masa.
12S y 14S: de 12 kg a 70 kg
Doce conjuntos cubren la parte baja de la gama. El más pequeño, el VL5009 KV275, está publicado para un cuadricóptero de 12-15 kg con 8624 g de empuje por brazo y un motor de 280 g. La escalera sube después por el VL6011 KV180 y el VL6013 KV210 para 15-22 kg, el VL7015 KV190 y el VL8015 KV170 en torno a 22-25 kg, el VL8018 KV180 y el VL8020 KV170 para 30-35 kg, y el VL8022 KV170 a 40 kg. El par de 14S, el VL1035 KV150 y el VL1040 KV150, cierra esta banda en 55-70 kg con 36173 g y 45797 g de empuje por brazo.
24S: de 90 kg a 150 kg
Cuatro conjuntos sostienen la parte alta de la escalera. El VL1155 KV65 está publicado para 90-105 kg con 57036 g de empuje por brazo, el VL1165 KV60 para 115-125 kg con 66032 g, y el VL1180 KV60 y el VL1380 KV60 ambos para 140-150 kg con 88075 g y 83024 g. Los cuatro funcionan con un bus de 24S y se emparejan con el ESC VL200A o VL300A, que es una familia de controladores distinta de las unidades V60A a V200A empleadas más abajo.
El clip del propio fabricante muestra la propulsión VTOL de la serie VL de T-MOTOR en plataformas reales, con el VL1155 KV65 sometido a una prueba de niebla salina y el VL7015 KV190 montado como conjunto completo con el ESC y la hélice correspondientes.
Merece la pena ver el clip antes de la tabla siguiente, porque muestra dos extremos de la misma familia en funcionamiento y no como hardware desnudo. Propulsión VTOL de la serie VL de T-MOTOR en plataformas reales cubre solo esos dos modelos, y la escalera continúa más allá de ambos. Toda banda de MTOW de cuadricóptero de la serie T-Motor VL está publicada para cuatro brazos, así que la cifra describe una aeronave completa y no un motor aislado.
Qué extremo de la gama encaja con cada aeronave
El peso de despegue decide a qué extremo de la gama pertenece un proyecto, pero el número de rotores y el cometido de la carga útil deciden cuánto margen necesita ese extremo. Un cuadricóptero de 40 kg y un octocóptero de 40 kg no caen en la misma entrada: el segundo reparte la misma masa entre el doble de brazos, así que la carga media por brazo baja. Las bandas publicadas siguen describiendo un cuadricóptero, de modo que el octocóptero necesita una evaluación propia y no una calificación trasladada de la tabla.
Cometido de la carga útil y número de rotores
Las cifras publicadas para la serie T-Motor VL suponen cuatro brazos, y las bandas de MTOW están publicadas para esa configuración. En un vuelo estacionario idealizado con la carga repartida por igual, añadir brazos de sustentación reduce el empuje medio que cada brazo debe producir para una masa dada de aeronave, pero eso es una estimación y no una regla de escalón: un hexacóptero u octocóptero necesita una evaluación propia del margen de empuje, la interacción entre rotores, la autoridad de control, el comportamiento en la transición y los casos de fallo, y lleva más hardware de propulsión que un cuadricóptero de la misma masa. La masa de la carga útil es una cuestión aparte, porque eleva el peso total y con él el requisito de sustentación. La posición de la carga útil desplaza el centro de gravedad y puede elevar las exigencias de control y estructurales, pero una carga útil descentrada con el mismo peso de despegue no exige por sí misma más empuje. Conviene dimensionar el sistema de propulsión frente al empuje y al margen operativo primero, y verificar después los límites del centro de gravedad, la autoridad de control y las cargas estructurales para la disposición de la carga útil.
El número de rotores es una estimación, no una calificación
La relación idealizada es inversa: duplicar el número de brazos reduce a la mitad el empuje medio que cada brazo debe producir para el mismo peso total. Es una primera estimación para el caso de vuelo estacionario, no un factor de conversión del MTOW publicado, porque las bandas suponen cuatro brazos y un conjunto trasladado a un octocóptero no ha sido validado para esa aeronave. La dirección que importa en la práctica es la contraria: a un conjunto elegido en torno a un octocóptero y montado después en un bastidor de cuadricóptero se le pide aproximadamente el doble del empuje para el que fue especificado, y el MTOW de cuadricóptero publicado es la cifra que deja al descubierto el desajuste. El número de rotores va por tanto antes que el número de modelo en la secuencia, y la aeronave completa sigue teniendo que comprobarse en la configuración en la que volará.
Por qué el bloqueo de hélice define la serie
La capacidad con la que el fabricante abre la serie T-Motor VL es el bloqueo de hélice, descrito como un ángulo ajustable de 360 grados mantenido por el ESC. En una aeronave de ala fija que pasa del vuelo estacionario al vuelo sustentado por el ala, las hélices de sustentación se detienen, y la pala aparcada tiene que quedar en una orientación conocida y no allí donde el flujo de aire la deje, de modo que la posición de reposo forma parte de la disposición de la aeronave y no de los detalles librados al azar.
Bloqueo de hélice de 360 grados
Una hélice detenida que queda en un ángulo arbitrario se sitúa en el flujo de aire sobre el ala, y el lugar donde acaba cambia de un vuelo a otro. Un bloqueo que retiene la pala en un ángulo elegido hace que esa posición sea repetible. El fabricante declara que el bloqueo actúa en segundos y que el ángulo es ajustable, lo que permite al diseñador de la aeronave elegir dónde queda la pala aparcada. Que un ángulo dado ayude a un ala concreta depende de la aeronave, de la hélice y de la instalación, así que el resultado aerodinámico es una propiedad de la aeronave completa y no del bloqueo por sí solo.
Corriente de retención en estado bloqueado
Retener una pala contra el flujo de aire requiere par, y el ESC lo suministra en forma de corriente. El fabricante describe el ESC como un elemento que ajusta la corriente de retención para adecuarla a la carga externa en lugar de mantener un valor fijo, y publica un consumo en espera de unos 10 W en estado bloqueado, que es lo que mantiene bajo el calor de la función de retención durante el crucero. La misma familia de ESC se describe como compatible con CAN 2.0 en el lado del controlador, la interfaz empleada para mandar y supervisar el conjunto desde un piloto automático en una instalación de la serie T-Motor VL.
El bloqueo es solo la mitad del problema de la transición. Los dos regímenes de vuelo piden cosas distintas al mismo motor, y Motores para drones VTOL: equilibrar el empuje en vuelo estacionario y la eficiencia en crucero expone cómo el empuje en vuelo estacionario y la eficiencia en crucero tiran en direcciones opuestas una vez que termina la fase de sustentación.
Bandas de tensión: 12S, 14S y 24S
La gama se organiza en torno a tres tensiones de bus, y la banda en la que se sitúa un proyecto suele estar fijada antes de elegir el motor, porque para entonces el paquete de baterías y el cableado de la aeronave ya están decididos. El fabricante declara que la serie en conjunto admite un rango de 6S a 24S, mientras que los 16 conjuntos publicados ocupan 12S, 14S y 24S.
12S: diez de los conjuntos
Diez conjuntos de la serie T-Motor VL funcionan con un bus de 12S, desde el VL5009 KV275 hasta el VL8022 KV170 y los VL1028 KV190 y VL1032 KV180 por encima de ellos. Esta banda abarca el MTOW de cuadricóptero publicado de 12 kg a 55 kg. Los ESC de este grupo van del V60A en la parte baja al V200A en la alta, y la masa del motor sube de 280 g a 1090 g en ese mismo tramo.
14S: dos conjuntos
Dos conjuntos suben a 14S: el VL1035 KV150 con 1205 g y el VL1040 KV150 con 1100 g. Ambos están publicados para la banda de 55-70 kg, y ambos tienen una calificación de 150 KV. El bus de 14S es lo que separa este par del grupo de 12S: para un nivel dado de potencia eléctrica y una eficiencia de sistema comparable, una tensión de bus más alta suele significar una corriente de alimentación menor, mientras que la corriente que una aeronave consume realmente sigue al punto de funcionamiento y no a la etiqueta de tensión.
24S: cuatro conjuntos
Cuatro conjuntos funcionan a 24S y cubren de 90 kg a 150 kg de MTOW de cuadricóptero. El salto del par de 14S al VL1155 KV65 es el escalón más grande de la serie T-Motor VL, y llega con un cambio de familia de controladores a los ESC VL200A y VL300A. Un proyecto que cruza ese escalón cambia de tensión de bus y de familia de controladores junto con el motor, así que la parte alta de la gama es un tren de potencia distinto y no una versión mayor del que queda por debajo.
Emparejamiento de ESC y hélice en un sistema de propulsión VTOL
Como cada conjunto de la serie T-Motor VL se empareja en fábrica, el ESC y la hélice publicados junto a un motor son el emparejamiento al que pertenece la cifra de empuje. Sustituir cualquiera de las dos piezas saca al conjunto de la configuración publicada, y los números dejan de describir lo que hará la aeronave. Tratar el emparejamiento como fijo es la forma más simple de mantenerse dentro de la envolvente publicada de un sistema de propulsión VTOL.
Ocho capacidades de ESC en toda la gama
La serie T-Motor VL emplea ocho capacidades de ESC: V60A, V80A, V120A, V150A, V200A, VL248A, VL200A y VL300A. Las unidades de la serie V sirven a los conjuntos de 12S y 14S, mientras que las de la serie VL sirven a la parte alta de la gama. El paso de V150A a V200A ocurre entre el VL8022 KV170 y el VL1028 KV190, y el paso a los controladores de la serie VL ocurre en la frontera de 24S.
Cambiar la hélice cambia el ESC
Una hélice más grande absorbe más par a la misma velocidad, lo que eleva la corriente para un empuje dado. Si el ESC se dimensionó para la pala publicada, el margen que tenía queda consumido por el cambio. En la práctica, cambiar la hélice de un conjunto emparejado plantea cuatro preguntas: si el motor puede soportar la carga, si el ESC puede entregar la corriente, si el motor y el ESC se mantienen dentro de los límites térmicos, y si la aeronave conserva la holgura al suelo para el disco mayor. El fallo de cualquiera de las cuatro deja la instalación fuera de la configuración publicada del sistema de propulsión VTOL.
Matriz de especificaciones de la serie T-Motor VL
La tabla siguiente recoge los 16 conjuntos de la serie T-Motor VL tal como se publican, ordenados por MTOW de cuadricóptero recomendado. Los nombres de modelo incluyen la calificación KV, y la columna de tensión identifica el bus con el que funciona cada conjunto.
| Modelo | Tensión | Peso del motor (g) | Empuje máximo por brazo (g) | MTOW recomendado (kg) | ESC | Hélice |
|---|---|---|---|---|---|---|
| VL5009 KV275 | 12S | 280 | 8624 | 12-15 | V60A | DZ17 × 6.2 |
| VL6011 KV180 | 12S | 300 | 10464 | 15-18 | V60A | VZ22 × 7.4 |
| VL6013 KV210 | 12S | 388 | 12889 | 20-22 | V80A | VZ22 × 7.4 |
| VL7015 KV190 | 12S | 540 | 15867 | 22-24 | V80A | P24 × 7.2 |
| VL8015 KV170 | 12S | 610 | 14754 | 25 | V80A | VZ26 × 9.5 |
| VL8018 KV180 | 12S | 655 | 17129 | 30-32 | V120A | VZ26 × 9.5 |
| VL8020 KV170 | 12S | 735 | 19679 | 35 | V150A | VZ28 × 10.8 |
| VL8022 KV170 | 12S | 785 | 22268 | 40 | V150A | VZ29 × 11 |
| VL1028 KV190 | 12S | 940 | 26322 | 45-50 | V200A | VZ29 × 11 |
| VL1032 KV180 | 12S | 1090 | 31766 | 50-55 | V200A | G30 × 10.5 |
| VL1035 KV150 | 14S | 1205 | 36173 | 55-60 | V200A | PL32 × 11 |
| VL1040 KV150 | 14S | 1100 | 45797 | 65-70 | VL248A | VZ32 × 12 |
| VL1155 KV65 | 24S | 1420 | 57036 | 90-105 | VL200A | VZ40 × 16.1 |
| VL1165 KV60 | 24S | 1710 | 66032 | 115-125 | VL200A | VZ42 × 16.5 |
| VL1180 KV60 | 24S | 2680 | 88075 | 140-150 | VL300A | VZ45 × 18 |
| VL1380 KV60 | 24S | 2400 | 83024 | 140-150 | VL300A | VZ45 × 18 |
El MTOW recomendado es la cifra que publica el fabricante para un cuadricóptero. El empuje máximo por brazo y el peso del motor son los valores que publica el fabricante para el conjunto emparejado, y las condiciones de ensayo que hay detrás de la cifra de empuje figuran en cada página de producto.
La masa del motor crece de 280 g a 2680 g a lo largo de la tabla, y el empuje por brazo crece de 8624 g a 88075 g, así que los dos extremos están separados por un factor de aproximadamente nueve en masa y por un factor de diez en empuje. Esa comparación vale para los extremos de la tabla y no para todas las filas: la relación entre el empuje por brazo publicado y la masa del motor va de unos 24 g/g en el VL8015 KV170 a unos 42 g/g en el VL1040 KV150. La relación es aritmética sobre dos valores publicados, no una medida de eficiencia ni una predicción para una aeronave instalada.
El grupo de 24S es donde la escalera deja de ser gradual. Entre el VL1040 KV150 en 65-70 kg y el VL1155 KV65 en 90-105 kg hay un salto en todas las columnas a la vez: tensión, masa del motor, familia de ESC y empuje. Un proyecto situado en ese hueco no elige entre entradas adyacentes, elige de qué lado de un cambio de tren de potencia diseñar.
Las dos entradas de 24S publicadas en 140-150 kg, el VL1180 KV60 y el VL1380 KV60, comparten tensión de bus, ESC y tamaño de hélice, y difieren en la masa de motor publicada y en el empuje por brazo. El fabricante las enumera como 36N40P y 36N42P, de modo que la diferencia en el número de ranuras y polos está en la especificación y no se infiere de la tabla. La tabla por sí sola no explica la separación de masa y empuje, y las páginas de producto son el lugar donde comparar la especificación completa y las condiciones de ensayo antes de tratar cualquiera de las dos entradas como intercambiable con la otra.
Ajustar un conjunto a una aeronave: secuencia de dimensionamiento
La secuencia siguiente convierte un peso de despegue en una entrada de la serie T-Motor VL. Cada paso estrecha el campo, y el orden importa porque un paso posterior puede invalidar una elección anterior.
Paso 1: fijar el MTOW
El punto de partida es la masa total con la que la aeronave volará realmente, incluidos batería, carga útil y hardware de sustentación. Las cifras publicadas son de cuadricóptero, así que conviene anotar el número de brazos junto a la masa. Una masa situada en el centro de una banda es el caso más sencillo; una masa situada en el techo de una banda no deja margen para una batería más pesada.
Paso 2: dividir por el número de brazos
Dividir la masa total entre el número de brazos de sustentación da la carga media que cada brazo soporta en vuelo estacionario, suponiendo que la carga se reparte por igual. Esa cifra es un requisito de empuje medio y no un criterio de dimensionamiento por sí mismo: el conjunto elegido tiene que conservar margen de empuje para las condiciones en las que volará la aeronave, y la cifra de empuje publicada tiene que leerse con las condiciones de ensayo del fabricante asociadas. Conviene comparar el resultado con el empuje por brazo y no con el MTOW recomendado, y comprobar después la aeronave completa en vuelo estacionario, en la transición y en el resto de la envolvente de vuelo, incluidos los límites estructurales y de control.
Paso 3: aterrizar en una banda de tensión
Si el paquete ya está elegido, la banda de tensión queda fija y la lista de candidatos se reduce a los doce conjuntos de 12S y 14S o a los cuatro conjuntos de 24S. Si el paquete sigue abierto, el peso de despegue decide primero la banda: el grupo de 24S cubre todas las entradas por encima de 70 kg, así que ninguna opción de 12S o 14S alcanza esa parte de la gama.
Paso 4: comprobar el ESC y la hélice
Hay que confirmar que el ESC publicado con el conjunto elegido puede soportar la corriente que consumirá la aeronave, y que el diámetro de hélice encaja con la holgura al suelo y con la disposición del ala. Un conjunto que encaja en empuje pero no en diámetro de hélice no encaja, y el emparejamiento no es ajustable sin salir de la configuración publicada.
Paso 5: comprobar la tensión y la corriente de bus
La última comprobación es el tren de potencia en conjunto. La tensión de bus la fija el paquete, y la corriente de bus es la suma de lo que consumen los ESC. Una instalación de 24S en la parte alta de la gama exige una corriente que el cableado, los conectores y la placa de distribución tienen que soportar. La lógica general de dimensionamiento que hay detrás del margen de empuje y del margen térmico se expone en Dimensionar un motor de dron de empuje elevado: carga útil, eficiencia y margen térmico, y se aplica sin cambios una vez elegido aquí un conjunto.
Preguntas frecuentes
Q¿Qué conjunto de la serie T-Motor VL encaja con un cuadricóptero de 25 kg?
El VL8015 KV170 es la entrada publicada a 25 kg, con 14754 g de empuje por brazo y un ESC V80A. El VL7015 KV190 cubre 22-24 kg y es el escalón inferior.
Q¿Qué conjunto encaja con un cuadricóptero de 100 kg?
El VL1155 KV65 está publicado para 90-105 kg con 57036 g de empuje por brazo, un motor de 1420 g y el ESC VL200A. Es el primer escalón de la banda de 24S y el primer conjunto de la gama que funciona con un ESC de la serie VL.
Q¿Cuántos brazos supone el MTOW de cuadricóptero publicado?
Las cifras están publicadas para un cuadricóptero. Un hexacóptero u octocóptero de la misma masa total soporta menos carga por brazo, así que la cifra con la que comparar es el empuje por brazo del conjunto candidato y no el MTOW recomendado.
Q¿Pesa más un conjunto de propulsión que comprar las piezas por separado?
En ambos casos intervienen los mismos tres componentes, y el ESC es el que más a menudo queda fuera de un presupuesto de peso vacío. Lo que aporta el conjunto emparejado es una cifra de empuje publicada que pertenece a esa combinación exacta de motor, ESC y hélice, junto con los datos de ensayo que la respaldan.
Q¿Puede un conjunto de 12S funcionar con un bus de 24S?
No con los mismos ajustes. El motor, el ESC y la hélice se emparejan dentro de una banda de tensión, y la capacidad del ESC está ligada al bus para el que se publicó. Que alguna pieza del conjunto pueda reutilizarse en un bus superior depende del límite de tensión propio de la pieza y de la especificación del fabricante, así que el supuesto de trabajo es que el conjunto se sustituye en lugar de reconfigurarse.
Q¿Qué cambia cuando se sustituye la hélice de un conjunto?
El empuje, la corriente y la carga sobre el ESC cambian a la vez. Un disco mayor absorbe más par a la misma velocidad, así que el margen de corriente del ESC es lo primero que conviene comprobar, el margen térmico del motor y del ESC es lo segundo y la holgura al suelo es lo tercero.
Q¿Qué cambia el bloqueo de hélice de ángulo fijo en una aeronave de ala fija?
Una hélice de sustentación detenida y retenida en un ángulo elegido tiene una posición repetible en lugar de quedar donde acaba por asentarse, y eso es lo que convierte la orientación aparcada en algo sobre lo que se puede diseñar la aeronave. El fabricante describe el bloqueo como un ángulo ajustable de 360 grados, y cuánto ayuda un ángulo dado depende del ala y de la instalación.
Recursos oficiales
Las 16 páginas de producto recogen la especificación completa y los datos de ensayo de cada conjunto, y la página del fabricante enlaza el programa más amplio. T-Motor es el fabricante de todas las entradas de la tabla anterior, y cada página de producto repite el emparejamiento de sistema de propulsión VTOL de ese conjunto.
Adónde ir después
La escalera responde a la pregunta del peso. La pregunta del régimen de vuelo, la del margen de empuje y el problema de la transición se tratan en otras partes del sitio, y las páginas de producto recogen el detalle que hay detrás de cada fila de la matriz.
Motores para drones VTOL: equilibrar el empuje en vuelo estacionario y la eficiencia en crucero expone el problema de los dos regímenes. Motores para drones: selección FPV, de ala fija y VTOL sitúa la serie T-Motor VL junto a otras familias de ala fija y de multirrotor. Dimensionar un motor de dron de empuje elevado: carga útil, eficiencia y margen térmico lleva más lejos la lógica de dimensionamiento una vez elegido un conjunto, y la página de la categoría Dron VTOL reúne los cometidos de aeronave que cubre la gama.