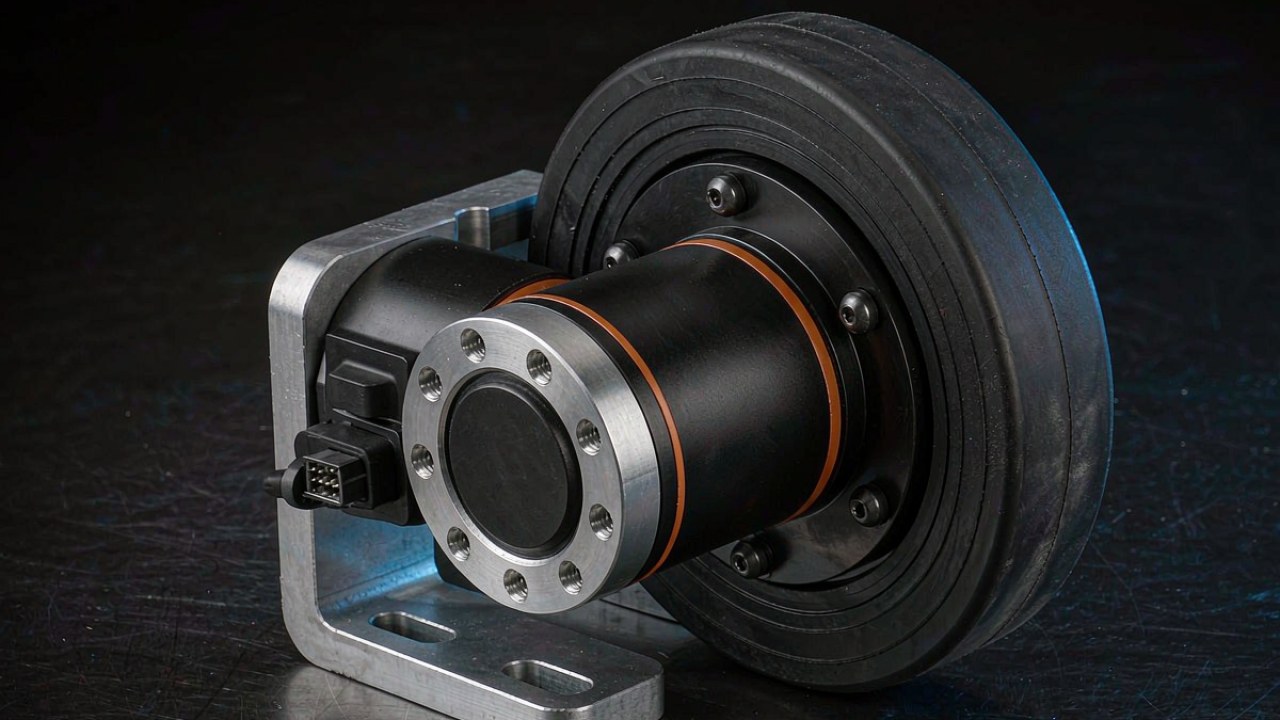
Un actuador AGV que mueve una rueda recibe una exigencia que un actuador de articulación nunca ve: la masa de la plataforma pasa por la rueda, el cubo y el conjunto de rodamientos antes de que el par se convierta en movimiento útil. Esa carga está presente tanto si el accionamiento está alimentado como si está parado, y por eso, en una plataforma con ruedas, la cifra que descarta candidatos es la carga radial y no el par. Este artículo calcula la carga que soporta una rueda, la contrasta con las dos fichas AKA que publican una carga radial, y deja la cuestión de arquitectura más amplia a Motores BLDC para robot con ruedas: accionamiento, servicio y reducción, que compara disposiciones de accionamiento y no valores de carga.
Respuesta rápida
Un actuador AGV se preselecciona por la carga radial que debe soportar su rueda, se confirma después por la velocidad y se dimensiona por último por la corriente. Dos fichas con reductor de la gama ToBMS publican ese valor: el CubeMars AKA60-6 KV80 con 18 kg y el CubeMars AKA10-9 KV60 con 50 kg. Divididas por un factor dinámico de 1.5 sobre cuatro ruedas igualmente cargadas, dan estimaciones de preselección de unos 48 kg y unos 133 kg de masa total, lo que sitúa a ambas en el rango de plataformas ligeras y no en el de vehículos de clase tonelada, donde la carga de rueda debe soportarla un alojamiento de rodamientos externo y el accionamiento solo aporta par.
La carga radial primero: cómo se preselecciona un actuador AGV
La carga radial nominal publicada es la primera cifra que elimina candidatos, porque describe una capacidad que no eleva ni un cambio de control ni otra relación de reducción. Un accionamiento elegido solo por par puede encajar con la exigencia de esfuerzo de tracción y seguir siendo la pieza equivocada, ya que el camino de carga a través de la rueda no atiende a cuánto par puede producir el motor. Leer el valor nominal antes de la columna de par invierte el orden habitual de una hoja de selección de accionamiento, y en una plataforma con ruedas es esa inversión la que mantiene honesta la lista de candidatos para el actuador AGV.
Qué descarta un valor nominal publicado antes de leer el par
Una carga radial nominal indica cuánta carga acepta la unidad en el cubo según la base de ensayo del propio fabricante. Es una declaración de aptitud y no una cifra de rendimiento: dice qué instalaciones está construida para soportar la unidad, no a qué velocidad se moverá la plataforma. Las fichas que no publican ese valor dejan abierta la pregunta de la carga, y una pregunta abierta en la fase de preselección se convierte en un riesgo de diseño en la fase de prototipo. Las dos fichas AKA la responden en kilogramos, una unidad contra la que se puede contrastar directamente un presupuesto de masa del chasis, y esa es la cifra contra la que se elige un actuador AGV en la primera pasada.
Por qué un actuador AGV y un actuador de articulación ordenan los candidatos de forma distinta
Un actuador de articulación recibe par y un momento flector del eslabón que mueve, y el montaje de rodamientos lo diseña el constructor del robot en torno a ese momento. En una plataforma con ruedas, el accionamiento queda dentro del camino de carga y no al lado, con la rueda atornillada a su brida de salida. Las dos tareas producen listas de candidatos distintas a partir de la misma gama: una selección de articulación de robot suele partir del par máximo y de la relación de reducción, mientras que una selección de actuador AGV parte de la carga sobre una rueda y retrocede hasta el módulo capaz de aceptarla.
Calcular la carga radial en la rueda del AGV
La carga que un actuador AGV ve sobre una rueda no es la masa de la plataforma dividida por el número de ruedas, aunque el cálculo empiece por esa división. Cuatro entradas alejan la cifra de la media, y cada una es una decisión que el diseño del chasis ya tomó, esté escrita o no: dónde se sitúa el centro de gravedad sobre la batalla, con cuánta fuerza frena la plataforma, qué pendiente debe mantener y qué ocurre cuando una rueda pierde el contacto con el suelo. Toda cifra obtenida así es una estimación de ToBMS y no un valor del fabricante, porque la carga nominal publicada para un actuador AGV y la demanda calculada para un chasis son números de distinta naturaleza y no deben compartir columna.
Parte estática por rueda y después la desviación del centro de gravedad
La parte estática es la masa de la plataforma más la carga útil, repartida entre las ruedas que tocan el suelo. Un chasis de cuatro ruedas con el centro de gravedad en el centro geométrico soporta un cuarto de la masa en cada esquina. Mover el centro de gravedad hacia un eje transfiere carga a ese eje en proporción al desplazamiento. Medido desde el eje no motriz, un centro de gravedad al 60 % de la batalla deja el 40 % de la masa en ese eje, de modo que las ruedas motrices soportan cada una el 30 % del total y no el 25 %. Una plataforma elevadora añade un segundo caso: una carga elevada desplaza el centro de gravedad hacia arriba, y cuánto lo desplaza además a lo largo de la batalla depende del mecanismo de elevación y de la posición de la carga respecto a él. Contra esta primera cifra se contrasta un actuador AGV antes de añadir cualquier caso dinámico.
Frenado, pendiente y factor de bordillo
Los casos dinámicos multiplican la cifra estática. El frenado transfiere carga al eje delantero en proporción a la deceleración y a la altura del centro de gravedad, y una pendiente hace lo mismo en una rampa. El impacto contra un bordillo es un suceso breve con un multiplicador mayor, y si un multiplicador dado ya está incluido en el valor nominal o debe aplicarse encima depende de la base de ensayo que hay detrás de ese valor. Aplicar un factor dinámico combinado a la parte estática es una convención y no una norma publicada, y los valores empleados aquí son supuestos ilustrativos, no coeficientes de diseño para un vehículo concreto. Un factor de 1.5 es un punto de partida habitual para aceleración, frenado y transiciones de suelo ordinarias, y 2.0 para un recorrido con bordillos, rampas o superficies exteriores, pero ningún factor único representa un nivel de impacto: la velocidad, la deceleración, la altura del centro de gravedad, el diámetro de rueda y la duración del suceso entran todos en la cifra real. Qué factor se aplica es una decisión de la plataforma, y ningún valor nominal de actuador AGV la sustituye.
Una rueda en el aire: el caso que una media oculta
Un chasis de cuatro ruedas sobre bastidor rígido es estáticamente indeterminado en un suelo plano, así que en la práctica se apoya en tres puntos. La rueda que pierde el contacto no soporta nada, pero cómo reparten su carga las tres restantes depende de la geometría de apoyo, de la posición del centro de gravedad, de la rigidez del bastidor y de una eventual suspensión, de modo que la carga en una esquina no es un múltiplo fijo de la media. En una batalla corta puede acercarse a la mitad de la masa de la plataforma, y ese es el caso que una media sobre cuatro ruedas oculta y la razón por la que una carga radial nominal se lee contra la peor rueda individual. Conviene tratarlo como un caso de carga que hay que calcular, simular o medir, y no como algo que se deduce del número de ruedas. Una suspensión o un montaje en tres puntos cambia el reparto, pero la carga máxima de rueda resultante sigue perteneciendo a la selección del actuador AGV y no a una revisión de diseño posterior.
Poner una cifra frente al valor de 18 kg
La cifra de 18 kg en el AKA60-6 KV80 es una carga nominal por rueda para un actuador AGV, y se convierte en estimación de plataforma en cuanto se elige el factor dinámico. Con un factor de 1.5, la carga estática admisible sobre una rueda es de 12 kg, lo que sobre cuatro ruedas igualmente cargadas da un chasis de unos 48 kg con carga útil incluida. Es una estimación de preselección y no un límite garantizado por el fabricante: contra qué se miden los 18 kg, cómo se ensaya el valor nominal y dónde se supone que actúa la carga forman parte de la lista de comprobación antes de que la cifra entre en un diseño. Como tamaño de plataforma corresponde a un tractor ligero, una unidad de servicio compacta o un carro de laboratorio, y el módulo de 460 g con etapa 6:1 encaja en esa escala.
Un chasis de cuatro ruedas de 48 kg con factor 1.5
48 kg es una masa total y no una carga útil. El bastidor, la batería, el controlador y los sensores salen primero de ahí, y lo que queda es la carga útil. Un presupuesto de masa lo concreta: con 30 kg de estructura, energía y electrónica quedan 18 kg de carga útil, que es la clase de servicio para la que se elige un actuador AGV pequeño. Pasar a un factor de 2.0 para un recorrido con juntas de suelo baja la cifra a unos 36 kg con el mismo valor nominal, y esa reducción es el coste de un entorno más áspero y no un cambio del módulo.
24 V y 48 V en el mismo bobinado, y su efecto sobre la velocidad
El AKA60-6 KV80 se publica a 24 V y 48 V sobre el mismo bobinado, y los dos buses producen velocidades nominales de 200 RPM y 400 RPM en la salida. Sobre una rueda de 150 mm de diámetro eso son 1.571 m/s y 3.142 m/s de velocidad de avance en el punto nominal, alcanzándose la cifra más alta exclusivamente con el bus de 48 V. El par nominal de 3 Nm es el mismo en ambos casos, así que la elección de bus cambia velocidad y potencia y no tracción: 3 Nm en la llanta de una rueda de 150 mm son 40.0 N de fuerza teórica en la llanta, antes de que entren la adherencia del neumático y las pérdidas de transmisión, y la potencia nominal resulta de 62.83 W a 200 RPM frente a los 62 W publicados para la ficha, que es la comprobación aritmética que confirma que el punto nominal está enunciado de forma coherente.
Poner una cifra frente al valor de 50 kg
El valor nominal de 50 kg del AKA10-9 KV60 casi triplica esa estimación bajo el mismo supuesto de cuatro ruedas. Con un factor de 1.5 la carga estática admisible es de 33.3 kg por rueda, lo que da un chasis de unos 133 kg de masa total; con un factor de 2.0 baja a 100 kg. Es una plataforma ligera de tamaño medio: un transportador de bandejas, una unidad móvil de preparación de pedidos o un pequeño tractor. El módulo pesa 1060 g en un bastidor de 100 mm con etapa 9:1, y el par nominal publicado es de 18 Nm con un pico de 53 Nm, lo que lo convierte, para servicios que necesitan a la vez una carga nominal y tracción real, en la mayor de las dos fichas de actuador AGV.
109 RPM en la salida y la velocidad de avance que se deduce
La velocidad nominal del AKA10-9 KV60 es de 109 RPM en la salida, lo que sobre una rueda de 150 mm de diámetro da 0.856 m/s, es decir 3.08 km/h. La fuerza teórica en la llanta es de 240.0 N en el punto nominal y de 706.7 N en el pico, ambas antes de la adherencia del neumático y de las pérdidas de transmisión, y el par de pico es una condición de corta duración y no un punto de trabajo, así que el margen está en el par y no en una tracción verificada. El punto nominal también es coherente en sí mismo: 18 Nm a 109 RPM resultan 205.46 W frente a los 205 W publicados para la ficha. La misma comprobación aplicada al módulo menor, 3 Nm a 200 RPM dan 62.83 W frente a 62 W, sugiere una costumbre que conviene mantener al leer cualquier ficha de actuador AGV, porque un punto nominal que no cierra por potencia es un punto nominal enunciado bajo otra base.
Dónde discrepan las dos velocidades en vacío de la página oficial
La página oficial del AKA10-9 KV60 indica una velocidad en vacío en su tabla de especificaciones detallada y otra más alta en la tabla comparativa de la misma página. La cifra más alta es la que se deduce de las constantes publicadas: un KV de 60 sobre un bus de 48 V da 2880 RPM en el motor, y una etapa 9:1 lo lleva a 320 RPM estimadas en la salida, el mismo método que reproduce exactamente las cifras en vacío de 320 RPM y 640 RPM del AKA60-6 KV80. Esa estimación es aritmética a partir de constantes publicadas y no un valor medido, la cifra más baja de la página no se reproduce desde ninguna constante publicada, y mientras el fabricante no indique cuál de las dos se aplica hay que considerar la tabla de especificaciones incoherente. La velocidad en vacío a la salida no es una magnitud de selección, así que este artículo dimensiona con las 109 RPM nominales y lee 320 RPM como cota superior y no como punto de trabajo.
Qué cambió mecánicamente entre las fichas AK y AKA
Las fichas AKA no son un motor nuevo con un reductor nuevo. Frente a las fichas AK de las que derivan, el bobinado y la relación de reducción se mantienen: el AKA60-6 KV80 comparte su etapa 6:1 y su KV de 80 con el AK60-6 KV80, y el AKA10-9 KV60 comparte su etapa 9:1 y su KV de 60 con el AK10-9 KV60. Lo que las fichas indican es una capacidad de carga radial reforzada y una conexión distinta a la plataforma, y los valores nominales publicados muestran una segunda diferencia que importa al dimensionar un actuador AGV: la velocidad nominal de las fichas AKA es más baja con el mismo par nominal, y la potencia nominal baja con ella.
El bobinado y la relación se mantienen
El par de pico de 9 Nm del AKA60-6 KV80 y de 53 Nm del AKA10-9 KV60 coincide con las fichas AK de las que derivan, y las relaciones de reducción también. Los puntos nominales no. El AKA60-6 KV80 se publica a 200 RPM con 24 V frente a 233 RPM del AK60-6 V3.0 KV80, y el AKA10-9 KV60 a 109 RPM frente a 235 RPM del AK10-9 V3.0 KV60. Ambas fichas AKA mantienen por tanto su par nominal en una banda de velocidad más estrecha. Las cifras publicadas establecen esa diferencia pero no su causa, ya que un punto nominal también puede derivar del diseño térmico, de la configuración de control o de las condiciones en que se tomó el valor, y ninguna de las páginas citadas aquí relaciona ambas cosas. Comprar un actuador AGV por su valor nominal significa aceptar esa envolvente tal como se publica y no extrapolar desde la ficha AK con la que comparte bobinado.
El conector 2+5 PIN y la rutina de identificación
El conector es el segundo cambio estructural. Alimentación, CAN y UART se reúnen en un único conector 2+5 PIN fijado con tornillos M2, en lugar de los conectores separados de las fichas AK. En una plataforma móvil es una decisión de mantenimiento más que eléctrica: un conector que asentar en vez de varios, una fijación atornillada que lo sujeta frente a la vibración que ve un accionamiento de rueda, y un cuerpo con guía que hace más difícil montar una pareja intercambiada. Cuánto añade eso en fiabilidad es una pregunta para los datos de ensayo del fabricante y no para el plano del conector. El firmware del controlador añade una rutina de identificación de parámetros que se ejecuta con un solo comando, lo que acorta la puesta en marcha en una plataforma con varios módulos idénticos.
| Parámetro | AKA60-6 KV80 | AKA10-9 KV60 |
|---|---|---|
| Carga radial nominal | 18 kg | 50 kg |
| Tensión nominal | 24 V / 48 V | 48 V |
| Potencia nominal | 62 W | 205 W |
| Par nominal | 3 Nm | 18 Nm |
| Par de pico | 9 Nm | 53 Nm |
| Velocidad nominal | 200 RPM / 400 RPM | 109 RPM |
| Velocidad en vacío | 320 RPM / 640 RPM | 320 RPM |
| Relación de reducción | 6:1 | 9:1 |
| Codificador de salida | 14 bits magnético, simple | 16 bits magnético, simple |
| Conector | 2+5 PIN | 2+5 PIN |
| Peso | 460 g | 1060 g |
| Bastidor | 80 mm x 51.2 mm | 100 mm x 70 mm |
Valores tal como los publica el fabricante. Las dos fichas AKA indican una carga radial nominal, las fichas AK de las que derivan no lo hacen. La velocidad en vacío se muestra como cota superior y no se usa para dimensionar en este artículo.
Dimensionar un actuador AGV: carga, después velocidad, después corriente
La secuencia que se deduce de los valores nominales va en una sola dirección y no vuelve atrás. La carga elimina candidatos, la velocidad confirma o descarta el que queda, y la corriente dimensiona el lado eléctrico de la plataforma. Recorrer la secuencia en el orden inverso produce una lista de candidatos que hay que rehacer, porque un módulo elegido por su velocidad y luego insuficiente en carga radial no tiene remedio en el plano eléctrico. El orden es también lo que separa esta selección de una comparación de disposiciones de accionamiento, donde la decisión de disposición va primero y la carga se comprueba después. Es un orden de preselección para accionamientos de rueda integrados cuya estructura de salida soporta la carga de rueda, no una selección de accionamiento completa: el esfuerzo de tracción requerido, el frenado, el ciclo de servicio, el margen térmico y la vida del reductor se comprueban en paralelo.
La carga decide qué actuador AGV encaja
La carga más desfavorable calculada sobre una rueda se contrasta con el valor nominal publicado, y se elige el módulo menor cuando la cifra cabe dentro. Bajo los supuestos de esos ejemplos, un chasis de 48 kg cae en la ficha de 18 kg y uno de 133 kg en la de 50 kg. Un chasis entre las dos envolventes es el caso interesante: cabe en la ficha mayor con margen, y ese margen es lo que se consume frente a la estimación de desviaciones del centro de gravedad y de condiciones del suelo.
La velocidad lo descarta o lo confirma
La velocidad nominal en la salida de un actuador AGV fija la velocidad de avance continua, y el requisito de la plataforma decide si eso basta. Una rueda de 150 mm de diámetro en la ficha de 50 kg da 0.856 m/s continuos en el punto nominal, que es una cifra calculada y no una velocidad de marcha medida. Un requisito por encima desplaza la selección a un módulo más rápido o a una rueda mayor. La tensión de bus es otra cuestión: el AKA60-6 KV80 publica 200 RPM a 24 V y 400 RPM a 48 V sobre el mismo bobinado, así que una velocidad nominal pertenece a la tensión con la que se publica, y un paso al bus superior debe mantenerse dentro de los valores nominales del accionamiento y de su límite térmico. Por encima del punto nominal hay velocidad de pico, y un ciclo de servicio que pasa allí la mayor parte de su tiempo ha salido de la envolvente continua.
Cuatro ruedas en un solo bus
Dimensionar la corriente es el último paso de una selección de actuador AGV y el primero que toca el resto de la plataforma. Cuatro módulos AKA60-6 KV80 con la corriente nominal publicada de 4 A cada uno suman 16 A, y con la corriente de pico publicada de 11.2 A cada uno suman 44.8 A; cuatro módulos AKA10-9 KV60 suman 42.4 A a 10.6 A cada uno y 128 A a 32 A cada uno. Son sumas de corrientes de módulo, no un requisito del lado de la batería. La corriente nominal no cierra con la potencia nominal dividida por la tensión de bus, de modo que los dos campos miden cosas distintas, y el paquete, el contactor y el mazo se dimensionan desde el lado del bus, donde entran en el cálculo la tensión, el rendimiento del accionamiento, el número de ruedas que tiran a la vez y el tiempo que se permite durar un pico. Cuatro módulos tampoco alcanzan su pico en el mismo instante y durante el mismo tiempo. Un actuador AGV elegido por carga y confirmado por velocidad todavía debe comprobarse contra lo que el paquete puede entregar cuando las cuatro ruedas tiran a la vez.
Cuándo una carga radial nominal es la herramienta equivocada
El valor nominal responde a una pregunta, y hay tres situaciones en las que no resuelve la selección. Un chasis por encima de la envolvente, una carga aplicada lejos del centro del cubo y un eje de rueda que debe ser hueco desplazan el problema fuera de lo que describe la cifra publicada. Reconocerlas forma parte de leer correctamente una ficha de actuador AGV, y cada una apunta a un remedio distinto y no a un módulo mayor.
Un chasis más pesado de lo que permite el valor nominal
Por encima de la envolvente, un actuador AGV sigue produciendo su par nominal y la aritmética de tracción sigue cerrando, que es lo que hace fácil cometer el error. Lo que no cierra es el camino de carga: al rodamiento de salida se le pide más carga radial de la que indica su valor nominal, y el riesgo que sigue es sobrecarga y vida acortada en ese rodamiento o en la estructura que lo rodea, con un modo de fallo que fija la instalación y que no se resuelve limpiamente en un límite de par. Donde la carga de rueda supera el valor nominal hay que rediseñar el camino de carga: un alojamiento de rodamientos externo con el accionamiento aportando par mediante un acoplamiento es una disposición que lo consigue y es habitual en cargas de rueda de clase tonelada.
Una carga aplicada lejos del centro del cubo
El valor nominal supone que la carga actúa en el cubo. Una rueda montada sobre un soporte desplazado, un accionamiento sobre un eje de dirección o una toma por cadena o correa alejan la línea de acción del centro del rodamiento y añaden un momento a la carga radial. La cifra publicada no cubre ese caso, porque el brazo de momento es una propiedad de la instalación y no del módulo. El remedio es mecánico: devolver la carga sobre el cubo, o llevar la carga desplazada en un rodamiento aparte y dejar que el accionamiento aporte solo par.
Cuando el eje de rueda debe ser hueco
Un eje de rueda hueco es un requisito de paso de cables y no de carga, y apunta a otra familia de módulos. La gama incluye módulos planetarios de eje hueco para ese caso, y las fichas citadas aquí no publican carga radial nominal para ellos, así que mientras el fabricante no la indique la carga de rueda debe soportarse fuera del módulo mientras este entrega par por su salida hueca. Elegir uno de ellos para resolver un problema de carga invierte la razón de su existencia; elegirlo para resolver un problema de paso de cables deja la pregunta de la carga exactamente donde estaba, y la lista de candidatos para el actuador AGV vuelve a las dos fichas que indican un valor nominal.
Preguntas frecuentes
Q¿Para qué se usa un actuador AGV en una plataforma con ruedas?
Mueve una rueda y soporta a la vez su parte de la masa de la plataforma. La brida de salida recibe la rueda, el rodamiento de salida recibe la carga radial y la carcasa lleva esa reacción, y el motor y la etapa interiores convierten la potencia eléctrica en par en la llanta. Esa combinación de tracción y de soporte de carga es lo que separa un actuador AGV de un actuador de articulación de par similar.
Q¿Qué carga radial pueden soportar el AKA60-6 y el AKA10-9?
Las dos fichas de actuador AGV indican 18 kg en el AKA60-6 KV80 y 50 kg en el AKA10-9 KV60, ambas por unidad en el cubo. Divididas por un factor dinámico de 1.5 sobre cuatro ruedas igualmente cargadas corresponden a masas totales de unos 48 kg y unos 133 kg, que son estimaciones de preselección bajo esos supuestos y no límites garantizados por el fabricante.
Q¿Cómo se calcula la carga sobre una rueda?
Empezar repartiendo la masa de la plataforma más la carga útil entre las ruedas en el suelo, corregir por la desviación del centro de gravedad entre los ejes, aplicar un factor combinado de aceleración, frenado, pendiente y transiciones de suelo, y comprobar después el caso de una sola rueda en el que una esquina pierde el contacto. La peor de esas cifras es la que se compara con el valor nominal.
Q¿Qué ocurre cuando la carga de rueda supera el valor nominal?
El actuador AGV sigue produciendo par, así que la plataforma puede parecer que funciona mientras al rodamiento de salida se le pide más de lo que indica su valor nominal. Lo que sigue es sobrecarga en ese rodamiento o en la estructura que lo rodea, con vida acortada o daño según la instalación, y no la llegada a un límite de par. El remedio es soportar la carga de rueda fuera del módulo y dejar que el accionamiento aporte solo par.
Q¿Soporta por sí solo la carga de rueda un actuador AGV con reductor?
La soporta hasta su valor nominal publicado. Por encima, la carga debe tomarla la estructura que rodea al accionamiento y no el accionamiento, y esa es una decisión de nivel de chasis. Leer el valor nominal como una declaración sobre el camino de carga y no como una cifra de rendimiento mantiene esa decisión explícita, y es lo primero que hay que comprobar cuando se ajusta un actuador AGV a una plataforma ya construida.
Recursos oficiales
Las dos fichas de producto contienen la especificación completa de cada módulo, y el fabricante publica los valores nominales, los planos de dimensiones y la asignación del conector en las páginas enlazadas abajo. Ambas son fichas de CubeMars, y los valores nominales citados en este artículo proceden de esas páginas. Las velocidades nominales de las fichas AK usadas en la comparación proceden de las páginas del fabricante para el AK60-6 V3.0 KV80 a 24 V y el AK10-9 V3.0 KV60 a 48 V.
CubeMars AKA60-6 KV80 publica la carga radial nominal de 18 kg, la etapa 6:1 y los puntos nominales a 24 V y 48 V. CubeMars AKA10-9 KV60 publica la carga radial nominal de 50 kg, la etapa 9:1 y el codificador de salida único de 16 bits.
Adónde ir después
El cálculo de carga decide qué módulo encaja, y la categoría AGV reúne los servicios de plataforma a los que sirve esta selección. Actuadores robóticos contiene las fichas tratadas arriba, y las herramientas Selección y Comparar productos presentan esos campos de especificación uno al lado del otro.
Las dos fichas detrás de este artículo son el Actuador robótico CubeMars AKA60-6 KV80 y el Actuador robótico CubeMars AKA10-9 KV60. Para el caso en que el eje de rueda deba ser hueco, el Actuador planetario de eje hueco CubeMars AKH70-48 V1.0 KV41 es la ficha que hay que leer junto con ese requisito, con el camino de carga resuelto fuera del módulo.