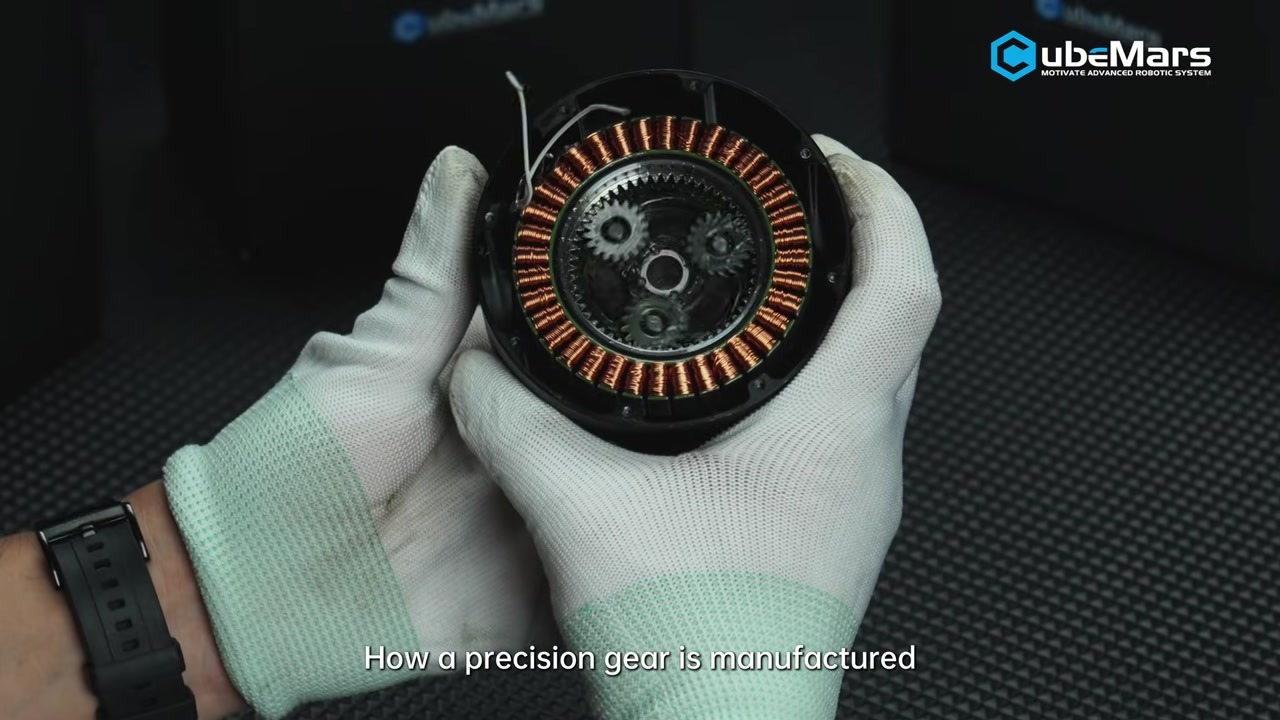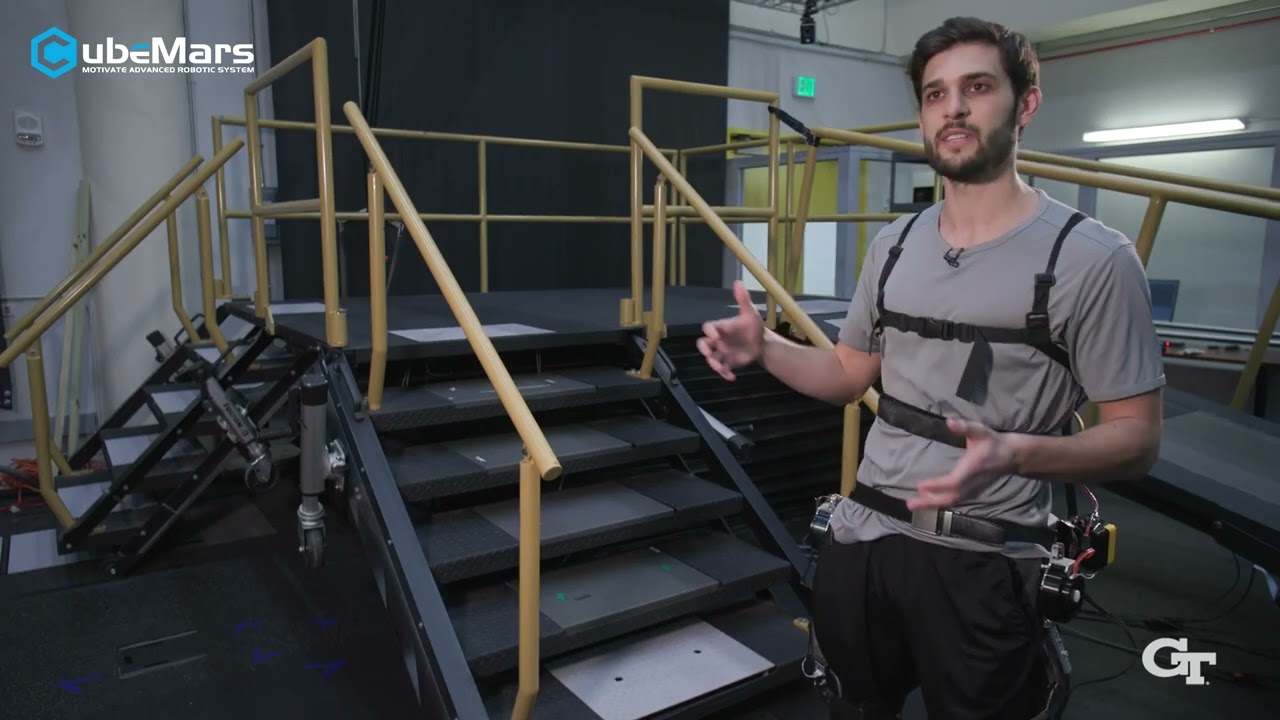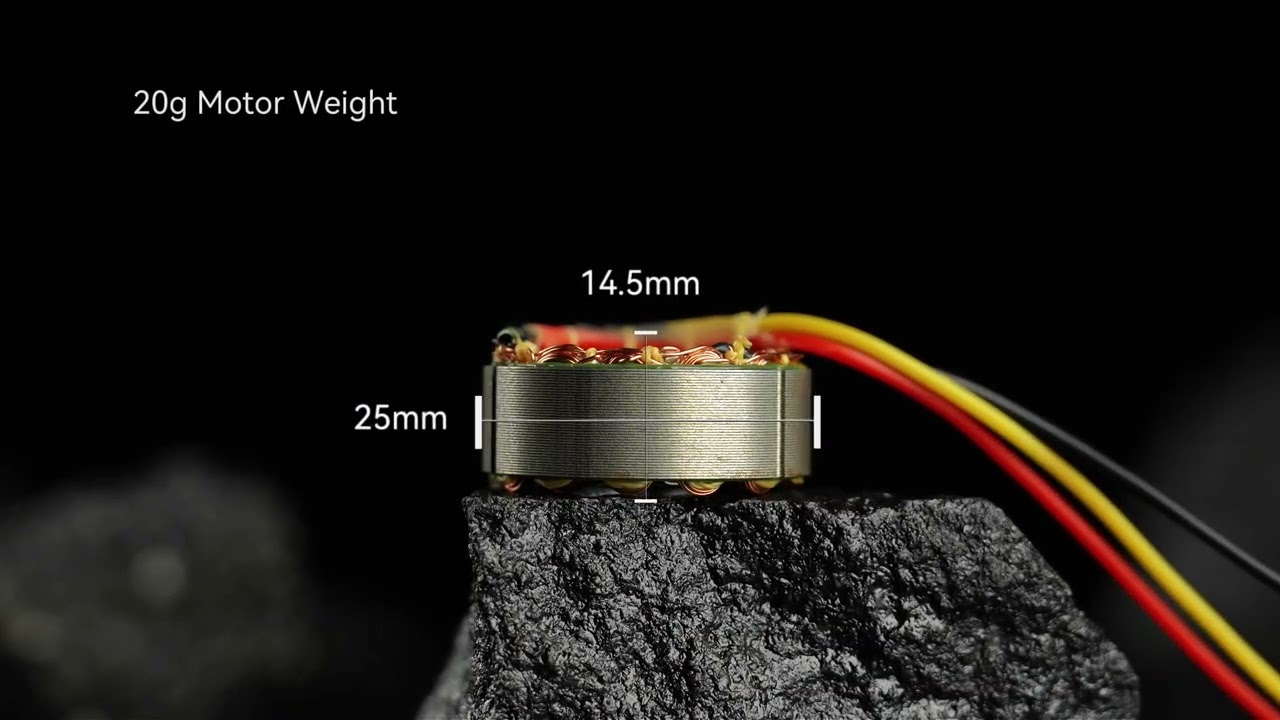
ग्रहीय रोवर की गतिशीलता एक ही संरचना की ओर अग्रसर होती रही है: स्वर्व ड्राइव। इस टीम-प्रस्तुति में SuRover परियोजना अगली पीढ़ी का रोवर प्लेटफ़ॉर्म प्रस्तुत करती है, जिसमें CubeMars AK60-6 और AK10-9 एक्चुएटर से संचालित कस्टम स्वर्व-ड्राइव तंत्र है।
वीडियो क्या दिखाता है
रोवर प्रत्येक पहिये के स्टीयरिंग और ड्राइव का युद्धाभ्यास लाभ प्रदर्शित करता है: जटिल भूभाग पर बिंदु घूर्णन, पार्श्व संचलन तथा संकीर्ण त्रिज्या में नेविगेशन। प्रत्येक व्हील मॉड्यूल एक स्टीयरिंग अक्ष को एक ड्राइव अक्ष के साथ जोड़ता है, और वीडियो दिखाता है कि एकीकृत एक्चुएटर इस द्वि-अक्षीय पैक को व्यावहारिक बनाने योग्य संक्षिप्त कैसे बनाते हैं।
मूल वीडियो
स्रोत: CubeMars का आधिकारिक YouTube चैनल
वीडियो: अगली पीढ़ी की रोवर गतिशीलता | CubeMars द्वारा संचालित स्वर्व ड्राइव कार्यरत
शामिल एक्चुएटर
उत्पाद विवरण
| विनिर्देश | विवरण |
|---|---|
| निर्माता | CubeMars |
| AK60-6 V3.0 KV80 रेटेड टॉर्क | 3 Nm (शिखर 9 Nm) |
| AK60-6 V3.0 KV80 न्यूनीकरण / भार | 6:1 / 380 g |
| AK10-9 V3.0 KV60 रेटेड टॉर्क | 18 Nm (शिखर 53 Nm) |
| AK10-9 V3.0 KV60 न्यूनीकरण / भार | 9:1 / 940 g |
| रेटेड वोल्टेज | 24/48 V (AK60-6) / 48 V (AK10-9) |
| अनुप्रयोग | रोवर व्हील मॉड्यूल, रोबोटिक गतिशीलता |
विनिर्देश CubeMars के आधिकारिक उत्पाद डेटा से लिए गए हैं।
अभियांत्रिकी संदर्भ
स्वर्व मॉड्यूल को दो बहुत भिन्न एक्चुएशन प्रोफ़ाइल चाहिए: एक उच्च-टॉर्क, कम-गति वाला स्टीयरिंग जोड़ जो भूमि प्रतिक्रिया बलों का सामना कर सके, तथा एक ड्राइव मोटर जिसमें यात्रा के लिए पर्याप्त उच्चतम गति हो। AK10-9 का 53 Nm शिखर तथा AK60-6 की 640 rpm नो-लोड गति इन दोनों भूमिकाओं पर स्वाभाविक रूप से मेल खाती है।
ToBMS पर देखें
- CubeMars AK60-6 V3.0 KV80 देखें →
- CubeMars AK10-9 V3.0 KV60 देखें →
- जोड़ मॉड्यूल के लिए BLDC मोटर देखें →
- ToBMS पर CubeMars निर्माता प्रोफ़ाइल देखें →
निष्कर्ष
छात्र और पेशेवर टीमों, दोनों के लिए SuRover स्टीयरिंग और ड्राइव वाले व्हील मॉड्यूल मानक उत्पाद-श्रेणी के एक्चुएटरों से बनाने का अच्छी तरह प्रलेखित संदर्भ है - किसी कस्टम गियरबॉक्स की आवश्यकता नहीं।